Varför använder robotledmoduler dubbla givare?
Robotleder med dubbla givare blir allt viktigare inom högpresterande robotik. Att lägga till en andra givare handlar dock inte bara om att installera ytterligare en sensor.
Det verkliga syftet är att besvara två olika frågor:
Hur mycket har motorn rört sig?
och
Hur mycket har robotleden faktiskt rört sig?
I en robotledsmodul som består av en ramlös vridmomentsmotor, precisionsreducerare, givare och utgående fläns, kan givaren på motorsidan noggrant mäta motorns position och hastighet. Det faktiska leduttaget kan dock fortfarande påverkas av transmissionsfel, torsionsdeformation, friktion, termisk drift, monteringstoleranser och förändringar i extern belastning.
Därför kan en robotled med dubbla givare ge en mer komplett återkopplingsarkitektur. Den ena givaren övervakar motorsidan, medan den andra mäter ledens utgående sida. Tillsammans gör de det möjligt för styrenheten att observera både motordynamiken och den faktiska ledpositionen.
Vad är en robotled med dubbla givare?
En typisk arkitektur med dubbla givare i en robotled kan förenklas enligt följande:
Motor → Givare på motorsidan → Precisionsreducerare → Givare på utgående sida → Ledutgång
Givaren på motorsidan installeras nära motorrotorn eller ingående axel. Den tillhandahåller främst höghastighetsåterkoppling för motorkommutering, fältorienterad reglering (FOC), hastighetsreglering och uppskattning av motortillstånd.
Givaren på utgående sida, även kallad givare på ledsidan, installeras efter reduceraren och mäter robotledens faktiska vinkelposition.
Denna arkitektur beskrivs ofta som:
Dubbla givare
Dubbel återkoppling
Dubbelkretsreglering
Återkoppling på motor- och ledsida
De två givarna behöver inte nödvändigtvis använda samma teknik. Beroende på tillämpningen kan en robotled använda inkrementella givare, absoluta givare med ett varv eller absoluta givare med flera varv.

Varför räcker inte en givare på motorsidan?
I en konventionell robotled med en enda givare installeras givaren vanligtvis på motorsidan.
Styrenheten känner till motorpositionen och beräknar den teoretiska utgående positionen utifrån utväxlingsförhållandet:
θout ≈ θmotor / N
där N är utväxlingsförhållandet.
Denna metod fungerar väl när transmissionssystemet kan betraktas som tillräckligt styvt och förutsägbart.
En verklig robotled är dock inte ett idealt stelt transmissionssystem.
Reduceraren kan ge upphov till transmissionsfel, medan flexibla komponenter kan deformeras under belastning. Lager, kopplingar och utgående flänsar kan också orsaka små mekaniska avvikelser. Temperaturförändringar kan dessutom påverka både den mekaniska strukturen och givarmätningarna.
Resultatet blir:
Beräknad ledposition ≠ Faktisk ledposition
Denna skillnad är en av de främsta anledningarna till att givare på utgående sida används i högpresterande robotleder.
En sekundär givare kan ge ytterligare återkoppling för att identifiera och kompensera transmissionsfel, särskilt i robotleder som påverkas av flexibilitet, glapp, friktion och andra mekaniska störningar.
Kärnfördelen med dubbla givare: att mäta vad som sker efter reduceraren
Det viktigaste konceptet bakom ett ställdon med dubbla givare är enkelt:
Givaren på motorsidan mäter transmissionens ingående sida.
Givaren på utgående sida mäter den faktiska ledutgången.
Styrenheten kan sedan jämföra de två återkopplingssignalerna och identifiera skillnader mellan motorns rörelse och ledens rörelse.
Motorn kan exempelvis rotera till den kommenderade positionen medan den utgående flänsen fortfarande är något förskjuten på grund av torsionsdeformation, transmissionsfel eller lastberoende mekaniskt beteende.
Ett system med en enda givare kan anta:
Motorn har nått den kommenderade positionen, alltså har leden nått den kommenderade positionen.
Ett system med dubbla givare kan identifiera:
Motorn har nått den kommenderade positionen, men ledutgången har fortfarande ett positionsfel.
Detta är en av de grundläggande fördelarna med återkoppling med dubbla slingor i robotledsmoduler.
1. Förbättra positionsregleringen för robotleder
En av de främsta fördelarna med en arkitektur med dubbla givare är att positionsslingan kan använda återkoppling från den faktiska ledutgången.
I ett konventionellt återkopplingssystem på motorsidan observerar positionsregulatorn främst motorpositionen.
Med dubbel återkoppling kan reglerarkitekturen separera de två funktionerna:
Motorgivare → Motorstyrning
Utgående givare → Återkoppling av ledposition
Detta gör det möjligt för styrenheten att reglera inte bara motorn utan även den faktiska utgående positionen efter reduceraren.
Denna arkitektur är särskilt användbar för:
Robotleder med hög precision
Kollaborativa robotar
Ställdon för humanoida robotar
Precisionsrörelsesystem
CNC-rotationsaxlar
Högpresterande servomekanismer
För tillämpningar som kräver noggrann banföljning kan positionsåterkoppling på utgående sida bidra till att minska inverkan av transmissionsrelaterade fel på den slutliga ledpositionen.
2. Mäta och kompensera reducerarens transmissionsfel
Ett vanligt missförstånd är att dubbla givare helt enkelt kan ”eliminera glapp”.
Detta är inte tekniskt korrekt.
En robotled med dubbla givare eliminerar inte glapp mekaniskt. I stället gör den andra givaren det möjligt för styrsystemet att mäta skillnaden mellan rörelsen på motorsidan och den utgående sidan samt kompensera för en del av transmissionsfelet med hjälp av styralgoritmer.
Beroende på reduceraren och den mekaniska konstruktionen kan relevanta felkällor omfatta:
Transmissionsfel
Torsionsdeformation
Hysteres
Friktion
Elastisk deformation
Monteringsfel
Termisk drift
Genom att jämföra positionsåterkopplingen på motorsidan och ledsidan kan styrenheten bygga en felmodell och tillämpa kompensation utifrån ledposition, riktning, hastighet, belastning och andra driftförhållanden.
Därför är en mer korrekt beskrivning:
Dubbla givare möjliggör mätning och kompensation av transmissionsfel.
I stället för:
Dubbla givare eliminerar glapp.
Denna åtskillnad är viktig vid utvärdering av den faktiska prestandan hos en robotled med harmonisk drivning eller annat ställdon baserat på en precisionsreducerare.
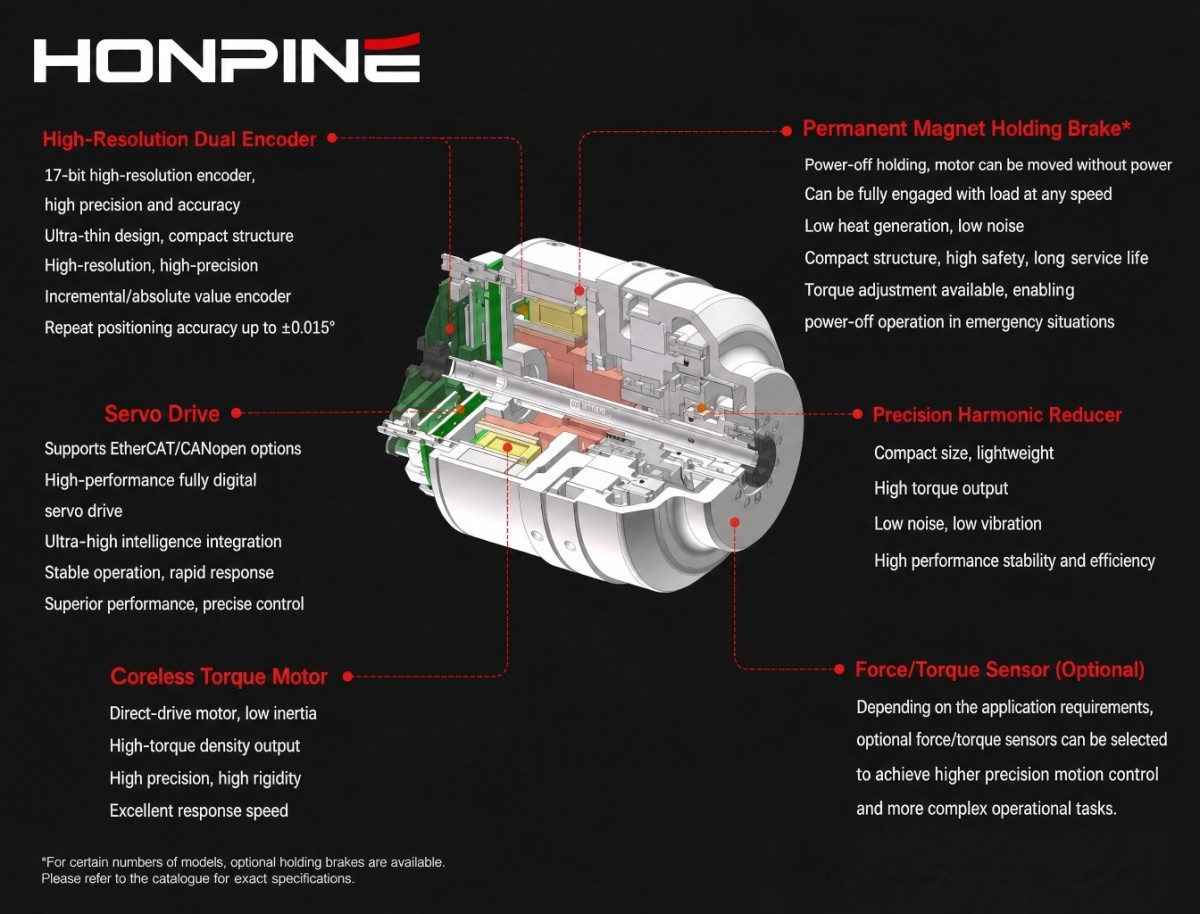
3. Förbättra återkopplingen av faktisk ledposition
Hög givarupplösning innebär inte automatiskt hög positioneringsnoggrannhet för roboten.
Tre tekniska begrepp bör tydligt skiljas åt:
Upplösning
Upplösning beskriver det minsta positionssteg som en givare kan särskilja.
Exempelvis ger en 23-bitars givare med ett varv:
2²³ = 8,388,608 räkningar per varv
Det teoretiska vinkelsteget är ungefär:
0.154 bågsekunder per räkning
Detta är dock givarens upplösning, inte robotledens övergripande positioneringsnoggrannhet.
Noggrannhet
Noggrannhet beskriver hur nära den uppmätta positionen motsvarar den faktiska fysiska positionen.
Repeterbarhet
Repeterbarhet beskriver hur konsekvent systemet återgår till samma position när samma rörelse upprepas.
Därför:
Hög givarupplösning ≠ Hög systemnoggrannhet
En robotleds slutliga prestanda beror på hela systemet, inklusive givarnoggrannhet, reducerarens transmissionsfel, lagerkast, mekanisk styvhet, termiska effekter, kalibrering och styralgoritmer.
Därför bör återkoppling med dubbla givare utvärderas som en del av den kompletta rörelsestyrningsarkitekturen, snarare än enbart utifrån givarens bitantal.
4. Separera motorrörelse från faktisk ledrörelse
Detta är ytterligare en viktig fördel med en arkitektur med dubbla givare för robotleder.
Tänk på en robotled med ett utväxlingsförhållande på 100:1.
Motorn kan rotera genom en relativt stor vinkel medan den utgående leden endast roterar en liten del av denna vinkel.
Samtidigt kan reduceraren och den mekaniska strukturen deformeras något när den externa belastningen förändras.
Styrenheten kan därför beräkna en teoretisk ledposition från motorgivaren, men detta representerar inte nödvändigtvis den faktiska utgående positionen.
Den utgående givaren ger direkt återkoppling från ledsidan.
Styrsystemet kan därför observera två olika tillstånd:
Motordynamik
och
Leddynamik
Denna åtskillnad blir allt viktigare vid robotrörelser med hög hastighet, dynamiska belastningsförändringar och banstyrning med hög precision.
Kan dubbla givare förhindra positionsförlust efter strömavbrott?
Svaret är:
De kan hjälpa, men dubbla givare eliminerar inte automatiskt behovet av referenskörning.
Om en robotled kan behålla sin position efter strömavbrott beror främst på givartypen och mekanismen för positionsbevarande över flera varv.
Inkrementell givare
En inkrementell givare behåller normalt inte absolut positionsinformation efter strömavbrott och kan kräva en referens- eller homingprocedur.
Absolutgivare med ett varv
En absolutgivare med ett varv kan identifiera vinkelpositionen inom ett varv, men ger inte i sig obegränsad positionsinformation över flera varv.
Absolutgivare med flera varv
En absolutgivare med flera varv kan ge både position inom ett varv och ackumulerad rotationsposition över flera varv.
Positionsbevarande över flera varv kan implementeras med olika tekniker, inklusive batteribackade system, mekaniska räknemekanismer och batterifria tekniker för positionsbevarande.
Exempelvis använder Oriental Motors ABZO-givare ett batterifritt mekaniskt system för absolut position som kan behålla positionsinformation efter att strömmen har brutits.
Därför beskrivs det tekniska sambandet bättre som:
Dubbel givare + Lämplig absolut återkoppling med flera varv → Potentiellt minskad eller eliminerad konventionell referenskörning
snarare än:
Dubbel givare → Eliminerar automatiskt referenskörning
Kan dubbla givare förbättra robotens funktionella säkerhet?
Ja, men en viktig åtskillnad måste göras:
Två givare innebär inte automatiskt redundans för funktionell säkerhet.
Om två givare endast ansluts till en konventionell styrenhet utan lämplig diagnostik, felidentifiering och säkerhetsarkitektur kan systemet inte automatiskt göra anspråk på PL d, PL e, SIL 2 eller SIL 3.
Värdet av dubbel återkoppling i säkerhetsrelaterade tillämpningar är att styrenheten kan jämföra två olika positionsmätningar.
Exempelvis:
Motorgivarposition ≠ Ledgivarposition
kan indikera:
Givarfel
Fel i mekanisk transmission
Skada på reduceraren
Problem med axel eller koppling
Oväntad mekanisk förskjutning
Kommunikations- eller signalfel
Styrsystemet kan därefter identifiera det onormala tillståndet och utföra en lämplig felåtgärd.
IEC 61800-5-3 behandlar säkerhetsrelaterade givare, medan IEC 61800-5-2 omfattar säkerhetsrelaterade funktioner för elektriska drivsystem.
Därför är det tekniskt korrekta påståendet:
Dubbla givare kan stödja en funktionell säkerhetsarkitektur, men den slutliga PL- eller SIL-kapaciteten beror på det kompletta säkerhetsrelaterade systemet, diagnostiken, arkitekturen och valideringen.

Hur förhåller sig dubbla givare till standarder för funktionell säkerhet?
Funktionell säkerhet i en robotled bestäms inte av en enskild givare.
Den bygger på det kompletta säkerhetsrelaterade styrsystemet.
Relevanta standarder kan omfatta:
IEC 61508
Tillhandahåller det allmänna ramverket för funktionell säkerhet och säkerhetsintegritetsnivåer (SIL).
IEC 61800-5-2
Definierar säkerhetsrelaterade funktioner för elektriska drivsystem, inklusive funktioner som Safe Torque Off (STO) och andra drivrelaterade säkerhetsfunktioner.
IEC 61800-5-3
Tillhandahåller krav för säkerhetsrelaterade givare som används i tillämpningar för funktionell säkerhet.
EN ISO 13849-1
Behandlar säkerhetsrelaterade delar av styrsystem och definierar prestandanivåer (PL).
ISO 10218-1:2025
Anger säkerhetskrav för industriella robotsystem.
ISO 10218-2:2025
Behandlar säkerhetskrav för industriella robottillämpningar och robotceller.
Huvudpoängen är att en dubbel givare kan vara en del av en säkerhetsrelaterad återkopplingsarkitektur, men antalet givare i sig avgör inte den slutliga säkerhetsnivån.
Systemarkitektur, diagnostisk täckning, felrespons, skydd mot fel med gemensam orsak och validering måste alla beaktas.
Robotleder med dubbla givare jämfört med en enda givare
Valet mellan en enkel givare och dubbla givare beror på tillämpningen.
Egenskap Enkel givare Dubbla givare
Återkoppling av motorposition Ja Ja
Direkt återkoppling av utgående position Vanligtvis nej Ja
Övervakning av transmissionsfel Begränsad Förbättrad
Dubbelkretsreglering Begränsad Ja
Kompensation av reducerarfel Begränsad Förbättrad
Absolut position över flera varv Beror på givaren Beror på givaren
Korskontroll av fel Begränsad Förbättrad
Systemkomplexitet Lägre Högre
Kostnad Lägre Högre
Lämplig för högpresterande leder Beror på tillämpning Stark fördel
En enda givare kan vara tillräcklig för kostnadskänsliga robotleder eller system där transmissionsnoggrannheten redan är tillräcklig.
En arkitektur med dubbla givare blir mer attraktiv när tillämpningen kräver hög positioneringsprestanda, kompensation av transmissionsfel, avancerad rörelsestyrning eller ytterligare positionsdiagnostik.
Varför används inte dubbla givare i varje robotled?
Om dubbla givare ger ytterligare återkoppling, varför inte använda dem överallt?
Svaret är systemkomplexitet.
Att lägga till en utgående givare ökar:
BOM-kostnad
Komplexitet vid mekanisk integration
Krav på kabeldragning
Krav på EMC-konstruktion
Kalibreringskrav
Styrenhetskomplexitet
Diagnostikkrav
Monteringskrav
Givaren på utgående sida kan också vara känslig för fel vid mekanisk installation.
Givarexcentricitet, axelkast, flänsdeformation och kopplingsfel kan alla påverka den uppmätta utgående positionen.
Målet är därför inte att installera så många sensorer som möjligt.
Målet är att använda rätt återkopplingsarkitektur för den prestanda som krävs av robotleden.
Typisk arkitektur för robotled med dubbla givare
En högpresterande robotled kan förstås som tre huvudsakliga återkopplingslager.
Återkoppling på motorsidan
Givaren på motorsidan stöder främst:
Kommutering
Fältorienterad reglering (FOC)
Ström- och hastighetsreglering
Återkoppling av motorposition
Återkopplingen måste vara tillräckligt snabb och stabil för dynamisk motorstyrning.
Återkoppling på ledsidan
Givaren på ledsidan tillhandahåller främst:
Faktisk ledposition
Återkoppling av utgående position
Övervakning av transmissionsfel
Övervakning av mekaniskt tillstånd
Eftersom den installeras efter reduceraren ger den information som inte kan erhållas direkt från givaren på motorsidan.
Styrenhet
Styrenheten kombinerar båda återkopplingskällorna:
Motorposition → Motortillstånd
Utgående position → Ledtillstånd
Positionsskillnad → Information om transmissions- och mekaniska fel
Detta skapar en mer komplett återkopplingsslinga för robotleden.
Dubbla givare handlar om mer än högre noggrannhet
Det viktigaste skälet till att använda två givare är inte enbart att öka givarupplösningen.
Det är att göra mätobjektet mer komplett.
En enda givare mäter främst:
Motor
Ett system med dubbla givare mäter:
Motor + Led
Detta gör det möjligt för styrsystemet att skilja mellan motorrörelse och faktisk ledrörelse.
Denna åtskillnad är särskilt värdefull när robotleden omfattar en precisionsreducerare med hög utväxling, såsom harmonisk drivning eller RV-reducerare.
När bör du använda en robotled med dubbla givare?
En arkitektur med dubbla givare är värd att överväga när robotleden kräver en eller flera av följande funktioner:
Ledpositionering med hög precision
När den slutliga utgående positionen är viktigare än den beräknade motorpositionen.
Kompensation av transmissionsfel
När fel i reduceraren och den mekaniska transmissionen behöver mätas och kompenseras.
Avancerad rörelsestyrning
När styrsystemet behöver noggrann återkoppling från både motor- och ledsida.
Absolut positionering över flera varv
När roboten behöver behålla ledpositionsinformation efter strömavbrott.
Positionsbaserad diagnostik
När positionerna på motorsidan och ledsidan behöver jämföras kontinuerligt för att upptäcka onormalt mekaniskt beteende.
Arkitektur för funktionell säkerhet
När redundant eller korsverifierad positionsåterkoppling krävs som en del av ett komplett säkerhetsrelaterat styrsystem.
Varför är återkoppling med dubbla givare viktig för nästa generations robotställdon?
I takt med att kollaborativa robotar, humanoida robotar och högpresterande industrirobotar fortsätter att kräva högre precision, snabbare respons och bättre diagnostikkapacitet blir robotledsarkitekturerna mer sofistikerade.
Den traditionella strukturen:
Motor + Reducerare + Givare
utvecklas alltmer mot:
Motor + Motorgivare + Precisionsreducerare + Ledgivare + Styrenhet
Den viktigaste förändringen är inte enbart tillägget av ytterligare en sensor.
Det är övergången från att uppskatta ledpositionen utifrån motorrörelsen till att direkt mäta ledens faktiska tillstånd.
För robotleder som använder harmoniska reducerare kan denna åtskillnad vara särskilt viktig. Precisionsreducerare ger höga utväxlingsförhållanden, hög vridmomentsdensitet och kompakta mekaniska strukturer, men den slutliga ledprestandan påverkas fortfarande av transmissionsfel, torsionsstyvhet, termiska effekter, mekaniska toleranser och externa belastningar.
En arkitektur med dubbla givare ger styrenheten tillgång till båda sidor av transmissionskedjan.
Detta ger en starkare grund för:
Positionsreglering med hög precision
Kompensation av transmissionsfel
Övervakning av ledtillstånd
Rörelsestyrning med dubbla slingor
Avancerad robotrörelsestyrning
Utvalda arkitekturer för funktionell säkerhet
Med andra ord är en dubbel givare inte bara ”en sensor till”.
Den skapar en mer komplett återkopplingskedja för inmatning–transmission–utmatning inuti robotleden.
För nästa generations robotställdon kan denna övergång från att uppskatta ledposition till att direkt mäta ledbeteende vara mer värdefull än att enbart öka givarupplösningen.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 Varför är en planetväxel en idealisk partner för servomotorer i CNC-, AGV-, solenergi- och litiumbatteriutrustning?En servomotor kan leverera hög hastighet, exakt styrning och snabb dynamisk respons, men transmissionssystemet mellan motorn och maskinen avgör också hur effektivt dessa egenskaper överförs till lasten. En planetväxel kombineras ofta med servomotorer eftersom dess koaxiala konstruktion, höga verkningsgrad, låga glapp, höga vridstyvhet och flexibla utväxlingsförhållanden gör den lämplig för ett brett spektrum av rörelsesystem. Från CNC-maskinverktyg och industriell automation till AGV:er, fotovoltaisk utrustning och produktionslinjer för litiumbatterier kan planetväxlar erbjuda en praktisk balans mellan precision, prestanda och kostnad. Den här artikeln förklarar varför planetväxlar fungerar väl med servomotorer och hur ingenjörer kan välja rätt transmission för olika tillämpningar.
 Val av AGV-drivsystem: Hur väljer man mellan differentialdrift, styrdrift och Mecanum-navmotorer?I takt med att AGV:er används allt mer inom internlogistik, tillverkning, lagerhållning och materialhantering av tunga laster blir valet av rätt drivsystem allt viktigare. Differentialdrift, styrdrift och Mecanum-drift har olika krav på hjulkonstruktion, lastfördelning, dragkraft, styrning och rörelsestyrning. Dessa skillnader påverkar direkt AGV:ns positioneringsnoggrannhet, svängegenskaper, hjulslitage och långsiktiga tillförlitlighet. I den här artikeln jämför vi de tre vanliga AGV-drivsystemen och förklarar hur man väljer lämplig AGV-navmotor och hjulkonfiguration utifrån fordonets konstruktion, driftsförhållanden, last och erforderlig rörlighet.