Aktuell tag:torque motor
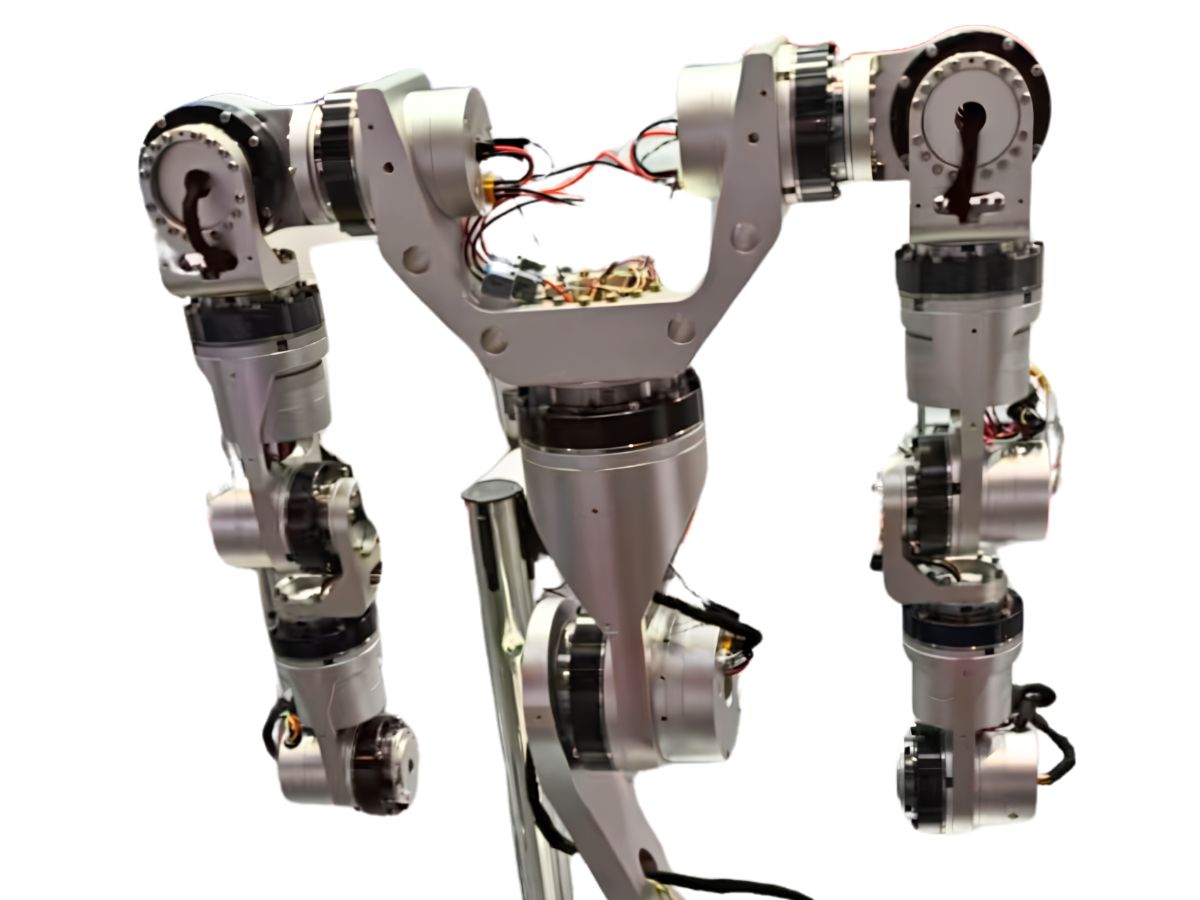
 Lösningar med robotledsmoduler för armar och ben på humanoida robotarHumanoida robotar kräver olika ledegenskaper för axel, armbåge, handled, höft, knä och fotled. Mindre leder prioriterar låg vikt och snabb respons, medan större leder kräver högre vridmomentsdensitet, lastkapacitet och tillförlitlighet. En lämplig robotledsmodul bör därför anpassas till varje leds specifika krav på vridmoment, vikt, rörelseomfång och styrning. I denna artikel använder HONPINE serien HPJM med harmoniska ledmoduler som exempel för att presentera en ledkonfigurationslösning för humanoida robotars övre och nedre extremiteter, som omfattar vridmomentskrav från små handleds- och fingerleder till högt belastade höftleder.
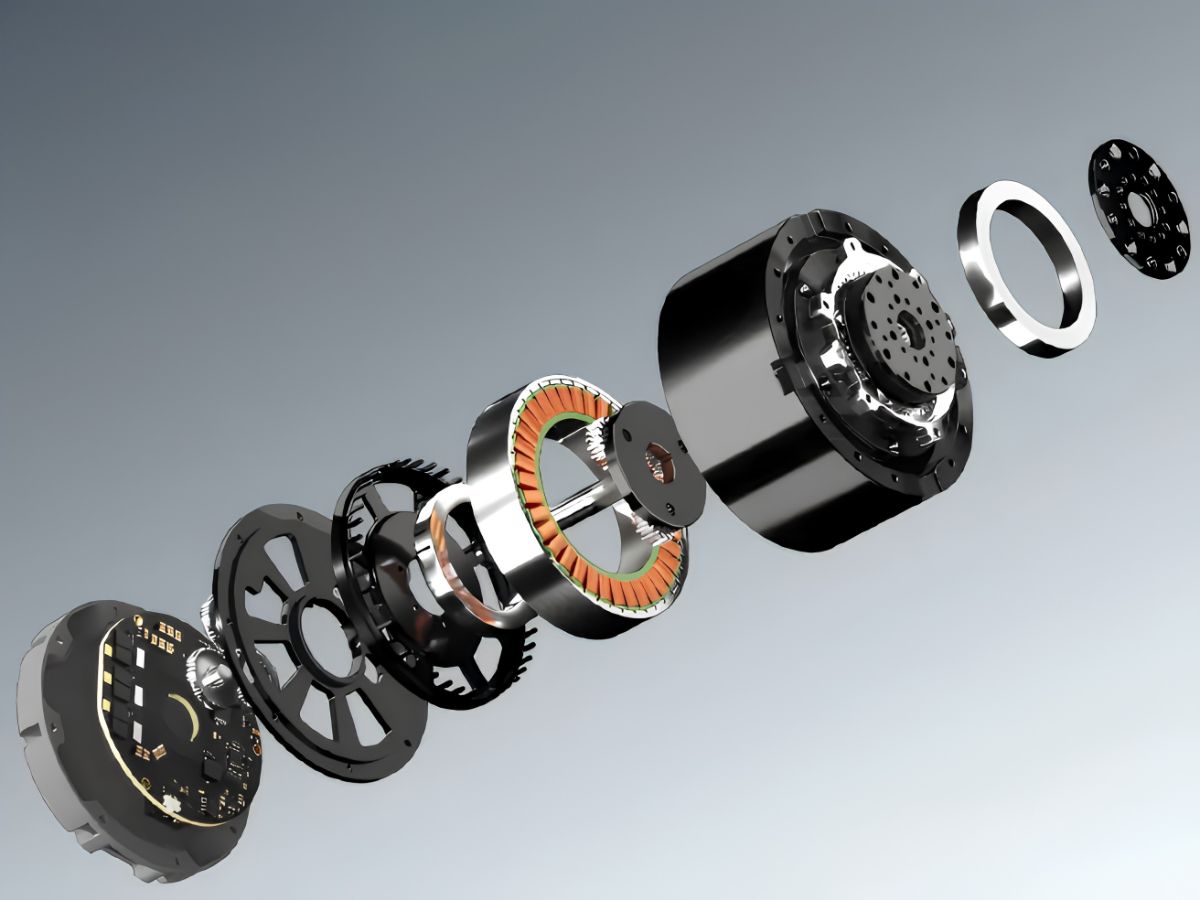
- Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
- DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
- Harmonisk växelreducerare i liten storlek: Fördelar, tillämpningar och urvalsguideHarmonisk växelreducerare i liten storlek för kompakta precisionsrörelsesystem, med hög utväxling, nästintill noll glapp, låg vikt och exakt kraftöverföring.