Ihålig robotledsmodul: Varför kabeldragning är viktig i robotleder
När man granskar ett specifikationsblad för en robotled fokuserar man vanligtvis först på vridmoment, hastighet, dimensioner och vikt. Det finns en annan parameter som kan se ut som en konstruktionsdetalj, men som kan ha stor inverkan på hur väl leden fungerar när den har integrerats i en robot.
Den parametern är den ihåliga strukturen för kabeldragning.
Utrymmet inuti en robotled är redan begränsat. Motor, reducer, drivsystem, encoder och lager behöver alla uppta en del av det tillgängliga utrymmet. Varför lämna en genomgång i mitten?
Svaret blir tydligare när leden betraktas som en del av den kompletta roboten snarare än som ett isolerat ställdon.
Varför behöver robotleder en ihålig konstruktion?
En robot är inte bara ett mekaniskt system. Den är också ett rörligt system för kraft, signaler och andra försörjningar.
När en robotarm utför en plock- och placeringsoperation är lederna bara en del av systemet. Ett elektriskt gripdon i armens ände behöver kraft och styrsignaler. En kamera behöver kraft- och kommunikationsanslutningar. Ett pneumatiskt gripdon eller vakuumsystem kan kräva luftslangar. Alla dessa anslutningar måste sträckas från robotkroppen till ändverktyget genom den rörliga armen.
När robotarmen står stilla är det relativt enkelt att ordna dessa kablar och slangar. När lederna börjar rotera förändras dock situationen.
Ett kabelknippe som tidigare varit löst kan bli sträckt. Överskottskabel kan bukta utåt. Kablar som dras runt en led kan också utsättas för upprepad böjning och vridning.
Om en kabel skadas, sträcks eller får en intermittent anslutning är problemet inte längre bara en fråga om utseende. Det kan påverka tillförlitligheten hos hela robotsystemet.
Därför måste kabeldragningen i robotleder beaktas tillsammans med den mekaniska konstruktionen och ledens rörelseområde. Om kabelvägen utformas först efter att lederna och länkarna redan har fastställts kan ytterligare fästen, skyddshylsor eller kabeldragningsstrukturer behövas, och den ursprungliga mekaniska layouten kan behöva ändras.
En ihålig robotled ger en särskild genomgång genom leden för kablar, slangar och andra interna anslutningar.
När denna genomgång är anpassad till det interna utrymmet i robotens länkar och gränssnittet för ändverktyget kan kablar och slangar dras genom robotens konstruktion i stället för att exponeras utanför armen. Detta kan minska externa kabelslingor och bidra till en mer kompakt helhetskonstruktion.
Ihåliga och icke-ihåliga leder: Hur skiljer sig kabeldragningen?
Skillnaderna mellan extern och ihålig kabeldragning kan bedömas utifrån flera tekniska dimensioner.
Svagheten med extern kabeldragning handlar inte bara om huruvida en kabel till slut kommer att felera, utan när den kommer att göra det.
En kabels böjlivslängd är en statistisk specifikation. En kabel som är klassad för en miljon böjcykler under definierade testförhållanden kan ha en väsentligt annorlunda livslängd under verkliga kombinerade påfrestningar med böjning, vridning, dragkraft, temperatur och installationsförhållanden.
Kabelfel kan också vara intermittenta. En kabel kan se oskadad ut på utsidan medan enskilda ledare inuti redan har skadats. Resultatet kan bli intermittenta kommunikationsavbrott eller oväntade strömavbrott vid ändverktyget, vilket gör felsökningen svårare och ökar underhållskostnaderna.
Ihålig kabeldragning medför dock egna tekniska utmaningar.
Den interna genomgången har begränsat utrymme. Kablar måste passera genom den samtidigt som de är ordentligt fixerade, skyddade mot nötning och har tillräckligt monteringsutrymme.
Genomgången kan också vara placerad nära motorn och transmissionskomponenterna, vilka kan tillhöra de varmare områdena i leden. Kablar som dras genom den ihåliga delen behöver därför väljas utifrån de faktiska temperaturförhållandena i genomgången, snarare än enbart den omgivande driftstemperaturen.
Kabeldragning är också en del av monteringsprocessen. När det tillgängliga ihåliga hålet är trångt kan även en liten minskning av spelrummet öka tiden som krävs för att installera en kabel under produktionen.
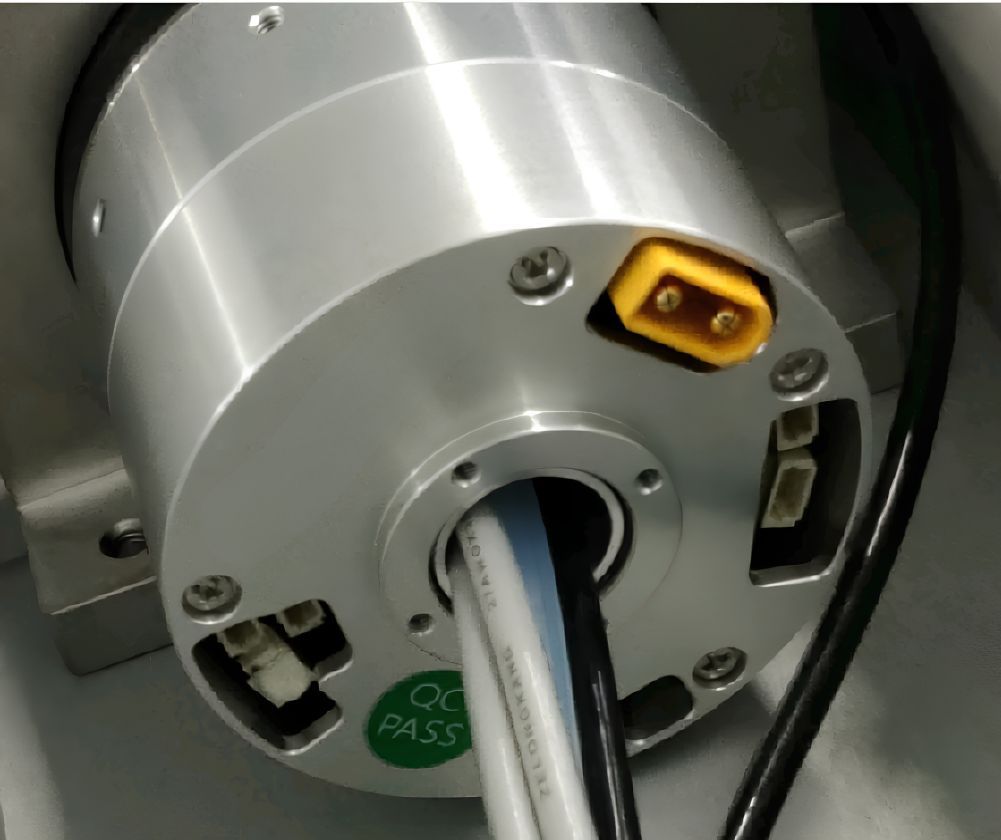
Det finns ytterligare en aspekt som inte bör förbises.
De två sidorna av en robotled roterar relativt varandra. Om kabelknippet är fäst vid olika rörliga komponenter på vardera sidan av leden kan kabeln fortfarande utsättas för vridning när leden roterar. Lokal böjning eller friktion kan också uppstå vid in- och utgången till den ihåliga genomgången.
Därför eliminerar en ihålig led inte behovet av att ta hänsyn till kabelns flexibilitet, vridmotstånd, fixering, skydd och rörelsemån.
Att fysiskt kunna föra en kabel genom det ihåliga hålet är bara det första steget. Kabeln bör också kontrolleras genom ledens hela arbetsområde för att säkerställa att den inte utsätts för överdriven böjning, vridning, dragkraft eller nötning.
Hur stort bör det ihåliga hålet vara?
När intern kabeldragning har valts är nästa fråga enkel:
Hur stort behöver det ihåliga hålet vara?
Det mest uppenbara tillvägagångssättet är att se på antalet kablar och pneumatiska slangar som behöver passera genom leden. I faktisk mekanisk konstruktion räcker det dock inte att bara addera deras tvärsnittsareor.
Den första frågan är vad som behöver passera genom hålet vid monteringen.
Själva kabeln kan vara relativt liten, medan kontaktdonet i dess ände kan vara avsevärt större. Om en förmonterad kabelstam används kan kontaktdonets dimensioner avgöra om kabelstammen kan passera genom det ihåliga hålet.
Om kabeln dras först och ansluts därefter måste konstruktionen i stället beakta det tillgängliga interna arbetsutrymmet och om framtida underhåll kan utföras effektivt.
Den andra frågan är hur stor del av hålet som faktiskt kan användas.
Skyddshylsor, bussningar, foder och andra skyddsstrukturer kan uppta en del av den tillgängliga diametern. Flera kablar kräver också spelrum mellan de enskilda ledningarna, snarare än att bilda ett perfekt packat tvärsnitt.
Vid genomgångens utlopp kan ytterligare utrymme behövas för att kablarna ska kunna ändra riktning utan att tvingas till en för liten böjradie.
Av dessa skäl är det inte ett lämpligt tekniskt kriterium att välja ett ihåligt hål som bara är "tillräckligt stort för att rymma allt".
Kabeldragningskonstruktionen bör också ge tillräcklig marginal för montering, rörelse och underhåll.
Är ett större ihåligt hål alltid bättre?
Inte nödvändigtvis.
När ledens totala diameter och längd är begränsade minskar ett större ihåligt hål det tillgängliga utrymmet runt det för motor, reducer, lager och strukturella stödkomponenter.
För att bibehålla den erforderliga utgångskapaciteten och strukturella styvheten kan den interna arkitekturen behöva omkonstrueras, eller så kan ledens totala dimensioner behöva ökas.
Det lämpliga ihåliga hålet behöver därför fastställas utifrån den faktiska tillämpningen.
Viktiga faktorer omfattar:
Vilka enheter som ska anslutas till ändverktyget
Specifikationer och antal för kablar och pneumatiska slangar
Hur kontaktdon ska installeras
Det erforderliga rotationsområdet för leden
Den erforderliga kabelböjradien
Monteringskrav
Krav på framtida underhåll eller kabelbyte
När dessa krav är tydliga kan den erforderliga hålstorleken utvärderas mer exakt.
För en robotled är det ihåliga hålet en dimensionsparameter.
För den kompletta roboten är det dock en genomgång som måste ingå i den mekaniska, elektriska, monteringsmässiga, rörelse- och underhållsmässiga konstruktionen.
Ihålig konstruktion bör beaktas i början av ledkonstruktionen
Värdet hos en ihålig robotled ligger inte bara i att den ger en genomgång genom ställdonets centrum.
Dess verkliga värde ligger i att integrera leden med kabeldragningskraven för den kompletta roboten.
När den interna kabelvägen beaktas från början av den mekaniska konstruktionsprocessen kan roboten utformas så att leden har tillräcklig rörelsekapacitet samtidigt som kablar och pneumatiska ledningar förblir korrekt skyddade och kontrollerade.
Ett välkonstruerat ihåligt ledställdon måste därför balansera det ihåliga hålets storlek, strukturell styvhet, inbyggnad av motor och transmission, termiska förhållanden, kabelkrav, montering och underhåll.
Målet är inte bara att göra hålet så stort som möjligt.
Målet är att skapa en kabelväg som fungerar tillsammans med robotens mekaniska arkitektur, så att leden kan röra sig enligt kraven medan kablar och slangar har tillräckligt utrymme för att fungera tillförlitligt under robotens hela livslängd.
Slutsats: Konstruktion av en ihålig robotled för det kompletta robotsystemet
En ihålig robotled bör inte utvärderas enbart utifrån diametern på dess centrala öppning.
Det ihåliga hålet är en del av robotens mekaniska och elektriska arkitektur. Dess dimensioner påverkar kabeldragning, installation av kontaktdon, kabelskydd, termiska förhållanden, strukturell inbyggnad och underhåll.
För robottillverkare och systemintegratörer är den rätta frågan därför inte bara om en led har ett ihåligt hål, utan om det ihåliga ledställdonet ger en kabelväg som motsvarar den kompletta robotkonstruktionen.
När kabeldragningen beaktas från början kan robotleden utformas utifrån de faktiska kraven för ändverktyg, rörelseområde, kabelkonfiguration, strukturell styvhet och livslängd.
En välintegrerad ihålig konstruktion gör att leden kan ge den erforderliga rörelsen samtidigt som kablar och slangar får en kontrollerad väg genom robotens konstruktion. Därmed blir det ihåliga hålet mer än en strukturell egenskap – det blir en viktig del av robotledens övergripande arkitektur.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.






Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Harmonisk växelreducerare i liten storlek: Fördelar, tillämpningar och urvalsguideHarmonisk växelreducerare i liten storlek för kompakta precisionsrörelsesystem, med hög utväxling, nästintill noll glapp, låg vikt och exakt kraftöverföring.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.
 Explosionssäker robotledslösning för kemisk inspektion med fyrbenta robotar: Planetväxelbaserat ledställdon med upp till 500 N·m toppvridmomentI petrokemiska anläggningar, gruvor, kraftindustrin och andra riskfyllda miljöer utvecklas inspektionsrobotar från enkel övervakning till praktiska arbetsuppgifter som verktygshantering, utrustningsinspektion och insatser vid nödlägen. Denna utveckling ställer högre krav på robotledsställdon, särskilt vad gäller explosionsskydd, vridmomentsutgång, värmehantering, miljötålighet och rörlighet. HONPINEs explosionssäkra robotledsställdon är utformat för fyrbenta inspektionsrobotar och andra robotplattformar för riskfyllda miljöer och integrerar planetväxlar för hög belastning med explosionssäker design och tillförlitlig rörelseprestanda. Med upp till 500 N·m toppvridmoment per led, valfritt IP67-skydd och Ex db IIB T4 Gb-certifiering är lösningen utformad för att stödja krävande robotapplikationer i industriella miljöer med hög risk.
 Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.