Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?
I robotleder, precisionsrundbord och tungt belastade precisionsöverföringssystem bestäms noggrannheten hos enRV-reduktorinte enbart av bearbetningsnoggrannheten. Modifiering av cykloid kugghjulsprofil, ingrepp med stift, vevaxelns excentricitet, lagerglapp, monteringsnoggrannhet, lastinducerad deformation och termisk deformation bidrar alla till det glapp och det överföringsfel som mäts vid utgången.
Av denna anledning handlar profilmodifiering i en RV-reduktor inte bara om att ”göra tänderna något mindre”, och den är inte heller avsedd att skapa ett större spel. Mer exakt innebär profilmodifiering att ett kontrollerat spel införs i den teoretiska konjugerade tandprofilen, så att RV-reduktorn kan bibehålla stabilt ingrepp under verkliga driftsförhållanden där tillverkningstoleranser, monteringsfel, lastdeformation och termisk deformation samexisterar.
För en RV-reduktor med hög precision är målet därför inte enbart att eftersträva ”nollglapp”, utan att uppnå en praktisk balans mellan minsta användbara spel, lastfördelning över flera tänder, lågt glapp, lågt överföringsfel och långsiktig tillförlitlighet.
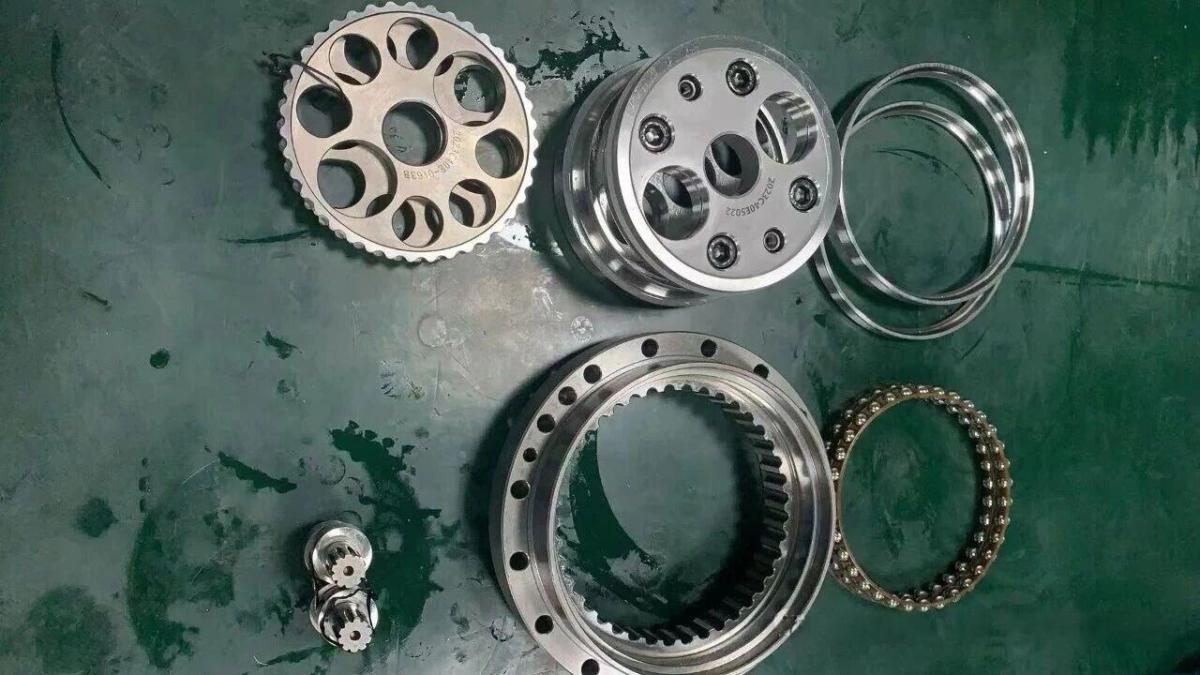
Varför kan en teoretisk cykloidprofil med noll spel inte användas direkt?
Det andra överföringssteget i en RV-reduktor använder cykloidskivor och stift. Under ideala geometriska förhållanden kan en cykloidprofil som genereras enligt den teoretiska konjugerade profilen uppnå ett mycket nära ingrepp.
En verklig RV-reduktor är dock inte ett idealt geometriskt system.
Cykloidskivans profil, stifthålens position, stiftradien, vevexcentriciteten, lagerglappet och monteringsförhållandena mellan enskilda komponenter innehåller alla tillverkningstoleranser. Om konstruktionen försöker uppnå nästan noll spel enbart baserat på den teoretiska tandprofilen, kan den höga teoretiska precisionen i stället skapa allvarligare problem vid faktisk montering och drift.
Tillverknings- och monteringsfel förändrar det faktiska ingreppstillståndet
En RV-reduktor innehåller ett stort antal precisionskomponenter. Cykloidskivorna, stifthuset, vevaxeln, planetmekanismen, huvudlagren och vevlagren bildar en komplex kedja av dimensioner och positioner.
Exempelvis har cykloidskivan profilavvikelser, stifthålen har positionstoleranser, stiftradien har dimensionsavvikelser, veven har excentricitetsfel, lagren har spel och tillverkningstoleranser, de två cykloidskivorna kan ha fasfel och huset samt utgångsstrukturen kan innehålla geometriska avvikelser.
När dessa fel ackumuleras kan det monterade systemets verkliga centrumläge avvika från det teoretiska läget även när varje enskild komponent uppfyller sin angivna tolerans.
Utan lämplig profilmodifiering och spelkonstruktion kan därför lokal interferens eller för högt kontakttryck uppstå.
Lastinducerad elastisk deformation förändrar den teoretiska tandprofilen
När en RV-reduktor arbetar under märkmoment genomgår cykloidskivorna, stiften, vevaxeln, lagren och huset alla en viss grad av elastisk deformation.
Detta omfattar deformation vid kontakten mellan stift och cykloidskiva, böjning av cykloidskivan, torsionsdeformation av vevaxeln, elastisk deformation av lagren samt deformation av utgångsflänsen och huset.
Därför är det ideala ingreppstillstånd som observeras under kall drift utan last inte nödvändigtvis samma som ingreppstillståndet under märklast.
Om profilmodifieringen endast tar hänsyn till geometriska fel och ignorerar lastinducerad deformation kan det verkliga kontaktområdet förskjutas under drift, vilket gör att överföringsfelet varierar med vridmomentet.
Detta är anledningen till att konstruktionen av RV-reduktorer med hög precision i allt högre grad behöver utvecklas från enkel geometrisk profilmodifiering mot belastningsberoende deformationskompensation.
Termisk deformation förändrar också RV-reduktorns spel
Efter att en RV-reduktor har arbetat kontinuerligt ökar smörjmedlets temperatur, och cykloidskivorna, stiften, stifthuset och andra komponenter genomgår termisk utvidgning.
Ett spel som är lämpligt vid rumstemperatur kan därför bli mindre när reduktorn når termisk jämvikt.
Om det initiala spelet är för litet kan termisk expansion orsaka lokal interferens, ökad friktion och alltför hög temperaturökning.
Av denna anledning måste RV-reduktorns profilmodifiering ge ett lämpligt driftspel inom det förväntade temperaturområdet, snarare än att endast utformas för kallt tillstånd.
Smörjning kräver också lämpligt ingreppsspel
En RV-reduktor använder flera tänder i samtidiga ingrepp. Om kontaktytorna är alltför täta kan smörjmedelsflödet in i det verkliga kontaktområdet påverkas, medan friktion och värmeutveckling kan öka.
Syftet med profilmodifiering är därför inte enbart att öka spelet. Målet är att bibehålla effektivt tandingrepp och samtidigt lämna tillräckligt utrymme för smörjning, termisk expansion, tillverkningstoleranser och monteringsfel.
Detta är ytterligare en anledning till attRV-reduktorer med hög precisioninte enbart eftersträvar teoretiskt noll spel.
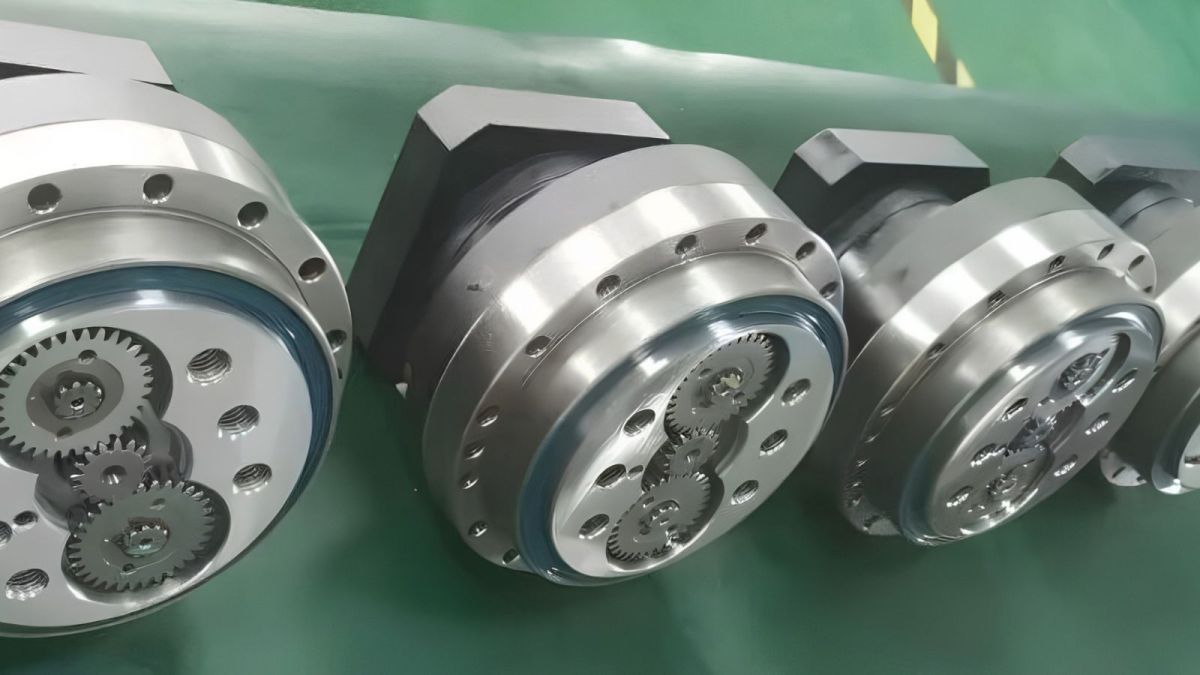
Vilka är de vanliga metoderna för profilmodifiering av RV-reduktorer?
Grundprincipen för profilmodifiering av cykloidskivor är att göra en liten justering av den faktiska arbetsprofilen baserat på den teoretiska tandgeometrin.
Beroende på modifieringens riktning och metod omfattar vanliga metoder ekvidistant modifiering, förskjutningsmodifiering, vinkelmodifiering och kombinerad modifiering.
Ekvidistant profilmodifiering
Ekvidistant modifiering justerar den teoretiska cykloidprofilen med ett litet mått längs tandprofilens normalriktning. Den kan förstås som en kontrollerad förskjutning av den teoretiska profilen, vilket förändrar det faktiska ingreppsspelet.
Denna metod är relativt enkel beträffande beräkning och tillverkning, vilket gör den till en praktisk metod för konstruktion av cykloidskivor.
En rent ekvidistant modifiering har dock också begränsningar. Om exakt samma modifieringsmängd tillämpas på hela profilen kan det vara svårt att samtidigt uppfylla kraven för ingrepp i arbetsområdet, spel vid tandspetsen, spel vid tandroten och kompensation för lastinducerad deformation.
Förskjutningsmodifiering
Förskjutningsmodifiering justerar ingreppstillståndet genom att ändra geometriska parametrar relaterade till centrumavståndet.
Denna metod kan ha betydande inverkan på en RV-reduktors faktiska ingreppstillstånd. Därför kombineras den ofta med andra modifieringsmetoder i stället för att användas som den enda strategin för profilmodifiering.
En korrekt vald förskjutning kan bidra till att förbättra kontaktförhållandet i arbetsområdet och minska risken för lokal interferens.
Vinkelformmodifiering
Vinkelmodifiering justerar cykloidskivans övergripande vinkelposition och genererar motsvarande profil på nytt.
Teoretiskt kan denna metod göra arbetsområdet närmare ett idealt konjugerat förhållande samtidigt som nödvändigt spel skapas i icke-arbetande områden.
Den ställer dock högre krav på profilgenerering, bearbetning och inspektion, varför tillverkningskostnad och processens konsekvens måste beaktas.
Kombinerad ekvidistant modifiering och förskjutningsmodifiering
Vid praktisk konstruktion av RV-reduktorer ger kombinerad modifiering större flexibilitet än att förlita sig på en enda modifieringsmetod.
Genom att kombinera ekvidistant modifiering och förskjutningsmodifiering kan ingenjörer justera ingreppet i arbetsområdet, spelet i icke-arbetande områden, antalet samtidigt ingreppande tänder, kontaktfördelning, glapp och kontaktspänning.
För en RV-reduktor med hög precision är den viktigaste frågan därför inte enbart vilken modifieringsmetod som används, utan vilken typ av driftspel och lastfördelning den slutliga profilen ger.
Betyder en mindre modifieringsmängd alltid högre noggrannhet hos RV-reduktorn?
Detta är en vanlig missuppfattning vid konstruktion av RV-reduktorer.
Ur ett geometriskt perspektiv ökar en större modifieringsmängd i allmänhet det resulterande spelet, vilket även kan öka det geometriska glappet.
Detta innebär dock inte att en kontinuerlig minskning av modifieringsmängden ger en mer exakt RV-reduktor.
Om profilmodifieringen är otillräcklig kan reduktorn drabbas av lokal interferens, koncentrerad kontaktspänning, ökad friktion, högre temperatur, sämre smörjförhållanden, ökat buller, försämrad termisk stabilitet och accelererat långsiktigt slitage.
Det verkliga målet med profilmodifiering av RV-reduktorer är därför minsta användbara spel snarare än teoretiskt noll spel.
Samtidigt måste tillräckligt effektivt tandingrepp och en lämplig lastfördelning bibehållas.
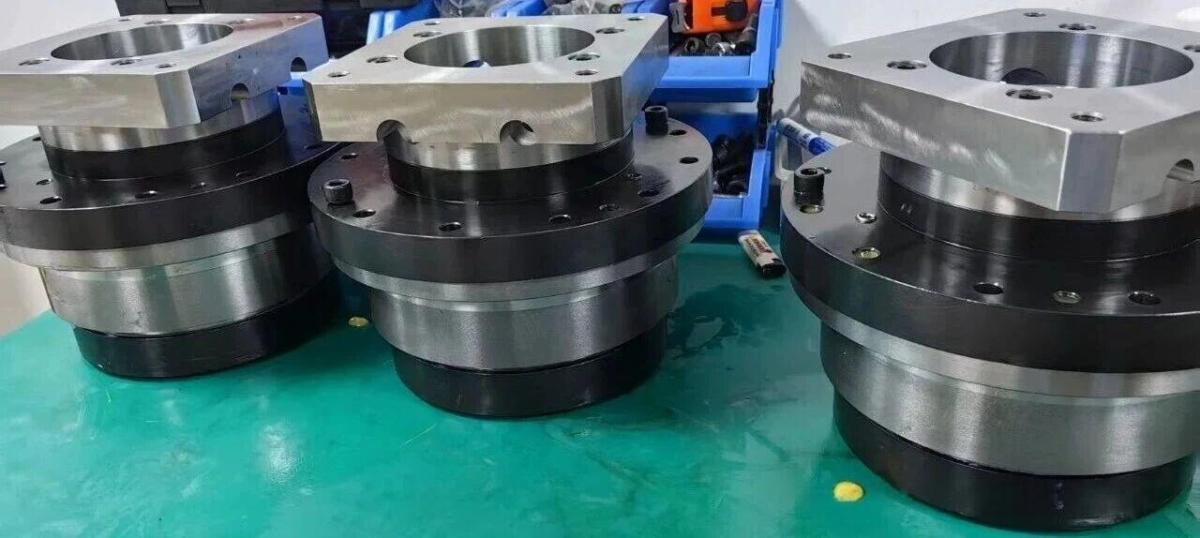
Varför kan RV-reduktorns glapp inte styras enbart genom profilmodifiering?
Glapp är en viktig indikator på en RV-reduktors precision, men det bestäms inte enbart av den cykloida tandprofilen.
Det faktiska glappet är det sammanlagda resultatet av flera felkällor, inklusive fel i cykloidskivans profil och modifiering, fel i stiftfördelning, vevexcentricitet, lagerglapp, fasfel mellan de två cykloidskivorna, överföringsfel i första planetsteget, deformation av utgångsfläns och hus, monteringsfel och termisk deformation.
Om en RV-reduktor därför fortfarande har för stort glapp efter att den cykloida profilen har optimerats, är det ofta inte den mest effektiva lösningen att helt enkelt minska modifieringsmängden ytterligare.
Ett effektivare tillvägagångssätt är att fastställa en fullständig felbudget för glappet och avgöra hur mycket varje källa bidrar till det slutliga utgångsfelet.
Vad är skillnaden mellan RV-reduktorns glapp och överföringsfel?
Glapp och överföringsfel diskuteras ofta tillsammans, men de beskriver olika aspekter av reduktorns prestanda.
Glapp återspeglar främst den förlorade rörelsen eller det spel som framträder när rotationsriktningen vänds.
Överföringsfel beskriver däremot avvikelsen mellan den faktiska utgångsrörelsen och den teoretiskt förväntade utgångsrörelsen.
För robotleder kan båda påverka den slutliga positioneringsprestandan.
I robotar med hög precision, precisionsrundbord och servosystem med hög respons kan en reduktor ha relativt litet statiskt glapp men ändå uppvisa märkbara periodiska överföringsfel. I sådana fall kan utgången fortfarande få positionsvariationer.
Därför bör en RV-reduktor med hög precision inte utvärderas enbart genom att eftersträva ett mycket litet glappvärde.
Det verkliga målet förstås bättre som en kombinerad kontroll av glapp, periodiskt överföringsfel, lastberoende fel och fel beroende av termiskt tillstånd.
Varför kan överföringsfelet förändras efter att en RV-reduktor belastas?
Detta är en viktig fråga vid konstruktion av RV-reduktorer med hög precision.
Under obelastade förhållanden bestäms den faktiska kontaktpositionen mellan cykloidskivan och stiften främst av geometriska fel.
När vridmoment appliceras förändras dock kontaktområdet.
När belastningen ökar genomgår stiftkontakten elastisk deformation, cykloidskivan böjs något, vevaxeln får torsionsdeformation, lagren genomgår elastisk förskjutning och utgångsstrukturen deformeras. Därmed omfördelas det faktiska ingreppsområdet.
En cykloidprofil som optimerats under obelastade förhållanden kanske därför inte bibehåller samma överföringsfel vid märkmoment.
Detta är en av anledningarna till att utvecklingen av RV-reduktorer med hög precision går från geometrisk profilmodifiering mot belastningsberoende profilkompensation.
Hur kan elastisk kompensation ytterligare minska RV-reduktorns överföringsfel?
När målet är att minska överföringsfel under belastade förhållanden kan ingenjörer upprätta en strukturell deformationsmodell för RV-reduktorn.
Grundprocessen är att utgå från den teoretiska profilen, tillämpa geometrisk modifiering, införa den faktiska driftlasten, beräkna den resulterande kontaktdeformationen, fastställa den resulterande ingreppsförskjutningen och sedan modifiera profilen i motsatt riktning för att kompensera för den förutsagda deformationen.
Detta tillvägagångssätt förstås vanligen som belastningsberoende profilmodifiering eller kompensation för elastisk deformation.
Syftet är inte enbart att öka spelet. I stället utformas modifieringsmängden för att motsvara riktningen och storleken på den deformation som uppstår under den faktiska driftlasten.
För tillämpningar såsom robotleder och precisionsrundbord, där överföringsfel är särskilt viktigt, kan detta tillvägagångssätt ge en mer systematisk väg till förbättrad noggrannhet under belastning.
Vilka andra faktorer påverkar RV-reduktorns överföringsfel?
Om den cykloida profilen redan har optimerats men överföringsfelet fortfarande är för stort, måste de övriga felkällorna i RV-reduktorn undersökas.
Vevaxel och vevlager
Vevaxeln är en kritisk komponent för överföring av rörelse och last i en RV-reduktor.
Vevexcentricitet, lagerglapp och lagerstyvhet påverkar alla den slutliga utgångsrörelsen.
Om dessa faktorer inte ingår i felbudgeten kan optimering av enbart den cykloida profilen inte ge ett stabilt lågt överföringsfel.
Fasförhållandet mellan de två cykloidskivorna
EnRV-reduktor med dubbla cykloidskivorkräver att de två skivorna bibehåller det angivna fasförhållandet.
Om monteringen medför en för stor fasavvikelse kan lastfördelningen och utgångsrörelsefelet påverkas.
Av denna anledning kräverRV-reduktorer med hög precisiontillförlitlig kontroll av fasförhållandet under montering.
Stifthus och positionsnoggrannhet för stifthål
Stifthålens positionsnoggrannhet bestämmer direkt stiftens faktiska fördelning.
Om stiftfördelningen innehåller betydande positionsfel kan inte ens en mycket exakt teoretisk cykloidprofil ge önskat ingreppstillstånd.
Stifthusets bearbetningsnoggrannhet och monteringsreferens är därför viktiga faktorer för att kontrollera RV-överföringsfel.
Planetöverföring i första steget
En RV-reduktor består inte enbart av den cykloida överföringen i andra steget.
Solhjulet, planethjulen och bäraren i första steget bidrar också till rörelsefel.
Även om effekten av vissa fel reduceras eller omvandlas genom utväxlingsförhållandet måste planetmekanismen i första steget fortfarande ingå i den övergripande felanalysen för en RV-reduktor med hög precision.
Styvhhet hos utgångsfläns och huvudlager
Otillräcklig utgångsstyvhet kan göra att utgångsflänsen genomgår små förskjutningar när den externa lasten förändras.
För robotleder och precisionsrundbord kan dessa förskjutningar till slut framträda som positioneringsfel vid utgången.
En RV-reduktor med lågt glapp kräver därför inte bara en optimerad cykloidprofil utan också tillräcklig styvhet i hela utgångsstrukturen.
Hur kan en felbudget för RV-reduktorns glapp fastställas?
Om målet är att tillverka en konsekvent RV-reduktor med lågt glapp, bör inte alla precisionskrav läggas på cykloidskivan.
Ett mer praktiskt tillvägagångssätt är att separera de huvudsakliga glappkällorna, inklusive fel i cykloidprofilmodifiering, fel i stiftfördelning, vevexcentricitet, lagerglapp, fasfel, överföringsfel i första steget, monteringsfel och deformation av utgångsstrukturen.
Ett tillåtet intervall kan sedan fastställas för varje källa utifrån dess känslighet och bidrag till det slutliga utgångsfelet.
Detta tillvägagångssätt har två stora fördelar. För det första bidrar det till att identifiera vilka felkällor som faktiskt dominerar det slutliga glappet. För det andra förhindrar det ingenjörer från att upprepade gånger höja bearbetningsnoggrannheten för en komponent enbart för att kompensera för fel på andra håll i systemet.
Om den dominerande glappkällan exempelvis är vevexcentricitet kan en ytterligare minskning av cykloidprofilfelet ge liten förbättring.
Därför är felbudgetering och känslighetsanalys avgörande vid utveckling av RV-reduktorer med hög precision.
Hur bör RV-reduktorns profilmodifiering samverka med tillverkningstoleranser?
Profilmodifiering och tillverkningstoleranser löser olika problem och bör inte behandlas som ersättningar för varandra.
Profilmodifiering används främst för att styra systemets genomsnittliga ingreppsbeteende under driftsförhållanden, medan tillverkningstoleranser styr variationen mellan enskilda komponenter.
Ett enkelt sätt att förstå förhållandet är:
Profilmodifiering kompenserar för systembeteende, medan toleranser styr tillverkningsvariationer.
Om komponenternas bearbetningsnoggrannhet är otillräcklig kommer en ökning av cykloidprofilmodifieringen för att kompensera för varje fel till slut att resultera i för stort spel och sämre glappprestanda.
Å andra sidan kan extremt snäva komponenttoleranser inte kompensera för lastinducerad eller termisk deformation om dessa effekter inte har beaktats i konstruktionen.
Ett mer systematiskt tillvägagångssätt kombinerar profilmodifiering, toleranskonstruktion, monteringskontroll, strukturell styvhet och analys av termisk deformation.
Hur bör en RV-reduktor testas efter profilmodifiering?
Efter att profilmodifieringen har slutförts bör konstruktionen inte bedömas enbart utifrån ett enda statiskt glappvärde.
En mer fullständig valideringsprocess bör utvärdera reduktorn under olika driftsförhållanden.
Steg 1 — Provning utan last
Det första steget är att mäta utgångsrörelsefel och glapp vid en kontrollerad låg hastighet under obelastade förhållanden.
Utvärderingen bör fokusera på maximalt glapp, periodiskt fel, felvågform, beroende av vinkelposition och skillnader mellan rörelse framåt och bakåt.
Om ett tydligt periodiskt mönster uppträder i felkurvan bör ytterligare analys avgöra om det är associerat med excentricitet, stiftfördelning, fasförhållande eller andra geometriska fel.
Steg 2 — Provning under olika belastningar
Reduktorn bör sedan testas under lätt last och märklast.
Om överföringsfelet är relativt litet utan last men ökar betydligt när belastningen ökar, kan strukturell elastisk deformation och förändringar i kontaktförhållandet vara de dominerande faktorerna.
Den belastningsberoende deformationsmodellen och profilkompensationen bör då granskas.
Steg 3 — Provning av termisk stabilitet
För RV-reduktorer som arbetar kontinuerligt måste även termisk stabilitet utvärderas.
Förändringar i smörjmedelstemperatur, glapp, överföringsfel, buller och temperaturökning bör övervakas när reduktorn närmar sig termisk jämvikt.
Om det finns en betydande skillnad mellan kallt och termiskt stabiliserat tillstånd bör de spelförändringar som orsakas av termisk expansion omprövas.
Steg 4 — Inkörningsprovning
Syftet med inkörning bör vara att gradvis stabilisera kontaktytan, snarare än att använda överdriven belastning för att mekaniskt tvinga tandytorna till ett acceptabelt tillstånd.
En kontrollerad inkörningsprocess bör börja under måttlig belastning och hastighet innan den gradvis går mot normala driftsförhållanden.
Om en reduktor kräver långvarig inkörning under hög last för att eliminera uppenbar interferens bör det underliggande problemet normalt hanteras genom profilmodifiering, bearbetningsnoggrannhet eller monteringskontroll snarare än döljas genom aggressiv inkörning.
Vad behöver en RV-reduktor med hög precision verkligen styra?
Noggrannheten hos en RV-reduktor bestäms inte av en enskild komponent.
Dess slutliga prestanda är resultatet av ett integrerat system som omfattar tandprofil, profilmodifiering, ingrepp, lager, vevaxel, stifthus, montering, lastdeformation, termisk deformation och utgångsstruktur.
När man därför försöker minska glapp och överföringsfel ytterligare är nyckelfrågan inte enbart:
”Hur mycket bör den cykloida profilen modifieras?”
En mer användbar teknisk fråga är:
”Hur mycket användbart spel behöver det kompletta överföringssystemet under faktiska driftbelastnings- och temperaturförhållanden, och hur bör de enskilda felkällorna fördelas?”
Detta innebär en viktig övergång från konventionell geometrisk konstruktion till precisionsteknik på systemnivå för högpresterande RV-reduktorer.
HONPINE RV Precision Gear Reducer – konstruktionsfokus
För robotleder, tungt belastade robotarmar, industriella rundbord, precisionsrotationsmekanismer och CNC-utrustning måste en RV-reduktor ofta hantera betydande utgångsmoment samtidigt som den bibehåller stabilt glapp, styvhet och överföringsnoggrannhet under långvarig drift.
Av denna anledning bör en RV-reduktors prestanda inte utvärderas genom en enda glappspecifikation.
En mer fullständig teknisk utvärdering bör betrakta glapp, överföringsfel, torsionsstyvhet, lastkapacitet, verkningsgrad, termisk stabilitet, lagerlivslängd och tillverkningskonsistens som en integrerad uppsättning prestandakrav.
För HONPINE behöver utvecklingen av RV Precision Gear Reducers också sträcka sig bortom dimensionsnoggrannheten hos enskilda komponenter till prestandan hos det kompletta överföringssystemet. Modifiering av cykloidprofil är endast en del av denna process. Långsiktig prestanda beror på samspelet mellan tandprofilsdesign, precisionsbearbetning, komponenttoleranser, lagermatchning, monteringsprocesser, lastegenskaper och valideringsprovning.
Slutsats — Målet med RV-reduktorns profilmodifiering är inte noll spel
Det verkliga syftet med RV-reduktorns profilmodifiering är inte att göra cykloidskivan allt närmare den teoretiska tandprofilen, och det är inte heller att enbart eftersträva noll spel.
Ett lämpligare mål är att uppnå minsta användbara spel, stabilt ingrepp över flera tänder, lämplig lastfördelning och kontrollerat överföringsfel under verkliga driftsförhållanden där tillverkningsfel, monteringsfel, lastdeformation, termisk deformation och smörjförhållanden alla förekommer samtidigt.
Optimeringsprocessen för en RV-reduktor med hög precision bör därför bilda en komplett teknisk slinga:
Teoretisk profil → Modifiering av cykloidprofil → Felbudgetering → Analys av lastdeformation → Toleranskonstruktion → Precisionsbearbetning → Monteringskontroll → Provning utan last och under last → Validering av termisk stabilitet → Iteration av profilmodifiering
Endast genom att samordna dessa steg kan en RV-reduktor uppnå verkligt lågt glapp och kontrollerat överföringsfel, i stället för att förlita sig på en enda tandprofilsparameter för att eftersträva precision.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 HONPINE HAG robotledmodul genomgår kontroll före leveransHONPINE HAG robotledmodul genomgår för närvarande kontroll före leverans innan leverans.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.






Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Varför föredrar industrirobotar och tung utrustning RV-reduktorer med dubbla skivor?Många ingenjörer ställer sig samma fråga när de för första gången tittar in i en RV-reduktor: om en enda cykloidskiva redan kan åstadkomma hastighetsreduktion, varför använder RV-reduktorer för industrirobotar nästan alltid två skivor? Den extra skivan ökar antalet komponenter, monteringskomplexiteten och tillverkningskostnaden, så dess syfte förtjänar en närmare granskning. Svaret är inte bara ett högre reduktionsförhållande. En RV-reduktor med dubbla skivor är konstruerad för att förbättra transmissionens övergripande mekaniska egenskaper genom bättre kraftbalans, lastfördelning, kontroll av glapp, vridstyvhet och långsiktig tillförlitlighet. I denna artikel använder vi en monteringsmodell och rörelsesimulering av en RV-reduktor för att undersöka dessa mekanismer och förklara varför arkitekturen med dubbla skivor används i stor utsträckning i industrirobotar, verktygsmaskiner, rundbord och andra precisionsdrivsystem för tung drift.
 Harmonisk växelreducerare i liten storlek: Fördelar, tillämpningar och urvalsguideHarmonisk växelreducerare i liten storlek för kompakta precisionsrörelsesystem, med hög utväxling, nästintill noll glapp, låg vikt och exakt kraftöverföring.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.