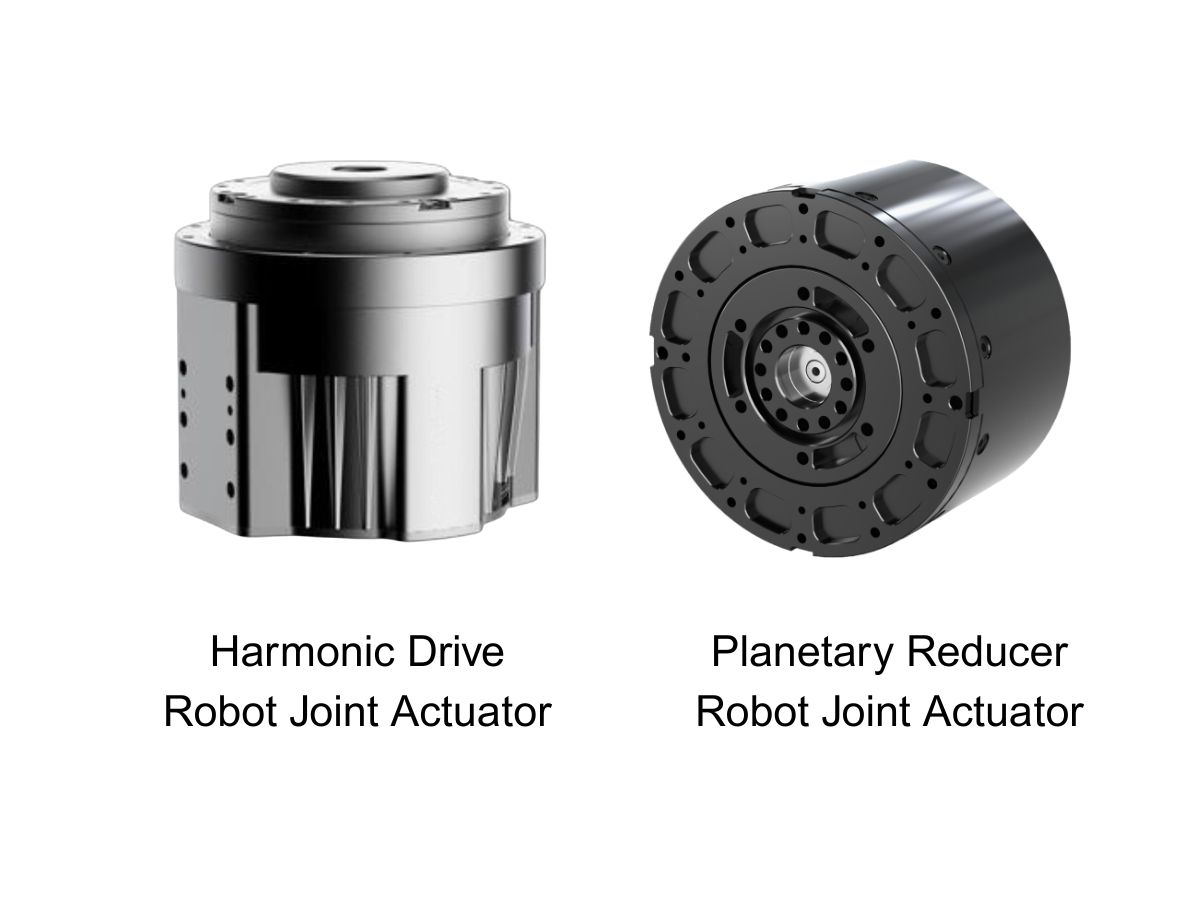
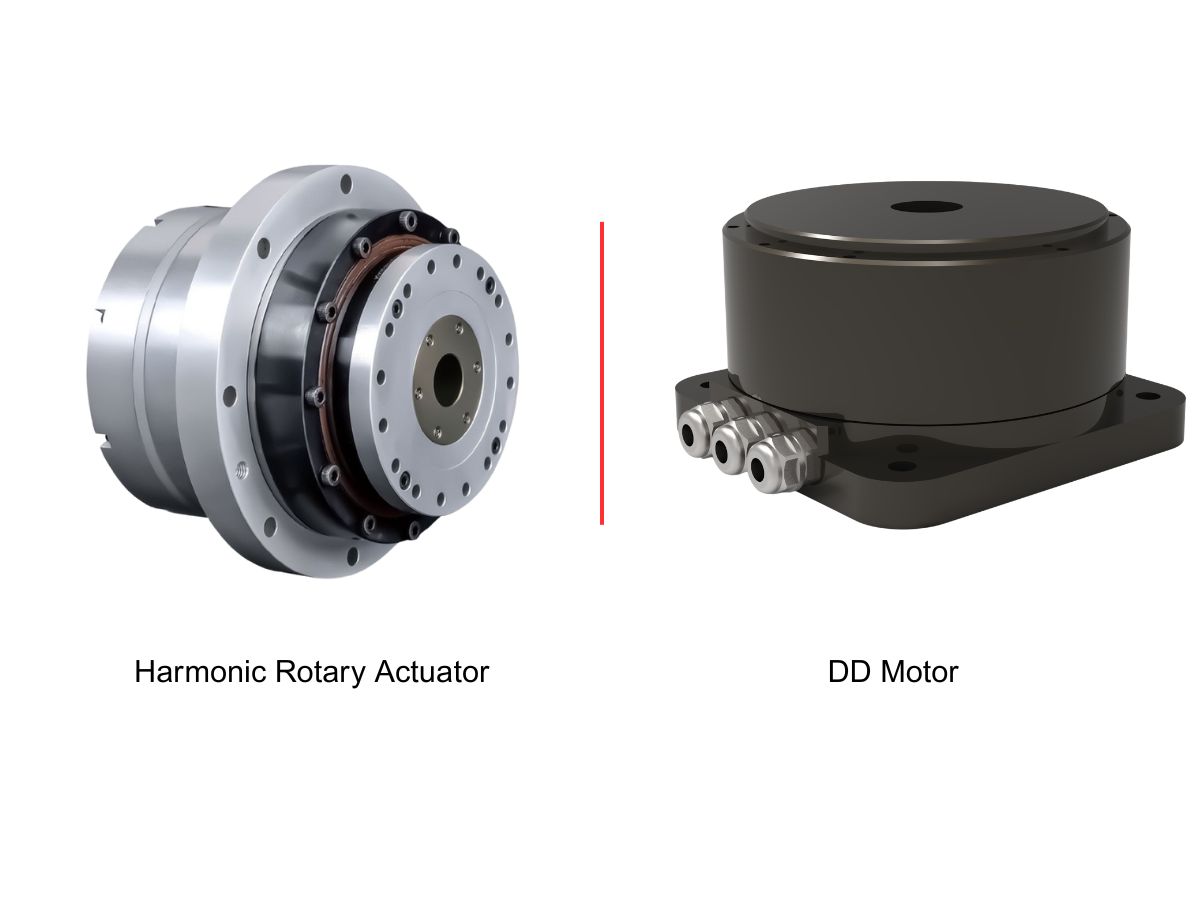
Harmonisk ledmotor/ställdon/modul
HONPINE:s harmoniska ledmotorer kännetecknas av hög precision, högt vridmoment och stor ihålig innerdiameter och erbjuder ofta lösningar för tillämpningar med begränsat utrymme. Anpassningar erbjuds, och motorerna används ofta inom specialiserad robotik.
 Högprecisions harmonisk robotledaktuator med hög positioneringsnoggrannhetHONPINE HAU harmoniska ledaktuator är utformad för robotapplikationer som kräver hög positioneringsnoggrannhet, hög överbelastningskapacitet och en stor hålkonstruktion. Jämfört med HONPINE HAG harmoniska ledaktuator har HAU ingen vridmomentsensor, vilket gör den till en mer kompakt lösning för applikationer där vridmomentsavkänning inte krävs.
HAU harmoniska ledaktuator är särskilt lämpad för humanoida robotar med hög precision, specialrobotar och robotarmar. Genom att kombinera hög positioneringsnoggrannhet, överbelastningsprestanda av industriklass och en stor håldiameter är HAU utformad för att hjälpa robotar att uppnå stabila och exakta rörelser i krävande applikationer.Detaljer Robotisk harmonisk växelmotor med högprecisionsenkodrar och STOHAG robotisk harmonisk växelmotor är ett robotledsställdon särskilt utformat för robotapplikationer. Den inbyggda drivaren är integrerad i växelmotorns bas och den är utrustad med högprecisionsenkodrar—20-bitars upplösning på höghastighetssidan och 19-bitars på utgångssidan—vilket möjliggör fullständig sluten reglering. Tillvalsfunktioner för STO och broms finns tillgängliga för att säkerställa säkrare drift av utrustningen.Detaljer
![]() Harmonisk ledmodul för humanoida robotar med vridmomentsensor och integrerad kabelkontaktTCHL Harmonic Joint Module är en harmonisk ledmodul som integrerar en vridmomentsensor direkt i den harmoniska växelreduceraren. Vridmomentsensorn möjliggör exakt mätning av drivsystemets driftstatus och erforderliga vridmomentvärden, vilket möjliggör noggrann lastdetektering av aktuatorn. Detta bidrar till att förhindra överbelastning och möjliggör säkrare interaktion mellan människa och robot.
Modulen har helt integrerade kablar och kontakter, vilket möjliggör snabba och exakta komponentanslutningar samt säker och responsiv rörelsestyrning genom en högintegrerad konstruktion.Detaljer Utrymmesbegränsad roterande ställdon med ihålig axel, harmonisk växel och dubbel encoderHAT ihåliga och standard harmoniska servo-roterande ställdon stöder harmoniska växlar av modellerna 11, 14, 17, 20, 25, 32, 40, 50, och 58, med märkmoment från 4 N·m till 1200 N·m och ytterdiametrar från 62 mm till 220 mm.De har absoluta flervarvsencoders med Tamagawa-protokoll:Envarvs 17-bit, flervarvs 16-bit, eller envarvs 23-bit, flervarvs 16-bit.Anpassade konfigurationer med dubbel encoder finns också tillgängliga. De harmoniska ställdonen kan monteras direkt via ändytan, vilket gör dem idealiska för lätta eller utrymmesbegränsade tillämpningar.Detaljer
 Cobots robotarm T-typ harmonisk roterande ledmodulDen T-typ harmoniska ledmodulen är en högt integrerad robotledenhet som kombinerar en harmonisk växel, vridmomentsmotor, precisionssensorer, broms och drivenhet. Den kallas “T-typ” eftersom utgående fläns är vinkelrät mot motoraxeln, vilket bildar en T-formad layout som är idealisk för roterande robotleder.
Modulen är utformad för kollaborativa robotar och förenklar utvecklingen genom att integrera nyckelkomponenter i en kompakt plug-and-play-enhet. Detta förkortar utvecklingscykeln avsevärt, sänker kostnaderna och gör det nästan lika enkelt att bygga en robotarm som att montera LEGO-block. Den höga integrationsgraden förbättrar också underhållseffektiviteten och utökar användbarheten för robotarmsteknik.Detaljer Förseglad robotledsmodul för specialrobot för undervattensdriftLedmodulen uppnår högt optimerad volym och vikt genom helt integrerade komponenter inklusive harmonisk växel, ramlös vridmomentsmotor, broms, encoder och drivare, vilket möjliggör exakt rörelsekontroll med större vridmomentsutgång, högre noggrannhet, mer kompakt storlek och lägre vikt. Vi erbjuder också kundanpassade lösningar för att uppfylla specifika krav för personliga tillämpningar och särskilda driftmiljöer, där de vanligaste anpassningarna är vattentäta versioner (motståndskraftiga mot vattenstänk, spray eller undervattensdrift upp till 1 meter djup) och anpassningar för låga temperaturer. Denna vattentäta ledmodul är särskilt utformad för specialrobotar som arbetar under vatten, utvecklad som en förbättrad version av vår standardledmodul med särskilda förbättringar för att hantera utmaningar med vattentätning i robotleder.Detaljer
 Stor harmonisk roterande ställdon med ihålig genomföringDet roterande ställdonet med stor ihålig genomföring integrerar vanligtvis en intern rotor vridmomentsmotor utan ram med komponenter som en harmonisk växelreducerare, absolutkodare och anpassad harmonisk enhet med stor ihålig genomföring för att bilda en komplett roterande ställdonsenhet. Dess styrenhet (drivsystem) är vanligtvis externmonterad, vilket möjliggör högprecisions rörelsekontroll för ansluten utrustning. Jämfört med standard roterande ställdon har denna serie en större diameter på den ihåliga genomföringen, vilket möjliggör passage av kulskruvar, kablar och andra komponenter. Den är utformad för tillämpningar som kräver stort genomgående hålutrymme, hög precision och kompakt integration, såsom roterande bord för verktygsmaskiner, medicintekniska precisionsenheter, 5-axliga laserskärningssystem och halvledarutrustning.Detaljer
 Högt integrerad kompakt harmonisk robotledsmotorRobotledmotorn för led uppnår mycket exakt rörelsekontroll genom integrerade komponenter inklusive harmonisk växel, ramlös vridmomentsmotor, broms, encoder och drivenhet, med optimerad storlek och vikt. Den levererar större vridmoment, högre precision, mer kompakt storlek och lägre vikt. Vi erbjuder även kundanpassade tjänster enligt kundernas specifika krav.
Robotledmotorer stöder vanligtvis ett brett spänningsområde på DC24V~DC48V. Som en kärnkomponent inom robotindustrin kommer den tekniska utvecklingen av robotledmotorer att fortsätta främja utvecklingen av specialiserade robotar och humanoida robotar mot högre flexibilitet och bredare tillämpningsscenarier. Utöver robotik används robotledmotorer även inom halvledarutrustning, solcellsutrustning, medicinsk precisionsutrustning, 3C-utrustning, optisk utrustning och andra områden.Detaljer
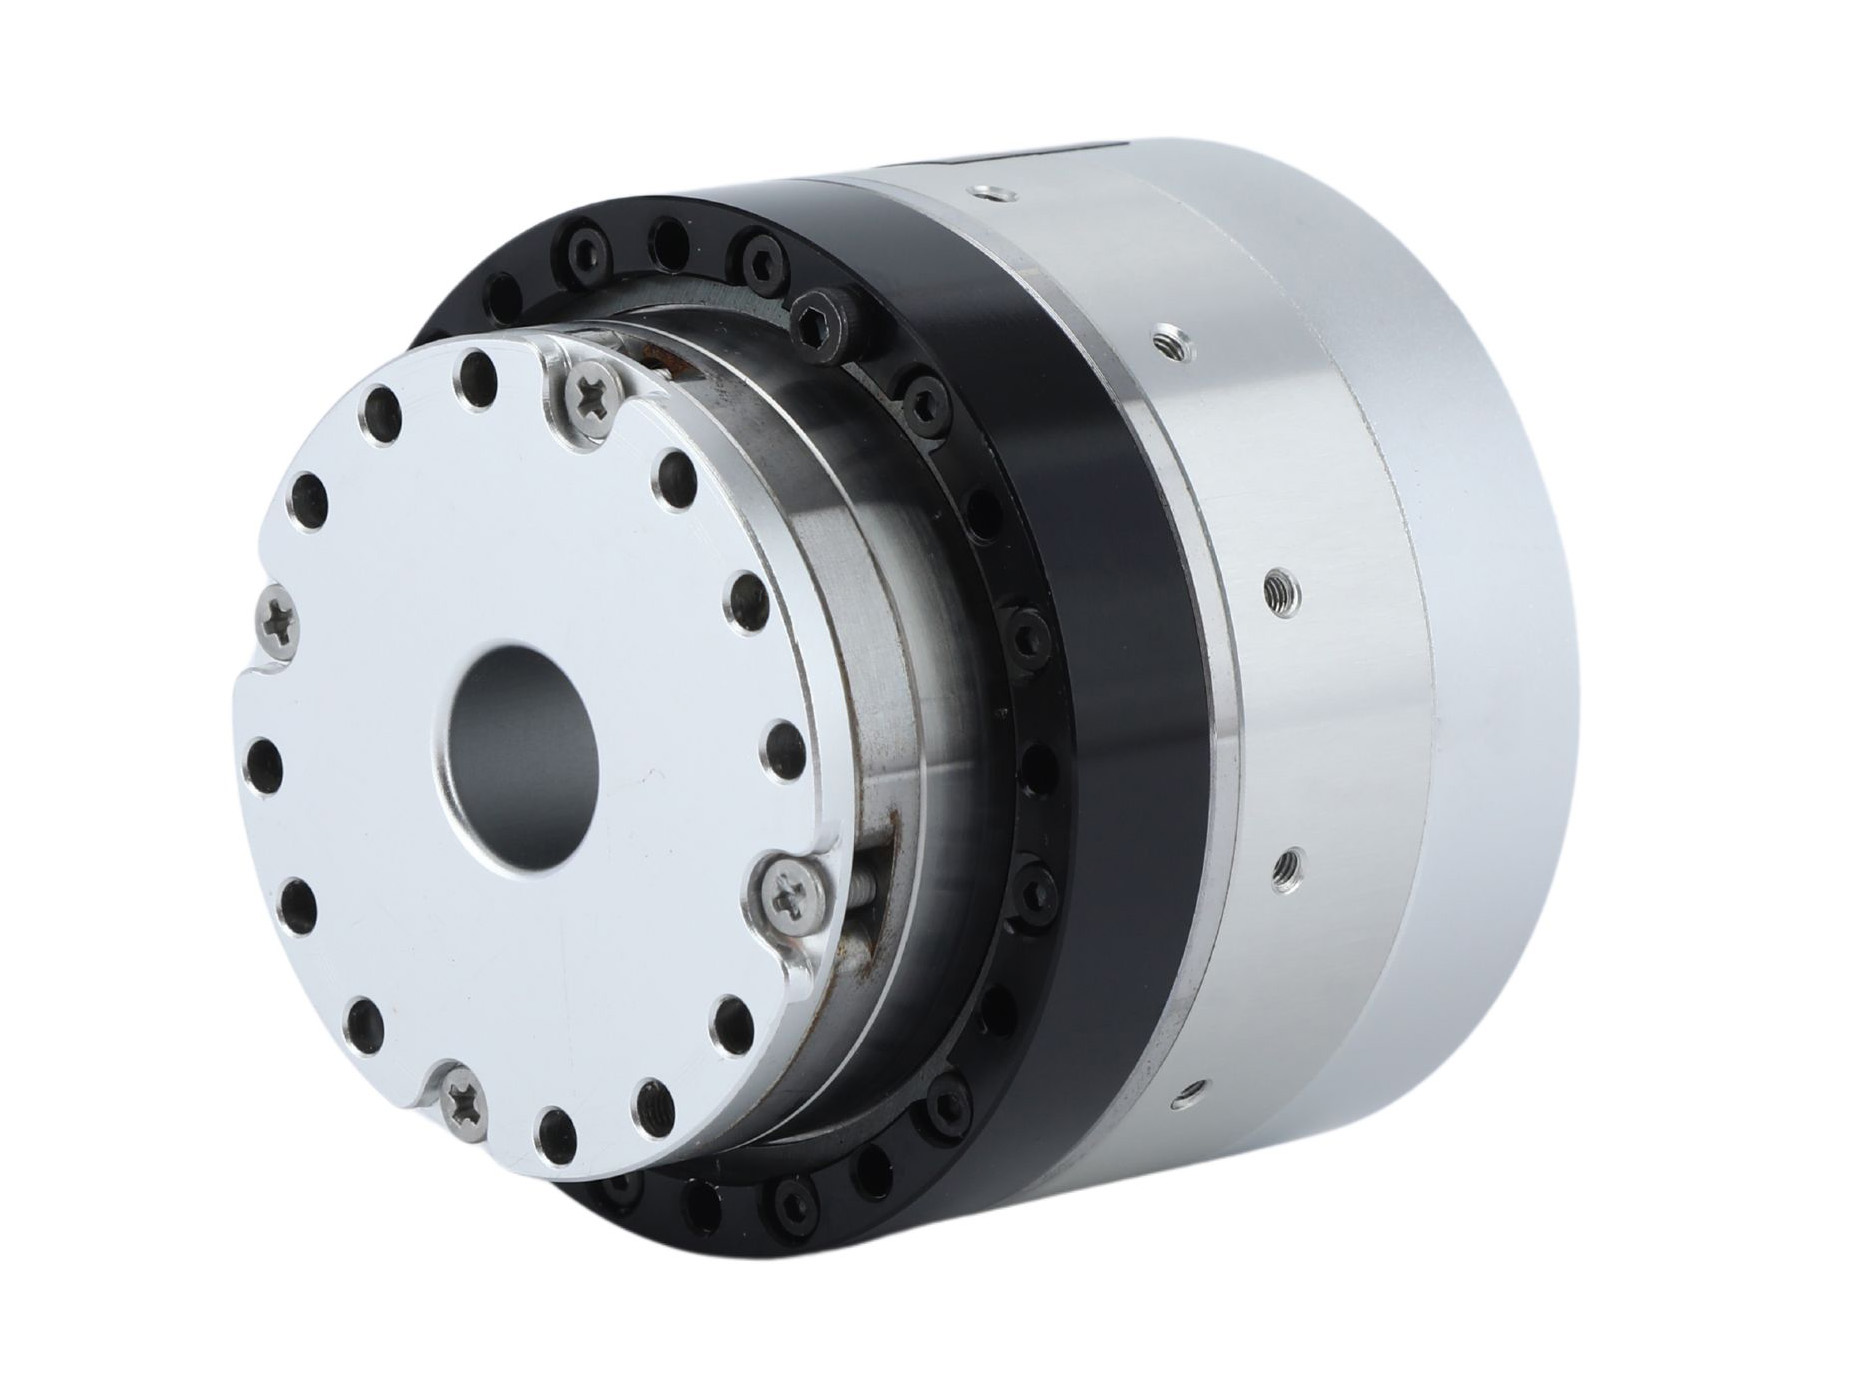
Planetväxlad ledmotor/ställdon/modul
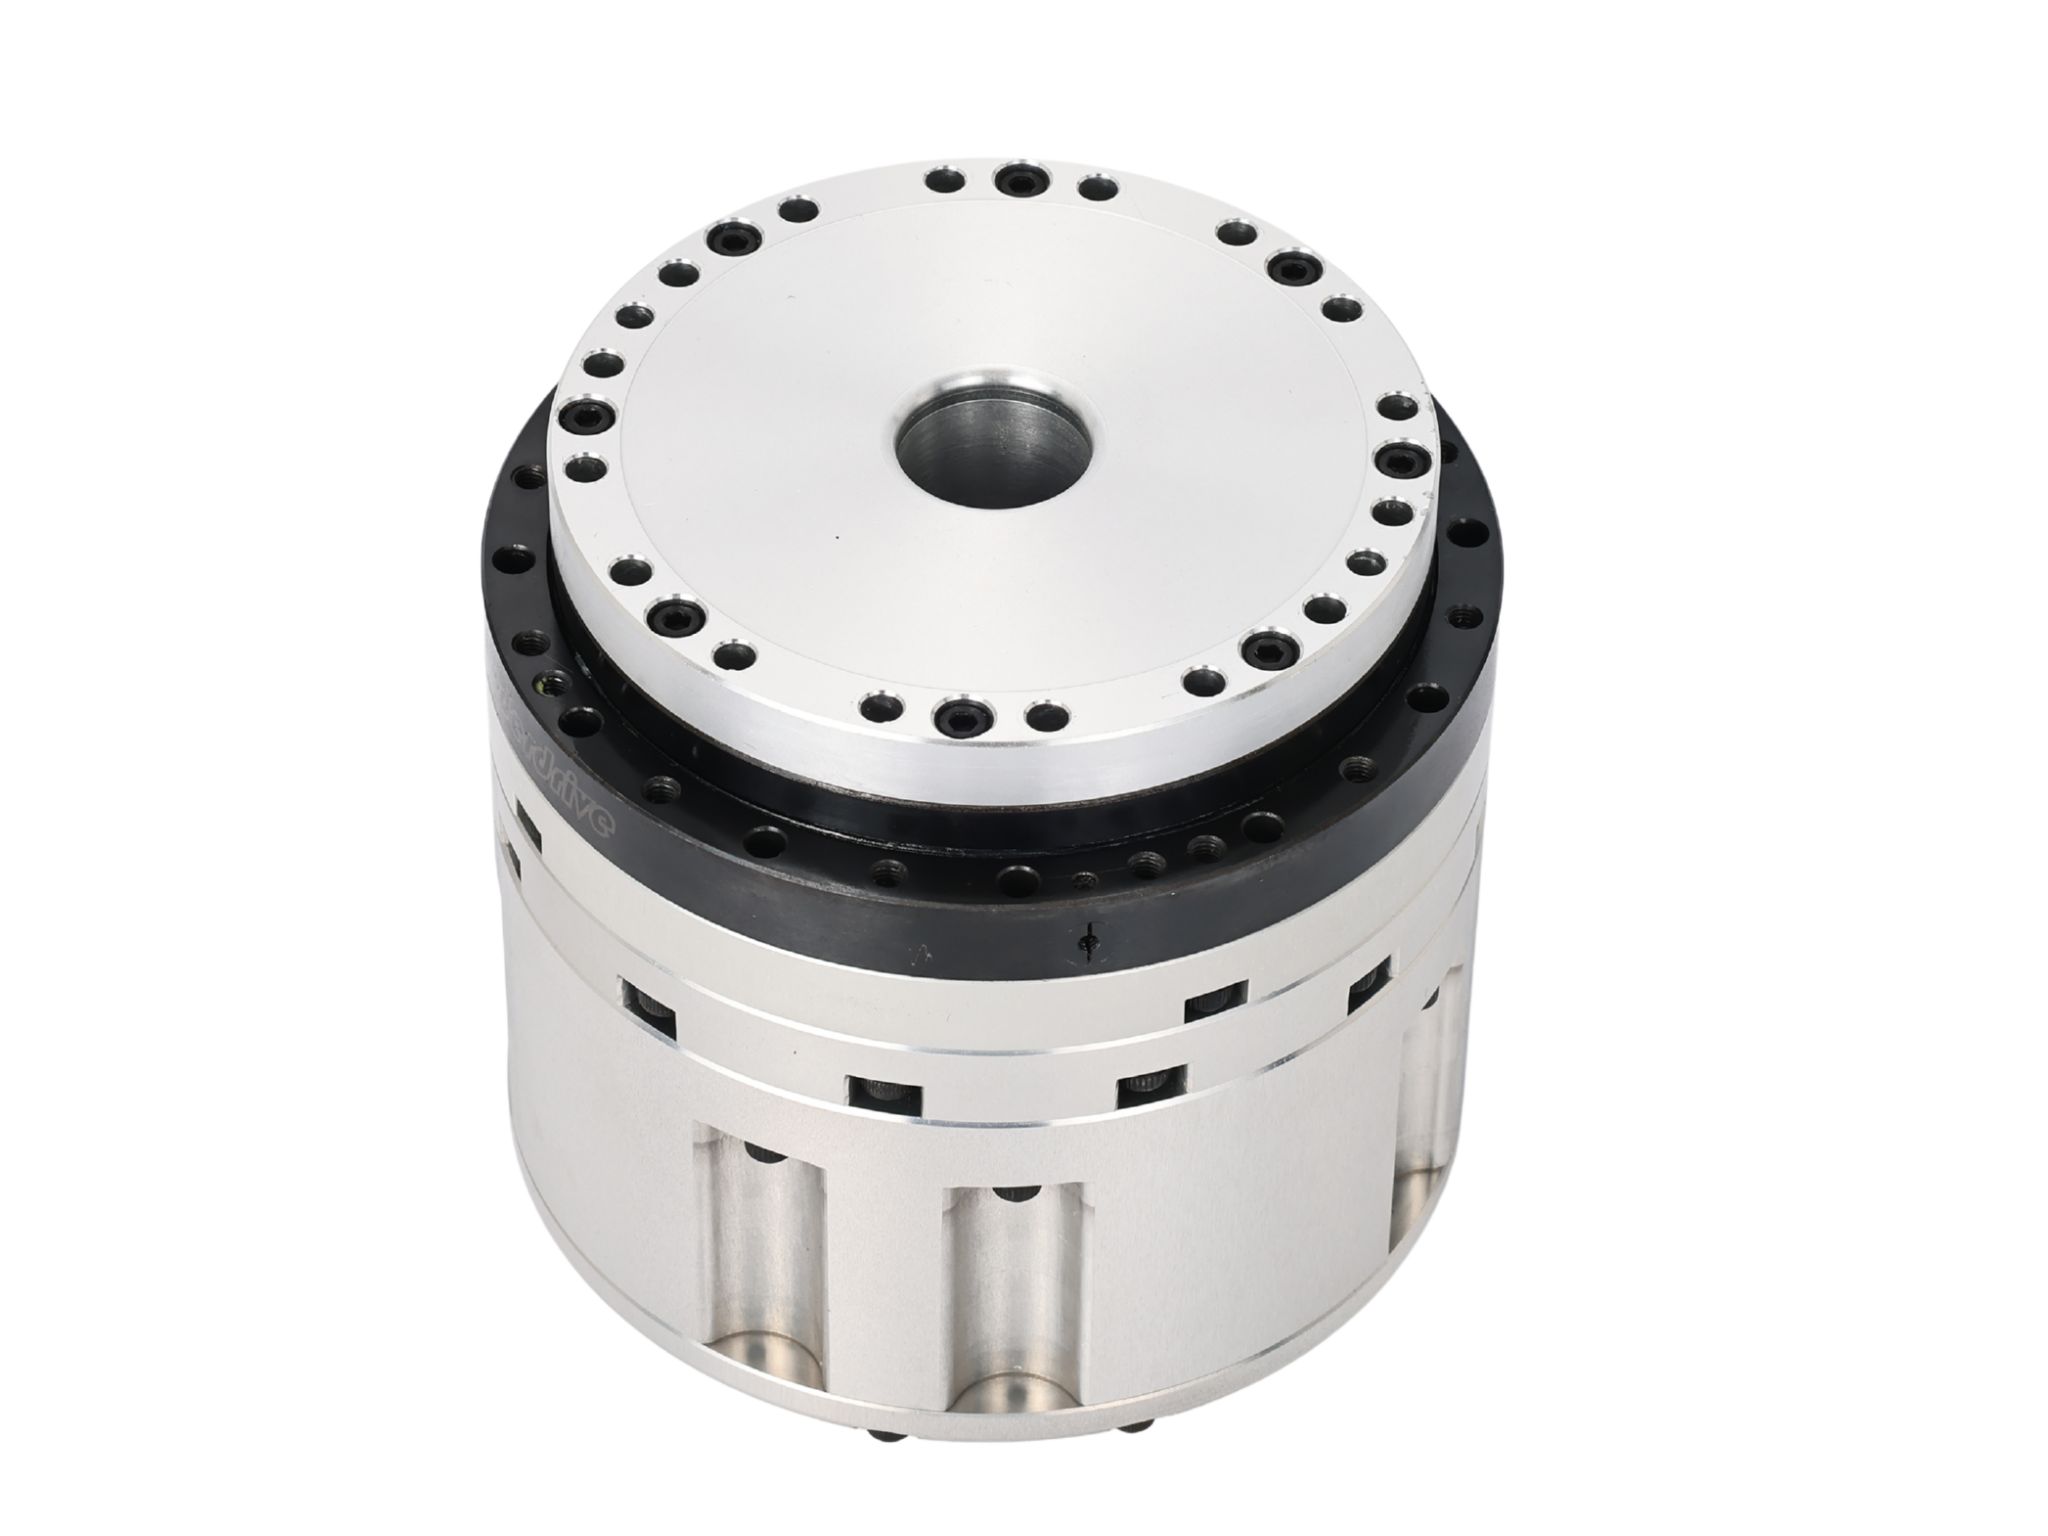
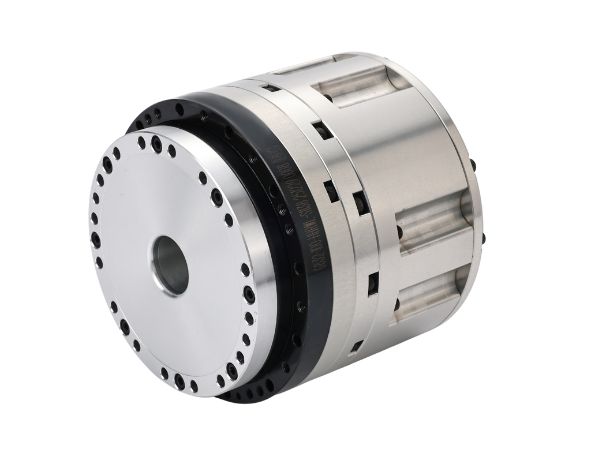
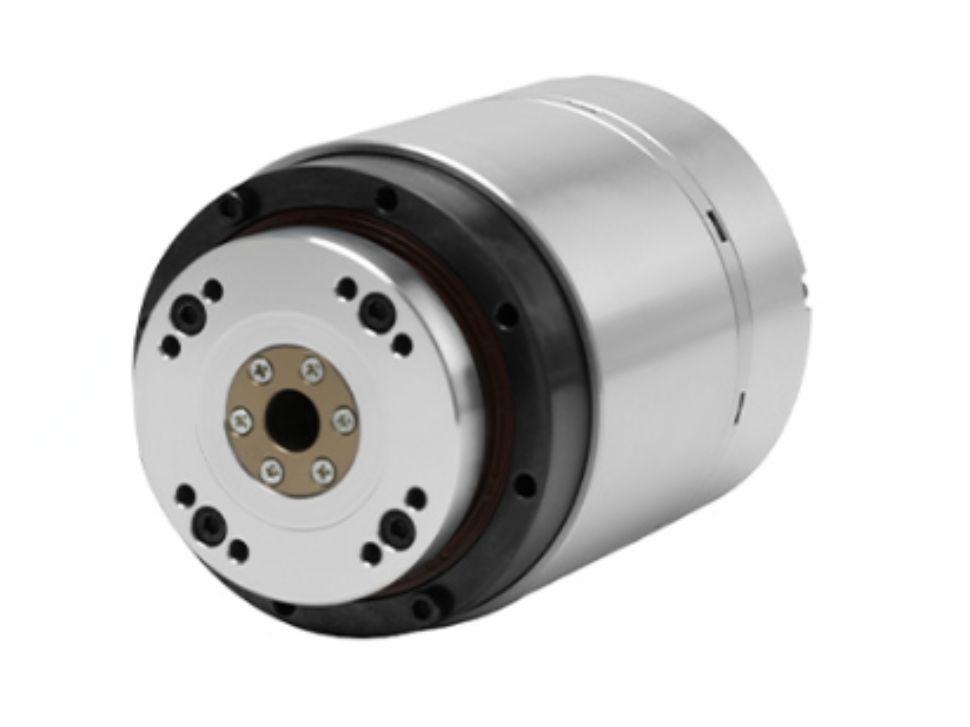
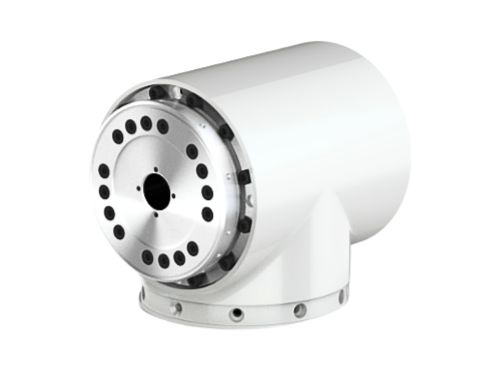
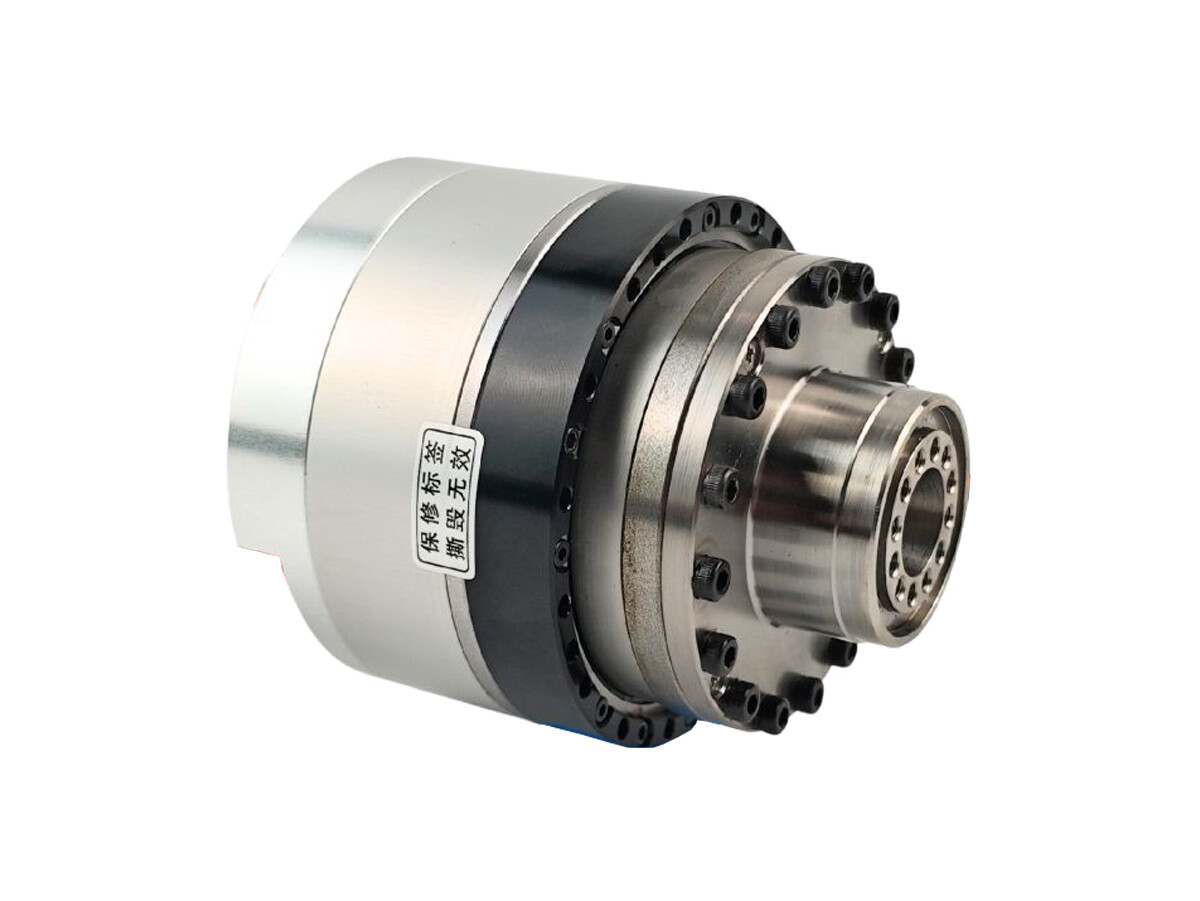
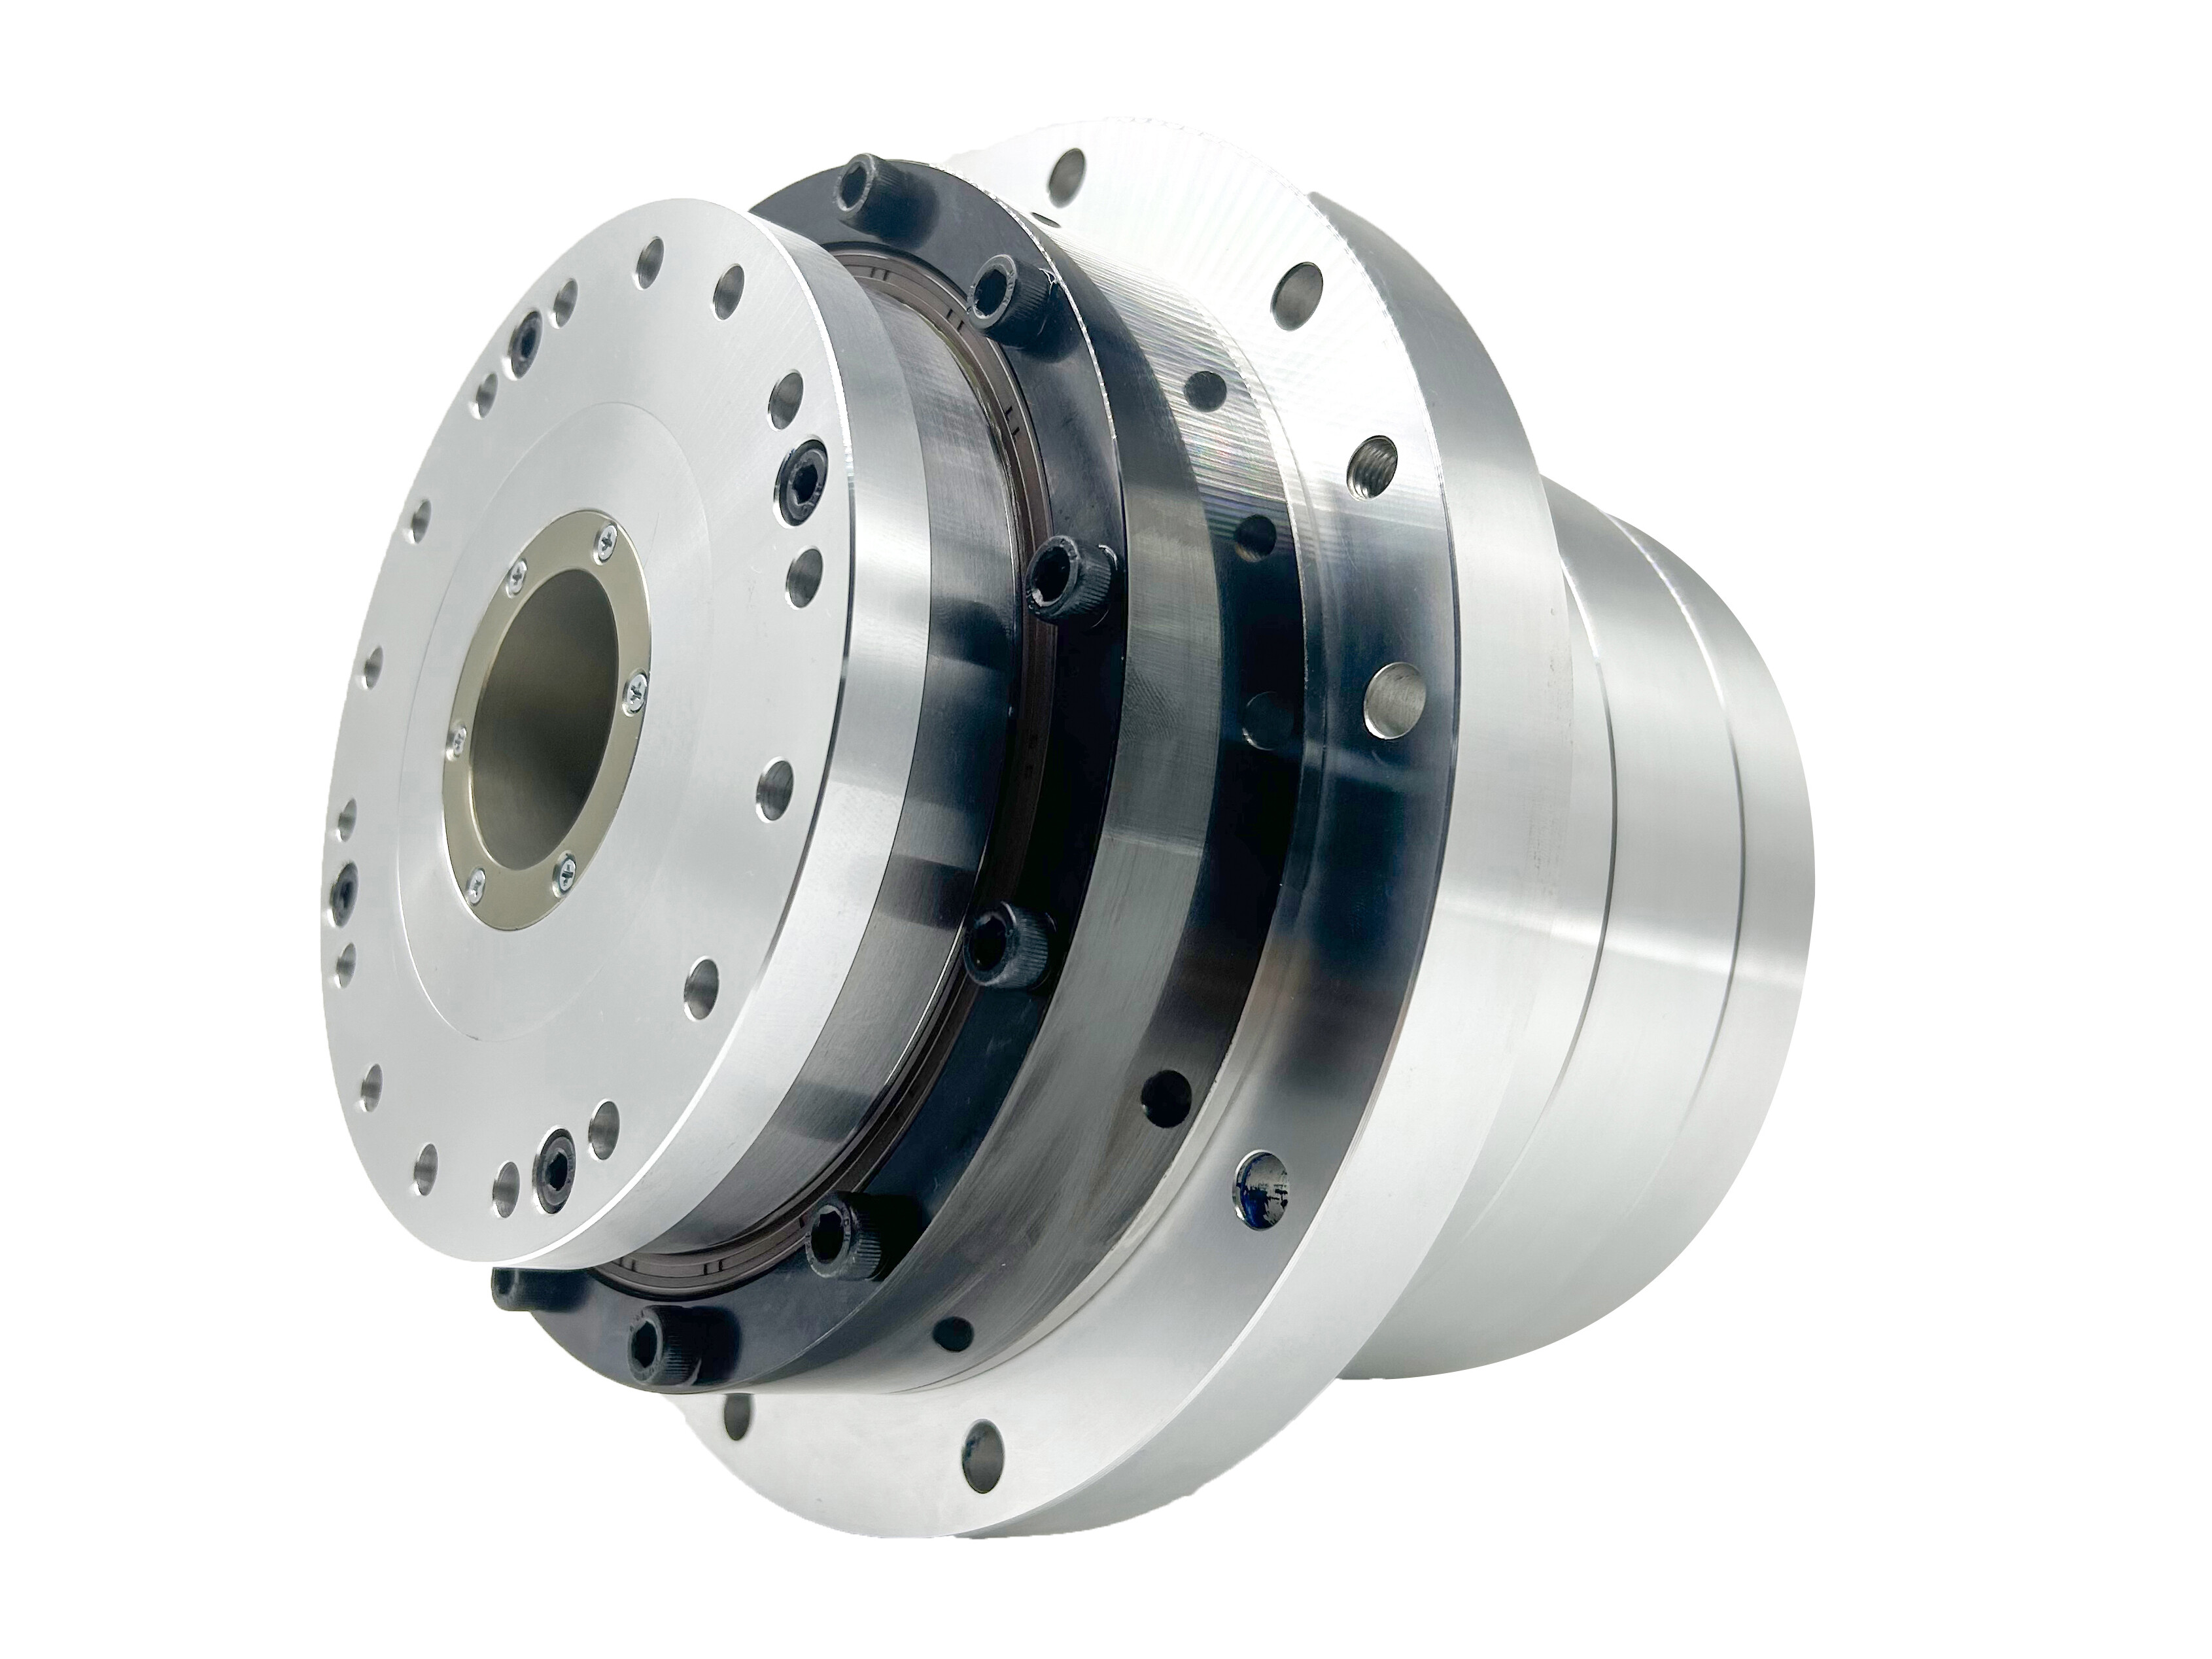
Den planetväxlade ledmotorn är också en central komponent i robotsystemens kraftöverföring. Jämfört med harmoniska ledmoduler har den ett mindre utväxlingsförhållande, högre utgående hastighet och större styvhet, men något lägre total noggrannhet vid utgången. Genom högintegrerade komponenter, däribland planetväxlar, ramlösa momentmotorer, bromsar, encoders och drivdon, optimeras storlek och vikt avsevärt, vilket möjliggör exakt styrning av ledrörelser. Resultatet är högre vridmoment, mer kompakta dimensioner och lägre vikt. Planetväxlade ledmotorer stöder vanligtvis ett brett spänningsområde och kan anpassas till låg likspänning på 24V~48V. Vi erbjuder även kundanpassade lösningar utifrån enskilda kunders krav.
 Robust explosionssäker robothunds planetväxellådadrivareHONPINEs explosionssäkra planetledsaktuatorer för tung drift har officiellt gått in i massproduktion. Denna serie leder har framgångsrikt integrerats i flera plattformar för fyrbenta robotar (robothundar) och används i farliga miljöer såsom petrokemiska anläggningar, naturgasinspektionsplatser och räddningsinsatser—områden som tidigare var starkt beroende av manuellt arbete eller importerade komponenter.
Stöd för applikationsspecifik integration: Anpassade mekaniska strukturer och styrparametrar skräddarsys för olika robotkonfigurationer och uppdragskrav.
Hjälp med explosionssäker certifiering: Stöd genom hela certifieringsprocessen, vilket hjälper kunder att undvika vanliga designfallgropar och påskynda efterlevnad.
Snabb teknisk support: Tekniska servicecenter finns i större industriella regioner i hela landet och erbjuder platsbesök inom 48 timmar.Detaljer Planetväxelledsmoduler med högsta vridmomentsutgång och låg viktHONPINE PA-seriens planetledsmoduler har tre exklusiva uppfinningspatent och sju bruksmodellpatent. Med en genialisk konstruktionsdesign levererar de det högsta vridmomentsuttaget bland produkter i samma klass, och erbjuder kraftfull och stabil prestanda.
HONPINE tillhandahåller omfattande produktresurser och teknisk support, vilket möjliggör snabb implementering i olika applikationsscenarier samtidigt som tiden, arbetsinsatsen och kostnaden som krävs under projektets förstudiefas minskas avsevärt.
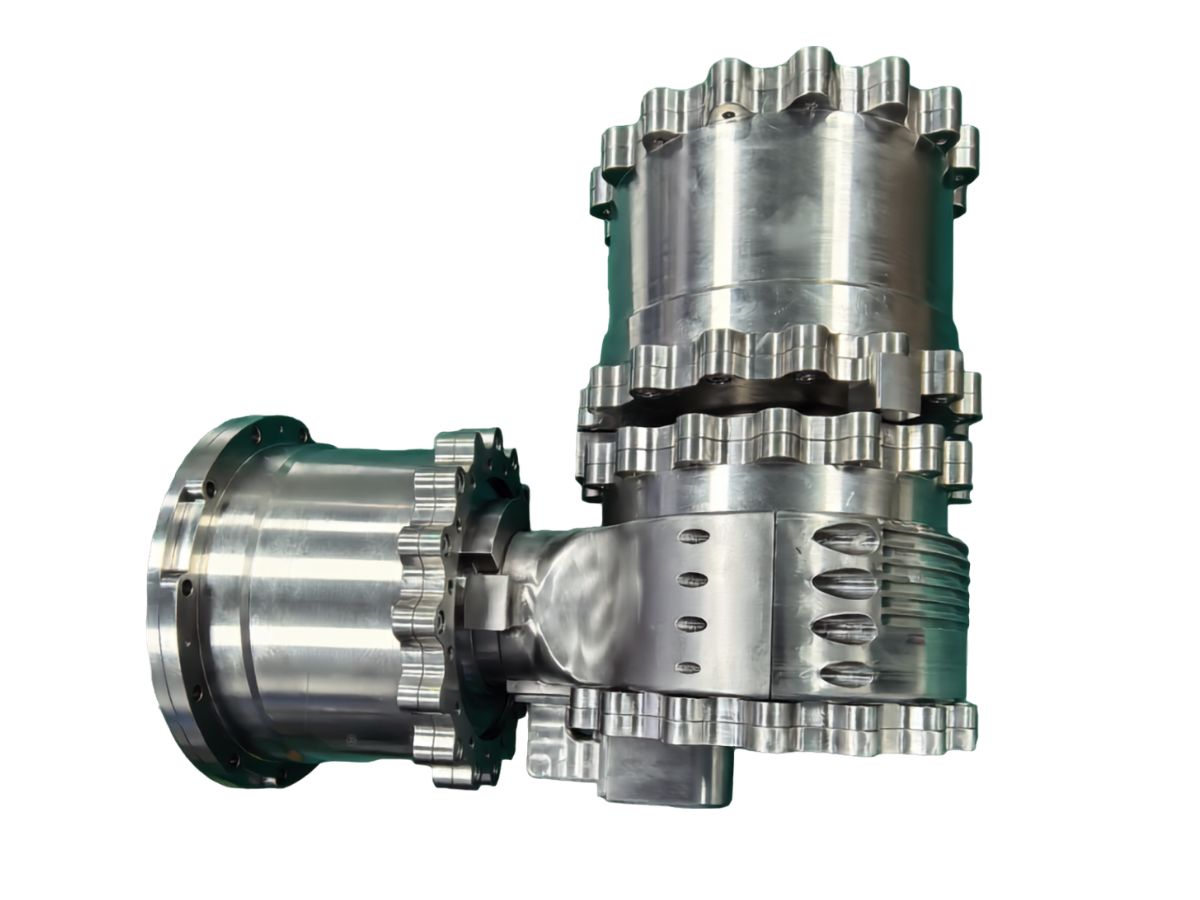
Modulerna använder en gemensam in- och utgångsdesign för kraft och signal, vilket avsevärt förenklar anslutningen mellan drivenheterna. I kombination med en hålig genomföringsstruktur för kabeldragning blir tillämpningen och integreringen av drivenheterna mer bekväm och effektiv.Detaljer Höghastighets-, stöttålig, kompakt och lätt planetarisk ledmodulStandardmodulen med planetväxel är en central komponent i robotars drivsystem. Genom en högintegrerad konstruktion som kombinerar en planetväxel, en ramlös momentmotor, en broms, en encoder och ett drivsteg optimeras volym och vikt avsevärt, vilket möjliggör exakt rörelsestyrning av leden. Resultatet är högre vridmoment, mindre storlek och lägre vikt. Jämfört med harmoniska ledmoduler har planetväxelmodulen ett mindre utväxlingsförhållande, högre utgående varvtal och högre vridmomenttäthet, vilket gör den mer lämplig för applikationer med medelhög till låg belastning. Vi erbjuder även anpassningstjänster utifrån kundernas specifika krav.
Med kärnfördelar som hög hastighetsprestanda, slagtålighet och en kompakt och lätt konstruktion har standardmodulen med planetväxel blivit det föredragna valet för drivsystem med hög belastning i humanoida robotar, specialrobotar, logistik-AGV:er och industriell automation. Den bidrar till förbättrad robotprestanda och breddar robotarnas användningsområden.Detaljer
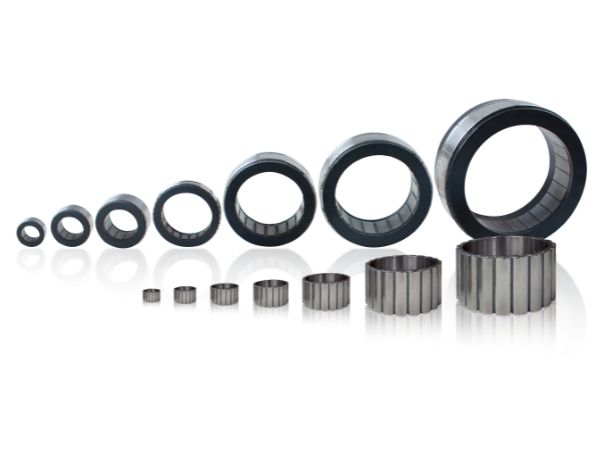
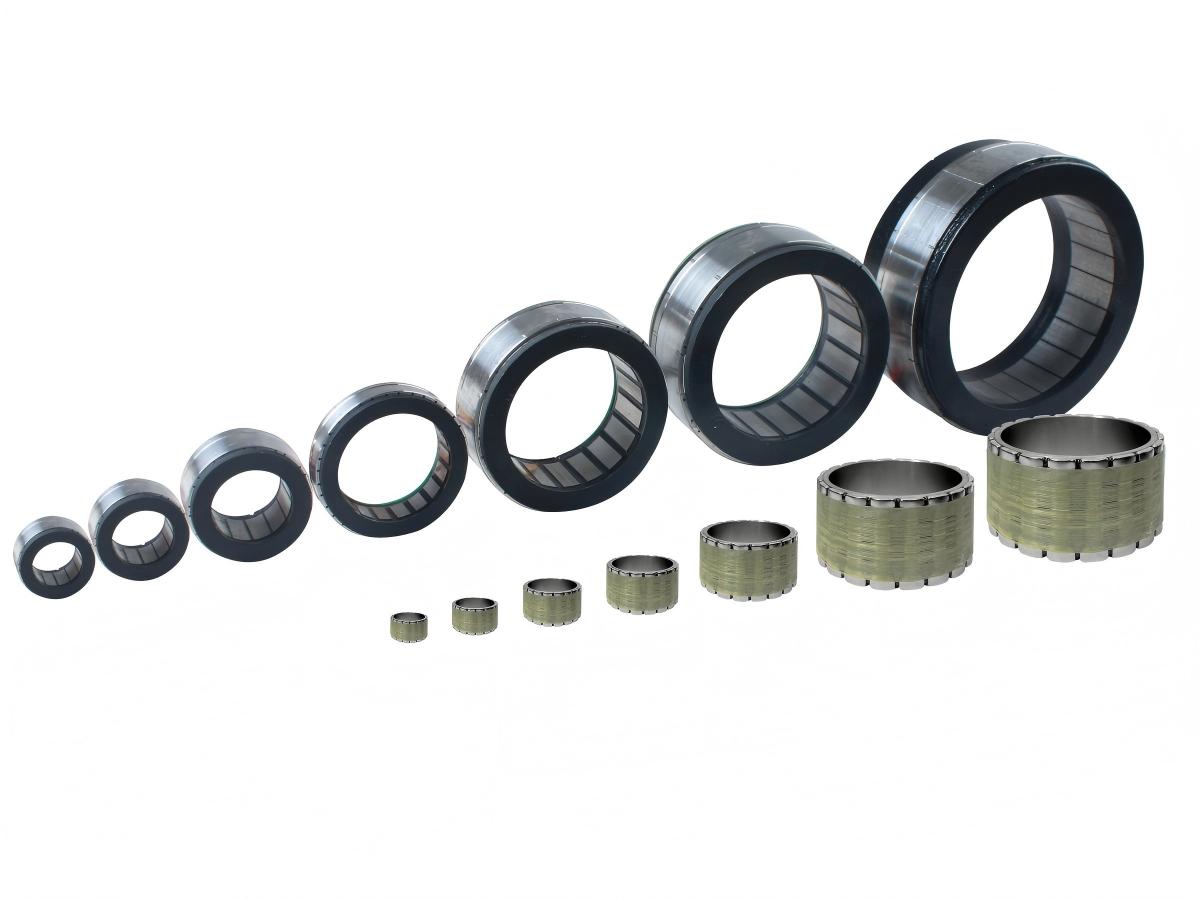
Ramlös momentmotor för robotledmotor
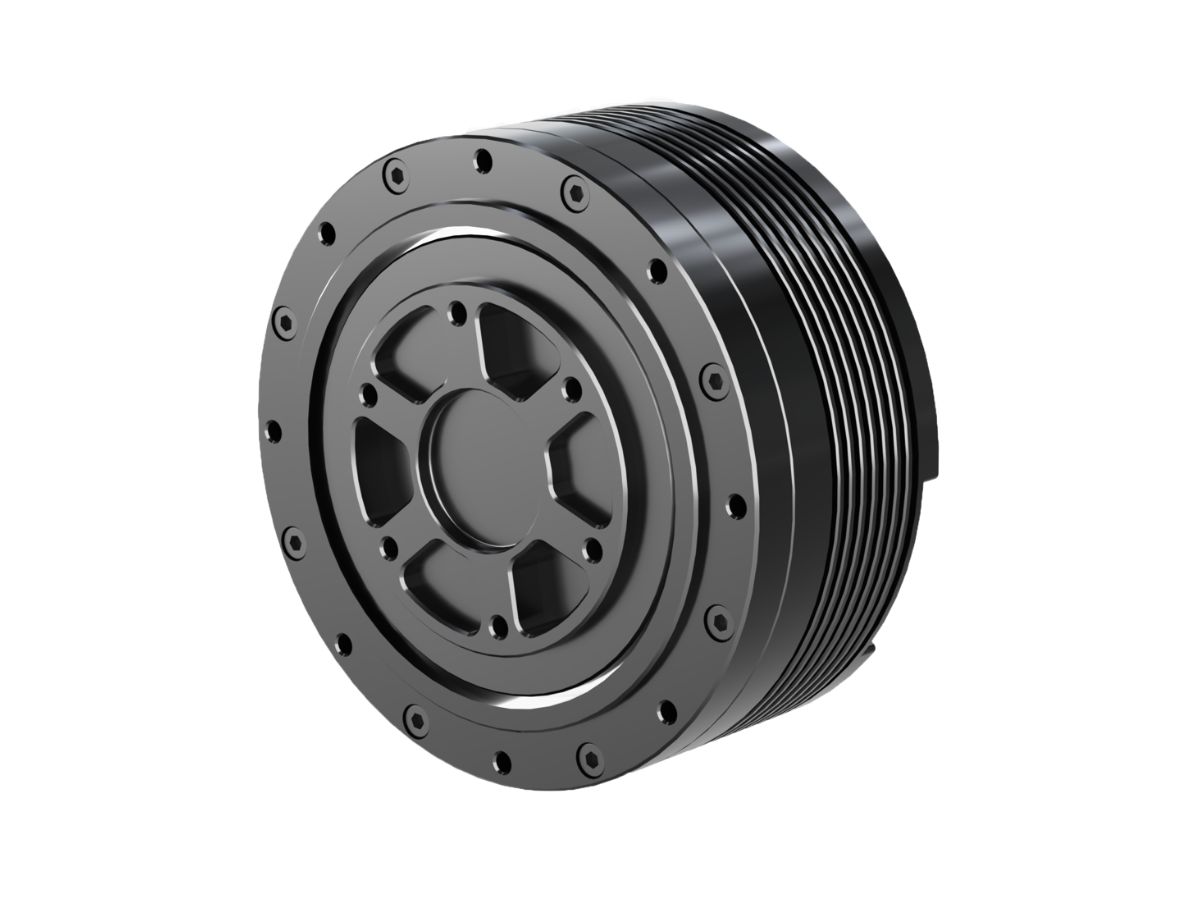
HONPINE arbetar med att utveckla kärnkomponenterna i sina robotledmoduler internt för att förbättra produktionsutbytet och leveranskapaciteten.
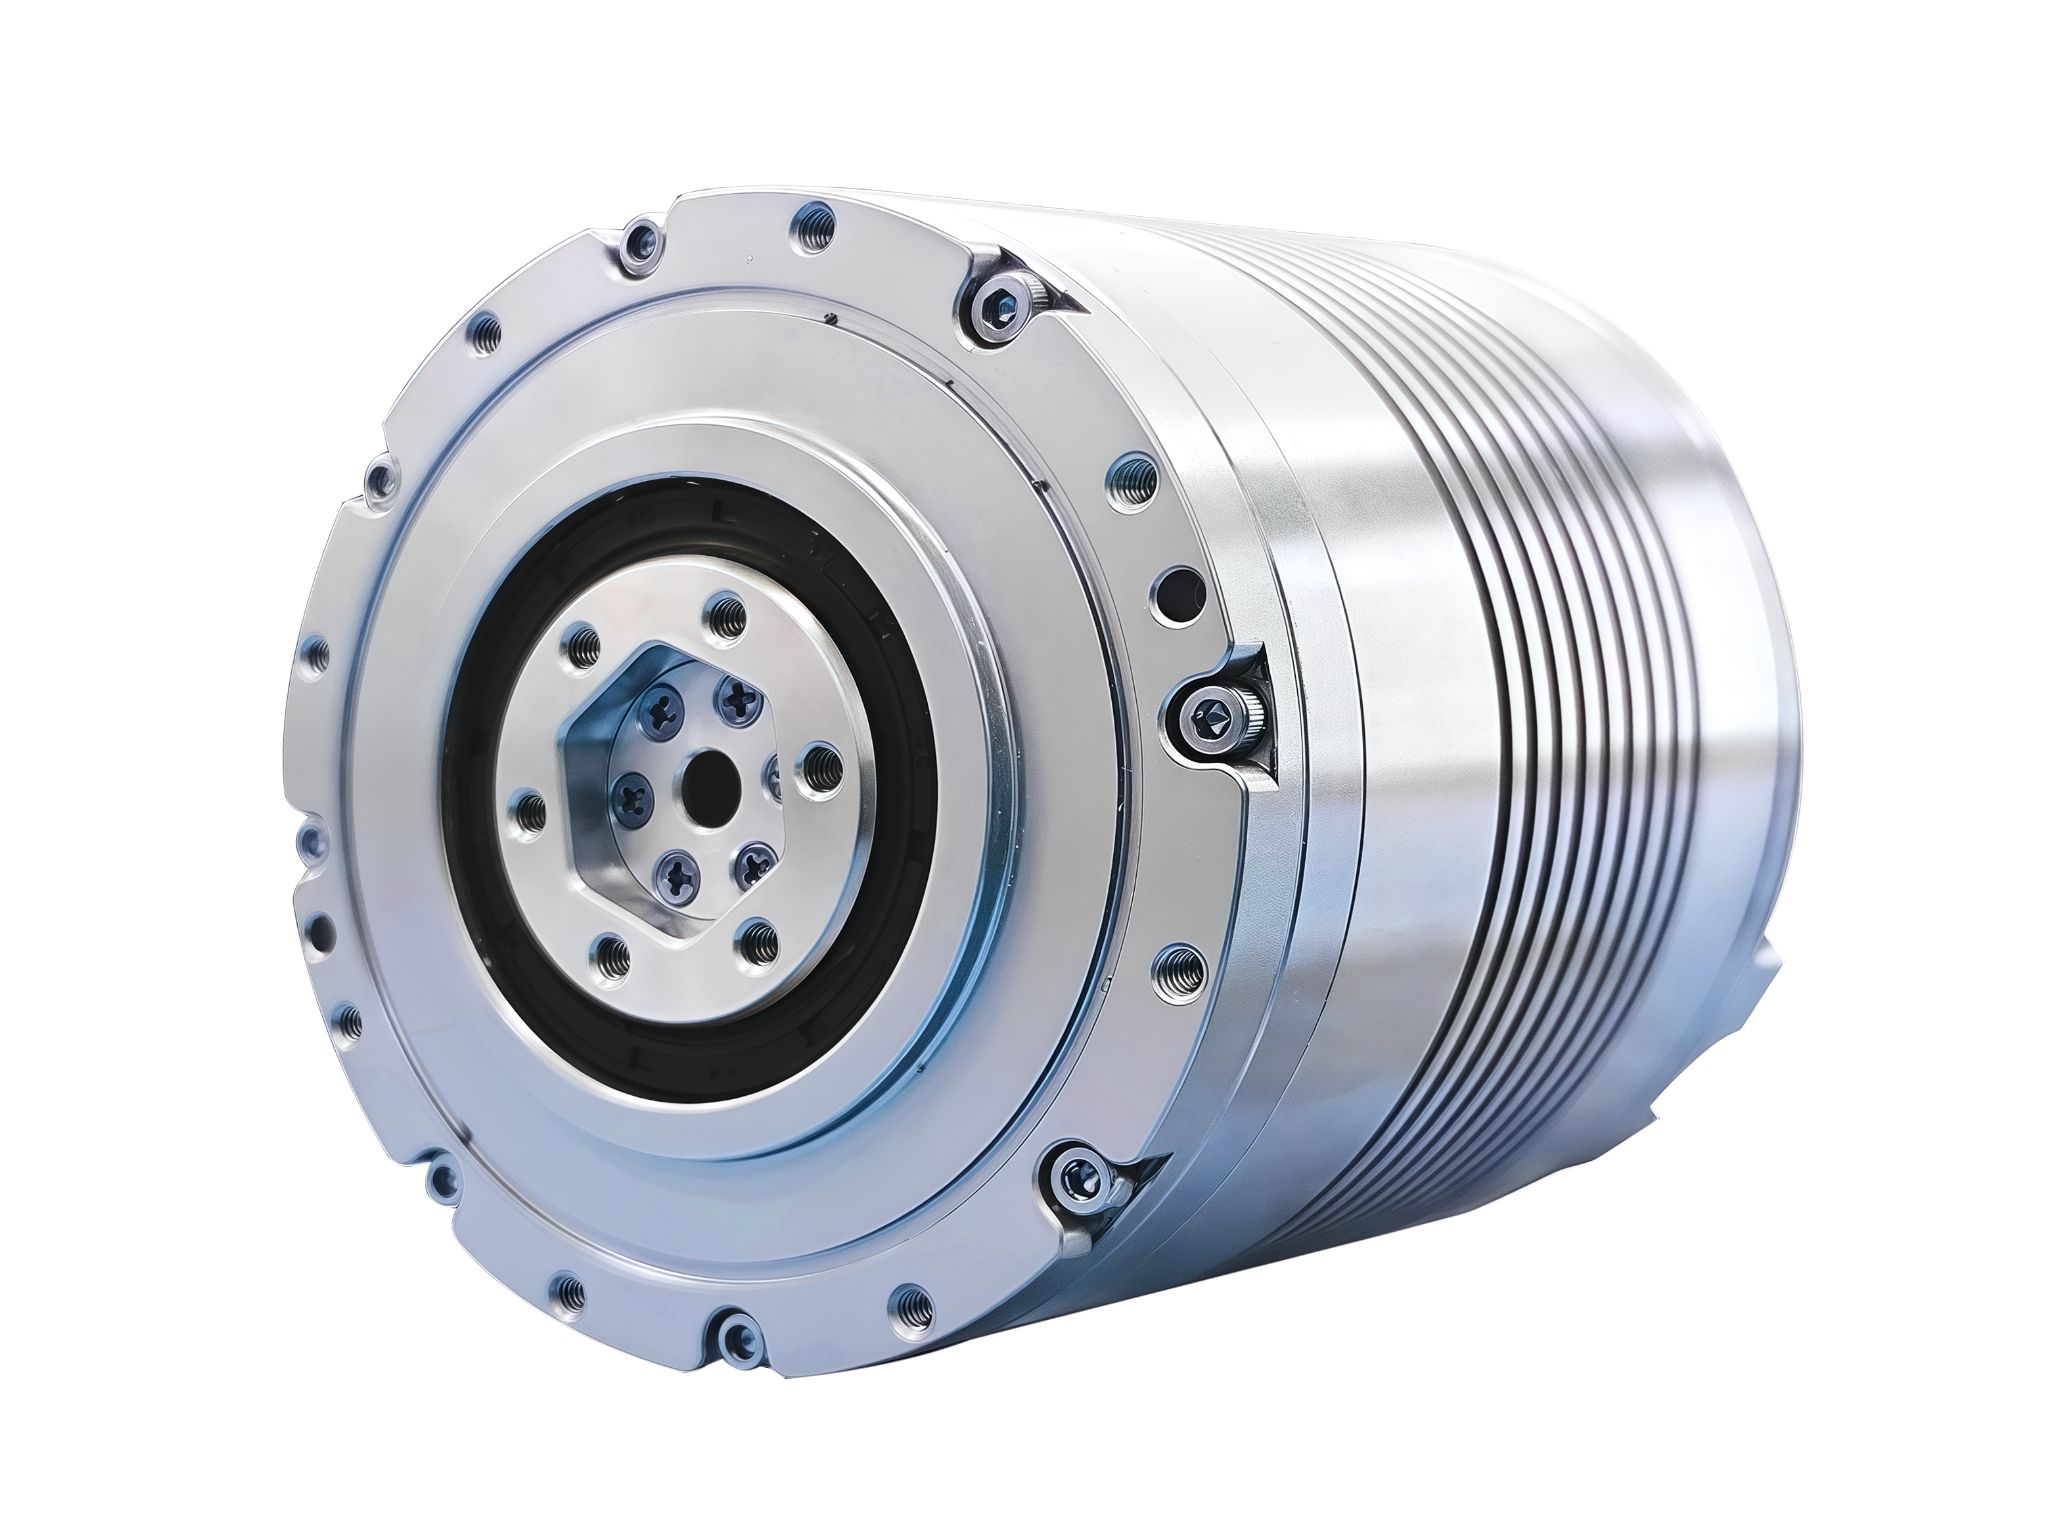
Nedan visas HONPINEs standardmotorer med ramlös momentmotor. Vi vidareutvecklar och optimerar dem för användning i våra helt integrerade ledmoduler. Dessa standardmotorer kan även köpas som fristående produkter.
 FM2 ramlösa robotmotorer med hög vridmomenttäthetHONPINE FM2 ramlösa momentmotorer för robotik erbjuder högre prestanda och fler konfigurationsalternativ jämfört med FM1-serien, vilket gör dem lämpliga för ett bredare spektrum av applikationer. Motorförlusterna minskas med 20%, medan vridmomentet ökas med 10% jämfört med FM1-motorer, vilket ger längre driftsuthållighet.
FM2-serien finns i sex diametrar från φ50mm till φ127mm, med märkvarvtal från 1800 rpm till 5500 rpm, vridmoment från 0.36 N·m till 6.40 N·m, och uteffekt från 207 W till 608 W. Märkspänningar sträcker sig från 24 V till 70 V. Valfria konfigurationer inkluderar Hall-sensorer, temperatursensorer, och anpassningsbara ledningsalternativ.Dessa motorer används i stor utsträckning i kollaborativa robotar, humanoida robotar, fyrbenta robotar, industrirobotar, och medicinska rehabiliteringsrobotar.Detaljer") FM1 Kostnadseffektiva ramlösa borstlösa DC-motorer (BLDC)HONPINE FM1 ramlösa borstlösa DC-motorer (BLDC) är kompakta, högpresterande och kostnadseffektiva produkter. Finns i fyra storlekar (φ50mm–φ115mm), med märkvarvtal från 650 rpm till 5250 rpm, vridmoment från 0.3 N·m till 9.32 N·m och effekt från 165 W till 920 W. Märkspänningarna sträcker sig från 24 V till 70 V, med valfria Hall-sensorer, temperatursensorer och kabelkonfigurationer. De används i stor utsträckning i kollaborativa robotar, humanoida robotar, fyrbenta robotar och medicinska rehabiliteringsrobotar.Detaljer
Vad är en robotledmodul?
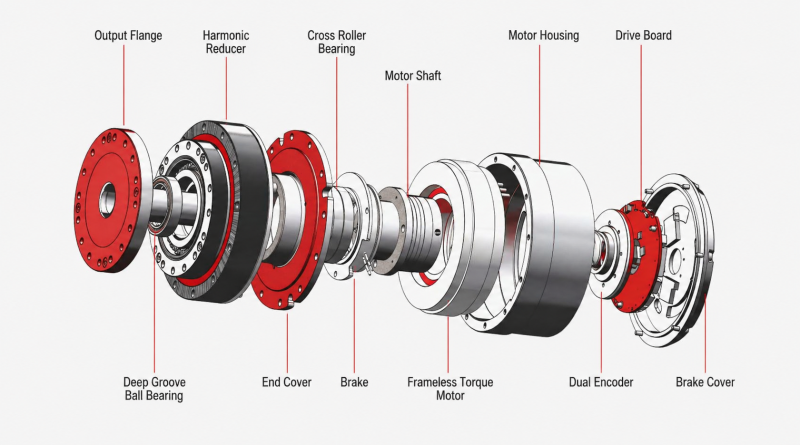
Robotledmodulen integrerar komponenter som harmonisk drivning/planetväxel, ramlös momentmotor, broms, encoder och drivenhet, samtidigt som storlek och vikt optimeras. HONPINE:s harmoniska ledmotor erbjuder flexibla konfigurationsalternativ för olika tillämpningsbehov, bland annat dubbla encoders, STO (Safe Torque Off), hållbromsar och integrerade momentsensorer.
Val av modell för harmoniskt ledställdon
För att möta marknadens varierande behov är HONPINE:s harmoniska robotledmoduler för närvarande indelade i tre huvudserier: HPJM, TCHL, HAU och HAG.
Den här guiden ger en inledande översikt som hjälper dig att välja det bäst lämpade ställdonet för din tillämpning utifrån faktorer som kostnadskontroll, leveranstid och grundläggande prestandakrav.
Kontakta oss gärna för vidare diskussion om detaljerat produktval och teknisk support.
Viktiga egenskaper
HPJM-serien har varit i massproduktion sedan 2020 och erbjuder en mogen, beprövad ledlösning för humanoida robotar. Den integrerar en harmonisk reducer, servodrivdon, encoder och ramlös momentmotor, med dubbla encoders och hållbroms som tillval. Kommunikationsprotokollen CAN (proprietärt protokoll), CANopen och EtherCAT stöds.
Viktiga fördelar
- Den mycket kompakta konstruktionen lämnar mer utrymme för systemintegration samtidigt som samma prestandakrav uppfylls.
- Större ihålig öppning än andra serier av harmoniska ledmoduler, med branschledande vridmomenttäthet.
- Fett för låga temperaturer som tillval möjliggör drift i krävande miljöer ned till −40°C.
- Används i stor utsträckning i specialrobotar. Många HONPINE-kunder kompletterar med tätning för att uppfylla sina tillämpningskrav.
Viktiga egenskaper
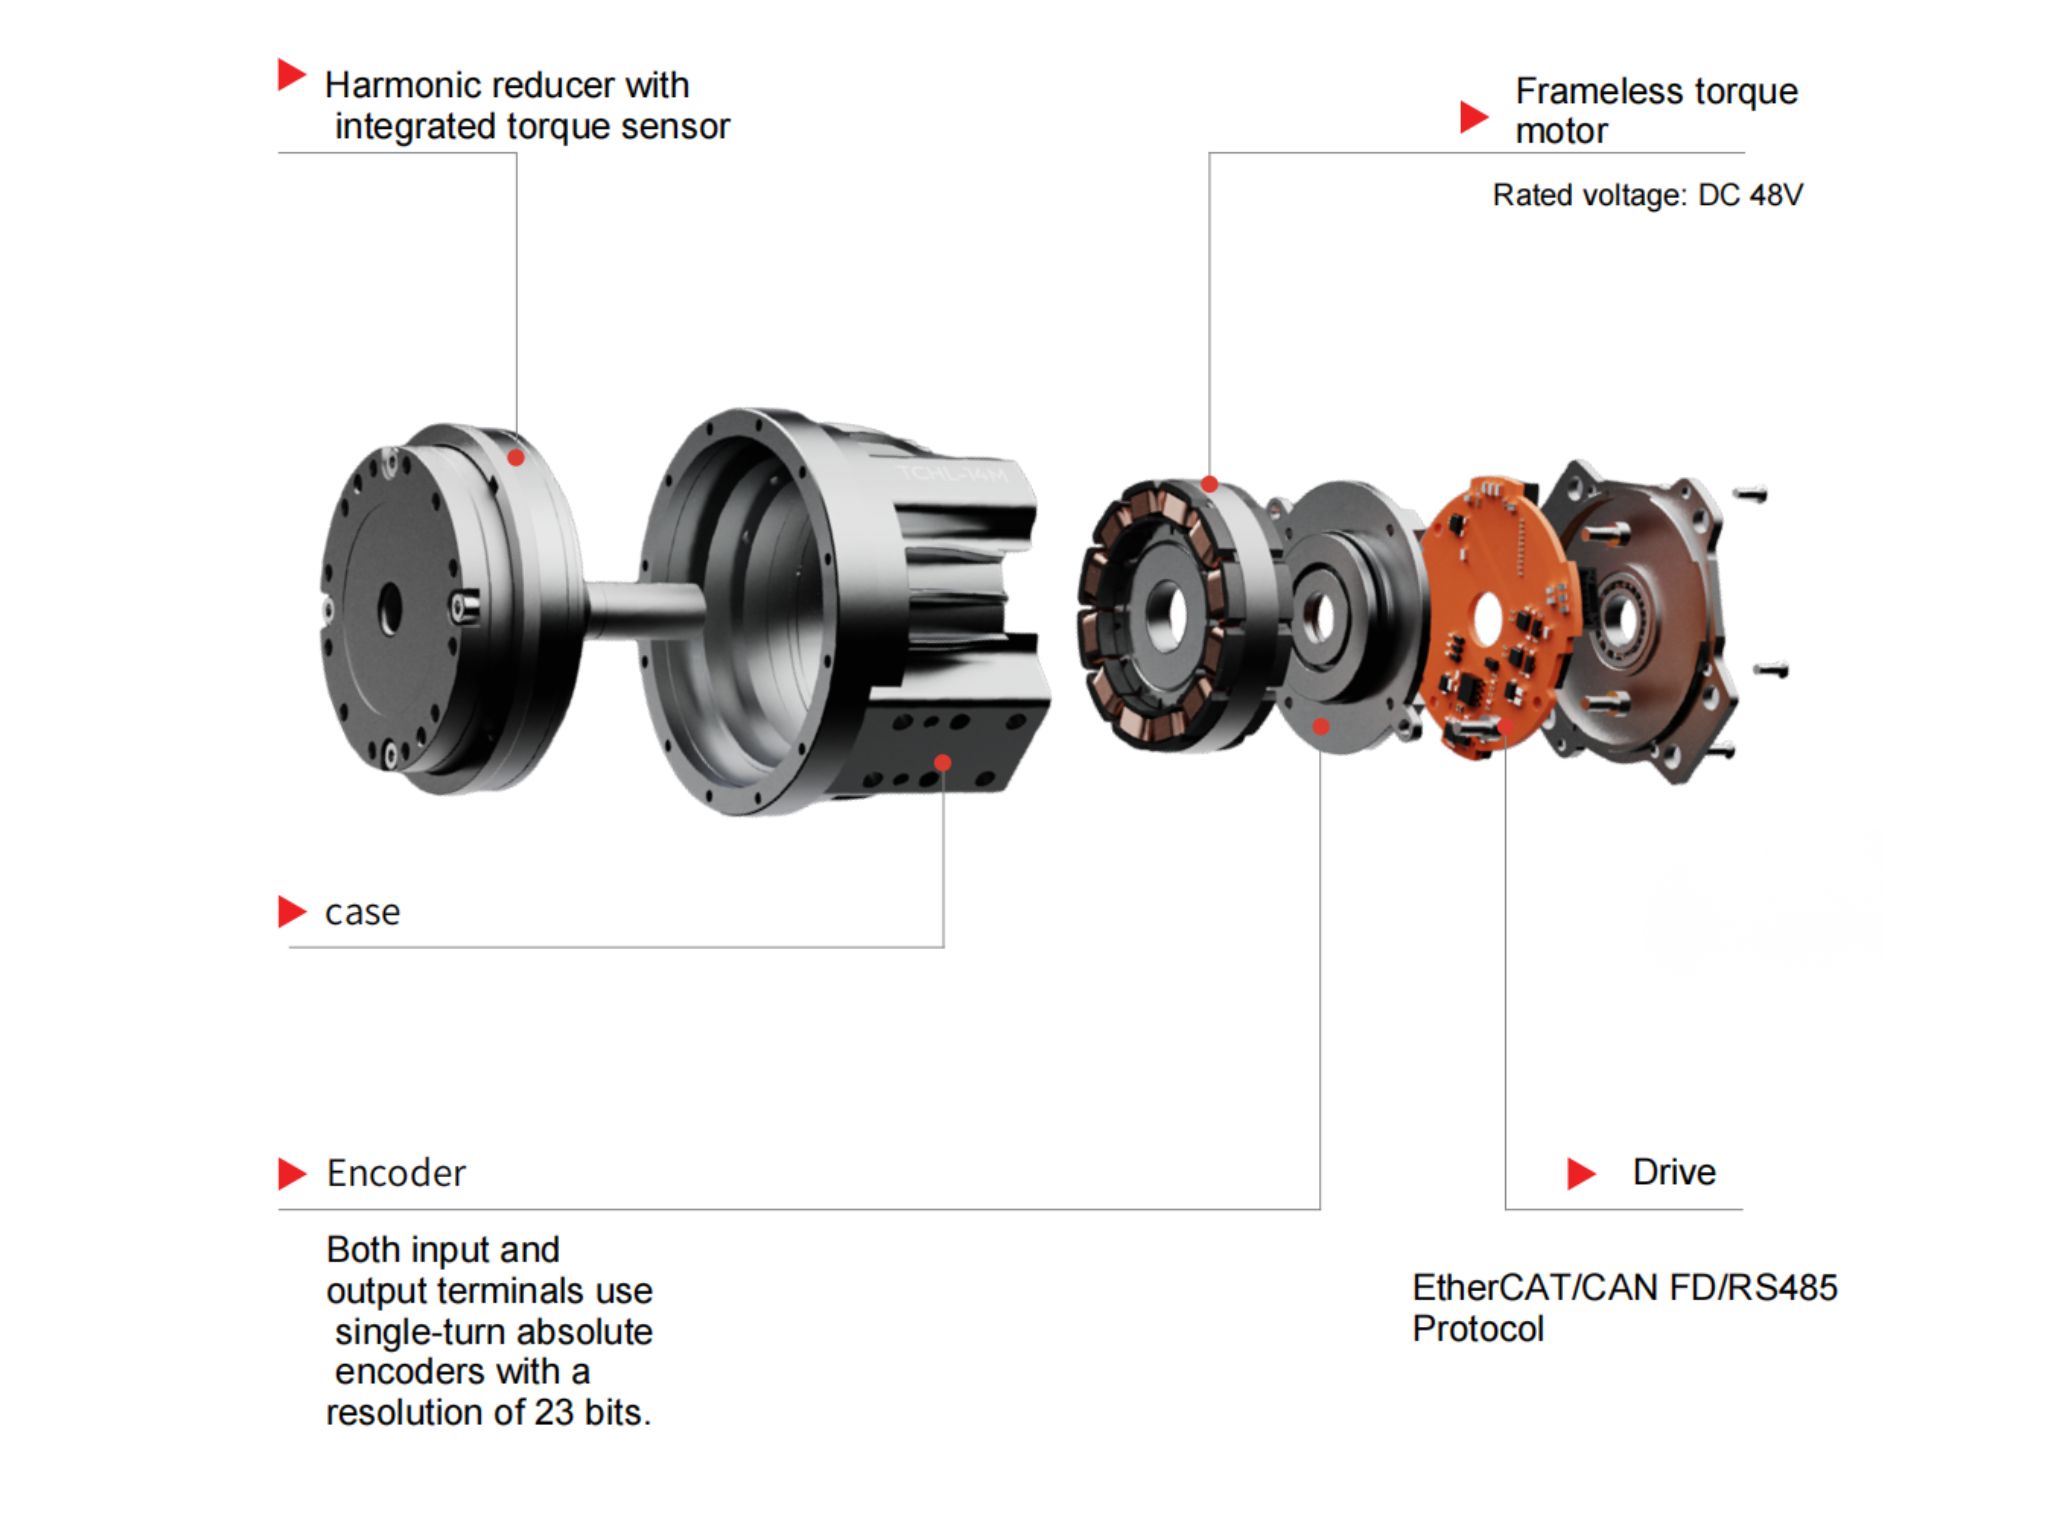
HONPINE:s harmoniska ledmodul TCHL använder en egenutvecklad harmonisk reducer för bättre kostnadskontroll. Som standard är den utrustad med två envarvs absolutencoders med 23-bitars upplösning och stöder kommunikationsprotokollen CAN FD och EtherCAT. Hållbroms och momentsensor finns som tillval. Den integrerade kabelstammen med terminalkontakter stöder kabeldragning genom den ihåliga axeln och seriekoppling mellan moduler.
Viktiga fördelar
- Betydande kostnadsfördelar.
- Flexibla monteringsalternativ, inklusive front-, sido- och bakmontering.
- Kabelstammens konstruktion förenklar systemintegrationen.
- Den lätta konstruktionen och enkla installationen gör modulen väl lämpad för humanoida robotar och andra tillämpningar inom embodied AI.
Viktiga egenskaper
HONPINE:s harmoniska ledmodul HAG kan utrustas med en inbyggd momentsensor och erbjuder STO-funktionen (Safe Torque Off) som tillval för att uppfylla särskilda säkerhetskrav. Den använder en harmonisk reducer med högre precision för att säkerställa hög tillförlitlighet. Kommunikationsprotokollen CANopen och EtherCAT stöds, och hållbroms finns som tillval.
Viktiga fördelar
- Stöder mer krävande säkerhetskrav.
- Högpresterande och tillförlitliga kärnkomponenter i reducern.
- Lämplig för projekt med särskilda säkerhetskrav eller där reducerns tillförlitlighet är högsta prioritet.
- En idealisk lösning för robotarmar och medicinsk utrustning med höga krav på prestanda och tillförlitlighet.
Viktiga egenskaper
Den harmoniska ledmodulen i HAU-serien är en förbättrad version av den harmoniska ledmodulen i HAG-serien. Den saknar momentsensor, vilket gör den mer kostnadseffektiv än HAG-serien.
Viktiga fördelar
Den harmoniska ledmodulen i HAU-serien har stor ihålig öppning, hög positioneringsnoggrannhet och hög överbelastningskapacitet.
Tillämpningar
Den harmoniska ledmodulen i HAU-serien lämpar sig för högprecisionsrobotarmar, humanoida robotar och specialrobotar.
Val av planetväxelbaserat ledställdon
HONPINEs planetväxelbaserade ledmoduler används i stor utsträckning i fyrbenta robotar, robothundar, drivhjul för AGV:er och andra tillämpningar. Utifrån kundernas olika behov och prestandakrav erbjuder HONPINE serierna JRM och HPA samt explosionsskyddade planetväxelbaserade ledmoduler.
HONPINE:s planetväxlade ledmodul JRM har genomgått teknisk validering och omfattande tester. För närvarande används cirka 80% av de levererade JRM-enheterna i fyrbenta robotar, vanligen kallade robothundar.
I ett test kördes en fyrbent robot utrustad med HONPINE:s planetväxlade ledmoduler JRM med en belastning motsvarande två backar med vattenflaskor under två timmar. Husets temperatur låg kvar på cirka 60°C. Testet visar att JRM-ledmodulen kan leverera högt vridmoment och samtidigt hålla värmeutvecklingen relativt låg vid drift under tung belastning, vilket gör den väl lämpad för fyrbenta robotar med hög belastning.
HONPINE:s planetväxlade servoled i HPA-serien har en maximal vridmomenttäthet på upp till 210 N·m/kg och en lätt konstruktion med ett tvåstegs planetväxelsystem med hög precision. Den stöder flera styrningslägen, däribland positions-, hastighets-, vridmoments- och kraft-positionsstyrning.
HONPINE:s planetväxlade leder erbjuder fördelar vad gäller kostnadseffektivitet, transmissionseffektivitet, tillförlitlighet och slagtålighet. En humanoid robot använder vanligtvis cirka 31 ledmoduler. Modeller med lägre vridmoment används främst i överkroppen, medan modeller med högre vridmoment används i underkroppen, bland annat i höft- och knälederna. HONPINE:s planetväxlade ledmoduler levereras för närvarande också i betydande volymer för drivhjul till AGV:er.
Den här produktionslinjen bygger på tillverkningsprocesser och utrustningserfarenhet från produktion av växellådor för fordonsindustrin. Teknikerna används för att förbättra produktionseffektiviteten och produkternas hållbarhet samt öka produktionskapaciteten för att möta den växande efterfrågan som drivs av utvecklingen inom embodied intelligence.
Den explosionsskyddade motorserien för leder omfattar tre huvudtyper: knäleder, pitchleder och roll-leder. Den ger ett toppmoment på upp till 450 N·m och ett nominellt moment på 110 N·m och stöder kontinuerlig drift med robotlast över 20 kg.
Produkterna är utformade för flera explosionsskyddade driftförhållanden, däribland Ex d IIB T4 och Ex d IIC T6, och erbjuder en hög nivå av driftsäkerhet. De kan användas i en mängd riskfyllda miljöer, bland annat inom petroleum- och kemiindustrin samt vid komplexa utomhus- och markbaserade arbetsförhållanden.
De explosionsskyddade ledmotorerna har framgångsrikt anpassats till flera plattformar för fyrbenta robotar och används nu i högriskområden med tillträdesbegränsning, såsom petrokemiska anläggningar, inspektionsplatser för naturgas och räddningsinsatser, där uppgifter traditionellt har utförts av människor eller med importerade komponenter. Dessa tillämpningar utgör ett viktigt tekniskt framsteg för explosionsskyddade robothundar.
Lösningar och tillämpningar för robotledmotorer
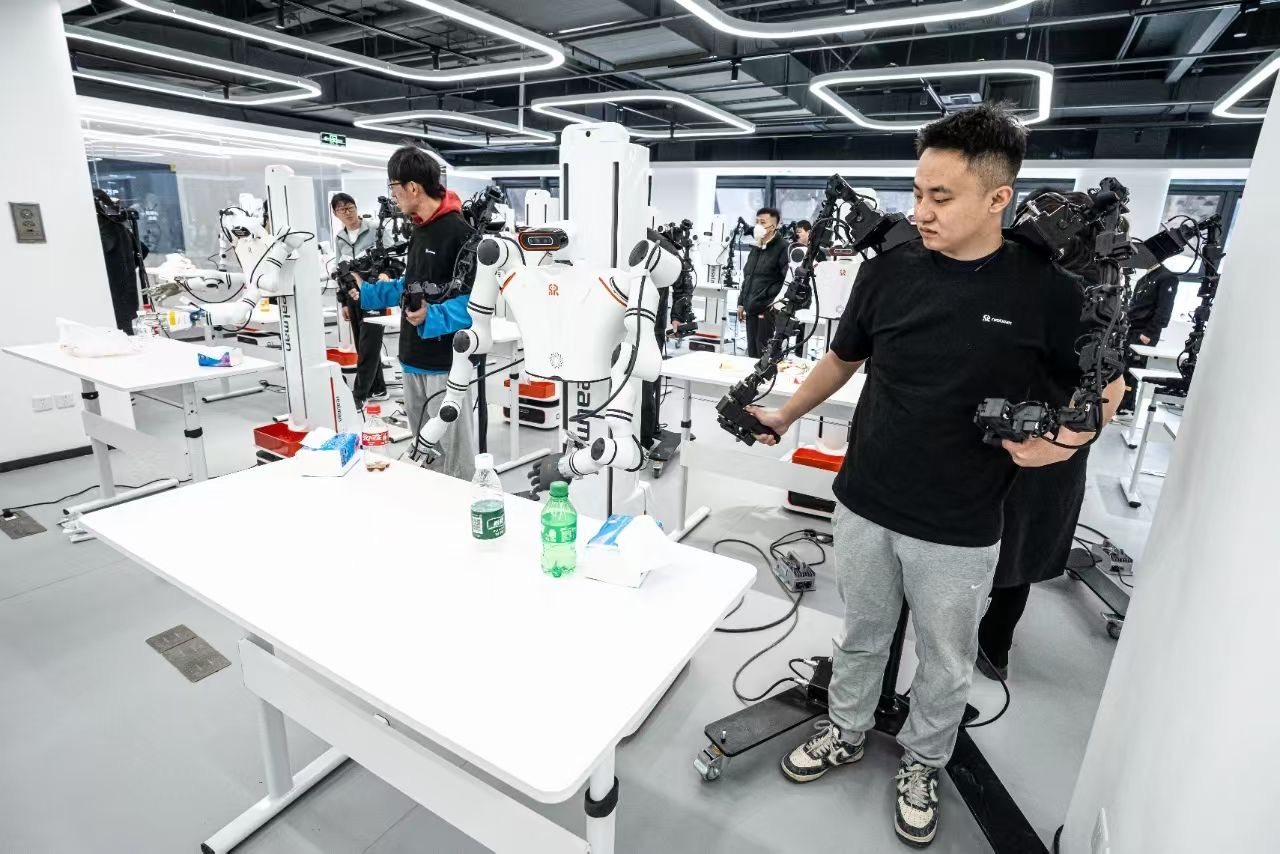
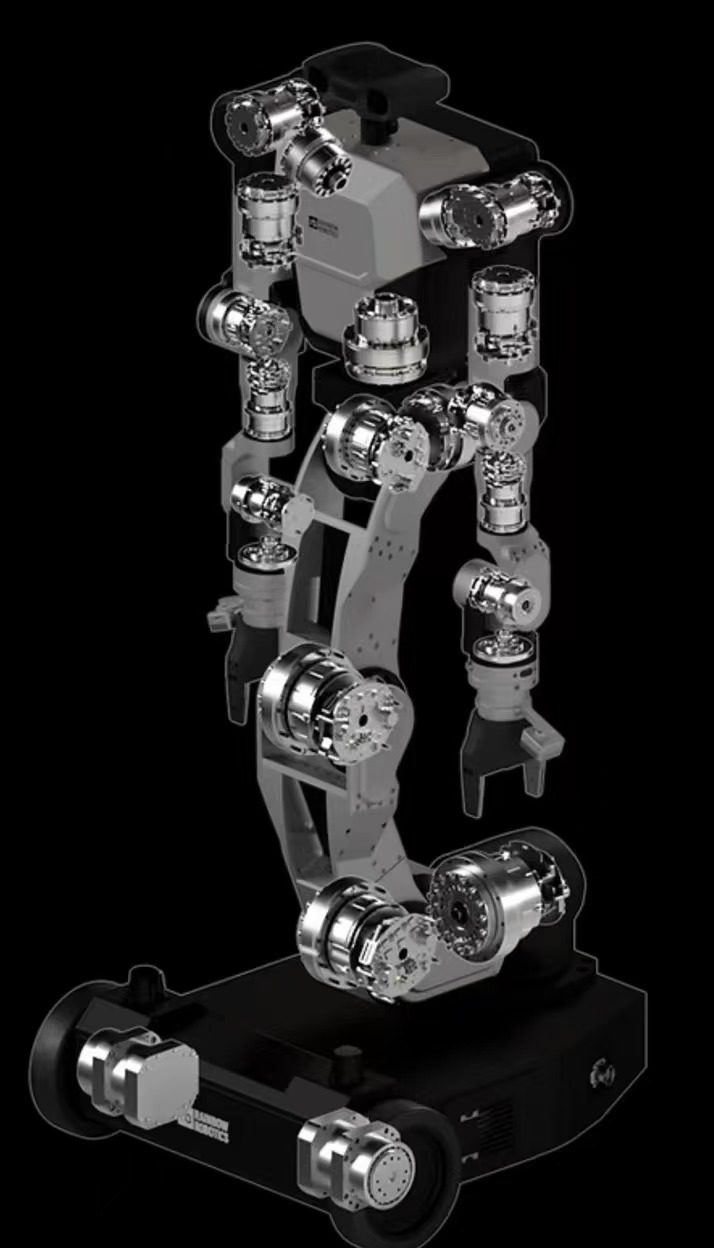
Under många år har HONPINE använt harmoniska robotledmotorer och planetväxlade ledmotorer inom olika områden, bland annat humanoida robotar, robotar med dubbla armar, hjulförsedda robotar, drönare, jordbruksmaskiner, kärnteknisk utrustning, industrirobotar och industriell automationsutrustning. Företaget tillhandahåller lösningar med ledmotorer och erbjuder kundanpassning för dessa branscher. Serierna HPJM, TCHL, HAG och andra robotledmotorserier har utvecklats utifrån erfarenheter från praktisk användning.
‹
›
Fördelar och nackdelar med harmoniska ledmotorer
Fördelar med harmoniska ledmotorer
Tack vare sin högintegrerade konstruktion blir harmoniska ställdonsmoduler ett alltmer attraktivt alternativ till traditionella kombinationer av harmonisk reducer och servomotor. De erbjuder en mer kompakt konstruktion, enklare installation och bättre systemintegration.
Extremt hög precision
Minimalt glapp i transmissionen och repeterbar positioneringsnoggrannhet på upp till ±0.01 mm, vilket gör den oumbärlig för precisionsarbete med robotar.
Högt utväxlingsförhållande
Ett stort enstegsutväxlingsförhållande ger högt utgående vridmoment i ett kompakt format och möjliggör effektiv prestanda med låg hastighet och hög belastning.
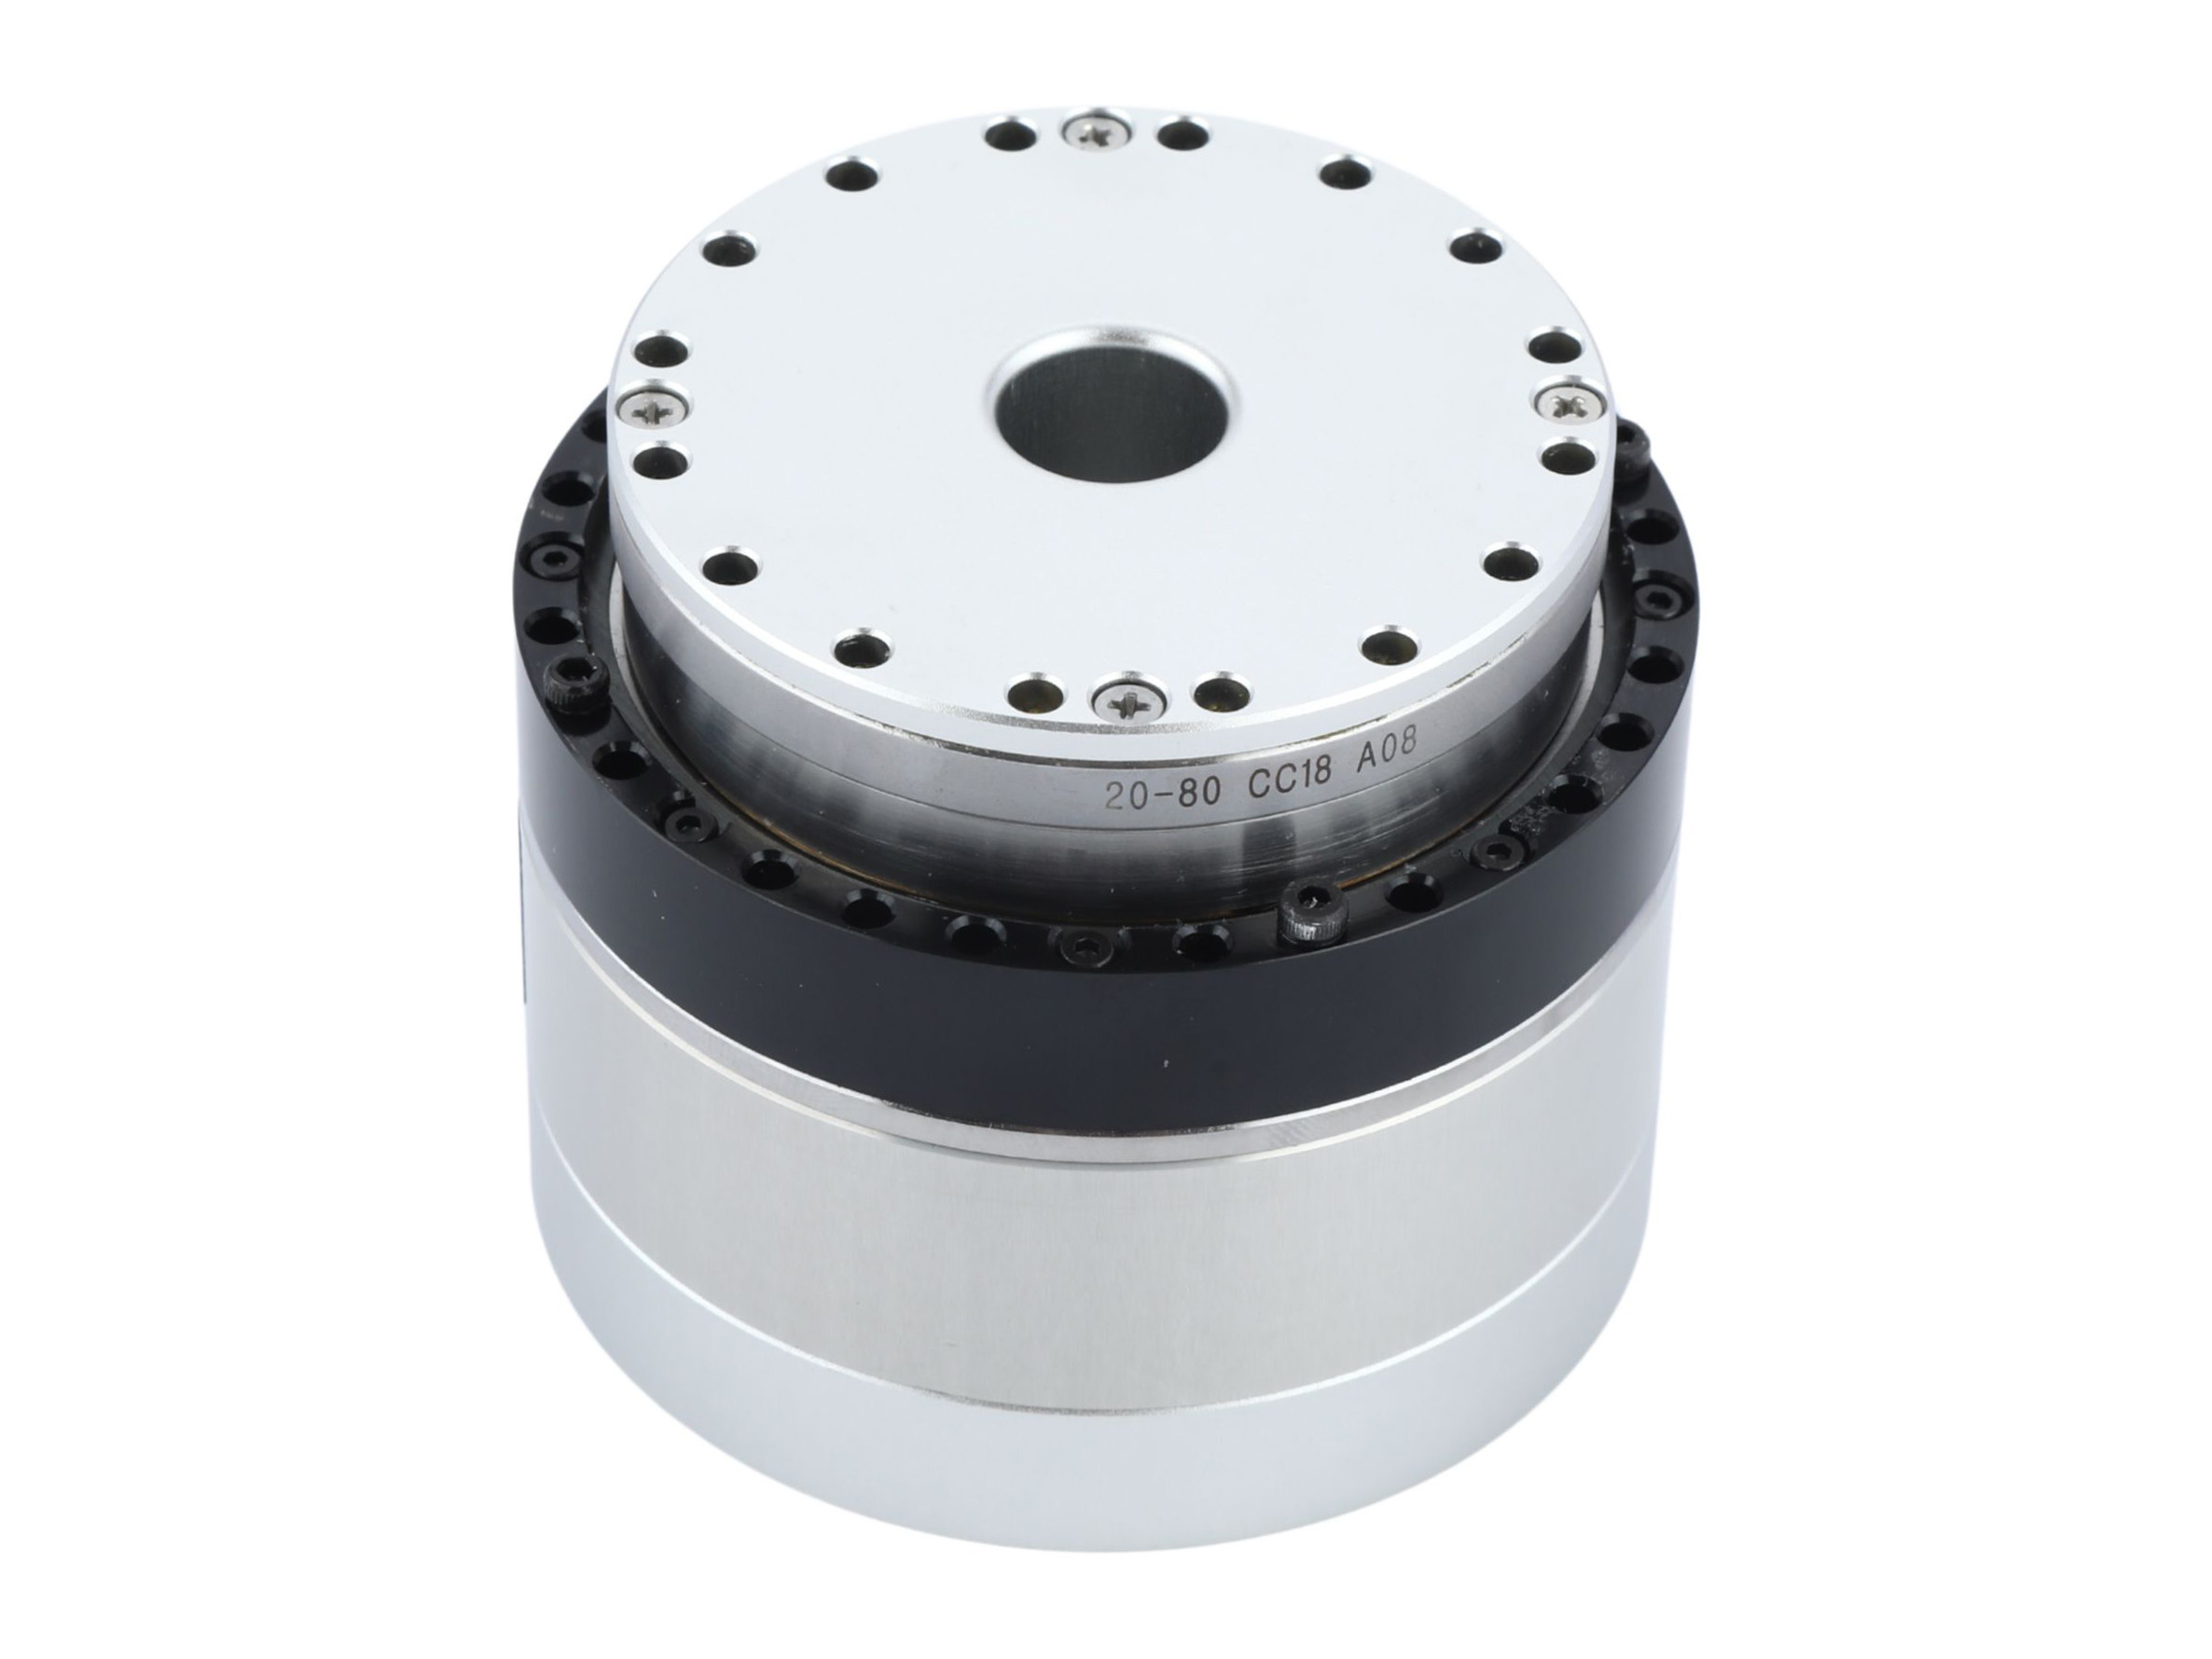
Extremt kompakt konstruktion
Enkel konstruktion, kompakt storlek och låg vikt gör den mycket lämplig för robotdelar med begränsat utrymme, till exempel handleder och händer.
Hög integrationskapacitet
Säljs ofta som integrerade moduler med motorer, encoders och andra komponenter, vilket underlättar installation och underhåll och samtidigt stöder modulär konstruktion.
Nackdelar med harmoniska ledmotorer
Den harmoniska reducern och momentsensorn i den harmoniska ledmotorn är specialutvecklade, vilket gör det svårt att sänka priset. Priset kan dock komma att sjunka inom en snar framtid när efterfrågan och produktionskapaciteten når en viss nivå.
Vanliga frågor om robotledmoduler med harmonisk drivning
HONPINE:s harmoniska DC-ledmotorer är harmoniska ställdon särskilt utformade för embodied intelligence. hpjm var det första harmoniska ställdonet som lanserades och har för närvarande den mest stabila prestandan och kortast leveranstid. För att möta kundernas behov har vi nyligen lanserat två nya harmoniska DC-ledmotorer: TCHL och HAG. Kontakta oss för de senaste produktbroschyrerna.
Kabeldragning för hålaxel är en strukturell design som gör att elkablar, kodarkablar och kommunikationskablar kan passera direkt genom mitten av robotledsställdonet istället för att dras externt. Denna design erbjuder flera viktiga fördelar: Eliminerar kabelvridning och intrassling Skyddar kablar från slitage och mekaniska skador Stödjer kontinuerlig ledrotation utan kabelstörningar Förbättrar robotens tillförlitlighet och förenklar underhåll Skapar en renare och mer kompakt robotdesign För humanoida robotar, kollaborativa robotar och fyrfotade robotar har hålaxelteknik blivit en viktig funktion i högpresterande harmoniska drivmoduler och avancerade robotledsmotorer.
Nej.
Den ihåliga axeln är en noggrant konstruerad strukturell egenskap snarare än en kompromiss när det gäller styrka. Moderna robotledsaktuatorer utformas med avancerad finita elementanalys (FEA) och optimerad strukturell ingenjörskonst för att upprätthålla hög styvhet samtidigt som intern kabeldragning möjliggörs.
Den ihåliga designen ger renare kabeldragning och större installationsflexibilitet utan att minska aktuatorns märkta vridmoment eller lastkapacitet.
Som ett resultat kombinerar dagens högpresterande harmoniska aktuatorer, harmoniska motorer och robotledsmoduler lätt konstruktion, utmärkt styvhet och pålitlig mekanisk styrka, vilket gör dem lämpliga för humanoida robotar, industrirobotar, kollaborativa robotar och andra precisionsrobotiksystem.
Med den kontinuerliga expansionen av storskalig tillverkningskapacitet och pågående teknisk innovation, strävar HONPINE inte bara efter att leverera produkter som är tillförlitliga, massproducerbara, och kostnadseffektiva, utan också efter att påskynda industrialiseringen av humanoida robotar och robotar med förkroppsligad intelligens.
HONPINE:s harmoniska ledsmotorer har följande egenskaper:
Högt vridmoment
Hög precision
Hög utväxlingsgrad
Kompakt struktur
Lågt ljud
Låga vibrationer
De är särskilt lämpliga för robotarmsleder, där extremt höga krav på noggrannhet, kraftkontroll och lättviktsdesign är avgörande.
För de flesta modeller kan HONPINE kontrollera leveranstiden inom en månad. En liten del av produkterna kan vara under produktionsplanering på grund av kraftigt ökad orderingång. Vi utökar kontinuerligt vår produktionsskala för att öka kapaciteten.
När man väljer en robotledsaktuator bör flera viktiga prestandaindikatorer beaktas:
Vridmomentsdensitet
En högkvalitativ robotledsmotor bör ge högt utgående vridmoment i en kompakt och lätt design, vilket maximerar robotens effektivitet och nyttolastkapacitet.
Positioneringsnoggrannhet
Låg glapp och utmärkt repeterbarhet är avgörande för precisionsuppgifter såsom montering, inspektion och medicinsk robotik. En premium harmonisk aktuator ger mjuk rörelse och mycket exakt positionering.
Livslängd
Lång drifttid och jämn prestanda är avgörande för industrirobotar som arbetar kontinuerligt i krävande miljöer.
Termisk prestanda
En effektiv harmonisk drivmodul bör bibehålla stabila driftstemperaturer under kontinuerlig drift, vilket bidrar till att bevara noggrannheten och förlänga komponenternas livslängd.
Genom att utvärdera dessa fyra faktorer tillsammans kan användare identifiera en pålitlig robotledsaktuator lämplig för långsiktiga robotapplikationer.
Ja. Den använder en absolutgivare med flera varv. Men på grund av en reduktionsväxel vid utgången krävs ett batteri för givaren för att behålla flervarvspositionsräkningen. Anpassning stöds, vilket gör det möjligt att välja motorn med eller utan givarbatteri.
En robotledaktuator är en integrerad rörelsekontrollsenhet som kombinerar en harmonisk reduktionsväxel, servomotor, enkoder, broms, styrenhet och precisionslager i en kompakt modul. Den kallas även integrerad aktuator med harmonisk växel, drivenhetsmodul för robotled, integrerad robotled eller roterande robotaktuatorsmodul, och fungerar som det centrala kraftöverföringssystemet i moderna robotar.
Tack vare sin modulära arkitektur kan flera ledmoduler med harmoniska växlar kombineras för att bygga robotarmar med flera frihetsgrader, humanoida robotar, exoskelett, servicerobotar och kundanpassad automationsutrustning.
Små modeller används i stor utsträckning i:Kameragimbaler,UAV:er och drönare,Inspektionsrobotar,Medicintekniska produkter
Stora modeller är idealiska för:Industriella robotarmar,Humanoida robotar,Kollaborativa robotar,Mobila robotar,Logistikrobotar
,Specialrobotar,CNC-automationsutrustning
Den snabba utvecklingen av humanoida robotar driver kontinuerlig innovation inom harmoniska robotleder och robotledaktuatorer. Som de centrala rörelseenheterna för robotars axlar, armbågar, handleder, midjor och ben blir moderna harmoniska aktuatorsystem lättare, mer kompakta och kraftfullare. Avancerade konstruktioner förbättrar vridmomenttäthet, positioneringsnoggrannhet och rörelseprestanda samtidigt som vikt och installationsutrymme minskas. Samtidigt förbättrar optimerade kuggprofiler, höghållfasta material, förbättrad smörjning, tätning och termisk hantering hållbarhet, slagtålighet och livslängd. Dessa framsteg gör det möjligt för humanoida robotar att utföra mer precisa, tillförlitliga och människoliknande rörelser inom industriella tillämpningar, service och forskning.
Hög precision Ingrepp med flera tänder fördelar transmissionsfel, vilket ger utmärkt positioneringsnoggrannhet och extremt lågt glapp.
Stort reduktionsförhållande Enstegs reduktionsförhållanden ligger vanligtvis mellan 30:1 och 320:1, medan kundanpassade konstruktioner överstiger 1000:1.
Kompakt storlek Jämfört med konventionella växellådor erbjuder en kompakt robotledmodul betydligt mindre dimensioner samtidigt som motsvarande vridmomentutgång bibehålls.
Hög integration En integrerad led med harmonisk växel kombinerar motor, reduktionsväxel, enkoder, broms och styrenhet i ett kompakt paket, vilket förenklar installationen.
Jämn rörelse Låg glidhastighet mellan tänderna minimerar vibrationer och stötar samtidigt som överföringseffektiviteten bibehålls mellan 69% och 96%.
Även om harmoniska växelaktuatorer erbjuder exceptionell precision har de också vissa tekniska begränsningar.
Begränsad slagtålighet
Flexspline-komponenten genomgår kontinuerligt elastisk deformation, vilket gör harmoniska transmissioner mindre lämpliga för tillämpningar med frekventa stötar, såsom robotar som hoppar, springer eller faller.
Lägre torsionsstyvhet
Jämfört med planetväxellådalådor eller RV-reduktionsväxlar uppvisar harmoniska växlar generellt lägre torsionsstyvhet.
Utmaningar med värmehantering
Högt integrerade aktuatorkonstruktioner minskar det tillgängliga utrymmet för värmeavledning, vilket kräver optimerade kylningsstrategier.
Begränsningar för reduktionsförhållande
Harmoniska växlar rekommenderas generellt inte för tillämpningar som kräver reduktionsförhållanden under cirka 35:1.
Våra moduler med harmonisk växel har en högprecisionskodarupplösning på 16 bitar, vilket ger 65,536 diskreta positioner per varv. Detta innebär att hela 360° rotationen delas in i extremt fina steg för exceptionell positionsnoggrannhet vid motoränden.
Även om harmoniska växelaktuatorer erbjuder exceptionell precision har de också vissa tekniska begränsningar.
Begränsad slagtålighet
Flexspline-komponenten genomgår kontinuerligt elastisk deformation, vilket gör harmoniska transmissioner mindre lämpliga för tillämpningar med frekventa stötar, såsom robotar som hoppar, springer eller faller.
Lägre torsionsstyvhet
Jämfört med planetväxellådalådor eller RV-reduktionsväxlar uppvisar harmoniska växlar generellt lägre torsionsstyvhet.
Utmaningar med värmehantering
Högt integrerade aktuatorkonstruktioner minskar det tillgängliga utrymmet för värmeavledning, vilket kräver optimerade kylningsstrategier.
Begränsningar för reduktionsförhållande
Harmoniska växlar rekommenderas generellt inte för tillämpningar som kräver reduktionsförhållanden under cirka 35:1.
Även om HONPINE standardrobotledmoduler inte inkluderar integrerad vridmomentsmätning, kan vi tillgodose krav på vridmomentsavkänning genom att integrera en extern vridmomentsensor. Vänligen kontakta vårt tekniska team för kundanpassade lösningar.
På grund av den mycket kompakta designen hos vårt integrerade drivsystem, inkluderar HONPINE nuvarande robotledsmoduler inte allmänna I/O-stift. Denna strömlinjeformade design möjliggör optimal platsbesparing i robotapplikationer.
Fullständiga mekaniska specifikationer inklusive massa och volym för alla modulvarianter finns tillgängliga i vår broschyr för modellval. Ladda ner broschyren från vårt resursavsnitt eller kontakta vårt säljteam för specifika dimensionskrav.
Baserat på CAN-protokollet kräver en enskild motor 0.5ms för varje sändning och mottagning. För flera motorer ackumuleras denna tid därefter.
I princip kan en huvudstyrenhet hantera fyra moduler. Även om den normala kommunikationscykeln är 0.5ms per transmission, upprätthålls detta intervall inte konsekvent—till exempel är högfrekvenssampling onödig under larmtillstånd eller liknande förhållanden.
En harmonisk ledmodul uppnår exakt positions- och vridmomentsstyrning för robotleder genom den harmoniska växelns höga utväxlingsförhållande (typically 50–160:1) och låga glapp (less than 1 bågminuter).
Dessutom integrerar modulen kodare och vridmomentsensorer, vilket möjliggör vridmomentsjustering i realtid med en noggrannhet på ±0.1 N·m, vilket gör den väl lämpad för flexibla och följsamma monteringsuppgifter.
En harmonisk ledmodul stöder robotleders rotationsrörelse och uppnår en repeterbar positioneringsnoggrannhet på upp till ±0.001°.
Den levererar hög vridmomenttäthet (>100 N·m/kg) inom ett kompakt utrymme, vilket gör den idealisk för tillämpningar som:
Humanoida robotleder
Svets- och hanteringsrobotar
Medicinsk utrustning
Industriell automationsutrustning
Elektriska drivsystem
Servicerobotar och andra robotsystem
Den ihåliga axelkonstruktionen gör att kablar, pneumatiska ledningar, eller signalkablar kan dras genom mitten, vilket minskar ledens diameter och gör kabeldragningen enklare och mer tillförlitlig. Detta minskar kabeldragningens komplexitet avsevärt och förbättrar den övergripande systemintegrationen i robotapplikationer.
Att välja en robotisk aktuator-modul med harmonisk växel kräver utvärdering av viktiga prestandafaktorer, inklusive vridmomentstäthet, repeterbarhet, styrarkitektur, mekanisk konstruktion, kommunikationskapacitet och miljömässig tillförlitlighet. Hög vridmomentstäthet förbättrar lastkapaciteten samtidigt som systemets totala vikt minskas, och precisionsapplikationer kräver vanligtvis repeterbarhetsnivåer upp till ≤15–20 bågsekunder. Avancerade moduler använder ofta sluten reglering med dubbla absoluta enkodrar för att kompensera för glapp och överföringsfel, vilket förbättrar rörelsenoggrannheten. Ihåliga axelstrukturer möjliggör intern kabeldragning för bättre integration och tillförlitlighet. Industriella kommunikationsprotokoll som EtherCAT och CAN FD med högfrekvent servostyrning säkerställer snabb och stabil prestanda. Dessutom måste tillförlitliga aktuatorsystem genomgå rigorösa tester av temperaturområde, utmattningslivslängd, överbelastning, stötar, vibrationer och IP-skydd för att säkerställa långsiktig industriell stabilitet.
Kärnparametrar
16-bitars upplösning: 65,536 pulser per motorvarv.
Utväxlingsförhållande: t.ex., 101:1 betyder att utgången roterar en gång för varje 101 motorvarv.
Utgångshastighet
Utgångshastighet = motorhastighet ÷ utväxlingsförhållande.
Exempel: motor vid 1 varv/sek (65,536 pulser/sek) med ett förhållande på 101:1 → utgången fullbordar 1 varv på 101 sekunder.
Enhetsomvandling
Rad/s omvandlingar:
1 rad/s ≈ 57.3 °/s
1 rad/s ≈ 9.55 rpm
Puls/s ↔ rpm (16-bitars encoder):
1 rpm ≈ 1092.27 pulser/s
1 puls/s ≈ 1/1092.27 rpm
Obs: Beräkningar baseras på fysiska samband. Till exempel, 1 rad/s = 60/(2π) rpm.
De senaste teknikerna för harmoniska robotställdon fokuserar på tre huvudsakliga utvecklingsriktningar.
Lätta integrerade strukturer
Genom att använda magnesiumlegeringar, lätta höljen och optimerade mekaniska layouter fortsätter tillverkarna att minska vikten samtidigt som ställdonets längd förkortas.
Högre precision och större effekttäthet
Kontinuerliga förbättringar av motorkonstruktion, harmoniska växlar, enkoderupplösning och servoalgoritmer ökar vridmomenttäthet, positioneringsnoggrannhet och dynamisk respons.
Förbättrad tillförlitlighet
Framsteg inom material för flexspline, optimering av tandprofil, värmebehandling, tätningstekniker och smörjsystem förbättrar avsevärt hållbarheten under krävande industriella förhållanden.
Trots ökande konkurrens från planetväxellådasystem och RV-reduktionsväxlar är precisionsaktuatorsystem med Harmonic Drive fortfarande svåra att ersätta i applikationer som kräver:
Noll eller ultralågt glapp
Hög positioneringsnoggrannhet
Kompakt integrerad konstruktion
Lätta robotleder
I takt med att humanoida robotar kräver större slagtålighet för leder i underkroppen blir planetväxellådor allt vanligare i höfter och ben. Robotmoduler med Harmonic Drive fortsätter dock att dominera precisionskänsliga applikationer som robotarmar, handleder, kollaborativa robotar, medicinska robotar och servicerobotar.
I stället för att en teknik ersätter en annan går branschen mot applikationsspecifikt val av drivlina, där harmoniska, planetära och RV-lösningar samexisterar för att optimera prestandan för olika robotsystem.
HPJM harmonic drive-moduler använder en annan säkerhetsmetod. Istället för STO, integrerar vi ett tillförlitligt inbyggt elektromagnetiskt bromssystem som automatiskt aktiveras för att omedelbart stoppa rotationen när strömmen kopplas bort, vilket säkerställer säker drift.
Den nya 2026 HONPINE HAG harmoniska robotledsmotorn med växel har en STO-funktion. Kontakta oss för att få mer information om HAG-serien.
En robotledmodul är en högintegrerad rörelsekontrollsenhet som kombinerar en robotledsmotor, en harmonisk drivreducerare, en servodrivning, dubbla kodare, en broms och sensorer i ett kompakt ställdonssystem. Även känt som ett robotledsställdon eller harmoniskt ställdon, bestämmer det direkt en robots rörelsenoggrannhet, vridmomentutgång, dynamiska respons och övergripande tillförlitlighet. För humanoida robotar, kollaborativa robotar, fyrbenta robotar och industriella automationssystem har kvaliteten på den harmoniska drivmodulen en betydande inverkan på robotens totala prestanda. En typisk humanoid robot kan kräva mer än 30 robotledsställdon, vilket gör ledmoduler till en av de mest värdefulla och kritiska komponenterna i hela roboten.
Vanliga frågor om planetväxlade ledmotorer
Den planetväxlade ledmotorn JRM är en produkt från HONPINE av militär kvalitet, som ofta används i högpresterande robothundar. För bioniska humanoida robotar är den harmoniska ledmotorn HPJM på väg att lanseras. Den har en mer kompakt konstruktion och en större ihålig öppning.
De interna kugghjulen i HONPINE planetväxellådamotor är tillverkade av höghållfast legerat stål, behandlade med uppkolning och härdning, vilket uppnår en ythårdhet på HRC 58–62. I kombination med livsmedelsgodkänt smörjfett överstiger livslängden 10,000 timmar under nominella driftsförhållanden, motsvarande cirka 14 månaders kontinuerlig industriell drift utan att byta ut kärnkomponenter.
Dessutom har motorn en modulär tätningsdesign med en kapslingsklass på IP65, som effektivt motstår damm och vätskestänk, vilket gör den lämplig för särskilda miljöer såsom livsmedelsbearbetning och billackering.
De standardiserade gränssnitten och den avtagbara ändkåpsdesignen möjliggör underhåll utan att demontera hela roboten—moduler kan bytas ut direkt, vilket avsevärt minskar stilleståndstid och underhållskostnader.
Valet beror på din robots användningsområde snarare än vilken teknik som är "bättre."
Harmoniska ledmoduler
En harmonisk ledmodul använder en harmonisk reduktionsväxel för att uppnå:
Nästan noll glapp
Extremt hög positioneringsnoggrannhet
Jämn rörelsekontroll
Kompakt och lätt konstruktion
Dessa egenskaper gör harmoniska aktuatorer idealiska för:
Ledarmar för humanoida robotar
Samarbetsrobotar
Medicinska robotar
Precisionsautomation
Kraftstyrda tillämpningar
Planetväxlade ledmoduler
En planetväxlad robotledsaktuator ger:
Högre strukturell styvhet
Bättre stöttålighet
Högre vridmomentskapacitet
Utmärkt pris-prestanda-förhållande
Planetväxlade aktuatorer används vanligtvis för:
Robotben
Midjeleder
Tung automation
Mobila robotar
Tillämpningar med hög påverkan
Många avancerade robotar kombinerar båda teknologierna och använder harmoniska drivmoduler där precision är avgörande och planetväxlade aktuatorer där högre styvhet och lastkapacitet krävs.
Från industriella tillämpningar såsom sortering med SCARA-robotar och lastning och lossning med sexaxliga robotarmar, till medicinska tillämpningar inklusive rehabiliteringsutrustning och precisionsstyrning av kirurgiska robotar, och vidare till marknader på konsumentnivå såsom simulering av gång för bioniska robotar och stabilisering av UAV-gimbaler, stöder modulen flera kommunikationsprotokoll, inklusive CAN och RS485, vilket möjliggör snabb kompatibilitet med styrsystem från olika varumärken.
Ännu viktigare är att kombinationen av lättviktsdesign och hög vridmomenttäthet skapar stark användningsmångsidighet:
Modeller i liten storlek kan byggas in i UAV-gimbaler, vilket säkerställer jämn 360° rotation utan att öka nyttolasten.
Större modeller kan integreras i AGV-drivhjul, och stödjer 24-timmars kontinuerlig drift för att möta kraven på oavbruten lager- och logistikverksamhet.
För att uppfylla de stränga precisionskraven inom industriell tillverkning använder modulen en reduktionsstruktur med snedskuren planetväxellåda. Genom optimerad utformning av kuggytan hålls kuggspelet inom 10 bågminuterutes (approximately 0.167°), vilket uppnår en repeterbar positioneringsnoggrannhet på ±12 bågminuterutes.
I kombination med en 3 kHz högfrekvent styrsignal och en svarstid på ≤200 μs undviker systemet produktförlust orsakad av fördröjning eller positioneringsfel, även vid operationer på mikronnivå såsom montering av elektroniska precisionskomponenter och svetsning av flikar på litiumbatterier.
För applikationer med hög belastning använder modulen kugghjulsmaterial och lagerstrukturer av militär kvalitet med förstärkning. Toppmomentet når upp till 36 N·m, medan stallmomentet överstiger 24 N·m, motsvarande att stabilt lyfta en last på 3.6 kg. Detta ger stark och tillförlitlig kraft för lastbärande förflyttning i fyrbenta robotar och assisterad rehabilitering i exoskelettrobotar.
Vanliga frågor om harmoniska drivsystem för humanoida robotar
Det här är några av de vanligaste tekniska frågorna och inköpsfrågorna som kunder ställer när de utvärderar ledmoduler och ställdonssystem för humanoida robotar. Ämnena omfattar val av vridmoment, utväxlingsförhållanden, rörelsestyrning, kommunikationsprotokoll, värmehantering, dynamisk gångprestanda och integration med plattformar för humanoida robotar.
Den här guiden är avsedd att hjälpa ingenjörer, robotikutvecklare och inköpsteam att bättre förstå hur man väljer lämpliga ledlösningar för humanoida robotar av olika storlek, med olika nyttolastkrav och för olika tillämpningsscenarier.
Kontakta honpine för fler lösningar för humanoida robotar
De interna kugghjulen i HONPINE planetväxellådamotor är tillverkade av höghållfast legerat stål, behandlade med uppkolning och härdning, vilket uppnår en ythårdhet på HRC 58–62. I kombination med livsmedelsgodkänt smörjfett överstiger livslängden 10,000 timmar under nominella driftsförhållanden, motsvarande cirka 14 månaders kontinuerlig industriell drift utan att byta ut kärnkomponenter.
Dessutom har motorn en modulär tätningsdesign med en kapslingsklass på IP65, som effektivt motstår damm och vätskestänk, vilket gör den lämplig för särskilda miljöer såsom livsmedelsbearbetning och billackering.
De standardiserade gränssnitten och den avtagbara ändkåpsdesignen möjliggör underhåll utan att demontera hela roboten—moduler kan bytas ut direkt, vilket avsevärt minskar stilleståndstid och underhållskostnader.
Valet beror på din robots användningsområde snarare än vilken teknik som är "bättre."
Harmoniska ledmoduler
En harmonisk ledmodul använder en harmonisk reduktionsväxel för att uppnå:
Nästan noll glapp
Extremt hög positioneringsnoggrannhet
Jämn rörelsekontroll
Kompakt och lätt konstruktion
Dessa egenskaper gör harmoniska aktuatorer idealiska för:
Ledarmar för humanoida robotar
Samarbetsrobotar
Medicinska robotar
Precisionsautomation
Kraftstyrda tillämpningar
Planetväxlade ledmoduler
En planetväxlad robotledsaktuator ger:
Högre strukturell styvhet
Bättre stöttålighet
Högre vridmomentskapacitet
Utmärkt pris-prestanda-förhållande
Planetväxlade aktuatorer används vanligtvis för:
Robotben
Midjeleder
Tung automation
Mobila robotar
Tillämpningar med hög påverkan
Många avancerade robotar kombinerar båda teknologierna och använder harmoniska drivmoduler där precision är avgörande och planetväxlade aktuatorer där högre styvhet och lastkapacitet krävs.
Från industriella tillämpningar såsom sortering med SCARA-robotar och lastning och lossning med sexaxliga robotarmar, till medicinska tillämpningar inklusive rehabiliteringsutrustning och precisionsstyrning av kirurgiska robotar, och vidare till marknader på konsumentnivå såsom simulering av gång för bioniska robotar och stabilisering av UAV-gimbaler, stöder modulen flera kommunikationsprotokoll, inklusive CAN och RS485, vilket möjliggör snabb kompatibilitet med styrsystem från olika varumärken.
Ännu viktigare är att kombinationen av lättviktsdesign och hög vridmomenttäthet skapar stark användningsmångsidighet:
Modeller i liten storlek kan byggas in i UAV-gimbaler, vilket säkerställer jämn 360° rotation utan att öka nyttolasten.
Större modeller kan integreras i AGV-drivhjul, och stödjer 24-timmars kontinuerlig drift för att möta kraven på oavbruten lager- och logistikverksamhet.
För att uppfylla de stränga precisionskraven inom industriell tillverkning använder modulen en reduktionsstruktur med snedskuren planetväxellåda. Genom optimerad utformning av kuggytan hålls kuggspelet inom 10 bågminuterutes (approximately 0.167°), vilket uppnår en repeterbar positioneringsnoggrannhet på ±12 bågminuterutes.
I kombination med en 3 kHz högfrekvent styrsignal och en svarstid på ≤200 μs undviker systemet produktförlust orsakad av fördröjning eller positioneringsfel, även vid operationer på mikronnivå såsom montering av elektroniska precisionskomponenter och svetsning av flikar på litiumbatterier.
För applikationer med hög belastning använder modulen kugghjulsmaterial och lagerstrukturer av militär kvalitet med förstärkning. Toppmomentet når upp till 36 N·m, medan stallmomentet överstiger 24 N·m, motsvarande att stabilt lyfta en last på 3.6 kg. Detta ger stark och tillförlitlig kraft för lastbärande förflyttning i fyrbenta robotar och assisterad rehabilitering i exoskelettrobotar.
Roboten kan gå in i ett enbensstödstillstånd, så tillräcklig säkerhetsmarginal måste reserveras för den övre kroppens nyttolast längst bort.
Dynamisk simulering utförs vanligtvis baserat på beräkningar av tyngdpunkt och hävarm.
Ja.
Parametrar som höjd, vikt, armspann, armens nyttolast och maximala förhållanden för utsträckt last krävs alla.
Det kan inte beräknas exakt utan en tydligt definierad nyttolast.
Du kan använda vår befintliga 170A-modell som referens.
Arbetsnyttolasten för överkroppen måste också beaktas.
Det beror på kommunikationsprotokollet.
Om protokollet följer standarden DS402, stöds ROS2.
Privata protokoll stöds i allmänhet inte.
HONPINE har starka systemtekniska kapaciteter inom flera områden, inklusive:
Avkänningstekniker
Energisystem
Rörelse och aktivering
Industriell design
Denna tvärvetenskapliga integration förkortar avsevärt utvecklingscykeln för kunder inom humanoida robotar, särskilt från koncept (0) till initial driftsättning (1).
Latensen ligger generellt på mikrosekundnivå (µs).
Typiska motorstyrningscykler fungerar vid omkring 1 ms.
HONPINE integrerade ledmoduler kombinerar flera kärnteknologier i en enda kompakt enhet, inklusive:
Servostyrning
Motordrivning
Momentavkänning
Transmissionssystem
Värmehantering
Jämfört med traditionella servomotorsystem erbjuder HONPINE lösningar:
Högre integration och lägre vikt
Högre toppmomentutgång
Högre precision och styrprestanda
HONPINE strävar efter att minska de tekniska hindren för kunder som utvecklar robotar och automationssystem, vilket möjliggör snabbare utveckling och implementering.
Inte nödvändigtvis.
Versioner med integrerade drivare inkluderar redan FOC-styrning internt.
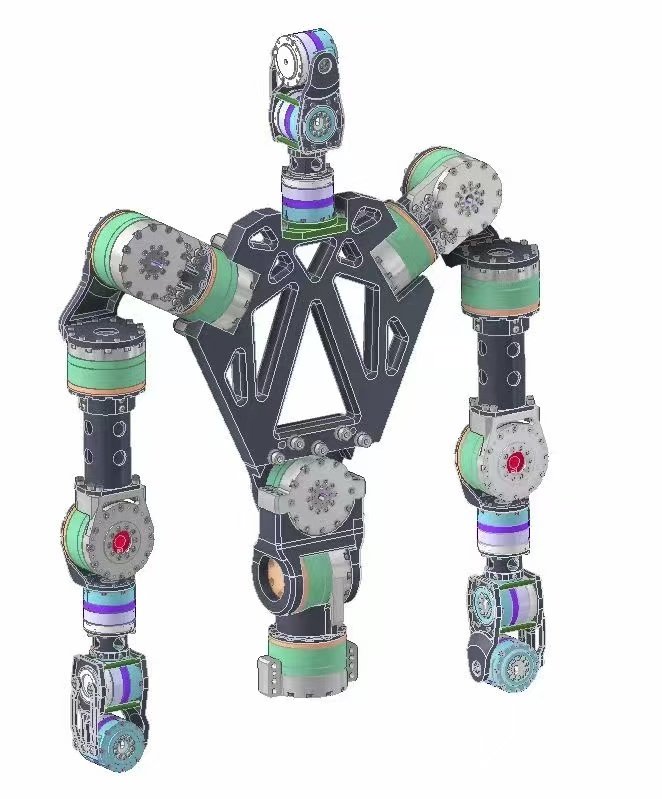
Antalet robotledsställdon beror på robotens struktur och tillämpning. För en typisk humanoid robot: Ben: 12 robotledsmoduler Armar: 12 robotledsställdon Midja: 2–3 ställdon Nacke: 2–3 ställdon Händer: Valfria fingerfärdiga handställdon Totalt kräver en fullstor humanoid robot i allmänhet 30–40 robotledsmoduler. Varje led har olika krav på vridmoment, hastighet och precision. Till exempel kräver axel- och höftleder harmoniska ställdon med högt vridmoment, medan handleds- och nackleder prioriterar kompakt storlek, lätt konstruktion och hög positioneringsnoggrannhet. Att välja lämplig robotledsmotor för varje led är avgörande för att uppnå optimal robotprestanda.
16 kHz är standardfrekvensen som vanligtvis används för styrning av DC-motorer.
Positionsstyrning är generellt mer lämpligt.
Eftersom elastisk deformation finns, kan PT-läge (position + vridmoment synkron styrning) också användas.
HONPINE:s fabriks- och tekniska team kan gemensamt tillhandahålla stöd för integration.
Det beror på om harmoniska växlar eller planetväxellådor används.
Planetväxlar tenderar att förlora precision snabbare.
Harmoniska växlar slits också med tiden, men även efter att precisionen har försämrats kan de fortfarande bibehålla noggrannhet på bågsekundnivå.
Genom aktiva kyl- och vätskekylningssystem.
De är olika parametrar.
Kontinuerligt vridmoment avser varaktigt driftvridmoment.
Maximalt vridmoment avser momentant stötvridmoment innan skada kan uppstå.
Det beror på den humanoida robotens storlek, såsom 1.2 m, 1.4 m, 1.7 m, eller 2.4 m.
Nyttolasten på överkroppen spelar också roll. Momentkraven bör beräknas baserat på lastkapaciteten.
Inte nödvändigtvis.
Det beror på den humanoida robotens storlek (1.2 m, 1.4 m, 1.7 m, 2.4 m, etc.) och överkroppens nyttolast.Olika vridmomentsnivåer bör väljas enligt belastningskraven.
Kärnlösa motorer har vanligtvis en längre axiell längd och större total volym, medan ramlösa vridmomentsmotorer är mer kompakta i tjocklek.
Valet beror på applikationens position.
Till exempel:
Fingerfärdiga händer kan använda kärnlösa motorer.
Ramlösa vridmomentsmotorer, med kortare axiella dimensioner, är mer lämpade för armar och liknande strukturer.
Det beror på den erforderliga styrprecisionen och applikationsmiljön.
Till exempel kräver industriell hantering och industriell montering olika precisionsnivåer.
Det lämpliga glappet bör väljas utifrån det faktiska applikationsscenariot.
Det beror på om en harmonisk växel eller en planetväxellåda används.
Reduktionsförhållanden för harmoniska växlar är vanligtvis: 30, 50, 80, 100, 121, 161.
Reduktionsförhållanden för planetväxellådor är i allmänhet under 50.
Förhållandet bör väljas tillsammans med den övergripande storleken och den strukturella utformningen.
Försiktighetsåtgärder vid användning av robotledmoduler
Kontakta oss för mer information om förköps- och eftermarknadsfrågor kring ledmoduler. HONPINE erbjuder teknisk support med personlig service.
● Säker användning:Koppla inte in eller ur kablar när strömmen är på. Se till att kondensatorerna är helt urladdade innan de kopplas bort.
● Installation av utrustning: Kontrollera att monteringskonstruktionen har tillräcklig mekanisk hållfasthet för att bära den integrerade ledens vikt och se till att den monteras säkert.
● Skruvförband: Vid fastsättning av skruvar mellan motorn och konstruktionskomponenterna måste gänglåsningsmedel och momentnyckel användas. Följ noggrant de momentspecifikationer som anges i motorns handbok.
● Kabeldragningsstandarder: Utför kabeldragningen strikt enligt stiftdefinitionen. Använd inte kabelns färger för identifiering och säkerställ korrekt resistansanpassning.
● Användning av strömförsörjning: Kontrollera att strömförsörjningens spänning motsvarar den integrerade ledens märkspänning. När användare ansluter externa litiumbatterier kan batterispänningen vid full laddning överstiga 60V vid start, om märkspänningen är 48V. Detta kan påverka motorns funktion eller till och med skada den. Förebyggande åtgärder är bland annat att installera elektrolytkondensatorer för spänningsutjämning eller seriekoppla en spänningsregleringsmodul med motorns strömingång för att stabilisera matningsspänningen.
● Batteridrivna system: I batteridrivna system kan batteriet absorbera returström och bidra till att förhindra att spänningen överskrider den nominella gränsen.
● System med switchade nätaggregat: I system med switchade nätaggregat kan den integrerade motorn generera regenerativ energi vid snabb retardation eller när den drivs av gravitationsbelastningar. Detta kan höja DC-busspänningen och eventuellt utlösa överspänningslarm. För att förhindra detta rekommenderas att elektrolytkondensatorer med stor kapacitet parallellkopplas eller att bromsmotstånd installeras för att minska spänningstoppar.
● Undvik elstötar och klämskador: Rör aldrig motorn direkt med handen när den är strömsatt, i drift eller ansluten till konstruktionskomponenter, för att undvika elstötar eller klämskador från rörliga konstruktioner.
● Demontering av motor: Obehörig demontering av motorn är förbjuden. Demontering är endast tillåten under särskilda omständigheter, efter samråd och under professionell vägledning. Obehörig demontering upphäver garantin.
● Transport efter demontering: Om motorn demonteras under vägledning och behöver returneras ska alla originalskruvar återmonteras och säkras ordentligt före transport. Detta förebygger transportskador från vibrationer eller stötar, även på reducerns skruvar, bakre kåpans skruvar och andra fästelement.
Branschtrender
- 00
0000-00
Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?
- 00
0000-00
DD-motorer VS harmoniska roterande ställdon
- 00
0000-00
OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensor
- 00
0000-00
Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskiner
- 00
0000-00
Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?