Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguide
Midjeleden är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder måste den stödja överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt behöver leden tillräckligt internt utrymme för kablar, sensorer och strukturella komponenter inom ett kompakt hölje.
Denna kombination av lastkapacitet, kompakt integration, precisionsrörelse och krav på intern kabeldragning gör enharmonisk ledaktuator med stort genomgående håltill en viktig lösning för humanoida robotars midjeleder. I stället för att välja en led enbart utifrån nominellt vridmoment eller utväxlingsförhållande måste ingenjörer beakta hela aktuatorarkitekturen, inklusive det ihåliga genomgående hålet, den harmoniska transmissionen, motorn, encodern, den mekaniska styvheten, den dynamiska lastkapaciteten och livslängden.
Den här artikeln förklarar de viktigaste faktorerna vid val av en harmonisk ledaktuator för en humanoid robots midjeled, med fokus på ihåliga konstruktioner med stort genomgående hål och verkliga driftförhållanden.
Varför kräver en humanoid robots midjeled en harmonisk ledaktuator med stort genomgående hål?
Midjeleden har en annan mekanisk funktion än många av de lättviktsleder som används i humanoida robotars armar och ben.
Den stödjer överkroppen och medverkar i rörelser som att stå, böja sig, vrida sig, vända sig och justera kroppsställningen. Därför måste aktuatorn ge tillräckligt utgående vridmoment och mekanisk styvhet, samtidigt som den är tillräckligt kompakt för att rymmas i robotens torso.
Samtidigt är midjan ofta ett område med hög integrationsgrad. Strömkablar, kommunikationskablar, encoderkablar, sensoranslutningar och andra interna komponenter kan behöva dras genom eller runt leden.
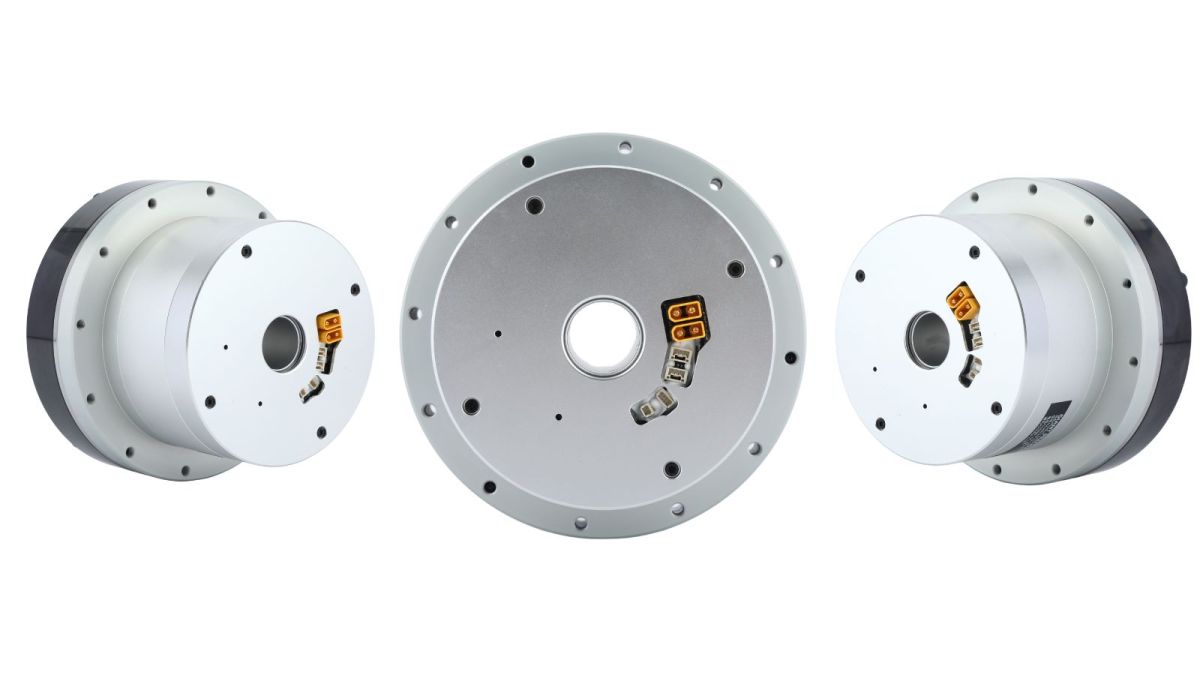
En ihålig harmonisk ledaktuator med stort genomgående hål kan uppfylla dessa krav genom att kombinera ett stort centralt genomgående hål med en kompakt aktuatorarkitektur och en högprecisions harmonisk transmission.
Den ihåliga strukturen ger extra utrymme för intern dragning av kablar och sensorer, medan den integrerade aktuatorutformningen kan minska antalet separata komponenter som behöver installeras i midjemekanismen.
För humanoida robottillämpningar är även lågt glapp och hög repeterbarhet viktiga. Vid vridning, böjning och rotation kan överdrivet transmissionsglapp orsaka positioneringsfel och påverka robotens positionskonsistens.
Den harmoniska transmissionen som används inuti ledaktuatorn ger hög utväxling i ett kompakt utförande och används ofta där exakt, kontrollerad rotationsrörelse krävs.
Viktiga parametrar vid val av en harmonisk aktuator för midjeleden
Valet av en harmonisk ledaktuator för en humanoid robots midjeled bör inte baseras enbart på nominellt vridmoment och utväxlingsförhållande.
Det faktiska valet måste ta hänsyn till robotens massfördelning, tyngdpunkt, rörelseprofil, nyttolast, acceleration, externa belastningar, tillgängligt installationsutrymme, krav på kabeldragning och förväntad driftcykel.
För en harmonisk ledaktuator med stort genomgående hål förtjänar tre parametrar särskild uppmärksamhet: storleken på det ihåliga genomgående hålet, kapaciteten för dynamiskt vridmoment och utväxlingsförhållandet.
1. Prioritera storleken på det ihåliga genomgående hålet för strukturell integration
Det första steget är att fastställa den erforderliga diametern på det ihåliga genomgående hålet.
Den centrala öppningen bör ge tillräckligt utrymme för strömkablar, kommunikationskablar, sensorkablage och andra interna dragningar, samtidigt som tillräckligt strukturellt material behålls runt aktuatorn.
Om det ihåliga genomgående hålet är för litet kan kabeldragningen bli svår. Snäva böjradier kan öka monteringskomplexiteten och utsätta kablar och kontakter för ytterligare mekanisk belastning.
Att välja största möjliga hål är dock inte nödvändigtvis den bästa lösningen.
Det tillgängliga strukturella tvärsnittet runt den ihåliga öppningen påverkar aktuatorns mekaniska egenskaper. En ökning av håldiametern kan påverka husets styvhet, lagerarrangemanget, den strukturella hållfastheten och de övergripande dimensionerna.
Därför är rätt tillvägagångssätt att först fastställa de faktiska kraven på kabeldragning och därefter välja en lämplig harmonisk ledaktuator med stort genomgående hål som balanserar internt utrymme mot mekanisk prestanda.
För en humanoid robots midjeled bör det ihåliga genomgående hålet betraktas som en del av den övergripande mekaniska arkitekturen, snarare än enbart som en dimensionsspecifikation.
2. Ge tillräcklig vridmomentsmarginal för dynamiska belastningar
Midjeleden är en av de primära lastbärande lederna i en humanoid robot.
När roboten står, böjer sig, vrider sig, går eller ändrar kroppsställning kan midjeaktuatorn utsättas för kontinuerligt varierande vridmoment. Dynamiska belastningar kan också öka vid acceleration, inbromsning, plötsliga positionsändringar, externa störningar eller kontakt med omgivningen.
Av denna anledning kan ett val av aktuator baserat enbart på statiskt vridmoment leda till otillräcklig kapacitet under faktisk drift.
Det erforderliga vridmomentet bör utvärderas utifrån hela rörelseprofilen, inklusive:
Robotens massa och tyngdpunkt
Överkroppens massfördelning
Nyttolast
Hävarm för midjeleden
Maximal acceleration och inbromsning
Utgående hastighet
Externa krafter
Upprepad dubbelriktad rörelse
Dynamiska och transienta belastningar
Erforderlig livslängd
En fast säkerhetsfaktor bör inte betraktas som en universell regel för varje humanoid robot.
Till exempel kan en enkel beräkning av statisk belastning avsevärt underskatta det faktiska vridmomentsbehovet vid dynamisk rörelse. Den lämpliga vridmomentsmarginalen bör därför fastställas utifrån det verkliga lastspektrumet och sedan verifieras mot aktuatorns nominella vridmoment, toppvridmoment, tillåtna belastningar, utmattningsprestanda och förväntade livslängd.
3. Anpassa utväxlingsförhållandet till den erforderliga rörelsen
Midjeleden kräver normalt inte den extremt höga utgående hastighet som finns i vissa andra robotmekanismer. I stället är jämn rörelse vid låg hastighet, tillräckligt utgående vridmoment, styrbarhet och positioneringsprestanda ofta viktigare.
Ett lämpligt utväxlingsförhållande gör att motorn kan arbeta vid en lämplig hastighet samtidigt som den ger det erforderliga utgående vridmomentet och minskar utgående hastighet.
Ett högre utväxlingsförhållande är dock inte automatiskt bättre.
Utväxlingsförhållandet bör utvärderas tillsammans med motorhastighet, motorvridmoment, utgående vridmoment, tröghet, verkningsgrad, reglerbandbredd och det erforderliga rörelseområdet för midjeleden.
Till exempel kan en alltför hög utväxling öka den reflekterade trögheten och påverka aktuatorns dynamiska respons, medan ett otillräckligt förhållande kan kräva en större motor för att uppnå det erforderliga utgående vridmomentet.
Det slutliga valet bör därför beakta motorn, den harmoniska transmissionen, encodern, styrenheten och den mekaniska belastningen som ett integrerat system.
Två vanliga valmisstag att undvika
Många konstruktioner av midjeleder stöter på problem eftersom ingenjörer fokuserar för mycket på en enda parameter i ett tidigt konstruktionsskede.
Två vanliga misstag är att offra mekanisk prestanda för en alltför stor viktminskning och att välja aktuatorn enbart utifrån statiska specifikationer.
1. Offra inte styvhet enbart för att minska vikten
Lättviktskonstruktion är ett viktigt mål inom humanoid robotik. Att enbart minska aktuatorns storlek för att minimera vikten kan dock skapa mekaniska problem om den resulterande strukturen inte ger tillräcklig styvhet.
Midjeleden är en viktig strukturell stödpunk. Otillräcklig vridstyvhet eller strukturell styvhet kan leda till ökad deformation, vibrationer och positioneringsfel under dynamisk rörelse.
Problemet kan bli mer betydande när roboten upprepat utför böjningar, vridningar och positionsövergångar.
Långvarig drift under belastningar som överskrider det avsedda driftområdet kan också påskynda mekaniskt slitage och påverka transmissionsprestandan.
Målet bör därför inte enbart vara att välja den minsta och lättaste aktuatorn.
Ingenjörer bör balansera aktuatorns massa, ytterdiameter, axiella längd, diameter på det ihåliga genomgående hålet, nominella vridmoment och toppvridmoment, vridstyvhet, lagerkapacitet, transmissionsnoggrannhet och livslängd.
En harmonisk ledaktuator med stort genomgående hål bör slutligen väljas utifrån midjans samlade mekaniska krav, snarare än enbart utifrån vikt.
2. Välj för kontinuerlig dynamisk drift, inte enbart statiska specifikationer
En humanoid robots midjeled utsätts vanligtvis för upprepad dubbelriktad rörelse och kontinuerligt varierande belastningar.
Vid gång, böjning, vridning och positionsövergångar kan aktuatorn utsättas för växlande vridmoment, acceleration, inbromsning, radiella belastningar, axiella belastningar och transienta stötar.
Därför är katalogvärden som erhållits under statiska eller idealiserade förhållanden inte tillräckliga för det slutliga aktuatorvalet.
Ingenjörer bör utvärdera den faktiska driftcykeln och lastspektrumet och sedan verifiera aktuatorns nominella vridmoment, toppvridmoment, tillåtna belastningar, termiska förhållanden, vridstyvhet, utmattningsprestanda och förväntade livslängd.
Detta är särskilt viktigt när samma aktuator förväntas arbeta kontinuerligt under ett stort antal rörelsecykler.
En harmonisk ledaktuator konstruerad för robotapplikationer med höga belastningar kan ge en mer lämplig utgångspunkt än att helt enkelt anpassa en mindre aktuator som ursprungligen är avsedd för en konventionell robotarm.
Vad gör en harmonisk ledmodul med stort genomgående hål lämplig för humanoida robotar?
En humanoid robots midjeled är inte bara en motor kombinerad med en transmission.
Den kompletta leden behöver samordna mekanisk transmission, motorprestanda, avkänning, styrning, strukturellt stöd och kabeldragning.
En harmonisk ledmodul kan integrera flera av dessa funktioner i en kompakt mekanisk enhet.
Integrerade transmissions- och rörelsekomponenter
Beroende på aktuatorarkitekturen kan modulen integrera en motor, harmonisk transmission, encoder, broms, drivsystem och andra valfria komponenter.
Detta minskar antalet enskilda komponenter som behöver konstrueras och monteras i roboten.
Ihålig arkitektur för intern kabeldragning
För en midjeled med stort genomgående hål ger den ihåliga strukturen ytterligare en viktig integrationsfördel genom att skapa en central dragväg för kablar och sensoranslutningar.
Detta kan förenkla den interna layouten i den humanoida roboten och potentiellt minska behovet av ytterligare externa mekanismer för kabeldragning.
Resultatet är inte bara ett mindre transmissionssystem, utan en mer integrerad ledarkitektur.
Ihålig konstruktion med stort genomgående hål för integration i humanoida robotars midja
Midjan är vanligtvis placerad nära centrum av den humanoida robotens kropp, vilket gör den till ett viktigt område för intern mekanisk och elektrisk integration.
En ihålig harmonisk ledaktuator med stort genomgående hål kan göra det möjligt för kablar och sensorkablage att passera genom ledens centrum i stället för att behöva dras runt transmissionens utsida.
Central kabeldragning
Den centrala öppningen kan förenkla dragningen av ström- och kommunikationskablar mellan robotens övre och nedre delar.
Minskad exponering av externa kablar
Att dra kablar genom aktuatorns centrum kan bidra till att minska exponeringen av externa kablar under rotationsrörelser och förbättra den övergripande integrationen av midjemekanismen.
Större frihet för sensorintegration
Den centrala dragvägen kan också ge större frihet vid placering av sensorer och andra interna komponenter.
För en humanoid robot blir dessa fördelar allt viktigare när fler sensorer, aktuatorer och styrelektronik integreras i en begränsad kroppsvolym.
Det erforderliga ihåliga genomgående hålet bör därför fastställas tidigt i den mekaniska konstruktionsprocessen i stället för att behandlas som en eftertanke.
Från harmonisk transmission till integrerad ledaktuator
Transmissionen i sig är endast en del av en humanoid robotled.
En komplett ledaktuator behöver samordna den harmoniska transmissionen med motorn, encodern, bromsen, drivsystemet och styrsystemet.
Detta är särskilt viktigt för midjan eftersom aktuatorn kan behöva reagera på föränderliga belastningar samtidigt som den upprätthåller noggrann positionsstyrning.
Integration av motor och harmonisk transmission
Motorn och den harmoniska transmissionen bör väljas som ett matchat system för att uppnå erforderligt vridmoment, hastighet, verkningsgrad och dynamisk respons.
Encoder och positionsåterkoppling
Positionsåterkoppling är en annan viktig faktor för en humanoid robots midjeled. Encoderkonfigurationen bör väljas enligt den erforderliga positioneringsnoggrannheten, repeterbarheten, styrarkitekturen och säkerhetskraven.
Broms och styrgränssnitt
Beroende på robotarkitekturen kan leden kräva en mekanisk broms, integrerat drivsystem eller kommunikationsgränssnitt såsom EtherCAT eller CANopen.
Dessa krav bör definieras tillsammans med de mekaniska specifikationerna under aktuatorvalsfasen.
Praktisk valsammanfattning
För en humanoid robots midjeled är valet av en harmonisk ledaktuator med stort genomgående hål i grunden en ingenjörsuppgift på systemnivå.
Det ihåliga genomgående hålet bör ge tillräckligt utrymme för intern dragning av kablar och sensorer utan att försämra den strukturella prestandan. Vridmomentskapaciteten bör utvärderas utifrån hela det dynamiska lastspektrumet, snarare än enbart statiskt vridmoment. Utväxlingsförhållandet bör anpassas till motorn, rörelseprofilen, styrkraven och den erforderliga utgående prestandan.
Mekanisk styvhet och livslängd är lika viktiga. En lättviktsaktuator som inte klarar den faktiska dynamiska lastprofilen kan skapa större problem på systemnivå än en något tyngre aktuator med tillräcklig mekanisk kapacitet.
Den centrala urvalslogiken kan därför sammanfattas enligt följande:
Strukturell integration först, verifiering av dynamiskt vridmoment därefter, samt styvhet och livslängd under hela urvalsprocessen.
För humanoida robotar bör rätt harmonisk ledaktuator inte bara uppfylla en vridmomentspecifikation. Den bör erbjuda en lämplig kombination av ihåligt utrymme för kabeldragning, kompakta dimensioner, noggrannhet hos den harmoniska transmissionen, utgående vridmoment, mekanisk styvhet, avkänning och långsiktig tillförlitlighet.
HONPINE harmonisk ledaktuator med stort genomgående hål för humanoida robotars midjeleder
HONPINE utvecklar harmoniska ledmoduler och aktuatorer för robotapplikationer där kompakt integration, precisionsrörelse och hög vridmomentdensitet krävs.
För humanoida robotars midjeleder kan en harmonisk ledaktuator med stort genomgående hål konfigureras utifrån robotens mekaniska och elektriska krav, inklusive ihåligt utrymme för kabeldragning, utgående vridmoment, utväxlingsförhållande, encoderkonfiguration, bromskrav och kommunikationsgränssnitt.
Välja rätt harmonisk ledmodul från HONPINE
Det slutliga aktuatorvalet bör baseras på robotens faktiska parametrar, inklusive total massa, överkroppens massfördelning, tyngdpunkt, rörelseområde för midjeleden, maximal acceleration, nyttolast, driftcykel, erforderligt ihåligt genomgående hål, motorns driftförhållanden och förväntad vridmomentsprofil.
När dessa parametrar har definierats kan ingenjörer fastställa lämplig aktuatorstorlek och konfiguration mer exakt och utvärdera om den valda harmoniska ledmodulen ger tillräcklig vridmomentskapacitet, styvhet, styrprestanda och livslängd för den avsedda humanoida robottillämpningen.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Varför föredrar industrirobotar och tung utrustning RV-reduktorer med dubbla skivor?Många ingenjörer ställer sig samma fråga när de för första gången tittar in i en RV-reduktor: om en enda cykloidskiva redan kan åstadkomma hastighetsreduktion, varför använder RV-reduktorer för industrirobotar nästan alltid två skivor? Den extra skivan ökar antalet komponenter, monteringskomplexiteten och tillverkningskostnaden, så dess syfte förtjänar en närmare granskning. Svaret är inte bara ett högre reduktionsförhållande. En RV-reduktor med dubbla skivor är konstruerad för att förbättra transmissionens övergripande mekaniska egenskaper genom bättre kraftbalans, lastfördelning, kontroll av glapp, vridstyvhet och långsiktig tillförlitlighet. I denna artikel använder vi en monteringsmodell och rörelsesimulering av en RV-reduktor för att undersöka dessa mekanismer och förklara varför arkitekturen med dubbla skivor används i stor utsträckning i industrirobotar, verktygsmaskiner, rundbord och andra precisionsdrivsystem för tung drift.