Val av AGV-drivsystem: Hur väljer man mellan differentialdrift, styrdrift och Mecanum-navmotorer?
Den korrekta ordningen för val av AGV-drivsystem är att först fastställa drivmekanismen — differentialdrift, styrdrift eller Mecanumhjulsdrift — och därefter välja hjulen. Mekanismen avgör antalet hjul, lastriktningar, axellastfördelning och möjliga felmoder. Att jämföra hjulspecifikationer innan drivmekanismen har definierats innebär att göra ett hjulval innan de faktiska belastningsförhållandena har fastställts.
Kraven på hjul kan sammanfattas i fyra vanliga parametrar: konsekvent hjuldiameter, slitbanans friktions- och slitageegenskaper, hjulnavets koncentriskhet och gränssnittsnoggrannhet samt lager- och lastbärande konfiguration. Prioriteten för dessa parametrar varierar dock avsevärt mellan olika drivmekanismer.
Varför bör drivmekanismen fastställas innan navmotorn väljs?
I många AGV-projekt diskuteras hjul ofta relativt sent. Navigationssystemet, schemaläggningslogiken och fordonsstrukturen definieras först, medan hjulen behandlas som den slutliga komponenten som ska köpas in.
Det är i grunden inget fel med denna ordning. Problemet uppstår när hjul behandlas som standardiserade inköpskomponenter — exempelvis när diameter väljs enbart utifrån lastkapacitet, slitbanans hårdhet väljs utifrån erfarenhet och hjulen installeras utan ytterligare analys på systemnivå.
Efter att AGV:n börjar användas kan problem som riktningsavvikelse, positioneringsfel och ojämnt slitage på slitbanan uppstå. Felsökningen riktas ofta mot navigations- eller styralgoritmer, medan den verkliga grundorsaken kan ligga i en bristande överensstämmelse mellan drivmekanismen och hjulet.
1. Överföringskedja ett: Drivmekanismen avgör riktningen för hjulbelastningen
Samma polyuretanbelagda hjul kan utsättas för helt olika krafter beroende på drivmekanismen.
I ett differentialdrivsystem utsätts ett passivt hjul för sidokrafter när det följer fordonskarossen. Vid svängning kan slitbanan utsättas för lateral skavning mot golvet.
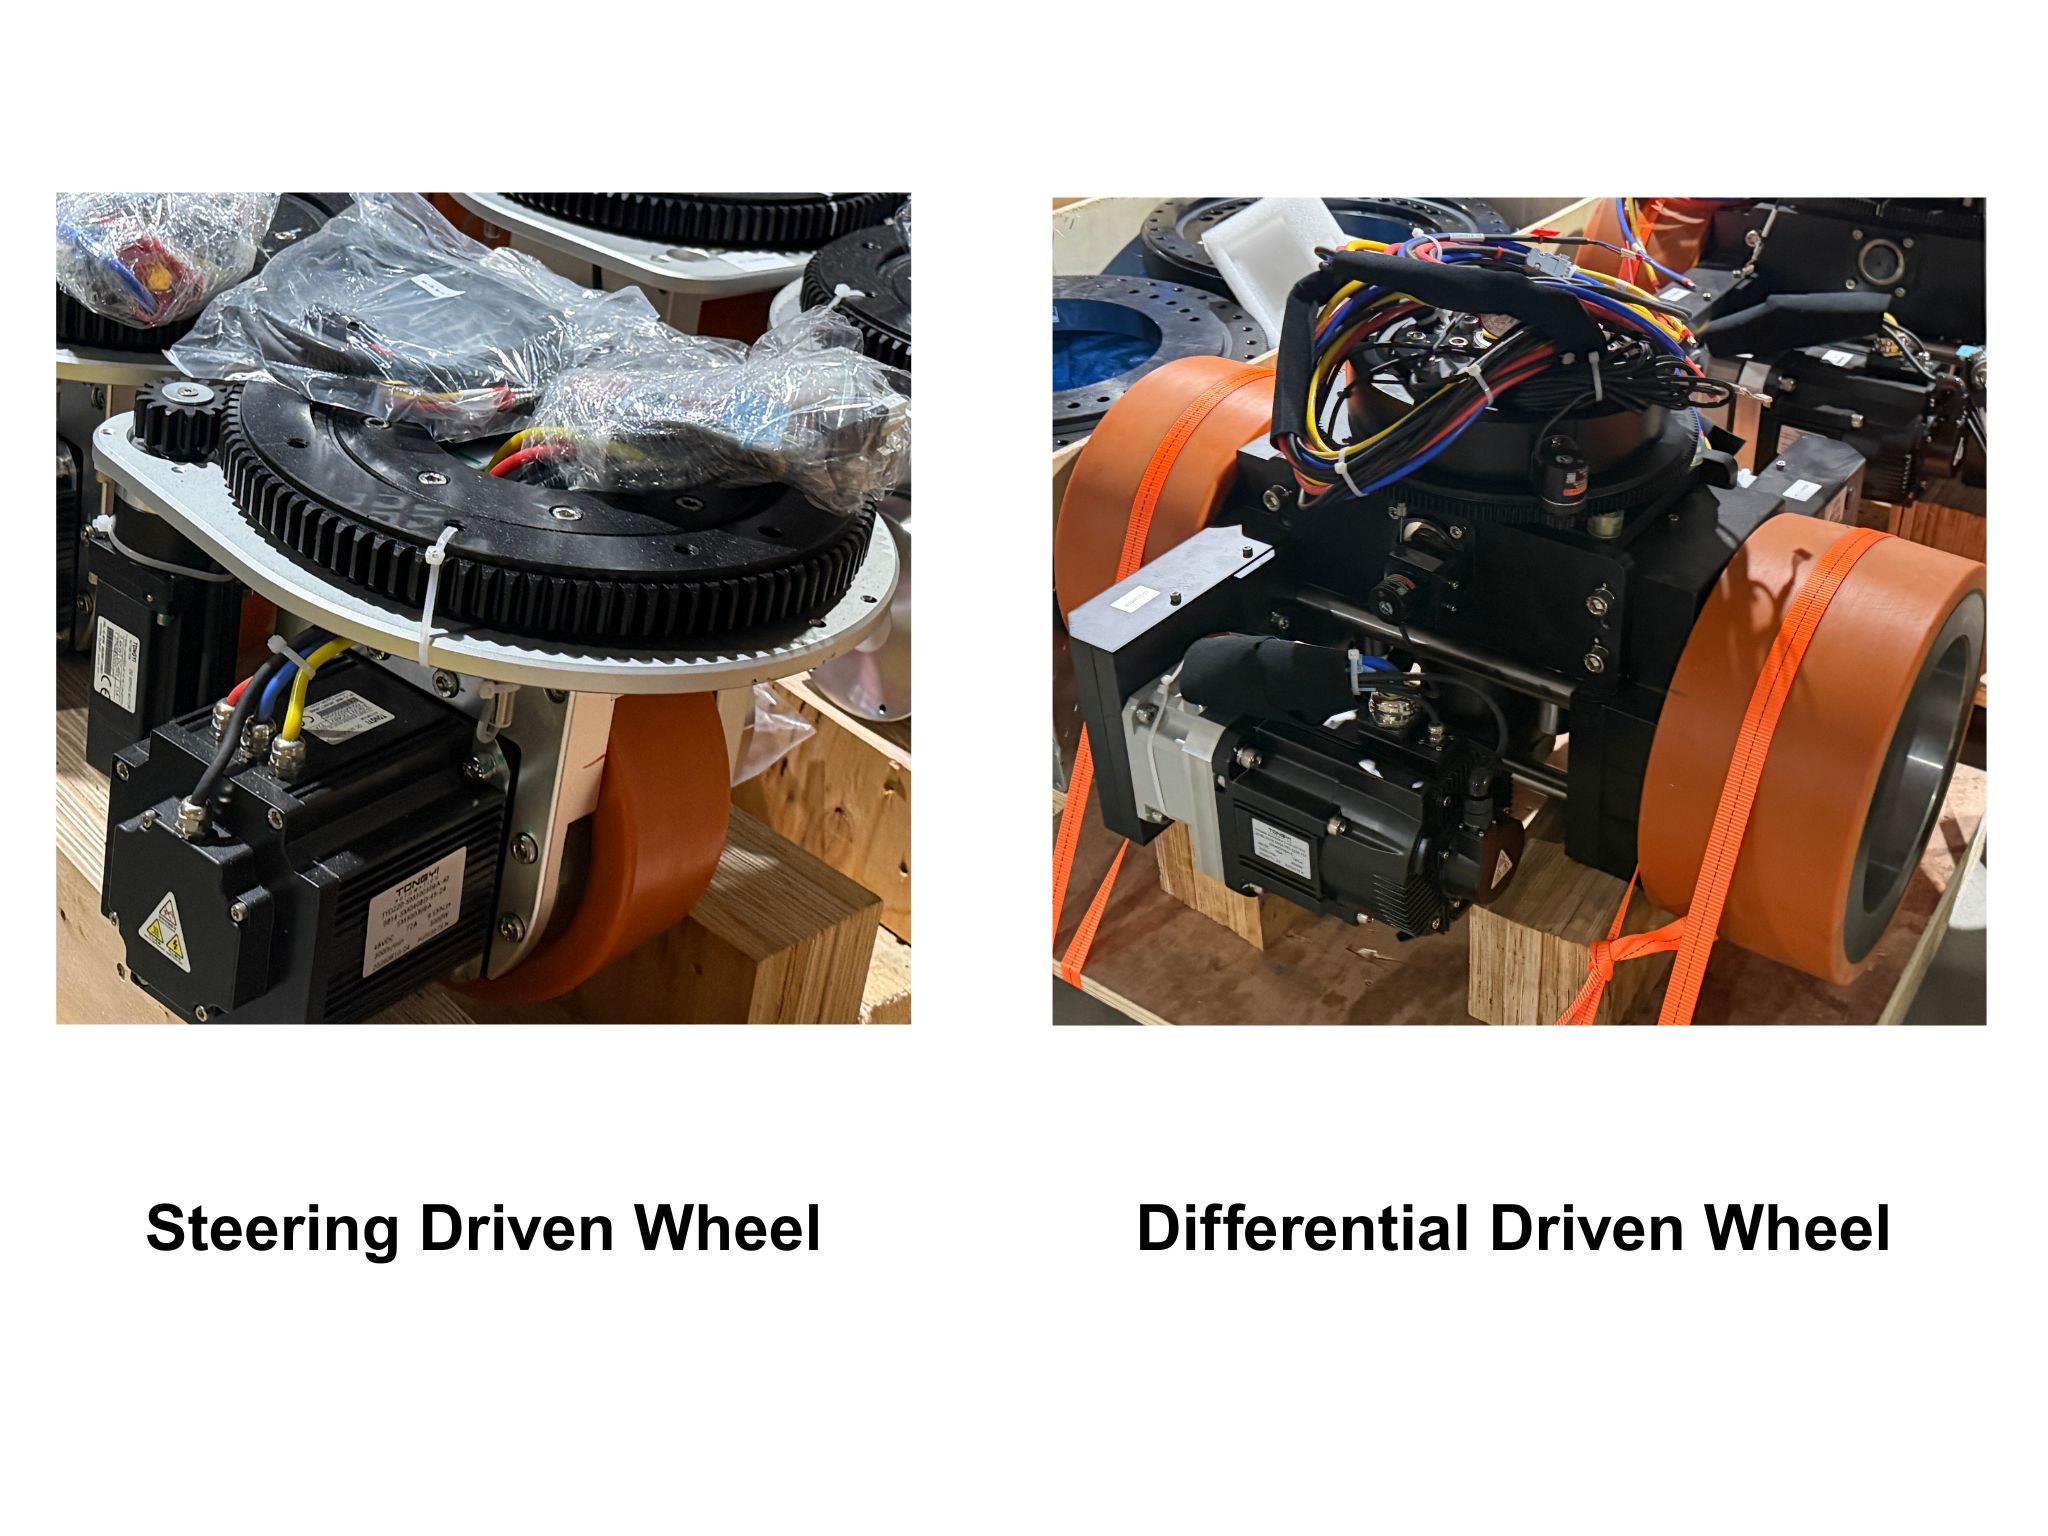
I ett styrdrivsystem måste drivhjulet tåla inte bara dragkraft och vertikala laster, utan även styrreaktionsmomentet som överförs genom styrmekanismen och lateral skavning vid styrning.
För ett Mecanumhjul utsätts rullarna samtidigt för radiellt tryck och axiella kraftkomponenter. Belastningsförhållandet är därför mer komplext.
Eftersom kraftriktningen förändras, förändras även den erforderliga slitbaneformuleringen.
Applikationer där dragkraft är det primära kravet behöver i allmänhet en stabil friktionskoefficient och god slitstyrka. En hårdare, slitstark slitbaneformulering är ofta lämpligare för dessa förhållanden.
För applikationer där hjulet huvudsakligen dras eller utsätts för lateral skavning behöver slitbanan minimera golvmarkeringar och värmeutveckling. En mjukare formulering med lägre rullmotstånd kan därför vara mer lämplig.
HanKes Eamflex 93A-slitbanesystem är utformat för hög slitstyrka, medan Saxflex 75A-slitbanesystemet är utformat med större fokus på golvskydd. Dessa två slitbaneinriktningar motsvarar de olika belastningsförhållanden som beskrivs ovan. Val av fel slitbaneegenskaper kanske inte visar något problem omedelbart, utan kan bli uppenbart först efter flera hundra drifttimmar.
2. Överföringskedja två: Drivmekanismen avgör axellastfördelning och lastöverföring
Att använda en lika fördelad statisk last för att uppskatta belastningen på varje hjul är en vanlig förenkling under urvalsfasen.
Anta till exempel en fyrhjulig AGV med en total lastad massa på 4,000 kg. En enkel statisk beräkning skulle ge 1,000 kg per hjul.
Vid acceleration, inbromsning och svängning överförs dock belastningen mellan hjulen. Den ungefärliga lastöverföringen kan uppskattas med:
ΔF = m × a × h ÷ B
där m är fordonets totala massa i kilogram, a är den längsgående eller laterala accelerationen i meter per sekund i kvadrat, h är tyngdpunktshöjden i meter och B är spårvidden i meter.
Med en representativ uppsättning parametrar:
m = 4,000 kg
a = 0.5 m/s²
h = 0.5 m
B = 0.8 m
Den beräknade lastöverföringen är:
ΔF = 4,000 × 0.5 × 0.5 ÷ 0.8 = 1,250 N
Detta motsvarar cirka 127 kgf ytterligare vertikal belastning som överförs från det inre hjulet till det yttre hjulet.
Betydelsen av denna beräkning är att den faktiska belastningen på ett enskilt hjul under dynamiska förhållanden kan vara högre än värdet vid statisk likafördelning. Om det ursprungliga valet har mycket liten lastmarginal kan svängning, stigning eller nödbromsning bli de förhållanden där problemen först uppdagas.
Den exakta lastökningen på varje hjul beror på hjulkonfigurationen och fjädringsarrangemanget och bör beräknas med de faktiska fordonsparametrarna. Den allmänna principen är dock tydlig: ju oftare AGV:n utför rörelser i alla riktningar och styrning, desto viktigare blir dynamisk lastöverföring vid hjulvalet.
En konfiguration med ett enda styrhjul är ett typiskt exempel. När en drivpunkt hanterar både framdrivning och styrning kan lastkravet för det hjulet vara mycket högre än värdet som erhålls genom att helt enkelt dela fordonets totala vikt med antalet hjul.
Flänsgränssnittet kräver också högre noggrannhet eftersom vinkelavvikelse eller kast i styrenheten kan överföras direkt till fel i fordonets orientering.
3. Överföringskedja tre: Drivmekanismen avgör var den huvudsakliga hjulrelaterade flaskhalsen uppstår
De huvudsakliga begränsningarna avseende slitage och precision finns inte på samma ställe för alla tre drivmekanismerna.
För differentialdrift är nyckelfrågan diameterkonsistensen hos vänster och höger drivhjul. Differentialregulatorn förutsätter att hjuldiametrarna är ungefär lika. Om en faktisk diameterskillnad finns kommer samma rotationshastighetskommando att ge olika linjära hastigheter på de två sidorna, vilket får fordonets färdriktning att avvika.
För styrdrift är huvudfrågorna flänsgränssnittets koncentriskhet och styrinducerat slitbaneslitage. Kast eller felinriktning vid styrenhetens monteringsyta kan förstärkas till variationer i fordonets orientering, medan upprepad lateral skavning kan skapa ett ojämnt slitageband på slitbanan.
För Mecanumhjul är den huvudsakliga flaskhalsen själva rullaggregatet. Rullarna är separata komponenter belagda med gummi eller polyuretan. De bär både lasten och glidfriktionen, så deras slitagetakt kan vara högre än för konventionella hjulslitbanor. Ojämnt slitage mellan rullarna på fyra hjul kan visa sig som riktnings- och positionsfel vid rörelse i alla riktningar.
När dessa tre överföringskedjor beaktas tillsammans blir det tydligt varför urvalsordningen inte bör vändas om.
Drivmekanismen måste först definieras så att riktningen för hjulbelastningen, antalet hjul och de dynamiska lasterna kan fastställas. Först därefter kan ingenjörer avgöra vilka hjulparametrar som kräver ytterligare konstruktionsmarginal.
Att välja ett hjul först innebär att optimera en komponent innan dess verkliga belastningsmiljö har definierats fullt ut.
Flerdimensionell jämförelse av tre AGV-drivmekanismer
Kinematisk och strukturell jämförelse
Jämförelse av hjulkrav
Driftsförhållanden och golvkompatibilitet
Felmoder och underhållsprioriteringar
En sjustegsprocess för val av AGV-navmotor
Följande sjustegsprocess omvandlar logiken som beskrivits ovan till en genomförbar ordning.
Dessa sju steg kan diskuteras i olika faser av ett projekt, men ordningen bör i allmänhet inte vändas om. Resultatet från varje steg blir underlaget för nästa.
Steg 1: Definiera de erforderliga frihetsgraderna
Börja med att besvara tre frågor:
Behöver AGV:n kunna förflytta sig i sidled?
Behöver den kunna rotera på stället?
Finns det en strikt begränsning av svängradien?
Om varken sidoförflyttning eller rotation på stället behövs räcker differentialdrift ofta.
Om någon av funktionerna krävs bör styrdrift och Mecanumdrift inkluderas i jämförelsen.
Steg 2: Definiera golvförhållanden och ruttkarakteristik
Registrera golvtyp, planhet, skarvar och lutningar, rengöringskrav, exponering för olja och vatten samt typisk körsträcka och svängfrekvens för varje uppdrag.
Denna information påverkar både drivmekanismens genomförbarhet och den erforderliga slitbaneformuleringen.
Steg 3: Beräkna axellaster inklusive dynamisk lastöverföring
Använd:
ΔF = m × a × h ÷ B
för att uppskatta lastöverföringen under dynamisk drift.
Lägg till det beräknade dynamiska tillskottet till den statiska lastfördelningen för att få fram hjullastkravet för urvalet, och ange samtidigt driftshastigheten.
Lastkapacitet ska alltid anges tillsammans med driftshastigheten.
Det är till exempel meningsfullt att ange tillåten last vid 4 km/h, medan en lastklassning utan motsvarande hastighetsvillkor inte ger ett fullständigt jämförelseunderlag.
Steg 4: Fastställ hjuldiameter och hjulbredd
Hjuldiametern påverkar förmågan att passera hinder, rullmotståndet och lastkapaciteten.
Hjulbredden påverkar marktrycket och den laterala stabiliteten.
I applikationer med hög belastning kan en lämplig ökning av hjuldiametern eller hjulbredden vara effektivare för att minska kontakttrycket än att enbart öka slitbanans hårdhet.
Steg 5: Fastställ slitbanans hårdhet och formuleringsinriktning
För hjulpositioner där dragkraft är prioriterad är en relativt hårdare och mer slitstark slitbaneformulering i allmänhet lämplig.
För passiva hjul där lågt rullmotstånd och golvskydd är viktigare kan en mjukare formulering med lägre motstånd vara att föredra.
För hjulpositioner som utsätts för frekvent styrskavning bör slitbaneformuleringen balansera slitstyrka och motståndskraft mot lateral nötning.
HanKe tillhandahåller normalt formuleringsrekommendationer för enskilda hjulpositioner i stället för att använda en identisk slitbaneformulering för hela AGV:n.
Steg 6: Fastställ hjulnavsstruktur och lagerkonfiguration
Hjulnavsmaterial, ytbehandling, fläns- eller kilspårsgränssnitt, lagertyp och lagerglappsklass bör anpassas till drivmekanismen, reduktionsväxeln och fordonets totala lastspektrum.
Lagerval bör övervägas tillsammans med hjulnavsstrukturen. Att välja de två oberoende av varandra kan leda till omarbetning under monteringen.
Steg 7: Definiera parningsregler och acceptanskriterier
Ange den tillåtna diameterskillnaden mellan koaxiella vänster- och högerhjul, konsekvenskraven mellan flera hjul på samma fordon samt vilka data som måste kontrolleras under acceptansprovning.
Detta sista steg omvandlar slutsatserna från de föregående sex stegen till mätbara och verifierbara tekniska krav.
Slutsats
Val av AGV-hjul bör inte inledas med hjuldiameter, slitbanans hårdhet eller nominell last isolerat.
Det korrekta tillvägagångssättet är att först definiera drivmekanismen och sedan fastställa den resulterande lastriktningen, hjulkonfigurationen, den dynamiska lastfördelningen och precisionskraven. Först när dessa förhållanden har fastställts kan lämplig navmotor, hjuldiameter, slitbaneformulering, hjulnavsstruktur, lagerkonfiguration och matchningskrav väljas.
Differentialdrift, styrdrift och Mecanumhjulsdrift har var och en olika kinematiska egenskaper, lastvägar, precisionsflaskhalsar och underhållskrav. Ett hjul som fungerar väl i en konfiguration kanske inte är rätt val för en annan.
För AGV- och AMR-projekt bör hjulet och drivmekanismen därför behandlas som ett integrerat rörelsesystem snarare än som två oberoende komponenter.
Kontakta HONPINE för att diskutera kraven för din AGV-applikation och hitta en lämplig AGV-navmotorlösning.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 Varför är en planetväxel en idealisk partner för servomotorer i CNC-, AGV-, solenergi- och litiumbatteriutrustning?En servomotor kan leverera hög hastighet, exakt styrning och snabb dynamisk respons, men transmissionssystemet mellan motorn och maskinen avgör också hur effektivt dessa egenskaper överförs till lasten. En planetväxel kombineras ofta med servomotorer eftersom dess koaxiala konstruktion, höga verkningsgrad, låga glapp, höga vridstyvhet och flexibla utväxlingsförhållanden gör den lämplig för ett brett spektrum av rörelsesystem. Från CNC-maskinverktyg och industriell automation till AGV:er, fotovoltaisk utrustning och produktionslinjer för litiumbatterier kan planetväxlar erbjuda en praktisk balans mellan precision, prestanda och kostnad. Den här artikeln förklarar varför planetväxlar fungerar väl med servomotorer och hur ingenjörer kan välja rätt transmission för olika tillämpningar.
 Val av AGV-drivsystem: Hur väljer man mellan differentialdrift, styrdrift och Mecanum-navmotorer?I takt med att AGV:er används allt mer inom internlogistik, tillverkning, lagerhållning och materialhantering av tunga laster blir valet av rätt drivsystem allt viktigare. Differentialdrift, styrdrift och Mecanum-drift har olika krav på hjulkonstruktion, lastfördelning, dragkraft, styrning och rörelsestyrning. Dessa skillnader påverkar direkt AGV:ns positioneringsnoggrannhet, svängegenskaper, hjulslitage och långsiktiga tillförlitlighet. I den här artikeln jämför vi de tre vanliga AGV-drivsystemen och förklarar hur man väljer lämplig AGV-navmotor och hjulkonfiguration utifrån fordonets konstruktion, driftsförhållanden, last och erforderlig rörlighet.