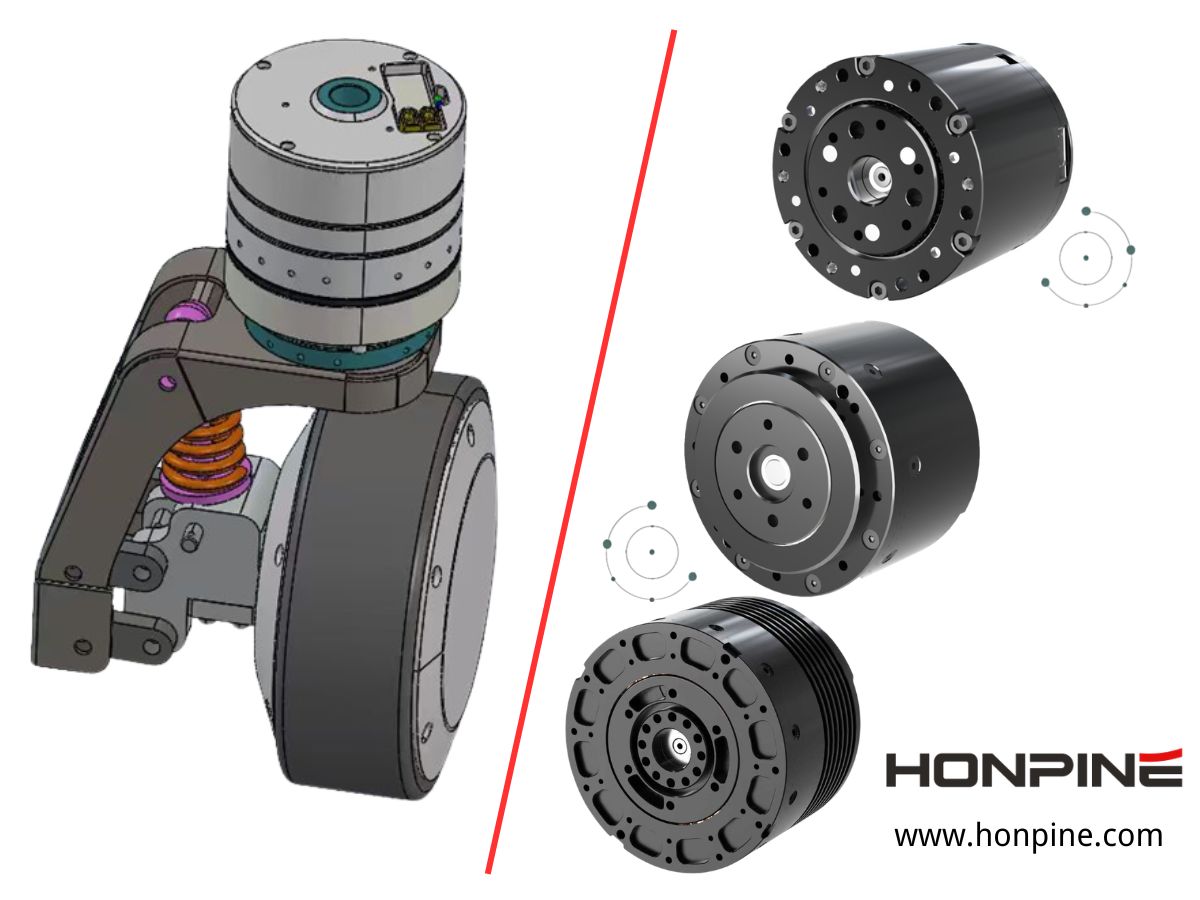
Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:er
För en tung AGV handlar valet av en hjulmotor inte bara om att välja en motor med tillräckligt högt vridmoment baserat på fordonets totalvikt. När AGV-lastkapaciteten ökar från flera ton till tiotals eller till och med över hundra ton måste drivhjulssystemet samtidigt hantera vertikala laster, startmoment, accelerations- och bromskrafter, svänglaster, friktion mellan däck och mark, stötbelastningar samt långvarig utmattning. Därför är valet av hjulmotor för tung AGV i huvudsak en process för att matcha drivkapacitet, hjullastkapacitet, dragkraft, styrmetod, fjädringssystem och chassikonstruktion under verkliga dynamiska driftförhållanden.
För stora industriella AGV:er kan denna matchningsprocess direkt påverka den övergripande chassikonstruktionen och den långsiktiga driftsäkerheten.
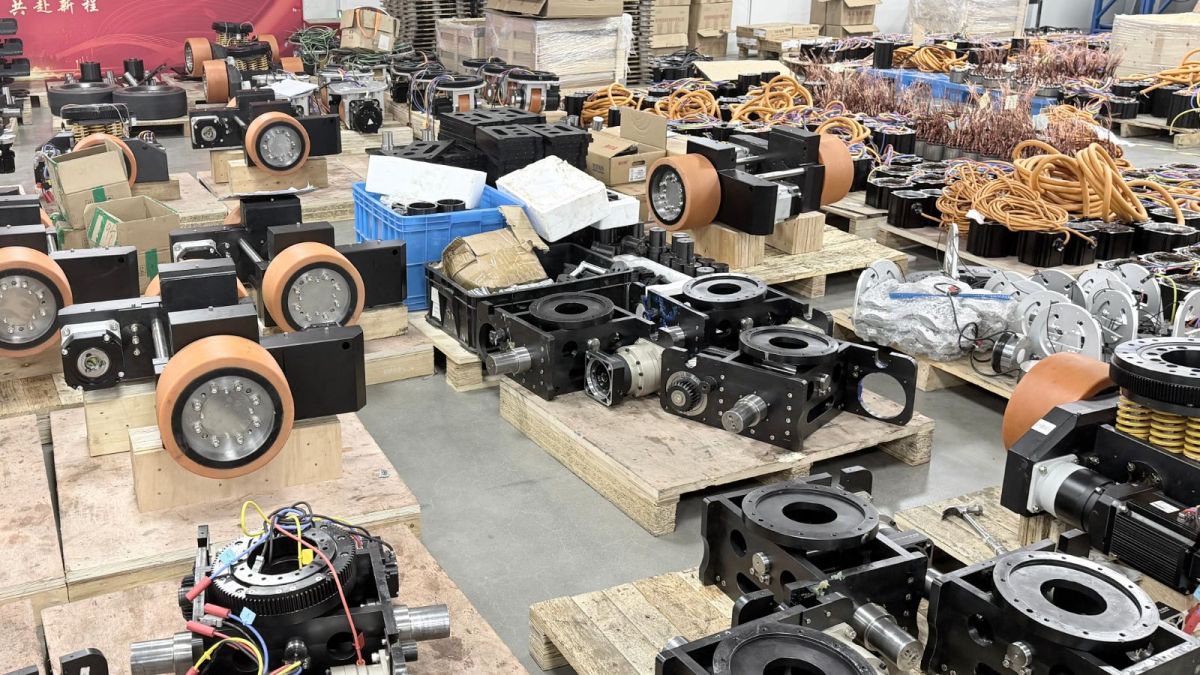
Varför är valet av hjulmotor svårare för tunga AGV:er?
För en konventionell AGV baseras valet av drivhjul vanligtvis på flera grundläggande parametrar, inklusive AGV:ns totalvikt, maximala nyttolast, körhastighet, acceleration, klättringsförmåga, antal drivhjul, hjuldiameter, motoreffekt och utväxlingsförhållande. Dessa parametrar är dock inte ensamma tillräckliga för en tung AGV, eftersom den faktiska belastningen på drivhjulet inte bara motsvarar fordonets statiska vikt.
Vid start, acceleration, inbromsning, nödbromsning, svängning eller drift på ojämna underlag förändras den faktiska belastningen som bärs av drivhjulssystemet kontinuerligt. Under förhållanden med hög last kan den kortvariga dynamiska kraften vara betydligt högre än den statiska last som beräknas utifrån fordonets nominella nyttolast.
Exempelvis kan en AGV på 1 ton inte bedömas enbart utifrån antagandet att drivhjulet alltid utsätts för en belastning på 1 ton. Vid snabb acceleration, nödbromsning eller drift under ojämna vägförhållanden beror den dynamiska belastningen på faktorer som fordonets massfördelning, acceleration och inbromsning, bromsmetod, hjularrangemang och tillämplig stödfaktor. Det faktiska toppvärdet måste därför beräknas och verifieras utifrån den specifika fordonskonstruktionen och driftförhållandena.
Detta leder till den första viktiga frågan vid val av hjulmotor för tung AGV: Vilken dynamisk belastning behöver drivhjulssystemet faktiskt tåla?
Dynamisk matchning mellan last och drivkapacitet
För en tung AGV har drivhjulet två grundläggande uppgifter. Det måste bära den vertikala last som genereras av fordonet och nyttolasten, samtidigt som det kontinuerligt levererar den erforderliga drivkraften och vridmomentet vid hjulet. Detta innebär att kugghjul, lager, hjulnav, axel, hus och hjulmaterial i ett hjulmotorsystem inte arbetar under en enda typ av belastning. Vid faktisk drift kan de samtidigt utsättas för radiell belastning, drivmoment, stötbelastning och sidobelastning.
Så beräknas vridmomentet vid hjulet för en tung AGV
Vid preliminär dimensionering kan den erforderliga dragkraften först beräknas, följt av erforderligt vridmoment vid hjulet baserat på hjulradien:
T = F × r
Här representerar T det erforderliga vridmomentet vid hjulet, F representerar den dragkraft som drivhjulet behöver generera och r representerar hjulradien.
Detta är endast en grundläggande beräkning. En fullständig urvalsprocess för hjulmotor till tung AGV måste även ta hänsyn till AGV:ns totala massa, maximala nyttolast, acceleration, maximala körhastighet, lutning, rullmotstånd, markfriktionskoefficient, antal drivhjul, lastfördelning mellan drivhjulen, transmissionseffektivitet och dynamisk stödfaktor.
Av denna anledning kan en hjulmotors nominella vridmoment inte helt enkelt betraktas som samma värde som det faktiska toppvridmoment som AGV:n kräver. För en tung AGV är det viktigare att verifiera om hjulmotorn kontinuerligt kan leverera erforderligt vridmoment under drifttoppar, samtidigt som växellåda, lager, axel, hjul och hus hålls inom sina tillåtna mekaniska belastningar.
Välj inte drivhjulet endast utifrån AGV:ns totalvikt
Detta är ett annat vanligt misstag vid konstruktion av tunga AGV:er. Om en AGV har en totalvikt på 120 ton betyder det inte att den faktiska belastningen på varje hjulmotor kan beräknas genom att enkelt dividera 120 ton med antalet drivhjul.
Den verkliga fördelningen av hjullasten påverkas av många faktorer, inklusive nyttolastens tyngdpunkt, batteriets position, drivhjulens placering, stödhjulens placering, antal hjulmoduler, fjädringskonstruktion, golvets planhet, accelerations- och bromsförhållanden, svängförhållanden samt hjulsystemets förmåga att balansera laster mellan olika hjulgrupper.
Därför bör valet av hjulmotor för tung AGV fokusera på den maximala dynamiska hjullasten snarare än den genomsnittliga hjullasten. Detta är också anledningen till att drivhjulssystemet på en tung AGV ofta behöver konstrueras tillsammans med fjädring, flytmekanism och chassikonstruktion, i stället för att behandlas som en fristående standardkomponent.
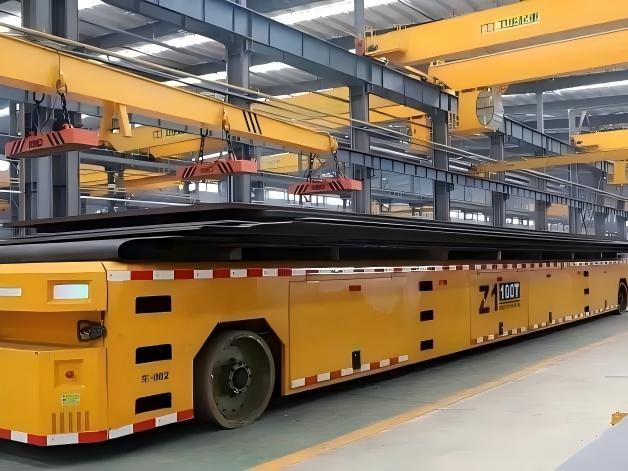
Vad kräver en AGV på 120 ton av sitt hjulmotorsystem?
När en AGV:s totalvikt når 120-tonsklassen är hjulmotorn inte längre endast en anordning för att rotera ett hjul. Den blir en kritisk mekanisk förbindelse mellan kraftsystemet, chassit, hjulen, fjädringen och marken.
Vid denna fordonsvikt behöver drivhjulssystemet utvärderas ur minst fem viktiga tekniska perspektiv.
Enskilt drivhjuls lastkapacitet avgör flexibiliteten i chassilayouten
En AGV på 120 ton kan inte obegränsat öka antalet drivhjulsgrupper. Om en drivhjulsgrupp bara kan bära omkring 10 eller 15 ton kan fordonet behöva åtta eller fler drivenheter för att uppfylla det totala lastkravet. När antalet drivenheter ökar blir chassit mer komplicerat, drivstyrningen svårare, lastfördelningen mellan hjulgrupper svårare att hantera och det övergripande systemets kostnader och underhållskrav ökar.
Av denna anledning blir lastkapaciteten hos en enskild drivhjulsgrupp en viktig parameter vid chassikonstruktionen av en ultratung AGV. En högre lastkapacitet per enhet kan ge ingenjörer större flexibilitet vid utformningen av drivhjulsarrangemang, chassikonstruktion och tillgängligt installationsutrymme.
Stabilt vridmomentsuttag under höga vertikala laster
En av de mest direkta utmaningarna för en tung AGV är att ju tyngre last drivhjulet bär, desto högre blir kraven på dragkraft och vridmoment. Vid start med full last, körning i uppförsbacke eller drift med låg hastighet och hög last behöver hjulmotorn tillhandahålla tillräckligt vridmoment vid hjulet samtidigt som den bär en mycket stor vertikal last från fordonet.
En hjulmotor konstruerad för tunga AGV-tillämpningar behöver därför utvärderas som ett integrerat mekaniskt system bestående av växellåda, lager, hjul, axel och hus. Dessa komponenter måste kunna motstå de kombinerade effekterna av radiell belastning och drivmoment.
För tillämpningar med hög last räcker det inte att endast se till motorns nominella effekt eller växellådans nominella vridmoment. Ingenjörer behöver också verifiera maximal hjullast, toppvridmoment vid hjulet, lagerlivslängd, kugghjulslivslängd, axelstyrka, hjulstyrka, hållbarheten hos hjulmaterialet och motståndskraft mot mekaniska stötar. Detta är en av de grundläggande skillnaderna mellan ett drivhjul för tung AGV och ett konventionellt industriellt länkhjul eller hjul för lätt AGV.
Bör en tung AGV använda ett styrande drivhjul eller ett differentialdrivhjul?
Detta är en av de vanligaste frågorna vid konstruktion av AGV-drivsystem. Styrande drivhjul och differentialdrivhjul är inte bara två produkter som kan rangordnas som bättre eller sämre. De använder olika principer för fordonets rörelsestyrning och passar därför olika AGV-arkitekturer.
Ett styrande drivhjul kombinerar framdrivning med en oberoende styrmekanism, vilket gör att systemet direkt kan styra både hjulriktning och körhastighet. Ett differentialdrivsystem använder däremot hastighetsskillnaden mellan vänster och höger drivhjul för att styra fordonets svängrörelse.
För en tung AGV beror den lämpliga lösningen på fordonets totalvikt, antal drivhjul, fordonsdimensioner, minsta svängradie, gångbredd, krav på rotation på plats, krav på sidoförflyttning, positioneringsnoggrannhet, golvförhållanden, chassihöjd och total systemkostnad.
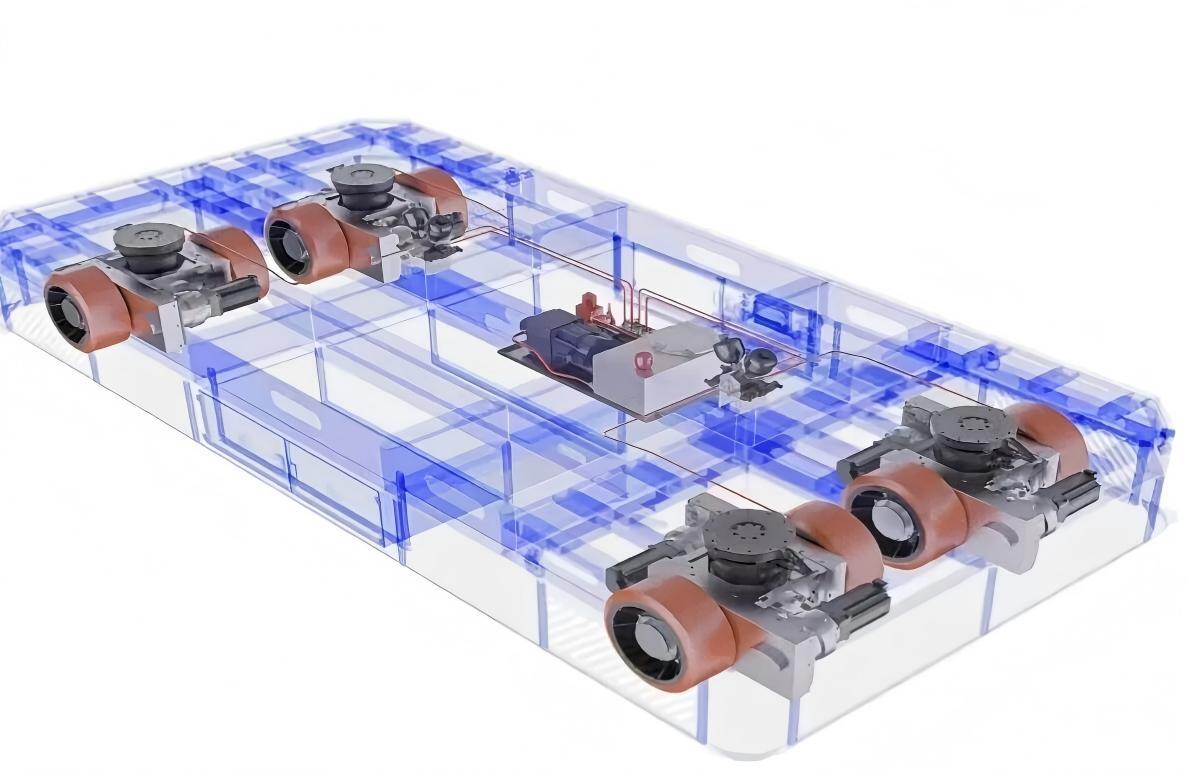
När bör ett styrande drivhjul övervägas?
För tillämpningar som kräver komplexa körbanor, noggrann positionering, smala gångar och flexibla fordonsrörelser kan ett styrande drivhjul ge direkt kontroll över styrvinkel och körhastighet. Denna typ av konfiguration kan övervägas för tunga AGV:er, automatiserade gaffeltruckar, stora materialhanteringsfordon, logistik inom fordonsproduktion, transport av vindkraftsutrustning och logistik inom flyg- och rymdtillverkning.
När bör ett differentialdrivhjul övervägas?
Differentialdrivsystem styr fordonets riktning genom hastighetsskillnaden mellan vänster och höger drivhjul, vilket kan ge en relativt direkt mekanisk arkitektur. De kan vara lämpliga för AGV:er med relativt enkla körvägar, lägre krav på chassihöjd eller tillämpningar där en oberoende styrmekanism inte är nödvändig.
När ett differentialdrivsystem används på en mycket tung AGV måste ingenjörer dock särskilt uppmärksamma däckens sidofriktion mot marken vid svängning samt lastfördelning och hastighetssynkronisering mellan olika drivhjulsgrupper.
Valet mellan ett styrande drivhjul och ett differentialdrivhjul bör därför inte reduceras till det enkla antagandet att en tyngre AGV måste använda ett styrhjul. Beslutet bör baseras på fordonets faktiska rörelsekrav och chassiarkitektur.
Varför är differentialstyrning mer utmanande för ultratunga AGV:er?
För en ultratung AGV är nyckelfrågan vid differentialstyrning inte bara om fordonet kan svänga. Den viktigare frågan är om hjulgrupperna kan upprätthålla stabil, synkroniserad och kontrollerbar rörelse under extremt höga vertikala laster.
En differentialdrivlayout med fyra hjulgrupper eller flera hjulgrupper kan använda hastighetsskillnaden mellan vänster och höger sida för att styra fordonets riktning utan att kräva en oberoende styrmekanism för varje hjulgrupp. Detta kan förenkla delar av den mekaniska arkitekturen, men ställer också högre krav på lastbalansering, drivsynkronisering, däck-mark-friktion, sidstyvhet och rörelsestyrningens noggrannhet.
Om betydande skillnader uppstår mellan drivhjulens belastningar eller hjulhastigheter kan däcken utsättas för ytterligare slirning och slitage vid svängning med tung last, samtidigt som den mekaniska belastningen på drivsystemet också kan öka.
Av denna anledning bör konstruktionen av en stor AGV med differentialdrift inte bara fokusera på om motorn levererar tillräckligt vridmoment. Synkroniseringen av hela drivsystemet och den mekaniska styvheten hos hjulmodulerna måste också utvärderas.
Varför bör vertikal justering övervägas för hjulmotorer till tunga AGV:er?
När en AGV når tiotals eller till och med 120 ton blir ojämnheter i golvet, förändringar av nyttolastens tyngdpunkt och ojämn hjulbelastning allt viktigare tekniska frågor.
Exempelvis kan kraven på hjulbelastning och fordonshöjd förändras avsevärt mellan fullt lastade och olastade förhållanden, eller när AGV:n kör in i en dockningsstation där en specifik fordonshöjd måste upprätthållas.
Av denna anledning integrerar vissa tunga AGV:er funktioner för vertikal justering eller hydraulisk lyftning i drivhjulssystemet, vilket gör att hjulpositionen eller fordonshöjden kan justeras efter driftförhållandena.
Om hjulmotorn inte integrerar denna funktion kan ett ytterligare fjädringssystem, en flytmekanism eller ett hydrauliskt höjdjusteringssystem behöva installeras mellan chassit och drivhjulet. Detta ökar det erforderliga installationsutrymmet och kan påverka chassihöjd, mekanisk komplexitet och den övergripande systemintegrationen.
Därför bör en hjulmotor för ultratunga AGV:er inte bara betraktas som en kombination av motor, växellåda och hjul. Det är lämpligare att betrakta den som en komplett drivhjulsmodul för tung drift.
Varför är långsiktig tillförlitlighet viktigare än enbart toppvridmoment?
En annan utmärkande egenskap hos en tung AGV är den höga kostnaden för driftstopp. När ett konventionellt AGV-drivhjul går sönder kan byte av en hjulmodul vara en relativt hanterbar underhållsåtgärd. När en AGV däremot bär 100 ton eller mer kan fel på en kritisk drivenhet stoppa materialtransporten och påverka uppströms- och nedströmsproduktionsprocesser. Stora hjulmoduler kan också kräva specialiserad underhållsutrustning och betydligt längre bytestid.
Därför kan tillförlitligheten hos en hjulmotor för tung AGV inte utvärderas enbart genom ett enskilt test av toppvridmoment. Den långsiktiga tillförlitligheten beror på den samlade prestandan hos växellåda, lager, hjul, hus, pulsgivare, broms, tätningssystem och den övergripande mekaniska konstruktionen.
Nyckelkomponenter som påverkar hjulmotorns tillförlitlighet
Växellådan behöver utvärderas med avseende på kugghjulsmaterial, kugghållfasthet, utväxlingsförhållande, smörjning och tätning. Lagersystemet måste kunna motstå radiella, axiella och stötbelastningar samtidigt som den erforderliga livslängden uppnås. Själva hjulet behöver väljas utifrån hjuldiameter, material, slitbanestruktur, hårdhet och slitstyrka. Huset måste ge tillräcklig styvhet och slagtålighet, medan pulsgivaren behöver upprätthålla stabil hastighets- och positionsåterkoppling under långvarig drift. Där bromsning och fasthållning krävs måste bromssystemet också utvärderas under förhållanden med stopp vid full last, parkering i lutning och strömavbrott.
Med andra ord är tillförlitligheten hos ett drivhjul för tung AGV resultatet av den samlade prestandan hos dess mekaniska konstruktion, drivsystem och styrsystem.
Hur bör en hjulmotor för tung AGV väljas?
För ett faktiskt AGV-projekt bör urvalsprocessen börja med fordonets totala massa, inklusive AGV:ns egenvikt och maximala nyttolast. Nästa steg är att fastställa den maximala dynamiska hjullasten i stället för att endast förlita sig på genomsnittlig hjulbelastning. Beräkningen bör ta hänsyn till nyttolastens tyngdpunkt, fjädringssystem, acceleration, bromsning och möjliga stötförhållanden.
Den erforderliga dragkraften kan sedan fastställas utifrån rullmotstånd, lutning, acceleration, markfriktion och drifthastighet. Baserat på erforderlig dragkraft och hjuldiameter kan det erforderliga vridmomentet vid hjulet beräknas, varefter motor, växellåda och utväxlingsförhållande kan väljas utifrån krav på hjulhastighet och vridmoment.
Mekanisk lastverifiering bör sedan utföras för hjulmotorsystemet, inklusive hjullast, växellådsvridmoment, lagerbelastning, axelstyrka, hjulstyrka och husstyvhet. Slutligen bör lämplig styrarkitektur väljas enligt fordonets körväg, manövrerbarhet, chassikonstruktion och positioneringskrav.
Validera hjulmotorn under verkliga driftförhållanden
Den slutliga valideringen bör inte begränsas till normal körning rakt fram. En hjulmotor för tung AGV bör också utvärderas vid start med full last, nödbromsning, maximal lutning, ytor med låg dragkraft, svängning, ojämna golv och långvarig kontinuerlig drift för att bekräfta att drivhjulssystemet förblir stabilt och kontrollerbart under dynamiska förhållanden.
Från ”motor” till ”drivhjulsmodul”: Ett annorlunda sätt att tänka kring tung AGV-konstruktion
För en konventionell AGV kan ingenjörer börja med motoreffekt, utväxlingsförhållande och hjuldiameter. För en tung AGV utgår en mer komplett konstruktionsmetod från fordonsvikt, dynamisk hjullast, dragkraft, vridmoment vid hjulet, växellåda, motor, styrning, fjädring och styrning.
Detta är skälet till att utveckling av hjulmotorer för tunga AGV:er inte bara kan fokusera på motoreffekt. Det som avgör om drivhjulet kan fungera tillförlitligt över lång tid är samspelet mellan det kompletta mekaniska systemet och styrsystemet.
Utmaningarna blir särskilt betydande när en AGV når 50, 80, 100 eller till och med 120 ton. Vid denna punkt blir hjulmotorn en viktig lastbärande komponent i fordonets chassi, snarare än endast en källa till framdrivning.
Slutsats: Drivhjulet på en tung AGV är först en lastbärande komponent och därefter en kraftkomponent
Hjulmotor för tung AGV-val är i huvudsak ett systemtekniskt problem som omfattar mekanisk lastkapacitet, kraftöverföring, fordonsrörelse och långsiktig tillförlitlighet.
För en lätt AGV kan motoreffekt och vridmoment vid hjulet vara de primära urvalsparametrarna. När AGV:n går in i intervallet för tung och ultratung drift behöver ingenjörer beakta lastkapacitet per enhet, dynamisk hjullast, toppvridmoment, dragkraft, styrmetod, däckens sidokrafter mot marken, vertikal justering och långsiktig tillförlitlighet.
Utmaningarna med en AGV på 120 ton gör detta särskilt tydligt. Dess drivhjulssystem måste inte bara förflytta fordonet, utan också kontinuerligt tåla enorma vertikala laster, drivmoment, stötbelastningar och sidokrafter.
Därför är nyckelfrågan vid val av en hjulmotor för tung AGV inte bara om en motor har tillräcklig effekt eller om en växellåda har tillräckligt nominellt vridmoment. Den viktigare frågan är om den kompletta drivhjulsmodulen är korrekt anpassad till AGV:ns vikt, rörelseegenskaper, chassikonstruktion och verkliga driftsmiljö.
Detta är kärnan i valet av drivhjul för tung AGV.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.
 Explosionssäker robotledslösning för kemisk inspektion med fyrbenta robotar: Planetväxelbaserat ledställdon med upp till 500 N·m toppvridmomentI petrokemiska anläggningar, gruvor, kraftindustrin och andra riskfyllda miljöer utvecklas inspektionsrobotar från enkel övervakning till praktiska arbetsuppgifter som verktygshantering, utrustningsinspektion och insatser vid nödlägen. Denna utveckling ställer högre krav på robotledsställdon, särskilt vad gäller explosionsskydd, vridmomentsutgång, värmehantering, miljötålighet och rörlighet. HONPINEs explosionssäkra robotledsställdon är utformat för fyrbenta inspektionsrobotar och andra robotplattformar för riskfyllda miljöer och integrerar planetväxlar för hög belastning med explosionssäker design och tillförlitlig rörelseprestanda. Med upp till 500 N·m toppvridmoment per led, valfritt IP67-skydd och Ex db IIB T4 Gb-certifiering är lösningen utformad för att stödja krävande robotapplikationer i industriella miljöer med hög risk.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.
 Explosionssäker robotledslösning för kemisk inspektion med fyrbenta robotar: Planetväxelbaserat ledställdon med upp till 500 N·m toppvridmomentI petrokemiska anläggningar, gruvor, kraftindustrin och andra riskfyllda miljöer utvecklas inspektionsrobotar från enkel övervakning till praktiska arbetsuppgifter som verktygshantering, utrustningsinspektion och insatser vid nödlägen. Denna utveckling ställer högre krav på robotledsställdon, särskilt vad gäller explosionsskydd, vridmomentsutgång, värmehantering, miljötålighet och rörlighet. HONPINEs explosionssäkra robotledsställdon är utformat för fyrbenta inspektionsrobotar och andra robotplattformar för riskfyllda miljöer och integrerar planetväxlar för hög belastning med explosionssäker design och tillförlitlig rörelseprestanda. Med upp till 500 N·m toppvridmoment per led, valfritt IP67-skydd och Ex db IIB T4 Gb-certifiering är lösningen utformad för att stödja krävande robotapplikationer i industriella miljöer med hög risk.
 Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Direktdriven motor med hålaxel för krävande precisionspositionering och industriell automationInom krävande automation beror precisionspositionering inte bara på motorn utan även på den mekaniska kraftöverföringen mellan motorn och lasten. En direktdriven motor med hålaxel levererar vridmoment direkt till lasten samtidigt som den erbjuder en central genomföring för kablar, pneumatiska ledningar och andra komponenter. Detta gör den till en praktisk lösning för CNC-bearbetning samt utrustning för solceller, litiumbatterier, optisk inspektion och halvledare.