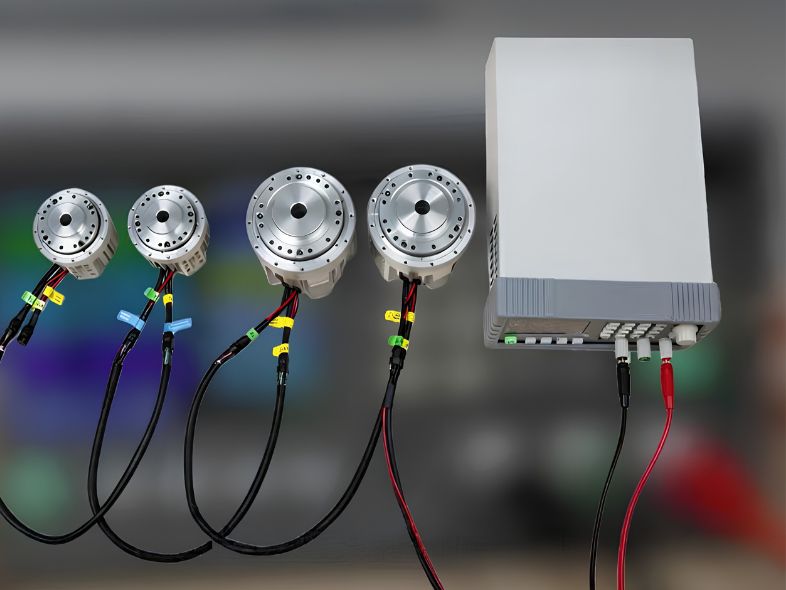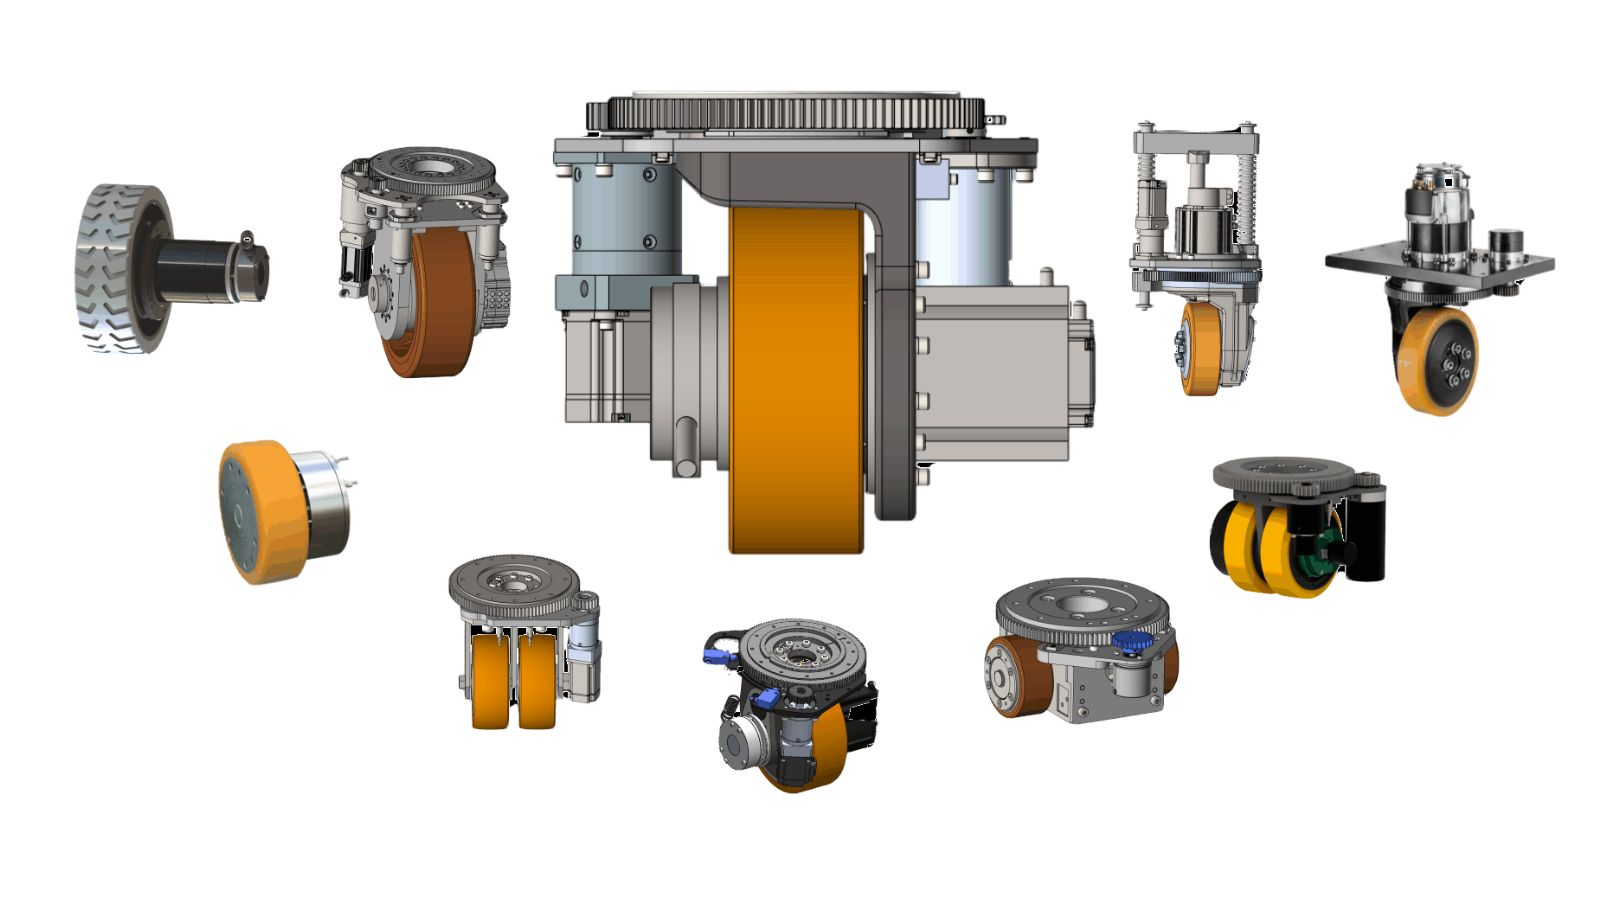
AGV AMR-robotstyrning med differentialdrift, DC-hjulmotor
HONPINE:s serie av DC-hjulmotorer omfattar självständigt utvecklade produkter under eget varumärke, såsom AGV-styrhjulsmoduler, drivhjul, mobila hjulmotorer och hjulaggregat för differentialdrift. Dessa produkter används i stor utsträckning i mobila robotar (AMR), AGV:er för tunga laster, autonoma gaffeltruckar, inspektionsrobotar, medicinsk utrustning, vindkraftsutrustning, flygplanstillverkning och andra industriella tillämpningar.
AGV-styrdifferentialhjulmotor/robotdrivet hjul
Humanoida robotar på hjul blir en av de mest praktiska lösningarna för förkroppsligad intelligens, tack vare deras mogna teknik, stabila rörelseprestanda och breda anpassningsförmåga i olika miljöer. De påskyndar implementeringen i verkliga miljöer inom industriell tillverkning, smarta fabriker, logistik och lagerhållning, kommersiella tjänster, hälso- och sjukvård, inspektion samt intelligenta transporttillämpningar.
Honpine navmotorer möjliggör snabbare användning av humanoida robotar och mobila robotar genom högpresterande rörelsestyrning, kompakt integrering, högt vridmoment och tillförlitlig drift. Våra hjulmotorer används i stor utsträckning i humanoida robotar, AGV-system, AMR-autonoma mobila robotar, lagerrobotar, leveransrobotar, servicerobotar, servicerobotar och andra intelligenta robotplattformar, och erbjuder effektiva och exakta mobilitetslösningar för nästa generations automation.
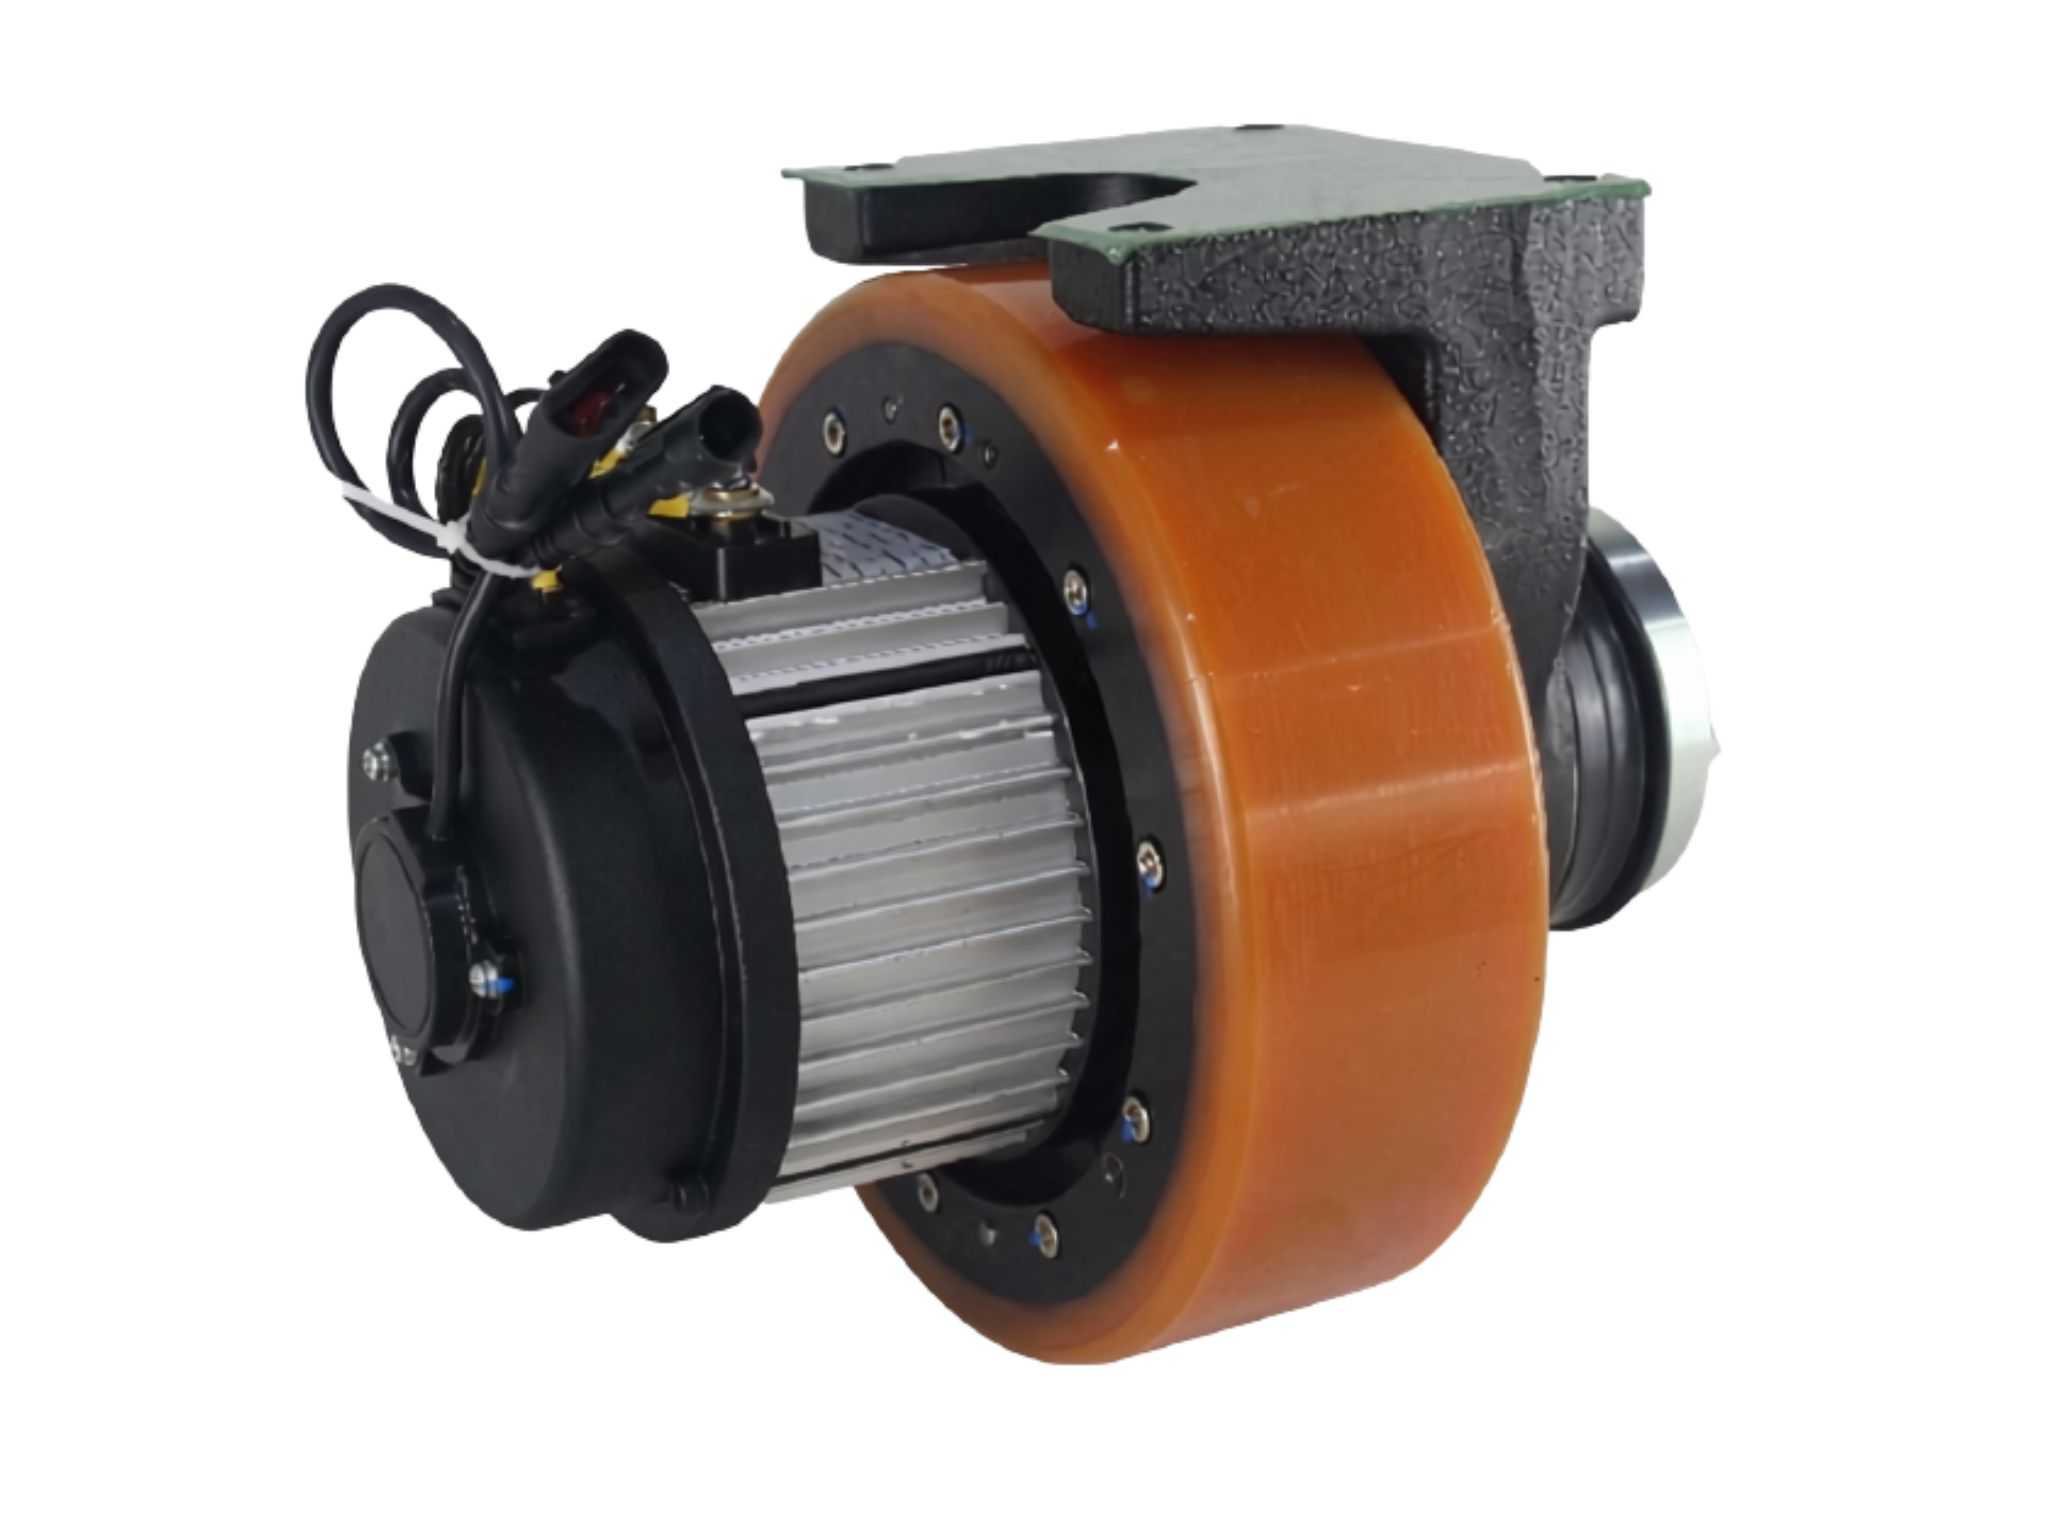
 Servodrivhjulsmotor för lagerrobotar i smarta fabriker med AGV och AMRDenna serie drivhjul är en integrerad drivlösning som kombinerar en högprecisionsservomotor, planetväxel och ett drivhjul. Den är utformad för AGV:er, AMR:er, intelligenta lagerrobotar, automatiserade materialhanteringssystem och tillämpningar i smarta fabriker. Den integrerade konstruktionen förenklar den mekaniska installationen samtidigt som den ger hög drivkraft, stabil drift och exakt rörelsestyrning.
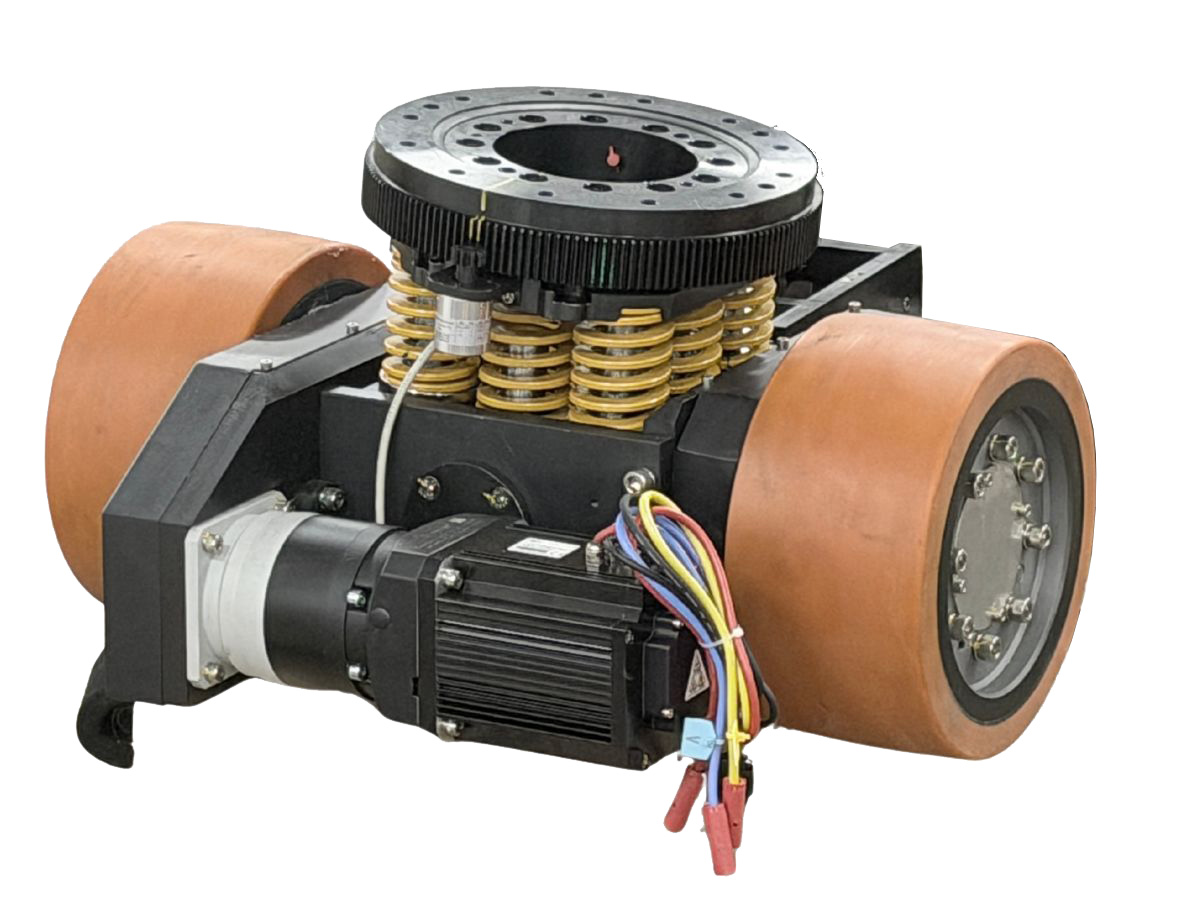
Serien täcker ett brett spektrum av belastnings- och driftkrav, vilket gör den lämplig för både lätta och tunga mobila utrustningar. Olika drivkonfigurationer kan väljas beroende på fordonets vikt, körhastighet, lastkrav och tillgängligt installationsutrymme. Med högupplöst återkoppling från givare och ett tillförlitligt bromssystem stöder dessa drivhjul exakta rörelser, stabil drift och säker stoppning i krävande industriella tillämpningar.Detaljer- TYCD horisontell differentialhastighetsdrift med tvåhjulsmotorHONPINE TYCD-differentialdrivhjulmotorn använder två drivhjul med fast riktning som inte styrs oberoende av varandra. I stället ändrar fordonet riktning genom att styra hastighetsskillnaden mellan vänster och höger drivhjul.
Med sin horisontella layout svänger fordonet åt höger när vänster hjul roterar snabbare än det högra. När de två drivhjulen roterar i motsatta riktningar kan fordonet rotera på stället.
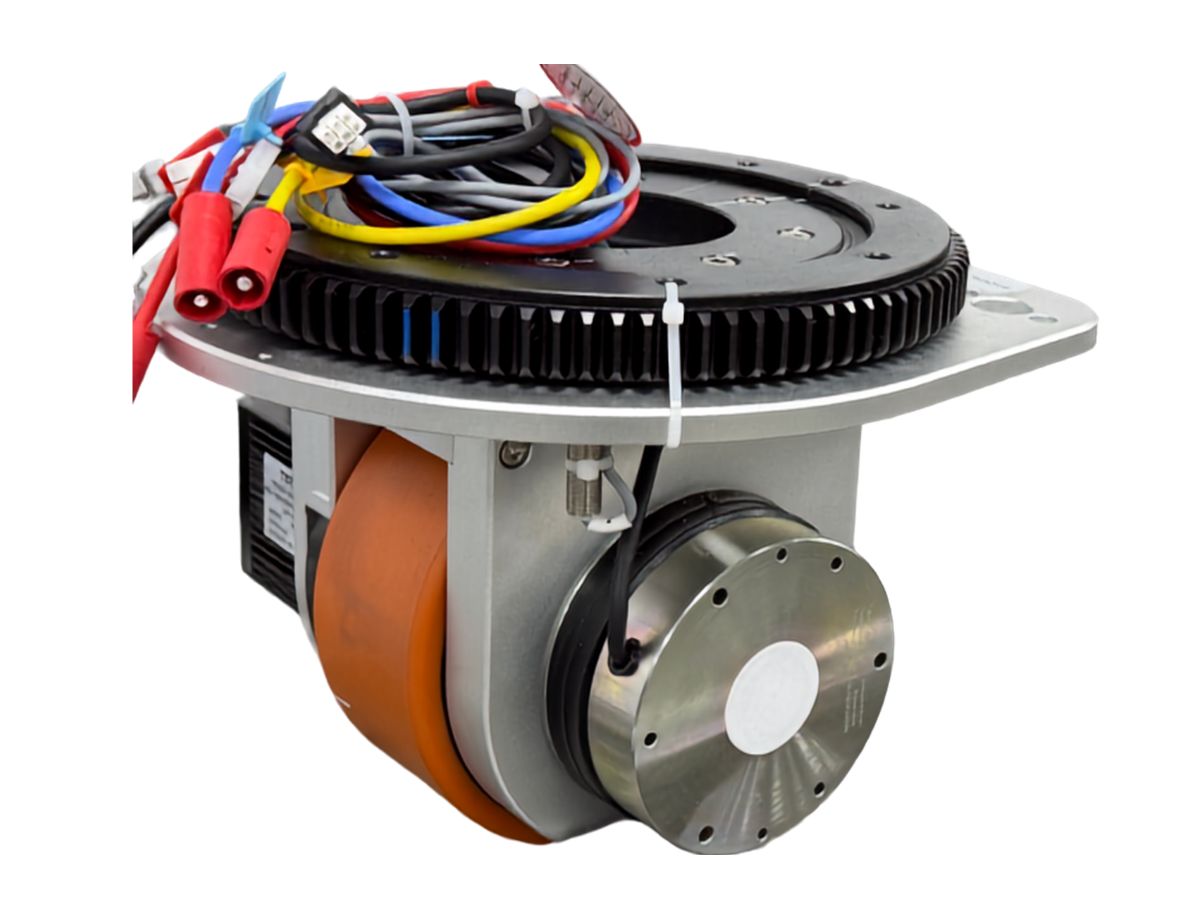
TYCD-differentialdrivhjulet kan konfigureras enligt applikationskraven, inklusive hjuldiameter, maximal lastkapacitet, motoreffekt och växellådans utväxlingsförhållande. Tillvalskonfigurationer omfattar gummidäck och olika fjädringslösningar, såsom vridbar fjädring, fjäderfjädring och hydrauliska fjädringssystem.Detaljer - TYD integrerad enkelstyrd drivhjulsmodul för AGV och AMRHONPINE:s TYD-drivna styrhjulsmodul integrerar drivmotor, växellåda, styrmekanism och hjul i en enda kompakt enhet. Hjulet kan både rotera för framdrivning och röra sig framåt eller bakåt, medan hela hjulmodulen kan rotera för att styra fordonets riktning.
Med en maximal lastkapacitet på upp till 15 ton per hjul är TYD-styrhjulsmodulen utformad för tunga AGV- och AMR-tillämpningar. Olika stötdämpningslösningar finns tillgängliga för att uppfylla olika fordonskrav.
Modulen kan anpassas enligt tillämpningskraven, inklusive hjuldiameter, utväxling, motoreffekt och andra specifikationer. Den är särskilt lämplig för tunga dragande AGV:er och AGV:er av gaffeltruckstyp.Detaljer
Industriell navmotor
Honpine hjälper globala partners att uppnå effektiv mobilitet inom AGV, AMR, smart logistik och industriella robottillämpningar. Våra industriella navmotorlösningar omfattar horisontella drivhjul, horisontella styrhjul, vertikala drivhjul, vertikala styrhjul, elektriska styrhjul, differentialstyrhjulsenheter och högprecisionslänkhjul.
Honpine hjulmotorsystem är utformade för plug-and-play-integrering, stabil drift och tillförlitlig prestanda och erbjuder effektiva och flexibla mobilitetslösningar för ett brett spektrum av tillämpningar, inklusive autonoma mobila robotar, lagerautomation, intelligenta transporter och industriell hanteringsutrustning.
 Motor för omnidirektionellt styrhjul för intelligenta mobila robotarDenna produkt är en avancerad motor för omnidirektionellt styrhjul, utformad för intelligenta mobila robotar. Den övervinner begränsningarna i styrvinkel hos konventionella styrhjul och möjliggör kontinuerlig 360° rotation och rörelse i flera riktningar. Med en fast kabelhärvdesign eliminerar den i grunden riskerna för kabelslitage och trassel, vilket förlänger livslängden för kritiska komponenter med mer än 10 gånger. Den är idealisk för AGV:er, AMR:er, humanoida robotchassin och andra mobila robotapplikationer, och har visat sig fungera tillförlitligt i krävande miljöer som kylkedjelogistik, fabriker och lager.Detaljer
 Differentialstyrt dubbelt drivhjul med DC-motoraktuatorEtt differentialstyrt drivhjul är ett tvåhjulsdrivsystem där varje hjul är utrustat med en oberoende aktuator, till exempel en DC-motor. Namnet kommer av att fordonets rörelsevektor är resultatet av de kombinerade rörelserna hos de två oberoende drivna hjulen. Genom att styra de två drivmotorerna så att de roterar i motsatta riktningar eller med olika hastigheter överförs motorns vridmoment via en växellåda och polyuretanbelagda hjul, vilket får de två hjulen i differentialdrivenheten att rotera i motsatta riktningar eller med olika hastigheter. Detta skapar den erforderliga styrvinkeln och möjliggör manövrering av fordonet.Detaljer
 Vertikal drivhjulsmotor för AGV- och AMR-gaffeltruckarDenna motor med vertikalt drivhjul är konstruerad för AGV:er, AMR:er och gaffeltruckar med kapacitet upp till 10 ton och täcker praktiskt taget alla typer av gaffeltruckar. De vanligaste användningsområdena är gaffeltruckar med lastkapacitet från 1,5 till 3 ton.
Med utvecklingen av sakernas internet (IoT), LiDAR-navigeringsteknik och den breda användningen av 5G utvecklas gaffeltruckar gradvis från manuell drift till assisterad drift och slutligen till helt autonom styrning. Därför har omvandlingen av konventionella gaffeltruckar till förarlösa gaffeltruckar och AGV:er (Automated Guided Vehicles) blivit en oundviklig trend inom branschen. Detta vertikala drivhjul har utvecklats för att påskynda övergången till AGV-gaffeltruckar genom lättviktsdesign, kompakt konstruktion och intelligent integrering.Detaljer 360° roterande vertikalt styrhjul för utomhusbrukDet vertikala styrhjulet är utformat för utomhusapplikationer och erbjuder utmärkt förmåga att ta sig genom vatten samt stark prestanda vid klättring och hinderövervinnande. Med vertikalt styrhjul avses en konstruktion där motorn är monterad vertikalt ovanför drivhjulet. När det integreras med en drivstyrning kan en mobil plattform utrustad med ett enda styrhjul utföra start/stopp, framåt- och bakåtrörelse samt styrfunktioner. När två eller fler styrhjul konfigureras möjliggör systemet rotation med nollradie, lateral förflyttning, allsidig 360° rotation, rak körning, rörelse i sidled, diagonal rörelse och böjda banor – vilket möjliggör fri rörelse i alla riktningar på ett tvådimensionellt plan.Detaljer
 Mekatronisk hjulmotor med horisontell drivningEtt horisontellt drivhjul är en mekatroniskt integrerad produkt där traktionsdrivmotorn är horisontellt monterad på drivhjulet. Det integrerar traktionsmotorn med en hastighetsåterkopplingsenhet, reduktionstransmissionsmekanism, bromssystem, monterings- och stödstruktur samt ett gummibelagt hjul. Det har låg installationshöjd, hög precision, lättviktskonstruktion, hög lastkapacitet, högt vridmoment, hög hastighet, tillförlitlig prestanda, lång livslängd, enkel installation och bekvämt underhåll.Detaljer
 360° roterande AGV-horisontellt drivstyrhjulAGV:ns horisontella drivstyrhjul har en integrerad konstruktion som kombinerar styrmotor, reduktionsväxelmekanism, positionsåterkopplingsenhet, gränslägesenhet och rotationsmekanism i en enda kompakt modul.
När det är utrustat med en drivstyrenhet kan en mobil plattform konfigurerad med ett enda styrhjul utföra start/stopp, framåt- och bakåtrörelse samt styrfunktioner.
När två eller fler styrhjul används möjliggör systemet rotation med nollradie, sidoförflyttning, 360° rotation i alla riktningar, rörelse i rak linje, rörelse i sidled, diagonal rörelse och kurvformade banor – vilket möjliggör fri rörelse i alla riktningar på ett tvådimensionellt plan.Detaljer


AGV-styrrobot DC-hjulmotor – FAQ
Följande vanliga frågor baseras på verkliga tillämpningar och ingenjörserfarenhet av Honpine AGV-hjulmotorer och robothjulmotorer. De behandlar vanliga frågor om motorval, vridmoment, lastkapacitet, styrmetoder, installation och tillämpningar. Kontakta vårt ingenjörsteam för professionell support om du behöver mer teknisk information eller en kundanpassad lösning.
HONPINE arbetar nära användare inom AGV-industrin för att få djupgående insikter i krävande industriella applikationsmiljöer och exakt identifiera kundernas smärtpunkter. Varje produkt utformas och valideras under stränga driftsförhållanden, med omfattande användning av höghållfasta material och avancerade värmebehandlingsprocesser för att säkerställa mekanisk hållbarhet.
Företaget är utrustat med flera omfattande testbänkar, med testkapacitet som når 4500 rpm @ 300 N·m, vilket omfattar konstruktion av drivsystem, prestandatestning, validering av vattentäthet och dammtäthet samt produktverifiering.
HONPINEs servostyrhjul integrerar förstklassiga branschkomponenter och drar nytta av ingenjörernas omfattande erfarenhet. Efter rigorösa tester har de resulterande produkterna liten svängradie, kompakt struktur, jämn transmission och hög effektivitet.
Navmotorer med integrerade reducerare representerar inte bara en produktuppgradering, utan också ett paradigmskifte mot standardiserade intelligenta moduler i drivsystem. Konkurrensen utvecklas från enskilda komponenters prestanda till omfattande kapaciteter som omfattar systemintegration, scenarieförståelse, och intelligent styrning.
Detta integrerade tillvägagångssätt ligger helt i linje med trenderna inom AI och industriell automation, och levererar högre effektivitet, tillförlitlighet, och skalbarhet.
AGV-navmotorer erbjuder flera enastående fördelar. Deras höga integrationsnivå sammanför många funktioner i en enda enhet, vilket minskar behovet av externa komponenter och resulterar i en mer kompakt struktur med högre precision.
Inbyggda kodare och Hall-sensorer möjliggör exakt motorstyrning, medan snabb respons säkerställer snabb reaktion på styrsignaler, vilket avsevärt förbättrar driftseffektiviteten. Stabil prestanda vid låg hastighet garanterar smidig drift även under förhållanden med låg hastighet.
Begränsningar i mobiliteten hos traditionella robotchassin
Differentiell tvåhjulsdrift begränsar allriktad rörelse, vilket leder till långsammare driftcykler
Chassihöjdsbegränsningar gör traditionella vertikala styrhjul skrymmande och svåra att installera
Chassit måste tåla komplexa miljöer och yttre stötar, samtidigt som ovanmonterade robotarmar medför höga belastningar—som överskrider den radiella lastkapaciteten och gränserna för topmoment hos konventionella navmotorer
HONPINE iSWV-seriens allriktade styrhjul: En komplett lösning
Hög integration, optimerat utrymmesutnyttjande
Mycket integrerad och modulär design med prydligt arrangerad flexibel kabeldragning minskar modulens storlek och höjd avsevärt, vilket maximerar fordonets utrymmesutnyttjande.
Jämnare drift, enklare underhåll
Förbättrad koaxiell inriktning mellan motor och växelreducerare minskar driftsljud. Slitbenägna drivhjul kan enkelt bytas ut, vilket minskar underhållskomplexiteten.
Intelligent och tillförlitlig, ingen dataförlust
Utrustad med en reservkrafts
Horisontella styrrattar är idealiska för elektriskt drivna mobila enheter med höjdbegränsningar, och erbjuder en låg monteringsyta och höga utväxlingar.
Vertikala styrrattar passar bättre för utomhusapplikationer, och möjliggör vadning i vatten, överlägsen terränganpassning, förbättrad förmåga att ta sig över hinder och förbättrad klättringsprestanda.
För att möta olika branschkrav har HONPINE förfinat sina produkter genom år av utveckling. Serien med horisontella drivhjul erbjuder tillförlitlig prestanda, enkel installation och bekvämt underhåll, och tillhandahåller lösningar för lättviktsdesign, hög lastkapacitet, stort vridmoment och hög hastighet. Vertikala styrrattar utmärker sig samtidigt i utomhusmiljöer med överlägsen framkomlighet och förmåga att ta sig över hinder.
Ja. HONPINEs AGV-hjulmotorer finns som standardprodukter eller helt kundanpassade lösningar för att uppfylla specifika kundkrav. De används i stor utsträckning i AGV:er, elektriska gaffeltruckar, arbetsplattformar, rengöringsrobotar och olika mobila robotsystem, vilket gör HONPINE till en globalt erkänd leverantör av elektriska drivlösningar.
HONPINE är ett av Kinas tidiga högteknologiska företag som är dedikerade till FoU av kärndrivsystem för AGV-hjulburna mobila hanteringsrobotar. Med 16 års erfarenhet av FoU, tillverkning och försäljning innehar företaget över 10 uppfinningspatent och har utvecklat flera högteknologiska produkter som är först i världen och först i Kina.
Dessa inkluderar världens minsta horisontella styrhjul, världens minsta vertikala styrhjul, och världens första dubbelhjulsstyrsystem. HONPINEs produkter integrerar drivmekanismer och hastighetsåterkoppling, styrmekanismer och positionsåterkoppling, begränsningsanordningar, bromssystem, och stödstrukturer—vilket säkerställer omfattande säkerhet och stabilitet.
HONPINEs drivhjulssystem omfattar fyra huvudserier, inklusive horisontella och vertikala styrhjul och drivhjul.
I takt med att den tekniska konkurrensen kring robotiska kraftkomponenter intensifieras fortsätter HONPINE att uppnå genombrott inom hög effekttäthet, låg energiförbrukning och kompakt design för att möta de komplexa kraven i diversifierade robotapplikationsscenarier.
HONPINE:s banbrytande innovationslösningar för förkroppsligade humanoida robotar—med avancerad teknik, enastående prestanda och bred anpassningsförmåga—injicerar kontinuerligt drivkraft i den snabba utvecklingen av den globala industrin för förkroppsligad intelligens och hjälper Kinas sektor för förkroppsligad intelligens att vinna en konkurrensfördel på den globala scenen.
HONPINE:s moduler för rundstrålande styrhjul uppvisar enastående stabilitet vid låg hastighet, och minskar effektivt vibration, ryck, och tvekan vid styrning och förflyttning. De levererar kraftfullt utgående vridmoment, vilket möjliggör enkel anpassning till ett brett spektrum av belastningsförhållanden. Som en slitdel kan drivhjulet bytas ut på ett bekvämt sätt, vilket avsevärt förenklar underhållet.
Dessutom minimerar modulens strukturella design med hög styvhet påverkan från externa stötar på rörelsenoggrannheten, vilket ger robotar mer tillförlitlig och exakt prestanda för rörelsekontroll.
Med den snabba tillväxten på den globala marknaden för embodied intelligence har kraftkomponenter blivit en avgörande grund för embodied intelligenta robotar. Deras prestanda avgör direkt robotens tillämpningsförmåga i olika scenarier och har blivit en viktig konkurrensdifferentierare.
AGV-noggrannhet och styravvikelse – FAQ
När AGV-styravvikelser och positioneringsfel behandlas som mätbara och uppdelbara noggrannhetsfrågor blir de bakomliggande orsakerna betydligt tydligare. Följande sex rekommendationer kan tillämpas direkt i praktiken.Vid val av AGV-hjul är noggrannhet inte ett abstrakt begrepp. Det är en teknisk prestandaindikator som bestäms av faktorer såsom tolerans för hjuldiameter, kast, koncentriskhet, hårdhetskonsistens och stabilitet i bindningen. Genom att effektivt kontrollera dessa faktorer kan AGV-rörelsens noggrannhet omvandlas från ett återkommande felsökningsproblem till ett mätbart tekniskt problem med tydliga parametrar och lösningar.
Inte nödvändigtvis. Orsakerna kan ligga i navigering och kalibrering, den mekaniska strukturen eller drivkomponenterna. Kontrollera sensorinstallationen, kalibreringsparametrarna, ramens inriktning, fjädringen och monteringstoleranserna innan du fokuserar på hjulen. Om avvikelsen kvarstår efter omkalibrering eller byte av sensor, eller konsekvent uppstår på ena sidan, bör du kontrollera hjulgeometrin, rullningsjämnheten och installationen.
Som en praktisk riktlinje möjliggör en skillnad i hjuldiameter mellan vänster och höger på högst 0,1 % i allmänhet normal korrigering av navigeringen. Över 0,2 % kan märkbar avvikelse uppstå vid körning i en rak linje. För ett hjul på 200 mm motsvarar 0,2 % cirka 0,4 mm. Hjuldiametrarna bör mätas och matchas före montering.
Vanliga orsaker är olika hjulpartier, skillnader i diameter eller hårdhet, förändringar i rullradien, föråldrad körsträckskalibrering eller felaktig montering. Ojämnt åtdragningsmoment och felaktig lagerinstallation kan också påverka spårningen. Kontrollera först att hjulen är matchade och kalibrera sedan om körsträckeparametrarna.
Det beror på orsaken. Byte till matchande hjul kan hjälpa när avvikelsen orsakas av diameterskillnader eller ojämnt slitage. Om orsaken är navets koncentriskhet, monteringsfel, golvförhållanden eller navigeringsparametrar kanske ett hjulbyte ensamt inte löser problemet. Identifiera grundorsaken innan komponenter byts ut.
Navigering med sluten återkoppling upptäcker och korrigerar avvikelser, men eliminerar inte den mekaniska felkällan. Skillnader i hjulgeometri kan orsaka upprepade styrkorrigeringar, ojämnt hjulslitage eller försämrad dockningsnoggrannhet. Ju högre navigeringsnoggrannhet, desto viktigare blir konsekventa hjuldimensioner och rullprestanda.
Inte nödvändigtvis. Hårdheten påverkar friktion och deformation vid kompression. Skillnader mellan vänster och höger hjul kan förändra dragkraften och den effektiva rullradien, vilket bidrar till avvikelse. Högre hårdhet kan också minska golvskyddet och påverka ljudnivån. Hårdhet bör inte betraktas som samma sak som slitstyrka, som främst beror på materialsammansättningen.
Det rekommenderas generellt inte att använda drivhjul med olika hårdhetsnivåer på vänster och höger sida. Helst bör de ha samma materialsystem, produktionsbatch och hårdhet, med en skillnad på högst 2 Shore A. Om olika hårdhet är nödvändig bör kompensering och omkalibrering utföras via fordonets styrsystem.
Ja. Temperaturen påverkar polyuretanets hårdhet, dimensioner, friktion och rullningsförhållanden. Därför kan samma körsträckskalibrering fungera olika inom ett brett temperaturområde. HONPINE-drivhjul fungerar från -30°C till +70°C, med kortvarig exponering upp till +90°C. Över +40°C minskar lastkapaciteten. Temperaturen bör registreras vid precisionskalibrering.
Använd metoden ”tre kontroller och ett test”: mät hjuldiametern på flera punkter och matcha hjulen; kontrollera radiellt och axiellt kast; jämför hårdheten på flera punkter; utför sedan ett faktiskt körtest efter installationen. Ett 10-meters test av avvikelse i rak linje och ett 360-graders test för återgång till utgångspunkten kan hjälpa till att identifiera potentiella problem före fullskalig användning i produktionen.
Kontrollera om leverantören tillhandahåller kontrollprotokoll på batchnivå för kritiska dimensioner, styr viktiga tillverkningsprocesser med definierade toleranser, utvärderar belastning, hastighet, golvförhållanden och temperatur vid val av hjul samt kan spåra problem tillbaka till specifika batcher och processer. Dessa förmågor visar om leverantören kan erbjuda systematiskt stöd för precisionsrelaterade problem med hjul.
Användningsområden för Honpine navmotorer
Honpine navmotorer används i stor utsträckning i AGV, AMR, autonoma mobila robotar, smart logistik, industriell automation och mobila robotsystem. Med högt vridmoment, kompakt integrering, exakt rörelsestyrning och tillförlitlig prestanda erbjuder Honpine hjulmotorlösningar effektiv mobilitet för tillämpningar som lagerrobotar, leveransrobotar, inspektionsrobotar, humanoida robotar och intelligent transportutrustning.
‹


›

- 00
0000-00
Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?
- 00
0000-00
DD-motorer VS harmoniska roterande ställdon
- 00
0000-00
OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensor
- 00
0000-00
HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotar
- 00
0000-00
Hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur?