Val av robotledsaktuator: Från tröghetsanpassning till systemoptimering
Vidval av robotledsaktuator är tröghetsanpassning en viktig teknisk faktor, men den bör inte betraktas som hela urvalsstrategin. En robotledsaktuator är inte bara en motor kombinerad med en växellåda. Dess faktiska prestanda bestäms av samspelet mellan motor, reduktionsmekanism, lager, givare, drivsystem, mekanisk struktur, värmeledningsväg, reglerbandbredd, lastprofil och förväntad livslängd.
En konstruktion kan se utmärkt ut på papperet, med tillräckligt toppmoment, lämplig reduktionsutväxling, tillräcklig motoreffekt och ett till synes rimligt tröghetsförhållande. När prototypen väl tas i verklig drift kan dock oväntade problem uppstå. Högfrekventa vibrationer kan bli svåra att dämpa, den kontinuerliga temperaturökningen kan överskrida den termiska gränsen, utgången kan kännas alltför eftergivlig, positioneringsrepeterbarheten kan försämras under last eller livslängden kan bli kortare än målet.
Dessa problem orsakas sällan av en enda parameter. Den mer användbara frågan är därför inte enbart om motorns tröghetsmoment är väl anpassat till lasten, utan om hela robotledsaktuatorn förblir reglerbar, termiskt stabil, mekaniskt styv och tillförlitlig under hela den verkliga arbetscykeln.
Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer, från tröghetsanpassning och reduktionsutväxling till termiskt beteende, mekanisk styvhet, transmissionsolinjäritet, reglerbandbredd och livslängd.
Varför tröghetsanpassning ofta överskattas?
Tröghetsanpassning används i stor utsträckning vid konstruktion av servosystem eftersom den hanterar ett verkligt dynamiskt problem. När lastens tröghetsmoment är högt i förhållande till motorns tröghetsmoment måste motorn accelerera och bromsa en jämförelsevis stor last. Detta kan öka den reglerinsats som krävs för att uppnå snabb och stabil dynamisk respons. I den andra ytterligheten garanterar inte heller ett mycket lågt förhållande mellan last- och motortröghet automatiskt bättre prestanda. En mycket responsiv motor i kombination med ett mekaniskt eftergivligt eller dåligt dämpat system kan fortfarande få översläng, vibrationer eller mekaniska stötar.
Beräkning av lasttröghet på motorsidan
För en växlad robotledsaktuator kan lasttrögheten reflekterad till motorsidan uttryckas i en enkel form som:
J_load,motor = J_load / i²
där J_load är lasttrögheten på utgångssidan och i är reduktionsutväxlingen.
Detta samband förklarar varför reduktionsutväxlingen har så stark påverkan på den skenbara lasttrögheten. Exempelvis minskar en ökning av reduktionsutväxlingen från 5:1 till 10:1 lasttrögheten som reflekteras till motorn med en faktor fyra.
Växellådan bidrar dock också själv med tröghet och dynamiska effekter. Dess ekvivalenta tröghetsmoment kan inte alltid representeras genom att helt enkelt lägga till ett universellt tröghetsvärde för växellådan. Den korrekta modellen beror på växellådans arkitektur, referenssidan, tillverkarens data och den dynamiska modell som används.
Denna skillnad är viktig vid utvärdering av en kombination av robotledsmotor och växellåda. Tröghetsförhållandet är användbart eftersom det beskriver hur svår lasten är för motorn att accelerera, men det anger inte hur mycket värme aktuatorn kommer att generera, hur styv utgångsstrukturen blir, hur stort transmissionsfelet är, hur aktuatorn beter sig vid riktningsomkastning, hur lätt utgången kan bakdrivas, var den mekaniska resonansen uppstår, hur stor reglerbandbredd som finns tillgänglig eller hur länge aktuatorn håller under det verkliga lastspektret.
Med andra ord är tröghetsanpassning en utgångspunkt snarare än det slutliga optimeringsmålet.
Reduktionsutväxlingen förändrar hela systemet, inte bara vridmomentet
För en idealiserad växlad aktuator kan de grundläggande sambanden för vridmoment och hastighet skrivas som:
T_out = η × i × T_motor
ω_out = ω_motor / i
där T_out är utgångsmomentet
T_motor är motorvridmomentet, i är reduktionsutväxlingen, η är transmissionseffektiviteten, ω_out är utgångshastigheten och ω_motor är motorhastigheten.
Dessa ekvationer är enkla, men deras tekniska konsekvenser är betydande. En högre reduktionsutväxling kan göra det lättare för en relativt liten motor att ge ett högt utgångsmoment. Samtidigt minskar utgångshastigheten och transmissionen blir en allt viktigare del av systemets dynamiska beteende.
Om motorns rotortröghet refereras till utgångssidan kan dess ekvivalenta värde uttryckas som:
J_motor,out = J_motor × i²
Detta betyder inte att en högre reduktionsutväxling i sig är sämre. Det visar snarare att en ändring av reduktionsutväxlingen förändrar hur motortröghet, lasttröghet, transmissionseftergivlighet, friktion och reglerdynamik samverkar.
Reduktionsutväxlingen är därför inte en fri momentmultiplikator. Den omfördelar kraven mellan motor, transmission, struktur, termiskt system och regulator. Detta blir särskilt viktigt vid val av robotledsaktuator för dynamiska tillämpningar såsom benrobotar, samarbetsrobotar, exoskelett och robotmekanismer med hög hastighet.
Börja med lastspektret, inte produktdatabladet
Ett av de vanligaste misstagen vid val av robotledsmodul är att börja med en enda fråga: hur många newtonmeter behöver vi? Vridmoment är viktigt, men ett enda momentvärde kan inte beskriva driftförhållandet för en verklig led.
Ett mer användbart tillvägagångssätt är att definiera hela lastspektret innan aktuatorn väljs. Det tekniska kravet bör omfatta topputgångsmoment, kontinuerligt utgångsmoment, RMS-moment över arbetscykeln, maximal och typisk utgångshastighet, krav på acceleration och inbromsning, lasttröghet, externa radiella och axiella laster, excentricitet, vältmoment, intermittensfaktor, omgivningstemperatur, kylförhållanden, positioneringsnoggrannhet, tillåtet glapp eller förlorad rörelse, erforderlig torsionsstyvhet, krav på bakdrivbarhet och förväntad livslängd.
Detta förvandlar valet av aktuator från en jämförelse av katalognummer till ett systemtekniskt problem.
Stationär last och dynamisk last är olika problem
Betrakta två tillämpningar för robotledsaktuatorer. Den första kräver att leden bär en stor last vid låg hastighet under en lång tid. En lyft- eller hållmekanism för position kan arbeta nära en hög momentnivå samtidigt som den bara rör sig ibland. Den andra kräver upprepad acceleration och inbromsning. En robotarm, benrobot eller höghastighetsmonteringsmekanism kan utsättas för snabbt föränderliga moment och hastigheter.
Dessa två tillämpningar kan kräva mycket olika aktuatorutföranden även om deras toppmomentvärden är liknande.
Vid långvarig statisk drift eller drift med låg hastighet kan termisk prestanda bli den dominerande begränsningen. Vid mycket dynamisk rörelse är toppmoment bara en del av problemet. RMS-moment, toppströmskapacitet, buss-spänning, motorhastighet, mekanisk styvhet, transmissionsförluster och reglerbandbredd kan vara lika viktiga.
Därför bör en robotledsaktuator utvärderas mot hela arbetscykeln snarare än mot ett enda toppvärde.
Kontinuerligt vridmoment är ofta mer användbart än toppmoment
Toppmoment är en attraktiv specifikation eftersom den är lätt att kommunicera. Toppmoment ensamt ger dock begränsad information om hur en aktuator kommer att bete sig vid kontinuerlig drift.
En mer användbar utvärdering bör beakta kontinuerligt vridmoment, toppmoment, toppvaraktighet, tillåten intermittensfaktor, termisk nedstämpling, återhämtningstid mellan topphändelser, omgivningstemperatur och kylförhållanden.
För en verklig tillämpning är RMS-moment över arbetscykeln särskilt användbart för att bedöma kontinuerlig termisk belastning. Grundsambandet kan skrivas som:
T_RMS = √[(1/T) × ∫₀ᵀ T²(t)dt]
Det exakta termiska sambandet är mer komplext eftersom förluster inte bestäms enbart av vridmoment. Motorns kopparförlust, järnförlust, växelriktarförlust, mekanisk friktion, lagerförluster, växellådsförluster, smörjning och driftshastighet bidrar alla.
RMS-moment ger ändå en mycket mer användbar utgångspunkt än enbart toppmoment. En praktisk urvalsprocess bör först verifiera att RMS-momentet är förenligt med det kontinuerliga driftområdet, därefter bekräfta att toppmomentet täcker acceleration, inbromsning, stötar och onormala lastförhållanden, och slutligen verifiera att upprepade topphändelser förblir termiskt acceptabla.
En led som kan ge det erforderliga toppmomentet i flera sekunder är inte nödvändigtvis en led som kan fungera tillförlitligt i flera timmar.
Termisk konstruktion måste ingå i valet av robotledsaktuator
Termiskt beteende behandlas ofta som ett valideringssteg efter mekaniskt urval. För en integrerad robotledsmodul kan denna ordning skapa problem sent i utvecklingsprocessen.
En aktuators termiska beteende kan approximeras med hjälp av en koncentrerad termisk modell:
C_th × d(ΔT)/dt = P_loss(t) − ΔT/R_th
Vid stationärt tillstånd:
ΔT_ss = R_th × P_loss
Här representerar C_th termisk kapacitans, R_th representerar effektivt termiskt motstånd, P_loss representerar total effektförlust och ΔT representerar temperaturökning.
Denna förenklade modell belyser två viktiga principer. För det första bevisar kortvarig topprestanda inte långsiktig termisk stabilitet. För det andra beror termisk prestanda på var värme genereras och hur effektivt den överförs till omgivningen.
I en robotledsmodul kan värme uppstå från motorns kopparförlust, motorns järnförlust, växelriktarens kopplings- och ledningsförlust, lagerfriktion, växellådans transmissionsförlust, tätningar, smörjning och elektroniska komponenter. Höljet, monteringsflänsen, den omgivande robotstrukturen och omgivningsmiljön avgör sedan hur effektivt denna värme kan lämna aktuatorn.
Detta är anledningen till att två robotledsaktuatorer med liknande momentklassningar kan bete sig mycket olika vid kontinuerlig drift.
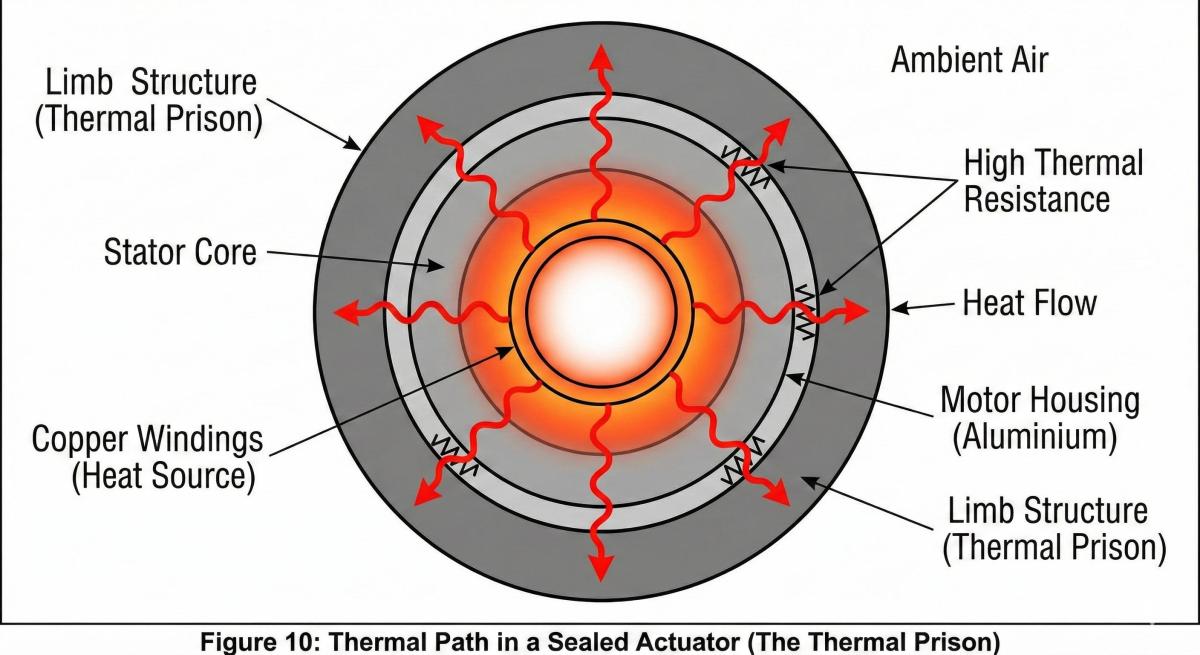
Reduktionsutväxling är en avvägning mellan momentdensitet, bakdrivbarhet och dynamisk prestanda
Reduktionsutväxling bör betraktas som en systemövergripande konstruktionsvariabel snarare än en isolerad specifikation.
En relativt låg reduktionsutväxling kan ge bättre möjlig bakdrivbarhet och lägre transmissionsförhållande mellan rörelse på motorsidan och utgångssidan, beroende på transmissionsarkitekturen. Detta kan vara fördelaktigt i tillämpningar som kräver kraftreglering, impedansreglering eller direkt interaktion med omgivningen. Avvägningen är att motorn i allmänhet behöver ge mer vridmoment för samma utgångsmoment, vilket kan öka motorstorlek, strömbehov och termiska krav.
En högre reduktionsutväxling kan underlätta att erhålla ett högt utgångsmoment från en relativt kompakt motor och kan minska lasttrögheten som reflekteras till motorsidan. Detta kan vara användbart för drift med låg hastighet och högt vridmoment samt kompakt integrering. När transmissionsförhållandet ökar kan dock inverkan av transmissionseffektivitet, friktion, hysteres, förlorad rörelse, torsionseftergivlighet, transmissionsfel och bakdrivbarhet bli allt viktigare för systemets beteende.
Den korrekta frågan är därför inte om reduktionsutväxlingen ska vara så hög som möjligt. Den mer användbara tekniska frågan är vilken reduktionsutväxling som kan ge erforderligt vridmoment, hastighet, termisk prestanda, mekanisk styvhet och regleregenskaper inom det tillgängliga utrymmet.
Mekanisk styvhet och transmissionsolinjäritet är ofta viktigare än den nominella utväxlingen
Två aktuatorer med samma nominella reduktionsutväxling kan ha mycket olika reglerprestanda. Skillnaden kan bero på torsionsstyvhet, glapp, förlorad rörelse, friktion, hysteres, transmissionsfel, lagerstyvhet, förspänning, lastfördelning, tillverkningstoleranser och smörjförhållanden.
Detta blir särskilt viktigt i robotleder med hög precision. En transmission med mycket litet nominellt glapp kan fortfarande uppvisa mätbar elastisk deformation och hysteres under last. Omvänt kan en mekaniskt styv transmission ge bättre positioneringsstabilitet men samtidigt medföra andra avvägningar såsom massa, friktion, tillverkningskomplexitet eller kostnad.
För en robotledsaktuator som används för kraftreglering kan sambandet mellan motorström och faktiskt utgångsmoment också bli olinjärt. Motorström ger en användbar uppskattning av motorns elektromagnetiska vridmoment, men utgångsmomentet kan skilja sig på grund av transmissionsfriktion, elastisk deformation, effektivitetsvariation och andra mekaniska effekter.
När en ledaktuator förväntas utföra kraft- eller impedansreglering av hög kvalitet bör konstruktörer därför överväga om systemet kräver givare på motorsidan, givare på utgångssidan, en dubbelgivararkitektur, momentavkänning, modellbaserad friktionskompensering eller kompensering för elastisk deformation.
Ju mer krävande tillämpningen är, desto mindre användbart är det att bedöma aktuatorn utifrån enbart motorvridmomentet.
Reglerbandbredd begränsas av mekanisk dynamik såväl som av regulatorn
En robotledsaktuator kan ha ett servodrivsystem med hög hastighet, snabb kommunikationsbuss och givare med hög upplösning, men dessa egenskaper ger inte automatiskt hög bandbredd i sluten slinga. Den mekaniska strukturen medför egna begränsningar.
En växlad aktuator kan approximeras som ett tvåtröghetssystem bestående av tröghet på motorsidan, tröghet på lastsidan, transmissionsstyvhet och transmissionsdämpning.
Ett förenklat samband för elastisk transmission kan skrivas som:
τ_s = K_s × (θ_m / i − q) + B_s × (θ̇_m / i − q̇)
där K_s är ekvivalent torsionsstyvhet, B_s är ekvivalent dämpning, θ_m är motorpositionen, q är utgångspositionen och i är reduktionsutväxlingen.
Den viktiga punkten är inte själva formeln. Den viktiga punkten är att ändlig transmissionsstyvhet skapar mekaniska moder, inklusive resonans- och antiresonansbeteende.
Om den önskade reglerbandbredden närmar sig en betydande mekanisk resonans kan en enkel ökning av regulatorförstärkningarna göra systemet mindre stabilt snarare än mer responsivt.
Av denna anledning bör utvärdering av robotledsmoduler ta hänsyn till givarens placering, transmissionsstyvhet, mekanisk resonansfrekvens, dämpning, reglerslingans bandbredd, samplingsfrekvens, strömslingans bandbredd samt strukturen för positions- och hastighetsslingorna.
En regulator kan inte helt kompensera för en mekanisk struktur vars användbara bandbredd redan begränsas av dess fysiska dynamik.
Givararkitektur är viktig i en robotledsmodul
Givarkonfiguration förbises ofta vid jämförelse av robotledsmoduler.
En givare på motorsidan kan ge högupplöst information om rotorposition och hastighet. Den mäter dock inte direkt den slutliga utgångspositionen efter transmissionsdeformation, glapp, hysteres och andra mekaniska effekter.
En givare på utgångssidan ger direkt information om faktisk ledposition. En dubbelgivarkonfiguration kan därför ge en annan reglerarkitektur än en givare enbart på motorsidan och kan hjälpa till att skilja rörelse på motorsidan från rörelse på utgångssidan.
För tillämpningar som kräver hög positioneringsnoggrannhet, lågt utgångsfel eller avancerad kompensering bör konstruktörer ställa en enkel fråga: var mäts positionen egentligen?
Detta kan vara viktigare än att endast fråga hur många givarbitar systemet erbjuder. Hög givarupplösning är användbar endast när det mekaniska systemet och reglerarkitekturen kan utnyttja denna upplösning praktiskt.
Lager- och kugglivslängd bör vara konstruktionsbegränsningar från början
Mekanisk livslängd bör inte behandlas enbart som en slutlig valideringspunkt för prototypen. För en robotledsaktuator kan utgångslagren utsättas för radiell last, axiell last, vältmoment, excentrisk belastning, stötbelastning och effekter av förspänning.
Därför kan kontroll av enbart nominellt utgångsmoment underskatta den faktiska lagerbelastningen.
Beräkning av lagerlivslängd
För rullningslager uttrycks det klassiska sambandet för grundläggande nominell livslängd vanligtvis som:
L10 = (C/P)^p × 10⁶ revolutions
där C är den grundläggande dynamiska lastkapaciteten, P är den ekvivalenta dynamiska lagerlasten och p är 3 för kullager och 10/3 för rullager.
Detta är en beräkning av grundläggande nominell livslängd snarare än en fullständig prognos av livslängden i fält. Den faktiska lagerlivslängden kan också påverkas av smörjning, föroreningar, tillförlitlighetskrav, driftstemperatur, felinriktning, intern lastfördelning och andra driftförhållanden.
För en kompakt robotledsmodul är denna skillnad viktig eftersom motorn kan ha tillräckligt vridmoment medan utgångslagret utsätts för ett externt vältmoment som avsevärt förändrar dess verkliga lastförhållande.
Livslängd för kugghjul och transmission
För cylindriska rak- och snedskurna kugghjul ger ISO 6336 ett ramverk för att beräkna lastkapacitet och utvärdera flera felmoder för kugghjul, inklusive kontaktspänning på tandflanken och böjhållfasthet i tandroten.
ISO 6336 bör dock inte behandlas som en universell beräkningsmetod för varje robottransmission. Dess tillämpningsområde är kopplat till cylindriska rak- och snedskurna kugghjul, medan harmoniska, cykloidala/RV- och planettransmissioner kräver analyser som är anpassade till deras specifika arkitekturer och konstruktionsmetoder.
Den allmänna tekniska principen förblir densamma: transmissionslivslängden bör utvärderas mot det verkliga lastspektret snarare än ett enda nominellt momentvärde. Frekventa riktningsomkastningar, stötbelastningar, termiska förhållanden, smörjning, lastfördelning och tillverkningsnoggrannhet kan alla påverka livslängden.
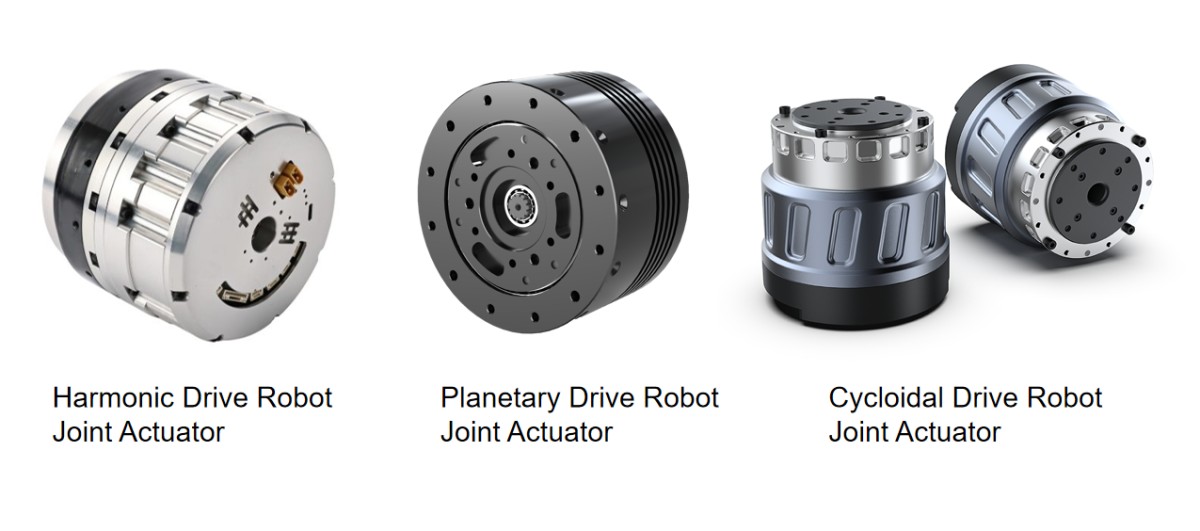
Harmoniska, planetära och RV-transmissioner uppfyller olika systemkrav
Det är lockande att fråga vilken transmissionsteknik som är bäst. För tekniskt urval är en mer användbar fråga vilken transmissionsarkitektur som bäst uppfyller tillämpningens mekaniska, termiska, dynamiska och utrymmesmässiga begränsningar.
Harmonisk transmission
Harmoniska transmissionssystem är attraktiva för robotledsaktuatorer där kompakt integrering, höga reduktionsutväxlingar, lågt transmissionsglapp och lätt integration är viktiga. De används ofta för robotarmar, samarbetsrobotar, humanoida robotleder, kompakta rotationsaktuatorer och precisionspositioneringsmekanismer.
Konstruktörer bör dock utvärdera torsionsstyvhet, hysteres, transmissionseffektivitet, termiskt beteende, stötbelastning och livslängdskrav i stället för att välja en harmonisk transmission enbart utifrån reduktionsutväxling eller nominellt glapp.
Planettransmission
Planettransmissioner kan erbjuda en kombination av effektivitet, momentdensitet, hastighetskapacitet, skalbara reduktionsutväxlingar, tillverkningsflexibilitet och kostnadskontroll. De kan därför vara användbara i robotledsaktuatorer där tillämpningen kräver balans mellan dynamisk respons, momentkapacitet, effektivitet och livslängd.
Den faktiska prestandan beror starkt på planetarkitekturen, antalet steg, lagerarrangemanget, lastdelningen, kugghjulskvaliteten, smörjningen och tillverkningsnoggrannheten.
RV- och cykloidal transmission
RV och relaterade cykloidala transmissionsarkitekturer övervägs ofta där hög styvhet, hög lastkapacitet och motstånd mot externa laster är viktigt. De kan vara lämpliga för tunga industrirobotar, stora robotarmar, positioneringssystem och rotationsmekanismer med hög last.
Avvägningarna kan omfatta större mekanisk komplexitet, storlek, massa, tillverkningskrav och kostnad.
Den viktiga punkten är att transmissionsteknik bör väljas enligt det faktiska tillämpningsområdet snarare än utifrån ett generellt antagande om att en arkitektur är universellt överlägsen.
Den korrekta urvalssekvensen för robotledsaktuatorer
I stället för att börja med en produktkatalog och arbeta baklänges börjar en mer robust process med tillämpningskraven.
Steg 1 — Definiera driftområdet
Driftområdet bör omfatta toppmoment, kontinuerligt vridmoment, RMS-moment, maximal hastighet, typisk hastighet, acceleration och inbromsning, lasttröghet, excentricitet, externa radiella och axiella laster, vältmoment, intermittensfaktor, omgivningstemperatur, kylförhållanden, positioneringsnoggrannhet, repeterbarhet, styvhet, bakdrivbarhet och förväntad livslängd.
Dessa parametrar utgör det faktiska tekniska kravet för robotledsaktuatorn.
Steg 2 — Definiera intervallet för reduktionsutväxling
I stället för att omedelbart välja en enda reduktionsutväxling bör man definiera ett rimligt intervall och utvärdera varje kandidat med avseende på motorhastighet, motorvridmoment, reflekterad lasttröghet, utgångshastighet, transmissionseffektivitet, termiska förluster, bakdrivbarhet, mekanisk styvhet och resonansbeteende.
Målet är inte att hitta utväxlingen med den bästa enskilda specifikationen. Det är att hitta det intervall där hela systemet förblir genomförbart.
Steg 3 — Anpassa motor, transmission, drivsystem och värmeledningsväg
En komplett robotledsmodul bör utvärderas som ett integrerat system.
Motorvalet bör beakta momentkonstant, rotortröghet, lindningsresistans, maximal hastighet, kontinuerlig ström, toppström, buss-spänning, termiskt motstånd och kylförhållanden. Transmissionen bör utvärderas avseende reduktionsutväxling, effektivitet, styvhet, förlorad rörelse, hysteres, lastkapacitet, livslängd, smörjning och temperaturgränser. Drivsystemet bör utvärderas med avseende på strömkapacitet, buss-spänning, reglerbandbredd, kommunikationsgränssnitt, givarkompatibilitet, termiska gränser och säkerhetsfunktioner där sådana krävs.
Det mekaniska höljet och monteringsgränssnittet bör också betraktas som en del av den termiska konstruktionen eftersom de kan avgöra hur effektivt värme överförs bort från aktuatorn.
Att anpassa motor och växellåda medan värmeledningsvägen ignoreras är en vanlig orsak till omkonstruktion i sent skede.
Steg 4 — Uteslut svaga systemarkitekturer innan kostnader jämförs
När de grundläggande kraven har definierats bör kandidater för robotledsaktuatorer först granskas mot hårda tekniska begränsningar.
En kandidat bör omprövas om kontinuerlig drift överskrider dess termiska kapacitet, mekanisk resonans ligger för nära den avsedda reglerbandbredden, lagerlivslängden är otillräcklig under faktisk extern belastning, transmissionslivslängden inte täcker den förväntade arbetscykeln, utgångsstyvheten är otillräcklig, förlorad rörelse är oförenlig med positioneringskravet, bakdrivbarheten är olämplig för det avsedda reglersättet, motorhastigheten överskrider kapaciteten hos tillgängligt drivsystem eller buss-spänning, eller aktuatorn inte kan avleda värme effektivt inom robotstrukturen.
Först efter att dessa begränsningar har uppfyllts är det meningsfullt att jämföra dimensioner, vikt, kostnad, leveranskedja, tillverkningskomplexitet och integrationstid.
”Den fungerar” betyder inte att systemet är optimerat
Många robotledsmoduler kan röra sig framgångsrikt under prototyptester. Det bevisar att grundfunktionen fungerar, men det bevisar inte att aktuatorn är optimerad för produktion.
Problem uppstår ofta senare. En prototyp kan fungera väl medan produktionsvariation blir svår att kontrollera. En obelastad led kan fungera bra medan temperaturen stiger alltför mycket under last. En enskild led kan fungera korrekt medan flera leder skapar interaktioner mellan effekt och värme. Positionering vid låg hastighet kan förbli stabil medan riktningsomkastning vid hög hastighet exciterar vibrationer. Den inledande positioneringsnoggrannheten kan vara god medan förlorad rörelse eller repeterbarhet försämras efter långvarig drift.
Detta är problem på systemnivå. De kan inte alltid lösas enbart genom att välja en motor med högre toppmomentklassning.
Från robotledsmotor till robotledsaktuator: tänk på systemnivå
Skillnaden mellan en robotledsmotor och en komplett robotledsaktuator är viktig.
En robotledsmotor beskriver främst det मोटorelement som genererar elektromagnetiskt vridmoment. En robotledsaktuator kan däremot integrera motor, reduktionsmekanism, givarsystem, lager, drivelektronik, broms, hölje, värmeledningsväg och reglergränssnitt.
En robotledsmodul för detta integrationskoncept ytterligare genom att samla flera funktionella element i en mekaniskt installerbar ledenhet.
För robottillverkare är denna skillnad viktig eftersom systemprestandan beror på integreringen av dessa komponenter snarare än enbart på motorspecifikationen.
En motor med högt vridmoment kan inte kompensera för otillräcklig transmissionsstyvhet. En givare med hög upplösning kan inte eliminera mekanisk hysteres. En hög toppmomentklassning kan inte lösa otillräcklig värmeavledning. Ett snabbt servodrivsystem kan inte avlägsna en mekanisk resonans som i grunden bestäms av transmissionen och strukturen.
Därför bör valet av en robotledsaktuator börja med det önskade systembeteendet snarare än med specifikationen för en enskild komponent.
Praktisk checklista för val av robotledsmodul
Projektdefinitionsfas
Innan en produkt väljs bör det bekräftas att den verkliga arbetscykeln har definierats och att kraven på topp-, RMS- och kontinuerligt vridmoment är åtskilda. Lasttrögheten bör inkludera ändverktyget och verktygsutrustningen, medan excentriska laster och externa moment också bör inkluderas. Omgivningstemperatur, kylförhållanden, mekanisk styvhet, positioneringsnoggrannhet, repeterbarhet, bakdrivbarhet och förväntad livslängd bör fastställas innan specifika aktuatormodeller jämförs.
Konceptvalsfas
Under konceptvalet ska det kontrolleras om reduktionsutväxlingen är förenlig med motorhastigheten och om reflekterad lasttröghet har utvärderats. Marginalerna för motorström och buss-spänning bör vara tillräckliga, och kontinuerligt vridmoment bör utvärderas under den verkliga arbetscykeln snarare än under ett isolerat katalogförhållande. Transmissionsstyvhet, glapp eller förlorad rörelse, effektivitet, lagerlivslängd och transmissionslivslängd bör alla beaktas mot den verkliga driftlasten.
Prototypvalideringsfas
Prototypvalidering bör omfatta långvariga termiska tester, validering av RMS-moment, upprepade tester med topplast, riktningsomkastningstester i positiv och negativ riktning, testning av utgångsstyvhet, testning av positionering och repeterbarhet under last, vibrations- och resonanstester, tester av bakdrivbarhet där det är relevant, slag- eller stöttester där de krävs samt livslängdstester med många cykler.
Dessa tester ger information som ett produktdatablad inte fullt ut kan fånga.
Slutsats — Val av robotledsaktuator handlar ytterst om systembeteende
Tröghetsanpassning förblir en viktig del av konstruktionen av robotledsaktuatorer, men den bör behandlas som en teknisk begränsning i en större systemmodell.
Reduktionsutväxlingen avgör mer än momentmultiplikation. Motorn avgör mer än om leden kan rotera. Transmissionen avgör mer än nominellt glapp. Givaren avgör mer än upplösning.
Den kompletta aktuatorn måste samtidigt uppfylla kraven på lastspektrum, vridmoment, hastighet, termiska gränser, mekanisk styvhet, transmissionsolinjäritet, reglerbandbredd, lagerkapacitet, transmissionslivslängd, integrering och systemintegration.
När dessa begränsningar utvärderas tillsammans hamnar tröghetsförhållandet normalt inom ett rimligt intervall som en följd av den övergripande konstruktionen. När systemet konstrueras enbart utifrån tröghetsförhållandet är det möjligt att få ett matematiskt attraktivt resultat som fungerar dåligt i den verkliga maskinen.
För konstruktörer som väljer en robotledsaktuator är det verkliga målet därför inte att hitta komponenten med den mest imponerande enskilda specifikationen. Det är att bygga ett ledsystem vars mekaniska, elektriska, termiska och reglermässiga egenskaper förblir balanserade över hela driftområdet.
Målet är inte bara att få leden att röra sig. Målet är att få leden att bete sig förutsägbart, repeterbart och tillförlitligt under de förhållanden som roboten konstruerades för.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.
 Explosionssäker robotledslösning för kemisk inspektion med fyrbenta robotar: Planetväxelbaserat ledställdon med upp till 500 N·m toppvridmomentI petrokemiska anläggningar, gruvor, kraftindustrin och andra riskfyllda miljöer utvecklas inspektionsrobotar från enkel övervakning till praktiska arbetsuppgifter som verktygshantering, utrustningsinspektion och insatser vid nödlägen. Denna utveckling ställer högre krav på robotledsställdon, särskilt vad gäller explosionsskydd, vridmomentsutgång, värmehantering, miljötålighet och rörlighet. HONPINEs explosionssäkra robotledsställdon är utformat för fyrbenta inspektionsrobotar och andra robotplattformar för riskfyllda miljöer och integrerar planetväxlar för hög belastning med explosionssäker design och tillförlitlig rörelseprestanda. Med upp till 500 N·m toppvridmoment per led, valfritt IP67-skydd och Ex db IIB T4 Gb-certifiering är lösningen utformad för att stödja krävande robotapplikationer i industriella miljöer med hög risk.
 Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.