Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?
I takt med att robotar i allt högre grad används i smarta fabriker, automatiserad logistik, obemannad inspektion och specialiserade arbetsuppgifter blir kontinuerlig drift dygnet runt ett allt vanligare krav. Förväntningarna på robotar utvecklas också från att enbart utföra grundläggande rörelser till att bibehålla stabil och tillförlitlig prestanda under långa driftperioder.
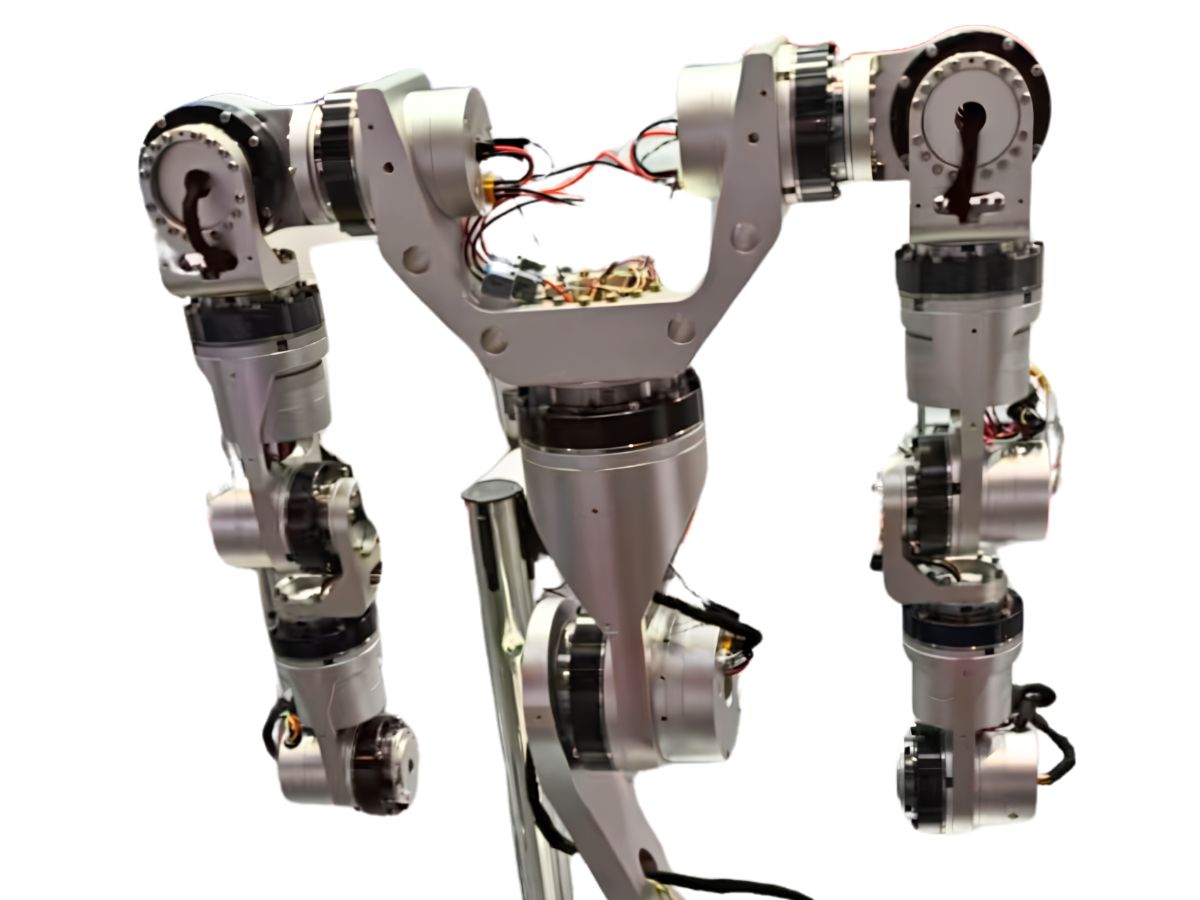
Som en central rörelsekomponent påverkar den termiska prestandan hos en robotledmodul driftstabiliteten hos hela robotsystemet direkt. Ökade krav på långvarig drift med hög belastning ställer därför högre krav på temperaturregleringen i lederna.
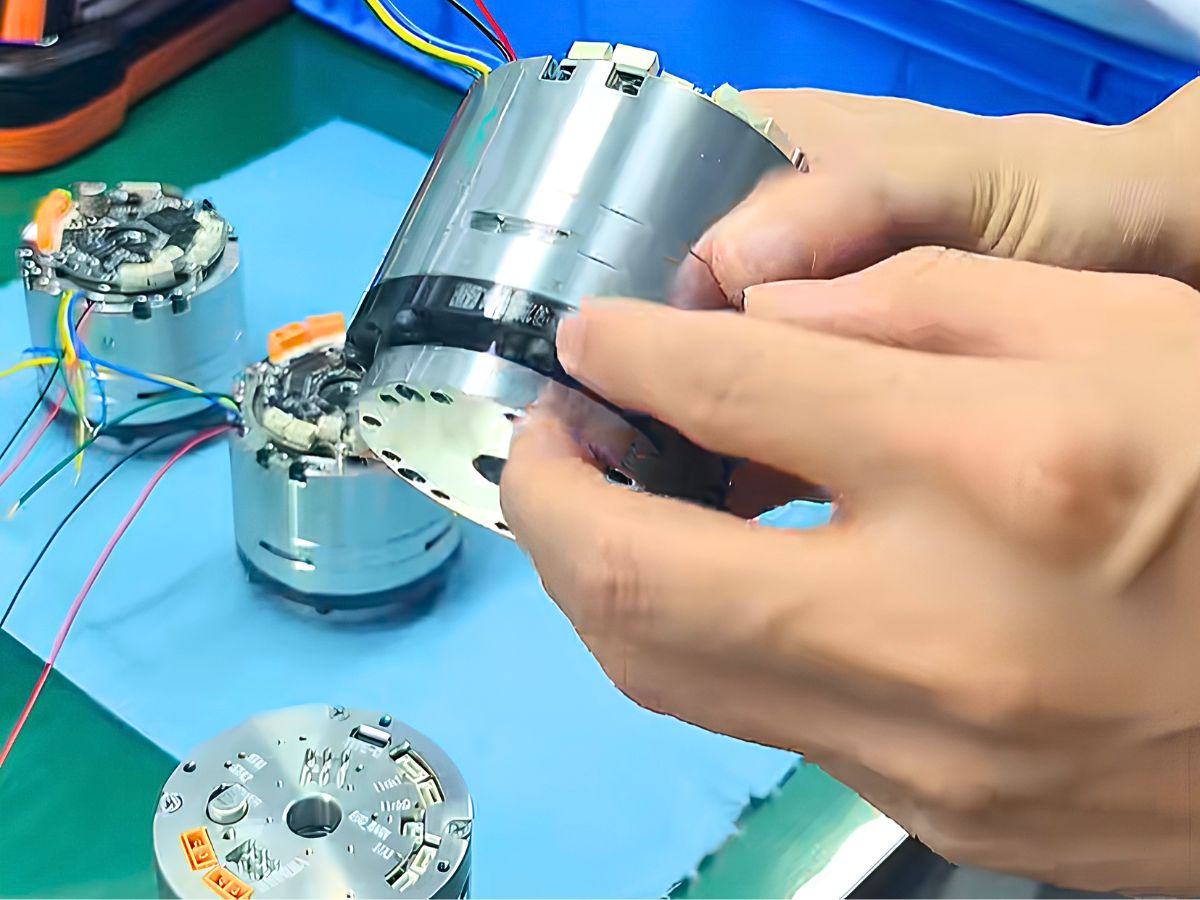
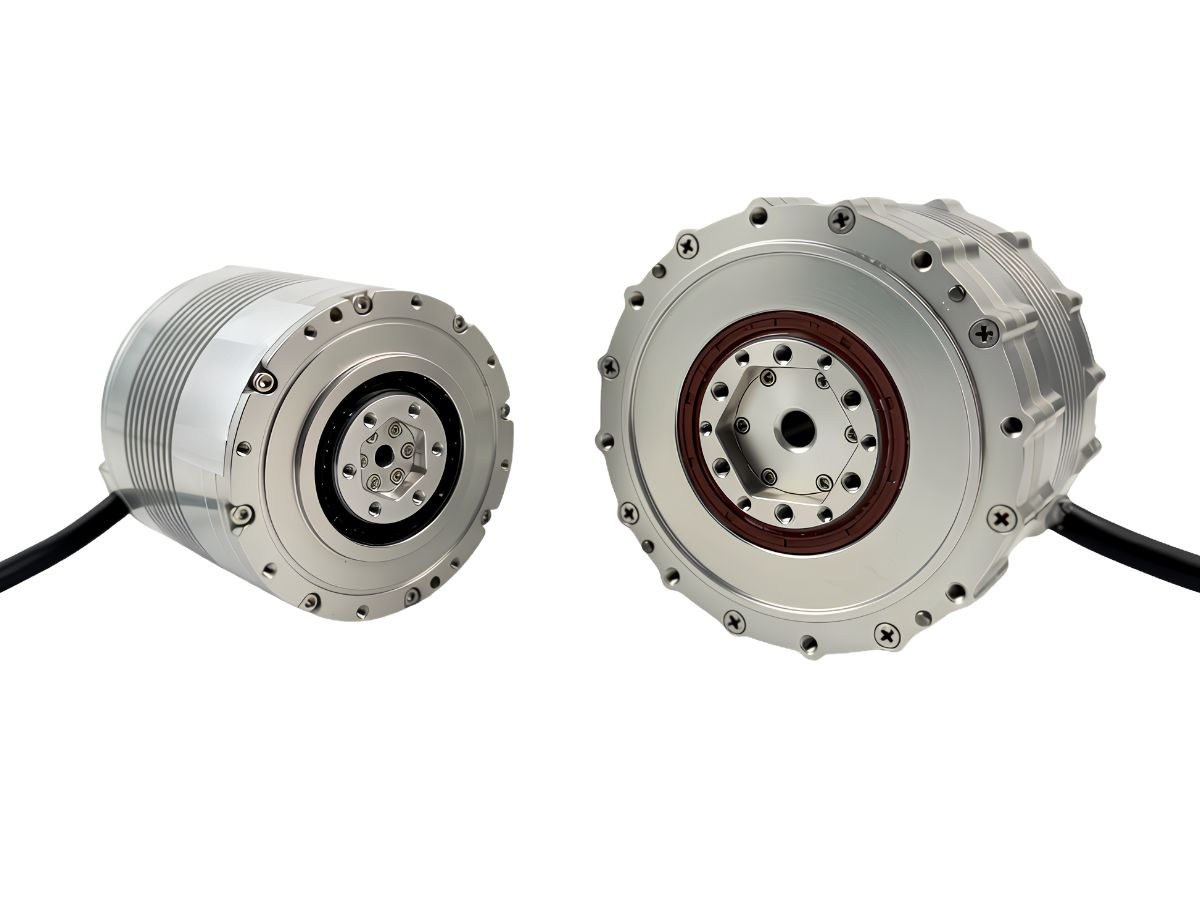
För att hantera den vanliga utmaningen med temperaturökning i robotleder fokuserar HONPINE på den grundläggande konstruktionen av ledmodulen, i stället för att främst förlita sig på extern kylning som en korrigerande åtgärd. Med hög energiomvandlingseffektivitet och drift med låga förluster som viktiga konstruktionsmål utvecklar HONPINE integrerade robotledmoduler (JRM Planetary Joint Module) utformade för låg temperaturökning, hög tillförlitlighet och skalbar produktion, och tillhandahåller centrala rörelsekomponenter för robotsystem som arbetar under krävande förhållanden.
Vid långvarig drift med hög belastning är förluster från motorn, transmissionen och drivenheten de främsta källorna till värmeansamling i en robotled. Den kompakta strukturen hos en ledmodul begränsar också det tillgängliga utrymmet för värmeavledning, vilket gör värmehanteringen särskilt utmanande vid kontinuerlig drift.
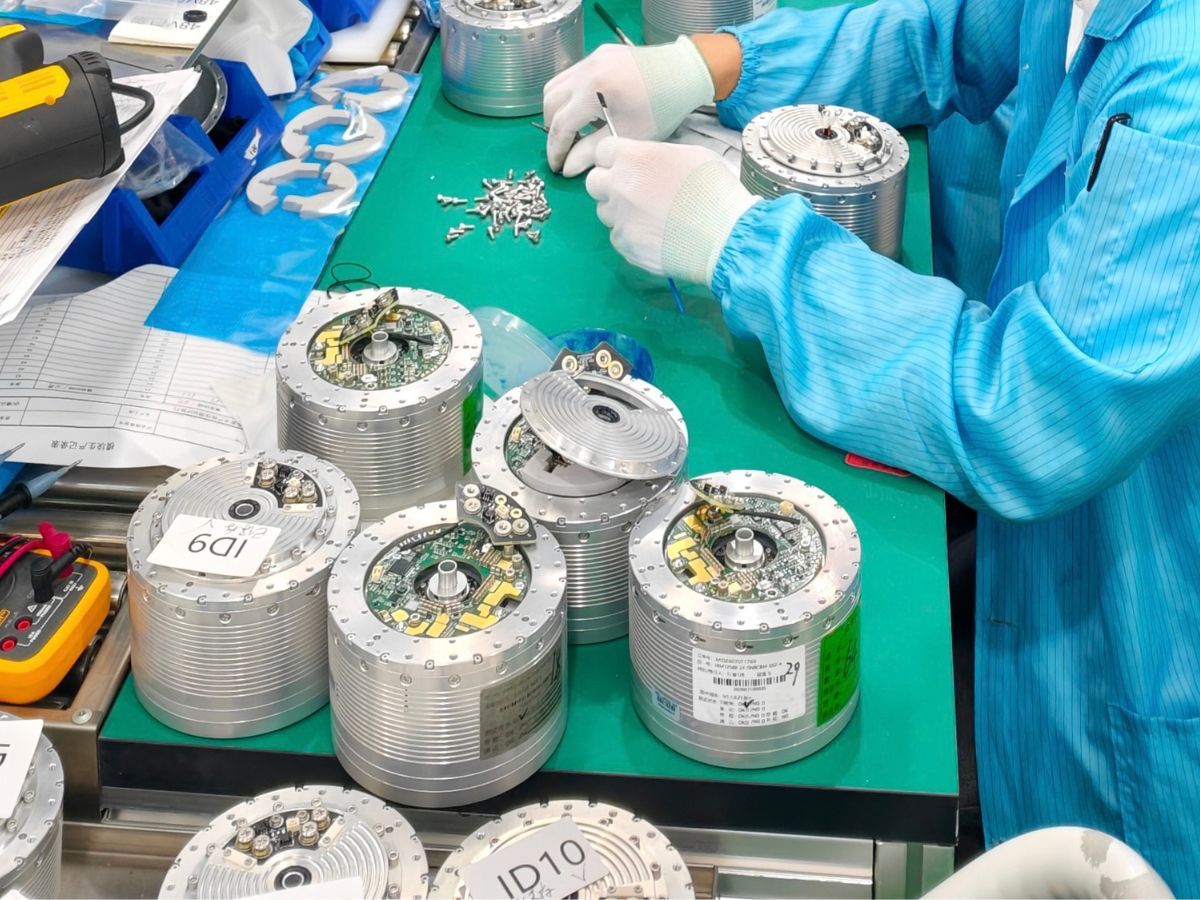
För att hantera denna utmaning har HONPINE utvecklat en egenutvecklad metod för värmehantering som bygger på att minska förluster i hela ledmodulen och kontrollera värmealstringen vid källorna. Med utgångspunkt i modulens grundläggande konstruktion syftar metoden till att minska värmealstringen och förbättra den termiska stabiliteten vid kontinuerlig drift.
1. Konstruktionsstrategi: Kontrollera temperaturökningen vid källan
HONPINE fokuserar på att optimera de primära värmealstrande komponenterna i robotledmodulen i stället för att enbart förlita sig på efterföljande kylåtgärder.
Genom effektivitetsförbättringar i motorn, den planetariska växellådan och drivenheten minskar HONPINE elektromagnetiska förluster, mekaniska friktionsförluster och kopplingsförluster i effektenheter under drift. Genom att minska värmealstringen vid källan kan ledmodulen bibehålla lägre värmeansamling i sin kompakta integrerade struktur.
Denna systemomfattande konstruktion med låga förluster är avsedd att stödja stabil termisk prestanda vid långvarig kontinuerlig drift.
2. Motoroptimering: Flerdimensionell elektromagnetisk konstruktion
Motorn är en av de primära värmealstrande komponenterna i en robotledmodul. Kopparförluster och järnförluster har direkt inverkan på modulens grundläggande egenskaper för temperaturökning. HONPINE optimerar därför motorn ur flera aspekter, bland annat magnetkretskonstruktion, materialval och lindningsprocesser, för att förbättra effektiviteten i den elektromagnetiska energiomvandlingen.
Elektromagnetisk konstruktion
HONPINE optimerar pol-spår-kombinationen för att förbättra lindningsfaktorn samtidigt som magnetkretsen och luftgapsstrukturen förfinas.
Vid drift med låg hastighet kontrolleras kuggningsmomentet till inom 1 % av märkvridmomentet, vilket bidrar till jämn rörelse och stabil drift vid låg hastighet.
Vid drift med hög hastighet kontrolleras övertonsdistorsionen i mot-EMK till inom 1 %, vilket bidrar till att minska järnförluster och förbättra effektiviteten vid drift med hög hastighet.
Högpresterande material
Statorn och rotorn använder 0,2 mm högklassigt icke-orienterat elektriskt stål, vilket bidrar till att minska virvelströmsförluster och förbättra egenskaperna för magnetisk mättnad.
Motorn använder även högklassiga permanentmagneter i UH-serien med hög temperaturbeständighet, som ger hög remanens och hög koercivitet för att minska risken för avmagnetisering under driftsförhållanden med hög belastning.
Viktiga material, inklusive elektromagnetisk tråd, isoleringskomponenter och lim, väljs i högtemperaturspecifikationer. Kärnkomponenterna tål temperaturer på upp till 180°C, vilket stödjer långvarig kontinuerlig drift.
Lindningsprocess
Motorn använder en automatiserad kontinuerlig lindningsprocess med flera spår, vilket ökar spårfyllnadsgraden till 80%.
Vid samma vridmomentsutgång kan en högre spårfyllnadsgrad bidra till att minska strömrelaterad värmealstring. Lindningsprocessen minskar också antalet lödfogar, vilket förbättrar den övergripande drifttillförlitligheten.
Med dessa kombinerade optimeringar uppnår motorn en total verkningsgrad på upp till 92%, vilket bidrar till att minska värmealstringen vid en av de primära värmekällorna i ledmodulen.
3. Transmissions- och drivverkningsgrad: Minska förluster i hela drivlinan
Utöver motorförluster kan mekanisk friktion i den planetariska växellådan och kopplingsförluster i drivenheten också påverka den termiska prestandan hos en robotledmodul vid kontinuerlig drift.
Planetarisk transmissionsverkningsgrad
På transmissionssidan optimerar HONPINE den planetariska växellådans struktur och anpassningsprecision.
Verkningsgraden för den enstegiga planetariska växellådan kan nå upp till 97%, medan verkningsgraden för den tvåstegiga planetariska växellådan ligger kvar på omkring 95% under de angivna driftsförhållandena.
Högre transmissionsverkningsgrad bidrar till att minska mekaniska förluster och den tillhörande värme som uppstår vid kuggingrepp och friktion.
Drivverkningsgrad
På drivsidan använder ledmodulen tredje generationens galliumnitridbaserade (GaN) effektenheter.
Jämfört med konventionella effektenheter kan GaN-enheter avsevärt minska lednings- och kopplingsförluster. Drivenheten uppnår en total driftverkningsgrad på över 95%, vilket bidrar till att minska värmealstringen från elektrisk högfrekvenskoppling.
Genom samordnad optimering av transmissions- och drivsystemen är ledmodulen utformad för att uppnå effektiv drift i hela drivlinan.
4. Validering vid full belastning: Temperaturökning under 1 K efter 30 minuter
De egenskaper med låga förluster och låg temperaturökning som uppnås genom teoretisk konstruktion måste slutligen verifieras under faktiska belastningsförhållanden.
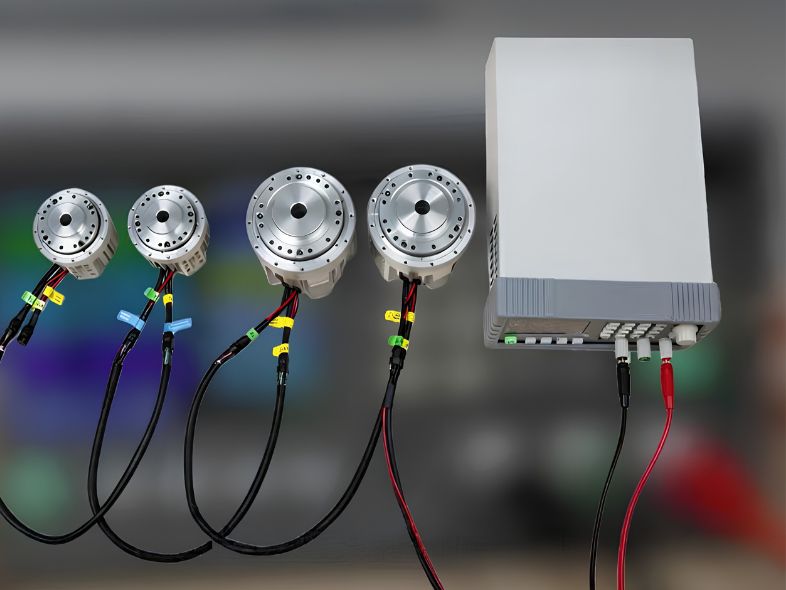
För att simulera de kontinuerliga driftsförhållandena för robotar som arbetar under krävande belastningar genomförde HONPINE ett rygg-mot-rygg-test vid full belastning på den planetariska robotledmodulen C6345.
C6345-modulen har ett märkvridmoment på 12 N·m och ett märkhastighet på 120 rpm. En servobaserad rygg-mot-rygg-testuppställning användes för att återskapa kontinuerlig drift under belastning.
Efter 90 minuters kontinuerlig drift vid full belastning uppnådde ledmodulen en stabil termisk jämvikt.
Vid en omgivningstemperatur på 25°C var temperaturökningsskillnaden efter 30 minuter under 1 K, medan den slutliga jämviktstemperaturen stabiliserades vid 61.42°C.
Även under driftsförhållanden med full belastning bibehöll ledmodulen en stabil termisk jämvikt, vilket bidrar till att förhindra kontinuerlig temperaturstegring under långvarig drift.
5. Grundläggande prestanda för långvarig kontinuerlig robotdrift
Från flerdimensionell motoroptimering och minskning av elektromagnetiska förluster vid källan till effektivitetsförbättringar i transmissions- och drivsystemen hanterar HONPINE värmehantering genom att minska värmealstringen i hela ledmodulen.
Fullbelastningstestet av den planetariska robotledmodulen C6345 visar ytterligare dess termiska beteende under kontinuerliga driftsförhållanden.
Genom att kombinera hög motorverkningsgrad, effektiv planetarisk transmission, högeffektiv GaN-drivteknik och systemomfattande konstruktion med låga förluster utvecklar HONPINE planetariska robotledmoduler utformade för att minska utmaningarna inom värmehantering för systemintegratörer av robotsystem.
Denna metod är avsedd att stödja robotar som arbetar under långvariga, högbelastade och kontinuerliga driftförhållanden, samtidigt som den ger en stabil termisk grund för tillförlitlig robotrörelse.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?HONPINE JRM planetariska robotledmoduler är utformade för långvarig robotdrift med hög belastning. Den här artikeln undersöker hur elektromagnetisk motoroptimering, högeffektiv planetväxeltransmission, GaN-baserad drivteknik och systemdesign med låga förluster bidrar till att kontrollera temperaturökningen. Med den planetariska robotledmodulen C6345 som testexempel presenterar HONPINE även termisk validering vid full belastning under kontinuerlig drift, inklusive en motorverkningsgrad på upp till 92 %, en planetväxelverkningsgrad på upp till 97 % och en slutlig jämviktstemperatur på 61,42 °C vid en omgivningstemperatur på 25 °C.
 Harmonisk rotationsaktuator för rullpressutrustning för litiumbatterierTillverkningsutrustning för litiumbatterier kräver högre precision, stabilitet och integrationseffektivitet i takt med att produktionsprocesserna fortsätter att utvecklas. I valspressutrustning är exakt valspositionering, tryckstyrning och dynamisk respons avgörande för att säkerställa elektrodkvalitet och enhetlighet.
HONPINE harmoniska rotationsaktuatorer erbjuder hög precision, hög styvhet, snabb respons och kompakt integrering för valspressutrustning för litiumbatterier. Med nästintill noll glapp, hög vridmomentsdensitet och tillförlitlig rörelsestyrning bidrar de till förbättrad utrustningsprecision och produktionsstabilitet. Harmonic-robotledsaktuatorer för rörledningsrobotar och annan specialutrustningRörledningsrobotar arbetar i trånga och komplexa miljöer där begränsat installationsutrymme, höga belastningskrav, kabeldragning och exakt rörelsestyrning är avgörande utmaningar. En tillförlitlig ledaktuator måste ge högt vridmoment, kompakta dimensioner och stabil prestanda samtidigt som den anpassas till krävande driftsförhållanden. Harmonic-robotledsaktuatorer integrerar precisionsöverföring, motordrift och sensorkapacitet i en kompakt rörelseenhet, vilket gör dem lämpliga för rörledningsrobotar och andra specialiserade robotsystem. Den här artikeln utforskar de viktigaste konstruktionskraven för rörledningsrobotar och förklarar hur HONPINE HPJM Harmonic-robotledsmoduler bidrar till kompakta, högpresterande och tillförlitliga robotlösningar.
 Hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur?Integrerade robotledsmoduler förändrar hur robotar konstrueras genom att kombinera motor, reduceringsväxel, drivsystem, encoder och sensorkomponenter i en kompakt rörelseenhet. Jämfört med traditionella distribuerade arkitekturer kan denna integrerade metod minska kabelkomplexiteten, förenkla anslutningar för strömförsörjning och kommunikation samt möjliggöra mer kompakta robotstrukturer. I takt med att humanoida robotar kräver högre nivåer av rörelsekoordination, svarshastighet, precision och integration blir robotledsmoduler ett allt viktigare gränssnitt mellan intelligenta styrsystem och fysisk rörelse. Den här artikeln förklarar hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur, med HONPINE TCHL robotledsmodul med harmonisk växel som exempel.
 Harmonisk aktuator för lyftutrustning: precision, vridmomentsdensitet och kompakt rörelsestyrning – introduktionModern lyftutrustning kräver mer än att bara flytta en last vertikalt. Robotiserade lyftaxlar, lyftmoduler för AGV och AMR, halvledarutrustning, inspektionsplattformar och specialiserade vinschar ställer i allt högre grad krav på hög vridmomentsdensitet, exakt positionering, lågt glapp, hög styvhet och kompakt rörelsestyrning. En harmonisk aktuator integrerar en harmonisk växel med en motor och, beroende på konfiguration, även kodare, bromsar, servodrifter och kommunikationsgränssnitt i en kompakt rörelsemodul. Den här artikeln undersöker hur harmoniska aktuatorer kan användas i olika lyftsystem och varför kombinationen av precision, vridmomentsdensitet, styvhet och integration gör dem lämpliga för automatiserade lyft- och positioneringsapplikationer.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?HONPINE JRM planetariska robotledmoduler är utformade för långvarig robotdrift med hög belastning. Den här artikeln undersöker hur elektromagnetisk motoroptimering, högeffektiv planetväxeltransmission, GaN-baserad drivteknik och systemdesign med låga förluster bidrar till att kontrollera temperaturökningen. Med den planetariska robotledmodulen C6345 som testexempel presenterar HONPINE även termisk validering vid full belastning under kontinuerlig drift, inklusive en motorverkningsgrad på upp till 92 %, en planetväxelverkningsgrad på upp till 97 % och en slutlig jämviktstemperatur på 61,42 °C vid en omgivningstemperatur på 25 °C.
 Hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur?Integrerade robotledsmoduler förändrar hur robotar konstrueras genom att kombinera motor, reduceringsväxel, drivsystem, encoder och sensorkomponenter i en kompakt rörelseenhet. Jämfört med traditionella distribuerade arkitekturer kan denna integrerade metod minska kabelkomplexiteten, förenkla anslutningar för strömförsörjning och kommunikation samt möjliggöra mer kompakta robotstrukturer. I takt med att humanoida robotar kräver högre nivåer av rörelsekoordination, svarshastighet, precision och integration blir robotledsmoduler ett allt viktigare gränssnitt mellan intelligenta styrsystem och fysisk rörelse. Den här artikeln förklarar hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur, med HONPINE TCHL robotledsmodul med harmonisk växel som exempel.
 Kraftstyrda harmoniska ledmoduler: En nyckellösning för robotars kommersialiseringNär robotar går från exakt positionering till fysisk interaktion blir vridmomentsåterkoppling på lednivå allt viktigare. En kraftstyrd robotledmodul gör att roboten kan känna av förändringar i utgående vridmoment och reagera mer lämpligt på externa belastningar, vilket stödjer följsam rörelse, kontaktdetektering och kraftstyrda tillämpningar. HONPINE HAG- och HAU-harmoniska ledmoduler integrerar vridmomentsensorer direkt i leden och möjliggör vridmomentstyrning med sluten reglerkrets, 360° kontinuerlig utgående rotation, mindre än 1 % noggrannhet för vridmomentstyrning samt en vridmomentsbandbredd på 50 Hz. Den integrerade konstruktionen bibehåller även konsekventa dimensioner mellan kraftstyrda och icke-kraftstyrda konfigurationer, vilket ger robottillverkare en flexibel ledplattform.
 6 viktiga fördelar med HONPINE JRM:s planetväxel-ledmodulHögpresterande fyrbenta robotar kräver ledmoduler som kan reagera snabbt, bibehålla exakt positionering, tåla upprepade stötar och leverera stabilt vridmoment under krävande driftsförhållanden. HONPINE JRM:s planetväxel-ledmodul kombinerar hög positioneringsnoggrannhet, lågt glapp, snabb trekretsrespons, hög statisk styvhet, hög överbelastningskapacitet och ett brett driftstemperaturområde. Med tydligt definierade kontinuerliga driftgränser och överbelastningsgränser är JRM konstruerad för att balansera dynamisk prestanda med långsiktig tillförlitlighet. Den här artikeln presenterar sex viktiga fördelar med HONPINE JRM:s planetväxel-ledmodul och förklarar varför den lämpar sig för fyrbenta robotar för industriell inspektion, specialiserade inspektionsrobotar, explosionssäkra fyrbenta robotar och andra högpresterande robotplattformar.
 Lösningar med robotledsmoduler för armar och ben på humanoida robotarHumanoida robotar kräver olika ledegenskaper för axel, armbåge, handled, höft, knä och fotled. Mindre leder prioriterar låg vikt och snabb respons, medan större leder kräver högre vridmomentsdensitet, lastkapacitet och tillförlitlighet. En lämplig robotledsmodul bör därför anpassas till varje leds specifika krav på vridmoment, vikt, rörelseomfång och styrning. I denna artikel använder HONPINE serien HPJM med harmoniska ledmoduler som exempel för att presentera en ledkonfigurationslösning för humanoida robotars övre och nedre extremiteter, som omfattar vridmomentskrav från små handleds- och fingerleder till högt belastade höftleder.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?En ihålig rotationsplattform används ofta inom precisionsautomation där roterande positionering, kompakt integrering och kabeldragning genom rotationsaxeln krävs. Att välja rätt plattform innebär dock mer än att jämföra nominellt vridmoment eller maximal hastighet. Belastning, excentricitet, vältningsmoment, tröghetsmoment, positioneringsnoggrannhet, genomgående hål, acceleration, driftscykel och installationsförhållanden påverkar alla rotationssystemets faktiska prestanda. Den här guiden förklarar de viktigaste parametrarna som ingenjörer bör beakta vid val av en ihålig rotationsplattform för CNC-indexering, waferhantering, visuell inspektion, laserbearbetning, dosering och andra precisionsroterande tillämpningar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Precisionsreducerare för industrirobotar: Från konventionell transmission till självkompenserande glappteknikHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera precisionsreducerare för industrirobotar och utmaningarna med att bibehålla transmissionsnoggrannheten under långvarig drift. Harmoniska, RV-, cykloidala och planetära transmissioner erbjuder olika kombinationer av precision, styvhet, vridmomentdensitet och kompakthet, vilket gör valet av reducerare starkt beroende av robotens konstruktion och ledkrav. Det initiala glappet är dock bara en del av problemet. När transmissionskomponenter slits kan förändringar i det mekaniska spelet gradvis påverka positioneringsprestandan. Den här artikeln undersöker de viktigaste precisionsöverföringsteknikerna som används i industrirobotar och introducerar HONPINE:s självkompenserande glappteknik, som är utformad för att hantera bibehållen precision under en transmissions hela driftslivslängd.