Lösningar med robotledsmoduler för armar och ben på humanoida robotar
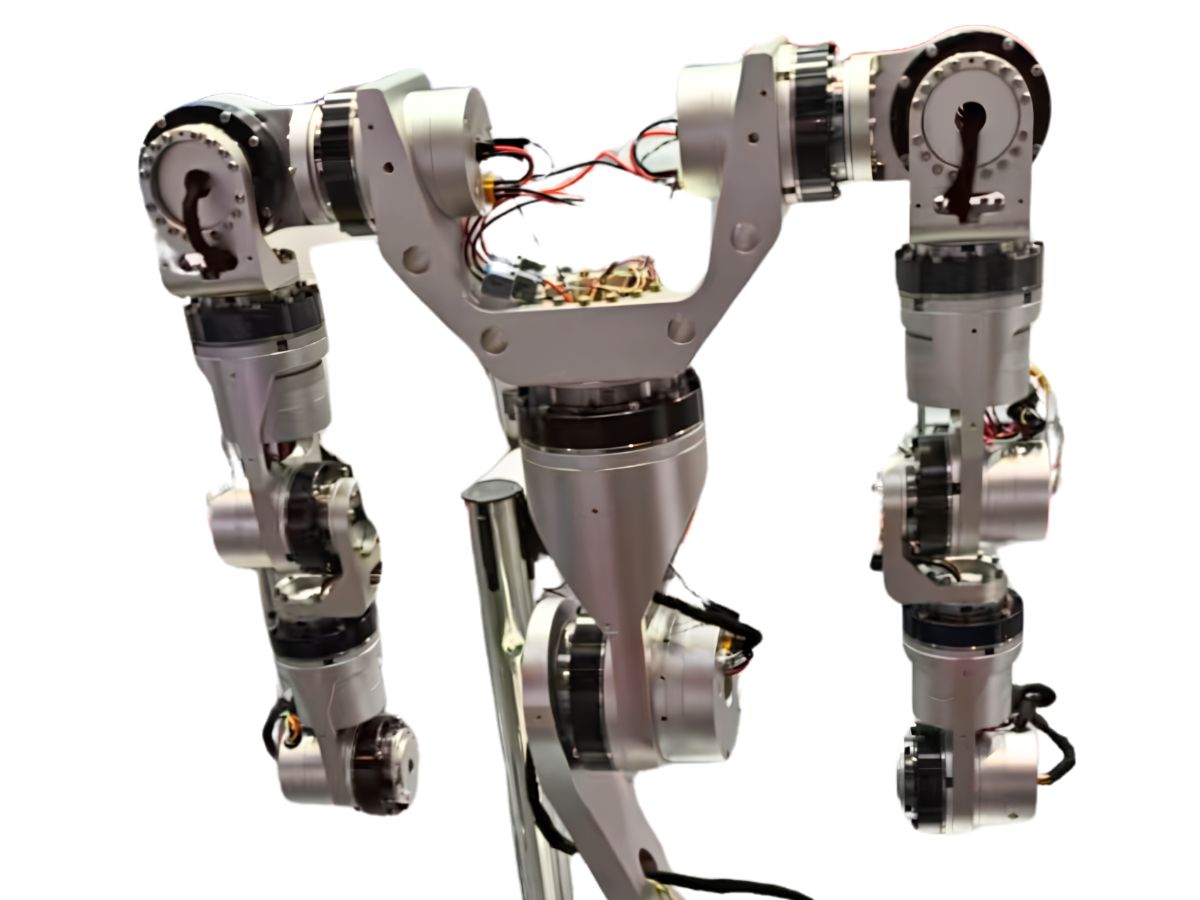
Användningen av robotarmar expanderar snabbt inom ett brett spektrum av branscher. En robotöverkropp kan utgöra en del av en komplett humanoid robot, eller kombineras med en fast robotarm och mobil bas, eller en robotarm med en fingerfärdig hand, för att utföra uppgifter såsom plockning och placering av komponenter, skruvfastsättning, isättning och borttagning av kontaktdon, manövrering av brytare, hantering av lådor, användning av elverktyg, visionsstyrd plockning, lagerplockning, fordonsmontering, montering av 3C-elektronik, laboratoriearbete och medicinsk assistans.
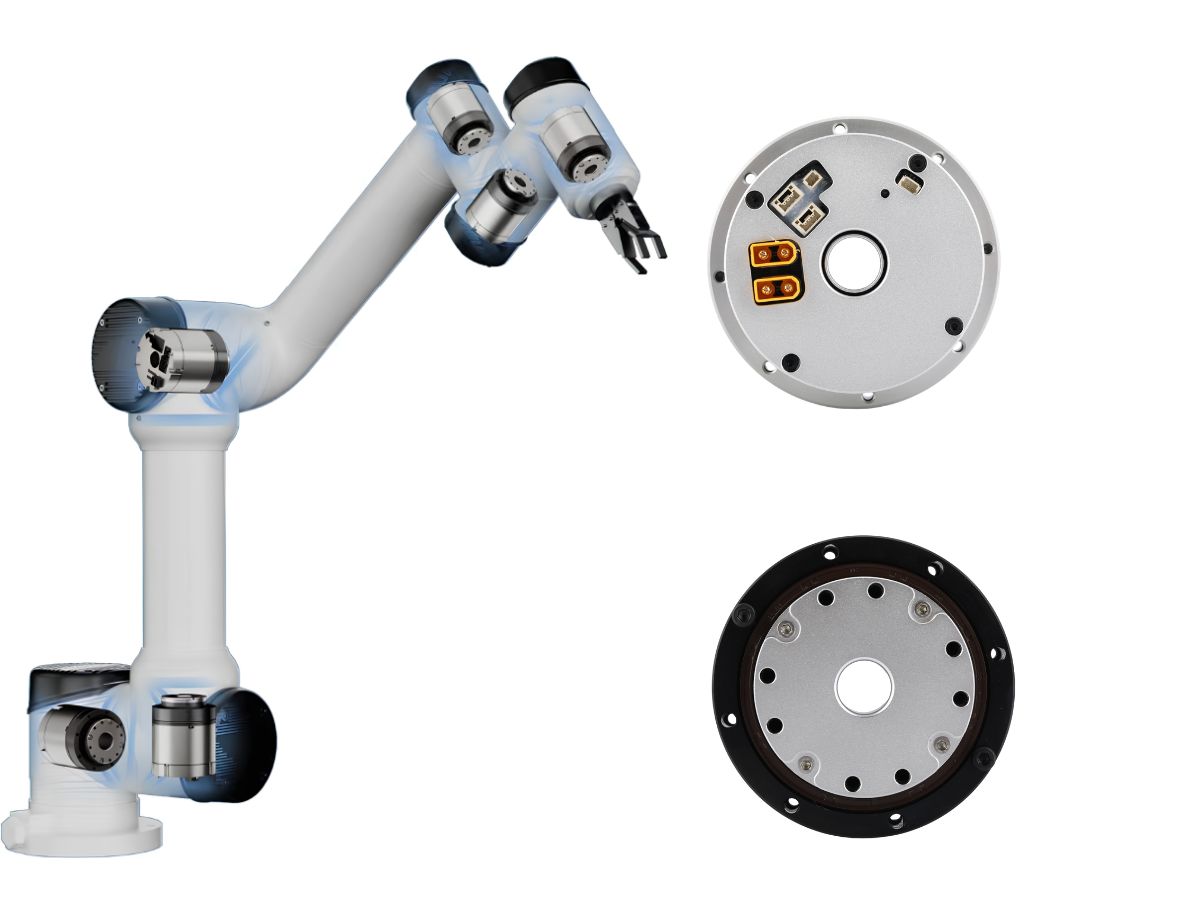
Kärnan i dessa tillämpningar ärrobotledsmoduler, som spelar en avgörande roll för att leverera den erforderliga rörelsen, det vridmoment, den precision och den respons som krävs.
Mindre leder prioriterar generellt låg vikt och snabb respons, medan större leder kräver högre vridmomentsdensitet och tillförlitlighet. En bra ledlösning handlar inte bara om att skala upp eller ned samma modul. I stället bör varje led matchas exakt med sina specifika krav på belastning, rörelseomfång och styrning.
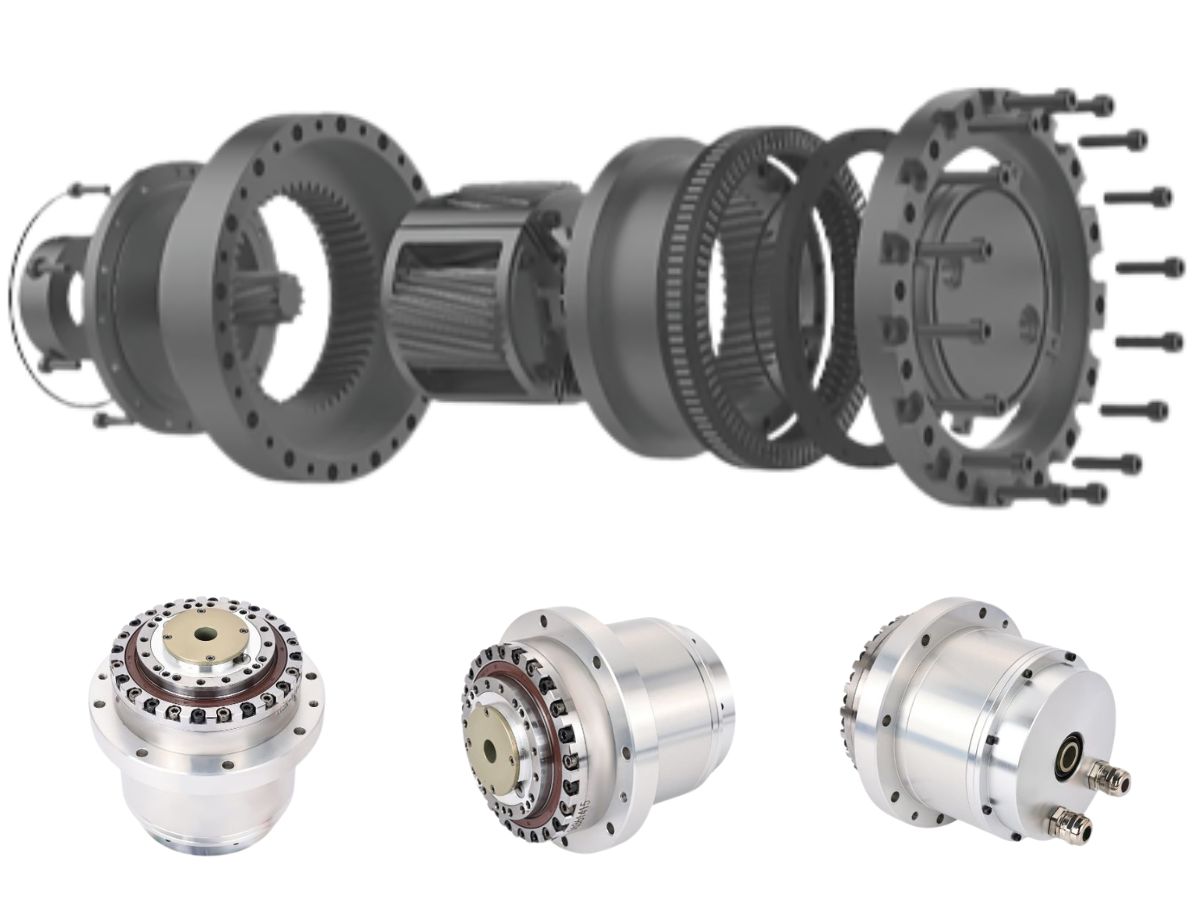
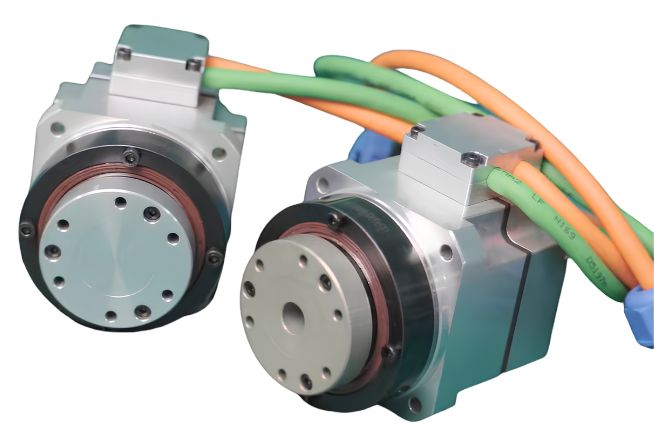
HONPINE's robotledsmoduler omfattar fyra serier av harmoniska ledmoduler —HPJM,TCHL,HAU ochHAG— samt serierna HPA och JRM med planetväxelbaserade ledmoduler.
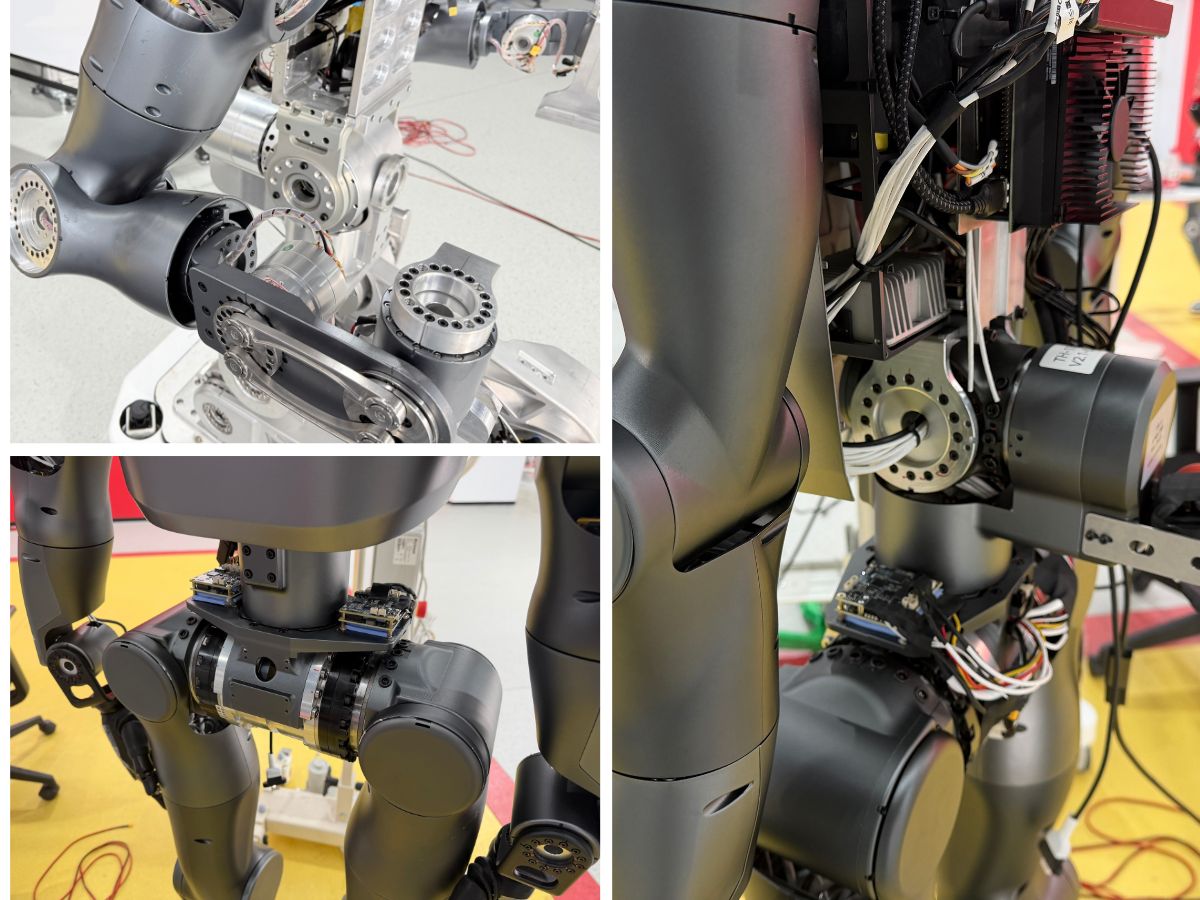
I den här artikeln använder vi HONPINE HPJM-serien som exempel för att presentera en lösning med robotledsmoduler för humanoida robotars övre och nedre extremiteter.
Ledlösning för humanoida robotars övre extremiteter: Vridmomentsgraderad konfiguration för axel, armbåge och handled
Handled och fingrar: 3–10 Nm
Handleds- och fingerlederna är bland de minsta lederna i en humanoid robot. De kräver extremt låg vikt och snabb respons för att möjliggöra smidiga rörelser.
HONPINE HPJM-RE30-40-serien ger ett toppvridmoment på 3.3–4.8 Nm med en vikt på endast 0.19 kg, vilket gör den väl lämpad för handleder, fingrar och andra distala leder.
Med ett brett spänningsområde på 24–48 V, CAN-kommunikation och en högintegrerad konstruktion erbjuder modulen en kompakt lösning för lätta leder i humanoida robotar.
Armbåge: 20–50 Nm
Armbågsleden behöver bära belastningen från underarmen och handen samtidigt som den ger tillräckligt rörelseomfång.
HONPINE HPJM-RE50-60-serien ger upp till 34 Nm toppvridmoment med en vikt på 0.45 kg. Utväxlingsförhållanden på 51, 81 och 101 finns tillgängliga, vilket gör den till ett praktiskt val för armbågsleder i humanoida robotar.
För tillämpningar som kräver högre vridmoment ger HPJM-RE60-70-serien upp till 66 Nm toppvridmoment och uppfyller högre krav på nyttolast.
Axel: 50–150 Nm
Axeln är en av de största lederna i den övre extremiteten. Den behöver bära vikten av hela armen samtidigt som den ger ett stort rörelseomfång.
HONPINE HPJM-RE70-80-serien ger 69–108 Nm toppvridmoment, medan HPJM-RE80-97-serien levererar upp till 217 Nm toppvridmoment, vilket täcker ett brett spektrum av krav för axelleder, från lätta till mer belastningskrävande tillämpningar.
Versionen med dubbla kodare stöder både CAN och EtherCAT, vilket möjliggör mer exakt synkronisering och samordnad styrning mellan flera robotleder.
Lättviktskonstruktion för humanoida robotars övre extremiteter
En gemensam prioritering för leder i humanoida robotars övre extremiteter är viktminskning.
Jämfört med standardserien PRO i samma storleksklass är HONPINE HPJM-REPRO-S-serien cirka 15%–30% lättare. Detta kan vara särskilt värdefullt för humanoida robotar där kontroll av systemets totala vikt är avgörande.
Ledlösning för humanoida robotars nedre extremiteter: Balans mellan hög belastning och lättviktskonstruktion
Leder i de nedre extremiteterna utsätts för betydligt högre belastnings- och stötkrav än många leder i de övre extremiteterna. Den viktigaste utmaningen är att balansera vridmomentskapacitet, strukturell hållfasthet, respons och vikt.
Fotled: 30–80 Nm
Fotleden spelar en avgörande roll för att upprätthålla balansen och kräver snabb respons i kombination med tillräcklig vridmomentskapacitet.
Serierna HONPINE HPJM-RE50-70 och HPJM-RE60-70 kan användas för fotledstillämpningar och ger 34–66 Nm toppvridmoment med vikter på cirka 0.6–0.8 kg.
Detta ger en balans mellan svarshastighet och belastningskapacitet för fotleder i humanoida robotar.
Knä: 80–200 Nm
Knäleden utsätts för betydande stötbelastningar under gång, hukning och andra dynamiska rörelser. Den kräver därför hög vridmomentskapacitet och tillförlitlig drift.
HONPINE HPJM-RE80-97-serien ger 121–217 Nm toppvridmoment, medan HPJM-RE80-110-serien ger upp till 217 Nm toppvridmoment, vilket gör dessa serier lämpliga för en rad tillämpningar med knäleder i humanoida robotar.
Den stora hålaxelkonstruktionen, med ett genomgående hål på 27 mm, underlättar intern kabeldragning och genomföring av pneumatiska eller hydrauliska ledningar.
Höft: 150–800 Nm
Höften är en av de största och mest belastade lederna i en humanoid robot. Den behöver bära robotens totala kroppsvikt samtidigt som den möjliggör rörelse i flera axlar.
HONPINE HPJM-RE100-120-serien ger 267–459 Nm toppvridmoment, medan HPJM-RE110-145-serien levererar upp till 491–800 Nm toppvridmoment och erbjuder alternativ med högt vridmoment för krävande tillämpningar med höftleder.
Produkten är specificerad för mer än 10,000 timmars livslängd samtidigt som noggrannheten bibehålls under angivna kontinuerliga vridmomentsförhållanden, vilket stöder långsiktig driftsäkerhet.
Varför integrerade harmoniska ledmoduler är viktiga för humanoida robotar
För humanoida robotars nedre extremiteter är en av de viktigaste tekniska utmaningarna att uppnå rätt balans mellan hög belastningskapacitet och lätt konstruktion.
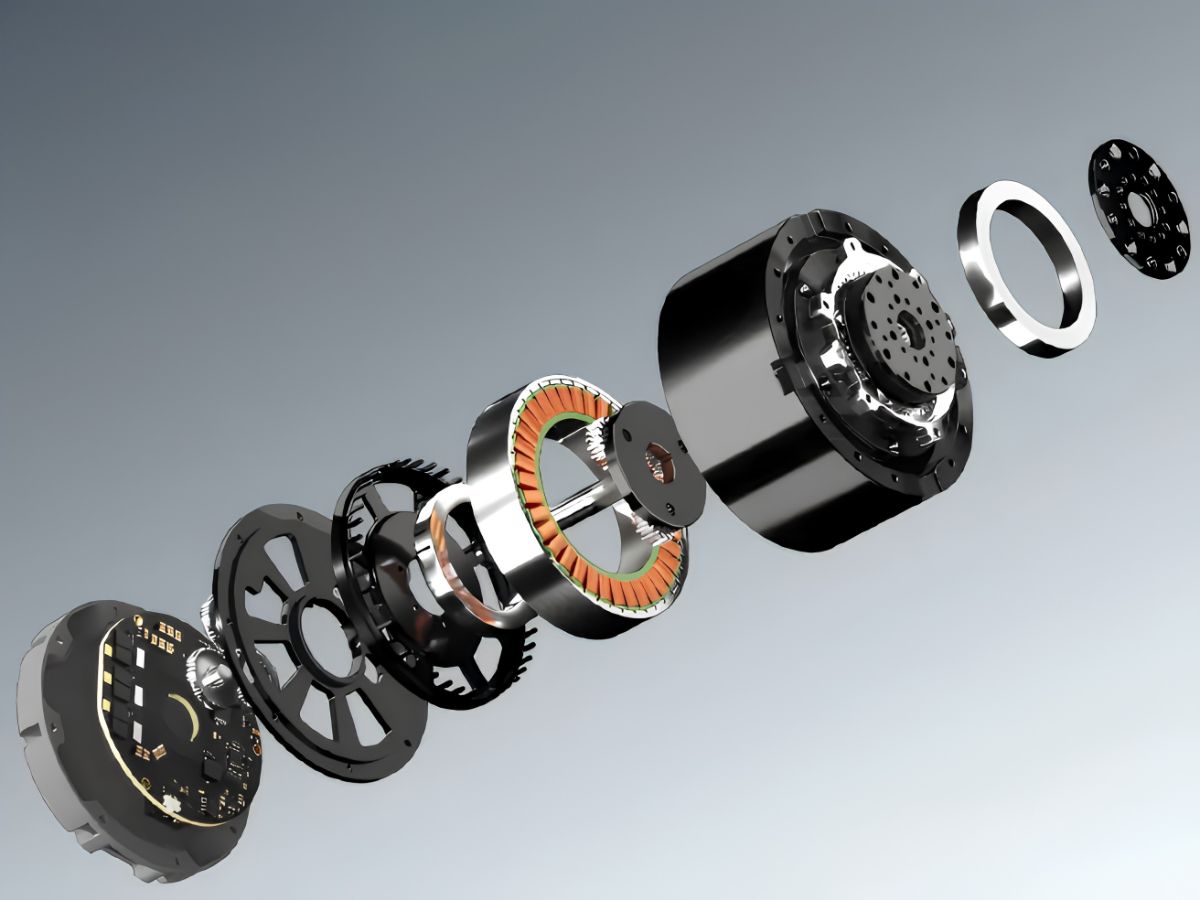
HONPINE HPJM-serien kombinerar en harmonisk reduktionsväxel med en ramlös vridmomentsmotor och ger hög vridmomentsdensitet i ett kompakt utförande. Ett korsrullager ger hög axiell och radiell belastningskapacitet samtidigt som det erbjuder starkt motstånd mot stötbelastningar.
Denna integrerade arkitektur kombinerar de huvudkomponenter som krävs för en robotled i en kompakt modul, vilket bidrar till att minska komplexiteten och den totala vikten hos ledenheten.
Robotledsmoduler och arbetsområdet för humanoida robotarmar
En robotarms mest grundläggande funktion är att nå utåt. Den verkliga utmaningen är dock om armen kan täcka ett tillräckligt stort arbetsområde, nå mål med lämplig position och samordnas effektivt med robotens visionssystem, överkropp och nedre extremiteter.
Den övre extremiteten fungerar som en distal konsolarm och skapar därför en belastning med lång hävarm. På en humanoid robot kan armens egen vikt generera betydande vältande moment på höften, midjan och de nedre extremiteterna.
En integrerad robotledsmodul kan bidra till att minska vikten och komplexiteten hos varje led samtidigt som det vridmoment, den styrning och den rörelseprestanda som krävs för tillämpningen bibehålls. Detta möjliggör mer kompakta och responsiva humanoida robotarmar samtidigt som samordnad rörelse för hela kroppen stöds.
Kontakta HONPINE för att få veta mer om våra robotledsmoduler och diskutera en lämplig ledlösning för din tillämpning med humanoida robotar.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Lösningar med robotledsmoduler för armar och ben på humanoida robotarHumanoida robotar kräver olika ledegenskaper för axel, armbåge, handled, höft, knä och fotled. Mindre leder prioriterar låg vikt och snabb respons, medan större leder kräver högre vridmomentsdensitet, lastkapacitet och tillförlitlighet. En lämplig robotledsmodul bör därför anpassas till varje leds specifika krav på vridmoment, vikt, rörelseomfång och styrning. I denna artikel använder HONPINE serien HPJM med harmoniska ledmoduler som exempel för att presentera en ledkonfigurationslösning för humanoida robotars övre och nedre extremiteter, som omfattar vridmomentskrav från små handleds- och fingerleder till högt belastade höftleder.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?En ihålig rotationsplattform används ofta inom precisionsautomation där roterande positionering, kompakt integrering och kabeldragning genom rotationsaxeln krävs. Att välja rätt plattform innebär dock mer än att jämföra nominellt vridmoment eller maximal hastighet. Belastning, excentricitet, vältningsmoment, tröghetsmoment, positioneringsnoggrannhet, genomgående hål, acceleration, driftscykel och installationsförhållanden påverkar alla rotationssystemets faktiska prestanda. Den här guiden förklarar de viktigaste parametrarna som ingenjörer bör beakta vid val av en ihålig rotationsplattform för CNC-indexering, waferhantering, visuell inspektion, laserbearbetning, dosering och andra precisionsroterande tillämpningar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Precisionsreducerare för industrirobotar: Från konventionell transmission till självkompenserande glappteknikHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera precisionsreducerare för industrirobotar och utmaningarna med att bibehålla transmissionsnoggrannheten under långvarig drift. Harmoniska, RV-, cykloidala och planetära transmissioner erbjuder olika kombinationer av precision, styvhet, vridmomentdensitet och kompakthet, vilket gör valet av reducerare starkt beroende av robotens konstruktion och ledkrav. Det initiala glappet är dock bara en del av problemet. När transmissionskomponenter slits kan förändringar i det mekaniska spelet gradvis påverka positioneringsprestandan. Den här artikeln undersöker de viktigaste precisionsöverföringsteknikerna som används i industrirobotar och introducerar HONPINE:s självkompenserande glappteknik, som är utformad för att hantera bibehållen precision under en transmissions hela driftslivslängd.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Lösningar med robotledsmoduler för armar och ben på humanoida robotarHumanoida robotar kräver olika ledegenskaper för axel, armbåge, handled, höft, knä och fotled. Mindre leder prioriterar låg vikt och snabb respons, medan större leder kräver högre vridmomentsdensitet, lastkapacitet och tillförlitlighet. En lämplig robotledsmodul bör därför anpassas till varje leds specifika krav på vridmoment, vikt, rörelseomfång och styrning. I denna artikel använder HONPINE serien HPJM med harmoniska ledmoduler som exempel för att presentera en ledkonfigurationslösning för humanoida robotars övre och nedre extremiteter, som omfattar vridmomentskrav från små handleds- och fingerleder till högt belastade höftleder.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?En ihålig rotationsplattform används ofta inom precisionsautomation där roterande positionering, kompakt integrering och kabeldragning genom rotationsaxeln krävs. Att välja rätt plattform innebär dock mer än att jämföra nominellt vridmoment eller maximal hastighet. Belastning, excentricitet, vältningsmoment, tröghetsmoment, positioneringsnoggrannhet, genomgående hål, acceleration, driftscykel och installationsförhållanden påverkar alla rotationssystemets faktiska prestanda. Den här guiden förklarar de viktigaste parametrarna som ingenjörer bör beakta vid val av en ihålig rotationsplattform för CNC-indexering, waferhantering, visuell inspektion, laserbearbetning, dosering och andra precisionsroterande tillämpningar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Precisionsreducerare för industrirobotar: Från konventionell transmission till självkompenserande glappteknikHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera precisionsreducerare för industrirobotar och utmaningarna med att bibehålla transmissionsnoggrannheten under långvarig drift. Harmoniska, RV-, cykloidala och planetära transmissioner erbjuder olika kombinationer av precision, styvhet, vridmomentdensitet och kompakthet, vilket gör valet av reducerare starkt beroende av robotens konstruktion och ledkrav. Det initiala glappet är dock bara en del av problemet. När transmissionskomponenter slits kan förändringar i det mekaniska spelet gradvis påverka positioneringsprestandan. Den här artikeln undersöker de viktigaste precisionsöverföringsteknikerna som används i industrirobotar och introducerar HONPINE:s självkompenserande glappteknik, som är utformad för att hantera bibehållen precision under en transmissions hela driftslivslängd.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.