Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?
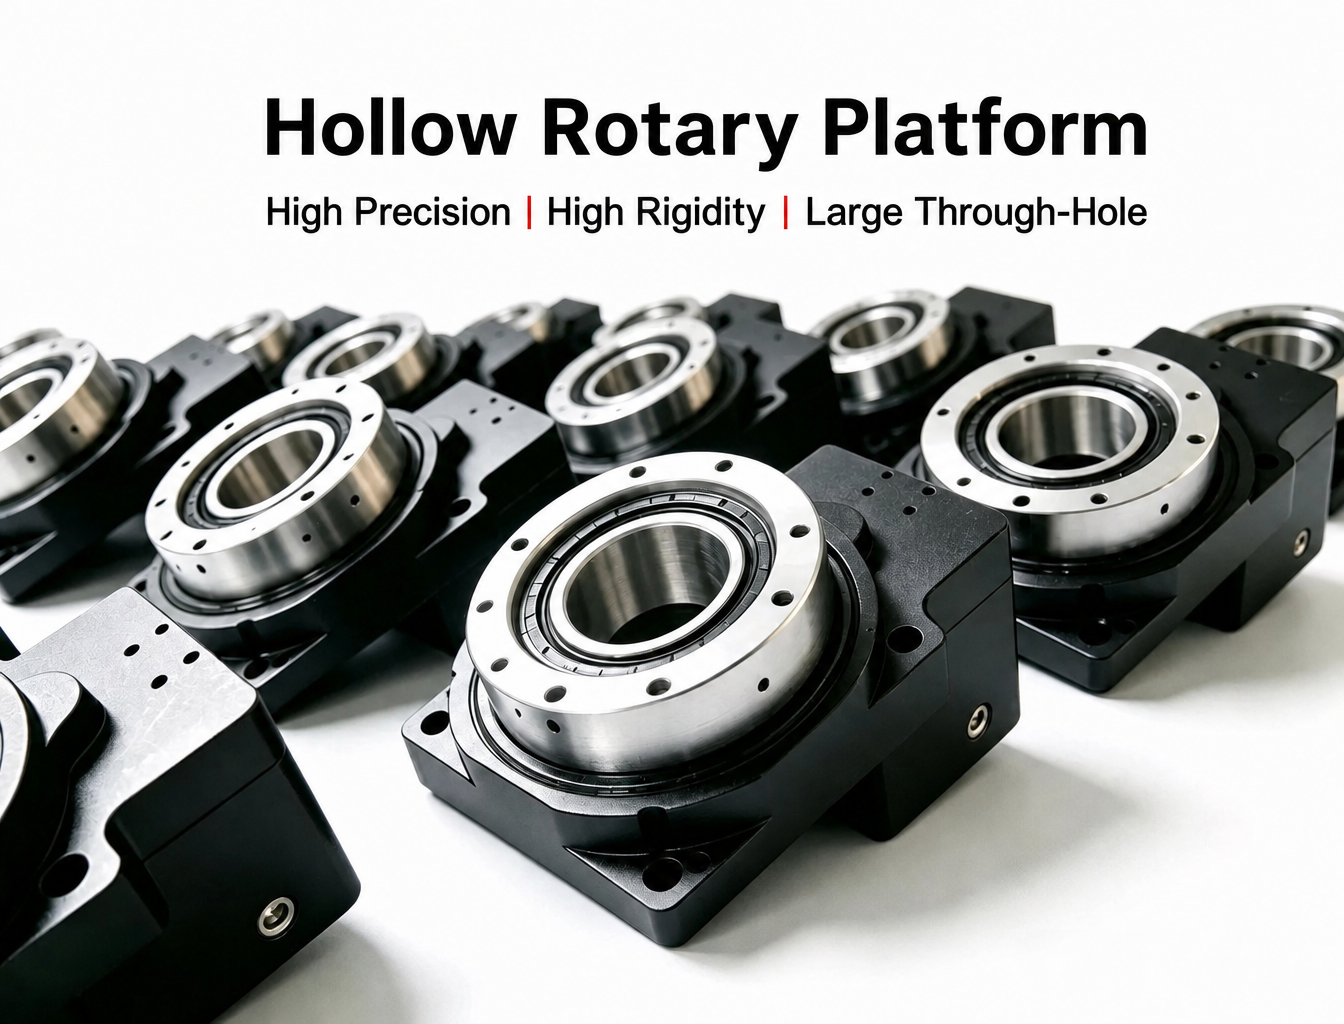
Enihålig rotationsplattformär en precisionsrotationskomponent som ofta används för automatiserad positionering, indexering, inspektion, laserbearbetning, dosering och andra rörelsestyrningsapplikationer. Jämfört med konventionella rotationsmekanismer möjliggör dess ihåliga centrum att kablar, luftledningar, optiska fibrer och andra ledningar passerar direkt genom rotationsaxeln, vilket gör det enklare att uppnå en kompakt och integrerad maskinkonstruktion.
Beroende på transmissionsstruktur och applikationskrav kan en ihålig rotationsmekanism även kallas ett ihåligt rundbordeller enihålig rotationsaktuator. Även om dessa produkter kan se liknande ut på utsidan kan deras lastkapacitet, positioneringsnoggrannhet, genomgående hål, hastighet, styvhet och motorkonfiguration skilja sig avsevärt.
Därför bör valet av en ihålig rotationsplattform inte baseras på en enda parameter, såsom nominellt vridmoment eller maximal hastighet. Ett korrekt val måste ta hänsyn till den faktiska lasten, excentriciteten, tröghetsmomentet, precisionskraven, det genomgående hålet, accelerationen, driftcykeln, monteringsriktningen och driftsmiljön.
Vad bör du tänka på när du väljer en ihålig rotationsplattform?
I praktiska tillämpningar är en användbar urvalsordning:
Last och vältande moment → Lasttröghet → Positionerings- och rotationsnoggrannhet → Genomgående hål → Hastighet och acceleration → Motoranpassning → Installation och miljö → Säkerhetsmarginal
Denna ordning hjälper till att förebygga ett vanligt problem: att välja en rotationsplattform utifrån nominella specifikationer och samtidigt förbise maskinens faktiska driftsförhållanden.
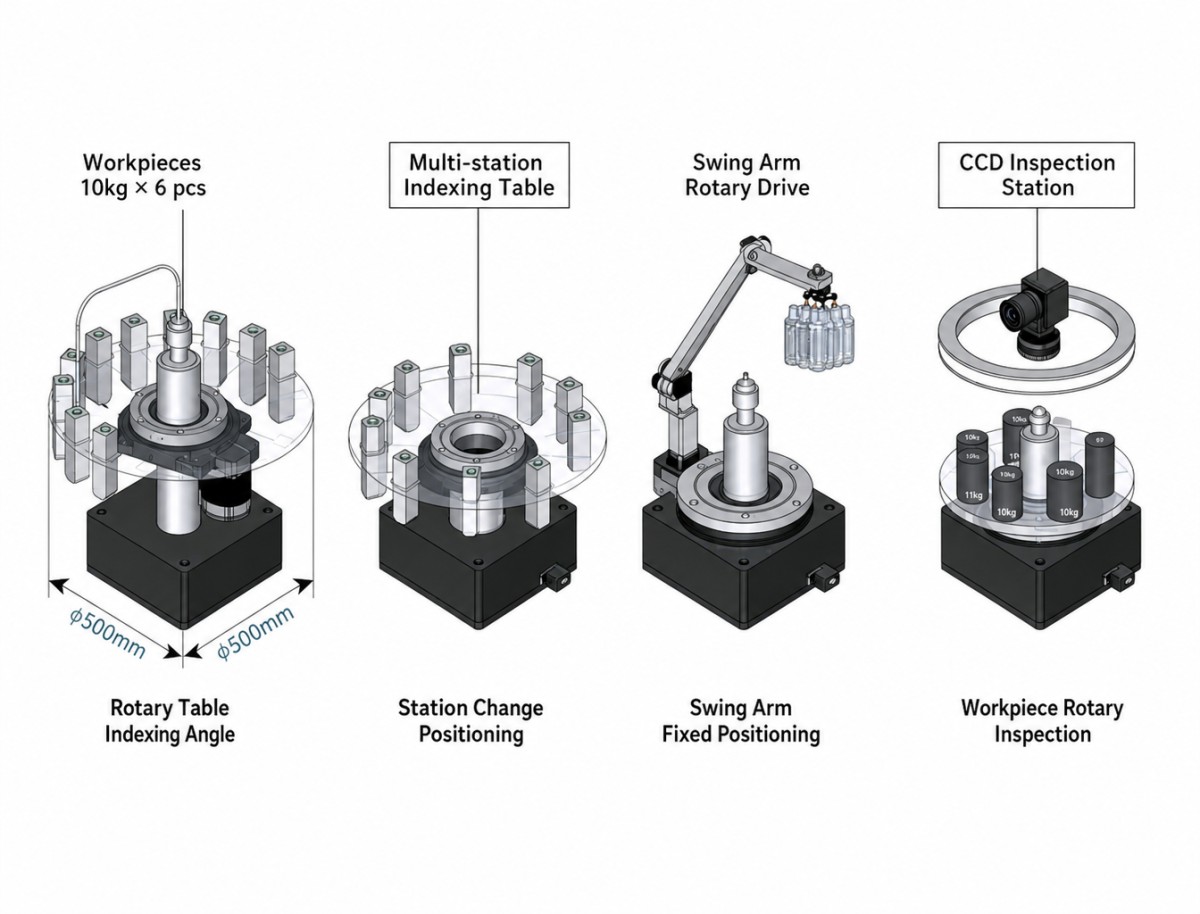
1. Börja med de faktiska driftsförhållandena
Innan du jämför olika modeller av ihåliga rundbord ska du först fastställa hur rotationsmekanismen faktiskt kommer att fungera.
De grundläggande parametrarna bör omfatta:
Total vikt för nyttolast, fixtur och arbetsstycke
Avstånd mellan tyngdpunkten och rotationsaxeln
Krävt utgående vridmoment
Axiella och radiella laster
Maximal rotationshastighet
Acceleration och retardation
Antal start-stopp-cykler
Krävd positioneringsnoggrannhet
Krävd repeterbarhet
Krävd diameter på genomgående hål
Monteringsriktning
Driftsmiljö
Ett rundbord som bär ett arbetsstycke på 10 kg med tyngdpunkten nära rotationsaxeln kan till exempel ha helt andra mekaniska krav än ett arbetsstycke på 10 kg som är monterat 100 mm från axeln.
Vikten är densamma, men det vältande momentet är annorlunda.
2. Kontrollera nominellt vridmoment och toppvridmoment
Vridmoment är en av de första parametrarna som ingenjörer normalt kontrollerar vid val av en ihålig rotationsplattform, men nominellt vridmoment och toppvridmoment bör förstås separat.
Nominellt vridmoment avser i allmänhet det vridmoment som rotationsmekanismen kontinuerligt kan hantera under angivna driftsförhållanden.
Toppvridmoment är mer relevant för kortvarig acceleration, retardation, uppstart eller stötbelastningar.
Vid kontinuerliga motståndslaster bör det erforderliga vridmomentet ligga inom området för nominellt vridmoment. Vid acceleration eller plötsliga rörelseförändringar kan det momentana vridmomentet närma sig toppvridmomentkapaciteten.
Vridmomentet ensamt är dock inte tillräckligt.
Den mekaniska lasten kan även generera axiell kraft, radiell kraft och vältande moment. Därför bör lastkapaciteten hos den kompletta ihåliga rotationsaktuatorn kontrolleras i stället för att välja en modell enbart utifrån dess nominella utgående vridmoment.
3. Var uppmärksam på excentrisk last och vältande moment
Excentrisk belastning är en av de faktorer som oftast förbises vid val av rotationsplattform.
När arbetsstyckets eller fixturens tyngdpunkt är förskjuten från rotationsaxeln genereras ett vältande moment.
Den grundläggande beräkningen är:
M = F × L
Där:
M = vältande moment
F = lastkraft
L = avstånd från lastens centrum till rotationsaxeln
Om en last på 10 kg till exempel är placerad 100 mm från rotationsaxeln:
F ≈ 10 × 9.81 = 98.1 N
M ≈ 98.1 × 0.1 = 9.81 N·m
Detta är anledningen till att två tillämpningar med samma nyttolastvikt kan kräva helt olika rotationsplattformar.
För tillämpningar med stora excentriska laster, snabb acceleration eller externa stötar bör ingenjörer också lämna en lämplig mekanisk säkerhetsmarginal i stället för att välja en plattform nära dess teoretiska gräns.
4. Beräkna lasttrögheten, inte bara lastvikten
Lastvikten bestämmer den grundläggande mekaniska belastningen, men rotationströgheten avgör hur svårt det är att accelerera och retardera lasten.
För en förenklad skivformad last:
J = 1/2 × m × r²
Där:
J = tröghetsmoment
m = massa
r = rotationsradie
Den faktiska tröghetsberäkningen bör beakta arbetsstyckets, fixturens, rotationsplattformens och andra roterande komponenters geometri.
För en rotationsmekanism med utväxling kan lasttrögheten även omräknas till motorsidan enligt utväxlingsförhållandet. I förenklad form:
J_motor-side = J_load / i²
Där i är utväxlingsförhållandet.
Den resulterande lasttrögheten på motorsidan bör sedan jämföras med motorrotorns tröghetsmoment.
Varför är tröghetsanpassning viktig?
Om lasttrögheten är alltför hög i förhållande till motortrögheten kan systemet uppleva:
Längre accelerations- och retardationstid
Ökad positioneringsavvikelse
Vibrationer vid uppstart eller stopp
Servoföljningsfel
Motoröverbelastning
Svårigheter att uppnå den erforderliga cykeltiden
Ett tröghetsförhållande som lasttröghet / motorrotortröghet < 5 kan användas som en teknisk referens i vissa servoapplikationer, men det bör inte behandlas som en universell standard.
Det acceptabla tröghetsförhållandet beror på motor, drivsystem, styralgoritm, reduktionsmekanism, accelerationsprofil och faktisk driftcykel.
För en ihålig rotationsaktuator som används i ett höghastighetsservosystem med frekventa accelerationer förtjänar tröghetsanpassningen i allmänhet mer uppmärksamhet än i en indexeringsapplikation med låg hastighet.
5. Förstå skillnaden mellan repeterbar positionering och rotationsnoggrannhet
Precision är en annan viktig urvalsfaktor, men flera olika parametrar förväxlas ofta.
Repeterbar positioneringsnoggrannhet
Repeterbar positioneringsnoggrannhet beskriver hur konsekvent rotationsplattformen kan återgå till samma position.
Detta är särskilt viktigt för:
Visionsinspektion
Automatiserad montering
Dosering
Laserbearbetning
Indexerande tillämpningar
Precisionspositionering
Glapp
Glapp avser det mekaniska spel eller den förlorade rörelse som kan uppstå när rotationsriktningen ändras.
Lågt glapp är särskilt viktigt för tillämpningar med frekvent dubbelriktad positionering.
För tillämpningar där plattformen huvudsakligen roterar i en riktning kan glapp ha en annan inverkan på systemprestandan.
Radiellt och axiellt kast
För precisionsfixturer, inspektionssystem och optiska tillämpningar kan axelkast och radiellt kast vara lika viktiga som repeterbar positionering.
Därför bör du vid jämförelse av olika ihåliga rundbord inte bara titta på en noggrannhetsspecifikation. Tillämpningens kompletta krav på mekanisk noggrannhet bör beaktas.
6. Välj det genomgående hålet enligt de faktiska ledningsdragningskraven
Den ihåliga strukturen är en av de främsta fördelarna med en ihålig rotationsplattform.
Centrumhålet kan ge en dragväg för:
Motorkablar
Encoderkablar
Pneumatiska slangar
Vakuumledningar
Optiska fibrer
Sensorkablage
Kylledningar
Att välja största möjliga genomgående hål är dock inte alltid den bästa lösningen.
Ett större hål kan öka rotationsmekanismens yttre dimensioner, konstruktionsstorlek, vikt och kostnad.
När håldiametern väljs bör du inte bara beakta det nuvarande kabelknippet utan även:
Kontaktdimensioner
Kabelns böjradie
Storlek på pneumatiska kopplingar
Framtida kabeldragningskrav
Underhållsutrymme
Monteringsfrigång
Målet är att ge tillräckligt invändigt utrymme för ledningsdragning utan att onödigt öka storleken på hela rotationsenheten.
7. Kontrollera hastighet, acceleration och retardation
Maximal hastighet är en annan viktig parameter, men den bör alltid utvärderas tillsammans med acceleration och driftcykel.
En rotationsplattform kan tekniskt sett kunna nå en viss maximal hastighet, men det betyder inte nödvändigtvis att den bör köras kontinuerligt vid den hastigheten under tung last.
För indexeringsapplikationer kan huvudparametrarna vara:
Rotationsvinkel
Indexeringstid
Accelerationstid
Retardationstid
Uppehållstid
Antal cykler per minut
Vid kontinuerlig rotation bör även termisk prestanda och momentreducering beaktas.
När accelerationen och retardationen är alltför aggressiva kan systemet uppleva vibrationer, mekaniska stötar, onormalt ljud eller försämrad positioneringsstabilitet.
Att öka accelerations- och retardationstiden kan ibland förbättra den övergripande rörelseprestandan utan att ändra själva rotationsplattformen.
8. Skilj mellan intermittent och kontinuerlig drift
Många ihåliga rotationsplattformar är särskilt lämpliga för intermittent indexering och positionering.
Typiska tillämpningar omfattar:
CNC-indexering
Monteringsstationer
Visionsinspektion
Lasermärkning
Dosering
Flerstationsautomation
Dessa tillämpningar kräver ofta snabb positionering följd av en stillastående period.
Kontinuerlig rotation är annorlunda.
Om plattformen behöver rotera kontinuerligt under långa perioder bör ingenjörer utvärdera:
Kontinuerligt vridmoment
Lagerhastighet
Motoruppvärmning
Växellådans verkningsgrad
Smörjning
Värmeavledning
Driftcykel
Samma rotationsplattform kan ha olika tillåten prestanda beroende på om den används intermittent eller kontinuerligt.
9. Anpassa den ihåliga rotationsplattformen till motorn
För en motordriven rotationsmekanism bör motor och transmission betraktas som ett rörelsesystem.
De grundläggande anpassningsparametrarna omfattar:
Krävt motorvridmoment
Krävd motorhastighet
Motorrotorns tröghetsmoment
Utväxlingsförhållande
Utgående vridmoment
Accelerationskrav
Motorfläns
Axel- eller kopplingsgränssnitt
Encoderkonfiguration
Monteringsriktning
Det erforderliga motorvridmomentet bör beräknas utifrån den faktiska lasten och utväxlingsförhållandet i stället för att enbart välja motor baserat på plattformens utgående vridmoment.
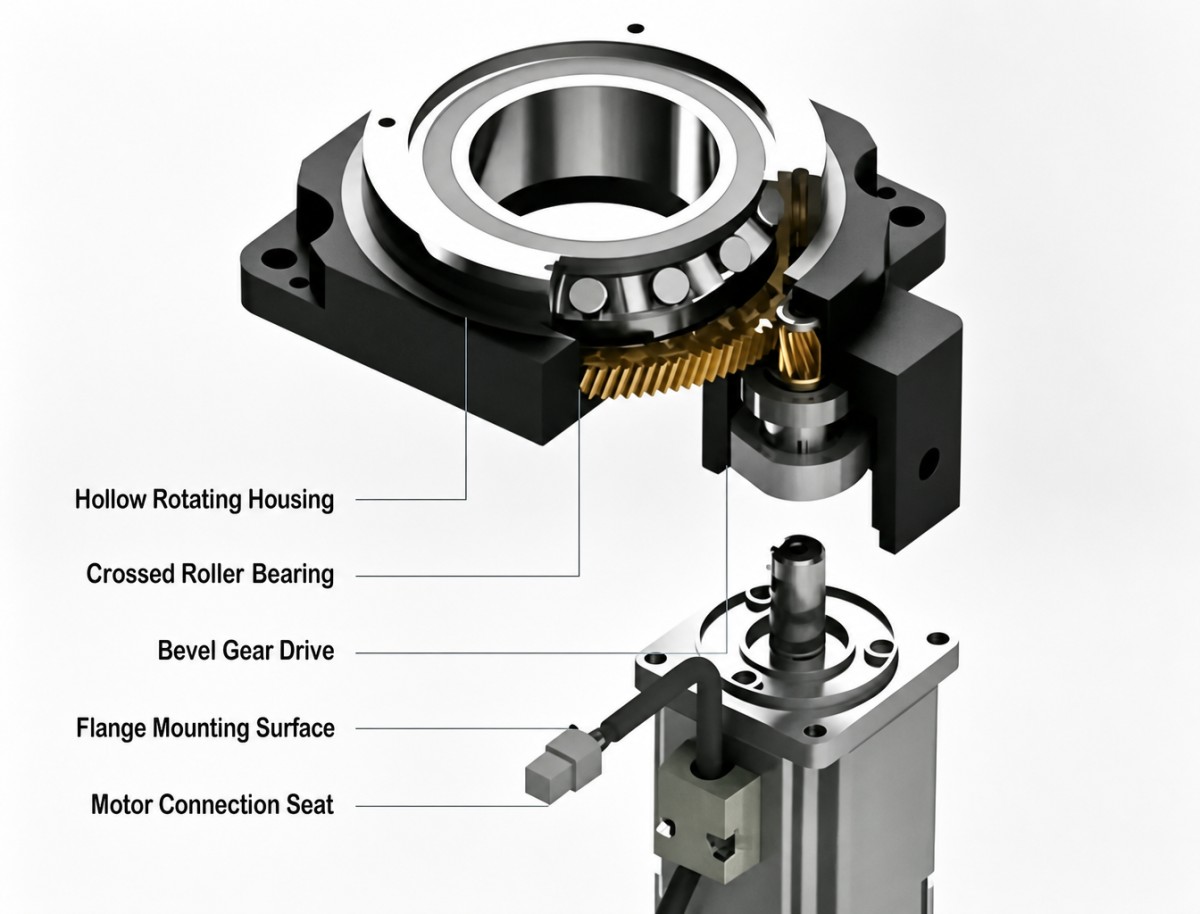
För tillämpningar som kräver kompakt integration kan en ihålig rotationsaktuator med integrerad motor, encoder och transmission minska antalet externa mekaniska komponenter och förenkla systemintegrationen.
10. Beakta monteringsriktningen
Monteringsriktningen kan påverka den faktiska belastningen på rotationsmekanismen.
Horisontell montering är vanlig för rundbord, men vertikal montering kan medföra ytterligare axiell belastning eller ändra riktningen på gravitationslasten.
Innan du väljer en modell ska du bekräfta:
Horisontell eller vertikal montering
Gravitationslastens riktning
Axiell last
Radiell last
Externt vältande moment
Fixturens monteringsstruktur
Utgående flänsstyvhet
För vertikala tillämpningar måste den mekaniska strukturen kunna stödja lasten säkert även när drivsystemet är avstängt.
11. Beakta driftsmiljön
Driftsmiljön kan direkt påverka en rotationsplattforms livslängd och tillförlitlighet.
För tillämpningar som omfattar damm, spån, kylvätska eller andra föroreningar ska den erforderliga skyddsklassen och tätningsstrukturen kontrolleras.
Typiska miljöfaktorer omfattar:
Damm och partiklar
Skärvätska
Luftfuktighet
Temperatur
Korrosiva ämnen
Vibrationer
Frekvent start-stopp-drift
För fuktiga eller korrosiva miljöer kan även ytbehandling och korrosionsskydd behöva beaktas.
Om tillämpningen omfattar frekventa start-stopp-cykler, särskilt fler än 20 cykler per minut, bör lagerlivslängd och termiska förhållanden utvärderas i stället för att endast förlita sig på den nominella livslängden.
12. Kontrollera lagerstyvhet och livslängd
Transmissionssystemet är inte den enda faktorn som avgör prestandan hos ett ihåligt rundbord.
Lagerstrukturen påverkar också:
Radiell styvhet
Axiell styvhet
Lutningsstyvhet
Kast
Lastkapacitet
Livslängd
För tillämpningar med stora excentriska laster eller höga precisionskrav blir lagerstyvheten särskilt viktig.
En plattform med tillräckligt vridmoment men otillräcklig mekanisk styvhet kan ändå uppvisa nedböjning eller positioneringsfel under last.
Därför bör den kompletta mekaniska strukturen utvärderas i stället för att enbart jämföra utväxlingsförhållande eller motorvridmoment.
13. Lämna en lämplig säkerhetsmarginal
Det är i allmänhet inte tillrådligt att välja en rotationsplattform exakt vid den beräknade lastgränsen.
Den erforderliga säkerhetsmarginalen beror på den faktiska tillämpningen.
För relativt stabila intermittenta laster kan en teknisk marginal på cirka 1.2–1.5× användas som en preliminär referens.
För tillämpningar med stötbelastningar, stor excentricitet eller frekvent acceleration och retardation kan en större marginal, såsom 1.5–2×, vara lämplig.
Dessa värden bör behandlas som tekniska referenser snarare än universella standarder. Det slutliga valet bör verifieras mot tillverkarens specifikationer för last, vridmoment, lager, hastighet och driftcykel.
14. Checklista för val av ihålig rotationsplattform
Innan du väljer en modell är det användbart att förbereda följande information:
När dessa parametrar finns tillgängliga blir det mycket enklare att jämföra olika konfigurationer av ihåliga rotationsplattformar och ihåliga rotationsaktuatorer.
15. Olika tillämpningar kräver olika urvalsprioriteringar
Det finns ingen enskild specifikation som avgör om en rotationsplattform är lämplig för varje tillämpning.
För högprecisionstillämpningar kan en ihålig rotationsaktuator ge en mer integrerad lösning när motor, transmission, encoder och utgående mekanism behöver samverka som ett komplett rörelsesystem.
16. Vanliga misstag vid val av en ihålig rotationsplattform
Att endast titta på nominellt vridmoment
En plattform kan ha tillräckligt nominellt vridmoment men ändå vara olämplig på grund av för hög excentrisk last, tröghet eller axiell/radiell belastning.
Att välja enbart utifrån nyttolastvikt
Två laster med samma massa kan generera mycket olika vältande moment beroende på deras avstånd från rotationsaxeln.
Att behandla tröghetsförhållandet som ett fast tal
Ett tröghetsförhållande på 5 används ibland som en teknisk referens, men lämpligt värde beror på motorn, servodriften, accelerationen och styrsystemet.
Att endast titta på positioneringsnoggrannhet
Repeterbar positioneringsnoggrannhet, glapp, kast, styvhet och vibrationer är olika prestandaindikatorer.
Att välja det största genomgående hålet
Ett större hål ger mer utrymme för ledningsdragning, men kan också öka storleken och kostnaden för den kompletta rotationsmekanismen.
Att ignorera driftcykeln
En rotationsplattform som används för tillfällig indexering har andra termiska krav och lagerkrav än en som körs kontinuerligt vid hög hastighet.
Att ignorera monteringsriktningen
Vertikal montering kan medföra andra axiella laster och gravitationslaster jämfört med horisontell montering.
Hur väljer man rätt ihålig rotationsplattform?
Valet av en ihålig rotationsplattform bör utgå från de faktiska mekaniska förhållandena snarare än en enda katalogparameter.
Fastställ först den totala lasten och excentriciteten, och beräkna sedan det vältande momentet och rotationströgheten. Utvärdera därefter positioneringsnoggrannhet, repeterbarhet, glapp, kast, genomgående hål, hastighet, acceleration och driftcykel.
För system som kräver en mer integrerad rörelselösning kan en ihålig rotationsaktuator kombinera transmissionsmekanismen, motorn, encodern och utgående struktur i en kompakt rotationsenhet. Detta kan förenkla den mekaniska integrationen och samtidigt ge en renare lösning för automatiserad rotationsrörelse.
För tillämpningar som CNC-indexering, waferhantering, visionsinspektion, laserbearbetning, dosering, panelhantering och precisionspositionering bör den lämpliga lösningen slutligen väljas enligt maskinens kompletta krav på last, precision, hastighet, struktur och miljö.
En praktisk urvalsordning är därför:
Vältande moment → Lastvridmoment → Lasttröghet → Precision → Genomgående hål → Hastighet och acceleration → Motoranpassning → Installation och miljö → Säkerhetsmarginal
Detta tillvägagångssätt ger en mer tillförlitlig grund för att välja lämplig ihålig rotationsplattform, ihåligt rundbord eller ihålig rotationsaktuator för tillämpningen.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?En ihålig rotationsplattform används ofta inom precisionsautomation där roterande positionering, kompakt integrering och kabeldragning genom rotationsaxeln krävs. Att välja rätt plattform innebär dock mer än att jämföra nominellt vridmoment eller maximal hastighet. Belastning, excentricitet, vältningsmoment, tröghetsmoment, positioneringsnoggrannhet, genomgående hål, acceleration, driftscykel och installationsförhållanden påverkar alla rotationssystemets faktiska prestanda. Den här guiden förklarar de viktigaste parametrarna som ingenjörer bör beakta vid val av en ihålig rotationsplattform för CNC-indexering, waferhantering, visuell inspektion, laserbearbetning, dosering och andra precisionsroterande tillämpningar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.




Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?En ihålig rotationsplattform används ofta inom precisionsautomation där roterande positionering, kompakt integrering och kabeldragning genom rotationsaxeln krävs. Att välja rätt plattform innebär dock mer än att jämföra nominellt vridmoment eller maximal hastighet. Belastning, excentricitet, vältningsmoment, tröghetsmoment, positioneringsnoggrannhet, genomgående hål, acceleration, driftscykel och installationsförhållanden påverkar alla rotationssystemets faktiska prestanda. Den här guiden förklarar de viktigaste parametrarna som ingenjörer bör beakta vid val av en ihålig rotationsplattform för CNC-indexering, waferhantering, visuell inspektion, laserbearbetning, dosering och andra precisionsroterande tillämpningar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.
 Varför är en planetväxel en idealisk partner för servomotorer i CNC-, AGV-, solenergi- och litiumbatteriutrustning?En servomotor kan leverera hög hastighet, exakt styrning och snabb dynamisk respons, men transmissionssystemet mellan motorn och maskinen avgör också hur effektivt dessa egenskaper överförs till lasten. En planetväxel kombineras ofta med servomotorer eftersom dess koaxiala konstruktion, höga verkningsgrad, låga glapp, höga vridstyvhet och flexibla utväxlingsförhållanden gör den lämplig för ett brett spektrum av rörelsesystem. Från CNC-maskinverktyg och industriell automation till AGV:er, fotovoltaisk utrustning och produktionslinjer för litiumbatterier kan planetväxlar erbjuda en praktisk balans mellan precision, prestanda och kostnad. Den här artikeln förklarar varför planetväxlar fungerar väl med servomotorer och hur ingenjörer kan välja rätt transmission för olika tillämpningar.