Precisionsreducerare för industrirobotar: Från konventionell transmission till självkompenserande glappteknik
Hej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag tala om precisionsväxlar för industrirobotar.
Vad är en precisionsväxel?
Enligt vanligt använda branschklassificeringar kännetecknas precisionsväxlar i allmänhet av lågt transmissionsfel och lågt glapp, med precisionskrav som vanligtvis når bågminutnivå eller bättre.
Glapp är en av de viktigaste faktorerna som påverkar positioneringsprestandan. Spel mellan kugghjul i ingrepp kan skapa dödgång mellan ingående och utgående axlar, vilket direkt påverkar positioneringsnoggrannhet, repeterbarhet och rörelsestyrningsprestanda.
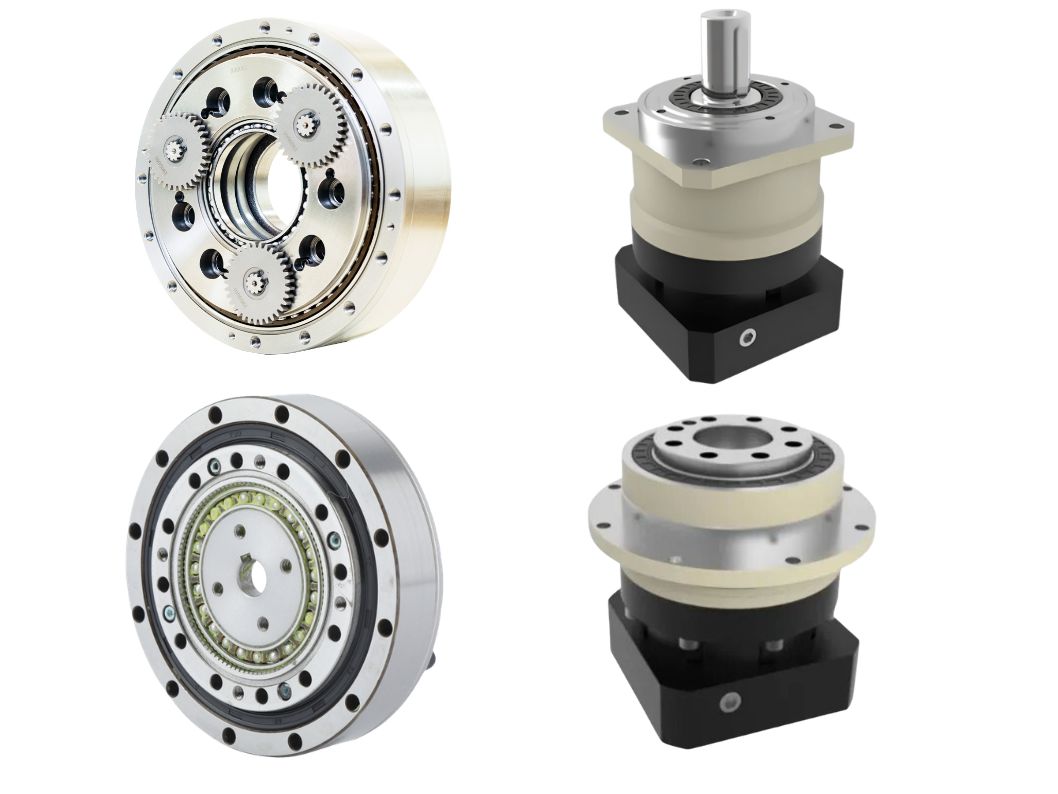
Baserat på den primära transmissionsmekanismen kan precisionsväxlar generellt delas in i fyra huvudkategorier.
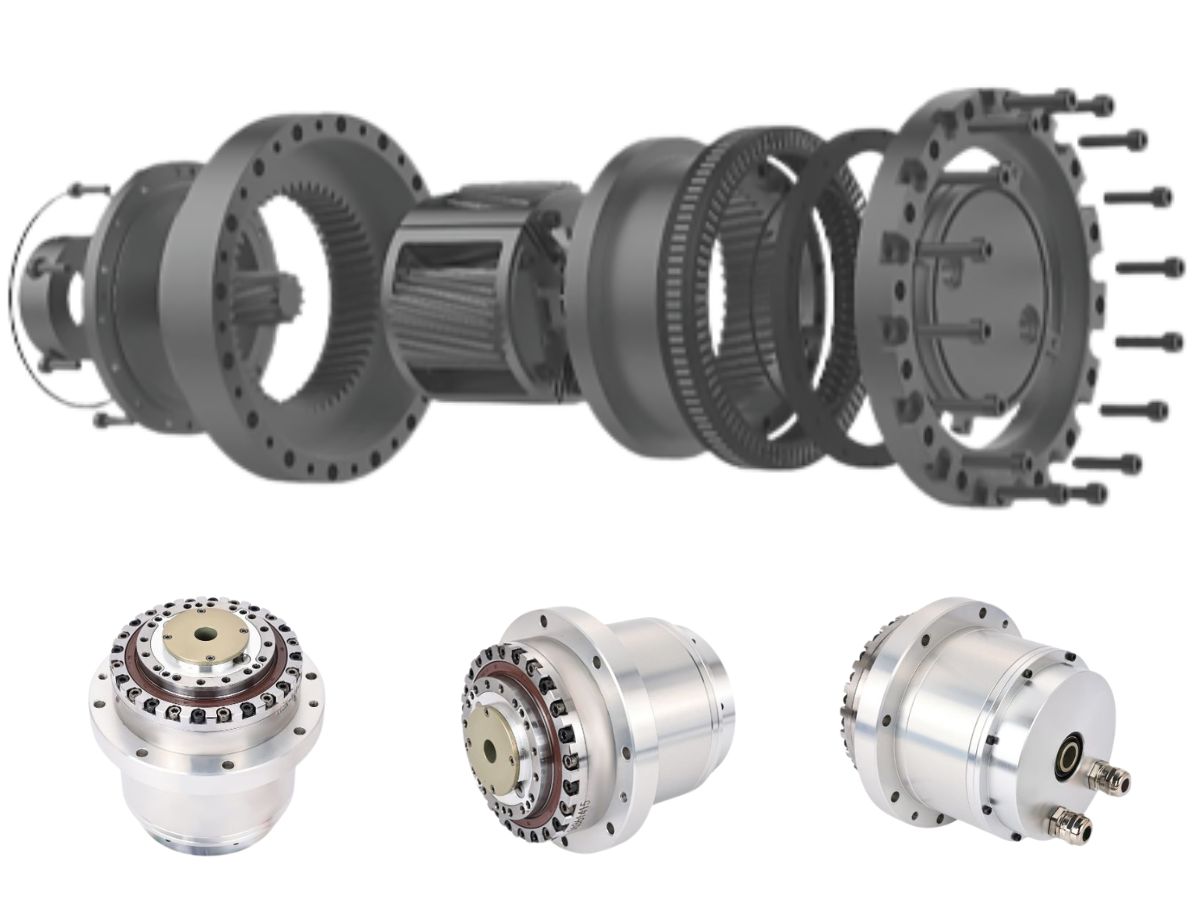
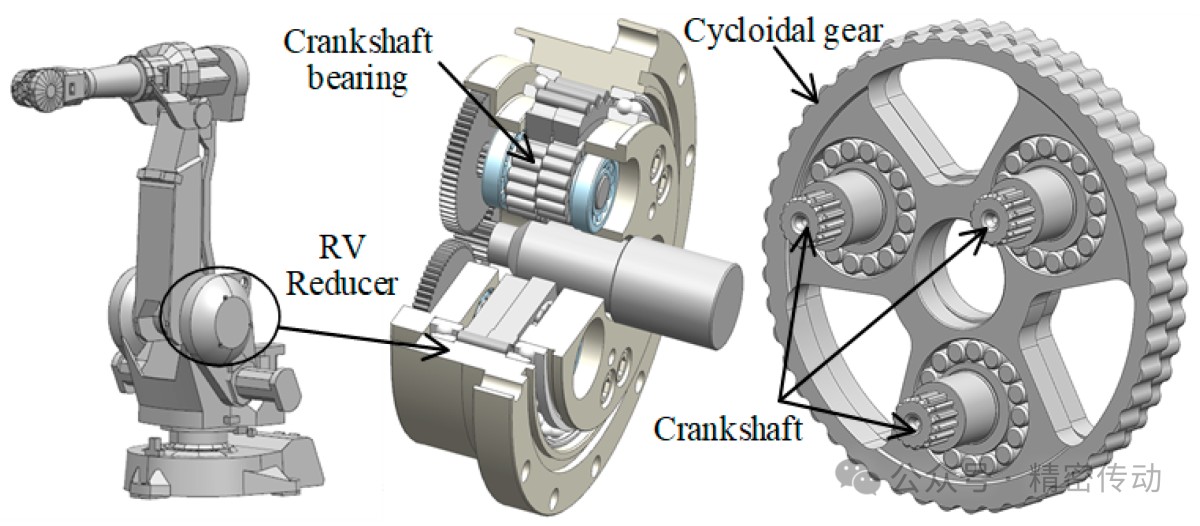
Precisionscykloidväxlar
RV-växlar och cykloidala stifthjulsväxlar är representativa exempel. De erbjuder hög lastkapacitet och god tålighet mot stötbelastningar, men deras konstruktioner är relativt komplexa och tillverkningskostnaderna kan vara höga.
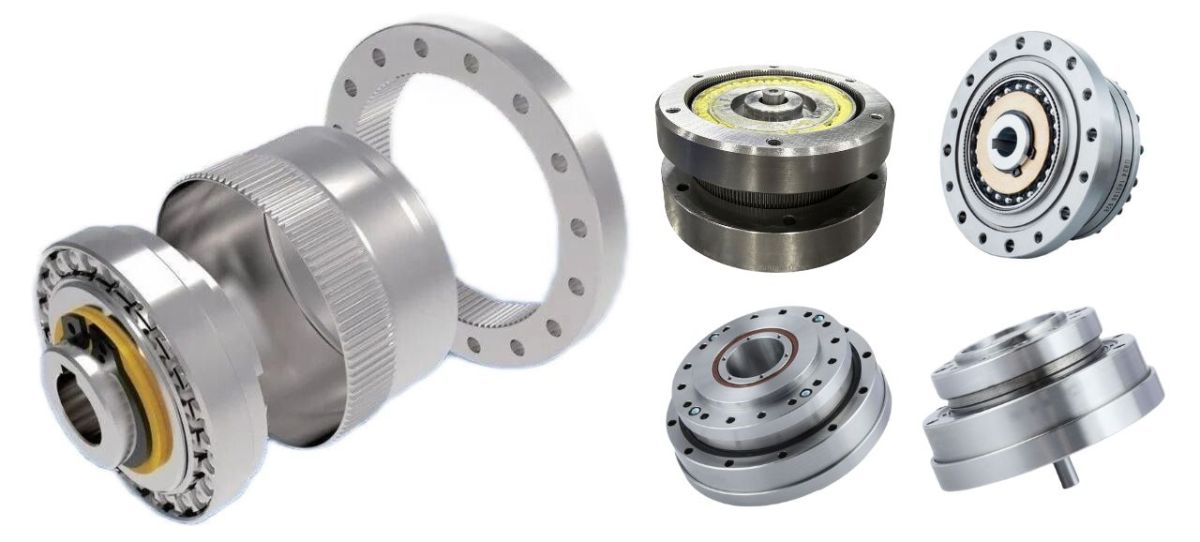
Harmoniska växlar
Harmonisk transmission bygger på den elastiska deformationen hos flexsplinen för att överföra rörelse och vridmoment. Denna konstruktion ger höga utväxlingsförhållanden, kompakta dimensioner och hög transmissionsprecision, men dess vridstyvhet och lastkapacitet kan vara lägre än hos vissa styva transmissionskonstruktioner, vilket gör applikationsvalet särskilt viktigt vid tunga belastningar.
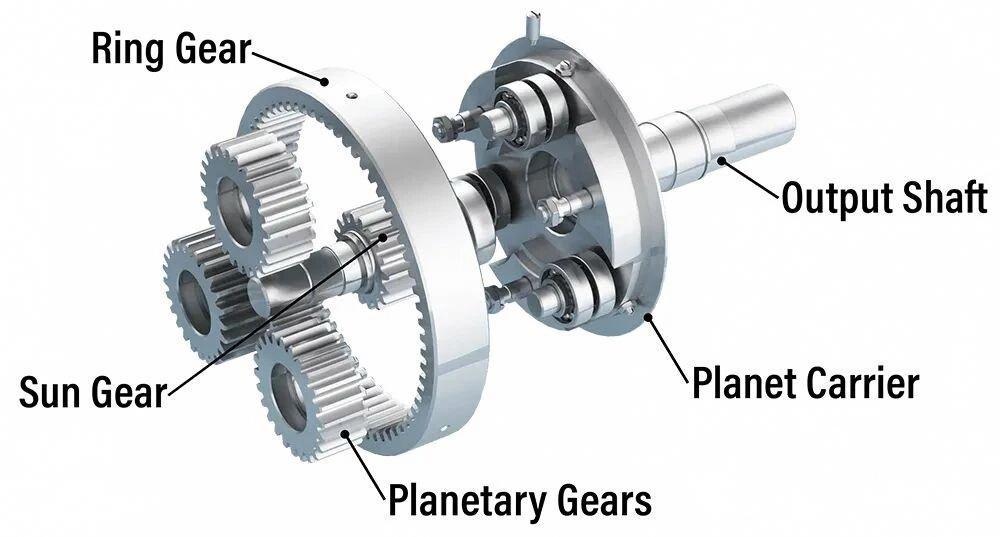
Precisionsplanetväxlar
Planettransmission erbjuder hög verkningsgrad, hög vridmomentdensitet och en relativt styv transmissionsstruktur. Konventionella planetkonstruktioner har dock generellt begränsningar avseende enstegsutväxling och glapp jämfört med specialiserad precisionstransmissionsteknik.
Varför ställer industrirobotar högre krav på precisionsväxlar?
Tillämpningar för industrirobotar har utvecklats till högspecialiserade segment. Olika nyttolastnivåer, processer, rörelseprofiler och ledkonfigurationer ställer olika krav på transmissionsprecision, vridmomentkapacitet, styvhet och livslängd.
Den lämpliga precisionsväxeln kan därför variera inte bara mellan olika typer av industrirobotar, utan även mellan olika leder i samma robot.
Sexaxliga robotar med nyttolast under 10 kg
För lätta sexaxliga robotar prioriteras ofta kompakta dimensioner och precision.
Alla sex leder kan använda harmoniska växlar, särskilt när roboten kräver en kompakt transmission med hög utväxling och exakt rörelsestyrning.
Den harmoniska transmissionens kompakta storlek, låga vikt, höga utväxling och precision gör den lämplig för lätta robotar som arbetar inom begränsade mekaniska utrymmen.
Sexaxliga robotar med 10–50 kg nyttolast
Sexaxliga robotar med medelhög nyttolast används ofta för tillämpningar såsom hantering av fordonskomponenter, metallbearbetning och andra industriella operationer som kräver en balans mellan nyttolastkapacitet, rörelsenoggrannhet och stabilitet.
Dessa robotar kan kombinera harmoniska växlar och RV-växlar enligt kraven för olika leder.
Exempelvis kan harmonisk transmission användas i handleds- och ändverktygsleder där kompakta dimensioner, höga utväxlingsförhållanden och exakta rörelser är viktiga, medan RV-transmission kan användas i leder med högre belastning som kräver större styvhet och lastkapacitet.
Sexaxliga robotar med nyttolast över 50 kg
Sexaxliga robotar för tunga nyttolaster kräver hög lastkapacitet och stabil precision under krävande driftsförhållanden.
RV-växlar används i stor utsträckning i robotleder med hög belastning eftersom deras transmissionskonstruktion ger hög styvhet och kan motstå betydande radiella och axiella belastningar.
Dessa egenskaper är särskilt viktiga när robotar för tunga nyttolaster används för materialhantering, svetsning, bearbetning och andra operationer som omfattar stora arbetsstycken.
SCARA-robotar med nyttolast under 20 kg
SCARA-robotar ställer särskilt höga krav på positioneringsnoggrannhet och repeterbarhet.
Rotationslederna kräver därför transmissionssystem med god noggrannhet och dynamisk respons. Harmonisk transmission kan användas i rotationsleder, medan den vertikala Z-axelmekanismen kan använda planettransmission, remdrift eller någon annan lämplig konstruktion för linjär rörelse.
Parallell- och Deltarobotar
Parallell- och Deltarobotar kännetecknas av hög hastighet och hög strukturell styvhet, medan deras krav på ledtransmission påverkas starkt av robotens konstruktion och rörelseprofil.
Många parallellrobotar använder planetväxellådor med relativt låg utväxling i baslederna för att stödja snabba rörelser och bibehålla låg reflekterad tröghet.
Beroende på konstruktionen kan även cykloidal eller harmonisk transmission användas i basleder.
För ytterligare axlar eller mekanismer vid armänden används planetväxellådor vanligtvis. I högprecisionsmonteringsapplikationer kan dock även en harmonisk växel väljas för ändleden för att förbättra positioneringsprestandan.
Varför står konventionella planetväxlar inför en precisionsutmaning?
Inom många precisionsindustriella tillämpningar har harmoniska transmissionssystem och RV-transmissionssystem traditionellt haft viktiga positioner inom industrirobotik.
Trots sin höga verkningsgrad, styvhet och vridmomentdensitet har konventionella planetväxlar historiskt sett haft utmaningar att uppnå samma precisionsnivå och kompakta integration som specialiserade harmoniska transmissionssystem eller RV-transmissionssystem.
Högklassiga precisionsplanetväxellådor kan fortfarande uppnå mycket lågt glapp och förblir lämpliga för krävande tillämpningar. Vissa precisionsplanetprodukter kan uppnå glappnivåer under 60 bågsekunder, vilket erbjuder ett alternativ för tillämpningar som kräver hög positioneringsnoggrannhet.
Hög precision kan dock medföra högre produktkostnader och längre ledtider beroende på leverantör och konfiguration.
I takt med att marknaden för industrirobotik fortsätter att expandera och robottillverkare kräver snabbare utvecklingscykler och mer flexibla leveranskedjor, skapas en möjlighet för nya precisionstransmissionskonstruktioner för planetväxlar.
HONPINE:s metod för precisionsplanettransmission
På HONPINE har vi arbetat med en annorlunda metod för planettransmission.
Genom att införa självkompenserande glappteknik strävar HONPINE efter att förbättra precisionen, styvheten och precisionsbibehållandet hos planettransmissionssystem.
Tekniken är utformad för tillämpningar såsom industrirobotar och verktygsmaskiner, där det är särskilt viktigt att bibehålla transmissionsnoggrannheten under långvarig drift.
Målet är inte endast att minska det initiala glappet, utan att hantera en av precisionstransmissionens grundläggande utmaningar: att bibehålla noggrannheten när mekaniska komponenter slits över tid.
Vilka tekniska utmaningar kan självkompenserande planetaktuatorer hantera?
Traditionella precisionstransmissionssystem står inför ett oundvikligt problem: mekaniskt slitage kan gradvis påverka transmissionsnoggrannheten.
Vid långvarig drift kan kontinuerligt kuggingrepp och upprepade belastningscykler förändra det effektiva spelet mellan komponenter i ingrepp. När glappet ökar kan dödgången öka och positioneringsnoggrannheten gradvis försämras.
För utrustning såsom industrirobotar och verktygsmaskiner kan denna precisionsförlust så småningom påverka processkvalitet, repeterbarhet och livslängd.
Självkompenserande glappteknik erbjuder en annorlunda metod för detta problem.
Automatisk glappkompensation vid slitage
Till skillnad från konventionella passiva konstruktioner för glappreducering innehåller en självkompenserande transmission en adaptiv kompensationsmekanism i transmissionssystemet.
När transmissionskomponenterna utsätts för slitage kan mekanismen kompensera för förändringar i det effektiva kuggspelet och bibehålla ett stabilare transmissionsförhållande.
Syftet är att minska takten med vilken transmissionsnoggrannheten försämras under långvarig drift och förlänga växelns effektiva precisionslivslängd.
Denna skillnad är viktig.
Att minska initialt glapp och att bibehålla lågt glapp under hela livslängden är två olika tekniska mål. En precisionstransmission bör därför bedömas inte bara utifrån specifikationen för initialt glapp, utan också utifrån hur dess transmissionsnoggrannhet förändras efter långvarig drift.
Självkompenserande glappteknik för harmonisk transmission
HONPINE:s självkompenserande metod är inte begränsad till planettransmission.
Vi har även utvecklat en självkompenserande harmonisk transmissionskonstruktion med dubbel flexspline, utformad för att bibehålla lågt effektivt glapp under långvarig drift.
Självkompenserande harmonisk transmission med dubbel flexspline
HONPINE:s harmoniska transmission med dubbel flexspline använder en strukturell konfiguration med inre och yttre flexsplines tillsammans med en begränsningsring.
Denna konstruktion är utformad för att kontinuerligt begränsa effektivt glapp och bibehålla stabil transmissionsprestanda under drift.
Enligt HONPINE:s interna produktprovnings- och jämförelsedata kan dödgången i denna konstruktion vara ungefär hälften av den hos jämförbara utländska harmoniska växlar under de angivna testförhållandena.
Den faktiska prestandan beror på specifik produktstorlek, testmetodik, belastningsförhållande och mätsystem, så direkta jämförelser bör alltid göras under likvärdiga testförhållanden.
Från initial precision till precisionslivslängd
För precisionstransmissionssystem är initial noggrannhet endast en del av den tekniska ekvationen.
En växel kan uppnå utmärkt glapp när den är ny, men om glappet ökar avsevärt när transmissionen slits kan komponentens praktiska precisionslivslängd vara begränsad.
Det är därför HONPINE:s utvecklingsfokus sträcker sig från initial transmissionsprecision till precisionsbibehållande under driftslivslängden.
För industrirobotar, verktygsmaskiner och humanoida robotar innebär detta att utvärdera inte bara initialt glapp och positioneringsprestanda, utan även hur transmissionsegenskaperna utvecklas under upprepad rörelse, belastning och slitage.
Självkompenserande glappteknik är avsedd att hantera denna utmaning med långsiktig prestanda genom att aktivt kompensera för förändringar i transmissionsspelet, i stället för att enbart förlita sig på kuggsystemets initiala mekaniska tolerans.
Slutsats
Utvecklingen av precisionsväxlar går bortom den enkla strävan efter lägre initialt glapp.
Industrirobotar, verktygsmaskiner och humanoida robotar kräver transmissionssystem som kombinerar precision, styvhet, kompakta dimensioner, vridmomentdensitet och långsiktigt precisionsbibehållande.
Harmoniska transmissionssystem och RV-transmissionssystem förblir viktiga tekniker för precisionsrobotik, medan konventionell planettransmission fortsätter att erbjuda fördelar vad gäller verkningsgrad, styvhet och vridmomentdensitet.
Möjligheten för självkompenserande planet- och harmonisk transmission är att överbrygga skillnaden mellan dessa prestandaegenskaper genom att införa en mekanism som kan kompensera för förändringar i transmissionsspelet under långvarig drift.
På HONPINE fortsätter vi att utveckla precisionstransmissionsteknik kring detta koncept, från självkompenserande planetaktuatorer till harmonisk transmission med dubbel flexspline och lättviktig PEEK-baserad harmonisk transmission för humanoida robotar.
För oss är målet inte bara att uppnå hög precision när en transmission lämnar fabriken. Den viktigare frågan är hur mycket av denna precision som kan bibehållas under hela robotens eller maskinens livslängd.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?En ihålig rotationsplattform används ofta inom precisionsautomation där roterande positionering, kompakt integrering och kabeldragning genom rotationsaxeln krävs. Att välja rätt plattform innebär dock mer än att jämföra nominellt vridmoment eller maximal hastighet. Belastning, excentricitet, vältningsmoment, tröghetsmoment, positioneringsnoggrannhet, genomgående hål, acceleration, driftscykel och installationsförhållanden påverkar alla rotationssystemets faktiska prestanda. Den här guiden förklarar de viktigaste parametrarna som ingenjörer bör beakta vid val av en ihålig rotationsplattform för CNC-indexering, waferhantering, visuell inspektion, laserbearbetning, dosering och andra precisionsroterande tillämpningar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Precisionsreducerare för industrirobotar: Från konventionell transmission till självkompenserande glappteknikHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera precisionsreducerare för industrirobotar och utmaningarna med att bibehålla transmissionsnoggrannheten under långvarig drift. Harmoniska, RV-, cykloidala och planetära transmissioner erbjuder olika kombinationer av precision, styvhet, vridmomentdensitet och kompakthet, vilket gör valet av reducerare starkt beroende av robotens konstruktion och ledkrav. Det initiala glappet är dock bara en del av problemet. När transmissionskomponenter slits kan förändringar i det mekaniska spelet gradvis påverka positioneringsprestandan. Den här artikeln undersöker de viktigaste precisionsöverföringsteknikerna som används i industrirobotar och introducerar HONPINE:s självkompenserande glappteknik, som är utformad för att hantera bibehållen precision under en transmissions hela driftslivslängd.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.




Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.
 Hur väljer man en ihålig rotationsplattform: En komplett urvalsguide?En ihålig rotationsplattform används ofta inom precisionsautomation där roterande positionering, kompakt integrering och kabeldragning genom rotationsaxeln krävs. Att välja rätt plattform innebär dock mer än att jämföra nominellt vridmoment eller maximal hastighet. Belastning, excentricitet, vältningsmoment, tröghetsmoment, positioneringsnoggrannhet, genomgående hål, acceleration, driftscykel och installationsförhållanden påverkar alla rotationssystemets faktiska prestanda. Den här guiden förklarar de viktigaste parametrarna som ingenjörer bör beakta vid val av en ihålig rotationsplattform för CNC-indexering, waferhantering, visuell inspektion, laserbearbetning, dosering och andra precisionsroterande tillämpningar.
 Ihålig robotledsmodul: Varför kabeldragning är viktig i robotlederEn ihålig robotledsmodul ger en intern passage för strömkablar, signalledningar, pneumatiska slangar och andra anslutningar till ändverktyg. Jämfört med extern kabeldragning kan en ihålig ledmodul bidra till att minska kabelns exponering, förbättra systemintegrationen och skapa en renare rörelsebana för robotarmar. Den här artikeln förklarar varför intern kabeldragning är viktig i robotleder och vad man bör tänka på vid val av en ihålig ledmodul för robotapplikationer.
 Precisionsreducerare för industrirobotar: Från konventionell transmission till självkompenserande glappteknikHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera precisionsreducerare för industrirobotar och utmaningarna med att bibehålla transmissionsnoggrannheten under långvarig drift. Harmoniska, RV-, cykloidala och planetära transmissioner erbjuder olika kombinationer av precision, styvhet, vridmomentdensitet och kompakthet, vilket gör valet av reducerare starkt beroende av robotens konstruktion och ledkrav. Det initiala glappet är dock bara en del av problemet. När transmissionskomponenter slits kan förändringar i det mekaniska spelet gradvis påverka positioneringsprestandan. Den här artikeln undersöker de viktigaste precisionsöverföringsteknikerna som används i industrirobotar och introducerar HONPINE:s självkompenserande glappteknik, som är utformad för att hantera bibehållen precision under en transmissions hela driftslivslängd.
 Ledaktuator med harmonisk växel och stort genomgående hål för humanoida robotars midjeleder: En praktisk urvalsguideMidjeleden i en humanoid robot är en av de mest krävande rörelselederna i en humanoid robot. Till skillnad från konventionella robotarmsleder bär den upp överkroppen samtidigt som den hanterar böjning, vridning, positionsövergångar och kontinuerligt föränderliga dynamiska belastningar. Samtidigt måste det begränsade interna utrymmet rymma strömkablar, signalledningar, sensorer och strukturella komponenter. Dessa krav gör en ledaktuator med harmonisk växel och stort genomgående hål till ett viktigt alternativ för humanoida robotars midjeleder. Den här artikeln förklarar hur man väljer en lämplig ledaktuator med harmonisk växel genom att beakta storleken på det genomgående hålet, dynamiskt vridmoment, utväxlingsförhållande, mekanisk styvhet, integration och livslängd.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
 Val av robotledsaktuator: Från tröghetsanpassning till systemoptimeringAtt välja en robotledsaktuator handlar inte bara om att matcha motorns vridmoment eller uppnå ett lämpligt tröghetsförhållande. I ett verkligt robotsystem samverkar utväxlingsförhållande, belastningsspektrum, termisk prestanda, mekanisk styvhet, transmissionens icke-linearitet, givararkitektur, reglersystemets bandbredd och livslängd för att avgöra slutresultatet. En led kan uppfylla kravet på maximalt vridmoment och ändå drabbas av vibrationer, överhettning, positioneringsfel eller förtida slitage i verklig drift. Den här artikeln undersöker den tekniska logiken bakom valet av robotledsaktuatorer och förklarar varför övergången från matchning av enskilda parametrar till systemoptimering kan ge mer tillförlitlig och förutsägbar prestanda hos robotleder.
 Hur väljer man ett litet harmoniskt ställdon?HONPINE Series 11 små harmoniska ställdon erbjuder en kompakt och högpresterande lösning för roterande rörelser inom precisionsautomationsapplikationer. Serien finns med ihåliga eller solida axlar, alternativ för 48V eller 220V, valfria bromsar, absolutgivare och olika utväxlingsförhållanden. Series 11 är utformad för applikationer som kräver kompakta mått, kontrollerat vridmoment och exakt positionering.
 Hur väljer man en hjulmotor för en tung AGV? Viktiga utmaningar från dynamiska belastningar till drivhjulssystem för 120-tons-AGV:erAtt välja en hjulmotor för en tung AGV handlar om mer än att matcha motoreffekt eller nominellt vridmoment med fordonets nyttolast. När AGV:er går från konventionell materialhantering till tillämpningar i flertonsklassen och till och med 120-tons-klassen, måste drivhjulssystemet klara dynamiska belastningar, acceleration, bromsning, svängkrafter, dragkraft och långvarig mekanisk påfrestning. Den verkliga utmaningen ligger i att matcha hjulets lastkapacitet, vridmomentet vid hjulet, växellådans prestanda, styrarkitekturen, fjädringen och chassikonstruktionen under verkliga driftsförhållanden. Den här artikeln granskar de viktigaste utmaningarna vid val av hjulmotor för tunga AGV:er och förklarar hur styrande drivhjul och differentialdrivhjul kan utvärderas för olika tillämpningar med tunga AGV:er.