Harmonisk aktuator för lyftutrustning: precision, vridmomentsdensitet och kompakt rörelsestyrning – introduktion
Modern lyftutrustning är inte längre utformad enbart för att flytta en last från en höjd till en annan. I takt med att industriell automation, robotteknik, materialhantering och precisionsmaskiner fortsätter att utvecklas behöver lyftsystem i allt högre grad kombinera hög lastkapacitet med exakt positionering, kompakt mekanisk integration, tillförlitlig rörelsestyrning och långsiktig driftstabilitet.
Detta är särskilt viktigt när en lyftmekanism arbetar inom ett begränsat installationsutrymme eller utgör en del av ett större automatiserat system. En robotlyftaxel, en AGV- eller AMR-lyftmodul, en positioneringsmekanism för halvledare, en automatiserad inspektionsplattform eller en specialiserad vinsch kan behöva flytta en last upprepade gånger samtidigt som exakt positionering och stabil rörelse bibehålls under varierande belastningar.
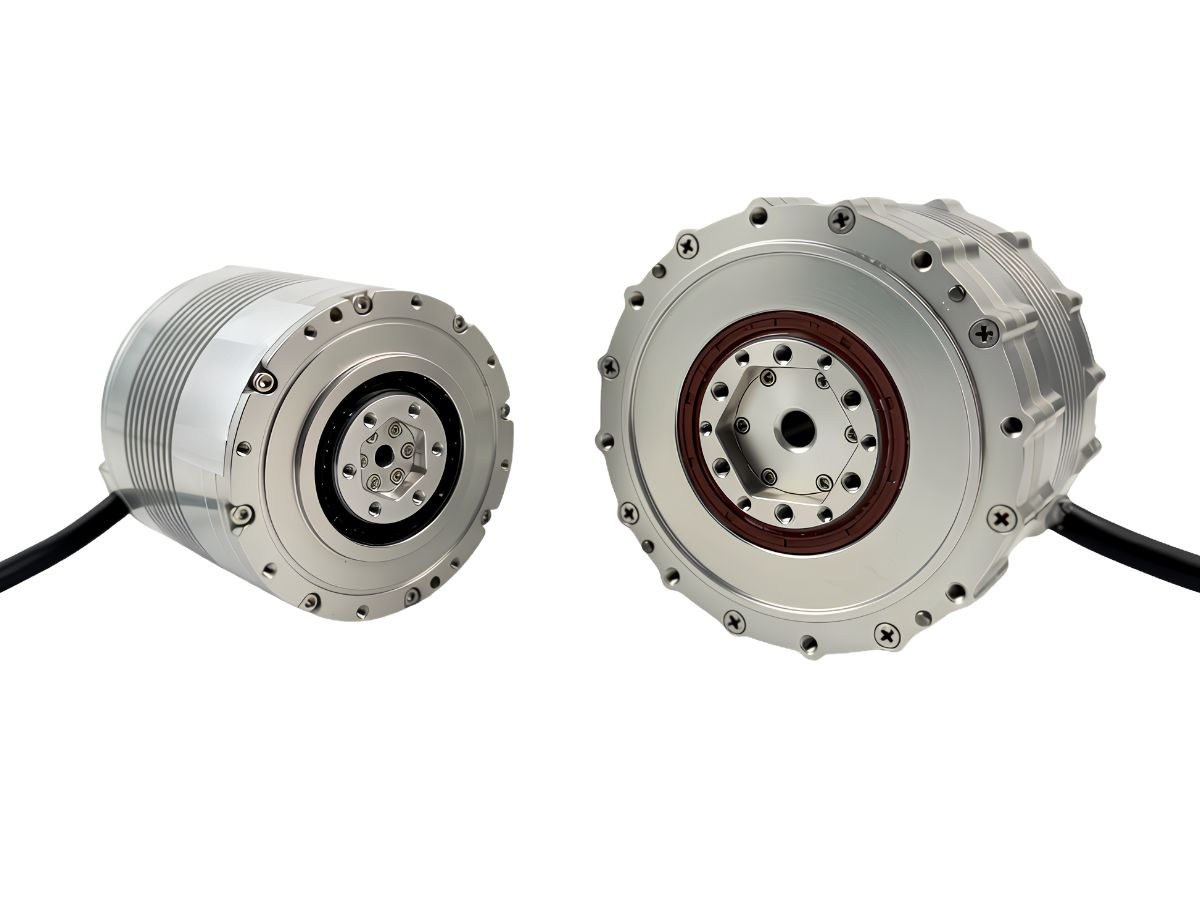
För dessa tillämpningar blir transmissionssystemet lika viktigt som själva motorn. En Harmonic Actuator, som integrerar en harmonisk växelreducerare med en motor och, beroende på konfigurationen, komponenter som pulsgivare, bromsar och servodrivsystem, ger en kompakt lösning för högprecis rotationsrörelsestyrning.
Även om harmoniska aktuatorer ofta förknippas med robotleder är deras fördelar inte begränsade till robotteknik. När en lyftmekanism drivs via en roterande transmission kan Harmonic Actuator-teknik också erbjuda en praktisk lösning för lyftutrustning och specialiserade lyftsystem som kräver hög vridmomentsdensitet, lågt glapp, hög styvhet, exakt positionering och kompakt integration.
Varför går lyftutrustning mot mer integrerade rörelsesystem?
Traditionell lyftutrustning använder ofta en relativt enkel arkitektur bestående av motor, växellåda, koppling, broms, pulsgivare och extern styrenhet. Denna konfiguration kan fungera väl för konventionella lyfttillämpningar, men när utrustningen blir mer kompakt och automatiserad kan antalet komponenter som krävs för varje rörelseaxel bli en viktig konstruktionsfaktor.
För utrustningstillverkare skapar varje ytterligare mekaniskt gränssnitt ytterligare krav på montering, uppriktning, kabeldragning, idrifttagning och underhåll. Motor och växellåda måste också matchas noggrant, medan pulsgivare och broms måste integreras i den övergripande styr- och säkerhetsarkitekturen.
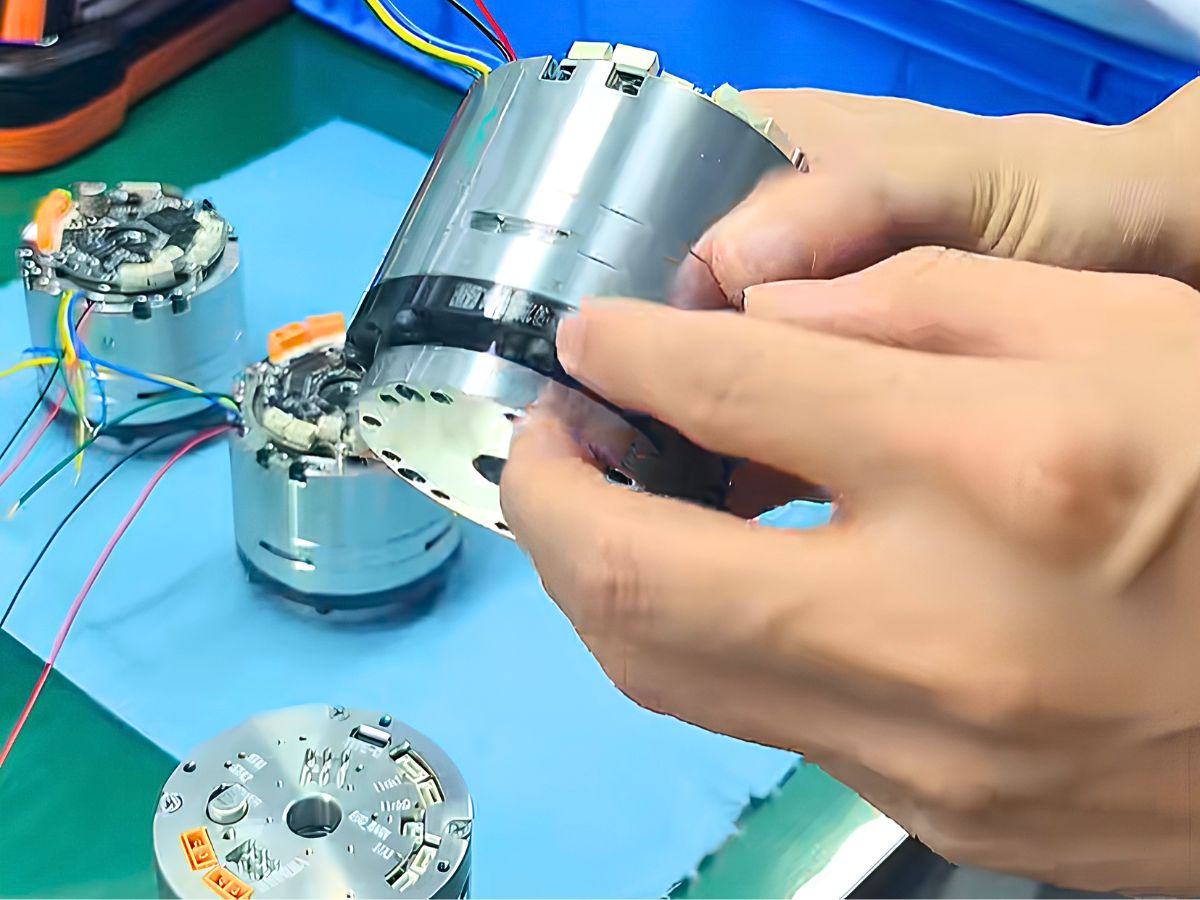
En integrerad Harmonic Actuator använder ett annat tillvägagångssätt genom att kombinera transmissions- och rörelsestyrningskomponenterna i en kompakt modul. Beroende på aktuatorns konfiguration kan den harmoniska växeln, motorn, pulsgivaren, bromsen, servodrivsystemet och kommunikationsgränssnitten integreras i ett enda system.
Detta tillvägagångssätt är särskilt attraktivt när lyftmekanismen måste rymmas inom ett begränsat mekaniskt utrymme eller när utrustningstillverkaren vill standardisera drivarkitekturen för flera maskinmodeller.
Målet är inte enbart att minska antalet komponenter. Viktigare är att en integrerad aktuator kan förenkla de mekaniska, elektriska och styrtekniska gränssnitten mellan drivsystemet och lyftmekanismen, vilket hjälper utrustningstillverkare att minska integrationsarbetet samtidigt som exakt rörelseprestanda bibehålls.
Var kan Harmonic Actuators användas i lyftutrustning?
Harmoniska aktuatorer är mest värdefulla i lyfttillämpningar där rotationsrörelse omvandlas till linjär rörelse eller där lyftning kombineras med positionering, rotation eller robotrörelse.
Detta gör dem relevanta för vertikala robotaxlar, AGV- och AMR-lyftmoduler, halvledarutrustning, precisionsinspektionssystem, medicinsk positioneringsutrustning, automatiserade plattformar och specialiserade vinschmekanismer.
Den viktiga skillnaden är att en Harmonic Actuator inte nödvändigtvis är en direkt ersättning för ett linjärt ställdon eller ett kulskruvsystem. Dess primära funktion är att ge en kontrollerad roterande utmatning. Det mekaniska systemet kan sedan omvandla denna rotationsrörelse till vertikal rörelse genom en skruv, trumma, remskiva, länkage, kam eller annan transmissionsmekanism.
Den största tillämpningsmöjligheten uppstår därför när utrustningens arkitektur redan gynnas av en kompakt, högvridmomentig och exakt roterande drivning.
Harmonic Actuator för robotlyftaxlar
Robotlyftaxlar är en viktig tillämpning för kompakta harmoniska aktuatorer. Industrirobotar, samarbetsrobotar, mobila manipulatorer och andra robotsystem kan använda vertikala mekanismer för att justera robotens arbetshöjd eller utöka dess arbetsområde.
I dessa system behöver lyftmekanismen ofta röra sig upprepade gånger mellan fördefinierade positioner samtidigt som den bär vikten av roboten, verktygsutrustningen eller nyttolasten. Aktuatorn måste därför leverera tillräckligt vridmoment samtidigt som positioneringsnoggrannhet och strukturell stabilitet bibehålls.
En harmonisk drivaktuator kan kombinera en hög utväxling med lågt glapp och hög vridmomentsdensitet, vilket gör det möjligt för drivsystemet att generera ett betydande utgående vridmoment i ett relativt kompakt utförande. I kombination med återkoppling från pulsgivare kan den ge den slutna rörelsestyrning som krävs för upprepad vertikal positionering.
För tillverkare av robotutrustning är integration en annan fördel. I stället för att konstruera en komplett drivenhet kring en separat servomotor, harmonisk reducerare, pulsgivare och broms kan en integrerad aktuator fungera som en standardiserad rörelsemodul i robotlyftaxeln.
Harmonic Actuator för AGV- och AMR-lyftmoduler
AGV- och AMR-plattformar utrustas i allt högre grad med lyftmekanismer för pallhantering, materialöverföring, automatisk dockning och interaktion med transportband. Dessa lyftsystem arbetar under särskilt krävande utrymmesbegränsningar eftersom aktuatorn måste dela mobilrobotens begränsade interna utrymme med batterier, styrenheter, sensorer, hjul och strukturella komponenter.
Detta gör vridmomentsdensiteten särskilt viktig.
En kombination av stor motor och växellåda kan ge tillräckligt vridmoment men förbrukar värdefullt utrymme och tillför onödig vikt till den mobila plattformen. En kompakt harmonisk aktuator kan ge hög utväxling och högt utgående vridmoment samtidigt som den behåller ett relativt litet mekaniskt fotavtryck.
Lågt glapp kan också vara fördelaktigt när lyftmodulen måste rikta in en nyttolast mot annan utrustning. Exempelvis kan en AGV behöva höja en pall till en specifik höjd innan den överförs till ett transportband. Ju noggrannare lyftsystemet kan styra sin position, desto enklare blir det att uppnå repeterbar dockning och materialöverföring.
Av denna anledning kan harmonisk aktuatorsteknik övervägas för AGV- och AMR-lyftsystem där kompakta dimensioner, vridmomentsdensitet, positioneringsnoggrannhet och integrerad styrning är viktigare än att enbart maximera lyfthastigheten.
Harmonic Actuator för lyft- och positioneringsutrustning inom halvledarindustrin
Tillverkningsutrustning för halvledare ställer särskilt höga krav på rörelsekomponenter. Waferhantering, inspektion, inriktning, positionering och processutrustning kan kräva extremt stabila och repeterbara rörelser samtidigt som de arbetar inom snävt begränsade mekaniska utrymmen.
I dessa tillämpningar kanske lyftmekanismen inte har en stor rörelselängd, men den nödvändiga positioneringsnoggrannheten kan vara avsevärt högre än för konventionell industriell lyftutrustning.
En harmonisk aktuator kan användas för att driva en roterande mekanism som skapar kontrollerad vertikal rörelse eller för att ge en kombinerad lyft- och positioneringsfunktion. Den harmoniska transmissionens egenskaper med lågt glapp bidrar till att minska mekaniskt spel vid riktningsändringar, medan transmissionens höga styvhet bidrar till stabil rörelse under belastning.
Den kompakta konstruktionen kan även hjälpa utrustningskonstruktörer att optimera det tillgängliga installationsutrymmet runt andra komponenter, såsom sensorer, optiska system, kablar och processmoduler.
För tillverkare av halvledarutrustning sträcker sig fördelen därför längre än vridmomentöverföring. Aktuatorn blir en del av den övergripande arkitekturen för precisionsrörelsestyrning.
Harmonic Actuator för precisionsinspektions- och positioneringslyftsystem
Automatiserad inspektionsutrustning kräver ofta vertikal justering av kameror, optiska komponenter, sensorer, inspektionshuvuden, fixturer eller arbetsstycken.
Även om dessa mekanismer kanske inte kräver extremt höga lyftkrafter kan de kräva mycket exakt och repeterbar positionering. Ett litet positioneringsfel kan påverka inspektionsresultat, optisk inriktning eller tillverkningsprocessens konsekvens.
När den mekaniska konstruktionen omvandlar rotationsrörelse till vertikal rörelse kan en harmonisk aktuator ge en exakt roterande ingång med lågt glapp och hög repeterbarhet.
Detta tillvägagångssätt kan även vara användbart när utrustningen kräver både höjdjustering och roterande positionering. I stället för att använda helt oberoende drivsystem kan den mekaniska arkitekturen utformas kring kompakta roterande aktuatorer som ger kontrollerad rörelse för flera axlar.
Detta är särskilt relevant för precisionsautomationssystem där installationsutrymme, rörelsenoggrannhet och systemintegration är nära sammankopplade konstruktionskrav.
Praktisk tillämpning: Harmonic Actuator i ett vinschsystem
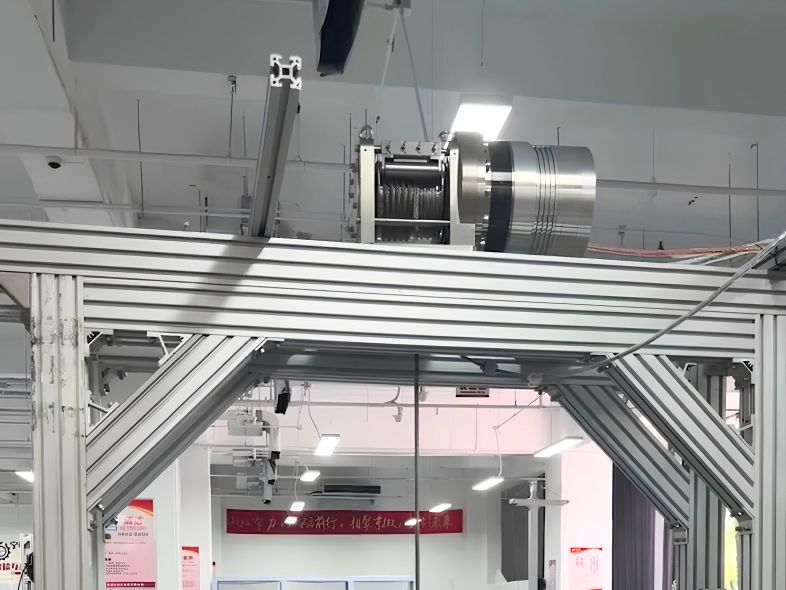
Tillämpningen av harmoniska aktuatorer är inte begränsad till robotleder och precisionsautomation. HONPINE har också tillämpat harmonisk aktuatorsteknik i ett vinschsystem, vilket visar hur en integrerad harmonisk drivlösning kan användas för specialiserad lyft- och lasthanteringsutrustning.
I en vinschmekanism behöver drivsystemet generera tillräckligt utgående vridmoment för att rotera lindningsmekanismen samtidigt som kontrollerad rörelse under last bibehålls. Motorn, reduktionsmekanismen, bromsen och återkopplingskomponenterna måste fungera tillsammans för att ge stabil lyftprestanda.
I denna tillämpning används den harmoniska aktuatorn för att driva vinschmekanismen och styra dess rotationsrörelse. Den harmoniska växelns höga reduktionskapacitet gör det möjligt för motorn att producera det erforderliga utgående vridmomentet i en kompakt transmissionsstruktur, medan transmissionen med lågt glapp ger stöd för mer exakt och repeterbar rörelsestyrning.
Systemintegration är en annan viktig aspekt. Jämfört med en konventionell arkitektur som använder separat motor, växellåda, koppling, pulsgivare och andra komponenter kan en integrerad harmonisk aktuator minska antalet mekaniska gränssnitt och förenkla den övergripande drivstrukturen. Detta kan vara särskilt användbart när vinschen eller lyftmekanismen har begränsat installationsutrymme.
Vinschtillämpningen visar också en viktig punkt för utrustningskonstruktörer: harmoniska aktuatorer är inte begränsade till robottillämpningar. Deras kombination av hög vridmomentsdensitet, lågt glapp, kompakt konstruktion och exakt rotationsrörelse kan också vara värdefull i specialiserade lyft- och lasthanteringsmekanismer.
Videon nedan visar en verklig tillämpning av en HONPINE Harmonic Actuator i ett vinschsystem.
Tillämpning av Harmonic Actuator i vinsch- och lyftutrustning
Video: HONPINE Harmonic Actuator använd i ett vinschsystem
Varför är hög vridmomentsdensitet viktig i lyftutrustning?
Vridmomentsdensitet blir särskilt viktig när ett lyftsystem måste leverera högt utgående vridmoment inom ett begränsat installationsutrymme.
Att enbart öka motorstorleken är inte alltid en praktisk lösning. En större motor ökar drivsystemets volym och vikt och kan kräva en större bärande struktur. För mobil utrustning kan ytterligare vikt också öka energiförbrukningen och minska den totala systemeffektiviteten.
En harmonisk växel använder en hög utväxling för att multiplicera motorvridmomentet i en kompakt transmission. När denna transmission kombineras med en motor av lämplig storlek kan den resulterande aktuatorn ge ett högt utgående vridmoment i förhållande till sin totala storlek.
Detta är en anledning till att harmoniska aktuatorer är attraktiva för robotlyftaxlar, AGV- och AMR-lyftmoduler, kompakta vinschar och andra lyftmekanismer där det tillgängliga utrymmet är begränsat.
Konstruktionsfördelen blir ännu större när aktuatorn även måste rymma en pulsgivare, broms, drivenhet eller kommunikationsgränssnitt. En integrerad aktuator kan tillhandahålla dessa funktioner utan att varje komponent behöver uppta en separat installationsplats.
Varför är lågt glapp viktigt för lyftning och positionering?
Glapp kanske inte är ett stort problem i en grundläggande lyftmekanism som endast behöver flytta en last mellan två ungefärliga positioner. Det blir dock mycket viktigare när lyftsystemet är en del av en automatiserad positioneringsprocess.
Tänk på en lyftmekanism som upprepade gånger utför följande sekvens: höjer en plattform, stannar vid en definierad position, sänker den och återgår sedan till den ursprungliga positionen. Varje riktningsändring innebär en möjlighet att mekaniskt spel i transmissionen påverkar slutpositionen.
En harmonisk transmission med lågt glapp minimerar detta mekaniska spel och bidrar till att skapa ett mer förutsägbart samband mellan beordrad rörelse och faktisk utgående rörelse.
Detta kan vara särskilt värdefullt för robotlyftaxlar, halvledarutrustning, inspektionssystem och automatiserade positioneringsplattformar där repeterbarhet är viktigare än att enbart uppnå ett lyftslag.
Hög styvhet är viktig när aktuatorn bär externa laster
Lyftutrustning utsätter ofta transmissionssystemet för mer än rent roterande vridmoment. Beroende på den mekaniska konfigurationen kan aktuatorn även utsättas för radiella krafter, axiella krafter och vältande moment.
Om en lyftplattform exempelvis bär en robotarm eller en excentriskt placerad nyttolast kan avståndet mellan lastcentrum och aktuatorns utgång generera ett betydande vältande moment.
Under dessa förhållanden blir aktuatorns styvhet och lagerkapacitet viktiga urvalskriterier.
En harmonisk aktuator med hög styvhet kan bidra till att bibehålla stabil utgående rörelse under extern belastning. Utrustningskonstruktörer bör dock inte bedöma styvheten endast utifrån reducerarens specifikation. Hela det mekaniska systemet, inklusive utgående lager, monteringsstruktur, lastposition och stödmekanism, måste beaktas.
Detta är särskilt viktigt för robotlyftsystem med tung last och precisionslyftplattformar.
Integrerad Harmonic Actuator jämfört med konventionell motor och växellåda
Den traditionella arkitekturen för en precisionslyftaxel består ofta av en servomotor, harmonisk reducerare, pulsgivare, broms, koppling och extern servodrivning. Varje komponent måste väljas och integreras i systemet, och de mekaniska gränssnitten mellan dessa komponenter kan påverka installationsnoggrannheten och monteringstiden.
En integrerad Harmonic Actuator kombinerar flera av dessa funktioner i en modul. Detta kan minska antalet gränssnitt mellan drivningen och maskinen samtidigt som kabeldragning, montering och idrifttagning förenklas.
För utrustningstillverkare är den verkliga fördelen därför inte enbart komponentreduktion. Det är möjligheten att behandla drivsystemet som en standardiserad rörelsestyrningsmodul i stället för att konstruera varje lyftaxel av enskilda komponenter.
Detta kan vara särskilt värdefullt för tillverkare som utvecklar flera maskinkonfigurationer eller robotplattformar med liknande rörelsearkitekturer.
Harmonic Actuator jämfört med kulskruv för lyfttillämpningar
En Harmonic Actuator och en kulskruvsaktuator bör inte betraktas som direkta ersättningar i alla lyfttillämpningar eftersom de utför olika primära funktioner.
En kulskruv är särskilt utformad för att omvandla rotationsrörelse till linjär rörelse och är därför ett naturligt val för konventionella linjära lyftaxlar. Den är särskilt lämplig när maskinen kräver ett långt linjärt slag och den mekaniska arkitekturen redan är baserad på en skruvdriven axel.
En Harmonic Actuator är mer attraktiv när systemet kräver en högprecisionsdrivning med rotationsrörelse som kan omvandlas till linjär rörelse genom en trumma, skruv, remskiva, länkage, kam eller annan mekanism. Den blir särskilt intressant när tillämpningen även kräver hög vridmomentsdensitet, lågt glapp, hög styvhet, kompakt integration eller en kombination av lyft- och rotationsrörelse.
Den rätta frågan för en utrustningstillverkare är därför inte bara ”Vilken aktuator är bättre?” utan snarare:
Vilken transmissionsarkitektur passar bäst för lyftsystemets last, rörelseprofil, installationsutrymme, positioneringskrav och styrarkitektur?
Hur väljer man en Harmonic Actuator för lyftutrustning?
Att välja en harmonisk aktuator för lyftutrustning kräver mer än att matcha det nominella vridmomentet med lasten.
Det första steget är att beräkna det faktiska utgående vridmoment som mekanismen kräver. Lastvikt, hävarm, acceleration, friktion, mekanisk verkningsgrad, externa krafter och säkerhetsfaktorer bör alla inkluderas. För mekanismer med excentriska laster bör även de resulterande radiella krafterna och vältande momenten beaktas.
Utväxlingen bör sedan väljas utifrån erforderlig utgående hastighet och vridmoment i stället för att enbart välja den högsta tillgängliga utväxlingen. En högre utväxling kan öka vridmomentsmultiplikationen och minska utgående hastighet, men det ideala förhållandet måste fortfarande matcha motorns' arbetsområde och lyftsystemets dynamiska krav.
Glapp och torsionsstyvhet bör utvärderas utifrån den erforderliga positioneringsprestandan. Ett system som ofta växlar riktning eller utför precisionspositionering har i allmänhet större nytta av lågt glapp än en enkel lyftmekanism med begränsade positioneringskrav.
Pulsgivarkonfiguration är en annan viktig faktor för slutna lyftsystem. Beroende på styrarkitekturen kan en enda pulsgivare vara tillräcklig, medan tillämpningar som kräver mer detaljerad återkoppling från motorsidan och utgångssidan kan gynnas av en konfiguration med dubbla pulsgivare.
För vertikala laster förtjänar även bromskonfigurationen särskild uppmärksamhet. Bromsen bör väljas utifrån maskinens faktiska krav på lasthållning och säkerhet i stället för att enbart betraktas som ytterligare en aktuatorspecifikation.
Slutligen bör driftcykel, drifttemperatur, förväntad livslängd, installationsorientering, miljöförhållanden och kommunikationsgränssnitt beaktas före det slutliga aktuatorvalet.
Varför väljer utrustningstillverkare mer integrerade aktuatorer?
Den ökande användningen av integrerade aktuatorer är nära kopplad till utrustningstillverkarnas förändrade prioriteringar.
Maskinbyggare står under press att göra utrustningen mindre samtidigt som automation, precision och funktionalitet ökas. Samtidigt har minskad monteringstid och förenklat underhåll blivit viktiga faktorer för att kontrollera tillverkningskostnaderna.
En integrerad harmonisk aktuator kan hantera flera av dessa utmaningar samtidigt.
I stället för att integrera motor, reducerare, pulsgivare, broms och drivenhet som separata komponenter kan utrustningstillverkaren arbeta med en förkonstruerad aktuator-modul. Detta minskar antalet mekaniska gränssnitt och kan göra konstruktionen av rörelseaxeln mer standardiserad.
För tillverkare som producerar flera utrustningsplattformar kan detta modulära tillvägagångssätt även förenkla konstruktionsändringar och hanteringen av reservdelar.
Trenden är särskilt tydlig inom robotteknik, mobila robotar, halvledarutrustning, precisionsautomation och andra branscher där kompakta rörelsesystem blir allt viktigare.
Harmonic Actuator för nästa generations lyft- och robotsystem
Framtiden för lyftutrustning är nära kopplad till utvecklingen av intelligenta och automatiserade maskiner.
En modern lyftmekanism kanske inte längre fungerar som en isolerad vertikal axel. Den kan bli en del av ett robotsystem där höjd, position, kraft och rörelse behöver samordnas med andra axlar.
En mobil robot kan behöva lyfta en nyttolast samtidigt som den riktas in exakt mot en annan maskin. En robotmanipulator kan behöva justera sin höjd samtidigt som dess ändverktygs position bibehålls. Ett halvledarsystem kan behöva kombinera vertikal rörelse med mycket exakt roterande positionering.
Dessa tillämpningar ställer högre krav på drivsystemet.
Aktuatorn måste ge tillräckligt vridmoment, men den måste också leverera precision, styvhet, återkoppling, kompakthet och tillförlitlig kommunikation inom det tillgängliga mekaniska utrymmet.
Det är här integrerad harmonisk aktuatorsteknik kan ge en betydande fördel.
Slutsats
Harmoniska aktuatorer är inte utformade för att ersätta alla typer av lyftaktuatorer. Deras största värde framträder när ett lyftsystem även kräver hög vridmomentsdensitet, lågt glapp, hög positioneringsnoggrannhet, hög styvhet, kompakt installation och integrerad rörelsestyrning.
För robotlyftaxlar, AGV- och AMR-lyftmoduler, halvledarutrustning, precisionspositioneringssystem, automatiserad inspektionsutrustning och specialiserade vinschsystem kan den harmoniska aktuatorn erbjuda en kompakt och högintegrerad lösning för rotationsrörelsestyrning.
Den verkliga vinschtillämpningen visar att harmonisk aktuatorsteknik kan sträcka sig bortom konventionella robotleder till specialiserad lyft- och lasthanteringsutrustning. När den mekaniska arkitekturen gynnas av roterande drivtransmission, höga utväxlingar, exakt positionering och kompakt integration kan en harmonisk aktuator bli ett effektivt alternativ till en konventionell motor- och växellådskonfiguration.
För utrustningstillverkare är den viktigaste frågan inte enbart om en Harmonic Actuator kan ge tillräckligt vridmoment. Den viktigare frågan är om dess vridmomentsdensitet, glapp, styvhet, integrationsnivå, återkopplingskonfiguration och mekaniska arkitektur motsvarar lyftsystemets faktiska krav.
När dessa faktorer stämmer överens kan en integrerad Harmonic Actuator hjälpa utrustningstillverkare att bygga lyftsystem som är mer kompakta, enklare att integrera, mer exakta och bättre anpassade för nästa generations automatiserade maskiner.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Harmonisk rotationsaktuator för rullpressutrustning för litiumbatterierTillverkningsutrustning för litiumbatterier kräver högre precision, stabilitet och integrationseffektivitet i takt med att produktionsprocesserna fortsätter att utvecklas. I valspressutrustning är exakt valspositionering, tryckstyrning och dynamisk respons avgörande för att säkerställa elektrodkvalitet och enhetlighet.
HONPINE harmoniska rotationsaktuatorer erbjuder hög precision, hög styvhet, snabb respons och kompakt integrering för valspressutrustning för litiumbatterier. Med nästintill noll glapp, hög vridmomentsdensitet och tillförlitlig rörelsestyrning bidrar de till förbättrad utrustningsprecision och produktionsstabilitet. Hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur?Integrerade robotledsmoduler förändrar hur robotar konstrueras genom att kombinera motor, reduceringsväxel, drivsystem, encoder och sensorkomponenter i en kompakt rörelseenhet. Jämfört med traditionella distribuerade arkitekturer kan denna integrerade metod minska kabelkomplexiteten, förenkla anslutningar för strömförsörjning och kommunikation samt möjliggöra mer kompakta robotstrukturer. I takt med att humanoida robotar kräver högre nivåer av rörelsekoordination, svarshastighet, precision och integration blir robotledsmoduler ett allt viktigare gränssnitt mellan intelligenta styrsystem och fysisk rörelse. Den här artikeln förklarar hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur, med HONPINE TCHL robotledsmodul med harmonisk växel som exempel.
 Harmonisk aktuator för lyftutrustning: precision, vridmomentsdensitet och kompakt rörelsestyrning – introduktionModern lyftutrustning kräver mer än att bara flytta en last vertikalt. Robotiserade lyftaxlar, lyftmoduler för AGV och AMR, halvledarutrustning, inspektionsplattformar och specialiserade vinschar ställer i allt högre grad krav på hög vridmomentsdensitet, exakt positionering, lågt glapp, hög styvhet och kompakt rörelsestyrning. En harmonisk aktuator integrerar en harmonisk växel med en motor och, beroende på konfiguration, även kodare, bromsar, servodrifter och kommunikationsgränssnitt i en kompakt rörelsemodul. Den här artikeln undersöker hur harmoniska aktuatorer kan användas i olika lyftsystem och varför kombinationen av precision, vridmomentsdensitet, styvhet och integration gör dem lämpliga för automatiserade lyft- och positioneringsapplikationer.
 Kraftstyrda harmoniska ledmoduler: En nyckellösning för robotars kommersialiseringNär robotar går från exakt positionering till fysisk interaktion blir vridmomentsåterkoppling på lednivå allt viktigare. En kraftstyrd robotledmodul gör att roboten kan känna av förändringar i utgående vridmoment och reagera mer lämpligt på externa belastningar, vilket stödjer följsam rörelse, kontaktdetektering och kraftstyrda tillämpningar. HONPINE HAG- och HAU-harmoniska ledmoduler integrerar vridmomentsensorer direkt i leden och möjliggör vridmomentstyrning med sluten reglerkrets, 360° kontinuerlig utgående rotation, mindre än 1 % noggrannhet för vridmomentstyrning samt en vridmomentsbandbredd på 50 Hz. Den integrerade konstruktionen bibehåller även konsekventa dimensioner mellan kraftstyrda och icke-kraftstyrda konfigurationer, vilket ger robottillverkare en flexibel ledplattform.
 6 viktiga fördelar med HONPINE JRM:s planetväxel-ledmodulHögpresterande fyrbenta robotar kräver ledmoduler som kan reagera snabbt, bibehålla exakt positionering, tåla upprepade stötar och leverera stabilt vridmoment under krävande driftsförhållanden. HONPINE JRM:s planetväxel-ledmodul kombinerar hög positioneringsnoggrannhet, lågt glapp, snabb trekretsrespons, hög statisk styvhet, hög överbelastningskapacitet och ett brett driftstemperaturområde. Med tydligt definierade kontinuerliga driftgränser och överbelastningsgränser är JRM konstruerad för att balansera dynamisk prestanda med långsiktig tillförlitlighet. Den här artikeln presenterar sex viktiga fördelar med HONPINE JRM:s planetväxel-ledmodul och förklarar varför den lämpar sig för fyrbenta robotar för industriell inspektion, specialiserade inspektionsrobotar, explosionssäkra fyrbenta robotar och andra högpresterande robotplattformar.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Harmonisk rotationsaktuator för rullpressutrustning för litiumbatterierTillverkningsutrustning för litiumbatterier kräver högre precision, stabilitet och integrationseffektivitet i takt med att produktionsprocesserna fortsätter att utvecklas. I valspressutrustning är exakt valspositionering, tryckstyrning och dynamisk respons avgörande för att säkerställa elektrodkvalitet och enhetlighet.
HONPINE harmoniska rotationsaktuatorer erbjuder hög precision, hög styvhet, snabb respons och kompakt integrering för valspressutrustning för litiumbatterier. Med nästintill noll glapp, hög vridmomentsdensitet och tillförlitlig rörelsestyrning bidrar de till förbättrad utrustningsprecision och produktionsstabilitet. Harmonisk aktuator för lyftutrustning: precision, vridmomentsdensitet och kompakt rörelsestyrning – introduktionModern lyftutrustning kräver mer än att bara flytta en last vertikalt. Robotiserade lyftaxlar, lyftmoduler för AGV och AMR, halvledarutrustning, inspektionsplattformar och specialiserade vinschar ställer i allt högre grad krav på hög vridmomentsdensitet, exakt positionering, lågt glapp, hög styvhet och kompakt rörelsestyrning. En harmonisk aktuator integrerar en harmonisk växel med en motor och, beroende på konfiguration, även kodare, bromsar, servodrifter och kommunikationsgränssnitt i en kompakt rörelsemodul. Den här artikeln undersöker hur harmoniska aktuatorer kan användas i olika lyftsystem och varför kombinationen av precision, vridmomentsdensitet, styvhet och integration gör dem lämpliga för automatiserade lyft- och positioneringsapplikationer.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.
 Varför behöver lasersvetsningssystem med stråloscillation en högprecisions harmonisk rotationsaktuator?Lasersvetsning med stråloscillation används i allt högre grad inom batteritillverkning, svetsning av samlingsskenor, elektronik, medicintekniska produkter, robotsvetsning och andra precisionsindustriella tillämpningar där strålens rörelse måste vara exakt och repeterbar. I mekaniska system för lasersvetsning med stråloscillation beror dock svetskvaliteten inte bara på laserparametrarna utan även på precisionen hos den rotationsmekanism som driver oscillationshuvudet. Glapp, otillräcklig vridstyvhet, begränsad vridmomentsdensitet och positioneringsfel kan direkt påverka den faktiska strålbanan och smältbadets stabilitet. Därför blir en högprecisionslösning för rotationsrörelser en viktig del av modern utrustning för lasersvetsning med stråloscillation. En harmonisk rotationsaktuator kombinerar precisionsöverföring, hög styvhet, lågt glapp och kompakt integration, vilket gör den väl lämpad för mekaniska oscillationshuvuden som kräver kontrollerad rotationsrörelse under dynamiska belastningar.
 När kräver styrning av utombordsmotorer en harmonisk rotationsaktuator?Styrning av elektriska utombordsmotorer utvecklas från en enkel mekanisk funktion till en tillämpning för precisionsrörelsestyrning. Den här artikeln förklarar när en harmonisk rotationsaktuator blir en lämplig lösning och belyser betydelsen av precisionstransmission, lågt glapp, hög vridmomenttäthet, återkoppling från givare och kompakt mekanisk integration. Den utforskar även tillämpningar i elektriska båtar, autonoma ytfarkoster, obemannade båtar, marin robotik och elektrisk marin framdrivning, för att hjälpa ingenjörer att förstå hur rätt rotationsaktuator väljs utifrån styrmoment, hastighet, positioneringsnoggrannhet, driftsförhållanden och installationskrav.
 Hur väljer man rätt robotledsaktuator för specialiserade robotapplikationer?Att välja rätt robotledsaktuator handlar inte längre bara om att jämföra vridmomentspecifikationer eller att välja motor och växellåda separat. I takt med att humanoida robotar, samarbetsrobotar, industriella robotarmar, medicinska robotar, mobila manipulatorer och specialiserade robotsystem blir allt mer varierade måste robottillverkare samtidigt balansera vridmoment, hastighet, precision, styvhet, vikt, installationsutrymme, återkoppling, kommunikation och säkerhet. Den här artikeln förklarar hur ingenjörer kan välja rätt harmonisk ledaktuator eller robotledsmotor genom att utgå från det faktiska användningsproblemet och bygga en lösning på lednivå som motsvarar den kompletta robotens mekaniska struktur och styrkrav.
 Harmoniskt roterande ställdon för CNC-rotationsaxel: En precisionslösning för gravyrmaskinerUpptäck hur harmoniska roterande ställdon förbättrar prestandan hos CNC-rotationsaxlar i 4-axliga och 5-axliga gravyrmaskiner med exakt positionering, lågt glapp, hög styvhet och kompakt integrering.
 12 tips för att välja rätt transmission till ett CNC-rundbord: harmonisk växel, harmonisk vridaktuator, DD-motor och planetväxelLär dig hur du väljer rätt transmissionslösning för ett CNC-rundmatningsbord baserat på noggrannhet, glapp, vridmoment, hastighet, styvhet, termisk stabilitet och integration. Jämför harmoniska reduktionsväxlar, harmoniska vridställdon, DD-motorer, RV-reduktionsväxlar och planetväxlar.