Aktuell tag:robotdrift
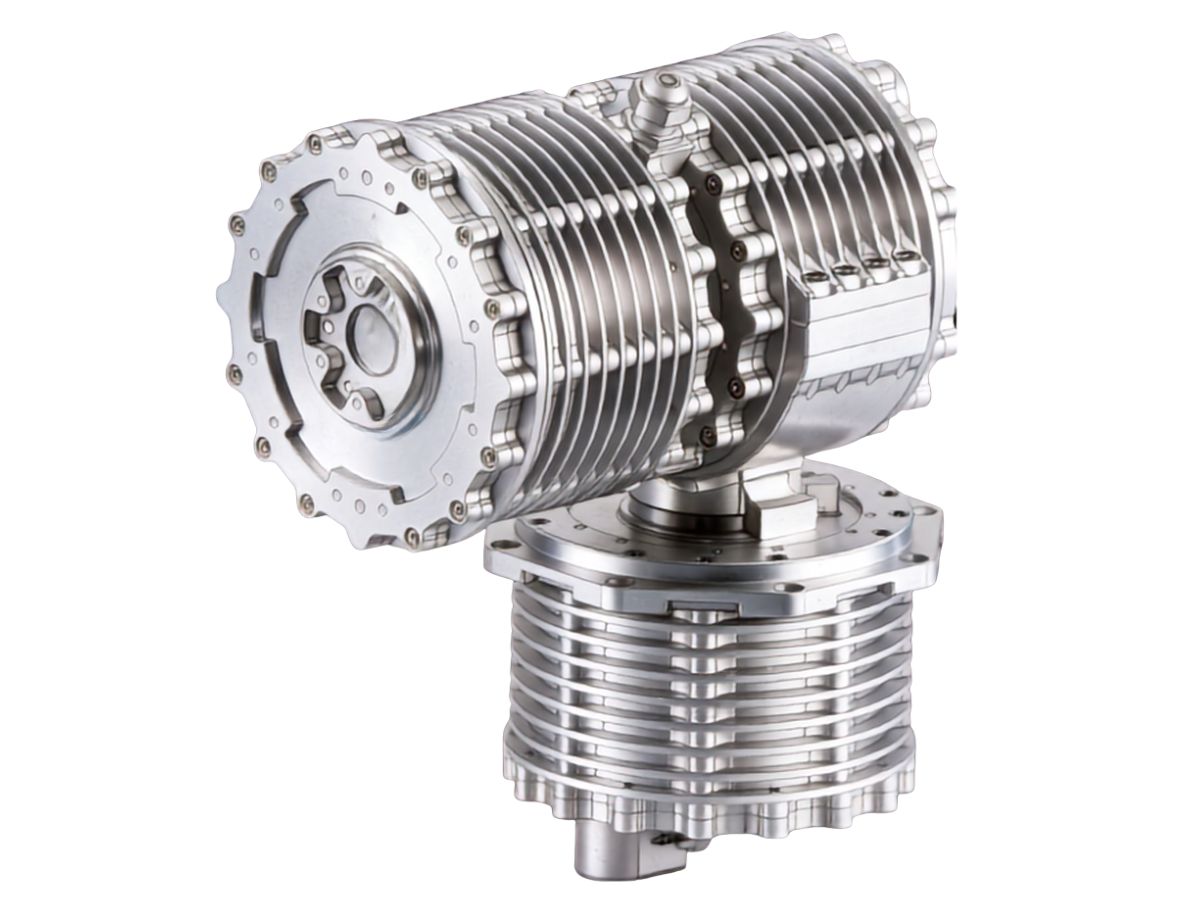
 Explosionssäker robotledslösning för kemisk inspektion med fyrbenta robotar: Planetväxelbaserat ledställdon med upp till 500 N·m toppvridmomentI petrokemiska anläggningar, gruvor, kraftindustrin och andra riskfyllda miljöer utvecklas inspektionsrobotar från enkel övervakning till praktiska arbetsuppgifter som verktygshantering, utrustningsinspektion och insatser vid nödlägen. Denna utveckling ställer högre krav på robotledsställdon, särskilt vad gäller explosionsskydd, vridmomentsutgång, värmehantering, miljötålighet och rörlighet. HONPINEs explosionssäkra robotledsställdon är utformat för fyrbenta inspektionsrobotar och andra robotplattformar för riskfyllda miljöer och integrerar planetväxlar för hög belastning med explosionssäker design och tillförlitlig rörelseprestanda. Med upp till 500 N·m toppvridmoment per led, valfritt IP67-skydd och Ex db IIB T4 Gb-certifiering är lösningen utformad för att stödja krävande robotapplikationer i industriella miljöer med hög risk.
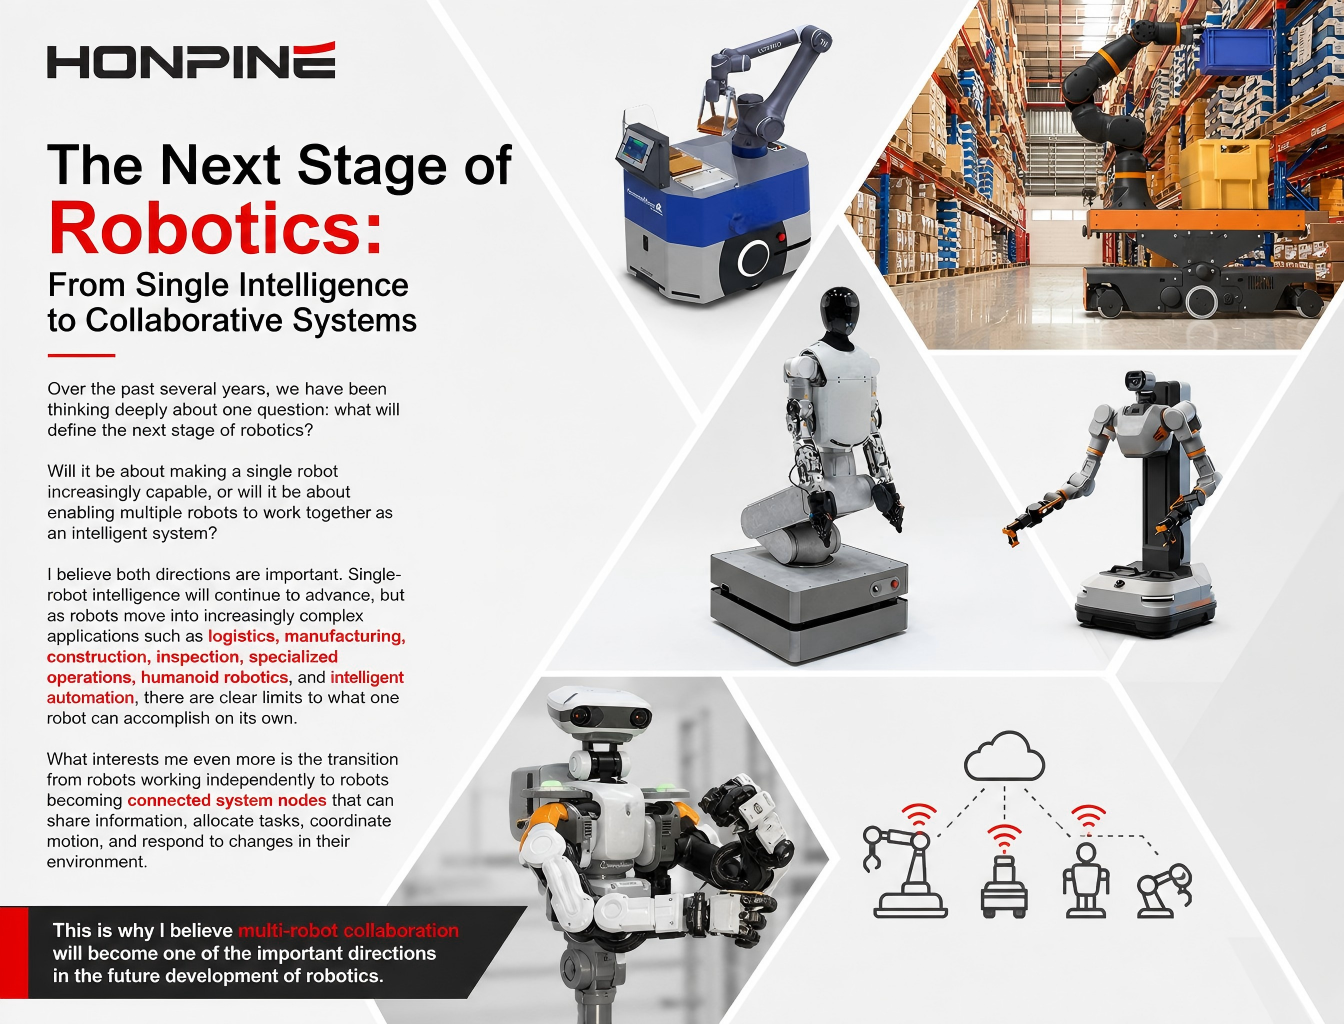
 Flerrobotsamarbete: Från intelligens hos enskilda robotar till systemintelligensHej, jag heter Allen Li och är grundare av HONPINE. I takt med att robottekniken fortsätter att utvecklas tror jag att nästa stora steg inte bara kommer att handla om att göra enskilda robotar mer intelligenta, utan om att möjliggöra för flera robotar att arbeta tillsammans som samordnade system. Flerrobotsamarbete ställer nya krav på kommunikation, uppgiftsfördelning, rörelsekoordination, lägesmedvetenhet och säkerhet. Denna utveckling förändrar också robotledens roll. En framtida intelligent robotled kommer att behöva göra mer än att skapa exakta rörelser. Med tekniker som dubbla kodare, vridmomentsavkänning, integrerade drivsystem, realtidskommunikation och säkerhetsfunktioner kan robotleden bli en intelligent rörelsenod som förbinder robotintelligens med fysisk rörelse. I den här artikeln vill jag dela med mig av hur jag ser på sambandet mellan flerrobotsamarbete, systemintelligens och nästa generation av HONPINE:s robotledsmoduler.
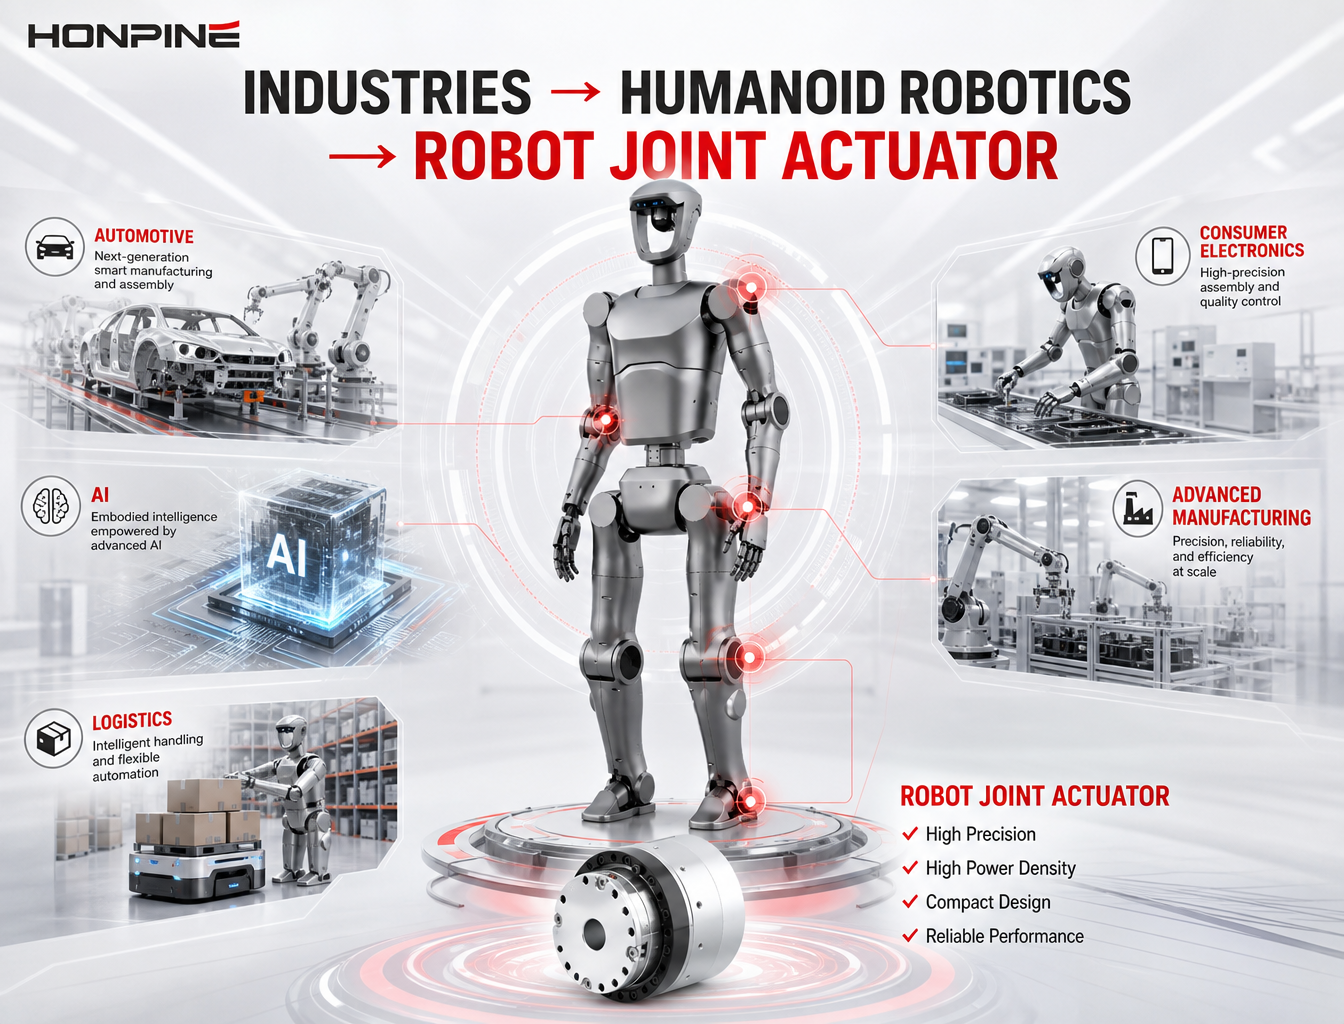
- Varför ledställdon för humanoida robotar blir avgörande när fler branscher går in i humanoid robotik?Humanoid robotik drivs inte längre enbart av traditionella robottillverkare. Fordonsföretag, AI-företag, logistikleverantörer, tillverkare av konsumentelektronik och avancerade teknikföretag går i allt högre grad in på marknaden för humanoida robotar. Artificiell intelligens kan dock bara skapa verkligt värde när digital intelligens kan omvandlas till tillförlitlig fysisk rörelse. Detta gör ledställdonet för humanoida robotar till ett avgörande gränssnitt mellan AI, rörelsestyrning och robotens fysiska kropp. Den här artikeln utforskar varför ställdon med harmonisk drivning, hög vridmomentsdensitet, lågt glapp, integrerad återkoppling och skalbara ledarkitekturer blir allt viktigare när humanoid robotik går från prototyputveckling mot storskalig kommersialisering.
- Startmoment i harmonic drive-växellådor för SCARA-robotar: definition, nyckelfaktorer och urvalsguideI SCARA-robotar, 3C-automationsutrustning och precisionsmonteringssystem har harmonic drive-växellådor blivit den föredragna transmissionslösningen tack vare deras höga precision, nästan noll glapp, höga utväxlingar och kompakta konstruktion. Vid val av växellåda fokuserar ingenjörer vanligtvis på parametrar som nominellt vridmoment, utväxlingsförhållande, glapp och vridstyvhet. En kritisk specifikation som dock ofta förbises är startmoment.