Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgi
Varför kräver minimalt invasiva kirurgiska robotar miniatyriserade precisionstransmissioner?
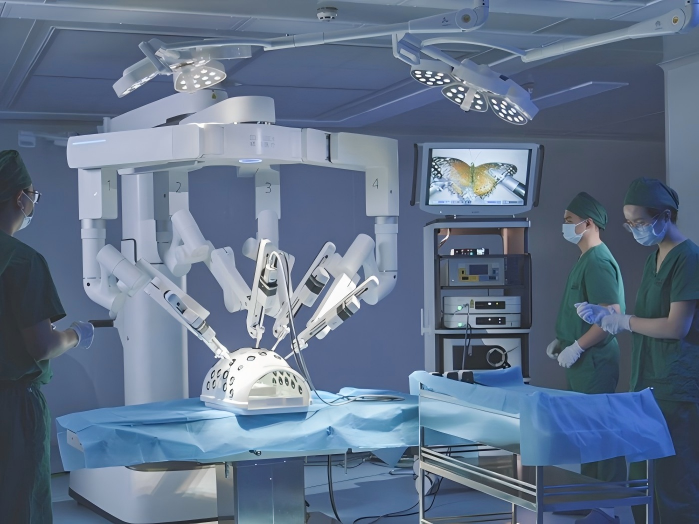
Minimalt invasiva kirurgiska robotar ställer några av de mest krävande kraven på precisionstransmissionssystem.
Till skillnad från konventionella industrirobotar måste en kirurgisk robot uppnå exakt rörelse inom ett mycket begränsat mekaniskt utrymme. Transmissionssystemet kan behöva styra ett litet kirurgiskt instrument, en handledsled, ett ändverktyg eller en flexibel mekanism samtidigt som det bibehåller kompakta dimensioner, lågt glapp, hög positioneringsnoggrannhet och tillförlitlig repeterbarhet.
Utmaningen blir ännu större när transmissionsmekanismen behöver integreras nära den distala änden av ett kirurgiskt instrument.
Det är här enminiatyriserad harmonisk växelkan erbjuda ett viktigt transmissionsalternativ.
HONPINE utvecklarlösningar med miniatyriserade harmoniska reduktionsväxlarför kompakta robotmekanismer där konventionella växellådor kan ta upp för mycket utrymme eller skapa ett alltför stort transmissionsglapp.
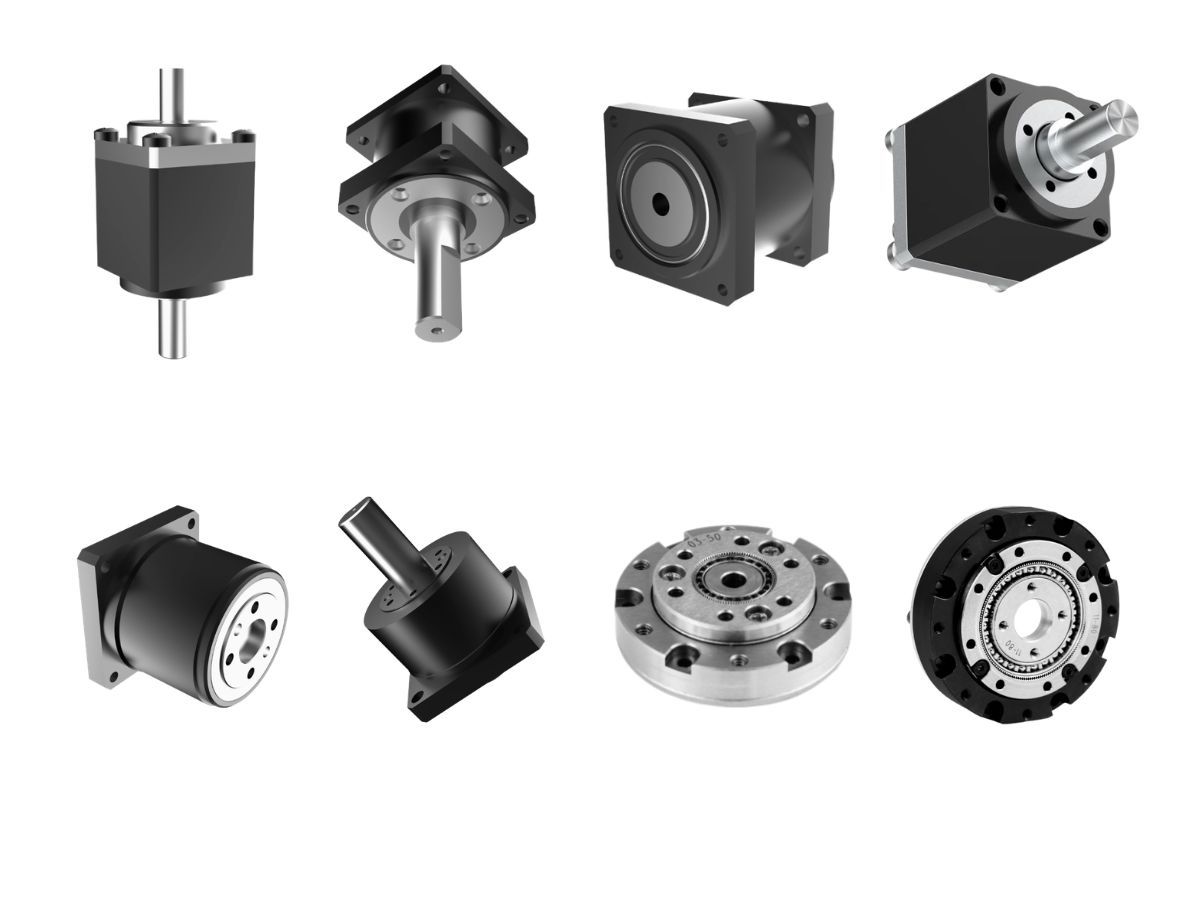
HONPINECSF-mini-serienär utformad utifrån kraven för miniatyriserade precisionsrörelsesystem och erbjuder en kompakt transmissionslösning för tillämpningar såsom kirurgisk robotik, miniatyriserade robotleder, precisionsinstrument, optiska mekanismer och annan utrustning med begränsat utrymme.
Två transmissionsarkitekturer för minimalt invasiva kirurgiska robotar
Transmissionsarkitekturen har stort inflytande på hur en harmonisk reduktionsväxelkan integreras i ett kirurgiskt robotsystem.
Ur ett mekaniskt perspektiv är två tillvägagångssätt särskilt relevanta.
Extern drivning med sen- eller kabeldriven transmission
I en externt driven arkitektur placeras motorn och reduktionsmekanismen utanför patientens kropp eller utanför det smala instrumentskaftet.
Den externa drivenheten genererar den erforderliga rörelsen, medan senor eller kablar överför rörelsen genom instrumentskaftet till den distala mekanismen.
För denna arkitektur behöver den mini-harmoniska växellådan inte nödvändigtvis installeras inuti själva kirurgiska instrumentet.
I stället kan den harmoniska reduktionsväxeln integreras i det externa ställdonet eller drivmodulen.
Detta arrangemang ger mer tillgängligt utrymme för transmissionskomponenterna och kan förenkla åtkomsten för underhåll och systemintegration.
Den centrala tekniska utmaningen flyttas då till senöverföringssystemet.
Kabelns elasticitet, friktion, dragning, förspänning och hysteres kan påverka sambandet mellan rörelsen på motorsidan och rörelsen vid den distala änden. När avståndet mellan ställdonet och ändverktyget ökar kan dessa effekter bli allt viktigare för rörelsestyrning med hög precision.
Miniatyriserad harmonisk växel integrerad i det distala instrumentet
En annan arkitektur placerar miniatyrtransmissionen direkt inuti instrumentet eller nära den distala handledsleden.
I denna konfiguration kan en miniatyriserad harmonisk växel potentiellt ersätta en del av den långa senöverföringsvägen.
Ställdonet och reduktionsmekanismen placeras mycket närmare den rörliga leden, vilket gör transmissionen mer direkt.
Denna arkitektur är särskilt attraktiv för nästa generations kompakta kirurgiska robotar, flexibla endoskopiska robotar, miniatyriserade robotinstrument och andra system där den distala rörelseprestandan är avgörande.
De tekniska kraven blir dock avsevärt mer krävande.
Den harmoniska växellådan måste uppta ett extremt litet utrymme samtidigt som den ger erforderligt vridmoment, positioneringsprestanda, mekanisk hållfasthet och driftsäkerhet.
Varför kan en miniatyriserad harmonisk växel vara värdefull vid robotinstrumentets led?
En av de grundläggande fördelarna med att flytta transmissionen närmare leden är att långa, flexibla transmissionsvägar reduceras.
En sendriven mekanism kan skapa elasticitet och hysteres mellan ställdonet och den distala leden. Dessa effekter kan komplicera strategier för exakt positionsstyrning och kraftrelaterad styrning.
Med en miniatyriserad harmonisk växel placerad närmare leden kan transmissionsvägen bli mer kompakt och mekaniskt direkt.
Detta kan ge flera potentiella tekniska fördelar:
Minskad transmissionselasticitet
En kortare mekanisk transmissionsväg kan minska påverkan från långa flexibla senor och kablar på rörelseresponsen.
Mer direkt ledstyrning
Att placera reduktionsmekanismen nära leden kan göra sambandet mellan ställdonets rörelse och ledens rörelse mer direkt.
Kompakt precisionstransmission
En miniatyriserad harmonisk växellåda kan ge ett högt utväxlingsförhållande inom ett begränsat installationsutrymme.
Rörelse med lågt glapp
Lågt transmissionsglapp är viktigt när den distala leden behöver exakt dubbelriktad positionering.
Hög integrationspotential
En miniatyrreduceringsväxel kan integreras med miniatyrmotorer, kodare, lager och andra komponenter för att skapa en kompakt robotled.
Dessa egenskaper gör miniatyriserad harmonisk transmissionsteknik särskilt intressant för avancerade robotinstrument.
Kärnutmaningen: transmissionsstorlek
Miniatyrisering är en av de största tekniska utmaningarna i transmissionssystem för kirurgiska robotar.
En konventionell industrirobot kan ha tillräckligt installationsutrymme för en relativt stor reduceringsväxel, motor, lager, kodare och broms.
Ett kirurgiskt instrument är fundamentalt annorlunda.
Det mekaniska utrymmet kan vara extremt begränsat, särskilt nära instrumentets distala ände.
När den tillgängliga diametern närmar sig endast några millimeter eller storleksordningen en centimeter blir varje komponent en del av inkapslingsproblemet.
Reduceringsväxeln måste konkurrera om utrymme med motorn, lager, kodare, strukturella komponenter, kablage och andra mekanismer.
Detta skapar en svår teknisk avvägning:
Mindre dimensioner får inte ske på bekostnad av den erforderliga transmissionsprestandan.
Detta är ett av områdena där miniatyriserad harmonisk växelteknik blir särskilt utmanande.
Varför är miniatyrisering av en harmonisk växellåda inte bara en nedskalning av en standardreduceringsväxel?
En vanlig missuppfattning är att en miniatyriserad harmonisk växellåda kan skapas genom att helt enkelt minska dimensionerna hos en större harmonisk reduktionsväxel.
I praktiken medför miniatyrisering en annan uppsättning tillverknings- och konstruktionsutmaningar.
När storleken på kritiska komponenter minskar blir tillverkningstoleranserna allt mer betydelsefulla i förhållande till komponenternas totala dimensioner.
Flexspline, cirkulär spline, våggenerator, lagergränssnitt och andra precisionskomponenter måste bibehålla de erforderliga geometriska förhållandena inom ett mycket litet mekaniskt utrymme.
Samtidigt måste den mindre strukturen fortfarande tåla upprepade belastningar och upprätthålla stabila ingreppsegenskaper.
Detta innebär att utveckling av miniatyriserade harmoniska reduktionsväxlar kräver mer än geometrisk skalning.
Det kräver särskild optimering av struktur, material, tillverkningsprocesser, monteringstoleranser och prestandavalidering.
HONPINE CSF-Mini: Miniatyriserad harmonisk transmission för kompakta robotsystem
HONPINEs serie CSF-mini med miniatyriserade harmoniska reduktionsväxlar är utvecklad för kompakta precisionstransmissionstillämpningar där installationsutrymmet är en avgörande begränsning.
CSF-mini-familjen erbjuder en lösning för konstruktörer som vill integrera harmonisk reduktion i mindre robotmekanismer utan att använda en konventionell harmonisk växellåda i stor storlek.
Beroende på den erforderliga systemarkitekturen kan en miniatyriserad harmonisk reduktionsväxel kombineras med en motor, kodare, lager och styrsystem för att skapa en kompakt precisionsled.
Denna arkitektur är relevant för miniatyrrobotleder, robotinstrument, optiska mekanismer, precisionspositioneringssystem och andra tillämpningar där transmissionsvolymen direkt påverkar den övergripande utrustningskonstruktionen.
För medicinsk och kirurgisk robotik måste den specifika integrationsmetoden utvärderas utifrån den kompletta instrumentarkitekturen och tillämpliga systemkrav.
CSF-Mini för miniatyriserade robotleder
Miniatyriserade robotleder kräver en kombination av egenskaper som kan vara svår att uppnå samtidigt.
Leden måste vara tillräckligt liten för att rymmas inom det tillgängliga mekaniska utrymmet, samtidigt som den ger tillräckligt utgående vridmoment och exakt dubbelriktad rörelse.
En miniatyriserad harmonisk växellåda kan fungera som reduktionssteg mellan en kompakt motor och robotleden.
Den resulterande arkitekturen kan användas i tillämpningar där konstruktörer behöver balansera:
Begränsat installationsutrymme
Högt utväxlingsförhållande
Lågt glapp
Exakt vinkelpositionering
Kompakt mekanisk integration
Upprepad dubbelriktad rörelse
Hög vridmomentsdensitet
Dessa krav är relevanta inte bara för kirurgiska robotar utan även för miniatyrmanipulatorer, flexibla robotar, inspektionsmekanismer, optiska system och specialiserade robotleder.
Miniatyriserad harmonisk växel för endoskopiska och flexibla robotsystem
Flexibla endoskopiska robotar innebär ytterligare en nivå av mekanisk komplexitet.
Instrumentet måste navigera genom en begränsad passage samtidigt som det styr flera frihetsgrader vid den distala änden.
Traditionella långa transmissionsmekanismer kan ge upphov till friktion, elasticitet, hysteres och komplex kabeldragning.
En miniatyriserad harmonisk växel integrerad nära en distal led erbjuder ett fundamentalt annorlunda konstruktionssätt.
I stället för att överföra all rörelse från ett relativt avlägset ställdon genom en lång flexibel mekanism kan reduktionsmekanismen placeras närmare leden.
Detta kan förenkla den mekaniska transmissionsvägen och potentiellt förbättra styrbarheten hos den distala mekanismen.
En sådan integration kräver dock noggrant övervägande av tillgängligt utrymme, termiskt beteende, steriliseringskrav, tätning, material, smörjning, montering och den övergripande medicintekniska produktarkitekturen.
Dessa krav måste utvärderas på systemnivå i stället för att välja reduceringsväxeln enbart utifrån dess yttre dimensioner.
Precision blir viktigare när transmissionen blir mindre
Miniatyrisering ökar betydelsen av tillverkningsprecision.
När reduceringsväxeln blir mindre kan även en liten dimensionsavvikelse utgöra en betydande andel av komponentgeometrin.
Därför beror prestandan hos en miniatyriserad harmonisk växel i hög grad på precisionen hos dess kritiska komponenter och deras monteringsförhållande.
HONPINE fokuserar på tillverkningskonsistensen hos viktiga transmissionskomponenter, inklusive flexspline, cirkulär spline och våggenerator.
För miniatyrtillämpningar är målet inte bara att tillverka en mindre växellåda.
Målet är att bibehålla stabila transmissionsegenskaper inom ett avsevärt mindre mekaniskt utrymme.
Lågt glapp i miniatyriserad robottransmission
Glapp blir särskilt viktigt när en miniatyrväxellåda används för precisionspositionering i robotik.
I en kirurgisk robotmekanism kan små vinkelavvikelser i transmissionssteget påverka den slutliga positionen hos ett distalt instrument.
Effekten blir ännu mer betydande när instrumentet innehåller flera leder eller när fel ackumuleras genom en seriell mekanism.
En miniatyriserad harmonisk växel med lågt glapp kan bidra till att minska mekaniskt spel i reduktionssteget och ge ett mer förutsägbart samband mellan motorrotation och utgående rörelse.
Den faktiska systemnoggrannheten beror dock på mer än reduceringsväxeln.
Kodarupplösning, lagerspel, strukturell deformation, motorstyrning, monteringstoleranser och den mekaniska arkitekturen bidrar alla till den slutliga positioneringsprestandan.
Därför bör den miniatyriserade harmoniska växellådan utvärderas som en del av det kompletta rörelsestyrsystemet.
Storlek är bara en del av valet av miniatyriserad harmonisk växel
För en mycket kompakt robotmekanism är valet av minsta möjliga reduceringsväxel inte nödvändigtvis den bästa lösningen.
Reduceringsväxeln måste utvärderas utifrån de kompletta driftkraven.
Viktiga överväganden omfattar utgående vridmoment, utväxlingsförhållande, rotationshastighet, tillåten belastning, glapp, vridstyvhet, driftcykel, installationsdimensioner, axelkonfiguration, lagerarrangemang, kodarintegration och miljökrav.
För kirurgisk robotik kan ytterligare krav på systemnivå också gälla beroende på om transmissionen placeras inuti eller utanför instrumentets patientkontaktande del.
Denna skillnad är avgörande.
En reduceringsväxel avsedd för ett externt ställdon bör inte automatiskt antas vara lämplig för integration i ett distalt kirurgiskt instrument.
Det slutliga valet måste baseras på den kompletta instrumentkonstruktionen och tillämpliga valideringskrav.
Extern drivning eller distal miniatyriserad harmonisk växel?
Valet mellan en extern sendriven arkitektur och en distal miniatyriserad harmonisk växel beror på robotsystemets prioriteringar.
En extern drivarkitektur kan ge mer installationsutrymme för motor och reduktionsmekanism samt förenkla mekanisk åtkomst.
En distal miniatyriserad harmonisk växel kan ge en mer kompakt och direkt transmissionsarkitektur och potentiellt minska påverkan från lång senöverföring.
Ingen av arkitekturerna är universellt överlägsen.
Den lämpliga lösningen beror på instrumentdiameter, antal frihetsgrader, erforderligt ledvridmoment, rörelsenoggrannhet, transmissionsavstånd, miljöförhållanden, steriliseringsstrategi och övergripande systemarkitektur.
Därför rekommenderar HONPINE att transmissionsarkitekturen utvärderas innan modell av reduceringsväxel väljs.
Varför är miniatyriserade harmoniska växlar relevanta för framtidens kirurgiska robotik?
I takt med att kirurgiska robotsystem fortsätter att bli mindre och mer flexibla måste transmissionstekniken utvecklas i motsvarande grad.
Framtida robotinstrument kan kräva fler frihetsgrader inom mindre mekaniska utrymmen.
Detta skapar efterfrågan på alltmer kompakta motorer, kodare, lager, transmissioner och integrerade styrsystem.
En miniatyriserad harmonisk växel erbjuder en möjlig lösning för att uppnå precisionsöverföring med hög utväxling inom ett begränsat utrymme.
Tekniken är särskilt relevant när robotmekanismen kräver kompakta dimensioner, exakt vinkelrörelse och lågt mekaniskt glapp.
För HONPINE är miniatyriserad harmonisk transmission inte begränsad till en specifik arkitektur för medicinska robotar.
Samma tekniska principer kan även tillämpas på miniatyriserade robotleder, optiska positioneringssystem, precisionsinstrument, kompakta manipulatorer och andra mekanismer med begränsat utrymme.
Varför välja HONPINE för lösningar med miniatyriserade harmoniska växlar?
HONPINE utvecklar produkter med harmoniska reduktionsväxlar för precisionsrörelsesystem där storlek, noggrannhet, transmissionsprestanda och integrationskrav måste beaktas tillsammans.
CSF-mini-serien erbjuder ett alternativ med miniatyriserad harmonisk växellåda för konstruktörer som utvecklar kompakta robot- och precisionsmekanismer.
HONPINE kan stödja kunder vid utvärdering av reduceringsväxelns storlek, utväxlingsförhållande, utgångskrav, installationskonfiguration och integrationskrav utifrån måltillämpningen.
För avancerade robotsystem är den mest lämpliga transmissionslösningen inte alltid den minsta tillgängliga växellådan.
Det är den växellåda som ger den erforderliga transmissionsprestandan samtidigt som den passar in i den mekaniska arkitekturen och stöder de erforderliga driftsförhållandena.
Detta systemnivåbaserade tillvägagångssätt är särskilt viktigt vid utveckling av miniatyriserade robotleder och mycket begränsade mekanismer.
Slutsats
Minimalt invasiv kirurgisk robotik utgör ett av de mest krävande tillämpningsområdena för miniatyriserad precisionstransmission.
Oavsett om systemet använder ett externt ställdon med senöverföring eller integrerar en miniatyrreduceringsväxel direkt i en distal robotled, måste transmissionsarkitekturen hantera stränga begränsningar avseende storlek, precision, mekanisk respons och tillförlitlighet.
En miniatyriserad harmonisk växel kan erbjuda en attraktiv transmissionslösning när en kompakt växellåda med hög utväxling och lågt glapp krävs.
HONPINEs CSF-mini-serie är utformad för att uppfylla kraven hos miniatyriserade precisionsrörelsesystem och erbjuder ett kompakt alternativ med mini-harmonisk växellåda för robotleder, precisionsinstrument, optiska mekanismer och andra tillämpningar med begränsat utrymme.
För nästa generations minimalt invasiva robotar och miniatyriserade robotsystem är utmaningen inte längre endast att uppnå hög transmissionsprecision.
Utmaningen är att uppnå denna precision inom ett extremt begränsat mekaniskt utrymme.
Det är här miniatyriserad harmonisk transmissionsteknik blir allt viktigare.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.
 Hur väljer man en robotledaktuator: 3 viktiga kriterier som ingenjörer bör kontrollera?Att välja en robotledaktuator är ett tekniskt beslut som påverkar inte bara vridmoment och rörelseprestanda, utan även reglerstabilitet, mekanisk integration och utvecklingstid. För industrirobotar, samarbetsrobotar, humanoida robotar och andra robotsystem måste rätt aktuator motsvara de faktiska kraven för varje led, samtidigt som den är kompatibel med robotens motor, encoder, styrenhet, kommunikationsnätverk och kraftarkitektur. I den här artikeln förklarar jag tre viktiga kriterier som ingenjörer bör utvärdera vid val av en robotledaktuator: matchning av vridmoment och utväxlingsförhållande, kompatibilitet för encoder och kommunikation samt tillverkarens tekniska dokumentation och ingenjörsstöd.
 Lösning för robotleder utomhus: Harmonisk ledmodul med inbyggd vridmomentsensorHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. När robotar rör sig bortom kontrollerade fabriksmiljöer skapar robotapplikationer utomhus nya krav på utformningen av robotleder. Regn, damm, fukt, temperaturvariationer, låga temperaturer och oförutsägbara externa belastningar kan alla påverka hur en robotled fungerar i fält. I dessa miljöer behöver en led erbjuda mer än exakt rotation. Den behöver också tillförlitlig vridmomentsåterkoppling, lämpligt miljöskydd, stabil drift vid växlande temperaturer och praktisk mekanisk integration. I den här artikeln förklarar jag de viktigaste tekniska övervägandena bakom vår lösning för robotleder utomhus, inklusive den harmoniska ledmodulen, inbyggd vridmomentsensor, IP65-skydd, smörjning för låga temperaturer, skydd för kabelutgångar och mekanisk integration, baserat på vår erfarenhet av robotapplikationer utomhus såsom installation av solpaneler, byggverksamhet och rengöringsrobotar.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.
 Varför behöver lasersvetsningssystem med stråloscillation en högprecisions harmonisk rotationsaktuator?Lasersvetsning med stråloscillation används i allt högre grad inom batteritillverkning, svetsning av samlingsskenor, elektronik, medicintekniska produkter, robotsvetsning och andra precisionsindustriella tillämpningar där strålens rörelse måste vara exakt och repeterbar. I mekaniska system för lasersvetsning med stråloscillation beror dock svetskvaliteten inte bara på laserparametrarna utan även på precisionen hos den rotationsmekanism som driver oscillationshuvudet. Glapp, otillräcklig vridstyvhet, begränsad vridmomentsdensitet och positioneringsfel kan direkt påverka den faktiska strålbanan och smältbadets stabilitet. Därför blir en högprecisionslösning för rotationsrörelser en viktig del av modern utrustning för lasersvetsning med stråloscillation. En harmonisk rotationsaktuator kombinerar precisionsöverföring, hög styvhet, lågt glapp och kompakt integration, vilket gör den väl lämpad för mekaniska oscillationshuvuden som kräver kontrollerad rotationsrörelse under dynamiska belastningar.
 När kräver styrning av utombordsmotorer en harmonisk rotationsaktuator?Styrning av elektriska utombordsmotorer utvecklas från en enkel mekanisk funktion till en tillämpning för precisionsrörelsestyrning. Den här artikeln förklarar när en harmonisk rotationsaktuator blir en lämplig lösning och belyser betydelsen av precisionstransmission, lågt glapp, hög vridmomenttäthet, återkoppling från givare och kompakt mekanisk integration. Den utforskar även tillämpningar i elektriska båtar, autonoma ytfarkoster, obemannade båtar, marin robotik och elektrisk marin framdrivning, för att hjälpa ingenjörer att förstå hur rätt rotationsaktuator väljs utifrån styrmoment, hastighet, positioneringsnoggrannhet, driftsförhållanden och installationskrav.
 Hur väljer man rätt robotledsaktuator för specialiserade robotapplikationer?Att välja rätt robotledsaktuator handlar inte längre bara om att jämföra vridmomentspecifikationer eller att välja motor och växellåda separat. I takt med att humanoida robotar, samarbetsrobotar, industriella robotarmar, medicinska robotar, mobila manipulatorer och specialiserade robotsystem blir allt mer varierade måste robottillverkare samtidigt balansera vridmoment, hastighet, precision, styvhet, vikt, installationsutrymme, återkoppling, kommunikation och säkerhet. Den här artikeln förklarar hur ingenjörer kan välja rätt harmonisk ledaktuator eller robotledsmotor genom att utgå från det faktiska användningsproblemet och bygga en lösning på lednivå som motsvarar den kompletta robotens mekaniska struktur och styrkrav.
 Harmoniskt roterande ställdon för CNC-rotationsaxel: En precisionslösning för gravyrmaskinerUpptäck hur harmoniska roterande ställdon förbättrar prestandan hos CNC-rotationsaxlar i 4-axliga och 5-axliga gravyrmaskiner med exakt positionering, lågt glapp, hög styvhet och kompakt integrering.
 12 tips för att välja rätt transmission till ett CNC-rundbord: harmonisk växel, harmonisk vridaktuator, DD-motor och planetväxelLär dig hur du väljer rätt transmissionslösning för ett CNC-rundmatningsbord baserat på noggrannhet, glapp, vridmoment, hastighet, styvhet, termisk stabilitet och integration. Jämför harmoniska reduktionsväxlar, harmoniska vridställdon, DD-motorer, RV-reduktionsväxlar och planetväxlar.
 Miniatyrharmonisk växel för små robotarmar och stationära 6-axliga robotar
 Användningsområden för inspektionsrobotar: Varför är harmoniska växelmotorer den föredragna rörelselösningen?Inspektionsrobotar har blivit oumbärliga inom moderna industrier och hjälper företag att automatisera utrustningsinspektioner, förbättra arbetstagarnas säkerhet och samla in högkvalitativa driftsdata. Från tillverkningsanläggningar och kraftverk till olje- och gasanläggningar, lager, järnvägar och smarta städer förändrar autonoma inspektionsrobotar underhåll och tillgångsförvaltning.
Varje rörelse hos en inspektionsrobot – från att rotera en värmekamera till att positionera en LiDAR-skanner eller manövrera en inspektionsarm – är beroende av noggrannheten i dess rörelsesystem. HONPINE Harmonic Gear Motors kombinerar nästintill noll glapp, kompakt storlek, hög vridmomenttäthet och exceptionell positioneringsnoggrannhet, vilket gör dem till en idealisk lösning för nästa generations inspektionsrobotar.