Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?
År 2026 vänder sig allt fler tillverkare av robotarmar, embodied AI-robotar och avancerad automationsutrustning tillintegrerade harmoniska ledmodulerför att uppgradera sina befintliga system. Tidigare fokuserade valet främst på växelns noggrannhet, lastkapacitet och repeterbarhet. I dag omfattar kraven även kraftreglering, dynamisk respons, systemintegration, utvecklingseffektivitet och säkerhet.
För tillverkare som vill förbättra robotens prestanda som helhet handlar uppgradering till en integrerad harmonisk ledmodul inte längre bara om att byta ut en växel. Det handlar om att förbättra hela det elektromekaniska systemets kapacitet.
1. Uppgradera till en integrerad harmonisk ledmodul med EtherCAT
EtherCAT stöder synkroniserad styrning av flera axlar och lämpar sig därför för robotarmar med flera leder, humanoida robotar och system med högdynamisk rörelse.
För tillverkare av robotarmar kan EtherCAT bidra till att minska kommunikationsfördröjningar och synkroniseringsfel vid fleraxlig styrning, samtidigt som kommunikationsarkitekturen mellan styrenheten och de enskilda lederna förenklas.
Den faktiska prestandan beror dock fortfarande på kommunikationscykeltiden, drivimplementeringen, masterstyrenheten och systemkonfigurationen i sin helhet. Att bara lägga till ett EtherCAT-gränssnitt garanterar inte automatiskt höghastighetssynkronisering eller bättre rörelseprestanda.
2. Uppgradera till en integrerad harmonisk ledmodul med inbyggd vridmomentsensor
Traditionella robotleder hanterar i första hand två frågor: vart ska leden röra sig och hur exakt kan den nå målpositionen?
Vid samarbete mellan människa och robot, flexibel hantering av föremål, precisionsmontering, slipning och polering behöver robotar också veta hur stor kraft eller vilket vridmoment de utövar.
En inbyggd vridmomentsensor mäter ledens utgående vridmoment i realtid och ger återkoppling för impedansreglering, följsam rörelsestyrning och kombinerad kraft- och positionsreglering.
Det gör att robotar kan göra mer än att utföra positionskommandon. De kan anpassa sina rörelser efter kontaktkrafter och därmed interagera mer adaptivt med föremål och den omgivande miljön.
För tillämpningar inom embodied AI, finmotorisk manipulation och kollaborativ robotik är vridmomentsavkänning ett viktigt steg mot intelligentare och mer responsiv ledstyrning.
3. Uppgradera från en enkel till en dubbel pulsgivarkonfiguration
Traditionella ledmoduler förlitar sig ofta främst på en pulsgivare på motorsidan. En uppgraderad konfiguration med dubbla pulsgivare ger positionsåterkoppling från både motorsidan och växelns utgående sida.
Denna lösning underlättar identifiering av överföringsfel, elastisk deformation och vissa onormala driftförhållanden. Den ger också den återkoppling som behövs för mer exakt reglering av utgående position.
När tillverkare väljer en harmonisk ledmodul med dubbla pulsgivare bör de inte enbart titta på antalet pulsgivare, utan även kontrollera flera viktiga specifikationer, bland annat:
Om pulsgivarna är absoluta eller inkrementella.
Pulsgivarnas upplösning och mätnoggrannhet.
Metoden för att fastställa positionen efter uppstart.
Om flervarvspositionsdata kräver ett batteri eller någon annan reservmekanism.
En konfiguration med dubbla pulsgivare kan ge bättre insyn i överföringssystemet, men den faktiska positioneringsprestandan beror fortfarande på pulsgivarnas specifikationer, de mekaniska överföringsegenskaperna och styralgoritmen.
4. Välj en integrerad harmonisk ledmodul med ihålig axel
Konstruktion med ihålig axel är en viktig aspekt vid utveckling av robotarmar och humanoida robotar.
Den användbara innerdiametern, utrymmet för intern kabeldragning, flänsmåtten och den axiella längden påverkar robotens mekaniska konstruktion direkt.
Ytterligare förbättringar kan omfatta en större användbar innerdiameter, en mer kompakt axiell konstruktion, lämpligt lagerstöd och bättre integrering av kablar, pneumatikledningar och sensorledningar.
Dessa faktorer är särskilt viktiga för humanoida robotars axel-, handleds- och höftleder, där flera mekaniska och elektriska anslutningar måste rymmas på begränsat utrymme.
En välkonstruerad harmonisk ledmodul med ihålig axelkan förenkla intern kabeldragning, minska konstruktionens komplexitet och ge större flexibilitet vid integration av robotsystem.
5. Förbättra värmehanteringen: fokusera på kontinuerligt vridmoment snarare än kortvarigt toppmoment
För robotarmar som håller sin position under längre perioder eller ofta accelererar och bromsar kan temperaturökningen vara viktigare än det kortvariga toppmomentet.
Tillverkare bör utvärdera övervakning av motorns lindningstemperatur, växelns temperaturökning, drivsystemets termiska skydd, kurvor för momentreducering samt det kontinuerliga vridmomentet efter att termisk jämvikt har uppnåtts.
Toppmomentet ensamt ger inte en fullständig bild av ledmodulens arbetskapacitet.
Om en leverantör anger toppmoment utan att redovisa värden för kontinuerligt vridmoment och tillhörande testförhållanden blir det svårare att bedöma om modulen på ett tillförlitligt sätt kan uppfylla tillämpningens krav.
Vid uppgradering av en integrerad harmonisk ledmodulbör värmeprestandan därför utvärderas under realistiska driftförhållanden, inklusive arbetscykel, omgivningstemperatur, kylförhållanden och rörelseprofil.
6. Förbättra säkerheten med broms och Safe Torque Off (STO)
För kollaborativa robotarmar, humanoida robotar och leder för höga laster omfattar säkerhetsaspekterna mer än den mekaniska bromsen.
Tillverkare bör även utvärdera Safe Torque Off (STO), överströmsskydd, övertemperaturskydd, hantering av kommunikationsfel och mekanismer för felåterställning.
En viktig skillnad måste göras: STO förhindrar i allmänhet att drivenheten aktivt genererar motormoment. Det är inte en mekanisk broms och garanterar inte att en vertikal axel eller hängande last förblir stilla.
Om tillämpningen kräver att en last hålls säkert när strömmen bryts måste bromslösningen och den övergripande säkerhetsarkitekturen utvärderas separat.
Vid samarbete mellan människa och robot måste säkerhetskraven dessutom bedömas och valideras på hela robotsystemets nivå, inte enbart utifrån säkerhetsfunktionerna hos en enskild ledmodul.
7. Uppgradera motorn för högre vridmomenttäthet och bättre dynamisk respons
När tillverkare utvärderar den ramlösa momentmotorn i en integrerad harmonisk ledmodul bör de ta hänsyn till vridmomenttäthet, rotorns tröghetsmoment, lindningarnas temperaturökning, toppström och jämn drift vid låga hastigheter.
För robotarmar med begränsat utrymme är målet inte bara att installera en större motor. Målet är att uppnå bättre kontinuerlig uteffekt och dynamisk prestanda inom de tillgängliga volym- och viktgränserna.
En motor med lägre rotorinerti kan bidra till bättre respons vid acceleration och inbromsning, medan lämplig elektromagnetisk konstruktion och värmehantering kan stödja mer krävande driftcykler.
Den slutliga prestandan beror på de samlade egenskaperna hos motorn, den harmoniska växeln, lagren, pulsgivaråterkopplingen och styrsystemet.
Därför bör motorvalet baseras på driftkraven för hela ledmodulen i stället för på ett enskilt värde för vridmoment eller effekt.
8. Uppgradera drivenheten från grundläggande servostyrning till avancerad kraftreglering
Utöver EtherCAT-kommunikationsgränssnittet bör tillverkare utvärdera prestandan hos ström-, hastighets- och positionsreglerslingorna samt drivenhetens stöd för momentreglering, impedansreglering, framkopplingskompensering, filtrering och verktyg för parameterinställning.
En meningsfull uppgradering innebär att drivenheten, vridmomentsensorn och pulsgivarna fungerar tillsammans som ett samordnat system med sluten reglering, i stället för att man bara lägger till ytterligare ett kommunikationsgränssnitt.
Sensorernas datauppdateringsfrekvenser, styrningens cykeltider och den faktiska bandbredden för kraftregleringen bör alla verifieras under de avsedda driftförhållandena.
För embodied AI-robotar och kollaborativa robotsystem kan dessa egenskaper påverka hur effektivt en led reagerar på externa krafter, upprätthåller stabil kontakt och utför precisionskrävande interaktionsuppgifter.
I slutändan ligger värdet hos en integrerad harmonisk ledmodul inte i antalet funktioner den innehåller, utan i hur effektivt funktionerna samverkar i den slutliga tillämpningen.
Slutsats: Uppgradera hela ledsystemet, inte bara enskilda komponenter
Konkurrensen mellan tillverkare av kollaborativa robotar, utvecklare av embodied AI och leverantörer av avancerad automationsutrustning avgörs inte längre av en enda teknisk specifikation.
Det viktiga är hur väl systemet presterar i verkliga tillämpningar, hur effektivt det kan integreras och utvecklas, hur tillförlitligt det kan levereras och om den totala kostnaden är konkurrenskraftig.
På HONPINE fokuserar vi som tillverkare av integrerade harmoniska ledmoduler på att gå bortom enskilda komponenters prestanda och i stället utveckla det kompletta elektromekaniska systemets kapacitet.
Från EtherCAT-kommunikation och inbyggd vridmomentsavkänning till återkoppling från dubbla pulsgivare, integrering med ihålig axel, värmehantering, säkerhetsfunktioner, motoroptimering och avancerad drivstyrning bör varje uppgradering svara mot ett specifikt tekniskt krav.
Kontakta HONPINE om du vill veta mer om våra integrerade harmoniska ledmoduleroch utforska lämpliga lösningar för robotarmar, humanoida robotar, embodied AI och avancerad automationsutrustning.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
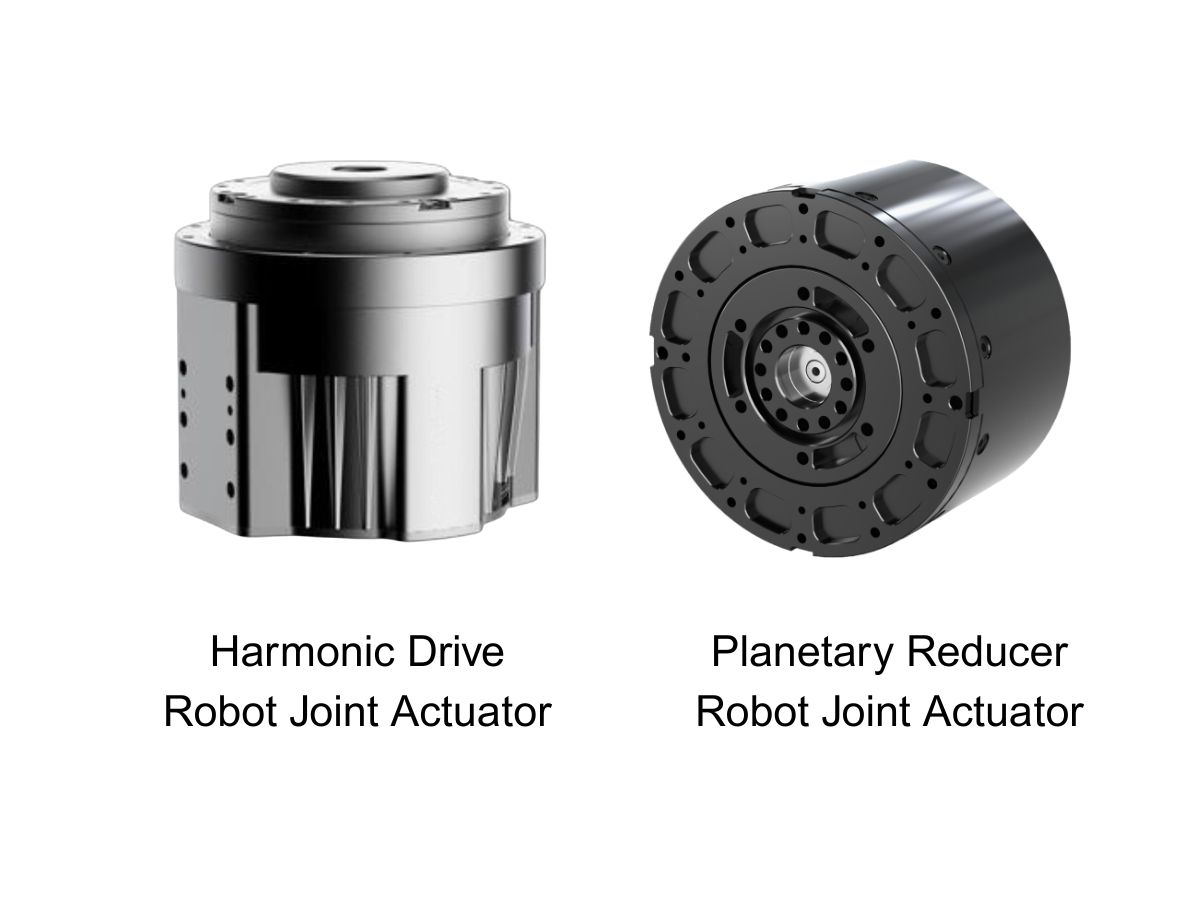
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
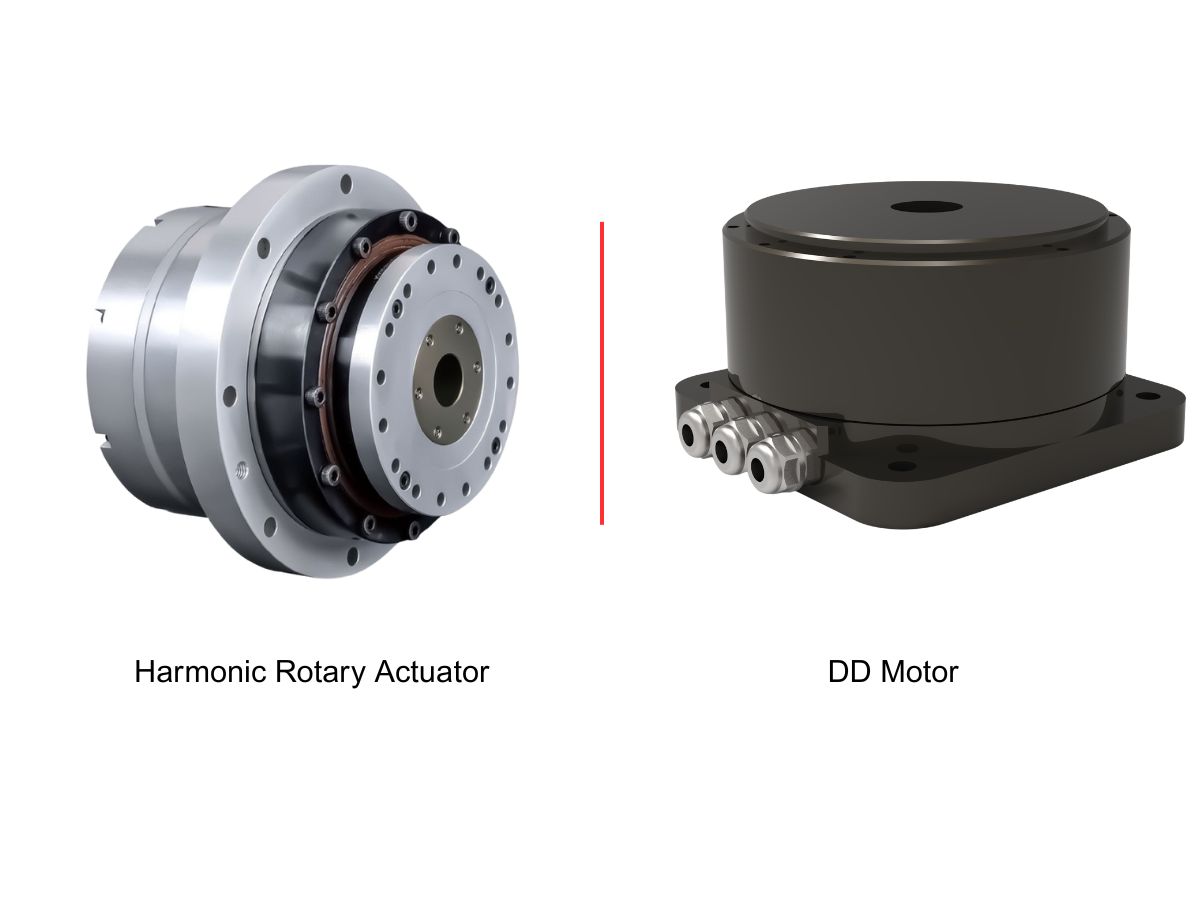
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
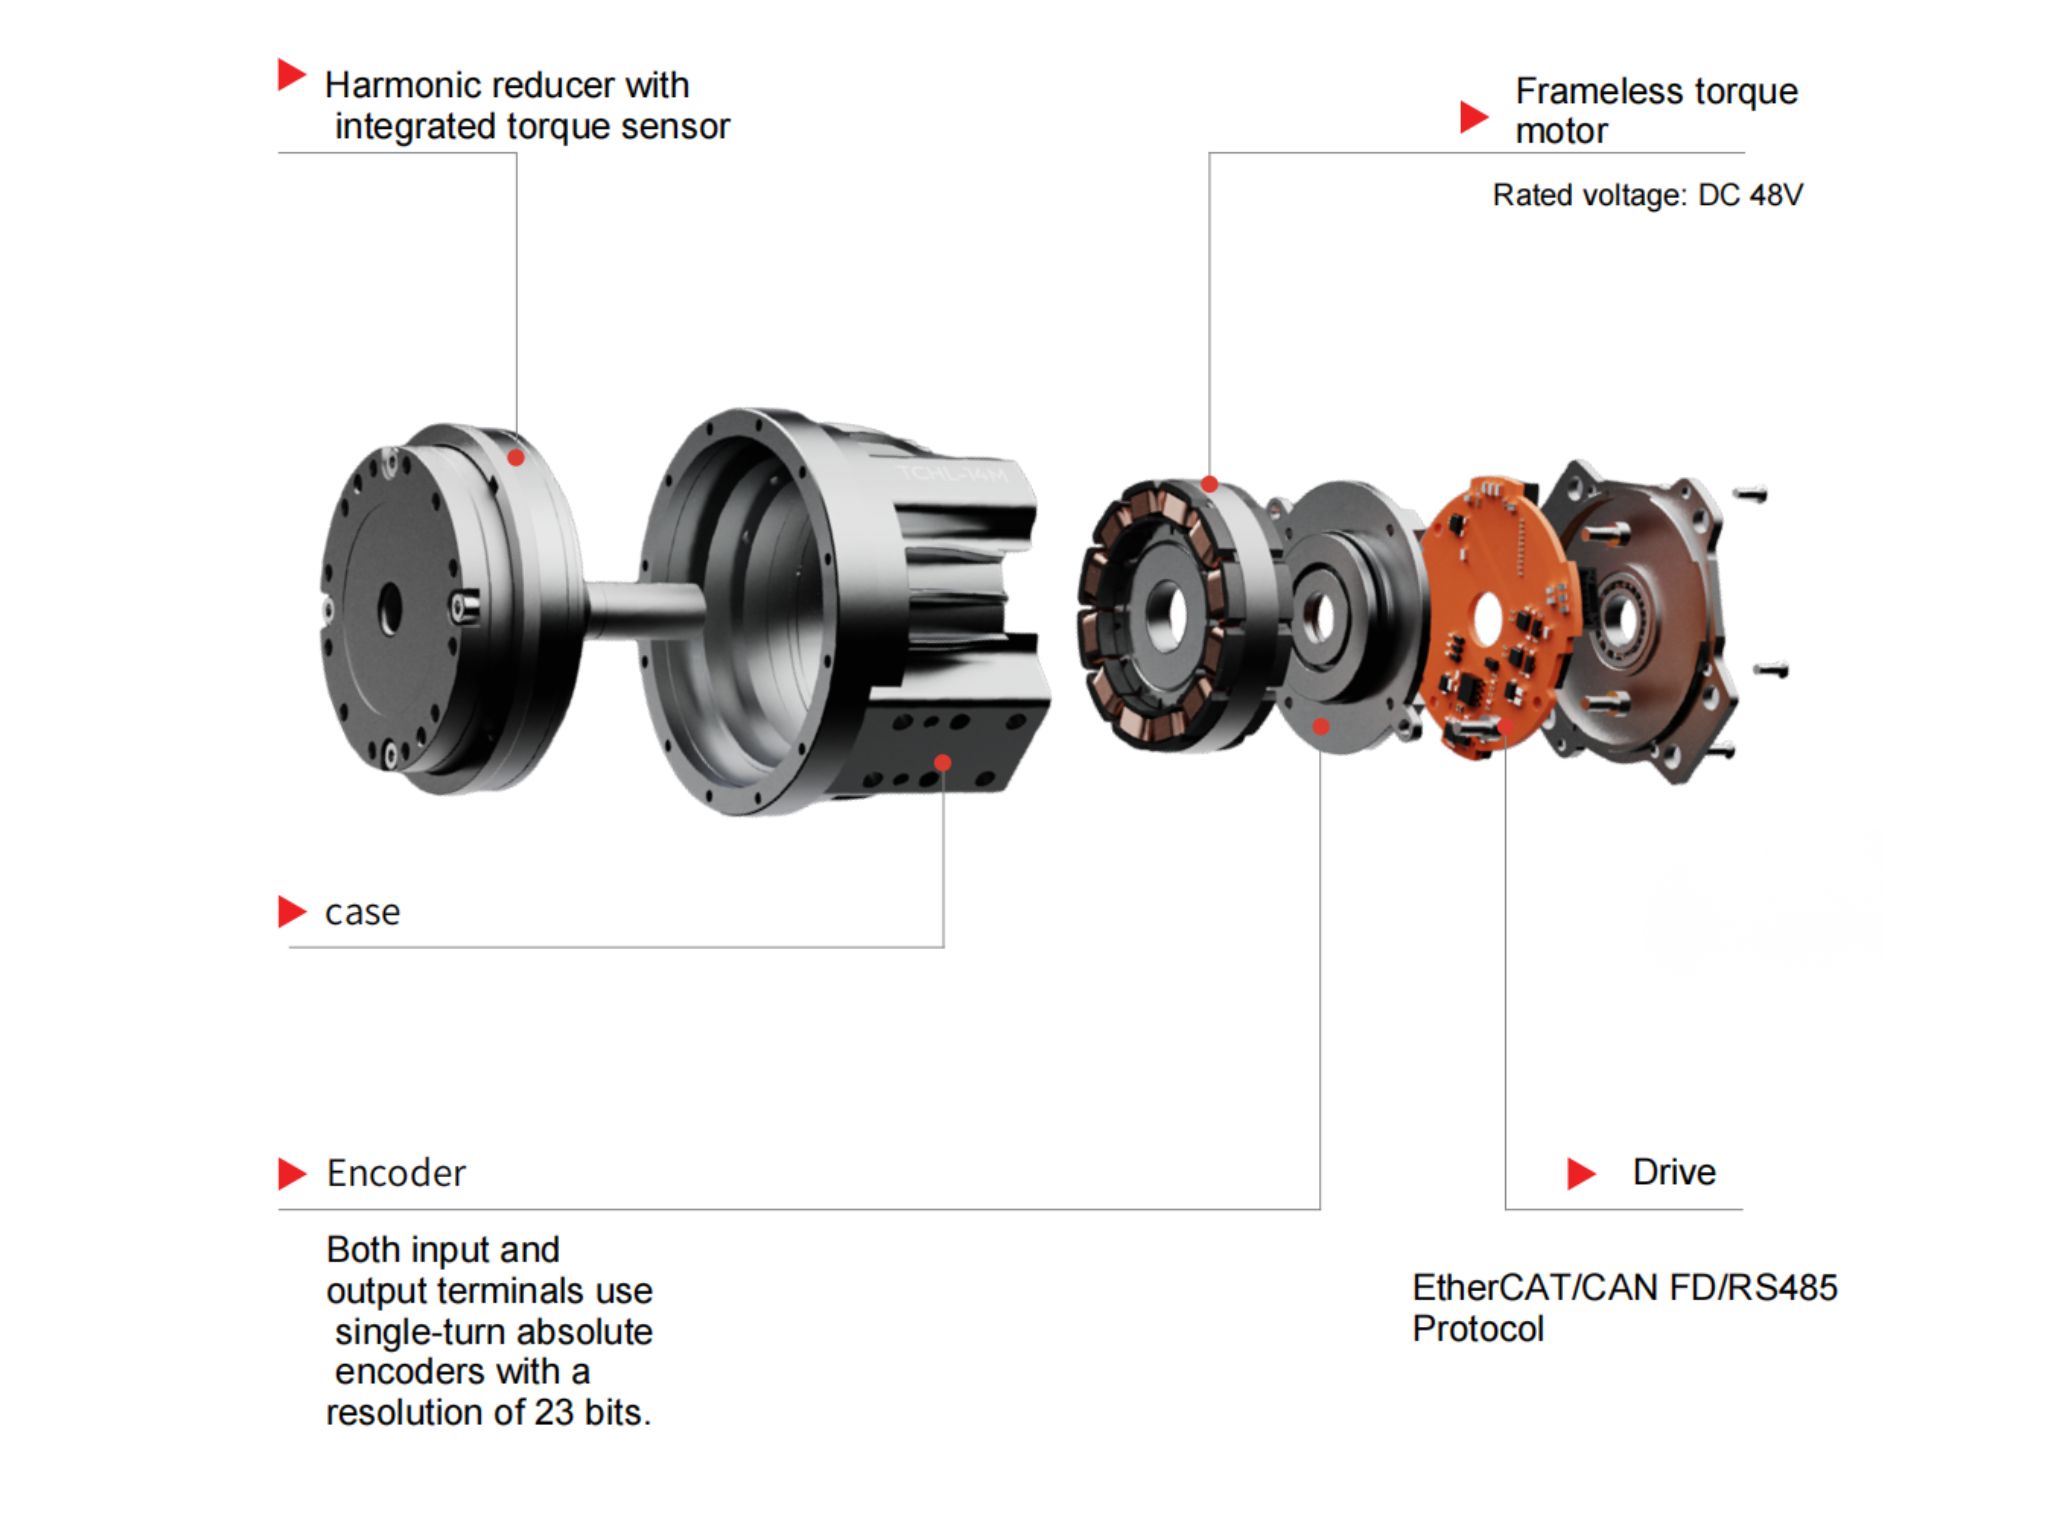
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.
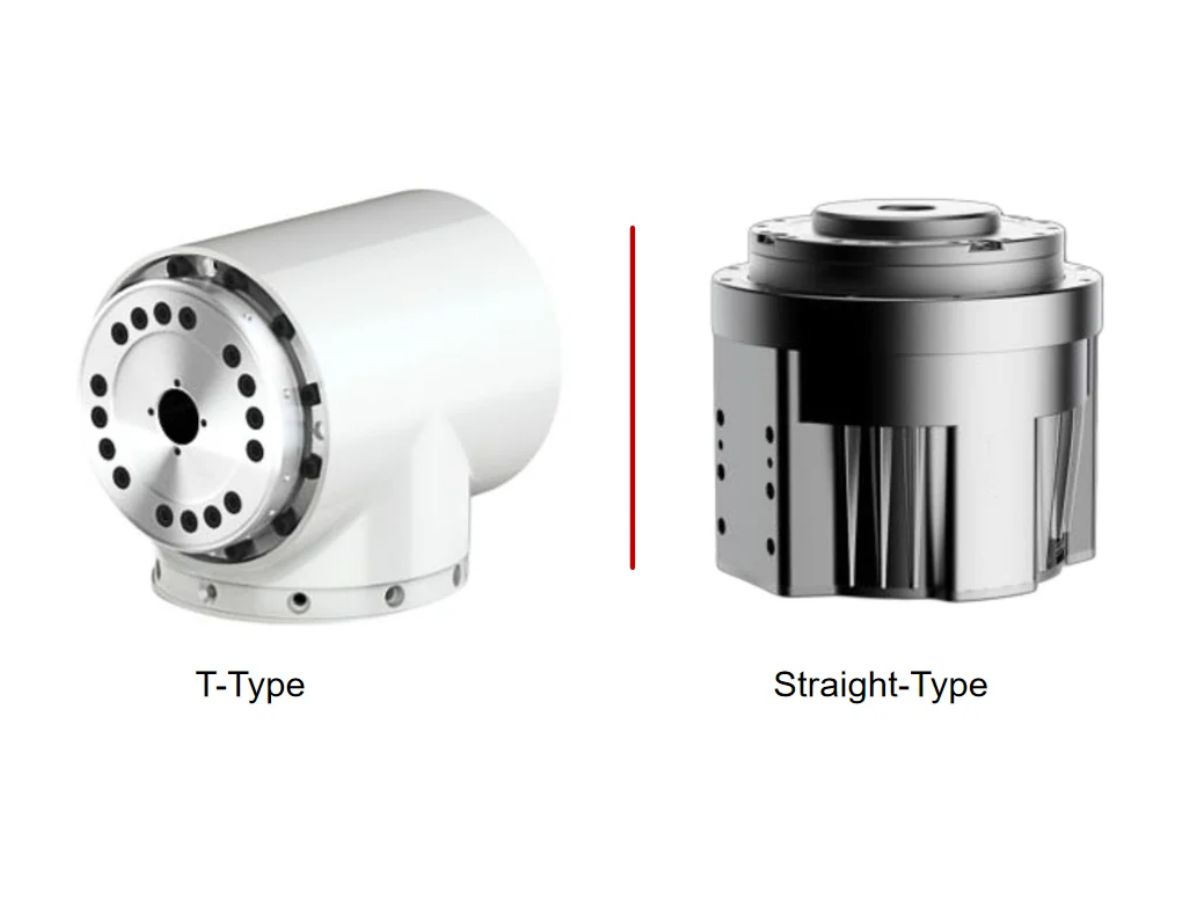
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
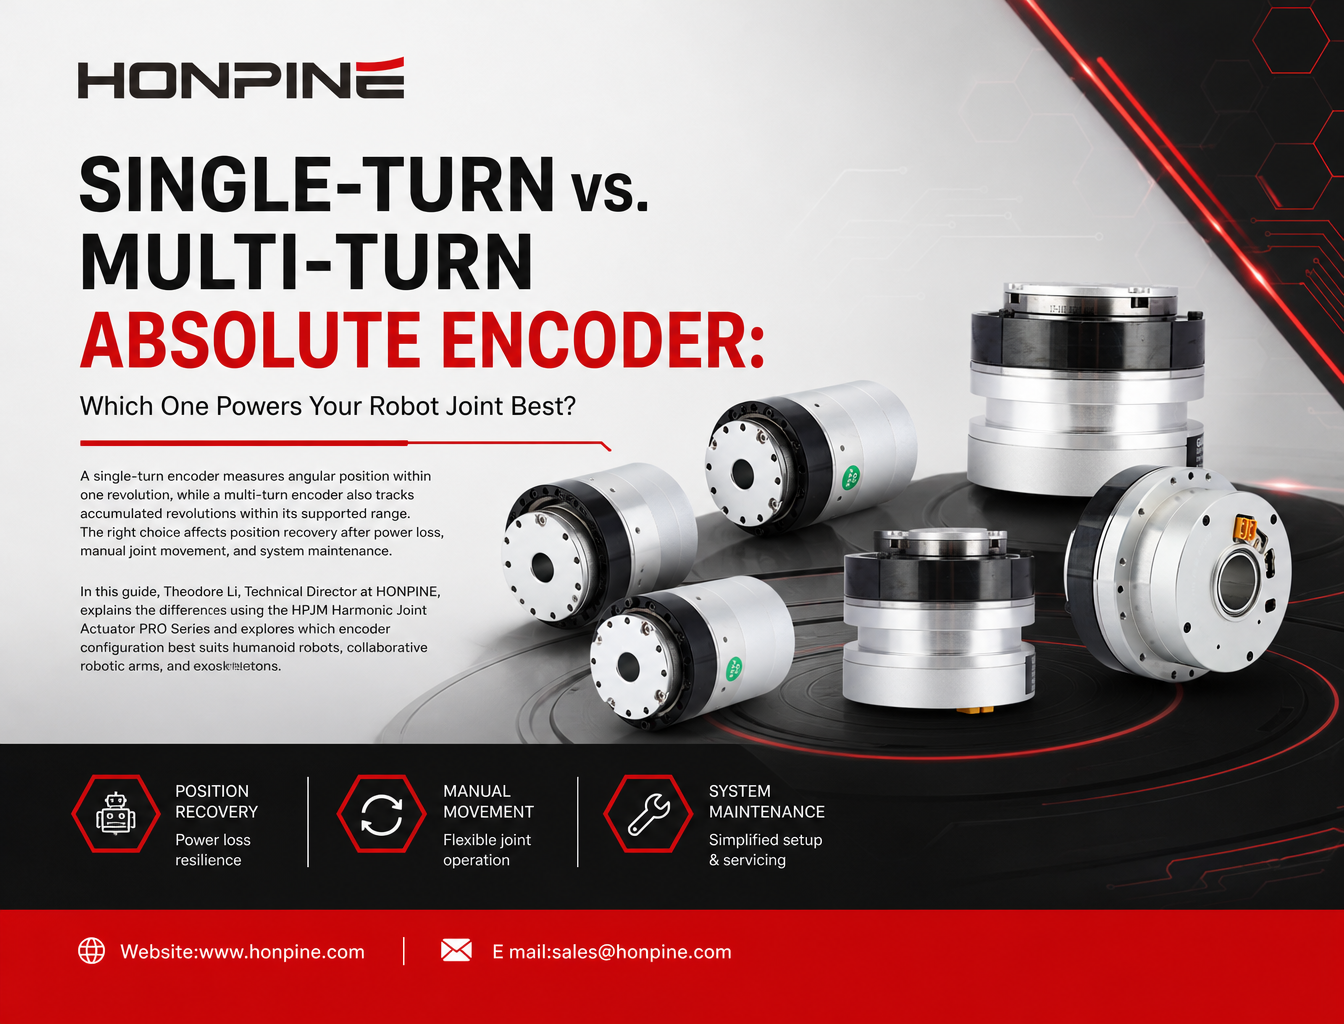
 Envarvs flervarvs absolutgivare för robotledmoduler: Hur väljer man?Den här guiden jämför envarvs och flervarvs absolutgivare för robotledmoduler och förklarar skillnaderna i positionsåterkoppling, positionslagring vid strömavbrott och underhållskrav. Lär dig välja rätt givarutförande för humanoida robotar, kollaborativa robotarmar och exoskelett, med HONPINE HPJM Harmonic Joint Actuator PRO Series som exempel.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 Envarvs flervarvs absolutgivare för robotledmoduler: Hur väljer man?Den här guiden jämför envarvs och flervarvs absolutgivare för robotledmoduler och förklarar skillnaderna i positionsåterkoppling, positionslagring vid strömavbrott och underhållskrav. Lär dig välja rätt givarutförande för humanoida robotar, kollaborativa robotarmar och exoskelett, med HONPINE HPJM Harmonic Joint Actuator PRO Series som exempel.
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.
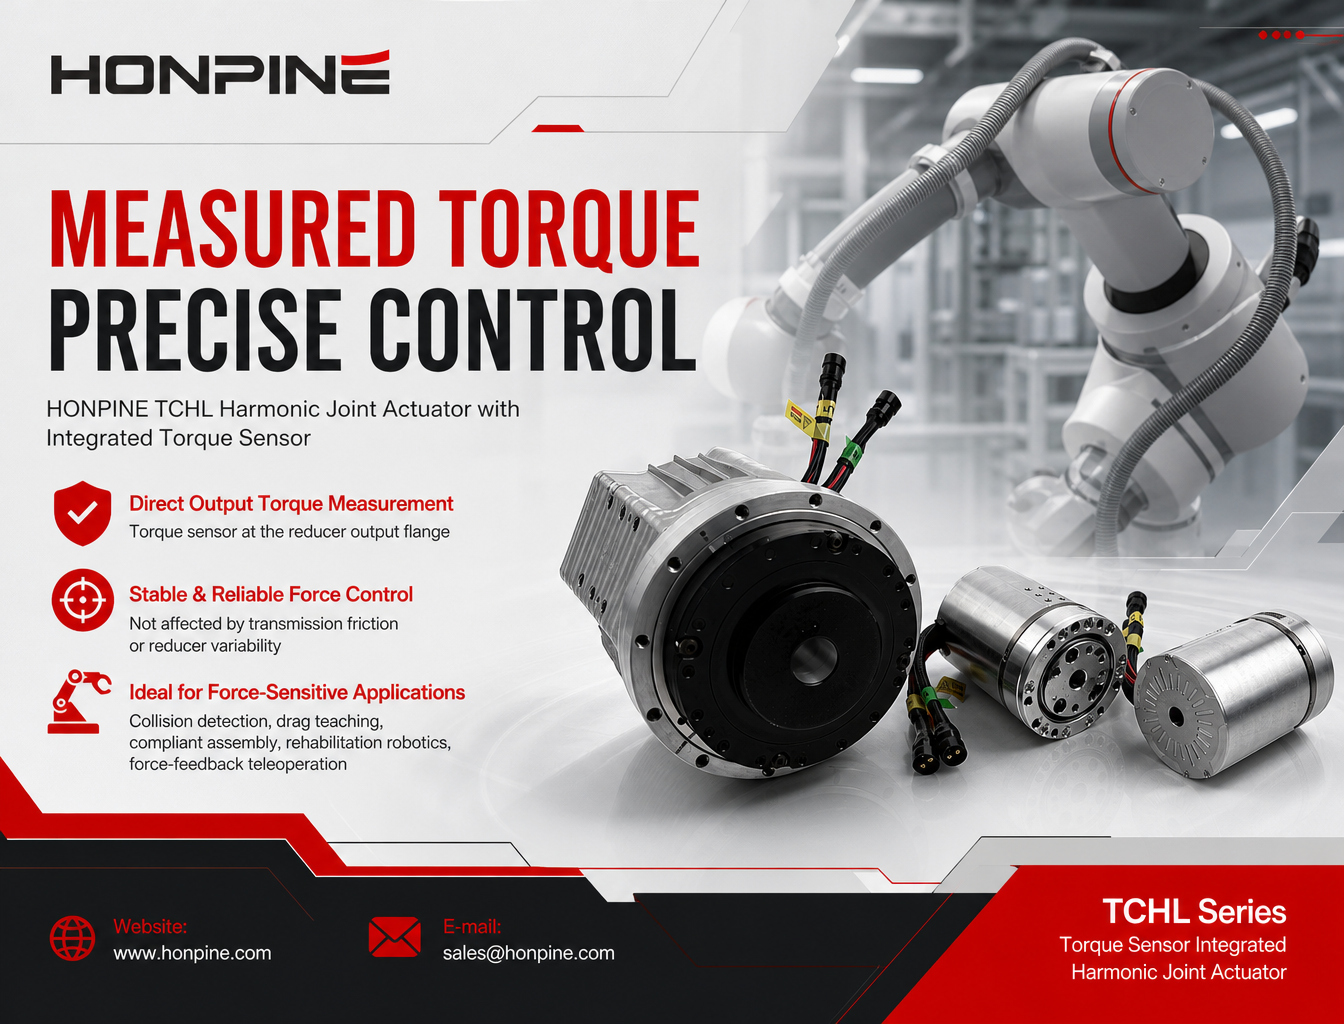
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
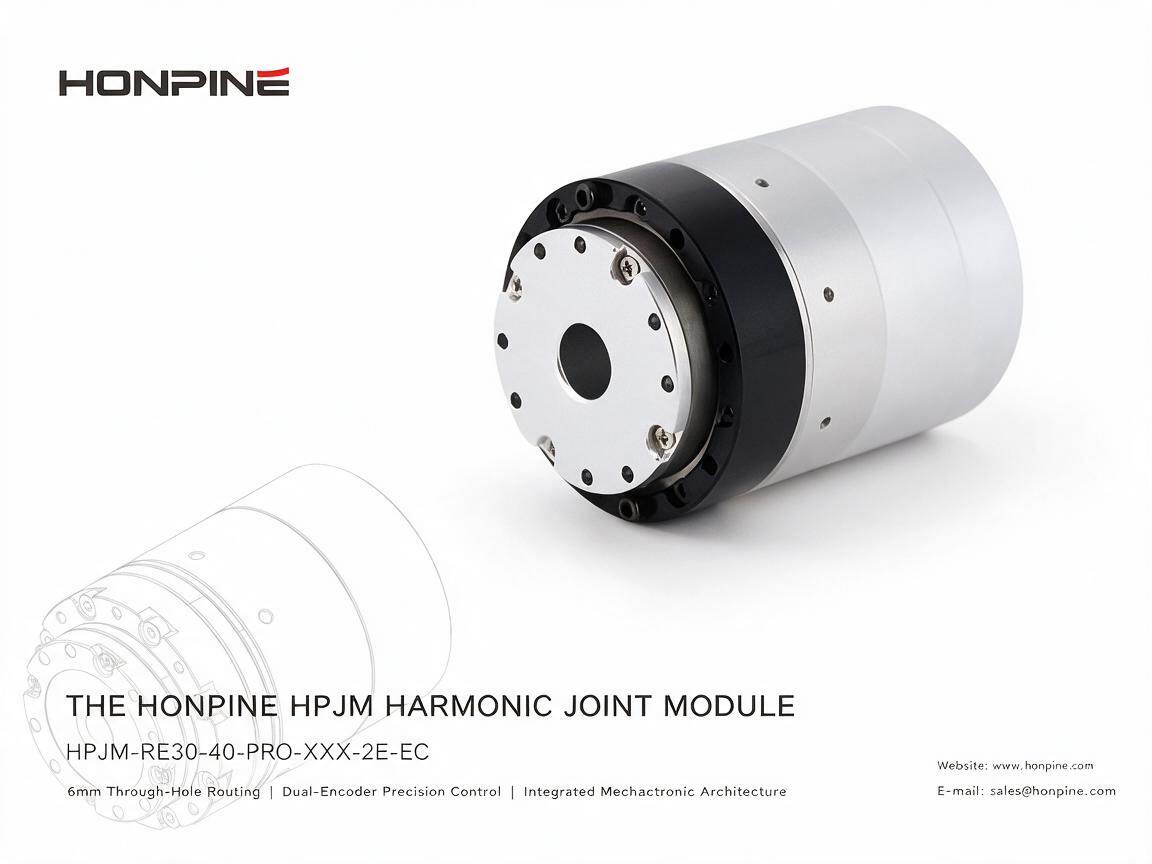
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.