Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?
Hej, jag heter Theodore Li och är teknisk chef på HONPINE. I dag ska jag presentera två lösningar med harmoniska ledmoduler för kollaborativa robotarmar: den raka ledmodulen TCHLochden T-formade ledmodulen HTS.
Integrerade harmoniska ledmodulerär viktiga drivenheter i kollaborativa robotar (cobotar). Genom att integrera en harmonisk växel, en momentmotor, absoluta pulsgivare, drivelektronik och en valfri hållbroms i en kompakt enhet förenklar de den mekaniska integrationen och möjliggör servostyrning med återkoppling.
Att välja rätt harmonisk ledmodul innebär dock mer än att jämföra momentvärden eller positioneringsnoggrannhet. Modulens konstruktion påverkar direkt installationsutrymmet, armens geometri, intern kabeldragning, mekanisk styvhet och risken för interferens mellan rörliga länkar.
I den här guiden förklarar jag de strukturella egenskaperna, fördelarna, begränsningarna och typiska användningsområdena för deraka harmoniska ledmodulerna TCHLochde T-formade harmoniska ledmodulerna HTS, så att ingenjörer kan välja rätt lösning för sina konstruktioner av kollaborativa robotar.
1. Allmänna urvalsprinciper för ledmoduler till kollaborativa robotar
Vid val av ledmodul till en kollaborativ robotarm behöver fem faktorer utvärderas sammantaget: moment och utväxling, pulsgivarens prestanda, kommunikationsprotokoll, miljöförhållanden och mekanisk konfiguration.
1.1 Anpassa moment och utväxling efter driftsförhållandena
Det första steget är att fastställa det kontinuerliga moment och det toppmoment som krävs i varje led. Den valda modulen måste klara den faktiska belastningsprofilen, inklusive acceleration, retardation, yttre krafter och dynamiska belastningar av kort varaktighet.
Ledmodulserien som beskrivs i den här guiden omfattar flera ramstorlekar, med ytterdiametrar på 70, 80, 90, 110, 142 och 170 mm. Tillgängliga utväxlingar är 51:1, 81:1, 101:1 och 121:1, beroende på modell.
Generellt ger en högre utväxling större momentförstärkning, men lägre utgående hastighet vid en given motorhastighet. En lägre utväxling medger högre utgående hastighet, men ger mindre momentförstärkning.
Det slutliga valet bör baseras på ställdonets moment-hastighetsegenskaper, robotens rörelseprofil och den erforderliga intermittensfaktorn.
Viktigt: Undvik att använda en ledmodul över dess tillåtna momentgränser, särskilt under längre perioder. Överbelastning kan påskynda slitage eller skada växeln och andra komponenter, vilket kan försämra ledens styrning och tillförlitlighet.
För vertikalt monterade leder som måste hålla en last mot tyngdkraften bör en konfiguration med broms övervägas. En lämplig hållbroms kan bidra till att förhindra oavsiktlig axelrotation när strömmen bryts. För horisontella leder med begränsad gravitationsbelastning kan en bromsfri konfiguration vara lämplig, beroende på applikationens säkerhetskrav.
1.2 Utvärdera pulsgivarkonfiguration och positioneringsnoggrannhet
Ledmodulerna som beskrivs i de ursprungliga specifikationerna använder en magnetisk absolutpulsgivare med 17 bitars upplösning för ett varv och 16 bitars upplösning för flera varv. Batteribackup bevarar information om flervarvsposition när strömmen bryts, så att systemet kan behålla positionsdata utan att en referenskörning behöver utföras efter varje strömcykel, förutsatt att pulsgivarens backupsystem underhålls korrekt.
Vinkelupplösningen på utgångssidan påverkas av pulsgivarkonfigurationen och utväxlingen. En högre utväxling kan ge finare teoretiska steg för utgångsvinkeln vid en given pulsgivarupplösning på motorsidan. Den faktiska positioneringsnoggrannheten beror dock även på växelns överföringsfel, mekanisk deformation, glapp, monteringsprecision och styrprestanda.
Vid val av modul bör ingenjörer även kontrollera följande mekaniska noggrannhetsparametrar:
Kast på utgående flänsens anliggningsyta
Radialkast hos utgående axel
Koaxialitet
Parallellitet
Dessa toleranser påverkar inriktningen och repeterbarheten hos den monterade robotarmen. HONPINE:s uppmätta data för mekanisk noggrannhet för varje modell bör kontrolleras under konstruktions- och valideringsprocessen.
1.3 Välj lämpligt kommunikationsprotokoll
Kommunikationsprotokollet är en annan viktig faktor när flera ledmoduler integreras i en kollaborativ robotarm.
För produktkonfigurationerna som beskrivs här anger modellens suffix kommunikationsalternativet: C för CANopen och E för EtherCAT. Bekräfta exakt suffix och tillgängligt protokoll för den valda TCHL- eller HTS-modellen före beställning.
EtherCAT (E)
EtherCAT stöder höghastighetskommunikation med deterministisk funktion samt synkroniserad styrning av flera axlar. Det lämpar sig för kollaborativa robotar med sex eller fler leder, särskilt när samordnade rörelser och realtidsstyrning är viktiga.
Det kan integreras med kompatibla EtherCAT-masterstyrenheter, inklusive system baserade på Beckhoff.
CANopen (C)
CANopen kan vara en praktisk lösning för system där relativt enkel nätverksarkitektur och kostnadseffektiv integration prioriteras. Det kan passa robotar med färre axlar eller mindre krävande synkroniseringsbehov.
Kompatibla CANopen-masterstyrenheter och PLC:er kan användas, med förbehåll för enhetsprofiler och stöd från styrenheten.
Valet av protokoll beror på hela styrarkitekturen, kraven på kommunikationscykler, synkroniseringsprestanda och kompatibilitet med styrenheten.
1.4 Ta hänsyn till miljöförhållanden och mekaniska begränsningar
Kontrollera före val av ledmodul att driftsmiljön uppfyller produktspecifikationerna.
Miljöförhållandena som anges för serien är:
Drifttemperatur: 0–40°C
Förvaringstemperatur: −20–60°C
Relativ luftfuktighet: 20–80% RH, icke-kondenserande
Kapslingsklass: IP54
Rekommenderad driftshöjd: under 1,000 m
Dessa värden bör bekräftas mot databladet för den exakta modellen och konfigurationen.
Styrskåp bör också ge tillräcklig värmeavledning för att förhindra att den invändiga temperaturen överskrider det tillåtna driftintervallet.
Ur mekanisk synvinkel bör ingenjörer kontrollera håldiametern, flänsens monteringshålbild, armledens längd och eventuell interferens genom robotens hela rörelseområde.
Det är här de strukturella skillnaderna mellan deraka TCHL-modulernaochde T-formade HTS-modulernablir särskilt viktiga.
1.5 Förstå de strukturella skillnaderna mellan TCHL och HTS
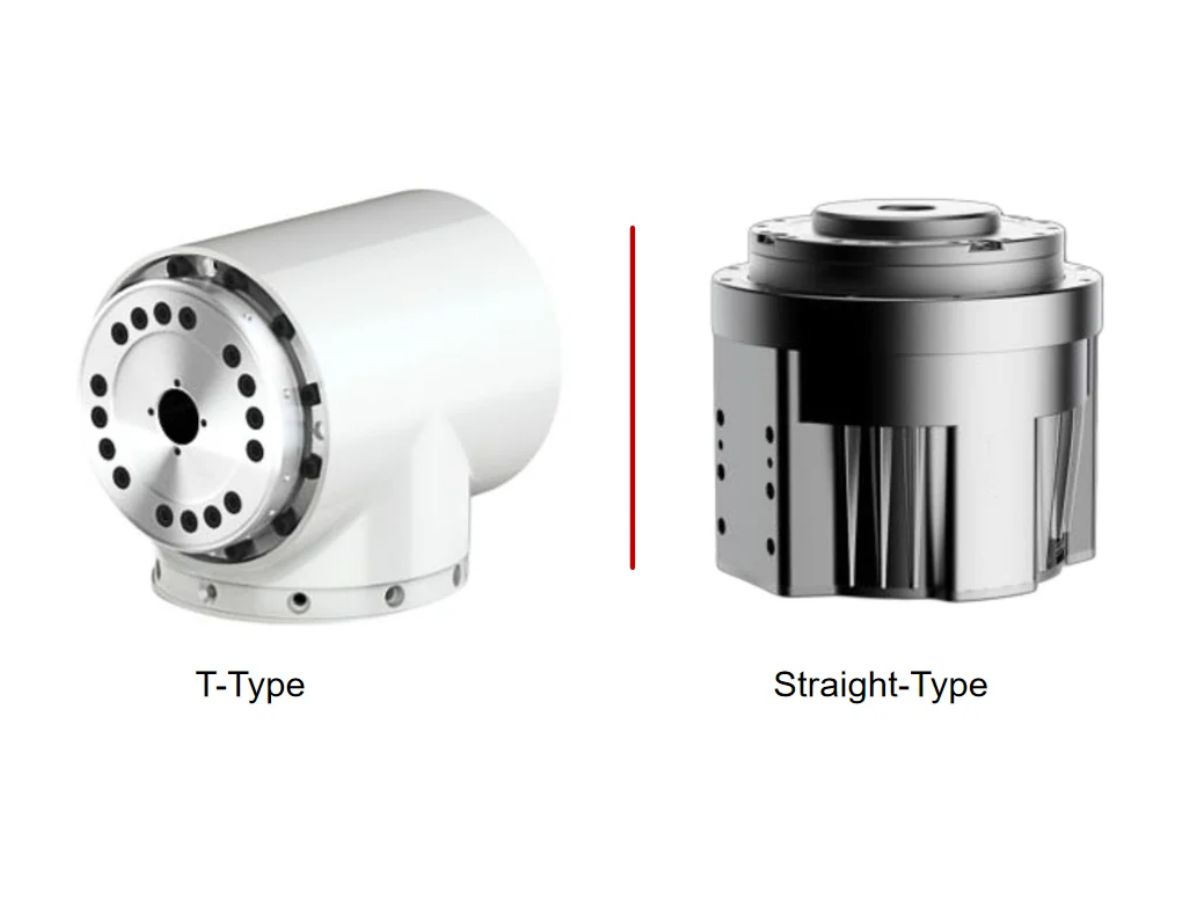
Deraka ledmodulerna TCHLochde T-formade ledmodulerna HTSskiljer sig främst åt vad gäller utgående flänsens geometri och monteringsarrangemang.
Den raka TCHL-modulen har en rak, cylindrisk konfiguration där den utgående flänsen är koncentrisk med modulhuset.
Den T-formade HTS-modulen har en förskjuten placering av utgångsflänsen, vilket gör att den anslutna mekaniska konstruktionen kan placeras annorlunda i förhållande till det cylindriska modulhuset.
Dessa skillnader påverkar robotarmens yttermått, monteringsarrangemang och utrymmesutnyttjande.
När motsvarande modeller jämförs bör specifikationerna för varje konfiguration kontrolleras i stället för att anta att alla interna komponenter eller elektriska egenskaper är identiska.
2. Fördelar med den raka harmoniska ledmodulen TCHL
Den raka ledmodulen TCHL har ett cylindriskt hus med en koncentrisk utgångsfläns. Utgångsflänsen är placerad runt modulens centralaxel, vilket ger ett rakt och kompakt format.
Beroende på modell kan produktritningarna innehålla konfigurationer som TCHL-14-70 och TCHL-17-80. Bekräfta den exakta modellbeteckningen i den aktuella HONPINE-produktkatalogen.
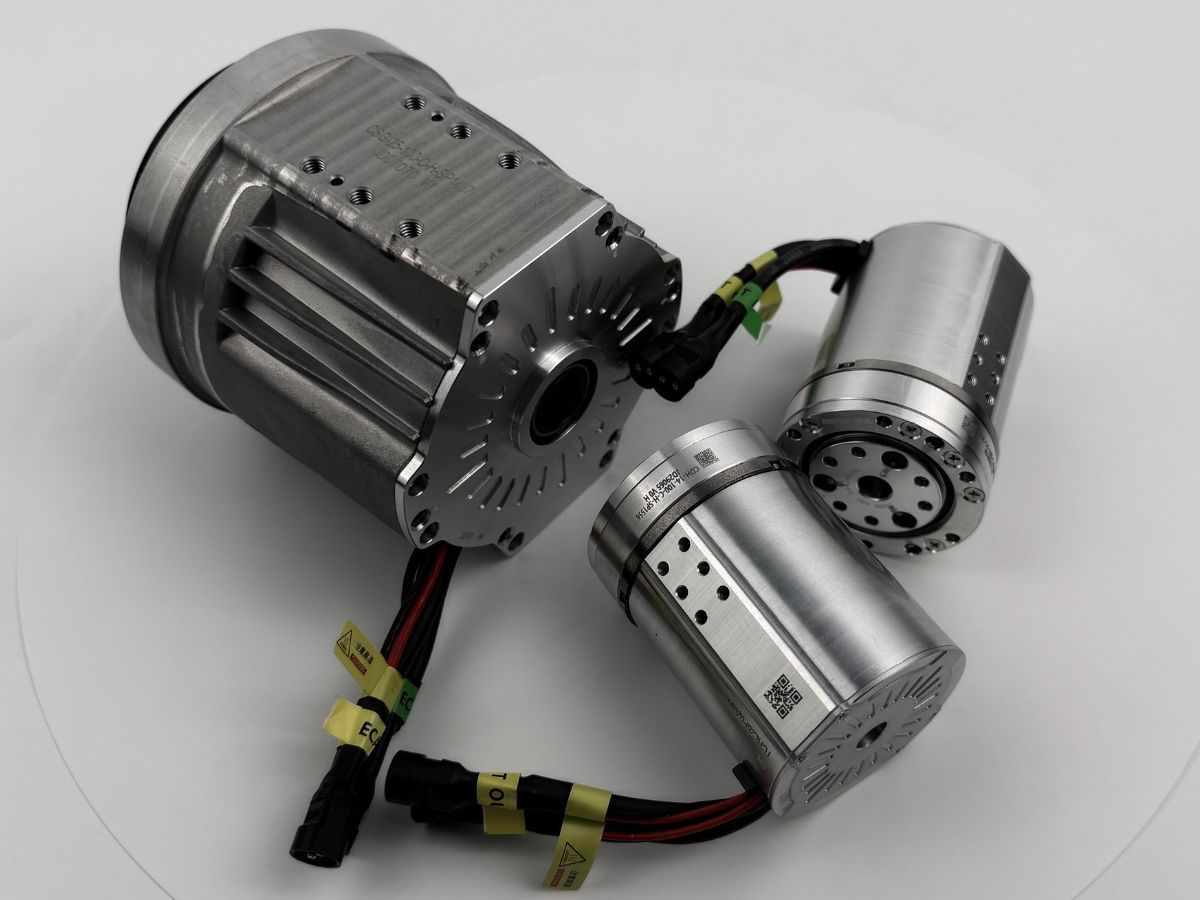
2.1 Kompakta radiella mått för utrymmesbegränsade konstruktioner
Eftersom modulhuset och utgångsflänsen har samma axel har den raka konfigurationen ingen ytterligare lateral förskjutning av flänsen.
Detta kan bidra till att minska behovet av radiellt utrymme i robotleder där modulen måste rymmas inuti en cylindrisk armlänk eller i en nästlad mekanisk konstruktion.
Det ihåliga centrumet kan även användas för intern dragning av kablar, pneumatiska slangar och andra ledningar, beroende på tillgänglig håldiameter och installationskrav.
För konstruktioner av kollaborativa robotar med begränsat radiellt spel kan den raka TCHL-konfigurationen förenkla utrymmesplaneringen och bidra till en kompakt yttre profil.
2.2 Koncentrisk flänskonstruktion för kraftöverföring
Den koncentriska utgångsflänsen ger en cirkulär monteringsyta runt det centrala hålet. Monteringsbultar kan fördelas runt flänsen enligt den specificerade hålbilden, vilket bidrar till att överföra krafter till växelns utgående struktur.
Denna utformning kan vara fördelaktig för leder som utsätts för böjmoment och vältande belastningar, förutsatt att modulen är korrekt dimensionerad och monterad.
Den faktiska lastkapaciteten och styvheten beror på växeln, utgående lagring, flänsens geometri, bultspecifikation, monteringsgränssnitt och yttre belastningsförhållanden.
För bas- och axelleder som utsätts för stora böjmoment bör ingenjörer jämföra modulens tillåtna radiella och axiella laster samt tillåtna momentlaster med de faktiska krafter som roboten genererar.
Produktmanualen ska användas för att kontrollera rätt bultdimensioner och åtdragningsmoment för varje modell.
2.3 Förenklad mekanisk konstruktion och tillverkning
Den raka, cylindriska profilen kan förenkla utformningen av robotarmshus och länkstrukturer.
I många applikationer kan armlänken utformas runt en cylindrisk eller koncentrisk struktur med monteringsgränssnitt i båda ändarna. Det kan minska behovet av specialanpassade förskjutna fästen eller komplexa yttre konturer.
Ett enklare hus kan också göra bearbetning, montering och underhåll mer okomplicerat, beroende på den övergripande mekaniska konstruktionen.
För tillverkare som utvecklar flera modeller av kollaborativa robotar kan ett standardiserat rakt ledgränssnitt bidra till att förenkla återanvändningen av mekaniska komponenter.
2.4 Bred kompatibilitet med konventionella robotarmsarkitekturer
Raka ledmoduler lämpar sig väl för robotarkitekturer där angränsande länkar ansluts via koncentriska monteringsgränssnitt.
De kan övervägas för bas-, axel- och armbågsleder samt för roterande positioneringsmekanismer och andra applikationer där en rak, cylindrisk form är fördelaktig.
När en TCHL-modul integreras i ett styrsystem måste kommunikationsprotokoll, verktyg för driftsättning och programvarukonfiguration vara anpassade till den valda produktversionen. Man bör inte utgå från att strukturella skillnader mellan modulkonfigurationer i sig kräver en annan styrstrategi.
2.5 Begränsningar hos den raka TCHL-konfigurationen
Den främsta begränsningen hos den raka konfigurationen märks när robotarmen behöver en kompakt 90-gradersanslutning mellan angränsande länkar.
Eftersom utgångsflänsen är koncentrisk med modulhuset kan den kompletta enheten kräva mer axialutrymme när två länkar ansluts i rät vinkel.
Detta kan öka ledens tjocklek och avståndet mellan angränsande länkstrukturer. I en kompakt handledsmekanism kan det extra utrymmet minska det tillgängliga rörelseområdet och öka risken för självinterferens.
Beroende på den mekaniska utformningen kan ett extra adapterfäste behövas.
2.6 Typiska användningsområden för raka TCHL-ledmoduler
Den raka TCHL-konfigurationen kan övervägas för:
Bas- och axelleder i kollaborativa robotarmar
Armbågsleder med koncentrisk montering
Roterande positioneringsbord och mekanismer
Applikationer som kräver en kompakt radiell profil
Robotstrukturer utformade kring cylindriska armlänkar
Leder som utsätts för stora böjmoment och kräver ett lämpligt koncentriskt monteringsgränssnitt
Det slutliga valet måste ändå valideras mot modulens nominella belastningar, mått och installationskrav.
3. Fördelar med den T-formade harmoniska ledmodulen HTS
Den T-formade ledmodulen HTS har en förskjuten placering av utgångsflänsen. Flänsen är placerad i sidled i förhållande till det cylindriska modulhuset, vilket ger en konfiguration som kan användas för anslutningar i rät vinkel mellan angränsande robotlänkar.
Denna geometri kan vara särskilt användbar i kompakta handleder på kollaborativa robotar, där flera rotationsaxlar måste rymmas på ett begränsat installationsutrymme.
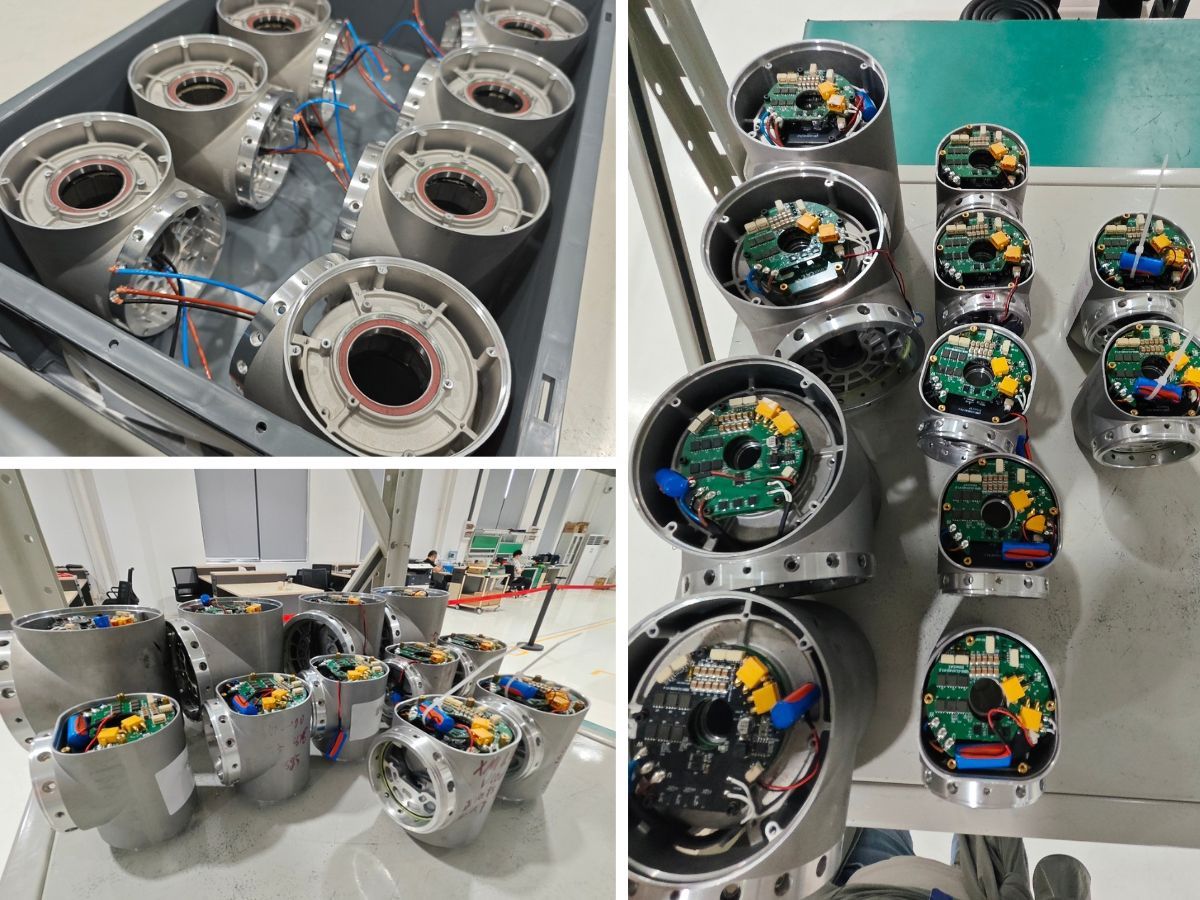
3.1 Montering i rät vinkel för mindre axialutrymme
Den förskjutna utgångsflänsen gör det möjligt att placera den anslutna länkstrukturen annorlunda än med en koncentrisk, rak modul.
I lämpliga mekaniska konstruktioner kan detta förenkla en 90-gradersanslutning mellan angränsande armlänkar och minska den monterade ledstrukturens axiella tjocklek.
Fördelarna är särskilt relevanta för handledsaxlarna på en kollaborativ robot, som ofta betecknas axel 4, 5 och 6.
Dessa leder har ofta begränsat utrymme eftersom flera rotationsaxlar måste placeras nära verktyget.
Genom att minska det utrymme som ledanslutningen kräver kan den T-formade HTS-konfigurationen bidra till en mer kompakt handled och minska risken för interferens när roboten arbetar i trånga utrymmen.
Den faktiska förbättringen beror på länkgeometri, utgångsflänsens mått, monteringsarrangemang och hela rörelseområdet.
3.2 Förenklad konstruktion av handled med flera axlar och färre adapterkomponenter
En konventionell rak modul kan kräva ett extra L-format adapterfäste för att skapa en anslutning i rät vinkel mellan angränsande länkar.
Beroende på konstruktionen kan fästet öka vikten och antalet komponenter samt tillföra monteringsgränssnitt som måste tillverkas och monteras med hög precision.
Den T-formade HTS-konfigurationen integrerar förskjutningen i modulens konstruktion, vilket potentiellt minskar behovet av separata adapterkomponenter.
Detta kan bidra till att förenkla den mekaniska utformningen av kompakta handledsenheter med flera axlar.
Färre onödiga fästen och gränssnitt kan även minska vikten på verktygsänden och förbättra robotens förhållande mellan nyttolast och egenvikt, förutsatt att den färdiga konstruktionen uppfyller kraven på styvhet och hållfasthet.
3.3 Kabeldragning genom det ihåliga centrumet
Den T-formade konfigurationen kan även möjliggöra intern kabeldragning genom modulens ihåliga centrum, beroende på den specifika modellens hålmått och mekaniska utförande.
Kablar och andra ledningar kan dras genom modulhuset och anslutas till den förskjutna utgångsstrukturen enligt installationsutformningen.
Intern kabeldragning skyddar kablarna från att fastna eller nötas mot omgivningen och minskar risken för interferens med närliggande utrustning.
Detta kan vara särskilt användbart för kollaborativa robotar med krav på kompakt kabelhantering runt handleden, där externa kabelslingor annars kan komma i kontakt med närliggande föremål eller begränsa det användbara rörelseområdet.
Ingenjörer bör kontrollera kablarnas böjradie, kontaktdonens mått, tillåten kabelvridning och frigång genom hela ledens rörelse.
3.4 Begränsningar hos den T-formade HTS-konfigurationen
Trots fördelarna vid utrymmesplanering är den T-formade konstruktionen inte det bästa valet för varje led.
Större sidledsutrymme
Den förskjutna utgångsflänsen sticker utanför den centrala cylindriska profilen. Detta kan öka robotens totala bredd eller radiella utrymmesbehov.
För bas- och axelleder, där roboten kan behöva en smal yttre profil, kan detta extra utsprång i sidled vara en nackdel.
Att beakta excentrisk belastning
Eftersom utgångsflänsen är förskjuten i förhållande till modulhuset måste den mekaniska konstruktionen ta hänsyn till den resulterande kraftvägen och eventuella ytterligare böjmoment som den yttre konstruktionen orsakar.
Vid tunga laster eller stora böjmoment bör ingenjörer kontrollera modulens tillåtna belastningar och säkerställa att hus och monteringsgränssnitt har tillräcklig hållfasthet och styvhet.
Mer komplex husgeometri
Den förskjutna formen kan kräva ett specialanpassat armlänkshus i stället för ett enkelt cylindriskt hölje.
Beroende på robotens arkitektur och tillverkningsprocess kan detta öka komplexiteten i bearbetning och mekanisk konstruktion.
Den T-formade HTS-konfigurationen bör därför väljas när dess fördelar för utrymmesplaneringen motiverar de ytterligare konstruktionsövervägandena.
3.5 Typiska användningsområden för T-formade HTS-ledmoduler
Den T-formade HTS-konfigurationen kan övervägas för:
Kompakta handledsenheter i kollaborativa robotarmar
Anslutningar i rät vinkel mellan angränsande robotlänkar
Handledsmekanismer med flera axlar och begränsat axialutrymme
Robotarmar som måste kunna nå in i trånga arbetsområden
Konstruktioner där det är viktigt att minska antalet adapterfästen och vikten hos distala leder
Applikationer där intern kabeldragning genom en kompakt ledstruktur är fördelaktig
Den valda modellen måste fortfarande uppfylla kraven på moment, hastighet, styvhet och tillåtna belastningar.
4. Rak TCHL jämfört med T-formad HTS: så väljer du
Den viktigaste skillnaden mellan dessa två konfigurationer är deras mekaniska utformning, inte bara deras momentvärde.
4.1 När bör du välja den raka TCHL-modulen?
Utgå från den raka TCHL-konfigurationen när robotens mekaniska arkitektur gynnas av en koncentrisk, cylindrisk modul.
Den är särskilt värd att utvärdera för bas- och axelleder, roterande positioneringsapplikationer och armlänkar med begränsat radiellt spel.
Den raka konstruktionen kan även förenkla utformningen av huset när armstrukturen använder cylindriska komponenter och konventionella koncentriska monteringsgränssnitt.
4.2 När bör du välja den T-formade HTS-modulen?
Utgå från den T-formade HTS-konfigurationen när robotarmen behöver en kompakt anslutning i rät vinkel eller när tjockleken i axialled på en handledsenhet med flera axlar måste minimeras.
Den förskjutna utgångsflänsen kan förenkla den mekaniska utrymmesplaneringen och potentiellt minska behovet av separata adapterfästen.
Ingenjörer bör dock även utvärdera det ökade sidledsutrymmet, kraftvägen, husets utformning och tillgängligt spel genom robotens hela rörelseområde.
4.3 Kan båda konfigurationerna användas i samma kollaborativa robot?
Ja. En kollaborativ robot kan använda olika ledmodulkonfigurationer på olika positioner när den mekaniska arkitekturen kräver det.
En robot kan till exempel använda raka TCHL-moduler vid basen och axeln, där koncentrisk montering är fördelaktig, och T-formade HTS-moduler i en kompakt handledsenhet, där en rätvinklig utformning bidrar till att minska utrymmesbehovet.
Denna blandade konfiguration kan ge större flexibilitet i den mekaniska konstruktionen, förutsatt att de valda modulerna uppfyller kraven på moment, hastighet, kommunikation och installation.
5. Slutliga rekommendationer vid val av ledmodul till kollaborativa robotar
Valet mellan en rak harmonisk ledmodul TCHLoch enT-formad harmonisk ledmodul HTSbör utgå från robotarmens mekaniska konstruktion.
Den raka TCHL-konfigurationen är generellt värd att överväga när en koncentrisk, cylindrisk konstruktion, kompakt radiell profil och enkel montering prioriteras.
Den T-formade HTS-konfigurationen är särskilt värd att överväga när anslutningar i rät vinkel mellan länkar, kompakt handledsutformning och minskat axialutrymme är viktiga.
Ingen av konfigurationerna är universellt överlägsen. Det lämpliga valet beror på ledens position, tillgängligt installationsutrymme, yttre belastningar, erforderligt rörelseområde och robotens övergripande arkitektur.
Innan konstruktionen slutförs bör ingenjörer kontrollera de exakta modellmåtten, moment-hastighetsprestandan, pulsgivarspecifikationerna, kommunikationsprotokollet, tillåtna belastningar och bromsalternativen mot tillämplig produktdokumentation.
6. Kontakta HONPINE om lösningar med ledmoduler för kollaborativa robotar
På HONPINE förstår vi att konstruktörer av kollaborativa robotar behöver mer än ett kompakt ställdon. De behöver en ledmodulkonfiguration som passar den mekaniska arkitekturen, stöder den erforderliga rörelseprestandan och förenklar systemintegrationen.
De raka harmoniska ledmodulerna TCHLochde T-formade harmoniska ledmodulerna HTSerbjuder två olika strukturella lösningar för ledkonstruktion i kollaborativa robotar.
Oavsett om du utvecklar en sexaxlig kollaborativ robotarm, en kompakt robothandled eller ett kundanpassat automationssystem kan ett tidigt val av lämplig konfiguration i konstruktionsprocessen bidra till att minska den mekaniska komplexiteten och förbättra utrymmesutnyttjandet.
Kontakta HONPINE för att diskutera dina krav på ledmoduler för kollaborativa robotaroch identifiera en lämplig konfiguration för din applikation.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
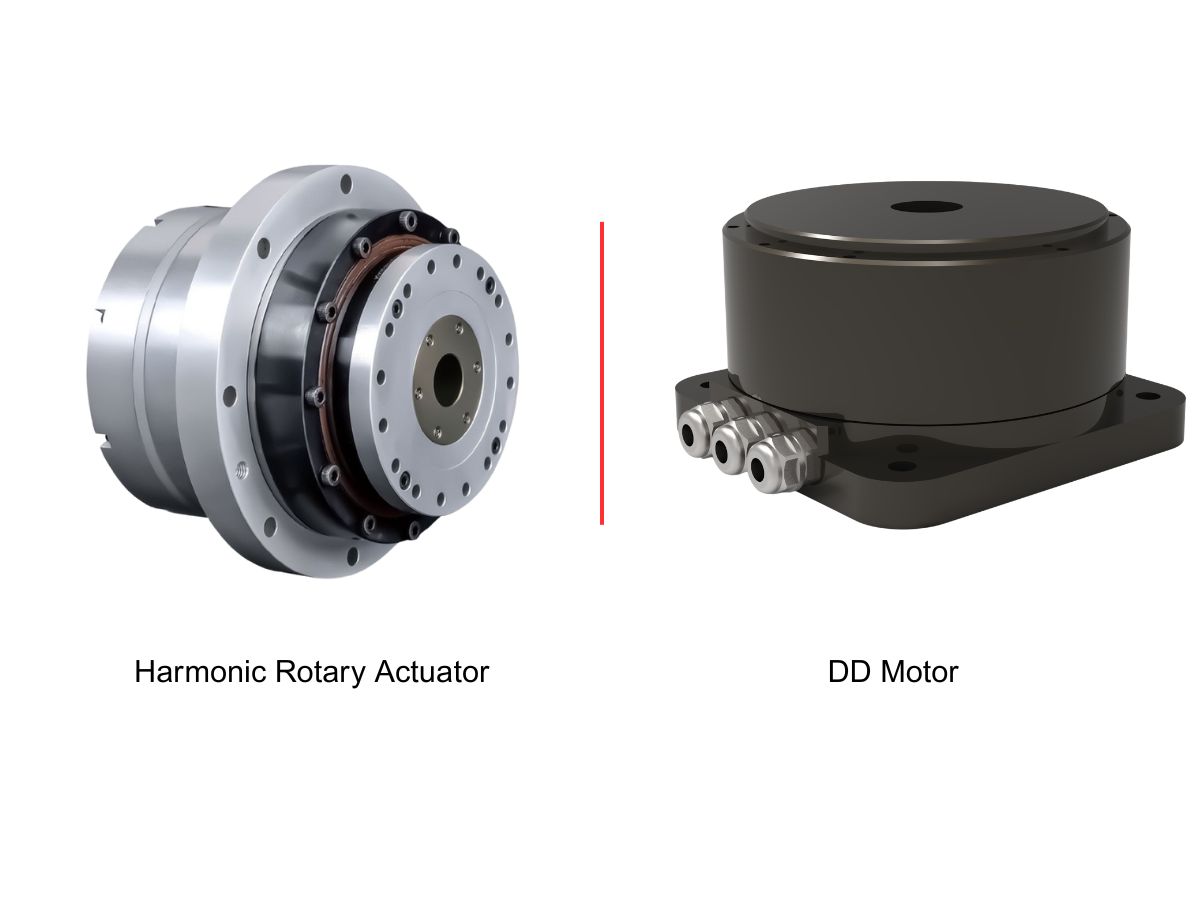
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
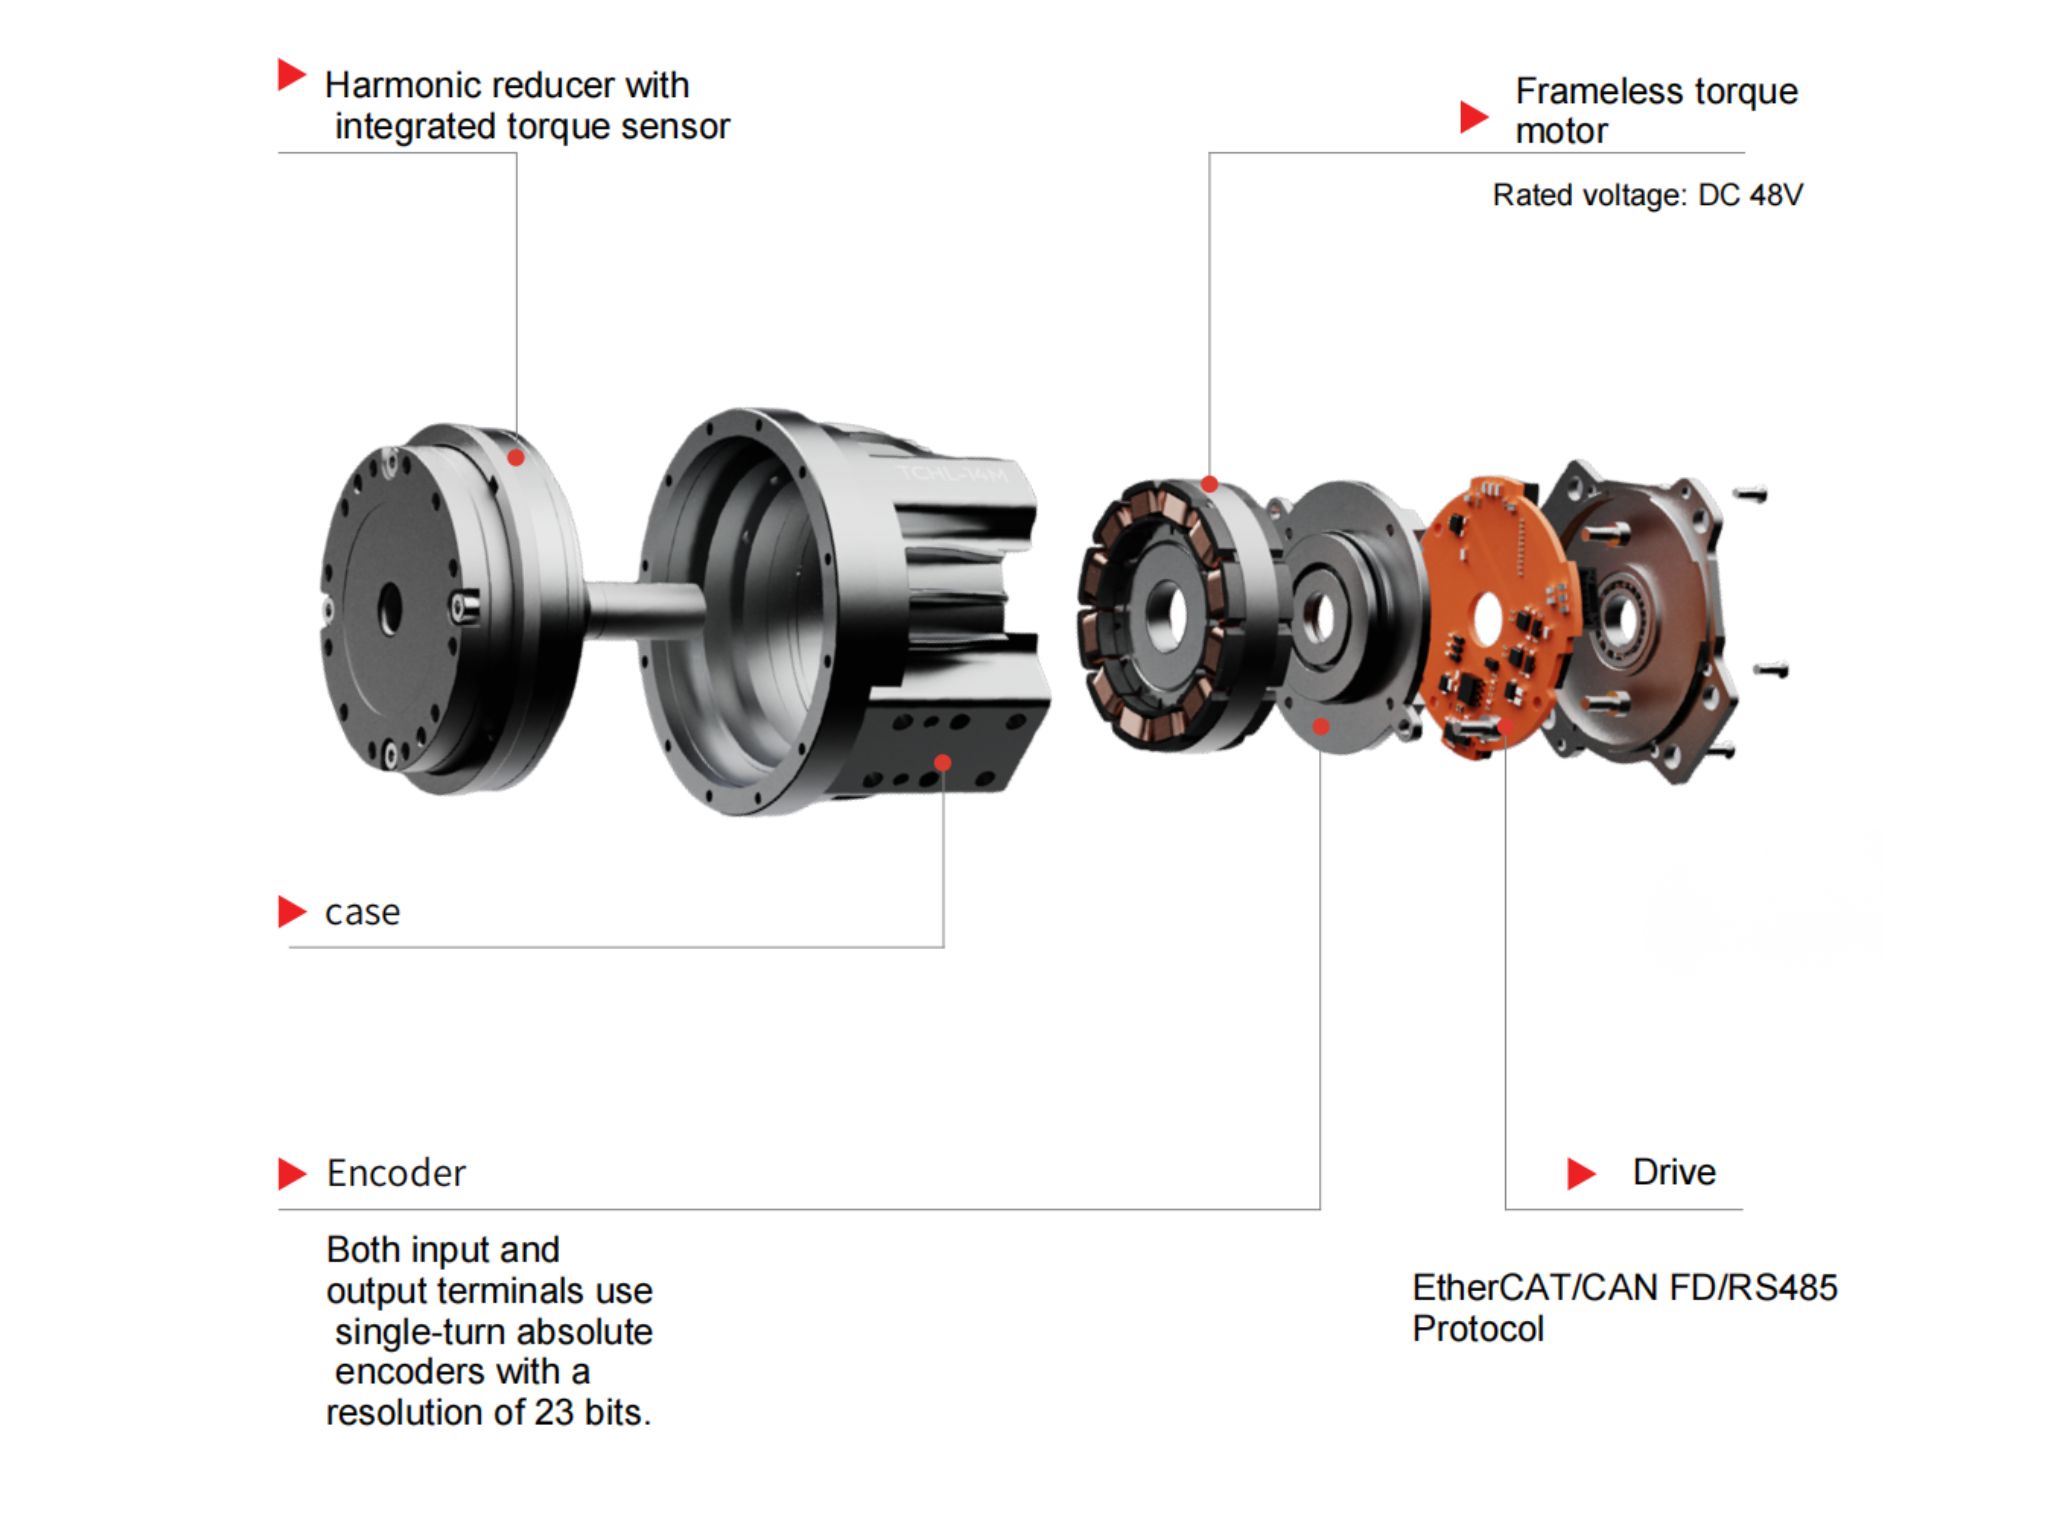
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
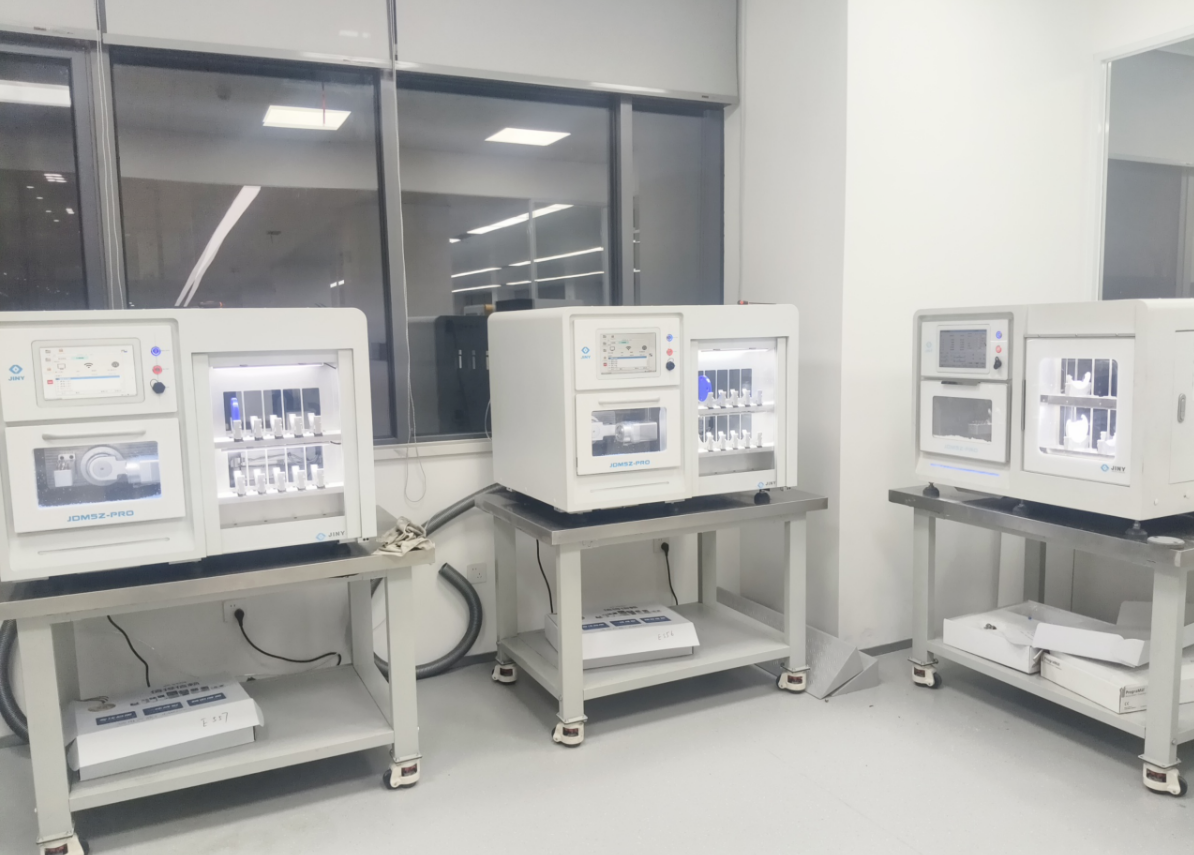
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
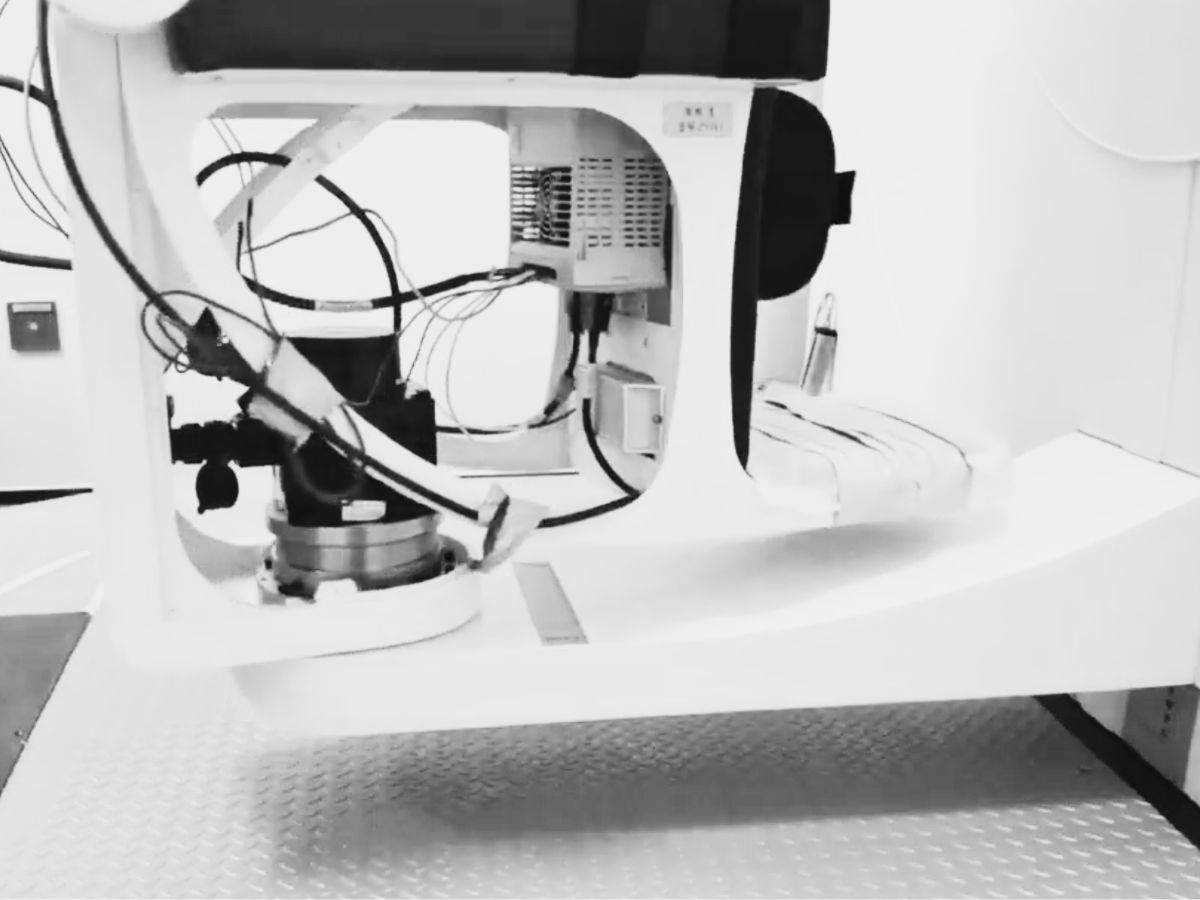
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.
 Hur balanserar HONPINE HPG:s glappfria planetväxelbaserade roterande aktuator CNC-precision och styvhet?Upptäck HONPINE HPG precisionsplanetväxelaktuator utan glapp för CNC-rundbord. Läs mer om positioneringsnoggrannhet, vridstyvhet, lågt glapp och val av drivsystem.
 Varför är DD-momentmotorer idealiska för femaxliga rundbord i premiumsegmentet?Att välja rätt drivmekanism är avgörande för ett femaxligt rundbords prestanda. Snäckväxlar, kamrulldrifter, harmoniska reducerare, RV-cykloidreducerare och DD-momentmotorer har olika fördelar när det gäller positioneringsnoggrannhet, vridstyvhet, hastighet och kostnad. Vid CNC-bearbetning i premiumsegmentet handlar utmaningen inte bara om att uppnå lågt glapp, utan också om att bibehålla noggrannheten under skärkrafter och vid kontinuerlig fleraxlig rörelse. Den här artikeln jämför fem vanliga drivtekniker och förklarar varför direktdrivna momentmotorer är ett attraktivt alternativ för tillämpningar som kräver hög dynamisk respons, färre överföringsfel och jämn bearbetningsprestanda.