Varför behöver sängnära fysioterapirobotar kraftstyrda ledmoduler?
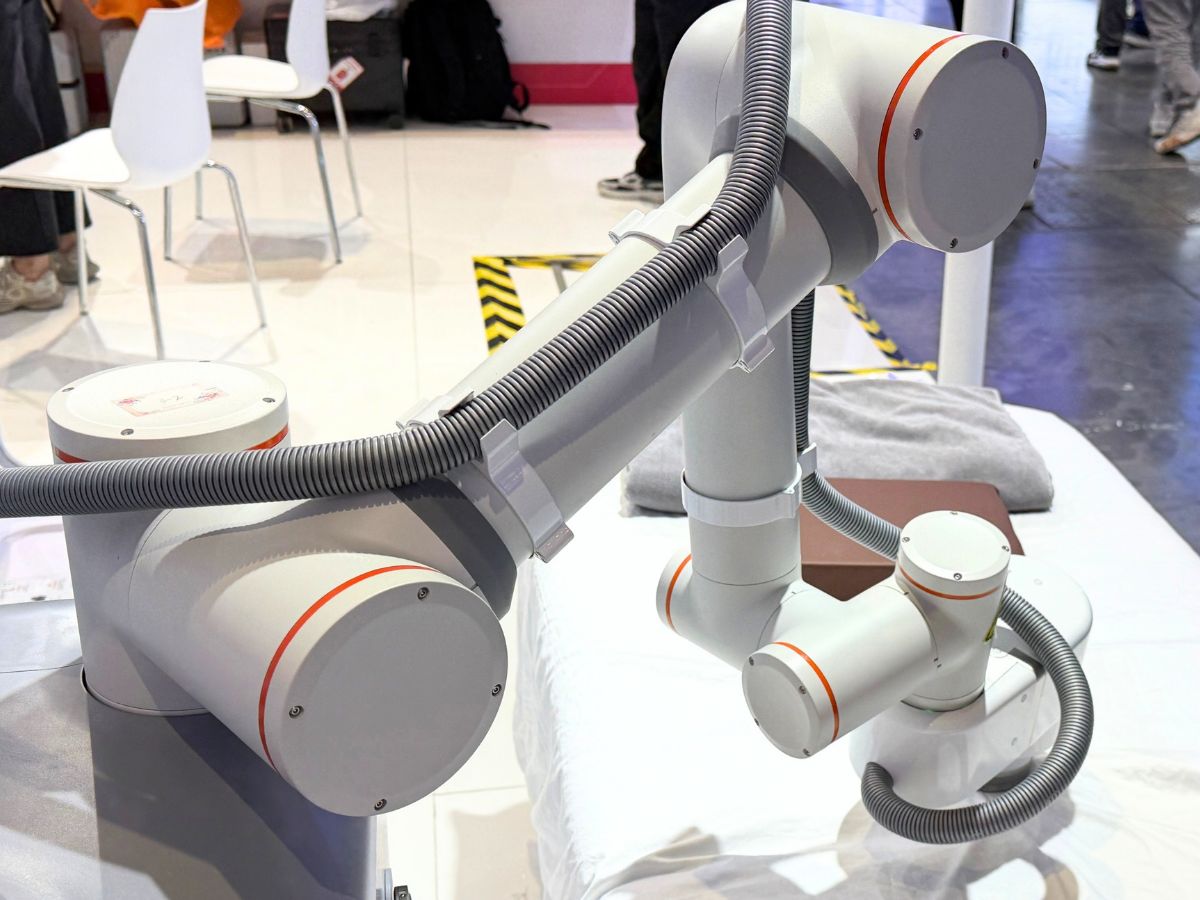
En terap robot säljer inte en robotarm; den säljer en kraft som appliceras på en människokropp. Tryck, rytm och djup är ordinationen, och positionsstyrning kan inte leverera dem: mjukvävnad är eftergivlig och varierar över tid, så samma positionskommando ger kontaktkrafter som skiljer sig flera gånger mellan muskel och ben.Harmoniska ledmoduler med kraftstyrninggör kontaktkraften till en sluten reglerstorhet – det enda sättet att göra dosen repeterbar, mänsklig kontakt säker och terapeutens teknik möjlig att lära ut. Med utgångspunkt i ett foto från en plats av en terap robot vid en säng analyserar den här artikeln konfigurationen, beskriver fem skäl till att kraftstyrning är oundviklig, går igenom HONPINE:s valkriterier för TCHL kontra HAG punkt för punkt och redovisar momentgivarens upplösningsbudget som avgör ramstorlekarna.
1. Läs av maskinen: vilken typ av robot är det här?
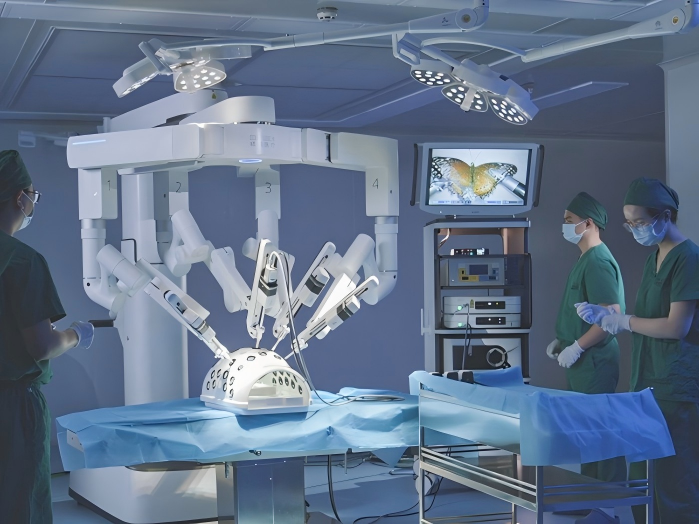
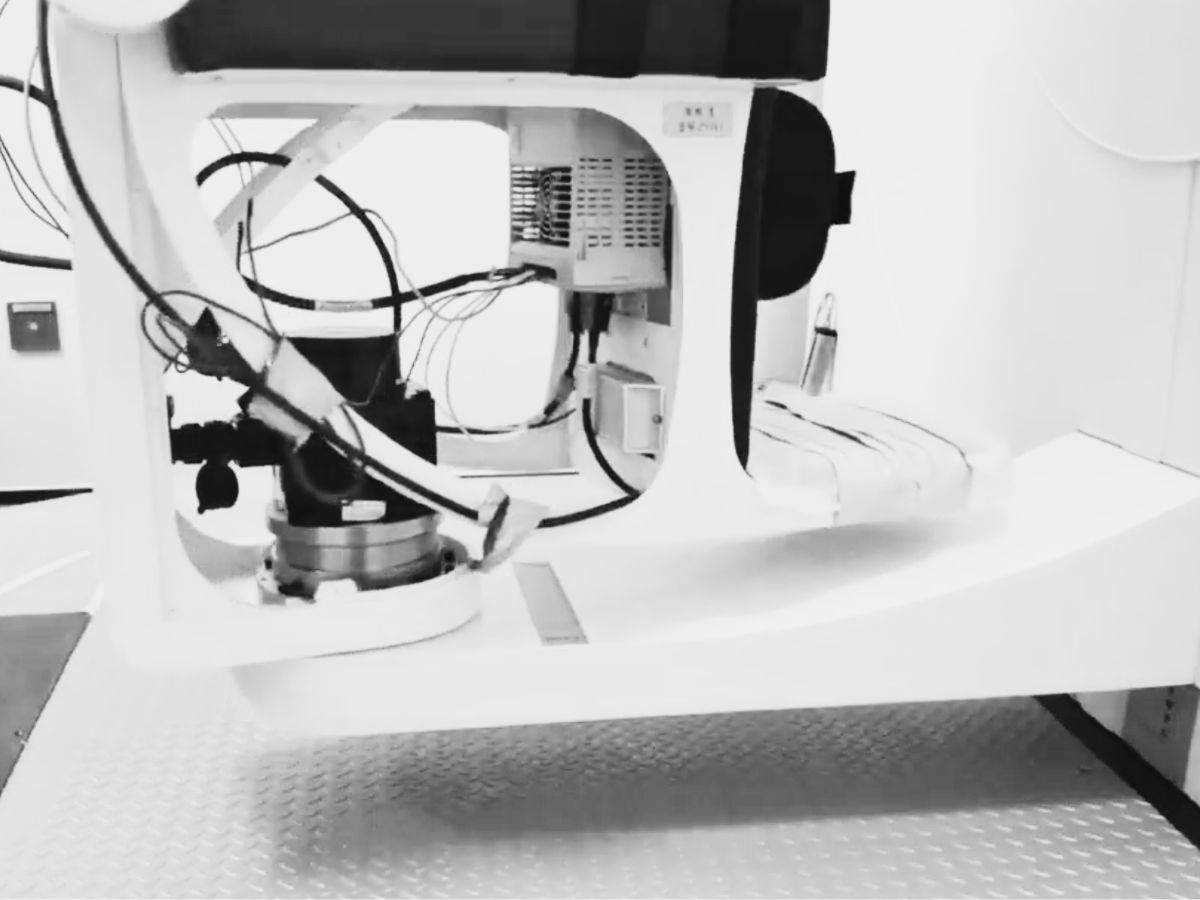
Ett enda foto från platsen visar redan det mesta som är viktigt för valet. Maskinen är en vertikal ledad arm med 6–7 frihetsgrader som arbetar ovanför en terapibädd och är byggd med integrerade ledmoduler i ett stycke och stor diameter. Inget här kräver hög dynamik: arbetscykeln består av låg hastighet, långvarig kontakt och långa sessioner. Det fotot däremot visar – extern korrugerad kabelkanal som löper över flera leder – är ett verkligt integrationsproblem och ett argument för en stor ihålig axel. Alla uppskattningar nedan är visuella och används för att demonstrera en metod, inte maskinens faktiska konstruktionsparametrar.
2. Fem skäl till att kraftstyrning är ett måste i teraprobotar
2.1 Styvhetsparadoxen: positionsstyrning reglerar inte kraften på eftergivlig vävnad
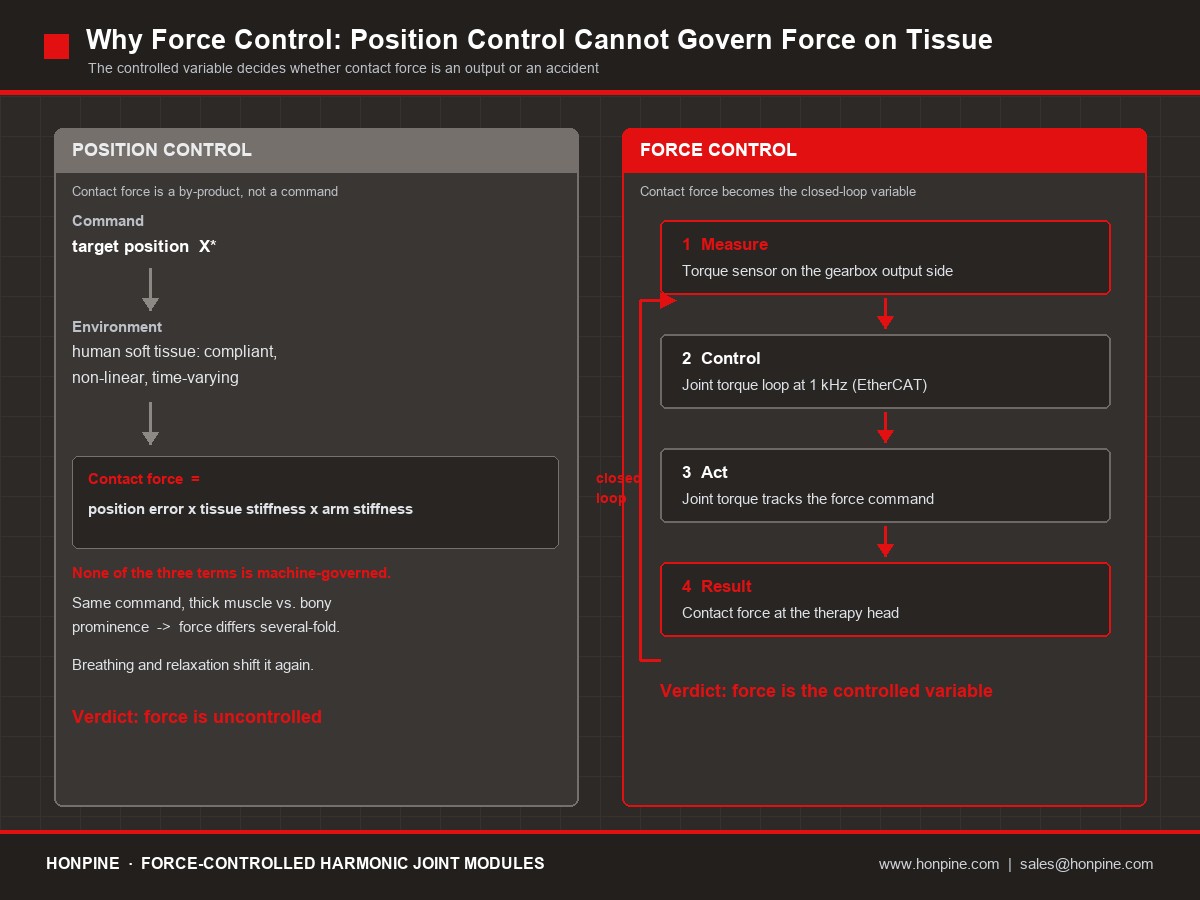
Positionsstyrning förutsätter en styv omgivning utan eftergivlighet. Mänsklig mjukvävnad är motsatsen: låg styvhet, olinjär och varierande över tid. Samma positionskommando möter tjock muskel respektive ett benutskott och ger kontaktkrafter som skiljer sig flera gånger; andningen och hur mycket patienten slappnar av förändrar kraften igen trots oförändrad position. Kontaktkraften vid positionsstyrning är lika med positionsfelet x omgivningens styvhet x armens ekvivalenta styvhet – och ingen av dessa tre faktorer styrs av maskinen.
Kraftstyrning ändrar den reglerade storheten från position till kraft, så att kontaktkraften blir en sluten reglerstorhet. Det är den enda reglerarkitektur som kan ta ansvar för kraften som appliceras på en människokropp.
2.2 Terapidosering: kraften är ordinationen och måste vara repeterbar
De kliniska parametrarna för manuell terapi är kraft (eller tryck), frekvens, varaktighet och djup. Teraprobotens kommersiella löfte är standardiserad kraft och repeterbar behandling – samma ordination ska kännas likadan under den första och den tionde sessionen, med den ena eller den andra terapeuten, på den ena eller den andra kliniken. Utan en kraftreglerkrets är ”dosen” bara en siffra i programvaran, inte ett fysiskt faktum.
2.3 Säkerhet vid mänsklig kontakt: kollisionsdetektering och säkert stopp är grundkrav
Patienter rör sig, hostar och vänder sig utan förvarning. Momentavkännande leder ger kollisionsdetektering för hela armen genom övervakning av momentresidualer i lederna och samverkar med STO (safe torque off) för att omvandla en onormal kontakt till ett säkert stopp genom momentfrånslag. Detta är grunden för säkerhet vid all mänsklig kontakt: ISO 10218 och ISO/TS 15066 utgör referensramen för kollaborativa robotar, medan en enhet som klassificeras som medicinteknisk produkt måste hanteras enligt IEC 60601 och riskhantering enligt ISO 14971. Slutsatser om certifiering ligger hos det anmälda organet, inte i den här artikeln.
2.4 Handstyrd inlärning: terapeutens beröring måste kunna överföras
I dag finns tekniken i händerna på erfarna terapeuter, så produktlösningen är given: terapeuten för armen genom rörelsen, maskinen registrerar bana och kraft och spelar sedan upp dem. Handstyrning kräver att lederna körs i läget nollkraft eller eftergivligt läge – en direkt tillämpning av sluten momentreglering. Utan kraftstyrning är armen antingen omöjlig att styra eller kolliderar vid minsta tryck.
2.5 Kompensering och enhetlighet mellan enheter
Harmoniska leder har friktion och hysteres, och varje förändring av armens ställning ändrar gravitationsmomentet. Uppmätt ledmoment är datakällan för framkoppling av gravitations- och friktionskompensering; om kompenseringen är dålig försämrar mekaniken noggrannheten hos kraften vid verktygsspetsen. Lika viktigt är kalibreringsprotokollet som levereras med varje modul – styvhet och hystereskurva – vilket gör att ”alla robotar känns likadant” gäller för hela serien.
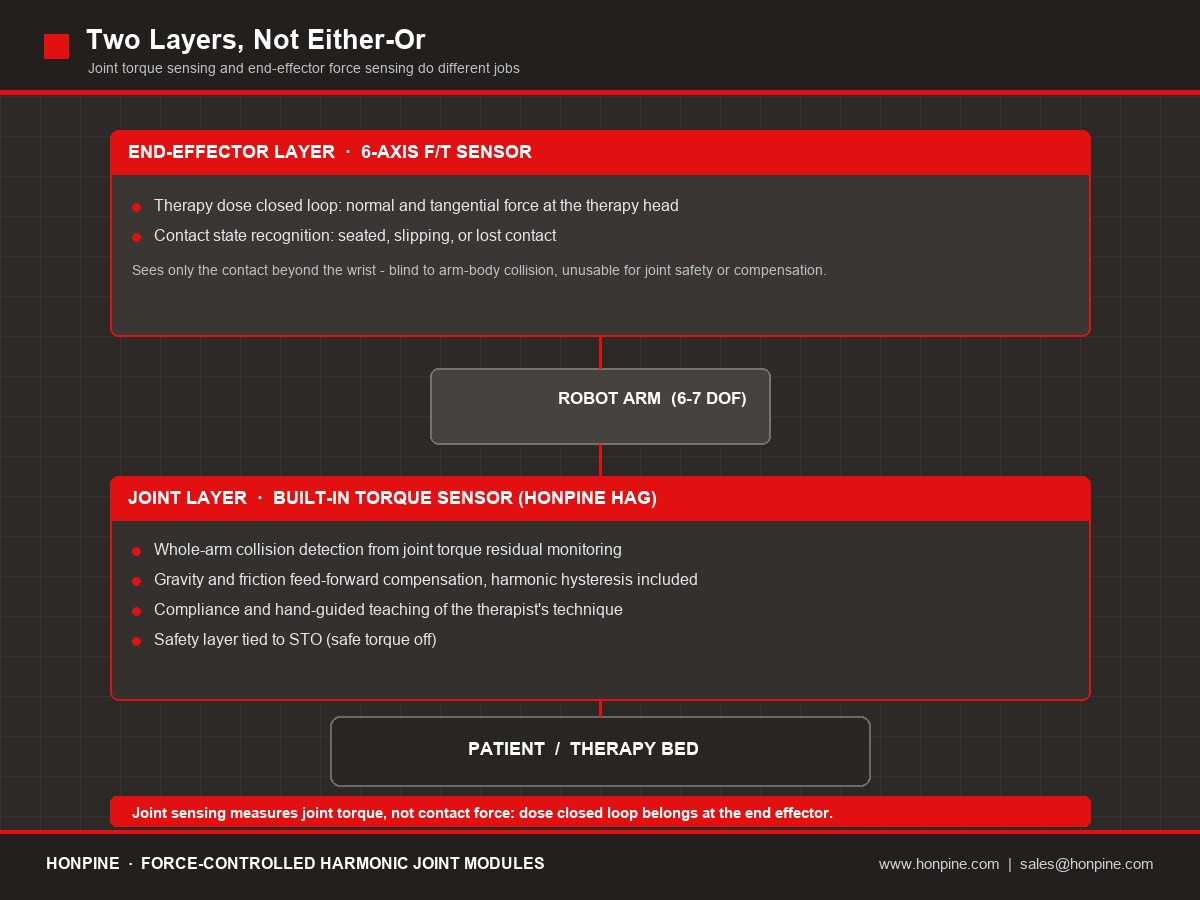
3. Två lager, inte antingen eller: mätning av ledmoment och kraftmätning vid verktygsänden
Det vanligaste specifikationsfelet är att behandla ledmomentmätning och en kraft-/momentgivare vid handleden som alternativ. De är två lager med olika uppgifter, och en teraprobot behöver båda. Ledlagret mäter ledmoment, inte kontaktkraft: värdet måste omvandlas med hjälp av länkens längd och ställning, och påverkas av gravitation, tröghet och harmonisk friktion. Att läsa av det direkt som ”massag kraft” medför därför reella fel. Lagret vid verktygsänden känner bara av kontakt bortom handleden – det kan inte upptäcka kollision mellan arm och kropp och kan inte användas för ledskydd eller kompensering.
4. TCHL kontra HAG: bedömning punkt för punkt för teraprobotar
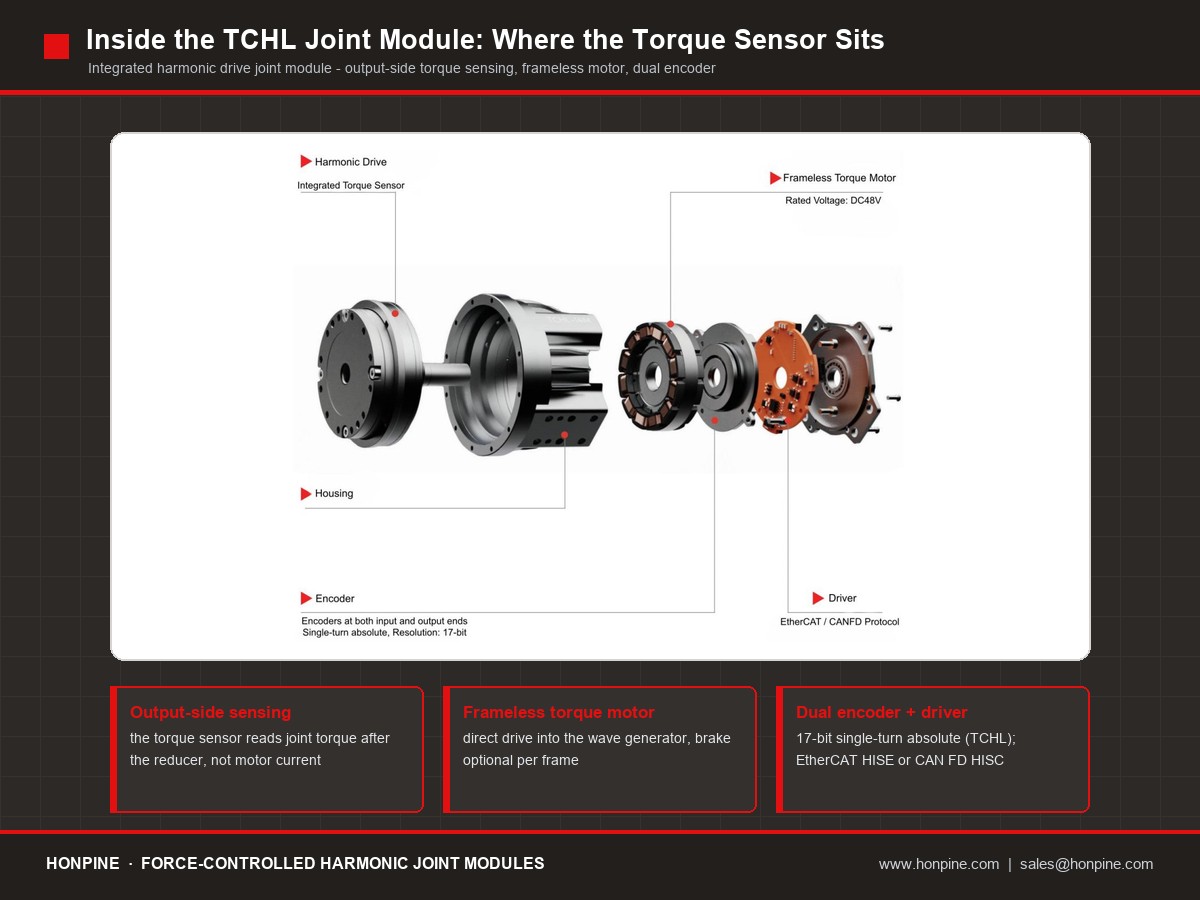
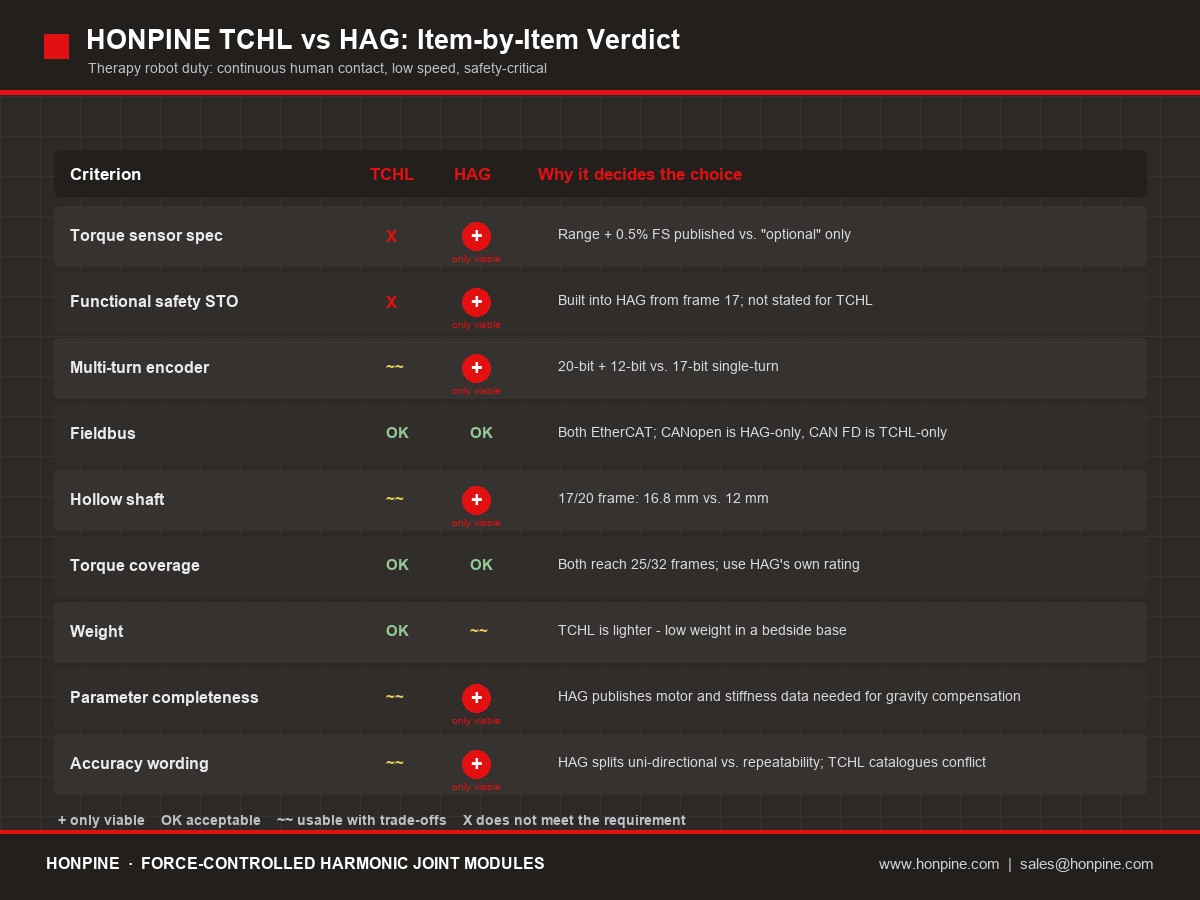
HONPINE:s TCHL och HAG är två produktutföranden på samma plattform, inte två generationer. TCHL är den lätta och kompakta serien, framtagen för internationella försäljningskanaler; HAG är serien med hög integrationsgrad och funktionell säkerhet. Båda erbjuder en momentgivare som tillval, och det är där avgörandet faller.
4.1 Där HAG är överlägsen
4.1.1 Publicerad specifikation för momentgivaren som du kan utlova
En produkt med kraftstyrning måste besvara en fråga skriftligt: vilken är upplösningen? För HAG finns svaret publicerat – mätområde per ramstorlek och 0,5 % av full skala i olinjäritet – så ett upplösningsvärde kan anges, kalibreras och styrkas. TCHL anger endast ”tillval”. För en produkt vars hela värdeerbjudande bygger på kraft är en ospecificerad givare en allvarlig brist.
4.1.2 Integrerad STO som grund för funktionell säkerhet
Fysisk kontakt med människor kräver en säkerhetsgrund som inte är beroende av programvara. HAG har integrerad STO från ramstorlek 17 och uppåt, vilket gör att kollisionsdetektering kan leda till ett säkert momentfrånslag. Bekräfta säkerhetsnivå och certifieringsstatus skriftligen för respektive ramstorlek innan du fattar beslut.
4.1.3 Multivarvs absolutgivare för patientpositionering
Efter ett nödstopp eller ett strömavbrott under en klinisk session ligger patienten fortfarande kvar i sängen. En envarvs absolutgivare kräver en referenskörning med en människa under armen; HAG:s 12-bitars multivarvsgivare tar helt bort det steget.
4.2 När TCHL fortfarande är ett bra val
TCHL är fortfarande det bättre valet när massan är den avgörande begränsningen – i bärbara eller luftburna konstruktioner och portabla enheter som bärs av en operatör – samt när värdstyrsystemet använder CAN FD. På en teraprobot vid sängen med fast eller hjulförsedd bas är vikten inte den avgörande begränsningen, så dess främsta fördel är helt enkelt inte relevant.
5. Val av ramstorlek och upplösningsbudget för kraftstyrning
5.1 Publicerade mätområden och upplösning för HAG-givaren
Upplösningen är mätområdet x 0,5 % av full skala, eftersom olinjäriteten anges i förhållande till full skala. Den praktiska regeln följer direkt: välj ett mätområde som ligger nära arbetande moment. Överdimensionering försämrar upplösningen – en givare på 500 N.m har en upplösning på 2,5 N.m, tjugo gånger grövre än en givare på 25 N.m.
5.1.1 Räkneexempel: från kraft vid spetsen till ledmoment
En normalkraft på 10–50 N vid manuell terapi, applicerad med en momentarm vid handleden på ungefär 0,10–0,20 m, ger en momentsignal på 1–10 N.m vid handleden. Jämfört med tabellen ovan ger HAG-17:s upplösning på 0,375 N.m ungefär 2–4 N vid spetsen – användbart, men med liten marginal för en ordination graderad i steg om 5 N. Dessutom påverkas ledavläsningen av gravitation, tröghet samt harmonisk friktion och hysteres.
5.2 Gränsen måste anges: ledmätning sluter inte reglerkretsen för terapidosen
En momentgivare på lednivå sluter inte i sig reglerkretsen för terapidosen. Den korrekta arkitekturen har två lager: ledmomentmätning för säkerhet, kollisionsdetektering och kompensering, samt kraftmätning vid verktygsänden för dosen. Att säga detta tydligt skiljer en trovärdig specifikation från ett marknadsföringspåstående – och är också det sakliga skälet till att behålla en handledsgivare för kraft/moment (F/T) i materiallistan.
6. Rätt användning av HAG: checklista för beställning och validering
6.1 Innan du beställer
1. STO per ramstorlek. Bekräfta att ramstorleken i modellkoden HAG-XX T-XXX-DC1-02-B-E faktiskt har STO och begär uppgift om säkerhetsnivå (SIL/PL) och certifieringsstatus. HONPINE-dokumentationen motsäger sig själv om STO (HAU-14 ”ingår inte” jämfört med HAG-14 ”integrerad”), så detta måste klargöras skriftligen.
2.Mätförhållanden för publicerade värden. HAG levereras i konfigurationerna T (med givare) och N (utan), men katalogen innehåller en enda parametertabell. Begär skriftlig bekräftelse på om märk- och toppeffekttmoment mättes med eller utan momentgivaren.
3.Givarens dynamiska egenskaper. Bandbredd, hysteres och termisk drift. Terapi pågår kontinuerligt under långa sessioner: driften avgör om minut 30 motsvarar minut 1, och bandbredden sätter gränsen för vilken eftergivlighetsreglering som kan uppnås.
4.Hur och hur ofta momentvärden överförs till bussen. Avgör om kraftreglerkretsen körs i drivenheten eller på värdstyrsystemet. Vid styrning under 1 kHz måste givarens rapporteringsfrekvens motsvara detta – välj helst EtherCAT-versionen.
6.2 Innan leverans
5. Fabrikskalibreringsprotokoll. Kräv en kalibreringsrapport per modul för styvhet, hysteres och nollpunktsdrift, och bekräfta att styrsystemet kan läsa parametrarna för kompensering. Detta är nyckeln till att ”alla maskiner känns likadant” vid leveranser i större volymer.
6.Validering på provbänk. Stegrespons för kraften vid verktygsspetsen och noggrannhet i stationärt tillstånd vid rumstemperatur och efter uppvärmning; tröskel och responstid för kollisionsdetektering tillsammans med STO; känslan vid handstyrning; försämrad noggrannhet efter en miljon cykler.
7.Väg för regelefterlevnad. Om enheten omfattas av regler för medicintekniska produkter ska riskhantering genomföras enligt IEC 60601 och ISO 14971. Den här artikeln utgör inte underlag för certifiering; det är det professionella certifieringsorganets bedömning som gäller.
7. Slutsats på en sida
Varför kraftstyrning. En teraprobot applicerar en kraft på en människokropp, och en människokropp är ett deformerbart kontaktobjekt. Därför kan positionsstyrning inte reglera kraften. Kraftstyrning är en förutsättning, inte ett premiumalternativ: dos, säkerhet och en teknik som går att lära ut bygger alla på den.
TCHLellerHAG.HAG. Tre avgörande fördelar träffar precis de kritiska behoven i det här användningsfallet: en kraftspecifikation som går att utlova (publicerat mätområde och 0,5 % olinjäritet), en STO-grund för funktionell säkerhet och en multivarvs absolutgivare som återställer patientens position. TCHL:s låga vikt har liten betydelse i en maskin vid sängen, och en opublicerad givarspecifikation är en allvarlig brist hos en produkt med kraftstyrning.
Så används lösningen. Använd HAG-17 vid handleden, HAG-20 vid armbågen och HAG-25 vid axeln som grundkombination och kontrollera mätområdesmarginalen för varje led mot arbetande moment. Använd två lager – ledmomentmätning för säkerhet och eftergivlighet, kraftmätning vid verktygsänden för dosen – och slutför de sju punkterna i avsnitt 6 innan du lägger beställningen.
Källor och konfidensnivåer
Ansvarsfriskrivning
· Uppskattningar av konfigurationen (frihetsgrader, leddiameter, räckvidd och momentklasser) bygger på visuell bedömning och är inte de faktiska konstruktionsparametrarna för den fotograferade maskinen. De illustrerar en urvalsmetod och får inte presenteras som en teknisk slutsats om modellen.
·Tillverkarens värden kommer från kataloger som innehåller flera interna motsägelser; den här artikeln väljer inte tyst ett av värdena. Innan något åtagande görs externt ska den senaste specifikationen och en skriftlig bekräftelse från tillverkaren användas.
·Om en terapienhet klassificeras som medicinteknisk produkt ansvarar det professionella certifieringsorganet för säkerhet och regelefterlevnad (IEC 60601-serien, ISO 14971 med mera). Den här artikeln utgör inte underlag för certifiering.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
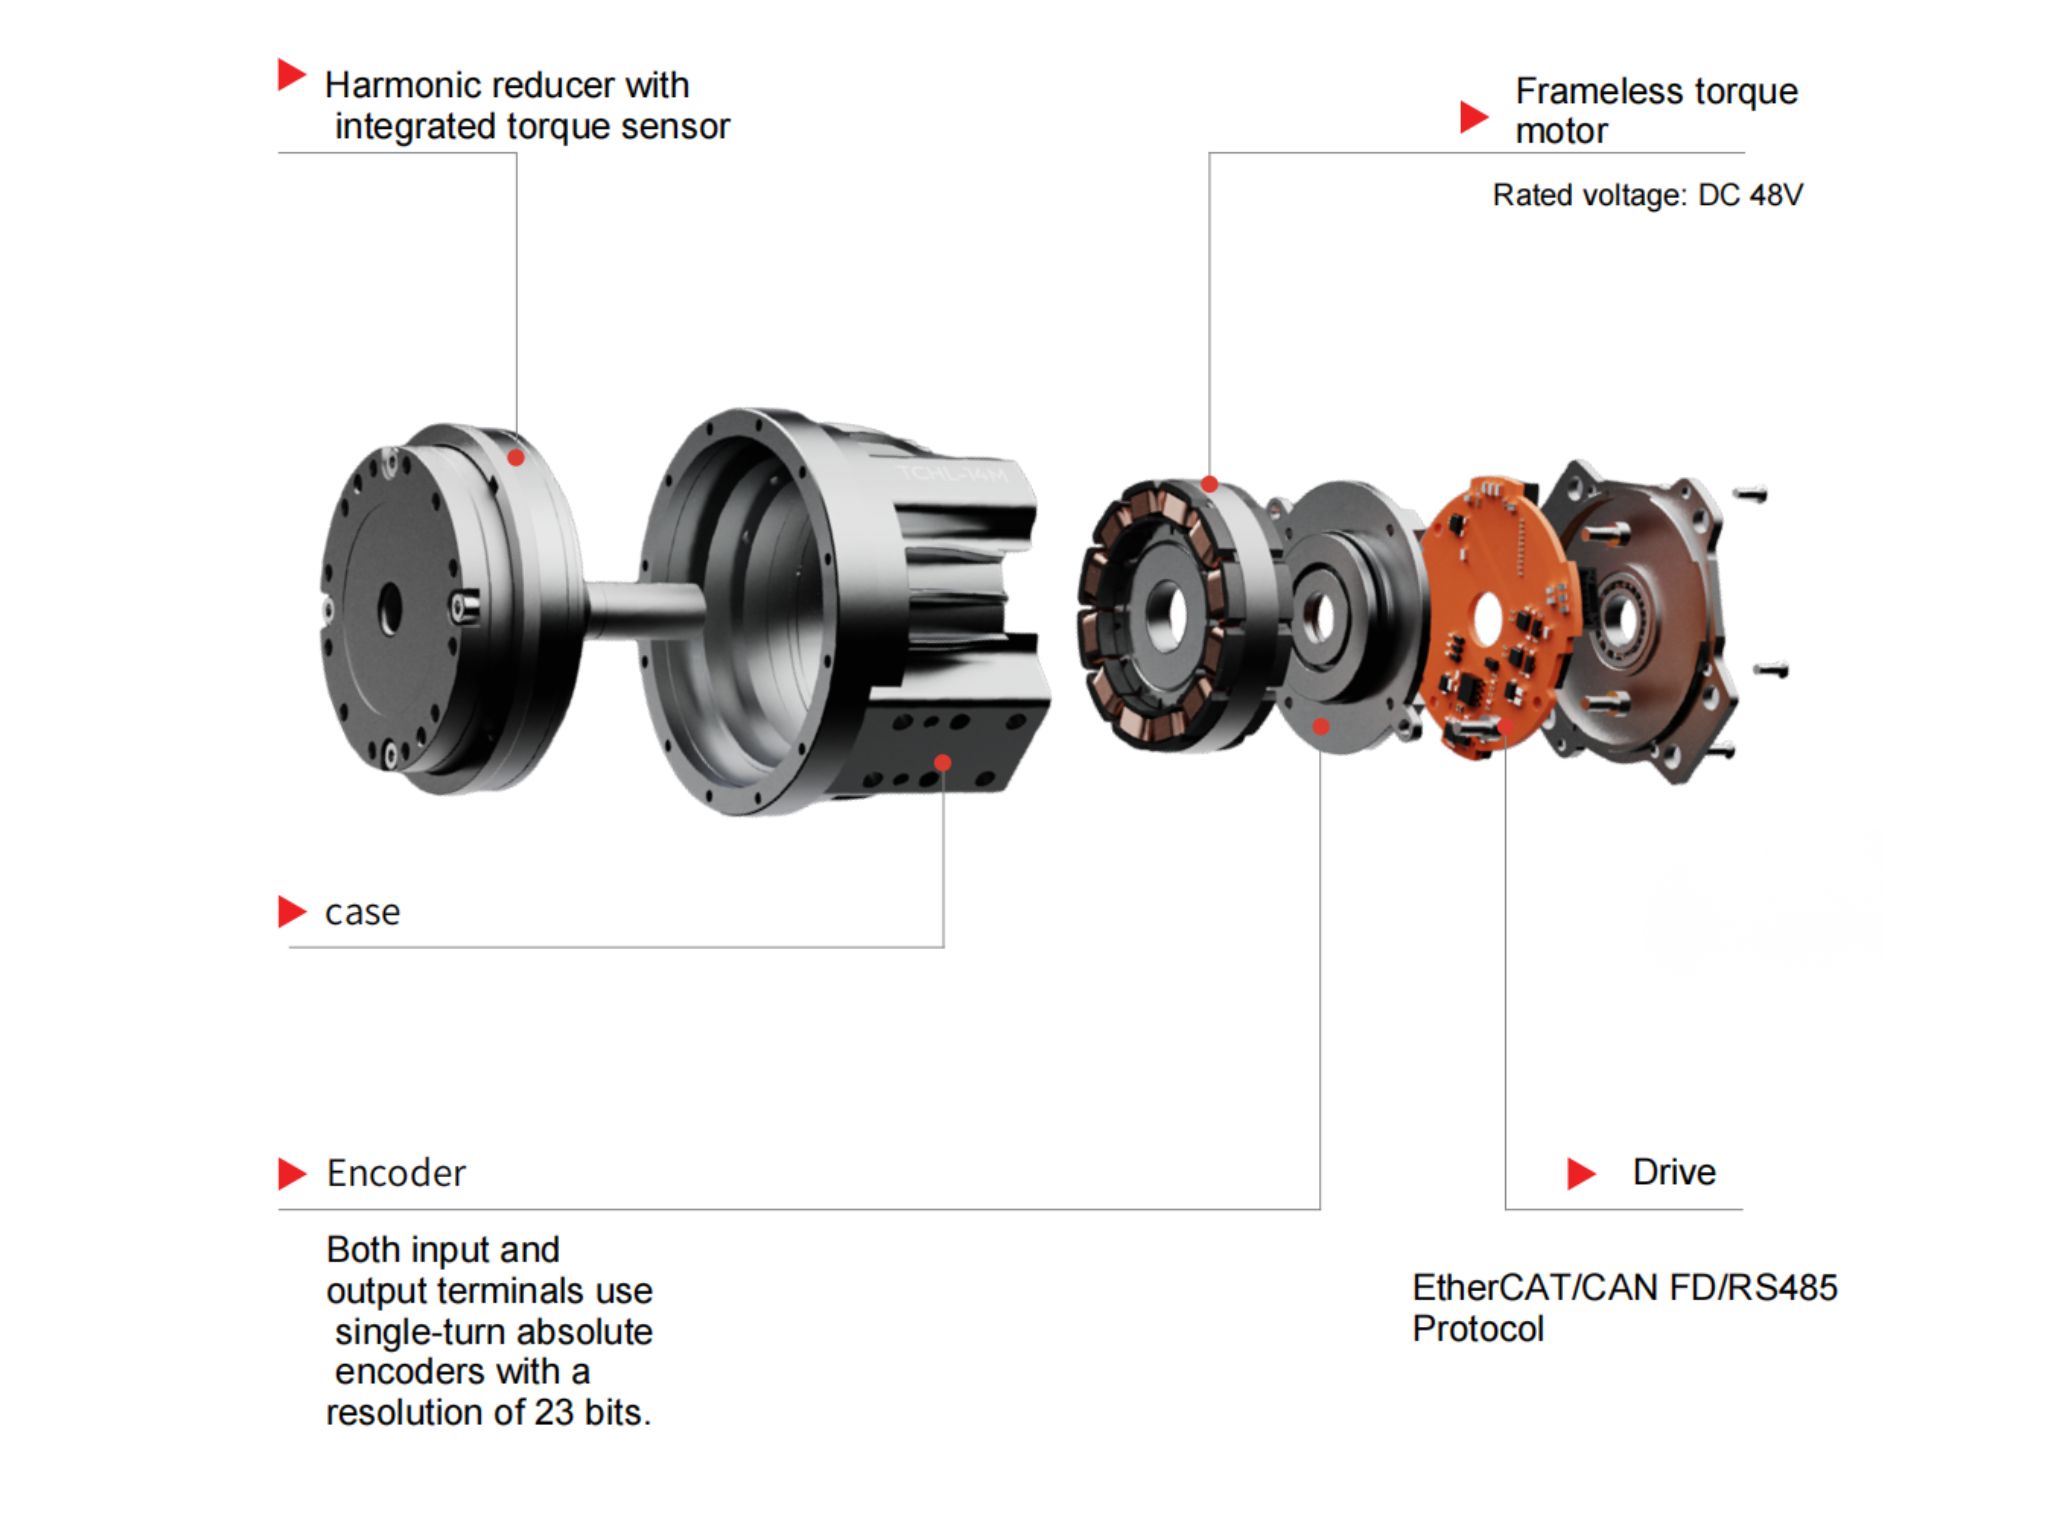
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver sängnära fysioterapirobotar kraftstyrda ledmoduler?En terap robot säljer inte en robotarm; den säljer en kraft som appliceras på en människokropp. Tryck, rytm och djup är behandlingsordinationen, och positionsstyrning kan inte leverera dem: mjukvävnad är eftergivlig och varierar över tid, så samma positionskommando ger kontaktkrafter som skiljer sig flera gånger mellan muskel och ben. Kraftstyrda harmoniska ledmoduler gör kontaktkraften till en reglerad variabel – det enda sättet att göra doseringen reproducerbar, kontakten med människan säker och terapeutens teknik möjlig att lära ut. Med utgångspunkt i ett foto från en enda plats av en sängnära terap robot analyserar artikeln konfigurationen, presenterar fem skäl till att kraftstyrning är oundviklig, fastställer HONPINE:s kriterier för valet mellan TCHL och HAG och anger upplösningsbudgeten för vridmomentsensorn som avgör ramstorlekarna.
 Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.
Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför behöver sängnära fysioterapirobotar kraftstyrda ledmoduler?En terap robot säljer inte en robotarm; den säljer en kraft som appliceras på en människokropp. Tryck, rytm och djup är behandlingsordinationen, och positionsstyrning kan inte leverera dem: mjukvävnad är eftergivlig och varierar över tid, så samma positionskommando ger kontaktkrafter som skiljer sig flera gånger mellan muskel och ben. Kraftstyrda harmoniska ledmoduler gör kontaktkraften till en reglerad variabel – det enda sättet att göra doseringen reproducerbar, kontakten med människan säker och terapeutens teknik möjlig att lära ut. Med utgångspunkt i ett foto från en enda plats av en sängnära terap robot analyserar artikeln konfigurationen, presenterar fem skäl till att kraftstyrning är oundviklig, fastställer HONPINE:s kriterier för valet mellan TCHL och HAG och anger upplösningsbudgeten för vridmomentsensorn som avgör ramstorlekarna.
 Harmonisk rotationsaktuator för rullpressutrustning för litiumbatterierTillverkningsutrustning för litiumbatterier kräver högre precision, stabilitet och integrationseffektivitet i takt med att produktionsprocesserna fortsätter att utvecklas. I valspressutrustning är exakt valspositionering, tryckstyrning och dynamisk respons avgörande för att säkerställa elektrodkvalitet och enhetlighet.
HONPINE harmoniska rotationsaktuatorer erbjuder hög precision, hög styvhet, snabb respons och kompakt integrering för valspressutrustning för litiumbatterier. Med nästintill noll glapp, hög vridmomentsdensitet och tillförlitlig rörelsestyrning bidrar de till förbättrad utrustningsprecision och produktionsstabilitet. Harmonic-robotledsaktuatorer för rörledningsrobotar och annan specialutrustningRörledningsrobotar arbetar i trånga och komplexa miljöer där begränsat installationsutrymme, höga belastningskrav, kabeldragning och exakt rörelsestyrning är avgörande utmaningar. En tillförlitlig ledaktuator måste ge högt vridmoment, kompakta dimensioner och stabil prestanda samtidigt som den anpassas till krävande driftsförhållanden. Harmonic-robotledsaktuatorer integrerar precisionsöverföring, motordrift och sensorkapacitet i en kompakt rörelseenhet, vilket gör dem lämpliga för rörledningsrobotar och andra specialiserade robotsystem. Den här artikeln utforskar de viktigaste konstruktionskraven för rörledningsrobotar och förklarar hur HONPINE HPJM Harmonic-robotledsmoduler bidrar till kompakta, högpresterande och tillförlitliga robotlösningar.
 Harmonisk aktuator för lyftutrustning: precision, vridmomentsdensitet och kompakt rörelsestyrning – introduktionModern lyftutrustning kräver mer än att bara flytta en last vertikalt. Robotiserade lyftaxlar, lyftmoduler för AGV och AMR, halvledarutrustning, inspektionsplattformar och specialiserade vinschar ställer i allt högre grad krav på hög vridmomentsdensitet, exakt positionering, lågt glapp, hög styvhet och kompakt rörelsestyrning. En harmonisk aktuator integrerar en harmonisk växel med en motor och, beroende på konfiguration, även kodare, bromsar, servodrifter och kommunikationsgränssnitt i en kompakt rörelsemodul. Den här artikeln undersöker hur harmoniska aktuatorer kan användas i olika lyftsystem och varför kombinationen av precision, vridmomentsdensitet, styvhet och integration gör dem lämpliga för automatiserade lyft- och positioneringsapplikationer.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.
 Varför behöver lasersvetsningssystem med stråloscillation en högprecisions harmonisk rotationsaktuator?Lasersvetsning med stråloscillation används i allt högre grad inom batteritillverkning, svetsning av samlingsskenor, elektronik, medicintekniska produkter, robotsvetsning och andra precisionsindustriella tillämpningar där strålens rörelse måste vara exakt och repeterbar. I mekaniska system för lasersvetsning med stråloscillation beror dock svetskvaliteten inte bara på laserparametrarna utan även på precisionen hos den rotationsmekanism som driver oscillationshuvudet. Glapp, otillräcklig vridstyvhet, begränsad vridmomentsdensitet och positioneringsfel kan direkt påverka den faktiska strålbanan och smältbadets stabilitet. Därför blir en högprecisionslösning för rotationsrörelser en viktig del av modern utrustning för lasersvetsning med stråloscillation. En harmonisk rotationsaktuator kombinerar precisionsöverföring, hög styvhet, lågt glapp och kompakt integration, vilket gör den väl lämpad för mekaniska oscillationshuvuden som kräver kontrollerad rotationsrörelse under dynamiska belastningar.
 När kräver styrning av utombordsmotorer en harmonisk rotationsaktuator?Styrning av elektriska utombordsmotorer utvecklas från en enkel mekanisk funktion till en tillämpning för precisionsrörelsestyrning. Den här artikeln förklarar när en harmonisk rotationsaktuator blir en lämplig lösning och belyser betydelsen av precisionstransmission, lågt glapp, hög vridmomenttäthet, återkoppling från givare och kompakt mekanisk integration. Den utforskar även tillämpningar i elektriska båtar, autonoma ytfarkoster, obemannade båtar, marin robotik och elektrisk marin framdrivning, för att hjälpa ingenjörer att förstå hur rätt rotationsaktuator väljs utifrån styrmoment, hastighet, positioneringsnoggrannhet, driftsförhållanden och installationskrav.
 Hur väljer man rätt robotledsaktuator för specialiserade robotapplikationer?Att välja rätt robotledsaktuator handlar inte längre bara om att jämföra vridmomentspecifikationer eller att välja motor och växellåda separat. I takt med att humanoida robotar, samarbetsrobotar, industriella robotarmar, medicinska robotar, mobila manipulatorer och specialiserade robotsystem blir allt mer varierade måste robottillverkare samtidigt balansera vridmoment, hastighet, precision, styvhet, vikt, installationsutrymme, återkoppling, kommunikation och säkerhet. Den här artikeln förklarar hur ingenjörer kan välja rätt harmonisk ledaktuator eller robotledsmotor genom att utgå från det faktiska användningsproblemet och bygga en lösning på lednivå som motsvarar den kompletta robotens mekaniska struktur och styrkrav.