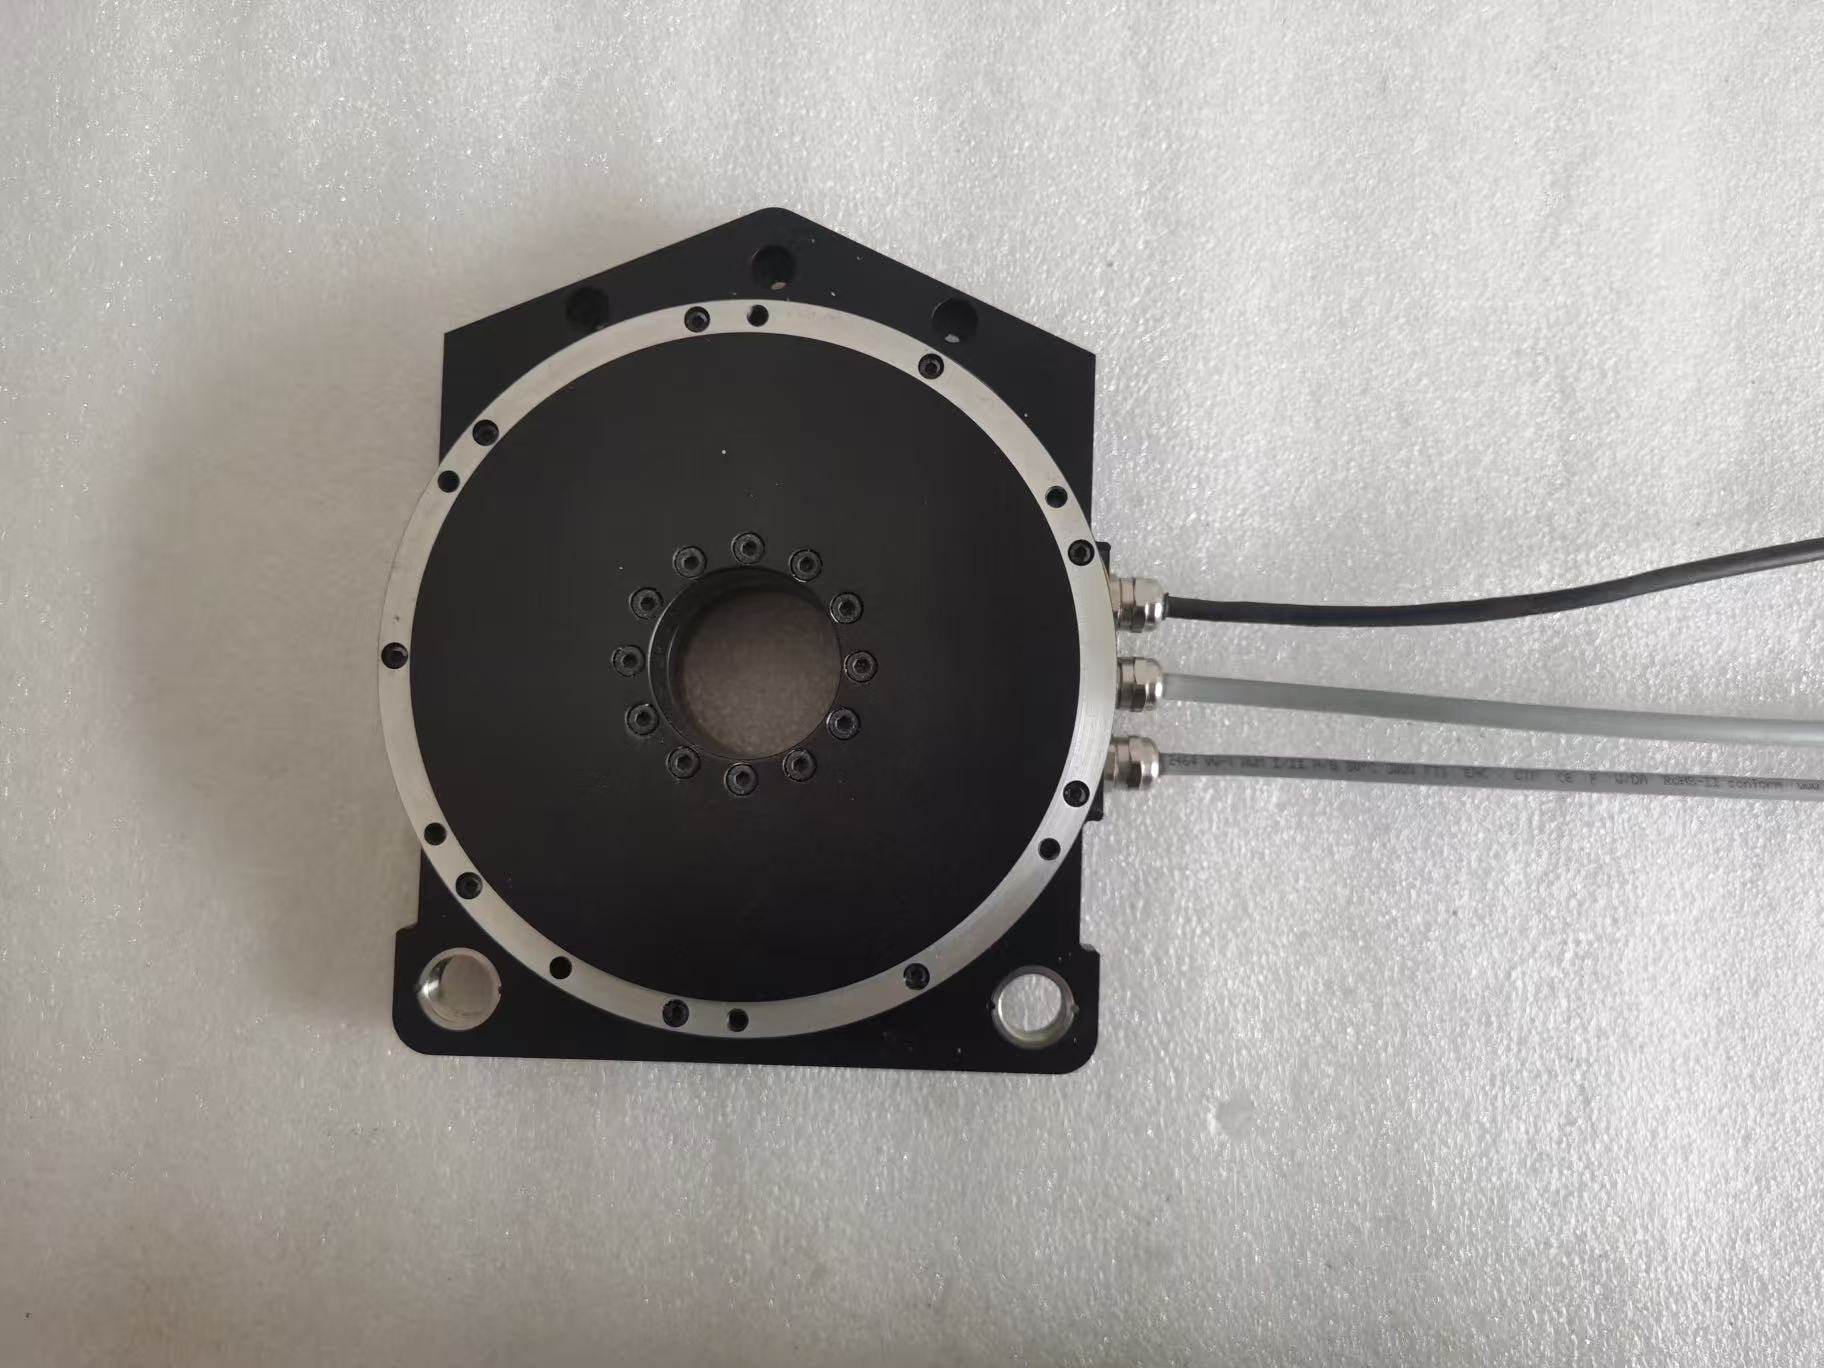
DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?
Introduktion
I precisionsutrustning som drivs av enDD-motor, en direktdriven vridmomentmotor eller en linjärmotor, stöter ingenjörer ofta på ett frustrerande problem vid idrifttagning: maskinen vibrerar under acceleration eller drift med konstant hastighet, onormala ljud uppstår eller servosystemet blir instabilt även efter upprepade parameterjusteringar.
I många fall är grundorsaken inte enbart en felaktig inställning av servoförstärkningen.
Den mekaniska strukturen kan i sig ha en resonansfrekvens som samverkar med servostyrningens bandbredd.
Detta blir särskilt viktigt i direktdrivna rörelsesystem eftersom en DD-motor eliminerar den konventionella växellådan och de mekaniska överföringsstegen mellan motorn och lasten. Motorn driver den mekaniska strukturen direkt, vilket innebär att hela servosystemets prestanda blir starkt beroende av mekanisk styvhet, rörlig massa, konstruktionsutformning, lager, kopplingsförhållanden och lastegenskaper.
Därför kräver framgångsrik servojustering av DD-motorer att ingenjörer beaktar både servostyrningen och det mekaniska systemet.
Ett servosystem kan inte obegränsat kompensera för en mekaniskt svag eller dåligt konstruerad struktur.
Vad är ZERO CROSS-frekvensen i ett DD-motorservosystem?
ZERO CROSS-punkten, som vanligtvis förknippas med servosystemets övergångsfrekvens, är en viktig referens vid analys av förhållandet mellan servostyrningens bandbredd och mekanisk resonans.
För många tillämpningar med DD-motorer ligger hastighetsslingans övergångsfrekvens vanligtvis under cirka 100 Hz, även om det faktiska värdet beror på motor, last, mekanisk struktur, regulator och justeringsstrategi.
Linjära motorsystem kan i vissa tillämpningar ha ännu lägre effektiva övergångsfrekvenser.
Det relativa läget mellan servons övergångsfrekvens och den mekaniska resonansfrekvensen har därför en betydande inverkan på systemets stabilitet.
Om en mekanisk resonans uppstår väl inom servosystemets styrbara bandbredd kan regulatorn, beroende på systemdynamiken och tillgänglig fasmarginal, effektivt kompensera för störningen.
När en betydande mekanisk resonans däremot uppstår kring eller utanför den användbara styrbandbredden kan en enkel ökning av servoförstärkningen inte lösa problemet. Den extra förstärkningen kan i stället excitera resonansen och orsaka svängningar, vibrationer, hörbart ljud eller till och med servo-instabilitet.
Ingenjörer bör därför inte bedöma en DD-motor enbart utifrån motorns vridmoment, givarupplösning eller positioneringsnoggrannhet. Förhållandet mellan servobandbredd och mekanisk resonans är lika viktigt.
Varför orsakar mekanisk resonans vibrationer i DD-motorer?
Mekanisk resonans uppstår när excitationen från motorn samverkar med en eller flera egenfrekvenser hos den mekaniska strukturen.
En förenklad mekanisk modell kan representeras av ett massa-fjädersystem.
Systemets egenfrekvens beror främst på den effektiva rörliga massan och strukturens styvhet. I förenklad form:
Egenfrekvens ∝ √(Sty vhet / Massa)
Detta förhållande ger en viktig teknisk insikt.
Ökad strukturell styvhet höjer i allmänhet egenfrekvensen, medan ökad effektiv rörlig massa i allmänhet sänker den.
Samma princip kan observeras i en stämgaffel. Dess vibrationsegenskaper bestäms av material, geometri, massfördelning och strukturell styvhet.
En precisionsmaskin beter sig på liknande sätt.
När den mekaniska strukturen, rörliga komponenter, lager, monteringsgränssnitt och lastkonfiguration har fastställts utvecklar maskinen naturligt en eller flera dominerande resonansfrekvenser.
Det innebär att mekanisk resonans inte enbart är ett programvaruproblem.
Servoparametrar kan påverka hur starkt systemet exciterar dessa frekvenser, men den underliggande egenfrekvensen är i grunden relaterad till den mekaniska strukturen.
Förhållandet mellan mekanisk resonans och servobandbredd
Den centrala frågan vid justering av DD-motorer är inte enbart om maskinen har en resonansfrekvens.
Nästan alla verkliga mekaniska system har resonansmoder.
Den viktigare frågan är:
Var ligger resonansfrekvensen i förhållande till servostyrningens bandbredd?
Betrakta två förenklade fall.
Om den mekaniska resonansen är tillräckligt separerad från den effektiva servobandbredden kan servoregulatorn normalt arbeta utan att kraftigt excitera resonansen.
Om resonansen däremot ligger nära servons övergångsområde kan regulatorn samverka starkt med den mekaniska moden. En ökad förstärkning kan då ge mer vibration i stället för bättre respons.
Därför kan en maskin som verkar stabil vid låg servoförstärkning börja vibrera omedelbart efter att en ingenjör ökar hastighetsförstärkningen eller positionsförstärkningen.
Problemet är inte nödvändigtvis att förstärkningsvärdet är ”fel”.
Det mekaniska systemet kan helt enkelt ha nått ett frekvensområde där servoregulatorn inte längre har tillräcklig fasmarginal för att undertrycka resonansen.
Hur bör ingenjörer hantera olika mekaniska resonansfrekvenser?
Alla resonansproblem bör inte behandlas med samma metod för servojustering.
Resonansfrekvensen ger en viktig ledtråd om vilken lösning som först bör övervägas.
Resonans över 500 Hz: Digital filtrering kan vara effektiv
Högfrekvent resonans, särskilt resonans som ligger väl över den primära servobandbredden, är ofta enklare att hantera genom digital filtrering.
När en mekanisk resonans till exempel uppstår över cirka 500 Hz kan ett digitalt notchfilter i servodriften eller en relaterad funktion för resonansundertryckning vara effektiv.
Vid dessa högre frekvenser behöver hastighetsslingan normalt inte upprätthålla en stark reglerförmåga jämförbar med den i lågfrekvensområdet. Ett korrekt konfigurerat digitalt filter kan därför minska resonansens inverkan samtidigt som den erforderliga lågfrekventa servoresponsen bevaras.
Den exakta filterfrekvensen, bandbredden, dämpningen och antalet filter bör dock fastställas genom verkliga frekvenssvarsmätningar, snarare än genom att använda ett fast värde för varje maskin.
Ett alltför aggressivt filter kan introducera onödig fasfördröjning eller minska systemets responsivitet.
Därför bör högfrekvent filtrering fortfarande utföras som en del av en strukturerad process för servojustering.
Resonans under 100 Hz: Den verkliga utmaningen vid servojustering
Lågfrekvent resonans under cirka 100 Hz är betydligt svårare.
Detta frekvensområde överlappar med den centrala driftsbandbredden hos många servosystem. Att tillämpa ett starkt filter direkt i detta område kan störa hastighetsslingan och minska fasmarginalen.
Resultatet kan bli ett system som verkar undertrycka ett vibrationsläge men samtidigt blir långsammare eller mindre stabilt.
Av denna anledning bör lågfrekvent mekanisk resonans i allmänhet först undersökas från den mekaniska sidan.
I stället för att kontinuerligt ändra servoparametrar bör ingenjörer fastställa varför den mekaniska strukturen har en så låg egenfrekvens.
Möjliga orsaker är otillräcklig strukturell styvhet, för stor rörlig massa, flexibla monteringsgränssnitt, lagereftergivlighet, långa strukturer utan stöd eller otillräckliga mekaniska förbindningar.
I dessa fall kan en ändring av servoförstärkningen bara flytta problemet i stället för att lösa det.
Varför bör lågfrekvent resonans lösas genom mekanisk konstruktion?
Detta är en av de viktigaste principerna vid idrifttagning av ett DD-motorservosystem.
En servoregulator kan kompensera för vissa mekaniska egenskaper, men dess kompensationsförmåga är begränsad.
När den mekaniska strukturen har en låg egenfrekvens nära servons övergångsfrekvens måste regulatorn arbeta i en svår dynamisk miljö.
Om ingenjören kontinuerligt minskar förstärkningen för att förhindra svängningar kan systemet bli stabilt men långsamt.
Om ingenjören ökar förstärkningen för att förbättra responsen kan den mekaniska resonansen exciteras och maskinens vibrationer öka.
Detta skapar ett vanligt justeringsdilemma:
Låg förstärkning ger stabilitet men otillräcklig respons; hög förstärkning ger snabbare respons men exciterar mekanisk resonans.
När detta inträffar är rätt lösning kanske inte ytterligare en omgång parameterjustering.
Den mekaniska strukturen kan i sig behöva omkonstrueras.
Hur den mekaniska strukturen bestämmer DD-motorservons prestanda
En DD-motor överför vridmoment direkt till lasten, så det mekaniska gränssnittet blir en viktig del av servosystemet.
Flera mekaniska faktorer kan påverka resonansegenskaperna hos ett direktdrivet system.
Strukturell styvhet
Högre strukturell styvhet ökar i allmänhet det mekaniska systemets egenfrekvens och kan skapa en större separation mellan mekanisk resonans och servons driftsbandbredd.
För precisionsutrustning bör styvhet därför beaktas under den mekaniska konstruktionen, snarare än behandlas som ett problem som upptäcks vid slutlig idrifttagning.
Rörlig massa
Ökad rörlig massa sänker i allmänhet egenfrekvensen.
Detta är särskilt viktigt i direktdrivna rotationsbord, linjärbord, halvledarutrustning, inspektionsplattformar och precisionsautomationssystem där motorn kan accelerera en stor rörlig last direkt.
Ingenjörer bör därför bedöma inte bara motorns nominella vridmoment utan även den kompletta tröghets- och massfördelningen i det rörliga systemet.
Lager- och monteringsförhållanden
Lagersystemet och monteringsgränssnittet kan också påverka systemets styvhet.
Även när huvudramen är styv kan otillräcklig styvhet vid lagerstödet, motorns monteringsgränssnitt eller lastanslutningen skapa en oväntad lågfrekvent mod.
Därför är det ofta mer användbart att mäta hela maskinen än att bedöma enbart motorn.
Lastfördelning och strukturell geometri
En lång arm, en konsolstruktur, en excentrisk last eller ojämn massfördelning kan introducera ytterligare vibrationsmoder.
I robotpositioneringssystem, optisk inspektionsutrustning, waferhanteringsutrustning och precisionsrotationsbord bör dessa strukturella egenskaper beaktas under den inledande mekaniska konstruktionen.
Varför förbättrar ökad servoförstärkning inte alltid DD-motorns prestanda?
Högre servoförstärkning förknippas ofta med snabbare respons och högre störningsundertryckning.
Högre förstärkning innebär dock inte automatiskt bättre maskinprestanda.
Om det mekaniska systemet har en resonans nära styrbandbredden kan en ökad förstärkning förstärka samverkan mellan servoregulatorn och den mekaniska strukturen.
Typiska symtom kan vara:
Maskinvibrationer under acceleration och retardation
Hörbart högfrekvent ljud
Svängningar kring målpositionen
Överskridning vid positionering
Ökad insvängningstid
Fluktuationer i servons följefel
Instabilitet efter ökning av hastighets- eller positionsförstärkning
Dessa symtom bör inte automatiskt tolkas som ett problem med drivjustering.
Ingenjören bör först fastställa om en mekanisk resonans exciteras.
Detta är särskilt viktigt för DD-motorsystem eftersom den direkta anslutningen mellan motor och last gör den mekaniska strukturen till en integrerad del av rörelsestyrsystemet.
En praktisk strategi för servojustering av DD-motorer
En strukturerad justeringsprocess kan hjälpa ingenjörer att undvika att upprepade gånger ändra parametrar utan att förstå den underliggande orsaken.
Steg 1: Identifiera resonansfrekvensen
Identifiera maskinens dominerande resonansfrekvenser innan servoförstärkningarna ändras.
Frekvenssvarsanalys, diagnostikfunktioner i servodriften, vibrationsmätningar eller andra lämpliga mätmetoder kan hjälpa till att lokalisera resonansen.
Målet är att förstå om den dominerande mekaniska moden ligger vid låg, medelhög eller hög frekvens.
Steg 2: Jämför resonansfrekvensen med servons övergångsfrekvens
När resonansfrekvensen har identifierats ska den jämföras med den effektiva servobandbredden.
Om resonansen ligger långt över huvudstyrbandbredden kan digital filtrering vara en lämplig lösning.
Om resonansen ligger nära eller under servons övergångsområde bör mekanisk optimering få större uppmärksamhet.
Steg 3: Använd filtrering endast när det är lämpligt
För högfrekvent resonans kan ett notchfilter eller en digital funktion för resonansundertryckning ofta ge en effektiv lösning.
Filtret bör konfigureras enligt den uppmätta resonansfrekvensen.
Ingenjörer bör undvika överdriven filtrering eftersom onödig filtrering kan minska fasmarginalen och den dynamiska responsen.
Steg 4: Omvärdera den mekaniska strukturen vid lågfrekvent resonans
När resonansfrekvensen är mycket låg bör den mekaniska strukturen undersökas.
Möjliga förbättringar omfattar ökad strukturell styvhet, minskning av onödig rörlig massa, förkortning av strukturer utan stöd, förbättrat lagerstöd, förstärkning av monteringsgränssnitt och optimering av lastvägen.
Målet är inte enbart att eliminera vibrationer genom programvara.
Målet är att flytta den mekaniska resonansen till ett frekvensområde där servosystemet kan styra maskinen mer effektivt.
Steg 5: Justera om servosystemet
Efter att den mekaniska strukturen har optimerats bör servoparametrarna justeras igen.
Ett mekaniskt förbättrat system ger i allmänhet en bättre grund för att öka styrbandbredden och uppnå kortare insvängningstid utan överdrivna vibrationer.
Därför bör mekanisk konstruktion och servojustering inte behandlas som helt separata ingenjörsuppgifter.
DD-motor jämfört med linjärmotor: Varför resonans kan vara en gemensam utmaning
DD-motorer och linjärmotorer använder olika mekaniska arrangemang, men båda kan vara mycket känsliga för maskinstrukturens dynamiska egenskaper.
En DD-motor genererar rotationsrörelse direkt vid lasten, medan en linjärmotor genererar linjär kraft direkt.
Eftersom båda teknikerna minimerar konventionella mekaniska transmissionskomponenter kan motorn reagera direkt på den mekaniska lasten.
Detta ger betydande fördelar för precisionspositionering, inklusive lågt mekaniskt transmissionsfel, hög responsivitet och minskade effekter relaterade till glapp.
Det innebär dock också att mekanisk styvhet, lasttröghet, monteringsförhållanden och strukturell resonans kan ha stor inverkan på det övergripande servosystemet.
Därför kräver både DD-motorsystem och linjära motorsystem nära samordning mellan mekanisk konstruktion och servostyrning.
Varför kräver direktdrivna system gemensam konstruktion av mekanik och servo?
En av de stora fördelarna med ett direktdrivet system är minskningen av mekaniska transmissionskomponenter.
Det finns ingen konventionell växellåda mellan motor och last, vilket kan förenkla transmissionskedjan och förbättra rörelsens responsivitet.
Att eliminera transmissionen eliminerar dock inte den mekaniska dynamiken.
I stället kopplas den direktdrivna motorn mer direkt till den mekaniska strukturen.
Detta gör systemteknik särskilt viktig.
Motorn, givaren, lagret, lasten, maskinramen, monteringsgränssnittet, regulatorn och servoparametrarna bör betraktas som ett rörelsestyrsystem.
För högprecisionsutrustning kräver bästa prestanda därför både:
En mekaniskt styv och dynamiskt välkonstruerad struktur
och
Ett servosystem med tillräcklig bandbredd och lämplig resonansundertryckning.
Ingen av sidorna kan fullt ut kompensera för den andras brister.
Var är styrning av mekanisk resonans särskilt viktig?
Hantering av mekanisk resonans är särskilt viktig i tillämpningar där hög positioneringsnoggrannhet och kort insvängningstid krävs.
Dessa omfattar precisions-CNC-rotationsaxlar, utrustning för halvledartillverkning, waferhanteringssystem, optisk inspektionsutrustning, AOI-system, laserbearbetningsutrustning, precisionsrotationsbord, industriella automationssystem och avancerade robotmekanismer.
I dessa tillämpningar påverkar maskinvibrationer inte bara akustiskt buller.
De kan direkt påverka positioneringsnoggrannhet, insvängningstid, inspektionsrepeterbarhet, ytkvalitet, bildstabilitet, bearbetningskvalitet och produktionskapacitet.
Till exempel kan vibrationer i ett optiskt inspektionsbord påverka bildinsamlingen, medan vibrationer i en CNC-rotationsaxel kan påverka bearbetningsnoggrannheten och ytfinheten.
Ju högre krav på positioneringsnoggrannhet och dynamisk respons, desto viktigare blir mekanisk resonans.
Hur stöder HONPINE direktdrivna vridmomentmotorer precisionsrörelsesystem?
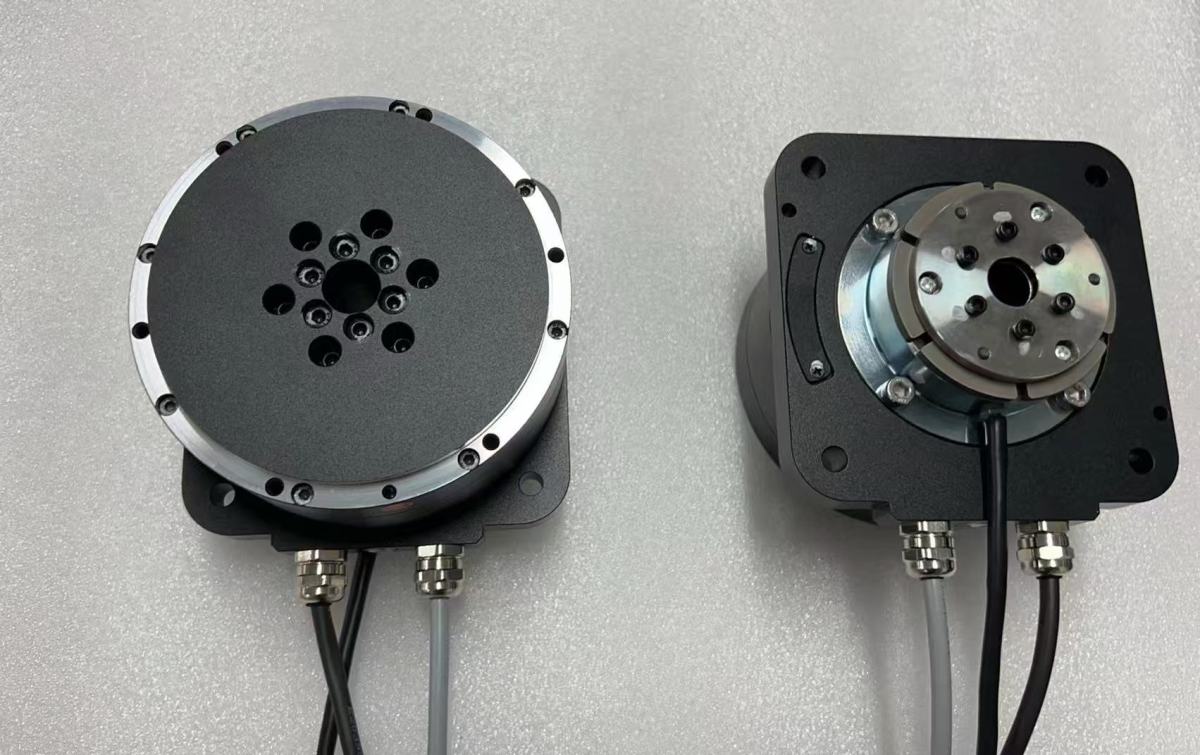
Som tillverkare av precisionskomponenter för rörelsestyrning utvecklar HONPINE direktdrivna vridmomentmotorer och DD-motorlösningar för tillämpningar där hög positioneringsnoggrannhet, direkt vridmomentöverföring, kompakt integration och dynamisk respons är viktiga.
En DD-motors prestanda kan dock inte utvärderas oberoende av maskinstrukturen.
Vid val av en direktdriven vridmomentmotor bör ingenjörer tillsammans beakta motorvridmoment, kontinuerligt vridmoment, toppvridmoment, rotortröghet, givarupplösning, lasttröghet, strukturell styvhet, lagerkonfiguration och erforderlig servobandbredd.
HONPINE kan utvärdera motor- och tillämpningskrav ur ett systemperspektiv och hjälpa utrustningstillverkare att matcha den direktdrivna motorn med den mekaniska lasten och rörelsekraven.
För precisionsautomation, CNC, halvledarutrustning, optisk inspektion, robotteknik och andra krävande rörelseapplikationer kan detta systeminriktade arbetssätt hjälpa ingenjörer att uppnå en bättre balans mellan vridmoment, noggrannhet, dynamisk respons och vibrationskontroll.
Slutsats: Lös den mekaniska resonansen, inte bara servoparametern
Mekanisk resonans är en av de vanligaste orsakerna till att ett högpresterande DD-motorservosystem inte levererar den förväntade maskinprestandan.
Nyckeln är att förstå förhållandet mellan mekanisk resonansfrekvens och servons övergångsfrekvens.
För högfrekvent resonans kan digital filtrering ofta ge en effektiv lösning när den är korrekt konfigurerad.
För lågfrekvent resonans, särskilt när resonansen närmar sig eller överlappar servostyrningens bandbredd, bör mekanisk optimering i allmänhet prioriteras.
Den viktigaste principen är enkel:
Förvänta dig inte att servoparametrar obegränsat kan kompensera för en otillräckligt styv mekanisk struktur.
Ett högpresterande direktdrivet system kräver både en välkonstruerad mekanisk struktur och ett korrekt justerat servosystem.
Genom att analysera massa, styvhet, resonansfrekvens, servobandbredd, filtrering och lastegenskaper tillsammans kan ingenjörer gå bortom justering genom försök och misstag och bygga ett stabilare, mer responsivt och exakt rörelsesystem.
För utrustningstillverkare som utvecklar precisionsautomation, CNC, halvledarsystem, inspektionssystem, robotteknik och andra avancerade rörelsesystem är valet av rätt DD-motor eller direktdriven vridmomentmotor bara början. Den slutliga prestandan uppnås genom att matcha motor, mekanisk struktur, givare, regulator och servoparametrar som ett integrerat system.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.
 Explosionssäker robotledslösning för kemisk inspektion med fyrbenta robotar: Planetväxelbaserat ledställdon med upp till 500 N·m toppvridmomentI petrokemiska anläggningar, gruvor, kraftindustrin och andra riskfyllda miljöer utvecklas inspektionsrobotar från enkel övervakning till praktiska arbetsuppgifter som verktygshantering, utrustningsinspektion och insatser vid nödlägen. Denna utveckling ställer högre krav på robotledsställdon, särskilt vad gäller explosionsskydd, vridmomentsutgång, värmehantering, miljötålighet och rörlighet. HONPINEs explosionssäkra robotledsställdon är utformat för fyrbenta inspektionsrobotar och andra robotplattformar för riskfyllda miljöer och integrerar planetväxlar för hög belastning med explosionssäker design och tillförlitlig rörelseprestanda. Med upp till 500 N·m toppvridmoment per led, valfritt IP67-skydd och Ex db IIB T4 Gb-certifiering är lösningen utformad för att stödja krävande robotapplikationer i industriella miljöer med hög risk.
 Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.



Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
 Högprecisions robotledsaktuator med harmonisk växel för robotarmbågarRobotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.
 Explosionssäker robotledslösning för kemisk inspektion med fyrbenta robotar: Planetväxelbaserat ledställdon med upp till 500 N·m toppvridmomentI petrokemiska anläggningar, gruvor, kraftindustrin och andra riskfyllda miljöer utvecklas inspektionsrobotar från enkel övervakning till praktiska arbetsuppgifter som verktygshantering, utrustningsinspektion och insatser vid nödlägen. Denna utveckling ställer högre krav på robotledsställdon, särskilt vad gäller explosionsskydd, vridmomentsutgång, värmehantering, miljötålighet och rörlighet. HONPINEs explosionssäkra robotledsställdon är utformat för fyrbenta inspektionsrobotar och andra robotplattformar för riskfyllda miljöer och integrerar planetväxlar för hög belastning med explosionssäker design och tillförlitlig rörelseprestanda. Med upp till 500 N·m toppvridmoment per led, valfritt IP67-skydd och Ex db IIB T4 Gb-certifiering är lösningen utformad för att stödja krävande robotapplikationer i industriella miljöer med hög risk.
 Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Direktdriven motor med hålaxel för krävande precisionspositionering och industriell automationInom krävande automation beror precisionspositionering inte bara på motorn utan även på den mekaniska kraftöverföringen mellan motorn och lasten. En direktdriven motor med hålaxel levererar vridmoment direkt till lasten samtidigt som den erbjuder en central genomföring för kablar, pneumatiska ledningar och andra komponenter. Detta gör den till en praktisk lösning för CNC-bearbetning samt utrustning för solceller, litiumbatterier, optisk inspektion och halvledare.
 Hur väljer man en robotledaktuator: 3 viktiga kriterier som ingenjörer bör kontrollera?Att välja en robotledaktuator är ett tekniskt beslut som påverkar inte bara vridmoment och rörelseprestanda, utan även reglerstabilitet, mekanisk integration och utvecklingstid. För industrirobotar, samarbetsrobotar, humanoida robotar och andra robotsystem måste rätt aktuator motsvara de faktiska kraven för varje led, samtidigt som den är kompatibel med robotens motor, encoder, styrenhet, kommunikationsnätverk och kraftarkitektur. I den här artikeln förklarar jag tre viktiga kriterier som ingenjörer bör utvärdera vid val av en robotledaktuator: matchning av vridmoment och utväxlingsförhållande, kompatibilitet för encoder och kommunikation samt tillverkarens tekniska dokumentation och ingenjörsstöd.
 Lösning för robotleder utomhus: Harmonisk ledmodul med inbyggd vridmomentsensorHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. När robotar rör sig bortom kontrollerade fabriksmiljöer skapar robotapplikationer utomhus nya krav på utformningen av robotleder. Regn, damm, fukt, temperaturvariationer, låga temperaturer och oförutsägbara externa belastningar kan alla påverka hur en robotled fungerar i fält. I dessa miljöer behöver en led erbjuda mer än exakt rotation. Den behöver också tillförlitlig vridmomentsåterkoppling, lämpligt miljöskydd, stabil drift vid växlande temperaturer och praktisk mekanisk integration. I den här artikeln förklarar jag de viktigaste tekniska övervägandena bakom vår lösning för robotleder utomhus, inklusive den harmoniska ledmodulen, inbyggd vridmomentsensor, IP65-skydd, smörjning för låga temperaturer, skydd för kabelutgångar och mekanisk integration, baserat på vår erfarenhet av robotapplikationer utomhus såsom installation av solpaneler, byggverksamhet och rengöringsrobotar.