Direktdriven motor med hålaxel för krävande precisionspositionering och industriell automation
Introduktion
Inom tung automation begränsas precisionspositionering ofta inte av själva styrsystemet, utan av den mekaniska transmission som används mellan motorn och lasten. Traditionella servomotorer i kombination med växellådor, remmar eller andra transmissionsmekanismer medför ytterligare mekaniska komponenter, vilka kan skapa glapp, transmissionsfel, mekaniska förluster och underhållsbehov. Dessa begränsningar blir alltmer märkbara när utrustningen behöver utföra upprepad indexering, kontinuerlig rotation eller högprecisionspositionering under tunga laster.
Endirektdrivmotorhar ett grundläggande annorlunda arbetssätt. I stället för att generera vridmoment genom ett separat mekaniskt transmissionssteg driver motorn den roterande lasten direkt. Detta eliminerar behovet av mellanliggande växlar och gör att vridmomentet kan överföras direkt till utgående axel. För tillämpningar som kräver stabil positionering, hög repeterbarhet, jämn rörelse vid låg hastighet och kontinuerlig drift under tung belastning kan endirektdriven vridmomentmotorge en effektivare mekanisk arkitektur.
För konstruktörer av industriell utrustning räcker dock inte direktdrift i sig. Motorn måste även passa maskinens faktiska last, tröghetsmoment, positioneringskrav, installationsutrymme, kabeldragning och driftcykel. Därför blir hålaxlade direktdrivmotorer särskilt värdefulla i CNC-utrustning, tillverkning av litiumbatterier, fotovoltaisk utrustning, optisk bearbetning, halvledarinspektion och andra automatiserade produktionssystem.
Varför kan traditionell mekanisk transmission bli en begränsning?
När en konventionell servomotor ansluts till en växellåda eller annan transmissionsmekanism beror den slutliga positioneringsprestandan på hela den mekaniska transmissionskedjan, snarare än enbart på motorn. Varje ytterligare transmissionskomponent introducerar möjliga felkällor, inklusive glapp, elastisk deformation, friktion, monteringstolerans och slitage.
Dessa effekter kan vara hanterbara inom konventionell automation, men de blir mer betydande när maskinen upprepade gånger utför småvinklig positionering eller arbetar under hög belastning under tusentals timmar.
Till exempel kan ett tungt arbetsstycke behöva rotera till flera bearbetningspositioner under CNC-bearbetning. Om transmissionssystemet innehåller glapp eller mekanisk elasticitet kan en riktningsändring i rotationen orsaka ett litet positioneringsfel innan lasten faktiskt börjar röra sig. Styrsystemet kan redan ha nått den kommenderade positionen medan arbetsstycket ännu inte helt har följt den.
En direktdriven vridmomentmotor eliminerar mycket av denna mekaniska komplexitet eftersom motorns vridmoment appliceras direkt på den roterande lasten. Med färre mekaniska transmissionskomponenter mellan motorn och arbetsstycket kan systemet uppnå jämnare rörelse, minskade mekaniska fel och mer direkt styrning av utgående position.
Detta är särskilt viktigt för utrustning där repeterbarhet och långsiktig positioneringsstabilitet är viktigare än att enbart uppnå hög rotationshastighet.
När är en direktdrivmotor mer lämplig för tunga laster?
Den största missuppfattningen om direktdrivsystem är att de endast lämpar sig för små mekanismer med hög precision. I verkligheten kan stora vridmomentmotorer utformas specifikt för tunga laster och kontinuerlig industriell drift.
Den avgörande faktorn är inte enbart motoreffekten, utan förhållandet mellan utgående vridmoment, lasttröghet, acceleration, driftcykel och erforderlig positioneringsnoggrannhet.
I en applikation för tung drift kan motorn behöva accelerera en stor fixtur upprepade gånger, stanna vid en definierad vinkelposition, byta riktning och fortsätta denna cykel under hela produktionsprocessen. En konventionell motor med en växellåda med högt utväxlingsförhållande kan ge tillräckligt utgående vridmoment, men växellådan blir också en kritisk komponent i transmissionskedjan.
En korrekt dimensionerad direktdrivmotor kan generera vridmoment direkt vid den roterande axeln, vilket minskar antalet mekaniska gränssnitt mellan motorn och lasten. Detta kan förenkla den mekaniska arkitekturen samtidigt som positioneringssystemets responsivitet förbättras.
För utrustningstillverkare innebär detta att konstruktionsmålet förändras från att enbart fråga: ”Vilket utväxlingsförhållande ska vi använda?” till en mer användbar fråga: ”Kan direktdrivmotorn ge det kontinuerliga vridmoment, toppvridmoment, den acceleration och den positioneringsprestanda som krävs för den faktiska lasten?”
Detta tillvägagångssätt är särskilt värdefullt vid konstruktion av kundanpassad automationsutrustning.
Hålaxelkonstruktionen löser mer än kabeldragning
Inom industriell automation är hålaxeln inte bara en konstruktiv egenskap. Den kan direkt påverka maskinens övergripande arkitektur.
En konventionell motor med solid axel kräver att kablar, pneumatiska ledningar, vakuumslangar, sensorer eller andra anslutningar dras runt den roterande mekanismen. När antalet komponenter ökar blir den externa kabeldragningen mer komplicerad och kan störa utrustningens rörelse.
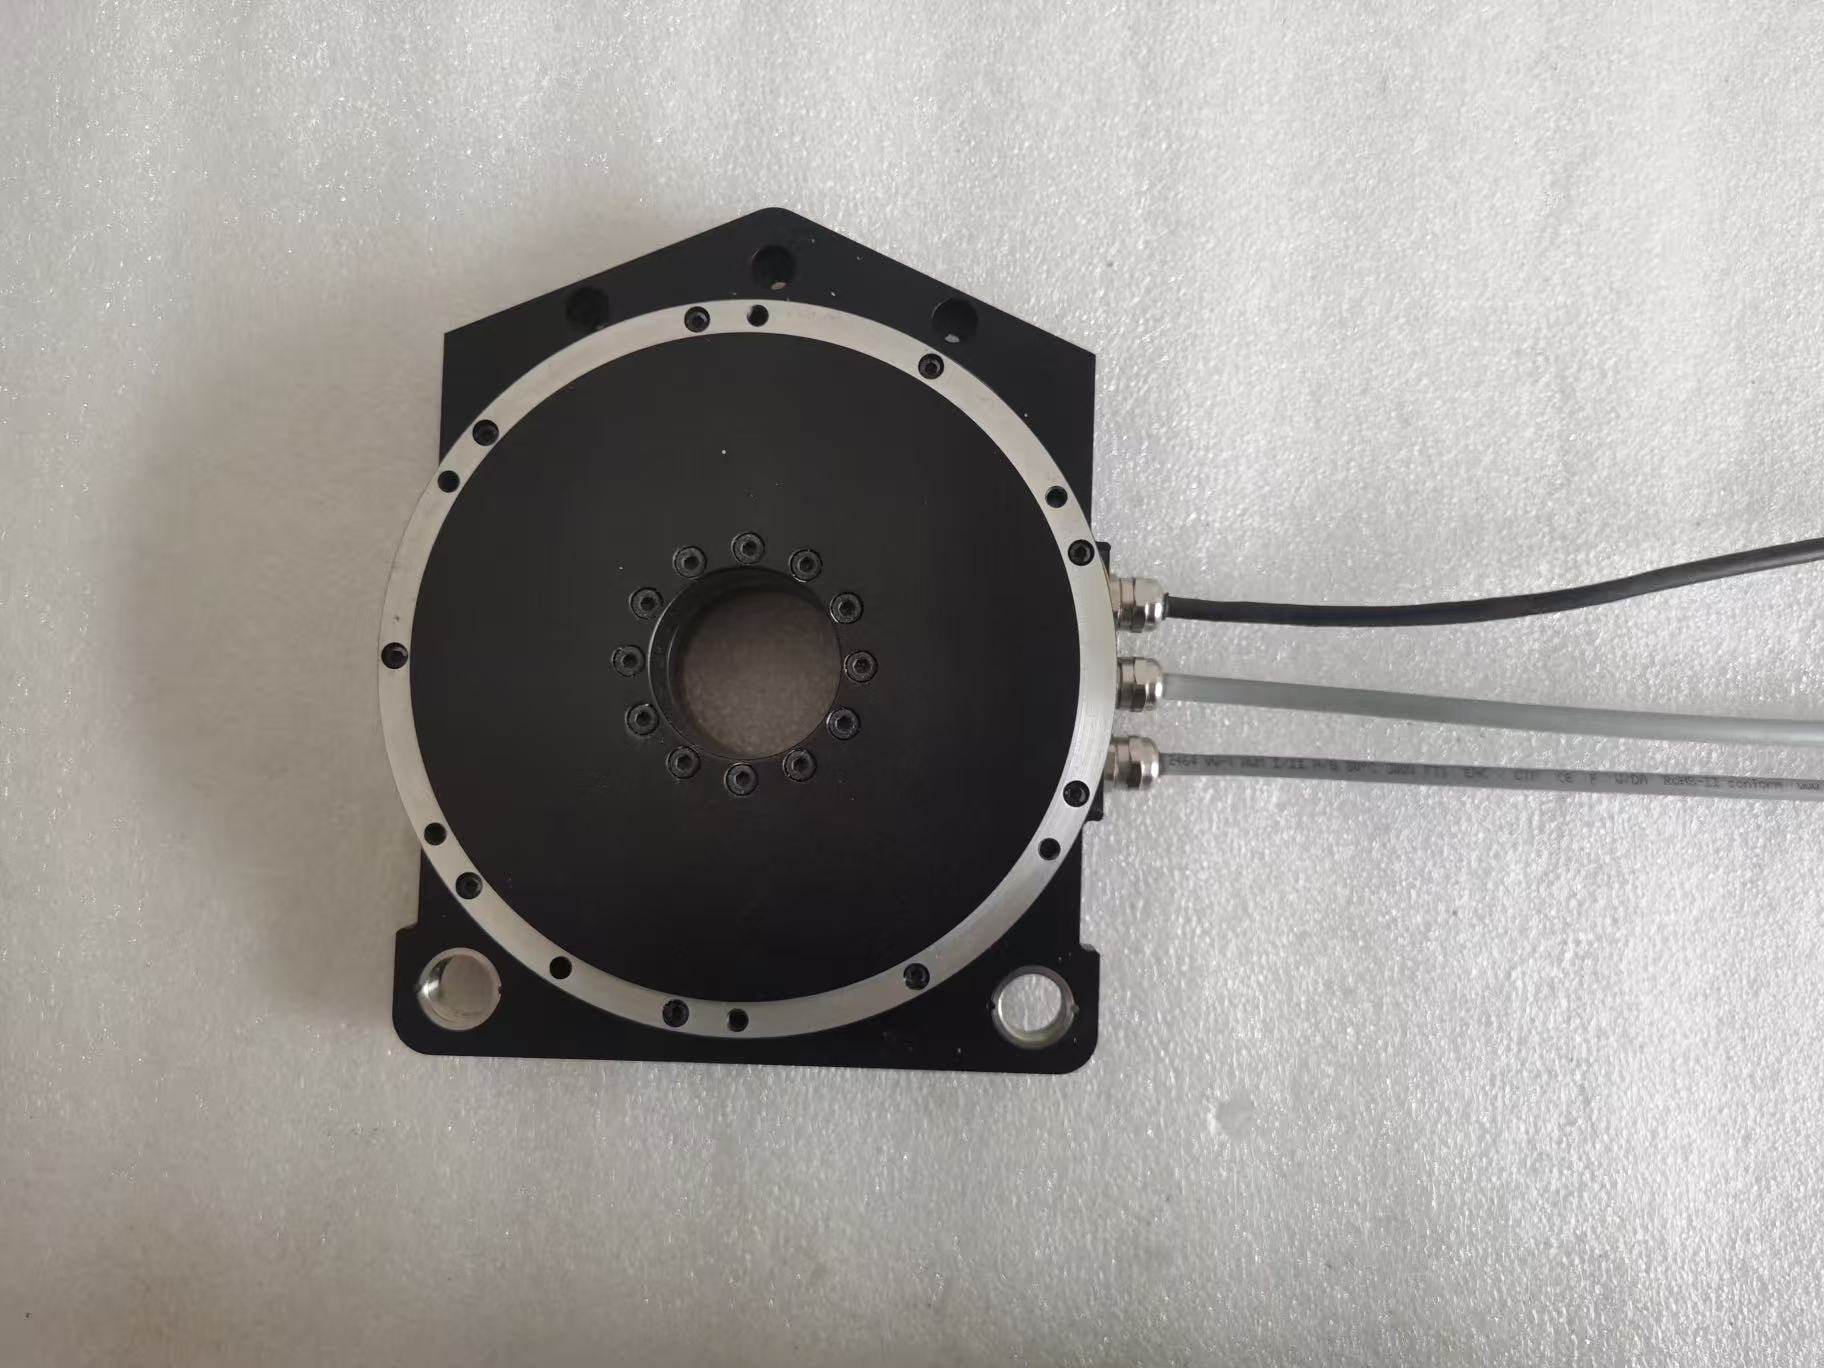
En hålaxlad direktdrivmotor tillhandahåller en intern passage genom den roterande axeln. Kablar, pneumatiska slangar, vakuumledningar, optiska komponenter och andra anslutningar kan potentiellt passera genom motorns centrum och nå det roterande verktyget direkt.
Detta blir särskilt värdefullt i utrustning såsom fotovoltaiska tillverkningssystem, optisk inspektionsutrustning, kraftiga indexeringsmekanismer och automatiserade monteringsmaskiner.
Till exempel kan den roterande mekanismen i en storskalig fotovoltaisk tryckprocess behöva ändra arbetsstyckets orientering samtidigt som exakt positionering bibehålls. Med en hålaxelarkitektur kan kablar och pneumatiska ledningar dras genom centrum i stället för runt den roterande mekanismen. Detta kan minska extern störning och göra den övergripande utrustningsstrukturen renare och enklare att underhålla.
Samma princip gäller för automatiserade bearbetnings- och inspektionssystem där vakuumfixturer, sensorer, belysningssystem eller andra hjälpkomponenter måste integreras runt den roterande lasten.
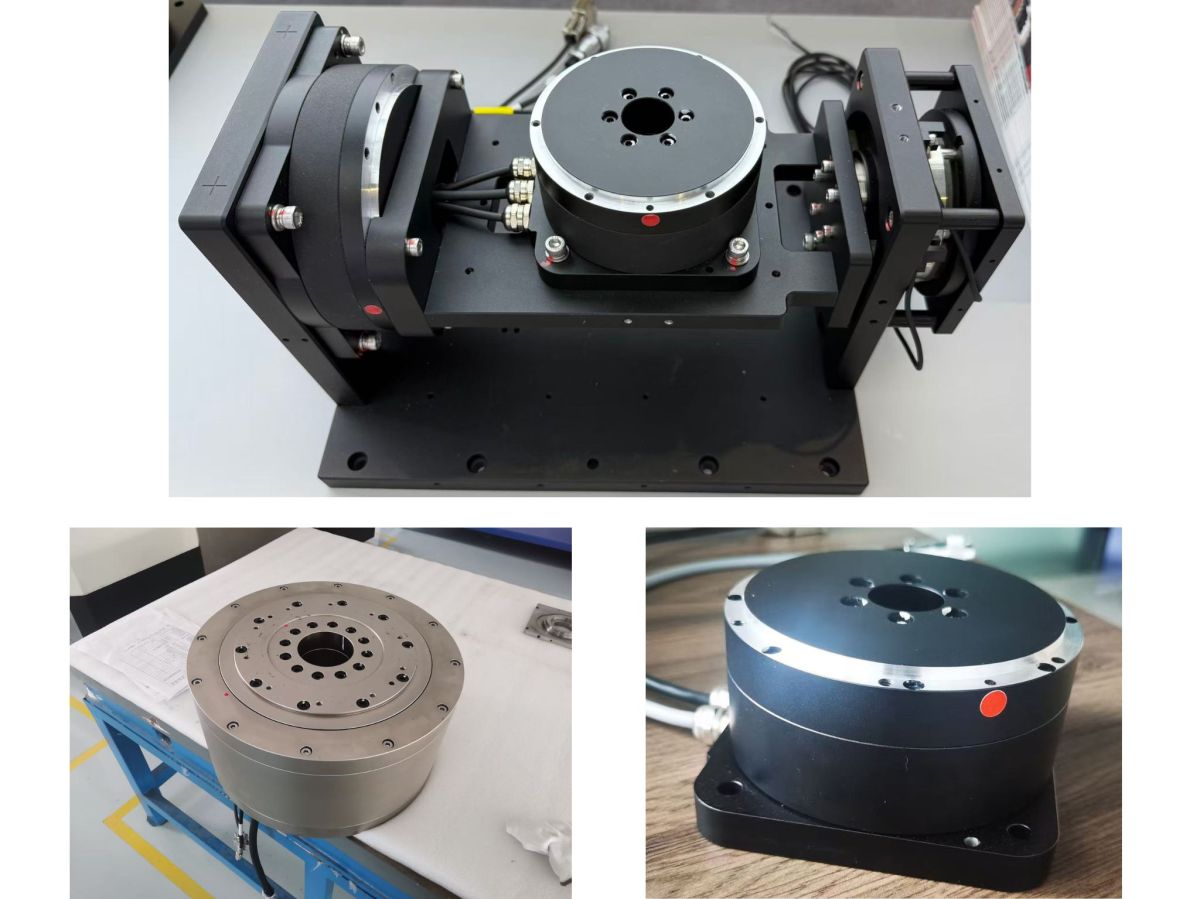
Direktdrivmotorer för tillverkning av litiumbatterier
Tillverkning av litiumbatterier är ett bra exempel på en tillämpning där vridmoment, repeterbarhet, kontinuerlig drift och mekanisk tillförlitlighet måste beaktas samtidigt.
Under processer såsom stapling och svetsning av battericeller kan produktionsutrustningen behöva positionera relativt tunga fixturer eller batterimoduler upprepade gånger vid olika vinkelpositioner. Rotationsmekanismen måste bibehålla stabil positionering under ett stort antal driftcykler.
En direktdrivmotor kan driva rotationsmekanismen direkt utan att förlita sig på en konventionell växellåda. Detta minskar antalet transmissionskomponenter och gör att motorn kan reagera direkt på positionskommandon.
För produktionslinjer med hög volym är långsiktig mekanisk stabilitet en annan fördel. När transmissionskedjan innehåller växlar, remmar eller andra slitagedelar kan den mekaniska prestandan gradvis förändras över tiden. En direktdrivarkitektur minskar dessa transmissionselement, vilket kan bidra till förenklat underhåll och förbättrad långsiktig positioneringsstabilitet.
För batteritillverkningsutrustning som arbetar kontinuerligt kan denna skillnad bli viktig, eftersom även små positionsavvikelser kan påverka efterföljande svets-, monterings- eller inspektionsprocesser.
Direktdrivna vridmomentmotorer för fotovoltaisk utrustning
Fotovoltaisk tillverkningsutrustning omfattar ofta stora arbetsstycken, precisionsinriktning och kontinuerlig automatiserad drift. Rotationsmekanismen behöver därför kombinera hög vridmomentkapacitet med stabil vinkelpositionering.
En direktdriven vridmomentmotor är särskilt lämplig när den roterande lasten är stor och maskinen kräver frekvent indexering eller orienteringsändringar.
Det direkta vridmomentet gör att motorn kan styra den roterande lasten utan att införa ett ytterligare reduktionssteg. I kombination med en hålaxelkonstruktion kan centrum av rotationsmekanismen även användas för kabel- och pneumatisk dragning.
Denna arkitektur är användbar för fotovoltaisk inspektion, tryckning, inriktning och andra automatiserade processer där arbetsstycket måste positioneras exakt före nästa tillverkningsoperation.
I stället för att konstruera maskinen kring en extern växellåda och därefter hitta ett sätt att anpassa kabeldragningen kan utrustningskonstruktörer integrera motorn direkt i rotationsmekanismen och använda hålaxeln som en del av maskinens interna dragningsarkitektur.
Direktdrivmotor för CNC-bearbetning och positionering under tung belastning
CNC-bearbetning utgör ett annat viktigt användningsområde för direktdrivsystem med högt vridmoment.
Vid fräsning, borrning, slipning eller bearbetning från flera vinklar kan arbetsstycket eller verktyget behöva rotera upprepade gånger samtidigt som en stabil vinkelposition bibehålls. Rotationsmekanismen måste tåla skärkrafter samtidigt som positioneringsnoggrannheten upprätthålls.
Traditionella system med växellåda kan ge högt utgående vridmoment, men glapp och transmissionens elasticitet blir allt viktigare när systemet ofta byter riktning.
En direktdrivmotor kan ge en mer direkt förbindelse mellan motorn och den roterande lasten. Utan mellanliggande reduktionsväxel kan systemet reagera snabbt på positionskommandon och undvika konventionellt växellådsglapp.
För CNC-positioneringstillämpningar under tung belastning måste motorvalet dock ta hänsyn till hela lastprofilen. Det erforderliga kontinuerliga vridmomentet, toppvridmomentet, accelerationen, stopptiden, arbetsstyckets tröghetsmoment och externa bearbetningskrafter måste alla utvärderas tillsammans.
Det är här en kundanpassad direktdrivlösning kan ge större värde än att enbart välja en motor enligt dess märkvridmoment.
Optisk utrustning och halvledarutrustning: precision utan onödig transmission
Kraven för optisk inspektionsutrustning och halvledarutrustning skiljer sig från dem inom tung bearbetning, men samma direktdrivprincip kan vara värdefull.
I utrustning för optisk inriktning, waferinspektion, defektdetektering och precisionskalibrering kan mekanismen behöva utföra extremt små vinkelrörelser samtidigt som jämn rörelse bibehålls.
Ett konventionellt transmissionssystem kan introducera mekaniskt spel och friktion som gör mycket små rörelser svårare att styra. En direktdrivarkitektur placerar motorn direkt vid rotationsaxeln, vilket gör att styrsystemet kan reglera den faktiska rotationsrörelsen mer direkt.
För kompakt inspektionsutrustning ger hålaxelkonfigurationen även en annan fördel. Centrumkanalen kan användas för att integrera kablar, optiska komponenter, vakuumledningar eller andra systemelement utan att mekanismens yttre dimensioner ökas väsentligt.
Detta gör en hålaxlad direktdrivmotor särskilt intressant för kompakt precisionsautomation där både mekanisk integration och positioneringsprestanda är viktiga.
Hur väljer du en direktdrivmotor för din applikation?
Valet av en direktdrivmotor bör utgå från applikationen snarare än motorns specifikationsblad.
Utvärdera kontinuerligt vridmoment och toppvridmoment
Den första frågan gäller det faktiska lastvridmomentet. Motorn måste ge tillräckligt kontinuerligt vridmoment för normal drift och tillräckligt toppvridmoment för acceleration, inbromsning, nödstopp och transientlaster.
Beakta lasttröghet och acceleration
Det andra övervägandet är lasttrögheten. Ett tungt arbetsstycke kan kräva avsevärt mer vridmoment under acceleration än vid rotation med konstant hastighet. Därför är en motor med högt märkvridmoment inte nödvändigtvis lämplig om dess dynamiska respons inte motsvarar den erforderliga accelerationsprofilen.
Anpassa till positioneringskraven
Positioneringskraven är lika viktiga. Om utrustningen kräver frekventa riktningsändringar och hög repeterbarhet kan eliminering av glapp i den mekaniska transmissionen ge en betydande fördel.
Beakta integration med hålaxel
Installationskraven bör också beaktas tidigt i konstruktionsprocessen. Om kablar, pneumatiska ledningar, vakuumrör eller optiska komponenter behöver passera genom rotationsmekanismens centrum kan en hålaxlad direktdrivmotor förenkla hela den mekaniska strukturen.
Utvärdera driftcykel och driftsmiljö
Slutligen bör driftsmiljön och driftcykeln utvärderas. Kontinuerlig produktion dygnet runt, tunga laster, hög acceleration och frekvent indexering ställer helt andra krav på motorn än laboratorieutrustning.
Från motorval till kompletta rörelselösningar
För utrustningstillverkare handlar valet av en direktdrivmotor inte bara om att ersätta en servomotor och växellåda med en annan motor.
Det verkliga målet är att utveckla ett rörelsesystem som passar applikationens vridmoment, tröghetsmoment, positioneringsnoggrannhet, hastighet, mekaniska struktur och driftcykel.
Här kan olika drivarkitekturer jämföras utifrån maskinens faktiska krav. En direktdrivmotor kan vara ett utmärkt val när applikationen gynnas av direkt vridmomentsöverföring, låg mekanisk komplexitet, jämn rörelse och hög positioneringsstabilitet. Ett harmoniskt ställdon eller en planetväxlad ledmodul kan vara mer lämpligt när maskinen kräver kompakt växlad transmission, hög vridmomentsmultiplikation eller integrerad funktionalitet för robotleder.
Av denna anledning fokuserar HONPINE inte på en enda rörelsearkitektur. Produktportföljen omfattar direktdrivmotorer, harmoniska ställdon, harmoniska ledmoduler och planetväxlade ledmoduler, vilket gör det möjligt för ingenjörer att välja lämplig rörelselösning enligt utrustningens mekaniska krav.
Varför arbeta med HONPINE för kundanpassade rörelselösningar?
Många automationsprojekt passar inte perfekt inom en standardproduktkategori. En CNC-positioneringsmekanism kan kräva en direktdrivmotor med högt vridmoment, medan en robotaxel kan kräva en harmonisk ledmodul med integrerad encoder och drivsystem. En kompakt medicinsk mekanism kan prioritera låg vikt och hålaxelintegration, medan en tung industriell axel kan prioritera kontinuerligt vridmoment och styvhet.
Därför är applikationsbaserat val ofta mer effektivt än att enbart välja en produkt ur en katalog.
HONPINE kan utvärdera lastkarakteristik, erforderlig hastighet, positioneringsnoggrannhet, installationsutrymme, axelkonfiguration, kommunikationskrav och driftsförhållanden för att hjälpa kunder att fastställa lämplig rörelsearkitektur.
För precisionsrotation under tung belastning kan en hålaxlad direktdrivmotor eliminera onödiga transmissionskomponenter samtidigt som den ger direkt vridmoment. För robotleder som kräver kompakt integration, avkänning, bromsning och sluten reglering kan en integrerad harmonisk ledmodul ge en mer komplett lösning. För tillämpningar som kräver höga reduktionsförhållanden och kompakt planetväxlad transmission kan en planetväxlad ledmodul erbjuda en annan arkitektur.
Målet är inte att använda samma motor för varje applikation. Målet är att välja rätt rörelsearkitektur för maskinen.
Slutsats
I takt med att industriell automation fortsätter att kräva högre positioneringsnoggrannhet, snabbare respons, större lastkapacitet och enklare mekanisk integration blir motorns egen roll allt viktigare.
Endirektdrivmotoreliminerar behovet av ett konventionellt mekaniskt reduktionssteg och överför vridmoment direkt till lasten. För positionering under tung belastning, CNC-bearbetning, tillverkning av litiumbatterier, fotovoltaisk utrustning, optisk inspektion, halvledarutrustning och andra precisionsautomationsapplikationer kan denna arkitektur minska den mekaniska komplexiteten samtidigt som rörelseresponsen och den långsiktiga positioneringsstabiliteten förbättras.
När en hålaxel läggs till blir motorn mer än en drivkomponent. Den kan bli en viktig del av maskinens mekaniska arkitektur och tillhandahålla en central passage för kablar, pneumatiska ledningar, vakuumsystem och andra hjälpkomponenter.
För ingenjörer som utvecklar kundanpassad automationsutrustning är den viktigaste frågan därför inte bara om en direktdrivmotor är tillräckligt kraftfull. Den viktigare frågan är om den kompletta rörelsearkitekturen är optimerad för applikationens last, tröghetsmoment, noggrannhet, hastighet, installationskrav och produktionscykel.
HONPINE erbjuder flera rörelselösningar, från direktdrivmotorer och direktdrivna vridmomentmotorer till harmoniska ledmoduler och planetväxlade ledmoduler, och hjälper utrustningstillverkare att gå från enskilda komponenter till applikationsspecifika rörelselösningar.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Direktdriven motor med hålaxel för krävande precisionspositionering och industriell automationInom krävande automation beror precisionspositionering inte bara på motorn utan även på den mekaniska kraftöverföringen mellan motorn och lasten. En direktdriven motor med hålaxel levererar vridmoment direkt till lasten samtidigt som den erbjuder en central genomföring för kablar, pneumatiska ledningar och andra komponenter. Detta gör den till en praktisk lösning för CNC-bearbetning samt utrustning för solceller, litiumbatterier, optisk inspektion och halvledare.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Direktdriven motor med hålaxel för krävande precisionspositionering och industriell automationInom krävande automation beror precisionspositionering inte bara på motorn utan även på den mekaniska kraftöverföringen mellan motorn och lasten. En direktdriven motor med hålaxel levererar vridmoment direkt till lasten samtidigt som den erbjuder en central genomföring för kablar, pneumatiska ledningar och andra komponenter. Detta gör den till en praktisk lösning för CNC-bearbetning samt utrustning för solceller, litiumbatterier, optisk inspektion och halvledare.
 Hur väljer man en robotledaktuator: 3 viktiga kriterier som ingenjörer bör kontrollera?Att välja en robotledaktuator är ett tekniskt beslut som påverkar inte bara vridmoment och rörelseprestanda, utan även reglerstabilitet, mekanisk integration och utvecklingstid. För industrirobotar, samarbetsrobotar, humanoida robotar och andra robotsystem måste rätt aktuator motsvara de faktiska kraven för varje led, samtidigt som den är kompatibel med robotens motor, encoder, styrenhet, kommunikationsnätverk och kraftarkitektur. I den här artikeln förklarar jag tre viktiga kriterier som ingenjörer bör utvärdera vid val av en robotledaktuator: matchning av vridmoment och utväxlingsförhållande, kompatibilitet för encoder och kommunikation samt tillverkarens tekniska dokumentation och ingenjörsstöd.
 Lösning för robotleder utomhus: Harmonisk ledmodul med inbyggd vridmomentsensorHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. När robotar rör sig bortom kontrollerade fabriksmiljöer skapar robotapplikationer utomhus nya krav på utformningen av robotleder. Regn, damm, fukt, temperaturvariationer, låga temperaturer och oförutsägbara externa belastningar kan alla påverka hur en robotled fungerar i fält. I dessa miljöer behöver en led erbjuda mer än exakt rotation. Den behöver också tillförlitlig vridmomentsåterkoppling, lämpligt miljöskydd, stabil drift vid växlande temperaturer och praktisk mekanisk integration. I den här artikeln förklarar jag de viktigaste tekniska övervägandena bakom vår lösning för robotleder utomhus, inklusive den harmoniska ledmodulen, inbyggd vridmomentsensor, IP65-skydd, smörjning för låga temperaturer, skydd för kabelutgångar och mekanisk integration, baserat på vår erfarenhet av robotapplikationer utomhus såsom installation av solpaneler, byggverksamhet och rengöringsrobotar.
 RV-reduktionsväxel för svetslägesställare: Val och vridmomentberäkning för krävande svetsapplikationerAtt välja rätt RV-reduktionsväxel för en svetslägesställare kräver mer än att bara matcha växeln med arbetsstyckets vikt. En svetslägesställare för krävande drift måste ge tillräckligt utgående vridmoment, hög vridstyvhet, stabil rotation vid låg hastighet, noggrann positionering och tillförlitlig prestanda vid acceleration, inbromsning och riktningsändring. I den här artikeln förklarar vi hur man väljer en RV-reduktionsväxel och servomotor för en svetslägesställare genom att beräkna utgående hastighet, utväxlingsförhållande, arbetsstyckets tröghetsmoment, gravitationslastmoment, accelerationsmoment, motorvridmoment och toppvridmoment. Ett praktiskt exempel med en svetslägesställare för 500 kg används också för att visa hur dessa parametrar påverkar valet av RV-reduktionsväxel.
 Typer av robotledsmotorer: modellval, fördelar och nackdelarRobotledsmotorer är en av de viktigaste komponenterna som avgör en robots prestanda, precision, effektivitet och lastkapacitet. Beroende på tillämpningen kan robotleder använda elektrisk, hydraulisk, pneumatisk eller annan drivteknik. Bland dessa har elektriska drivlösningar blivit det främsta valet för moderna robotar, särskilt humanoida robotar, industrirobotar, samarbetsrobotar och mobila robotar. Elektriska robotledsmotorer kan vidare delas in efter sina transmissionsmetoder, inklusive lösningar med harmonisk växel, planetväxel, cykloidväxel, kulskruv och direktdrift. Varje typ har sina egna fördelar och nackdelar när det gäller precision, vridmomenttäthet, effektivitet, slagtålighet, storlek, kostnad och bakdrivbarhet. Att förstå dessa skillnader är avgörande för att välja rätt robotledsmotor för en specifik tillämpning.
 Ihålig rotationsplattform jämfört med harmonisk rotationsaktuator: Jämförelse av tillämpningar och utbytbarhetHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. För ingenjörer som konstruerar precisa rotationsstationer för industriell automation uppkommer ofta en fråga: när en maskin kräver högprecisionsrotation, indexering eller rotationspositionering, bör man välja en ihålig rotationsplattform eller en harmonisk rotationsaktuator? Kan de användas omväxlande? Även om båda är lösningar för precisionsrotationsrörelser, skiljer sig deras mekaniska konstruktioner och tillämpningsegenskaper avsevärt. I faktisk utrustning kan valet av fel lösning leda till otillräcklig lastkapacitet, otillräcklig styvhet, vibrationer, hastighetsbegränsningar eller förkortad livslängd. I den här artikeln jämför jag deras tillämpningsegenskaper och förklarar var de kan användas omväxlande, var den ena är mer lämplig än den andra samt vad ingenjörer bör kontrollera innan de gör ett byte.
 Hur HONPINE tillverkar precisa harmoniska växlar: teknik, kvalitet och tillverkningsutmaningar?En precisionsväxel med harmonisk drivning är mer än en kompakt transmissionskomponent med hög utväxling. Dess faktiska prestanda beror på hur noggrant varje kritisk komponent konstrueras, tillverkas, monteras och testas. Kugprofilens noggrannhet, flexspline-materialet, värmebehandling, bearbetningstoleranser, våggeneratorns geometri, monteringsprecision och produktionskonsekvens kan alla påverka glapp, torsionsstyvhet, verkningsgrad, hållbarhet och positionsnoggrannhet. För robotteknik, CNC-utrustning, halvledartillverkning, optisk inspektion och andra precisionsautomationsapplikationer blir dessa faktorer ännu viktigare. Den här artikeln utforskar hur HONPINE tillverkar precisionsväxlar med harmonisk drivning, de viktigaste teknikerna och tillverkningsutmaningarna som ingår samt varför stabil produktionskapacitet är avgörande för att uppnå tillförlitlig transmissionsprestanda i stor skala.