










Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?
När humanoida robotar går från forskningslaboratorier mot kommersiell användning står robottillverkare inför en utmaning som går långt bortom valet av en lämplig motor eller växellåda. Prestandan hos varje robotled påverkar direkt robotens vridmomentsutgång, rörelsenoggrannhet, dynamiska respons, energiförbrukning och övergripande tillförlitlighet.
För robotutvecklare handlar valet av entillverkare av robotledsmotorerdärför inte bara om att jämföra vridmomentsspecifikationer. En tillförlitlig leverantör behöver kunna erbjuda konsekvent ledprestanda, tekniskt stöd, tillverkningskapacitet, anpassningsmöjligheter och långsiktig produktionsskalbarhet.
Detta blir ännu viktigare när ett projekt kräver OEM-, ODM- eller JDM-samarbete, eftersom ledleverantören kan bli en viktig del av robottillverkarens produktutveckling och leveranskedja.
HONPINE fokuserar på utveckling och tillverkning av integrerade robotledsmoduler och erbjuder rörelselösningar för humanoida robotar, robotarmar, samarbetsrobotar och andra avancerade robotsystem.
Vad utmärker en tillförlitlig tillverkare av robotledsmotorer?
En robotledsmotorär en högintegrerad rörelsekomponent. Beroende på produktarkitekturen kan den kombinera en motor, precisionsreduceringsmekanism, encoder, drivelektronik, kommunikationsgränssnitt, broms, vridmomentssensorik och andra styr- eller säkerhetsfunktioner.
Detta innebär att leverantörens kapacitet inte kan bedömas genom att enbart titta på en enskild parameter, såsom nominellt vridmoment.
För ett B2B-robotikprojekt bör en mer heltäckande utvärdering omfatta fem områden: teknisk kapacitet, produktprestanda, tillverkningskapacitet, anpassningskapacitet och kommersiell skalbarhet.
En leverantör med stark kapacitet inom samtliga fem områden kan erbjuda betydligt större värde än en tillverkare som endast levererar standardmotorer.
Integrerad konstruktion av robotledsmotorer för humanoida robotar
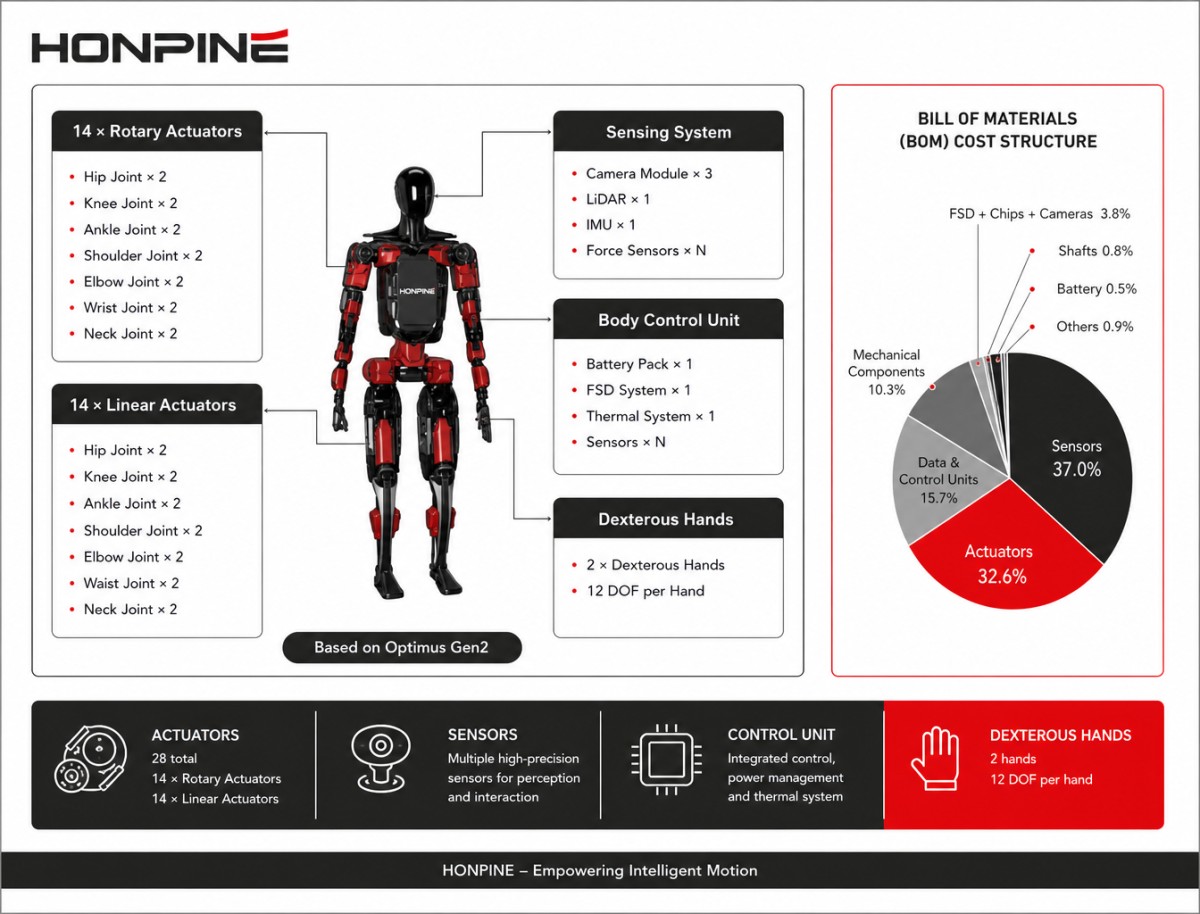
Humanoida robotar kräver att flera kompakta leder integreras i en relativt liten kroppsstruktur. Leder i axel, armbåge, handled, höft, knä och fotled har alla olika mekaniska krav.
En integrerad robotledsmotor kan kombinera motorn, precisionsöverföringen, encodern och styrkomponenterna i en enda kompakt enhet. Detta kan förenkla den mekaniska integrationen och minska antalet externa komponenter som robottillverkaren behöver.
En humanoid robotled kan exempelvis behöva ge högt vridmoment samtidigt som en begränsad ytterdiameter bibehålls. Samtidigt måste leden ge exakt positionsåterkoppling och snabbt svara på kommandon från robotstyrenheten.
Integreringen av dessa funktioner är särskilt värdefull när robottillverkaren vill minska den mekaniska utvecklingstiden och förenkla den övergripande ledarkitekturen.
Integrering bör dock inte innebära att flexibiliteten offras. Olika robotleder kan kräva olika vridmomentsområden, utväxlingsförhållanden, encoderkonfigurationer, kommunikationsprotokoll, bromssystem eller säkerhetsfunktioner.
Därför bör en kompetent tillverkare av robotledsmotorer kunna erbjuda flera ledkonfigurationer i stället för en enda fast produkt.
Varför är harmonisk transmission viktig för robotledsmotorer?
För många kompakta robotleder erbjuder harmonisk transmission en attraktiv kombination av högt utväxlingsförhållande, lågt glapp, kompakta dimensioner och hög vridmomentstäthet.
Dessa egenskaper är särskilt användbara i robotarmar, humanoida robotar, samarbetsrobotar och precisionsautomationssystem.
I en robotled kan glapp direkt påverka förhållandet mellan motorrörelse och utgående rörelse. När roboten ändrar riktning kan ett alltför stort mekaniskt spel minska positioneringsnoggrannheten och försvåra exakt rörelsestyrning.
En robotledsmotor med harmonisk växel kan minska detta mekaniska spel samtidigt som den ger ett högt utväxlingsförhållande i en kompakt konstruktion.
För tillämpningar där ledens storlek och vikt är avgörande kan detta vara särskilt värdefullt, eftersom aktuatorn måste ge tillräckligt vridmoment utan att i onödan öka robotkonstruktionens massa.
Robotledsmotorers prestanda måste utvärderas på systemnivå
En professionell specifikation för robotledsmotorer bör inte bedömas enbart utifrån vridmoment.
En led kan till exempel ha tillräckligt toppvridmoment men ändå inte uppfylla robotens krav om dess termiska prestanda är otillräcklig vid kontinuerlig drift.
På samma sätt garanterar en högupplöst encoder inte automatiskt hög positioneringsnoggrannhet om transmissionsglapp, torsionsdeformation, mekanisk styvhet eller styrrespons inte hanteras korrekt.
Därför bör robottillverkare utvärdera:
Nominellt vridmoment, toppvridmoment, hastighet, utväxlingsförhållande, glapp, torsionsstyvhet, encoderupplösning, termisk prestanda, mekanisk hållfasthet, kommunikationsgränssnitt och styrrespons.
Sambandet mellan dessa parametrar avgör hur leden faktiskt kommer att prestera inne i roboten.
Encoderkonfiguration är avgörande för styrning av robotleder
Encodersystemet är en annan viktig faktor vid val av tillverkare av robotledsmotorer.
En encoder på motorsidan kan ge höghastighetsåterkoppling för motorstyrning och fältorienterad styrning, medan en encoder på utgångssidan direkt kan övervaka positionen för ledens utgång.
För högpresterande robotleder kan en arkitektur med dubbla encodrar ge mer heltäckande återkoppling, eftersom styrenheten kan övervaka rörelsen både på motorsidan och utgångssidan.
Detta kan vara värdefullt för tillämpningar som kräver exakt positionering, rörelsekompensering, utvärdering av bakdrivbarhet eller avancerad ledstyrning.
Beroende på robotarkitekturen kan tillverkare även behöva absoluta encodrar, positionsåterkoppling med flera varv eller kundanpassade encoderkonfigurationer.
Därför är det vid utvärdering av en leverantör av robotledsmotorer viktigt att inte bara fråga ”hur många bitar har encodern?”, utan även var encodern är installerad och vilken roll den spelar i styrsystemet.
Vridmomentstäthet är viktigt i humanoida robotledsmotorer
Humanoida robotar är mycket känsliga för aktuatorernas vikt.
En aktuator som installeras i axeln eller benet bidrar inte bara med sin egen vikt. Dess massa blir också en del av belastningen som leder längre ut måste förflytta.
Detta skapar en kaskadeffekt genom hela roboten.
Att öka massan hos en axelaktuator kan exempelvis öka belastningen på armbåge och handled. Att öka massan hos en benled kan påverka de dynamiska kraven på lederna under den.
Därför är vridmomentstäthet en viktig konstruktionsparameter för humanoida robotledsmotorer.
En aktuator med hög vridmomentstäthet kan ge det erforderliga ledvridmomentet samtidigt som den hjälper roboten att behålla en relativt kompakt och lätt mekanisk struktur.
Av denna anledning behöver tillverkare av robotledsmotorer för utvecklare av humanoida robotar inte bara beakta utgående vridmoment utan även aktuatorns diameter, längd, massa, termiska kapacitet och mekaniska integration.
Olika robotleder kräver olika aktuatorutföranden
En humanoid robot behöver inte samma specifikation för ledmotor vid varje axel.
Handleden prioriterar vanligen kompakthet, lågt glapp, låg tröghet och exakt positionsstyrning.
Armbågen kräver högre vridmoment samtidigt som en relativt kompakt konstruktion bibehålls.
Axeln måste hantera större tröghet längre ut i systemet och kan kräva väsentligt högre vridmoment och styvhet.
Höften och knäet är ännu mer krävande eftersom de bidrar till kroppsstöd, gång, acceleration, inbromsning och dynamisk balans.
Därför bör en professionell tillverkare av robotledsmotorer kunna erbjuda en serie ledaktuatorer som täcker olika krav på vridmoment och dimensioner.
Detta tillvägagångssätt gör det möjligt för robottillverkaren att optimera varje led i stället för att välja en överdimensionerad aktuator för hela roboten.
Från robotledsmodul till komplett humanoid robot
För B2B-kunder inom robotik är leverantörens tekniska omfattning en annan viktig faktor.
En leverantör kan endast tillhandahålla enskilda motorer.
En annan leverantör kan tillhandahålla motorer tillsammans med precisionsreducerare.
En mer kapabel robottillverkare kan tillhandahålla integrerade ledmoduler och stödja deras integration i robotarmar eller kompletta humanoida robotar.
Denna skillnad kan påverka projektutvecklingen avsevärt.
Ett företag som utvecklar en humanoid robot kan behöva stöd på flera nivåer, inklusive:
Konstruktion av ledaktuatorer
Mekanisk integration
Val av motor och transmission
Encoderkonfiguration
Driv- och kommunikationsgränssnitt
Ledstyrning
Integration av robotarm
Hårdvara för humanoida robotar
Prototyptillverkning
Massproduktion
När dessa kapaciteter finns tillgängliga inom samma tekniska organisation kan kommunikationen mellan mekanik-, el- och styrteam bli effektivare.
OEM-, ODM- och JDM-samarbete för robotledsmotorer
Stora robotikprojekt kräver ofta mer än inköp av standardprodukter.
En robottillverkare kan ha sin egen mekaniska arkitektur och behöva en kundanpassad ledmotor.
I ett OEM-projekt kan leverantören tillverka produkter enligt kundens specifikationer, varumärke och produktionskrav.
I ett ODM-projekt kan leverantören bidra med mer konstruktions- och teknisk kapacitet för att utveckla en produkt som uppfyller kundens funktionskrav.
I ett JDM-projekt kan båda företagen delta i produktutvecklingen genom att kombinera kundens applikationskunskap med leverantörens maskinvaruteknik och tillverkningskapacitet.
För humanoid robotik kan JDM vara särskilt värdefullt eftersom ledaktuatorer är nära kopplade till robotens mekaniska arkitektur.
Leddiameter, utgående axel, monteringsgränssnitt, encoder, kabeldragning, vridmomentsområde, värmehantering och kommunikationssystem kan alla behöva samordnas med robotens övergripande konstruktion.
En tillverkare av robotledsmotorer med anpassnings- och teknisk kapacitet kan därför bli en utvecklingspartner snarare än enbart en komponentleverantör.
Tillverkningskapacitet är viktig för leverantörer av robotledsmotorer
Teknisk prestanda är endast en del av leverantörsutvärderingen.
När en robotled går in i kommersiell produktion blir tillverkningskonsekvens lika viktig.
En leverantör bör ha tillräcklig kontroll över kritiska tillverkningsprocesser, montering, testning, kvalitetskontroll och produktionskapacitet.
För B2B-kunder är flera frågor särskilt viktiga:
Kan tillverkaren producera den erforderliga volymen?
Kan prototypproduktion övergå smidigt till massproduktion?
Kan produktkonsekvens upprätthållas mellan flera produktionsbatcher?
Har leverantören egna tillverkningsanläggningar?
Har den särskild testutrustning för ledmoduler?
Kan produktionskapaciteten utökas när robotprojektet går in i kommersialiseringsfasen?
Dessa frågor är särskilt viktiga för humanoida robotar eftersom produktionsbehovet kan öka snabbt när en robotplattform går från prototyputveckling till kommersiell användning.
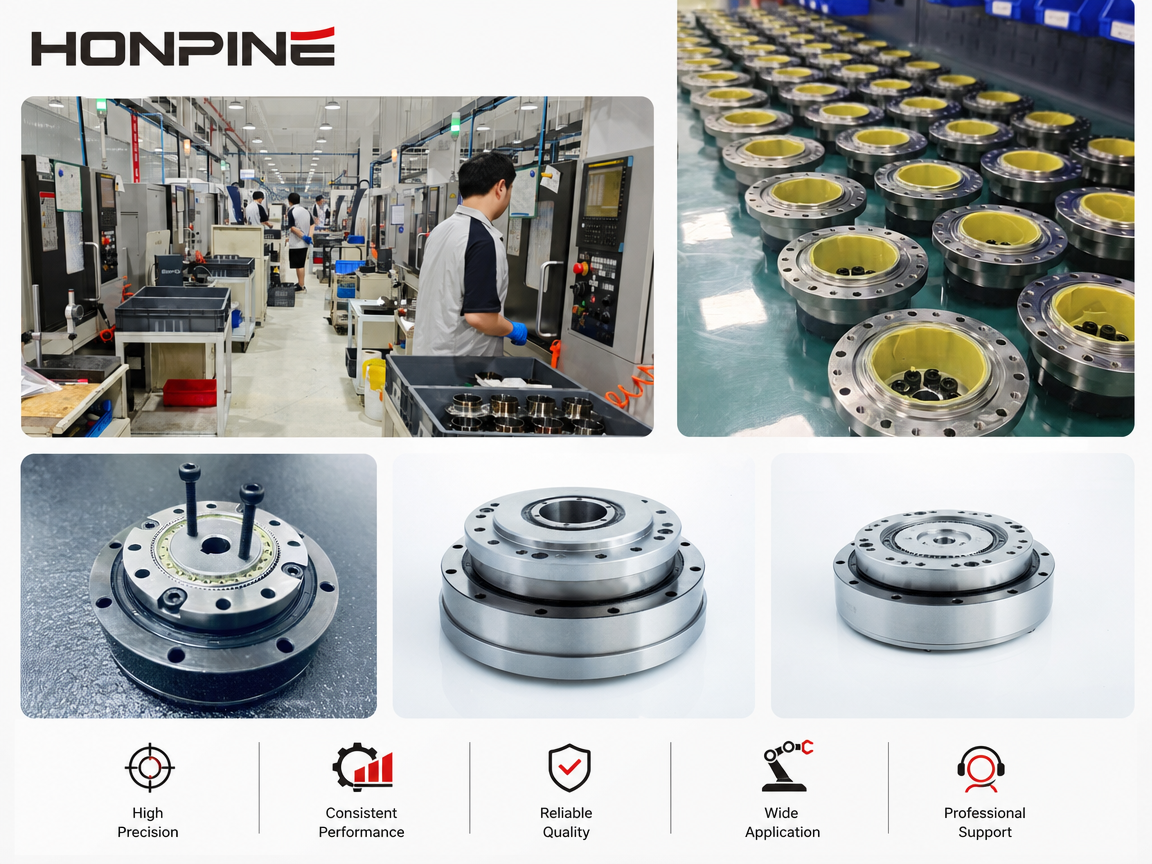
HONPINE:s tillverknings- och FoU-kapacitet
HONPINE har cirka 400 anställda, inklusive omkring 50 ingenjörer inom hårdvaru-FoU och 90 ingenjörer inom mjukvaruutveckling.
Företaget driver egna tillverkningsanläggningar med en tillverkningsyta på över 10 000 kvadratmeter, med stöd av cirka 150 produktionsanställda.
Denna kombination av hårdvaruteknik, mjukvaruutveckling och egen tillverkning gör det möjligt för HONPINE att betrakta utvecklingen av robotleder som ett komplett rörelsestyrsystem snarare än som en isolerad motorkomponent.
HONPINE har producerat mer än 300 000 ledmoduler, med över 1 200 uppsättningar humanoida robotar och mer än 3 000 robotuppsättningar totalt under de senaste tre åren.
Dessa produktionskapaciteter ger erfarenhet av både robotledsmoduler och kompletta robotsystem.
Från prototypvalidering till massproduktion
En av de viktigaste skillnaderna mellan en komponentleverantör och en strategisk robotikpartner är förmågan att stödja hela produktlivscykeln.
Ett typiskt robotikprojekt kan utvecklas genom flera steg:
Konceptdesign → Ledval → Prototyputveckling → Teknisk validering → Robotintegration → Pilotproduktion → Massproduktion
I varje steg kan kraven förändras.
Under prototypfasen kan flexibilitet och teknisk respons vara viktigare.
Under valideringen blir tillförlitlighet, termisk prestanda, styrkompatibilitet och mekanisk hållbarhet avgörande.
Under massproduktion blir tillverkningskonsekvens, kvalitetskontroll, leveransförmåga och kostnadsoptimering allt viktigare.
En tillverkare av robotledsmotorer som kan stödja alla dessa steg kan avsevärt minska riskerna i leveranskedjan och teknikarbetet för robotutvecklaren.
Stöd för internationella robotikkunder
Globala robotikprojekt kräver också effektiv internationell kommunikation.
HONPINE har erfarenhet av att betjäna utländska kunder, med teknik- och säljteam som kan kommunicera med internationella kunder på engelska.
Dess befintliga kundbas omfattar ledande företag och organisationer på marknader i Kina och utomlands, inklusive China Mobile, Alibaba, State Grid, Amazon, CERN, WSP, Vingroup och Samsung.
För internationella robotutvecklare kan denna erfarenhet förenkla teknisk kommunikation, bekräftelse av produktspecifikationer, teknisk samordning och kommersiell projektledning.
Att bygga en långsiktig leveranskedja för robotledsmotorer
Humanoida robotar rör sig mot ett skede där stabilitet i leveranskedjan blir allt viktigare.
En robottillverkare kan inledningsvis endast behöva dussintals eller hundratals ledmoduler för utveckling och testning. När plattformen går in i kommersiell användning kan efterfrågan öka avsevärt.
Detta innebär att leverantörsvalet inte bara bör beakta nuvarande prototypkrav, utan även framtida produktionsskalbarhet.
En tillförlitlig tillverkare av robotledsmotorer bör kunna stödja:
Prototypkvantiteter → Småskalig produktion → Pilotproduktion → Massproduktion → Kapacitetsutbyggnad
Leverantören bör också kunna fortsätta produktoptimeringen i takt med att robotplattformen utvecklas.
Andra generationens led kan exempelvis kräva lägre vikt, högre vridmomentstäthet, förbättrad termisk prestanda, bättre återkoppling eller en ny kommunikationsarkitektur.
En långsiktig teknisk relation gör det möjligt att utveckla dessa förbättringar tillsammans, i stället för att tvinga robottillverkaren att börja om med leveranskedjan för varje produktgeneration.
Bortom hårdvara: en samarbetsmodell för hårdvara och mjukvara
Humanoid robotik kräver nära samordning mellan hårdvara och mjukvara.
Ledmodulen ansvarar för det fysiska utförandet av rörelser, medan mjukvara på högre nivå avgör hur roboten förstår sin omgivning, fattar beslut, planerar uppgifter och interagerar med användare.
Av denna anledning kräver en effektiv samarbetsmodell inte nödvändigtvis att en leverantör tillhandahåller varje lager i robotteknikstacken.
En hårdvarufokuserad tillverkare kan tillhandahålla den kompletta robotmaskinvaruplattformen och grundläggande programvara för ledstyrning, medan robotutvecklaren bidrar med sin expertis inom AI på högre nivå, perception, navigering, uppgiftsplanering och tillämpningsspecifika algoritmer.
Denna kompletterande modell kan göra det möjligt för båda parter att fokusera på sina starkaste tekniska kompetenser.
Vad bör du fråga en tillverkare av robotledsmotorer?
Innan en leverantör väljs bör robottillverkare utvärdera mer än ett produktdatablad.
Viktiga frågor omfattar:
Har leverantören ett eget FoU-team?
Kan den anpassa ledmotorn efter robotens mekaniska arkitektur?
Har den egna tillverkningsanläggningar?
Vilken är dess befintliga produktionsvolym?
Kan den stödja prototyputveckling och massproduktion?
Vilka encoder- och kommunikationsalternativ finns tillgängliga?
Kan den erbjuda OEM-, ODM- eller JDM-samarbete?
Har den erfarenhet av kompletta robotsystem?
Kan dess teknikteam kommunicera effektivt med internationella kunder?
Dessa frågor ger en betydligt mer heltäckande bild av huruvida en leverantör kan stödja ett långsiktigt robotikprojekt.
Varför välja HONPINE som tillverkare av robotledsmotorer?
HONPINE:s kärnkompetens är inriktad på integrerade robotledsmoduler och stöds av kapacitet inom precisionstransmission, motorsystem, encoderåterkoppling, drivteknik, styrprogramvara och integration av robothårdvara.
I stället för att enbart fokusera på att leverera en standardmotor arbetar HONPINE för att erbjuda rörelselösningar som kan anpassas till olika robotarkitekturer.
Dess produktkapacitet sträcker sig från enskilda ledmoduler till fingerdexterösa händer, robotarmar med 7 DOF och kompletta humanoida robotar.
Denna bredare produkterfarenhet hjälper HONPINE att förstå sambandet mellan ledaktuatorn och det kompletta robotsystemet.
För kunder som utvecklar humanoida robotar, samarbetsrobotar, industriella robotarmar eller andra avancerade robotplattformar kan HONPINE stödja projekt från kundanpassad ledutveckling till OEM-, ODM- och JDM-tillverkningssamarbete.
Slutsats
Att välja en tillverkare av robotledsmotorerär ett strategiskt beslut för alla robotikföretag som utvecklar en ny robotplattform.
Rätt leverantör bör erbjuda mer än högt vridmoment eller en kompakt motor. Den bör kombinera teknik för robotleder, precisionstransmission, encoder- och styrteknik, tillverkningskapacitet, anpassning, kvalitetsledning och produktionsskalbarhet.
Särskilt för humanoida robotar kan förmågan att utveckla olika ledkonfigurationer, optimera vridmomentstäthet, integrera återkopplings- och styrsystem samt skala upp produktionen ha en direkt påverkan på slutrobotens konkurrenskraft.
HONPINE kombinerar utveckling avintegrerade ledmodulermed egen FoU- och tillverkningskapacitet och stödjer kunder från teknikarbete på lednivå till utveckling av robotsystem och massproduktion.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.
 Hur väljer man en robotledaktuator: 3 viktiga kriterier som ingenjörer bör kontrollera?Att välja en robotledaktuator är ett tekniskt beslut som påverkar inte bara vridmoment och rörelseprestanda, utan även reglerstabilitet, mekanisk integration och utvecklingstid. För industrirobotar, samarbetsrobotar, humanoida robotar och andra robotsystem måste rätt aktuator motsvara de faktiska kraven för varje led, samtidigt som den är kompatibel med robotens motor, encoder, styrenhet, kommunikationsnätverk och kraftarkitektur. I den här artikeln förklarar jag tre viktiga kriterier som ingenjörer bör utvärdera vid val av en robotledaktuator: matchning av vridmoment och utväxlingsförhållande, kompatibilitet för encoder och kommunikation samt tillverkarens tekniska dokumentation och ingenjörsstöd.






Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Hur väljer man en robotledaktuator: 3 viktiga kriterier som ingenjörer bör kontrollera?Att välja en robotledaktuator är ett tekniskt beslut som påverkar inte bara vridmoment och rörelseprestanda, utan även reglerstabilitet, mekanisk integration och utvecklingstid. För industrirobotar, samarbetsrobotar, humanoida robotar och andra robotsystem måste rätt aktuator motsvara de faktiska kraven för varje led, samtidigt som den är kompatibel med robotens motor, encoder, styrenhet, kommunikationsnätverk och kraftarkitektur. I den här artikeln förklarar jag tre viktiga kriterier som ingenjörer bör utvärdera vid val av en robotledaktuator: matchning av vridmoment och utväxlingsförhållande, kompatibilitet för encoder och kommunikation samt tillverkarens tekniska dokumentation och ingenjörsstöd.
 Lösning för robotleder utomhus: Harmonisk ledmodul med inbyggd vridmomentsensorHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. När robotar rör sig bortom kontrollerade fabriksmiljöer skapar robotapplikationer utomhus nya krav på utformningen av robotleder. Regn, damm, fukt, temperaturvariationer, låga temperaturer och oförutsägbara externa belastningar kan alla påverka hur en robotled fungerar i fält. I dessa miljöer behöver en led erbjuda mer än exakt rotation. Den behöver också tillförlitlig vridmomentsåterkoppling, lämpligt miljöskydd, stabil drift vid växlande temperaturer och praktisk mekanisk integration. I den här artikeln förklarar jag de viktigaste tekniska övervägandena bakom vår lösning för robotleder utomhus, inklusive den harmoniska ledmodulen, inbyggd vridmomentsensor, IP65-skydd, smörjning för låga temperaturer, skydd för kabelutgångar och mekanisk integration, baserat på vår erfarenhet av robotapplikationer utomhus såsom installation av solpaneler, byggverksamhet och rengöringsrobotar.
 RV-reduktionsväxel för svetslägesställare: Val och vridmomentberäkning för krävande svetsapplikationerAtt välja rätt RV-reduktionsväxel för en svetslägesställare kräver mer än att bara matcha växeln med arbetsstyckets vikt. En svetslägesställare för krävande drift måste ge tillräckligt utgående vridmoment, hög vridstyvhet, stabil rotation vid låg hastighet, noggrann positionering och tillförlitlig prestanda vid acceleration, inbromsning och riktningsändring. I den här artikeln förklarar vi hur man väljer en RV-reduktionsväxel och servomotor för en svetslägesställare genom att beräkna utgående hastighet, utväxlingsförhållande, arbetsstyckets tröghetsmoment, gravitationslastmoment, accelerationsmoment, motorvridmoment och toppvridmoment. Ett praktiskt exempel med en svetslägesställare för 500 kg används också för att visa hur dessa parametrar påverkar valet av RV-reduktionsväxel.
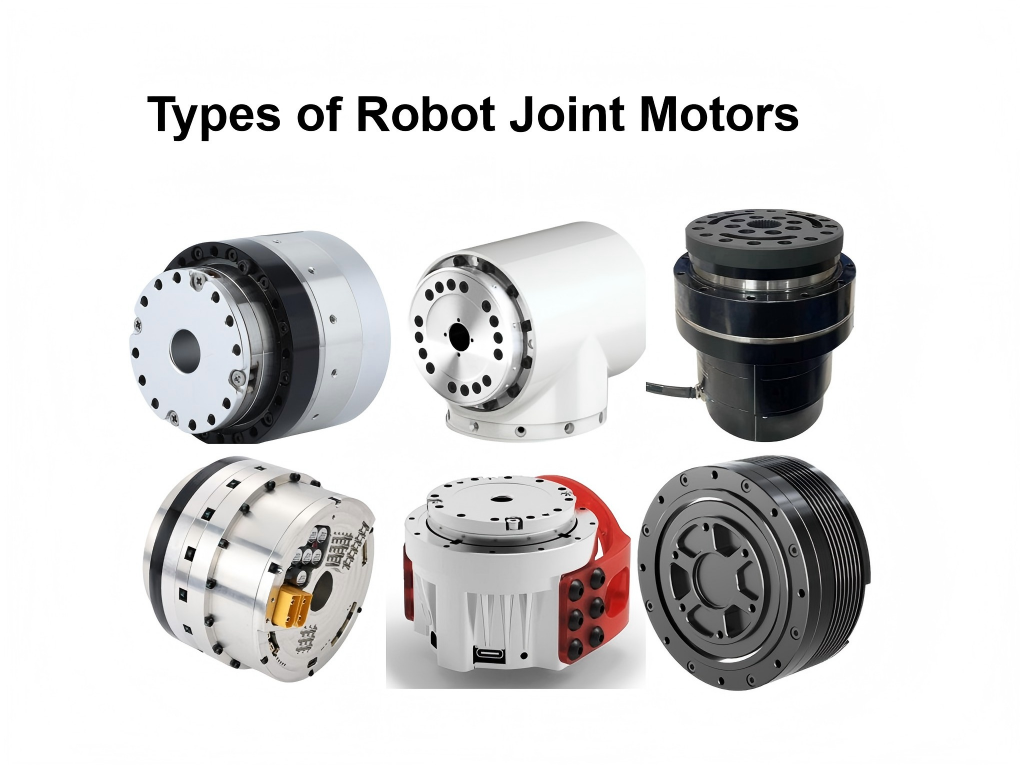
 Typer av robotledsmotorer: modellval, fördelar och nackdelarRobotledsmotorer är en av de viktigaste komponenterna som avgör en robots prestanda, precision, effektivitet och lastkapacitet. Beroende på tillämpningen kan robotleder använda elektrisk, hydraulisk, pneumatisk eller annan drivteknik. Bland dessa har elektriska drivlösningar blivit det främsta valet för moderna robotar, särskilt humanoida robotar, industrirobotar, samarbetsrobotar och mobila robotar. Elektriska robotledsmotorer kan vidare delas in efter sina transmissionsmetoder, inklusive lösningar med harmonisk växel, planetväxel, cykloidväxel, kulskruv och direktdrift. Varje typ har sina egna fördelar och nackdelar när det gäller precision, vridmomenttäthet, effektivitet, slagtålighet, storlek, kostnad och bakdrivbarhet. Att förstå dessa skillnader är avgörande för att välja rätt robotledsmotor för en specifik tillämpning.
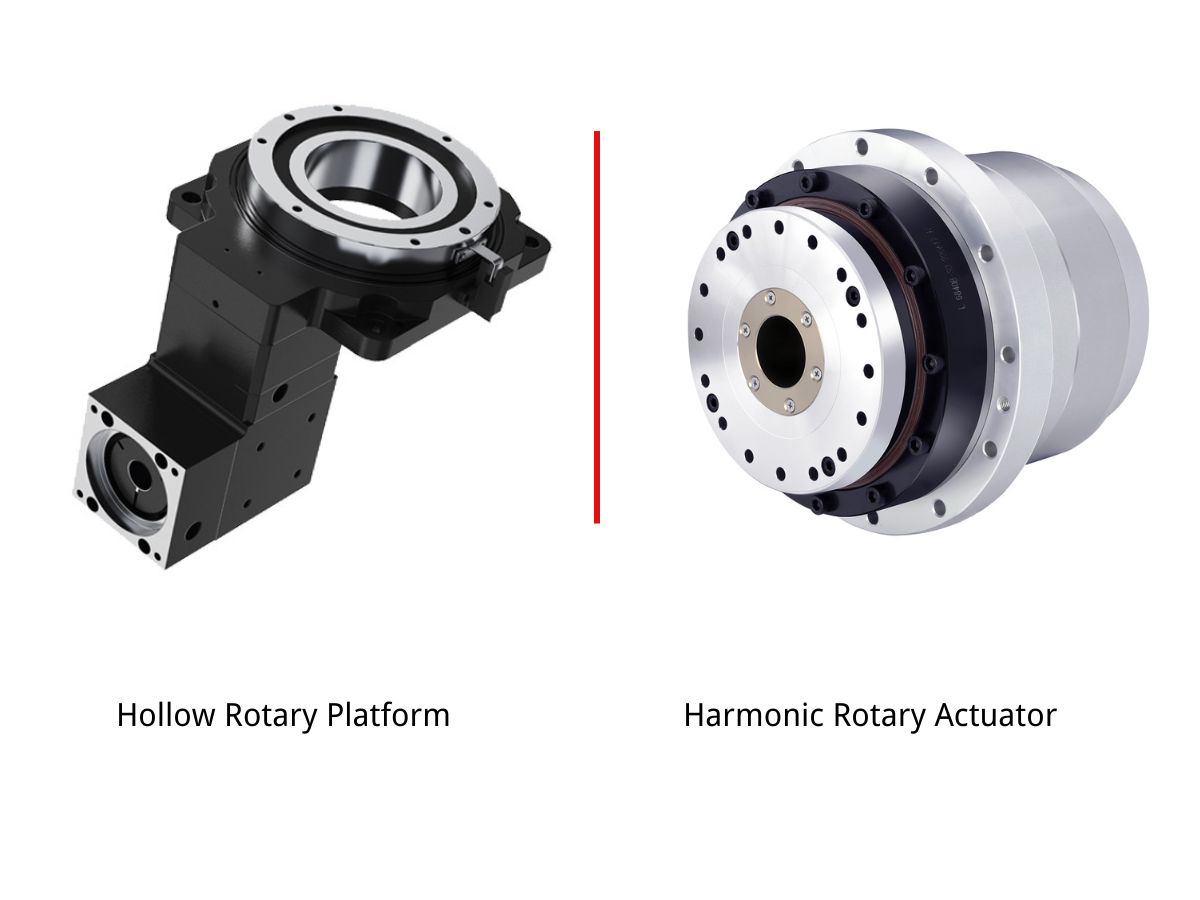
 Ihålig rotationsplattform jämfört med harmonisk rotationsaktuator: Jämförelse av tillämpningar och utbytbarhetHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. För ingenjörer som konstruerar precisa rotationsstationer för industriell automation uppkommer ofta en fråga: när en maskin kräver högprecisionsrotation, indexering eller rotationspositionering, bör man välja en ihålig rotationsplattform eller en harmonisk rotationsaktuator? Kan de användas omväxlande? Även om båda är lösningar för precisionsrotationsrörelser, skiljer sig deras mekaniska konstruktioner och tillämpningsegenskaper avsevärt. I faktisk utrustning kan valet av fel lösning leda till otillräcklig lastkapacitet, otillräcklig styvhet, vibrationer, hastighetsbegränsningar eller förkortad livslängd. I den här artikeln jämför jag deras tillämpningsegenskaper och förklarar var de kan användas omväxlande, var den ena är mer lämplig än den andra samt vad ingenjörer bör kontrollera innan de gör ett byte.
 Hur HONPINE tillverkar precisa harmoniska växlar: teknik, kvalitet och tillverkningsutmaningar?En precisionsväxel med harmonisk drivning är mer än en kompakt transmissionskomponent med hög utväxling. Dess faktiska prestanda beror på hur noggrant varje kritisk komponent konstrueras, tillverkas, monteras och testas. Kugprofilens noggrannhet, flexspline-materialet, värmebehandling, bearbetningstoleranser, våggeneratorns geometri, monteringsprecision och produktionskonsekvens kan alla påverka glapp, torsionsstyvhet, verkningsgrad, hållbarhet och positionsnoggrannhet. För robotteknik, CNC-utrustning, halvledartillverkning, optisk inspektion och andra precisionsautomationsapplikationer blir dessa faktorer ännu viktigare. Den här artikeln utforskar hur HONPINE tillverkar precisionsväxlar med harmonisk drivning, de viktigaste teknikerna och tillverkningsutmaningarna som ingår samt varför stabil produktionskapacitet är avgörande för att uppnå tillförlitlig transmissionsprestanda i stor skala.
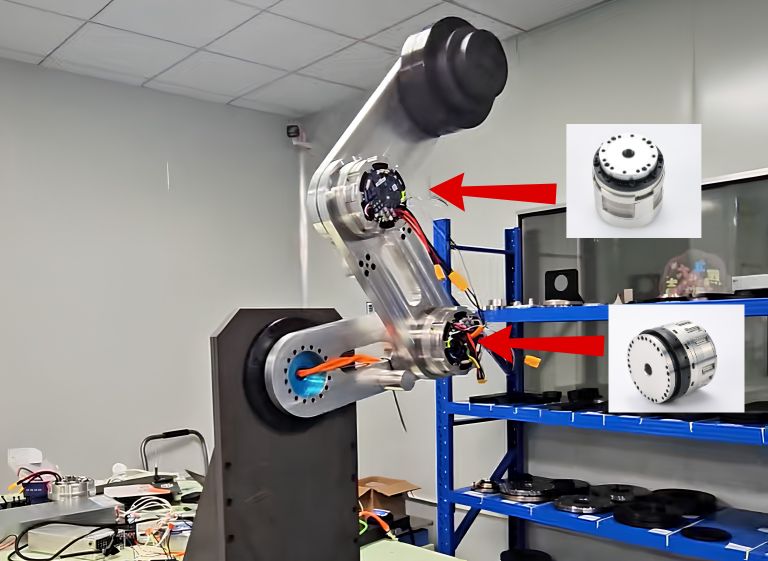
 HONPINE HAG harmonisk ledaktuator – test under verklig belastning för robotarmar för tunga lasterTesta den harmoniska ledaktuatorn HONPINE HAG40 med en nyttolast på 80 kg, ett maximalt vridmoment på 800 N·m och ett nominellt vridmoment på 557 N·m för robotarmar för tunga laster.
- harmonic gear
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- precision transmission
- robot joint
- joint motors
- harmonic
- small
- harmonic gear robotic
- 90
- dexterous hands
- robotic joint
- humanoid robot
- actuator
- robot joint motors
- joint actuator
- joint actuators
- robot joint motor manufacturer
- integrated joint module
- robotic arm
- robotledsmotor




