










Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegrering
Hej allihop, jag är Theodore Li, teknisk chef på HONPINE. I dag vill jag presentera hurplanetväxeldrivna aktuatorerkan användas iAGV-hjulnavmotorsystemoch, ännu viktigare, vilka praktiska ingenjörsproblem de kan lösa.
I takt med att AGV:er och AMR:er används allt mer i smarta fabriker, lager, logistikcenter och automatiserade produktionslinjer blir kraven på deras hjuldrivsystem allt högre. En AGV behöver tillräckligt hjulvridmoment för att starta med tung last, köra uppför ramper, accelerera mjukt och fungera tillförlitligt vid frekventa stopp och riktningsbyten. Samtidigt måste hela drivsystemet förbli kompakt eftersom det tillgängliga utrymmet i ett AGV-chassi ofta är mycket begränsat.
Utifrån min erfarenhet av precisionstransmission och rörelsestyrning är en av de viktigaste utmaningarna skillnaden mellan en elmotorens driftsegenskaper och de faktiska kraven hos ett AGV-hjul. Motorn kan arbeta effektivt vid relativt högt varvtal, medan hjulet kräver mycket lägre varvtal och avsevärt högre vridmoment.
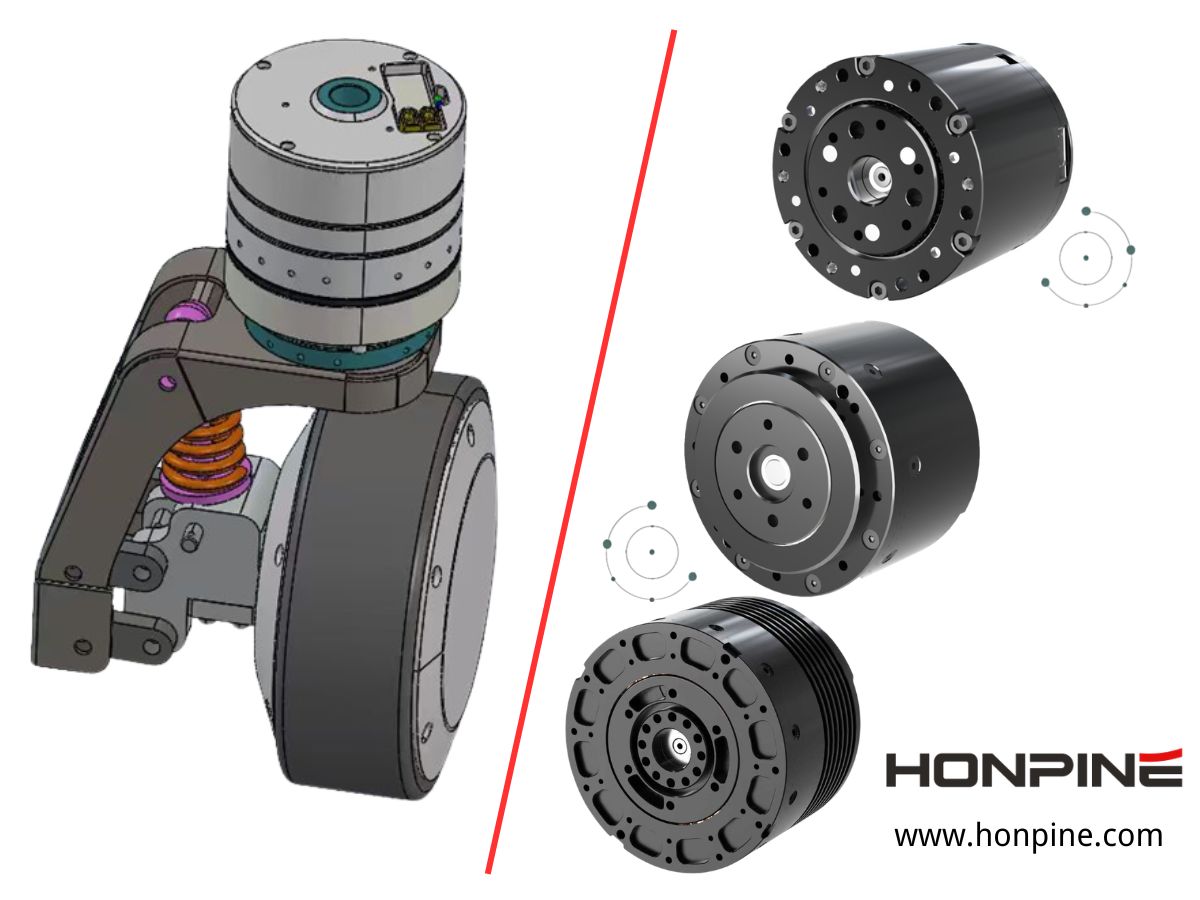
Det är här en planetväxeldriven aktuatorblir särskilt användbar. Genom att kombinera en motor med en planetväxelreduktion och, beroende på systemarkitekturen, återkoppling, bromsning och andra drivkomponenter, kan aktuatorn omvandla motorns höghastighetsutgång till den låghastighetsrörelse med högt vridmoment som krävs vid hjulet.
I denna artikel förklarar jag det tekniska sambandet mellan den planetväxeldrivna aktuatorn och AGV-hjulnavmotorn, inklusive hjulvridmoment, utväxlingsförhållande, klättringsförmåga, svängradie, direktdrivsystem och harmoniska drivaktuatorer.
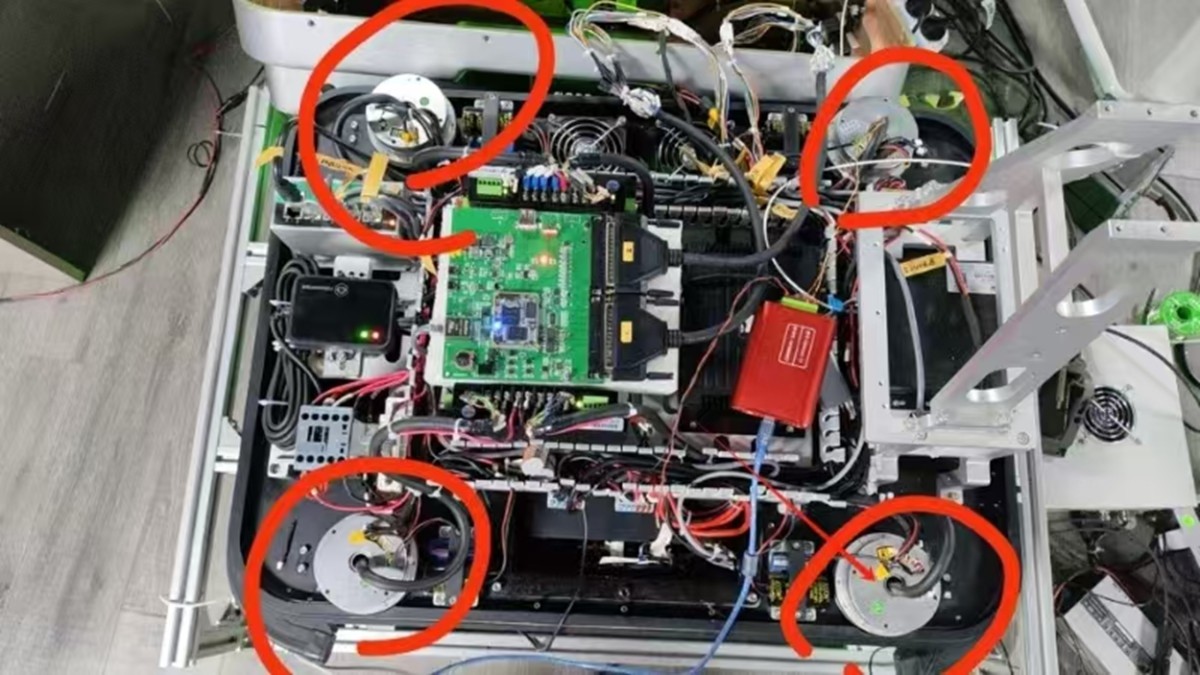
Vad är en AGV-hjulnavmotor?
En AGV-hjulnavmotor är ett drivsystem där motorn är placerad nära drivhjulet och tillhandahåller den mekaniska effekt som krävs för att förflytta fordonet. Beroende på fordonsarkitekturen kan motorn installeras direkt i hjulet eller anslutas till hjulet via en reduktionsväxellåda.
Vid första anblicken verkar principen enkel. När vi konstruerar ett verkligt AGV-drivsystem måste dock många krav beaktas samtidigt. Motorn måste generera tillräckligt vridmoment för att accelerera AGV:n, övervinna rullmotstånd, köra uppför lutningar och bära den erforderliga lasten. Samtidigt måste den arbeta effektivt över ett brett varvtalsområde och vara tillräckligt kompakt för att rymmas i fordonets chassi.
Detta skapar ett grundläggande tekniskt problem: motorns optimala driftvarvtal är vanligtvis mycket högre än det varvtal som krävs för AGV-hjulet.
Till exempel kan en elmotor arbeta effektivt vid flera tusen varv per minut, medan AGV-hjulet kanske endast behöver några hundra varv per minut. Om vi ansluter motorn direkt till hjulet måste motorn generera ett relativt högt vridmoment vid lågt varvtal. I många fall leder detta till en större motor, högre strömbehov, större termisk belastning och ökat installationsutrymme.
En planetväxeldriven aktuator erbjuder ett annat tillvägagångssätt genom att placera en reduktionsväxel mellan motorn och hjulet.
Varför behöver en AGV-hjulnavmotor en planetväxeldriven aktuator?
Matchning av motorvarvtal och hjulvarvtal
Det första problemet vi behöver lösa är skillnaden mellan motorvarvtal och hjulvarvtal.
Sambandet kan uttryckas som:
n_w = n_m / i
där n_w är hjulvarvtalet, n_m är motorvarvtalet och i är planetväxelns utväxlingsförhållande.
När vi väljer ett lämpligt utväxlingsförhållande kan motorn arbeta närmare sitt effektiva varvtalsområde medan hjulet roterar med det lägre varvtal som AGV:n kräver.
Detta är särskilt viktigt för AGV-drivsystem eftersom fordonet normalt kräver relativt lågt hjulvarvtal men högt hjulvridmoment. I stället för att låta motorn generera hela det erforderliga hjulvridmomentet direkt kan vi använda planettransmissionen för att omvandla motorns höghastighetsutgång med lägre vridmoment till hjulutgång med lägre hastighet och högre vridmoment.
Ur ett tekniskt perspektiv ger detta oss större frihet vid motorvalet. Vi kan optimera motorn och växellådan som ett komplett kraftöverföringssystem i stället för att försöka få motorn att själv uppfylla varje krav vid hjulet.
Öka vridmomentet vid hjulet utan att enbart öka motorstorleken
Hjulvridmoment är en av de viktigaste parametrarna i ett AGV-drivsystem.
Ett förenklat samband är:
T_w = T_m × i × η
där T_w är hjulvridmomentet, T_m är motorvridmomentet, i är utväxlingsförhållandet och η är transmissionseffektiviteten.
Planetväxeln ger därför mekanisk multiplikation av vridmomentet. Detta gör att en relativt kompakt motor kan generera avsevärt högre vridmoment vid hjulet.
Fördelen blir tydligare när en AGV behöver bära tung last. Vid start, acceleration, körning uppför eller vid tillfälligt ökat rullmotstånd kan hjulet kräva betydligt mer vridmoment än motorn effektivt kan tillhandahålla på egen hand.
I denna situation kan den planetväxeldrivna aktuatorn hjälpa oss att uppnå det erforderliga vridmomentet vid hjulet utan att enbart öka motorns diameter och vikt.
Hur hjuldiametern påverkar AGV-drivvridmomentet
När jag diskuterar AGV-hjuldrivsystem med ingenjörer är hjuldiametern en annan parameter som förtjänar noggrann uppmärksamhet.
Dragkraften som genereras mot marken kan ungefär beräknas som:
F_t = T_w / r
där F_t är tillgänglig dragkraft, T_w är hjulvridmomentet och r är den effektiva hjulradien.
Det innebär att ett större hjul har flera fördelar, inklusive förbättrad markfrigång och bättre förmåga att passera över små ojämnheter i golvet. Ett större hjul kräver dock också större hjulvridmoment för att generera samma dragkraft.
Om en AGV till exempel kräver en viss dragkraft ökar det erforderliga hjulvridmomentet proportionellt när hjulradien ökar.
Det är därför jag rekommenderar att hjuldiameter, last, lutning, acceleration, motoregenskaper och utväxlingsförhållande beaktas tillsammans, i stället för att välja hjulmotorn separat.
En korrekt vald planetväxeldriven aktuator gör det möjligt att anpassa motoregenskaperna till den faktiska hjuldiametern och fordonets driftkrav.
Lösa problem med start under tung last
Start är ofta mer krävande än körning i stationärt tillstånd.
När en AGV startar från stillastående behöver drivsystemet övervinna rullmotstånd och accelerationskraft. Om fordonet kör på en lutning måste det även övervinna gravitationskomponenten som verkar mot fordonet.
Den erforderliga dragkraften kan uppskattas som:
F_required = mg sinθ + C_rr mg cosθ + ma
där m är AGV:ns totala massa inklusive last, g är gravitationsaccelerationen, θ är lutningsvinkeln, C_rr är rullmotståndskoefficienten och a är accelerationen.
Motsvarande hjulvridmoment är:
T_w,required = F_required × r
Denna beräkning förklarar ett problem som vi ofta ser i praktiska AGV-tillämpningar. Ett drivsystem kan fungera bra när fordonet är tomt, men dess startprestanda kan förändras avsevärt när AGV:n bär sin maximala last.
En planetväxeldriven aktuator ger momentmultiplikation vid hjulet, vilket gör det enklare att uppnå det erforderliga startvridmomentet utan att använda en överdrivet stor motor.
Av denna anledning rekommenderar jag inte att man endast tittar på motorns märkeffekt vid utvärdering av ett AGV-hjuldrivsystem. Maximalt hjulvridmoment, startvridmoment, accelerationskrav och faktiska lastförhållanden är lika viktiga.
Förbättra AGV:ns klättringsförmåga
AGV:er som används i fabriker och logistikanläggningar kan möta ramper, lastplattformar, trösklar eller ojämna golv. När fordonet kör uppför en lutning måste en del av drivkraften övervinna gravitationen.
Ju brantare lutningen är och ju tyngre fordonet är, desto större hjulvridmoment krävs.
En planetväxeldriven aktuator hjälper genom att öka tillgängligt vridmoment vid hjulet samtidigt som motorpaketet hålls relativt kompakt. Detta gör arkitekturen särskilt attraktiv när en AGV behöver både hög lastkapacitet och begränsat chassiutrymme.
Jag rekommenderar dock inte att man enbart väljer det högsta möjliga utväxlingsförhållandet.
Ett alltför högt utväxlingsförhållande kan minska den maximala hjulhastigheten och även påverka fordonets dynamiska respons. Utväxlingsförhållandet bör därför väljas enligt motorvarvtal, hjuldiameter, högsta fordonshastighet, kontinuerligt vridmoment, toppvridmoment, acceleration och driftcykel.
Målet är att hitta rätt balans mellan hjulvridmoment och hjulhastighet.
Sambandet mellan planetväxeldriven aktuator och AGV:ns svängradie
Svängprestanda är en annan viktig faktor vid AGV-konstruktion.
För en AGV med differentialdrift ändrar fordonet riktning genom att oberoende styra hastigheten på vänster och höger drivhjul. Ett förenklat samband för svängradien är:
R = L × (v_L + v_R) / [2(v_R − v_L)]
där R är svängradien, L är avståndet mellan vänster och höger hjuls kontaktbanor, och v_L och v_R är respektive hjulhastighet.
När de två hjulen roterar med olika hastigheter följer AGV:n en kurvad bana. Om vänster och höger hjul roterar med samma hastighet i motsatta riktningar kan den teoretiska svängradien närma sig noll.
Det finns en viktig punkt här som ibland missförstås: den planetväxeldrivna aktuatorn bestämmer i sig inte AGV:ns svängradie.
Den faktiska svängradien bestäms främst av AGV:ns mekaniska arkitektur, hjularrangemang, hjulbas eller spårvidd, styrvinkel och styrstrategi. Den planetväxeldrivna aktuatorn påverkar hjulets tillgängliga vridmoment och hastighet, vilket avgör om drivsystemet kan uppnå den nödvändiga skillnaden i hjulhastighet korrekt och tillförlitligt.
För AGV:er som kräver liten svängradie, nollradiesvängning eller frekvent framåt- och backdrift måste drivaktuatorn också tåla upprepade momentomkastningar och dynamiska lastförändringar.
När vi diskuterar en AGV:s svängradie bör vi därför beakta hela drivsystemet i stället för att endast se på växellådan.
Planetväxeldriven aktuator jämfört med direktdriven hjulmotor
En direktdriven hjulmotor eliminerar det mekaniska reduktionssteget. Motorn driver hjulet direkt, så det finns inget glapp i växellådan och inget ytterligare mekaniskt transmissionssteg.
Denna arkitektur har tydliga fördelar. Den mekaniska strukturen kan vara relativt enkel, och avsaknaden av växellåda eliminerar kugghjulsslitage och transmissionsglapp.
Motorn måste dock generera det erforderliga hjulvridmomentet direkt.
Eftersom AGV-hjul vanligtvis kräver relativt högt vridmoment vid lågt varvtal kan ett direktdrivsystem kräva en större motor med högre kapacitet för kontinuerligt vridmoment. Motorn kan också behöva en större elektromagnetisk struktur och högre termisk kapacitet.
Detta skapar en vanlig konstruktionskonflikt mellan motorstorlek och tillgängligt chassiutrymme.
En planetväxeldriven aktuator använder ett annat tillvägagångssätt. I stället för att kräva att motorn själv genererar hela hjulvridmomentet ökar planetväxeln utgående vridmoment samtidigt som motorvarvtalet reduceras till en lämplig hjulhastighet.
För AGV-drivtillämpningar ser jag generellt planetarkitekturen som en praktisk balans mellan momenttäthet, effektivitet, mekanisk storlek, hållbarhet och systemkostnad.
Direktdrift kan fortfarande vara en utmärkt lösning när extremt hög effektivitet, enkel mekanik eller specifika egenskaper hos låghastighetsmotorer är de främsta prioriteringarna. Det rätta valet beror på den faktiska AGV-konstruktionen.
Planetväxeldriven aktuator jämfört med harmonisk drivaktuator
Planet- och harmoniska transmissioner har olika mekaniska egenskaper, så vi bör välja mellan dem utifrån aktuatorns funktion.
En harmonisk drivaktuator är välkänd för mycket lågt glapp, höga utväxlingsförhållanden, kompakt konstruktion och hög positioneringsnoggrannhet. Dessa egenskaper gör harmonisk transmission mycket attraktiv för robotleder, precisionsrotationsaxlar, kameraplattformar och andra tillämpningar där noggrann vinkelpositionering är ett primärt krav.
Ett AGV-drivhjul arbetar under andra förhållanden.
Hjuldriften kan utsättas för upprepad acceleration och retardation, plötsliga förändringar av hjullast, stötar från golvet, hjulslirning och frekventa momentomkastningar. Transmissionen måste därför ge hög vridmomentkapacitet samtidigt som den upprätthåller stabil drift under ett stort antal upprepade cykler.
För denna typ av drivtillämpning är en planetväxel ofta ett mer praktiskt val på grund av dess höga momenttäthet, effektiva transmission, lastfördelning över flera planetdrev och förmåga att hantera högt utgående vridmoment i ett kompakt utförande.
Det betyder inte att en planettransmission alltid är bättre än en harmonisk transmission. De är utformade för att lösa olika problem.
I en AGV skulle jag normalt överväga planettransmission för drivaxeln, medan harmonisk transmission kan övervägas för en precisionsstyraxel när styrmekanismen kräver mycket lågt glapp och noggrann vinkelpositionering.
Varför planettransmission fungerar väl för AGV-drift
Hög momenttäthet
Planetväxelstrukturen fördelar den överförda lasten över flera planetdrev. Detta gör att en relativt kompakt växellåda kan hantera betydande vridmoment.
För AGV-hjuldrifter, där installationsutrymmet är begränsat men kraven på hjulvridmoment kan vara höga, är detta en av planettransmissionens främsta fördelar.
Ur mekanisk konstruktionssynpunkt är möjligheten att erhålla högt utgående vridmoment från ett kompakt utförande särskilt värdefull när växellådan måste installeras nära hjulet.
Kompakt installation
Ett AGV-chassi innehåller ofta batterier, styrenheter, sensorer, säkerhetsutrustning, kommunikationssystem och mekaniska strukturer utöver drivsystemet.
Det innebär att varje millimeter installationsutrymme kan bli viktig.
En integrerad planetväxeldriven aktuator kan föra samman flera drivkomponenter i en mer kompakt enhet, i stället för att motorn, växellådan, kodaren, bromsen och monteringsstrukturerna behöver konstrueras som helt oberoende enheter.
Detta kan ge AGV-tillverkare större frihet vid konstruktion av chassit och hjulaggregatet.
Hög transmissionseffektivitet
Planetväxlar kan ge hög transmissionseffektivitet när de är korrekt konstruerade och anpassade till motorn och driftförhållandena.
För AGV:er som arbetar under långa perioder påverkar transmissionseffektiviteten direkt energiförbrukningen och batterianvändningen.
Ett mycket effektivt drivsystem kan minska onödiga energiförluster och hjälpa fordonet att bättre utnyttja sin tillgängliga batterikapacitet.
Hantering av upprepade lastförändringar
AGV-drivhjul accelererar, bromsar, stannar, backar och ändrar riktning ofta.
Transmissionen behöver därför hantera upprepade variationer i vridmomentet, inte bara en konstant belastning.
Planetarkitekturen lämpar sig väl för tillämpningar som kräver en kombination av kontinuerlig vridmomentkapacitet och toppvridmoment under kortare tid.
Varför en integrerad planetväxeldriven aktuator kan vara bättre än en separat växellåda
Ett traditionellt AGV-drivsystem kan använda en motor, separat planetväxel, kodare, broms, monteringsfäste och andra komponenter.
Detta tillvägagångssätt ger flexibilitet, men skapar också flera mekaniska och elektriska gränssnitt.
En integrerad planetväxeldriven aktuator kan samla flera av dessa komponenter i en konstruerad rörelseenhet. Detta kan förenkla den mekaniska integreringen och minska behovet av individuell komponentmatchning under fordonsutvecklingen.
Värdet av integrering blir särskilt tydligt när en AGV-tillverkare utvecklar en kompakt hjuldrivplattform och behöver samordna totalmått, monteringsgränssnitt, kabeldragning, kodarposition, bromskonfiguration och hjulanslutning.
I stället för att behandla motorn och växellådan som separata produkter blir aktuatorn en del av fordonets övergripande rörelsearkitektur.
Detta tillvägagångssätt kan också underlätta utvecklingen av olika AGV-plattformar kring en gemensam drivarkitektur.
Så väljer du en planetväxeldriven aktuator för en AGV
När jag väljer en planetväxeldriven aktuator för en AGV-tillämpning rekommenderar jag inte att börja med enbart växelutväxlingen.
Det första steget är att fastställa den totala rörliga massan, inklusive AGV:n själv och den maximala lasten. Därefter måste vi beakta erforderlig maximal hastighet, acceleration, lutningsvinkel, hjuldiameter, antal drivna hjul, rullmotstånd och driftcykel.
Kravet på hjulvridmoment bör beräknas från den faktiska dragkraften i stället för att växellådan väljs endast enligt nominell motoreffekt.
Sambandet mellan huvudparametrarna kan sammanfattas enligt följande:
Dessa parametrar bör alltid beaktas tillsammans.
En växellåda med hög utväxling kan ge utmärkt utgående vridmoment men begränsa den maximala hjulhastigheten. Ett större hjul kan förbättra markfrigången men öka det erforderliga hjulvridmomentet. En större motor kan ge mer vridmoment men förbruka värdefullt installationsutrymme.
Av denna anledning bör den planetväxeldrivna aktuatorn väljas som en del av det kompletta AGV-hjuldrivsystemet, snarare än som en isolerad växellåda.
Exempel: uppskattning av hjulvridmoment för en AGV
Låt oss titta på ett förenklat exempel.
Anta att en AGV har en total massa på 1,000 kg, inklusive last. Fordonet använder fyra drivna hjul, vart och ett med en effektiv hjulradie på 0.1 m. Anta att AGV:n behöver köra uppför en lutning på 5% under acceleration.
Den erforderliga dragkraften kan uppskattas genom att beakta gravitationsmotstånd, rullmotstånd och accelerationskraft:
F_required = mg sinθ + C_rr mg cosθ + ma
Om vi till exempel antar en rullmotståndskoefficient på 0.015 och en acceleration på 0.3 m/s² är den totala dragkraften ungefär 935 N under dessa förenklade förhållanden.
Med fyra lika belastade drivhjul skulle det genomsnittliga dragkraftsbehovet per hjul vara ungefär:
935 / 4 ≈ 234 N
Motsvarande hjulvridmoment skulle vara:
T_w = 234 × 0.1 ≈ 23.4 N·m
Detta är hjulvridmomentet innan en teknisk säkerhetsfaktor tillämpas eller dynamisk lastöverföring, däckfriktion, drivlineförluster och andra verkliga förhållanden beaktas.
Om planetväxeln har ett utväxlingsförhållande på 20:1 och en antagen transmissionseffektivitet på 90% skulle det motsvarande motorvridmomentet som krävs för att generera detta hjulvridmoment vara ungefär:
T_m = 23.4 / (20 × 0.9) ≈ 1.3 N·m
Detta enkla exempel visar den grundläggande anledningen till att använda en planetväxeldriven aktuator. I stället för att kräva att motorn producerar mer än 23 N·m direkt vid lågt varvtal gör planetreduktionen det möjligt att omvandla ett mycket mindre motorvridmoment till det erforderliga hjulvridmomentet.
I en faktisk AGV-konstruktion behöver vi också beakta säkerhetsfaktorer, däck-väg-friktion, hjullastfördelning, batterispänning, motorns termiska gränser, växellådans toppvridmoment, accelerationsprofil och transienta stötbelastningar.
Planetdrift och harmonisk styrning: en praktisk AGV-arkitektur
För vissa avancerade AGV:er och AMR:er anser jag inte att vi behöver välja en transmissionsteknik för varje axel.
En mer praktisk arkitektur kan vara att använda en planetväxeldriven aktuator för drivhjulet och en harmonisk drivaktuator för styrmekanismen.
Planetaktuatorn hanterar hjuldrivfunktionen med högt vridmoment, inklusive acceleration, klättring och kontinuerlig drivning. Den harmoniska aktuatorn kan användas på styraxeln när noggrann vinkelpositionering och lågt glapp krävs.
Detta gör det möjligt för varje transmissionsteknik att utföra den funktion som den mekaniskt lämpar sig för.
En AGV med fyrhjulsstyrning kan till exempel kräva att styraxeln noggrant styr hjulorienteringen medan drivaxeln kräver högt vridmoment och effektiv kontinuerlig drift.
I ett sådant system kan den planetdrivna drivaktuatorn och den harmoniska styraktuatorn komplettera varandra snarare än konkurrera med varandra.
Planetväxeldriven aktuator för AGV- och AMR-tillämpningar
Samma tekniska principer gäller för AMR:er.
Ett AMR-drivhjul behöver ge tillräckligt vridmoment för acceleration, lasttransport, körning uppför ramper och frekventa riktningsändringar. Samtidigt måste drivsystemet rymmas i en kompakt mobil plattform.
Detta gör planetväxeldrivna aktuatorer lämpliga för en mängd mobila robotarkitekturer, inklusive AMR:er med differentialdrift, autonoma gaffeltruckar, lagertransportrobotar, mobila plattformar och annan automatiserad materialhanteringsutrustning.
Den specifika aktuatorutformningen beror på om fordonet använder differentialdrift, styrdrift, omnidirektionell drift, Mecanum-hjul eller någon annan hjulkonfiguration.
För varje arkitektur behöver motorn, planetreduktionen, hjuldiametern, utgående vridmoment, hjulhastigheten och styrstrategin utvärderas som ett system.
Vilka problem löser en planetväxeldriven aktuator egentligen?
När jag ser på en planetväxeldriven aktuator ur AGV-teknikens perspektiv ligger dess värde inte bara i att den tillför en växellåda till en hjulmotor.
Den viktigare punkten är att den löser flera problem på systemnivå samtidigt.
Den hanterar skillnaden mellan högt motorvarvtal och låg hjulhastighet. Den ökar vridmomentet vid hjulet när AGV:n behöver starta med tung last eller köra uppför en lutning. Den hjälper till att lösa konflikten mellan motorstorlek och begränsat chassiutrymme. Den ger en transmissionsarkitektur som kan hantera upprepad acceleration, retardation, backning och varierande hjullaster. Den kan också bidra till att integrera motorn, planettransmissionen, återkopplingen, bromsen och de mekaniska gränssnitten i en kompakt drivenhet.
Med andra ord är den planetväxeldrivna aktuatorn inte bara en transmissionskomponent. När den är korrekt konstruerad blir den en viktig del av AGV:ns övergripande rörelsesystem.
HONPINE:s arbetssätt för utveckling av planetväxeldrivna aktuatorer
På HONPINE fokuserar vi på precisionsöverföring och rörelselösningar för industriell automation och mobila robottillämpningar.
När vi utvecklar en planetväxeldriven aktuator för en AGV eller AMR anser jag att den viktigaste punkten är att utgå från fordonets faktiska krav i stället för att först välja en växellåda.
Motoregenskaper, utväxlingsförhållande, utgående vridmoment, hjulhastighet, hjuldiameter, kodarkonfiguration, bromskrav, installationsmått och mekaniskt gränssnitt måste alla beaktas tillsammans.
Vårt mål är inte bara att öka växellådans vridmoment. Det viktigare målet är att anpassa motorn, planettransmissionen, återkopplingssystemet och kraven vid hjulet så att hela drivsystemet fungerar effektivt och tillförlitligt.
För AGV-tillverkare som behöver högt hjulvridmoment i ett kompakt installationsutrymme kan en planetväxeldriven aktuator erbjuda en praktisk lösning mellan en konventionell arkitektur med separat motor och växellåda samt en större direktdriven motor.
Slutsats
Ur mitt perspektiv som ingenjör inom rörelsesystem är konstruktion av ett AGV-hjuldrivsystem inte bara en fråga om att välja en motor med tillräcklig effekt.
Hjulvridmoment, hjuldiameter, fordonshastighet, acceleration, last, klättringsförmåga, svängradie, installationsutrymme, termisk prestanda och driftcykel är nära sammankopplade.
En direktdriven hjulmotor kan ge en enkel mekanisk arkitektur och eliminera glapp i växellådan, men kan kräva en större motor när högt vridmoment behövs vid låg hjulhastighet.
En harmonisk drivaktuator ger utmärkt positioneringsnoggrannhet och mycket lågt glapp, vilket gör den attraktiv för precisionsstyrning och robotledstillämpningar. Den är dock inte nödvändigtvis förstahandsvalet för ett drivhjul som utsätts för upprepade stötar och höga momentomkastningar.
En planetväxeldriven aktuator ger en balanserad lösning för många AGV- och AMR-drivtillämpningar. Genom att matcha högt motorvarvtal med lägre hjulhastighet och multiplicera motorvridmomentet vid hjulet kan den bidra till hög momenttäthet, kompakt installation, effektiv transmission samt tillförlitlig start- och klättringsprestanda.
För AGV-tillverkare är nyckelfrågan därför inte bara om man ska använda en planetväxel. Den viktigare frågan är om motorn, planettransmissionen, kodaren, bromsen, hjulgränssnittet och styrkraven har konstruerats som ett komplett drivsystem.
När den är korrekt anpassad till AGV:ns last, hjuldiameter, hastighet, vridmoment och driftcykel kan en planetväxeldriven aktuator bli en viktig del av en kompakt, effektiv och tillförlitlig AGV-hjuldrivarkitektur.
Tack för att du läste. Jag hoppas att denna tekniska genomgång ger dig en tydligare förståelse för varför planetväxeldrivna aktuatorer i allt högre grad övervägs för AGV- och AMR-hjuldrivtillämpningar.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Direktdriven motor med hålaxel för krävande precisionspositionering och industriell automationInom krävande automation beror precisionspositionering inte bara på motorn utan även på den mekaniska kraftöverföringen mellan motorn och lasten. En direktdriven motor med hålaxel levererar vridmoment direkt till lasten samtidigt som den erbjuder en central genomföring för kablar, pneumatiska ledningar och andra komponenter. Detta gör den till en praktisk lösning för CNC-bearbetning samt utrustning för solceller, litiumbatterier, optisk inspektion och halvledare.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.





Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.
 Hur väljer man en pålitlig tillverkare av robotledsmotorer för humanoida robotar?Att välja en pålitlig tillverkare av robotledsmotorer är ett avgörande steg vid utveckling av humanoida robotar och andra avancerade robotsystem. En robotled måste balansera vridmoment, hastighet, precision, vridmomentsdensitet, termisk prestanda, återkoppling, mekanisk styvhet och långsiktig tillförlitlighet i en kompakt konstruktion. För B2B-företag inom robotik bör leverantörsutvärderingen därför gå längre än ett produktdatablad och även omfatta teknisk kompetens, tillverkningskapacitet, ledintegration, testning och skalbarhet i produktionen. I denna artikel förklarar Allen Li, grundare av HONPINE, de viktigaste faktorerna att beakta vid val av en tillverkare av robotledsmotorer och hur integrerad harmonisk robotledsteknik kan stödja utvecklingen av humanoida robotar.
 Lättviktiga humanoida robotar börjar med precisionsöverföringNär humanoida robotar går från experimentella prototyper mot praktiska tillämpningar blir lättviktsdesign, energieffektivitet, rörelseprestanda och långsiktig tillförlitlighet allt viktigare. I centrum för dessa utmaningar finns precisionsöverföring. Från harmoniska växlar och lätta robotleder till integrerade utvecklingskit påverkar utformningen av varje kärnkomponent direkt en humanoid robots totala prestanda. I denna artikel delar Allen Li, grundare av HONPINE, sitt perspektiv på hur precisionsöverföringsteknik kan stödja utvecklingen av lättviktiga humanoida robotar och hur HONPINE utökar sin expertis från harmoniska växlar till lätta robotleder och integrerade robotlösningar.
 Direktdriven motor med hålaxel för krävande precisionspositionering och industriell automationInom krävande automation beror precisionspositionering inte bara på motorn utan även på den mekaniska kraftöverföringen mellan motorn och lasten. En direktdriven motor med hålaxel levererar vridmoment direkt till lasten samtidigt som den erbjuder en central genomföring för kablar, pneumatiska ledningar och andra komponenter. Detta gör den till en praktisk lösning för CNC-bearbetning samt utrustning för solceller, litiumbatterier, optisk inspektion och halvledare.
 Hur väljer man en robotledaktuator: 3 viktiga kriterier som ingenjörer bör kontrollera?Att välja en robotledaktuator är ett tekniskt beslut som påverkar inte bara vridmoment och rörelseprestanda, utan även reglerstabilitet, mekanisk integration och utvecklingstid. För industrirobotar, samarbetsrobotar, humanoida robotar och andra robotsystem måste rätt aktuator motsvara de faktiska kraven för varje led, samtidigt som den är kompatibel med robotens motor, encoder, styrenhet, kommunikationsnätverk och kraftarkitektur. I den här artikeln förklarar jag tre viktiga kriterier som ingenjörer bör utvärdera vid val av en robotledaktuator: matchning av vridmoment och utväxlingsförhållande, kompatibilitet för encoder och kommunikation samt tillverkarens tekniska dokumentation och ingenjörsstöd.
 Lösning för robotleder utomhus: Harmonisk ledmodul med inbyggd vridmomentsensorHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. När robotar rör sig bortom kontrollerade fabriksmiljöer skapar robotapplikationer utomhus nya krav på utformningen av robotleder. Regn, damm, fukt, temperaturvariationer, låga temperaturer och oförutsägbara externa belastningar kan alla påverka hur en robotled fungerar i fält. I dessa miljöer behöver en led erbjuda mer än exakt rotation. Den behöver också tillförlitlig vridmomentsåterkoppling, lämpligt miljöskydd, stabil drift vid växlande temperaturer och praktisk mekanisk integration. I den här artikeln förklarar jag de viktigaste tekniska övervägandena bakom vår lösning för robotleder utomhus, inklusive den harmoniska ledmodulen, inbyggd vridmomentsensor, IP65-skydd, smörjning för låga temperaturer, skydd för kabelutgångar och mekanisk integration, baserat på vår erfarenhet av robotapplikationer utomhus såsom installation av solpaneler, byggverksamhet och rengöringsrobotar.
 RV-reduktionsväxel för svetslägesställare: Val och vridmomentberäkning för krävande svetsapplikationerAtt välja rätt RV-reduktionsväxel för en svetslägesställare kräver mer än att bara matcha växeln med arbetsstyckets vikt. En svetslägesställare för krävande drift måste ge tillräckligt utgående vridmoment, hög vridstyvhet, stabil rotation vid låg hastighet, noggrann positionering och tillförlitlig prestanda vid acceleration, inbromsning och riktningsändring. I den här artikeln förklarar vi hur man väljer en RV-reduktionsväxel och servomotor för en svetslägesställare genom att beräkna utgående hastighet, utväxlingsförhållande, arbetsstyckets tröghetsmoment, gravitationslastmoment, accelerationsmoment, motorvridmoment och toppvridmoment. Ett praktiskt exempel med en svetslägesställare för 500 kg används också för att visa hur dessa parametrar påverkar valet av RV-reduktionsväxel.
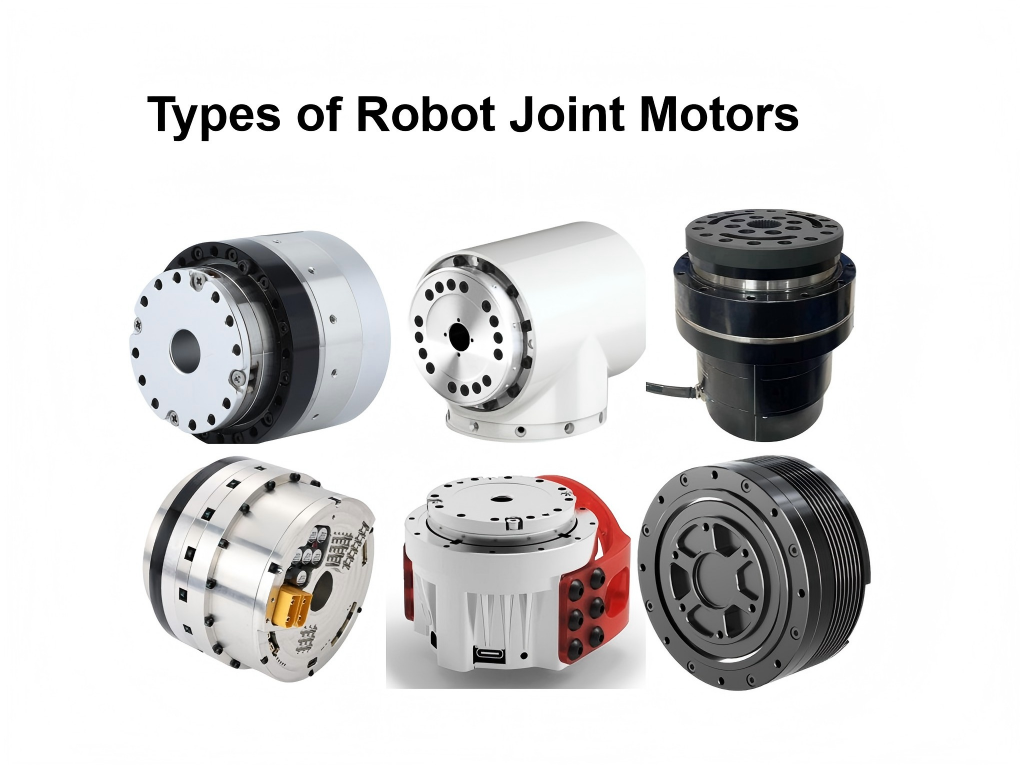
 Typer av robotledsmotorer: modellval, fördelar och nackdelarRobotledsmotorer är en av de viktigaste komponenterna som avgör en robots prestanda, precision, effektivitet och lastkapacitet. Beroende på tillämpningen kan robotleder använda elektrisk, hydraulisk, pneumatisk eller annan drivteknik. Bland dessa har elektriska drivlösningar blivit det främsta valet för moderna robotar, särskilt humanoida robotar, industrirobotar, samarbetsrobotar och mobila robotar. Elektriska robotledsmotorer kan vidare delas in efter sina transmissionsmetoder, inklusive lösningar med harmonisk växel, planetväxel, cykloidväxel, kulskruv och direktdrift. Varje typ har sina egna fördelar och nackdelar när det gäller precision, vridmomenttäthet, effektivitet, slagtålighet, storlek, kostnad och bakdrivbarhet. Att förstå dessa skillnader är avgörande för att välja rätt robotledsmotor för en specifik tillämpning.
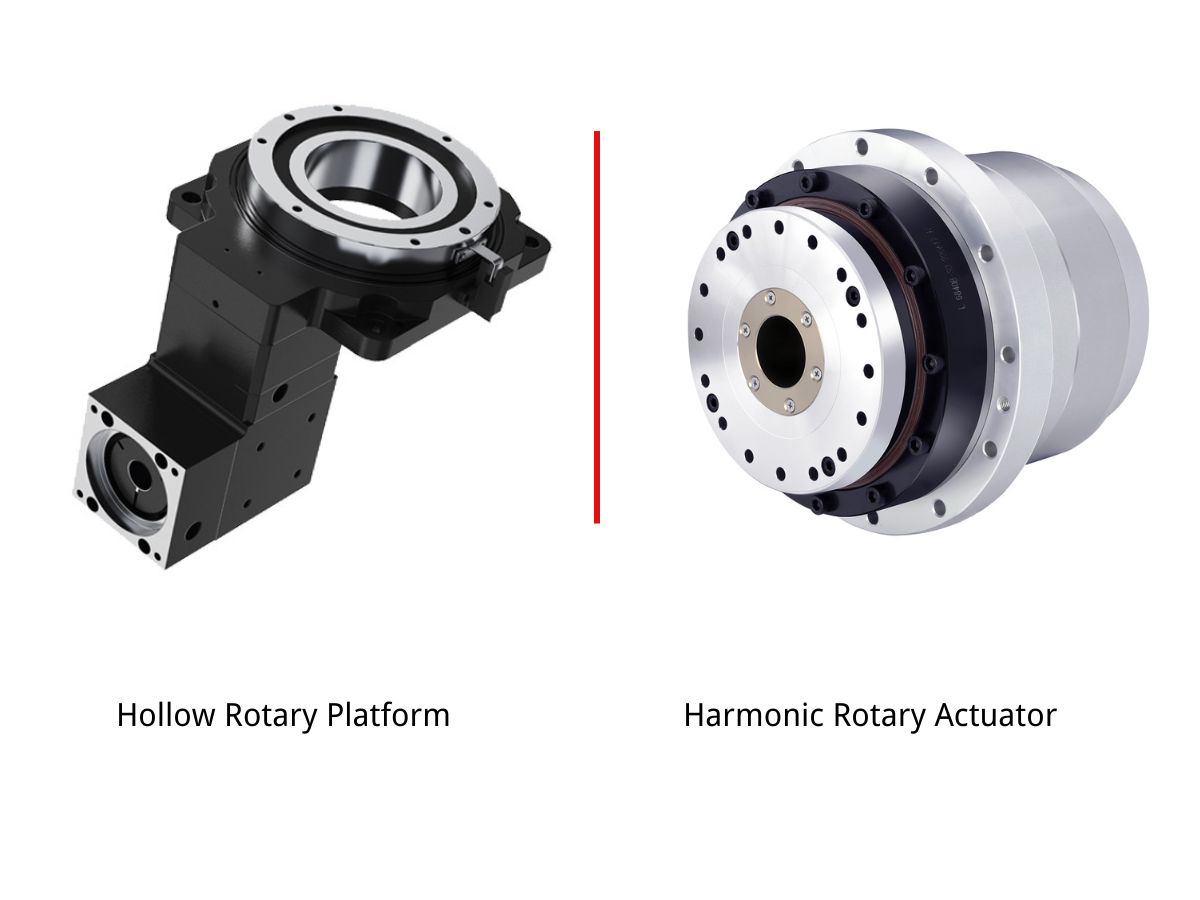
 Ihålig rotationsplattform jämfört med harmonisk rotationsaktuator: Jämförelse av tillämpningar och utbytbarhetHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. För ingenjörer som konstruerar precisa rotationsstationer för industriell automation uppkommer ofta en fråga: när en maskin kräver högprecisionsrotation, indexering eller rotationspositionering, bör man välja en ihålig rotationsplattform eller en harmonisk rotationsaktuator? Kan de användas omväxlande? Även om båda är lösningar för precisionsrotationsrörelser, skiljer sig deras mekaniska konstruktioner och tillämpningsegenskaper avsevärt. I faktisk utrustning kan valet av fel lösning leda till otillräcklig lastkapacitet, otillräcklig styvhet, vibrationer, hastighetsbegränsningar eller förkortad livslängd. I den här artikeln jämför jag deras tillämpningsegenskaper och förklarar var de kan användas omväxlande, var den ena är mer lämplig än den andra samt vad ingenjörer bör kontrollera innan de gör ett byte.

- harmonic drive
- harmonic transmission
- planetary gearbox
- planetary gearboxes
- harmonic actuator
- honpine
- precision transmission
- harmonic drive actuators
- harmonic drive actuator
- harmonic
- small
- planetary gear
- planetary
- 90
- torque motor
- robotic joint
- actuator
- agv wheel
- agv wheel drive
- planetary actuator
- hub motor
- planetdrivdon




