Varför passar HONPINE TCHL:s harmoniska ledmodul för exoskelettrobotar?
Vid utveckling eller uppgradering av ett bärbart robotsystem behöver konstruktörer av exoskelett noggrant överväga flera faktorer, bland annat människans biomekanik, den totala vikten vid användning, krafterna i samspelet mellan människa och robot, ledernas inbördes placering och komforten vid långvarig användning.
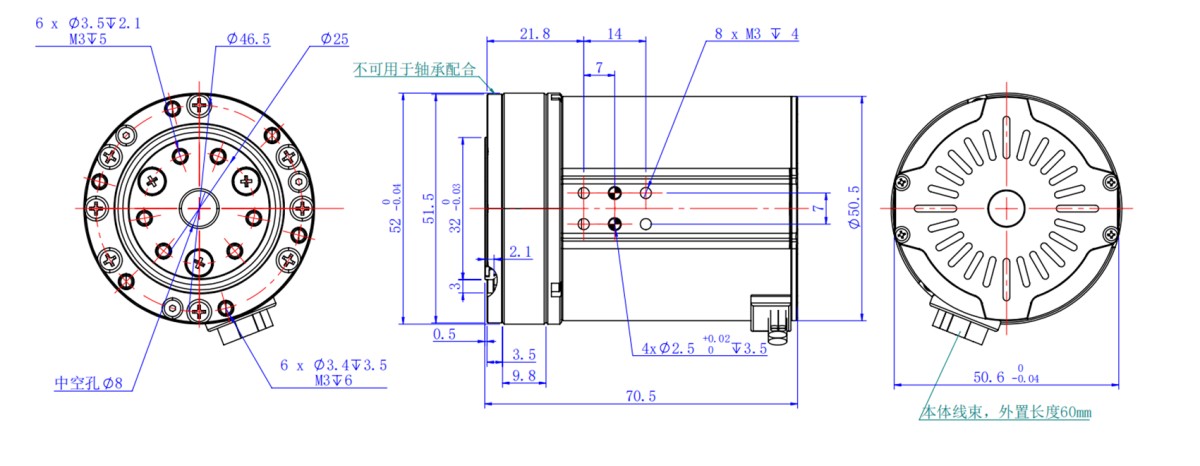
HONPINETCHL Harmonic Joint Modulemed inbyggd momentgivareär utformad för att möta dessa tekniska utmaningar och erbjuda en lämplig led-drivlösning för exoskelett.
Varför är en lätt konstruktion av en harmonisk ledmodul viktig vid utveckling av exoskelett?
Till skillnad från industrirobotar, som är fast förankrade i marken, bärs exoskelettrobotar direkt på kroppen.
Därför påverkar vikten hos varje ledmodul direkt den fysiska belastningen på användaren under rörelse.
Detta är särskilt viktigt för exoskelett för nedre extremiteter, där höft-, knä- och fotlederna är placerade på olika ställen och deras vikt därför påverkar kroppens rörelser på olika sätt.
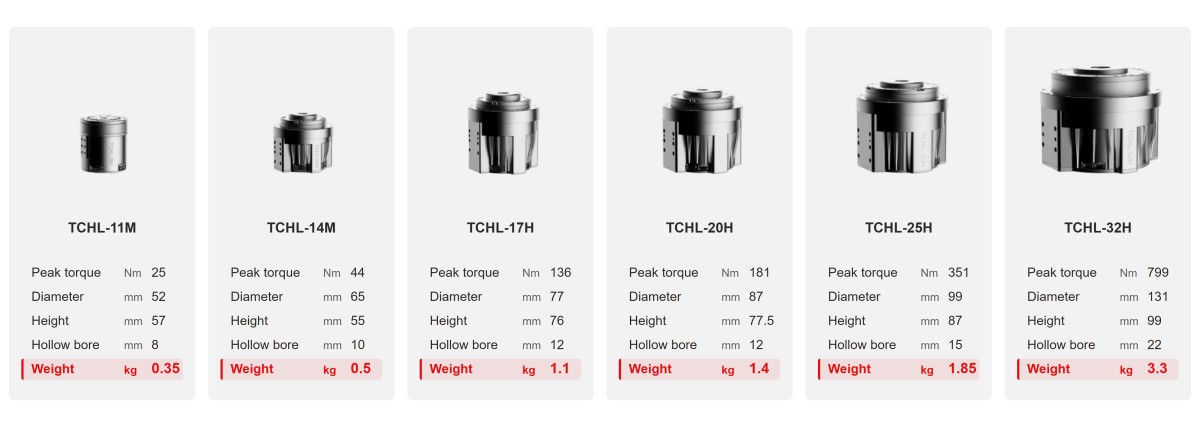
HONPINE TCHL Harmonic Joint Moduleär lättare än de flesta ledmoduler på marknaden. Modellen i storlek 14 väger endast 0.5 kg.
I praktiska tillämpningar bidrar den låga vikten till att minska trögheten vid lemmarnas rörelser och den extra belastningen på drivsystemet. Det blir därmed lättare för användarna att bära enheten under längre perioder utan att utsättas för överdriven fysisk belastning från tung utrustning.
Hur gynnar en integrerad konstruktion utvecklingen av exoskelett?
Den högt integrerade konstruktionen hos TCHL Harmonic Joint Modulebidrar till att minska den extra vikten från separata motorer, växlar och externa monteringsstrukturer.
Genom strukturell integrering och optimering minimeras även onödigt mekaniskt utrymme, vilket ger utvecklare av exoskelett en mer kompakt led-drivenhet.
Detta är särskilt fördelaktigt för bärbara robotsystem där installationsutrymme och totalvikt är viktiga konstruktionsaspekter.
Hur möjliggör en inbyggd momentgivare assistans efter behov?
Momentgivaren i TCHL mäter momentet på ledens utgående sida. När användaren aktivt böjer eller sträcker knät, eller när det yttre motståndet förändras, kan momentet vid ledutgången också förändras.
Styrenheten kan använda denna återkoppling tillsammans med ledvinkel, vinkelhastighet och data från sensorer för mänskliga rörelser för att identifiera det aktuella rörelsetillståndet.
Detta är en viktig styrmetod att överväga inom rehabiliteringsrobotik.
I stället för att kontinuerligt leverera samma assistansmoment kan enheten anpassa assistansnivån efter användarens fysiska förmåga och rörelsetillstånd.
Hur möter flera anslutningsalternativ komplexa mekaniska layouter för exoskelett?
Standardversionen av HONPINE TCHL Harmonic Joint Modulefinns med flera anslutningskonfigurationer och stöder även kundanpassade öppningsutföranden.
TCHL har integrerade kablar och kontaktdon, vilket minskar antalet separata anslutningskomponenter som behövs och förenklar de elektriska anslutningarna mellan ledmodulen och externa system.
Detta bidrar till att minska komplexiteten vid elektrisk montering och ger större flexibilitet vid kabeldragning i enheter med flera leder.
Vilka typer av exoskelettrobotar kräver olika lösningar för ledmoduler?
I takt med att exoskelettrobotar utvecklas och får fler användningsområden ställer olika tillämpningar olika krav på ledmoduler.
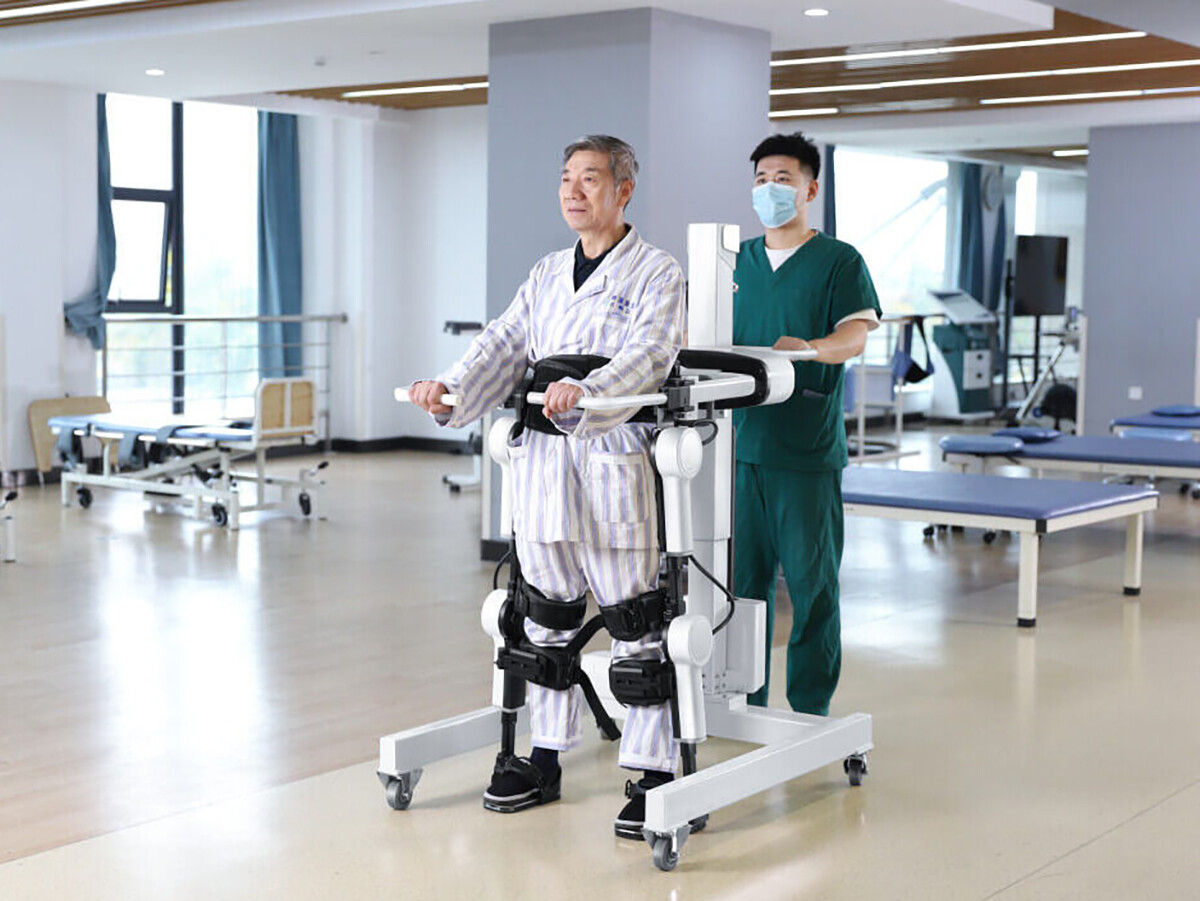
Exoskelett för assistans av nedre extremiteter: Viktiga aspekter är belastningskraven för höft-, knä- och fotlederna.
Exoskelett för assistans av övre extremiteter: Konstruktörer behöver ta hänsyn till belastningskraven för axel- och armbågsleder vid lyft och stödjande rörelser.
Rehabiliteringsexoskelett: Utgående moment behöver anpassas efter patientens vikt, fysiska förmåga och olika rehabiliteringsstadier.
Industriella exoskelett för assistans: Vid val av ledmodul behöver man ta hänsyn till vikten på material som hanteras av arbetarna, rörelsefrekvensen och den kontinuerliga drifttiden.
Att välja rätt ledmodul är avgörande för konstruktionen av exoskelettrobotar
Valet av ledmodul påverkar exoskelettrobotens övergripande konstruktion, däribland den mekaniska strukturen, viktfördelningen, rörelsestyrningen och den elektriska integreringen.
Kontakta HONPINE om du vill veta mer om TCHL Harmonic Joint Module, begära ytterligare teknisk information eller utforska andra lösningar för robotledmoduler till dina utvecklingsprojekt för exoskelett.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
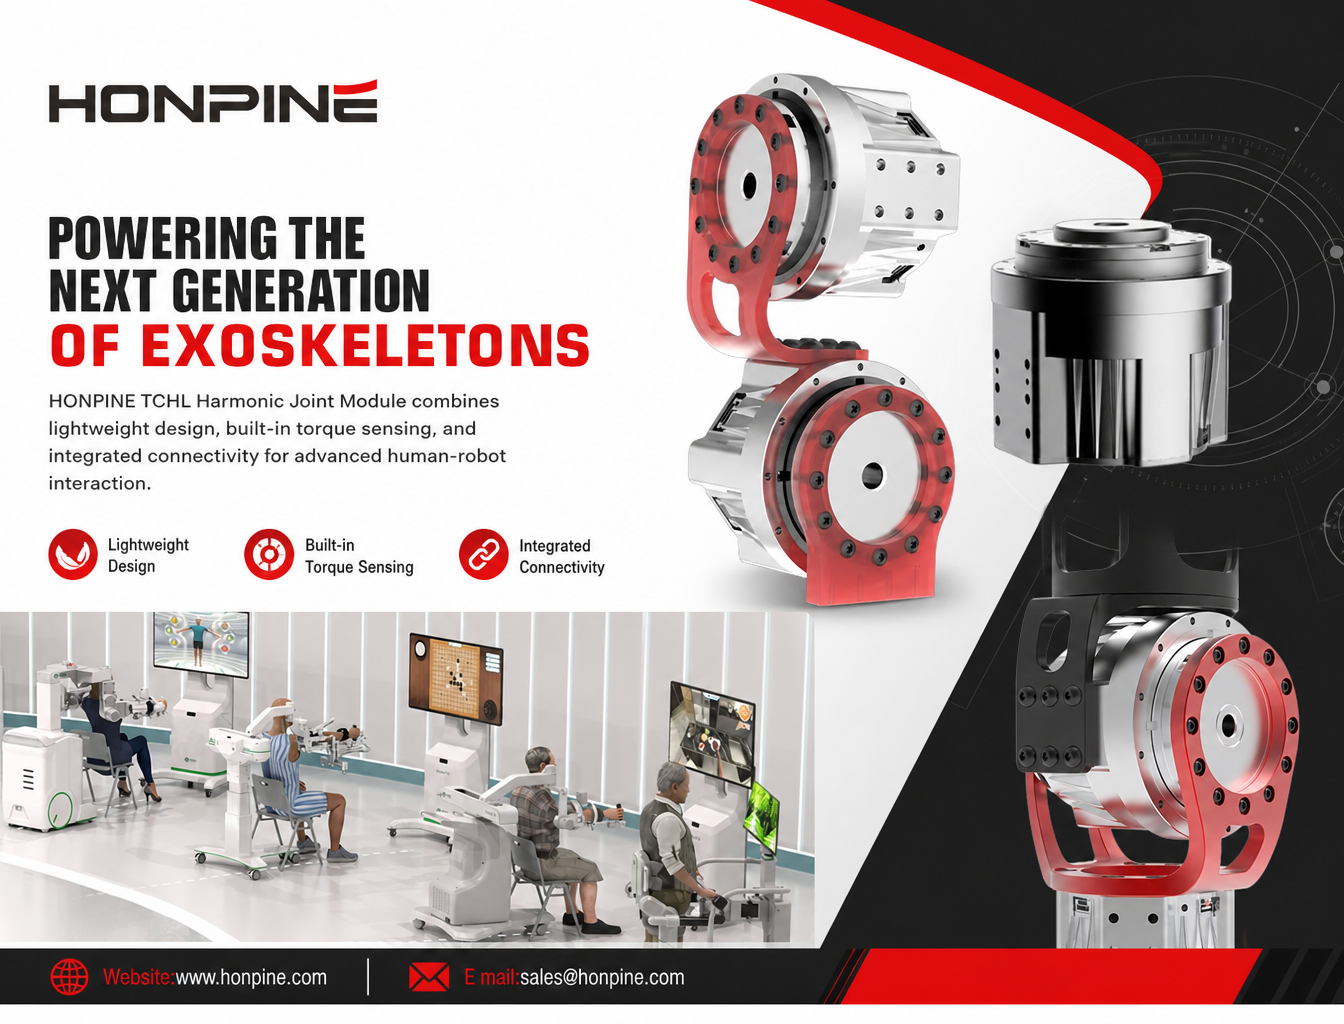
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför passar HONPINE TCHL:s harmoniska ledmodul för exoskelettrobotar?HONPINE TCHL:s harmoniska ledmodul är utformad för exoskelettrobotar som kräver låg vikt, kompakt mekanisk integration och responsiv interaktion mellan människa och robot. TCHL har en inbyggd momentsensor på utgångssidan, en högintegrerad konstruktion och flexibla anslutningskonfigurationer och erbjuder en ledningslösning för exoskelett för nedre extremiteter, assistansrobotar för övre extremiteter, rehabiliteringsutrustning och industriella bärbara robotar.
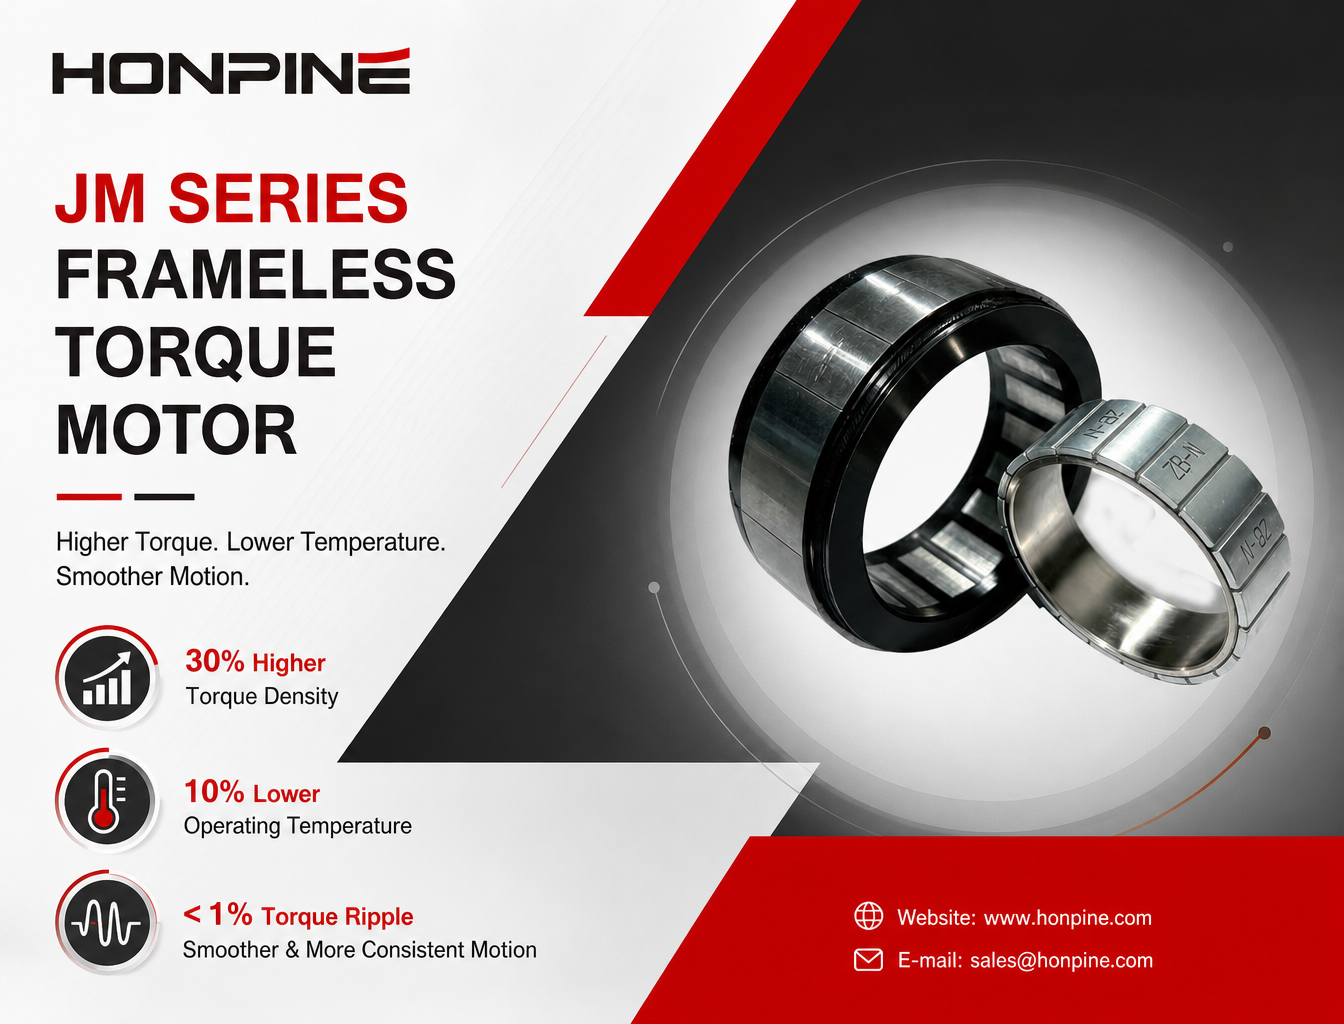
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
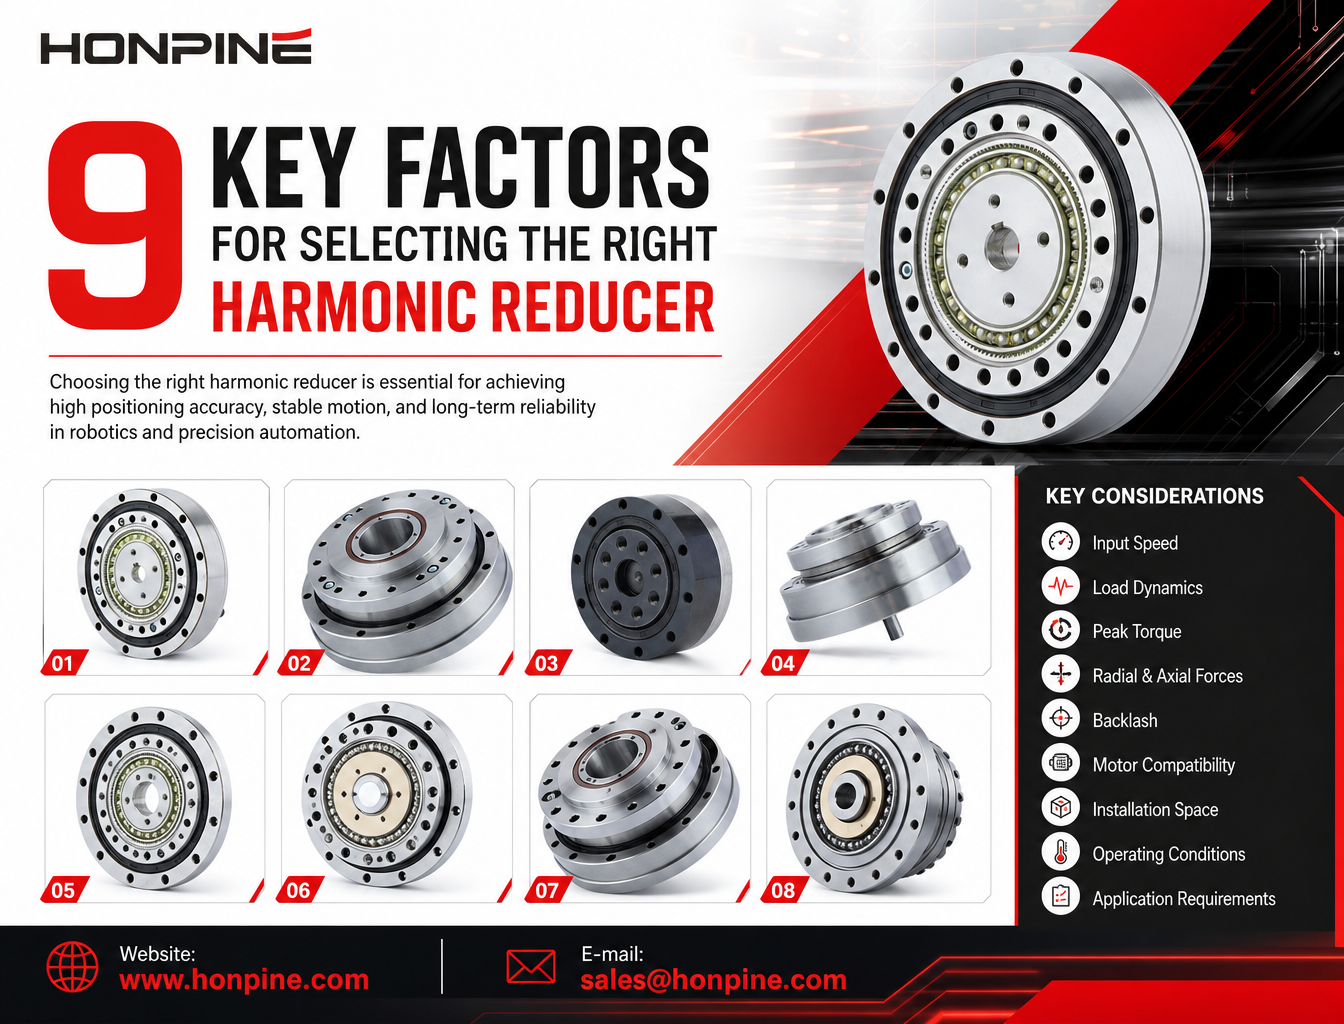
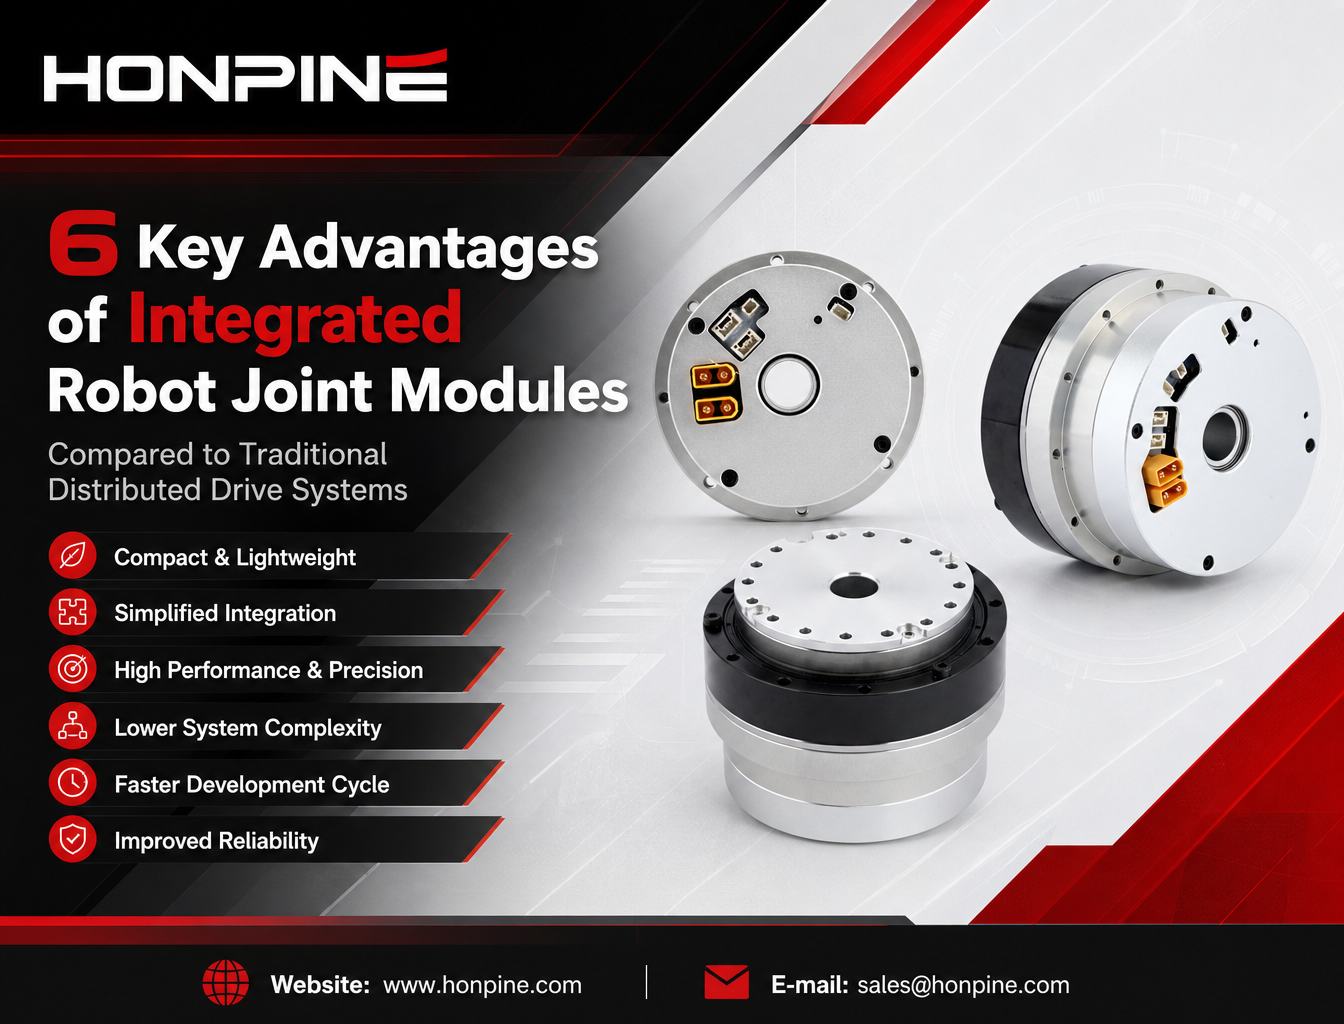
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
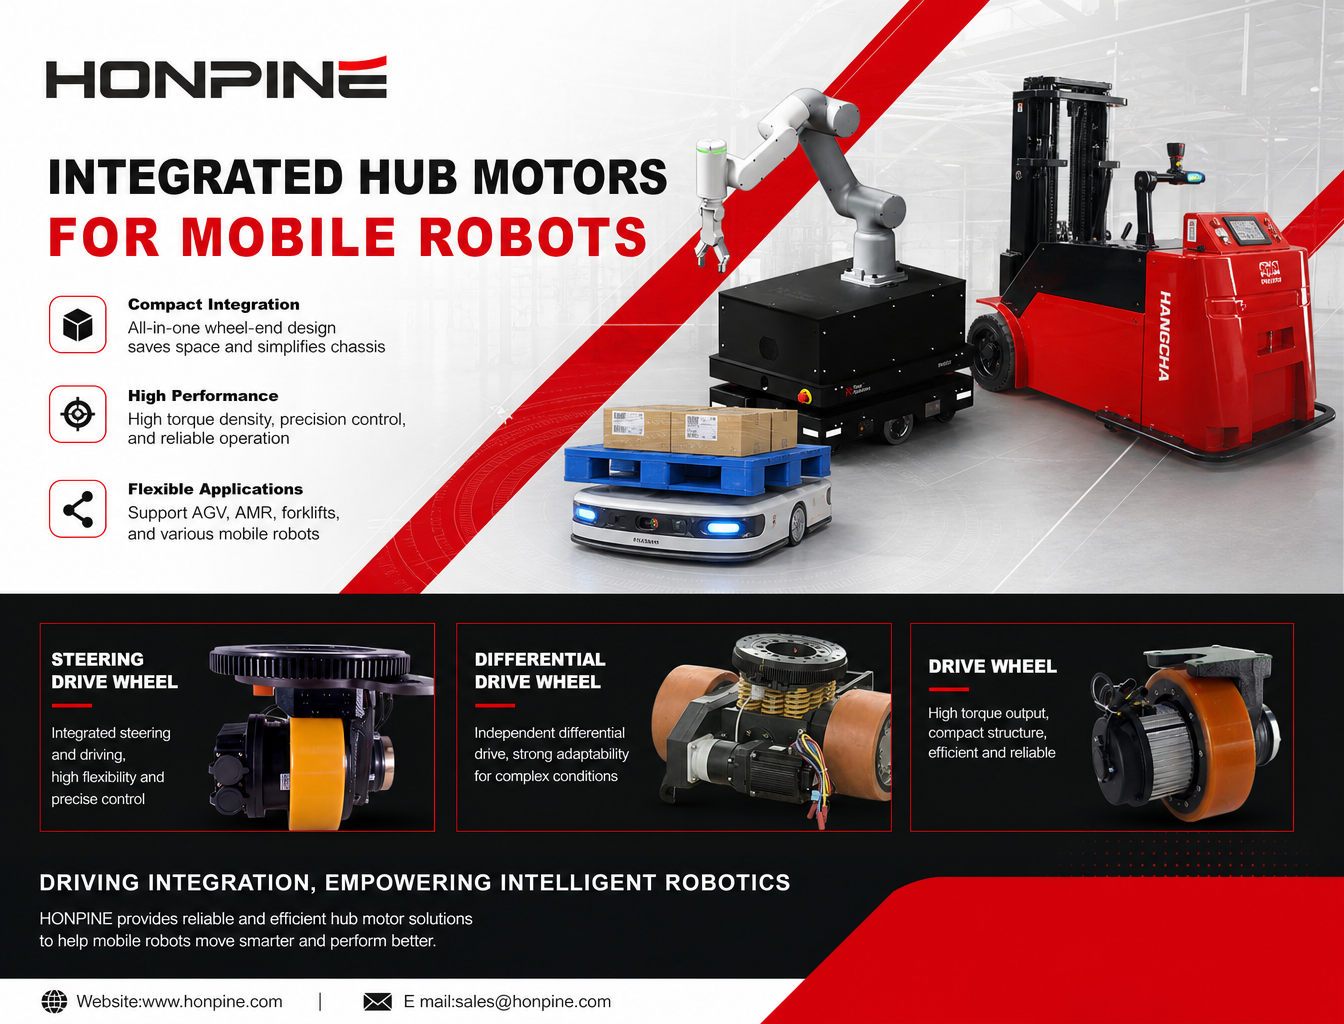
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför passar HONPINE TCHL:s harmoniska ledmodul för exoskelettrobotar?HONPINE TCHL:s harmoniska ledmodul är utformad för exoskelettrobotar som kräver låg vikt, kompakt mekanisk integration och responsiv interaktion mellan människa och robot. TCHL har en inbyggd momentsensor på utgångssidan, en högintegrerad konstruktion och flexibla anslutningskonfigurationer och erbjuder en ledningslösning för exoskelett för nedre extremiteter, assistansrobotar för övre extremiteter, rehabiliteringsutrustning och industriella bärbara robotar.
 Hur kan precisionsväxlar, harmoniska vridställdon och direktdrivna motorer uppgradera precisionsindexeringsbord?Hur kan tillverkare förbättra precisionsindexeringsbordens noggrannhet, dynamiska respons och integrering? I takt med att flexibel tillverkning fortsätter att utvecklas kan traditionella transmissionssystem möta utmaningar som glapp, långa inställningstider och komplex mekanisk integration. Den här artikeln utforskar hur harmoniska växlar, harmoniska vridställdon, direktdrivna (DD) momentmotorer och planetväxlar erbjuder praktiska uppgraderingslösningar för olika driftförhållanden. Genom att anpassa transmissionsarkitekturen efter positioneringsnoggrannhet, indexeringscykeltid, lasttröghet och installationsbegränsningar kan tillverkare utveckla effektivare och mer tillförlitliga precisionsindexeringssystem.
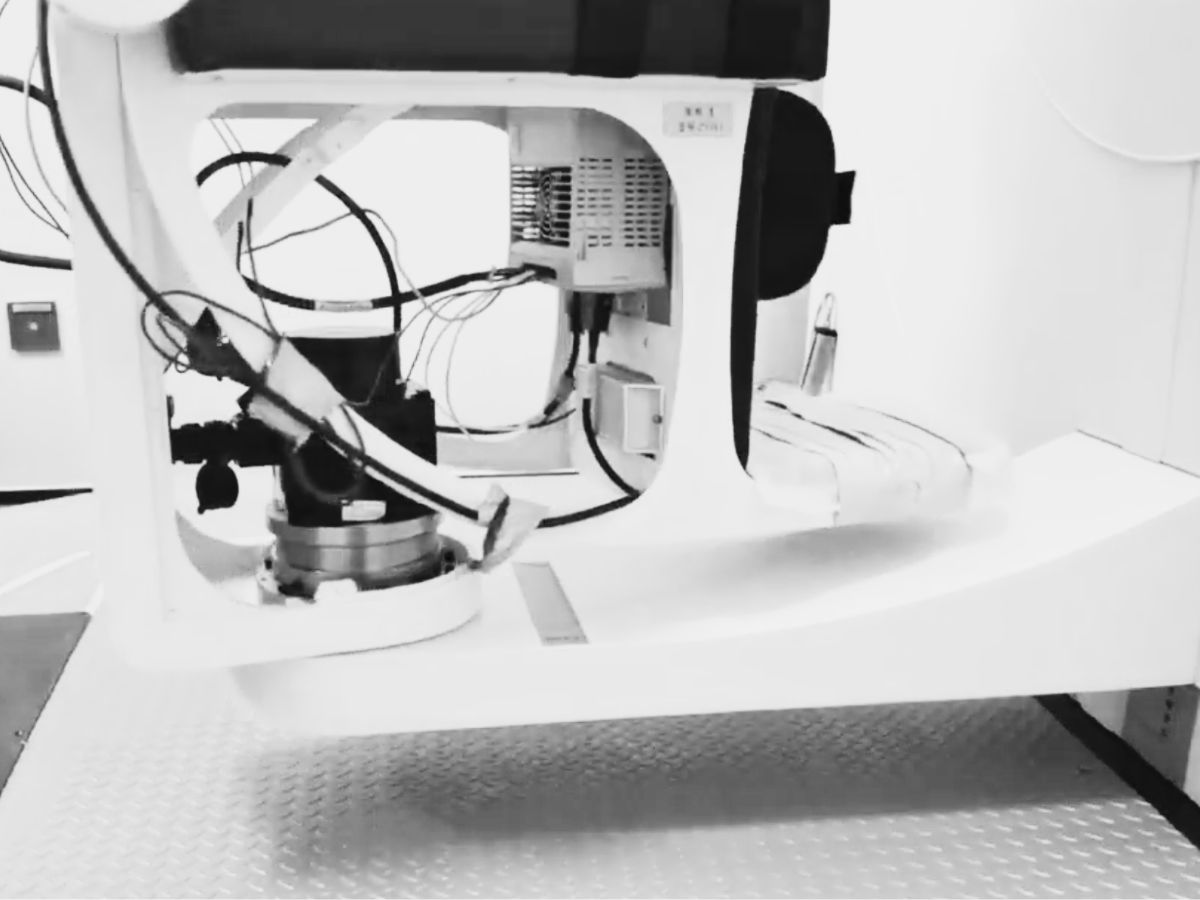
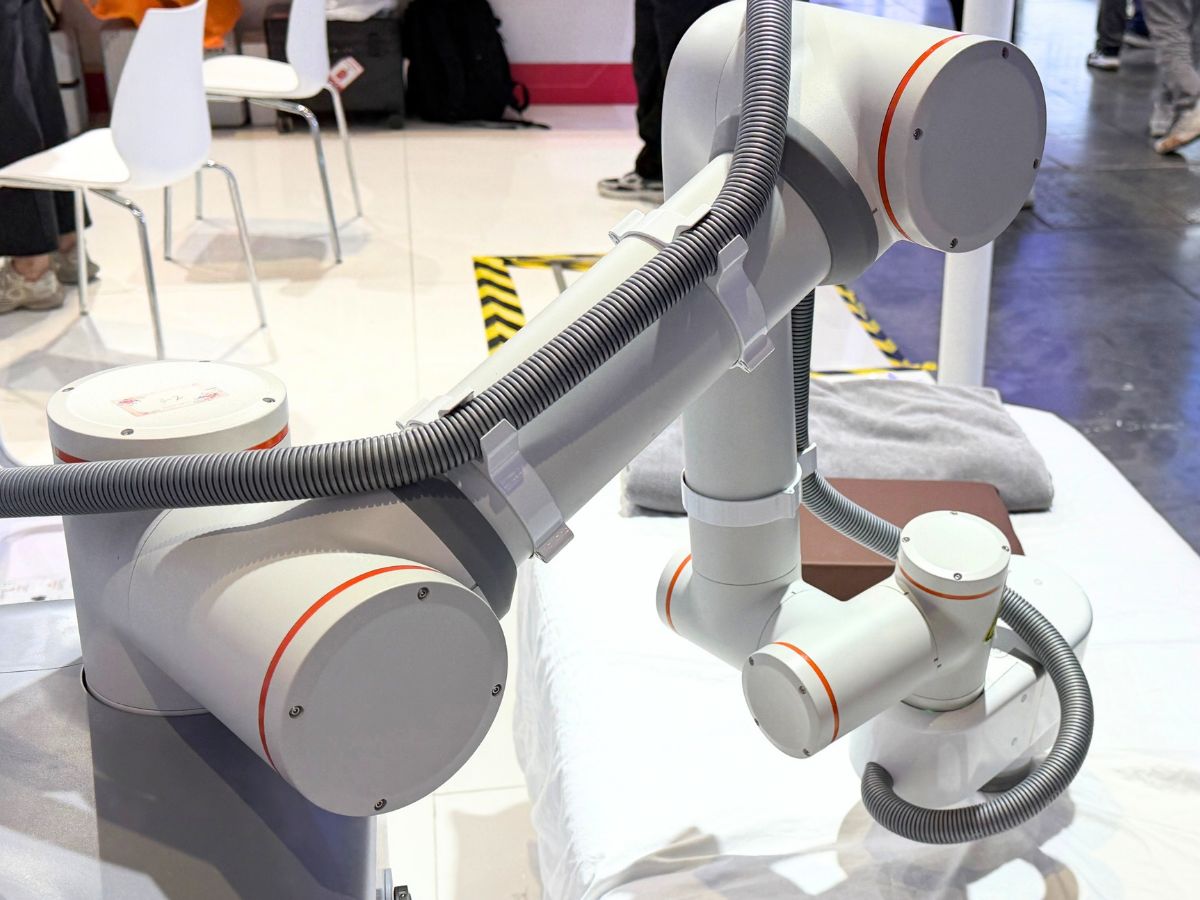
 Varför behöver sängnära fysioterapirobotar kraftstyrda ledmoduler?En terap robot säljer inte en robotarm; den säljer en kraft som appliceras på en människokropp. Tryck, rytm och djup är behandlingsordinationen, och positionsstyrning kan inte leverera dem: mjukvävnad är eftergivlig och varierar över tid, så samma positionskommando ger kontaktkrafter som skiljer sig flera gånger mellan muskel och ben. Kraftstyrda harmoniska ledmoduler gör kontaktkraften till en reglerad variabel – det enda sättet att göra doseringen reproducerbar, kontakten med människan säker och terapeutens teknik möjlig att lära ut. Med utgångspunkt i ett foto från en enda plats av en sängnära terap robot analyserar artikeln konfigurationen, presenterar fem skäl till att kraftstyrning är oundviklig, fastställer HONPINE:s kriterier för valet mellan TCHL och HAG och anger upplösningsbudgeten för vridmomentsensorn som avgör ramstorlekarna.
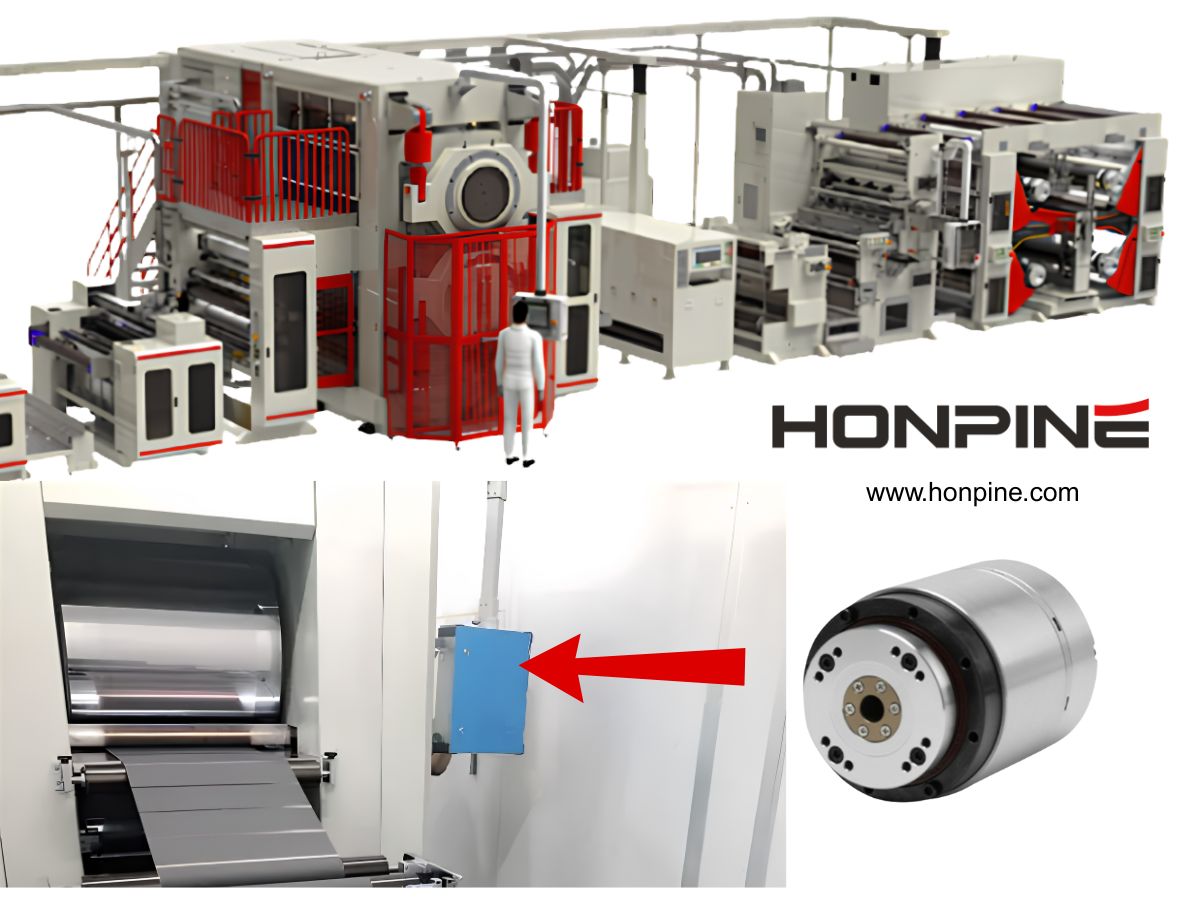
 Harmonisk rotationsaktuator för rullpressutrustning för litiumbatterierTillverkningsutrustning för litiumbatterier kräver högre precision, stabilitet och integrationseffektivitet i takt med att produktionsprocesserna fortsätter att utvecklas. I valspressutrustning är exakt valspositionering, tryckstyrning och dynamisk respons avgörande för att säkerställa elektrodkvalitet och enhetlighet.
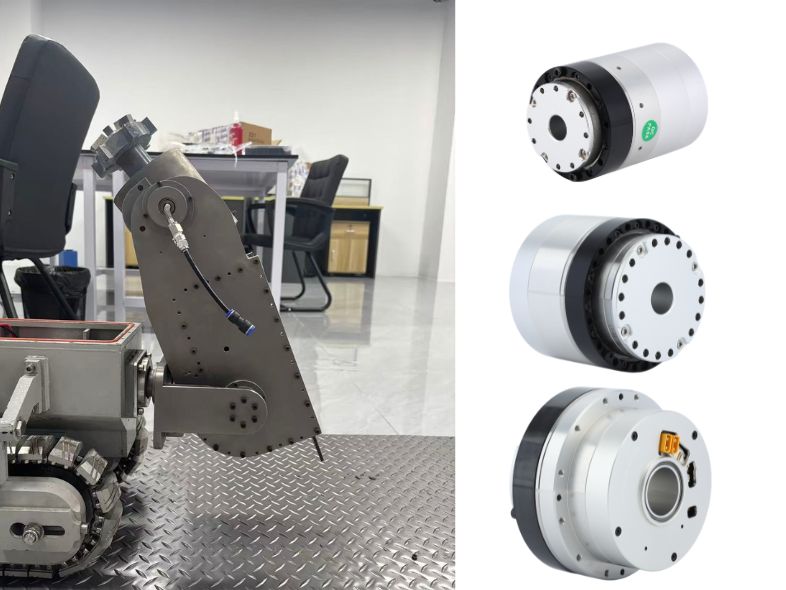
HONPINE harmoniska rotationsaktuatorer erbjuder hög precision, hög styvhet, snabb respons och kompakt integrering för valspressutrustning för litiumbatterier. Med nästintill noll glapp, hög vridmomentsdensitet och tillförlitlig rörelsestyrning bidrar de till förbättrad utrustningsprecision och produktionsstabilitet. Harmonic-robotledsaktuatorer för rörledningsrobotar och annan specialutrustningRörledningsrobotar arbetar i trånga och komplexa miljöer där begränsat installationsutrymme, höga belastningskrav, kabeldragning och exakt rörelsestyrning är avgörande utmaningar. En tillförlitlig ledaktuator måste ge högt vridmoment, kompakta dimensioner och stabil prestanda samtidigt som den anpassas till krävande driftsförhållanden. Harmonic-robotledsaktuatorer integrerar precisionsöverföring, motordrift och sensorkapacitet i en kompakt rörelseenhet, vilket gör dem lämpliga för rörledningsrobotar och andra specialiserade robotsystem. Den här artikeln utforskar de viktigaste konstruktionskraven för rörledningsrobotar och förklarar hur HONPINE HPJM Harmonic-robotledsmoduler bidrar till kompakta, högpresterande och tillförlitliga robotlösningar.
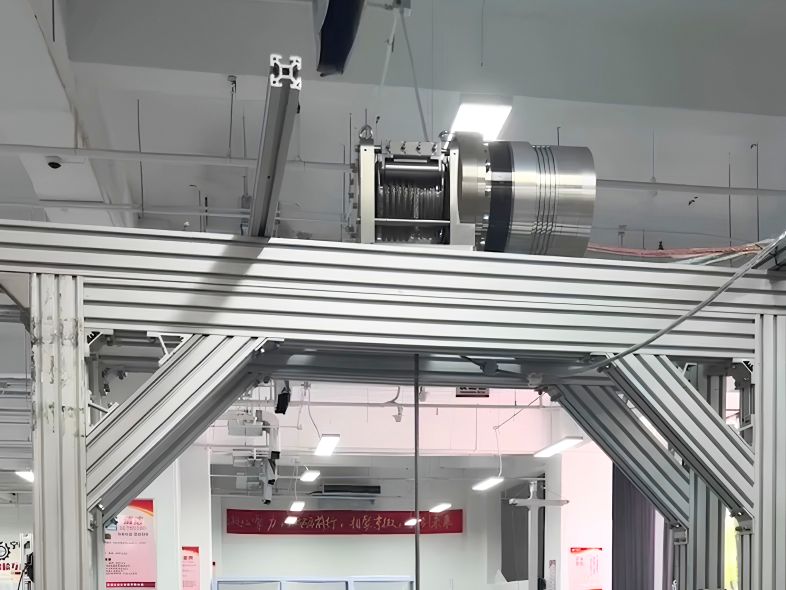
 Harmonisk aktuator för lyftutrustning: precision, vridmomentsdensitet och kompakt rörelsestyrning – introduktionModern lyftutrustning kräver mer än att bara flytta en last vertikalt. Robotiserade lyftaxlar, lyftmoduler för AGV och AMR, halvledarutrustning, inspektionsplattformar och specialiserade vinschar ställer i allt högre grad krav på hög vridmomentsdensitet, exakt positionering, lågt glapp, hög styvhet och kompakt rörelsestyrning. En harmonisk aktuator integrerar en harmonisk växel med en motor och, beroende på konfiguration, även kodare, bromsar, servodrifter och kommunikationsgränssnitt i en kompakt rörelsemodul. Den här artikeln undersöker hur harmoniska aktuatorer kan användas i olika lyftsystem och varför kombinationen av precision, vridmomentsdensitet, styvhet och integration gör dem lämpliga för automatiserade lyft- och positioneringsapplikationer.
 Harmoniska rotationsaktuatorer för halvledarutrustning: precisionsrörelse, hålaxelkonstruktion och FOC-styrningHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE. I tillverkningsutrustning för halvledare handlar rotationsrörelse inte bara om att få en mekanism att rotera. Begränsat installationsutrymme, dragning av kablar och rör, stabilitet vid låga hastigheter, exakt positionering och kontinuerligt justerbara rörelseprofiler kan alla påverka maskinens prestanda. Därför blir harmoniska rotationsaktuatorer en viktig rörelselösning för halvledarutrustning. I den här artikeln kommer jag att diskutera hur harmonisk transmission, FOC-baserad motorstyrning, återkoppling från givare, konstruktion med stor hålaxel och flexibla mekaniska gränssnitt samverkar för att uppfylla praktiska rörelsekrav inom halvledarindustrin, baserat på vår erfarenhet av utveckling av utrustning, överliggande transport, waferhantering, rengöring och kristalltillämpningar.
 Miniatyr-harmonicväxel för robotar inom minimalt invasiv kirurgiRobotar för minimalt invasiv kirurgi kräver mycket kompakta transmissionssystem som kan leverera exakta rörelser inom extremt begränsade mekaniska utrymmen. I takt med att robotinstrument blir mindre och mer flexibla kan konventionella transmissionsarkitekturer ställas inför utmaningar relaterade till storlek, senors elasticitet, friktion, hysteres och mekanisk integration. En miniatyr-harmonicväxel erbjuder en möjlig lösning genom att ge precisionsöverföring med hög utväxling, lågt glapp och kompakta dimensioner i ett litet mekaniskt utrymme. I denna artikel förklarar jag varför miniatyr-harmonictransmission är relevant för kirurgisk robotik, jämför externa sen-drivna och distala transmissionsarkitekturer samt diskuterar de viktigaste konstruktionsövervägandena bakom HONPINE:s miniatyr-harmonicreducerare CSF-mini för kompakta robotleder, flexibla robotinstrument och andra precisionsmekanismer.
 Varför behöver lasersvetsningssystem med stråloscillation en högprecisions harmonisk rotationsaktuator?Lasersvetsning med stråloscillation används i allt högre grad inom batteritillverkning, svetsning av samlingsskenor, elektronik, medicintekniska produkter, robotsvetsning och andra precisionsindustriella tillämpningar där strålens rörelse måste vara exakt och repeterbar. I mekaniska system för lasersvetsning med stråloscillation beror dock svetskvaliteten inte bara på laserparametrarna utan även på precisionen hos den rotationsmekanism som driver oscillationshuvudet. Glapp, otillräcklig vridstyvhet, begränsad vridmomentsdensitet och positioneringsfel kan direkt påverka den faktiska strålbanan och smältbadets stabilitet. Därför blir en högprecisionslösning för rotationsrörelser en viktig del av modern utrustning för lasersvetsning med stråloscillation. En harmonisk rotationsaktuator kombinerar precisionsöverföring, hög styvhet, lågt glapp och kompakt integration, vilket gör den väl lämpad för mekaniska oscillationshuvuden som kräver kontrollerad rotationsrörelse under dynamiska belastningar.