Så väljer du en harmonisk växel: 9 viktiga faktorer att känna till
Hej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
I tidigare artiklar har jag diskuterat olika aspekter avharmonisk reducer, bland annat hur man beräknar utväxlingsförhållandet. Att välja rätt harmonisk reducer handlar dock om mycket mer än att välja ett utväxlingsförhållande eller jämföra vridmomentvärden.
En harmonisk reducer består huvudsakligen av tre centrala komponenter: våggeneratorn, flexsplinen och den cirkulära splinen. En tillförlitlig urvalsprocess börjar med att anpassa reducern till tillämpningen och lastdynamiken. Därefter kontrolleras vridmomentkapacitet, livslängd, installationsbegränsningar, positioneringsnoggrannhet och driftsförhållanden.
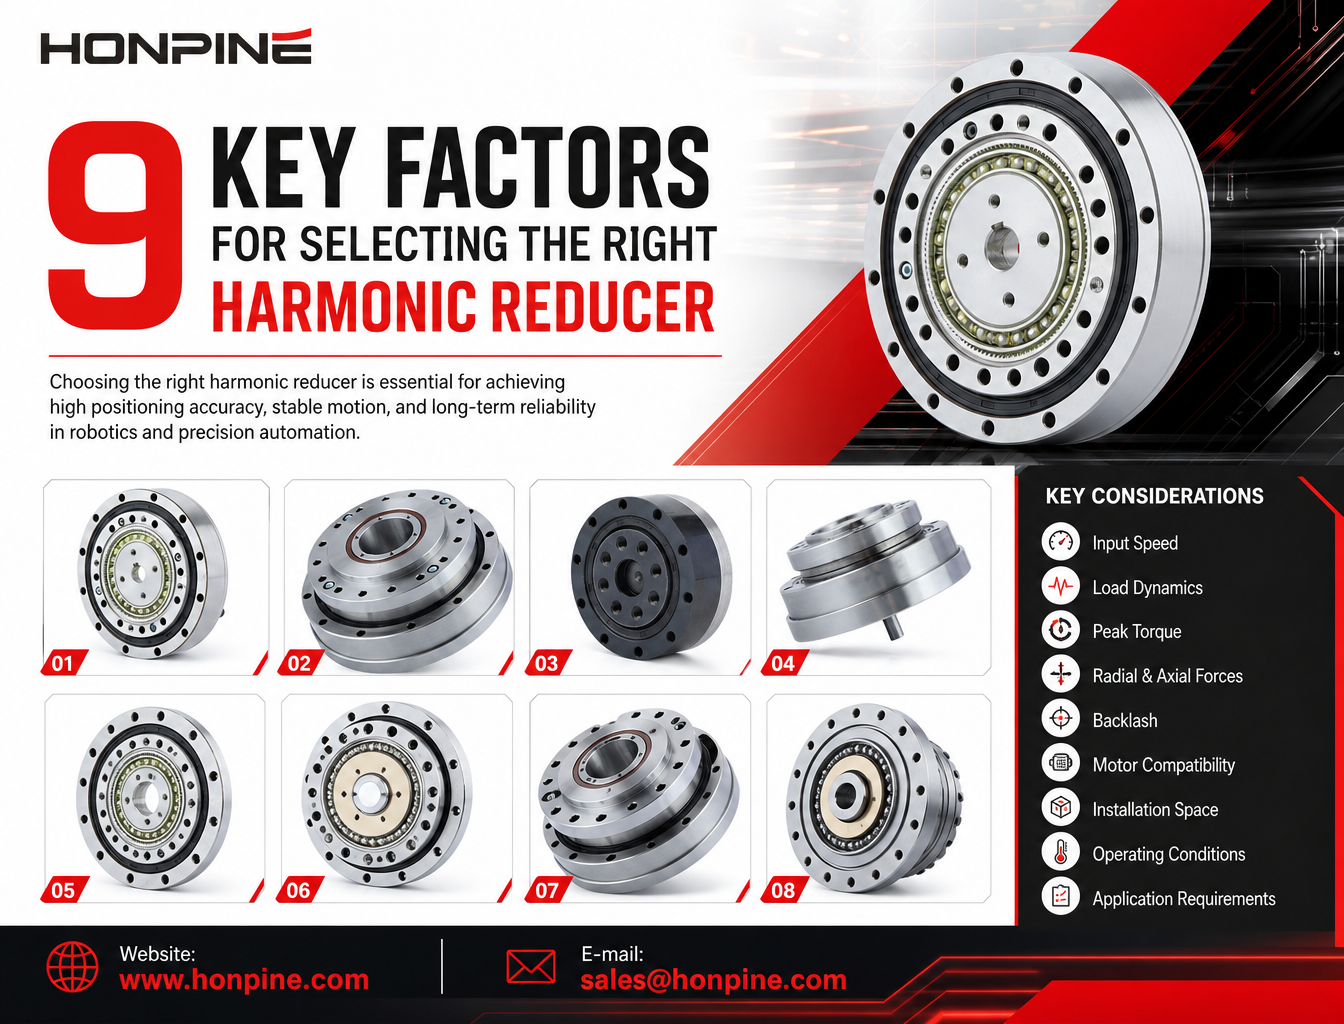
Vid val av harmonisk reducer bör ingenjörer inte fokusera enbart på vridmomentet. Rätt val kräver att man utvärderar tillämpningen, utväxlingsförhållandet, ingångshastigheten, vridmomentskraven, externa laster, positioneringsnoggrannheten, motorgränssnittet, installationsutrymmet och driftsmiljön.
I den här artikeln förklaras de 9 viktigaste faktorerna att ta hänsyn till vid val av harmonisk reducer. Här presenteras också en praktisk urvalsprocess för robotar, servorundbord, robotleder och automatiserad utrustning.
Innan du börjar bör du komma ihåg en viktig princip:
En harmonisk reducer bör inte väljas enbart utifrån det nominella vridmomentet. Stötbelastningar, tröghetsanpassning och vältmoment är ofta de verkliga orsakerna till fel.
I många fall havererar en reducer inte för att dess kontinuerliga vridmomentkapacitet har överskridits. I stället orsakas haveriet av alltför stora stötbelastningar, vältmoment eller bristande tröghetsanpassning.
1. Definiera tillämpningen
Tillämpningen är utgångspunkten vid val av harmonisk reducer. Den påverkar direkt den säkerhetsfaktor, noggrannhetsnivå, smörjning, miljöskydd och livslängd som krävs.
Leder i humanoida robotar och kollaborativa robotar
Dessa tillämpningar kännetecknas vanligtvis av frekventa start och stopp, fram- och återgående rörelser, drift vid låga hastigheter och höga dynamiska prestandakrav. De kräver ofta litet glapp, låg vikt och integrerade stödlager.
En relativt hög säkerhetsfaktor, vanligtvis mellan 1.5 och 2.0, rekommenderas ofta. Viktiga aspekter är utmattningslivslängd, mikrovibrationer och stabilitet hos glappet på lång sikt.
Roterande bord för hantering och inspektion av halvledarwafers
Dessa tillämpningar kräver hög positioneringsnoggrannhet, låg partikelbildning, rena driftsmiljöer och jämna rörelser vid låg hastighet.
Prioritera litet glapp, små variationer i vridmomentet och smörjmedel som är kompatibla med vakuum eller renrum.
Servodrivna indexeringsbord och fixturer med roterande rörelse
Dessa tillämpningar arbetar vanligtvis intermittent och kan utsättas för stötbelastningar. Därför bör toppmoment och stötmoment kontrolleras noggrant.
Gimbaler och elektrooptiska nyttolaster
Dessa system arbetar vanligtvis vid låga hastigheter och påverkas i hög grad av lastens tröghet. Förlorad rörelse och friktionsmoment är särskilt viktiga urvalsfaktorer.
2. Välj lämpligt utväxlingsförhållande
Vanliga utväxlingsförhållanden för harmoniska reducerar är 50:1, 80:1, 100:1, 120:1 och 160:1. Vissa modeller finns även med förhållanden som 30:1 eller 200:1.
Till skillnad från vissa andra växelsystem kan utväxlingsförhållandet för en harmonisk reducer inte väljas godtyckligt, eftersom det begränsas av tandprofilen och konstruktionen.
I en konventionell harmonisk drivkonstruktion, där våggeneratorn är ingången, kan utväxlingsförhållandet uttryckas så här:
Utväxlingsförhållande = antal tänder på flexsplinen ÷ (antal tänder på den cirkulära splinen − antal tänder på flexsplinen)
Utgå från utgående hastighet och motorhastighet
Den önskade utgående hastigheten och motorns nominella hastighet bör användas för att fastställa ett första utväxlingsförhållande.
Ta hänsyn till tröghetsanpassning
Lasttrögheten som reflekteras till motoraxeln minskar när utväxlingsförhållandet ökar. Ett högre utväxlingsförhållande kan därför göra det enklare att anpassa trögheten till motorn.
Vid samma utgående vridmoment minskar ett högre utväxlingsförhållande också det nödvändiga ingående vridmomentet. Dessutom reduceras det vinkelmässiga felet som reflekteras till motorsidan i förhållande till utväxlingsförhållandet.
Ett högre utväxlingsförhållande har dock även nackdelar. Det kan minska den maximala tillgängliga utgående hastigheten och påverka systemets dynamiska respons.
Kontrollera den maximala ingångshastigheten
Harmoniska reducerar har en maximal tillåten ingångshastighet på grund av begränsningar hos våggeneratorn och det flexibla lagret.
Vissa modeller med högre utväxlingsförhållande kan ha lägre tillåtna maximala ingångshastigheter. Därför bör motorhastigheten inte bedömas separat.
Välj inte bara det största möjliga utväxlingsförhållandet. Om tillämpningen kräver hög utgående hastighet kan motorn överskrida den harmoniska reducerns maximalt tillåtna ingångshastighet.
3. Kontrollera ingångshastigheten
Ingångshastigheten avser våggeneratorns rotationshastighet, det vill säga hastigheten på motorsidan. Det är inte reducerns utgående hastighet.
Produktkataloger anger vanligtvis två viktiga värden:
Nominell kontinuerlig ingångshastighet: Den rekommenderade hastigheten för långvarig kontinuerlig drift, samtidigt som angiven livslängd och temperaturgränser upprätthålls.
Maximal momentan ingångshastighet: Den högsta hastigheten som tillåts under korta perioder. Den bör inte användas vid kontinuerlig drift.
Ta hänsyn till temperaturökningen
Kontinuerlig drift vid hög hastighet kan påskynda åldrandet hos det flexibla lagret och smörjmedlet. För hög temperaturökning kan avsevärt förkorta den harmoniska reducerns livslängd.
Använd inte topphastigheten vid kontinuerlig drift
Detta är särskilt viktigt i tillämpningar med fram- och återgående rörelser, där upprepad acceleration och retardation kan alstra betydande värme.
Kontrollera smörjningens inverkan
Olika smörjmetoder har olika hastighetsgränser. Fettsmörjning har i allmänhet en lägre hastighetsgräns än oljesmörjning, medan specialsmörjmedel för renrum eller vakuummiljöer kan ha ännu striktare begränsningar.
Kontrollera motorhastigheten mot reducerns gränsvärde
Maximal motorhastighet ≤ den harmoniska reducerns maximalt tillåtna ingångshastighet.
4. Förstå vridmomentskraven
Kontinuerligt vridmoment, toppmoment och stötmoment är i grunden olika parametrar och får aldrig förväxlas. Detta är ett av de vanligaste misstagen vid val av harmonisk reducer.
Kontinuerligt utgående vridmoment (Tc)
Kontinuerligt utgående vridmoment är det vridmoment som reducern kontinuerligt kan överföra under angivna förhållanden, till exempel nominell ingångshastighet och standardiserad omgivningstemperatur, samtidigt som kraven på nominell livslängd uppfylls.
Det används främst för att kontrollera stationära laster, inklusive kontinuerlig rotation och långvarigt lastmoment.
Det faktiska stationära driftmomentet bör vara lägre än det kontinuerliga utgående vridmomentet, med en lämplig säkerhetsmarginal.
Observera att katalogvärdet för Tc vanligtvis anges under standardiserade testförhållanden. Höga temperaturer, fram- och återgående rörelser och renrumsmiljöer kan kräva nedklassning av vridmomentet.
En typisk nedklassningsfaktor kan ligga mellan 0.7 och 0.9, beroende på driftsförhållandena.
Toppmoment (Tp)
Toppmoment är det maximala utgående vridmoment som tillåts under en kort period, vanligtvis vid acceleration eller retardation.
Den tillåtna varaktigheten kan variera mellan tillverkare och produktserier. Toppmoment bör användas för att utvärdera dynamiska driftförhållanden, inte kontinuerlig drift.
Stötmoment
Stötmoment avser ett plötsligt vridmoment av kort varaktighet som uppstår vid exempelvis nödstopp, kollisioner eller snabba lastförändringar.
En harmonisk reducer bör inte väljas enbart utifrån sin nominella kontinuerliga vridmomentkapacitet. I tillämpningar med hög dynamik måste även den maximala stötbelastningen utvärderas för att undvika skador på flexsplinen, kuggarna eller de interna lagren.
5. Kontrollera radiell last, axiell last och vältmoment
Detta är en av de viktigaste aspekterna vid val av harmonisk reducer.
De flesta harmoniska standardreducerar är inte konstruerade för att direkt tåla stora radiella eller axiella laster eller vältmoment.
Den interna flexsplinen och det flexibla lagret är i första hand konstruerade för att överföra vridmoment och bör inte betraktas som det huvudsakliga lastbärande lagersystemet.
Endast harmoniska reducerar med integrerade stödlager, till exempel korsrullager som används i vissa konstruktioner av ställdon eller robotleder, har vanligtvis angivna värden för tillåten radiell last, axiell last och vältmoment.
Radiell last (Fr)
En kraft som verkar vinkelrätt mot utgående axelns axel.
Axiell last (Fa)
En tryck- eller dragkraft som verkar längs utgående axelns axel.
Vältmoment (M)
Ett vältmoment uppstår när lastens tyngdpunkt är förskjuten från utgående axel.
Detta är särskilt vanligt i robotarmar som bär en excentrisk ändlast.
Vid val av harmonisk reducer för dessa tillämpningar måste tillåtna laster och moment noggrant kontrolleras mot tillverkarens specifikationer.
6. Utvärdera noggrannhetskraven
Glapp och förlorad rörelse förväxlas ofta, men de är inte samma sak. Båda bör beaktas vid val av harmonisk reducer för positioneringstillämpningar.
Vad är glapp?
Glapp, även kallat vinkelspel, är den utgående rotation som uppstår när rörelseriktningen ändras medan ingången hålls stilla.
Harmoniska reducerar är kända för sitt extremt lilla glapp. Typiska specifikationer kan vara ≤1 bågminut eller ≤0.5 bågminut, medan modeller med högre precision kan nå värden under 0.3 bågminut.
Harmoniska reducerar är dock inte helt glappfria system.
Det lilla glappet uppnås genom elastisk deformation och förspänning. Efter lång tids drift eller överbelastning kan glappet gradvis öka till följd av utmattning och slitage.
Vad är förlorad rörelse?
Förlorad rörelse omfattar inte bara mekaniskt glapp utan också vinkeldeformation som orsakas av transmissionskomponenternas elastiska flexibilitet.
När ett utgående vridmoment appliceras kan flexsplinen och andra elastiska komponenter deformeras, vilket skapar en vinkelmässig fördröjning mellan ingången och utgången.
Så väljer du rätt noggrannhetsnivå
För allmän kraftöverföring och transport med konstant hastighet räcker vanligtvis standardnoggrannhet.
För visionsbaserad inriktning, elektrooptiska rundbord och positionering av halvledare bör en klass med liten förlorad rörelse prioriteras.
En viktig egenskap hos harmoniska reducerar är att den förlorade rörelsen varierar med det utgående vridmomentet. Högre vridmoment kan ge större elastisk deformation och därmed större förlorad rörelse.
Detta är en inneboende egenskap hos harmoniska drivsystem och skiljer sig avsevärt från konventionella planetväxlar.
7. Kontrollera motorns fläns- och axelmått
Ingångssidan på en harmonisk reducer ansluts till våggeneratorn. En typisk våggenerator består av ett flexibelt lager och en elliptisk kam, som måste anslutas korrekt till motoraxeln.
Vanliga anslutningsmetoder
Vanliga anslutningsmetoder är stoppskruvar, kilförband och klämförband.
Klämförband kan ge en glappfri anslutning och föredras ofta i precisionskrävande tillämpningar och robotleder.
Checklista för val av motorgränssnitt
Följande parametrar bör kontrolleras:
Motorflänsens hålbild
Centreringsdiameter
Kompatibilitet med den harmoniska reducerns ingångsfläns
Motoraxelns diameter
Axeländens längd
Kilspårsmått
Motoraxelns toleranser
Om motorflänsen inte passar till reducern kan en adapterfläns behövas.
Undvik dålig koaxialitet
Motoraxelns toleranser är också viktiga. För stora toleranser eller dålig koaxialitet kan leda till att våggeneratorn hamnar snett, vilket ger ökade vibrationer, slitage och transmissionsfel.
Dålig koaxialitet mellan en adapterfläns, motoraxeln och våggeneratorn kan leda till förtida haveri hos det flexibla lagret.
Skicka motorns ritning till tillverkaren
God teknisk praxis är att skicka motorns ritning till tillverkaren av den harmoniska reducern, så att våggeneratorns anslutning, kammåtten och eventuella nödvändiga adapterkomponenter kan kontrolleras på rätt sätt.
8. Ta hänsyn till installationsutrymmet
Installationsutrymmet är ytterligare en viktig faktor vid val av harmonisk reducer. Tillgänglig ytterdiameter och axiell längd kan direkt begränsa vilka modeller som kan användas.
Harmoniska reducerar delas vanligtvis in i standardiserade storleksserier, till exempel storlek 14, 17, 20, 25 och 32.
Kontrollera ytterdiametern
Den tillgängliga ytterdiametern avgör den största reducerstorlek som kan installeras.
I många konstruktioner av robotleder är ledens diameter strikt begränsad. Använd därför den tillgängliga ytterdiametern först för att begränsa urvalet av möjliga reducerserier.
Kontrollera den axiella längden
Olika konstruktioner av harmoniska reducerar kan ha avsevärt olika axiella mått, även när deras ytterdiametrar är likartade.
Kopp-, hatt- och ihålig axelkonstruktion ger olika utrymmeslösningar.
Gör avvägningar mellan storlek och vridmomentkapacitet
En mindre reducer kan behövas när installationsutrymmet är begränsat, men mindre storlekar har också lägre vridmomentkapacitet.
I vissa fall blir det tillgängliga installationsutrymmet den begränsande faktorn, vilket gör att konstruktören måste minska lasten eller överväga en alternativ transmissionslösning.
9. Ta hänsyn till drifttemperatur och miljöförhållanden
Drifttemperatur och miljöförhållanden påverkar direkt smörjningens prestanda, livslängden och den långsiktiga tillförlitligheten.
Drifttemperatur
För konventionella fettsmorda harmoniska reducerar beror det tillåtna temperaturområdet på produkten och smörjmedlets specifikation.
Vid höga temperaturer kan smörjfettet mjukna, migrera eller brytas ned snabbare.
Vid låga temperaturer ökar fettets viskositet, vilket kan öka startfriktionsmomentet avsevärt.
Specialsmörjmedel för höga eller låga temperaturer kan behövas i extrema miljöer.
Allmänna industrimiljöer
Grundläggande dammskydd kan räcka för vanliga industriella tillämpningar.
Renrum och halvledartillämpningar
Smörjmedel med låg partikelbildning och silikonfritt fett kan behövas.
Vakuumtillämpningar
Särskilda vakuumkompatibla smörjmedel eller torrsmörjning kan behövas. Krav på låg gasavgivning bör också beaktas.
Fuktiga eller korrosiva miljöer
Ytskydd, tätningskonstruktioner och korrosionsbeständighet bör beaktas för att förhindra rost och skador på komponenter som flexsplinen.
Dammiga miljöer
Ytterligare tätning kan behövas för att hindra partiklar från att tränga in i kuggingreppet och påskynda slitaget.
Kontrollera kraven på smörjning och underhåll
Smörjning är en av de viktigaste faktorerna som påverkar den harmoniska reducerns livslängd.
Under urvalsprocessen är det viktigt att kontrollera om reducern är försmord från fabrik eller om användaren behöver smörja den. Det rekommenderade underhållsintervallet bör också verifieras.
I allmänhet är harmoniska reducerar precisionskomponenter som inte är avsedda för frekvent demontering och underhåll.
Kort svar: Så väljer du en harmonisk reducer
För att välja rätt harmonisk reducer börjar du med att definiera tillämpningen och lastförhållandena. Utvärdera sedan utväxlingsförhållandet, ingångshastigheten, kontinuerligt vridmoment och toppmoment, externa laster, noggrannhetskrav, motorgränssnitt, installationsutrymme och driftsmiljö.
Det viktigaste är att utvärdera de fullständiga driftsförhållandena i stället för att välja en harmonisk reducer enbart utifrån det nominella vridmomentet.
Avslutande tankar
Att välja rätt harmonisk reducer handlar inte bara om att jämföra vridmomentvärden.
En tillförlitlig urvalsprocess bör börja med tillämpningen och lastdynamiken, följt av en systematisk utvärdering av de nio viktiga faktorer som diskuteras i den här artikeln.
För högpresterande tillämpningar som robotleder, halvledarutrustning, precisionspositioneringssystem och servorundbord kan en enda förbisedd faktor påverka positioneringsprestanda, livslängd och systemets totala tillförlitlighet.
Den bästa harmoniska reducern är inte nödvändigtvis den som har högst nominellt vridmoment eller störst utväxlingsförhållande. Det är den som passar systemets faktiska driftsförhållanden.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
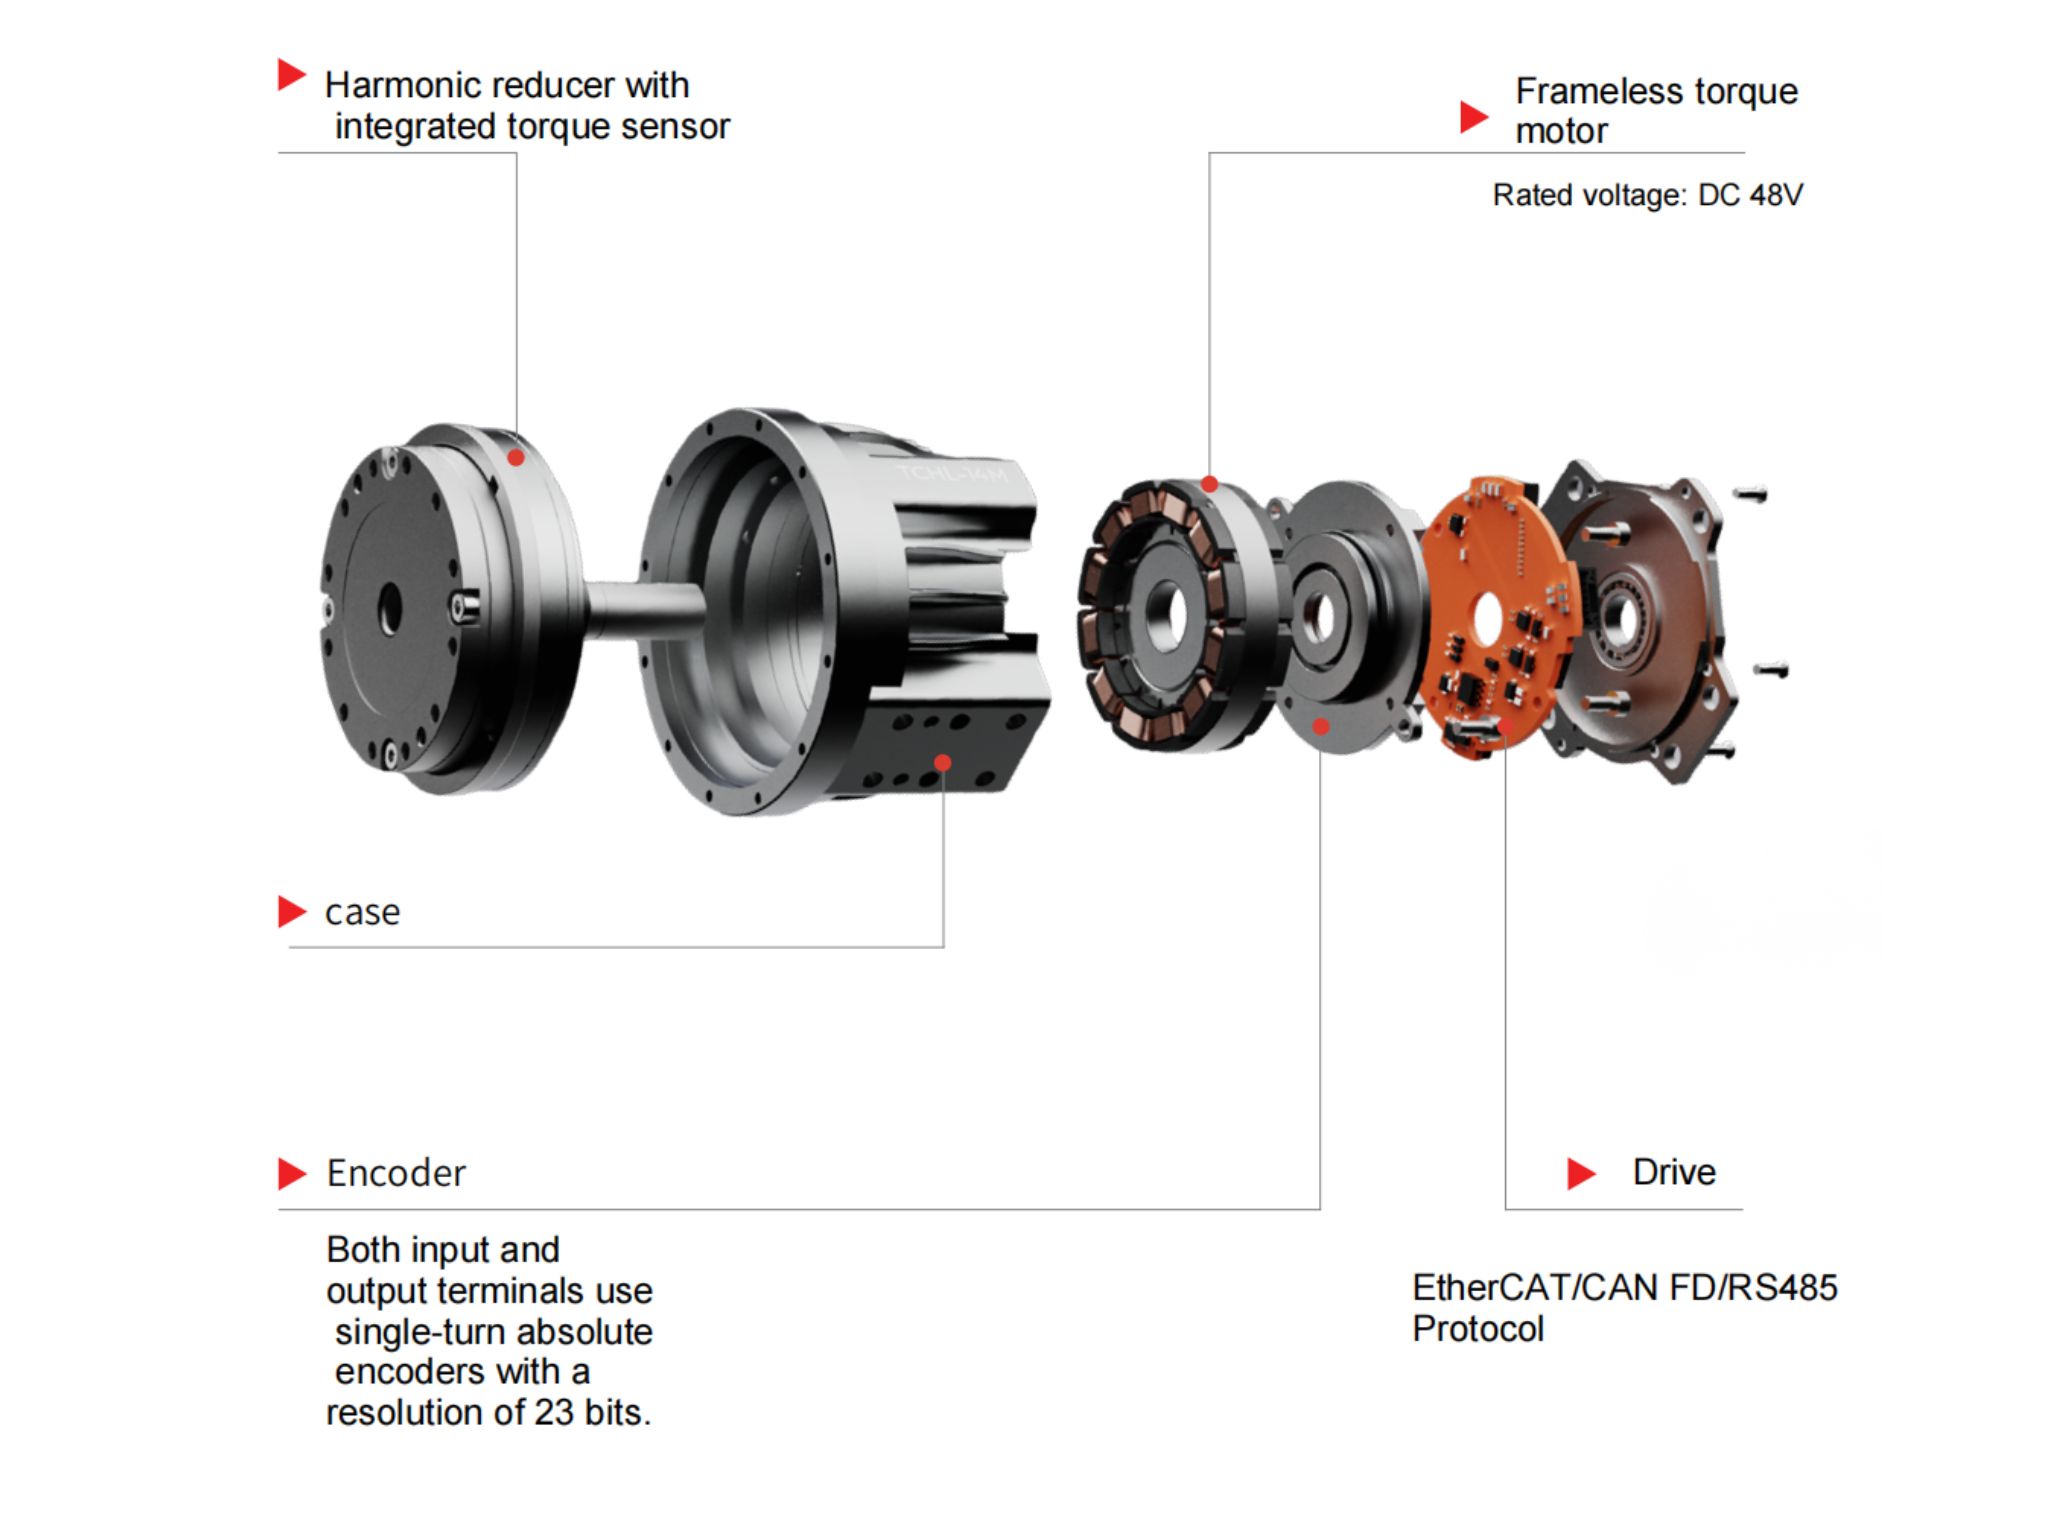
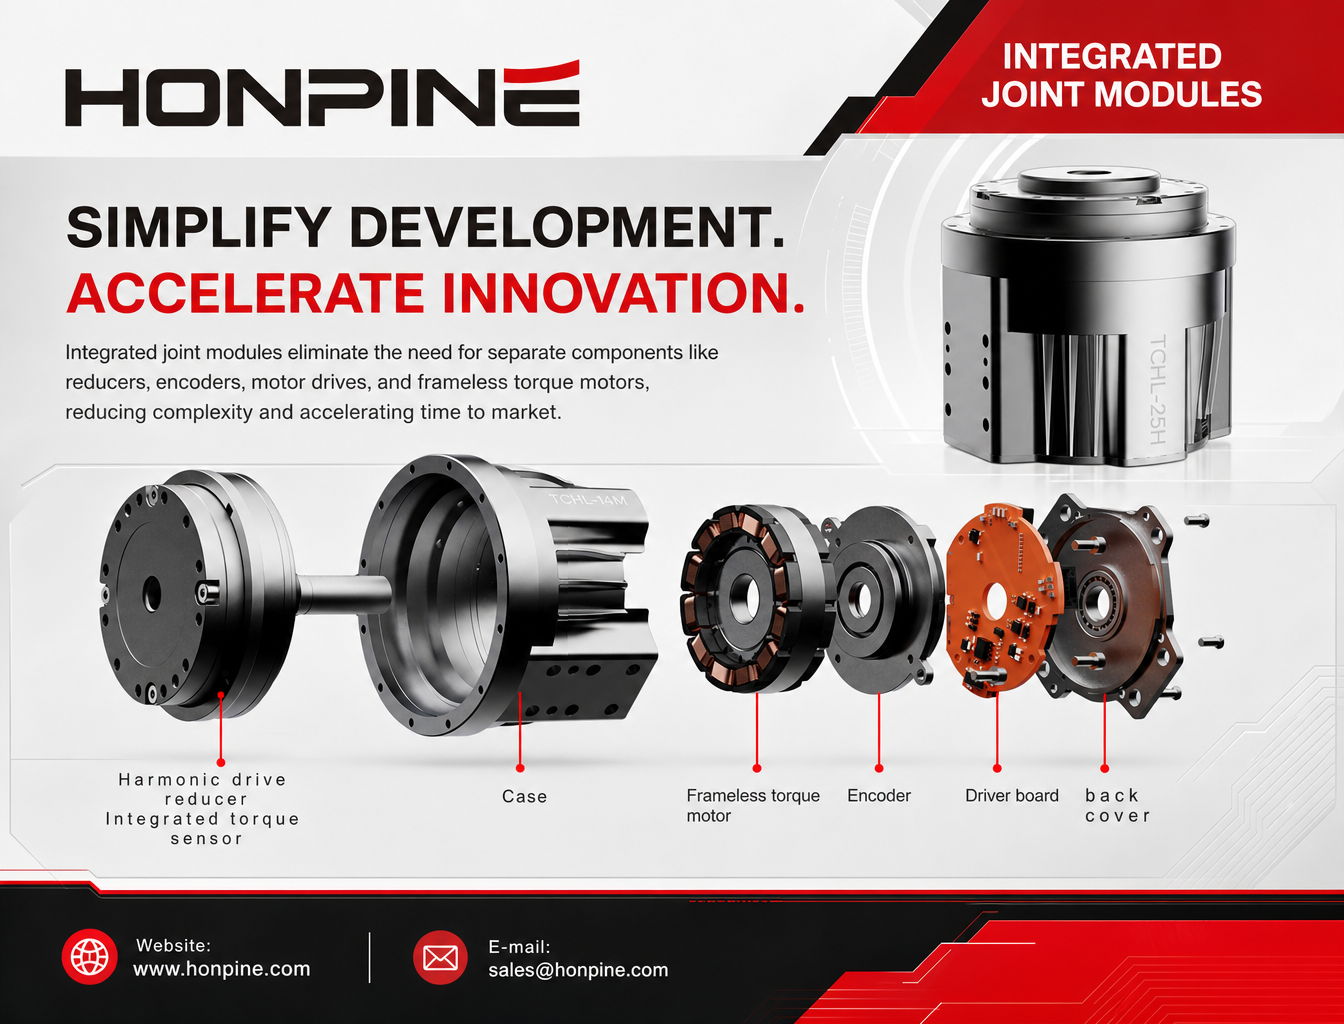
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
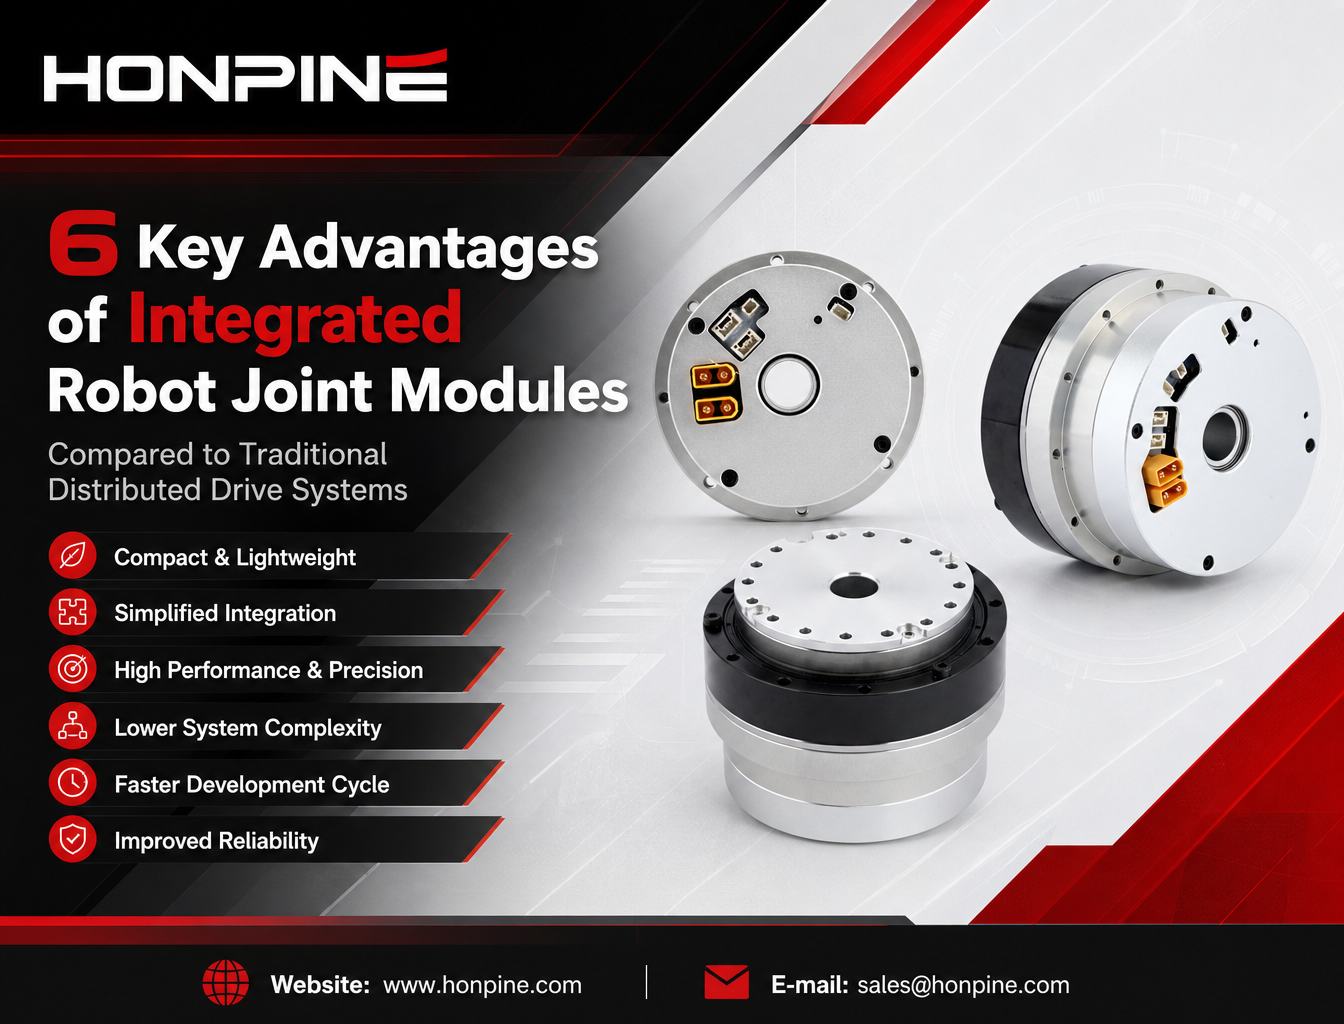
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
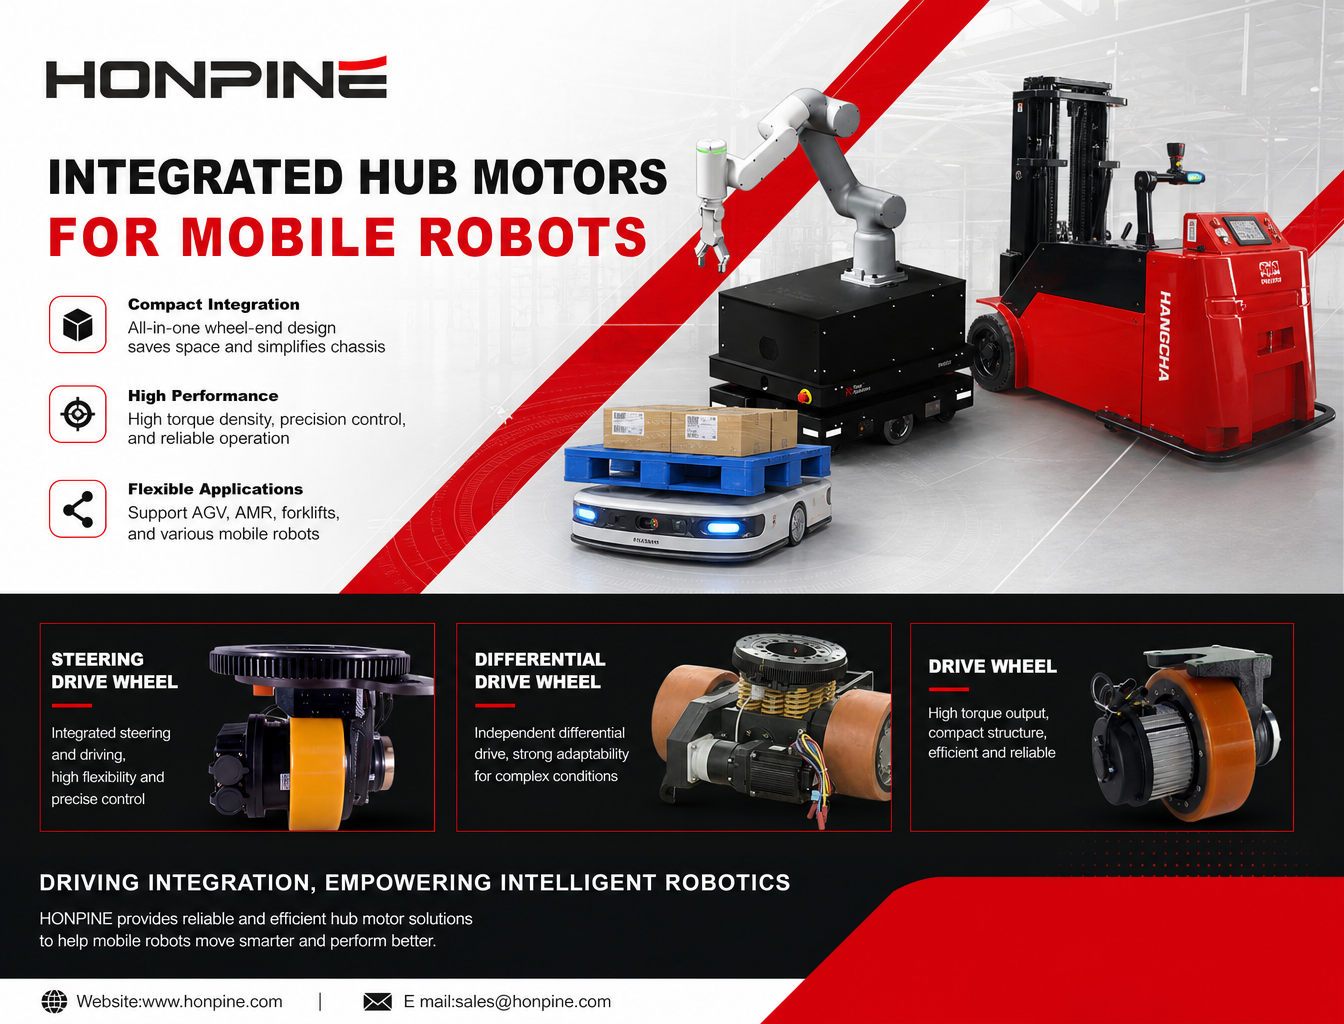
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
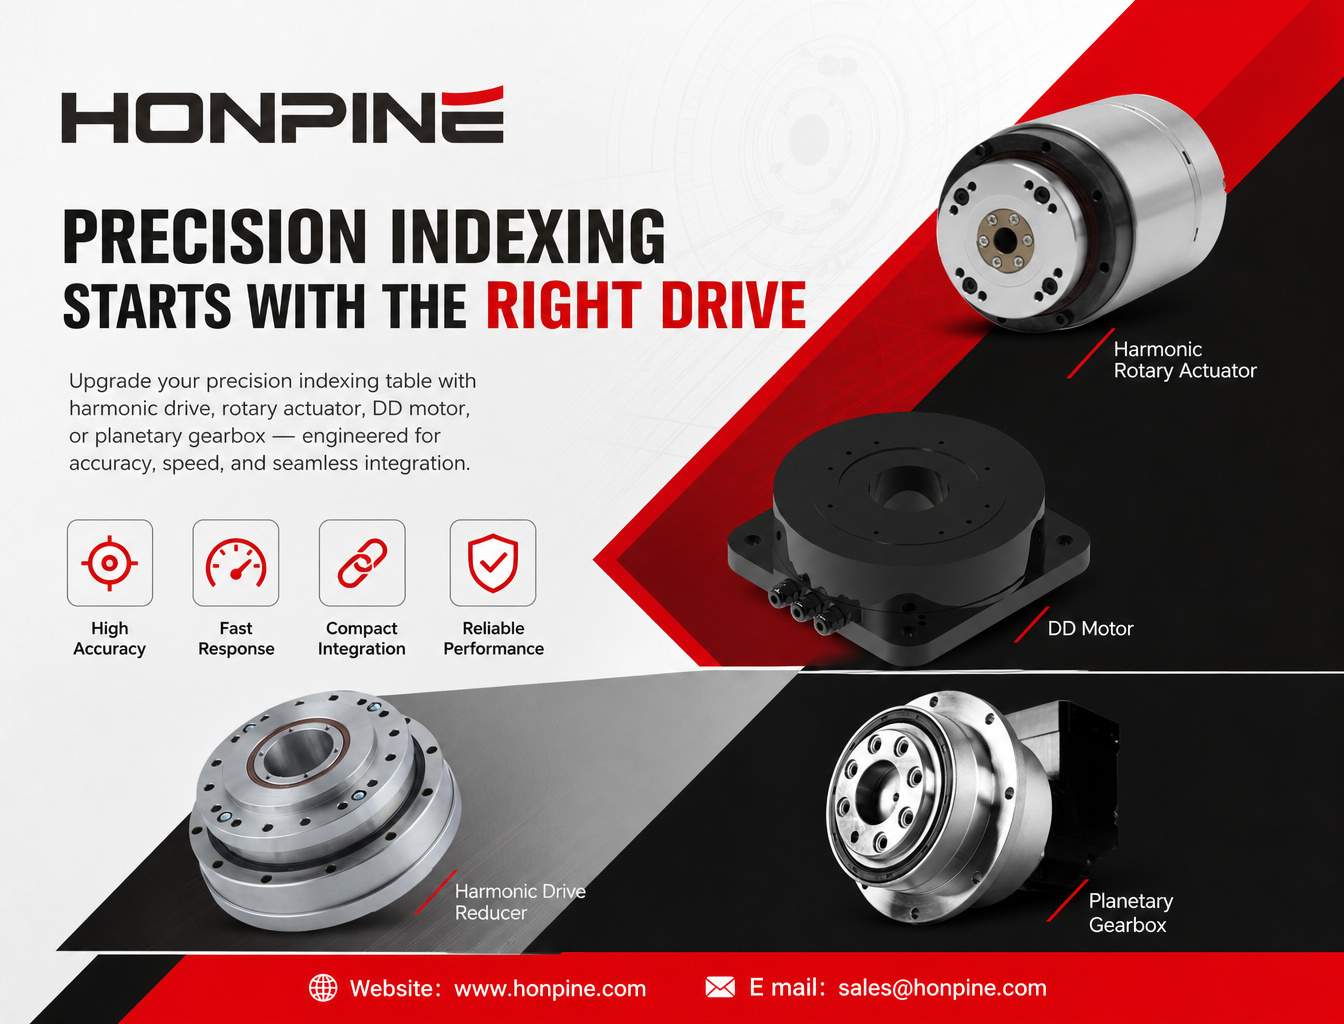
 Hur kan precisionsväxlar, harmoniska vridställdon och direktdrivna motorer uppgradera precisionsindexeringsbord?Hur kan tillverkare förbättra precisionsindexeringsbordens noggrannhet, dynamiska respons och integrering? I takt med att flexibel tillverkning fortsätter att utvecklas kan traditionella transmissionssystem möta utmaningar som glapp, långa inställningstider och komplex mekanisk integration. Den här artikeln utforskar hur harmoniska växlar, harmoniska vridställdon, direktdrivna (DD) momentmotorer och planetväxlar erbjuder praktiska uppgraderingslösningar för olika driftförhållanden. Genom att anpassa transmissionsarkitekturen efter positioneringsnoggrannhet, indexeringscykeltid, lasttröghet och installationsbegränsningar kan tillverkare utveckla effektivare och mer tillförlitliga precisionsindexeringssystem.
 Bör robotillverkare utveckla egna ledmoduler eller köpa integrerade ledmoduler?Bör robotillverkare utveckla ledmoduler internt eller köpa integrerade ledmoduler? Den här artikeln jämför fördelarna och nackdelarna med båda tillvägagångssätten, inklusive utvecklingskostnader, tekniskt ägande, försörjningskedjans stabilitet, produktionseffektivitet och långsiktig skalbarhet. Läs om varför en hybridstrategi för inköp, som kombinerar intern utveckling med extern upphandling, blir ett praktiskt alternativ för humanoida robotar, robotarmar och system med förkroppsligad AI.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.
 Hur minskar planetväxlar varvtalet och ökar vridmomentet i högprecisionsutrustning för automation?Hur minskar en planetväxel varvtalet samtidigt som den ökar vridmomentet i högprecisionsutrustning för automation? Genom att kombinera ett solhjul, flera planethjul och ett invändigt kugghjul ger en planetväxel en kompakt och effektiv kraftöverföring för tillämpningar som kräver kontrollerade rörelser och tillförlitlig vridmomentöverföring. Från industrirobotar och CNC-maskiner till automatiserade monteringssystem handlar valet av rätt växel mer om än att bara välja ett utväxlingsförhållande. Den här guiden förklarar hur planetväxlar fungerar, deras viktigaste fördelar, vanliga användningsområden och praktiska urvalskriterier för att hjälpa ingenjörer att hitta en lämplig transmissionslösning.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.