Varför väljer allt fler företag integrerade robotledsmoduler?
I ett konventionellt, externt drivet ledsystem behöver utvecklare välja och integrera flera komponenter, bland annat motor, växellåda, koppling, servodrivning och pulsgivare. De måste också hantera mekanisk uppriktning, kabeldragning, inställning av servoparametrar och driftsättning av hela systemet.
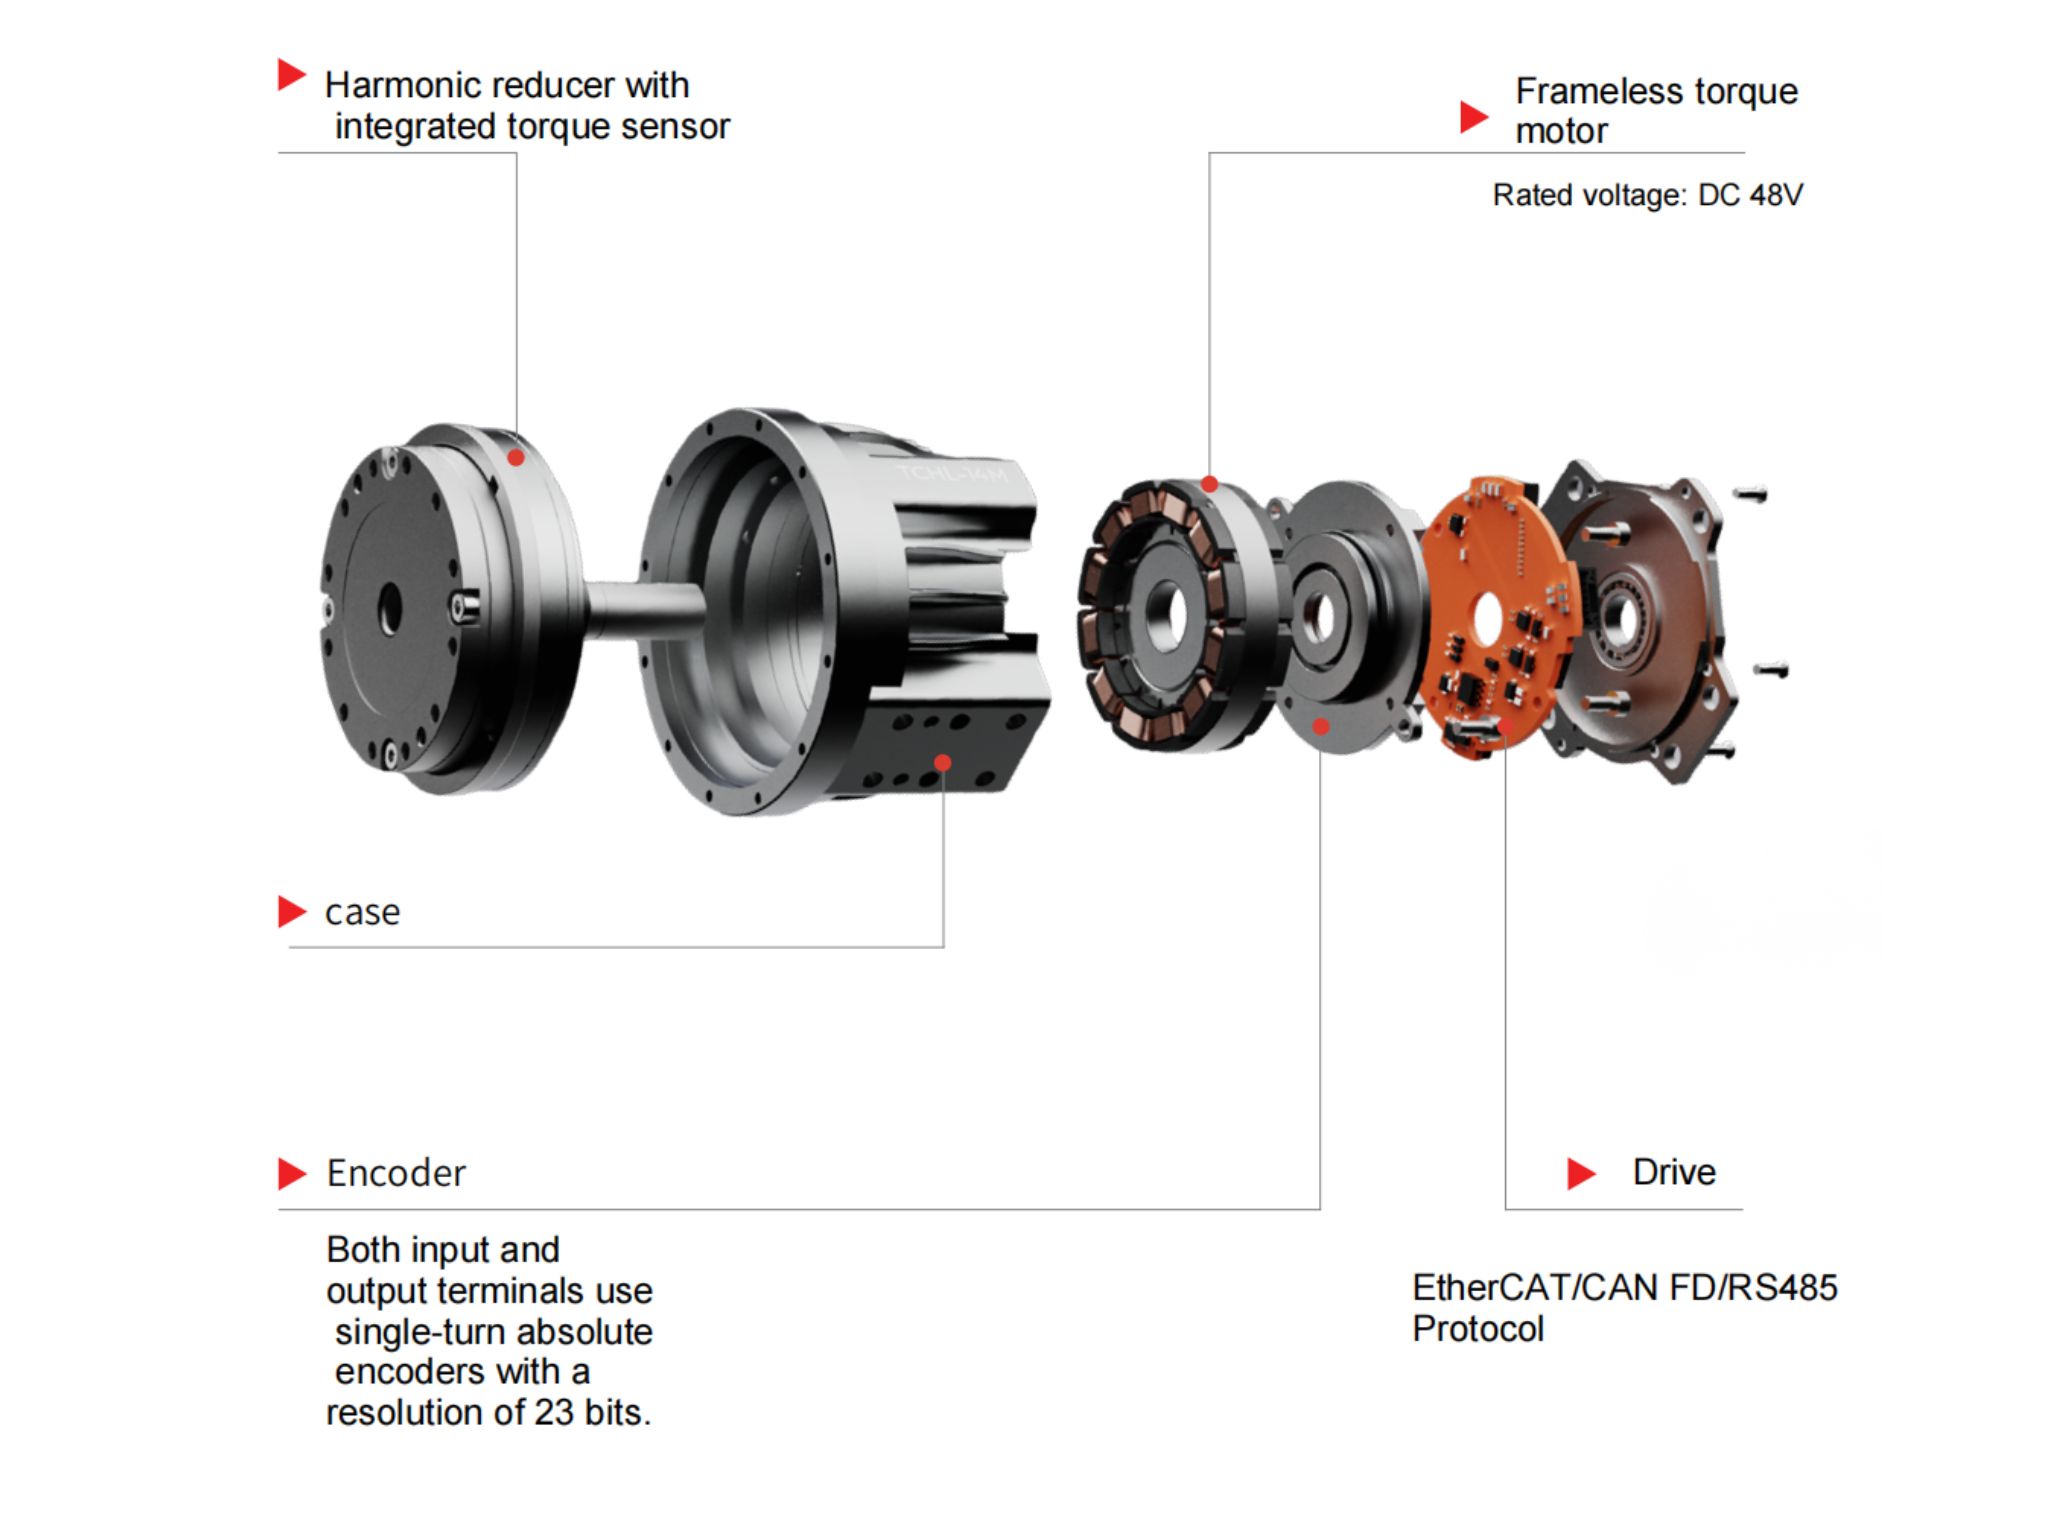
Enintegrerad harmonisk robotledsmodulsamlar viktiga komponenter i ett enda hus, bland annat en ramlös vridmomentsmotor, en harmonisk reducer, ett korsrullager för utgående axel, ett FOC-servodrivkort, absoluta pulsgivare (enkel eller dubbel) och en valfri broms.
Den här integrerade arkitekturen kan förenkla den mekaniska konstruktionen, minska installationskomplexiteten, förbättra systemintegrationen och förkorta robotutvecklingscyklerna.
Den här artikeln jämför integrerade robotledsmoduler med traditionella distribuerade drivlösningar ur sex perspektiv: vridmomenttäthet och storlek, monteringssäkerhet, rörelsestyrning och säkerhet, effektivitet i konstruktionsarbetet, praktiska tillämpningar och potentiella begränsningar.
1. Högre vridmomenttäthet och kompakt konstruktion: viktiga fördelar för humanoida robotar och exoskelett
Färre mekaniska mellanliggande komponenter
Ett konventionellt distribuerat ledsystem kan kräva flera extra komponenter, bland annat kopplingar, motorfästen, adapterplattor för växellådor, externa servodrivningskapslingar och monteringsfästen för drivningar.
Dessa komponenter tar upp extra utrymme i axial- och radialled och ökar samtidigt robotens totala vikt.
Exempelvis ger HONPINEHPJM-RI80-110-PRO-2 integrerad robotledsmodul ett nominellt vridmoment på 133 Nm med en ytterdiameter på huset på 110 mm.
Jämfört med en distribuerad lösning som konstruerats för ett liknande vridmomentbehov kan en integrerad modul eliminera många separata monterings- och kraftöverföringskomponenter. Beroende på motor, växellåda, drivning och konstruktionslösning kan det resulterande systemet ge betydande minskningar av installationsutrymmet och antalet komponenter.
Integration med ihålig axel för en kompaktare robotkonstruktion
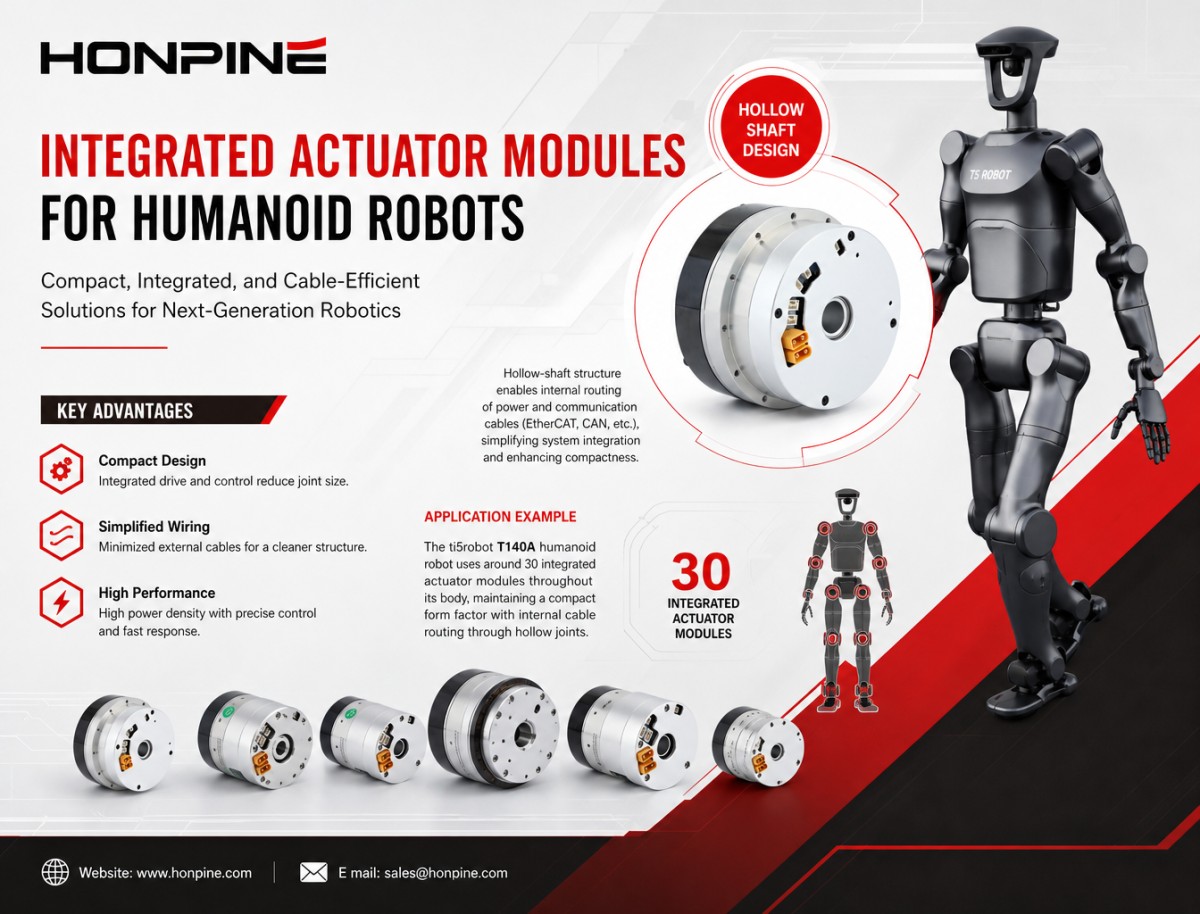
Integrerade ledsmodulerhar ofta en konstruktion med ihålig axel, vilket gör att ström- och kommunikationskablar, till exempel EtherCAT och CAN, kan dras genom ledens centrala öppning.
Detta eliminerar behovet av att dra alla kablar externt runt leden och bidrar till en prydligare intern layout.
Tillämpningsexempel: ti5robot T140A humanoid robot
Den humanoida roboten ti5robot T140A använder cirka 30 integrerade ledsmoduler i hela kroppen. Kablar till armar och ben kan dras genom de ihåliga ledstrukturerna, vilket bidrar till att bibehålla ett kompakt yttre.
Med en distribuerad drivarkitektur skulle separata servodrivningar och extra kablage behöva få plats i robotens lemmar. Det kan öka kapslingarnas dimensioner, försvåra kabelhanteringen och öka vikten hos rörliga strukturer.
Minskad rörlig massa och förbättrad dynamisk prestanda
I robotsystem påverkar vikten hos rörliga komponenter direkt trögheten och den dynamiska prestandan.
I en distribuerad ledkonstruktion kan extra motorfästen, adapterplattor och andra monteringsstrukturer öka massan hos rörliga länkar. När dessa komponenter sitter långt från ledens rotationsaxel kan de även öka det totala tröghetsmomentet.
En integrerad ledsmodul samlar drivkomponenterna i ledhuset och kan därmed minska antalet extra strukturer som krävs på robotens länkar.
Beroende på den övergripande mekaniska konstruktionen kan detta bidra till lägre rörlig massa samt förbättrad acceleration, responshastighet och energieffektivitet.
Tillämpningsexempel: exoskelett för rehabilitering av nedre extremiteter
För exoskelett för rehabilitering av nedre extremiteter påverkar enhetens vikt direkt den fysiska belastningen på användaren.
HONPINEHPJM-RI60-80-PRO-2 integrerad ledsmodul ger ett nominellt vridmoment på 53 Nm. Den integrerade konstruktionen kan bidra till att minska behovet av extra motorfästen och kraftöverföringskomponenter och därmed möjliggöra utveckling av mer kompakta och lätta exoskelett.
Med en distribuerad drivlösning kan externa servodrivningar och monteringsstrukturer kräva större kapslingar för lemmarna, vilket ökar vikten som användarna måste bära under gång och rehabiliteringsövningar.
2. Förbättrad monteringsnoggrannhet och driftsäkerhet: färre fel vid integration
Fabriksintegration och kalibrering minskar monteringsriskerna
En av de största utmaningarna med ett distribuerat ledsystem är kraven på precision vid mekanisk montering.
Utvecklare måste säkerställa korrekt uppriktning mellan motorn och den harmoniska reducern, montera pulsgivaren korrekt och uppfylla de mekaniska toleranskraven. Felaktig uppriktning eller montering kan bidra till vibrationer, onormalt buller, accelererat slitage på reducern och felaktiga pulsgivaravläsningar.
Med en integrerad harmonisk ledsmodul kan viktiga monterings- och kalibreringsmoment utföras på tillverkningsanläggningen före leverans.
Beroende på tillverkarens kvalitetskontrollprocess kan dessa moment omfatta:
Koaxial uppriktning av motor och harmonisk reducer.
Montering av reducer och justeringar av förspänningen.
Montering och kalibrering av pulsgivare.
Kontroll av vibrationer och buller.
Funktionsprovning före leverans.
På så sätt flyttas många precisionskrävande monteringsmoment från kundens produktionslinje till modultillverkaren.
Vissa kunder upplever till exempel onormalt buller eller vibrationer när monteringsflänsens planhet eller positioneringselementen i deras självmonterade ledsystem inte uppfyller de erforderliga toleranserna.
En integrerad ledsmodul med en standardiserad positioneringsfunktion på utgången, till exempel en H7/h7-passning där konstruktionen föreskriver det, kan förenkla den mekaniska installationen. Kunden behöver i huvudsak tillverka en matchande lastfläns i stället för att montera och rikta upp reducerkomponenterna internt.
Integrerade korsrullager minskar behovet av extra stödstrukturer
Mångaintegrerade harmoniska ledsmodulerhar korsrullager vid utgången.
Dessa lager är utformade för att ta upp kombinerade radial- och axialkrafter, vilket gör att den externa lasten kan bäras direkt av ledsmodulens lagerstruktur inom de angivna lastgränserna.
I en distribuerad konstruktion kan utvecklare behöva lägga till externa stödlager för att hantera radialkrafter och vältmoment.
En felaktigt konstruerad extern lagerlösning kan dock orsaka överbestämning, monteringsfel, vibrationer och onormalt buller.
Om tillräckligt stöd vid utgången saknas kan i stället alltför stora externa laster överföras till komponenter som inte är avsedda att bära dem, vilket potentiellt kan påverka kopplingens livslängd och reducerns prestanda.
En integrerad lagerstruktur vid utgången kan förenkla den mekaniska konstruktionen, förutsatt att modulens tillåtna radiallast, axiallast och momentkapacitet passar tillämpningen.
Förenklade elanslutningar och kabelhantering
Integrerade ledsmoduler kan samla ström-, kommunikations- och återkopplingsgränssnitt i ett kompaktare bakstycke eller en kontaktenhet.
Beroende på konfigurationen kan tillgängliga gränssnitt omfatta CAN, EtherCAT och strömanslutningar. Vissa EtherCAT-versioner har även IN-OUT-anslutningar för kedjekommunikation mellan flera leder.
I en distribuerad arkitektur kan varje motor kräva separata strömkablar, pulsgivarkablar för motorn, pulsgivarkablar för utgången och anslutningar till en extern servodrivning.
När antalet leder ökar blir kabelstammen mer komplicerad och antalet kontakter och möjliga felpunkter i elsystemet ökar.
För humanoida robotar med dussintals leder kan kabeldragning, kontaktmontering och underhåll bli betydande tekniska utmaningar.
Integrerade moduler kan bidra till att minska kabelkomplexiteten och förenkla integrationen av fleraxliga system.
Tillämpningsexempel: fingerfärdiga händer med fem fingrar
Denkompakta, integrerade ledsmodulen HONPINE HPJM-RI30-40-PRO-2 är konstruerad för tillämpningar som fingeraktivering i fingerfärdiga händer med fem fingrar.
Det invändiga utrymmet i ett robotfinger är extremt begränsat. En konventionell kombination av separat motor, koppling och harmonisk reducer kan vara svår att få plats med i fingerstrukturen.
Genom att integrera viktiga drivkomponenter i ett kompakt hus erbjuder en integrerad ledsmodul ett praktiskt sätt att konstruera små robotnävar med flera leder.
3. Förbättrad rörelsestyrning och säkerhetsfunktioner: integrerade drivningar och pulsgivaråterkoppling
Återkoppling från dubbla pulsgivare för mer fullständig reglering med sluten slinga
Vissa integrerade harmoniska ledsmoduler stöder konfigurationer med dubbla pulsgivare, med en pulsgivare på motorsidan och en annan på utgångssidan.
Exempelvis använder HONPINE HPJM-2E-EC-versionen med dubbla pulsgivare:
Pulsgivare på motorsidan: Mäter motorns position och hastighet.
Pulsgivare på utgångssidan: Mäter utgångsflänsens faktiska vinkelposition.
De två återkopplingssignalerna gör det möjligt för styrsystemet att övervaka rörelsen på både motor- och utgångssidan.
Detta är särskilt användbart i harmoniska drivsystem, där elastisk deformation under belastning kan orsaka skillnader mellan positionen på motorsidan och den faktiska positionen vid utgången.
Genom att mäta utgångsflänsen direkt kan en konfiguration med dubbla pulsgivare förbättra återkopplingen av utgångspositionen och bidra till att kompensera för positionsavvikelser som uppstår i kraftöverföringen.
I ett distribuerat system kräver motsvarande funktion separata motor- och utgångspulsgivare, extra kablage, kompatibel drivhårdvara samt utveckling av motsvarande återkopplings- och styrlogik.
En integrerad modul med dubbla pulsgivare kan förenkla detta genom att tillhandahålla en mer standardiserad hårdvaru- och återkopplingsarkitektur.
Integrerad positions-, hastighets- och strömreglering med felskydd
En integrerad servodrivning kan stödja tre huvudsakliga reglerkretsar:
Positionsreglering: Reglerar ledens målvinkelposition.
Hastighetsreglering: Reglerar rotationshastigheten.
Strömreglering: Reglerar motorströmmen och bidrar till reglering av vridmomentet.
Beroende på drivningens konfiguration kan integrerade skyddsfunktioner omfatta:
Detektering av följfel.
Överspännings- och underspänningsskydd.
Överströmsskydd.
Temperaturövervakning och temperaturskydd.
Konsistenskontroller för dubbla pulsgivare.
För EtherCAT-versioner kan felinformation finnas tillgänglig via motsvarande objektordlista enligt CiA 402, inklusive felkodobjektet 0x603F. CAN-baserade versioner kan tillhandahålla felstatus via de kommunikationsobjekt som stöds.
Dessa integrerade funktioner minskar kundens behov av att utveckla grundläggande drivnings- och felhanteringsfunktioner.
I ett distribuerat system måste utvecklare konfigurera den externa servodrivningen, ställa in reglerkretsarna och implementera nödvändig logik för felhantering.
Om en robotled till exempel blockeras mekaniskt kan en korrekt konfigurerad skyddsfunktion för följfel bidra till att upptäcka onormal rörelse och utlösa en skyddsåtgärd. Utan lämplig övervakning och skydd kan fortsatt motorutmatning skada den harmoniska reducern eller andra mekaniska komponenter.
Regenerativ bromsning och energihantering
När en robot bromsar in kan motorn fungera som generator och återföra energi till DC-bussen, beroende på drivarkitekturen.
Integrerade servodrivningar kan stödja hantering av regenerativ energi som en del av det övergripande kraftsystemet.
När flera leder bromsar in samtidigt kan dock spänningen på DC-bussen stiga. Systemet måste därför ha tillräcklig kapacitet för energiabsorption, regenerering eller avledning.
I ett distribuerat fleraxligt system måste utvecklare även ta hänsyn till hur enskilda drivningar hanterar regenererad energi och hur den gemensamma strömförsörjningen reglerar DC-busspänningen.
En integrerad ledsmodul kan förenkla integrationen på drivningsnivå, men regenerativ bromsning kräver fortfarande korrekt krafthantering på systemnivå och kompatibel hårdvara.
4. Kortare utvecklingscykler och lägre integrationskomplexitet
Snabbare robotutveckling genom modulär integration
Integrerade robotledsmodulerkan förkorta utvecklingsprocessen genom att erbjuda standardiserade mekaniska gränssnitt och kommunikationsprotokoll.
Beroende på produktkonfigurationen kan kommunikationsgränssnitten omfatta CANopen och EtherCAT.
Utvecklare kan i större utsträckning fokusera på konstruktion av lastbärande strukturer, ledplacering, kabeldragning och robotens rörelsestyrning i stället för att bygga varje drivkomponent från grunden.
En typisk utvecklingsprocess för en distribuerad led kan omfatta:
Val av motor.
Val av harmonisk reducer.
Val och verifiering av koppling.
Konstruktion av motorfäste och adapterfläns.
Mekanisk montering och uppriktning.
Montering och kalibrering av pulsgivare.
Konfiguration av servodrivning och inställning av parametrar.
Fleraxlig kommunikation och driftsättning av systemet.
Varje steg kräver tekniska resurser, och mekanisk montering och felsökning av systemet kan ta avsevärd tid.
Med enstandardiserad integrerad ledsmodulär många av dessa moment redan slutförda innan produkten når kunden.
Tillämpningsexempel: forskning och utveckling av humanoida robotar
För forskargrupper vid universitet och robotikstartups som utvecklar humanoida robotar kan integrerade ledsmoduler bidra till att påskynda prototyputvecklingen.
Ett projekt som använder standardiserade integrerade leder kan slutföra den inledande mekaniska och elektriska integrationen inom två till tre månader, beroende på robotens komplexitet och utvecklingsresurser.
Ett jämförbart projekt med en helt distribuerad drivarkitektur kan kräva betydligt mer tid för komponentval, mekanisk konstruktion, montering, kalibrering och driftsättning av flera axlar.
Tidsramarna är illustrativa och inte garanterade, eftersom de faktiska utvecklingscyklerna beror på projektets omfattning, teamets erfarenhet och systemets komplexitet.
Färre komponenter i stycklistan och en förenklad leveranskedja
Enintegrerad ledsmodulkan samla flera drivkomponenter i en enda produkt.
I en distribuerad lösning kan stycklistan omfatta:
Servomotor.
Harmonisk reducer.
Koppling.
Utgångspulsgivare.
Extern servodrivning.
Motorfäste.
Adapterfläns.
Drivningshus.
Flera kabelsatser och kontakter.
Detta ökar antalet enskilda artiklar som måste köpas in, kontrolleras, lagras och hanteras.
Genom att integrera dessa komponenter i en standardiserad ledsmodul kan tillverkare förenkla inköp, lagerhantering och mottagningskontroll av kvalitet.
Standardiserad provning och bättre produktkonsistens
Integrerade ledsmoduler kan genomgå standardiserad provning före leverans.
Beroende på tillverkarens provningsprogram och produktspecifikationer kan kontrollrutinerna omfatta:
Provning av vridmoment- och hastighetsprestanda.
Bullerinspektion.
Vibrationsprovning.
Kalibrering och verifiering av pulsgivare.
Elsäkerhets- och ESD-provning.
Provning vid höga och låga temperaturer.
Funktionstest.
I ett distribuerat system kan prestandan hos varje monterad led påverkas av komponenttoleranser, monteringsnoggrannhet, kalibreringsrutiner och operatörens erfarenhet.
Standardiserad fabriksmontering och provning bidrar till att minska dessa variationer och förbättra konsistensen mellan modulerna. Detta är särskilt viktigt vid tillverkning av robotar med många leder eller vid serieproduktion av utrustning.
5. Var används integrerade robotledsmoduler?
Fördelarna med integrerade harmoniska ledsmoduler gör dem lämpliga för en mängd olika robotapplikationer.
Typiska tillämpningar omfattar:
Humanoida robotar: Kompakt konstruktion, hög vridmomenttäthet, kabeldragning genom ihålig axel och återkoppling från dubbla pulsgivare stödjer utvecklingen av robotstrukturer med flera leder.
Rehabiliteringsexoskelett: Integrerade drivkomponenter kan bidra till att förenkla monteringen av leder och möjliggöra mer kompakta bärbara konstruktioner.
Samarbetsrobotar: Integrerad rörelsestyrning och valbara bromskonfigurationer kan förenkla integreringen av leder i kompakta robotarmar.
Industrirobotarmar: Standardiserade ledsmoduler bidrar till att minska arbetet med mekanisk och elektrisk integration.
Fingerfärdiga robothänder: Kompakta integrerade moduler kan erbjuda aktiveringslösningar för fingerleder med begränsat utrymme.
Mobila manipulatorer: Integrerade ledsmoduler kan förenkla den mekaniska och elektriska konstruktionen av robotarmar monterade på mobila plattformar.
Valet av modul beror på erforderligt vridmoment, hastighet, storlek, vikt, diameter på den ihåliga axeln, återkopplingskonfiguration, kommunikationsprotokoll och driftförhållanden.
6. Är integrerade robotledsmoduler alltid bättre än distribuerade drivsystem?
Även om integrerade ledsmoduler erbjuder betydande fördelar är de inte nödvändigtvis det bästa valet för varje robotkonstruktion.
En distribuerad arkitektur kan fortfarande vara att föredra i vissa tillämpningar.
Exempelvis:
Flexibelt komponentval: En distribuerad konstruktion gör det möjligt för utvecklare att välja motorer, reducerare och drivningar separat utifrån specifika krav.
Specialiserad värmehantering: Genom att separera drivningens elektronik från motorn kan värmehanteringen förenklas i vissa tillämpningar med hög effekt eller kontinuerlig drift.
Strategier för underhåll och utbyte: Beroende på konstruktionen kan enskilda komponenter i ett distribuerat system bytas ut utan att hela ledaggregatet behöver ändras.
Kompatibilitet med befintliga system: Vissa etablerade robotplattformar använder redan standardiserade externa servodrivningar och kan ha begränsad nytta av en fullständig arkitekturförändring.
Särskilda driftkrav: Vissa tillämpningar kräver anpassade mekaniska strukturer, kraftelektronik eller styrkonfigurationer som inte finns i standardiserade integrerade moduler.
Beslutet bör därför baseras på robotens övergripande konstruktionsmål, inklusive vridmomenttäthet, installationsutrymme, termisk prestanda, underhållskrav, styrarkitektur och systemets totala kostnad.
Slutsats: Varför väljer allt fler företag integrerade robotledsmoduler?
Den ökande användningen avintegrerade robotledsmoduleråterspeglar en bredare trend inom robotteknik: en övergång från integration av enskilda komponenter till standardiserade, modulära och högt integrerade rörelsesystem.
Genom att samla den ramlösa vridmomentsmotorn, den harmoniska reducern, utgångslagret, servodrivningen, pulsgivaråterkopplingen och en valfri broms i en kompakt enhet kan integrerade ledsmoduler hjälpa tillverkare att:
Minska antalet mekaniska komponenter och installationsutrymmet.
Förbättra ledintegrationen och förenkla kabeldragningen.
Minska arbetet med uppriktning och kalibrering vid montering.
Stödja mer fullständig rörelsestyrning med sluten slinga.
Förenkla fleraxlig kommunikation och systemintegration.
Förkorta robotutvecklingscyklerna och effektivisera hanteringen av leveranskedjan.
För humanoida robotar, exoskelett, samarbetsrobotar och andra robotsystem med flera leder kan dessa fördelar göra integrerade ledsmoduler till ett attraktivt alternativ till traditionella distribuerade drivarkitekturer.
Valet handlar inte bara om att välja mellan en integrerad modul och separata komponenter. Det handlar om att välja den ledarkitektur som bäst motsvarar robotens prestandakrav, utvecklingsresurser och långsiktiga produktionsmål.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
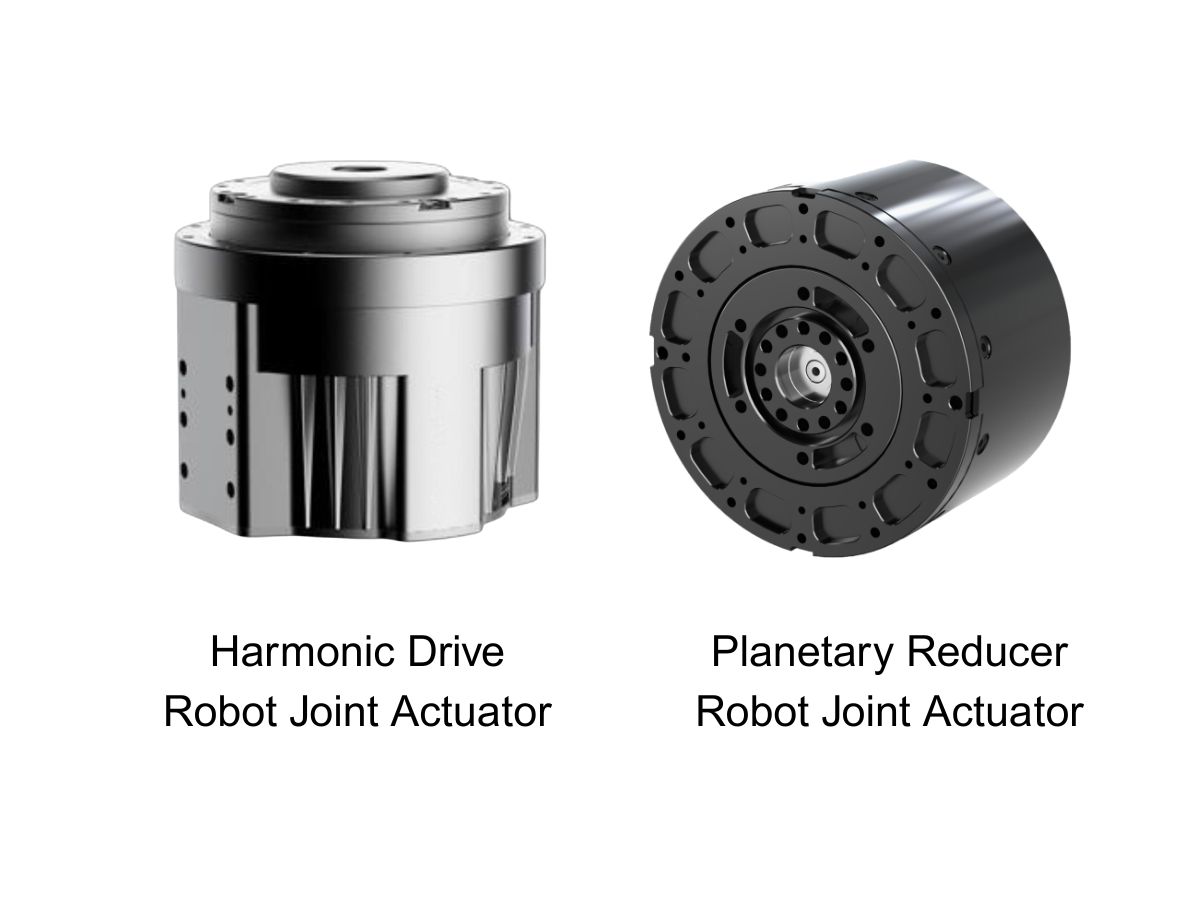
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
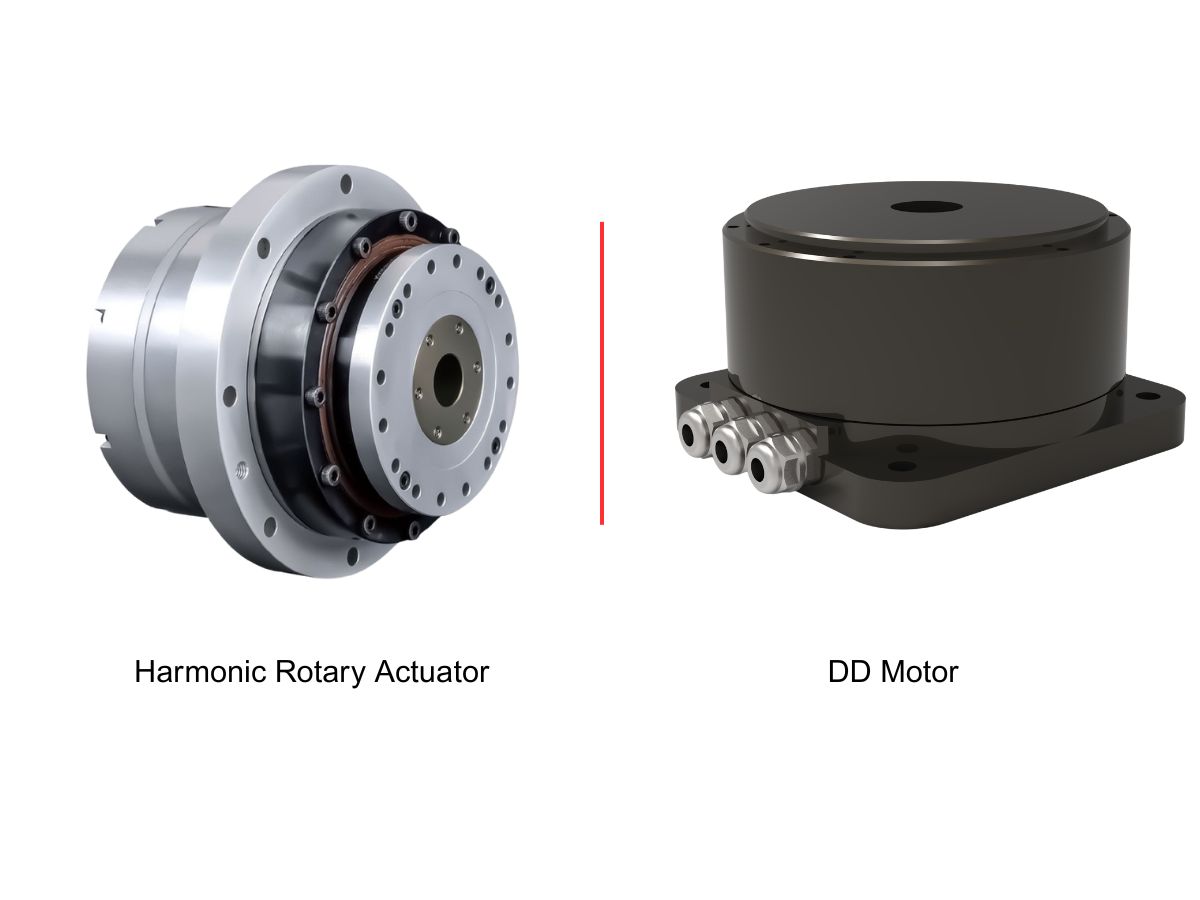
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
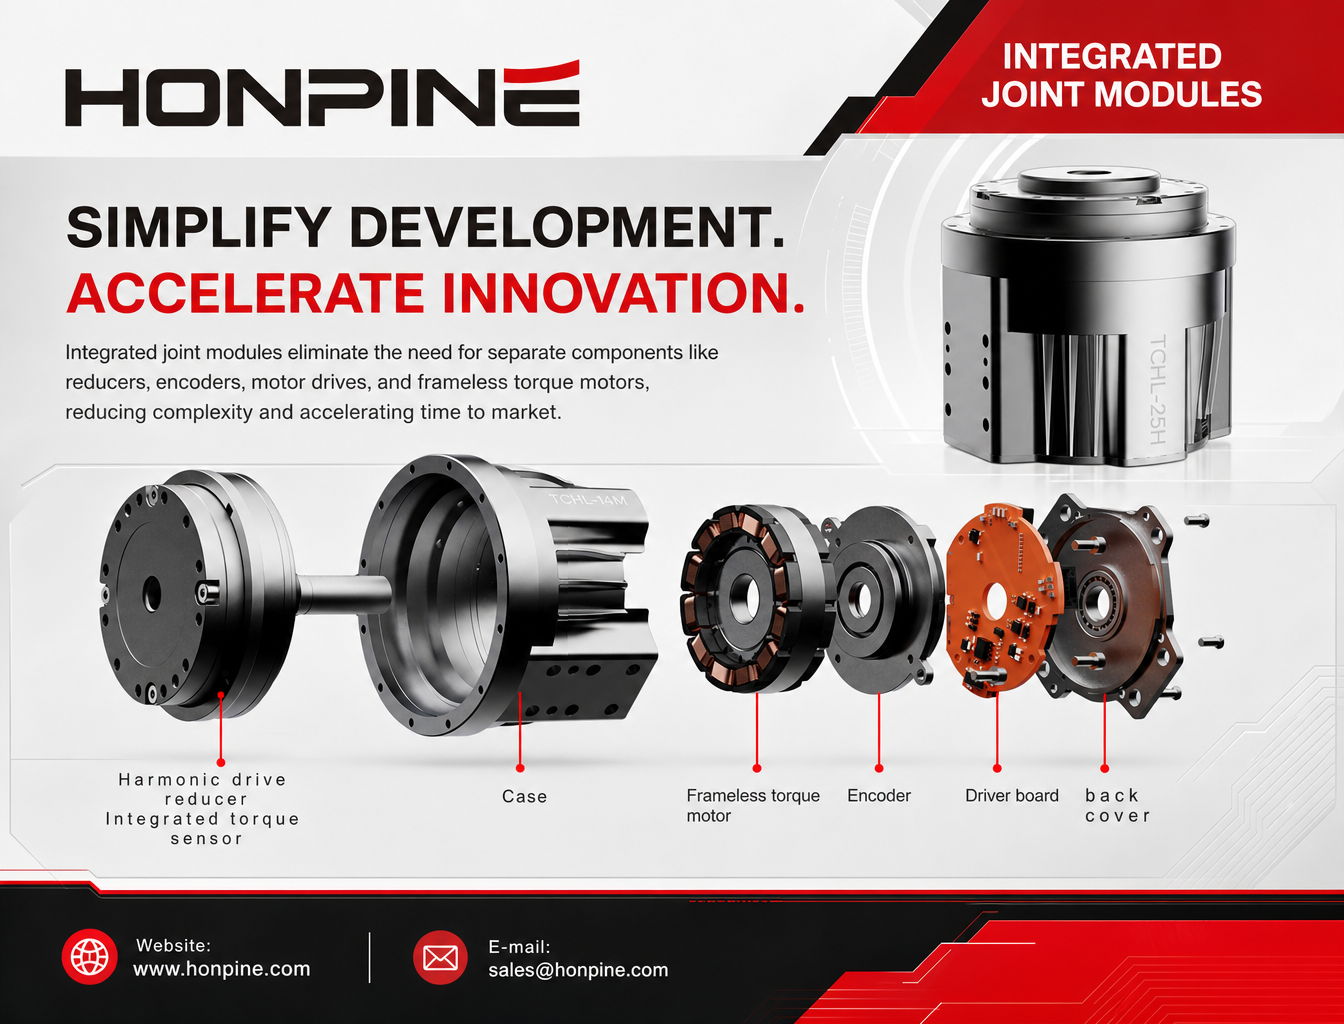
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
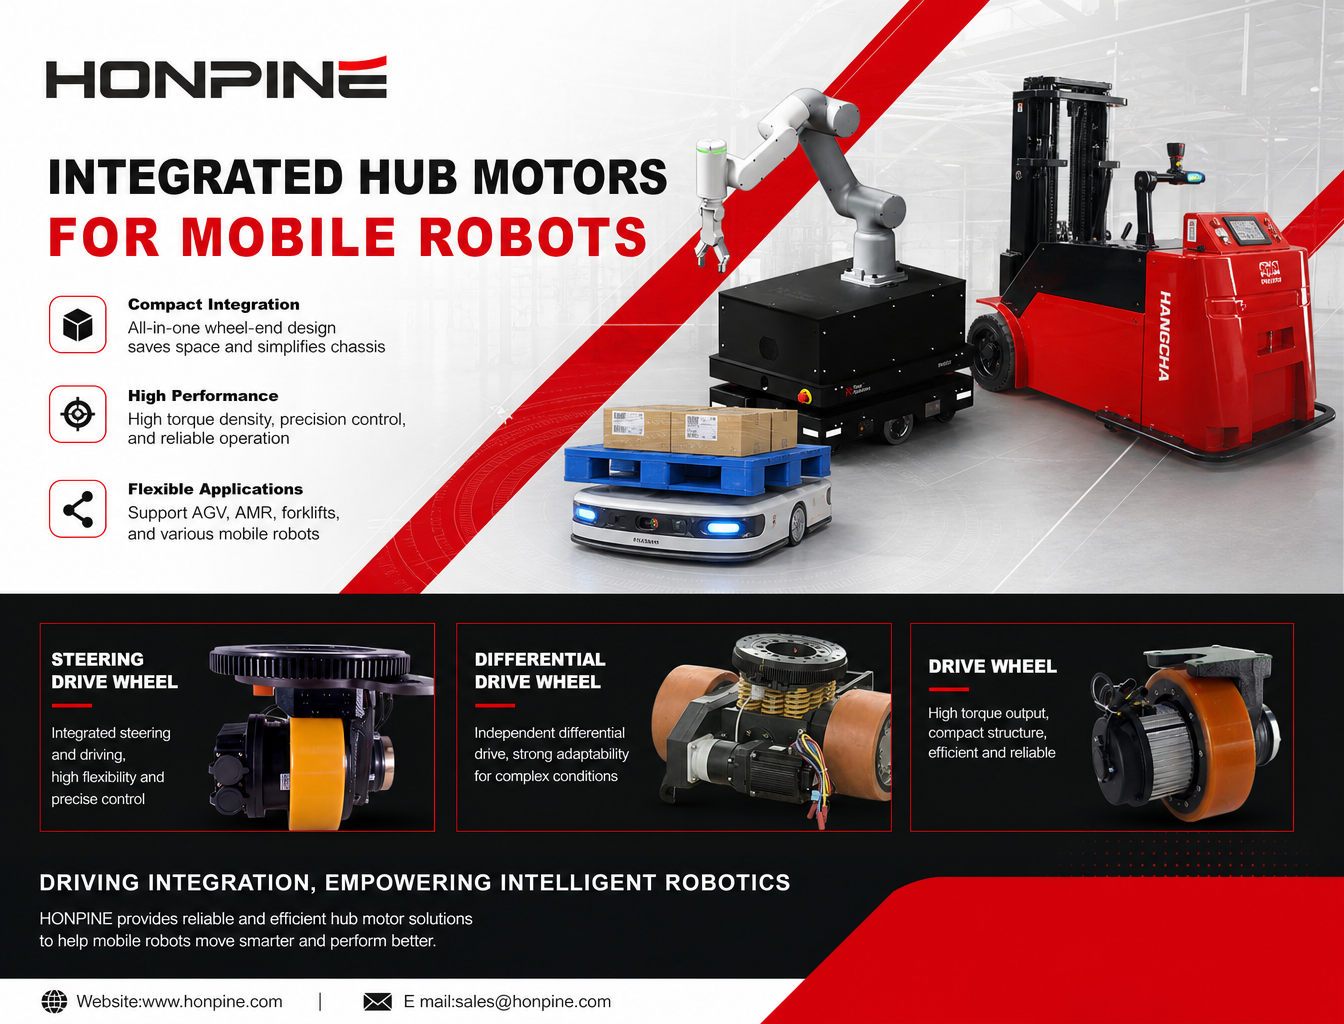
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
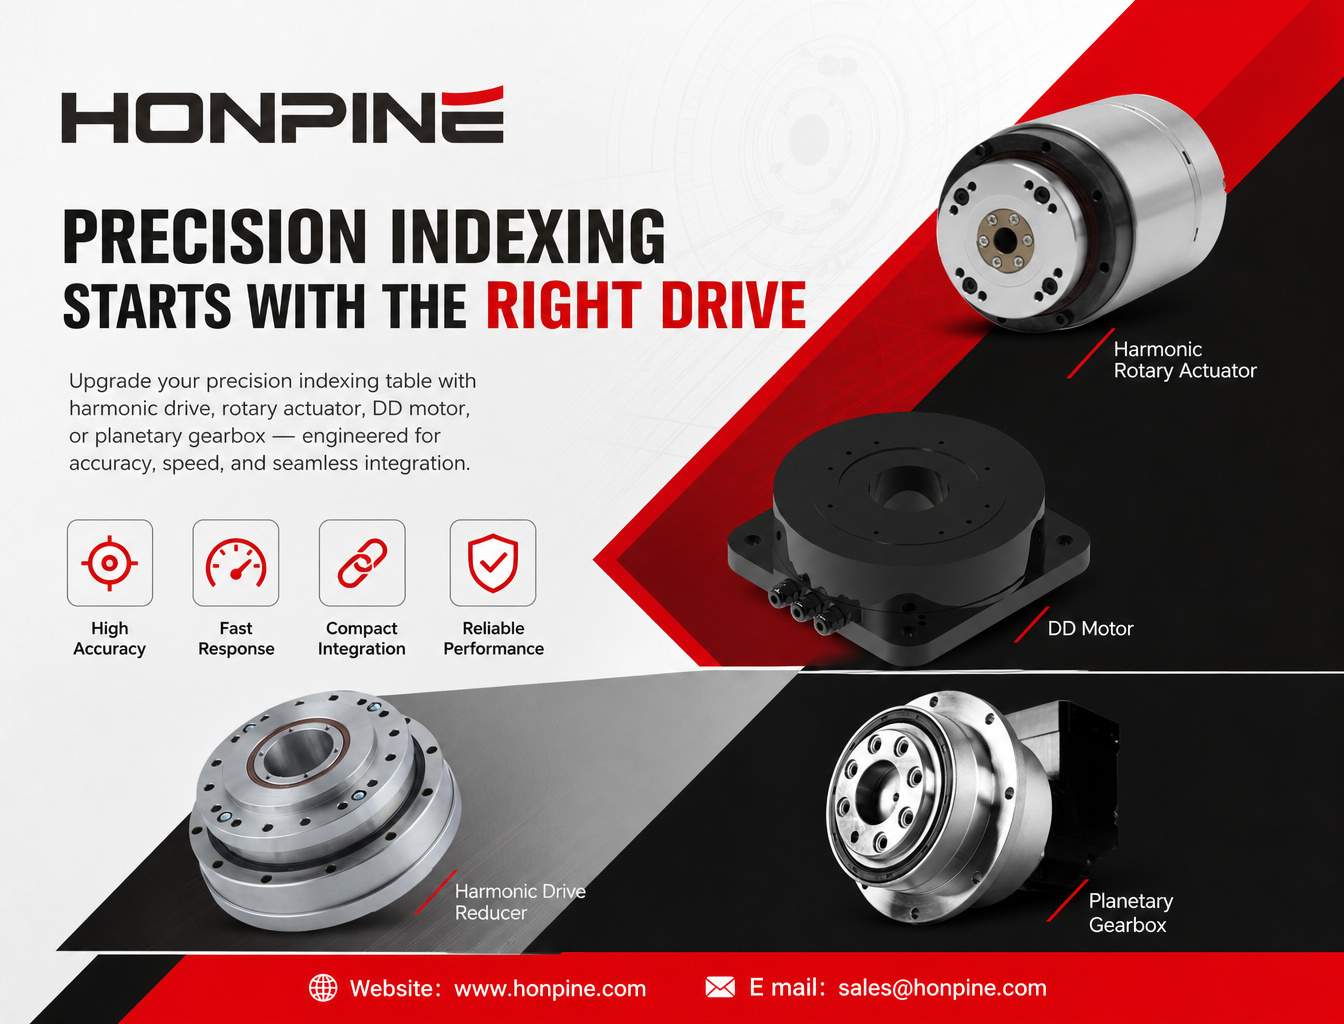
 Hur kan precisionsväxlar, harmoniska vridställdon och direktdrivna motorer uppgradera precisionsindexeringsbord?Hur kan tillverkare förbättra precisionsindexeringsbordens noggrannhet, dynamiska respons och integrering? I takt med att flexibel tillverkning fortsätter att utvecklas kan traditionella transmissionssystem möta utmaningar som glapp, långa inställningstider och komplex mekanisk integration. Den här artikeln utforskar hur harmoniska växlar, harmoniska vridställdon, direktdrivna (DD) momentmotorer och planetväxlar erbjuder praktiska uppgraderingslösningar för olika driftförhållanden. Genom att anpassa transmissionsarkitekturen efter positioneringsnoggrannhet, indexeringscykeltid, lasttröghet och installationsbegränsningar kan tillverkare utveckla effektivare och mer tillförlitliga precisionsindexeringssystem.
 Bör robotillverkare utveckla egna ledmoduler eller köpa integrerade ledmoduler?Bör robotillverkare utveckla ledmoduler internt eller köpa integrerade ledmoduler? Den här artikeln jämför fördelarna och nackdelarna med båda tillvägagångssätten, inklusive utvecklingskostnader, tekniskt ägande, försörjningskedjans stabilitet, produktionseffektivitet och långsiktig skalbarhet. Läs om varför en hybridstrategi för inköp, som kombinerar intern utveckling med extern upphandling, blir ett praktiskt alternativ för humanoida robotar, robotarmar och system med förkroppsligad AI.
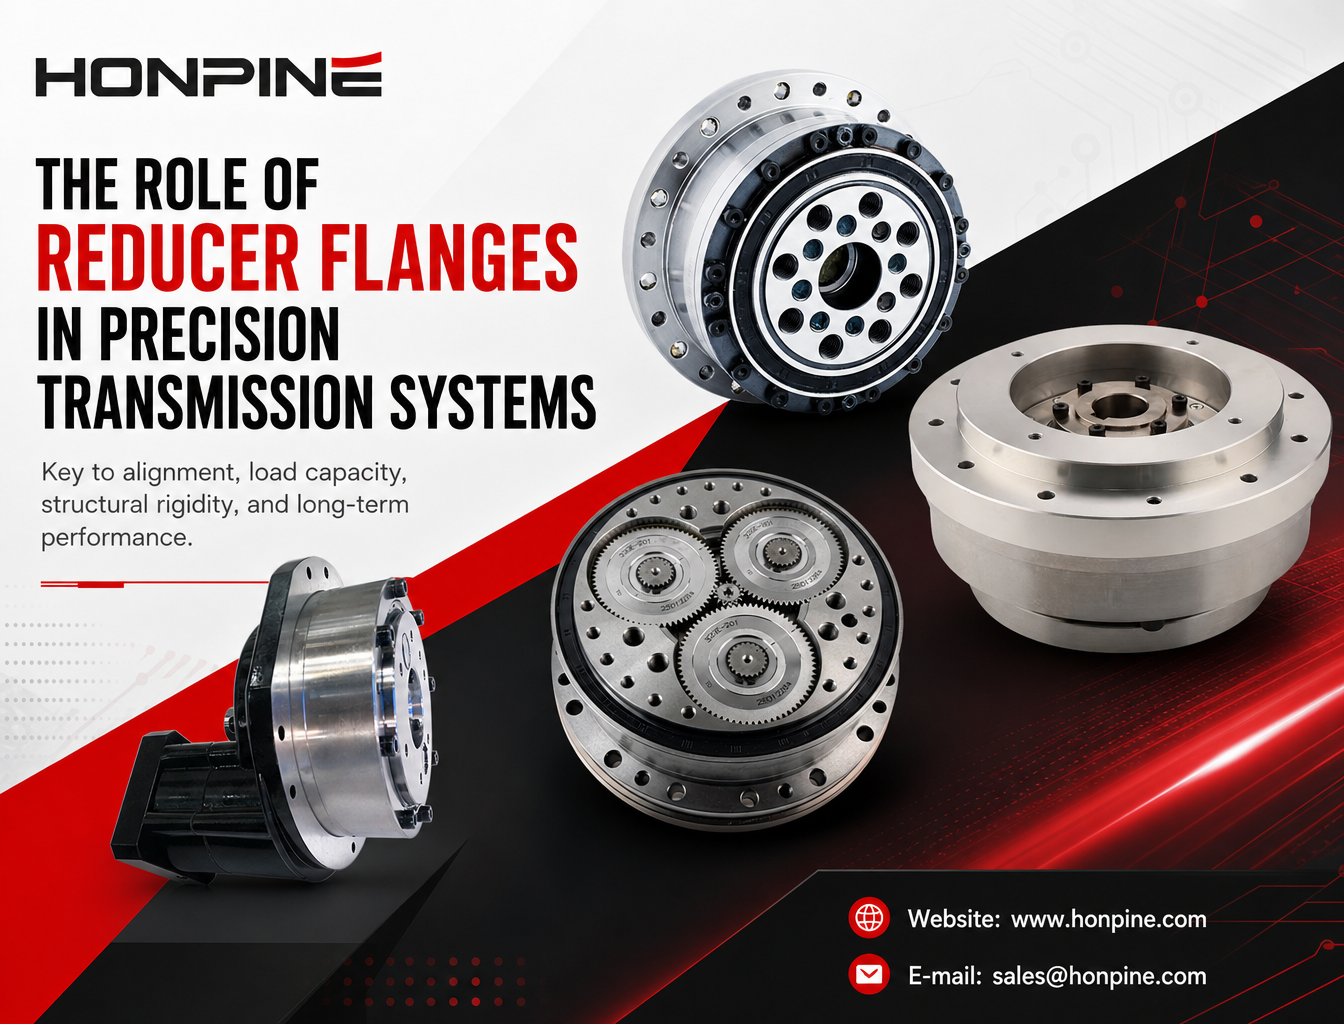
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.
 Hur minskar planetväxlar varvtalet och ökar vridmomentet i högprecisionsutrustning för automation?Hur minskar en planetväxel varvtalet samtidigt som den ökar vridmomentet i högprecisionsutrustning för automation? Genom att kombinera ett solhjul, flera planethjul och ett invändigt kugghjul ger en planetväxel en kompakt och effektiv kraftöverföring för tillämpningar som kräver kontrollerade rörelser och tillförlitlig vridmomentöverföring. Från industrirobotar och CNC-maskiner till automatiserade monteringssystem handlar valet av rätt växel mer om än att bara välja ett utväxlingsförhållande. Den här guiden förklarar hur planetväxlar fungerar, deras viktigaste fördelar, vanliga användningsområden och praktiska urvalskriterier för att hjälpa ingenjörer att hitta en lämplig transmissionslösning.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
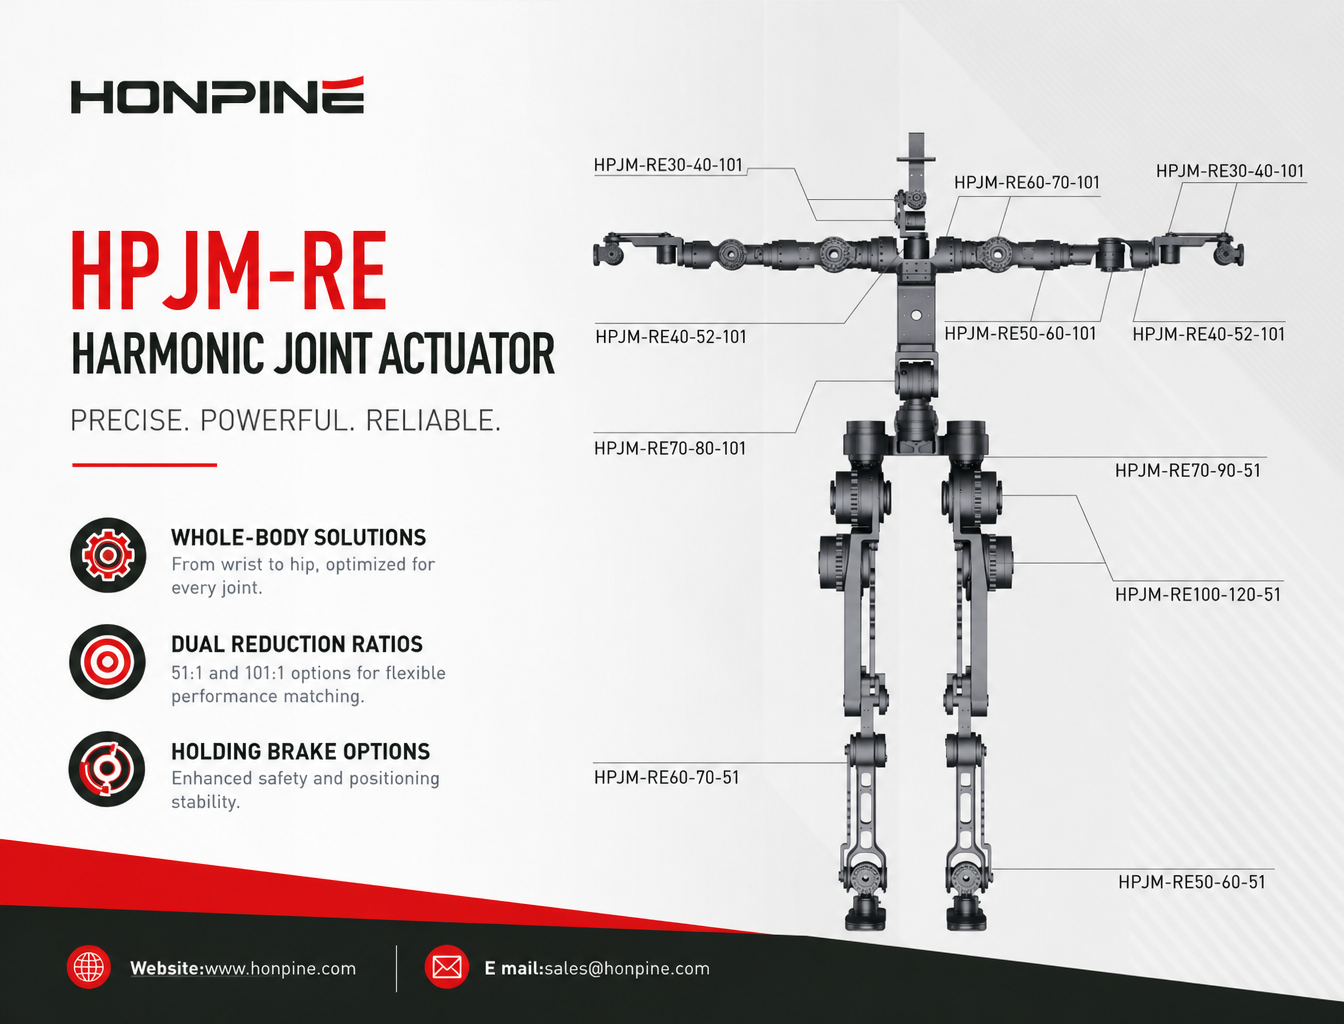
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 Envarvs flervarvs absolutgivare för robotledmoduler: Hur väljer man?Den här guiden jämför envarvs och flervarvs absolutgivare för robotledmoduler och förklarar skillnaderna i positionsåterkoppling, positionslagring vid strömavbrott och underhållskrav. Lär dig välja rätt givarutförande för humanoida robotar, kollaborativa robotarmar och exoskelett, med HONPINE HPJM Harmonic Joint Actuator PRO Series som exempel.