Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?
I takt med att mobila robotar utvecklas från traditionella materialhanteringssystem med fasta körvägar mot autonom navigering, flexibla arbetsuppgifter och rörlighet i komplexa miljöer genomgår även deras drivsystem en viktig omvandling.
AGV:er, AMR:er, mobila manipulatorer, humanoida robotar och specialiserad mobil utrustning ställer allt högre krav på utrymmeseffektivitet, rörelsenoggrannhet och flexibilitet i styrningen. Mot denna bakgrund blir servomotorer med integrerad hjuldrift en viktig utvecklingsriktning för moderna drivsystem för robotar.
Genom att integrera viktiga drivkomponenter i hjulenheten erbjuder servomotorer med integrerad hjuldrift ett mer kompakt sätt att överföra kraft och styra rörelser. De bidrar till att förenkla den mekaniska konstruktionen, minska antalet externa transmissionskomponenter och skapa större flexibilitet vid utformningen av mobila robotchassin.
Vad är en servomotor med integrerad hjuldrift för robotar?
En servomotor med integrerad hjuldrift är en drivenhet där motor och hjulstruktur är tätt integrerade. Beroende på konstruktionen kan den omfatta en servomotor, en reduktionsmekanism, en encoder, en broms och en drivregulator, så att kraften överförs direkt till hjulet eller via en intern reduktionsmekanism.
Jämfört med traditionella distribuerade drivsystem minskar en integrerad hjulmotor antalet externa transmissionskomponenter och ger en mer kompakt kraftöverföring i robotchassit.
Det är viktigt att skilja mellan flera närbesläktade produkttyper:
Direktdriven hjulmotor: Motorn driver hjulet direkt utan en extern reduktionsväxel.
Växlad hjulmotor: Motorn och reduktionsmekanismen är integrerade i hjulenheten.
Integrerat servodrivet hjul: Utöver motor och mekaniska drivkomponenter kan enheten även integrera encoders, ett servodrivsystem och ett bromssystem.
Användningen av integrerade hjulmotorer för robotar hjälper mobila robotar att gå från traditionella drivlösningar med separata motorer, växellådor, kopplingar och drivhjul.
Genom att integrera dessa komponenter i en mer kompakt enhet kan tillverkare minska antalet mekaniska transmissionsanslutningar, förbättra den strukturella integrationen, förbättra styrningen av hjulrörelser och förenkla installationen av chassit och de elektriska anslutningarna.
Varför välja hjulmotorer utifrån de viktigaste prestandakraven för mobila robotar?
När man väljer drivsystem för en mobil robot räcker det inte att enbart ta hänsyn till motoreffekten. Robotens totala prestanda påverkas också av lastkapacitet, körhastighet, positioneringsnoggrannhet, förmåga att klara lutningar, manövrerbarhet och energieffektivitet.
Servomotorer med integrerad hjuldrift kan erbjuda flera potentiella fördelar när dessa krav ska uppfyllas.
1. Lastkapacitet
Mobila robotar måste behålla stabila köregenskaper vid olika lastförhållanden.
När AGV:er och AMR:er går från lätt materialhantering till industriella transporter med medeltunga och tunga laster måste drivsystemen klara inte bara högre laster utan även tillförlitlig drift vid start, svängar och körning i uppförsbacke med full last.
I traditionella distribuerade drivsystem monteras motor, växellåda och transmissionskomponenter separat. En integrerad hjulmotor samlar drivaggregatet närmare hjulet och ger en mer kompakt kraftöverföring.
Varför välja hjulmotorer?
Optimerad drivlayout: Färre externa transmissionskomponenter ger mer konstruktionsutrymme för chassistrukturen och batteriplaceringen.
Stöd för oberoende flerhjulsdrift: Olika antal drivhjul kan konfigureras utifrån robotens viktfördelning och chassikonstruktion.
Flexibel anpassning till olika lastklasser: Olika specifikationer för hjuldrivmoduler kan väljas för att utveckla mobila robotar för lätta, medeltunga och tunga laster.
Det är viktigt att notera att en hjulmotor inte automatiskt ökar robotens lastkapacitet. Den faktiska bärförmågan beror på hjulet, lagren, navstrukturen, chassikonstruktionen, vridmomentet vid hjuländen och lastfördelningen.
2. Körhastighet
Mobila robotar behöver öka transporteffektiviteten och samtidigt upprätthålla stabil drift, jämn acceleration och kontrollerad inbromsning.
För AMR:er i lager och AGV:er på produktionslinjer påverkar körhastigheten inte bara hur lång tid varje transportuppgift tar, utan även materialhanteringssystemets totala kapacitet.
Varför välja servomotorer med integrerad hjuldrift?
Oberoende hastighetsreglering: Varje drivhjul kan regleras utifrån robotens rörelsekommandon.
Färre externa transmissionskomponenter: Färre mekaniska anslutningar kan bidra till att minska vissa källor till glapp och monteringsfel.
Förbättrad dynamisk respons: Servostyrning i kombination med encoderåterkoppling möjliggör noggrannare styrning av start, acceleration och inbromsning.
Samordnad drift med flera hjul: Flera drivhjul kan arbeta tillsammans med hjälp av rörelsestyrningsalgoritmer för att hålla hastigheterna samordnade.
Den främsta fördelen är inte bara att uppnå en högre maxhastighet, utan att roboten kan röra sig stabilt och kontrollerat inom olika hastighetsområden.
3. Positioneringsnoggrannhet
Mobila robotar behöver nå målpositioner med hög noggrannhet och docka mot produktionslinjer, robotarmar, transportörsystem och automatiserade arbetsstationer.
När en AMR till exempel levererar material till en CNC-maskin för automatisk in- och utmatning måste den inte bara nå den angivna stoppunkten utan också hålla en stabil orientering på chassit.
Varför välja servomotorer med integrerad hjuldrift?
Återkoppling i sluten reglerloop vid hjuländen: Encoders ger återkoppling om hjulhastighet eller hjulposition för rörelsestyrningen.
Minskade mekaniska transmissionsfel: En integrerad konstruktion kan eliminera vissa externa mekaniska anslutningar och det tillhörande glappet.
Förbättrad reglering vid låg hastighet: Servostyrning bidrar till mjukare rörelser när roboten närmar sig en målposition.
Synkronisering av flera hjul: Samordnad hjulstyrning bidrar till att minska rörelseavvikelser som orsakas av olika hastigheter på vänster och höger hjul.
Det är viktigt att förstå att återkoppling från en encoder vid hjuländen inte direkt garanterar robotens absoluta positioneringsnoggrannhet. Hjulslirning, golvförhållanden, navigationssystem och chassits styvhet påverkar också den slutliga positioneringsprestandan.
4. Förmåga att klara lutningar
Mobila robotar behöver ofta köra över ramper, golvfogar och arbetsområden på olika höjdnivåer.
När en fullastad robot kör uppför måste drivhjulen övervinna tyngdkraften längs lutningen samt rullmotstånd och accelerationsmotstånd.
Varför välja hjulmotorer?
Effektanpassning vid hjuländen: Motorer och reduktionsmekanismer kan väljas utifrån hjuldiameter, målhastighet och erforderlig lutningsförmåga.
Oberoende drivstyrning: Flera drivhjul kan samordna sitt vridmoment för att ge drivkraft.
Förbättrad startkontroll: Servostyrning med sluten reglerloop bidrar till jämnare starter på lutande underlag.
Integrerade bromsalternativ: Vissa hjuldrivmoduler kan utrustas med fjäderansatta, elektriskt lossade bromsar för att uppfylla särskilda krav på parkering och fasthållning i lutningar.
Särskilt för tunga AGV:er räcker det inte att välja drivsystem utifrån enbart toppmomentet. Även kontinuerligt utgående vridmoment, växellådans lastkapacitet och värmehantering måste utvärderas.
5. Manövrerbarhet
Mobila robotar måste kunna anpassas till smala gångar, komplexa rutter och olika krav på rörelseriktning.
Detta är en av de viktigaste användningsfördelarna med hjuldrivsystem.
Olika konfigurationer av hjuldrivsystem stöder olika typer av robotrörelser:
Varför välja hjulmotorer?
Minska externa transmissionsmekanismer och optimera chassilayouten.
Öka flexibiliteten i hjulstyrningen med oberoende drivkonfigurationer.
Möjliggöra aktiv styrning i kombination med styrbara drivhjul.
Stödja olika drivkonfigurationer utifrån robotens krav på rörlighet.
Valet av drivkonfiguration bör baseras på de önskade rörelseegenskaperna, chassigeometrin och styrstrategin, inte enbart på integrationsgraden.
6. Batteritid och energieffektivitet
Mobila robotar behöver utföra fler transportuppgifter med begränsad batterikapacitet och samtidigt minska laddningsfrekvensen och driftstoppen.
Varför välja hjulmotorer?
Minskade mekaniska transmissionsförluster: Ett korrekt utformat integrerat drivsystem kan minska förluster från vissa externa transmissionskomponenter.
Optimerad effektanpassning: Motorer och utväxlingar kan väljas utifrån robotens last, körhastighet och driftsförhållanden.
Oberoende drivstyrning: Hjuleffekten kan fördelas utifrån de faktiska rörelsebehoven.
Förbättrad energihantering: I kombination med servodrivsystem och robotens övergripande styrsystem kan hjulmotorer stödja effektivare strategier för acceleration, inbromsning och regenerativ bromsning.
Hjulmotorer är dock inte nödvändigtvis mer energieffektiva än alla traditionella drivsystem. Den totala energiförbrukningen beror på motorns verkningsgrad, växellådans verkningsgrad, drivregulatorns prestanda, däckens rullmotstånd och strategierna för rörelsestyrning.
Hur förändrar HONPINEs tre hjulmotorserier hur mobila robotar rör sig?
HONPINE erbjuder tre huvudsakliga produktserier för hjuldrift: drivhjul, styrbara drivhjul och differentialdrivhjul.
Varje serie är avsedd för olika krav på drivning och rörlighet. Produkterna erbjuder mobila robottillverkare mer än bara olika motortyper: de ger olika möjligheter att konfigurera chassidrift, styrning och rörelseflexibilitet.
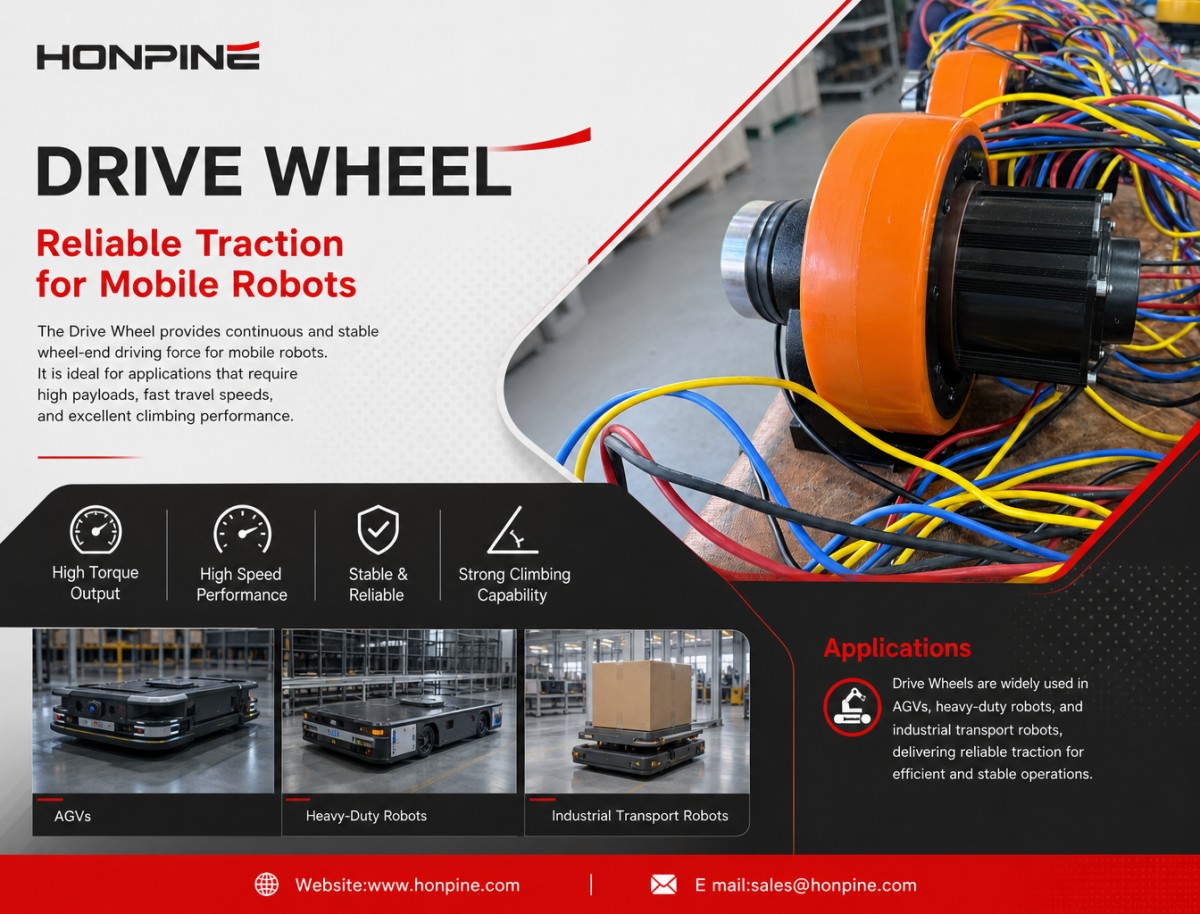
1. Drivhjul: Tillförlitlig drivkraft för mobila robotar
Huvudfunktionen hos ett drivhjulär att ge mobila robotar en kontinuerlig och stabil drivkraft vid hjuländen.
Det monteras vanligtvis i en fast riktning och driver fordonet framåt eller bakåt. Styrningen sköts av andra hjul, en separat styrmekanism eller chassistrukturen som helhet.
Högre last, högre körhastigheter och körning i uppförsbacke ställer större krav på vridmomentet vid hjuländen, rotationshastigheten och förmågan till kontinuerlig drift.
Vid val av drivhjul bör tillverkare ta hänsyn till robotens totalvikt, lastfördelningen mellan hjulen, hjuldiametern, markens friktionskoefficient, körhastigheten och den erforderliga lutningsförmågan.
Användningsområden och funktioner:
Standard-AGV:er: För transporter längs fasta rutter eller relativt enkla materialhanteringsuppgifter ger drivhjul tillförlitlig drivkraft. Fasta drivhjul i kombination med passiva hjul eller en separat styrmekanism kan ge en relativt okomplicerad chassikonstruktion.
Tunga AGV:er: Vid transport av formar, industriutrustning, pallar eller stora material måste drivhjulen ge tillräckligt vridmoment vid hjuländen och samtidigt klara motsvarande belastningar och stötar. Flera drivhjul kan konfigureras så att drivkraften fördelas enligt chassilayouten.
Industriella transportrobotar: Vid långväga och repetitiva materialtransporter inom fabriker kan drivhjul fungera som standardiserade drivenheter och hjälpa utrustningstillverkare att förenkla utformningen av chassits drivsystem.
Drivhjulets främsta värde är att ge mobila robotar tillförlitlig grundläggande drivkraft, särskilt i tillämpningar där körvägarna är relativt tydligt definierade och andra mekanismer sköter styrningen.
2. Styrbart drivhjul: Integrerad drivning och aktiv styrning
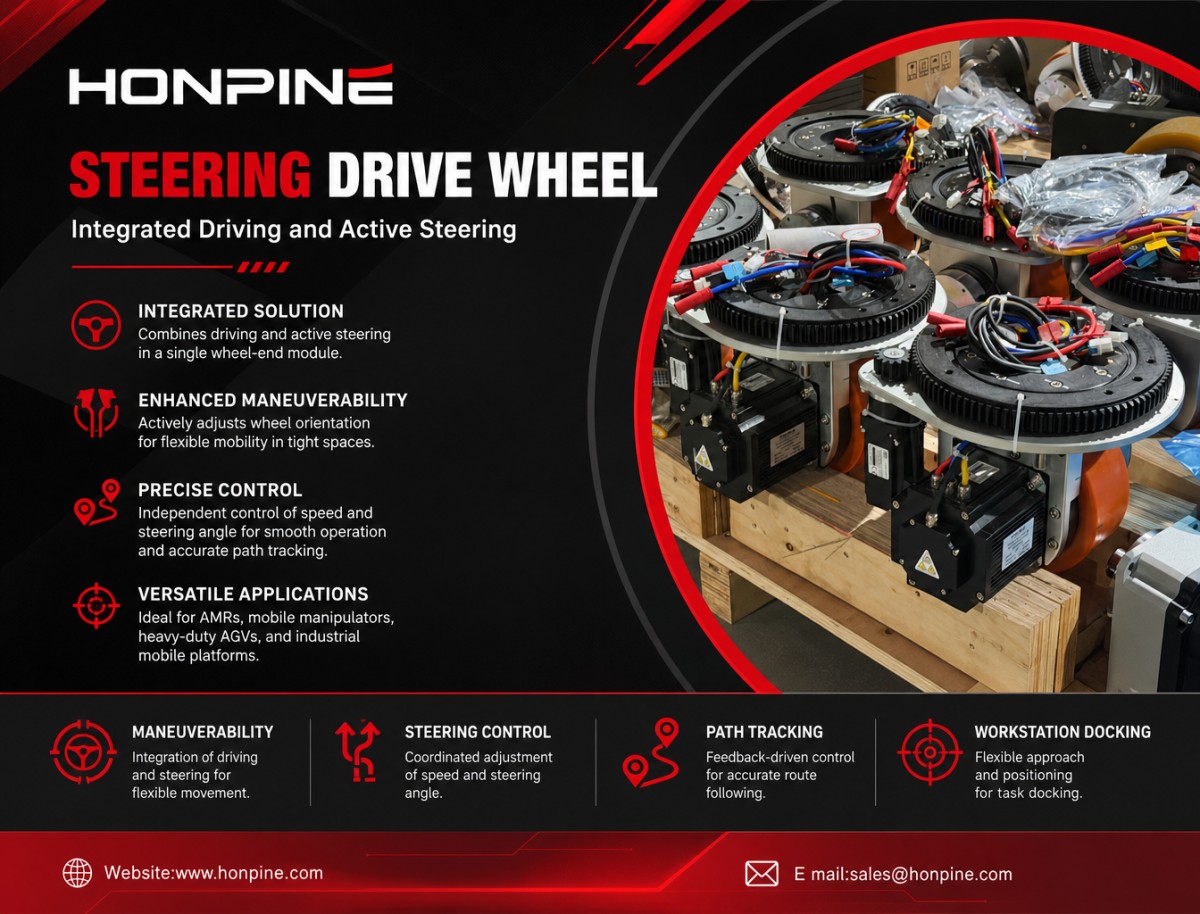
Ett styrbart drivhjulintegrerar drivning och aktiv styrning i en enda hjuländemodul.
Till skillnad från ett drivhjul med fast riktning kan det både reglera hjulets rotationshastighet och aktivt ändra dess riktning.
Detta gör att mobila robotar kan ändra hjulens riktning utifrån den planerade rutten utan att helt förlita sig på traditionella mekaniska styrstag.
För utrustning som ofta byter riktning, arbetar i trånga utrymmen eller behöver docka mot särskilda arbetsstationer ger konfigurationer med styrbara drivhjul större flexibilitet i chassikonstruktion och rörelsestyrning.
Användningsområden och funktioner:
AMR:er: I lager, logistikcenter och produktionsanläggningar behöver AMR:er ofta väja för hinder, byta riktning och ta sig till olika arbetsområden. Styrbara drivhjul kan aktivt ändra hjulens riktning och ger därmed större flexibilitet vid ruttkörning och styrning.
Mobila manipulatorer: När en mobil robot bär en robotarm och behöver förflytta sig mellan arbetsstationer för lastning, lossning, inspektion eller montering hjälper styrbara drivhjul till att justera chassits färdriktning och infartsvinkel, vilket gör det lättare att komma åt arbetsstationerna.
Tunga AGV:er: För fordon som transporterar stora formar, industriutrustning eller tungt material kan flera styrbara drivhjul konfigureras utifrån chassistrukturen för att stödja olika styrmanövrer, särskilt i miljöer med begränsat utrymme för svängar.
Stora mobila industriplattformar: När utrustning behöver manövrera genom smala gångar, ändra chassits orientering eller röra sig i flera riktningar ger aktiv styrning större flexibilitet vid utformningen av chassits rörelser.
Vilka prestandaparametrar kan de förbättra?
Manövrerbarhet: Integrerad drivning och styrning gör att hjulens riktning kan ändras utifrån chassits styrkommandon och möjliggör därmed olika rörelsebanor.
Styrning: Drivhastighet och styrvinkel kan regleras separat, vilket möjliggör samordnad justering av fordonshastighet och styrmanövrer.
Ruttföljning: Återkoppling av styrvinkel i kombination med reglering av drivhastigheten hjälper chassit att följa planerade rutter mer effektivt.
Dockning vid arbetsstationer: I tillämpningar som kräver justering av angreppsriktningen ger konfigurationer med styrbara drivhjul större flexibilitet vid positionering av chassit.
Styrbara drivhjul integrerar drivning och aktiv styrning och erbjuder därmed en drivlösning för mobila robotar som kräver flexibel styrning, ruttjusteringar och dockning vid arbetsstationer.
3. Differentialdrivhjul: Flexibel rörelse med oberoende reglering av hjulhastigheten
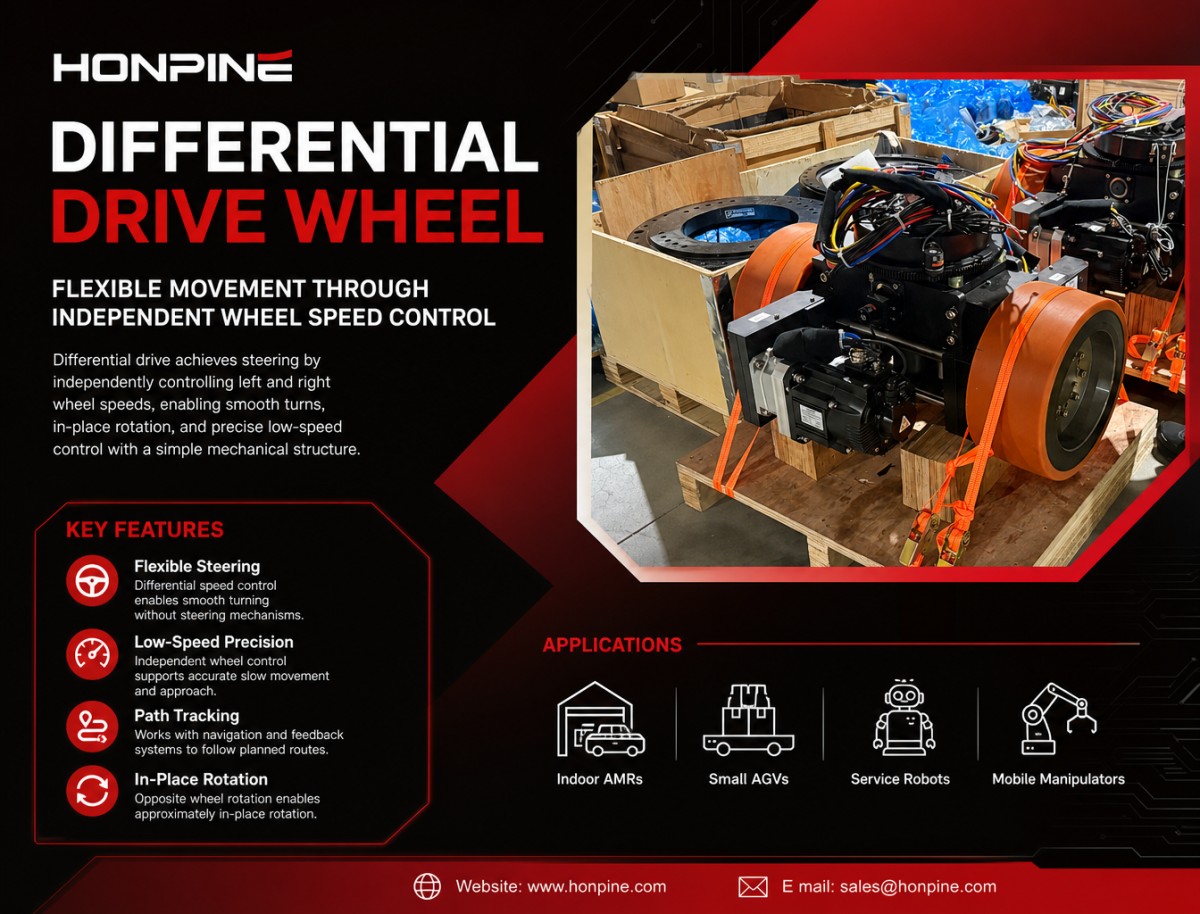
Differentialdrivhjulanvänds främst i chassikonfigurationer med differentialdrift.
Grundprincipen är att reglera vänster och höger drivhjul oberoende av varandra så att roboten kan följa olika rörelsebanor.
När båda hjulen roterar framåt med samma hastighet kör roboten i regel rakt fram. När hjulhastigheterna skiljer sig åt svänger roboten mot det långsammare hjulet. När hjulen roterar i motsatta riktningar kan en lämplig chassikonfiguration göra det möjligt för roboten att rotera ungefär kring sin egen mittpunkt.
Till skillnad från ett styrbart drivhjul, som ändrar hjulets fysiska riktning, åstadkommer differentialdrift styrningen främst genom skillnader i hjulhastighet. Detta möjliggör en relativt enkel mekanisk chassikonstruktion.
Användningsområden och funktioner:
AMR:er för inomhusbruk: I lagerverksamhet, fabrikslogistik och materialleveranser kan ett tvåhjuligt differentialdrivet chassi köra framåt, svänga och rotera på plats genom att reglera vänster och höger hjulhastighet oberoende av varandra. Detta passar för inomhusmiljöer med smala gångar och täta riktningsbyten.
Små AGV:er: För transportutrustning med relativt enkla körvägar och tydligt definierade styrbehov kan differentialdrift minska behovet av komplexa mekaniska styrkonstruktioner och förenkla chassikonstruktionen.
Servicerobotar: På sjukhus, laboratorier och kontor behöver robotar ofta köra långsamt, undvika hinder och göra snäva svängar. Differentialdrift ger dessa tillämpningar ett flexibelt sätt att styra rörelserna.
Mobila manipulatorer: På plattformar med differentialdrivet chassi bidrar oberoende styrning av vänster och höger hjul till långsamma närmanderörelser, riktningsjusteringar och ruttföljning. Den slutliga dockningsnoggrannheten beror fortfarande på navigering, sensorer och robotens övergripande styrsystem.
Vilka prestandaparametrar kan de förbättra?
Manövrerbarhet: Olika hastigheter på vänster och höger hjul möjliggör svängar utan en extra aktiv styrmekanism.
Reglering vid låg hastighet: Noggrann justering av de två hjulhastigheterna möjliggör långsam körning, mjuka svängar och kontrollerade närmanderörelser.
Ruttföljning: I kombination med återkoppling av hjulhastighet, navigationssystem och rörelsestyrningsalgoritmer hjälper differentialdrift robotar att följa planerade rutter.
Rotation på plats: I ett typiskt tvåhjuligt differentialdrivet chassi kan roboten rotera ungefär kring sin mittpunkt genom att vänster och höger hjul körs i motsatta riktningar.
Differentialdrift har dock också vissa begränsningar. Hjulslirning, förändringar i golvfriktionen och skillnader i hastighet mellan vänster och höger hjul kan påverka ruttföljningen. Dessutom kan ett konventionellt tvåhjuligt differentialdrivsystem inte skapa verklig rörelse i sidled direkt.
Differentialdrivhjulens främsta värde är att möjliggöra flexibel styrning och rörelsereglering vid låg hastighet genom oberoende reglering av hjulhastigheten och en relativt enkel mekanisk konstruktion. De passar särskilt bra för AMR:er för inomhusbruk och mobila robotar i små till medelstora storlekar.
Varför välja HONPINEs hjulmotorer för robotar?
HONPINE utvecklar egna drivsystem och erbjuder tre huvudsakliga produktserier av hjulmotorer: drivhjul, differentialdrivhjul och styrbara drivhjul.
Produkterna är utformade för att uppfylla olika krav på drivning och styrning för mobila robotar och används i en rad olika typer av utrustning och industriella tillämpningar, bland annat:
Autonoma mobila robotar (AMR:er)
Tunga AGV:er
Förarlösa gaffeltruckar
Inspektionsrobotar
Medicinsk utrustning
Tung industriell transportutrustning
Med ett brett produktsortiment och flera modellkonfigurationer erbjuder HONPINE kundanpassade lösningar för olika chassistrukturer, lastkrav, drivkonfigurationer och driftsförhållanden.
Oavsett om du utvecklar en kompakt AMR för inomhusbruk, en industriell AGV, en autonom gaffeltruck eller en mobil transportplattform för tung last är det viktigt att välja rätt drivhjulskonfiguration för att uppnå tillförlitlig rörlighet och effektiv systemintegration.
Kontakta HONPINE för att diskutera dina krav på drivning för mobila robotar och hitta en lämplig lösning med hjulmotorför din tillämpning.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
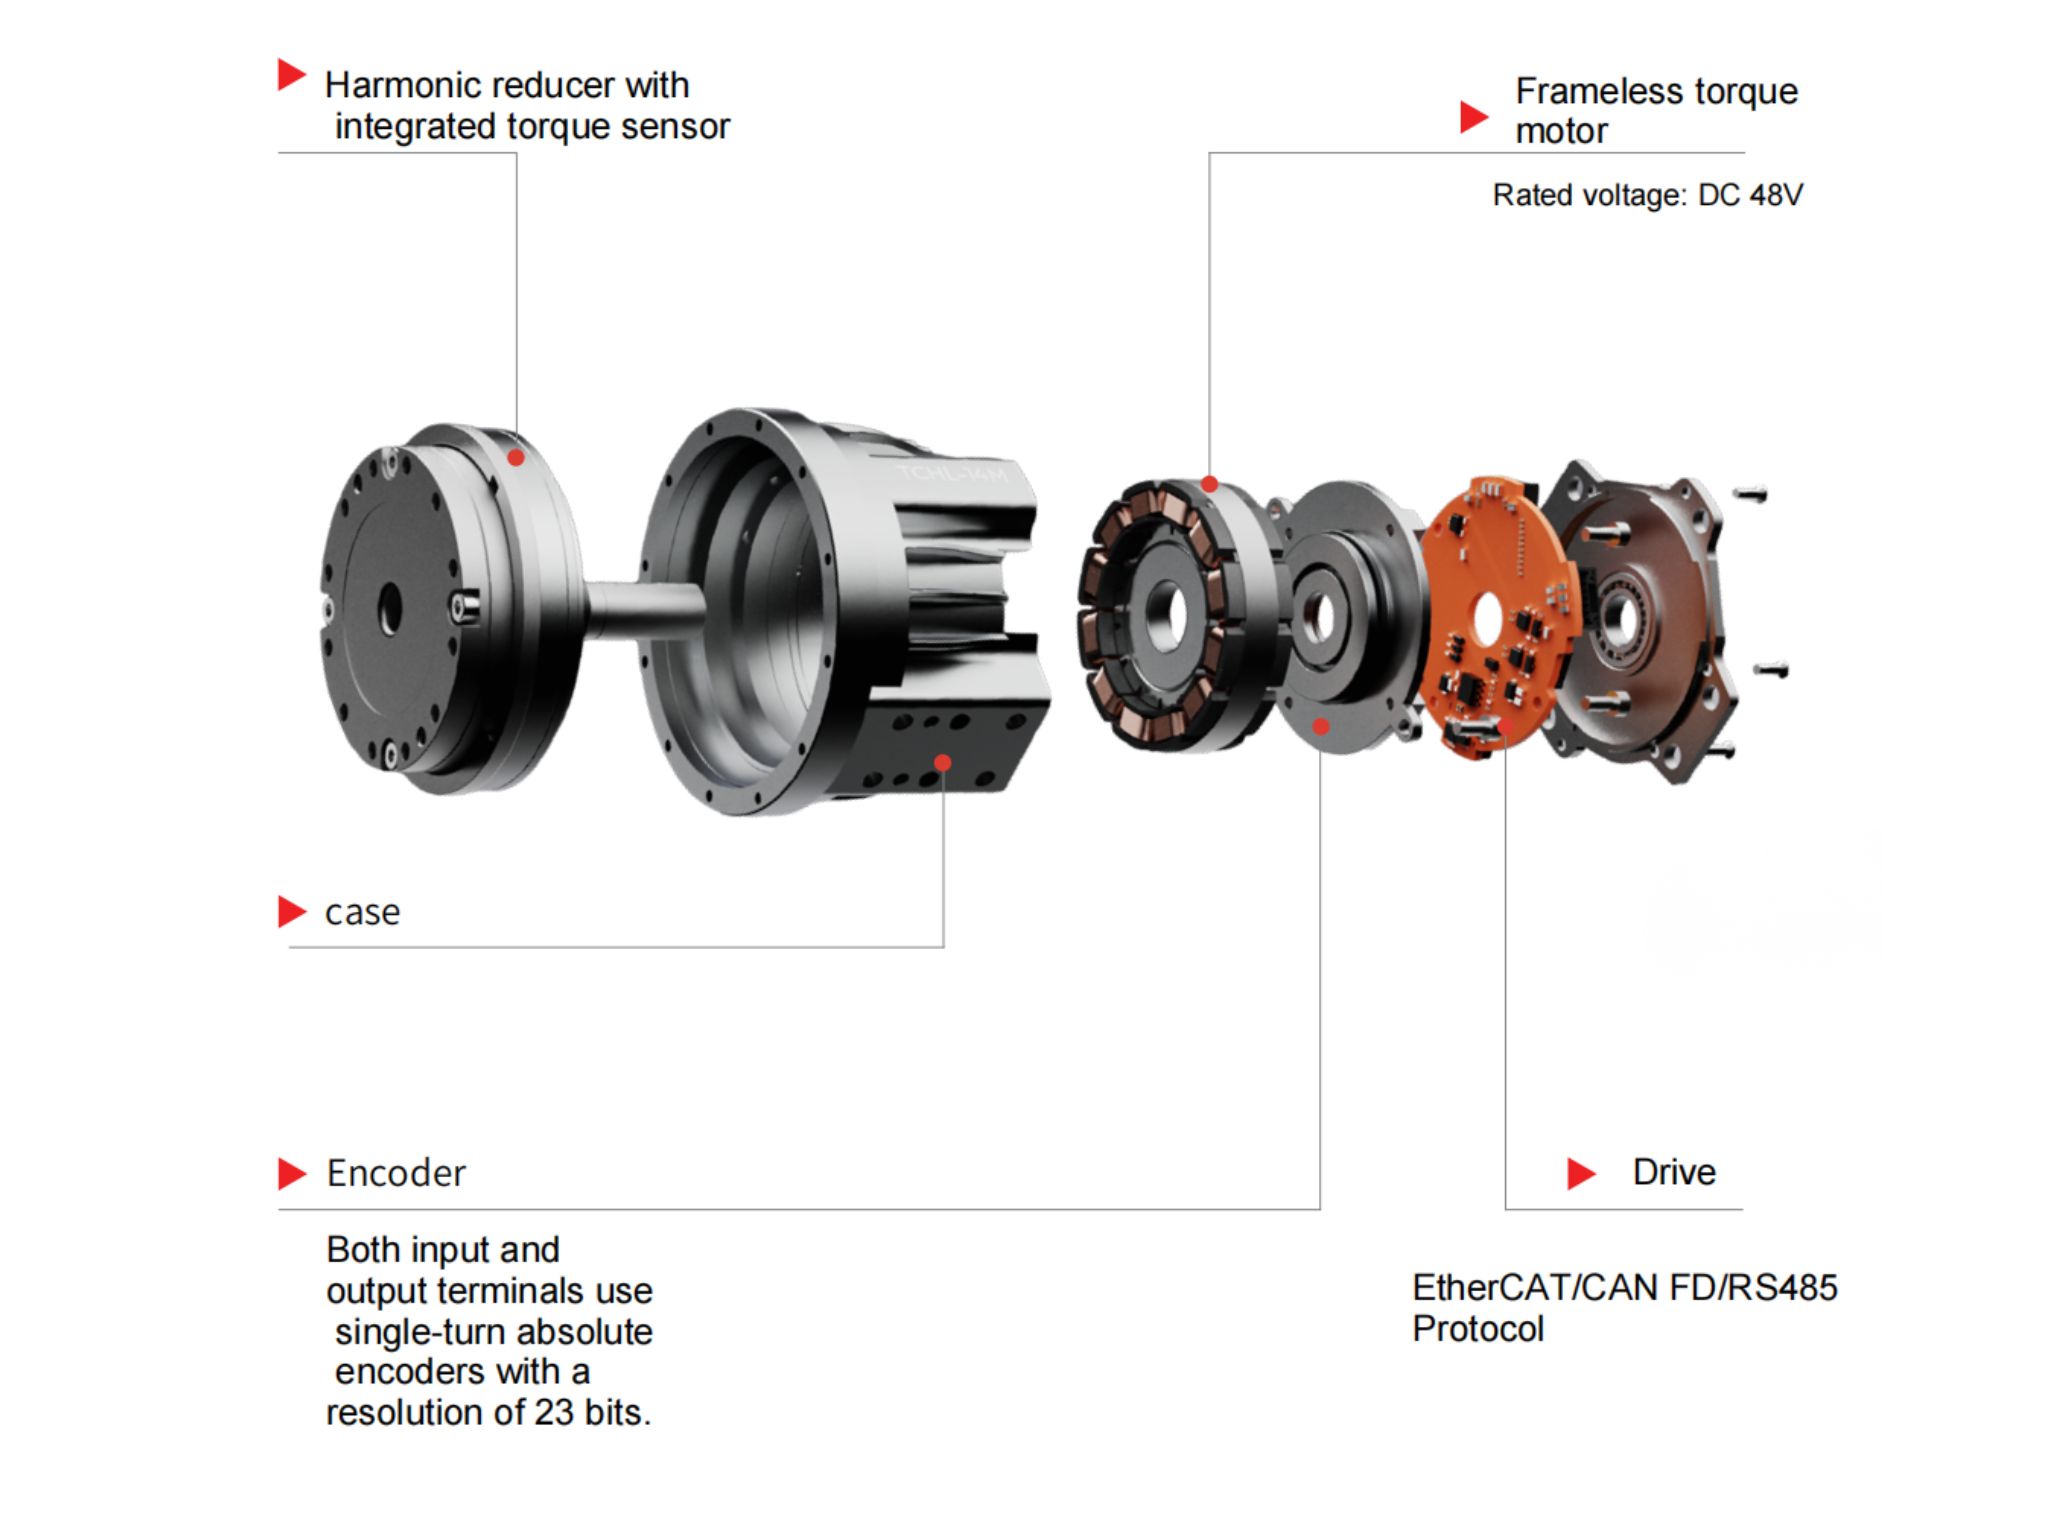
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
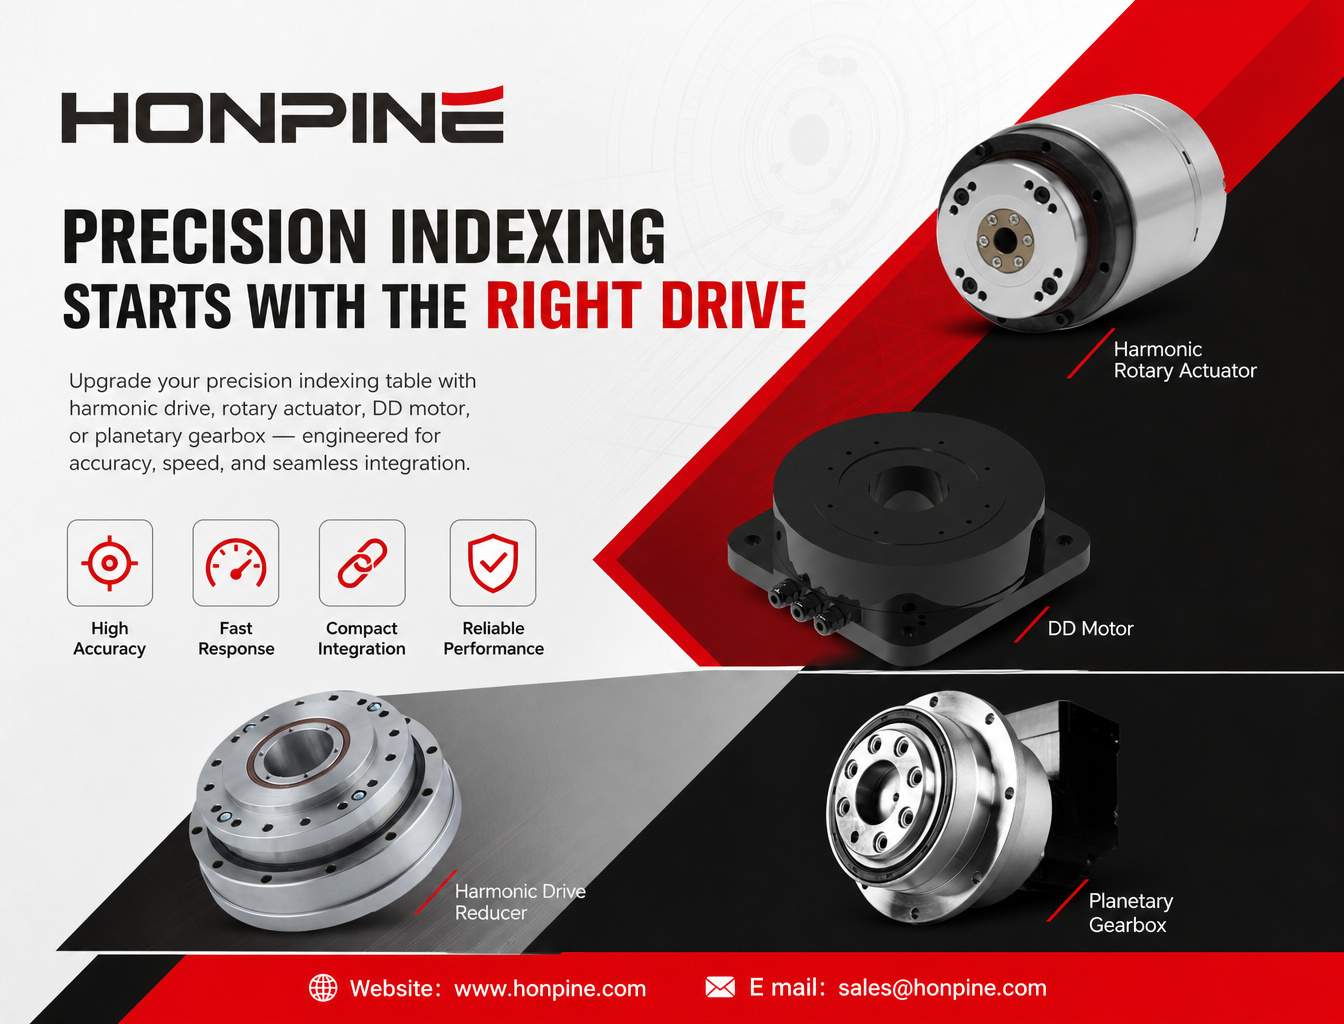
 Hur kan precisionsväxlar, harmoniska vridställdon och direktdrivna motorer uppgradera precisionsindexeringsbord?Hur kan tillverkare förbättra precisionsindexeringsbordens noggrannhet, dynamiska respons och integrering? I takt med att flexibel tillverkning fortsätter att utvecklas kan traditionella transmissionssystem möta utmaningar som glapp, långa inställningstider och komplex mekanisk integration. Den här artikeln utforskar hur harmoniska växlar, harmoniska vridställdon, direktdrivna (DD) momentmotorer och planetväxlar erbjuder praktiska uppgraderingslösningar för olika driftförhållanden. Genom att anpassa transmissionsarkitekturen efter positioneringsnoggrannhet, indexeringscykeltid, lasttröghet och installationsbegränsningar kan tillverkare utveckla effektivare och mer tillförlitliga precisionsindexeringssystem.
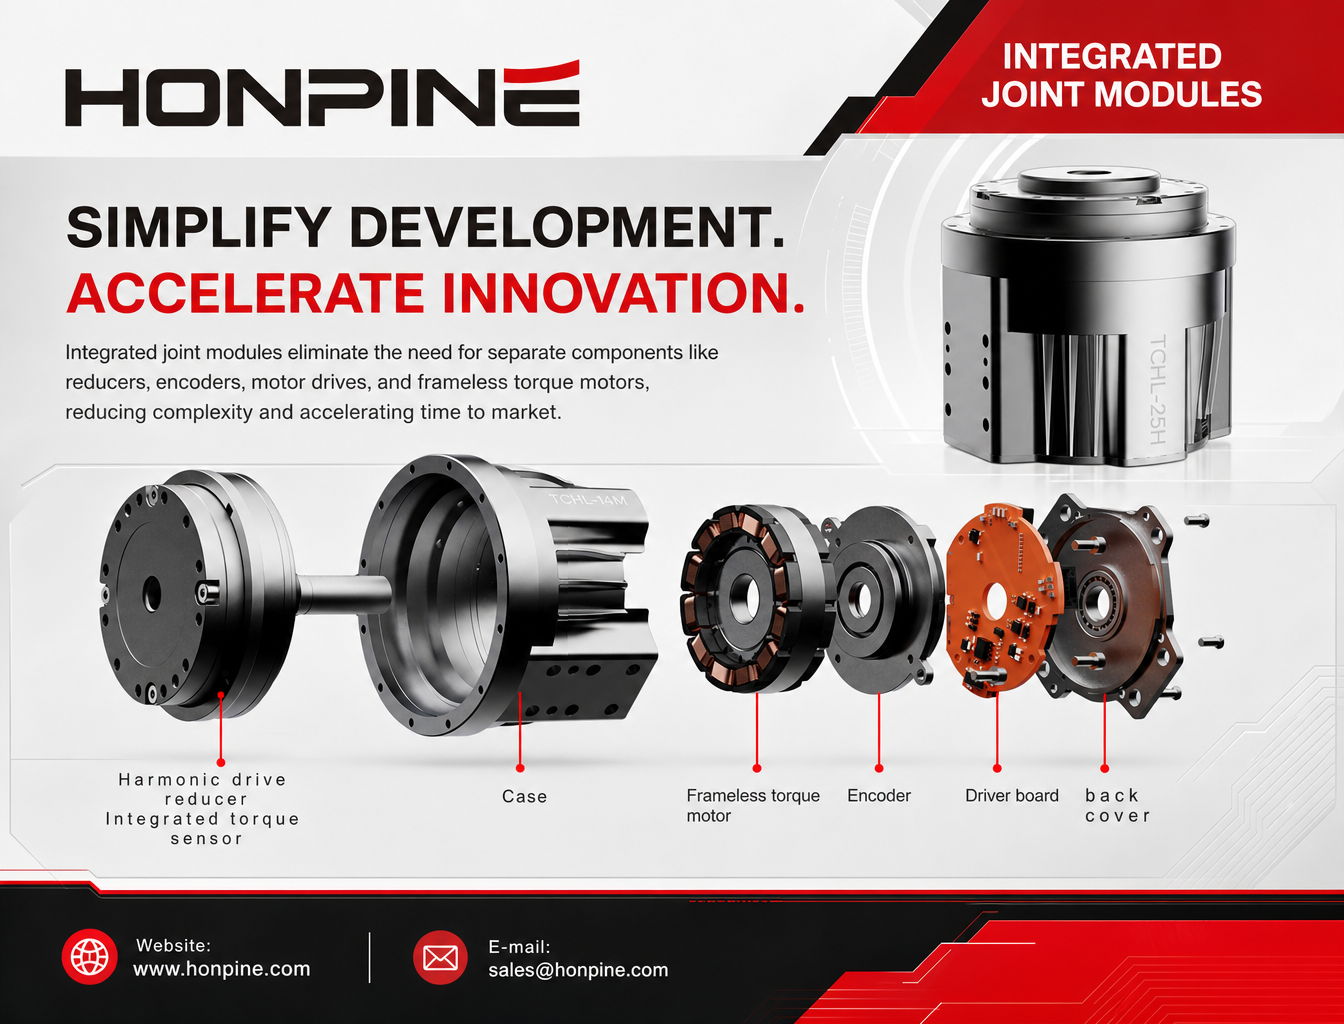
 Bör robotillverkare utveckla egna ledmoduler eller köpa integrerade ledmoduler?Bör robotillverkare utveckla ledmoduler internt eller köpa integrerade ledmoduler? Den här artikeln jämför fördelarna och nackdelarna med båda tillvägagångssätten, inklusive utvecklingskostnader, tekniskt ägande, försörjningskedjans stabilitet, produktionseffektivitet och långsiktig skalbarhet. Läs om varför en hybridstrategi för inköp, som kombinerar intern utveckling med extern upphandling, blir ett praktiskt alternativ för humanoida robotar, robotarmar och system med förkroppsligad AI.
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.
 Hur minskar planetväxlar varvtalet och ökar vridmomentet i högprecisionsutrustning för automation?Hur minskar en planetväxel varvtalet samtidigt som den ökar vridmomentet i högprecisionsutrustning för automation? Genom att kombinera ett solhjul, flera planethjul och ett invändigt kugghjul ger en planetväxel en kompakt och effektiv kraftöverföring för tillämpningar som kräver kontrollerade rörelser och tillförlitlig vridmomentöverföring. Från industrirobotar och CNC-maskiner till automatiserade monteringssystem handlar valet av rätt växel mer om än att bara välja ett utväxlingsförhållande. Den här guiden förklarar hur planetväxlar fungerar, deras viktigaste fördelar, vanliga användningsområden och praktiska urvalskriterier för att hjälpa ingenjörer att hitta en lämplig transmissionslösning.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 Envarvs flervarvs absolutgivare för robotledmoduler: Hur väljer man?Den här guiden jämför envarvs och flervarvs absolutgivare för robotledmoduler och förklarar skillnaderna i positionsåterkoppling, positionslagring vid strömavbrott och underhållskrav. Lär dig välja rätt givarutförande för humanoida robotar, kollaborativa robotarmar och exoskelett, med HONPINE HPJM Harmonic Joint Actuator PRO Series som exempel.
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.