Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekrav
Integrerade robotledsmodulerär centrala rörelseenheter i kollaborativa robotar, humanoida robotar, industrirobotarmar och andra intelligenta robotsystem. Vanligtvis integrerar de viktiga komponenter som motor, växel, encoder, servodrivning, vridmomentsensor och elektromagnetisk broms i en kompakt rörelseenhet.
Att välja rätt robotledsmodul påverkar inte bara utgående vridmoment, rotationshastighet och positioneringsnoggrannhet, utan även robotens dynamiska respons, kraftreglering, konstruktion, driftsstabilitet och totala tillverkningskostnad.
Till skillnad från valet av en enskild motor eller växel kräver valet av robotledsmodul en samlad bedömning av dynamiska prestanda, transmissionsstruktur, positionsåterkoppling, vridmomentsmätning, mekanisk installation, elektriska gränssnitt, värmehantering och långsiktig tillförlitlighet. Detta är särskilt viktigt för kollaborativa robotar och humanoida robotar, där olika leder har avsevärt olika belastningsförhållanden, rörelsefrekvenser, styrkrav och säkerhetsaspekter.
Med utgångspunkt i praktisk erfarenhet av HONPINE:s lätta TCHL-serie med hög precision av robotledsmoduler granskar den här guiden sex viktiga aspekter vid val av robotledsmoduler, för att hjälpa robotingenjörer att skapa ett systematiskt arbetssätt för konstruktion och integrering av leder.
1. Dynamiska prestanda: Så fastställer du krav på vridmoment, hastighet och tröghet
Dynamiska prestanda utgör grunden för valet av robotledsmodul. De avgör om en led kan uppfylla de faktiska kraven på nyttolast, rotationshastighet, acceleration och dynamisk respons.
De viktigaste parametrarna att utvärdera är kontinuerligt nominellt vridmoment, toppmoment, utgående hastighet och tröghetsanpassning.
1.1 Hur skiljer man mellan kontinuerligt nominellt vridmoment och toppmoment?
Vridmoment är en av de viktigaste parametrarna vid val av robotledsmodul. Ingenjörer måste dock skilja mellan kontinuerligt nominellt vridmoment och toppmoment i stället för att bedöma en modul enbart utifrån dess högsta vridmoment.
Kontinuerligt nominellt vridmoment avser det vridmoment som en ledmodul kan leverera kontinuerligt under angivna driftförhållanden och inom de termiska gränserna. Det är särskilt relevant för tillämpningar som kontinuerlig materialhantering, bibehållande av position, slipning och andra långvariga arbetsmoment.
Vid beräkning av nödvändigt ledmoment bör ingenjörer ta hänsyn till:
Ledens egen vikt och tillhörande gravitationsmoment.
Gravitationsmomentet från verktyget och den externa nyttolasten.
Accelerations- och retardationsmoment under ledrörelser.
Mekanisk friktion och annat motstånd i transmissionen.
Dynamiska kopplingseffekter mellan flera leder.
Vid en preliminär dimensionering bör även en lämplig säkerhetsmarginal reserveras utifrån variationer i belastning, rörelsefrekvens, monteringsorientering och driftförhållanden. En marginal på 25%–35% kan exempelvis användas som en inledande konstruktionsreferens, men ska inte betraktas som ett universellt krav. Den slutliga dimensioneringen bör verifieras mot den faktiska belastningsprofilen för leden och de termiska jämviktsförhållandena.
Toppmoment används främst vid kortvariga dynamiska rörelser, till exempel snabb acceleration av roboten, positionsövergångar, tillfälliga belastningsförändringar och korta stötar.
Det är viktigt att förstå att toppmoment inte innebär att ledmodulen kan hålla denna uteffekt under längre perioder. Ingenjörer bör kontrollera tillåten varaktighet för toppmoment, repetitionsfrekvens och tillhörande termiska begränsningar.
Vridmomentkapaciteten för motor, växel och mekaniskt hölje bör också kontrolleras separat. Komponenten med lägst tillåtet vridmoment fastställer den praktiska momentgränsen för hela ledaggregatet.
Denna skillnad är särskilt viktig för dynamiskt belastade leder i humanoida robotben, fyrbenta robotars höftleder och robotarmar för tung drift.
1.2 Hur anpassas utgående hastighet och utväxling till varandra?
Utgående hastighet för en robotledsmodul bestäms främst av motorhastigheten och utväxlingen:
Utgående hastighet ≈ motorhastighet ÷ utväxling
En högre utväxling ökar i allmänhet det utgående vridmomentet men minskar den utgående hastigheten. Den kan även påverka bakdrivbarhet, dynamisk respons och transmissionssystemets ekvivalenta tröghet.
Motorhastigheten kan dessutom inte bedömas oberoende av strömförsörjningen. I ledmoduler med 24V- eller 48V-likström ökar motorns mot-EMK när rotationshastigheten stiger. Om den tillgängliga DC-busspänningen är otillräcklig kan tillgänglig ström och utgående vridmoment minska vid höga driftshastigheter.
Ingenjörer bör därför bedöma mer än den maximala hastigheten utan belastning. Viktiga parametrar är bland annat:
Kontinuerligt utgående vridmoment vid nominell hastighet.
Tillgängligt vridmoment vid maximal driftshastighet.
Prestandavariationer vid olika matningsspänningar.
Utväxlingens inverkan på dynamisk respons och bakdrivbarhet.
För leder i humanoida robotar som kräver snabba svängningar, frekvent acceleration och upprepade stopp är det särskilt viktigt att anpassa utgående hastighet och vridmoment till varandra.
1.3 Varför påverkar tröghetsanpassning ledens reglerstabilitet?
Tröghetsanpassning är en viktig men ibland förbisedd faktor vid val av robotledsmodul.
En olämplig relation mellan den externa lastens tröghet och drivsystemets tröghet kan göra regleringen svårare och leda till vibrationer vid låg hastighet, rörelseöversläng, mekaniska svängningar eller försämrad dynamisk spårningsförmåga.
För kollaborativa robotar, humanoida robotar och robotarmar som kräver exakt rörelsespårning och följsam reglering bör ingenjörer utvärdera motorns rotortröghet, växelns utväxling, lasttrögheten och de faktiska rörelsebanorna genom dynamisk analys.
Det är också viktigt att komma ihåg att en växel förändrar lastens ekvivalenta tröghet när den räknas om till motorsidan. Systemkompatibilitet bör därför inte avgöras genom att enbart jämföra lasttrögheten med motorns rotortröghet. Även utväxling, reglerbandbredd och faktiska driftförhållanden måste beaktas.
2. Transmissionsstruktur och positioneringsnoggrannhet: robotledsmoduler med harmonisk eller planetväxel
Växeln är en central transmissionskomponent i en robotledsmodul. Dess konstruktion påverkar direkt utgående vridmoment, transmissionsnoggrannhet, vridstyvhet, slagtålighet och livslängd.
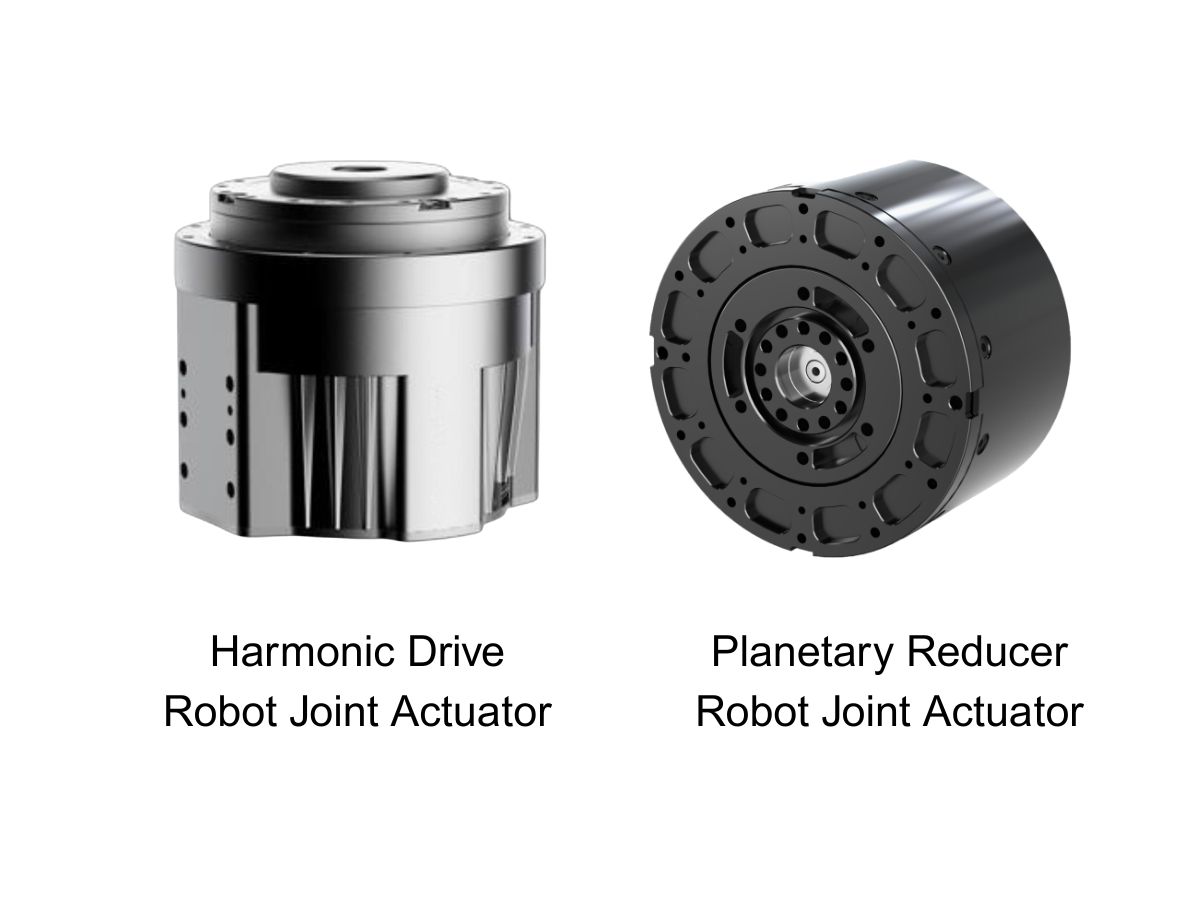
Harmoniska växlar och planetväxlar är två vanliga transmissionslösningar i robotledsmoduler. Ingen av dem är överlägsen i alla situationer; valet beror på robotens rörelsekrav och driftförhållanden.
2.1 Egenskaper och användningsområden för ledmoduler med harmonisk drivning
Harmoniska växlar har kompakt konstruktion, höga utväxlingar och litet transmissionsglapp. Dessa egenskaper gör dem lämpliga för robotleder med begränsat installationsutrymme och höga krav på positioneringsnoggrannhet.
Harmonisk transmission används i stor utsträckning i kollaborativa robotar, humanoida robotar och precisionsrobotarmar.
Viktiga egenskaper är:
Kompakt konstruktion för leder med begränsat utrymme.
Litet transmissionsglapp som ger förbättrad positioneringsnoggrannhet.
Ett brett urval av utväxlingar för högt utgående vridmoment.
Lämplighet för precisionspositionering och vissa kraftreglerade tillämpningar.
Harmoniska växlar bygger dock på elastisk deformation av flexsplinen. Vridstyvhet, kapacitet för stötbelastning och utmattningslivslängd måste därför utvärderas utifrån den specifika modellen och driftförhållandena.
För tillämpningar med frekventa stötar, tunga fram- och återgående laster eller betydande variationer i dynamisk belastning bör långsiktig tillförlitlighet verifieras noggrant.
2.2 Egenskaper och användningsområden för ledmoduler med planetväxel
Planetväxlar överför kraft genom ett system med solhjul, planethjul och invändig ringväxel. De har i allmänhet god lastkapacitet, hög konstruktionsstyvhet och hög verkningsgrad.
Planetväxlar kan vara fördelaktiga i industrirobotar för tung drift, fyrbenta robotar och leder som utsätts för kraftiga yttre stötar.
Viktiga egenskaper är:
Flera kuggingreppspunkter som hjälper till att fördela de överförda krafterna.
God lastkapacitet och slagtålighet.
Lämplighet för relativt höga belastningar och dynamiska driftförhållanden.
God hållbarhet vid korrekt konstruktion och smörjning.
Konventionella planetväxlar har dock i allmänhet ett visst transmissionsglapp. Glappets storlek beror på tillverkningens kugghjulsnoggrannhet, monteringsmetoder, förspänningskonstruktion och tillverkningsprocesser.
För tillämpningar med krav på hög positioneringsnoggrannhet och följsam kraftreglering bör ingenjörer verifiera det faktiska glappet och den samlade transmissionsprestandan hos den kompletta ledmodulen.
2.3 Så väljer du rätt transmissionsstruktur för olika robotapplikationer
Valet bör inte avgöras enbart av transmissionstypen. Ingenjörer bör även ta hänsyn till ledens belastning, rörelsefrekvens, stötintensitet och styrkrav.
Till exempel:
Kollaborativa robotar: Fokusera på transmissionsglapp, bakdrivbarhet och kraftreglering.
Humanoida robotar: Ta hänsyn till vridmomenttäthet, vikt, dynamisk respons och slagtålighet.
Fyrbenta robotar: Prioritera dynamisk belastning, stöttålighet och utmattningslivslängd.
Industrirobotarmar för tung drift: Utvärdera kontinuerligt vridmoment, styvhet och långsiktig driftsäkerhet.
För tillämpningar som kräver en kombination av litet glapp, hög vridstyvhet och god lastkapacitet kan även högprecisionsplanetväxlar med förspänning och glappkompenserande konstruktion vara värda att överväga.
Ingenjörer behöver inte begränsa valet till konventionella transmissionsstrukturer.
2.4 Vilka noggrannhetsparametrar bör utvärderas i en robotledsmodul?
En robotleds faktiska positioneringsnoggrannhet är inte likvärdig med växelns nominella noggrannhet i sig.
Ledmodulens totala noggrannhet påverkas också av motorencoders, utgående encoders, växelglapp, vriddeformation, lagerstöd, flänsbearbetning och monteringstoleranser.
Vid val av modul bör ingenjörer särskilt uppmärksamma:
Transmissionsglapp på utgångssidan.
Repeterbarhet på utgångssidan.
Vridstyvhet och belastningsorsakad deformation.
Kast på utgående flänsyta.
Planhet och måttnoggrannhet hos monteringsytor.
Bland dessa parametrar är faktisk återkopplingsnoggrannhet på utgångssidan och vinkelavvikelse under belastning särskilt viktiga.
För precisionsmontering, medicinsk robotteknik och utrustning för precisionstillverkning bör ingenjörer begära faktiska testdata och tydligt definierade testförhållanden i stället för att enbart förlita sig på specifikationerna för enskilda komponenter.
3. Encoders och vridmomentsensorer: Så uppnår du kraftreglering med hög precision i robotleder
Om växeln bestämmer en leds transmissionsprestanda, bestämmer encoders och vridmomentsensorer vilken återkopplingsinformation som är tillgänglig för styrsystemet.
För konventionella punkt-till-punkt-rörelser kan positionsåterkoppling räcka. Kollaborativa robotar, humanoida robotar och system som samverkar med sin omgivning behöver dock ofta mer avancerad återkoppling än enbart motorposition och strömmätning.
3.1 Vad är skillnaden mellan ledmoduler med en encoder och två encoders?
Robotledsmoduler använder vanligtvis antingen en halvsluten reglerarkitektur med en encoder eller en helt sluten reglerarkitektur med två encoders.
Arkitektur med en encoder
I en konstruktion med en encoder installeras encodern vanligtvis på motorsidan för att detektera rotorpositionen och beräkna ledens teoretiska utgående position.
Denna arkitektur är relativt enkel och kostnadseffektiv, vilket gör den lämplig för konventionell punkt-till-punkt-positionering och tillämpningar med mindre stränga krav på återkoppling från utgångssidan.
Eftersom encodern sitter före växeln kan den dock inte mäta den faktiska utgående positionen direkt. Därför kan den inte direkt kompensera för växelglapp, vriddeformation och vissa transmissionsfel.
Arkitektur med två encoders
En konstruktion med två encoders använder två encoders: en på motorsidan och en på utgångssidan.
Encodern på motorsidan stödjer motoromkoppling och hastighetsreglering, medan encodern på utgångssidan mäter ledens faktiska utgående vinkel.
Genom att jämföra positionerna på ingångs- och utgångssidan kan styrsystemet få en mer exakt bild av transmissionssystemets faktiska rörelse.
Arkitektur med två encoders lämpar sig särskilt för:
Positionsreglering med hög precision.
Stabil drift vid låg hastighet.
Spårning av dynamiska rörelser med hög prestanda.
Robotleder som kräver kompensation för transmissionsdeformation.
Följsamma styrsystem med höga krav på positionsåterkoppling.
För robotleder med hög precision är det i allmänhet värt att prioritera en arkitektur med absolut positionsåterkoppling på utgångssidan.
3.2 Varför behöver avancerade robotleder vridmomentsensorer på utgångssidan?
Vridmomentsåterkoppling är en viktig grund för kraftreglering med hög precision.
Det finns två vanliga sätt att få information om ledmoment: att uppskatta momentet utifrån motorströmmen och att mäta det direkt med en separat vridmomentsensor.
Strömbaserad uppskattning beräknar vanligtvis det elektromagnetiska vridmomentet utifrån motorns momentkonstant och uppmätta ström. Metoden kräver ingen extra vridmomentsensor och är relativt kostnadseffektiv.
Motorns elektromagnetiska vridmoment motsvarar dock inte nödvändigtvis ledens faktiska utgående vridmoment.
Faktorer som växelfriktion, transmissionsförluster, tröghetsmoment och temperaturvariationer kan påverka det slutliga utgående vridmomentet. Strömbaserad uppskattning har därför begränsningar i tillämpningar som kräver mycket noggrann kraftåterkoppling.
En vridmomentsensor som monteras mellan växelns utgång och ledflänsen kan däremot mäta det vridmoment som överförs genom transmissionssystemet direkt. Mätningen motsvarar då bättre den faktiska interaktionen mellan roboten och dess omgivning.
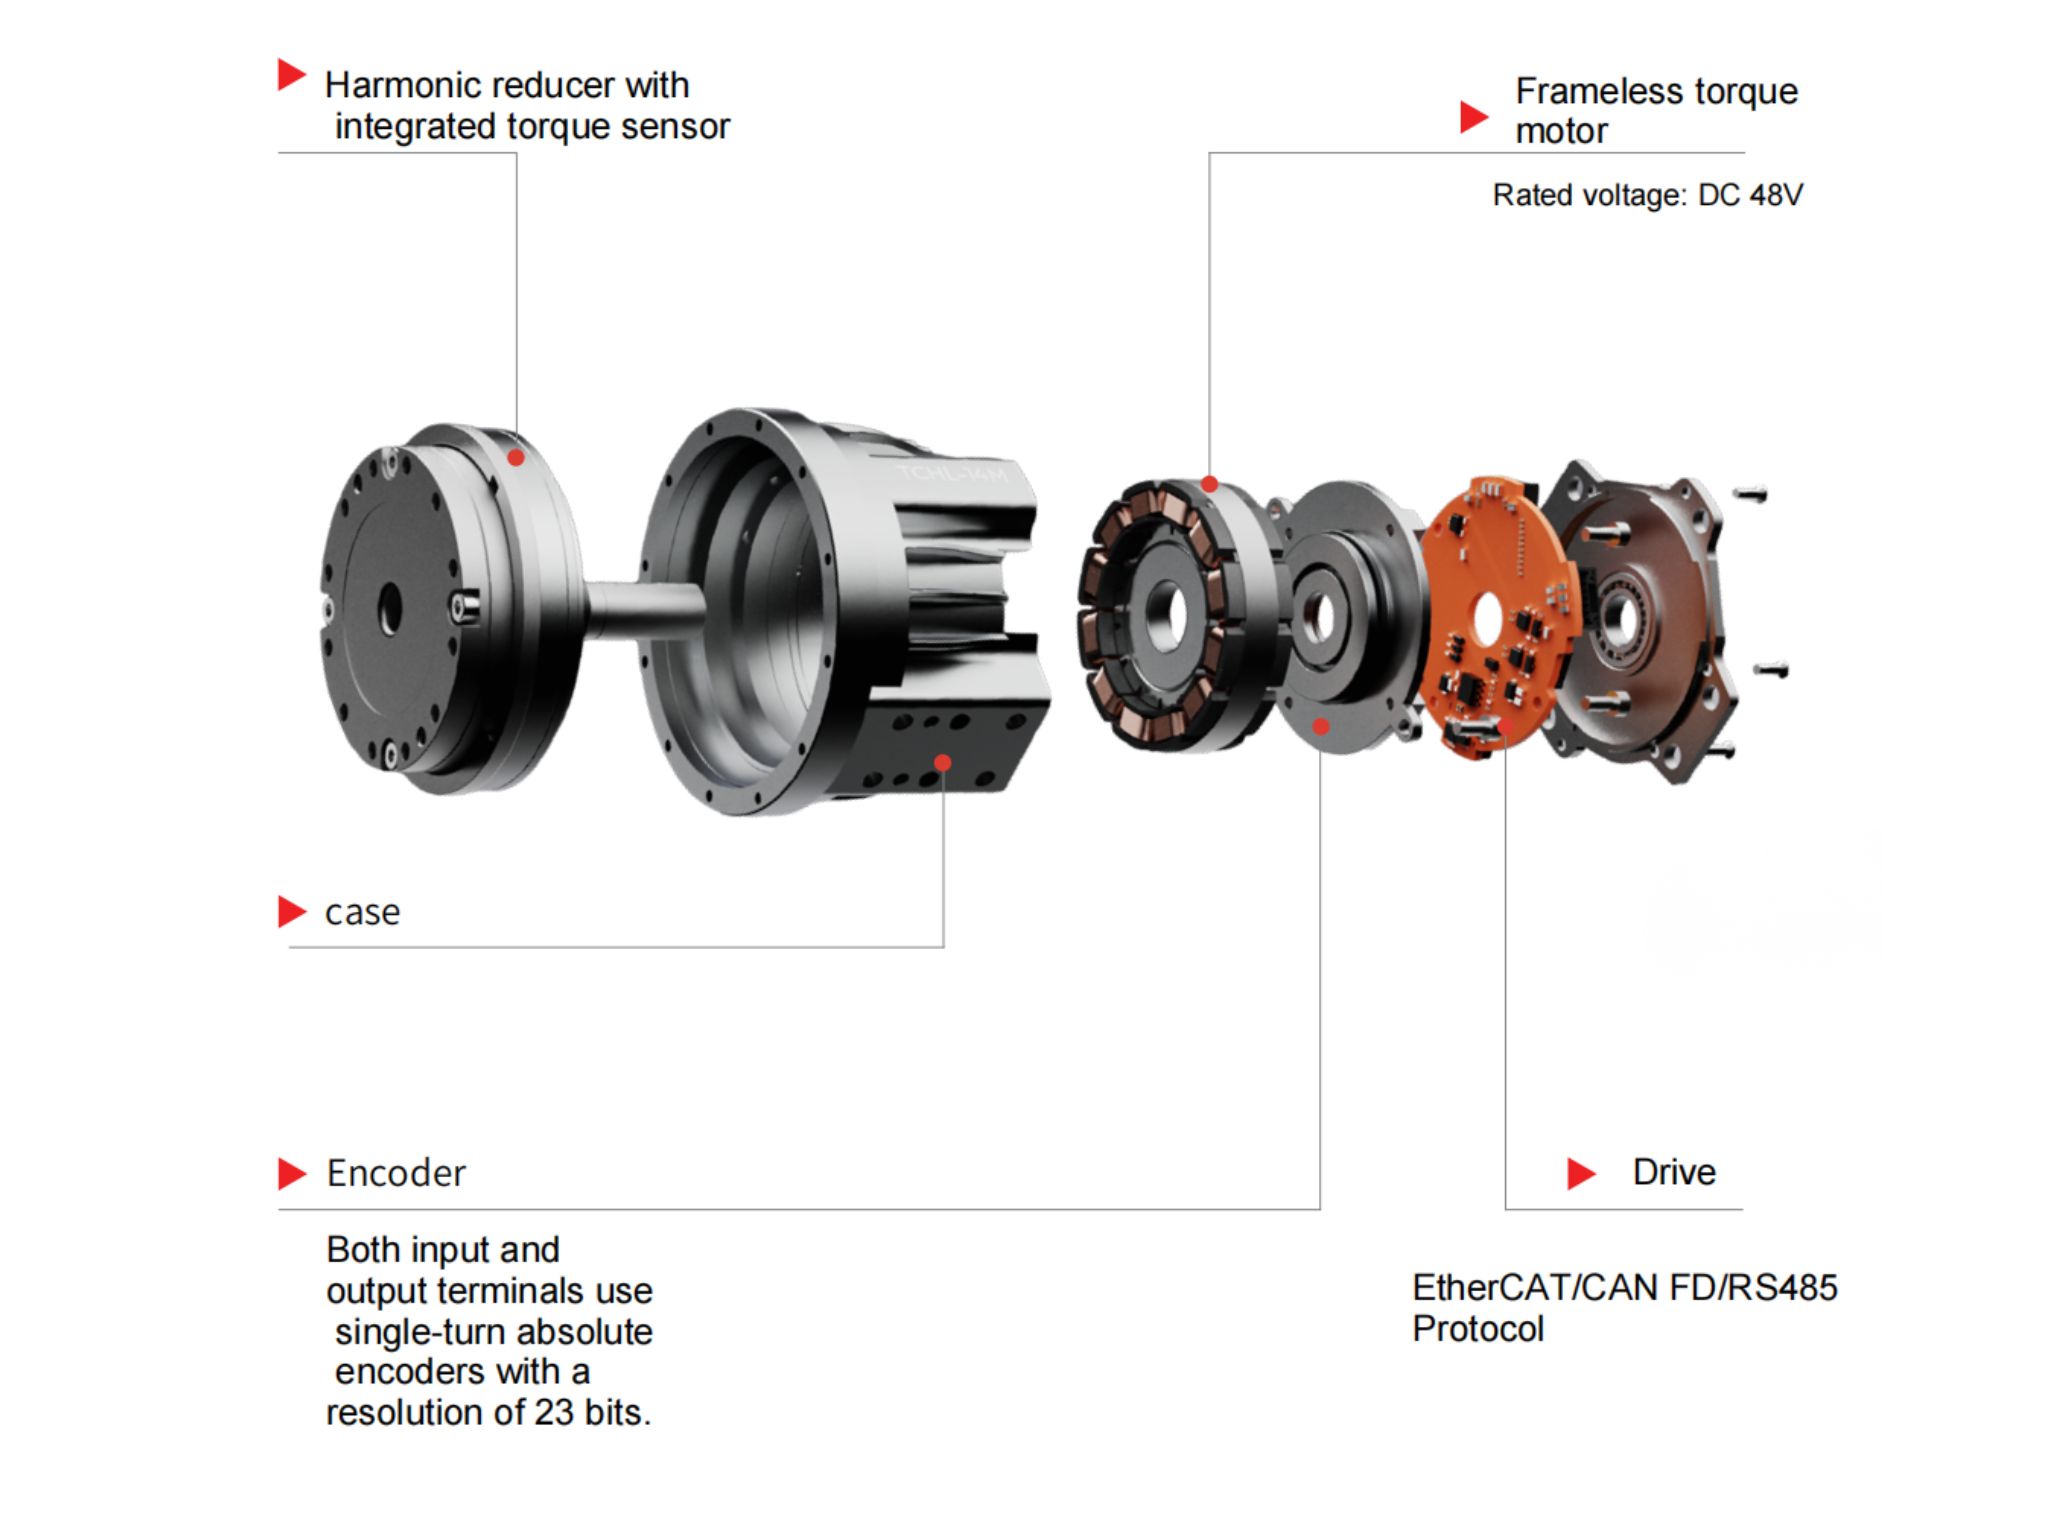
HONPINE:s robotledsmoduler i TCHL-serien använder exempelvis en arkitektur med vridmomentsensor på utgångssidan. Konfigurationen är avsedd för robotsystem som kräver detektering i realtid av förändringar i ledens belastning.
Typiska tillämpningar är:
Kollaborativa robotar och människa–robot-interaktion.
Precisionsmontering och insticksarbeten.
Ytslipning och reglering av konstant kraft.
Adaptiv positionsreglering i humanoida robotar.
Exoskelettrobotar och följsamma hjälpmedel.
Det är viktigt att notera att vridmomentsmätning på utgångssidan inte eliminerar alla transmissionsrelaterade påverkansfaktorer. Sensorprecision, mekanisk installation, kalibrering och styralgoritmer påverkar också de slutliga mätresultaten.
3.3 Vilka tekniska specifikationer är viktiga vid val av vridmomentsensor?
Vid val av vridmomentsensor bör ingenjörer utvärdera mer än dess nominella mätområde. Dynamisk respons och långsiktig stabilitet är lika viktiga.
Viktiga parametrar är:
Mätområde: Sensorn bör täcka normalt driftmoment och förväntade dynamiska belastningar utan att arbeta alltför nära överbelastningsgränserna eller ha ett onödigt stort mätområde.
Mätnoggrannhet: Utvärdera olinjäritet, repeterbarhet, hysteres och det totala mätfelet i stället för att förlita dig på en enda noggrannhetsspecifikation.
Nollpunktsstabilitet och temperaturdrift: Temperaturförändringar under långvarig drift kan orsaka nollpunktsförskjutning och påverka kontinuerlig kraftreglering och mätning av låga vridmoment.
Samplingsfrekvens och bandbredd: Dynamisk interaktion och kollisionsdetektering med höga krav kräver tillräcklig samplingskapacitet hos sensorn och tillräcklig bandbredd i systemets reglering, för att undvika fördröjd återkoppling.
Brusnivå: För mycket mätbrus kan orsaka variationer i kraftregleringens kommandon och försämra rörelsens jämnhet.
För materialhantering, rörelser mellan fasta positioner och andra tillämpningar utan krav på exakt kraftinteraktion kan en ledmodul utan separat vridmomentsensor vara tillräcklig. Det kan bidra till att minska kostnader för hårdvara och systemkomplexitet.
4. Mekanisk konstruktion och monteringskompatibilitet: Så anpassas ledmoduler till robotkonstruktioner
En robotledsmodul är inte bara en kraftöverföringsenhet, utan också en integrerad del av robotens mekaniska konstruktion.
Dess mått, monteringsgränssnitt, hålaxelkonstruktion och viktfördelning påverkar alla robotens övergripande konstruktion.
4.1 Hur bör hålaxelkonstruktion och modulvikt utvärderas?
För humanoida robotar, robotarmar med flera leder och komplexa robotsystem ger ledmoduler med hålaxel stora fördelar vid kabeldragning.
Strömkablar, kommunikationskablar, sensorledningar och andra anslutningar kan dras genom det ihåliga centrumet, vilket minskar risken för att externa kablar trasslar sig och stör rörelsen.
För tillämpningar som kräver kontinuerlig rotation kan släpringar också övervägas beroende på systemkonstruktionen. Ingenjörer bör kontrollera att håldiametern, kabeldragningen och rotationsområdet är kompatibla.
Modulens vikt är en annan viktig faktor.
I robotar med flera leder ökar massan hos lederna närmare verktyget belastningen och trögheten hos uppströms leder. Genom att minska vikten hos distala leder utan att kompromissa med nödvändigt vridmoment och styvhet kan man därför minska drivkraven för uppströms leder och förbättra den övergripande dynamiska responsen och energieffektiviteten.
Vid val av modul bör ingenjörer jämföra modulvikt, nominellt vridmoment, toppmoment och vridmomenttäthet i stället för att helt enkelt välja den högsta momentklassningen.
4.2 Behöver robotledsmoduler en elektromagnetisk broms?
En elektromagnetisk broms används främst för att hålla en led i position när strömförsörjningen kopplas bort eller drivsystemet stannar. Den hjälper till att förhindra oavsiktlig rörelse på grund av gravitationen.
Bromskonfigurationen bör övervägas noggrant för knä- och höftleder i humanoida robotar, vertikala robotarmar och andra leder som bär gravitationsbelastningar.
En vanligt förekommande lösning är en fjäderansatt, elektriskt frigjord elektromagnetisk broms. Den ansätts när strömmen bryts och frigörs när den spänningssätts.
Vid val av broms bör ingenjörer kontrollera:
Nominellt hållmoment.
Bromsens frigöringsspänning och effektförbrukning.
Svarstider för ansättning och frigöring.
Bromsens livslängd.
Kompatibilitet med ledens installationsutrymme.
Det är viktigt att förstå att bromsens huvudsakliga funktion är statisk fasthållning. Den ersätter inte servodrivningens dynamiska bromsreglering och ska inte automatiskt antas kunna hantera alla dynamiska nödstötar.
För horisontella leder med lätt belastning kan behovet av broms bedömas utifrån applikationen och säkerhetskraven.
4.3 Vilka monteringsmått bör verifieras?
Robotledsmodulens mekaniska monteringskompatibilitet påverkar direkt transmissionsnoggrannheten och driftsäkerheten.
Under urvalsfasen bör ingenjörer bekräfta:
Monteringsflänsens diameter och hålmönster.
Mått på centreringstapp.
Monteringsskruvarnas specifikationer och effektiva ingreppsdjup.
Monteringsutförande framifrån, bakifrån eller från sidan.
Planhets-, parallellitets- och rundhetskrav för anliggningsytor.
Rekommenderat åtdragningsmoment för skruvar och monteringsordning.
Maximalt tillåten utgående rotation och gränslägeskonfigurationer.
Särskild uppmärksamhet bör ägnas åt monteringsytornas noggrannhet, kompatibiliteten hos centreringstappen, jämn åtdragning av skruvar och eventuell mekanisk interferens.
Felaktig montering kan orsaka motstånd i leden, positioneringsavvikelser eller till och med mekaniska skador.
Ingenjörer bör också kontrollera förhållandet mellan mekaniska gränslägen, programvarugränser och kablarnas rotationsområde för att förhindra överrotation, kollisioner och kabelskador.
5. El- och styrsystem: Så väljer du drivarkitektur, matningsspänning och kommunikationsprotokoll
Robotledsmodulens elspecifikationer och kommunikationsprotokoll avgör dess kompatibilitet med robotens huvudstyrsystem. De påverkar också direkt synkronisering mellan flera axlar, realtidsprestanda och effektiviteten vid driftsättning.
5.1 Så väljer du mellan robotledsmoduler på 24V och 48V
De vanligaste matningsspänningarna för robotledsmoduler är 24V och 48V likström.
Vid samma elektriska effekt minskar den nödvändiga strömmen när matningsspänningen höjs. Det bidrar till att minska resistiva förluster och spänningsfall i kablar och kontakter.
Därför kan 48V-system erbjuda fördelar för robotar med flera leder, högeffektsdrivningar och batteridrivna mobila robotplattformar.
En ledmodul på 48V är dock inte nödvändigtvis bättre för alla tillämpningar.
Det faktiska valet bör ta hänsyn till:
Robotens DC-busspänning.
Modulens tillåtna driftspänningsområde.
Krav på maximal och kontinuerlig ström.
Drivningens spänningsklassning.
Batteriets urladdningskapacitet.
Kabellängd och spänningsfall.
För humanoida robotar och mobila plattformar bör ingenjörer även utvärdera standbyeffekt, toppströmbehov och batteriets drifttid.
5.2 Vad är skillnaden mellan integrerad och extern servodrivning?
Robotledsmoduler kan i allmänhet delas in i två arkitekturer utifrån servodrivningens placering: integrerad drivning och extern drivning.
Ledmoduler med integrerad drivning
I en konstruktion med integrerad drivning monteras servodrivningen inuti ledmodulen. Det ger en kompakt enhet med relativt enkel extern kabeldragning och mindre komplex systemintegrering.
Viktiga fördelar är:
Hög integrationsgrad och effektiv användning av installationsutrymmet.
Färre externa anslutningar.
Enklare modulär konstruktion och systemintegrering.
Lämplighet för lätta robotar och robotar med begränsat utrymme.
Integrerade drivningar ställer dock högre krav på intern värmehantering, tätning och elektromagnetisk kompatibilitet.
Ledmoduler med extern drivning
I en konstruktion med extern drivning monteras servodrivningen separat från motor- och transmissionsenheten.
Det ger större flexibilitet vid placering av drivningen och värmehantering. Ingenjörer kan även välja eller byta ut drivenheter utifrån olika tillämpningskrav.
Viktiga fördelar är:
Separat värmehantering för drivningen.
Enklare underhåll och utbyte.
Lämplighet för vissa högeffekts- eller specialiserade styrtillämpningar.
Större flexibilitet i elektrisk layout och systemarkitektur.
Konfigurationer med extern drivning kräver dock extra planering av strömkablar, encoderkablar och kommunikationsledningar, vilket ökar integrationsarbetet.
Integrerade drivningar är därför inte nödvändigtvis bättre än externa lösningar.
Integrerade drivningar är attraktiva för robotar som kräver kompakta mått, låg vikt och förenklad kabeldragning. Externa drivningar kan vara mer lämpliga när flexibel drivkonfiguration, separat kylning eller specialiserade styrgränssnitt behövs.
5.3 Så väljer du mellan EtherCAT, CAN FD och RS485
Kommunikationsprotokoll avgör hur ledmoduler utbyter kommandon och återkopplingsdata med robotens huvudstyrenhet.
Vanliga alternativ är EtherCAT, CAN FD och RS485.
EtherCAT: Ger hög realtidsprestanda och god synkroniseringsförmåga. Det lämpar sig för fleraxlig samordning, höghastighetsrörelser och precisionspositionering och är ett vanligt val för industrirobotar och högpresterande system med flera leder.
CAN FD: En vidareutvecklad version av konventionell CAN med större dataöverföringskapacitet. Det lämpar sig för distribuerad ledstyrning och mobila eller humanoida robotsystem som kräver högre kommunikationseffektivitet.
RS485: Ger relativt enkel kabeldragning och god störningsimmunitet. Det används ofta för industriell styrning och statuskommunikation. Den faktiska realtidsprestandan beror på kommunikationsprotokoll, nätverkstopologi och styrsystemets implementering.
Vid val av modul bör ingenjörer inte bara kontrollera vilka kommunikationsprotokoll som stöds, utan även om modulen är kompatibel med den avsedda huvudstyrenheten.
Fullständig kommunikationsdokumentation, objektordböcker, styrkommandon och definitioner av statusåterkoppling bör också finnas tillgängliga.
5.4 Vilka reglerlägen bör en robotledsmodul stödja?
Olika robotapplikationer kräver olika reglerlägen.
Vanliga alternativ är:
Positionsreglering: För positionering mellan punkter, banföljning och repetitiva rörelser.
Hastighetsreglering: För rotation med konstant hastighet och kontinuerlig rörelse.
Vridmomentsreglering: För reglering av utgående vridmoment och kraftstyrda tillämpningar.
Cykliskt synkront positionsläge: För synkroniserad banstyrning mellan flera leder.
Cykliskt synkront vridmomentläge: För dynamiska styrsystem med krav på vridmomentskommandon i realtid.
För kollaborativa och humanoida robotar bör ingenjörer särskilt kontrollera om ledmodulen stöder flera reglerlägen, däribland positions-, hastighets- och vridmomentsreglering.
Det är också viktigt att lägena kan växlas smidigt.
Dessutom bör ingenjörer verifiera reglerarkitekturen för position, hastighet och ström samt funktioner som övervakning av följfel, överströmsskydd och hantering av kommunikationsfel.
6. Värmehantering och långsiktig tillförlitlighet: Så säkerställs stabil drift av ledmoduler
Vid långvarig drift påverkas robotledsmoduler av motoruppvärmning, växelfriktion, omgivningstemperatur och variationer i driftbelastningen.
Ingenjörer bör därför utvärdera termisk jämvikt, livslängd och anpassning till omgivningen utöver de initiala prestandaspecifikationerna.
6.1 Varför är temperaturökning och termisk jämvikt viktiga?
Motorer och servodrivningar genererar värme under drift, och friktion inuti växeln bidrar också till värmeförluster.
Om leden arbetar under hög belastning eller med hög rörelsefrekvens under längre perioder utan tillräcklig värmeavledning kan temperaturen stiga för mycket. Det kan leda till minskat utgående vridmoment, nedreglering av drivningen eller avstängning genom termiskt skydd.
Vid val av modul bör ingenjörer verifiera:
Om modulen använder naturlig eller assisterad kylning.
Temperaturövervakning av motor och drivning.
Temperaturökningskurvor vid kontinuerlig belastning.
Tiden det tar att nå termisk jämvikt.
Nedreglering när temperaturgränserna närmar sig.
Faktisk uteffekt vid förhöjd omgivningstemperatur.
För högfrekventa leder i humanoida robotknän, fyrbenta robotars höftleder och industrirobotarmar är temperaturdata över längre tid särskilt viktiga.
Kortvariga prestandatester räcker inte i sig för att fastställa kontinuerlig driftkapacitet.
6.2 Så utvärderas växelns livslängd och smörjning
Växeln är en av de viktigaste komponenterna som påverkar robotledsmodulens långsiktiga tillförlitlighet.
Ingenjörer bör utvärdera den nominella livslängden, smörjmetoden, underhållskraven och de faktiska driftförhållandena.
För harmoniska växlar är flexsplinens utmattningslivslängd, smörjförhållanden och effekterna av stötbelastningar viktiga faktorer.
För planetväxlar bör uppmärksamhet ägnas åt kuggingrepp, lagerbelastningar, slitage på kuggytor och smörjförhållanden.
Om leverantören tillhandahåller L10-livslängdsdata bör ingenjörer bekräfta motsvarande belastning, rotationshastighet, smörjning och driftstemperatur.
Det är också viktigt att förstå att växelns nominella eller teoretiska livslängd inte nödvändigtvis motsvarar den kompletta ledmodulens faktiska livslängd. Motorlager, encoders, bromsar, sensorer och servodrivningar påverkar också systemets totala tillförlitlighet.
6.3 Hur väljs IP-skyddsklass?
Olika driftsmiljöer för robotar kräver olika skyddsnivåer.
Till exempel:
Laboratorier inomhus: Välj en lämplig skyddsklass utifrån exponering för damm och vätskor.
Industriella verkstäder: Ta hänsyn till damm, oljeföroreningar och enstaka vätskestänk.
Utomhusrobotar: Utvärdera exponering för regn, luftfuktighet och temperaturvariationer.
Särskilda rengöringsmiljöer: Bekräfta skyddskraven utifrån rengöringsmetod och exponering för vätskor.
IP54 kan användas som en inledande referens för vissa industriella miljöer. Lämpligheten beror dock på den faktiska exponeringen för damm och vatten.
För utomhusbruk, fuktiga miljöer eller miljöer med spolrengöring kan en högre skyddsklass vara nödvändig.
Ingenjörer bör även kontrollera att kontakter, kabelgränssnitt och monteringsplatser ger lämpligt skydd, i stället för att enbart förlita sig på kapslingens IP-klassning.
7. Process för val av robotledsmodul: Från applikationskrav till verifiering av slutlig modell
När de viktigaste tekniska parametrarna är kända bör ingenjörer etablera en systematisk urvalsprocess i stället för att välja en produkt utifrån en enskild specifikation.
Följande steg ger en praktisk referens.
Steg 1: Definiera robotapplikationen.
Identifiera robottyp, ledposition, rörelseområde, nyttolast, driftsfrekvens och arbetsmiljö.
Steg 2: Beräkna ledens dynamiska krav.
Beräkna kontinuerligt vridmoment, toppmoment, utgående hastighet, acceleration och lasttröghet utifrån robotens mekaniska konstruktion och rörelsebanor.
Steg 3: Fastställ transmissionsstruktur och noggrannhetskrav.
Välj en lämplig harmonisk eller planetbaserad transmissionslösning utifrån krav på belastning, styvhet, glapp, bakdrivbarhet och dynamiska prestanda.
Steg 4: Fastställ konfiguration för återkoppling och kraftreglering.
Välj arkitektur med en eller två encoders utifrån kraven på positioneringsnoggrannhet och avgör om en vridmomentsensor på utgångssidan behövs.
Steg 5: Kontrollera den mekaniska kompatibiliteten.
Bekräfta modulens diameter, längd, hålaxelmått, flänsgränssnitt, monteringskonfiguration, vikt och bromskrav.
Steg 6: Verifiera kompatibiliteten för el och kommunikation.
Anpassa matningsspänning, drivarkitektur, kommunikationsprotokoll och reglerlägen för att säkerställa kompatibilitet med robotens huvudstyrsystem.
Steg 7: Validera termiska prestanda och långsiktig tillförlitlighet.
Genomför faktiska belastningstester, temperaturökningstester, dynamiska rörelsetester och nödvändiga hållbarhetsutvärderingar för att bekräfta att den valda modulen uppfyller de avsedda driftförhållandena.
För kollaborativa robotar, humanoida robotar och robotarmar med höga dynamiska krav rekommenderas dynamisk simulering, finjustering av reglerparametrar och prototypvalidering innan den slutliga ledmodellen fastställs.
8. Vanliga frågor om val av robotledsmodul
F1: Är högre nominellt vridmoment alltid bättre vid val av robotledsmodul?
Inte nödvändigtvis. En överdimensionerad ledmodul kan öka robotens vikt, tröghet, energiförbrukning och totala tillverkningskostnad.
Ett lämpligt val bör baseras på den faktiska belastningsprofilen, kontinuerligt vridmoment, toppmoment och nödvändig säkerhetsmarginal, i stället för att helt enkelt välja högsta tillgängliga utgående vridmoment.
F2: Bör leder i humanoida robotar använda harmoniska växlar eller planetväxlar?
Valet beror på ledens placering och driftkrav.
Harmonisk transmission kan övervägas för leder som kräver kompakt konstruktion och litet transmissionsglapp. Planettransmission med hög prestanda kan passa leder som utsätts för betydande dynamiska stötar och kräver hög lastkapacitet.
Det slutliga beslutet bör även ta hänsyn till vridmomenttäthet, vikt, vridstyvhet och reglerprestanda.
F3: Behöver alla robotledsmoduler vridmomentsensorer?
Nej. För konventionell punkt-till-punkt-positionering, materialhantering längs en fast bana och tillämpningar utan krav på exakt kraftinteraktion kan vridmoment uppskattat utifrån motorström vara tillräckligt.
Vid precisionsmontering, kollisionsdetektering, människa–robot-samarbete och följsam kraftreglering kan en vridmomentsensor på utgångssidan ge mer direkt återkoppling om belastningen.
F4: Är en ledmodul med två encoders alltid mer noggrann än en modul med en encoder?
En arkitektur med två encoders kan direkt detektera positionen på utgångssidan och ge återkoppling för kompensation av transmissionsfel.
Den faktiska positioneringsnoggrannheten beror dock också på encoderupplösning, installationsnoggrannhet, växelprestanda, mekanisk styvhet och styralgoritmer.
Antalet encoders avgör inte ensamt robotens slutliga positioneringsnoggrannhet.
F5: Är ledmoduler med integrerad drivning mer lämpliga för humanoida robotar?
Konfigurationer med integrerad drivning har hög integrationsgrad, förenklad kabeldragning och kompakt konstruktion, vilket gör dem attraktiva för humanoida robotkonstruktioner med begränsat utrymme.
Ingenjörer måste dock även ta hänsyn till värmehantering, elektromagnetisk kompatibilitet och underhållskrav.
För vissa högeffektsleder är konfigurationer med extern drivning också värda att utvärdera.
Slutsats: Effektivt val av robotledsmodul kräver en avvägning mellan prestanda, konstruktion och styrning
Val av robotledsmodul handlar inte bara om att jämföra nominellt vridmoment, utväxling och yttre mått. Det kräver en samlad bedömning av dynamiska prestanda, transmissionsnoggrannhet, återkopplingsarkitektur, kraftregleringsförmåga, mekanisk montering, elektriska gränssnitt och långsiktig tillförlitlighet utifrån robotens övergripande rörelsekrav.
För kollaborativa och humanoida robotar kan dubbla encoders, vridmomentsensorer på utgångssidan och högintegrerade ledmoduler ge en mer komplett hårdvarugrund för positionsreglering med hög precision och följsam kraftreglering.
För robotar för tung drift och med höga dynamiska krav bör större uppmärksamhet ägnas åt vridmomenttäthet, vridstyvhet, slagtålighet och termisk jämvikt.
HONPINE:s robotledsmoduler i TCHL-serien är konstruerade för lätta robotsystem, rörelsestyrning med hög precision och tillämpningar med kraftinteraktion. Serien kombinerar konfigurationer för transmission, positionsåterkoppling och vridmomentsmätning och erbjuder flexibla ledlösningar för olika robotbehov.
Genom att utvärdera belastning, rotationshastighet, noggrannhet och styrkrav för varje led kan robottekniska utvecklingsteam välja lämpliga modulkonfigurationer till stöd för robotkonstruktion, systemintegrering och tillförlitlig rörelsestyrning.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
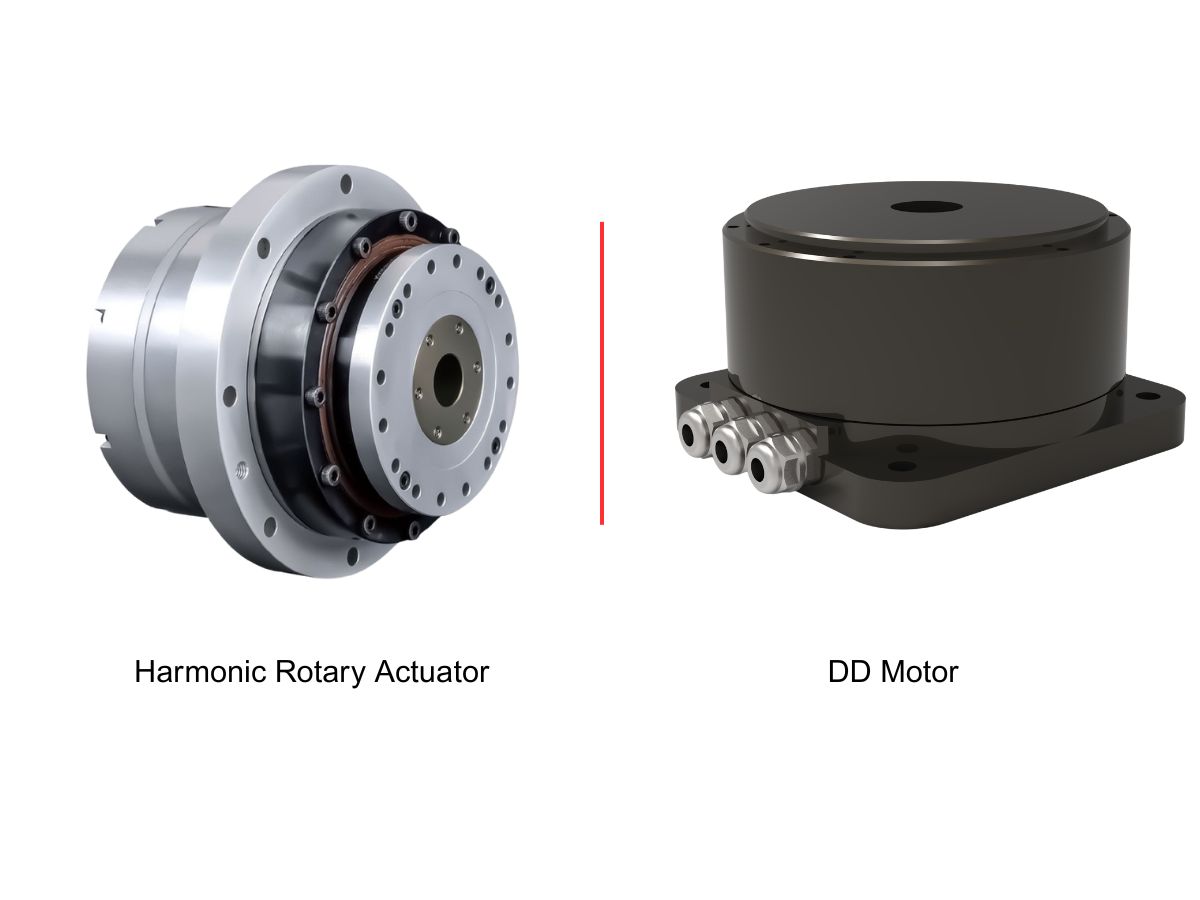
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
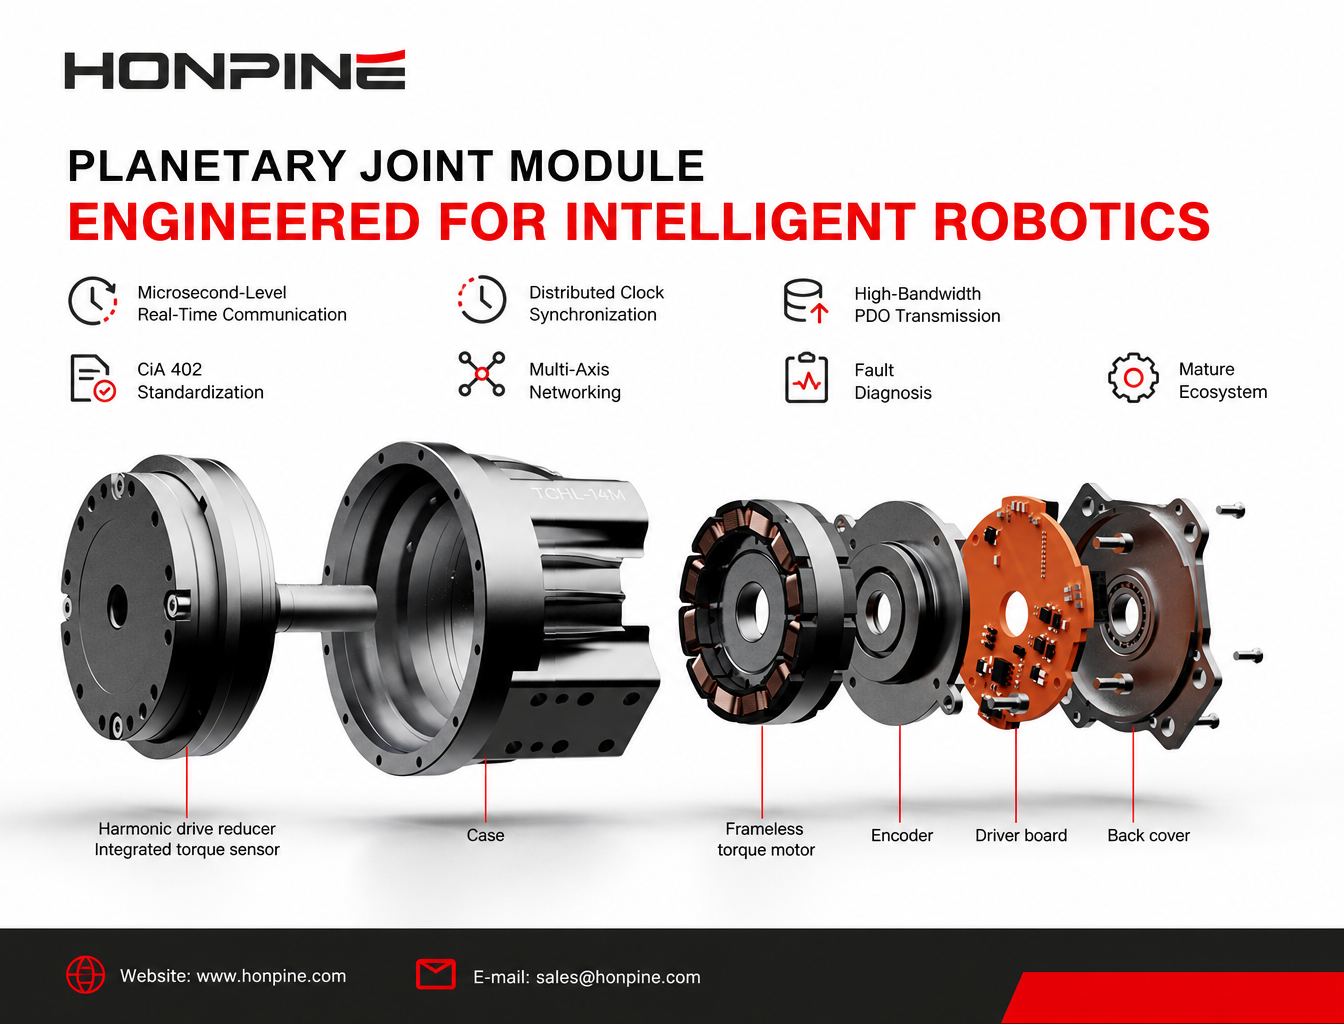
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekravGuide för val av robotledsmoduler som omfattar vridmoment, hastighet, reduktionsväxlar, pulsgivare, vridmomentsensorer, drivsystem och värmehantering för kollaborativa robotar och humanoida robotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?Positionsläge och hastighetsläge uppfyller olika krav på rörelsestyrning i robotsystem. Med HONPINE HPJM harmonisk ledmotor som exempel förklarar den här artikeln deras styrningsarkitekturer, funktionsprinciper, viktigaste skillnader och användningsområden. Upptäck hur du väljer rätt styrningsläge utifrån rörelsemål, mekanisk belastning och systemets säkerhetskrav – från humanoida robotleder och rehabiliteringsexoskelett till drivhjul för mobila robotar och testsystem för kontinuerlig rotation.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekravGuide för val av robotledsmoduler som omfattar vridmoment, hastighet, reduktionsväxlar, pulsgivare, vridmomentsensorer, drivsystem och värmehantering för kollaborativa robotar och humanoida robotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?Positionsläge och hastighetsläge uppfyller olika krav på rörelsestyrning i robotsystem. Med HONPINE HPJM harmonisk ledmotor som exempel förklarar den här artikeln deras styrningsarkitekturer, funktionsprinciper, viktigaste skillnader och användningsområden. Upptäck hur du väljer rätt styrningsläge utifrån rörelsemål, mekanisk belastning och systemets säkerhetskrav – från humanoida robotleder och rehabiliteringsexoskelett till drivhjul för mobila robotar och testsystem för kontinuerlig rotation.
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
 Varför håller produkter från olika tillverkare av strain wave-växlar så olika kvalitet och precision?Strain wave-växlar bygger på samma funktionsprincip, men kvalitet, precision och livslängd kan variera avsevärt mellan olika tillverkare. Vad beror skillnaderna på? HONPINEs grundare Allen Li förklarar hur materialval, tandprofilens utformning, precisionsbearbetning, monteringsteknik och kvalitetskontroll påverkar strain wave-växlarnas slutliga prestanda. Upptäck de viktigaste skillnaderna mellan kinesiska och japanska tillverkare och vad du bör tänka på när du väljer en pålitlig leverantör av strain wave-växlar.
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.