3 bästa harmoniska växelreducerarna för halvledarutrustning
Hej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag presentera tretyper av harmoniska växelreduceraresom passar väl för utrustning för halvledartillverkning, tillsammans med de viktigaste tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarapplikationer.
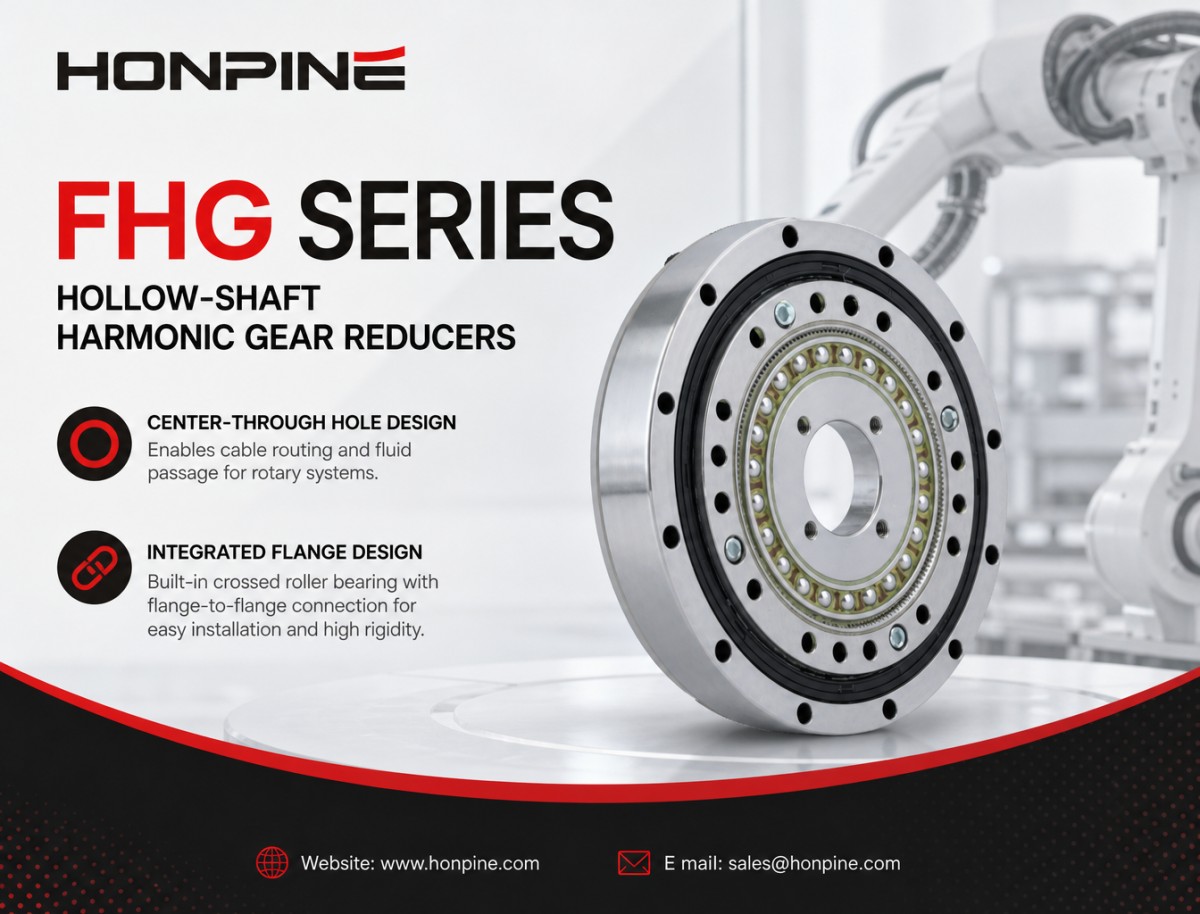
1. Harmoniska växelreducerare med ihålig axel i FHG-serien
Typiska användningsområden: Robotarmar för waferhantering, inklusive OHT-system, roterande plattformar och konventionella robotleder som kräver kabeldragning genom centrum.
Viktiga egenskaper: Standardiserad utgående anslutning mellan flänsar och ett integrerat korsrullager som ger stöd för radiella krafter och momentbelastningar.
FHG-I, enkel ihålig typ – löser utmaningar med kabeldragning och montering
Tekniska utmaningar:
I halvledarutrustning, till exempel OHT-system (Overhead Hoist Transport) och stora roterande plattformar, behöver ingenjörer ofta dra tjocka kabelknippen, bland annat kamerakablar och kommunikationskablar, eller tunna pneumatikledningar genom den roterande mekanismens centrum.
Samtidigt kan konventionella transmissionsenheter med flera komponenter medföra ackumulerade monteringsfel, vilket gör installation och inriktning mer komplicerad.
HONPINEs lösning:
Standardiserad stor ihålig axel: FHG-Ihar en beprövad konstruktion med genomgående centrumhål. Storlek 25 har till exempel en ihålig diameter på upp till 14 mm, vilket ger tillräckligt med utrymme för kabelknippen och slangar.
Integrerad fläns-till-fläns-konstruktion: Ett högrigitt korsrullager är integrerat i reduceraren tillsammans med standardiserade flänsgränssnitt. Motorn kan anslutas direkt till ingångssidan, medan lasten kan monteras direkt på utgångsflänsen. Därmed behövs inga extra adapterkomponenter, monteringstiden blir kortare och den övergripande koaxiala inriktningen förbättras.
FHG-III, ihålig kopp med högt vridmoment – hanterar tunga laster, nödstopp och långvarig drift
Utmaningar inom halvledarutrustning:
Vid hantering av 12-tumswafers eller tunga waferhållare kan robotarmar utsättas för betydande tröghetsmoment. Vid snabb rotation följd av snabb inbromsning eller nödstopp kan det resulterande stötmomentet vara flera gånger högre än det nominella vridmomentet.
Om reduceraren inte har tillräcklig vridstyvhet eller kugghållfasthet kan kuggarna skadas eller positioneringsnoggrannheten försämras. Sådana fel kan leda till skadade wafers, processavbrott och lägre produktionsutbyte.
HONPINEs lösning:
30 % högre vridmomentkapacitet: Genom optimerade kuggprofiler och användning av höghållfasta material ökar FHG-IIIvridmomentkapaciteten med 30 % jämfört med standardmodellen. Det ger bättre motstånd mot tillfälliga vridmomenttoppar vid snabb acceleration och nödstopp.
43 % längre livslängd: FHG-III bibehåller en stor ihålig axel för kabel- och vakuumledningar samtidigt som den erbjuder förbättrad böj- och vridstyvhet. Detta bidrar till att bibehålla transmissionsnoggrannheten vid kontinuerlig drift med hög frekvens i halvledarproduktion och kan minska underhållsbehovet och de långsiktiga driftskostnaderna.
2. Ultrakorta harmoniska växelreducerare med ihålig axel i FHD-serien
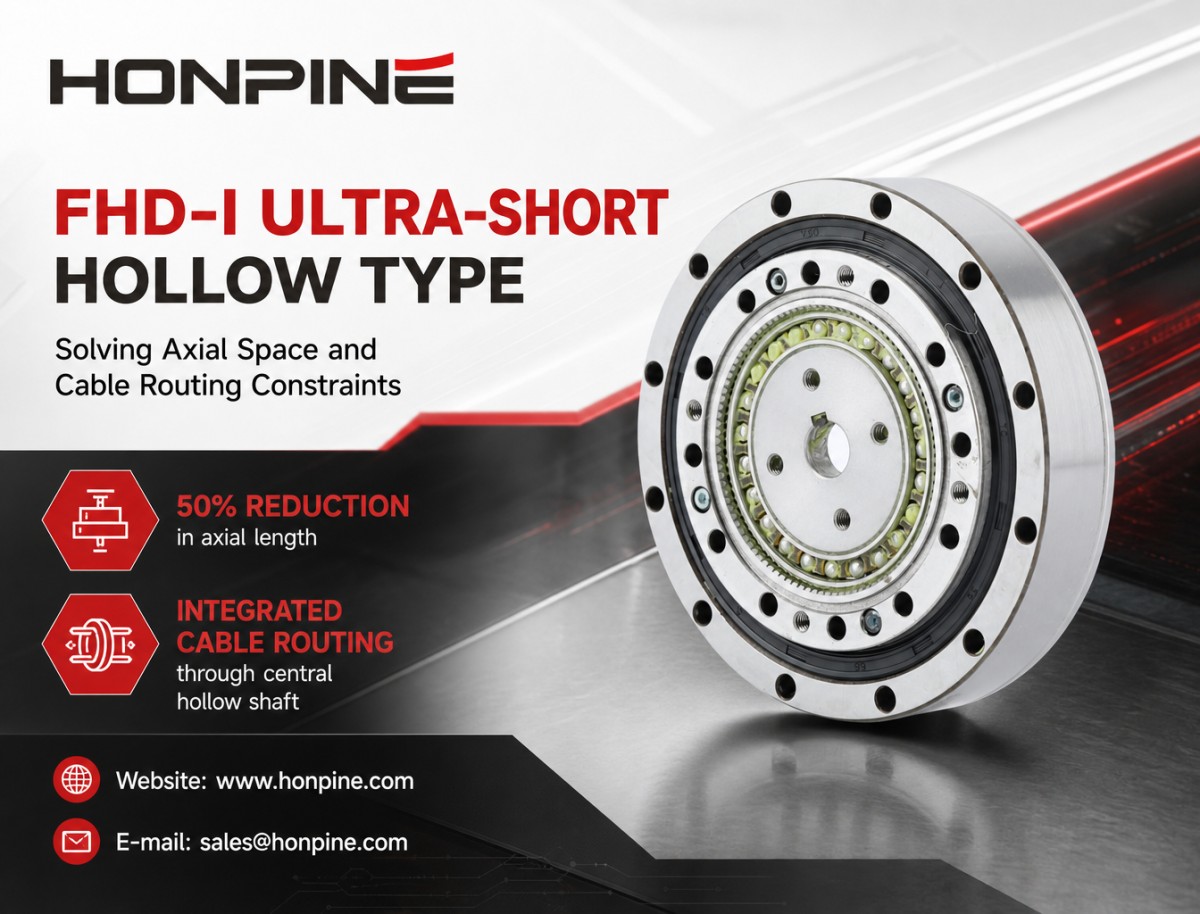
FHD-I, extra kort ihålig typ – löser begränsningar för axiellt utrymme och kabeldragning
Tekniska utmaningar:
I waferhanteringsrobotar, till exempel sådana som används i EFEM-system (Equipment Front-End Module), och i kompakt inspektionsutrustning är installationsutrymmet ofta mycket begränsat.
Traditionella reducerare kan vara för långa i axialled, vilket försvårar integreringen i kompakta robotarmar. Dessutom kan kablar som dras utvändigt vridas upprepade gånger vid rotation, vilket ökar risken för kabelutmattning, kabelbrott och partikelkontaminering.
HONPINEs lösning:
50 % kortare axial längd: FHD-Ihar en ultrakort koppkonstruktion som minskar den axiella längden med upp till 50 % jämfört med motsvarande konventionella konstruktion. Det frigör mer installationsutrymme för kompakta robotarmar och ändeffektorer.
Integrerad kabeldragning: Trots sitt kompakta format har FHD-I en central ihålig axel. Kablar kan dras direkt genom reduceraren, vilket eliminerar störningar från utvändig kabeldragning och minskar risken för kabelslitage och oplanerade driftstopp.
3. Ultraflata harmoniska växelreducerare av koppmodell i FSD-serien
Tekniska utmaningar:
Vissa finjusteringssteg i litografi- och metrologiutrustning behöver ingen ihålig axel för kabeldragning. I stället prioriteras en extremt låg axiell profil, hög positioneringsnoggrannhet och stabil vinkelstyrning.
Även ett litet vinkelfel vid positionering kan leda till avvikelse i den optiska banan eller mätfel, vilket kan påverka inspektionsresultaten och utrustningens prestanda.
HONPINEs lösning:
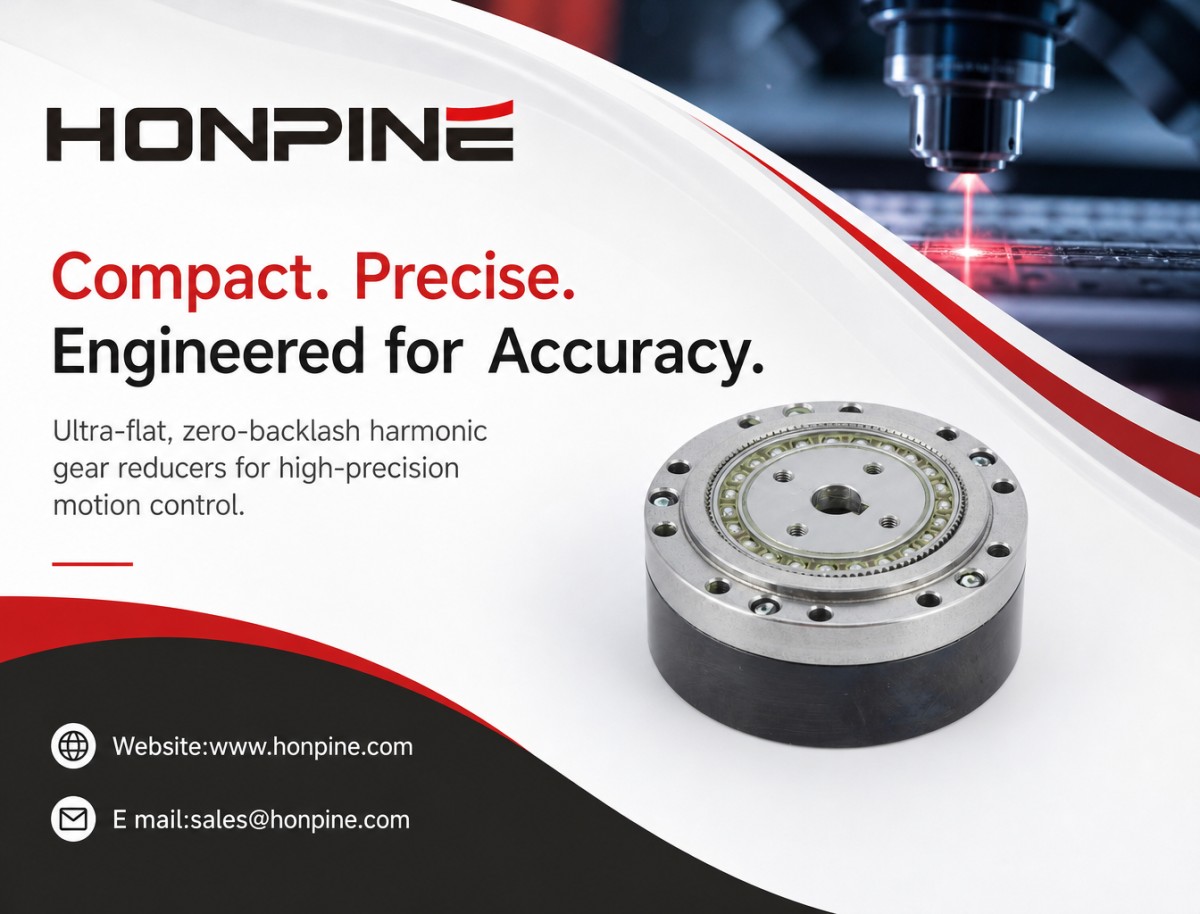
Ultrakompakt och lätt konstruktion: Genom att ta bort den ihåliga axelkonstruktionen är FSDtunnare och lättare än jämförbara modeller med ihålig axel. FSD-25 väger till exempel endast 1,2 kg och har en total längd på 37,1 mm. Den kompakta konstruktionen bidrar till lägre rörlig tröghet och bättre servorespons.
Hög precision utan glapp: FSD-serien har ett glapp på ≤20 bågsekunder och hög vridstyvhet. Den lämpar sig därmed för precisionsjustering av rotationsaxlar och positioneringsmekanismer i halvledarutrustning.
Vilka parametrar bör ingenjörer beakta när de väljer en harmonisk växelreducerare för halvledarutrustning?
Att välja en harmonisk växelreducerare för halvledarutrustning innebär mer än att kontrollera nominellt vridmoment och utväxling. Ingenjörer behöver även utvärdera accelerations- och retardationsförhållanden, positioneringsnoggrannhet, konstruktionsstyvhet, installationsutrymme och yttre belastningar.
Följande tio parametrar är särskilt viktiga.
1. Nominellt vridmoment och tillåtet toppmoment
Funktion:
Nominellt vridmoment anger det kontinuerliga utgående vridmoment som reduceraren klarar under normal drift. Tillåtet toppmoment anger vilket vridmoment den kan tåla under en begränsad tid vid tillfälliga driftförhållanden. Beroende på reducerarmodell ligger det tillåtna toppmomentet vanligen på cirka 2,5 gånger det nominella vridmomentet.
Särskilda överväganden för halvledarutrustning:
Vid hantering av 12-tumswafers eller tunga waferhållare kan robotarmar utsättas för betydande tröghet. Det måste finnas tillräcklig vridmomentmarginal för acceleration och retardation. Annars kan systemet få otillräckligt drivmoment, hög motorström eller överhettning.
2. Momentant maximalt vridmoment
Funktion:
Momentant maximalt vridmoment avser det högsta vridmoment reduceraren kan tåla under extrema, tillfälliga förhållanden, såsom nödstopp, kollisioner eller oväntade yttre stötar. Beroende på produktens konstruktion kan värdet uppgå till cirka 3–5 gånger det nominella vridmomentet.
Särskilda överväganden för halvledarutrustning:
Wafers är mycket värdefulla, och mekaniska fel vid hantering kan orsaka betydande förluster. Om ett nödstopp eller en oväntad stöt leder till kuggtandskador eller mekanisk blockering kan vibrationerna skada wafern eller avbryta produktionslinjen.
Ingenjörer bör därför noggrant kontrollera om reducerarens momentana maximala vridmoment räcker för de mest krävande driftförhållandena.
3. Högsta tillåtna ingångsvarvtal och genomsnittligt ingångsvarvtal
Funktion:
Dessa parametrar anger reducerarens arbetsområde för varvtal och påverkar direkt utrustningens rörelsecykel och kapacitet.
Särskilda överväganden för halvledarutrustning:
För OHT-system och höghastighetsutrustning för sortering kan högre ingångsvarvtal krävas för att förbättra materialhanteringens effektivitet och produktionskapaciteten.
För litografi- och metrologiutrustning kan däremot jämn och stabil rörelse vid låga varvtal vara viktigare än högsta rotationshastighet.
Ingenjörer bör utvärdera både maximalt ingångsvarvtal och genomsnittligt driftvarvtal utifrån den faktiska rörelseprofilen.
4. Glapp
Funktion:
Glapp avser vinkelspel mellan transmissionssystemets ingångs- och utgångssida när ingångsriktningen vänds.
Särskilda överväganden för halvledarutrustning:
Glapp är en av de viktigaste parametrarna som påverkar dubbelriktad positioneringsnoggrannhet.
Halvledarutrustning kräver vanligtvis ett glapp på ≤20 bågsekunder, eller ännu mindre beroende på applikationen. HONPINEs FSDoch högprecisionsmodeller i FHG-serienerbjuder lösningar för applikationer som kräver noggrann vinkelpositionering.
För stort glapp kan orsaka positioneringsavvikelser när mekanismen byter riktning och påverka optisk inriktning, waferpositionering och noggrannheten vid probtestning.
5. Vridstyvhet (fjäderkonstant K1/K2/K3)
Funktion:
Vridstyvhet beskriver reducerarens förmåga att motstå vinkeldeformation vid applicerat vridmoment.
Produktkataloger anger vanligtvis olika värden för vridstyvhet, till exempel K1, K2 och K3, som motsvarar olika vridmomentsområden.
Särskilda överväganden för halvledarutrustning:
Otillräcklig vridstyvhet kan få robotarmen att bete sig som en fjäder vid acceleration och retardation, vilket leder till vibrationer, svängningar och positioneringsfel.
En styv reducerare, till exempel FHG-serien med högt vridmoment, kan bidra till att minska vriddeformationen och förbättra rörelsestabiliteten, särskilt vid tunga laster och frekvent acceleration och retardation.
6. Förlorad rörelse / hysteresförlust
Funktion:
Förlorad rörelse avser skillnaden i vinkelrörelse som mäts under angivna belastningsförhållanden, vanligen vid ±3 % av det nominella vridmomentet. Den återspeglar den kombinerade effekten av intern friktion och elastisk deformation i transmissionssystemet.
Särskilda överväganden för halvledarutrustning:
För precisionsjusteringsplattformar och applikationer som kräver mycket repeterbar positionering är förlorad rörelse en viktig prestandaindikator.
Mindre förlorad rörelse bidrar i allmänhet till jämnare rörelsestyrning och bättre positioneringsprestanda, särskilt när axeln ofta byter riktning.
7. Ihålig axeldiameter
Funktion:
Den ihåliga axeldiametern avgör hur stort utrymme som finns genom reducerarens centrum för kabeldragning, pneumatikledningar, vakuumrör och andra komponenter.
Särskilda överväganden för halvledarutrustning:
Om utrustningen kräver invändig dragning av vakuumledningar, pneumatikslangar, kamerakablar eller givarkablar bör ingenjörer prioritera reducerare med ihålig axel, till exempel FHG- och FHD-serierna.
Den ihåliga diametern måste vara större än kabelknippets eller slangarnas totala ytterdimension, med tillräckligt spelrum för installation, rörelse och underhåll.
8. Axiell längd
Funktion:
Axiell längd avser reducerarens totala tjocklek längs rotationsaxeln.
Särskilda överväganden för halvledarutrustning:
I EFEM-system, waferhanteringsrobotar och kompakt inspektionsutrustning är installationsutrymmet ofta mycket begränsat.
När installationshöjden behöver minimeras bör ingenjörer överväga ultratunna reducerare, till exempel FHD-Imed sin förkortade axiella konstruktion eller den ultraflata FSD-serien.
9. Flänsmått och monteringsgränssnitt
Funktion:
Flänsmåtten avgör hur reduceraren ansluts till motorn, den mekaniska konstruktionen och utgående last.
Detta omfattar monteringshålens placering, flänsdiametrar, ingångsgränssnitt och mått för utgående anslutning.
Särskilda överväganden för halvledarutrustning:
Halvledarutrustning har ofta kundanpassade mekaniska konstruktioner och icke-standardiserade installationskrav.
Om reducerartillverkaren kan erbjuda kundanpassade ingående axlar, ändrade flänshålbilder och särskilda monteringsgränssnitt kan det direkt påverka monteringskomplexiteten, installationsnoggrannheten och systemets övergripande inriktning.
10. Tillåtet moment (Mc)
Funktion:
Tillåtet moment avser det största böjmoment som reducerarens utgångsfläns och integrerade lagerenhet kan tåla.
Det hänger samman med den kombinerade effekten av radiella och axiella yttre krafter på utgångskonstruktionen.
Särskilda överväganden för halvledarutrustning:
När en robotarm har lång räckvidd eller bär en last långt från monteringspunkten kan reduceraren utsättas för betydande böjmoment.
Om denna parameter inte kontrolleras ordentligt kan det integrerade korsrullagret utsättas för överbelastning, vilket leder till förtida slitage eller kortare livslängd.
Ingenjörer bör kontrollera tillåtet moment utifrån den faktiska mekaniska konfigurationen. HONPINEs produktkatalog, sidorna 21–23, innehåller detaljerade formler för beräkning och kontroll av lagerbelastning.
Hur väljer du rätt harmonisk växelreducerare för din halvledarutrustning?
Olika halvledarapplikationer har olika krav på transmissionen.
FHG-serien: Lämplig för applikationer som kräver ihålig axel, integrerat lagerstöd, direkt flänsmontering och högre vridmomentkapacitet, till exempel waferhanteringsrobotar och roterande plattformar.
FHD-I-serien: Lämplig för kompakta robotarmar och EFEM-utrustning där både kort axiell längd och invändig kabeldragning krävs.
FSD-serien: Lämplig för precisionsjustering av roterande axlar och positioneringsmekanismer där extremt låg axiell höjd, låg vikt och litet glapp prioriteras.
För att välja rätt harmonisk växelreducerare krävs en samlad utvärdering av vridmoment, varvtal, positioneringsnoggrannhet, vridstyvhet, installationsmått och yttre belastningar.
Om du väljer en harmonisk växelreducerare för utrustning för halvledartillverkning är du välkommen att kontakta HONPINE. Vårt ingenjörsteam kan utvärdera dina faktiska driftförhållanden och rekommendera en lämplig harmonisk växelreducerareför din applikation.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
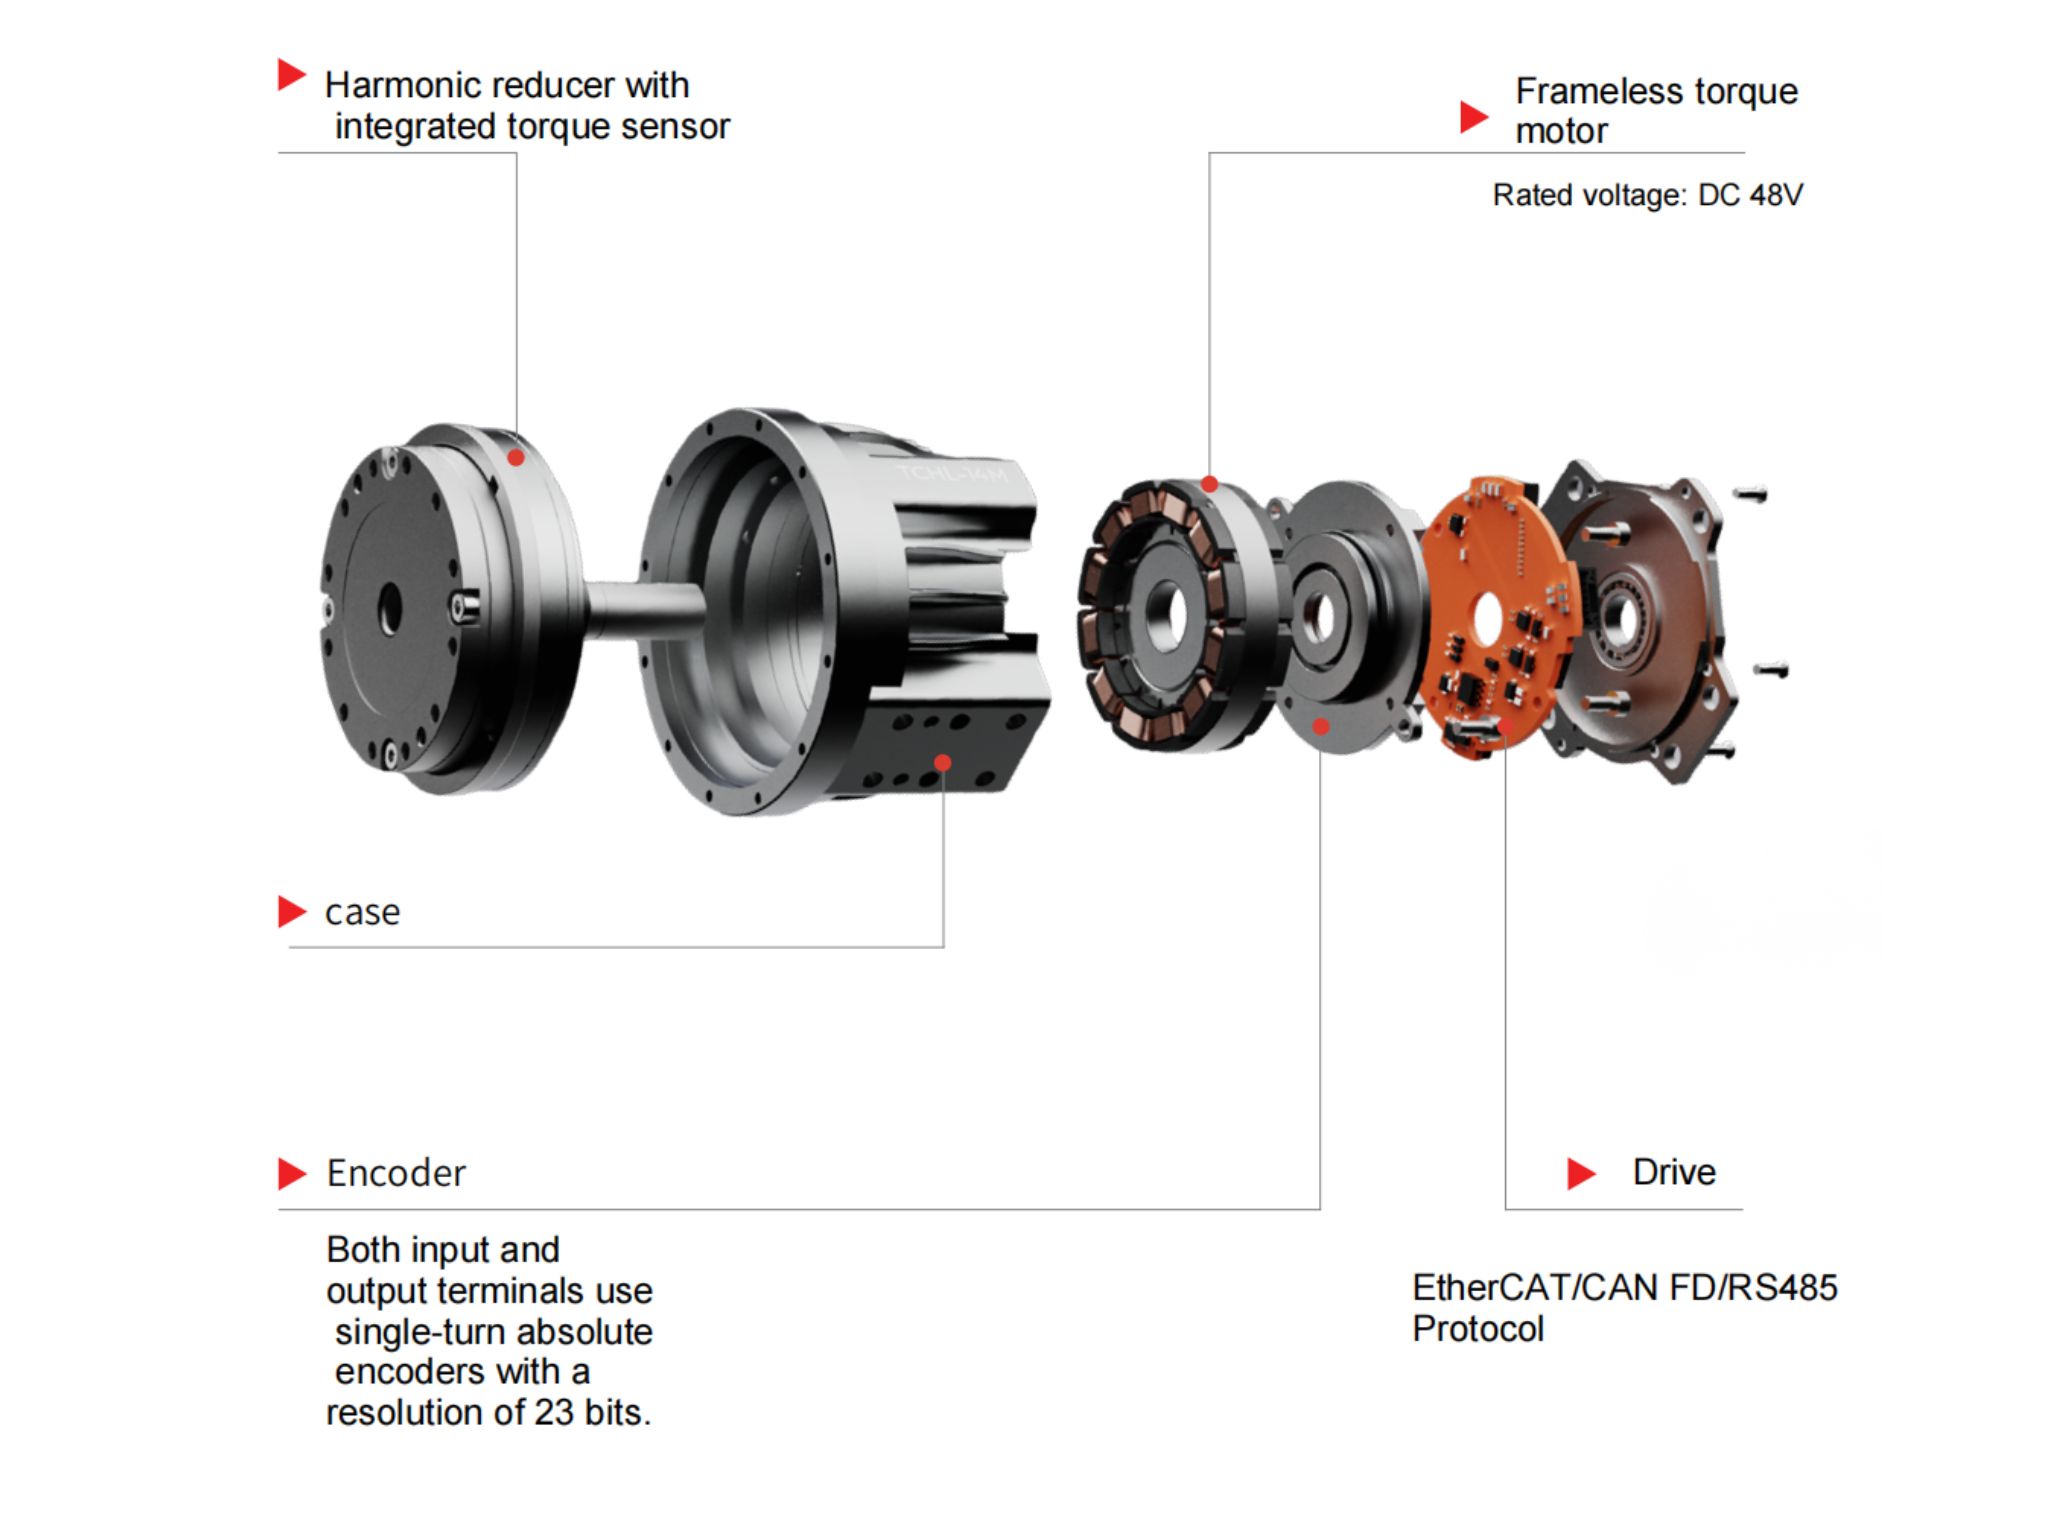
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
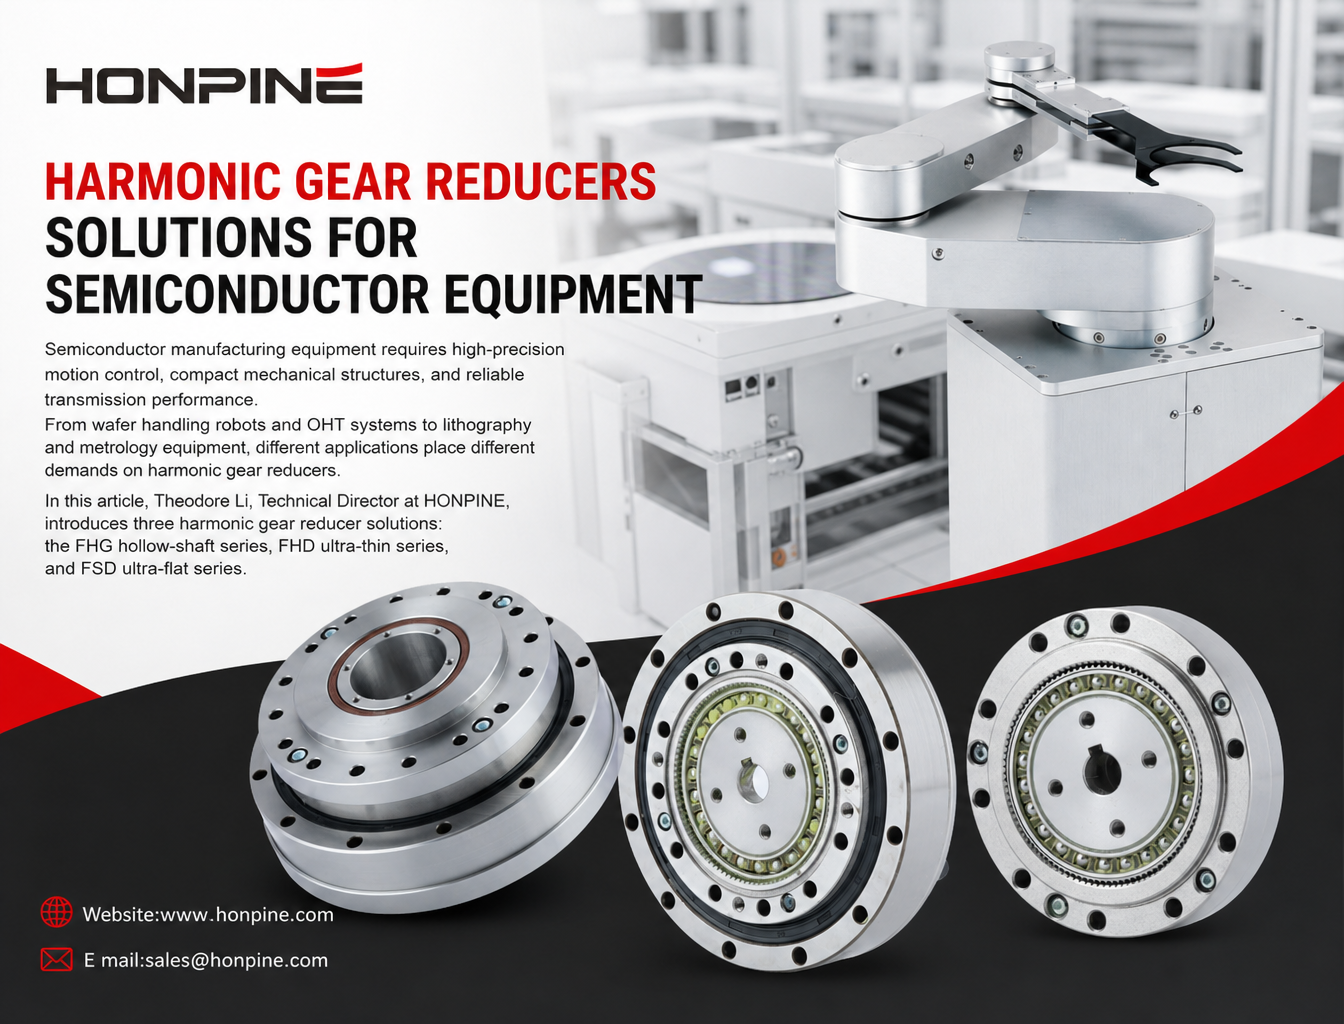
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.
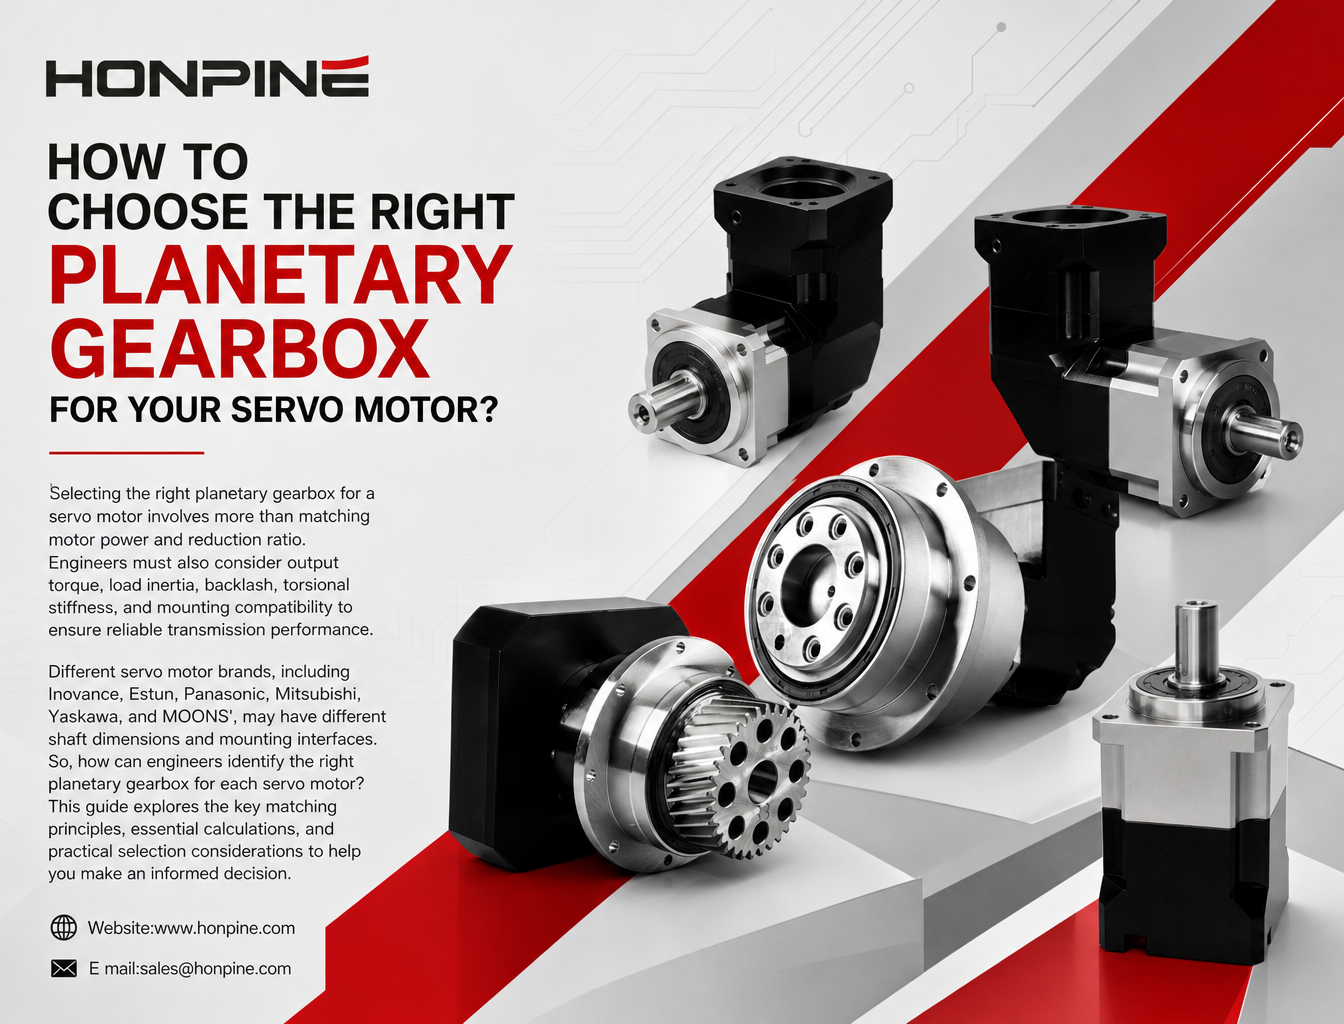
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
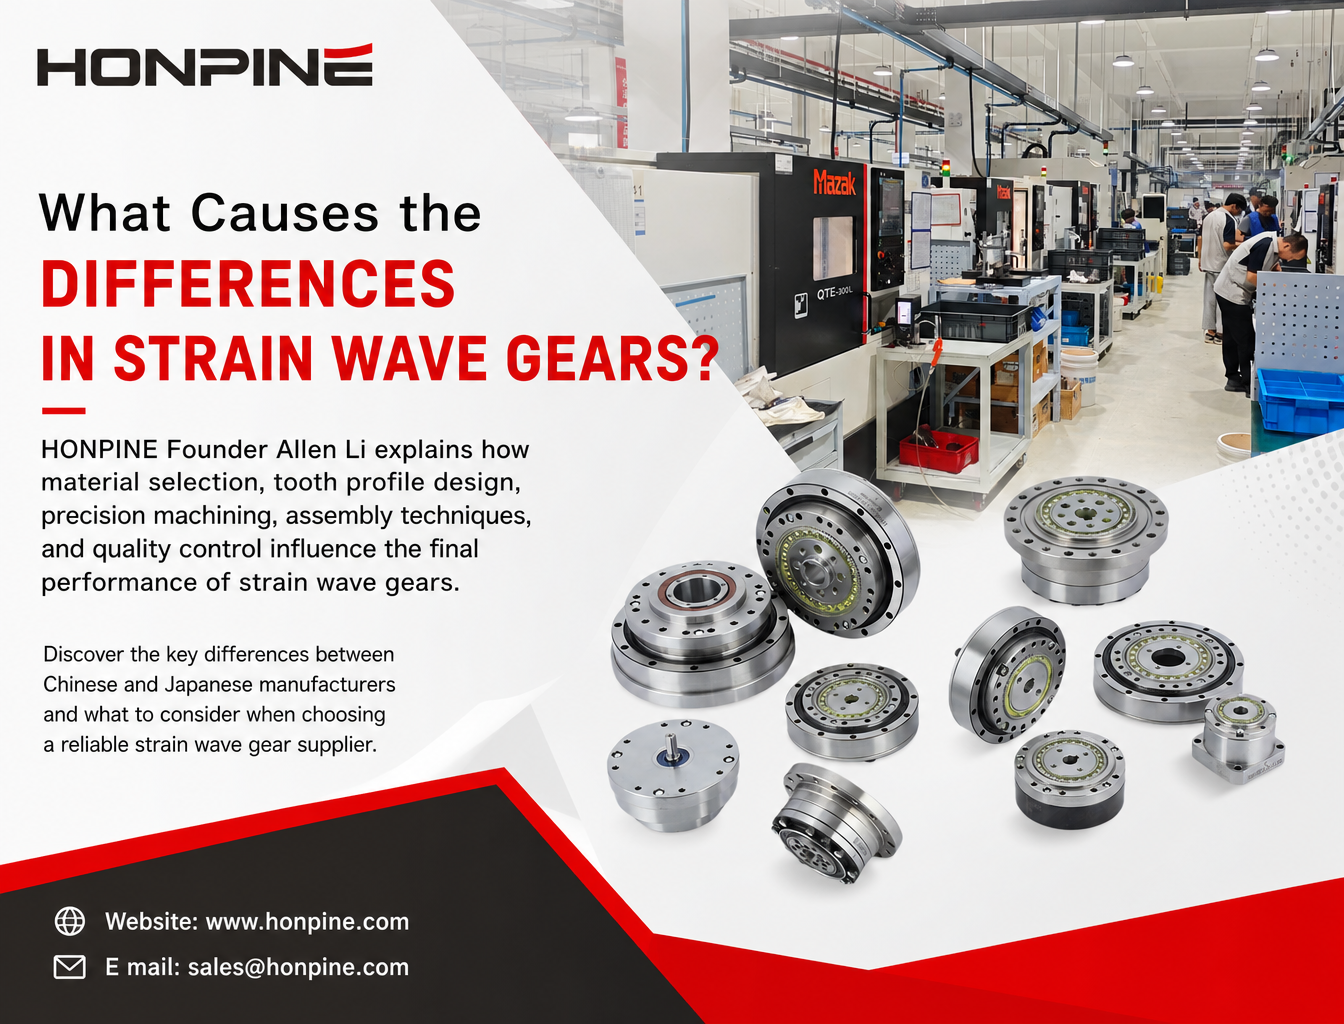
 Varför håller produkter från olika tillverkare av strain wave-växlar så olika kvalitet och precision?Strain wave-växlar bygger på samma funktionsprincip, men kvalitet, precision och livslängd kan variera avsevärt mellan olika tillverkare. Vad beror skillnaderna på? HONPINEs grundare Allen Li förklarar hur materialval, tandprofilens utformning, precisionsbearbetning, monteringsteknik och kvalitetskontroll påverkar strain wave-växlarnas slutliga prestanda. Upptäck de viktigaste skillnaderna mellan kinesiska och japanska tillverkare och vad du bör tänka på när du väljer en pålitlig leverantör av strain wave-växlar.
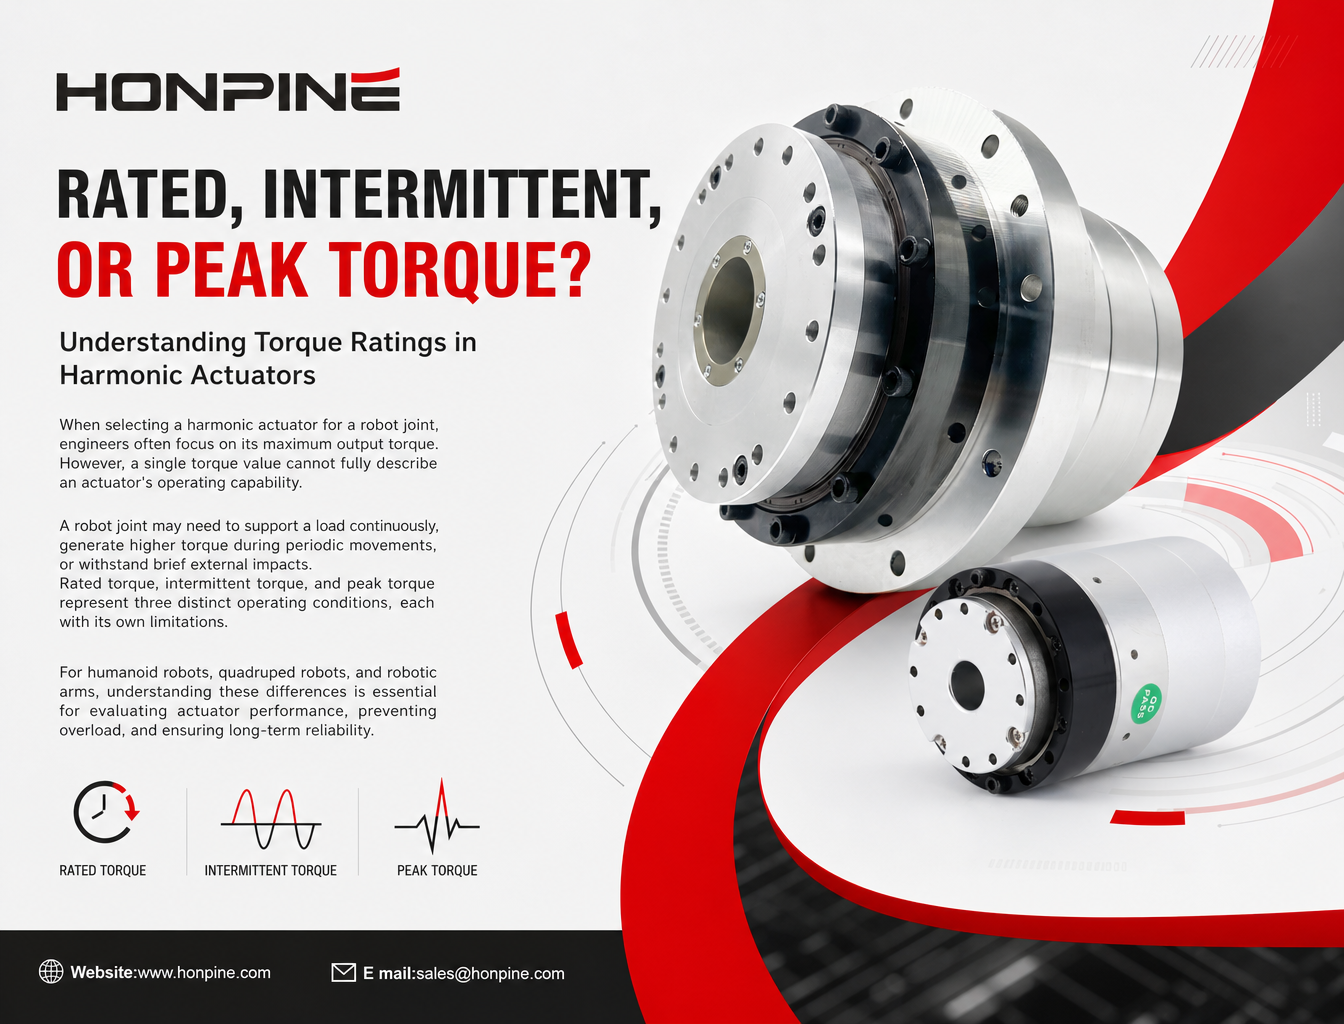
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.
 Harmonisk rotationsaktuator för medicinsk utrustning: repeterbarhet på ≤10 bågsekunder och hög vältningsstyvhetMedicinsk utrustning ställer exceptionellt höga krav på precision, strukturell stabilitet och driftsäkerhet hos sina rörelseöverföringssystem. Från kirurgiska robotar och CT-system till rehabiliteringsutrustning måste aktuatorer ge konsekvent positioneringsnoggrannhet och samtidigt klara komplexa mekaniska belastningar. Hur kan tillverkare uppnå både hög repeterbarhet och strukturell styvhet i medicinska tillämpningar? HONPINE:s harmoniska rotationsaktuatorer erbjuder en repeterbarhet på upp till ≤10 bågsekunder, glappfri transmission, hög vältningsstyvhet och ihåliga axelkonfigurationer, vilket ger tillförlitliga lösningar för rörelsestyrning i nästa generations medicinska utrustning.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
 Varför håller produkter från olika tillverkare av strain wave-växlar så olika kvalitet och precision?Strain wave-växlar bygger på samma funktionsprincip, men kvalitet, precision och livslängd kan variera avsevärt mellan olika tillverkare. Vad beror skillnaderna på? HONPINEs grundare Allen Li förklarar hur materialval, tandprofilens utformning, precisionsbearbetning, monteringsteknik och kvalitetskontroll påverkar strain wave-växlarnas slutliga prestanda. Upptäck de viktigaste skillnaderna mellan kinesiska och japanska tillverkare och vad du bör tänka på när du väljer en pålitlig leverantör av strain wave-växlar.
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
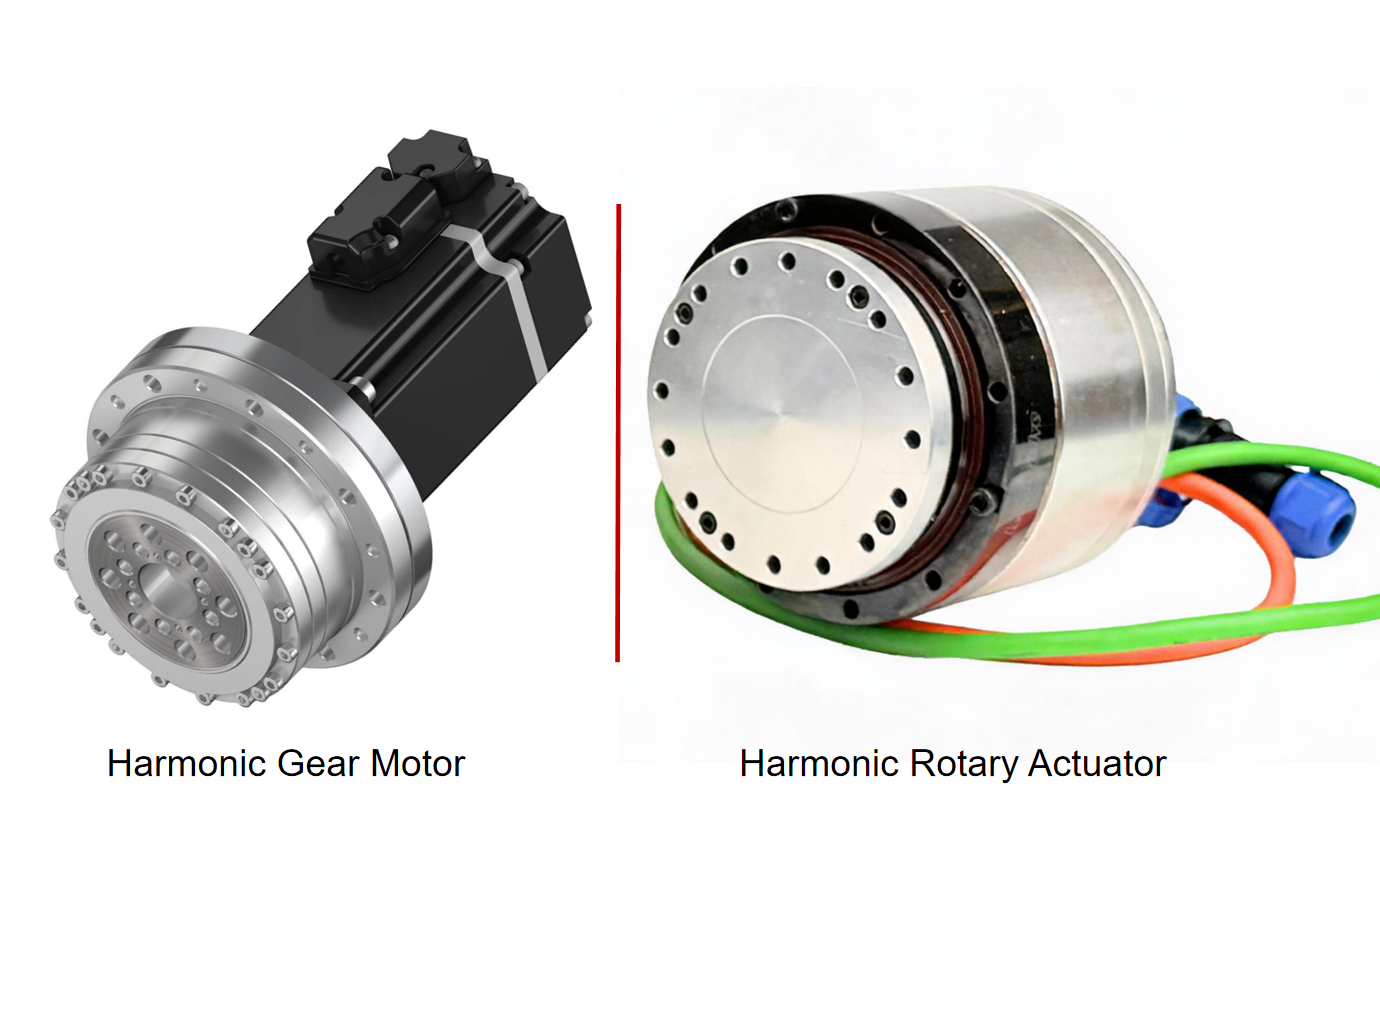
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.