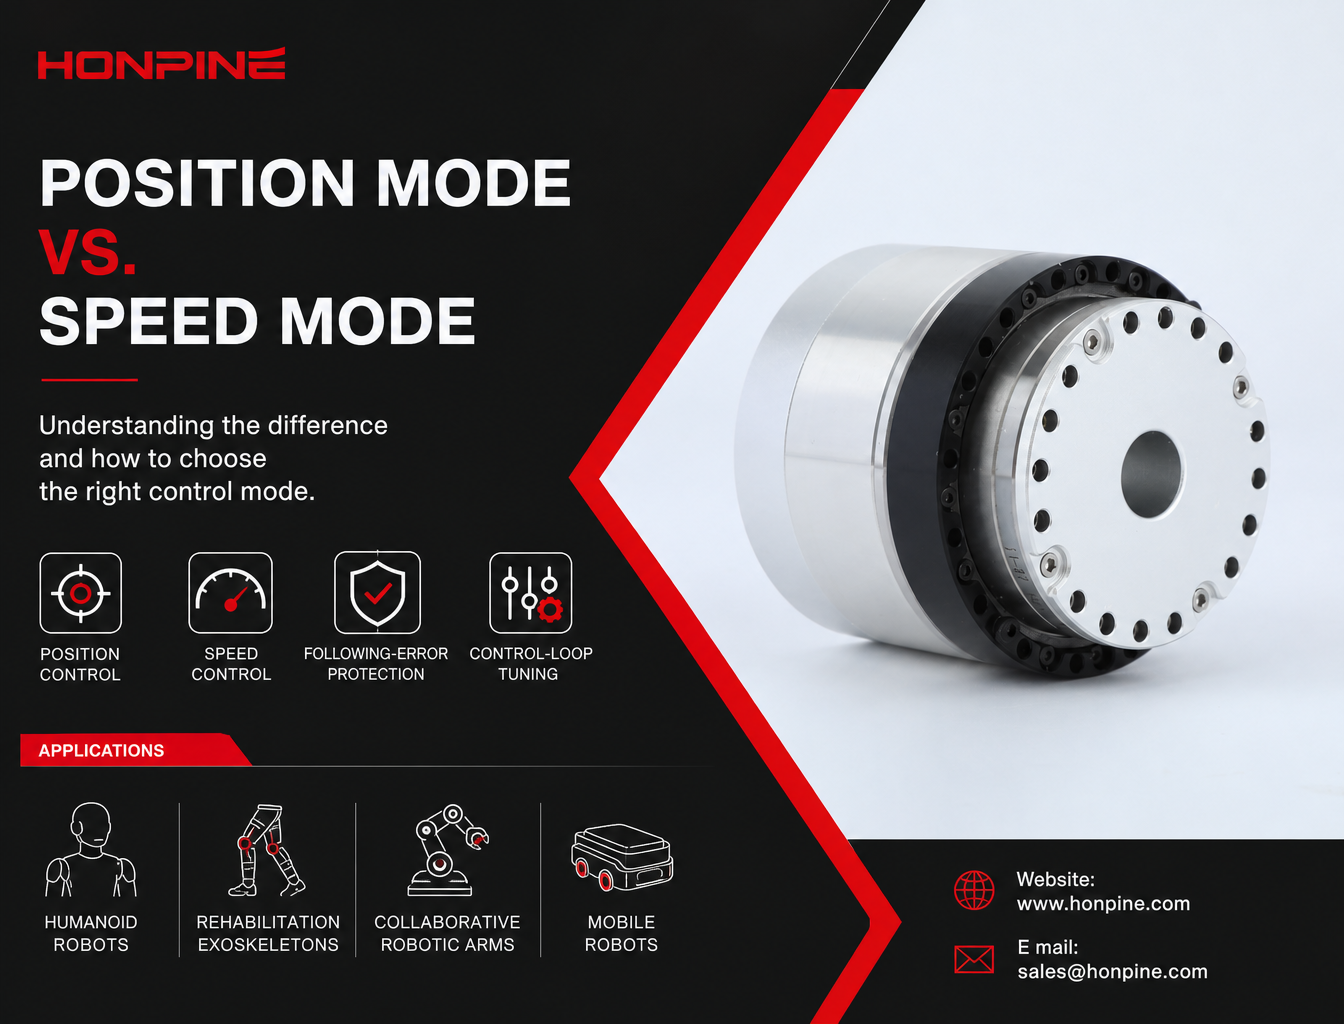
HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?
Hej, jag heter Theodore Li och är teknisk chef på HONPINE. När jag arbetar med kunder får jag ofta frågor om skillnaden mellan positionsläge och hastighetsläge i harmoniska ledmotorer.
Även om båda lägena används i stor utsträckning i robotars rörelsesystem är de avsedda för olika styrbehov. Om man väljer fel läge kan det påverka rörelsenoggrannheten, driftseffektiviteten och systemets säkerhet.
I den här artikeln använder jag HONPINE HPJM harmoniska ledmotor som exempel för att förklara hur positionsläge och hastighetsläge fungerar, hur de skiljer sig åt och vilka tillämpningar som passar bäst för respektive läge.
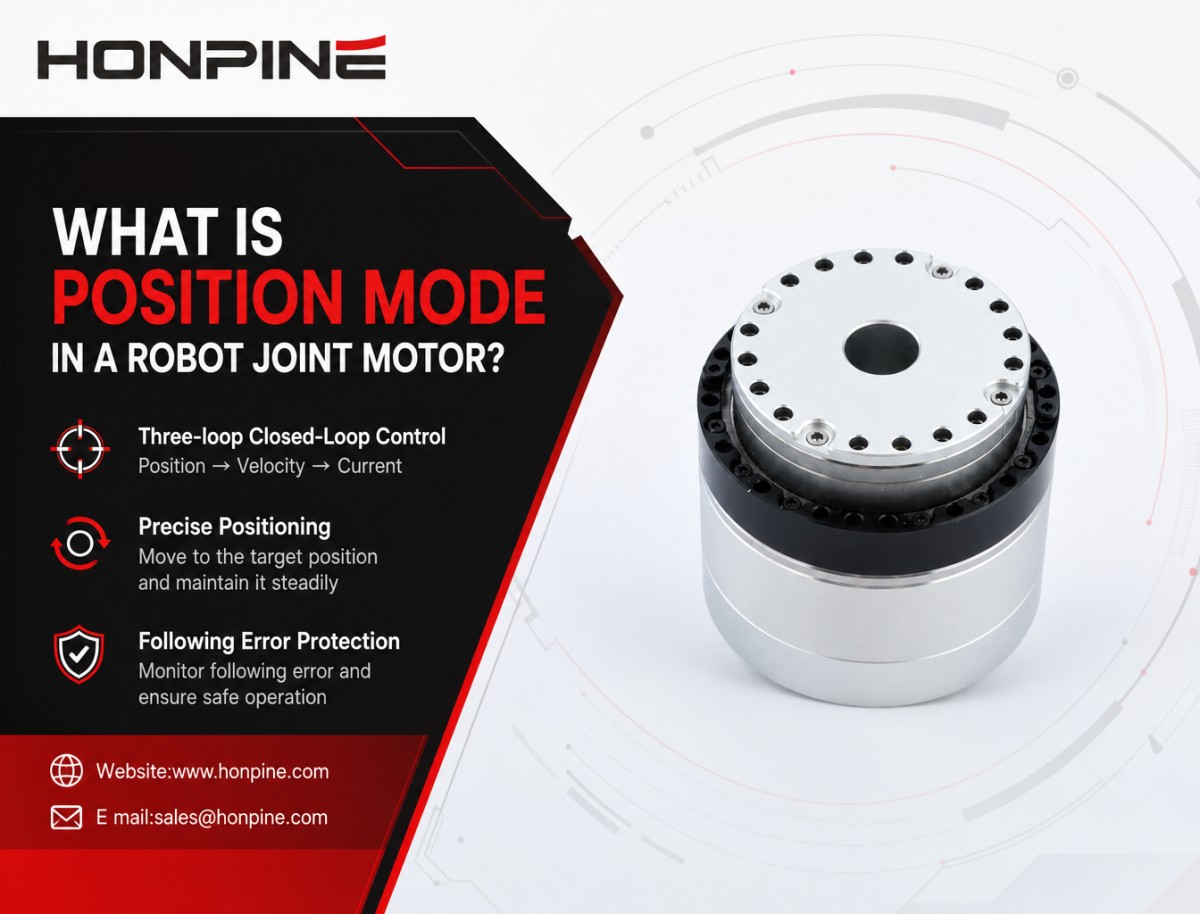
1. Vad är positionsläge i en robotledmotor?
I positionsläge styrs motorn så att den flyttas till en angiven målposition. Vanligtvis används en sluten reglerstruktur med tre slingor:
Positionsslinga → Hastighetsslinga → Strömslinga
Den yttre positionsslingan använder en PID-regulator för att jämföra målpositionen med den faktiska positionen. Målpositionen anges vanligtvis i pulser från pulsgivaren (cnt), vilka motsvarar en viss vinkelposition.
Positionsregulatorn genererar ett hastighetskommando till den inre hastighetsslingan. Motorregulatorn hanterar sedan acceleration och retardation enligt den konfigurerade rörelseprofilen och driver leden mot målvinkeln.
När målpositionen har nåtts håller regulatorn den kommenderade positionen med hjälp av sluten reglering.
Övervakning av följfel: Regulatorn övervakar skillnaden mellan målpositionen och den faktiska positionen. Om följfelet överskrider den konfigurerade gränsen kan motorn utlösa felkod 0x8611 (följfel) och stoppa driften, beroende på drivenhetens skyddskonfiguration.
Den här funktionen är särskilt användbar i tillämpningar där en led måste nå en bestämd vinkel och hålla sin position.
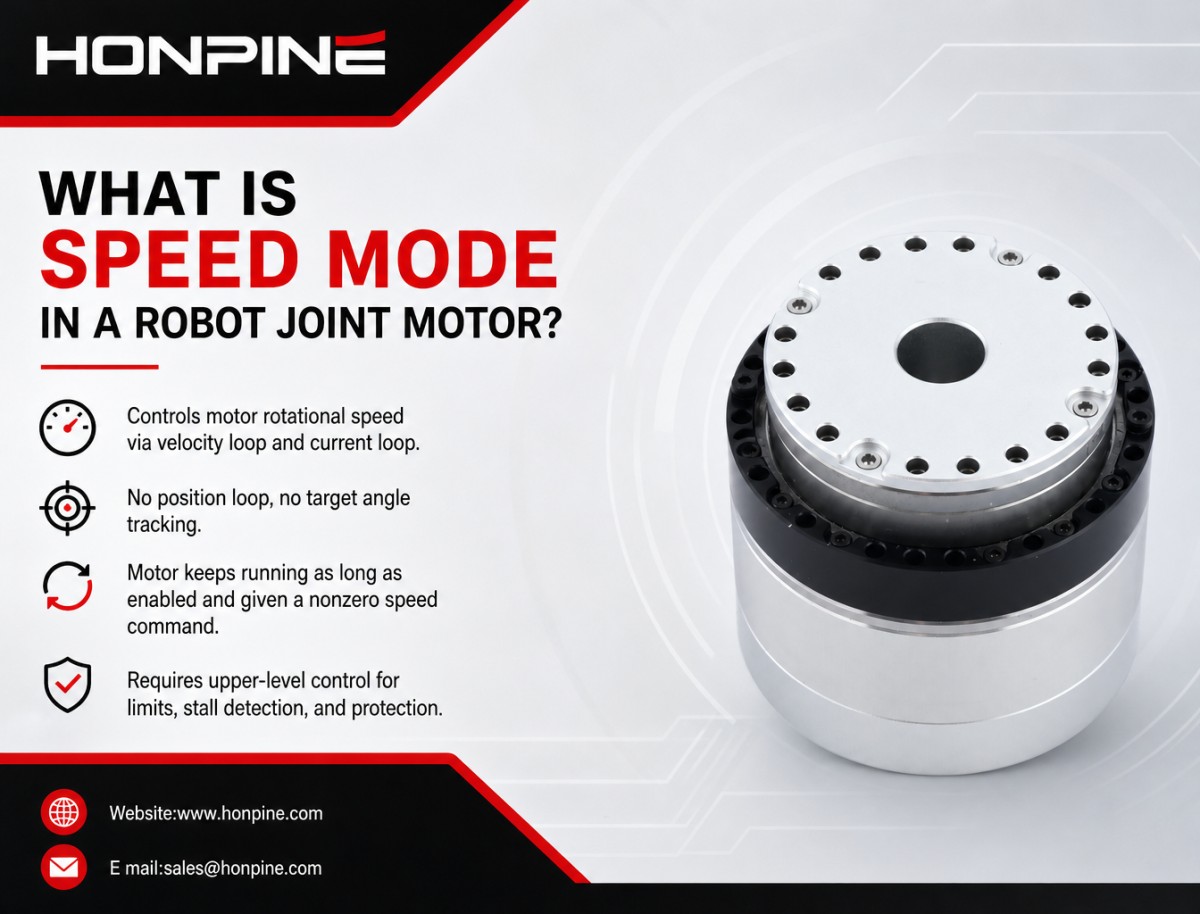
2. Vad är hastighetsläge i en robotledmotor?
I hastighetsläge styrs motorns rotationshastighet direkt. Vanligtvis används en sluten reglerstruktur med två slingor:
Hastighetsslinga → Strömslinga
Till skillnad från i positionsläge används ingen aktiv positionsslinga för att ange en målvinkel. I stället får regulatorn en målrotationshastighet, angiven i enheter om 0.01 Hz på motorsidan.
Motorn reglerar hastigheten enligt det angivna kommandot och fortsätter att rotera så länge den är aktiverad och får ett hastighetskommando som inte är noll.
I det här läget:
Reglerar motorn rotationshastigheten i stället för en målposition i vinkel.
Den stannar inte automatiskt när leden når en viss vinkel.
Den korrigerar inte aktivt positionsföljfelet med en yttre positionsslinga.
Skydd mot följfel som är kopplat till positionsläge är därför inte tillgängligt på samma sätt.
Viktigt: Hastighetsläge innebär inte att motorn saknar skydd. Om den mekaniska lasten blockeras kan motorn dock fortsätta att generera vridmoment enligt strömgränserna och skyddsinställningarna. Det överordnade styrsystemet måste implementera lämplig strömövervakning, detektering av motorstopp och skydd mot överskridna rörelsegränser.
3. När bör du använda positionsläge?
Positionsläge är i allmänhet att föredra när en robotled behöver nå en angiven vinkel, röra sig mellan definierade positioner eller hålla en viss position.
Vanliga tillämpningar är humanoida robotar, rehabiliteringsexoskelett, kollaborativa robotarmar, panorerings- och tiltsystem samt oscillerande mekanismer.
Humanoida robotleder: höft, knä, fotled, axel och armbåge
Krav på tillämpningen:
Vid gång, knäböjning, uppresning och andra rörelser måste varje led röra sig till en målposition i vinkel och hålla den önskade kroppsställningen.
Rekommenderat läge: positionsläge
Den överordnade rörelseplaneraren beräknar målvinkeln för varje led och omvandlar den till motsvarande antal pulser från pulsgivaren (cnt). Positionskommandona skickas sedan till HPJM-motorn.
Motorns interna reglering med tre slingor hanterar rörelsen mot varje målposition, inklusive acceleration, retardation och positionshållning.
Detta gör att huvudregulatorn kan fokusera på att samordna robotens övergripande rörelser i stället för att själv implementera den externa låg nivå-regleringen av varje ledposition.
Skyddsaspekter:
Om en led blockeras mekaniskt eller utsätts för alltför stort motstånd kan följfelet överskrida den konfigurerade gränsen och utlösa ett följfelslarm med felkod 0x8611, vilket stoppar motorn, förutsatt att det aktuella skyddet är aktiverat och korrekt konfigurerat.
Rekommendationer för inställning:
Vid rörelser med hög belastning, till exempel knäböjning och uppresning, bör positionsslingans Kp-förstärkning inte ställas in alltför högt, eftersom det kan orsaka vibrationer eller svängningar.
En praktisk inställningsordning är att först optimera hastighetsslingans Kp- och Ki-förstärkningar och därefter positionsslingans förstärkningar. Positionsslingans Kd kan sedan justeras om regulatorn stöder det och tillämpningen kräver det.
Accelerationsinställningarna bör också anpassas till ledens tröghet. För hög acceleration kan öka följfelet och utlösa ett larm, särskilt när leden bär en stor tröghetslast.
Rehabiliteringsexoskelettets leder: gångassistans och rehabiliteringsträning
Krav på tillämpningen:
Exoskelettet behöver styra användarens lem till en angiven ledvinkel, hålla en viss position och reagera säkert när onormalt motstånd uppstår.
Rekommenderat läge: positionsläge
Regulatorn ställer in ledens målvinkel enligt rehabiliteringsprogrammet. Motorn driver sedan leden mot den angivna positionen.
Säkerhetsaspekter:
Om användaren gör motstånd mot rörelsen eller den externa lasten blir för stor kan positionsföljfelet överskrida den konfigurerade gränsen och utlösa ett larm.
Skydd mot följfel är dock inte ensamt tillräckligt för säkerhet vid interaktion med människor. Rehabiliteringsexoskelett bör även ha lämpliga gränser för vridmoment eller kraft, mekaniska rörelsegränser, nödstopp och oberoende säkerhetsmekanismer.
Kollaborativa robotar och små robotarmar
Krav på tillämpningen:
Roboten behöver röra sig mellan definierade positioner, utföra plock- och placeringsoperationer samt hålla en angiven ledposition.
Rekommenderat läge: positionsläge
Den överordnade regulatorn skickar målpositioner till ledmotorn. Flera målpositioner kan konfigureras för att skapa enkla rörelser från punkt till punkt.
Vid grundläggande driftsättning av motorn kan man till exempel utföra ett fram- och återgående positioneringstest genom att upprepade gånger ange olika målpositioner.
Positionsläge passar för tillämpningar som kräver repeterbar positionering av leder och definierade rörelseslutpunkter.
Panorerings- och tiltsystem samt oscillerande ställdon
Krav på tillämpningen:
Mekanismen behöver rotera till en angiven vinkel, stanna och hålla positionen innan den rör sig igen.
Rekommenderat läge: positionsläge
Regulatorn skickar ett målvärde för pulsgivaren (cnt), och motorn rör sig till motsvarande vinkelposition och håller den sedan med sluten reglering.
Begränsningar med positionsläge:
Positionsläge är i allmänhet inte det bästa valet för tillämpningar som kräver kontinuerlig, obegränsad rotation med en angiven hastighet.
För motorer med höga utväxlingar måste ingenjörer också vara uppmärksamma på omvandlingen mellan pulsgivarens pulser och den faktiska utgångsvinkeln. Vid konfigurationer med dubbla pulsgivare måste man skilja mellan avläsningarna från pulsgivaren på motorsidan och den på utgångssidan samt bekräfta vilken metod för enkelvarvs- eller flervarvsräkning som gäller.
4. När bör du använda hastighetsläge?
Hastighetsläge är i allmänhet att föredra när en mekanism behöver rotera kontinuerligt med en angiven hastighet eller när den överordnade regulatorn ansvarar för positions- och banstyrningen.
I den här konfigurationen reglerar motorn sin rotationshastighet, medan huvudregulatorn bearbetar extern återkoppling och fastställer det nödvändiga hastighetskommandot.
Viktig säkerhetsaspekt: Hastighetsläge ger inte samma övervakning av positionsföljfel som positionsläge. Om det mekaniska systemet blockeras kan motorn fortsätta att generera vridmoment inom de konfigurerade gränserna. Därför måste det överordnade styrsystemet implementera lämpliga rörelsegränser, detektering av motorstopp och övervakning av strömgränser.
Drivhjul för mobila robotar
Krav på tillämpningen:
En robotledmotor kan också användas som drivmotor för ett hjul på en mobil robot. Hjulet behöver rotera med en angiven hastighet för att köra roboten framåt, bakåt eller genom en sväng.
Rekommenderat läge: hastighetsläge
Huvudregulatorn skickar en målrotationshastighet till motorn. Kommandot anges i enheter om 0.01 Hz på motorsidan.
Motorn ansvarar för att hålla den kommenderade hastigheten, medan den överordnade regulatorn hanterar robotens positions- och rörelsestyrning.
Huvudregulatorn kan till exempel använda återkoppling från en IMU och hjulens pulsgivare eller odometri för att beräkna de nödvändiga hjulhastigheterna och uppskatta robotens rörelse.
Skyddsaspekter:
Om ett hjul blockeras av ett hinder utlöser hastighetsläget inte automatiskt ett positionsföljfelslarm. Motorn kan fortsätta att generera vridmoment enligt sina strömgränser.
Den överordnade regulatorn bör därför övervaka motorströmmen och andra relevanta återkopplingssignaler. Om strömmen överskrider en fastställd gräns eller ett motorstopp upptäcks bör systemet minska eller stoppa motoreffekten enligt sin säkerhetsstrategi.
Hållbarhetstester och testanordningar för kontinuerlig rotation
Krav på tillämpningen:
Ledmotorn behöver rotera kontinuerligt med konstant hastighet vid utmattningsprovning, uthållighetsprovning eller långvarig prestandautvärdering.
Rekommenderat läge: hastighetsläge
Ställ in en fast målhastighet och låt motorn gå kontinuerligt under den tid som krävs för provningen.
Hastighetsläge passar för dessa tillämpningar eftersom huvudkravet är en stabil rotationshastighet, inte rörelse till en viss målposition.
Testsystem bör också ha lämplig temperaturövervakning, överbelastningsskydd och nödstopp.
5. Passar hastighetsläge för kraftreglering och impedansreglering?
Inte nödvändigtvis.
HONPINE HPJM-motorn stöder strömläge samt positions- och hastighetsreglering. För tillämpningar med kraftreglering, vridmomentsreglering eller impedansreglering är strömläge i allmänhet en lämpligare utgångspunkt än hastighetsläge.
I strömläge reglerar regulatorn motorströmmen direkt. Eftersom motorvridmomentet är kopplat till motorströmmen ger detta en grund för att utveckla reglerstrategier relaterade till vridmoment.
För impedansreglering och mer avancerade tillämpningar av kraftreglering kan ingenjörer behöva ytterligare återkopplingssignaler, exempelvis vridmomentmätning på utgångssidan, tillsammans med en extern regleralgoritm.
Hastighetsläge kan fortfarande användas som en del av vissa reglerarkitekturer, men det bör inte betraktas som en direkt ersättning för vridmomentsreglering baserad på ström.
6. Positionsläge jämfört med hastighetsläge: viktiga skillnader
7. Slutsats: välj reglerläge efter tillämpningen
Positionsläge och hastighetsläge är utformade för olika behov inom rörelsestyrning. Inget av dem är alltid bättre än det andra.
Om en robotled behöver nå en viss vinkel, utföra rörelser från punkt till punkt eller hålla en bestämd position är positionsläge i allmänhet det bättre valet.
Om en motor behöver rotera kontinuerligt med en angiven hastighet medan den överordnade regulatorn styr robotens position och rörelse är hastighetsläge vanligtvis lämpligare.
För tillämpningar med kraftreglering och impedansreglering kan strömläge vara en lämpligare grund.
När ingenjörer väljer reglerläge för HONPINE HPJM harmoniska ledmotor bör de ta hänsyn till rörelsemålet, den mekaniska lasten, reglerarkitekturen, återkopplingskonfigurationen och säkerhetskraven som helhet.
Kontakta HONPINE för att få veta mer om HPJM harmoniska ledmotorer, reglerlägen, tekniska specifikationer och integreringslösningar för robotik.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?Positionsläge och hastighetsläge uppfyller olika krav på rörelsestyrning i robotsystem. Med HONPINE HPJM harmonisk ledmotor som exempel förklarar den här artikeln deras styrningsarkitekturer, funktionsprinciper, viktigaste skillnader och användningsområden. Upptäck hur du väljer rätt styrningsläge utifrån rörelsemål, mekanisk belastning och systemets säkerhetskrav – från humanoida robotleder och rehabiliteringsexoskelett till drivhjul för mobila robotar och testsystem för kontinuerlig rotation.
 Hur formar trenderna inom robotindustrin efterfrågan på integrerade ledmoduler och navmotorer 2026?Robotikbranschen går in i en ny utvecklingsfas 2026, med tillämpningar som breddas från humanoida robotar och fyrbenta robotar till mobila manipulatorer, kollaborativa robotar och specialiserade robotsystem. När tillverkare går från prototyputveckling mot kommersialisering och serieproduktion förändras också kraven på robotarnas drivsystem. I den här artikeln delar Allen Li, grundare av HONPINE, med sig av sina iakttagelser om den föränderliga robotikmarknaden och förklarar varför integrerade ledmoduler och navmotorer blir allt viktigare för att förbättra systemintegration, produktkonsistens och driftsäkerhet på lång sikt.
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?Positionsläge och hastighetsläge uppfyller olika krav på rörelsestyrning i robotsystem. Med HONPINE HPJM harmonisk ledmotor som exempel förklarar den här artikeln deras styrningsarkitekturer, funktionsprinciper, viktigaste skillnader och användningsområden. Upptäck hur du väljer rätt styrningsläge utifrån rörelsemål, mekanisk belastning och systemets säkerhetskrav – från humanoida robotleder och rehabiliteringsexoskelett till drivhjul för mobila robotar och testsystem för kontinuerlig rotation.
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
 Varför håller produkter från olika tillverkare av strain wave-växlar så olika kvalitet och precision?Strain wave-växlar bygger på samma funktionsprincip, men kvalitet, precision och livslängd kan variera avsevärt mellan olika tillverkare. Vad beror skillnaderna på? HONPINEs grundare Allen Li förklarar hur materialval, tandprofilens utformning, precisionsbearbetning, monteringsteknik och kvalitetskontroll påverkar strain wave-växlarnas slutliga prestanda. Upptäck de viktigaste skillnaderna mellan kinesiska och japanska tillverkare och vad du bör tänka på när du väljer en pålitlig leverantör av strain wave-växlar.
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
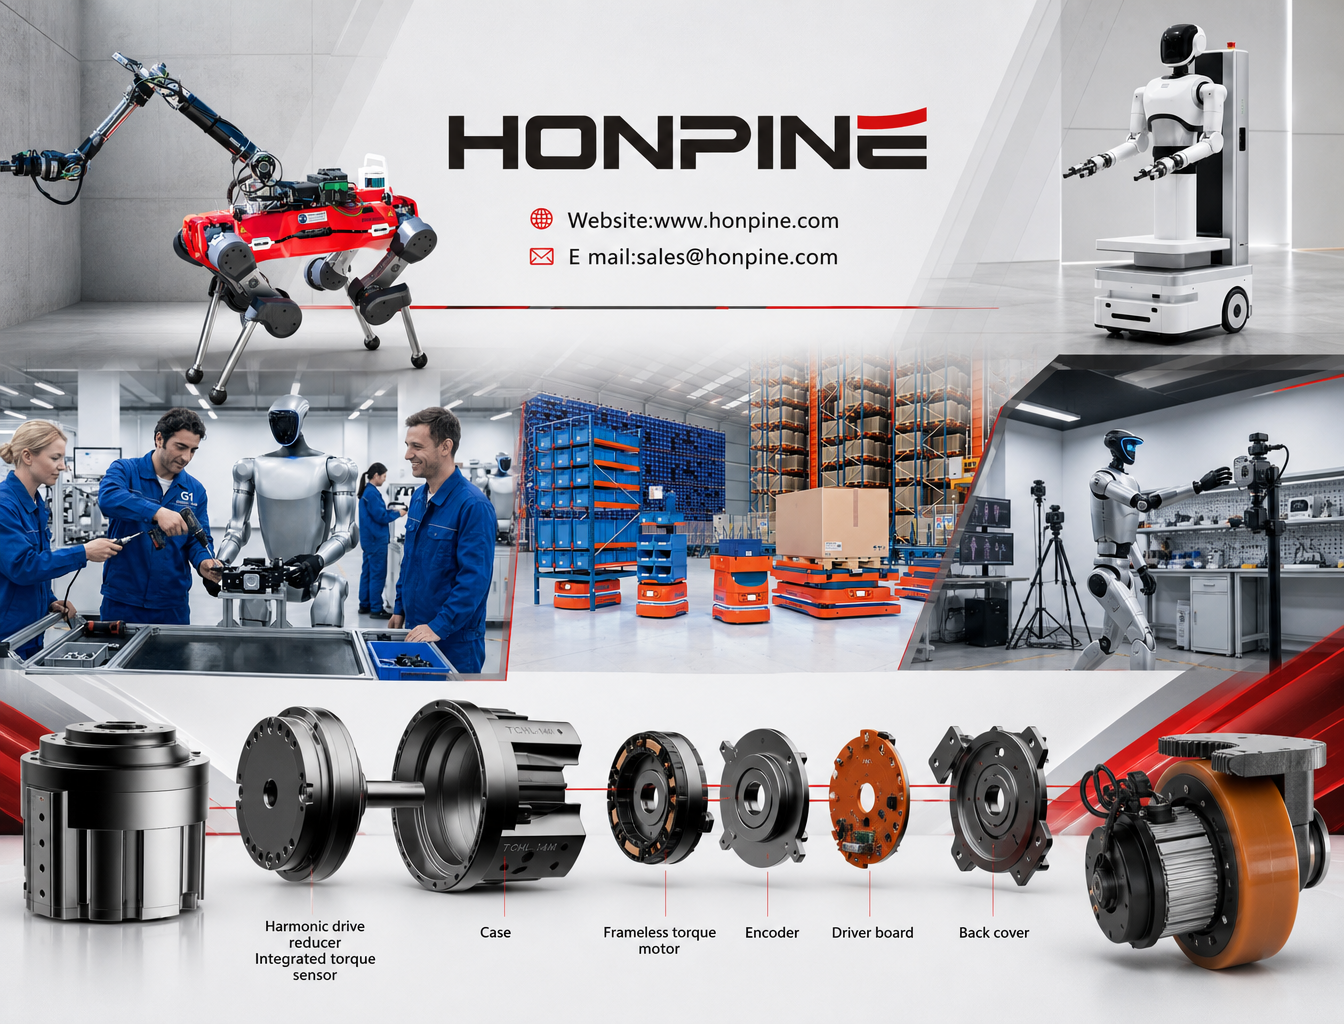
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.