Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?
Servomotorer ochplanetväxlaranvänds i stor utsträckning inom industriell automation, robotteknik, CNC-maskiner och precisionssystem för rörelsestyrning. Att välja en lämpligplanetväxel för en servomotorhandlar dock om mer än att bara matcha motoreffekten eller välja ett utväxlingsförhållande.
En olämplig kombination kan leda till för hög motorbelastning, dålig dynamisk respons, otillräckligt utgående vridmoment, ökade positioneringsfel och till och med för tidigt komponenthaveri. För att uppnå tillförlitlig transmission måste ingenjörer ta hänsyn till vridmoment, varvtal, tröghetsanpassning, glapp, vridstyvhet och mekanisk kompatibilitet.
Den här guiden förklarar hur planetväxlar anpassas till servomotorer och behandlar grundläggande urvalsprinciper, viktiga beräkningar, anpassningsstrategier för sex stora servomotormärken samt vanliga installationskrav.
1. Varför är det viktigt att servomotor och planetväxel är korrekt anpassade?
En servomotor ger en styrd rotationsrörelse, medan en planetväxel sänker utgående varvtal och ökar utgående vridmoment. Tillsammans bildar de ett transmissionssystem som måste uppfylla applikationens mekaniska och dynamiska krav.
Även om motorn och växeln var för sig är lämpliga behöver kombinationen inte ge den förväntade prestandan.
1.1 Otillräckligt utgående vridmoment
Planetväxelns främsta funktion är att sänka rotationshastigheten och öka det utgående vridmomentet. Om utväxlingsförhållandet är för lågt kanske växeln inte ger tillräckligt med vridmoment för att driva lasten.
Om den valda växeln har otillräcklig momentkapacitet kan den också utsättas för alltför stora interna påfrestningar vid acceleration, inbromsning eller frekvent start och stopp.
1.2 Dålig dynamisk respons på grund av felaktig tröghetsanpassning
Tröghetsförhållandet mellan lasten och servomotorn påverkar servosystemets dynamiska respons och stabilitet.
Om den reflekterade lasttrögheten är alltför hög i förhållande till motorns rotortröghet kan systemet få längre accelerationsoch retardationstider, större översläng, vibrationer eller svårigheter att uppnå stabil styrning.
En lämplig planetväxel kan minska den tröghet som reflekteras till motorn och därmed bidra till bättre systemrespons.
1.3 Positioneringsfel och glapp
I applikationer som robotleder, indexeringsbord och precisionsutrustning för positionering påverkar glappet rörelsenoggrannheten direkt.
En planetväxel med för stort glapp kan orsaka positioneringsavvikelser, särskilt när systemet ofta byter riktning.
Därför bör ingenjörer välja en växel med en glappspecifikation som passar applikationens krav på positioneringsnoggrannhet och repeterbarhet.
1.4 Otillräcklig styvhet och transmissionsstabilitet
Vridstyvheten avgör hur stor vinkeldeformationen blir vid ett pålagt vridmoment.
Om växeln har otillräcklig vridstyvhet kan transmissionssystemet utsättas för elastisk deformation vid acceleration, inbromsning eller lastförändringar. Detta kan påverka positioneringsnoggrannheten och den dynamiska responsen.
För applikationer med tunga laster, frekventa riktningsbyten eller hög acceleration bör vridstyvheten beaktas tillsammans med märkmoment och glapp.
2. Viktiga parametrar vid anpassning av servomotorer till planetväxlar
När en planetväxel väljs till en servomotor krävs en systematisk utvärdering av driftförhållandena och de mekaniska kraven.
Följande tre steg ger ett praktiskt ramverk för att utvärdera de viktigaste parametrarna vid val av växel.
2.1 Fastställ erforderligt utgående vridmoment och utväxlingsförhållande
Det första steget är att fastställa vilket vridmoment och varvtal som krävs vid växelns utgång.
En planetväxels utgående vridmoment kan uppskattas med följande formel:
Tout = Tmotor × i × η
Där:
- Tout = växelns utgående vridmoment
- Tmotor = servomotorns utgående vridmoment
- i = växelns reduktionsförhållande
- η = växelns verkningsgrad
Om en servomotor till exempel ger ett vridmoment på 2 Nm och är ansluten till en planetväxel med ett reduktionsförhållande på 10:1 och en verkningsgrad på 95 %, blir det teoretiska utgående vridmomentet:
Tout = 2 × 10 × 0.95 = 19 Nm
Denna beräkning ger en inledande uppskattning. Vid det faktiska valet måste man även ta hänsyn till växelns märkmoment på utgångssidan, högsta tillåtna vridmoment, accelerationsmoment och driftförhållanden.
Reduktionsförhållandet avgör även utgående varvtal:
n_out = n_motor / i
Där:
- n_out = växelns utgående varvtal
- n_motor = servomotorns varvtal
- i = växelns reduktionsförhållande
Ett högre reduktionsförhållande ger lägre utgående varvtal och i allmänhet högre utgående vridmoment. Det är dock inte alltid en fördel att välja det högsta tillgängliga förhållandet. Reduktionsförhållandet måste motsvara det erforderliga driftvarvtalet, motorns egenskaper och applikationens dynamik.
2.2 Beräkna den reflekterade lasttrögheten
Tröghetsanpassning är en viktig faktor vid val av servomotor och planetväxel.
Lasttrögheten som reflekteras till motorsidan kan uppskattas med:
Jref = Jload / i² + Jgearbox_in
Där:
- Jref = total tröghet reflekterad till motorsidan
- Jload = lasttröghet vid växelns utgång
- i = växelns reduktionsförhållande
- Jgearbox_in = växelns ingångssidetröghet
Tröghetsförhållandet kan därefter beräknas som:
K = Jref / Jmotor
Där:
- K = tröghetsförhållande
- Jref = total reflekterad lasttröghet
- Jmotor = servomotorns rotortröghet
Lämpligt tröghetsförhållande beror på servomotorn, drivsystemet, styrparametrarna och applikationens krav. Ett lägre tröghetsförhållande gör i allmänhet systemet lättare att styra, men det finns inget enskilt förhållande som passar alla applikationer.
Vid höghastighetspositionering och frekventa start- och stoppförlopp bör ingenjörer särskilt beakta tröghetsförhållandet och systemets accelerationskrav.
2.3 Beräkna erforderligt vridmoment och välj en lämplig säkerhetsfaktor
Den valda växeln måste tåla både vridmomentet som krävs vid normal drift och det extra vridmoment som uppstår vid acceleration, inbromsning och lastvariationer.
Erforderligt vridmoment kan uppskattas med:
Tneed = (Tfric + Tacc) × Fs
Där:
- Tneed = erforderligt dimensionerande vridmoment
- Tfric = vridmoment som krävs för att övervinna friktion och yttre motstånd
- Tacc = vridmoment som krävs för acceleration
- Fs = säkerhetsfaktor
Accelerationsmomentet kan uppskattas med:
Tacc = Jtotal × α
Där:
- Jtotal = ekvivalent total tröghet vid beräkningens referenspunkt
- α = vinkelacceleration
Säkerhetsfaktorn bör väljas utifrån driftförhållandena, däribland lastvariationer, stötbelastning, arbetscykel och start- och stoppfrekvens.
Växelns märkmoment på utgångssidan bör vara tillräckligt för kontinuerlig drift, medan det tillåtna toppmomentet ska klara kortvariga dynamiska belastningar.
Det är viktigt att inte använda toppmoment som ersättning för märkmoment. En växel som klarar en kortvarig topplast är inte nödvändigtvis lämplig för kontinuerlig drift med samma vridmoment.
3. Anpassningsstrategier för planetväxlar till servomotorer från sex stora märken
Olika servomotortillverkare använder olika motorstorlekar, axelmått, monteringsgränssnitt och prestandaspecifikationer. Därför bör valet av planetväxel baseras på den faktiska motormodellen och det mekaniska gränssnittet, inte enbart på varumärket.
Följande sex märken förekommer ofta inom industriell automation.
3.1 Inovance-servomotorer
Inovance-servomotorer används i stor utsträckning i automationsutrustning, förpackningsmaskiner, elektroniktillverkning och allmänna industriella system för rörelsestyrning.
Vid anpassning av en Inovance-servomotor till en planetväxel bör ingenjörer först kontrollera motorstorlek, axeldiameter, axellängd, monteringsflänsens mått och märkmoment.
Växeln bör även väljas utifrån erforderligt reduktionsförhållande, utgående vridmoment och positioneringsnoggrannhet.
För kompakt automationsutrustning kan en planetväxel med en lämplig monteringsadapter bidra till att minska installationsutrymmet utan att transmissionsprestandan försämras.
3.2 Estun-servomotorer
Estun-servomotorer används i industrirobotar, CNC-utrustning och automatiserade produktionssystem.
När en planetväxel väljs till en Estun-servomotor bör motorns märkmoment, maximala varvtal, axelmått och monteringsgränssnitt kontrolleras noggrant.
För applikationer med frekvent acceleration och inbromsning bör ingenjörer särskilt beakta växelns märkmoment, toppmoment, vridstyvhet och tröghetsegenskaper.
En lämplig planetväxel bör ge tillräcklig momentkapacitet utan att försämra servosystemets dynamiska respons.
3.3 Panasonic-servomotorer
Panasonic MINAS-servomotorer används ofta inom precisionsautomation, elektroniktillverkning, förpackningsmaskiner och positioneringsutrustning.
Vid anpassning av en planetväxel till en Panasonic-servomotor bör ingenjörer kontrollera motorserien och den exakta modellen innan växeln väljs.
Viktiga faktorer är monteringsfläns, axelmått, utgående märkmoment, motorvarvtal och erforderligt reduktionsförhållande.
För precisionspositionering bör även växelns glapp och vridstyvhet utvärderas för att säkerställa att transmissionssystemet uppfyller kraven på positioneringsprestanda.
3.4 Mitsubishi-servomotorer
Mitsubishi MELSERVO-motorer används i stor utsträckning inom industriell automation, verktygsmaskiner, robotteknik och precisionspositioneringssystem.
När en planetväxel väljs till en Mitsubishi-servomotor bör ingenjörer bekräfta den specifika MELSERVO-serien och motormodellen.
Olika motormodeller kan ha olika flänsmått, axeldiametrar, axellängder och märkmoment.
För applikationer som kräver hög positioneringsnoggrannhet och frekventa riktningsbyten är det viktigt att utvärdera glapp, vridstyvhet och tillåtet toppmoment utöver det grundläggande mekaniska gränssnittet.
3.5 Yaskawa-servomotorer
Yaskawa Sigma-servomotorer används ofta i automationssystem med höga prestandakrav, robotteknik och precisionsmaskiner.
Vid anpassning av en planetväxel till en Yaskawa-servomotor bör ingenjörer identifiera den exakta motorserien och modellbeteckningen.
Motorns märkmoment, maximala rotationshastighet, axelutförande och monteringsmått bör kontrolleras mot växelns specifikationer.
För applikationer med höga dynamiska krav är tröghetsanpassning särskilt viktig. Det valda reduktionsförhållandet bör hjälpa motorn att driva lasten effektivt och samtidigt uppfylla kraven på acceleration, inbromsning och positionering.
3.6 MOONS'-servomotorer
MOONS' tillhandahåller produkter för rörelsestyrning som används i automationsutrustning, industrimaskiner och precisionspositioneringsapplikationer.
När en planetväxel väljs till en MOONS'-servomotor bör ingenjörer kontrollera motortyp, motorstorlek, axelmått, monteringsgränssnitt och momentkrav.
Växelns reduktionsförhållande bör fastställas utifrån erforderligt utgående varvtal och vridmoment. För applikationer med frekventa start- och stoppförlopp eller riktningsbyten bör även växelns glapp, märkmoment och vridstyvhet beaktas.
Viktig information om val: Anpassningsaspekterna ovan är allmänna tekniska riktlinjer, inte fasta kompatibilitetsregler för varje motor i respektive märkes produktsortiment. Även motorserier inom samma märke kan ha olika monteringsgränssnitt och axelspecifikationer. Kontrollera alltid den exakta motordragningen och det tekniska databladet innan en växelmodell bekräftas.
4. Viktiga installationskrav för kombinationer av servomotor och planetväxel
Även när motor och växel har valts korrekt kan felaktig installation påverka transmissionsnoggrannheten, öka vibrationerna och förkorta livslängden.
Följande installationsdetaljer bör beaktas.
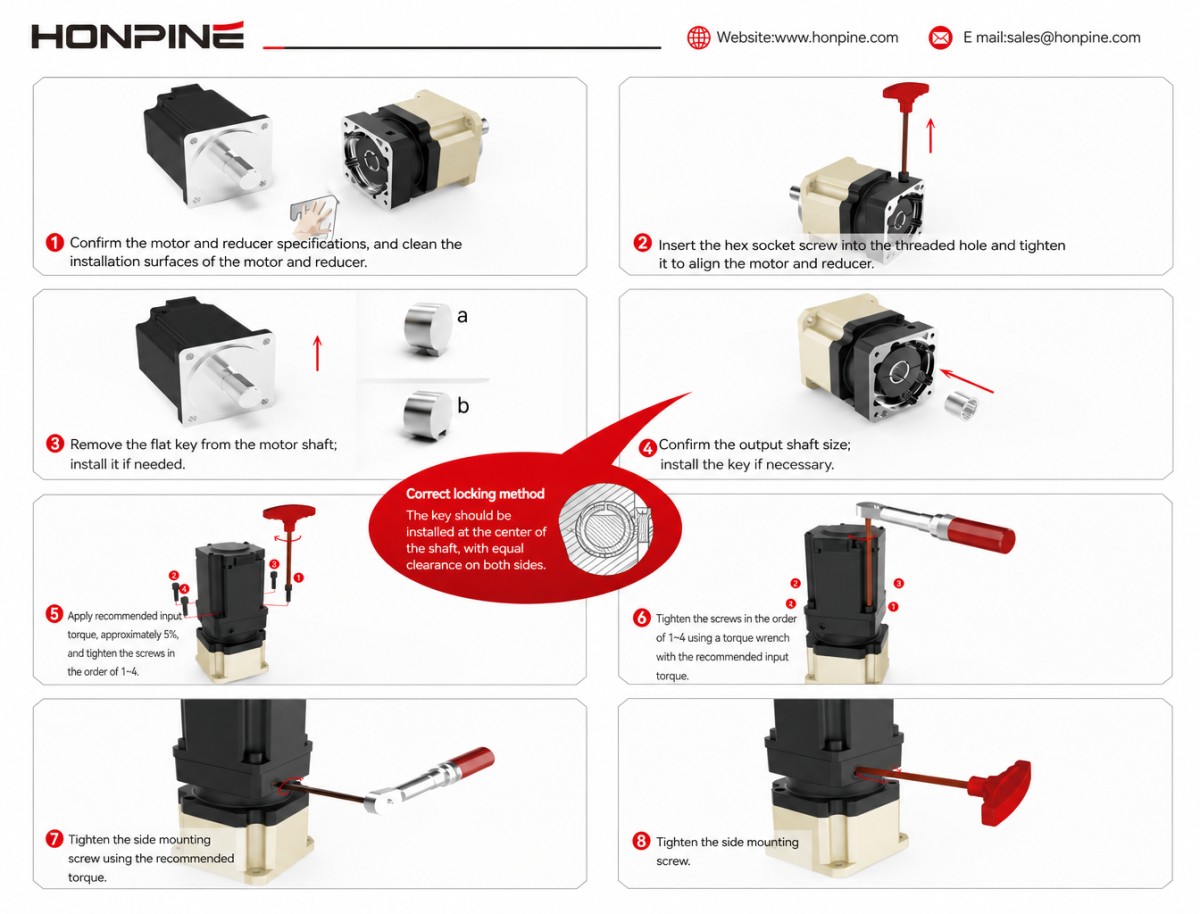
4.1 Kontrollera att motor och växel är kompatibla för montering
Kontrollera före installationen att motorfläns, växelns ingångsfläns, axeldiameter, axellängd och monteringshålens placering är kompatibla.
Om motorn och växeln inte har matchande gränssnitt kan en lämplig adapterplatta eller anslutningsfläns behövas.
Adaptern ska ha tillräcklig mekanisk hållfasthet och säkerställa korrekt inriktning mellan motor och växel.
4.2 Säkerställ korrekt axelinriktning
Felaktig inriktning mellan motoraxeln och växelns ingång kan leda till ytterligare radiella och axiella belastningar.
Se vid installationen till att motor och växel är korrekt positionerade och att anslutningen inte utsätts för alltför stora mekaniska påfrestningar.
Felaktig inriktning kan orsaka onormalt ljud, vibrationer, ökad lagerbelastning och förtida slitage.
4.3 Undvik för hård åtdragning
Vid montering ska fästelement dras åt enligt tillverkarens angivna momentvärden.
För högt åtdragningsmoment kan skada monteringsytor, deformera komponenter eller påverka transmissionssystemets inriktning.
Motor och växel ska fästas jämnt för att säkerställa stabila mekaniska anslutningar.
4.4 Kontrollera smörjning och driftförhållanden
Kontrollera före idrifttagning att växeln använder föreskrivet smörjmedel och att monteringsläget passar smörjningslösningen.
Drifttemperatur, omgivningsförhållanden, arbetscykel och lastegenskaper ska också ligga inom växelns tillåtna driftområde.
För applikationer med kontinuerlig drift eller frekvent acceleration och inbromsning bör de termiska förhållandena utvärderas vid idrifttagning av systemet.
5. Hur väljer du rätt precisionsplanetväxel till din servomotor?
Att välja rätt planetväxel handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Momentkapacitet, tröghetsförhållande, glapp, vridstyvhet och mekanisk monteringskompatibilitet måste alla beaktas för att uppnå tillförlitlig transmissionsprestanda.
Om ditt projekt kräver en precisionsplanetväxel kan du skicka oss dina motordragningar och tekniska specifikationer. HONPINEs ingenjörsteam hjälper till att utvärdera motorkompatibiliteten och rekommenderar en lämplig planetväxel utifrån applikationens faktiska krav.
Kontakta HONPINE förprofessionell vägledning vid val av planetväxel.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
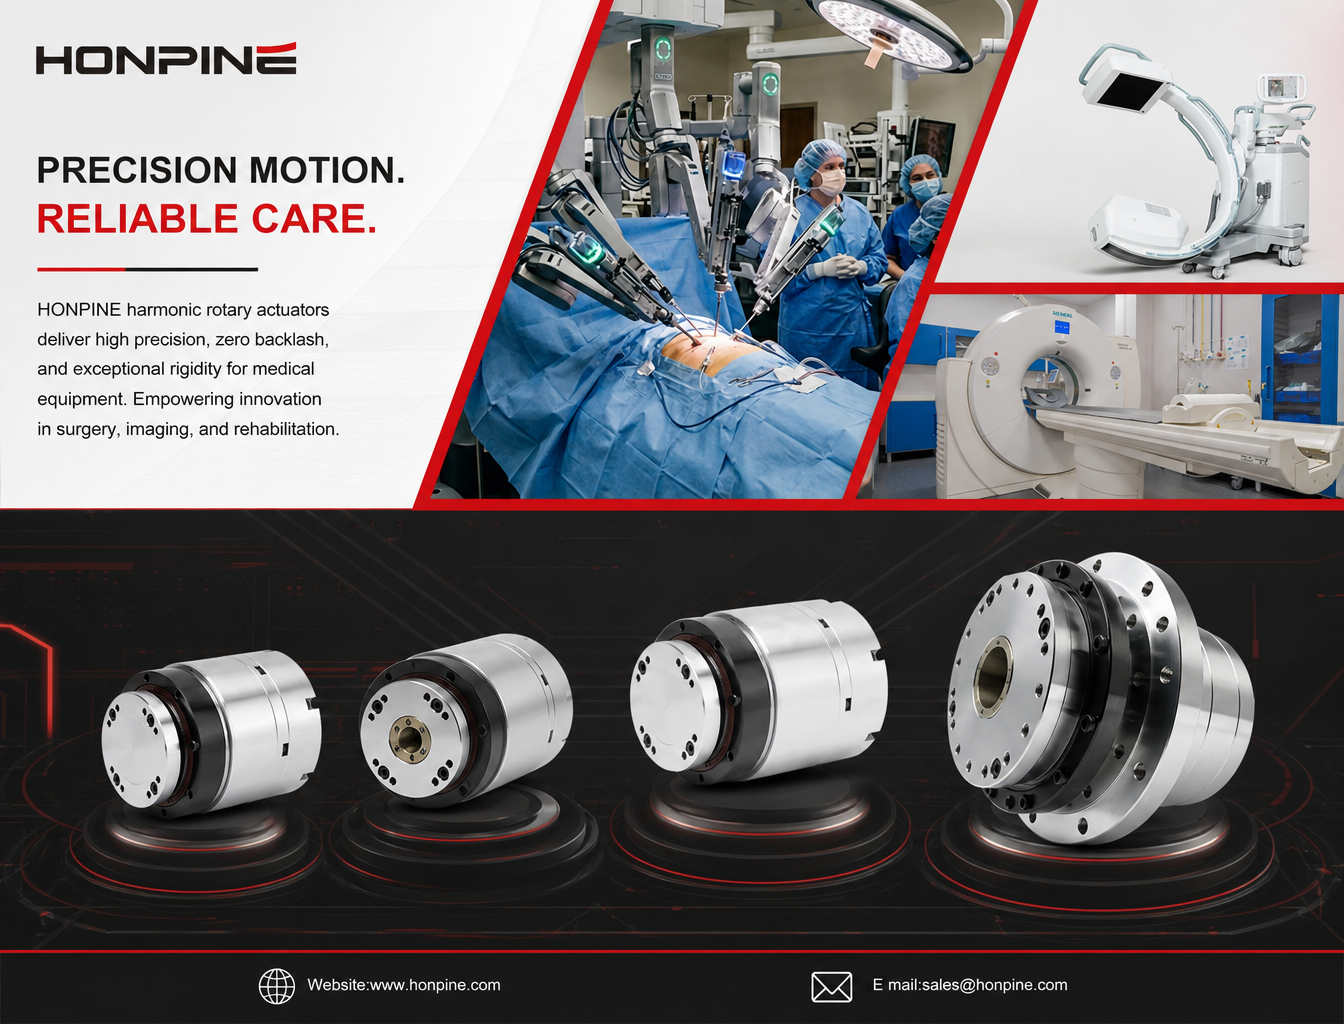
 Harmonisk rotationsaktuator för medicinsk utrustning: repeterbarhet på ≤10 bågsekunder och hög vältningsstyvhetMedicinsk utrustning ställer exceptionellt höga krav på precision, strukturell stabilitet och driftsäkerhet hos sina rörelseöverföringssystem. Från kirurgiska robotar och CT-system till rehabiliteringsutrustning måste aktuatorer ge konsekvent positioneringsnoggrannhet och samtidigt klara komplexa mekaniska belastningar. Hur kan tillverkare uppnå både hög repeterbarhet och strukturell styvhet i medicinska tillämpningar? HONPINE:s harmoniska rotationsaktuatorer erbjuder en repeterbarhet på upp till ≤10 bågsekunder, glappfri transmission, hög vältningsstyvhet och ihåliga axelkonfigurationer, vilket ger tillförlitliga lösningar för rörelsestyrning i nästa generations medicinska utrustning.
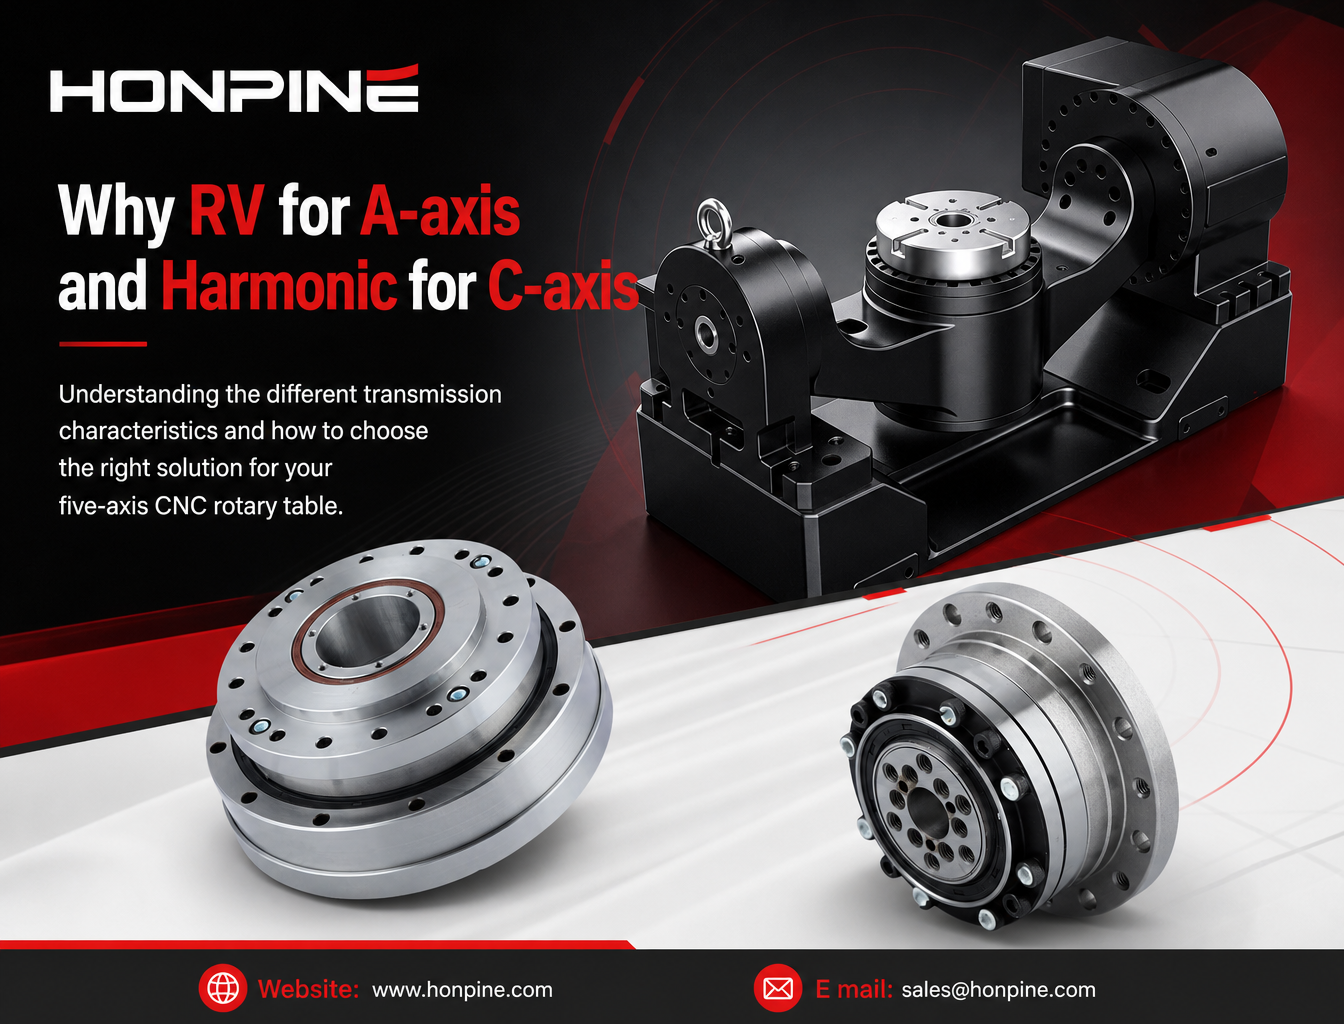
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
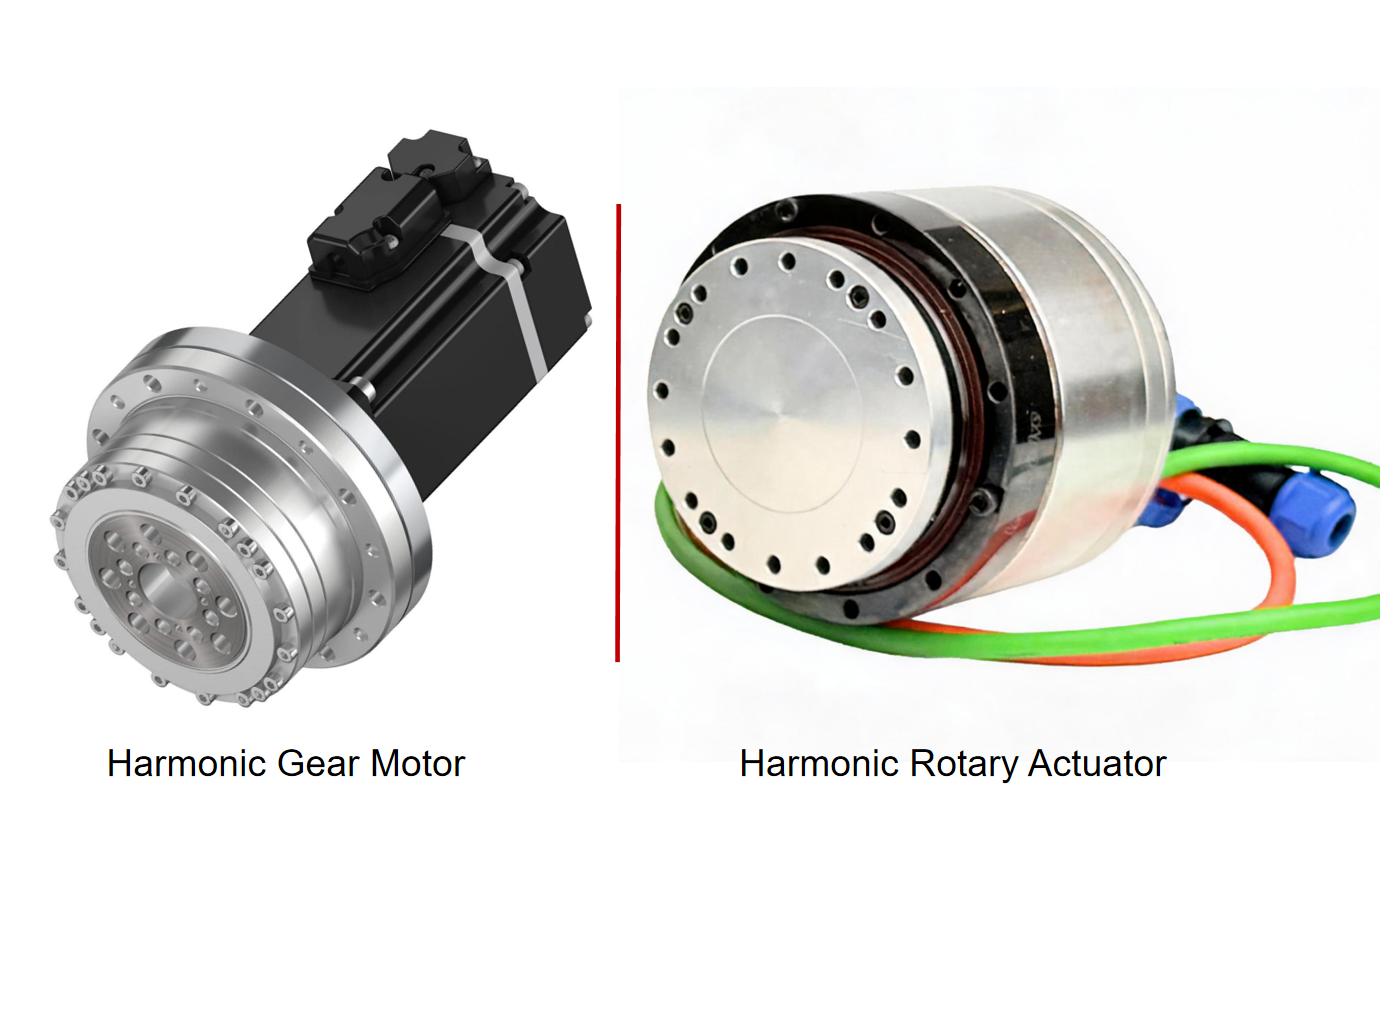
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.