Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?
1. Börja med att välja serie av rotationsaktuatorer utifrån deras konstruktionsmässiga egenskaper
Hej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
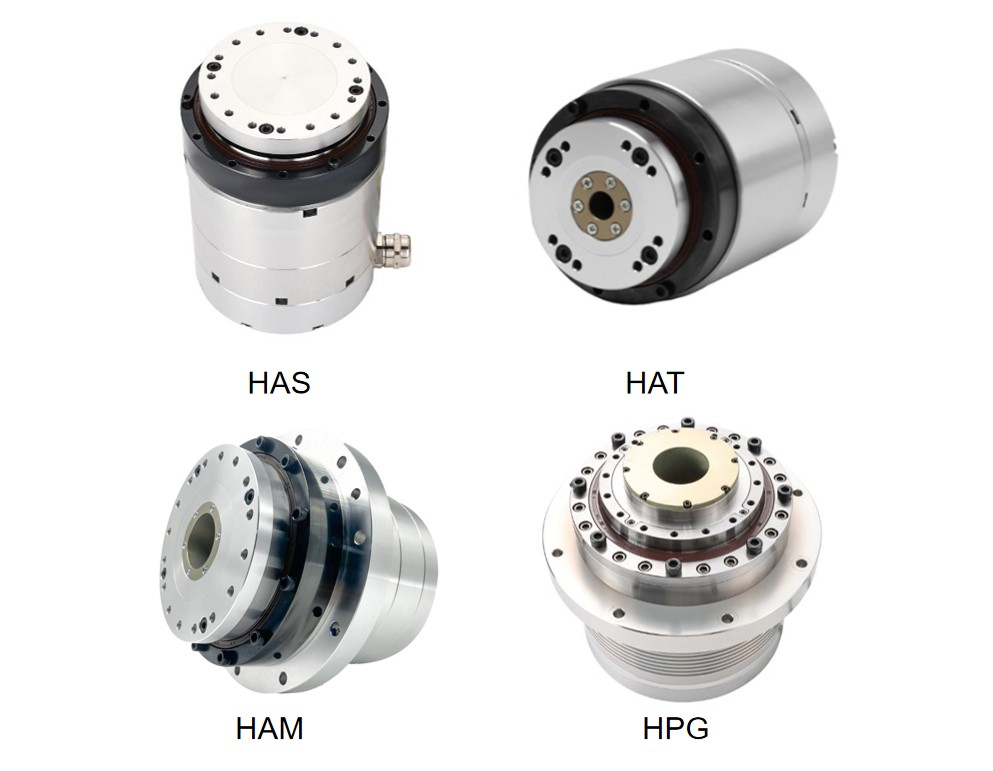
När du väljer en högprecisionsrotationsaktuator för industriella tillämpningar är det första steget att förstå de olika produktseriernas konstruktionsegenskaper och begränsa alternativen utifrån installationskraven.
I dag vill jag presentera fyra av HONPINE:s bästsäljande serier av precisionsrotationsaktuatorer och förklara de viktigaste skillnaderna mellan dem.
HAS-serien – massiv axel, kompakt konstruktion
HAS-serien har en konstruktion med massiv axel och ett kompakt yttre. Den passar för tillämpningar med begränsat installationsutrymme och där det inte finns behov av att dra kablar eller pneumatiska ledningar genom aktuatorns centrum.
HAT-serien – hålaxel för intern kabeldragning
HAT-serien har en konstruktion med hålaxel, vilket gör det möjligt att dra kablar och pneumatiska ledningar genom aktuatorns centrum. Den passar därför för automatiserad utrustning som kräver intern kabeldragning eller pneumatiska anslutningar.
HAM-serien – större genomgående hål
HAM-serien har ett större centralt genomgående hål, vilket ger mer utrymme för kablar, luftledningar och andra interna anslutningar. Den är särskilt användbar i utrustning med mer krävande behov av intern ledningsdragning.
HPG-serien – hög precision och styvhet för verktygsmaskiner
HPG-serien är utformad för verktygsmaskiner där hög positioneringsnoggrannhet och strukturell styvhet är avgörande. Den passar för precisionssystem för rotationspositionering som kräver stabil prestanda under krävande driftsförhållanden.
2. Beräkna erforderligt vridmoment och välj lämpligt utväxlingsförhållande
När du har begränsat urvalet av aktuatorserier är nästa steg att beräkna belastningens faktiska vridmomentbehov och välja ett lämpligt utväxlingsförhållande.
En aktuator måste tillhandahålla tillräckligt vridmoment, inte bara för att bära lasten under drift utan också för att övervinna motståndet som uppstår vid acceleration och retardation.
Steg 1: Beräkna det teoretiska belastningsmomentet (tyngdmoment + accelerationsmoment)
Vid start och stopp måste aktuatorn övervinna två huvudsakliga vridmomentkomponenter:
1. Tyngdmoment (TG)
Tyngdmoment uppstår när aktuatorn bär en excentrisk last eller utför en rotationsrörelse mot tyngdkraften.
Formel:
TG = M × g × L × cosθ
Där:
M = Lastens massa (kg)
g = Tyngdacceleration (9.8 m/s²)
L = Avståndet från lastens tyngdpunkt till rotationsaxeln (m)
θ = Vinkeln mellan tyngdkraftens riktning och hävarmen
Vid ren horisontell rotation, när lastens tyngdpunkt ligger på rotationsaxeln, kan tyngdmomentets bidrag försummas.
2. Accelerationsmoment (Ta)
Accelerationsmoment är det vridmoment som krävs för att accelerera en last från stillastående till målhastigheten inom en angiven tid.
Formel:
Ta = J × α
Där:
J = Lastens tröghetsmoment (kg·m²), som kan hämtas från 3D CAD-programvara efter att lämpliga materialegenskaper har tilldelats. Se till att koordinatsystemets origo ligger på rotationsaxeln.
α = Vinkelacceleration (rad/s²), beräknad utifrån maskinens erforderliga cykeltid. Om aktuatorn till exempel måste accelerera till målhastigheten inom 0.2 sekunder ska den erforderliga vinkelaccelerationen beräknas därefter.
Steg 2: Beräkna det sammanlagda maximala vridmomentet vid start och stopp (ΣT)
När tyngdmomentet och accelerationsmomentet har beräknats ska de adderas. Tillämpa därefter en lämplig säkerhetsfaktor utifrån den industriella tillämpningen.
Formel:
ΣT = (TG + Ta) × säkerhetsfaktor
Rekommenderade säkerhetsfaktorer:
Driftsförhållanden
Rekommenderad säkerhetsfaktor
1.2 – Generellt jämn belastning, till exempel vanlig materialhantering.
1.5 – Måttliga stötbelastningar, till exempel frekvent rotation framåt och bakåt.
2.0 eller högre – Tung belastning eller kraftiga stötförhållanden, till exempel tung bearbetning eller belastning vid lastning och lossning i samband med stansning.
ps för val av precisionsrotationsaktuator, från inledande produkturval och vridmomentsberäkningar till slutlig konfiguration och installationsöverväganden.
Steg 3: Kontrollera det beräknade vridmomentet mot aktuatorns specifikationer
Det beräknade ΣT motsvarar det erforderliga maximala vridmomentet vid acceleration och retardation. Nu behöver du kontrollera aktuatorns datablad och verifiera två kritiska parametrar.
1. Kontroll av maximalt vridmoment (vid start och stopp)
Krav:
ΣT ≤ aktuatorns tillåtna maximala momentana vridmoment
Beroende på tillverkarens specifikationer kan detta anges som maximalt momentant vridmoment eller maximalt accelerationsmoment (T2B).
Det är viktigt att skilja mellan det maximala momentana vridmomentet, som kan vara tillåtet under endast några sekunder, och det maximala accelerations-/retardationsmomentet, som gäller vid upprepade starter och stopp.
Vid val av aktuator måste det beräknade vridmomentet ligga under de tillämpliga gränser som tillverkaren anger. Vid frekventa accelerations- och retardationscykler bör du särskilt uppmärksamma den lägre tillåtna momentgränsen.
Om det beräknade ΣT ligger under aktuatorns angivna intermittenta maximala vridmoment (till exempel ett maximalt vridmoment som är tillåtet i mindre än 2 sekunder) kan aktuatorn mekaniskt klara den erforderliga kortvariga belastningen, med förbehåll för tillverkarens begränsningar för arbetscykel och drift.
2. Kontroll av nominellt vridmoment (kontinuerlig drift)
Krav:
Faktiskt kontinuerligt driftmoment ≤ aktuatorns nominella vridmoment
Även om det maximala vridmomentet ligger inom den tillåtna gränsen måste det kontinuerliga driftmomentet också kontrolleras.
Om aktuatorn kontinuerligt arbetar över sitt nominella vridmoment kan överhettning och accelererat slitage på den flexibla splinesen i den harmoniska växeln uppstå, vilket avsevärt förkortar livslängden.
För industriell utrustning är en vanlig preliminär konstruktionsriktlinje att hålla det kontinuerliga driftmomentet under cirka 80% av det nominella vridmomentet för att ge tillräcklig driftsmarginal.
Viktigt: Det erforderliga belastningsmomentet måste ligga under det tillåtna maximala vridmomentet vid start och stopp, med tillräcklig säkerhetsmarginal. Samtidigt måste det kontinuerliga driftmomentet ligga inom aktuatorns nominella vridmoment.
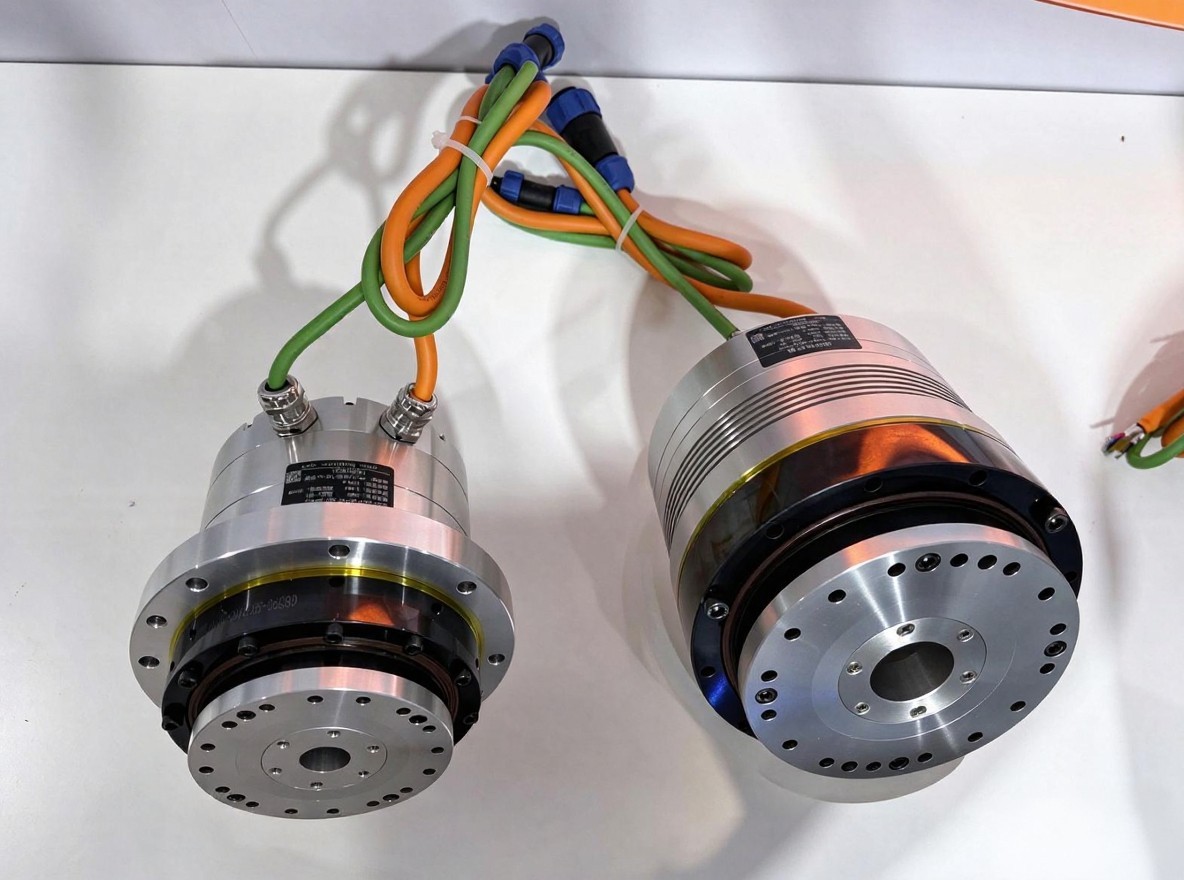
Monteringskonstruktionen är en annan viktig faktor vid val av rotationsaktuator.
HONPINE erbjuder olika konstruktionsutföranden för att tillgodose olika installationskrav.
HAM – cylindrisk konstruktion utan fläns
HAM-serien har en cylindrisk kropp utan integrerad monteringsfläns. Den passar för utrustningskonstruktioner där kunden har en anpassad monteringsstruktur eller föredrar ett mer flexibelt installationsarrangemang.
HAMF – integrerad monteringsfläns
HAMF-serien har en integrerad monteringsfläns, vilket underlättar mekanisk installation och positionering.
Valet mellan HAM och HAMF bör baseras på utrustningens mekaniska layout, monteringsutrymme och installationskrav.
4. Behövs en elektromagnetisk broms?
Behovet av en elektromagnetisk broms beror på utrustningens driftsförhållanden och säkerhetskrav.
HONPINE:s rotationsaktuatorer finns med bromsspecifikationer och motsvarande hållmoment. När du väljer modell ska du kontrollera det angivna bromsmomentet för att säkerställa att det uppfyller kraven på lasthållning.
I modellbeteckningen gäller följande:
B anger ett utförande med broms.
A anger ett utförande utan broms.
För tillämpningar där aktuatorn måste hålla sin position när motorn är strömlös kan en elektromagnetisk broms behövas.
Typiska tillämpningar omfattar vertikala positioneringssystem, lyftmekanismer och utrustning där lasten kan röra sig på grund av tyngdkraften efter ett strömavbrott.
Bromsutförandet bör väljas utifrån den faktiska lasten, erforderligt hållmoment och utrustningens säkerhetskonstruktion.
[Bild: Jämförelse av rotationsaktuatorer med och utan elektromagnetiska bromsar]
5. Kontrollera motorns pulsgivarupplösning och typ
Valet av pulsgivare påverkar direkt rotationsaktuatorns återkopplingsupplösning och förmåga att övervaka positionen.
HONPINE erbjuder två alternativ för absolutgivare med multiturn-funktion:
23-bitars absolutgivare med multiturn-funktion
17-bitars absolutgivare med multiturn-funktion
Båda alternativen är absolutgivare med multiturn-funktion som bevarar positionsinformationen även efter att strömmen har brutits.
Till skillnad från inkrementella pulsgivare, som kräver referenskörning efter ett strömavbrott, kan absoluta givare med multiturn-funktion bevara absolut positionsinformation över flera varv, vilket underlättar systemstart och positionshantering.
Lämplig pulsgivarupplösning bör väljas utifrån utrustningens positioneringskrav, styrarkitektur och övergripande noggrannhetskrav.
Det är också viktigt att skilja mellan pulsgivarupplösning och faktisk positioneringsnoggrannhet. Den slutliga positioneringsprestandan beror på hela transmissionssystemet, mekanisk styvhet, glapp, styrstrategi och andra faktorer.
6. Kontrollera kabelutgångens riktning
Den sista faktorn att ta hänsyn till är kabelutgångens riktning, som direkt påverkar installationsvänligheten och den interna kabelhanteringen.
HONPINE:s rotationsaktuatorer finns med två kabelutgångsutföranden:
Kabelutgång från ändytan: Kablarna går ut från aktuatorns ändyta. Detta utförande passar för utrustningslayouter där axiell kabeldragning är enklare.
Kabelutgång från sidan: Kablarna går ut från aktuatorns sida och passar för installationer med begränsat axiellt utrymme eller där kabeldragning åt sidan föredras.
Innan du väljer kabelutgångsutförande bör du ta hänsyn till aktuatorns installationsriktning, närliggande mekaniska komponenter, tillgängligt utrymme och kabelns böjradie.
Rätt riktning på kabelutgången kan förenkla monteringen och minska risken för kabelstörningar under utrustningens drift.
Behöver du hjälp med att välja en högprecisionsrotationsaktuator för din industriella tillämpning?
Att välja enhögprecisionsrotationsaktuatorhandlar om mer än att bara välja en modell utifrån dess nominella vridmoment.
Du behöver också ta hänsyn till aktuatorns konstruktion, lastens tröghet, accelerationskrav, utväxlingsförhållande, monteringsutförande, bromsbehov, pulsgivarupplösning och kabeldragning.
HONPINE erbjuder flera serier av precisionsrotationsaktuatorer, däribland HAS, HAT, HAM och HPG, för olika behov inom industriell rörelsestyrning och positionering.
Om du väljer en högprecisionsrotationsaktuator för din industriella utrustning kan du kontakta HONPINE för att begära de senaste produktdatabladen och diskutera den lämpligaste aktuatorutformningen med vårt tekniska team.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 Hur formar trenderna inom robotindustrin efterfrågan på integrerade ledmoduler och navmotorer 2026?Robotikbranschen går in i en ny utvecklingsfas 2026, med tillämpningar som breddas från humanoida robotar och fyrbenta robotar till mobila manipulatorer, kollaborativa robotar och specialiserade robotsystem. När tillverkare går från prototyputveckling mot kommersialisering och serieproduktion förändras också kraven på robotarnas drivsystem. I den här artikeln delar Allen Li, grundare av HONPINE, med sig av sina iakttagelser om den föränderliga robotikmarknaden och förklarar varför integrerade ledmoduler och navmotorer blir allt viktigare för att förbättra systemintegration, produktkonsistens och driftsäkerhet på lång sikt.
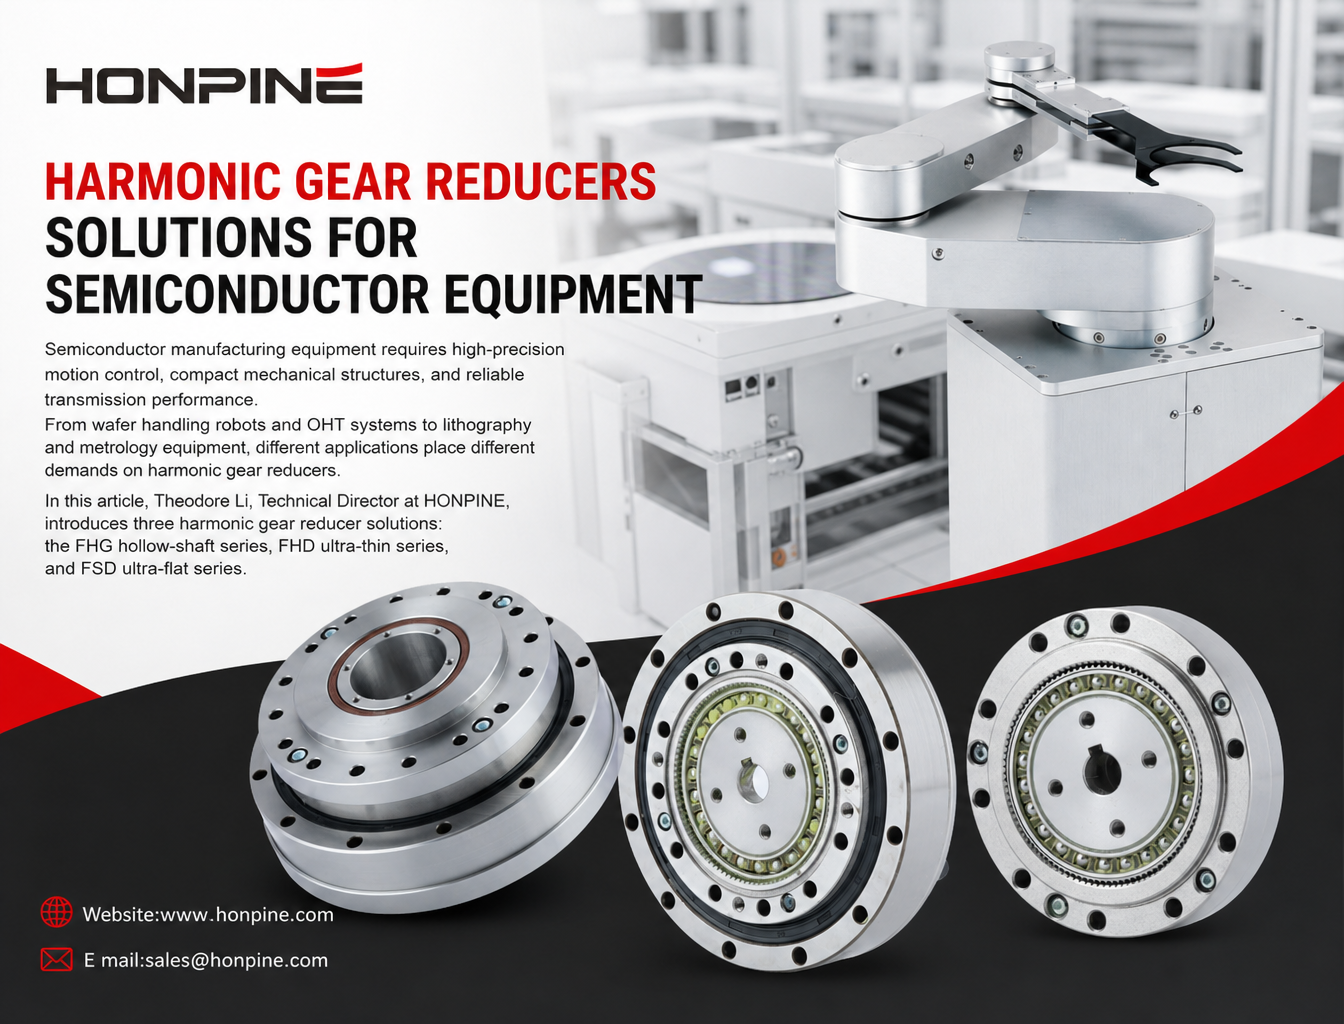
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.
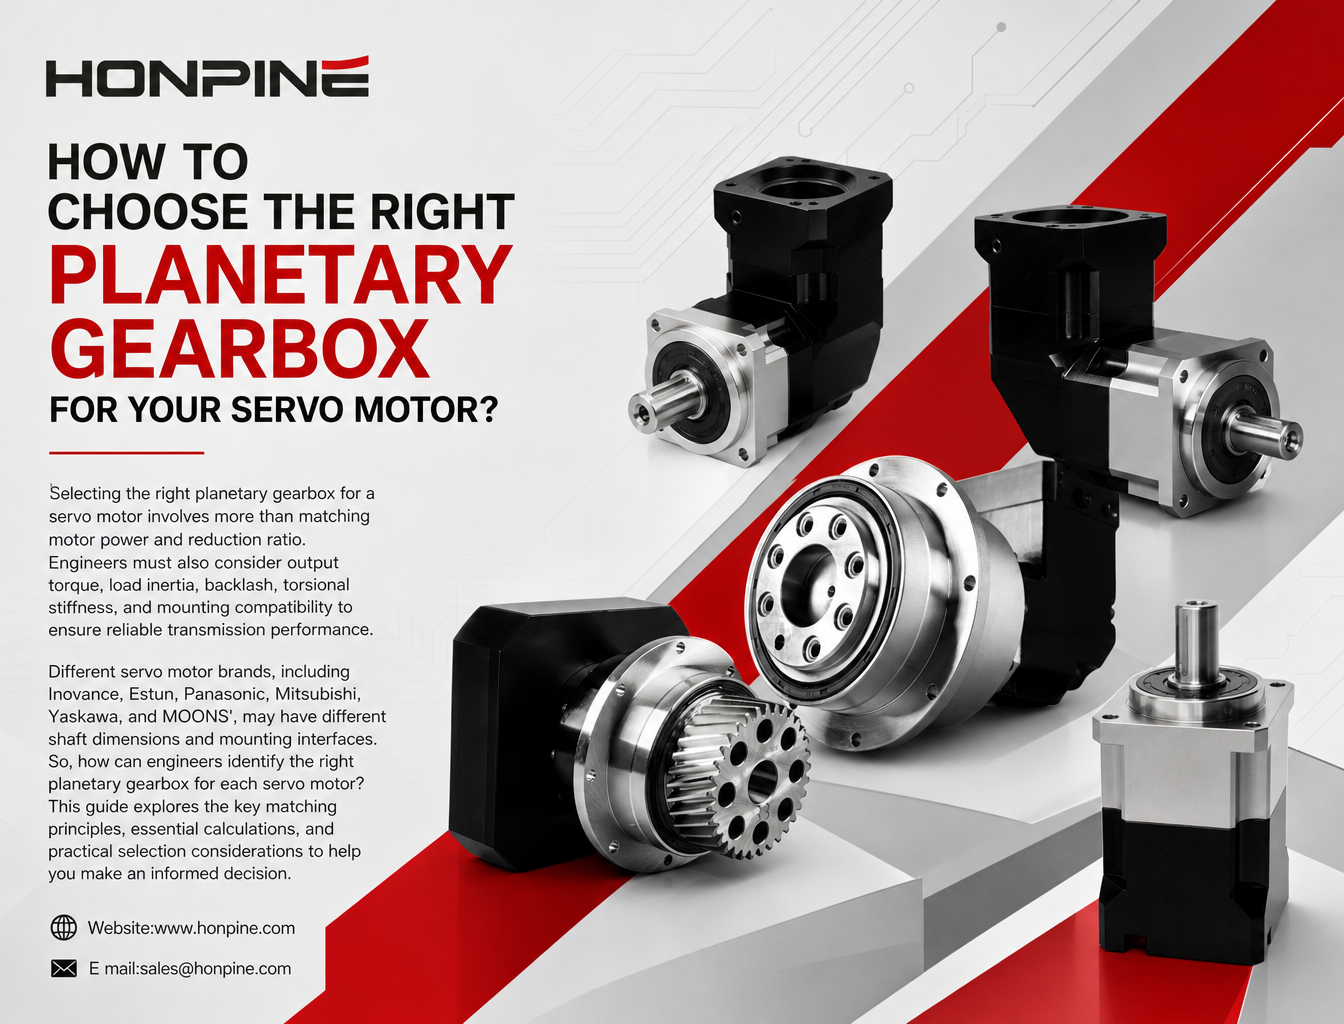
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
 Varför håller produkter från olika tillverkare av strain wave-växlar så olika kvalitet och precision?Strain wave-växlar bygger på samma funktionsprincip, men kvalitet, precision och livslängd kan variera avsevärt mellan olika tillverkare. Vad beror skillnaderna på? HONPINEs grundare Allen Li förklarar hur materialval, tandprofilens utformning, precisionsbearbetning, monteringsteknik och kvalitetskontroll påverkar strain wave-växlarnas slutliga prestanda. Upptäck de viktigaste skillnaderna mellan kinesiska och japanska tillverkare och vad du bör tänka på när du väljer en pålitlig leverantör av strain wave-växlar.
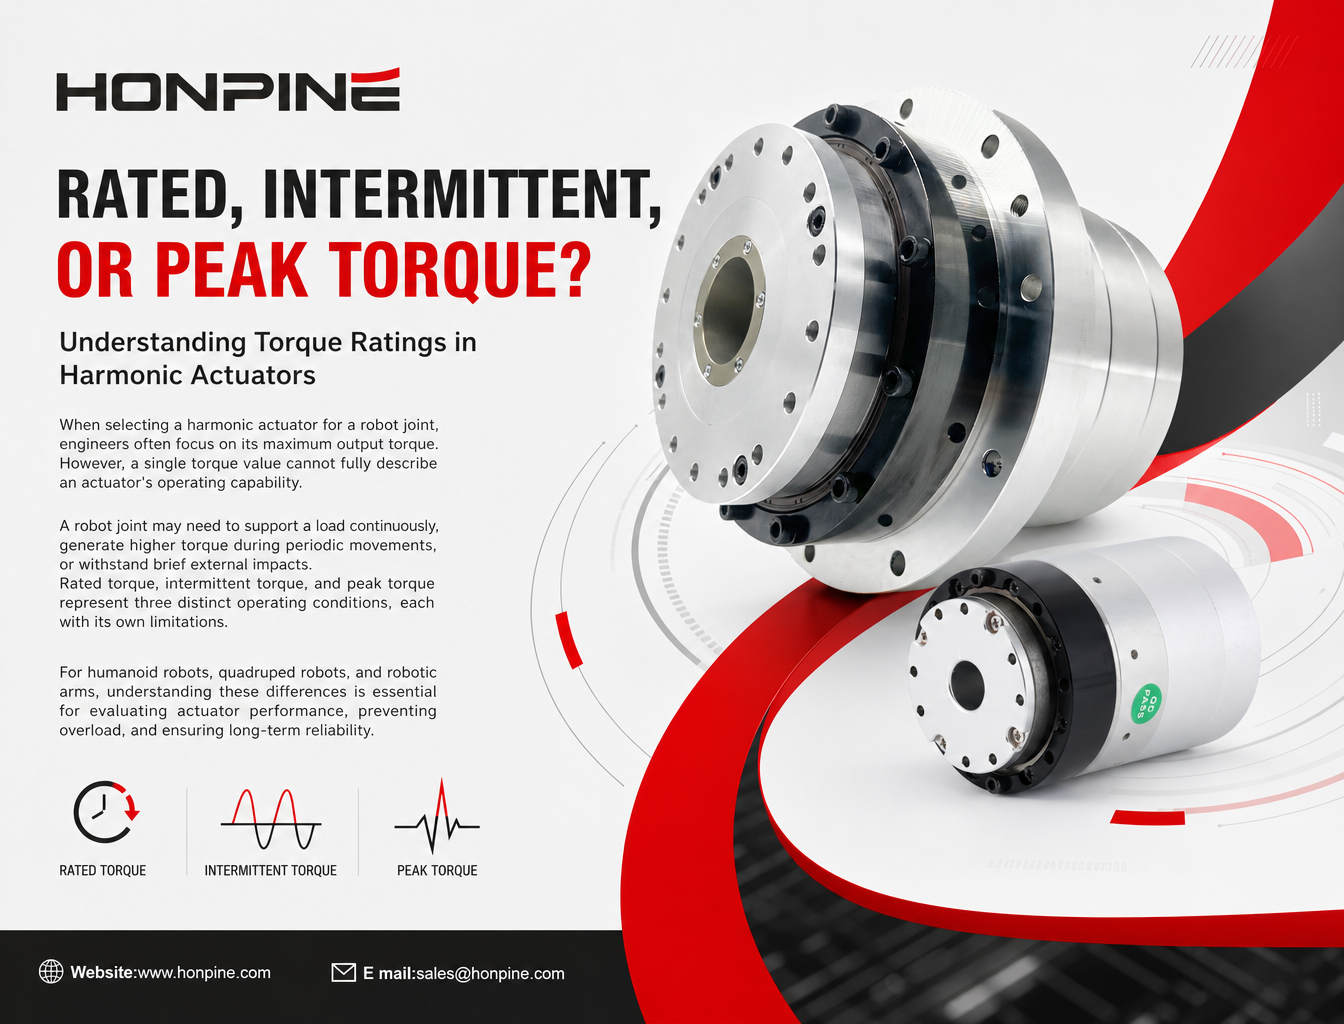
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.
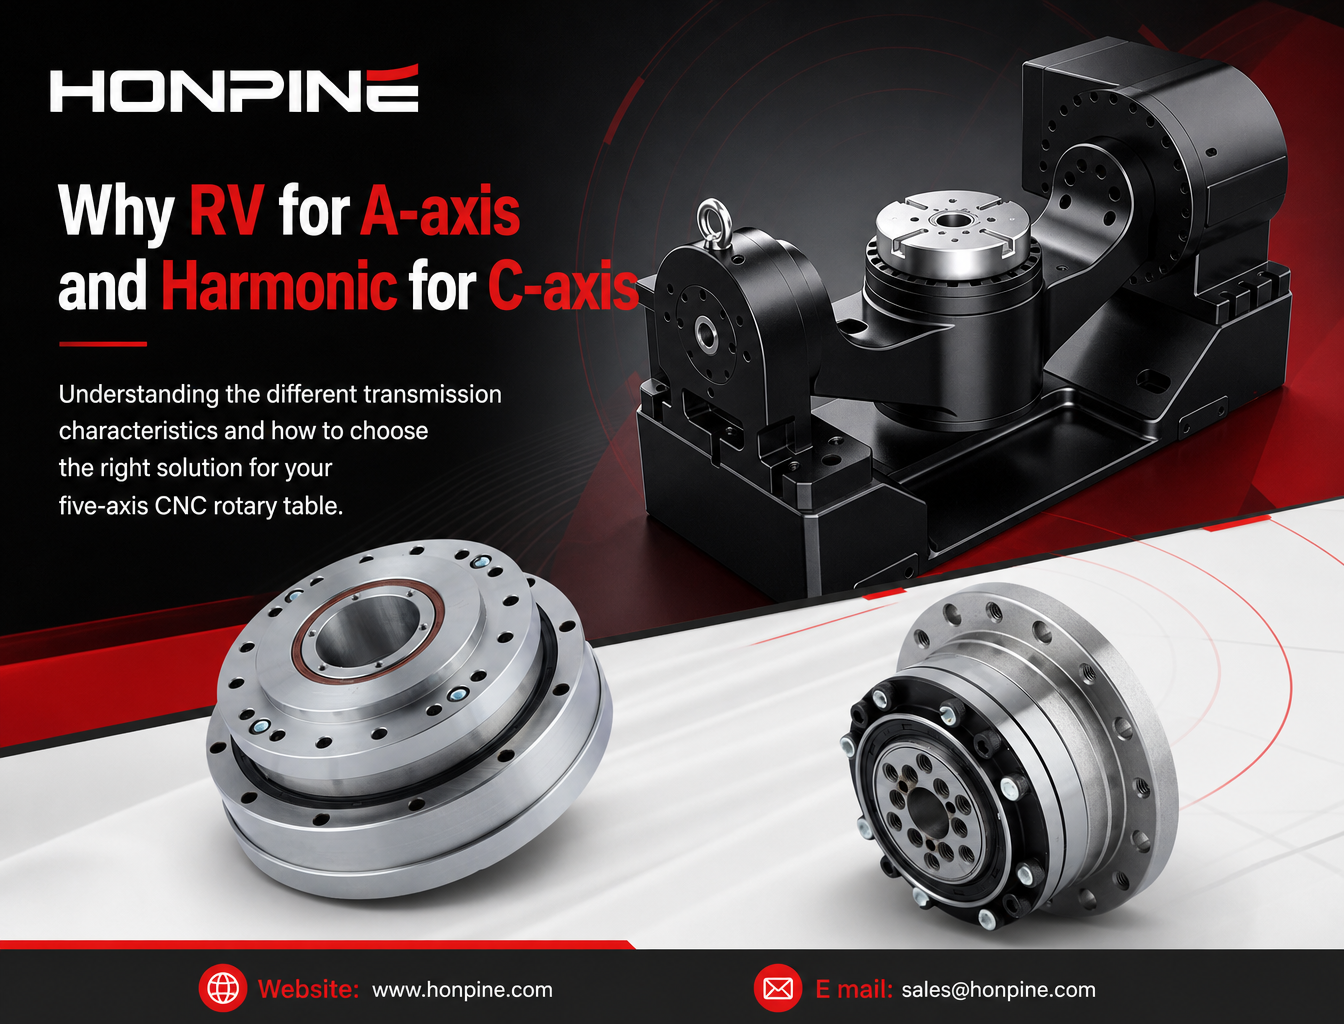
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
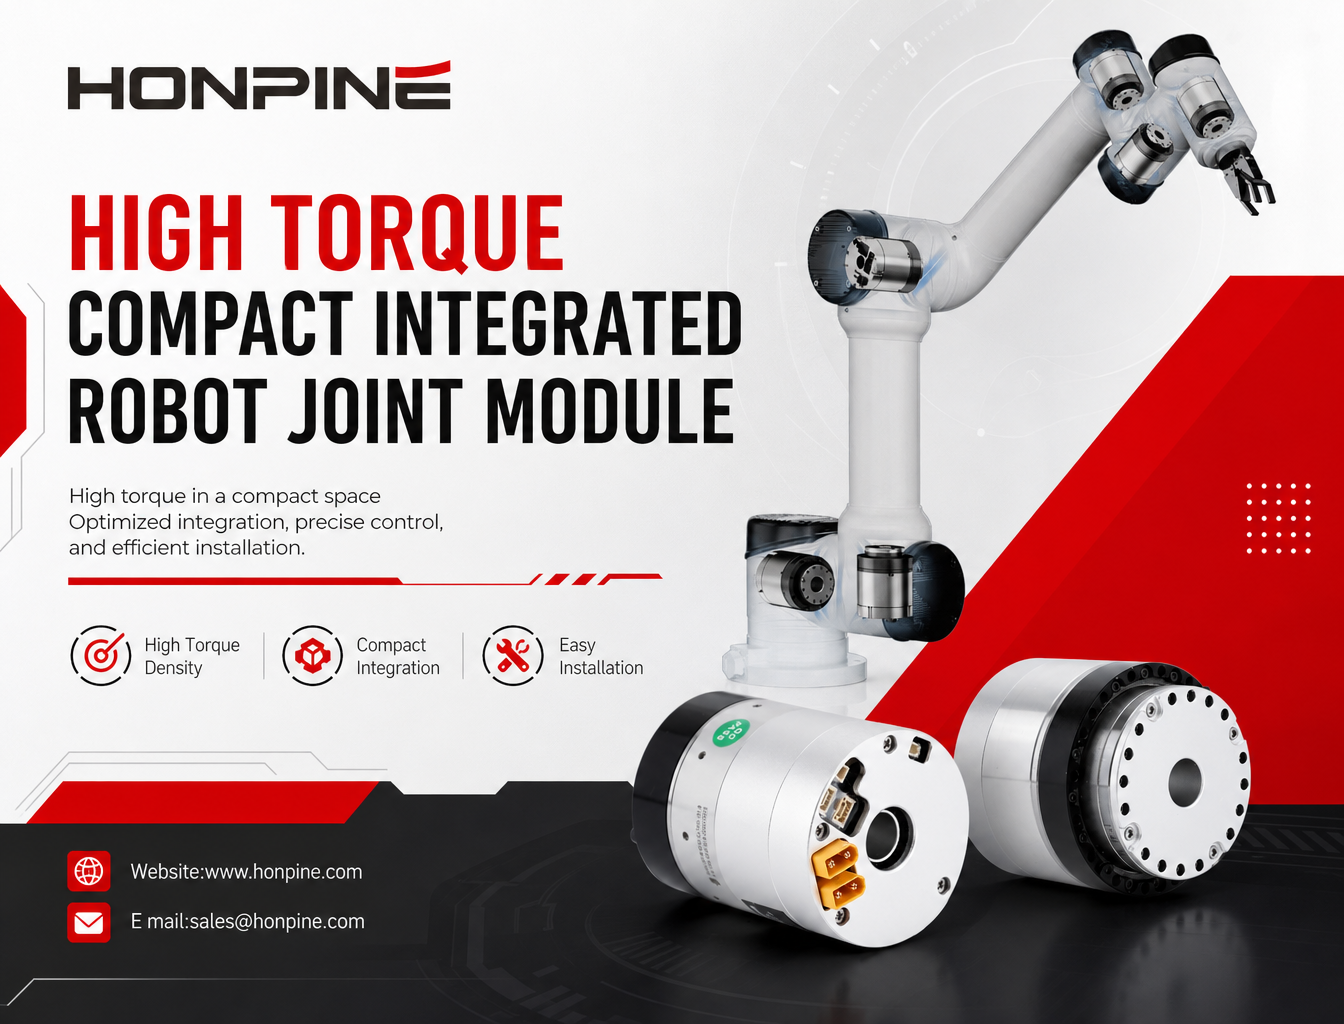
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
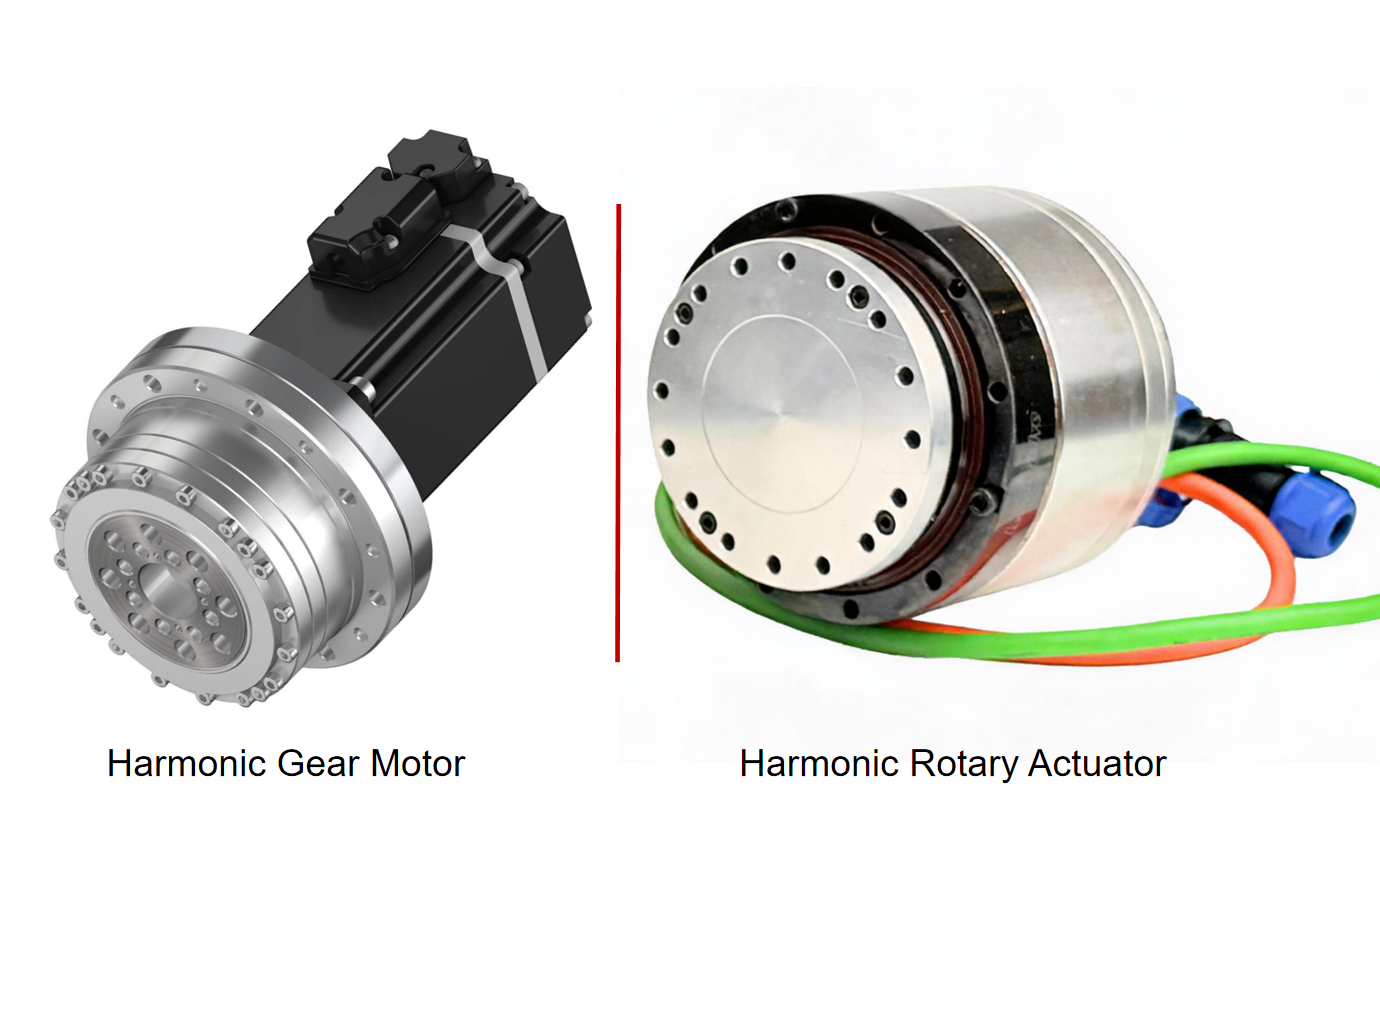
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.