Så förstår du konceptet med en robotledsaktuator
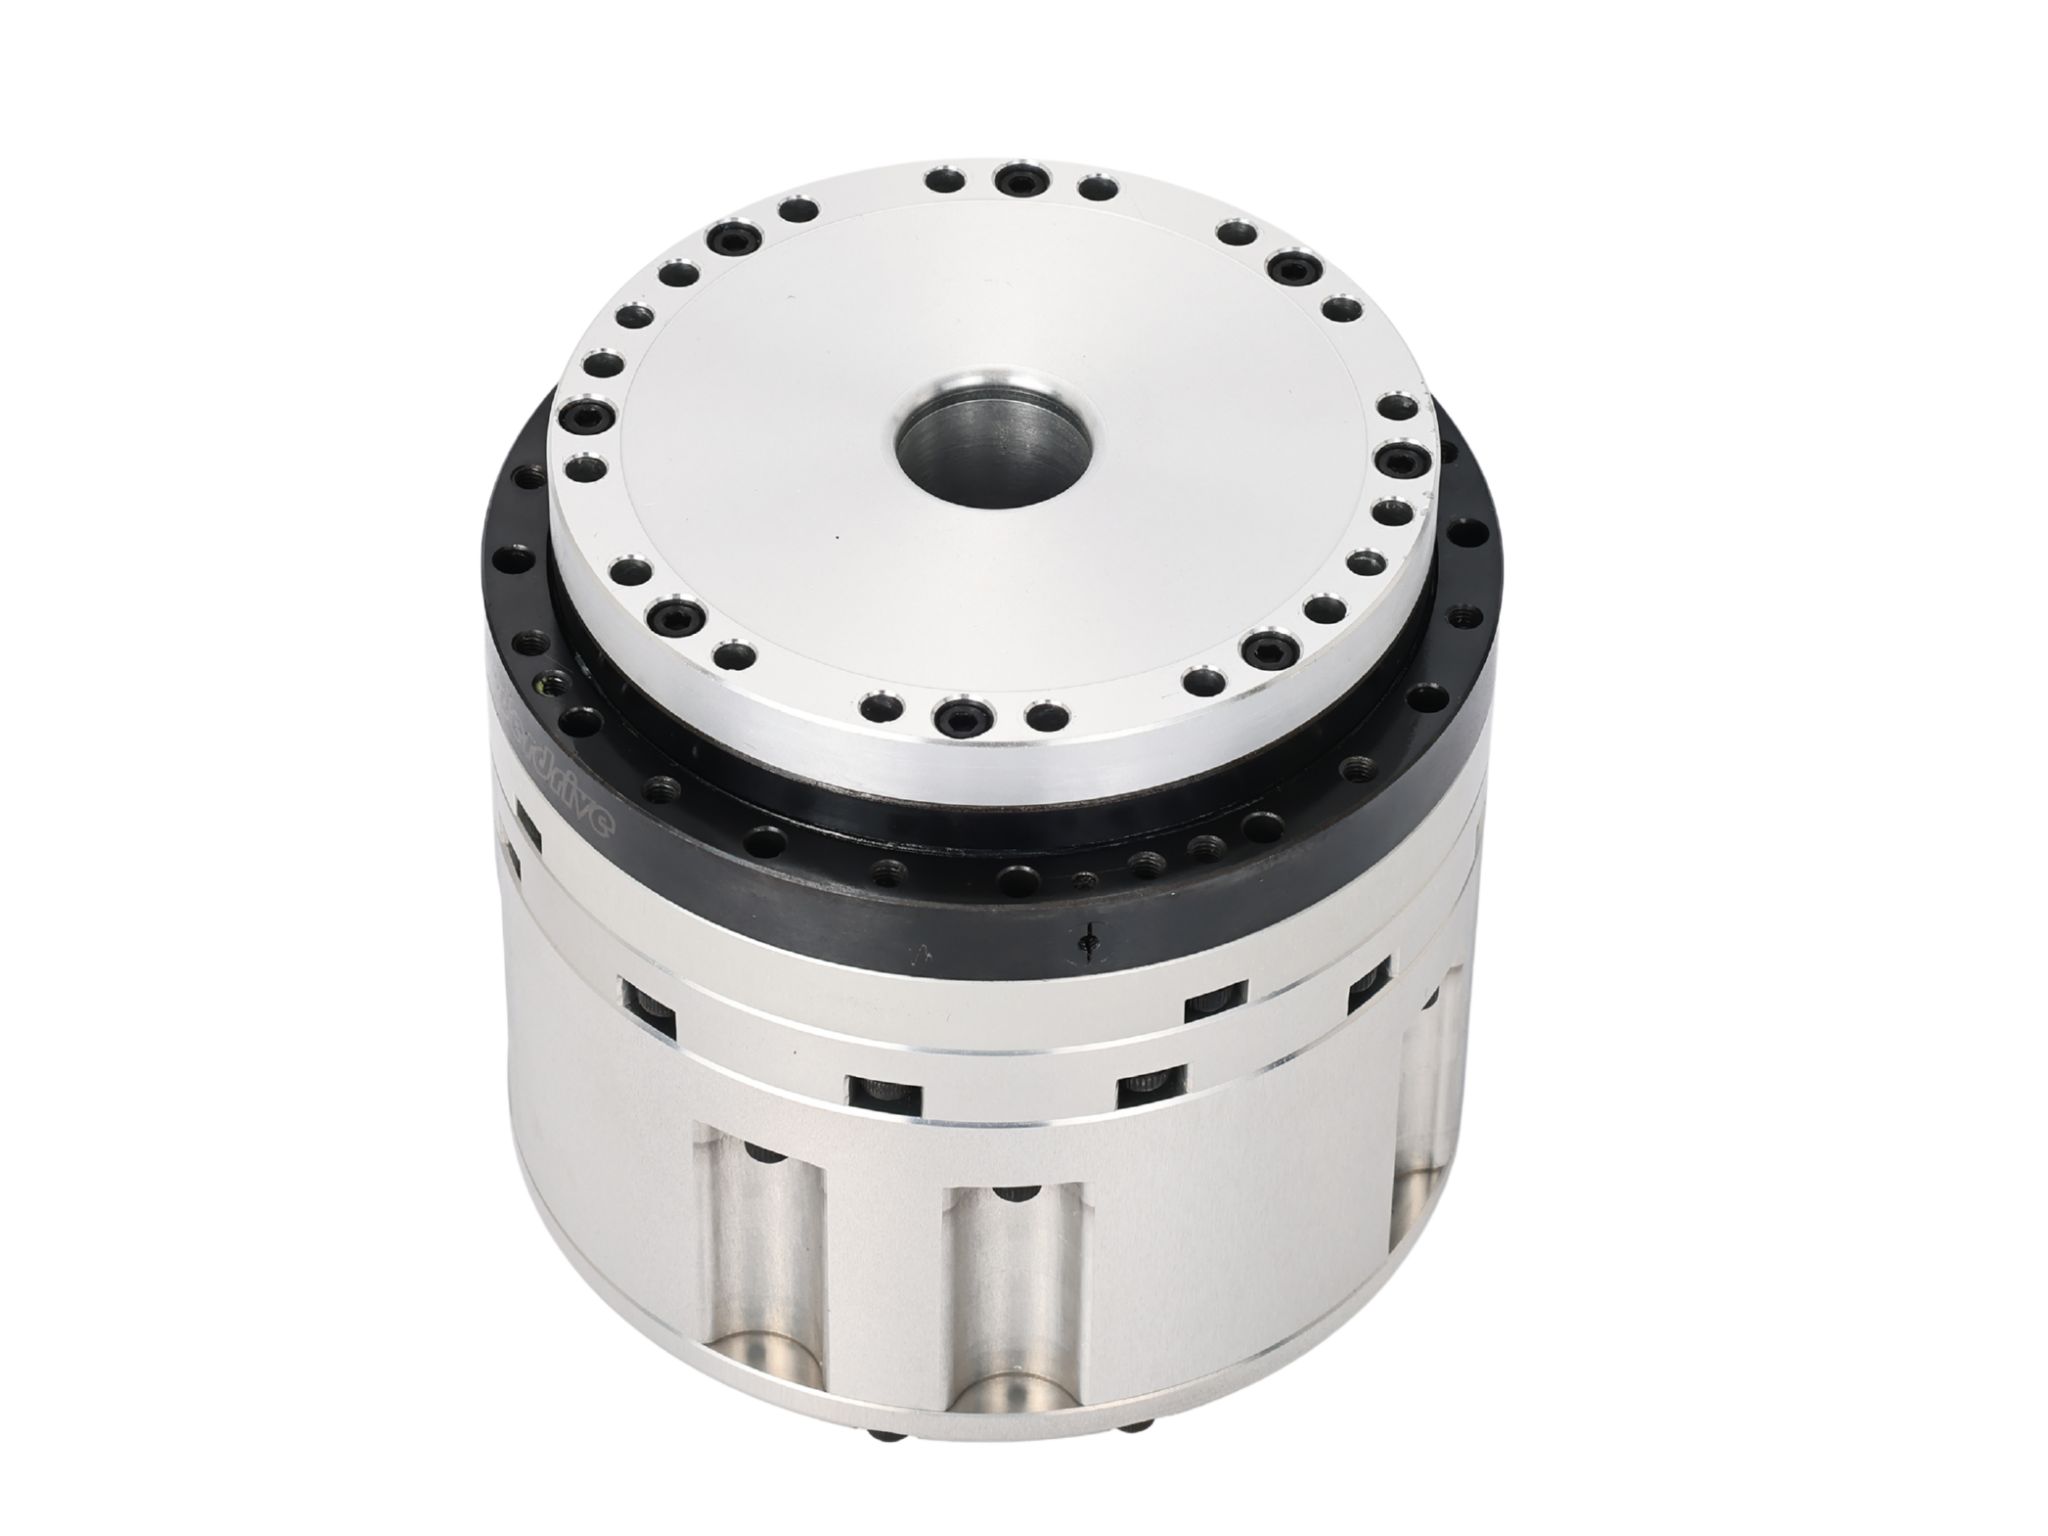
En robotledsaktuator, även kallad en robotledsmodul eller leddrivning, är en nyckelkomponent som direkt påverkar en robots hårdvarukostnad och rörelseprestanda.
Aktuatorn installeras i robotens leder, där olika länkar är sammanfogade, och driver robotens mekanismer, såsom armar och ben, för att skapa kontrollerade rörelser. I en typisk rotationsled omvandlar aktuatorn den rotationsrörelse som genereras av motorn till kontrollerad rörelse hos den anslutna länken.
En robotledsaktuator kan bestå av flera funktionskomponenter, inklusive en motor som drivande element, en växel som transmissionselement, en givare som avkänningselement samt ett styrkort och styrprogramvara som styrsystem.
I moderna robotsystem integreras dessa komponenter allt oftare i en kompakt aktuatormodul, vilket gör robotledsaktuatorn till en viktig del av robotens övergripande arkitektur.
Typer av robotledsaktuatorer
Robotledsaktuatorer kan klassificeras på olika sätt utifrån rörelsetyp, kraftkälla, transmissionsarkitektur och tillämpning.
Att förstå typerna av robotledsaktuatorer hjälper ingenjörer att välja en aktuator utifrån robotens erforderliga vridmoment, hastighet, precision, styvhet, följsamhet, storlek och driftmiljö.
Typer av robotledsaktuatorer efter rörelsetyp
Rotationsaktuator
En rotationsaktuator ger en roterande utgående rörelse och bygger vanligtvis på en motor kombinerad med en växel eller transmissionsmekanism.
Rotationsaktuatorer används i stor utsträckning för robotleder som kräver vinkelrörelse, inklusive axel, midja, höft, armbåge, handled och andra rotationsleder.
Beroende på tillämpningen kan transmissionen använda en Harmonic Drive-växel, RV-växel, planetväxel eller annan precisionsöverföringsarkitektur.
Linjär aktuator
En linjär aktuator ger en linjär utgående rörelse i stället för rotationsrörelse.
En typisk elektrisk linjär aktuator kan kombinera en motor med en kulskruv, rullskruv eller annan linjär transmissionsmekanism.
Linjära aktuatorer lämpar sig för robotmekanismer som kräver tryckning, dragning, lyftning eller andra linjära rörelser. De kan även användas i robotben och andra mekanismer där linjär rörelse omvandlas till ledrörelse genom en länkarmekanism.
Typer av robotledsaktuatorer efter kraftkälla
Robotaktuatorer kan också klassificeras efter den energikälla som används för att generera mekanisk rörelse. De huvudsakliga typerna är elektriska, hydrauliska och pneumatiska aktuatorer.
Elektrisk aktuator
Elektriska aktuatorer använder en elmotor som primär kraftkälla. Beroende på tillämpningen kan motorn vara en servomotor, stegmotor, ramlös vridmomentsmotor eller järnlös motor.
Elektriska aktuatorer ger noggrann rörelsestyrning, snabb respons och relativt enkel integration med elektroniska styrsystem. De används för närvarande i stor utsträckning i robotar, särskilt samarbetsrobotar, industrirobotar, mobila robotar och humanoida robotar.
För kompakta robotleder kan en elektrisk aktuator integrera motor, växel, givare, broms och drivelektronik i en enda modul.
Hydraulisk aktuator
Hydrauliska aktuatorer genererar mekanisk kraft genom trycksatt hydraulvätska.
Deras främsta fördel är hög kraft- och effekttäthet, vilket gör dem lämpliga för tunga robotsystem och tillämpningar som kräver mycket hög utgående kraft.
Hydraulisk drivning har använts i tunga industrirobotar, byggrobotar och vissa tidigare utvecklingsprojekt för humanoida robotar.
Hydraulsystem kräver dock vanligtvis ytterligare pumpar, ventiler, rörledningar och vätskehantering. Systemkomplexitet, underhållskrav, läckageaspekter och styrkrav kan också öka den övergripande konstruktionskomplexiteten.
Pneumatisk aktuator
Pneumatiska aktuatorer använder tryckluft för att generera mekanisk rörelse.
De kan ge snabb respons och relativt enkla mekaniska konstruktioner, samtidigt som luftens kompressibilitet kan ge en viss naturlig följsamhet.
Pneumatiska aktuatorer används vanligtvis för enkla grip-, kläm-, plock-och-placeringsmekanismer samt lätt automatisering.
Jämfört med elektriska servoaktuatorer kan pneumatiska system dock vara svårare att styra med hög precision i tillämpningar som kräver noggrann kontinuerlig positionsstyrning.
Typer av robotledsaktuatorer efter transmission och mekanisk arkitektur
Ett annat viktigt sätt att klassificera robotledsaktuatorer är utifrån deras transmissionsarkitektur.
Traditionell styv aktuator (TSA)
En traditionell styv aktuator består vanligtvis av en motor kombinerad med en växel med hög utväxling.
Den höga utväxlingen ökar utgående vridmoment samtidigt som relativt precis rörelsestyrning bibehålls. Denna arkitektur används i stor utsträckning i industriella robotleder och robotleder tack vare mogen teknik och etablerade transmissionslösningar.
Harmonic Drive- och RV-växlar används vanligtvis i denna typ av robotledsaktuator.
En aktuator med hög utväxling kan dock ha begränsningar vad gäller backdrivbarhet, krafttransparens och stötegenskaper jämfört med arkitekturer med lägre utväxling eller direktdrift.
Serieelastisk aktuator (SEA) och parallelelastisk aktuator (PEA)
En serieelastisk aktuator (SEA) inför ett elastiskt element, till exempel en fjäder, i transmissionsvägen. En parallelelastisk aktuator (PEA) använder ett elastiskt element parallellt med aktuatorn.
Elastiska element kan absorbera mekaniska stötar och ge kontrollerad följsamhet, vilket kan vara värdefullt för människa-robot-interaktion och dynamiska rörelser.
Dessa aktuatorarkitekturer övervägs därför för samarbetsrobotar, benförsedda robotar, rehabiliteringsrobotar och andra tillämpningar där följsamhet och interaktionssäkerhet är viktiga.
Det extra elastiska elementet medför också mer komplexa mekaniska krav och styrkrav.
Kvasi-direktdriven aktuator (QDD)
En kvasi-direktdriven aktuator (QDD) kombinerar vanligtvis en motor med hög vridmomentstäthet med en transmission med låg utväxling.
Jämfört med växlade aktuatorer med hög utväxling kan QDD-system ge högre krafttransparens, bättre backdrivbarhet och snabb dynamisk respons.
Denna arkitektur är särskilt relevant för benförsedda robotar, fyrbenta robotar och andra robotsystem som kräver snabba förändringar av vridmoment och rörelse.
Avvägningen är att den lägre utväxlingen kräver att motorn själv levererar avsevärt högre vridmoment, vilket kan öka motorstorlek, strömkrav och termisk belastning.
Direktdriven aktuator (DD)
En direktdriven aktuator (DD) ansluter motorn direkt till ledens utgång utan en mekanisk växel.
Eftersom det inte finns någon reduktionsväxel mellan motorn och utgången kan systemet eliminera glapp i växellådan och ge mycket hög krafttransparens och backdrivbarhet.
Direktdrivna aktuatorer kan vara attraktiva för precisionsrörelsesystem och tillämpningar som kräver mycket responsiv vridmomentsstyrning.
Att uppnå högt utgående vridmoment vid låg hastighet kräver dock en motor med hög vridmomentstäthet, vilket kan leda till större motordimensioner, högre massa och högre kostnad jämfört med växlade aktuatorer.
Robotändeffektorer och deras förhållande till aktuatorer
Robotändeffektorer diskuteras ibland tillsammans med robotaktuatorer, men de har olika funktioner.
En robotledsaktuator driver robotens leder och länkar, medan en ändeffektor interagerar direkt med arbetsstycket eller omgivningen.
Gripdon
Robotgripdon omfattar mekaniska gripdon, såsom parallella eller roterande gripmekanismer, samt vakuumgripdon och magnetiska gripdon.
De används för att plocka, hantera, positionera och klämma fast arbetsstycken.
Specialanpassade robotverktyg
Specialanpassade ändeffektorer omfattar svetstänger, slip- och polerverktyg, sprutpistoler, skärverktyg, doseringssystem och annan tillämpningsspecifik utrustning.
Dessa verktyg utför den faktiska uppgiften vid robotens arbetsände, medan robotledsaktuatorer ger den rörelse som krävs för att positionera och orientera ändeffektorn.
Hur väljer man en robotledsaktuator?
Valet av robotledsaktuator bör baseras på robotens mekaniska struktur, uppgiftskrav, belastningsprofil, erforderliga rörelseprestanda och driftmiljö.
Olika typer av robotledsaktuatorarkitekturer kan ha mycket olika egenskaper, så aktuatorn bör väljas tillsammans med det kompletta robotsystemet.
Frihetsgrader
Frihetsgrader (DOF) avser antalet oberoende styrbara rörelseriktningar i en robot.
En humanoid robot kräver vanligtvis flera frihetsgrader för att återskapa komplexa människoliknande rörelser. Ett ökat antal DOF kan öka robotens möjliga rörelseomfång och flexibilitet, men ökar också antalet aktuatorer, styrkanaler, sensorer, kablar och mekaniska gränssnitt som krävs.
Därför bör det erforderliga antalet frihetsgrader fastställas utifrån robotens avsedda uppgifter och mekaniska arkitektur.
Nominell nyttolast
Nominell nyttolast, även kallad effektiv nyttolast, beskriver den maximala last som en robot kontinuerligt kan hantera under angivna driftförhållanden.
Krav på nyttolast påverkar direkt vridmomentskraven för robotens leder.
När det erforderliga utgående vridmomentet är högt är ökad motoreffekt inte alltid den enda lösningen. Inom ett lämpligt hastighetsområde kan en passande utväxling öka utgående vridmoment samtidigt som en mindre motor kan användas.
Hela belastningsprofilen, inklusive acceleration, retardation, toppvridmoment och externa krafter, bör beaktas vid val av aktuator.
Arbetsområde
Arbetsområde, eller räckvidd, beskriver den tredimensionella region som roboten kan nå.
Arbetsområdets storlek och form beror på robotens övergripande mekaniska arkitektur, länkdimensioner, ledarrangemang och frihetsgrader.
Robotledsaktuatorer påverkar direkt tillgänglig ledrotation, utgående vridmoment, aktuatorns dimensioner och mekanisk inbyggnad, vilket i sin tur påverkar robotens totala arbetsområde.
Rörelsenoggrannhet
Rörelsenoggrannhet beskriver hur noggrant roboten kan uppnå en kommenderad position eller bana.
Repeterbarheten påverkas av noggrannheten hos växeln och transmissionssystemet, givarupplösningen, den mekaniska styvheten och styrsystemet.
Absolut positioneringsnoggrannhet beror på den samlade prestandan hos givaren, växeln, den mekaniska transmissionen, kalibreringen och styralgoritmerna.
För robotar som utför precisionsmontering, inspektion, hantering eller andra finrörelseuppgifter bör aktuatorn därför utvärderas som en del av hela rörelsestyrsystemet, snarare än enbart utifrån växelns noggrannhet.
Andra parametrar att beakta vid val av robotledsaktuator
Utöver frihetsgrader, nyttolast, arbetsområde och rörelsenoggrannhet bör ingenjörer beakta andra aktuatorparametrar, inklusive:
Drifthastighet
Kontinuerligt vridmoment och toppvridmoment
Styrmetod
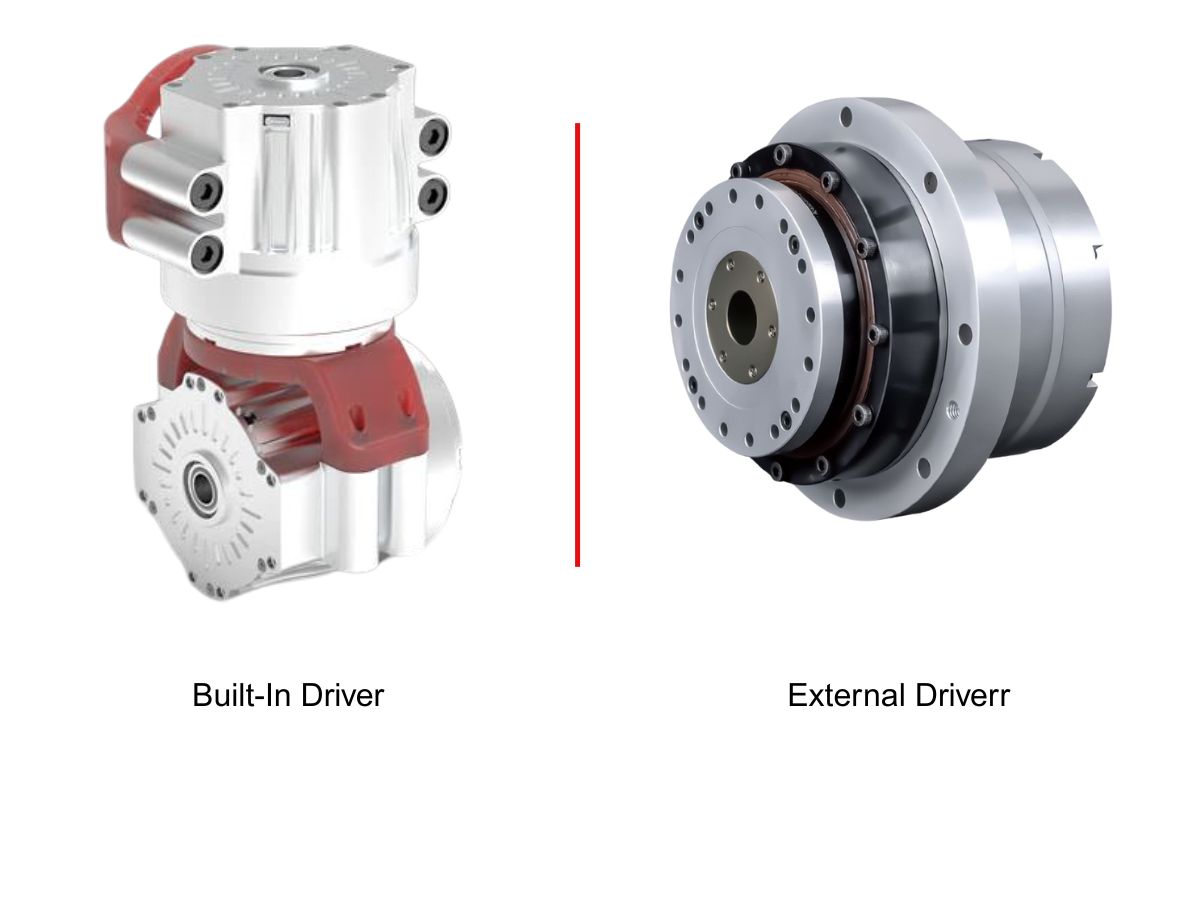
Drivarkitektur
Kraftkälla och spänning
Monteringsmetod
Aktuatorns dimensioner
Aktuatorns massa
Givartyp och upplösning
Bromskrav
Kommunikationsgränssnitt
Skyddsklass
Drifttemperatur
Driftcykel
Förväntad livslängd
Dessa parametrar avgör tillsammans var en robotaktuator kan användas och vilken prestandanivå roboten kan uppnå.
Särskilt för humanoida robotar innebär aktuatorvalet en avvägning mellan vridmomentstäthet, vikt, storlek, styvhet, backdrivbarhet, precision, termisk prestanda och dynamisk respons.
Hur uppfyller olika robotledsaktuatorer olika konstruktionskrav?
Det finns ingen enskild aktuatorarkitektur som lämpar sig för varje robotled.
En Harmonic Drive-aktuator med hög utväxling kan ge kompakta dimensioner, hög utväxling och nästintill noll glapp, vilket gör den lämplig för många precisionsrobotleder.
En RV-baserad aktuator kan ge högt vridmoment och torsionsstyvhet för större och mer tungt belastade robotaxlar.
En planetväxelaktuator kan ge hög verkningsgrad och flexibla utväxlingsförhållanden för olika servoapplikationer.
QDD- och direktdrivna arkitekturer kan ge högre backdrivbarhet och dynamisk respons där dessa egenskaper prioriteras.
Elastiska aktuatorarkitekturer kan ge följsamhet för tillämpningar som kräver kraftinteraktion och stötabsorption.
Därför bör valet av aktuator utgå från robotens konstruktionsmål och tillämpningskrav, snarare än att förlita sig på en enda transmissionsarkitektur.
HONPINE-lösningar för robotledsaktuatorer
HONPINE fokuserar på elektriska roterande robotledsaktuatorer och integrerade rörelselösningar för robot- och automationsapplikationer.
En robotledsaktuator kan integrera motor, precisionsväxel, givare, broms och styrkomponenter i ett kompakt mekaniskt system, vilket minskar komplexiteten vid integrering av enskilda komponenter i roboten.
HONPINE utvecklar lösningar för elektriska rotationsaktuatorer baserade på olika transmissionstekniker, inklusive Harmonic Drive och andra precisionsöverföringsarkitekturer.
För tillämpningar som kräver kompakta dimensioner, hög positioneringsnoggrannhet, lågt glapp och integrerad rörelsestyrning kan lämplig robotledsaktuator väljas utifrån erforderligt vridmoment, hastighet, precision, styvhet, installationsutrymme och driftförhållanden.
Ingenjörer som söker information om typer av robotledsaktuatorer, aktuatorspecifikationer eller tillämpningsspecifik urvalsinformation kan kontakta HONPINE för teknisk dokumentation och produktinformation.
- Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?14/04/2026I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
- DD-motorer VS harmoniska roterande ställdon01/04/2026Denna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
- OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensor27/01/2026HONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
- DD-motorservosystem: Så förstår du mekanisk resonans och löser maskinvibrationer?18/09/2026Den här artikeln förklarar sambandet mellan servoinställning för DD-motorer, mekanisk resonans och servobandbredd i direktdrivna rörelsesystem. Den undersöker varför vibrationer och instabilitet kan uppstå även efter upprepade justeringar av servoparametrar och förklarar hur mekanisk styvhet, rörlig massa, lagerförhållanden, lastfördelning och strukturell geometri påverkar resonansfrekvensen. Artikeln jämför även metoder för hög- och lågfrekvent resonans, förklarar när digital notchfiltrering kan vara effektiv och ger en praktisk inställningsstrategi för ingenjörer som arbetar med DD-motorer, direktdrivna vridmomentmotorer och linjärmotorer.
- Högprecisions robotledsaktuator med harmonisk växel för robotarmbågar18/09/2026Robotarmbågsleden spelar en avgörande roll för armens böjning, positionsjustering och positionering av ändverktyget. I takt med att humanoida robotar, samarbetsrobotar och robotarmar blir mer kapabla måste armbågsaktuatorer leverera högt vridmoment och precisa rörelser inom alltmer begränsade installationsutrymmen. En högprecisions robotledsaktuator med harmonisk växel integrerar den harmoniska växeln, motorn, kodaren, bromsen och drivsystemet i en kompakt enhet och ger lågt glapp, hög styvhet, hög vridmomentsdensitet och noggrann rörelsestyrning. I denna artikel presenterar HONPINE tre serier av ledaktuatorer som lämpar sig för robotarmbågstillämpningar och täcker olika krav på storlek, vridmoment, hastighet, precision och integration.