Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?
Den snabba utvecklingen av humanoida robotar, kollaborativa robotar och höprecisionsutrustning för automation driver integrerade intelligenta robotledsmoduler mot samordning av flera axlar, högfrekvent realtidsstyrning, flexibel kraftinteraktion och högprecis banföljning.
Traditionella kommunikationsbussar som RS485 och CANopen kan inte längre fullt ut uppfylla styrkraven för nästa generations intelligenta leder när det gäller synkroniseringsnoggrannhet, kommunikationsbandbredd, realtidsprestanda och skalbarhet för flera axlar.
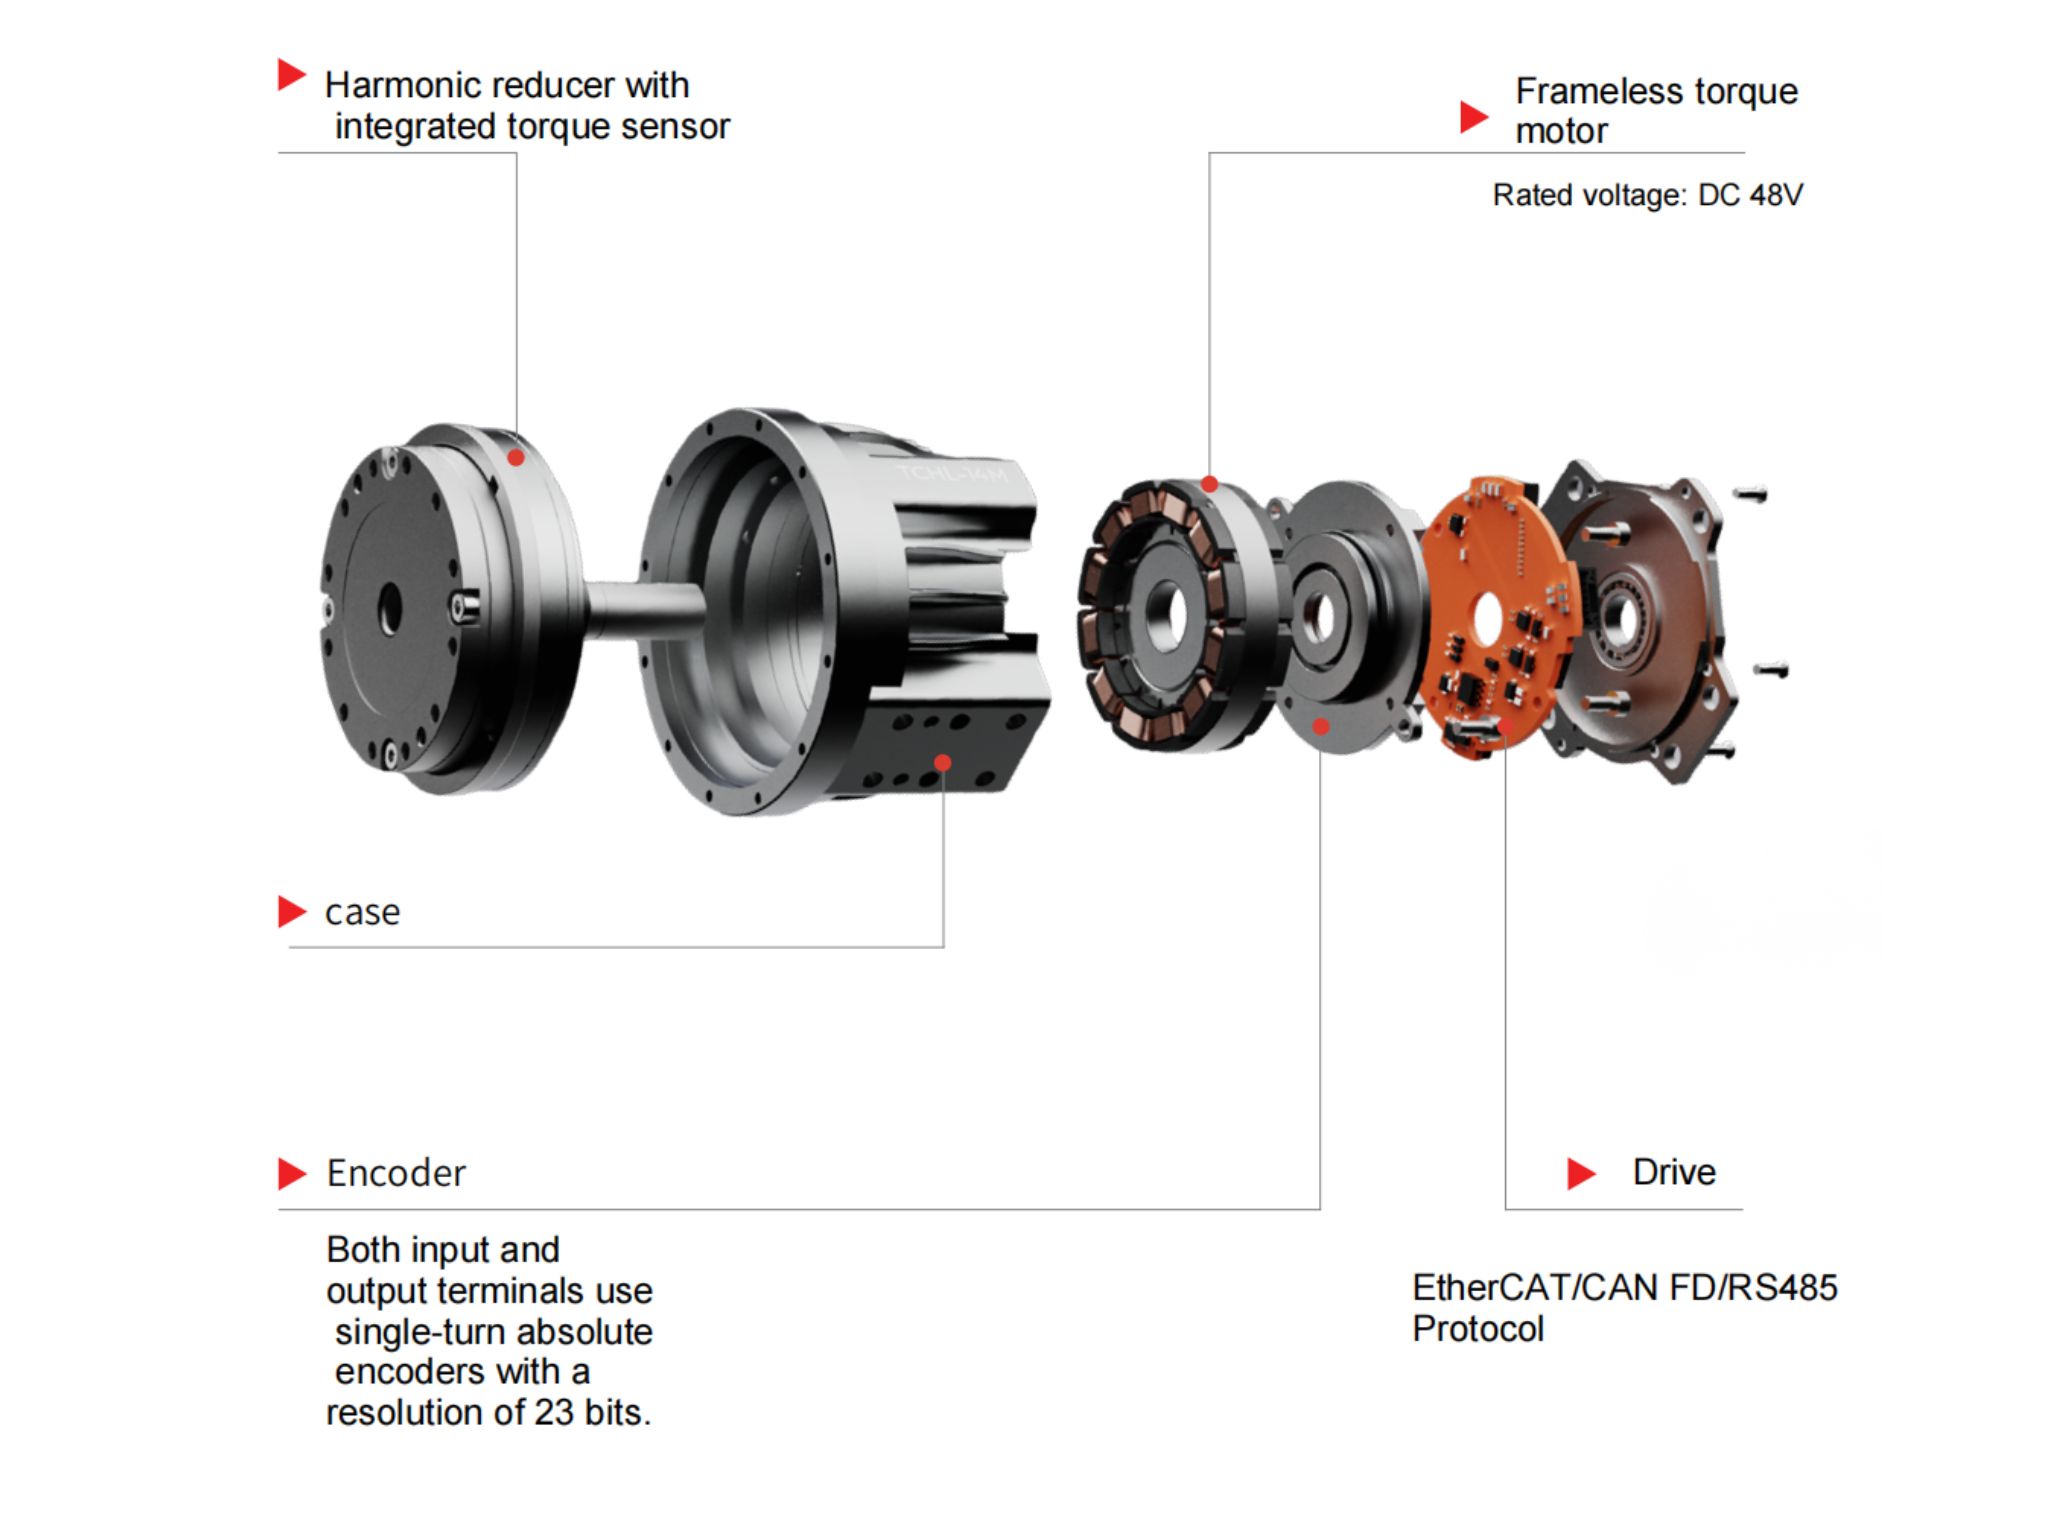
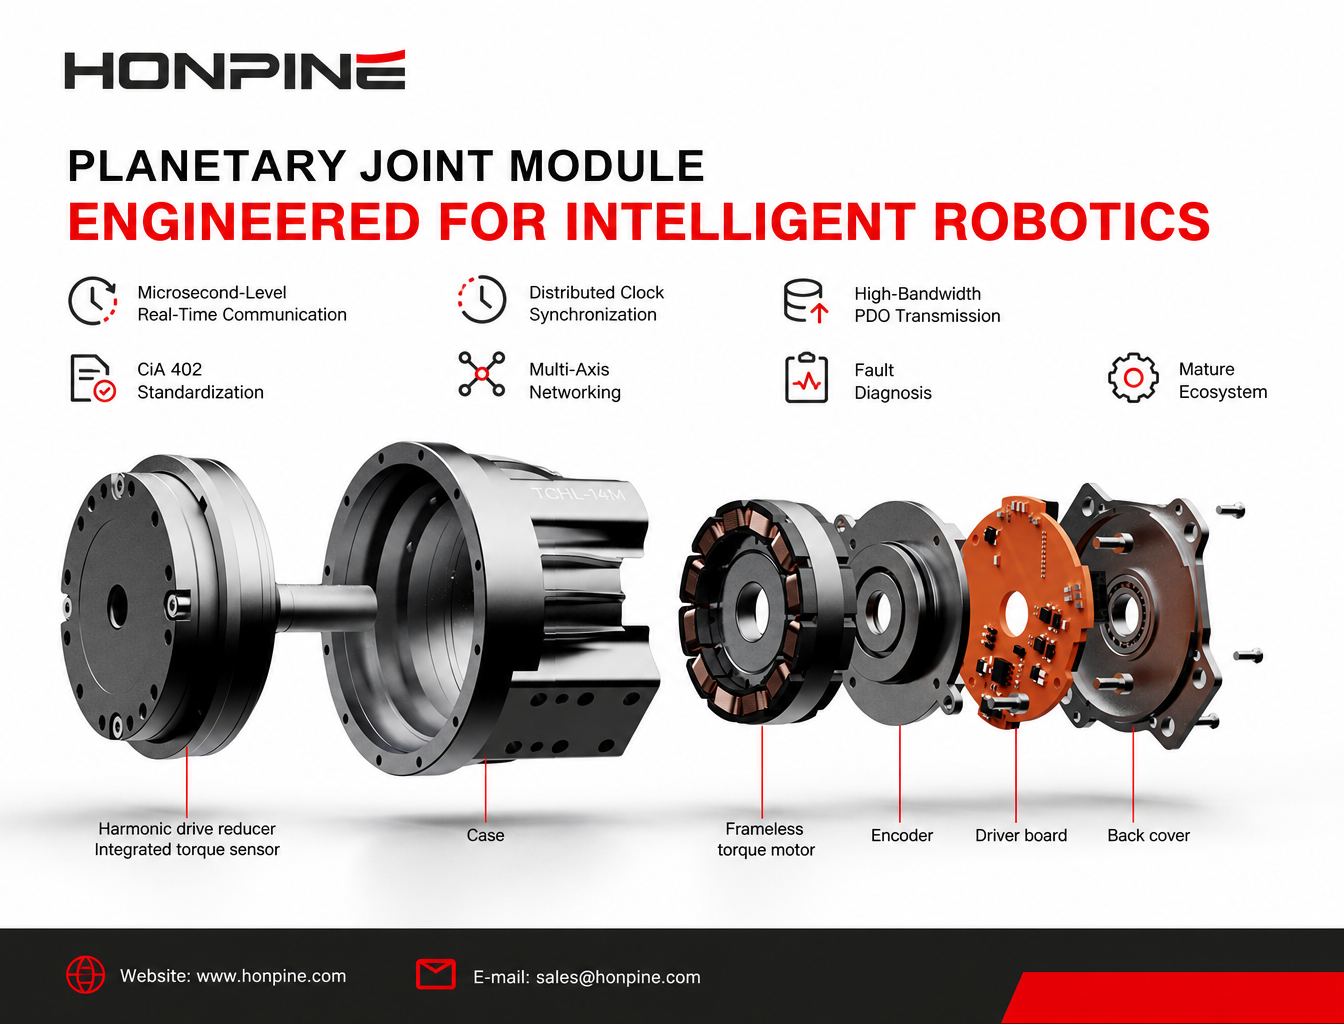
Utifrån kommunikationsarkitekturen, styrningslägena, PDO-mappningen, Distributed Clocks och felsökningsramverket som beskrivs i den officiella handboken förledsmodulerna i TCHL-serien har EtherCAT blivit en vanlig kommunikationslösning för avancerade robotledsmoduler. Den utbredda användningen beror inte enbart på att man följer en branschtrend. Den speglar i stället den starka kompatibiliteten mellan moderna robotars avancerade styrkrav och EtherCAT:s tekniska arkitektur.
Den här artikeln undersöker de viktigaste skälen till att EtherCAT används så utbrett i intelligenta robotledsmoduler, med utgångspunkt i de tekniska egenskaper som dokumenteras i handboken för TCHL-serien.
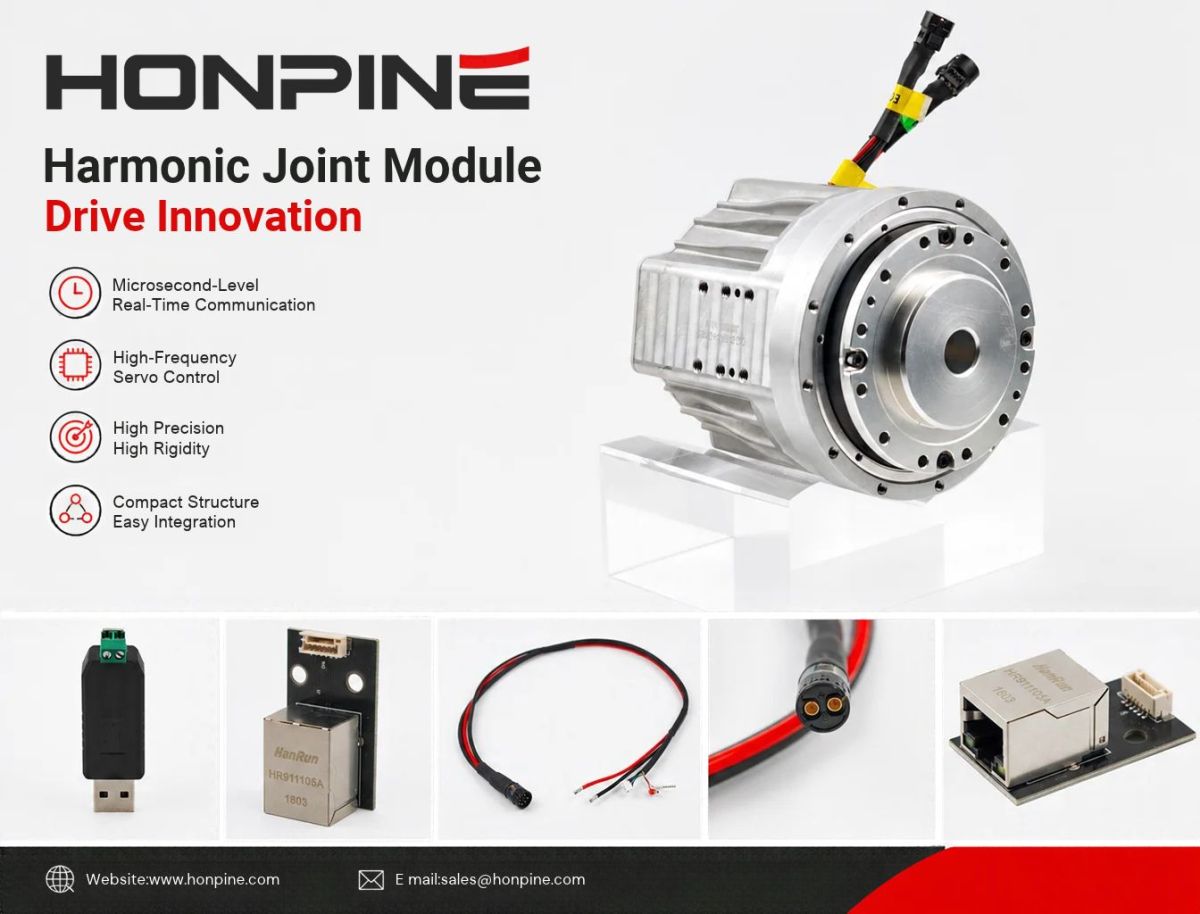
1. Realtidskommunikation på mikrosekundnivå för högfrekvent servostyrning
Position-, hastighets-, ström- och vridmomentsåterkopplingsslingor i robotleder ställer mycket höga krav på kommunikationscykeltider och realtidsprestanda.
Handboken förTCHL-ledsmodulerna stöder uttryckligen flera högprecisa styrningslägen i realtid, bland annat:
Cyclic Synchronous Position Mode (CSP)
Cyclic Synchronous Velocity Mode (CSV)
Cyclic Synchronous Torque Mode (CST)
Dessa styrningslägen är beroende av mycket låg kommunikationslatens och stabila synkroniseringscykler.
Traditionell seriell kommunikation och RS485 använder i allmänhet en avfrågningsmekanism, vilket kan leda till högre latens och större jitter. Även om CANopen stöder synkroniserad kommunikation ligger kommunikationscykeln vanligtvis på millisekundnivå och kan bli betydligt längre när fler axlar ansluts.
EtherCAT använder däremot en hårdvarubaserad bearbetningsmekanism. Slav-enheterna bearbetar data direkt via hårdvarubaserade Fieldbus Memory Management Units (FMMU), utan att processorn behöver tolka varje meddelande i programvara. Denna arkitektur möjliggör kommunikationscykler och synkroniseringsjitter på mikrosekundnivå.
Enligt parametrarna i handboken för TCHL-modulerna stöder EtherCAT stabila synkroniseringscykler på 1 ms, 2 ms och 3 ms. Dessa cykler lämpar sig för högfrekvent sluten servostyrning, vridmomentsampling och dynamiska banuppdateringar och utgör en grund för högprecis rörelsestyrning.
2. Distributed Clocks möjliggör högprecis synkronisering av flera axlar
Robotarmar med flera frihetsgrader och humanoida robotar består av flera sammankopplade leder. Positionsåterkoppling, hastighetsåterkoppling och data från vridmomentsensorer från olika leder måste använda en gemensam tidsreferens för att säkerställa korrekta dynamiska beräkningar, tröghetskompensering, kollisionsdetektering och kraftstyrningsalgoritmer.
Handboken förTCHL-ledsmodulerna beskriver specifikt konfigurationen av EtherCAT Distributed Clocks (DC), en av de viktigaste fördelarna som skiljer EtherCAT från traditionella kommunikationsbussar.
Så synkroniserar EtherCAT Distributed Clocks flera leder
EtherCAT:s DC-mekanism tillhandahåller en gemensam hårdvaruklocka för allaledsmoduler i nätverket. Encoderavläsning, vridmomentsampling och uppdatering av styrkommandon på olika axlar kan därmed synkroniseras med hög precision, vilket minimerar tidsskillnader mellan axlarna på hårdvarunivå.
CANopen och RS485 förlitar sig däremot i allmänhet på programvarubaserade broadcast-synkroniseringssignaler i stället för samma typ av synkronisering med hårdvaruklocka. Detta kan leda till större synkroniseringsjitter och tidsskillnader.
Vid samordnade rörelser över flera axlar kan sådana tidsfel bidra till avvikelser i banor, svängningar i kraftstyrningen och större dynamiska följningsfel.
För robotsystem som kräver samordnade rörelser över flera leder är exakt synkronisering avgörande för att upprätthålla rörelsenoggrannhet och styrstabilitet.
3. Det standardiserade CiA 402-protokollet förbättrar kompatibilitet och samverkansförmåga
Objektordlistan, tillståndsmaskinen och definitionerna av styrningslägen i handboken för TCHL-modulerna återspeglar den gemensamma EtherCAT-kommunikationsarkitektur som används i robotleder: CoE (CANopen over EtherCAT), som är kompatibel med enhetsprofilen CiA 402 för drivsystem och rörelsestyrning.
CiA 402 är en väletablerad standard för industriella serv enheter. Den definierar standardiserade tillståndsövergångar för drivsystem, styrord, statusord, driftlägen och dataobjekt.
En standardiserad objektordlista förenklar integreringen
I denna arkitektur definieras centrala styr- och återkopplingsdata – inklusive målposition, målhastighet, målvridmoment, faktisk position, faktiskt vridmoment och felkoder – med hjälp av standardiserade index i objektordlistan.
Exempel:
0x6040: Controlword
0x607A: Target Position
0x6071: Target Torque
0x303A: Torque Sensor Feedback
Standardiserade kommunikationsprotokoll förbättrar kompatibiliteten och utbytbarheten mellan ledsmoduler från olika tillverkare. Utvecklare kan minska behovet av att anpassa sig till proprietära kommunikationsprotokoll vid integrering av olika enheter, byte av styrningsläge, driftsättning av utrustning eller migrering av program.
För tillverkare av ledsmoduler bidrar produktutveckling utifrån en etablerad standard också till att minska utvecklingskomplexiteten och kostnaderna för försök och misstag. Denna standardisering är ytterligare en viktig faktor bakom införandet av EtherCAT-baserade ledsmoduler.
4. PDO-överföring med hög bandbredd stöder flerdimensionella sensordata
Nästa generations integrerade ledmoduler är inte längre enkla enheter för rörelseutförande. De är intelligenta avkänningssystem som kan integrera dubbla encoders, vridmomentsensorer på utgångssidan, temperaturövervakning, feldetektering och vibrationsregistrering.
Jämfört med traditionella servosystem behöver intelligenta leder överföra betydligt mer realtidsdata, däribland position, hastighet, vridmoment, temperatur, felkoder och värden för offsetkompensering.
Flexibel RxPDO- och TxPDO-mappning
Enligt avsnittet om PDO-mappning i TCHL-handboken stöder EtherCAT flera grupper av anpassningsbara RxPDO- och TxPDO-mappningar. Detta gör det möjligt för styrsystemet att skicka kommandon till ledsmodulen och ta emot flerdimensionell statusåterkoppling inom en enda kommunikationscykel.
EtherCAT använder ett Ethernetbaserat fysiskt lager med tillräcklig bandbredd för att överföra stora datamängder under synkroniseringscykler med hög frekvens. Det bidrar till att förhindra kommunikationsbelastning och behovet av att sänka samplingsfrekvensen när flera sensorsignaler överförs samtidigt.
Traditionella kommunikationsbussar har mer begränsad bandbredd. Vid hantering av flera datainsamlingsuppgifter kan lägre samplingsfrekvenser krävas, vilket potentiellt försämrar kraftstyrningens noggrannhet och den dynamiska svarshastigheten.
Det gör dem mindre lämpliga för avancerade tillämpningar med intelligenta leder som är utrustade med vridmomentsensorer och andra integrerade avkänningsfunktioner.
5. Daisy-chain-topologi förenklar kabeldragning och utbyggnad för flera axlar
Humanoida robotar och sexaxliga robotarmar innehåller vanligtvis 6 till 16 ledsmoduler. Utrymmet inuti dem är begränsat, vilket gör kabeldragning och systemintegrering till en utmaning.
EtherCAT stöder en daisy-chain-topologi, där flera ledsmoduler kan anslutas i sekvens via sina nätverksgränssnitt. Detta förenklar nätverkskablage och minskar behovet av separata kommunikationsledningar från varje led till styrsystemet.
Flexibla IN/OUT-anslutningar för robotintegrering
EtherCAT:s IN/OUT-gränssnitt och daisy-chain-anslutning möjliggör installation av moduler i flera steg och kabeldragning genom ihåliga strukturer.
Detta passar särskilt bra för robotleders kompakta mekaniska konstruktioner, där utrymmet för kabeldragning är begränsat.
Jämfört med begränsningarna för antal noder och utbyggnad i CANopen-nätverk, samt den lägre avfrågningseffektiviteten i RS485-nätverk, erbjuder EtherCAT god skalbarhet för flera axlar. Fler axlar behöver inte nödvändigtvis leda till en betydande ökning av kommunikationscykeltiden, vilket gör EtherCAT väl lämpat för samordnad styrning av flera robotleder.
6. Omfattande feldiagnostik förbättrar systemets tillförlitlighet och underhåll
Felsökningsanvisningarna och larmsystemet för EtherCAT som beskrivs i handboken för TCHL-modulerna visar bussens omfattande tillståndshantering och feldiagnostik.
EtherCAT definierar fyra huvudsakliga kommunikationstillstånd:
Init: Initiering
Pre-Operational: Fördrift
Safe-Operational: Säker drift
Operational: Full drift
Dessa tillstånd hjälper utvecklare att identifiera kommunikationsproblem relaterade till enhetsinitiering, PDO-mappning, synkronisering samt nätverksavbrott eller förlorade ramar.
Systemet kan också rapportera felinformation i realtid, till exempel följningsfel, synkroniseringsavvikelser och avvikelser i PDO-mottagningen.
Detta gör att utvecklare kan identifiera och felsöka kommunikationsproblem mer effektivt, vilket minskar driftsättningstiden och komplexiteten i eftermarknadsunderhållet. Den omfattande diagnostiken gör EtherCAT väl lämpat för industriella automationssystem och robotutrustning som kräver stabil drift under lång tid.
7. Ett moget EtherCAT-ekosystem minskar utvecklings- och integrationskostnaderna
EtherCAT har utvecklat ett moget ekosystem som omfattar ett brett spektrum av industriella tillämpningar. Det finns flera vanliga lösningar för masterstyrsystem, bland annat Beckhoff TwinCAT, SOEM, IgH och plattformar baserade på realtids-Linux.
Dessa lösningar stöder olika hårdvaruplattformar, däribland PLC:er, industridatorer och inbyggda styrsystem.
Dessutom finns professionella verktyg för driftsättning, paketinsamling och parameterkonfiguration. Utvecklare kan övervaka synkroniseringscykler, DC-offset, PDO-data och busstillstånd, vilket gör systemutveckling och felsökning mer okomplicerad.
För utrustningstillverkare erbjuder EtherCAT en hög grad av standardisering, god portabilitet och en väletablerad kompetensbas. Jämfört med proprietära kommunikationsbussar kan EtherCAT bidra till att minska kostnaderna för utveckling, driftsättning, utbildning och utbyte, vilket gör tekniken mer lämpad för storskalig produktion och kommersiell implementering.
Slutsats: Varför EtherCAT blir det vanligaste valet för kommunikation med robotleder
Den utbredda användningen av EtherCAT beror i grunden på att traditionella kommunikationsbussar med låg hastighet inte fullt ut kan uppfylla de avancerade styrkraven förintelligenta robotleder.
Med hårdvarubaserad realtidskommunikation på mikrosekundnivå, högprecis synkronisering med Distributed Clocks, standardiserade servoprotokoll enligt CiA 402, PDO-dataöverföring med hög bandbredd, förenklad nätverksanslutning av flera axlar och omfattande feldiagnostik lämpar sig EtherCAT väl för nästa generations integrerade ledmoduler med vridmomentsensorer, samordning av flera axlar, flexibel kraftstyrning och högprecis banföljning.
I takt med att humanoida robotar, kollaborativa robotar och avancerad automationsutrustning fortsätter att utvecklas har EtherCAT blivit en ledande och allmänt använd kommunikationslösning för robotledsmoduler.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekravGuide för val av robotledsmoduler som omfattar vridmoment, hastighet, reduktionsväxlar, pulsgivare, vridmomentsensorer, drivsystem och värmehantering för kollaborativa robotar och humanoida robotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?Positionsläge och hastighetsläge uppfyller olika krav på rörelsestyrning i robotsystem. Med HONPINE HPJM harmonisk ledmotor som exempel förklarar den här artikeln deras styrningsarkitekturer, funktionsprinciper, viktigaste skillnader och användningsområden. Upptäck hur du väljer rätt styrningsläge utifrån rörelsemål, mekanisk belastning och systemets säkerhetskrav – från humanoida robotleder och rehabiliteringsexoskelett till drivhjul för mobila robotar och testsystem för kontinuerlig rotation.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekravGuide för val av robotledsmoduler som omfattar vridmoment, hastighet, reduktionsväxlar, pulsgivare, vridmomentsensorer, drivsystem och värmehantering för kollaborativa robotar och humanoida robotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?Positionsläge och hastighetsläge uppfyller olika krav på rörelsestyrning i robotsystem. Med HONPINE HPJM harmonisk ledmotor som exempel förklarar den här artikeln deras styrningsarkitekturer, funktionsprinciper, viktigaste skillnader och användningsområden. Upptäck hur du väljer rätt styrningsläge utifrån rörelsemål, mekanisk belastning och systemets säkerhetskrav – från humanoida robotleder och rehabiliteringsexoskelett till drivhjul för mobila robotar och testsystem för kontinuerlig rotation.
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
 Varför håller produkter från olika tillverkare av strain wave-växlar så olika kvalitet och precision?Strain wave-växlar bygger på samma funktionsprincip, men kvalitet, precision och livslängd kan variera avsevärt mellan olika tillverkare. Vad beror skillnaderna på? HONPINEs grundare Allen Li förklarar hur materialval, tandprofilens utformning, precisionsbearbetning, monteringsteknik och kvalitetskontroll påverkar strain wave-växlarnas slutliga prestanda. Upptäck de viktigaste skillnaderna mellan kinesiska och japanska tillverkare och vad du bör tänka på när du väljer en pålitlig leverantör av strain wave-växlar.
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.