Aktuell tag:planetväxel
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.
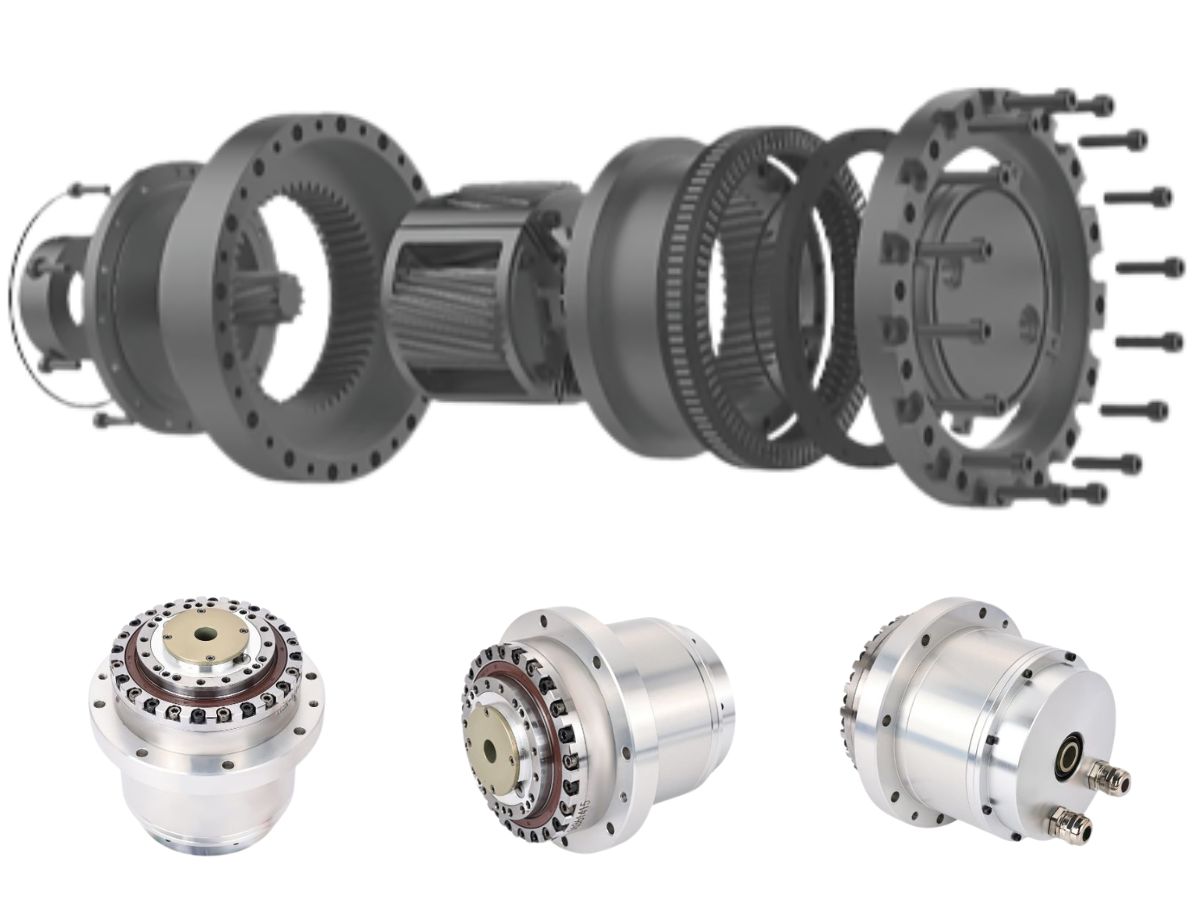
- Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: Varför glappfria planetställdon växer framNabtesco RV, Harmonic Drive och WITTENSTEIN har var och en etablerat beprövade transmissionslösningar för robotik, verktygsmaskiner, automation och precisionsrörelsestyrning. Applikationer som kräver både positionering på bågsekundnivå och hög mekanisk styvhet kan dock synliggöra olika avvägningar mellan glapp, torsionsstyvhet, lastkapacitet och transmissionsnoggrannhet. Detta har skapat ett växande intresse för ett glappfritt planetställdon som kombinerar planettransmissionens styvhet och vridmomentsdensitet med avancerad glappkompensering. I denna artikel jämför vi egenskaperna hos Nabtesco RV, Harmonic Drive och WITTENSTEIN:s precisionsplanetväxellådor samt undersöker var ett glappfritt planetställdon kan erbjuda en alternativ lösning.
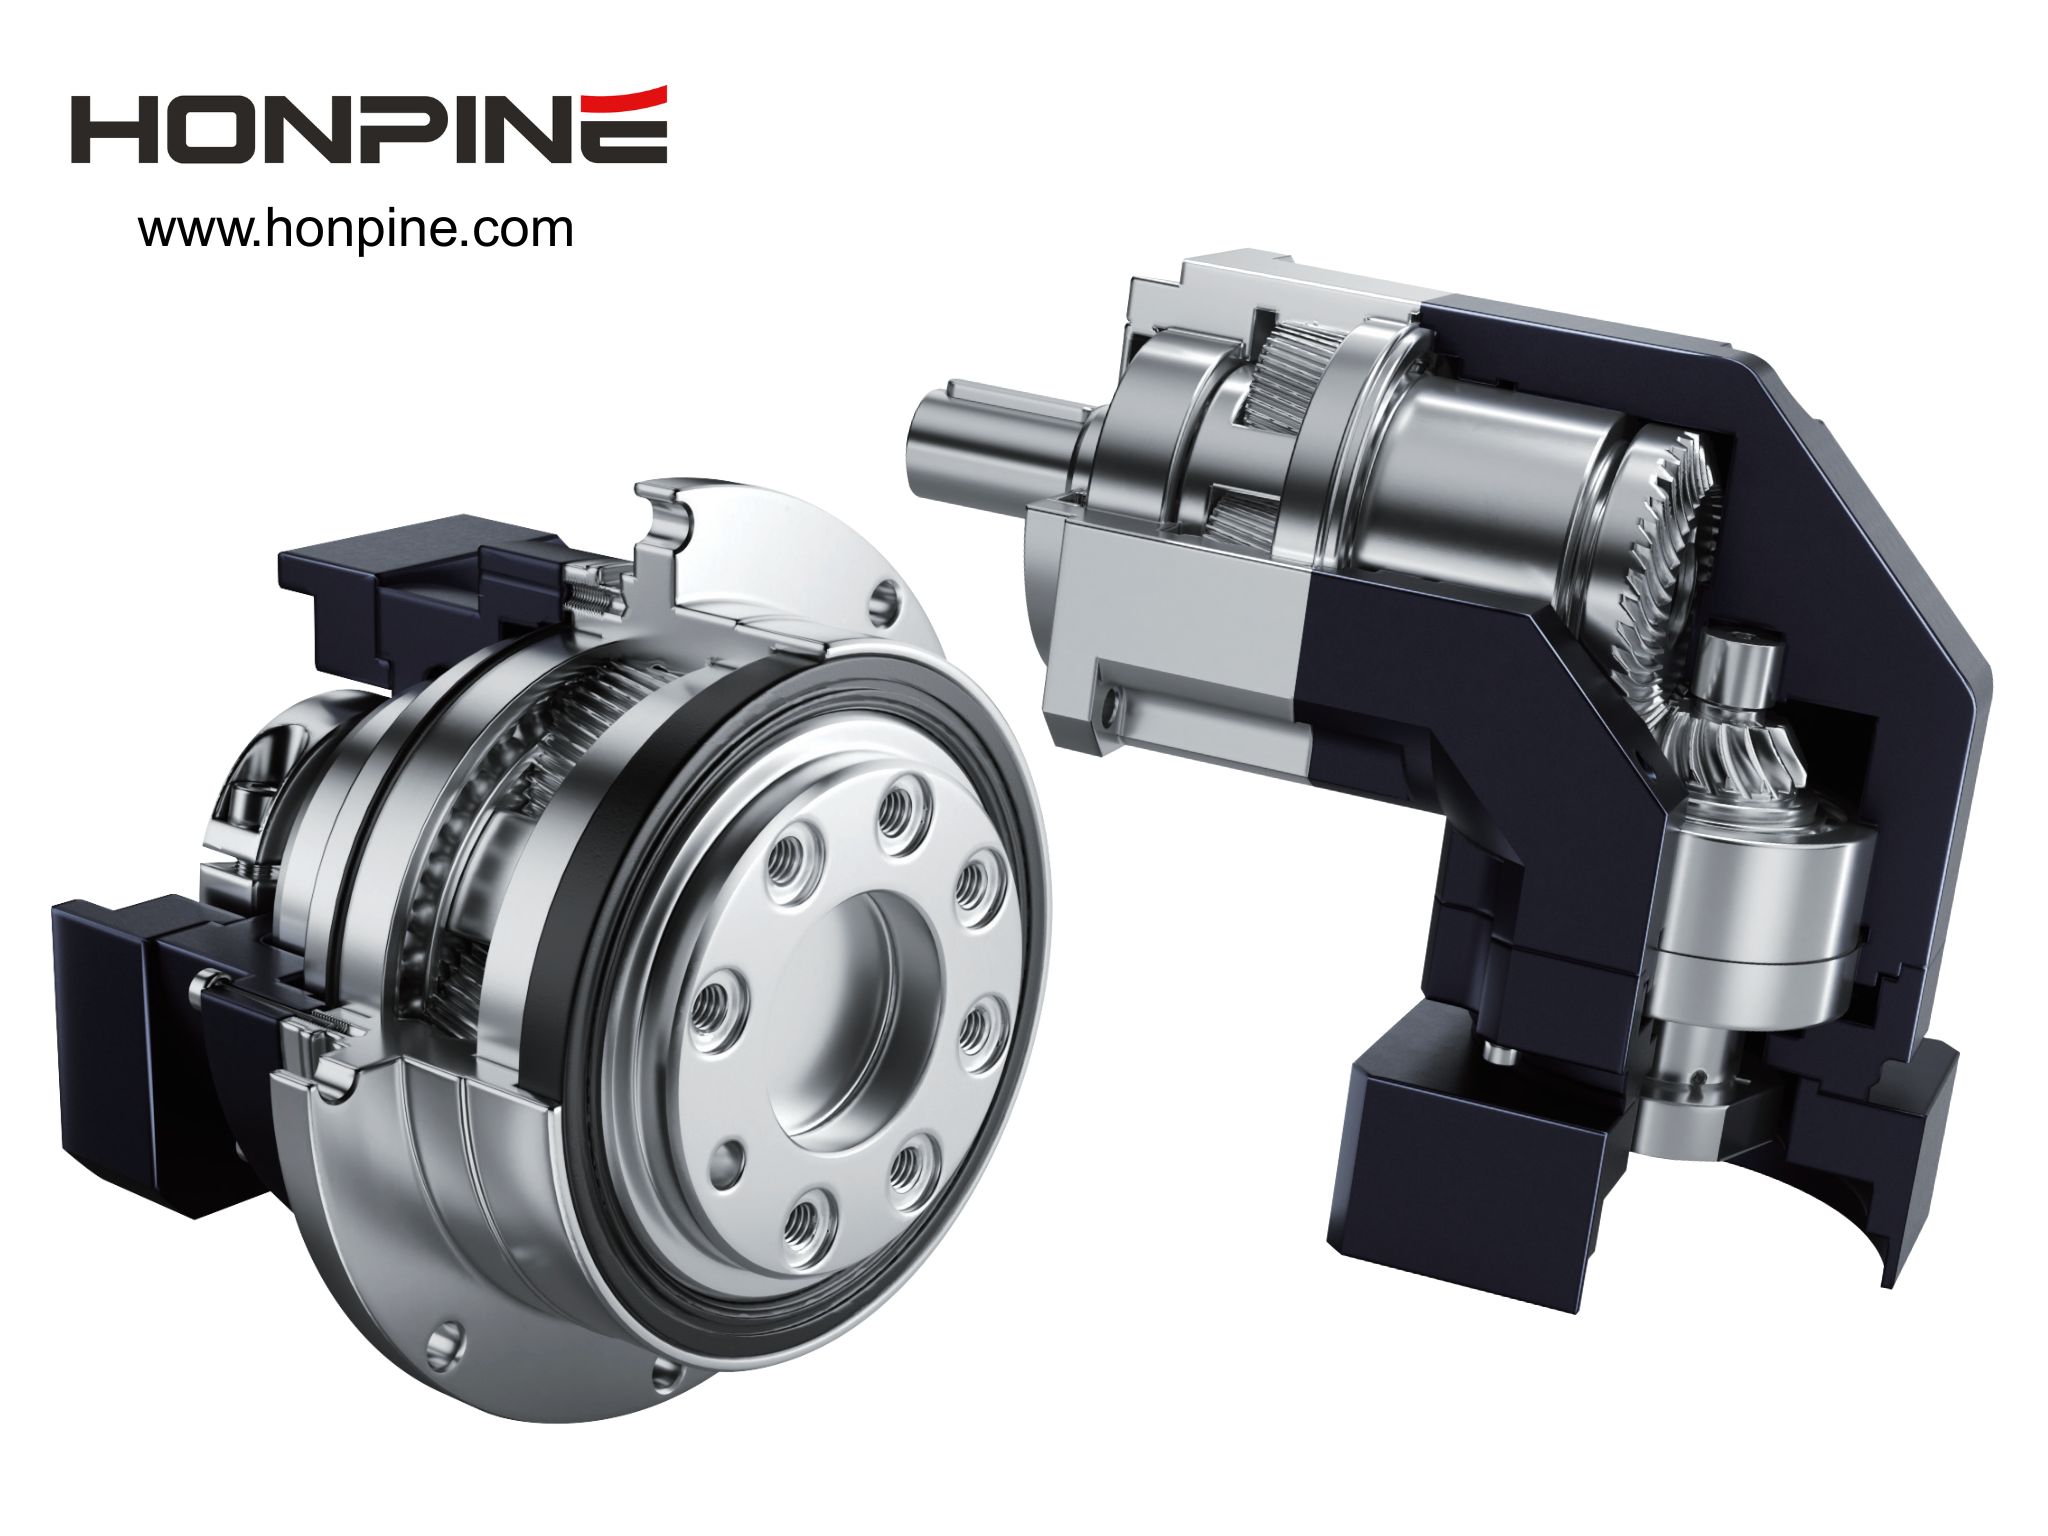
- Varför är en planetväxel en idealisk partner för servomotorer i CNC-, AGV-, solenergi- och litiumbatteriutrustning?En servomotor kan leverera hög hastighet, exakt styrning och snabb dynamisk respons, men transmissionssystemet mellan motorn och maskinen avgör också hur effektivt dessa egenskaper överförs till lasten. En planetväxel kombineras ofta med servomotorer eftersom dess koaxiala konstruktion, höga verkningsgrad, låga glapp, höga vridstyvhet och flexibla utväxlingsförhållanden gör den lämplig för ett brett spektrum av rörelsesystem. Från CNC-maskinverktyg och industriell automation till AGV:er, fotovoltaisk utrustning och produktionslinjer för litiumbatterier kan planetväxlar erbjuda en praktisk balans mellan precision, prestanda och kostnad. Den här artikeln förklarar varför planetväxlar fungerar väl med servomotorer och hur ingenjörer kan välja rätt transmission för olika tillämpningar.
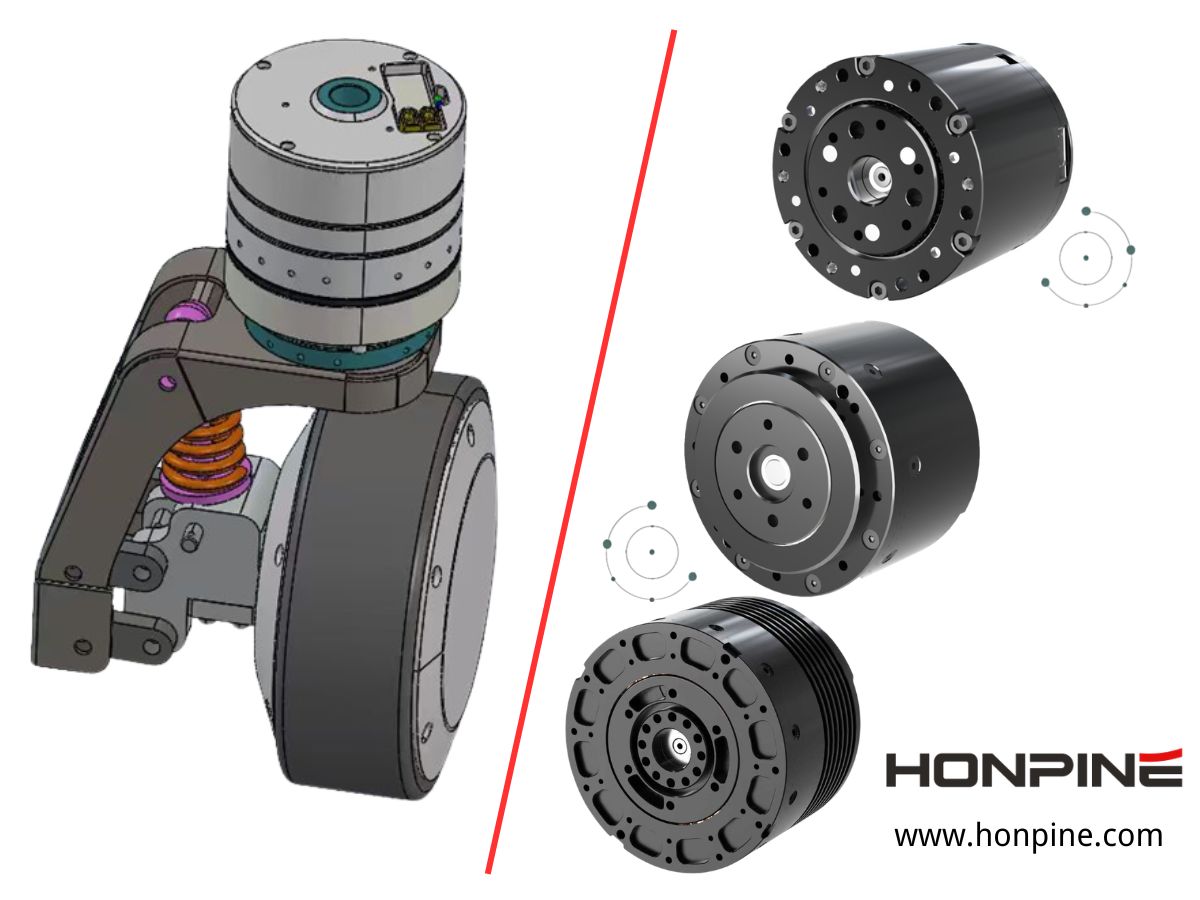
- Planetväxeldrivet ställdon för AGV-hjulnavsmotorer: Lösning på utmaningar med vridmoment, svängradie och drivintegreringHej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. I dag vill jag diskutera hur ett planetväxeldrivet ställdon kan lösa praktiska utmaningar i AGV-hjulnavsmotorsystem. AGV:er och AMR:er kräver tillräckligt hjulvridmoment för start med tung last, acceleration, backkörning i lutning och frekventa riktningsbyten, samtidigt som drivsystemet måste vara tillräckligt kompakt för det begränsade chassiutrymmet. Ett planetväxeldrivet ställdon kombinerar en motor med en planetväxelmekanism för att omvandla motorns höghastighetsutgång till den rörelse med lägre hastighet och högre vridmoment som krävs vid hjulet. I den här artikeln kommer jag att undersöka sambandet mellan planetväxeldrivna ställdon och AGV-hjulnavsmotorer, inklusive vridmoment, utväxlingsförhållande, hjuldiameter, klättringsförmåga, svängradie, direktdrivsystem och harmoniska växeldrivna ställdon.