Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?
När man väljer ettharmoniskt ställdon för en robotled fokuserar ingenjörer ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte fullständigt beskriva ställdonets driftkapacitet. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid återkommande rörelser eller tåla kortvariga yttre stötar. Dessa olika driftförhållanden kräver olika vridmomentklassningar.
Nominellt vridmoment, intermittent vridmoment och toppvridmoment representerar tre olika aspekter av ett harmoniskt ställdons prestanda. Att förstå skillnaderna är avgörande för att kunna bedöma kontinuerlig lastkapacitet, dynamisk rörelseförmåga och mekaniska gränser. För humanoida robotar, fyrbenta robotar och robotarmar kan ett val av ställdon enbart utifrån toppvridmoment leda till överhettning, snabbare komponentslitage och kortare livslängd.
1. Nominellt vridmoment: grunden för kontinuerlig drift
Nominellt vridmoment är det utgående vridmoment som ett harmoniskt ställdon kan leverera kontinuerligt under de driftförhållanden som tillverkaren har angett. Dessa förhållanden kan omfatta tillåtet hastighetsintervall, omgivningstemperatur, kylförhållanden och andra relevanta specifikationer.
Det representerar ställdonets kontinuerliga driftförmåga och har ett nära samband med dess termiska konstruktion.
Under drift genererar den ramlösa vridmomentmotorn, den harmoniska reduceraren, lagren, kodaren och andra interna komponenter värme. Ställdonet måste avleda värmen effektivt för att hålla komponenternas temperaturer inom tillåtna gränser.
När ställdonet används inom sina nominella driftförhållanden är det konstruerat för att bibehålla stabil prestanda under längre perioder. Det bidrar till att skydda motorn, reduceraren, lagren och andra komponenter från överdriven termisk belastning och främjar därmed långsiktig tillförlitlighet och jämn transmissionsprestanda.
Varför är nominellt vridmoment viktigt för långsiktig tillförlitlighet?
Om ett harmoniskt ställdon kontinuerligt arbetar över sitt nominella vridmoment kan värmeutvecklingen överskrida dess värmeavledningskapacitet. När temperaturen stiger kan motorlindningarnas isolering, smörjningen i reduceraren, lagren och de elektroniska komponenterna utsättas för ytterligare termisk belastning.
Långvarig drift med för hög belastning kan påskynda komponenternas åldrande, öka det mekaniska slitaget och med tiden påverka positioneringsprestandan.
Därför bör nominellt vridmoment vara den primära referensen vid bedömning av laster som måste upprätthållas kontinuerligt.
Gäller nominellt vridmoment endast vid en viss hastighet?
Inte nödvändigtvis. Nominellt vridmoment ska inte tolkas som ett utgångsvärde som endast är tillgängligt vid en fast nominell hastighet.
För ett harmoniskt ställdon som HONPINEHPJM-serien bör den kontinuerliga vridmomentförmågan bedömas inom det angivna driftshastighetsintervallet. Det faktiska tillåtna kontinuerliga vridmomentet kan dock variera med rotationshastighet, omgivningstemperatur, kylförhållanden, motorns strömgränser och reducerarens lastkapacitet.
Ingenjörer bör därför utgå från tillverkarens vridmoment-hastighetskurvor och driftsspecifikationer i stället för att anta att samma kontinuerliga vridmoment är tillgängligt vid alla hastigheter.
Typiska tillämpningar för nominellt vridmoment
Nominellt vridmoment är särskilt viktigt i tillämpningar med relativt stabila laster och långa driftperioder.
Humanoida robotar behöver till exempel tillräckligt kontinuerligt ledmoment för att bibehålla stående positioner. Transportörsystem och automatiserade maskiner kan behöva upprätthålla stabil uteffekt under relativt konstanta laster. Medicinsk rehabiliteringsutrustning kan också behöva arbeta kontinuerligt inom angivna belastningsförhållanden.
I dessa tillämpningar bör den kontinuerliga driftlasten i allmänhet hållas inom ställdonets nominella vridmoment under de angivna förhållandena.
2. Intermittent vridmoment: hantering av återkommande rörelser med hög belastning
Intermittent vridmoment avser det högre utgående vridmoment som ett harmoniskt ställdon kan leverera under begränsade perioder vid angivna intermittenta driftförhållanden.
Till skillnad från nominellt vridmoment är intermittent vridmoment inte avsett för kontinuerlig drift med full belastning. Det är avsett för tillämpningar där leden periodvis utsätts för högre belastning, följt av perioder med lägre belastning eller viloperioder.
Denna kapacitet är särskilt relevant för dynamiska robotsystem, där ledmomentet förändras under varje rörelsecykel.
Ett produktdatablad kan till exempel ange ett värde för intermittent vridmoment vid en intermittent driftcykel enligt S3, med en definierad intermittensfaktor såsom 10% eller 25%.
Intermittensfaktorn anger hur stor andel av den specificerade driftcykeln som ställdonet arbetar under det angivna belastningsförhållandet. Tillåten faktisk drifttid och viloperiod måste följa tillverkarens specifikationer.
En klassning för intermittent vridmoment måste alltid tolkas tillsammans med intermittensfaktorn, cykelns längd och driftförhållandena.
Varför kan intermittent vridmoment inte användas för kontinuerlig drift?
Ett högre utgående vridmoment kräver i allmänhet högre motorström, vilket leder till ökad värmeutveckling.
Vid intermittent drift ger perioder med lägre belastning eller vila ställdonet möjlighet att avleda värme. Det hjälper till att hålla den genomsnittliga termiska belastningen inom de angivna driftgränserna.
Om ställdonet däremot arbetar kontinuerligt vid nivån för intermittent vridmoment kan värme ansamlas snabbare än den kan avledas. Det kan orsaka en alltför stor temperaturökning och påskynda åldrandet av motorisoleringen, reducerarens komponenter och lagren.
Upprepad drift utöver den angivna intermittensfaktorn kan också öka den mekaniska belastningen och påverka den långsiktiga positioneringsstabiliteten.
Intermittent vridmoment ska därför inte betraktas som ett alternativ till nominellt vridmoment. Användningen måste följa den angivna intermittensfaktorn och de termiska begränsningarna.
Varför är intermittent vridmoment viktigt för humanoida robotar?
Lederna i humanoida robotar utsätts för kraftigt varierande belastningar vid gång, löpning, hukning, uppresning och andra dynamiska rörelser.
Betrakta benlederna under en gångcykel. Olika rörelsefaser ställer olika krav på vridmomentet:
Stödfas: Benlederna bär kroppsvikten och bibehåller balansen.
Frånskjutningsfas: Lederna genererar högre vridmoment för att driva kroppen framåt.
Svingfas: Benet förs framåt med en annan belastnings- och vridmomentsprofil.
Landning och stötdämpning: Lederna reagerar på varierande yttre krafter och dynamiska belastningar.
Frånskjutningsfasen och andra faser med hög belastning kan kräva ett vridmoment över den kontinuerliga driftsnivån. Om ställdonet klarar dessa återkommande rörelser beror på dess kapacitet för intermittent vridmoment, intermittensfaktor, termiska prestanda och faktiska rörelseprofil.
Liknande krav uppstår hos fyrbenta robotar vid klättring, acceleration och hoppning, samt hos robotarmar som upprepade gånger lyfter och flyttar arbetsstycken.
För dessa tillämpningar är intermittent vridmoment en viktig parameter vid bedömning av dynamisk ledprestanda.
3. Toppvridmoment: driftgränsen för kortvarig belastning
Toppvridmoment är det maximala kortvariga vridmoment som ett harmoniskt ställdon är konstruerat att leverera eller tåla under angivna förhållanden.
Det representerar en transient driftgräns som bestäms av den samlade kapaciteten hos motorn, den harmoniska reduceraren, utgående konstruktion, lagren och andra mekaniska och elektriska komponenter.
Kapaciteten för toppvridmoment påverkas av flera faktorer, bland annat:
Flexsplinens hållfasthet och tillåtna deformation i den harmoniska reduceraren.
Den mekaniska hållfastheten hos utgående fläns och axel.
Motorns strömgränser och elektromagnetiska egenskaper.
Lagrets lastkapacitet.
Ställdonsenhetens konstruktionsmässiga spänningsgränser.
Till skillnad från nominellt vridmoment är toppvridmoment inte en kontinuerlig termisk driftklassning. Det är i allmänhet kopplat till kortvariga transienta händelser, och tillåten varaktighet och frekvens måste följa tillverkarens specifikationer.
Vad händer om toppvridmomentet överskrids?
Om det applicerade vridmomentet överskrider ställdonets angivna gräns för toppvridmoment kan överdriven mekanisk eller elektromagnetisk belastning skada interna komponenter.
Beroende på överbelastningens storlek och varaktighet kan följderna omfatta permanent deformation eller skada på den harmoniska reducerarens flexspline, överdriven belastning på utgående fläns, lagerskador och försämrade motorprestanda.
Allvarliga överbelastningar kan också leda till ökat glapp och permanent försämrad positioneringsnoggrannhet.
Även om ställdonet inte går sönder omedelbart kan upprepade överbelastningar orsaka kumulativa mekaniska skador och förkorta dess livslängd.
Toppvridmoment bör därför betraktas som en kortvarig driftgräns, inte som ett normalt konstruktionsmål.
När bör ingenjörer ta hänsyn till toppvridmoment?
Toppvridmoment är relevant vid bedömning av kortvariga transienta förhållanden, till exempel plötsliga yttre störningar, kortvariga stötbelastningar, nödbromsning eller oväntad kontakt.
För humanoida robotar kan ingenjörer behöva ta hänsyn till transienta belastningar som orsakas av oväntad kontakt eller stötar under drift.
Planerade rörelser som gång, löpning, hoppning och hukning bör dock inte förlita sig på toppvridmoment som normal driftkapacitet. Dessa rörelser måste bedömas utifrån lämpliga specifikationer för nominellt och intermittent vridmoment, tillsammans med den faktiska belastningsprofilen.
4. Nominellt vridmoment jämfört med intermittent vridmoment och toppvridmoment: förstå skillnaderna
Även om alla tre parametrarna beskriver ett harmoniskt ställdons vridmomentkapacitet motsvarar de olika driftförhållanden.
Den grundläggande skillnaden är enkel:
Nominellt vridmoment anger ställdonets kontinuerliga uteffekt.
Intermittent vridmoment anger det högre vridmoment som är tillgängligt under angivna intermittenta driftförhållanden.
Toppvridmoment anger gränsen för kortvarigt vridmoment under angivna transienta förhållanden.
Ett harmoniskt ställdon med högt angivet toppvridmoment har inte nödvändigtvis ett högt nominellt vridmoment. På samma sätt innebär ett högt värde för intermittent vridmoment inte att ställdonet kan upprätthålla den uteffekten kontinuerligt.
Vid jämförelse av olika ställdon bör ingenjörer granska alla tre klassningarna och förstå under vilka förhållanden varje värde anges.
5. Hur bör ingenjörer välja ett harmoniskt ställdon utifrån vridmomentkraven?
Att välja ett harmoniskt ställdon kräver mer än att jämföra maximala vridmomentvärden. Ingenjörer bör bedöma robotledens faktiska belastningsprofil under hela driftcykeln.
En praktisk bedömning omfattar tre huvudsakliga aspekter.
Bedöm den kontinuerliga belastningen
Beräkna först det vridmoment som krävs vid långvarig drift.
En humanoid robot kan till exempel behöva bibehålla en stående position under en längre tid. Benlederna måste kontinuerligt bära kroppen och upprätthålla stabiliteten.
Den beräknade kontinuerliga belastningen bör jämföras med ställdonets nominella vridmoment för att säkerställa att leden kan arbeta inom sina angivna termiska och mekaniska gränser.
Bedöm återkommande rörelser med hög belastning
Identifiera därefter de rörelsefaser som kräver högre vridmoment.
För humanoida robotar kan dessa omfatta frånskjutning, hukning och uppresning. För robotarmar kan det handla om att lyfta och flytta arbetsstycken.
Ingenjörer bör bedöma det nödvändiga vridmomentet, drifttiden, cykelfrekvensen och intermittensfaktorn och sedan jämföra dessa förhållanden med ställdonets specifikationer för intermittent vridmoment.
Kontrollera transienta belastningar
Bedöm slutligen kortvariga överbelastningar som orsakas av stötar, plötsliga yttre krafter eller nödbromsning.
Det maximala transienta vridmomentet bör hållas inom ställdonets angivna gräns för toppvridmoment, med en lämplig säkerhetsmarginal.
Toppvridmoment bör inte användas som grund för dimensionering av en led som behöver arbeta kontinuerligt eller upprepade gånger med högt vridmoment.
Ta hänsyn till hela driftprofilen
Vridmoment är bara en del av valet av harmoniskt ställdon. Ingenjörer bör också beakta driftshastighet, acceleration, rörelseprofil, omgivningstemperatur, kylförhållanden, radiella och axiella laster, vältningsmoment, vridstyvhet, positioneringsnoggrannhet och reducerarens livslängd.
För dynamiska robotapplikationer måste termiska prestanda och mekanisk lastkapacitet bedömas tillsammans.
Ett lämpligt harmoniskt ställdon bör inte bara uppfylla ledens maximala vridmomentkrav, utan även bibehålla tillförlitlig prestanda under hela driftcykeln.
Slutsats
Nominellt vridmoment, intermittent vridmoment och toppvridmoment beskriver tre olika aspekter av ett harmoniskt ställdons driftkapacitet. Nominellt vridmoment anger dess kontinuerliga lastkapacitet, intermittent vridmoment avser återkommande rörelser med hög belastning och toppvridmoment definierar dess kortvariga transienta gräns.
För humanoida robotar och andra dynamiska robotsystem hjälper förståelsen av dessa skillnader ingenjörer att undvika felaktig dimensionering av ställdon och överdrivna driftbelastningar. I stället för att välja ett harmoniskt ställdon enbart utifrån dess maximala vridmoment bör ingenjörer bedöma hela rörelseprofilen, intermittensfaktorn, de termiska förhållandena och ledens mekaniska krav.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
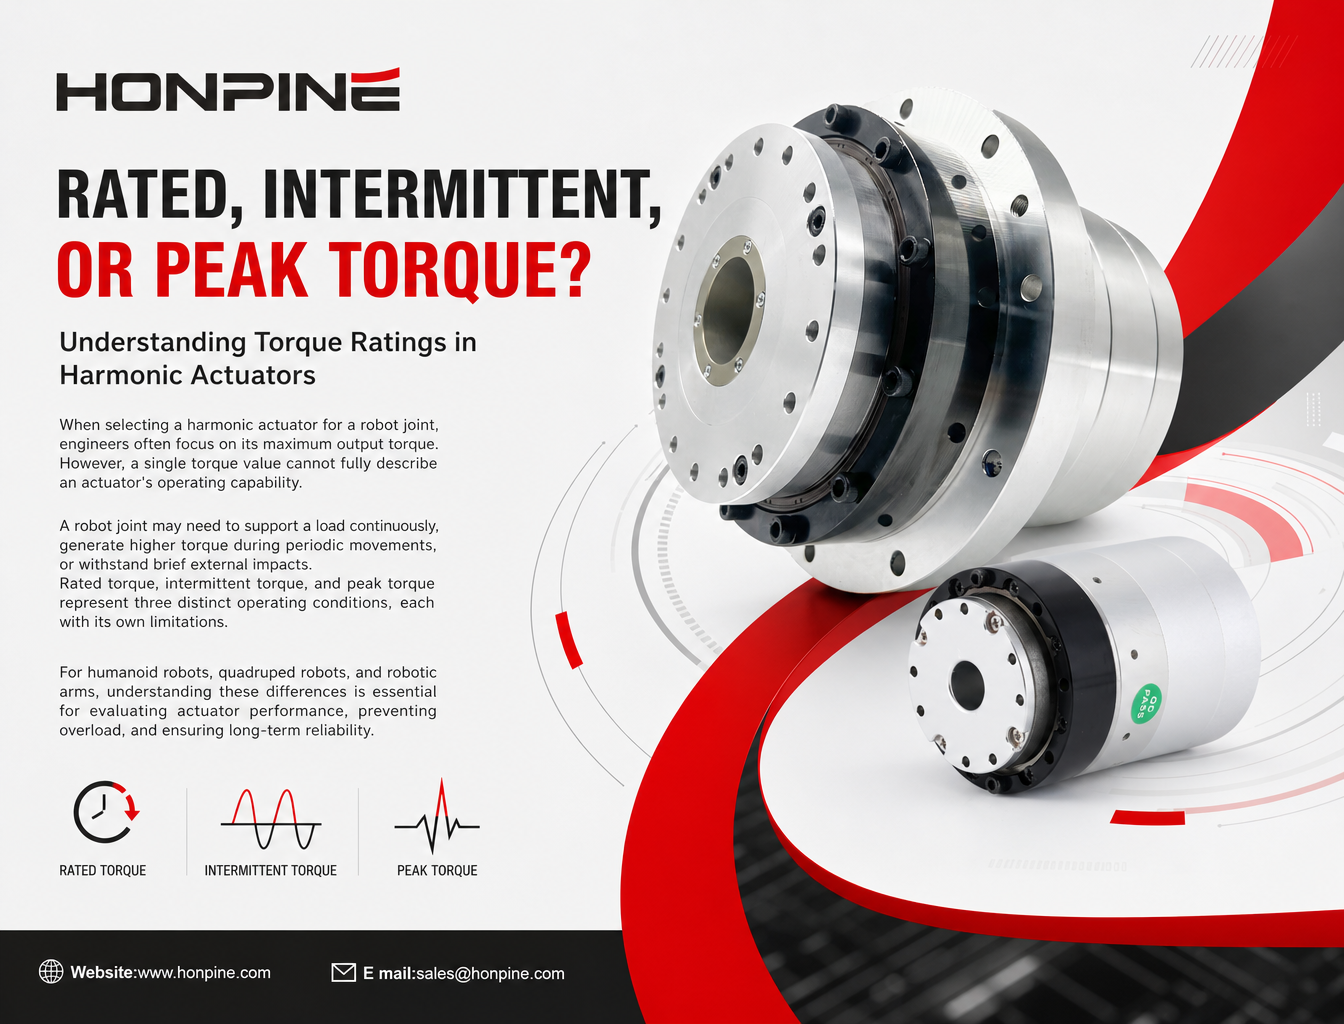
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.
 Harmonisk rotationsaktuator för medicinsk utrustning: repeterbarhet på ≤10 bågsekunder och hög vältningsstyvhetMedicinsk utrustning ställer exceptionellt höga krav på precision, strukturell stabilitet och driftsäkerhet hos sina rörelseöverföringssystem. Från kirurgiska robotar och CT-system till rehabiliteringsutrustning måste aktuatorer ge konsekvent positioneringsnoggrannhet och samtidigt klara komplexa mekaniska belastningar. Hur kan tillverkare uppnå både hög repeterbarhet och strukturell styvhet i medicinska tillämpningar? HONPINE:s harmoniska rotationsaktuatorer erbjuder en repeterbarhet på upp till ≤10 bågsekunder, glappfri transmission, hög vältningsstyvhet och ihåliga axelkonfigurationer, vilket ger tillförlitliga lösningar för rörelsestyrning i nästa generations medicinska utrustning.
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur matchar man planetväxlar med servomotorer från 6 stora varumärken?Att välja rätt planetväxel till en servomotor handlar om mer än att matcha motoreffekt och utväxlingsförhållande. Ingenjörer måste också ta hänsyn till utgående vridmoment, lasttröghet, glapp, vridstyvhet och monteringskompatibilitet för att säkerställa tillförlitlig transmission. Servomotorer från olika varumärken, däribland Inovance, Estun, Panasonic, Mitsubishi, Yaskawa och MOONS', kan ha olika axelmått och monteringsgränssnitt. Hur kan ingenjörer då identifiera rätt planetväxel för varje servomotor? Den här guiden går igenom de viktigaste matchningsprinciperna, nödvändiga beräkningarna och praktiska urvalsfaktorerna för att hjälpa dig att fatta ett välgrundat beslut.
 Vad är nominellt, intermittent och maximalt vridmoment hos en harmonisk aktuator?När ingenjörer väljer en harmonisk aktuator för en robotled fokuserar de ofta på dess maximala utgående vridmoment. Ett enda vridmomentvärde kan dock inte helt beskriva aktuatorns driftförmåga. En robotled kan behöva bära en last kontinuerligt, generera högre vridmoment vid periodiska rörelser eller tåla kortvariga yttre stötar. Nominellt vridmoment, intermittent vridmoment och maximalt vridmoment motsvarar tre olika driftförhållanden, vart och ett med sina egna begränsningar. För humanoida robotar, fyrbenta robotar och robotarmar är det viktigt att förstå dessa skillnader för att kunna utvärdera aktuatorns prestanda, förebygga överbelastning och säkerställa långsiktig tillförlitlighet.
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.