STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?
I takt med att robotsäkerhet blir allt viktigare inom industriell automation, humanoida robotar, kollaborativa robotar och andra robotsystem behöver ingenjörer förstå vilken roll varje säkerhetsrelaterad komponent i enrobotledsmodulhar. Bör du välja en ledsmodul med Safe Torque Off (STO), en hållbroms eller båda?
Hej, jag heter Theodore Li och är teknisk chef på HONPINE. I den här artikeln förklarar jag skillnaderna mellan STO och hållbromsar, hur de fungerar och när respektive funktion behövs. Med HONPINEHAG harmoniska integrerade ledställdonsom exempel undersöker vi hur dessa två funktioner fyller olika syften och hur de kan samverka som delar av ett korrekt utformat robotsäkerhetssystem.
Vad är STO (Safe Torque Off)?
STO, eller Safe Torque Off, är en säkerhetsfunktion som förhindrar att en motor genererar drivmoment genom att inaktivera drivsystemets effektutgång via en säkerhetsrelaterad hårdvaruarkitektur.
I HONPINE HAG-serien är STO implementerad som en hårdvarubaserad säkerhetsfunktion i drivsystemet. När STO-ingångarna aktiveras korrekt förhindrar drivsystemet motorn från att generera moment. Till skillnad från ett vanligt programvarubaserat stoppkommando är en korrekt implementerad STO-funktion utformad för att fungera oberoende av normala rörelsestyrningskommandon och kommunikationsinstruktioner.
Detta bidrar till att minska risken för oavsiktligt motormoment till följd av vissa fel i styrprogramvaran eller kommunikationsfel.
Hur fungerar STO?
När STO-funktionen utlöses inaktiverar drivsystemet effektdelens förmåga att generera motormoment. Motorn kan då inte längre aktivt generera drivmoment via drivsystemet.
STO låser däremot inte ledaxeln mekaniskt och garanterar inte att roboten stannar omedelbart. Leden kan fortsätta röra sig på grund av tröghet, gravitation, en yttre kraft eller någon annan källa till mekanisk energi.
Om en robotarm till exempel är i rörelse när STO aktiveras kan den fortsätta rulla tills den stannar. Om armen har en vertikalt orienterad led som bär en hängande last kan gravitationen få leden att röra sig nedåt när motorn inte längre kan generera det stödjande momentet.
Vilka är de främsta fördelarna med STO?
STO är ett säkerhetsrelaterat sätt att förhindra att motorn genererar moment utan att förlita sig på ett vanligt programvarukommando för rörelsestyrning.
Typiska tillämpningar omfattar säkerhetsrelaterade åtgärder vid förreglingar för skyddsdörrar, nödstopp och åtkomst för underhåll, förutsatt att det övergripande säkerhetssystemet har utformats och validerats för den avsedda tillämpningen.
STO är särskilt användbart för att minska risken för oavsiktligt motormoment till följd av vissa fel i drivsystemets styrning.
Vilka begränsningar har STO?
STO förhindrar drivsystemet från att generera motormoment, men ger ingen mekanisk hållkraft.
För robotleder som bär hängande laster, vertikala axlar eller andra gravitationsbelastade mekanismer kan STO ensamt vara otillräckligt för att hindra leden från att röra sig. Ytterligare åtgärder, till exempel en lämpligt dimensionerad hållbroms eller en annan mekanisk anordning för att hålla lasten, kan behövas.
STO garanterar inte heller automatiskt en viss stopptid eller stoppsträcka. Dessa beror på det mekaniska systemet och den övergripande säkerhetsutformningen.
Vad är en hållbroms i en robotledsmodul?
En hållbroms är en mekanisk anordning som är utformad för att hålla en motoraxel eller led i position när bromsen är ansatt. I mångaintegrerade robotledställdonär bromsen en elektromagnetisk mekanism som ansätts med fjäderkraft.
I en typisk konstruktion frigörs bromsen med elektrisk ström, medan ett strömavbrott gör att en fjädermekanism ansätter den. Den exakta funktionsprincipen beror på bromsens konstruktion.
I HONPINE HAG-serien kan hållbromsen konfigureras för att hålla leden i position när motorn är avstängd eller systemet förlorar ström, med förbehåll för bromsens specifikationer och korrekt installation.
Hur fungerar en hållbroms?
En typisk elektromagnetisk hållbroms fungerar enligt följande:
Drivsystem aktiverat: Bromsen får ström för att frigöras, så att motorn och leden kan rotera.
Drivsystem inaktiverat: Bromsen får en signal om att ansättas enligt den konfigurerade styrsekvensen.
Strömavbrott: En fjäderansatt, strömfrigjord broms ansätts normalt när strömmen till frigöringen bryts, vilket bidrar till att hålla leden i position.
I HONPINE HAG-serien kan bromsens öppning och stängning styras via EtherCAT- eller CANopen SDO-kommandon, beroende på konfigurationen.
Bromsens mekaniska reaktion är inte omedelbar. Enligt HAG-driftparametrarna som anges i den här artikeln är den fysiska bromsaktiveringstiden cirka 150 ms. Det angivna minsta intervallet mellan att drivsystemet inaktiveras och återaktiveras är 300 ms, och efter aktivering krävs en väntetid på minst 500 ms innan rörelsekommandon skickas.
Dessa värden är produktspecifika driftkrav, inte universella tider för alla robotledsmoduler. Kontrollera alltid den senaste HAG-handboken och de konfigurerade drivparametrarna innan systemet tas i drift.
Vilka är de främsta fördelarna med en hållbroms?
Den främsta fördelen med en hållbroms är dess förmåga att ge mekaniskt motstånd mot ledens rörelse när motorn inte aktivt driver lasten.
Typiska tillämpningar omfattar:
Att hålla en vertikal robotled mot gravitationen när motorn är avstängd.
Att bibehålla ledens position i standbyläge eller när strömmen är frånkopplad.
Att bidra till att förhindra att en hängande last sänks när motormoment inte är tillgängligt.
Att hålla positionen under underhåll eller i andra drifttillstånd, när detta stöds av systemets säkerhetsutformning.
Vilka begränsningar har en hållbroms?
En hållbroms ersätter inte STO.
Om ett drivsystem fortsätter att generera motormoment när bromsen är ansatt kan den uppkommande kraften överskrida bromsens nominella hållkapacitet. Detta kan orsaka bromsslitage, överhettning, mekaniska skador eller förlust av hållförmåga.
En konventionell hållbroms är i allmänhet också utformad för statisk hållning snarare än för att upprepade gånger stoppa en led i hög hastighet. Dynamisk nödbromsning kräver en broms som är särskilt dimensionerad för detta ändamål och en validerad systemutformning.
En broms bör därför inte betraktas som det enda skyddet mot oavsiktligt motormoment.
STO jämfört med hållbroms: viktiga skillnader
STO och hållbromsar fyller olika funktioner i en robotledsmodul. Följande jämförelse sammanfattar de viktigaste skillnaderna.
Den viktigaste skillnaden är enkel: STO förhindrar motorn från att generera moment, medan en hållbroms ger mekaniskt motstånd mot ledens rörelse. Ingen av funktionerna ersätter automatiskt den andra.
Vad händer om en robotledsmodul endast använder STO eller endast en hållbroms?
Det är viktigt att förstå begränsningarna hos respektive funktion när en säker robotled konstrueras, särskilt när mekanismen bär en vertikal last.
Scenario 1 — STO används utan hållbroms
Varför kan en vertikal robotled sänkas när STO aktiveras?
När STO inaktiverar motorns förmåga att generera moment kan en vertikal led förlora det motormoment som behövs för att motverka gravitationen.
Om leden saknar någon annan effektiv mekanism för att hålla lasten kan armen eller nyttolasten sänkas. Rörelsen som följer kan skada utrustning, påverka robotens position eller skada personer i närheten.
Därför kan en robotled som måste hålla en gravitationsbelastad mekanism på ett säkert sätt inte enbart förlita sig på STO, såvida inte en annan lämplig mekanisk åtgärd eller systemåtgärd ger det skydd som krävs.
Lämpliga tillämpningar: STO kan ingå i en säkerhetslösning för att förhindra oavsiktligt motormoment vid underhållsåtkomst, aktivering av skyddsanordningar eller andra säkerhetsrelaterade tillstånd. Det kompletta säkerhetssystemet måste fortfarande ta hänsyn till kvarvarande rörelse, gravitation och yttre krafter.
Begränsning: STO låser inte axeln mekaniskt och håller inte en hängande last.
Scenario 2 — hållbroms används utan STO
Varför räcker inte en hållbroms för att förhindra oavsiktligt motormoment?
En hållbroms kan hålla en led i position när den är ansatt och den belastning som verkar på den ligger inom dess nominella kapacitet. Den förhindrar däremot inte att ett felaktigt drivsystem försöker generera motormoment.
Om ett fel i drivsystemet gör att motorn genererar moment medan bromsen är ansatt kan det alltför höga momentet skada bromsen eller andra mekaniska komponenter. Om bromsens hållkapacitet överskrids kan leden röra sig oväntat.
En hållbroms kan därför inte på egen hand ge samma skydd mot oavsiktligt motormoment som en korrekt implementerad STO-funktion.
Lämpliga tillämpningar: Hållbromsar är användbara för att hålla vertikala leder i position, hålla en hängande last och hålla en mekanism när motorn är avstängd.
Begränsning: En konventionell hållbroms bör inte betraktas som det primära sättet att förhindra oavsiktligt motormoment eller som ett dynamiskt nödstopp, såvida den inte är särskilt konstruerad och dimensionerad för detta ändamål.
Hur bör STO och en hållbroms samverka?
För robotleder som bär gravitationsbelastningar kan en kombination av STO och en lämpligt dimensionerad hållbroms ge kompletterande skydd. Att bara installera båda komponenterna gör dock inte automatiskt hela roboten säker. Deras styrsekvens måste utformas med hänsyn till det faktiska mekaniska systemet och de säkerhetsfunktioner som krävs.
Rekommenderade principer för säkerhetsstyrning
En typisk säkerhetsutformning bör omfatta följande steg:
Detektera säkerhetshändelsen. En säkerhetsrelaterad ingång, exempelvis en nödstoppkrets eller en skyddsförregling, initierar den åtgärd som krävs.
Styr ledens rörelse när det behövs. Om riskbedömningen kräver en kontrollerad retardation måste systemet använda en lämplig, validerad stoppfunktion i stället för att omedelbart ta bort motormomentet utan att beakta den rörelse som då uppstår.
Ansätt hållbromsen vid lämplig tidpunkt. Bromsen måste ansättas enligt tillverkarens krav och den validerade säkerhetssekvensen. Utformningen måste förhindra att en gravitationsbelastad led sänks medan bromsen ansätts.
Aktivera STO enligt säkerhetsutformningen. När kraven på stopp och lasthållning har uppfyllts kan STO förhindra ytterligare generering av motormoment. Vid en nödsituation som kräver omedelbar bortkoppling av moment måste säkerhetsutformningen ta hänsyn till den efterföljande utrullningen eller den gravitationsdrivna rörelsen.
Verifiera hela systemet. Bromstider, lastkapacitet, stoppsträcka, felreaktion och villkor för omstart måste valideras för den faktiska roboten och dess driftsmiljö.
Viktigt: Det finns ingen enskild sekvens som är rätt för alla robotar. Att aktivera STO och sedan vänta tills leden stannar innan bromsen ansätts kan i synnerhet vara osäkert för en gravitationsbelastad axel om leden börjar sänkas under tiden. Rätt sekvens beror på riskbedömningen, tillgängliga säkerhetsfunktioner, bromsegenskaperna och tillämpliga standarder.
Vilka robotapplikationer har nytta av både STO och en hållbroms?
Det är värt att överväga att använda STO och en hållbroms tillsammans när en robot måste förhindra oavsiktligt motormoment och samtidigt hålla en mekaniskt belastad led i position.
Humanoida robotar
Humanoida robotar innehåller flera leder som kan bära kroppsvikt eller last i olika riktningar. En hållbroms kan bidra till att hålla en led i position när motormoment inte är tillgängligt, medan STO kan förhindra oavsiktligt motormoment när säkerhetsfunktionen aktiveras.
Den konfiguration som krävs beror på ledens funktion, robotens position och följderna av att motormomentet försvinner.
Kollaborativa robotar
Kollaborativa robotar kan arbeta nära människor och växlar ofta mellan rörelse, standbyläge och underhållstillstånd. STO och hållbromsar kan hantera olika risker, men hela roboten måste också ha lämpliga skyddsanordningar, säkerhetsstyrning och riskreducerande åtgärder.
Ingen av funktionerna ensam innebär att en robot är säker för kollaborativ drift.
Industrirobotarmar
Industrirobotarmar har ofta vertikala axlar och leder som bär tunga nyttolaster. För dessa mekanismer måste konstruktörer beakta gravitation, stoppbeteende, bromsens hållkapacitet och följderna av fel i drivsystemet.
En korrekt konstruerad kombination av STO och mekanisk lasthållning kan bidra till att hantera dessa olika risker.
Medicinska robotar samt utbildnings- och forskningsrobotar
Medicinska robotar och plattformar för laboratorie- eller forskningsbruk kan kräva kontrollerade rörelser, förutsägbart stoppbeteende och säker positionshållning. Lämplig säkerhetsarkitektur beror på applikationens specifika risker, bland annat om en led bär en hängande last eller arbetar nära människor.
STO och hållbromsar bör väljas som delar av den kompletta systemutformningen, inte behandlas som utbytbara alternativ.
HONPINE HAG harmoniskt integrerat ledställdon: alternativ för STO och hållbroms
HONPINEHAG harmoniska integrerade ledställdonkan konfigureras med STO och en hållbroms för att tillgodose olika krav på rörelsestyrning och säkerhetsrelaterad utformning.
Genom att integrera den harmoniska transmissionen och motordrivfunktionerna i en kompakt ledsmodul erbjuder HAG-serien en praktisk plattform för robotledsapplikationer. STO och hållbromsen fyller olika syften i systemet: STO förhindrar att motormoment genereras, medan bromsen bidrar till att hålla den mekaniska positionen.
När ingenjörer väljer en HAG-konfiguration bör de utvärdera följande faktorer:
Ledens orientering och belastning: Fastställ om leden stöder en vertikal axel, en hängande nyttolast eller en annan gravitationsbelastad mekanism.
Bromsens hållkapacitet: Kontrollera att bromsens nominella hållmoment är tillräckligt för den värsta tänkbara belastningen och de mekaniska förhållandena.
Driv- och kommunikationskonfiguration: Kontrollera vilken STO-implementering och bromsstyrningsmetod som finns samt vilka EtherCAT- eller CANopen-funktioner som stöds av den valda modellen.
Stopp- och omstartsbeteende: Kontrollera de bromsaktiveringstider som krävs, sekvensen för aktivering av drivsystemet och vilka rörelsekommandon som är tillåtna.
Säkerhetskrav på systemnivå: Bedöm hela roboten, inklusive säkerhetsstyrenhet, strömförsörjningsarkitektur, mekanisk konstruktion och förutsebara felsituationer.
Rätt konfiguration beror på robotens faktiska driftsförhållanden och säkerhetskrav. STO och en hållbroms är kompletterande funktioner, inte utbytbara egenskaper.
Slutsats: STO förhindrar motormoment; en hållbroms håller den mekaniska positionen
Förrobotledsmodulerlöser STO och hållbromsar två olika problem.
STO förhindrar drivsystemet från att generera motormoment när säkerhetsfunktionen aktiveras. En hållbroms ger mekaniskt motstånd mot ledens rörelse och kan bidra till att hålla en gravitationsbelastad mekanism i position när motorn är avstängd.
I applikationer med vertikala leder eller hängande laster kan det innebära att viktiga risker inte hanteras om man förlitar sig på endast en av funktionerna. En kombination kan ge en mer heltäckande lösning när funktionerna väljs, sekvenseras och valideras korrekt som delar av robotens övergripande säkerhetsutformning.
På HONPINE tillhandahåller vi harmoniska integrerade ledställdon för humanoida robotar, kollaborativa robotar, industriell automation och andra precisionstillämpningar för rörelsestyrning.
Kontakta HONPINE om du vill veta mer omHAG harmoniska integrerade ledställdonoch diskutera vilken STO- och hållbromskonfiguration som passar din robotledsapplikation.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
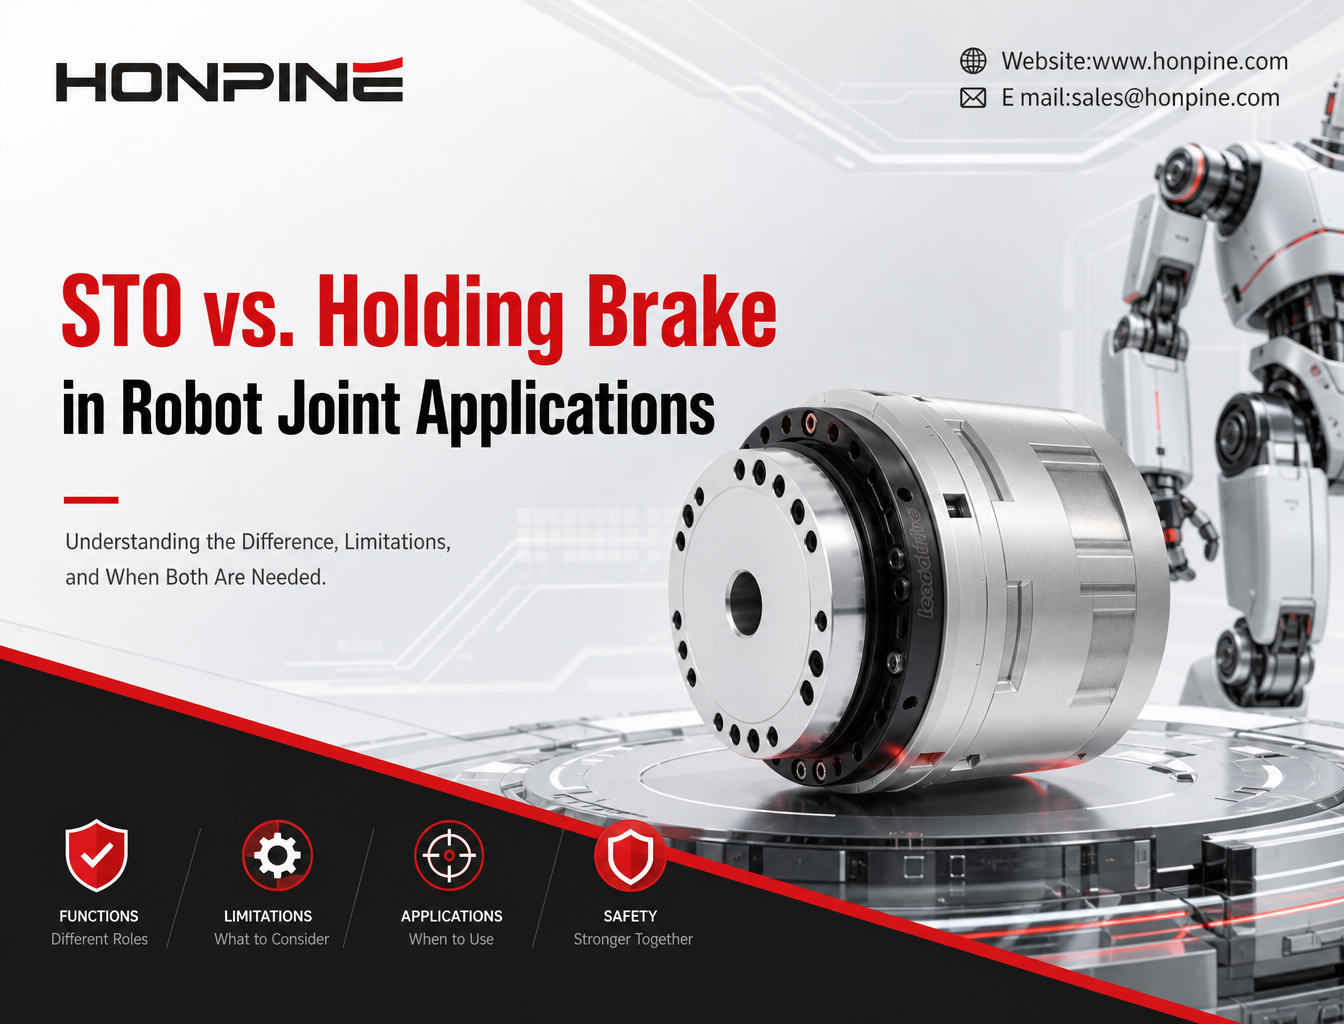
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.
 Hur balanserar HONPINE HPG:s glappfria planetväxelbaserade roterande aktuator CNC-precision och styvhet?Upptäck HONPINE HPG precisionsplanetväxelaktuator utan glapp för CNC-rundbord. Läs mer om positioneringsnoggrannhet, vridstyvhet, lågt glapp och val av drivsystem.
 Varför är DD-momentmotorer idealiska för femaxliga rundbord i premiumsegmentet?Att välja rätt drivmekanism är avgörande för ett femaxligt rundbords prestanda. Snäckväxlar, kamrulldrifter, harmoniska reducerare, RV-cykloidreducerare och DD-momentmotorer har olika fördelar när det gäller positioneringsnoggrannhet, vridstyvhet, hastighet och kostnad. Vid CNC-bearbetning i premiumsegmentet handlar utmaningen inte bara om att uppnå lågt glapp, utan också om att bibehålla noggrannheten under skärkrafter och vid kontinuerlig fleraxlig rörelse. Den här artikeln jämför fem vanliga drivtekniker och förklarar varför direktdrivna momentmotorer är ett attraktivt alternativ för tillämpningar som kräver hög dynamisk respons, färre överföringsfel och jämn bearbetningsprestanda.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.