Envarvs flervarvs absolutgivare för robotledmoduler: Hur väljer man?
Vid utveckling av humanoida robotar, kollaborativa robotarmar och exoskelett vet ingenjörer att exakt återkoppling av ledposition är avgörande. Absolutgivare används ofta irobotledmodulereftersom de kan ge positionsinformation omedelbart efter uppstart utan att en konventionell referenskörning krävs, förutsatt att givaren och styrsystemet är korrekt konfigurerade.
Men ska du välja en absolutgivare med ett varv eller en absolutgivare med flera varv?
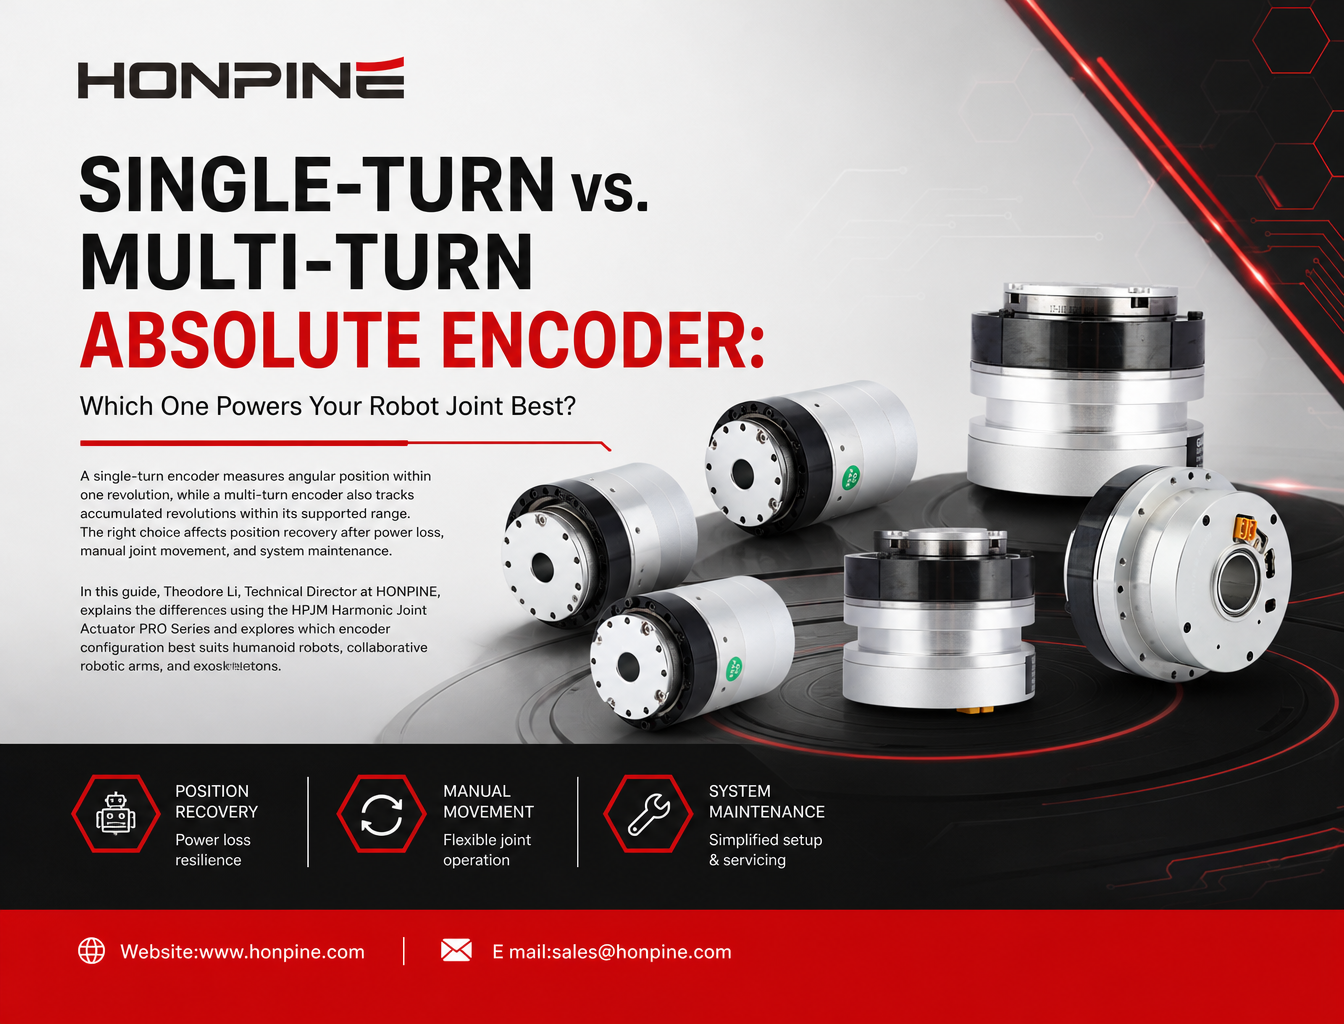
Hej, jag heter Theodore Li och är teknisk direktör på HONPINE. I den här artikeln använder jag HONPINEHPJM Harmonic Joint ActuatorPRO-serien för att förklara de viktigaste skillnaderna mellan dessa två givarutföranden, hur de fungerar i verkliga tillämpningar och hur du väljer rätt alternativ för din robotled.
Fel val av givarkonfiguration kan leda till oklar position efter strömavbrott, felaktig robotställning, instabilt stående, upprepade referenskörningar och oväntade fel i ledpositionen efter manuell förflyttning.
Det viktiga är att förstå en grundläggande skillnad: en absolutgivare med ett varv mäter vinkelpositionen inom ett varv, medan en absolutgivare med flera varv även registrerar antalet varv. Om informationen om flera varv bevaras efter ett strömavbrott beror dock på givarens specifika minnesteknik och lösning för reservkraft.
Vad är skillnaden mellan absolutgivare med ett varv och flera varv?
En absolutgivare med ett varv identifierar vinkelpositionen inom ett helt varv, vanligtvis från 0° till 360°. Den identifierar inte självständigt hur många hela varv axeln har roterat.
En absolutgivare med flera varv ger både vinkelpositionen inom ett varv och det ackumulerade varvtalet, så att systemet kan fastställa absolutpositionen över flera varv inom sitt specificerade mätområde.
Absolutgivare med ett varv: position inom 360°
En absolutgivare med ett varv rapporterar axelns vinkelposition inom ett varv. Samma vinkelvärde kan till exempel förekomma efter att axeln har roterat olika antal hela varv.
Om en robotled är mekaniskt begränsad till ett begränsat vinkelområde och styrsystemet på ett tillförlitligt sätt kan fastställa ledens position inom detta område kan en givare med ett varv vara tillräcklig.
För många leder i humanoida robotar, till exempel knän, höfter, axlar och leder för bålens lutning, gör mekaniska rörelsebegränsningar återkoppling med ett varv till ett praktiskt alternativ.
Absolutgivare med flera varv: vinkelposition och varvtal
En absolutgivare med flera varv registrerar vinkelpositionen inom ett varv och antalet varv inom sitt specificerade område.
Den här kompletterande informationen är särskilt värdefull för leder som kan rotera flera varv eller flyttas manuellt när drivsystemet är avstängt.
Alla absolutgivare med flera varv bevarar dock inte varvtalsinformationen på samma sätt. Vissa använder icke-flyktig minnesteknik eller energiskördande teknik, medan andra förlitar sig på ett reservbatteri för att upprätthålla elektronisk varvräkning.
För batteribackade givare beror bevarandet av varvtalet på att reservmatningen hålls inom de angivna driftförhållandena. Om reservkraften försvinner kan det lagrade varvtalet bli otillgängligt, beroende på givarens konstruktion.
HONPINE HPJM PRO-serien: två konfigurationer av absolutgivare
HONPINEHPJM Harmonic Joint ActuatorPRO-serien erbjuder olika givarkonfigurationer för att uppfylla kraven på positionsåterkoppling i robotapplikationer. Två konfigurationer som är värda att jämföra är versionen med dubbla givare och mätning av absolutposition med ett varv samt den batteribackade versionen med flera varv.
Den viktiga skillnaden handlar inte bara om antalet givare. Det handlar om huruvida konfigurationen kan bevara ledens ackumulerade varvtal när huvudströmförsörjningen kopplas bort.
HPJM-ledmodul med absolutgivare med ett varv – version med dubbla givare
Hårdvarukonfiguration: återkoppling med dubbla givare och absolutpositionsmätning med ett varv, utan gränssnitt för reservbatteri till givaren, enligt den angivna konfigurationen.
Hur fungerar den?
Givaren med ett varv ger vinkelpositionen inom ett varv. Den bevarar inte ett ackumulerat varvtal efter strömavbrott.
När roboten startas om kan givaren rapportera den aktuella vinkeln inom ett varv. Om leden förblir inom ett känt mekaniskt rörelseområde och styrsystemet entydigt kan fastställa ledens position utifrån avläsningen kan systemet återfå sin driftposition utan en konventionell referenskörning.
Om leden däremot roteras manuellt ett helt varv eller flyttas till en position som ger en tvetydig avläsning med ett varv kan styrsystemet inte längre fastställa den verkliga mekaniska positionen enbart utifrån mätningen med ett varv.
Praktiska tekniska fördelar
1. Lämplig för leder med begränsad vinkelrörelse
För leder som arbetar inom ett fastställt mekaniskt område, till exempel ±180° eller ±120°, kan återkoppling med ett varv ge tillräcklig positionsinformation, förutsatt att de mekaniska begränsningarna och styrlogiken förhindrar oklarhet kring positionen.
2. Förenklade krav på reservkraft
En konfiguration utan batterigränssnitt för givaren kräver inget reservbatteri till givaren för varvräkning över flera varv. Därmed undviks problem med batteriåldrande och batteriunderhåll som är förknippade med batteribackad lagring av varvtal.
3. Praktisk för robotleder avsedda för serieproduktion
När ledens mekaniska rörelseområde är begränsat och dess position på ett tillförlitligt sätt kan återskapas utifrån återkoppling med ett varv kan en konfiguration med ett varv förenkla systemarkitekturen och minska underhållsbehovet.
Begränsningar hos absolutgivare med ett varv
Den främsta begränsningen är att ett oberoende bevarat varvtal över flera varv saknas.
Om leden flyttas manuellt när strömmen är avstängd och förflyttningen innebär att samma avläsning med ett varv motsvarar flera möjliga mekaniska positioner kan styrsystemet sakna information om ledens faktiska position.
En avläsning på 30° kan till exempel motsvara 30°, 390° eller en annan likvärdig vinkel, beroende på ledens tillåtna rörelseområde och vald referenskonvention.
Det betyder inte att varje strömcykel orsakar positionsfel. Risken uppstår när den mekaniska positionen kan ändras på ett sätt som inte går att fastställa med tillgänglig återkoppling med ett varv och annan referensinformation.
Rekommenderade tillämpningar
HPJM-konfigurationen med ett varv kan övervägas för:
Knäleder i humanoida robotar
Höftleder med definierade mekaniska rörelsebegränsningar
Axelleder med begränsad rotation
Leder för bålens lutning
Kollaborativa robotleder med begränsad vinkelrörelse
Exoskelettleder som arbetar inom ett fördefinierat rörelseområde
För dessa tillämpningar kan återkoppling med ett varv vara ett praktiskt val när den mekaniska konstruktionen, styrstrategin och driftsrutinerna säkerställer tillförlitlig återställning av positionen.
HPJM-ledmodul med absolutgivare med flera varv – batteribackad version
Hårdvarukonfiguration: återkoppling av absolutposition med flera varv och ett särskilt gränssnitt för reservbatteri till givaren, enligt den angivna konfigurationen.
Hur fungerar den?
Den batteribackade konfigurationen med flera varv använder reservkraft för att upprätthålla elektronisk varvräkning när huvudströmförsörjningen är bortkopplad.
När givaren är korrekt konfigurerad och används inom de angivna villkoren för reservkraft kan den bevara det ackumulerade varvtalet och efter omstart rapportera både den aktuella vinkeln inom ett varv och positionen över flera varv.
Detta kan minska behovet av referenskörning eller manuell återskapning av positionen efter strömcykler och göra utvecklingsarbetet smidigare.
Möjligheten att flytta en led när strömmen är avstängd utan att förlora absolutpositionen beror på givarens faktiska förmåga att bevara positionen över flera varv, reservbatteriets skick och det tillåtna mätområdet.
Praktiska tekniska fördelar
1. Enklare positionsåterställning efter strömavbrott
När informationen om flera varv bevaras korrekt kan styrsystemet återställa ledens absolutposition efter omstart utan att enbart förlita sig på vinkeln inom ett varv.
2. Smidigare prototyputveckling
Under robotutveckling justerar ingenjörer ofta ledpositioner, förflyttar mekanismer manuellt och upprepar rörelsetester. Bevarad position över flera varv kan förenkla arbetsflödet när leder kan flyttas flera varv medan huvudströmmen är avstängd.
3. Bättre lämpad för leder med flera varv
För leder som kräver mer än ett helt varv ger återkoppling med flera varv positionsinformation som en givare med ett varv inte kan ge på egen hand.
Detta är särskilt relevant för handledsleder och andra roterande mekanismer som är utformade för kontinuerlig rotation eller rotation över flera varv.
Begränsningar hos batteribackade absolutgivare med flera varv
Den viktigaste aspekten att beakta är underhåll av reservbatteriet.
Om batteriet åldras, laddas ur eller inte kan leverera tillräcklig effekt under de angivna miljöförhållandena kan givaren förlora sitt ackumulerade varvtal. Det exakta förloppet beror på givarens konstruktion och logik för felhantering.
Man bör inte automatiskt utgå från att ett förlorat varvtal leder till en säker eller problemfri övergång till drift med ett varv. Styrsystemet måste upptäcka och hantera eventuella givarstatusfel eller fel i positionsgiltigheten enligt tillverkarens dokumentation.
Därför bör ingenjörer kontrollera batteriets livslängd, bytesintervall, diagnostik för låg batterinivå, gränser för driftstemperatur och återställningsrutiner om informationen om flera varv blir ogiltig.
Rekommenderade tillämpningar
HPJM-konfigurationen med batteribackning och flera varv kan övervägas för:
Robotleder som roterar flera varv
Handledsleder konstruerade för kontinuerlig eller obegränsad rotation inom sina mekaniska gränser
Robotprototyper som ofta flyttas manuellt under utvecklingen
Undervisnings- och demonstrationssystem som kräver upprepade manuella positioneringar
Tillämpningar där bibehållen ledposition efter förflyttning när strömmen är avstängd är ett viktigt driftkrav
För leder som kan rotera kontinuerligt bör du kontrollera att givarens stödda varvtalsområde och den fullständiga mekaniska konstruktionen uppfyller tillämpningens krav.
Hur väljer du rätt absolutgivare för din robotled?
Valet mellan absolutgivare med ett varv och flera varv bör baseras på ledens mekaniska rörelseområde, förväntad rörelse när strömmen är avstängd, krav på positionsåterställning och underhållsstrategi.
Välj en absolutgivare med ett varv om...
Leden har ett tydligt definierat mekaniskt rörelseområde.
Styrsystemet kan fastställa ledens faktiska position utifrån tillgänglig återkoppling med ett varv.
Leden förväntas inte flyttas till en tvetydig position när systemet är strömlöst.
Du vill undvika varvräkning över flera varv som är beroende av ett batteri.
Tillämpningen prioriterar en enklare underhållslösning.
Välj en batteribackad absolutgivare med flera varv om...
Leden kan rotera flera hela varv.
Leden kan flyttas manuellt när huvudströmförsörjningen är bortkopplad.
Tillämpningen kräver positionsinformation över flera varv efter omstart.
Prototyptestningen omfattar frekvent manuell förflyttning och upprepade strömcykler.
Du kan införa lämpliga rutiner för batteriövervakning och underhåll.
Frågor att ställa innan du väljer givare
Innan den slutliga givarkonfigurationen för ett integrerat robotledställdon fastställs bör ingenjörer kontrollera följande:
Vilket är ledens maximala mekaniska rotationsområde?
Kan leden flyttas manuellt när huvudströmmen är avstängd?
Bevarar givaren information om flera varv utan extern reservkraft?
Vad händer om givarens batteri laddas ur?
Validerar styrsystemet absolutpositionen innan rörelse aktiveras?
Krävs en referenskörning efter ett givarfel eller förlust av positionsinformation?
Dessa frågor hjälper till att förebygga oklarhet kring positionen och förbättra tillförlitligheten hos rutiner för uppstart och återställning.
Slutsats: anpassa givaren efter ledens mekaniska konstruktion
Absolutgivare med ett varv och flera varv uppfyller olika tekniska behov.
En absolutgivare med ett varv kan vara ett praktiskt val för robotleder med begränsad vinkelrörelse, förutsatt att den mekaniska konstruktionen och styrsystemet på ett tillförlitligt sätt kan fastställa ledens position. En batteribackad givare med flera varv passar bättre när den ackumulerade rotationen måste bevaras vid strömavbrott, särskilt för leder med flera varv och tillämpningar som innebär frekvent manuell förflyttning.
För HONPINEHPJM Harmonic Joint Actuator PRO-serienberor rätt konfiguration på ledens rotationsområde, kraven på att bevara positionen och underhållsstrategin.
På HONPINE erbjuder vi harmoniska ledställdon för humanoida robotar, kollaborativa robotarmar, exoskelett och andra tillämpningar inom precisionsrörelsestyrning.
Kontakta HONPINE om du vill veta mer om HPJM PRO-serien och välja en givarkonfiguration som passar konstruktionen av din robotled.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
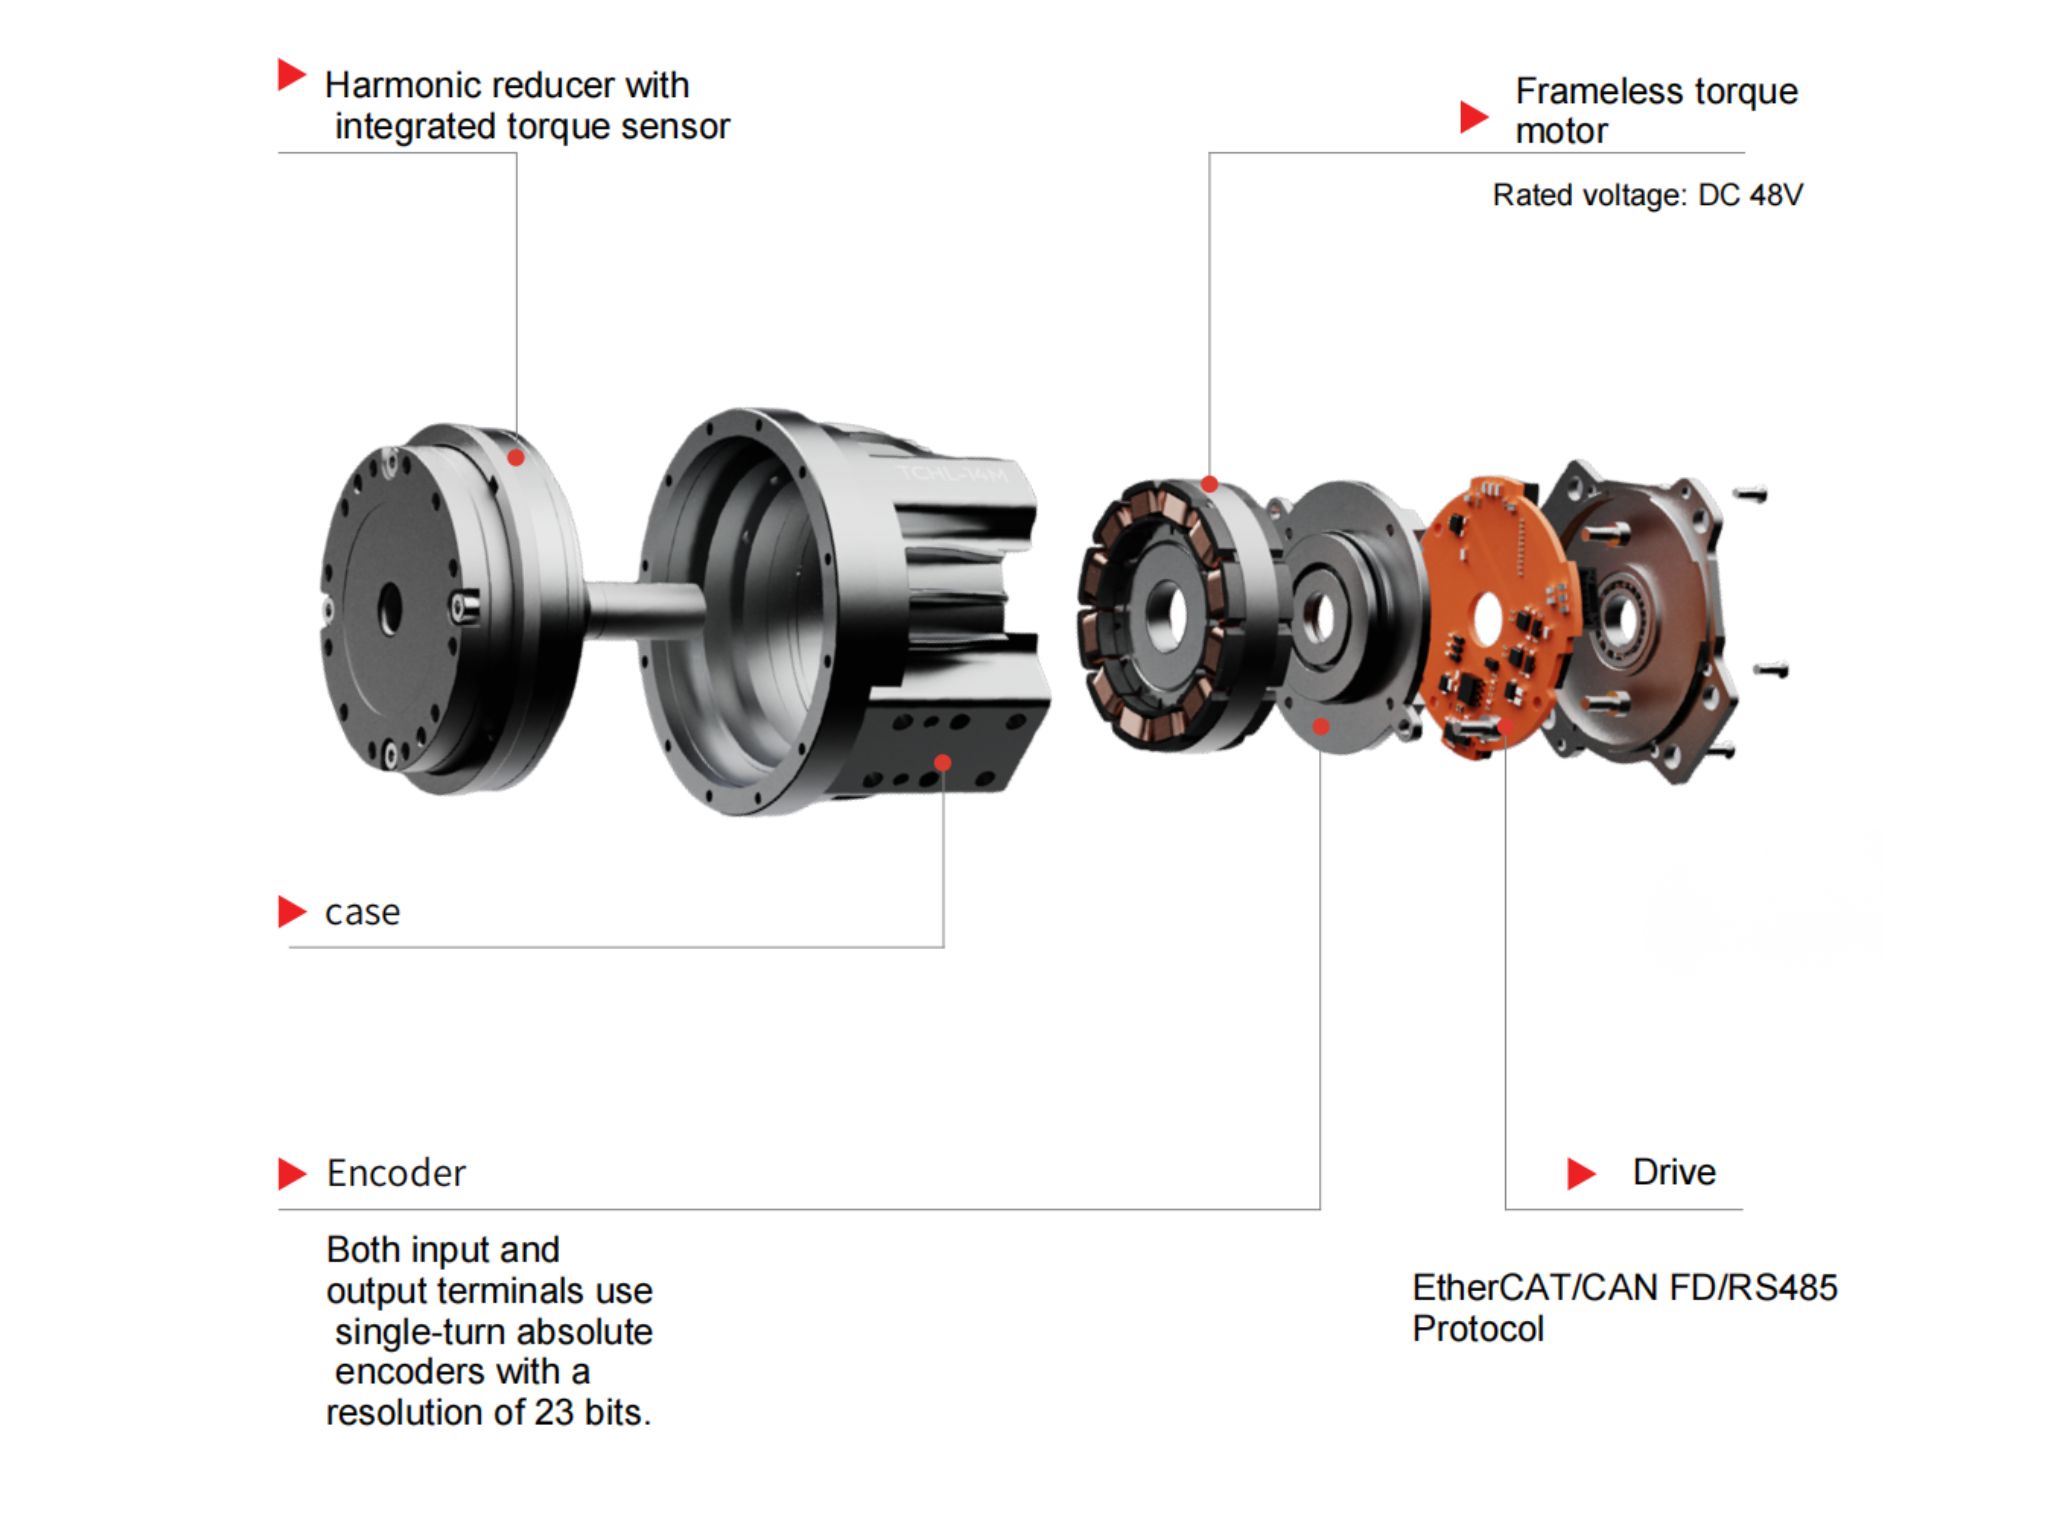
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 Envarvs flervarvs absolutgivare för robotledmoduler: Hur väljer man?Den här guiden jämför envarvs och flervarvs absolutgivare för robotledmoduler och förklarar skillnaderna i positionsåterkoppling, positionslagring vid strömavbrott och underhållskrav. Lär dig välja rätt givarutförande för humanoida robotar, kollaborativa robotarmar och exoskelett, med HONPINE HPJM Harmonic Joint Actuator PRO Series som exempel.
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
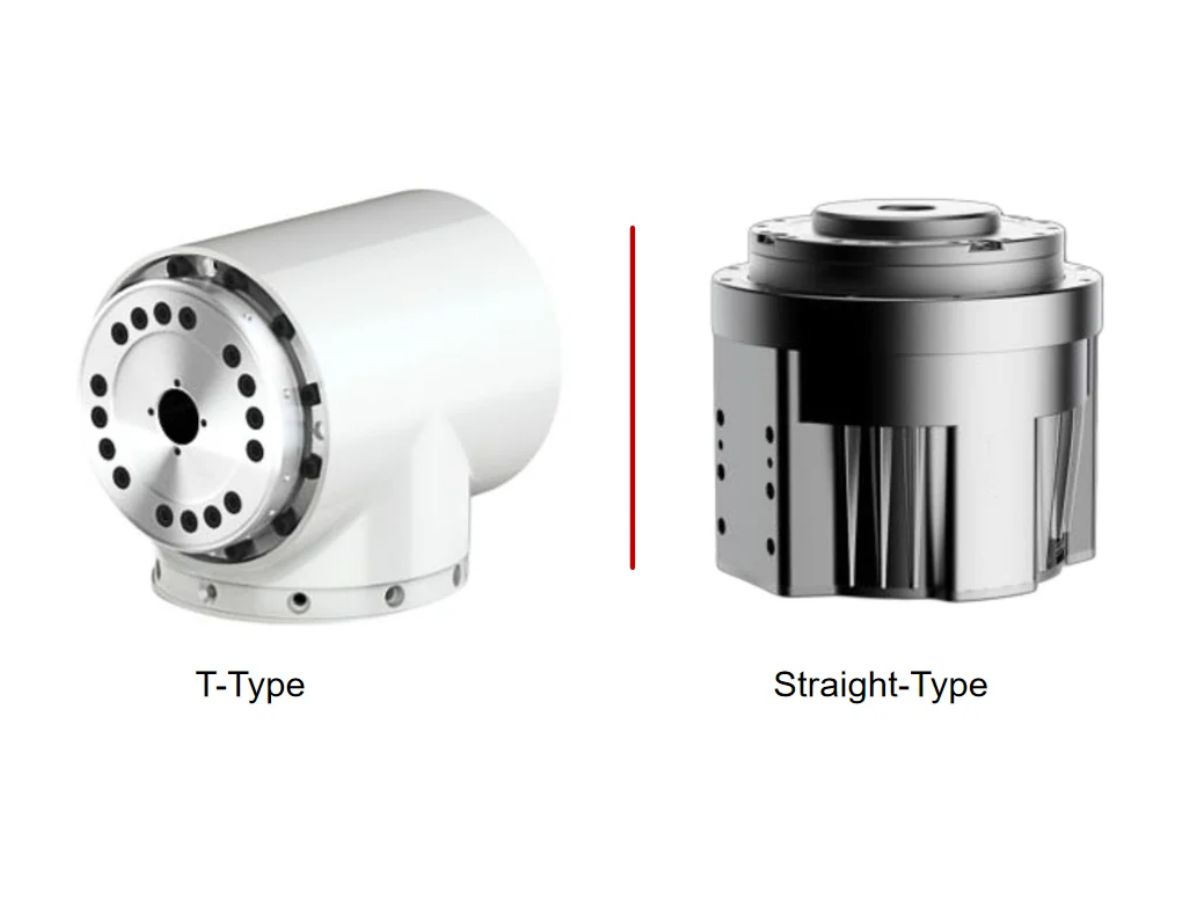
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.
 Den kompletta lösningen med harmoniska ledställdon för humanoida robotar: urvalsguide för HPJM-serienEn komplett guide för val av harmoniska ledställdon för humanoida robotar. Utforska HONPINE HPJM-modeller för handleds-, armbågs-, axel-, midje-, höft-, knä- och fotleder, med praktiska aspekter att ta hänsyn till när det gäller vridmomentkapacitet, utväxlingsförhållanden, dynamisk respons och konfigurationer med hållbroms.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 Envarvs flervarvs absolutgivare för robotledmoduler: Hur väljer man?Den här guiden jämför envarvs och flervarvs absolutgivare för robotledmoduler och förklarar skillnaderna i positionsåterkoppling, positionslagring vid strömavbrott och underhållskrav. Lär dig välja rätt givarutförande för humanoida robotar, kollaborativa robotarmar och exoskelett, med HONPINE HPJM Harmonic Joint Actuator PRO Series som exempel.
 STO kontra hållbroms i robotledsmoduler: vad är skillnaden för säker styrning av robotar?STO (Safe Torque Off) och hållbromsar har olika roller när det gäller säkerheten i robotleder. STO förhindrar att en motor genererar drivmoment, medan en hållbroms mekaniskt motverkar rörelser i leden och hjälper till att hålla kvar laster när motorn är avstängd. Det är viktigt att förstå skillnaden när man väljer en robotledsmodul för humanoida robotar, kollaborativa robotar och industriell automation. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, hur dessa funktioner fungerar, vilka begränsningar de har och när båda bör övervägas i en harmonisk integrerad ledställdon, till exempel HONPINE HAG-serien.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.
 Hur balanserar HONPINE HPG:s glappfria planetväxelbaserade roterande aktuator CNC-precision och styvhet?Upptäck HONPINE HPG precisionsplanetväxelaktuator utan glapp för CNC-rundbord. Läs mer om positioneringsnoggrannhet, vridstyvhet, lågt glapp och val av drivsystem.