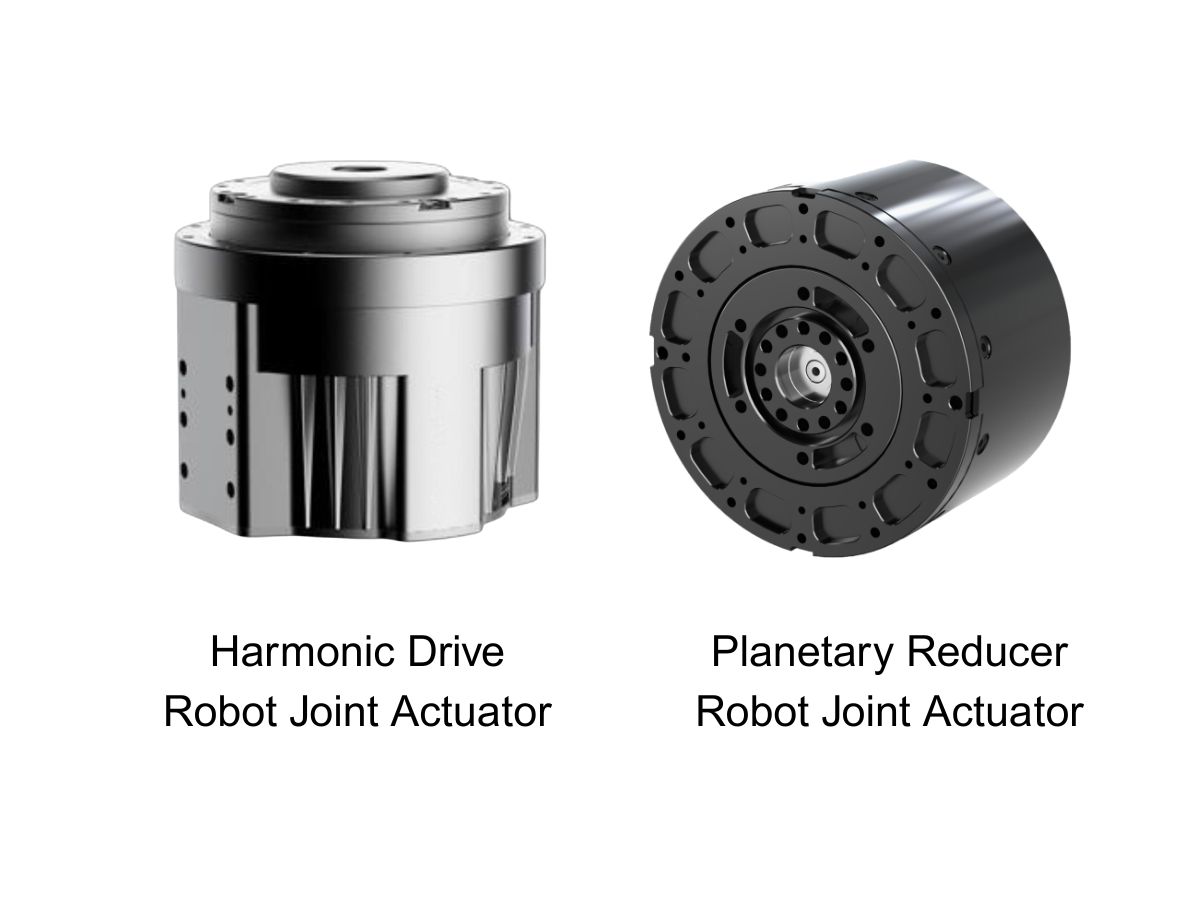
Hur väljer man planetväxlade ledmotorer för fyrbenta robotar?
Fyrbenta robotar delas vanligtvis in i tre huvudkategorier: traditionella benrobotar, hjulbenta robotar samt fyrbenta robotar för tung drift eller specialiserade tillämpningar. Hej allihopa, jag heter Theodore Li och är teknisk chef på HONPINE. Olika typer av fyrbenta robotar har olika krav på lederna. Därför rekommenderar vi olika modeller avplanetväxelmotorer för lederför olika tillämpningar.
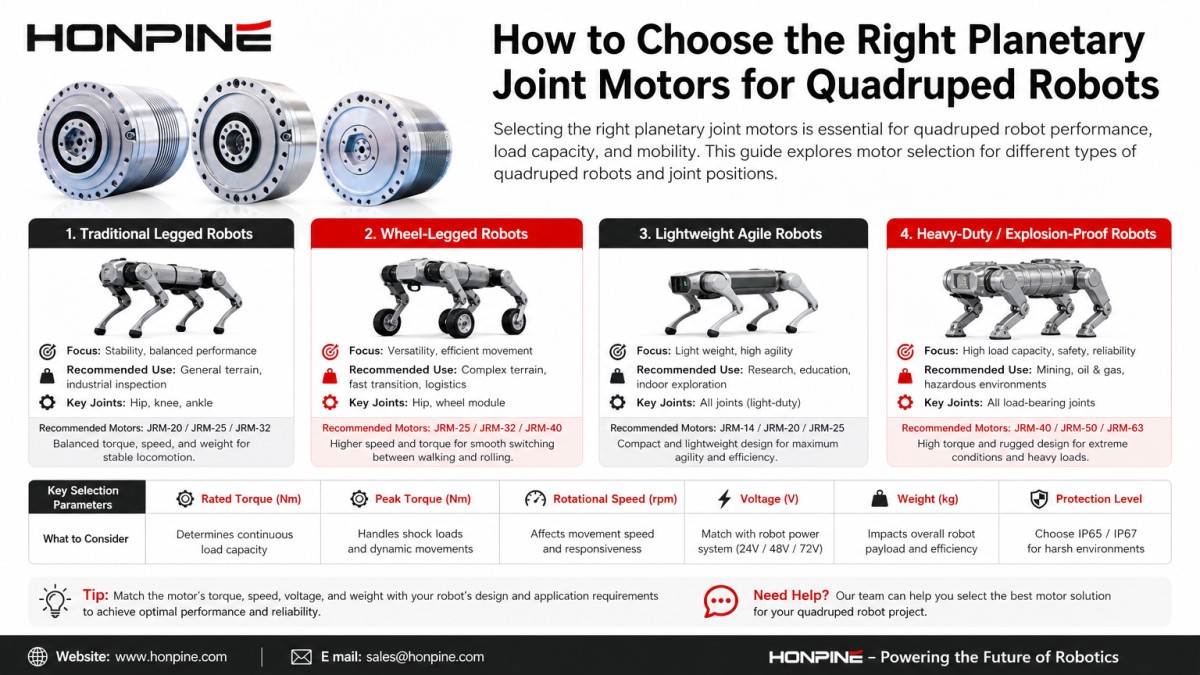
1. Traditionella medelstora till stora fyrbenta robotar (12 frihetsgrader: 4 ben × 3 leder)
Höftens abduktionsled
Krav: Ansvarar främst för att föra benen utåt och inåt. Leden måste tåla krafter i sidled och kräver vanligtvis ett måttligt vridmoment.
Rekommenderade modeller:
JRM-C9577-024: Nominellt vridmoment på 46 N·m, toppmoment på 155 N·m, 48 V.
JRM-C10483.5-20.4: 48 V-version med ett nominellt vridmoment på 42 N·m och ett toppmoment på 200 N·m.
Båda modellerna har lämpliga dimensioner och tillräckligt vridmoment för att ge robotkroppen stabilt stöd.
Höftens böj- och sträckled
Krav: En av de viktigaste bärande lederna i en fyrbent robot. Den behöver högt vridmoment för att lyfta och stödja robotens kropp samt tåla stötkrafter vid landning.
Rekommenderade modeller:
JRM-C12585-022: Nominellt vridmoment på 76 N·m, toppmoment på 376 N·m, 48 V.
JRM-C150100-22: Nominellt vridmoment på 160 N·m, toppmoment på 600 N·m, 72 V.
Dessa modeller med högt vridmoment fungerar som robotens främsta benmuskler och passar medelstora till stora fyrbenta robotar som kräver hög ledprestanda.
Knäled
Krav: Kräver hög rotationshastighet för snabb sträckning och böjning av benen samt god stöthållfasthet, särskilt vid löpning.
Rekommenderade modeller:
JRM-C9577-024: Ett höghastighetsalternativ, 48 V.
JRM-C8567-032: Nominellt vridmoment på 38 N·m, toppmoment på 155 N·m, lämplig för medelstora fyrbenta robotar.
2. Hjulbenta fyrbenta robotar
Höft- och knäleder
Höft- och knälederna kan använda samma modeller som rekommenderas för traditionella fyrbenta robotar, till exempel modellerna i serierna JRM-C12585 och JRM-C9577.
Navmotordrift (drivning i hjuländen)
Krav: Hjuldriften kräver hög rotationshastighet för snabb rullning, en kompakt och låg profil samt en ihålig konstruktion för kabeldragning.
Rekommenderade modeller:
JRM-C9579.6-008: Navmotorserie, 72 V, nominellt vridmoment på 18 N·m, hastighet på 400 rpm.
JRM-C12582-008: Navmotorserie, 72 V, nominellt vridmoment på 32 N·m, hastighet på 375 rpm, toppmoment på 145 N·m.
Navmotorserien passar naturligt för konfigurationer med hjul som fötter och gör det möjligt för fyrbenta robotar att växla mellan gång på ben och hjuldrift.
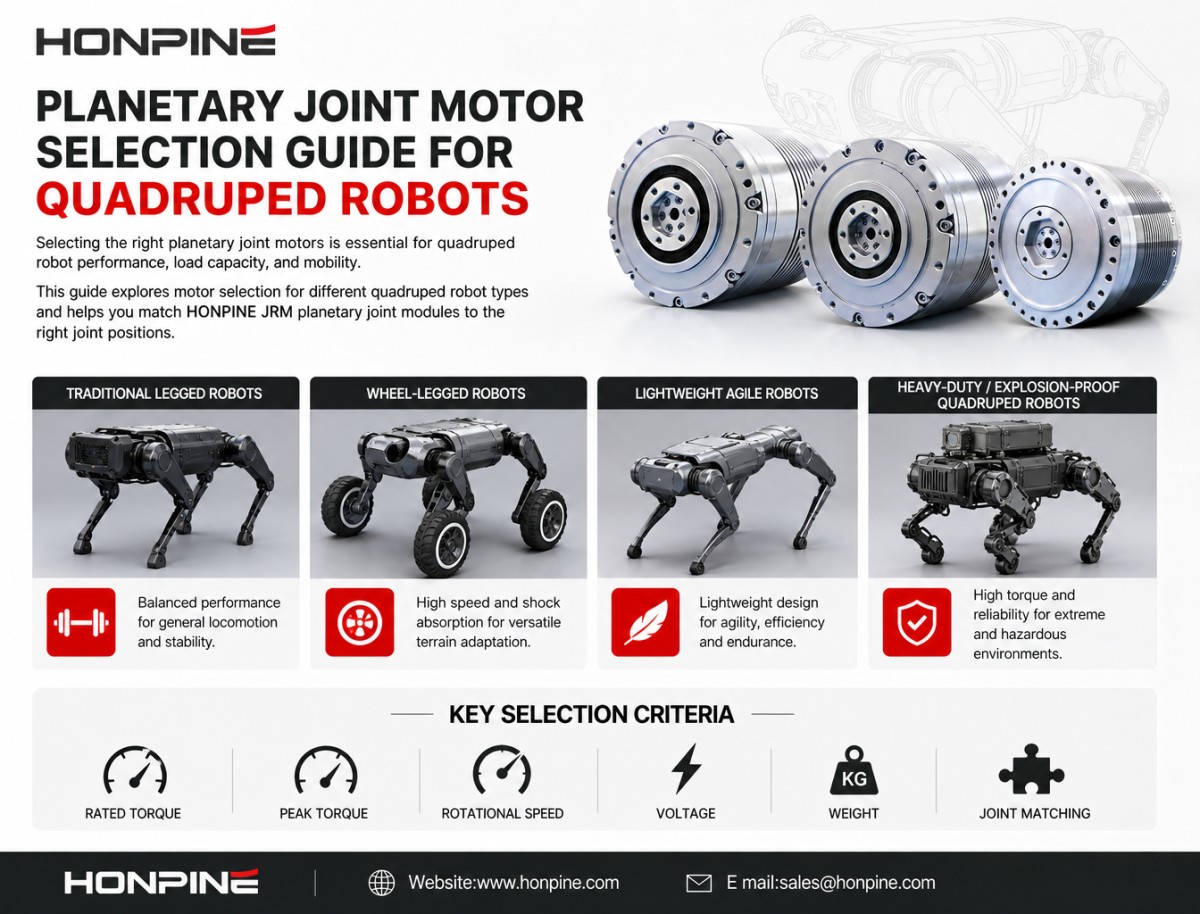
3. Lätta och smidiga medelstora fyrbenta robotar
För medelstora fyrbenta robotar med strikta viktkrav, till exempel robotar i samma storleksklass som Boston Dynamics Spot, kan medelstora ledmoduler användas i hela roboten.
Höft- och knäleder:
JRM-C8567-032: 48 V, nominellt vridmoment på 38 N·m, toppmoment på 155 N·m, väger endast 1,2 kg.
JRM-C9577-024: Ett annat lämpligt alternativ för dessa leder.
Höftens abduktionsleder:
JRM-C7068.5-024: 48 V, nominellt vridmoment på 20 N·m, toppmoment på 80 N·m, väger 850 g.
Dessa kompakta och lätta modeller bidrar till att minska robotens totala vikt samtidigt som de ger det ledmoment som krävs.
4. Fyrbenta robotar för tung drift och explosionsskyddade fyrbenta robotar
För fyrbenta robotar för tung drift eller specialiserade robotar som bär utrustning såsom tunga robotarmar eller brandsläckningssystem rekommenderas ledmoduler med högt vridmoment och 72 VDC-strömförsörjning.
Höftens abduktionsleder:
JRM-C10483.5-20.4: 72 V-version med ett nominellt vridmoment på 30 N·m.
Höftens böj- och sträckleder samt knäleder:
JRM-C150100-22: 72 V, toppmoment på upp till 600 N·m, väger 4,2 kg. Denna modell är utformad för tillämpningar som kräver högt vridmoment.
För fyrbenta robotar som arbetar i särskilda kemiska miljöer eller miljöer med explosionsrisk rekommenderas särskilda explosionsskyddade planetväxelställdon för leder.
Kontakta HONPINE för information omplanetväxelmoduler för leder
Kontakta HONPINE för att få de senaste katalogerna och den senaste tekniska informationen om våra planetväxelmoduler för fyrbenta robotar.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
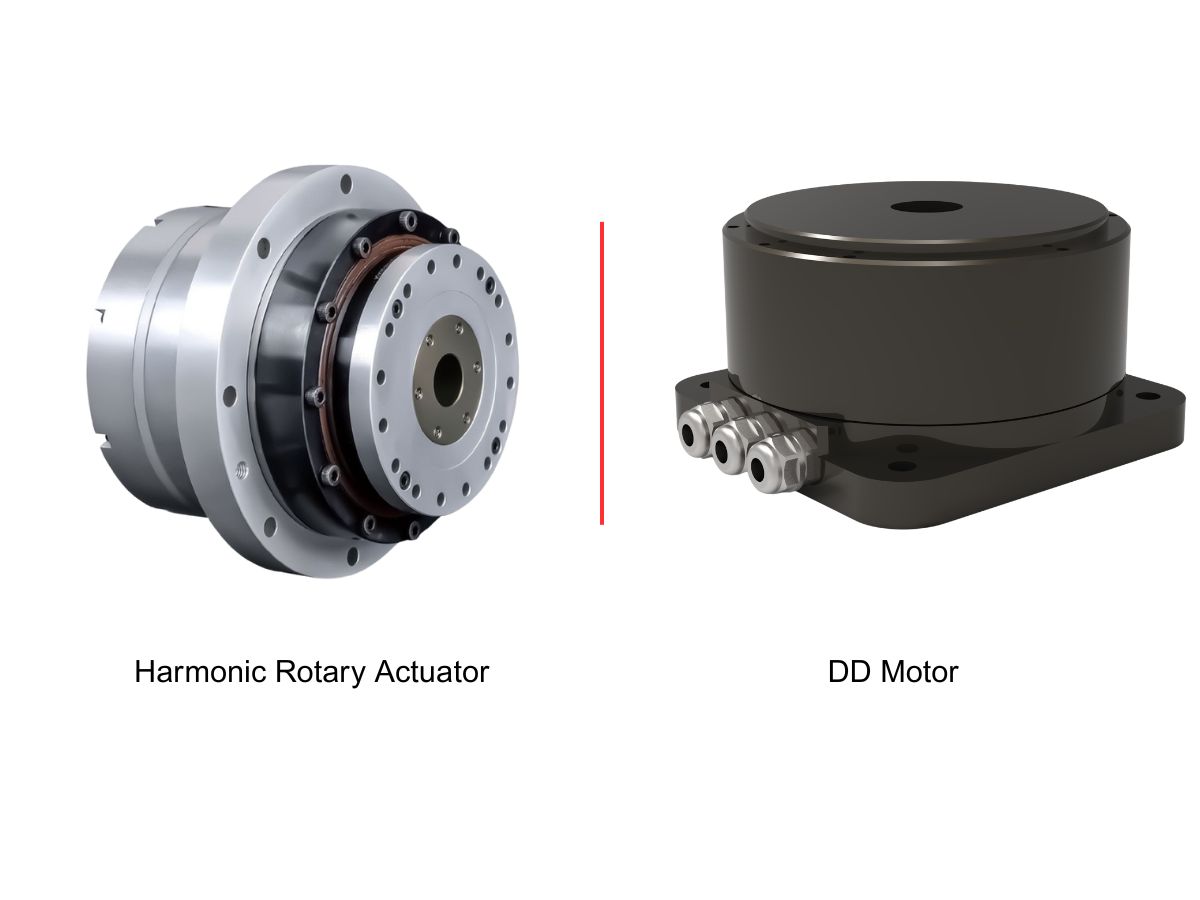
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
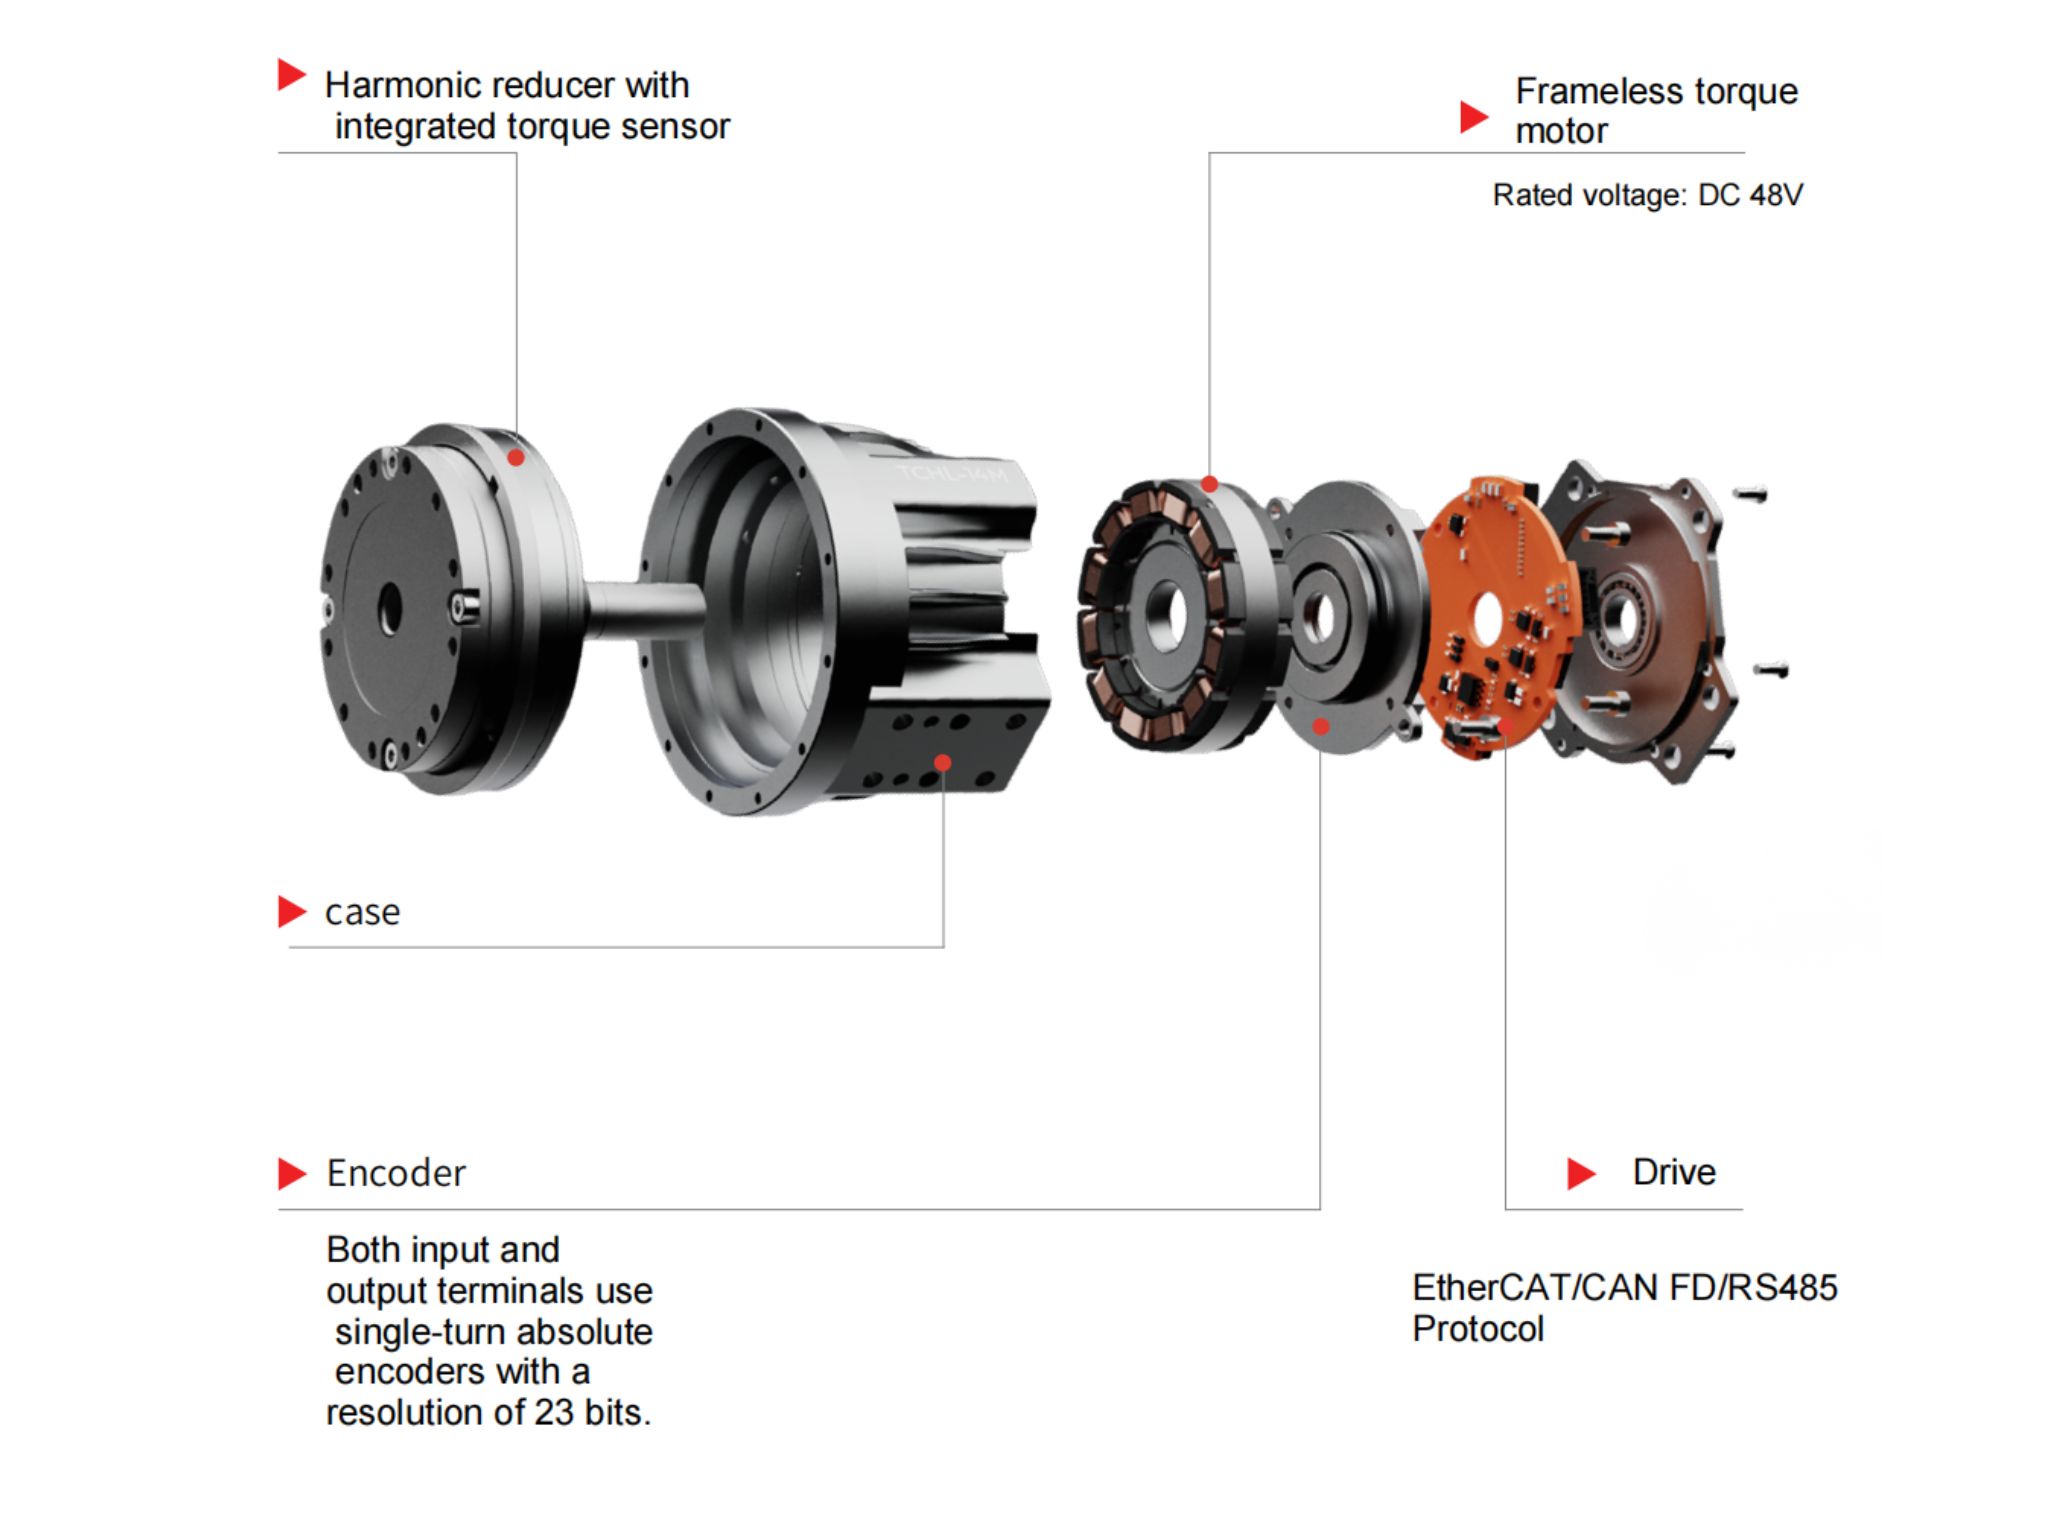
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
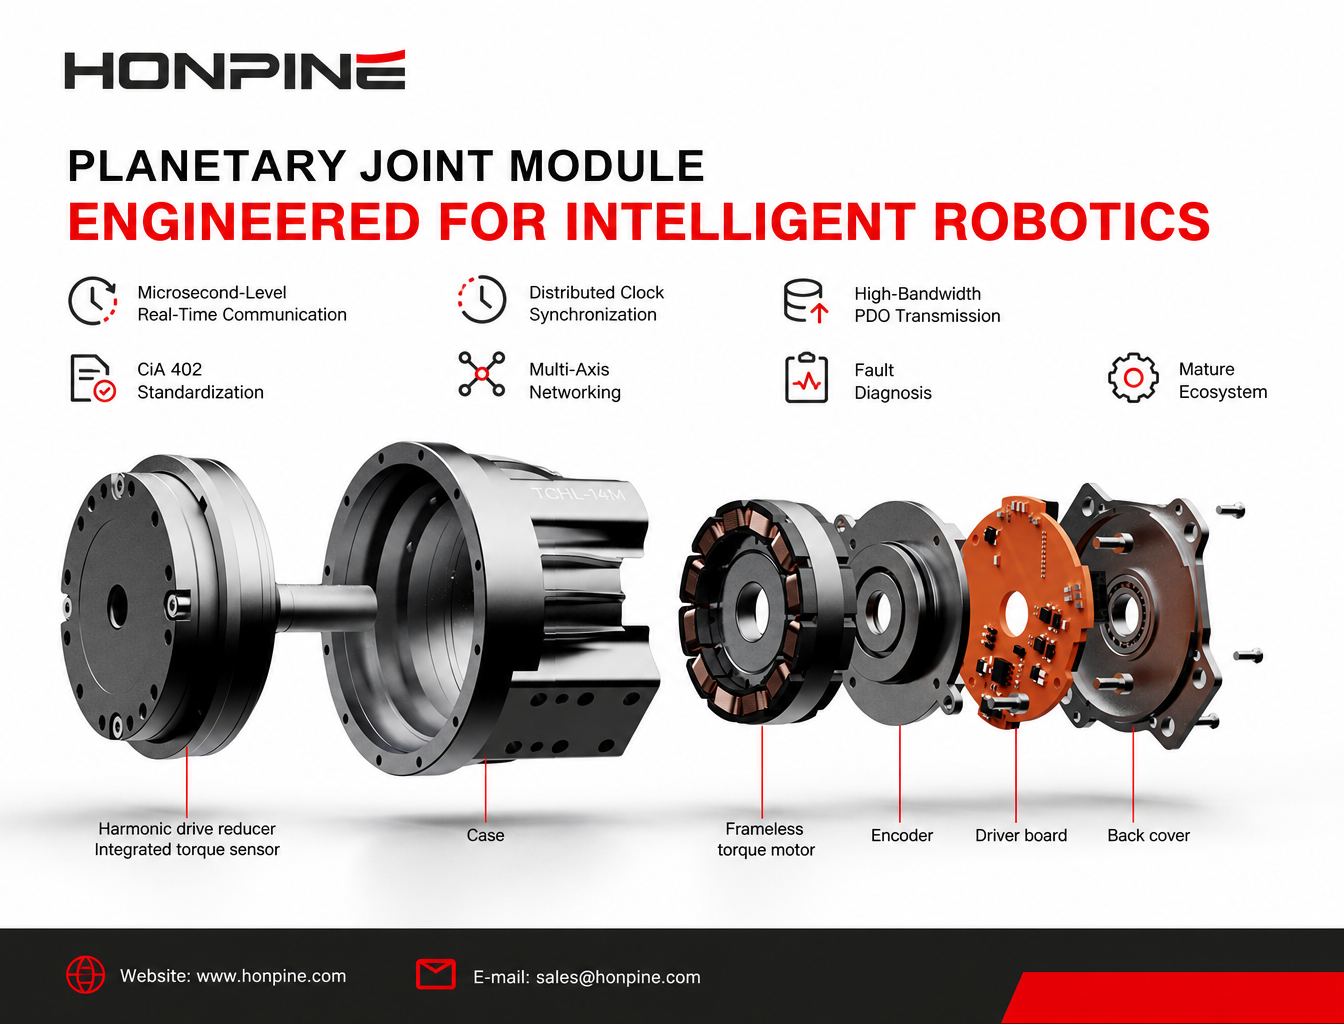
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
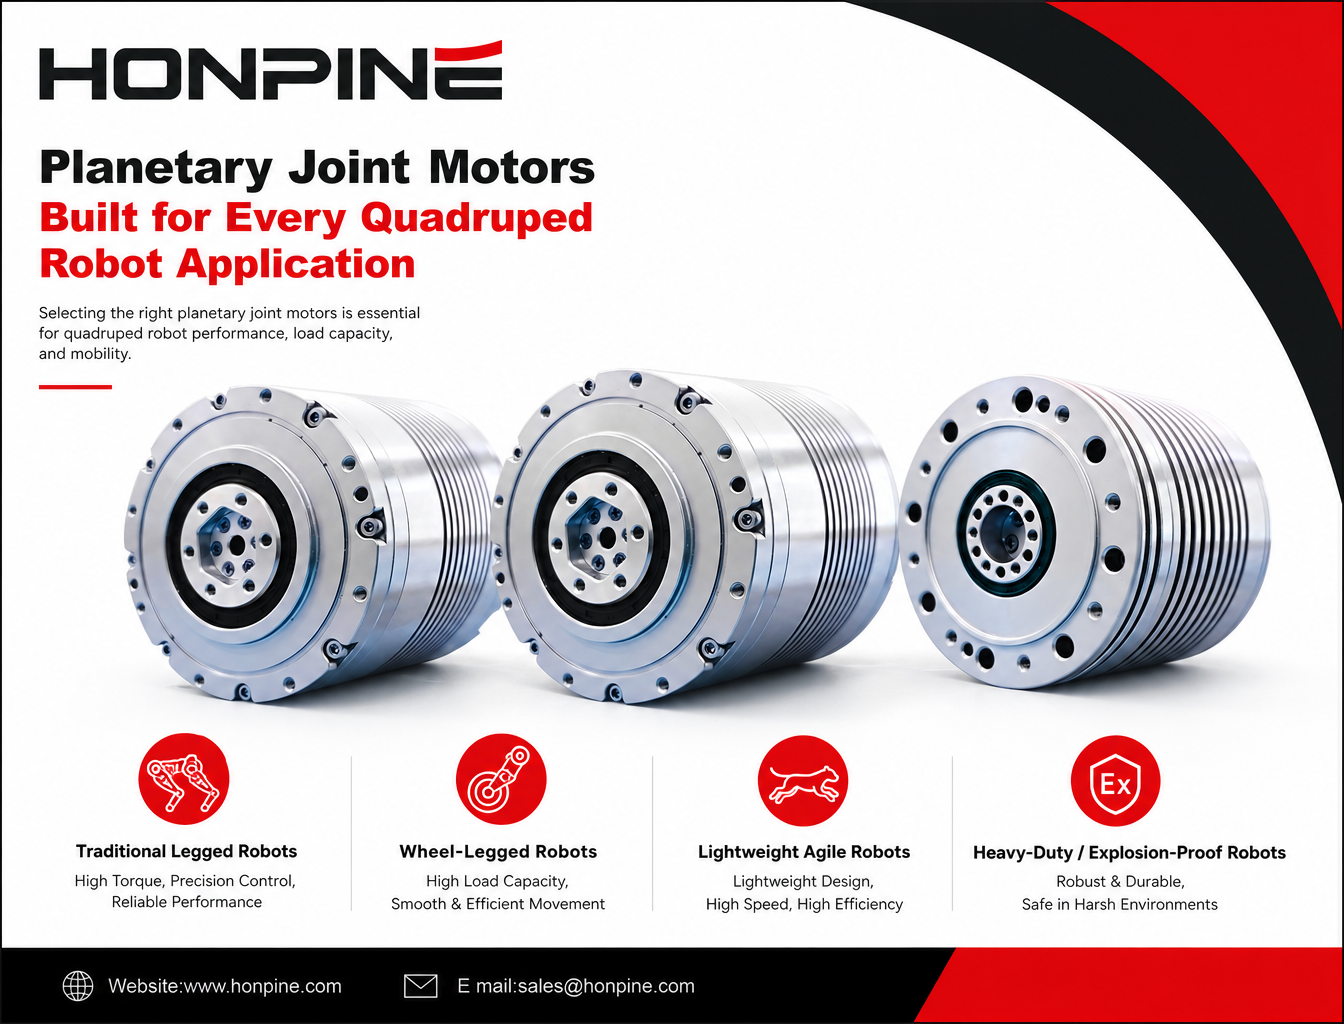
 Hur väljer man planetväxlade ledmotorer för fyrbenta robotar?Att välja rätt planetväxlade ledmotorer är avgörande för fyrbenta robotars prestanda, lastkapacitet och rörlighet. Den här guiden går igenom val av motorer för traditionella benrobotar, hjulbensrobotar, lätta och smidiga robotar samt tunga eller explosionsskyddade fyrbenta robotar. Läs om hur du anpassar HONPINE JRM:s planetväxlade ledmoduler till olika ledpositioner utifrån krav på nominellt vridmoment, toppeffekt, rotationshastighet, spänning och vikt.
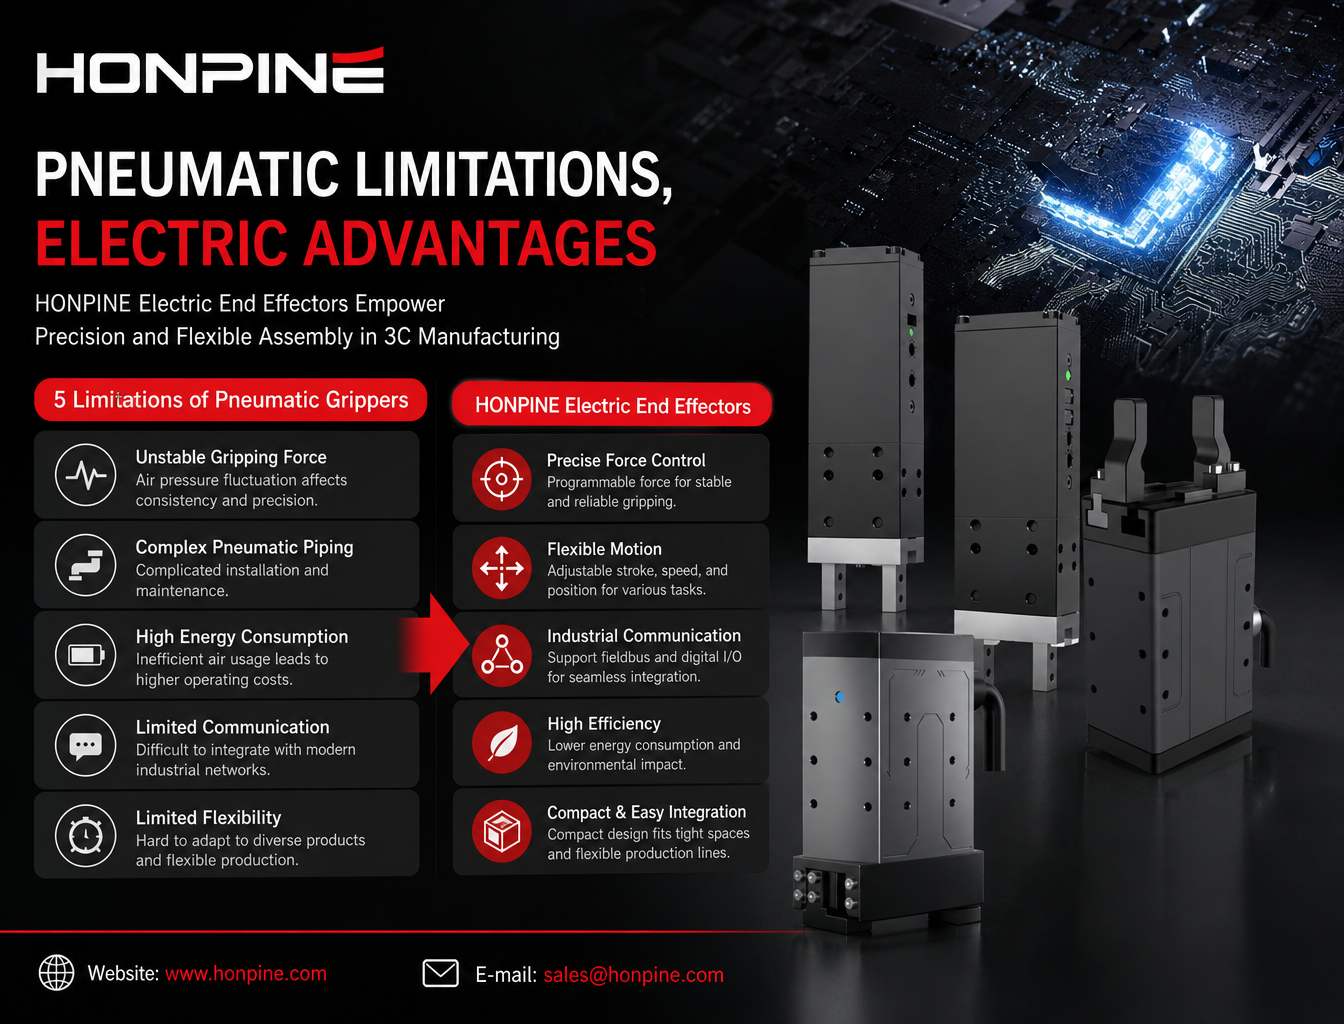
 Varför går ändeffektorer inom 3C-automation från pneumatiska gripdon till elektriska gripdon?I takt med att 3C-tillverkningen utvecklas mot tunnare komponenter, högre monteringsprecision och mer flexibla produktionslinjer möter traditionella pneumatiska gripdon allt större begränsningar. Varierande gripkraft, komplexa pneumatiska rörsystem, hög energiförbrukning och begränsade kommunikationsmöjligheter gör dem mindre lämpade för modern precisionsmontering. Elektriska gripdon erbjuder programmerbar kraftreglering, flexibla rörelser och industriella kommunikationsmöjligheter, vilket gör dem till ett allt mer attraktivt alternativ. I den här artikeln utforskar vi fem huvudsakliga begränsningar hos pneumatiska gripdon och förklarar hur HONPINE:s elektriska ändeffektorer stöder precisionsmontering, flexibel automation och digital tillverkning inom 3C-industrin.
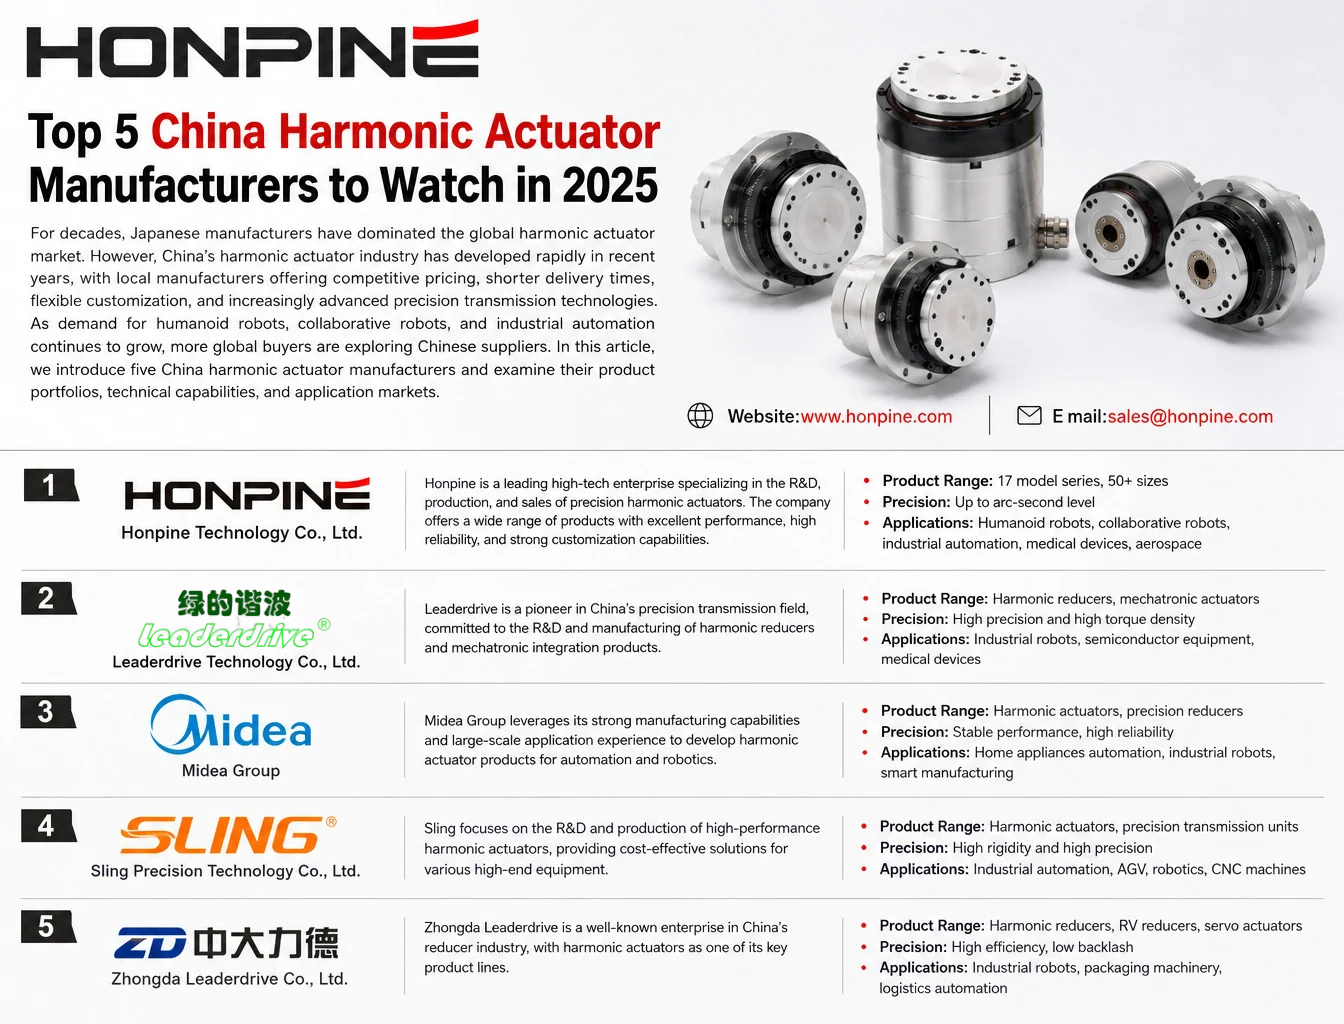
 De 5 främsta tillverkarna av harmoniska ställdon i Kina 2026Japanska tillverkare har i årtionden varit välkända på den globala marknaden för harmoniska ställdon. Kinas industri för harmoniska ställdon har dock utvecklats snabbt under de senaste åren. Lokala tillverkare erbjuder konkurrenskraftiga priser, kortare leveranstider och alltmer avancerad precisionsteknik för kraftöverföring. I takt med att efterfrågan på humanoida robotar, kollaborativa robotar och industriell automation fortsätter att öka undersöker allt fler globala köpare kinesiska leverantörer. I den här artikeln presenterar vi fem tillverkare av harmoniska ställdon i Kina och går igenom deras produkter, tekniska kapacitet och applikationsmarknader.
 Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekravGuide för val av robotledsmoduler som omfattar vridmoment, hastighet, reduktionsväxlar, pulsgivare, vridmomentsensorer, drivsystem och värmehantering för kollaborativa robotar och humanoida robotar.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Hur väljer man planetväxlade ledmotorer för fyrbenta robotar?Att välja rätt planetväxlade ledmotorer är avgörande för fyrbenta robotars prestanda, lastkapacitet och rörlighet. Den här guiden går igenom val av motorer för traditionella benrobotar, hjulbensrobotar, lätta och smidiga robotar samt tunga eller explosionsskyddade fyrbenta robotar. Läs om hur du anpassar HONPINE JRM:s planetväxlade ledmoduler till olika ledpositioner utifrån krav på nominellt vridmoment, toppeffekt, rotationshastighet, spänning och vikt.
 Varför går ändeffektorer inom 3C-automation från pneumatiska gripdon till elektriska gripdon?I takt med att 3C-tillverkningen utvecklas mot tunnare komponenter, högre monteringsprecision och mer flexibla produktionslinjer möter traditionella pneumatiska gripdon allt större begränsningar. Varierande gripkraft, komplexa pneumatiska rörsystem, hög energiförbrukning och begränsade kommunikationsmöjligheter gör dem mindre lämpade för modern precisionsmontering. Elektriska gripdon erbjuder programmerbar kraftreglering, flexibla rörelser och industriella kommunikationsmöjligheter, vilket gör dem till ett allt mer attraktivt alternativ. I den här artikeln utforskar vi fem huvudsakliga begränsningar hos pneumatiska gripdon och förklarar hur HONPINE:s elektriska ändeffektorer stöder precisionsmontering, flexibel automation och digital tillverkning inom 3C-industrin.
 De 5 främsta tillverkarna av harmoniska ställdon i Kina 2026Japanska tillverkare har i årtionden varit välkända på den globala marknaden för harmoniska ställdon. Kinas industri för harmoniska ställdon har dock utvecklats snabbt under de senaste åren. Lokala tillverkare erbjuder konkurrenskraftiga priser, kortare leveranstider och alltmer avancerad precisionsteknik för kraftöverföring. I takt med att efterfrågan på humanoida robotar, kollaborativa robotar och industriell automation fortsätter att öka undersöker allt fler globala köpare kinesiska leverantörer. I den här artikeln presenterar vi fem tillverkare av harmoniska ställdon i Kina och går igenom deras produkter, tekniska kapacitet och applikationsmarknader.
 Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekravGuide för val av robotledsmoduler som omfattar vridmoment, hastighet, reduktionsväxlar, pulsgivare, vridmomentsensorer, drivsystem och värmehantering för kollaborativa robotar och humanoida robotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.
 Vilken typ av robotledsmodul bör du välja för högprecisionsstyrning av humanoida robotar?När humanoida robotar går från grundläggande gång och demonstrationsuppgifter till komplexa tillämpningar i verkligheten måste deras ledsmoduler erbjuda mer än bara högt vridmoment. Exakt positionering, noggrann vridmomentsstyrning, strukturell styvhet och dynamisk respons spelar alla viktiga roller vid utförandet av känsliga arbetsmoment. Vilken typ av ledsmodul bör du då välja för en humanoid robot som är utformad för högprecisionsuppgifter? I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, HAG Harmonic Joint Module och förklarar fem viktiga egenskaper som gör den lämplig för krävande tillämpningar med humanoida robotar.
 HONPINE HPJM harmonisk ledmotor: positionsläge kontra hastighetsläge – hur väljer man rätt styrningsläge?Positionsläge och hastighetsläge uppfyller olika krav på rörelsestyrning i robotsystem. Med HONPINE HPJM harmonisk ledmotor som exempel förklarar den här artikeln deras styrningsarkitekturer, funktionsprinciper, viktigaste skillnader och användningsområden. Upptäck hur du väljer rätt styrningsläge utifrån rörelsemål, mekanisk belastning och systemets säkerhetskrav – från humanoida robotleder och rehabiliteringsexoskelett till drivhjul för mobila robotar och testsystem för kontinuerlig rotation.
 3 bästa harmoniska växelreducerarna för halvledarutrustningUtrustning för halvledartillverkning kräver rörelsestyrning med hög precision, kompakta mekaniska konstruktioner och tillförlitliga transmissionsegenskaper. Olika tillämpningar ställer olika krav på harmoniska växelreducerare, från robotar för waferhantering och OHT-system till litografi- och mätutrustning. I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, tre lösningar med harmoniska växelreducerare: FHG-serien med ihålig axel, den ultratunna FHD-serien och den ultraplata FSD-serien. Vi går också igenom 10 viktiga tekniska parametrar som ingenjörer bör beakta när de väljer en harmonisk växelreducerare för halvledarutrustning, bland annat nominellt vridmoment, glapp, vridstyvhet, diameter på den ihåliga axeln och tillåten momentbelastning.