En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och val
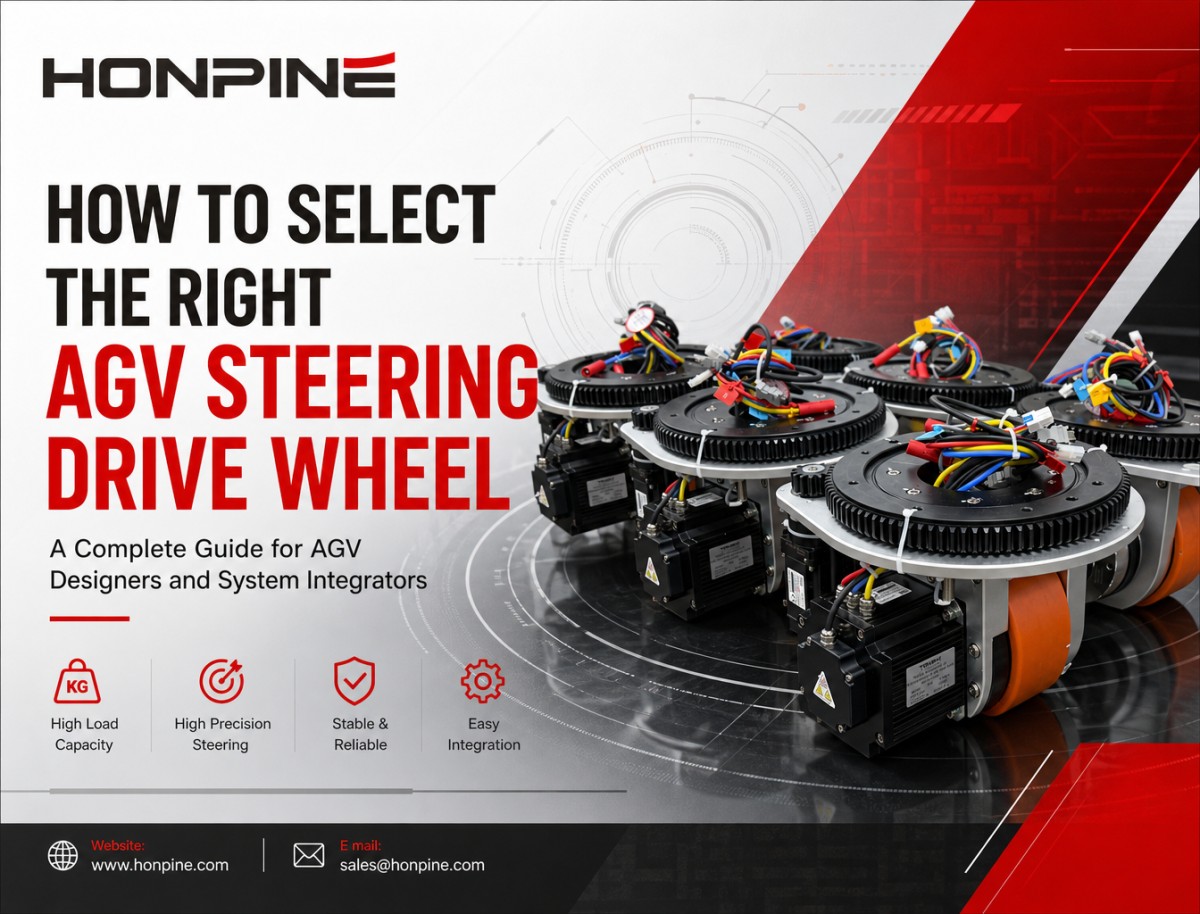
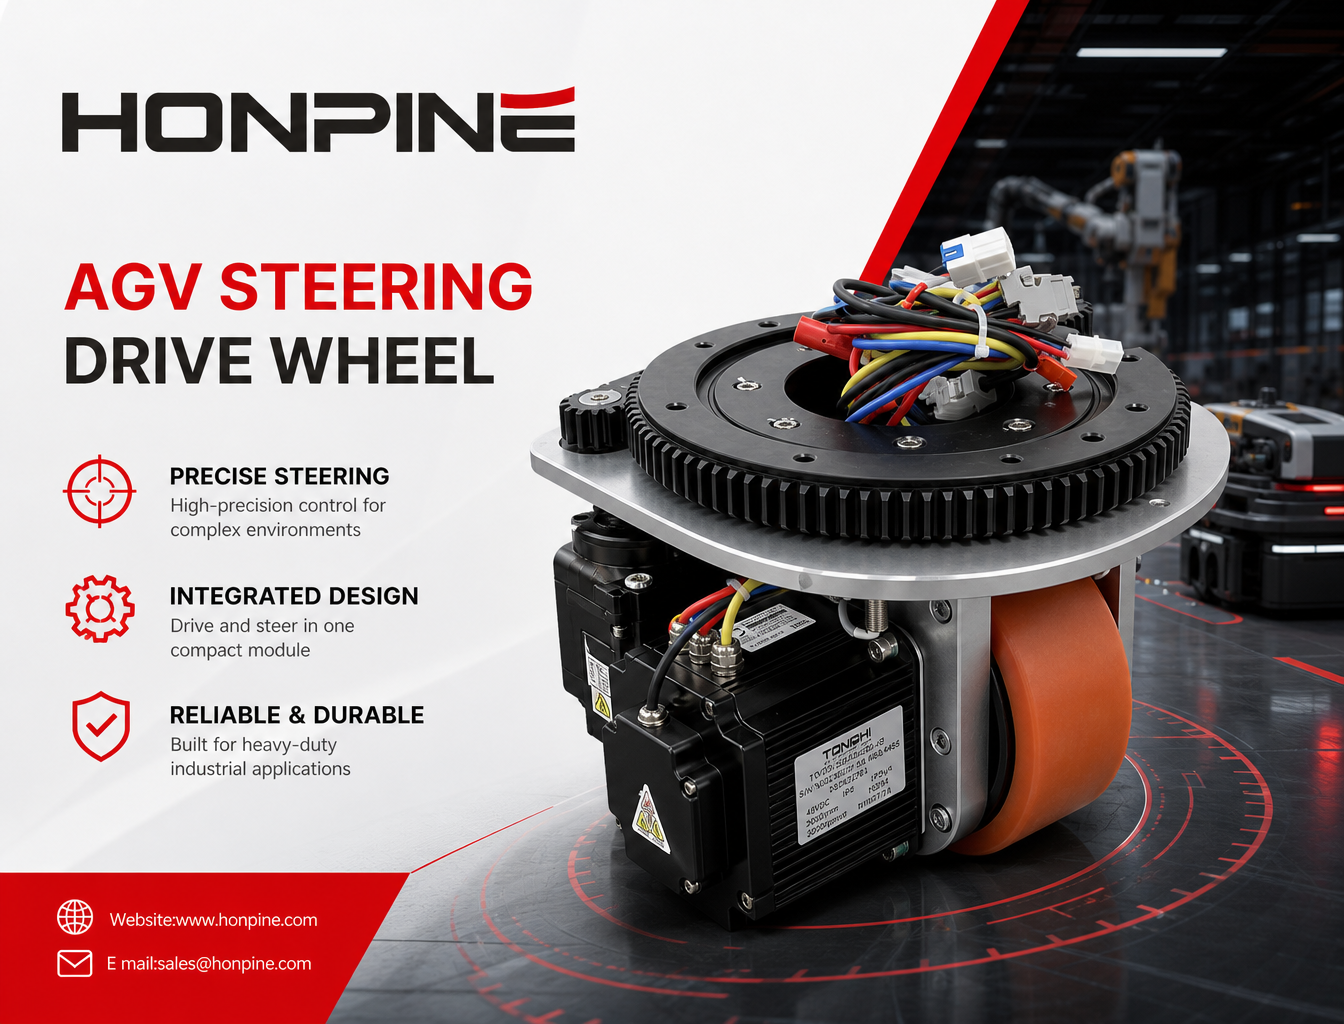
I takt med att smart tillverkning fortsätter att utvecklas och flexibel internlogistik blir allt viktigare har automatiskt styrda fordon (AGV) och autonoma mobila robotar (AMR) blivit oumbärliga för automatiserad materialhantering. drivhjul med styrning för AGV är en viktig komponent i det mobila robotchassit och integrerar driv- och styrfunktioner i en enda drivenhet. Det spelar en viktig roll i autonoma gaffeltruckar, mobila robotar för tung last och annan industriell materialhanteringsutrustning.
Genom att kombinera framdrivning och aktiv styrning i en integrerad modul fungerar ett drivhjul med styrning för AGV ungefär som robotens intelligenta fötter och automatiska styrsystem, vilket möjliggör flexibel förflyttning och exakt navigering i komplexa industrimiljöer.
Vad är ett drivhjul med styrning för AGV?
Ett drivhjul med styrning för AGV är en integrerad drivenhet som kombinerar ett motordrivet hjul med en aktiv styrmekanism. Till skillnad från konventionella differentialdrivna hjul eller passiva länkhjul kan det självständigt styra både hjulrotationen och styrvinkeln.
Denna konstruktion gör att AGV:n kan köra framåt och bakåt, ändra riktning exakt och, när chassit är utrustat med en lämplig hjulkonfiguration och ett rörelsestyrsystem, förflytta sig i sidled och diagonalt samt rotera på stället.
Tack vare den modulära och högintegrerade konstruktionen behöver utrustningstillverkare inte välja ut och montera separata motorer, växellådor, lager och andra drivkomponenter. Detta förenklar chassikonstruktion, mekanisk montering och driftsättning, vilket gör lösningen till ett vanligt drivsystem för industriella mobila robotar, AGV:er för tung last och autonoma gaffeltruckar.
Vilka är huvudkomponenterna i ett drivhjul med styrning för AGV?
1. Servosystem för drivning
Drivsystemet består vanligtvis av en särskild servomotor för drivning och en planetväxel. Det genererar den drivkraft som krävs för körning framåt och bakåt och ger stabil dragkraft och kontrollerad hastighet vid materialhantering.
Motor och växellåda måste anpassas till fordonets last, accelerationskrav, körhastighet och golvförhållanden.
2. Servosystem för styrning
Styrsystemet består av en separat styrservomotor och en precisionsväxel. Det reglerar hjulenhetens styrvinkel, så att AGV:n kan ändra riktning exakt och reagera snabbt på rörelsekommandon.
Exakt styrning hjälper fordonet att följa sin planerade körväg och manövrera genom smala gångar, arbetsstationer och andra trånga utrymmen.
3. Svängkranslager
Svängkranslagret stöder den roterande hjulenheten och möjliggör styrrotation. Beroende på den mekaniska konstruktionen måste det tåla de kombinerade belastningar som uppstår under fordonets drift, däribland radiella och axiella laster samt vältmoment.
Ett korrekt valt svängkranslager bidrar till jämn styrning, tillförlitlig lastbärande förmåga och lång livslängd vid frekventa driftcykler.
4. Sensorer och bromskomponenter
Drivhjulet med styrning kan ha separata pulsgivare för drivning och styrning. Sensorerna återkopplar information om hjulhastighet eller motorposition och styrvinkel, vilket möjliggör reglering i sluten slinga när de integreras med en lämplig servoregulator.
En elektromagnetisk broms kan också ingå för att hålla hjulet stilla eller förhindra oavsiktlig rörelse när strömmen bryts, beroende på bromsens konstruktion och systemkonfiguration.
För tillämpningar med tung last ska bromssystemet väljas och valideras utifrån fordonets last, lutning, bromssträcka och säkerhetskrav. Man bör inte utgå från att en broms eliminerar alla risker för att fordonet driver iväg under alla driftförhållanden.
5. Hjul och monteringsbas
Hjulet har ofta en slitbana eller beläggning av polyuretan, vilket kan ge en bra balans mellan slitstyrka, dragkraft och bullerdämpning på lämpliga industrigolv.
En integrerad monteringsfläns eller bas förenklar installationen på AGV-chassit och bidrar till standardiserade mekaniska gränssnitt. Hjulmaterial, diameter, hårdhet och slitbanans utformning ska anpassas efter golvförhållanden, lastkapacitet, renhetskrav och förväntad livslängd.
Varför välja drivhjul med styrning för industriella mobila robotar?
1. Flexibel förflyttning i trånga utrymmen
En aktiv driv- och styrmodul gör att fordonet kan styra färdriktningen oberoende av hjulhastigheten. Beroende på antalet och placeringen av drivhjulen med styrning kan AGV:n göra snäva svängar, förflytta sig diagonalt och i sidled eller rotera på stället.
Dessa egenskaper är särskilt användbara i smala fabriksgångar, tätt placerade arbetsstationer och lager med begränsat utrymme.
2. Lösningar för olika nyttolastkrav
Drivhjul med styrning för AGV finns i olika storlekar och lastkapaciteter och passar tillämpningar från lätt materialtransport till hantering av tunga pallar, verktyg och formar.
När en lämplig modul väljs måste hänsyn tas till fordonets totalmassa, lastfördelning, hjullast, acceleration, golvförhållanden och driftcykel.
3. Integrerad konstruktion för enklare systemintegration
Ett modulärt drivhjul med styrning kombinerar viktiga mekaniska och elektromekaniska komponenter i en kompakt enhet. Därmed minskar behovet av att konstruera gränssnitt mellan separat inköpta motorer, växellådor, lager och styrmekanismer.
För AGV-tillverkare kan en lämplig integrerad modul förenkla den mekaniska konstruktionen, förkorta monterings- och driftsättningstiden och minska utvecklingsarbetet.
4. Servoreglering i sluten slinga för stabil rörelse
Med lämpliga servodrifter och återkopplingsenheter kan driv- och styrsystemen reglera hjulhastighet och styrposition i en sluten slinga.
Detta möjliggör kontrollerad acceleration och retardation, exakt styrning och repeterbara rörelser. Den faktiska positioneringsnoggrannheten och driftsstabiliteten beror på styrsystemet, sensorernas upplösning, mekaniska toleranser, golvförhållanden och fordonskonfiguration.
Var används drivhjul med styrning för AGV?
Drivhjul med styrning för AGV används inom industriell automation och internlogistik där kontrollerad förflyttning, flexibel navigering och tillförlitlig materialtransport är viktiga.
1. Tillverkning inom ny energi
I produktionsanläggningar för litiumbatterier, solceller och energilagring transporterar AGV:er material, pallar, fixturer och produkter under tillverkning mellan olika produktionsstationer.
Drivhjul med styrning hjälper fordonen att manövrera genom produktionslinjer och anpassa sig till förändrade krav på materialflödet.
2. Fordons- och bildelstillverkning
Bilfabriker använder AGV:er för att transportera komponenter, verktyg, formar och arbetsstycken mellan monteringsstationer och tillverkningsområden.
Driv- och styrmodulen möjliggör flexibel ruttplanering och god manövrerbarhet i produktionsmiljöer där fordonens körvägar och arbetsstationernas placering kan förändras.
3. Smart lagerhållning och internlogistik
Drivhjul med styrning kan användas i autonoma gaffeltruckar, AGV:er som kör in under lastbärare, lagertransportrobotar och andra automatiserade materialhanteringsfordon.
Beroende på fordonskonstruktionen möjliggör de palltransport, hantering av ställage, godsöverföring och förflyttning genom smala lagergångar.
4. Tillverkning av elektronik, läkemedel och livsmedel
Inom elektroniktillverkning och vissa läkemedels- eller livsmedelsmiljöer kan AGV:er användas för att flytta komponenter, behållare och produktionsmaterial.
Hjulmaterial, ytans renhet, bullernivå och beständighet mot rengöringsmedel ska väljas utifrån den faktiska miljön. Tillämpningar med krav på renrum eller hygienisk drift kan kräva särskilda hjulmaterial och tätningslösningar.
5. Mekanisk bearbetning och materialhantering av tung last
Tillverkningsanläggningar använder AGV:er för tung last för att flytta formar, metallarbetsstycken, maskinkomponenter och andra tunga laster.
För dessa tillämpningar måste drivhjulet med styrning ha tillräcklig lastkapacitet och dragkraft och samtidigt uppfylla kraven på styrprecision, bromsprestanda och driftcykel.
Hur väljer man rätt drivhjul med styrning för AGV?
När du väljer drivhjul med styrning för AGV måste modulen anpassas till fordonets mekaniska konstruktion, nyttolast, rörelseprofil och driftsmiljö.
1. Märkbelastning
Fastställ fordonets totalmassa och nyttolast och beräkna sedan belastningen på varje hjul under realistiska driftförhållanden. Ta hänsyn till ojämn lastfördelning, acceleration, bromsning, skarvar i golvet och andra dynamiska effekter i stället för att utan verifiering fördela totalbelastningen jämnt mellan hjulen.
2. Drivmoment
Drivmomentet måste vara tillräckligt för att accelerera fordonet, övervinna rullmotståndet och klara eventuella lutningar. Beräkningen ska ta hänsyn till hjulradie, totalmassa, önskad acceleration, golvförhållanden och erforderlig driftcykel.
3. Styrmoment
Styrmomentet beror på hjulbelastning, friktionen mellan däck och golv, styraxelns geometri och det motstånd som uppstår vid styrning. Den valda modulen måste ge tillräckligt moment för att på ett tillförlitligt sätt vrida hjulenheten under förväntade driftförhållanden.
4. Hjuldiameter och installationsmått
Hjuldiametern påverkar markfrigång, förmågan att ta sig över hinder, rullmotstånd och förhållandet mellan hjulhastighet och fordonshastighet. Monteringsgränssnitt, totalhöjd, flänsmått och tillgängligt installationsutrymme måste också passa chassit.
5. Maximal körhastighet och styrhastighet
Kontrollera kraven på både maximal körhastighet och styrrespons. Modulen måste klara AGV:ns planerade hastighet, acceleration, svängmanövrer och positioneringsnoggrannhet utan att överskrida sina tillåtna driftgränser.
6. Driftspänning och styrgränssnitt
Kontrollera att modulens märkspänning är kompatibel med fordonets elsystem. Verifiera även servodrift, pulsgivartyp, kommunikationsprotokoll, kabeldragning, bromsstyrning och fordonets styrenhets integrationskrav.
7. Styrvinkelområde och rörelsekonfiguration
Fastställ om tillämpningen kräver en begränsad styrvinkel eller kontinuerlig rotation. Kontrollera också om hela AGV-chassit kan förflytta sig i sidled och diagonalt eller rotera på stället. Dessa egenskaper beror på hjulkonfigurationen som helhet och rörelsestyrningen, inte enbart på drivhjulet med styrning.
8. Driftsmiljö och driftcykel
Ta hänsyn till golvmaterial, damm, fukt, temperatur, rengöringsrutiner, drifttimmar och åtkomst för underhåll. Vid kontinuerlig industriell drift bör termiska egenskaper, bromskrav, lagerlivslängd, hjulslitage och servicevänlighet utvärderas.
Slutsats
Drivhjul med styrning för AGV är viktiga komponenter i moderna plattformar för mobila robotar och kombinerar drivning och aktiv styrning i en integrerad modul. Deras flexibilitet, modulära konstruktion och kompatibilitet med servoreglering i sluten slinga gör dem lämpliga för en rad tillämpningar, från internlogistik i fabriker och autonoma gaffeltruckar till materialtransport av tung last.
Rätt val beror på mer än enbart nyttolasten. Drivmoment, styrmoment, hjuldiameter, hastighet, styrvinkelområde, elektrisk kompatibilitet och driftsförhållanden påverkar alla fordonets prestanda och tillförlitlighet.
I takt med att smart tillverkning och flexibel logistik fortsätter att utvecklas kan väl anpassade drivhjul med styrning för AGV hjälpa tillverkare av mobila robotar att förenkla integrationen, förbättra manövrerbarheten och bygga mer anpassningsbara system för automatiserad materialhantering.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
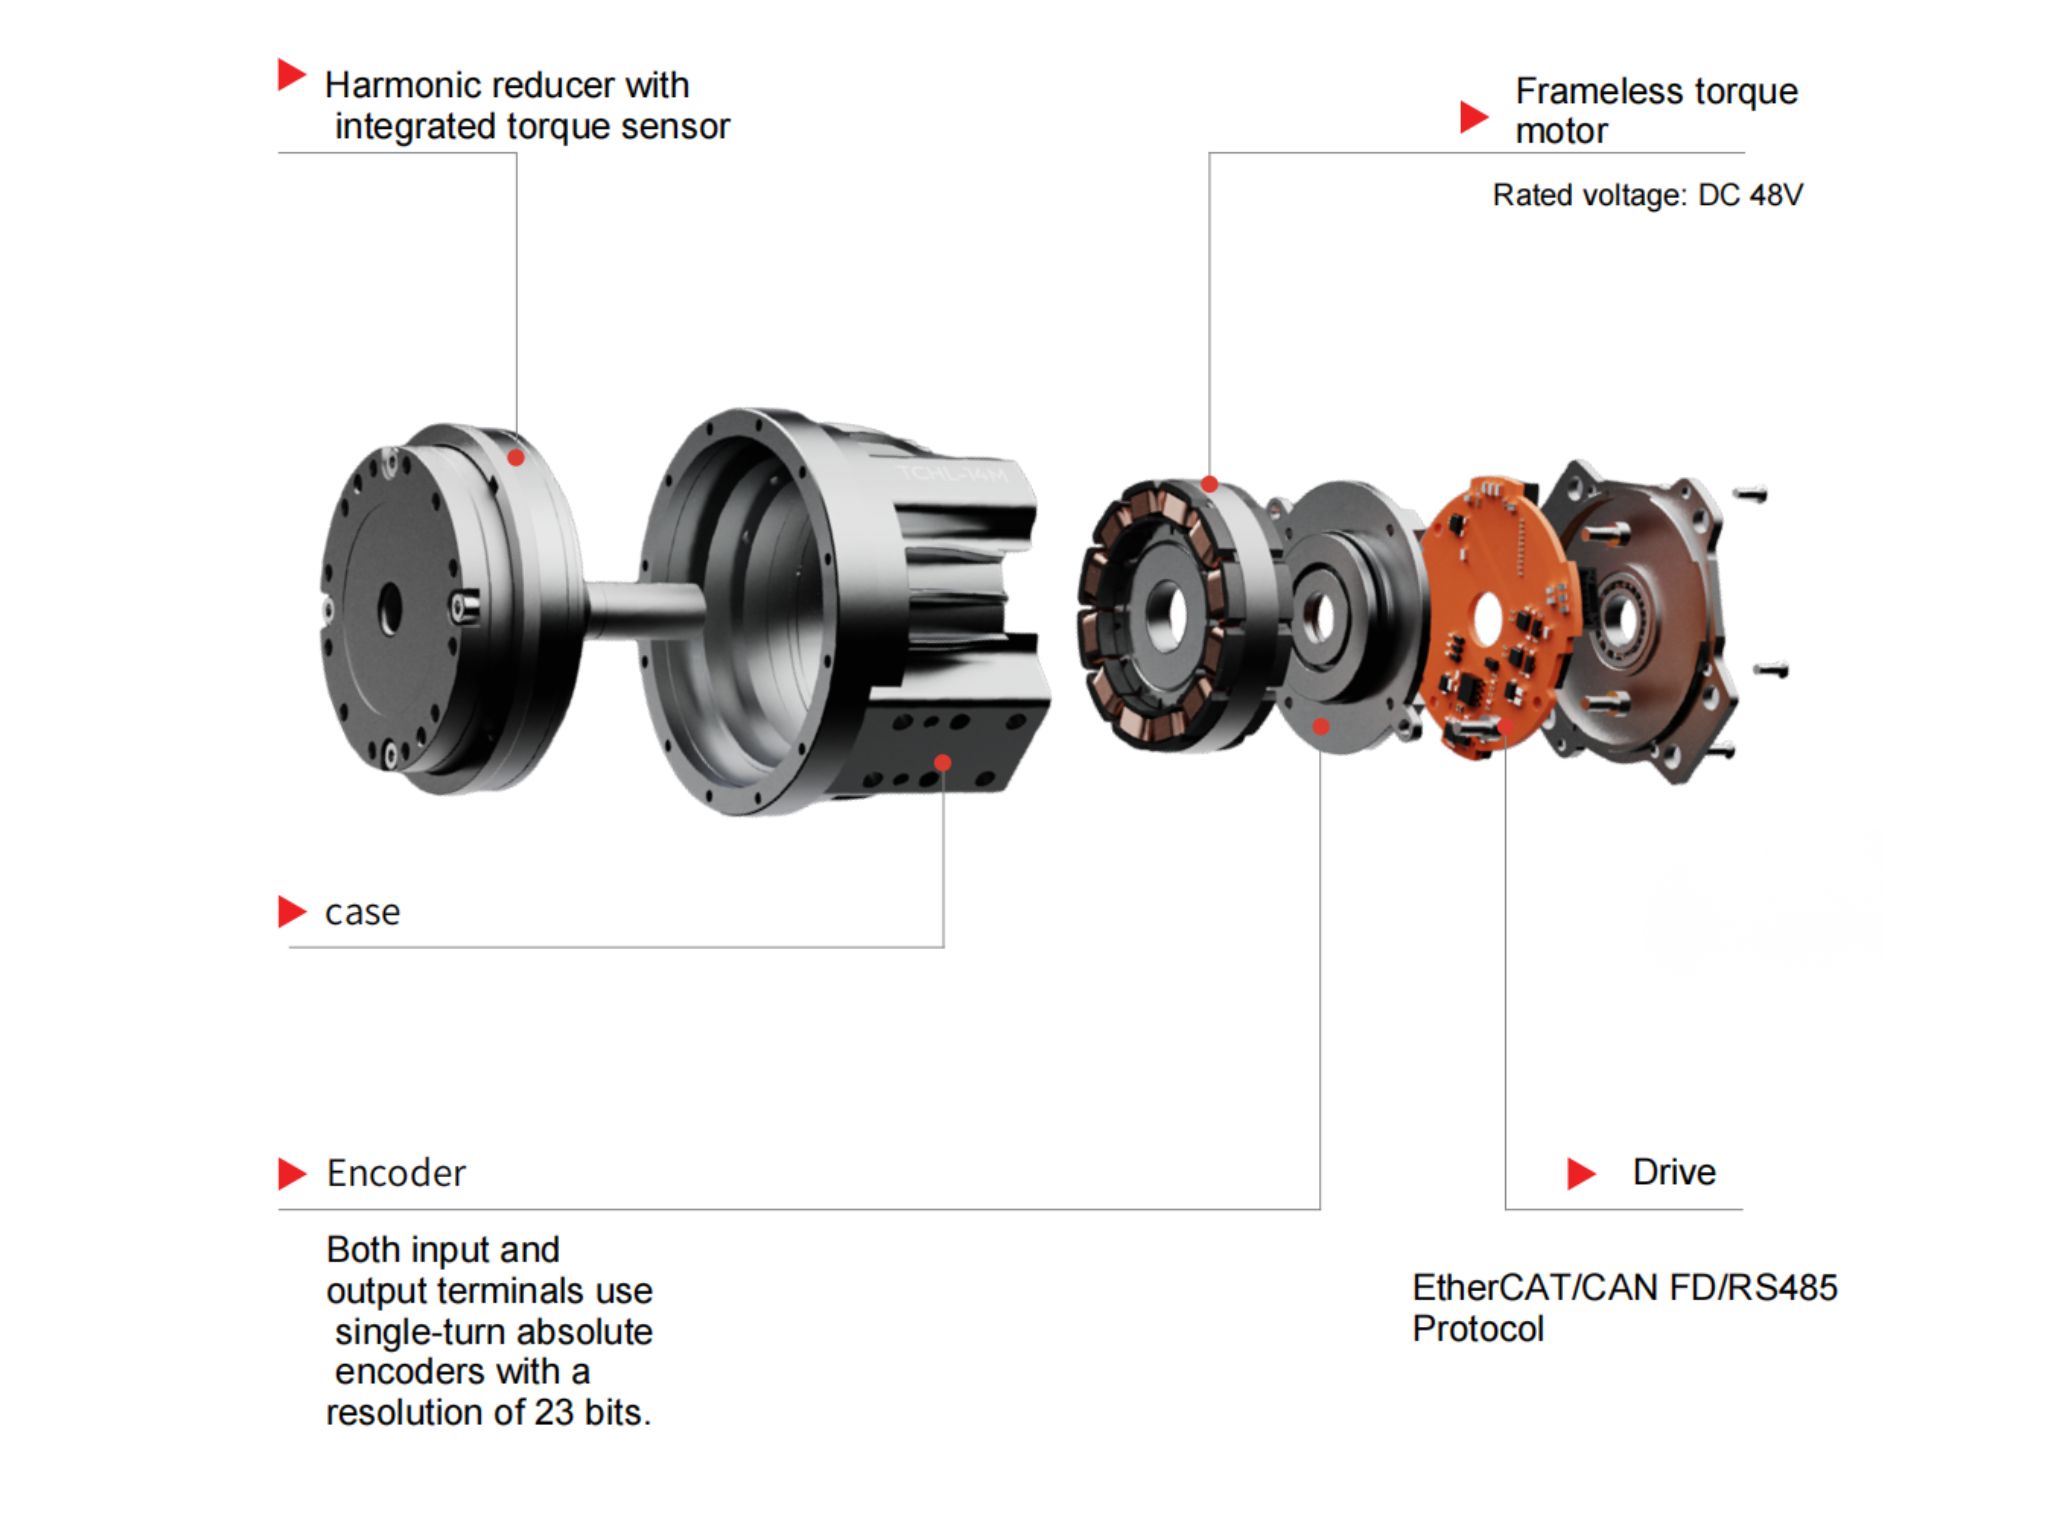
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.
 Hur balanserar HONPINE HPG:s glappfria planetväxelbaserade roterande aktuator CNC-precision och styvhet?Upptäck HONPINE HPG precisionsplanetväxelaktuator utan glapp för CNC-rundbord. Läs mer om positioneringsnoggrannhet, vridstyvhet, lågt glapp och val av drivsystem.

Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför är harmonic drive-aktuatorer idealiska för industriell automationsutrustning med begränsat utrymme?I modern industriell automation gör begränsat installationsutrymme ofta den mekaniska konstruktionen mer utmanande. Harmonic drive-aktuatorer erbjuder en kompakt lösning för rörelsestyrning genom att integrera viktiga drivkomponenter i en enda enhet. Deras höga utväxlingsförhållanden, strömlinjeformade mekaniska konstruktioner och flexibla monteringsalternativ kan hjälpa utrustningstillverkare att minska utrymmesbehovet, förenkla monteringen och optimera den interna layouten. I den här artikeln utforskas fyra sätt som integrerade harmonic drive-aktuatorer bidrar till utrymmesbesparande konstruktioner inom industriell automationsutrustning.
 En omfattande guide till styrdrivhjul för AGV-robotar: komponenter, användningsområden och valEtt styrdrivhjul för AGV kombinerar drivning och aktiv styrning för att möjliggöra flexibel rörelse hos industriella mobila robotar. Den här guiden förklarar dess huvudkomponenter, funktionsprinciper, industriella användningsområden och viktiga urvalsfaktorer, bland annat lastkapacitet, drivmoment, styrmoment, hjuldiameter, hastighet och styrgränssnitt. Ta reda på hur du väljer en lämplig styrdrivmodul för AGV:er, AMR:er, autonoma gaffeltruckar och materialhanteringssystem för tung last.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.
 Hur balanserar HONPINE HPG:s glappfria planetväxelbaserade roterande aktuator CNC-precision och styvhet?Upptäck HONPINE HPG precisionsplanetväxelaktuator utan glapp för CNC-rundbord. Läs mer om positioneringsnoggrannhet, vridstyvhet, lågt glapp och val av drivsystem.
 Varför är DD-momentmotorer idealiska för femaxliga rundbord i premiumsegmentet?Att välja rätt drivmekanism är avgörande för ett femaxligt rundbords prestanda. Snäckväxlar, kamrulldrifter, harmoniska reducerare, RV-cykloidreducerare och DD-momentmotorer har olika fördelar när det gäller positioneringsnoggrannhet, vridstyvhet, hastighet och kostnad. Vid CNC-bearbetning i premiumsegmentet handlar utmaningen inte bara om att uppnå lågt glapp, utan också om att bibehålla noggrannheten under skärkrafter och vid kontinuerlig fleraxlig rörelse. Den här artikeln jämför fem vanliga drivtekniker och förklarar varför direktdrivna momentmotorer är ett attraktivt alternativ för tillämpningar som kräver hög dynamisk respons, färre överföringsfel och jämn bearbetningsprestanda.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.
 Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter?Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter? I kompakta robotleder kan denna lilla dimensionsskillnad skapa en förvånansvärt stor ökning av det tillgängliga utrymmet. Eftersom tvärsnittsarean hos ett cirkulärt hål ökar med diameterns kvadrat kan ytterligare 2 mm avsevärt förbättra kabeldragningen internt och förenkla systemintegrationen. Den här artikeln undersöker hur den ihåliga borrdiametern påverkar, jämför utvalda HONPINE HPJM-modeller med jämförbara harmoniska ledmoduler och förklarar varför håldiametern spelar roll i humanoida robotar, kollaborativa robotar och industriell automation.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.