Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?
För ingenjörer som utvecklar humanoida robotar, kollaborativa robotar och robotar med kraftstyrning innebär valet av en integrerad robotled mer än att jämföra nominellt vridmoment, hastighet och mått. En viktig skillnad är om leden uppskattar vridmomentet utifrån motorströmmen eller mäter det faktiska vridmomentet direkt vid växelns utgående axel.
Många servoleder som uppges stödja kraftstyrning bygger främst på uppskattning av vridmoment utifrån motorströmmen. Friktion och transmissionsegenskaper i en harmonisk växel kan dock påverka sambandet mellan vridmomentet på motorsidan och det vridmoment som överförs till den externa mekanismen. Detta kan försvåra kollisionsdetektering, kraftuppskattning och följsam rörelsestyrning.
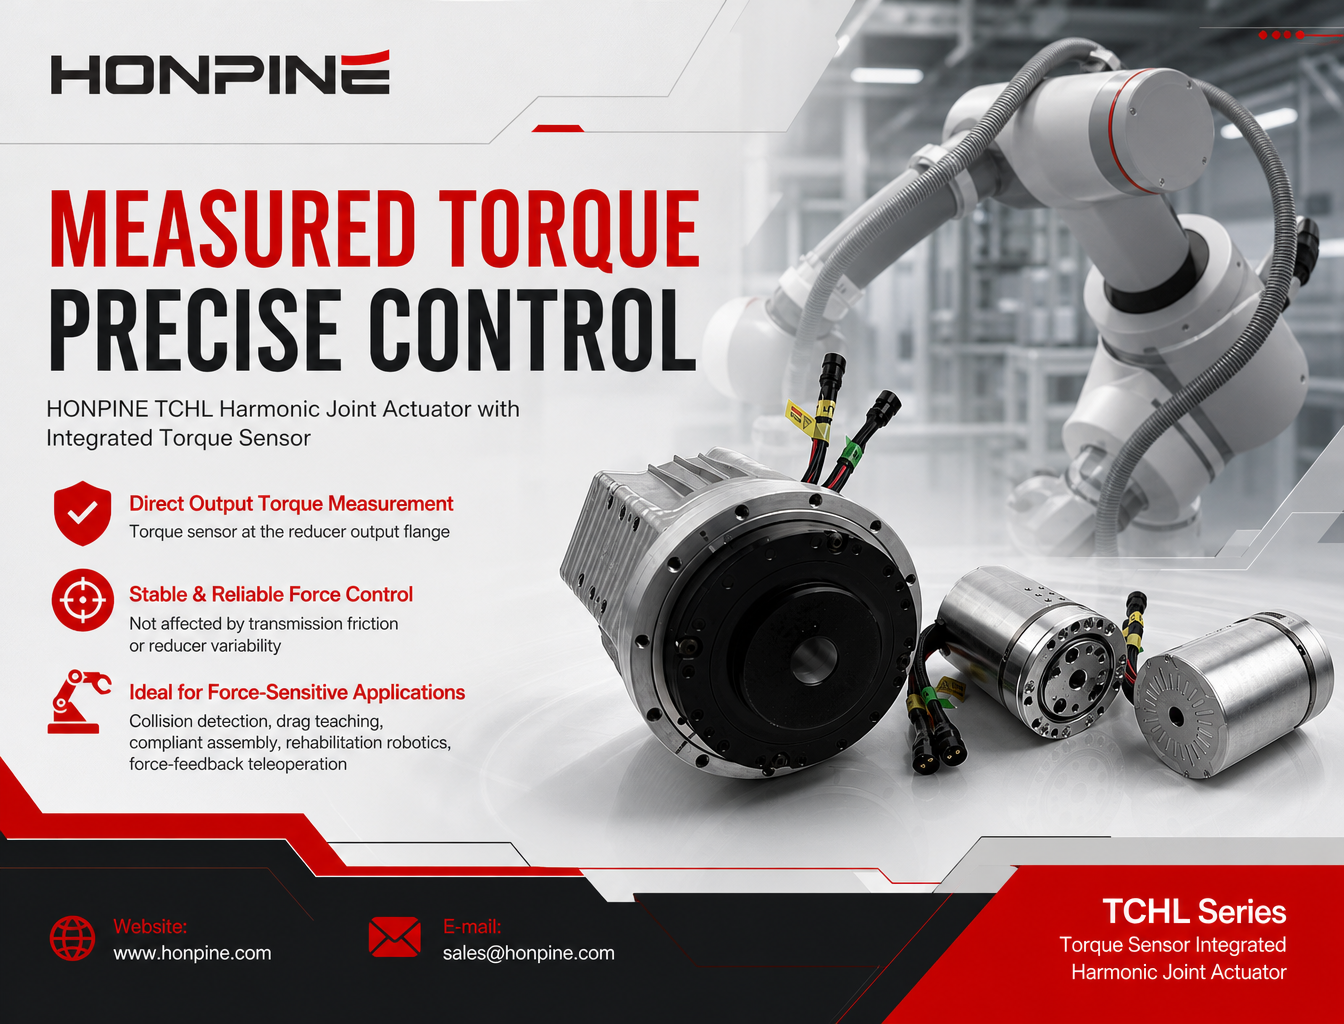
HONPINETCHL harmonic joint actuatorintegrerar en vridmomentsensor vid den harmoniska växelns utgående fläns, vilket möjliggör direkt mätning av utgående vridmoment. Genom att tillhandahålla återkoppling från ledens utgående sida ger den robotstyrsystemet en mer direkt signal för kraftkänsliga tillämpningar, däribland kollisionsdetektering, handstyrd programmering, följsam montering, rehabiliteringsrobotik och telemanipulation med kraftåterkoppling.
Den här artikeln förklarar skillnaden mellan uppskattat och uppmätt vridmoment och undersöker praktiska tillämpningar av HONPINETCHL harmonic joint module med vridmomentsensor.
Uppskattning av vridmoment utifrån motorström jämfört med direkt mätning av utgående vridmoment
Varför är motorströmmen inte detsamma som utgående vridmoment?
I många konventionella servoleder uppskattas vridmomentet utifrån motorströmmen. Detta kan vara användbart för rörelsestyrning, men motorströmmen speglar främst det elektromagnetiska vridmoment som motorn genererar. Den mäter inte direkt det vridmoment som överförs till den externa lasten.
Efter att vridmomentet passerat genom en harmonisk växel kan sambandet mellan vridmomentet på motorsidan och utgående vridmoment påverkas av friktion i transmissionen, hysteres, beteenden relaterade till glapp samt driftförhållanden.
Flera praktiska utmaningar kan uppstå:
Vridmomentsvärden vid rörelse utan last: Friktion inuti växeln kan skapa ett motståndsvridmoment även när leden inte bär någon betydande extern last.
Olika värden i motsatta riktningar: Friktion och hysteres i transmissionen kan ge olika uppskattade vridmomentsvärden vid rörelse framåt respektive bakåt under jämförbara externa belastningar.
Avvägningar vid kollisionsdetektering: Ett tröskelvärde som är för högt kan fördröja kollisionsdetektering, medan ett för lågt värde kan utlösa falsklarm vid normal rörelse.
För tillämpningar som kräver känslig kraftdetektering kan det därför vara otillräckligt att enbart förlita sig på uppskattning utifrån motorströmmen.
Hur fungerar HONPINE TCHL-sensorn för utgående vridmoment?
HONPINE TCHL-TM / TH-versionerna med vridmomentsensor har en sensor placerad vid den harmoniska växelns utgående fläns. I stället för att enbart härleda vridmomentet från motorströmmen mäter leden vridmomentet direkt på utgångssidan.
Enligt de tillhandahållna produktspecifikationerna kan vridmomentsåterkopplingen läsas från objektordbokens post 0x303A, med enheten 0.01 N·m.
Den angivna prestandan för sensorn för utgående vridmoment omfattar:
Vridmomentsensorns upplösning: 0.5% F.S.
Mätnoggrannhet för utgående vridmoment: 1% F.S.
Vridmomentsåterkoppling från växelns utgående sida.
Här står F.S. för full skala. Procentsatserna ska tolkas utifrån sensorns definierade fullskaliga mätområde och tillverkarens mätförhållanden.
Direkt mätning av utgående vridmoment ger en mer representativ signal för det vridmoment som överförs till den externa mekanismen. Den kan minska påverkan från osäkerheter som uppstår när utgående vridmoment uppskattas utifrån motorström, även om sensorn i sig fortfarande har mätbrus, kalibreringsbegränsningar och begränsningar i dynamisk respons.
Praktiska tillämpningar för HONPINE TCHL harmonic joint actuator
Följande tillämpningar visar hur återkoppling av utgående vridmoment kan användas i humanoida robotar, kollaborativa robotar och andra kraftkänsliga robotsystem. Valet av styrningsläge och säkerhetsarkitektur beror på robotens konstruktion, styrsystemets kapacitet och tillämpningens krav.
1. Helkroppsmätning av krafter i humanoida robotar
Typiskt styrningssätt: CSP-läge (Cyclic Synchronous Position) med återkoppling av utgående vridmoment.
I en humanoid robot kan kraftinformation från flera leder stödja samordnad rörelsestyrning, kontaktdetektering och interaktion med omgivningen.
Adaptiv gång och gångstyrning
Höft-, knä- och fotleder kan ge återkoppling av utgående vridmoment, vilket hjälper styrsystemet att uppskatta kontaktförhållanden och justera ledkommandon under gång. Informationen kan stödja anpassning till lutningar, ojämn terräng och förändringar i markkontakten och därigenom bidra till bättre gångstabilitet.
Kollisionsdetektering för hela kroppen
När återkoppling av vridmoment finns tillgänglig för flera leder kan styrsystemet övervaka oväntade externa interaktioner vid armar, bål och ben i stället för att enbart förlita sig på en kraftsensor vid ändverktyget. Detta kan ge bredare täckning för kollisionsdetektering, förutsatt att detekteringsalgoritmerna tar hänsyn till gravitation, tröghet, acceleration och normala kontaktkrafter.
Handstyrd programmering och registrering av rörelsebanor
En operatör kan manuellt styra utvalda robotleder medan styrsystemet använder vridmomentsåterkoppling för att identifiera externa krafter. Systemet kan registrera den resulterande rörelsebanan för senare uppspelning. I vissa programmeringstillämpningar kan detta minska behovet av en separat extern kraftsensor.
Övervakning av ledens skick
Vridmomentskurvor som samlas in under gång och andra rörelser kan bidra till att identifiera förändringar i friktion, onormalt motstånd, kärvning eller andra avvikelser från förväntat ledarbeteende. Dessa signaler kan bidra till tillståndsövervakning och underhållsplanering, men fastställer inte på egen hand att en harmonisk växel är sliten eller skadad.
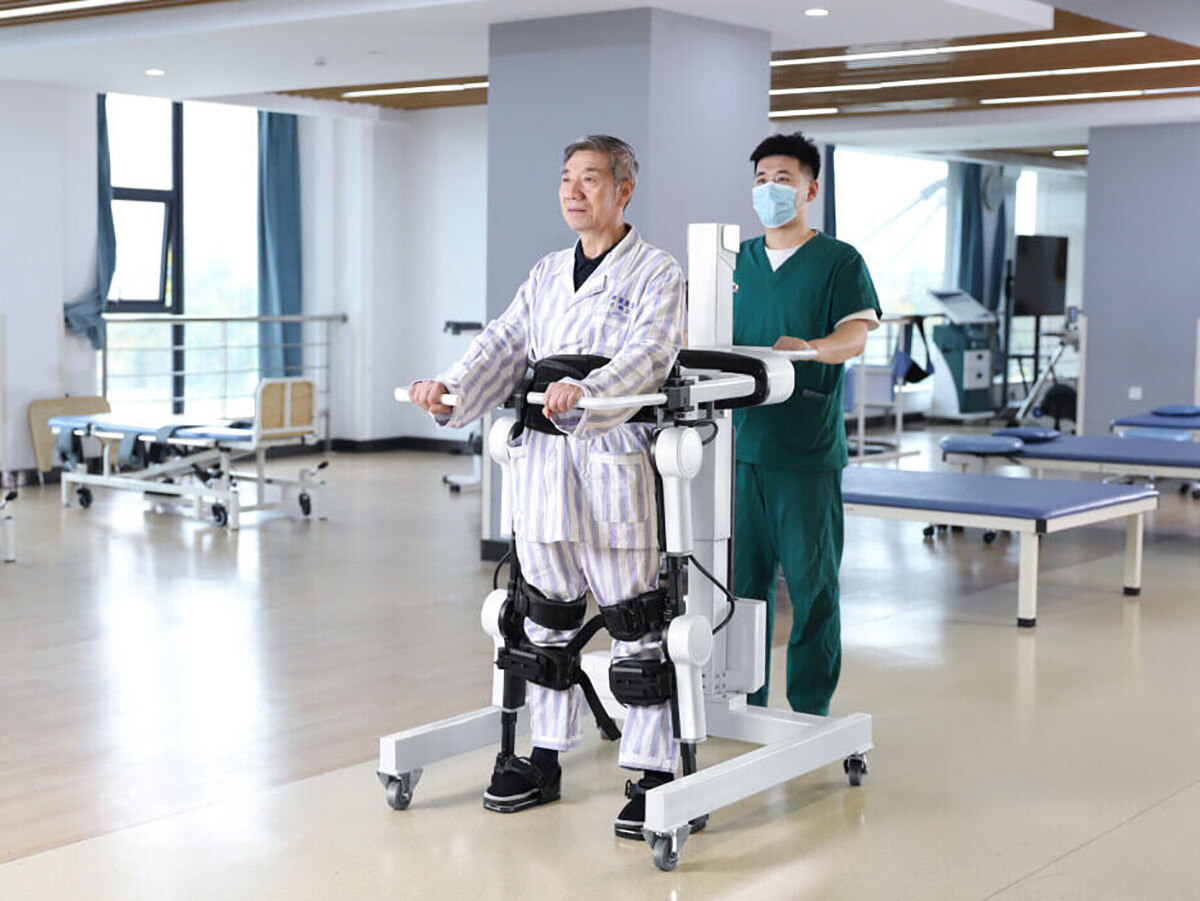
2. Rehabiliteringsrobotar och assisterande exoskelett
Typiskt styrningssätt: CSP-positionstyrning, med sluten vridmomentsstyrning där detta stöds och är lämpligt.
Rehabiliterings- och assistivexoskelett måste samordna robotgenererat vridmoment med mänskliga rörelser. Återkoppling av utgående vridmoment kan hjälpa styrsystemet att reagera på användarens ansträngning och förändringar i extern belastning.
Rehabiliteringsexoskelett för nedre extremiteter
Ledernas vridmomentsåterkoppling kan bidra till att uppskatta användarens rörelseavsikt och samordna assistansen vid stående, gång och rehabiliteringsövningar. Styrsystemet kan anpassa assistansen efter vald rehabiliteringsstrategi och uppmätt ledarbeteende.
Assistiva exoskelett för övre extremiteter
Återkoppling av utgående vridmoment kan stödja kraftassistans när användare lyfter eller hanterar laster. Styrsystemet kan reglera assistansen och minska det kommenderade vridmomentet när fördefinierade kraft- eller belastningsgränser närmar sig.
Viktig säkerhetsaspekt: Rehabiliteringsutrustning interagerar direkt med människokroppen. Om tillämpningen använder TCHL:s läge för sluten vridmomentsstyrning 0xFF måste den relevanta parametern för hastighetsgräns, som i den tillhandahållna styrdokumentationen anges som 3401h, konfigureras och valideras enligt tillverkarens instruktioner. Parameterns exakta definition och enheter bör bekräftas mot tillämplig firmware och objektordbok. Lämpliga mekaniska begränsningar, nödstopp, felhantering och oberoende säkerhetsåtgärder behövs också.
3. Flexibel drift av kollaborativa robotarmar
Typiskt styrningssätt: CSP-läge med återkoppling av ledvridmoment.
Kollaborativa robotar behöver ofta arbeta nära människor och utföra uppgifter som kräver kontrollerad kontakt, följsamhet eller kraftkänsliga rörelser.
Kollisionsdetektering och följsamt svar
Vridmomentsåterkoppling från flera leder kan hjälpa roboten att upptäcka oväntad kontakt på olika delar av konstruktionen. Beroende på säkerhetsarkitekturen kan roboten reagera genom att sänka hastigheten, ge efter eller stanna.
En integrerad vridmomentsensor i sig innebär dock inte att roboten är säker för kollaborativ drift. Hela robotapplikationen måste riskbedömas och valideras mot tillämpliga säkerhetskrav.
Precisionsmontering
Vid skruvförband, snäppmontering och komponentinsättning kan ledens vridmomentsåterkoppling hjälpa styrsystemet att identifiera ökat motstånd eller oväntad kontakt. Om en fastkörning eller onormal belastning upptäcks kan roboten stanna eller justera rörelsen för att minska risken för skador på ömtåliga plastdelar och elektroniska komponenter.
När en kraftsensor vid ändverktyget fortfarande rekommenderas
För precisionsslipning eller polering som innebär mycket små sidokrafter vid verktygsspetsen kan en sexaxlig kraft-/vridmomentsensor nära ändverktyget fortfarande vara det bättre valet. Ledbaserad vridmomentavkänning är särskilt användbar för övervakning av belastning på lednivå och för att stödja följsam rörelse, medan en verktygsmonterad sensor mäter krafter och moment närmare den faktiska arbetspositionen.
4. Presspassning och fastspänning
Vid presspassning, fastspänning och provfixturer kan TCHL:s signal för utgående vridmoment stödja kontrollerad kontakt och processövervakning kopplad till krafter.
Styrsystemet kan använda vridmomentsåterkoppling för att upptäcka när ett arbetsstycke kommer i kontakt med en fixtur, identifiera ökat motstånd och justera rörelsen för att hantera små positionsavvikelser. Med en lämplig mekanisk modell och kalibrerade verktyg kan ledens vridmoment bidra till att reglera pressningsprocessen.
Det är viktigt att skilja mellan ledvridmoment och den faktiska linjära presskraften. Omräkning av utgående vridmoment till kontaktkraft kräver hänsyn till mekanismens geometri, hävarmar, friktion och andra egenskaper hos lastvägen.
5. Spänningsstyrning vid upprullning och avlindning
System för hantering av tråd, film och rulle-till-rulle-material kräver ofta stabil spänning för att förhindra materialbrott, töjning eller deformation.
En led med vridmomentsensor kan tillhandahålla återkoppling av utgående vridmoment till ett styrsystem som reglerar upprullnings- eller avlindningsmomentet. Där den mekaniska konstruktionen tillåter det kan denna återkoppling stödja spänningsreglering och hjälpa systemet att reagera på förändrade materiallaster.
Maximal rotationshastighet och acceleration bör också begränsas utifrån materialet, rullens diameter, trögheten och utrustningens konstruktion. Utgående vridmoment är inte en direkt mätning av banans spänning; sambandet beror på upprullningsradien och transmissionsmekanismen.
6. Slipning och gradning
Vid slipning och gradning måste en robot upprätthålla lämplig kontakt med arbetsstycket trots små positionsfel och variationer i ytgeometrin.
Återkoppling av utgående vridmoment kan hjälpa styrsystemet att övervaka belastningen på lederna och anpassa rörelsen för en mer följsam interaktion. Detta kan stödja gradning av gjutgods och bearbetade komponenter samtidigt som alltför stora kontaktkrafter minskas.
För tillämpningar som kräver noggrann reglering av kontaktkraften vid verktygsspetsen kan styrsystemet även behöva en kraftsensor vid ändverktyget, en kalibrerad kraftmodell eller ytterligare processåterkoppling.
7. Telemanipulation med kraftåterkoppling mellan master och slav
Typiskt styrningssätt: läge för sluten vridmomentsstyrning 0xFF, förutsatt att styrsystemet och firmwaren stöder det.
Telemanipulation med kraftåterkoppling gör det möjligt för en operatör att styra en robot på avstånd och samtidigt få information om de krafter som roboten utsätts för på den avlägsna platsen.
Mastersidan: Vridmomentsensorer i operatörssidans leder mäter interaktionen mellan operatören och masterenheten.
Slavsidan: Fjärrroboten använder det stödda läget för sluten vridmomentsstyrning för att återge det kommenderade vridmomentet eller interaktionsbeteendet inom konfigurerade gränser.
Med en lämplig bilateral styrarkitektur kan systemet återföra information om kontaktkrafter på distans till operatören, så att denne kan uppfatta motstånd från omgivningen vid fjärrmanipulering.
Möjliga tillämpningar omfattar inspektion i farliga miljöer, specialiserade räddningsinsatser och fjärrhantering i områden som är svåra eller farliga för människor att nå.
Master- och slavsidan måste skalas och stabiliseras på lämpligt sätt. Kommunikationsfördröjning, oväntad kontakt och anslutningsbortfall måste hanteras för att förhindra instabil eller osäker kraftåterkoppling.
8. Laboratorieforskning och provfixturer
TCHL harmonic joint actuator kan även fungera som ställdon och mätkomponent inom robotikforskning och mekanisk provning.
Utmattningsprovning och vridmomentbelastning av leder
I en provfixtur kan en led som arbetar i ett läge för sluten vridmomentsstyrning som stöds applicera kontrollerade vridmomentsprofiler på en komponent eller en provmontering. Den integrerade sensorn för utgående vridmoment kan ge återkoppling för övervakning av det applicerade vridmomentet och jämförelse mellan kommenderade och uppmätta värden.
Provningsnoggrannheten beror på fixturens styvhet, inriktning, kalibrering, styrbandbredd och mätosäkerhet.
Universitets- och forskningsplattformar
För forskning inom humanoid robotik och kraftstyrning kan återkoppling av utgående vridmoment stödja:
Utveckling av impedansstyrningsalgoritmer med CSP-positionstyrning och vridmomentsåterkoppling.
Experiment med manuell styrning och handstyrd programmering.
Forskning om kontaktdetektering på lednivå och följsam rörelse.
Experiment med sluten vridmomentsstyrning med stöd för läget 0xFF.
Beroende på experimentets krav gör dessa funktioner det möjligt för forskare att utforska olika strategier för kraftstyrning utan att nödvändigtvis lägga till en separat vridmomentsensor vid varje led.
HONPINE TCHL harmonic joint actuator — tekniska specifikationer
Följande tabell sammanfattar de tillhandahållna specifikationerna för vridmomentsavkänning och vridmomentutgång för TCHL-serien.
Vridmomentsvärdena ovan återges från de tillhandahållna specifikationerna. Bekräfta vridmomentsenheten, som antas vara N·m, före publicering.
Bekräfta om ”2000 rpm” avser motorvarvtal eller utgående varvtal och om alla angivna kontinuerliga vridmomentvärden gäller under samma driftförhållanden.
Tankstrecket anger att motsvarande specifikation inte har tillhandahållits för TCHL-11; det betyder inte nödvändigtvis att funktionen saknas.
Bekräfta definitionen och mätförhållandena för den angivna brusnivån på ±3% F.S. samt metoden för att fastställa sensorns upplösning och noggrannhet.
Så väljer du en robotled med vridmomentsensor?
När ingenjörer utvärderar en integrerad led för humanoida eller kollaborativa robotar bör de se bortom om produkten beskrivs som stöd för kraftstyrning.
Ta först reda på var vridmomentsignalen kommer ifrån. Uppskattning utifrån motorström och direkt mätning av utgående vridmoment är olika metoder med olika begränsningar.
Kontrollera sedan sensorns mätområde, upplösning, noggrannhet, brus, responsegenskaper och kalibreringsförhållanden. Dessa specifikationer påverkar hur effektivt återkopplingen kan användas för kollisionsdetektering, följsam rörelse och vridmomentsreglering.
Styrgränssnittet och driftlägena är lika viktiga. Bekräfta stöd för det kommunikationsprotokoll som krävs, objektordboksposter, återkopplingsenheter, CSP-drift och funktioner för sluten vridmomentsstyrning. Kontrollera även hur hastighetsgränser, överbelastningshantering, kommunikationsfel och nödstopp fungerar.
Slutligen ska ledens kontinuerliga och maximala vridmoment, hastighet, storlek, massa och termiska egenskaper anpassas till tillämpningen. En led med sensor är endast en del av ett kraftstyrningssystem; robotdynamik, styralgoritmer, mekanisk konstruktion och säkerhetsvalidering på systemnivå är fortfarande avgörande.
Slutsats — utveckla bättre kraftavkännande robotar med HONPINE TCHL
I takt med att humanoid och kollaborativ robotik utvecklas blir tillförlitlig kraftåterkoppling allt viktigare för följsam rörelse, kontaktdetektering, montering, rehabilitering och fjärrmanipulering.
HONPINETCHL harmonic joint actuator integrerar vridmomentsavkänningpå växelns utgående sida och tillhandahåller direkt återkoppling av utgående vridmoment i stället för att enbart förlita sig på uppskattning utifrån motorströmmen. I kombination med lämpliga styralgoritmer och validerade skyddsåtgärder på systemnivå kan denna återkoppling stödja ett brett spektrum av kraftkänsliga robottillämpningar.
För ingenjörer som väljer en integrerad robotled är den viktigaste frågan inte bara om leden stödjer kraftstyrning, utan också hur vridmomentet mäts, hur återkopplingen används och hur hela systemet reagerar på oväntad kontakt och fel.
Kontakta HONPINE om du vill veta mer omTCHL harmonic joint actuators med vridmomentsensor, teknisk dokumentation och integrationsalternativ för humanoida robotar, kollaborativa robotarmar, exoskelett och forskningsplattformar.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
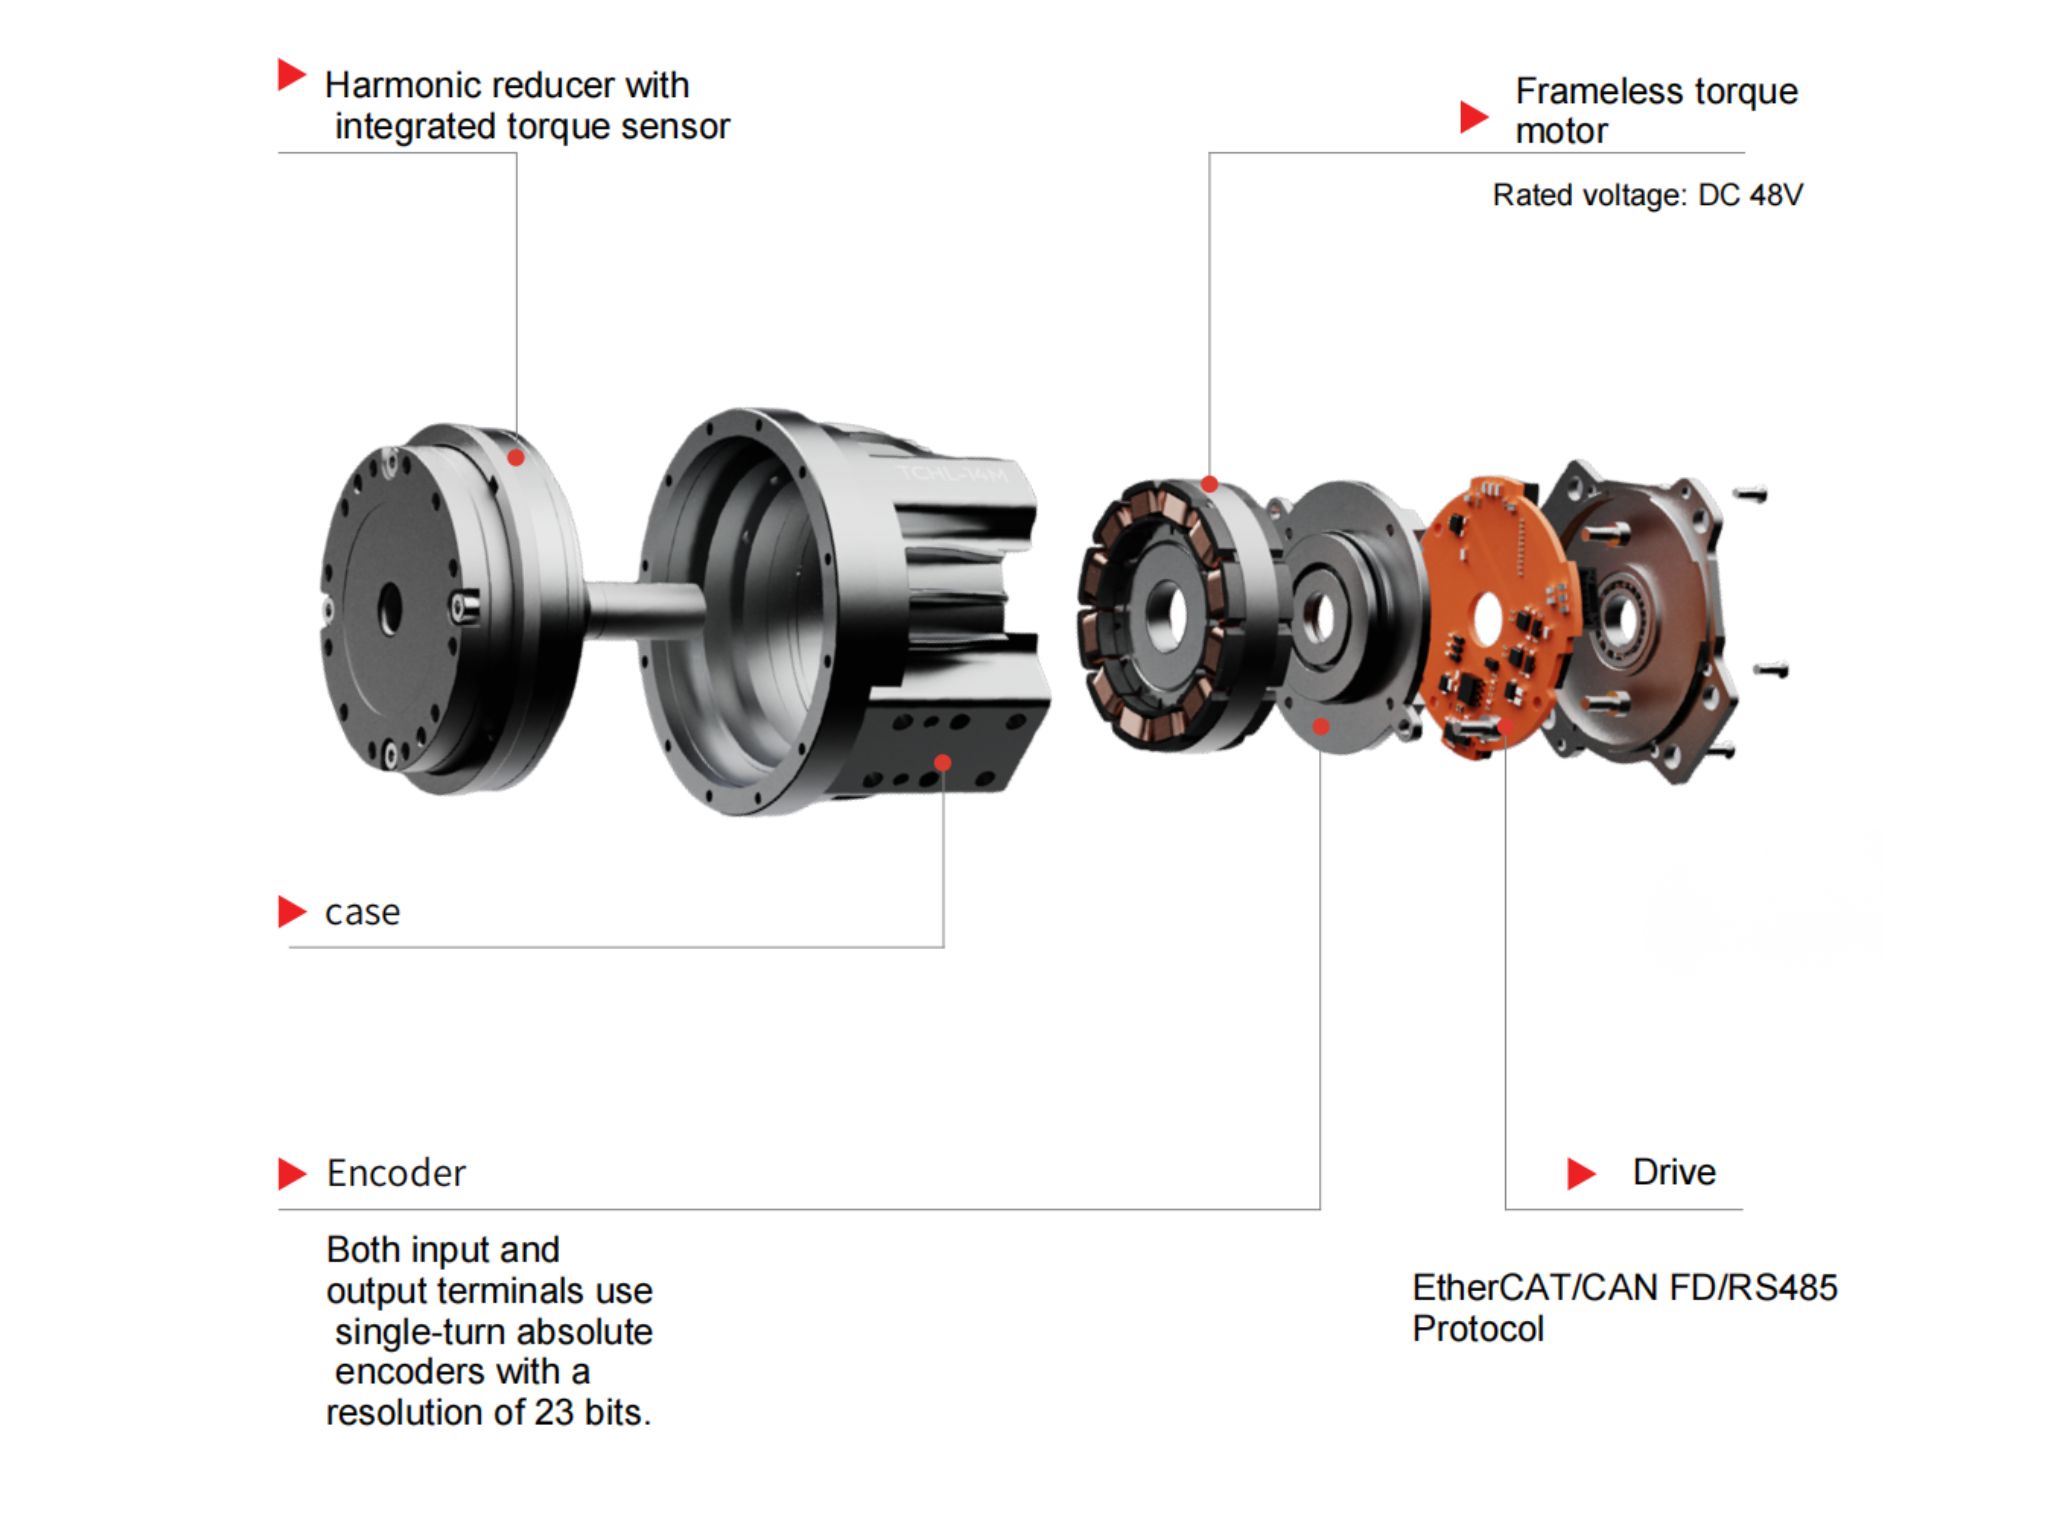
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.
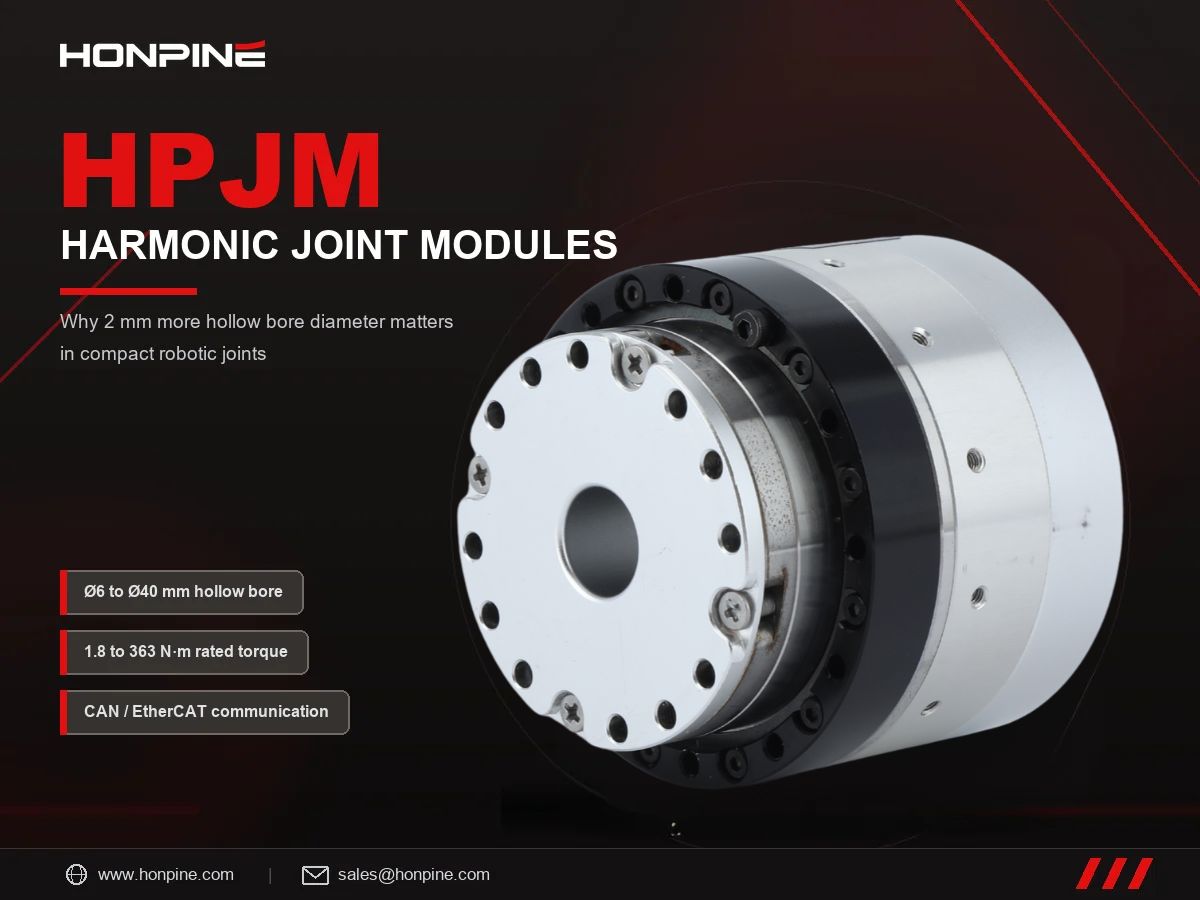
 Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter?Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter? I kompakta robotleder kan denna lilla dimensionsskillnad skapa en förvånansvärt stor ökning av det tillgängliga utrymmet. Eftersom tvärsnittsarean hos ett cirkulärt hål ökar med diameterns kvadrat kan ytterligare 2 mm avsevärt förbättra kabeldragningen internt och förenkla systemintegrationen. Den här artikeln undersöker hur den ihåliga borrdiametern påverkar, jämför utvalda HONPINE HPJM-modeller med jämförbara harmoniska ledmoduler och förklarar varför håldiametern spelar roll i humanoida robotar, kollaborativa robotar och industriell automation.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
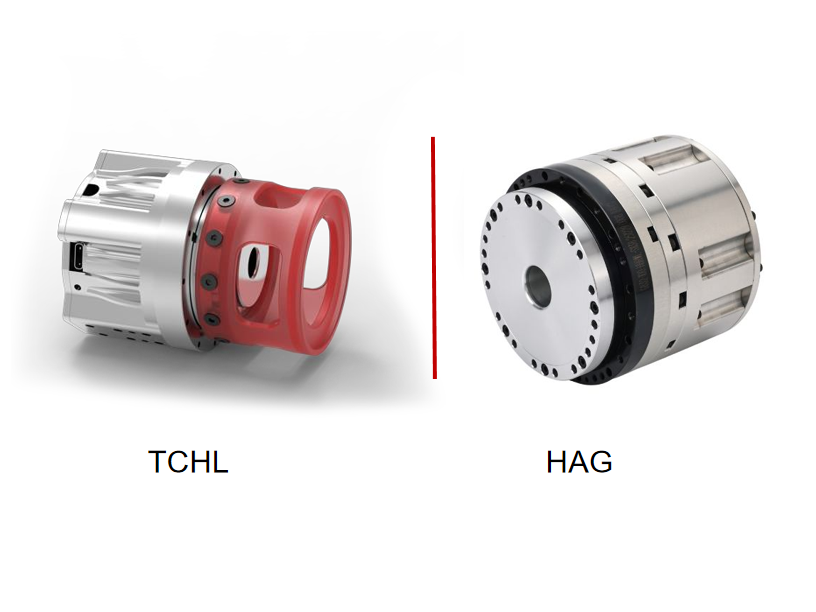
 Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAGAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.

Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.
 Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter?Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter? I kompakta robotleder kan denna lilla dimensionsskillnad skapa en förvånansvärt stor ökning av det tillgängliga utrymmet. Eftersom tvärsnittsarean hos ett cirkulärt hål ökar med diameterns kvadrat kan ytterligare 2 mm avsevärt förbättra kabeldragningen internt och förenkla systemintegrationen. Den här artikeln undersöker hur den ihåliga borrdiametern påverkar, jämför utvalda HONPINE HPJM-modeller med jämförbara harmoniska ledmoduler och förklarar varför håldiametern spelar roll i humanoida robotar, kollaborativa robotar och industriell automation.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAGAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 HONPINE TCHL harmoniska ledmoduler: robotiserad kraftstyrning och praktiska tillämpningarHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
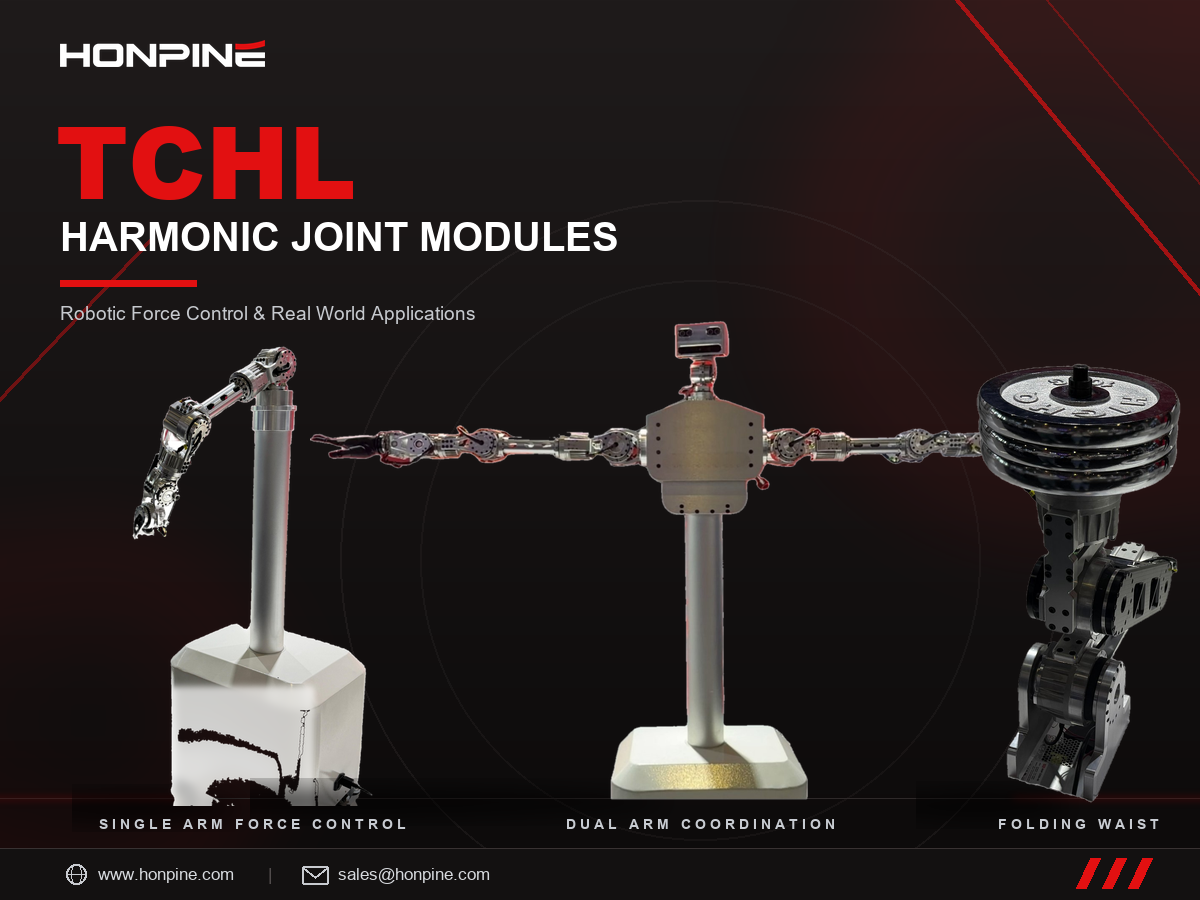
HONPINE TCHL-harmoniska ledmoduler används i en rad tillämpningar för robotars rörelsestyrning, bland annat i humanoida robotar med två armar, kraftstyrning med följsamhet i enarmade robotar och vikbara midjemekanismer för hjulförsedda humanoida robotar. Som integrerade rörelsekomponenter stöder de en mängd olika tillämpningar inom robotik, intelligent tillverkning och industriell automation.
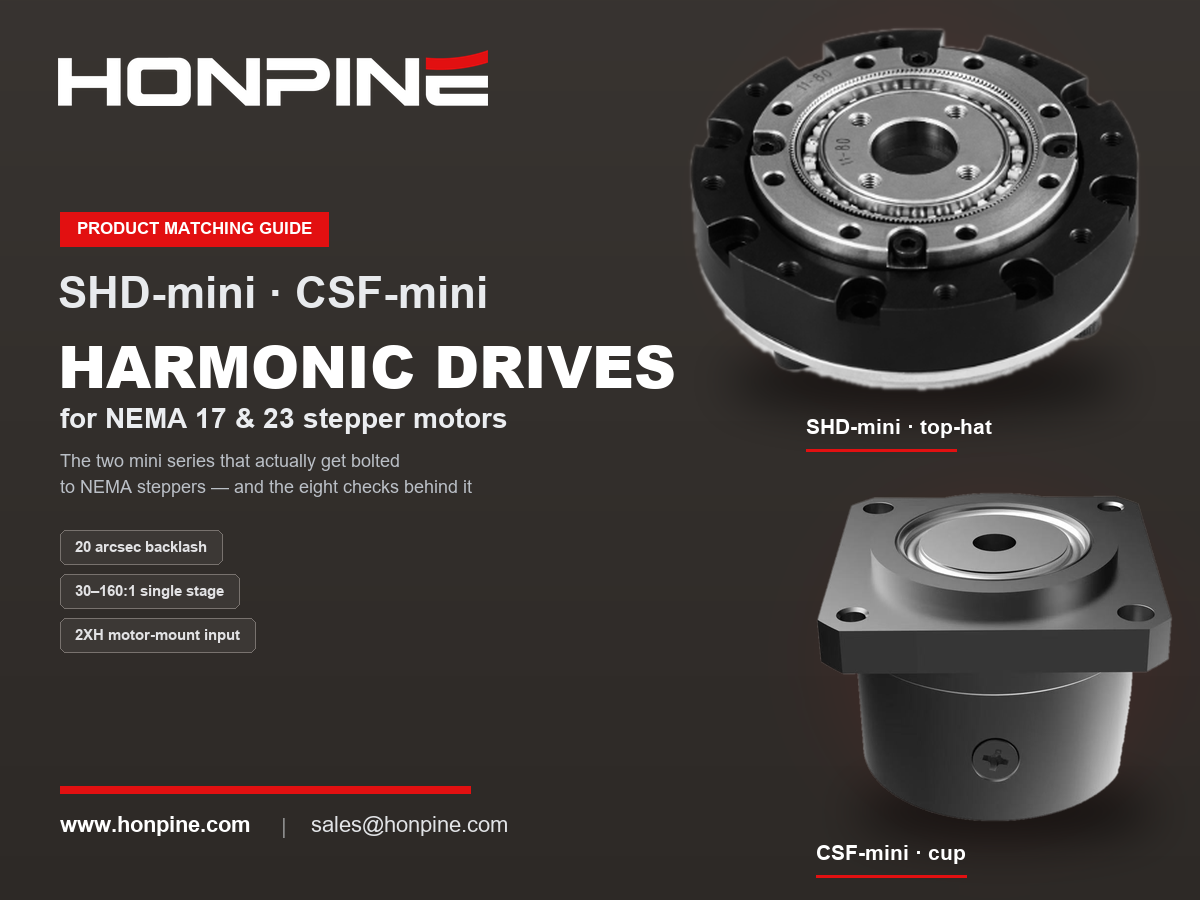
Från kärnkomponenter till integrerade rörelseenheter visar HONPINE, genom ett brett produktsortiment och praktiska rörelsedemonstrationer, vilka möjligheter precisionstransmissionsteknik erbjuder inom olika robotapplikationer. Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
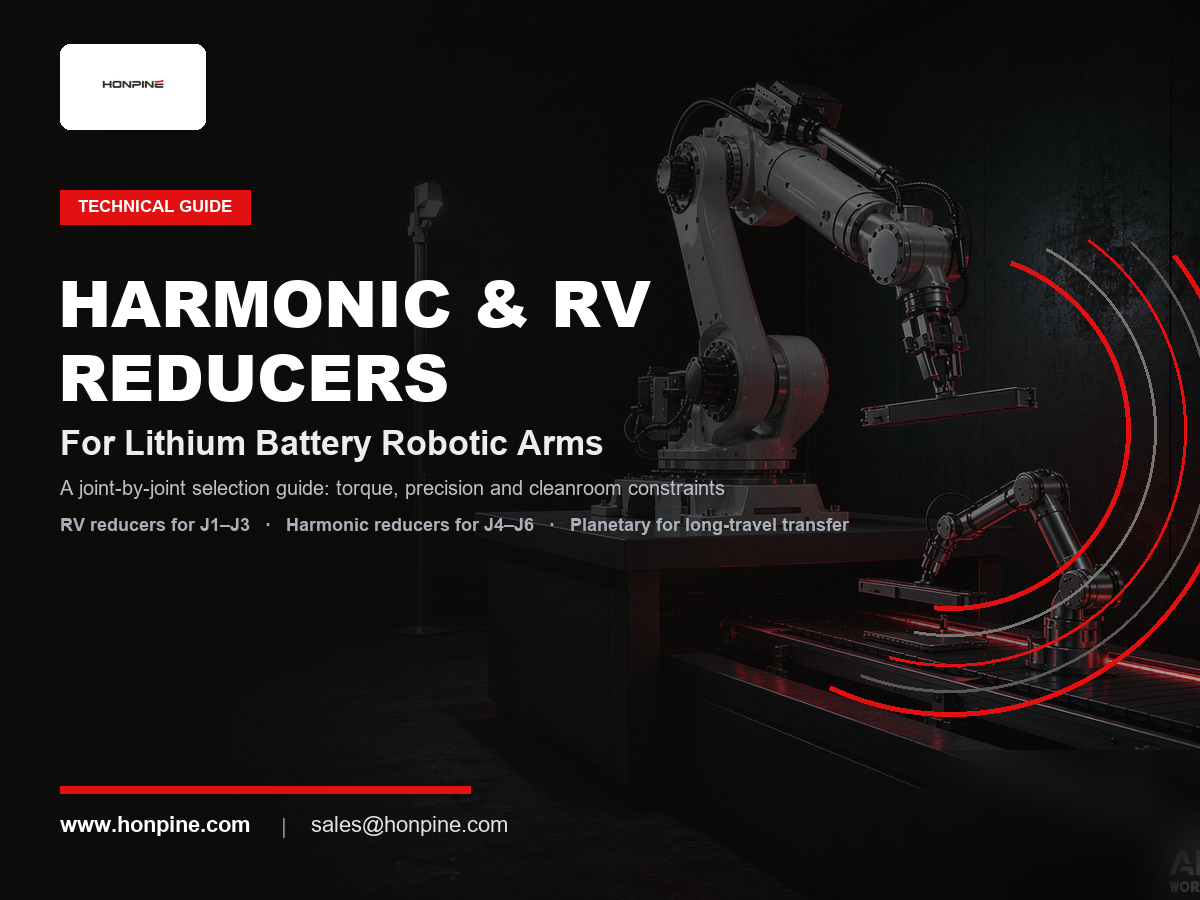
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
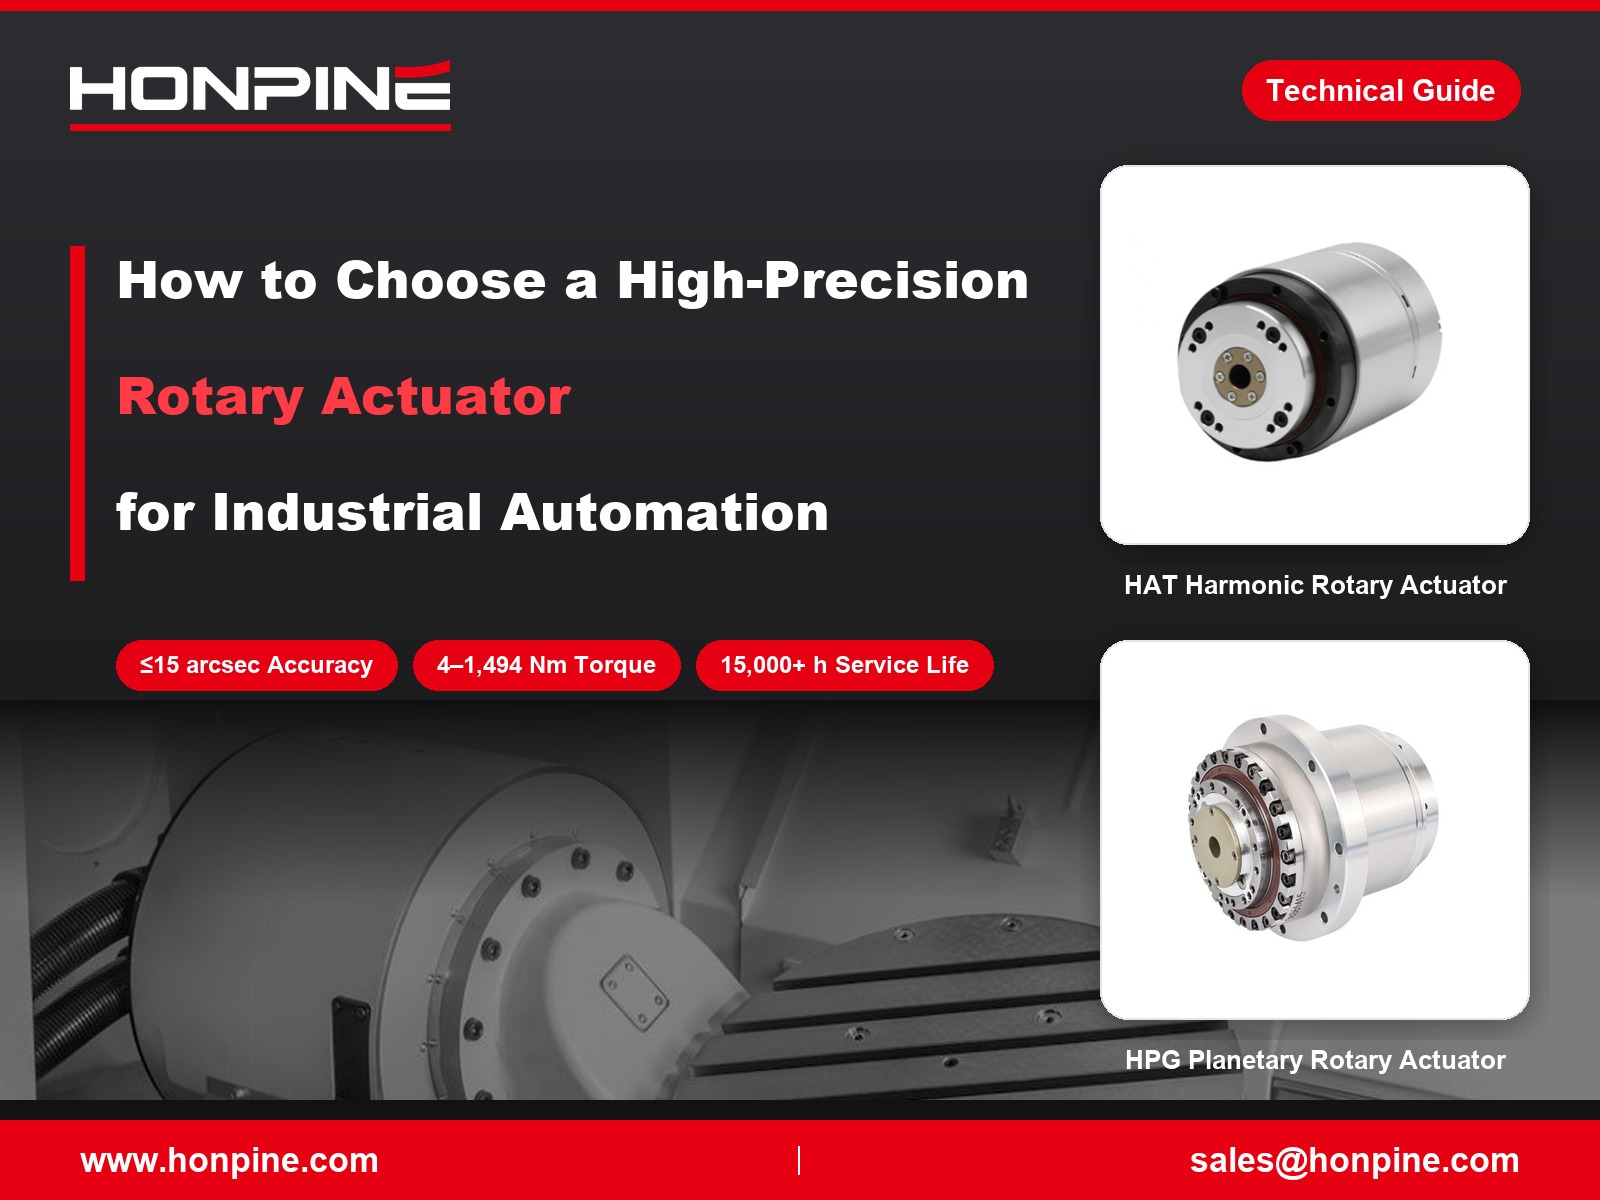
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.