Ultrakompakt harmonisk ledmodul med 6 mm ihålig axel
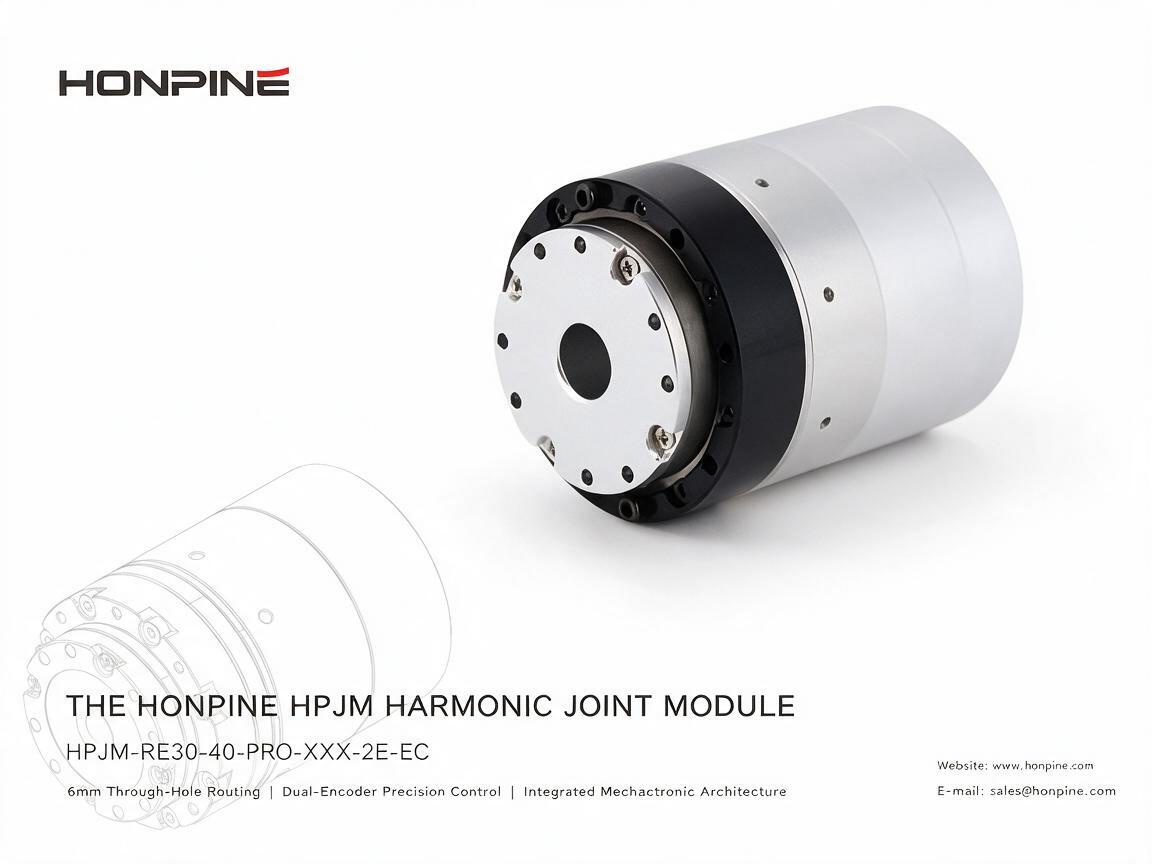
Möt HONPINEHPJM-harmonisk ledmodul, ettultrakompakt integrerat robotleddon som är utformat för tillämpningar där installationsutrymme, kabeldragning och precision i rörelsestyrningen är avgörande. Trots sin kompakta storlek och höga integrationsgrad har modulen ett genomgående hål på 6 mm för intern kabeldragning. Den lämpar sig för humanoida robotar, drönare, optiska plattformar och precisionsautomationssystem som kräver kompakta, högpresterande rotationsleder.
I den här artikeln presenterar Theodore Li, teknisk chef på HONPINE, de viktigaste specifikationerna, den strukturella utformningen och de tekniska fördelarna med HPJM-harmonisk ledmodul.
HONPINE HPJM-harmonisk ledmodul: viktiga specifikationer
HONPINE HPJM-harmonisk ledmodul, som i konstruktionsritningen identifieras som HPJM-RE30-40-PRO-XXX-2E-EC, kombinerar en kompakt ihålig axelkonstruktion, återkoppling från dubbla encoders och en högintegrerad mekatronisk arkitektur (MEA).
De viktigaste strukturella fördelarna omfattar ett genomgående hål på 6 mm för kabeldragning, ett integrerat motor- och drivsystem samt en konfiguration med dubbla encoders som är utformad för att möjliggöra exakt rörelsestyrning.
Varför välja HONPINE HPJM-harmonisk ledmodul?
1. Högintegrerad mekatronisk konstruktion
HPJM integrerar en harmonisk reducer, en ramlös momentmotor, en 16-bitars encoder och en FOC-drivning (fältorienterad styrning) i ett kompakt hölje med måtten Ø57 × 60.5 mm.
I stället för att välja och integrera motor, reducer, encoder och drivning separat får kunderna en högintegrerad ledmodul som är utformad för att förenkla systemutvecklingen. Det kan minska arbetet med komponentanpassning, förkorta integrationstiden och påskynda robotutvecklingen.
För robottillverkare bidrar den här integrerade arkitekturen till att effektivisera den mekaniska och elektriska konstruktionen samt minska komplexiteten vid montering och driftsättning på lednivå.
2. Genomgående hål på 6 mm för intern kabeldragning
En av HPJM:s viktigaste egenskaper är dess ihåliga axel på Ø6 mm, som har ett genomgående hål för kablar och, när applikationens konstruktion medger det, pneumatikledningar genom ledens centrum.
Intern kabeldragning bidrar till att minska störningar från externa kablar och kan, beroende på kabeldragningen och tillåtet rotationsområde, begränsa kabelvridning eller risken för att kablar fastnar när leden roterar.
Den här egenskapen är särskilt värdefull i humanoida robotar och kompakta robotsystem, där flera kablar måste passera genom trånga ledstrukturer. Jämfört med en konstruktion utan hål i motsvarande dimensioner ger en genomgående hålkonstruktion större flexibilitet för intern kabeldragning.
3. Dubbla EtherCAT-gränssnitt för kedjekopplad nätverksanslutning
I konstruktionsritningen anges två EtherCAT-kontakter: EtherCAT_Input och EtherCAT_Output, med kontaktdon av typen X1002WVS-04L.
Denna in-/utgångskonfiguration stöder kedjekopplad nätverksanslutning, vilket gör det möjligt att ansluta flera ledmoduler i följd i stället för att behöva en separat punkt-till-punkt-kommunikationskabel för varje led.
För humanoida robotar med fler än 20 leder kan en kedjekopplad arkitektur bidra till att minska kabeldragningskomplexiteten och förenkla systemets ledningsdragning.
PRO-versionen har även ett separat gränssnitt för nedladdning av fast programvara, vilket gör det möjligt att uppdatera enskilda modulers fasta programvara utan att enbart förlita sig på huvudanslutningen för kommunikation.
Den faktiska nätverkstopologin, det antal noder som stöds och rutinerna för uppdatering av fast programvara bör bekräftas utifrån vald modell och styrenhetskonfiguration.
4. Elektriska gränssnitt på baksidan
Strömkontakten, kommunikationsgränssnitten och porten för nedladdning av fast programvara är samlade på modulens baksida. I ritningen anges strömkontakten som A1257WV-S-2P.
Den bakre placeringen gör att utgående fläns och radiella ytor inte har några utskjutande kontakter eller externa kabelutgångar. Det kan förenkla den mekaniska integreringen, minska risken för störningar från omgivande konstruktioner och underlätta utformningen av kapslingen.
För robotleder som kräver stora vinkelrörelser eller ska monteras inuti ett kompakt armhus ger denna placering större flexibilitet vid placering av kontakter och kabelhantering.
Den slutliga konstruktionen bör fortfarande ta hänsyn till kontaktutrymme, kabelns böjradie, värmehantering och avsett rotationsområde.
5. Symmetriska monteringsflänsar för flexibel installation
HPJM har symmetriska monteringsgränssnitt i båda ändar, vilket bidrar till att förenkla den mekaniska integreringen i olika positioner på robotens leder.
Enligt den tillhandahållna ritningsinformationen omfattar monteringskonfigurationen bultcirklar på Ø38 mm och Ø37.5 mm, åtta gängade hål M2.5 och tre genomgående hål M2.
Den symmetriska utformningen kan göra det möjligt att använda samma ledmodul i olika monteringsriktningar och potentiellt för axel-, armbågs-, handleds- och höftleder, beroende på de mekaniska kraven för respektive led.
För robottillverkare kan ett gemensamt monteringsgränssnitt bidra till att minska antalet mekaniska varianter, förenkla hanteringen av reservdelar och öka modulariteten i en robotplattform.
6. Litet glapp och hög stötmomentkapacitet
HPJM använder harmonisk transmissionsteknik, som är känd för sitt låga glapp. De tillhandahållna specifikationerna anger en utgående positioneringsnoggrannhet på cirka 0.67 bågminuter och en stötmomentkapacitet på cirka 1.8 gånger det nominella momentet.
Dessa egenskaper kan vara fördelaktiga i robotapplikationer med frekventa riktningsändringar, acceleration och retardation samt övergående mekaniska belastningar.
Glapp, positioneringsnoggrannhet, repeterbarhet och förlorad rörelse är dock olika prestandaindikatorer. Den faktiska utgående prestandan beror på vald modell, belastningsförhållanden, styrkonfiguration och mätmetod. Det tillåtna stötmomentet måste på samma sätt tolkas utifrån tillverkarens märkvillkor och ska inte betraktas som ett kontinuerligt driftmoment.
För tillämpningar som humanoida robotar och precisionsautomationsutrustning bör ingenjörer utvärdera dessa parametrar tillsammans med nominellt moment, toppmoment, vridstyvhet, hastighet och termisk prestanda.
Användningsområden för HONPINE HPJM-harmonisk ledmodul
Humanoida robotar
Humanoida robotar behöver kompakta ledmoduler som ryms i det begränsade utrymmet i extremiteterna och samtidigt ger stöd för exakt rörelsestyrning och integrerad kabeldragning. HPJM:s kompakta hölje, ihåliga axel och integrerade drivarkitektur gör den till en möjlig kandidat för konstruktion av axel-, armbågs-, handleds- och höftleder, beroende på vridmoment- och dynamikkraven för varje led.
Drönare och kompakta robotsystem
I kompakta robotplattformar och vissa drönarrelaterade mekanismer är installationsutrymme och komponentintegration viktiga konstruktionsaspekter. En integrerad harmonisk ledmodul kan förenkla monteringen av roterande mekanismer när dess vikt-, moment-, hastighets- och effektkrav motsvarar applikationens behov.
Optiska plattformar och precisionsautomation
Optiska positioneringssystem och precisionsautomationsutrustning kan kräva kompakta roterande drivningar med kontrollerad rörelse och repeterbar positionering. HPJM kan utvärderas för dessa tillämpningar utifrån krav på vinkelprecision, vibrationsegenskaper, rörelseprofil och miljöförhållanden.
HONPINE HPJM-harmonisk ledmodul kombinerar en kompakt ihålig axelkonstruktion, integrerade motor- och drivkomponenter, en arkitektur med dubbla encoders och EtherCAT-anslutning i en och samma lösning för roterande leder.
Det genomgående hålet på 6 mm underlättar intern kabeldragning, medan kontakterna på baksidan och de symmetriska monteringsgränssnitten ger flexibilitet vid mekanisk integrering. Dessa egenskaper gör HPJM värd att överväga för humanoida robotar, kompakta robotsystem, optiska plattformar och precisionsautomation.
Om du utvecklar en kompakt robotled eller söker ett integrerat harmoniskt ledldon, kontakta HONPINE för detaljerade specifikationer, konstruktionsritningar och stöd vid modellval.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
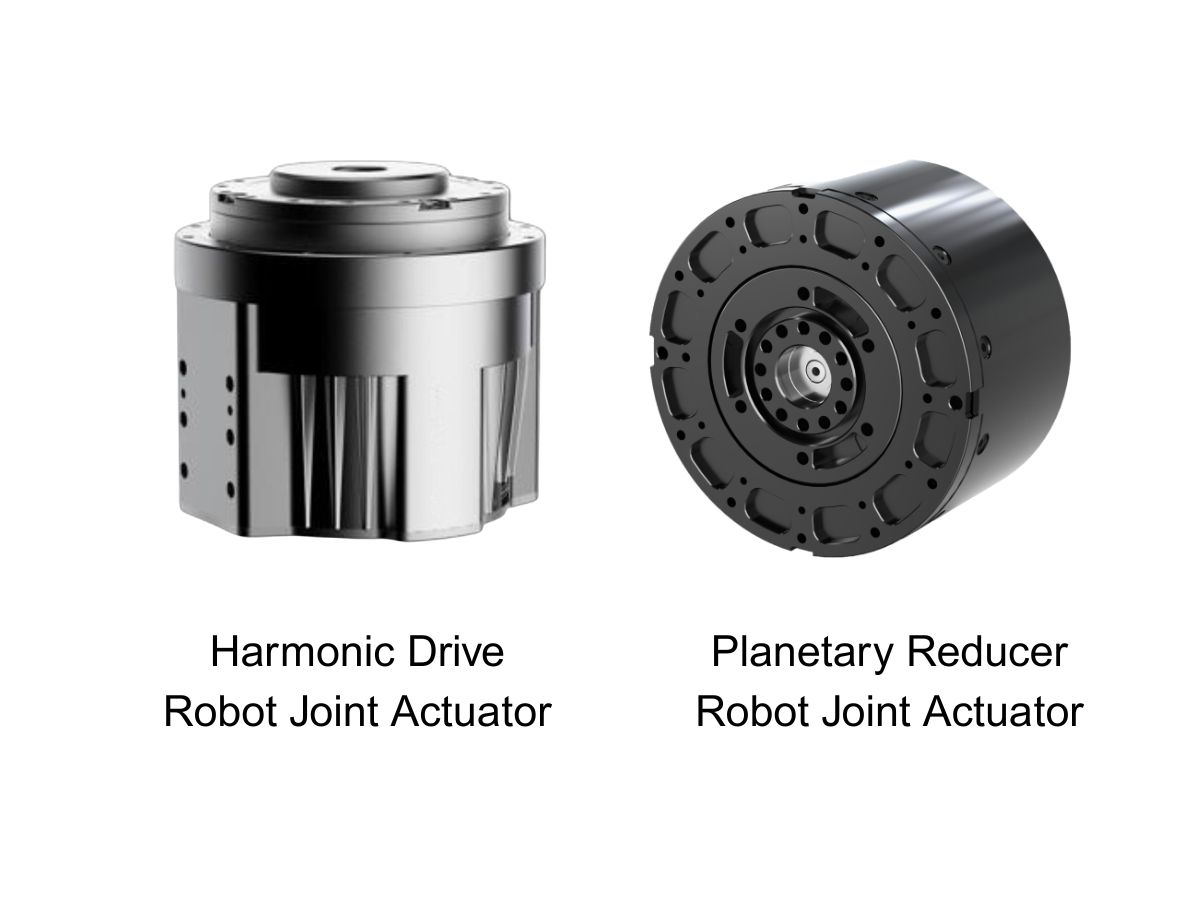
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
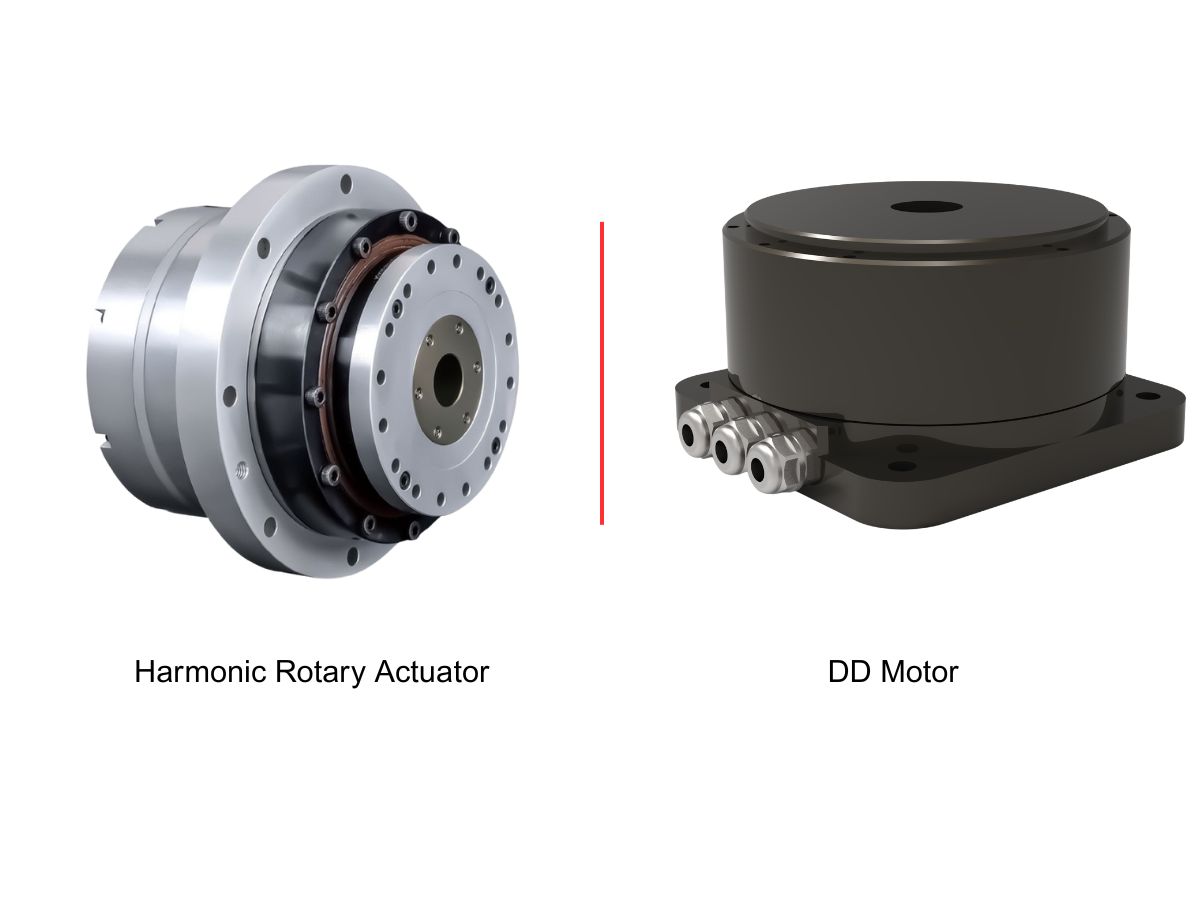
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
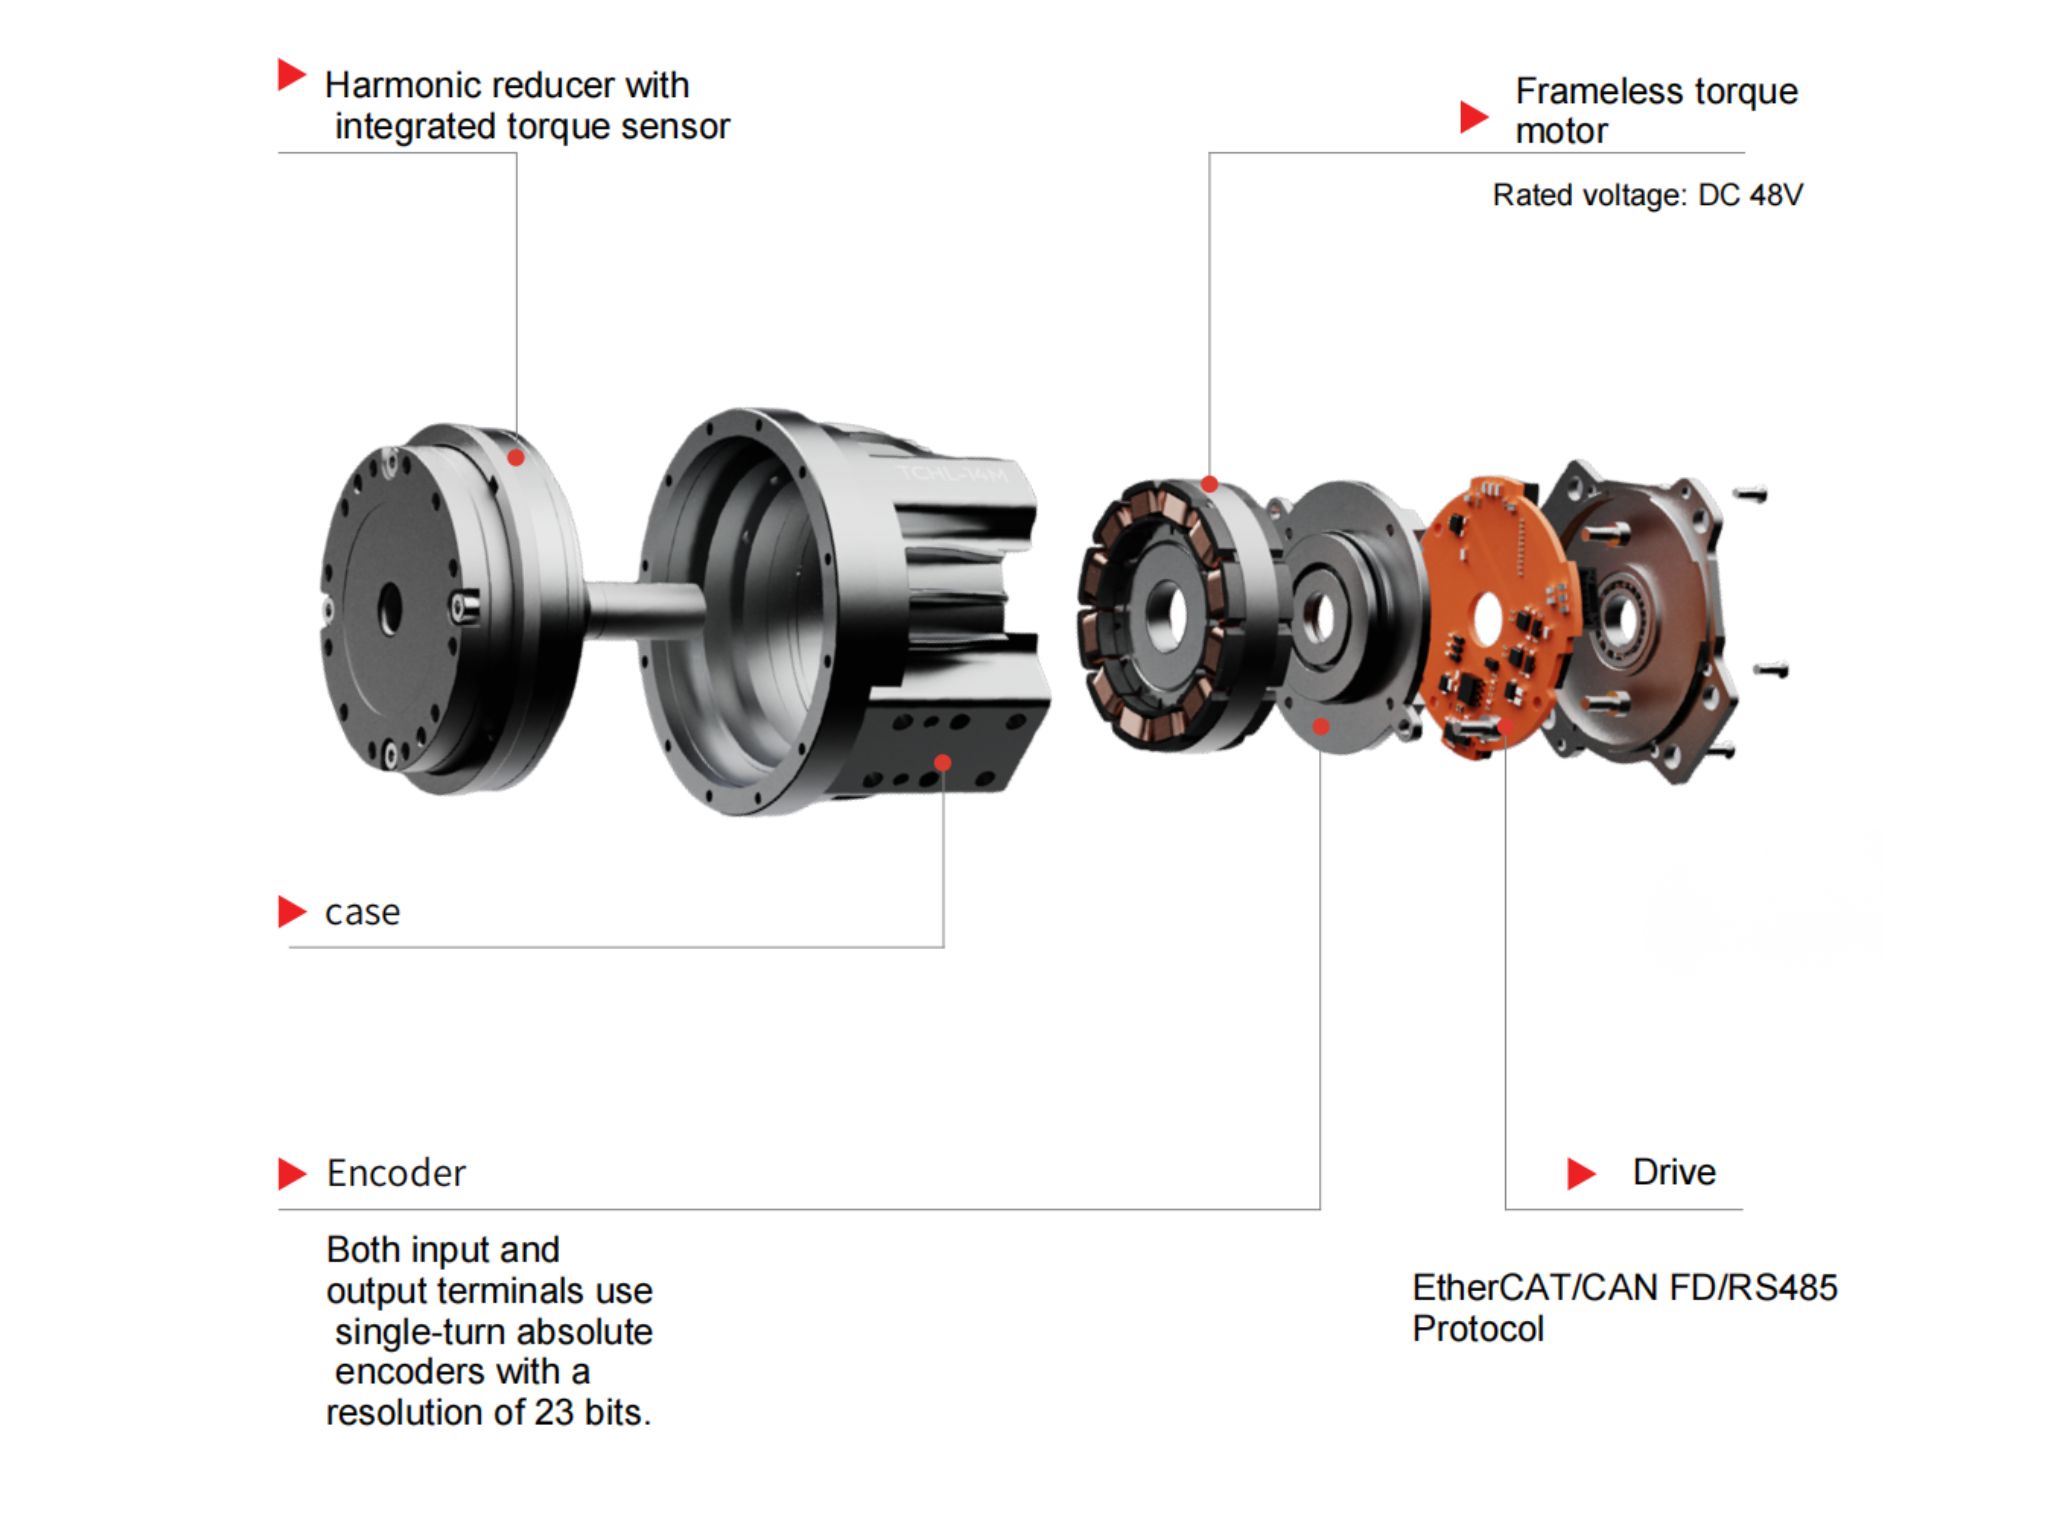
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.
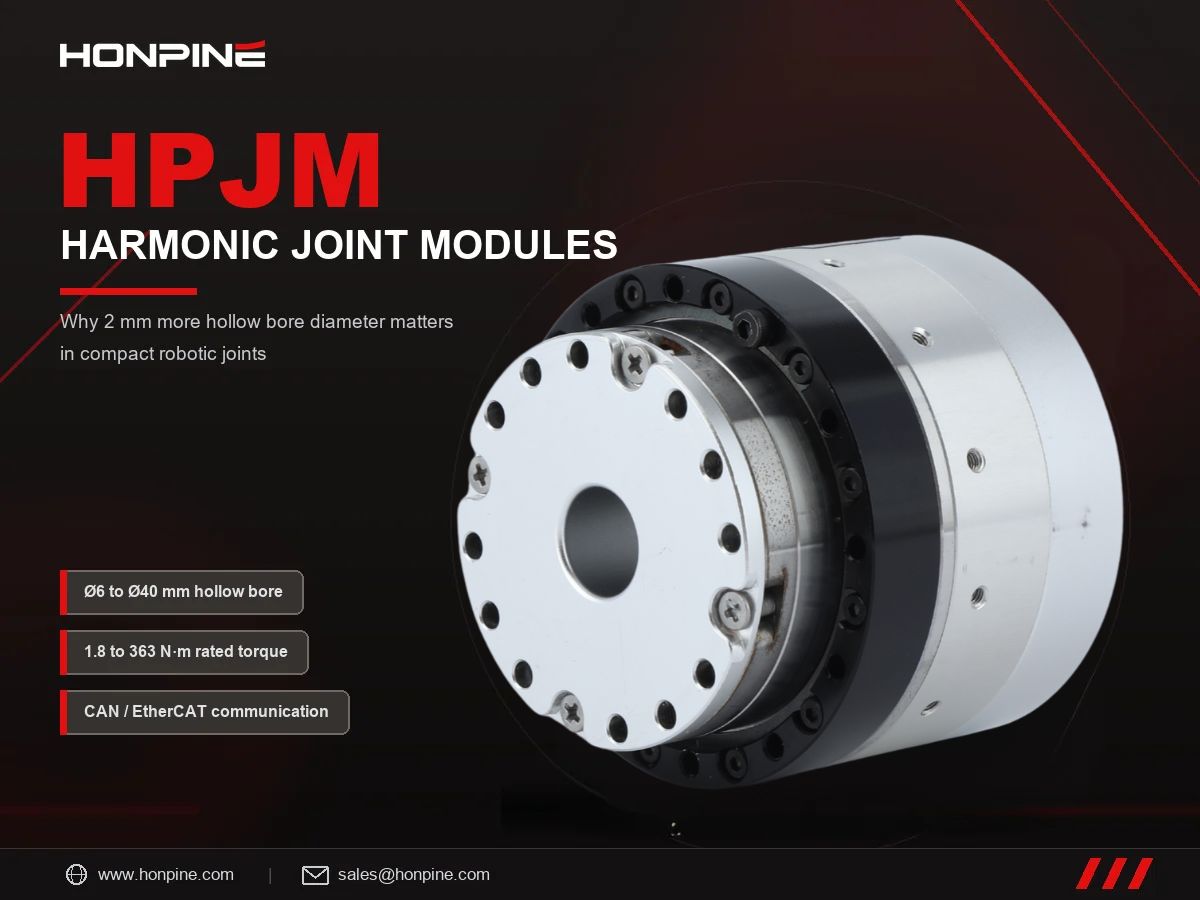
 Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter?Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter? I kompakta robotleder kan denna lilla dimensionsskillnad skapa en förvånansvärt stor ökning av det tillgängliga utrymmet. Eftersom tvärsnittsarean hos ett cirkulärt hål ökar med diameterns kvadrat kan ytterligare 2 mm avsevärt förbättra kabeldragningen internt och förenkla systemintegrationen. Den här artikeln undersöker hur den ihåliga borrdiametern påverkar, jämför utvalda HONPINE HPJM-modeller med jämförbara harmoniska ledmoduler och förklarar varför håldiametern spelar roll i humanoida robotar, kollaborativa robotar och industriell automation.
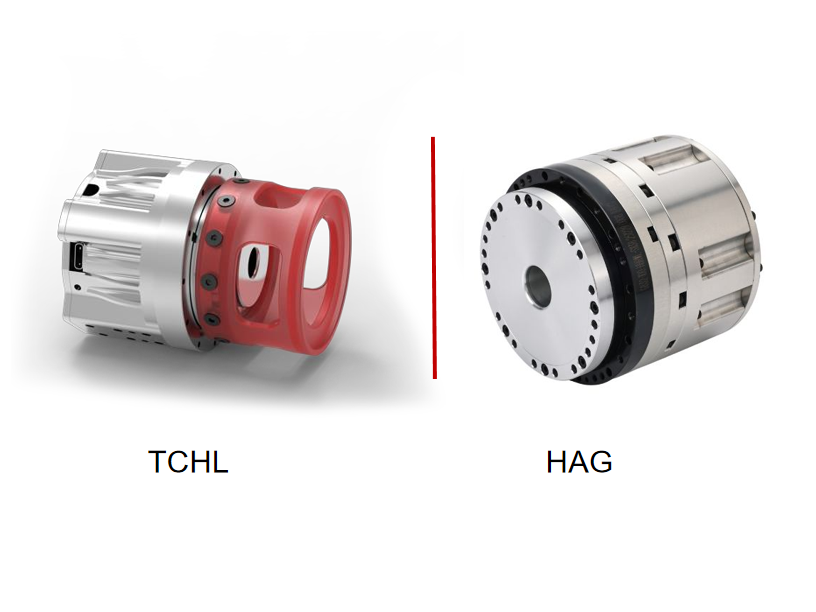
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.

Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Hur förbättrar ett harmoniskt ledställdon med momentsensor robotens kraftreglering?Läs om hur HONPINE TCHL:s harmoniska ledställdon använder en integrerad utgående momentsensor för att möjliggöra kraftåterkoppling, kollisionsdetektering, följsam montering, rehabiliteringsrobotik och fjärrstyrning.
 Ultrakompakt harmonisk ledmodul med 6 mm ihålig axelI takt med att humanoida robotar och kompakta robotsystem utvecklas måste ledmoduler leverera hög vridmomenttäthet, precis rörelsestyrning och flexibel kabeldragning på allt mer begränsade installationsytor. Den harmoniska ledmodulen HONPINE HPJM-RE30-40-PRO möter dessa utmaningar med en kompakt konstruktion, en ihålig axel på 6 mm, återkoppling från två pulsgivare samt en integrerad motor och FOC-drivning. I den här artikeln går vi igenom modulens viktigaste konstruktionsegenskaper och förklarar hur den ihåliga axelkonstruktionen, EtherCAT-anslutningen och de flexibla monteringsalternativen stöder utvecklingen av humanoida robotar, drönare, optiska plattformar och precisionsautomationsutrustning.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.
 Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter?Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter? I kompakta robotleder kan denna lilla dimensionsskillnad skapa en förvånansvärt stor ökning av det tillgängliga utrymmet. Eftersom tvärsnittsarean hos ett cirkulärt hål ökar med diameterns kvadrat kan ytterligare 2 mm avsevärt förbättra kabeldragningen internt och förenkla systemintegrationen. Den här artikeln undersöker hur den ihåliga borrdiametern påverkar, jämför utvalda HONPINE HPJM-modeller med jämförbara harmoniska ledmoduler och förklarar varför håldiametern spelar roll i humanoida robotar, kollaborativa robotar och industriell automation.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAGAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
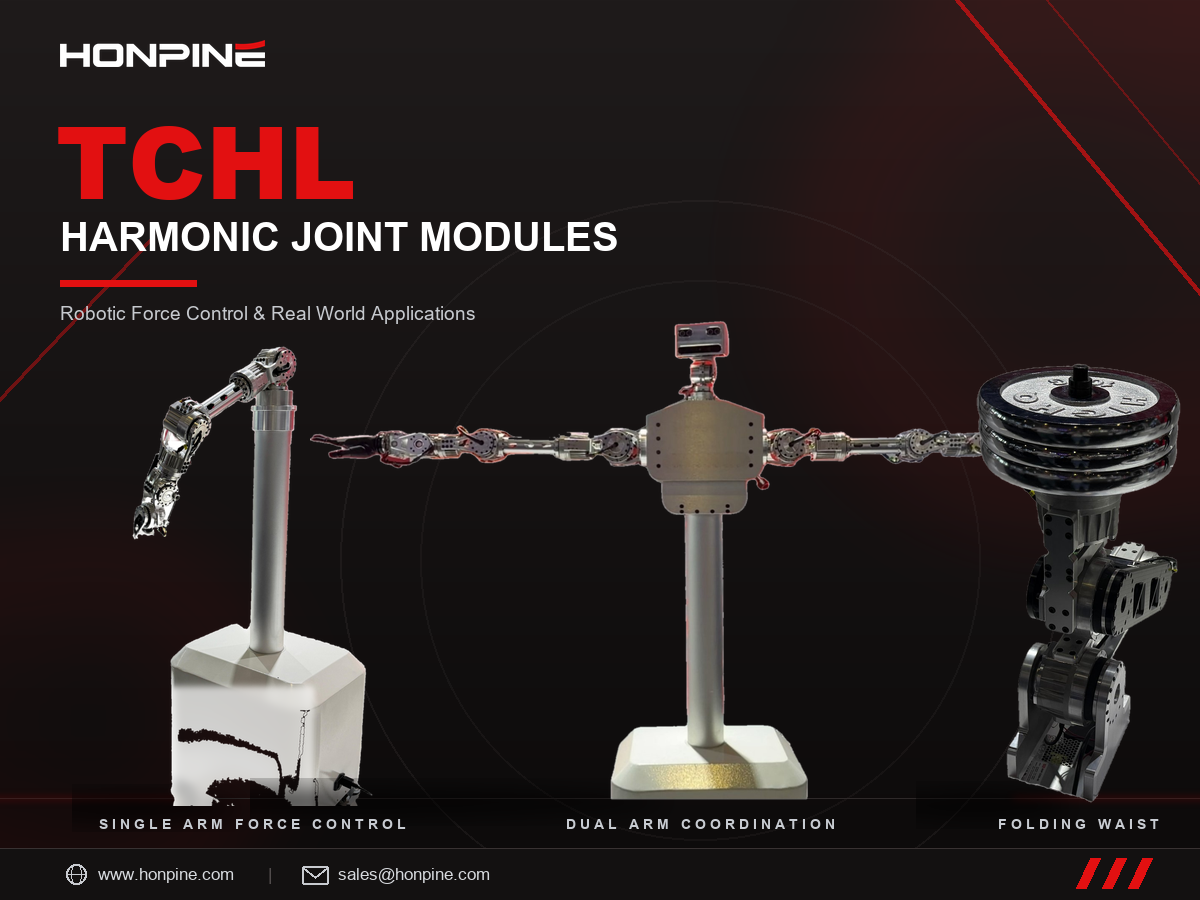
 HONPINE TCHL harmoniska ledmoduler: robotiserad kraftstyrning och praktiska tillämpningarHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
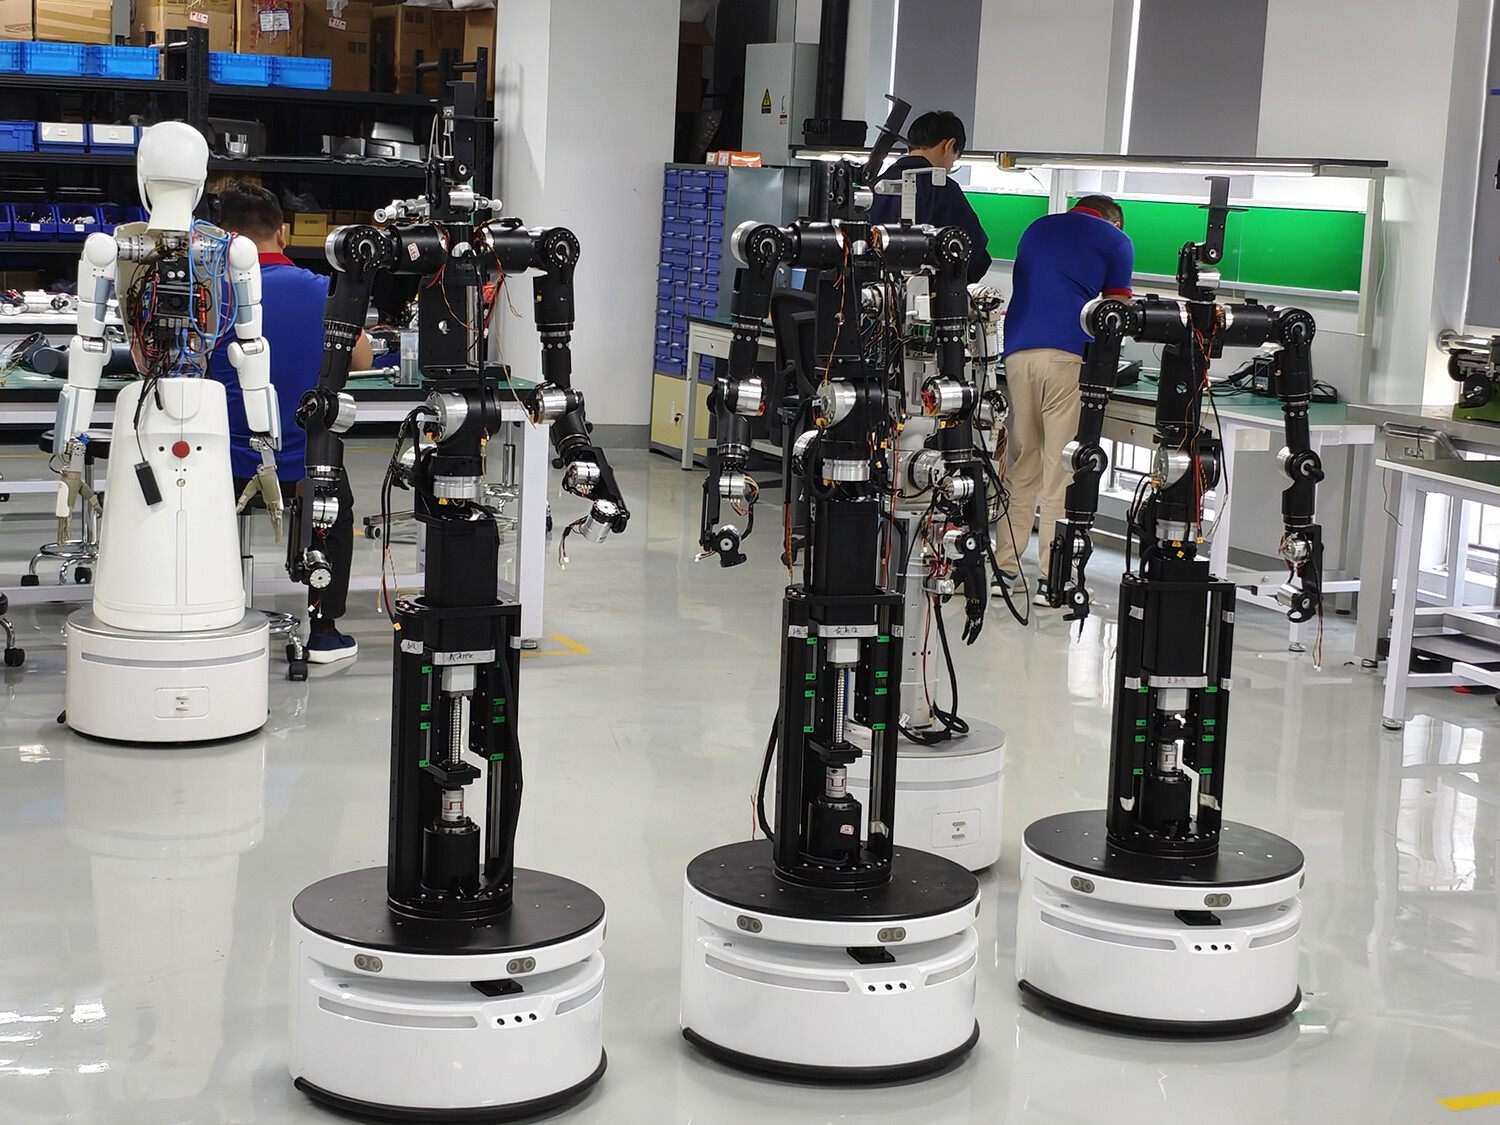
HONPINE TCHL-harmoniska ledmoduler används i en rad tillämpningar för robotars rörelsestyrning, bland annat i humanoida robotar med två armar, kraftstyrning med följsamhet i enarmade robotar och vikbara midjemekanismer för hjulförsedda humanoida robotar. Som integrerade rörelsekomponenter stöder de en mängd olika tillämpningar inom robotik, intelligent tillverkning och industriell automation.
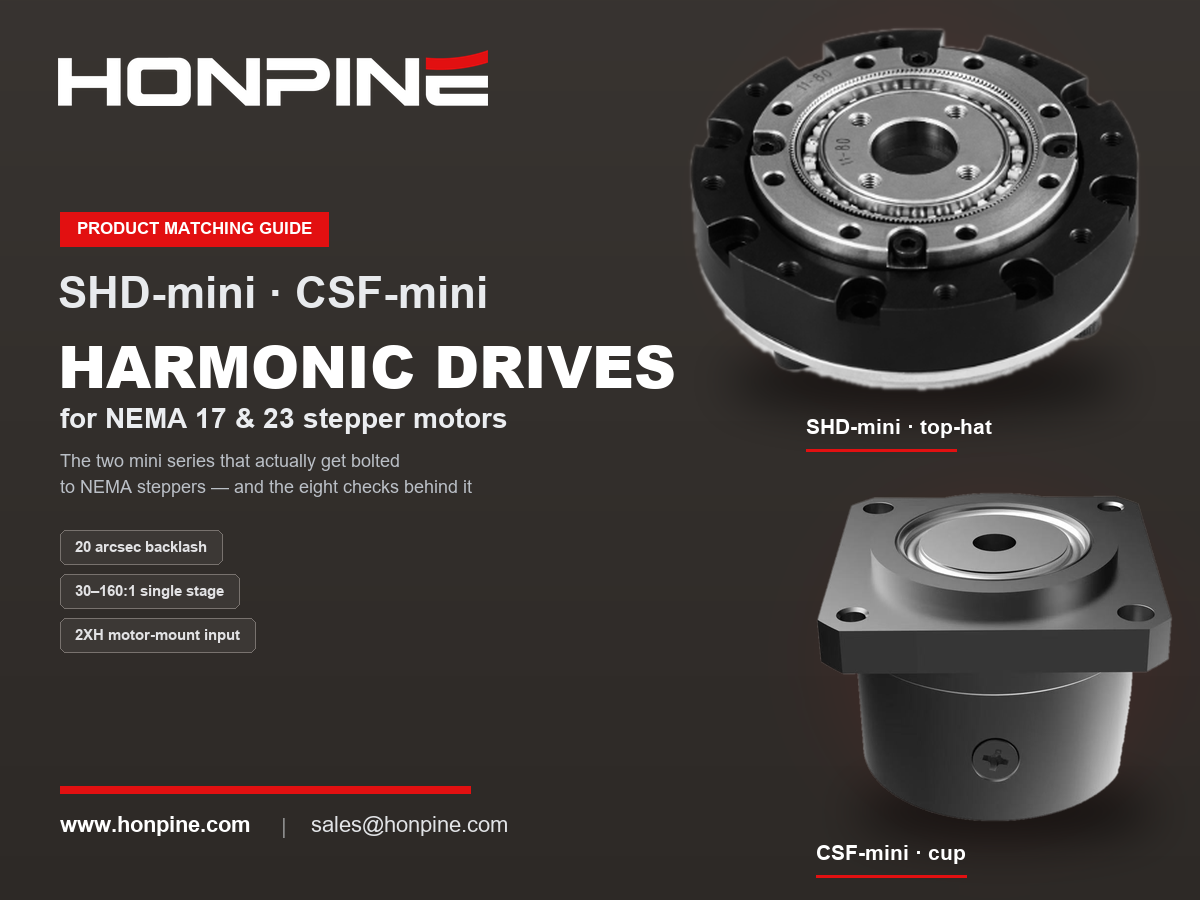
Från kärnkomponenter till integrerade rörelseenheter visar HONPINE, genom ett brett produktsortiment och praktiska rörelsedemonstrationer, vilka möjligheter precisionstransmissionsteknik erbjuder inom olika robotapplikationer. Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
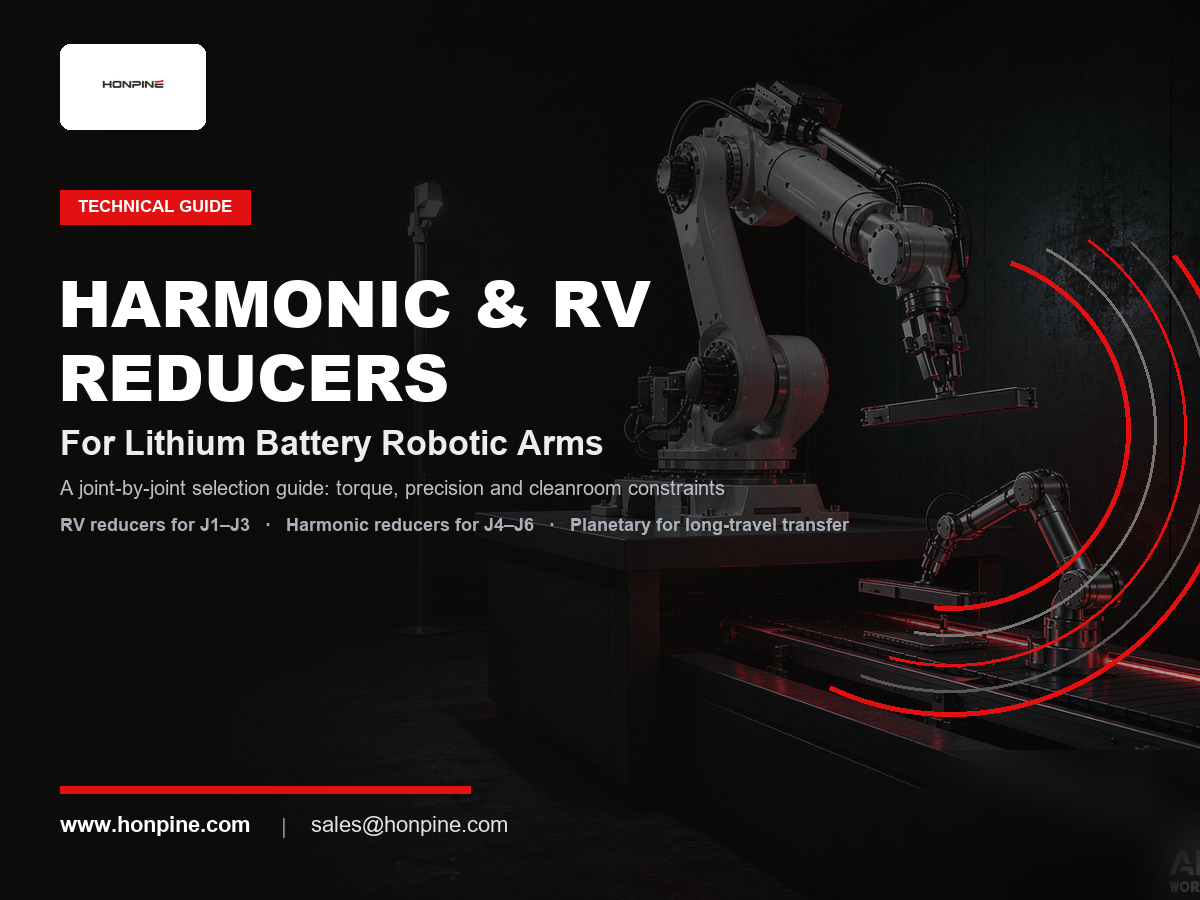
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.