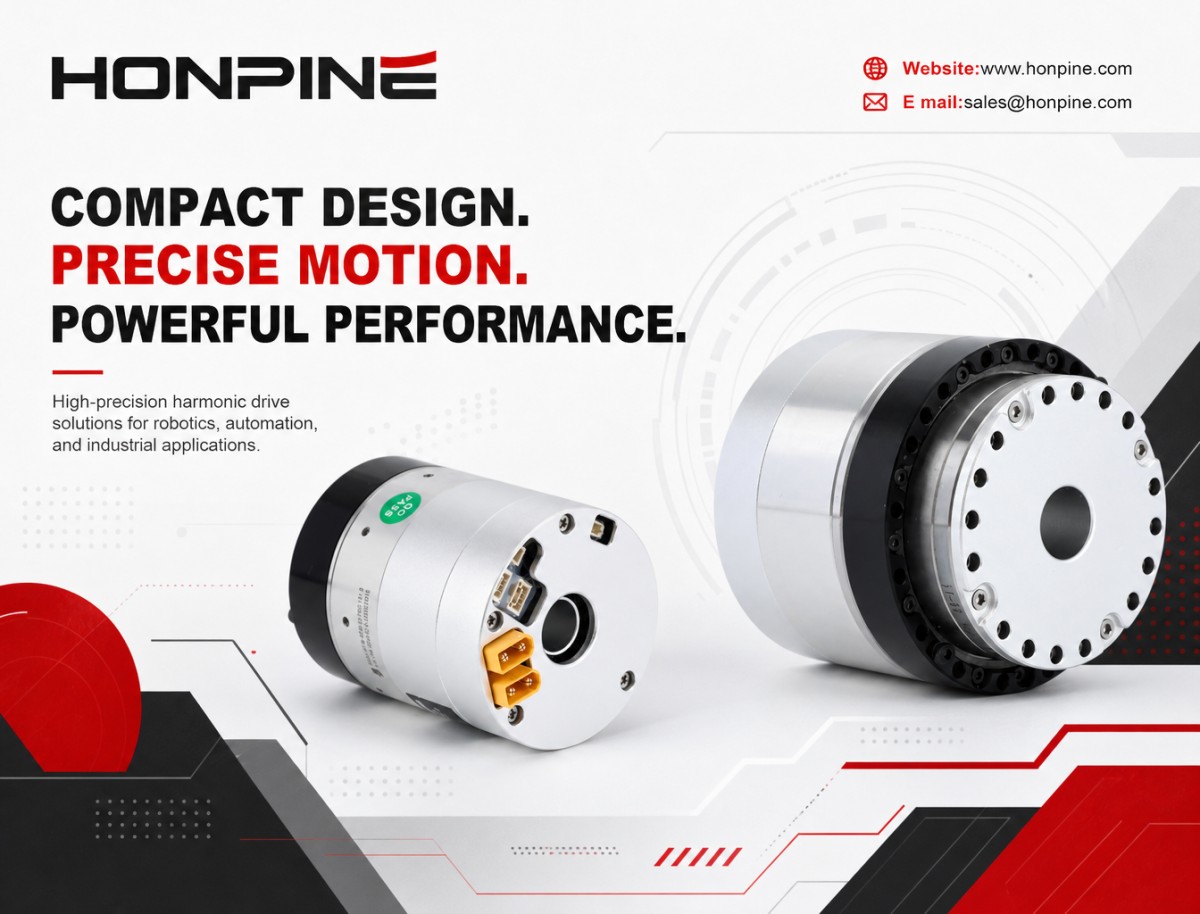
Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?
I takt med att robotar blir mer kompakta och allt mer avancerade ställs robottillverkare inför en gemensam teknisk utmaning: hur kan man uppnå högre utgående vridmoment utan att öka det installationsutrymme som varje led kräver?
HONPINEHPJM integrerade robotledsmodulmöter denna utmaning genom en kombination av kompakt mekanisk integrering, optimerad kabeldragning och utrymmeseffektiva installationskonstruktioner. I stället för att enbart fokusera på att minska modulens yttre mått kan konstruktörer optimera hela ledaggregatet, inklusive dess interna komponenter, elektriska anslutningar, monteringsgränssnitt och utformning med flera leder.
Den här artikeln beskriver tre viktiga metoder för att uppnå högt vridmoment på begränsat utrymme med HONPINE:s integrerade robotledsmodul.
1. Optimera själva modulen: utnyttja dess inbyggda funktioner för att minska utrymmesbehovet
Modulens hårdvara, mekaniska konstruktion och elektriska arkitektur utgör grunden för utrymmesoptimering. Dessa egenskaper bör beaktas redan i det inledande urvalet, eftersom de avgör modulens minsta installationsutrymme.
Välj en integrerad ledsmodul med hög vridmomenttäthet
HPJM-modulen integrerar ett FOC-servodrivkort, en ramlös vridmomentmotor, en högprecisionsenkoder, en harmonisk reducerare och ett korsrullager i ett enda hölje.
Jämfört med en konventionell distribuerad lösning med servomotor, separat drivsystem och separat reducerare eliminerar denna integrerade konstruktion behovet av ett externt drivsystemshölje, extra monteringsfästen och kopplingar. Den minskar också installationsavstånden och kraven på inriktning mellan separata komponenter, vilket bidrar till att minska det totala utrymme som ledsaggregatet upptar.
Urvalstips: Säkerställ först att den valda modulen uppfyller kraven på kontinuerligt märkmoment och toppeffektmoment. Överväg därefter en modell med mindre ytterdiameter när applikationen tillåter det. Undvik att välja en onödigt överdimensionerad modul enbart för att få en alltför stor momentmarginal. Se produktspecifikationstabellerna och jämför modeller med liknande utgående vridmoment. Ett högre utväxlingsförhållande kan göra det möjligt för en modul med mindre diameter att uppfylla samma krav på utgående vridmoment, förutsatt att även ingångshastighet, verkningsgrad, termisk prestanda och andra driftförhållanden är lämpliga.
Använd den ihåliga axelkonstruktionen för intern kabeldragning
Modulen har ett stort centralt hål som gör det möjligt att dra kraft- och kommunikationskablar direkt genom leden.
I stället för att dra kablarna längs utsidan av leden kan konstruktörer leda dem genom det ihåliga centrumet. Det motverkar att externa kabelöglor och kontaktdon ökar enhetens radiella mått.
I robotarmar och lemmar på humanoida robotar med flera seriekopplade leder kan kablar dras genom de interna kanalerna i efterföljande leder. Det minskar behovet av externa kabelkanaler och skyddskåpor och gör den övergripande konstruktionen mer kompakt.
Balansera valet av enkoderkonfiguration mot utrymmeskraven
Valet av enkoderkonfiguration påverkar både modulens funktion och det utrymme som kringutrustningen kräver.
Version med dubbla enkodrar (2E): Modulen har en återkopplingsenkoder på utgångssidan och kräver inget externt 3.6 V reservbatteri för multiturn. Därmed kan utrymmet för ett separat batterifack och monteringsfäste elimineras. Multiturn-positionsinformationen sparas dock inte vid strömavbrott, så systemet kan behöva utföra en homningsprocedur när strömmen återställs.
Version med enkel enkoder: Om den valda konfigurationen kräver ett reservbatteri för multiturn måste robotkonstruktionen avsätta utrymme för batteriet och dess monteringsstruktur. Detta alternativ kan passa applikationer som kräver att multiturn-positionen bevaras efter ett strömavbrott och har tillräckligt installationsutrymme.
I applikationer med begränsat utrymme kan versionen med dubbla enkodrar bidra till att minska antalet kringkomponenter. Det slutliga valet bör dock även ta hänsyn till kraven på att bevara positionen och robotens styrstrategi.
Välj broms endast när applikationen kräver det
Modulen finns i versioner både med och utan broms.
Om robotens mekaniska konstruktion har en separat låsmekanism, eller om leden inte behöver hålla en betydande gravitationsbelastning när strömmen är frånkopplad, kan en version utan broms övervägas. Det kan minska modulens axiella längd och förenkla installationskonstruktionen.
Om leden måste behålla sin position när strömmen kopplas från är en version med broms i allmänhet lämpligare. Innan valet görs bör erforderligt hållmoment och säkerhetsförhållanden utvärderas.
2. Optimera kabeldragningen: minska utstick genom bättre placering av kontaktdon och kablar
Dåligt planerad kabeldragning kan skapa onödiga utstick kring kontaktdon och kabelböjar, vilket tar upp både radiellt och axiellt installationsutrymme. Detta är ett problem som lätt förbises vid konstruktion av kompakta robotar.
Detaljerade mått för kontaktdon och kabeldragningskrav finns i kapitel 4, Elektriska gränssnitt, och kapitel 7, Kabeldragning, i produktmanualen.
Prioritera bakmonterade kortkontakter för att eliminera adapterkort
AllaHPJM-modellerhar kommunikations-, ström- och batterigränssnitt direkt integrerade i motorns bakre kåpa via kortmonterade kontaktdon. Konstruktionen kräver inget extra externt adapter-PCB, vilket eliminerar adapterkortets tjocklek och utrymmet för dess monteringsfästen.
Val av kontaktdon:
För moduler i storleksintervallet 80–110 mm och mindre kan kompakta kontaktdon i XKB X1002-serien med 1 mm delning användas.
Större moduler använder kompakta MOLEX-kontaktdon. Jämfört med XT60-kontaktdon eller större industriella rundkontakter kan dessa mindre kontaktdon bidra till att minska det axiella utsticket bakom motorns kåpa.
Den faktiska kontaktdonstypen bör väljas utifrån modulmodell, strömkrav och gränssnittsspecifikationer i produktmanualen.
Styr kabelriktning och frigång kring kontaktdon
Kabelspecifikationstabellerna i produktmanualen anger erforderlig frigångshöjd för olika gränssnitt. Följ dessa angivna mått när robotkapslingens inre hålrum konstrueras, i stället för att öka kapslingens mått i onödan.
För EtherCAT- och CAN-kommunikationskablar dras kontaktdonen ut vinkelrätt mot den bakre kåpan. Efter anslutning ska kablarna ledas längs kapslingens inre hålrum och ha tillräckligt med utrymme för böjar. Se till att kablarna inte böjs eller sticker ut radiellt, eftersom det kan öka ledens totala diameter.
Val av strömkontakt:
För den kompakta modulen på 30–40 mm kan ett 2-poligt kontaktdon med 1.25 mm delning användas i stället för ett XT30-kontaktdon för att minska strömgränssnittets utstick. Detta är särskilt användbart när installationsutrymmet är mycket begränsat.
För moduler med högre effekt kan strömuttaget XT30UPB-M väljas när de elektriska specifikationerna kräver det.
Optimera nätverkstopologin för flera moduler för att minska antalet onödiga kablar
I robotarmar med flera leder och lemmar på humanoida robotar påverkar nätverkstopologin direkt kabelmängden och installationsutrymmet.
EtherCAT-kommunikation: Använd en kedjekoppling där IN- och OUT-portarna ansluts i följd. Huvudstyrenheten behöver bara en nätverkskabel till den första ledsmodulen, medan korta kablar ansluter intilliggande moduler. På så sätt undviks att en separat nätverkskabel dras från varje led tillbaka till styrenheten.
CAN-kommunikation: En kedjekopplad bussanslutning, även kallad hand-in-hand, kan också användas. Ingen enskild led behöver ha en egen kabel dragen tillbaka till huvudstyrenheten.
Strömförsörjning: En direkt strömanslutning till varje led är i allmänhet att föredra när driftsäkerhet och spänningsstabilitet är prioriterade. Beroende på den elektriska arkitekturen kan även en trädtoppologi övervägas. Använd kedjekopplad strömförsörjning med försiktighet: även om den kan minska kabelmängden måste spänningsfall och strömfördelning utvärderas noggrant. Den lämpar sig bättre för moduler med lägre effekt, när kabeldragningen och strömkraven tillåter det.
För leder med högre effekt kan separata strömanslutningar kräva fler kablar, men de kan ge bättre kontroll över spänningsfall och effektfördelning.
Dra kablar genom den ihåliga axeln för att eliminera externa kabelkanaler
Kraft-, CAN- och EtherCAT-kablar kan dras genom ledens hål och hållas inne i den mekaniska konstruktionen.
Det minskar behovet av externa kabelkanaler och skyddskåpor. Den yttre kapslingen kan därmed följa motorns diameter närmare, utan extra radiellt utrymme för exponerade kablar.
Viktiga försiktighetsåtgärder vid kabeldragning:
Kablar får inte sträckas. Lämna tillräckligt med slack för att hantera hela ledens rotationsområde. Inte ens vid de mekaniska ändlägena får kablarna belasta kontaktdonen med för hög dragkraft.
Förhindra också att främmande föremål, utstickande buntband och andra komponenter trycker mot eller blockerar den ihåliga axelns innervägg.
3. Optimera monteringskonstruktionen: minimera mekaniska installationsavstånd
Även om själva ledsmodulen är kompakt kan en ineffektiv monteringskonstruktion öka robotens totala mått. Genom att optimera positioneringsdetaljer, fästanordningar och gränssnitten mellan intilliggande leder kan onödigt monteringsutrymme elimineras.
Använd en centreringsansats för att eliminera mellanliggande adapterflänsar
När den mekaniska konstruktionen tillåter det kan en centreringsansats bearbetas direkt i den lastbärande konstruktionskomponenten så att den passar ledsmodulens utgående fläns. Då kan komponenten på lastsidan anslutas direkt till modulen, vilket eliminerar en mellanliggande adapterfläns.
Modulens utgående fläns har redan en positioneringsdetalj. Genom att utforma en motsvarande detalj i komponenten på lastsidan kan konstruktörer minska enhetens axiella tjocklek och förenkla den mekaniska anslutningen.
Positioneringspassningen bör specificeras utifrån de faktiska måtten på ansatsen, toleranserna och monteringskraven. En H7/h7-passning kan övervägas när det är lämpligt, men den bör inte betraktas som ett universellt krav för alla ledinstallationer.
Mötytornas rundhet, planhet och yttillstånd måste också kontrolleras. En planhetstolerans på 0.01 mm kan användas som konstruktionsmål när applikationen kräver det. Undvik att måla precisionsmötytor, eftersom beläggningens tjocklek kan påverka passning och positioneringsnoggrannhet.
Dra åt bultarna diagonalt och använd försänkta bulthål
Utforma försänkta eller försänkta bulthål i monteringsflänsen på lastsidan så att bulthuvudena inte sticker ut utanför konstruktionsytan. Det bidrar till att minska onödigt axiellt frigångsutrymme.
Dra åt bultarna diagonalt vid monteringen och följ angivet åtdragningsmoment. Medelstarkt gänglåsmedel kan användas när monteringsspecifikationen kräver det.
Undvik att lägga till onödiga brickor eller distanser, eftersom de ökar antalet staplade komponenter och den totala installationstjockleken. Brickor och andra fästelement ska dock inte utelämnas när konstruktionen eller fästelementstillverkarens specifikationer kräver dem.
HPJM-leden har ett integrerat korsrullagersom klarar radiella och axiella belastningar inom sin märkkapacitet. När det integrerade lagret kan hantera applikationens yttre belastningar och vältmoment tillräckligt väl behövs i allmänhet inget extra externt stödlager.
Att lägga till ett extra lager utan ett tydligt konstruktionsbehov kan öka de axiella och radiella måtten. Det kan också skapa en överbestämd montering, vilket potentiellt kan leda till vibrationer, onormalt ljud, förtida slitage eller kortare livslängd.
Kontrollera alltid den yttre lastkapaciteten och monteringsarrangemanget mot modulens tekniska specifikationer innan du avgör om extra stöd behövs.
Placera kapslingen nära monteringsytan
Den bakre kåpan på ledsmodulen bör placeras så nära robotkapslingens monteringsyta som praktiskt möjligt, samtidigt som minsta nödvändiga frigång för kontaktdon, kabelmontering och underhåll bibehålls.
Den yttre kapslingen kan utformas runt motorns ytterdiameter för att skapa ett kompakt utrymme. Undvik överdimensionerade inre hålrum och onödigt stora avstånd mellan motorhöljet och de omgivande konstruktionskomponenterna.
Detta tillvägagångssätt minskar outnyttjat utrymme och bidrar till att hålla robotens övergripande konstruktion kompakt.
Undvik monteringsfel som skapar onödigt frigångsutrymme
Flera vanliga monteringsmisstag kan tvinga konstruktörer att öka avståndet mellan komponenter, vilket leder till slöseri med installationsutrymme.
Detta omfattar att enbart förlita sig på kontakt mellan plana ytor utan en centreringsansats, att använda en positioneringsdetalj som inte är tillräckligt djup samt att lämna bearbetningsgrader eller utstick på mötytorna.
När positioneringskonstruktionen är otillräcklig kan konstruktören behöva öka installationsavståndet för att undvika interferens. Det ökar inte bara de totala måtten utan kan också försämra monteringskonsistensen.
Avlägsna grader och bearbetningsrester från flänsen på lastsidan före montering. Rengör alla mötytor noggrant så att komponenterna passar ihop ordentligt.
Placera flera leder i en kompakt seriekonfiguration
För konstruktioner med flera leder, exempelvis armar och ben på humanoida robotar, kan en kompakt seriekonfiguration bidra till att minska lemmens totala längd.
När det mekaniska gränssnittet tillåter det kan en leds utgående fläns anslutas direkt till nästa leds bakre kåpa eller monteringsgränssnitt. Eliminera onödiga mellanliggande distanser och adapterkonstruktioner, men behåll minsta nödvändiga frigång för kabelböjar och montering.
Om de ihåliga hålen i de anslutna modulerna är inriktade kan kablar dras genom efterföljande leder längs den interna kabelvägen. Det minskar extern kabeldragning och bidrar till en mer kompakt övergripande konstruktion av lemmen.
Slutsats
Att uppnå högt vridmoment på begränsat utrymme handlar inte bara om att välja en mindre robotledsmodul. Det kräver samordnad optimering av modulens interna arkitektur, enkoder- och bromskonfiguration, val av kontaktdon, kabeldragning, monteringsgränssnitt och arrangemang med flera leder.
HONPINE:sHPJM integrerade robotledsmodulsamlar viktiga komponenter för rörelsestyrning i ett kompakt hölje. Genom att utnyttja den integrerade konstruktionen och den ihåliga axeln fullt ut samt optimera den omgivande mekaniska och elektriska utformningen kan robottillverkare minska onödigt installationsutrymme och samtidigt uppfylla kraven på vridmoment och rörelsestyrning.
För humanoida robotar, robotarmar och andra system med flera leder börjar en effektiv utrymmesoptimering redan vid modulvalet och fortsätter genom hela den mekaniska och elektriska konstruktionsprocessen.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
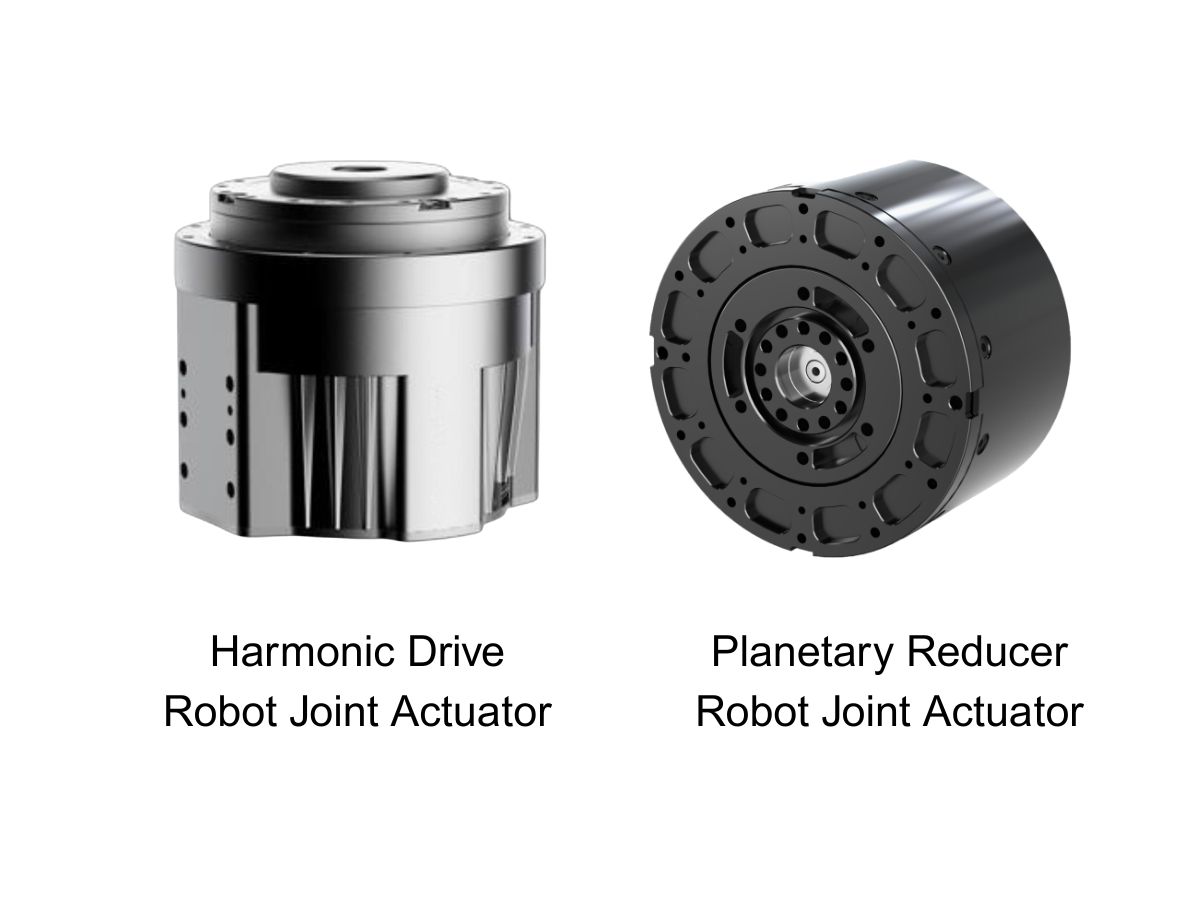
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
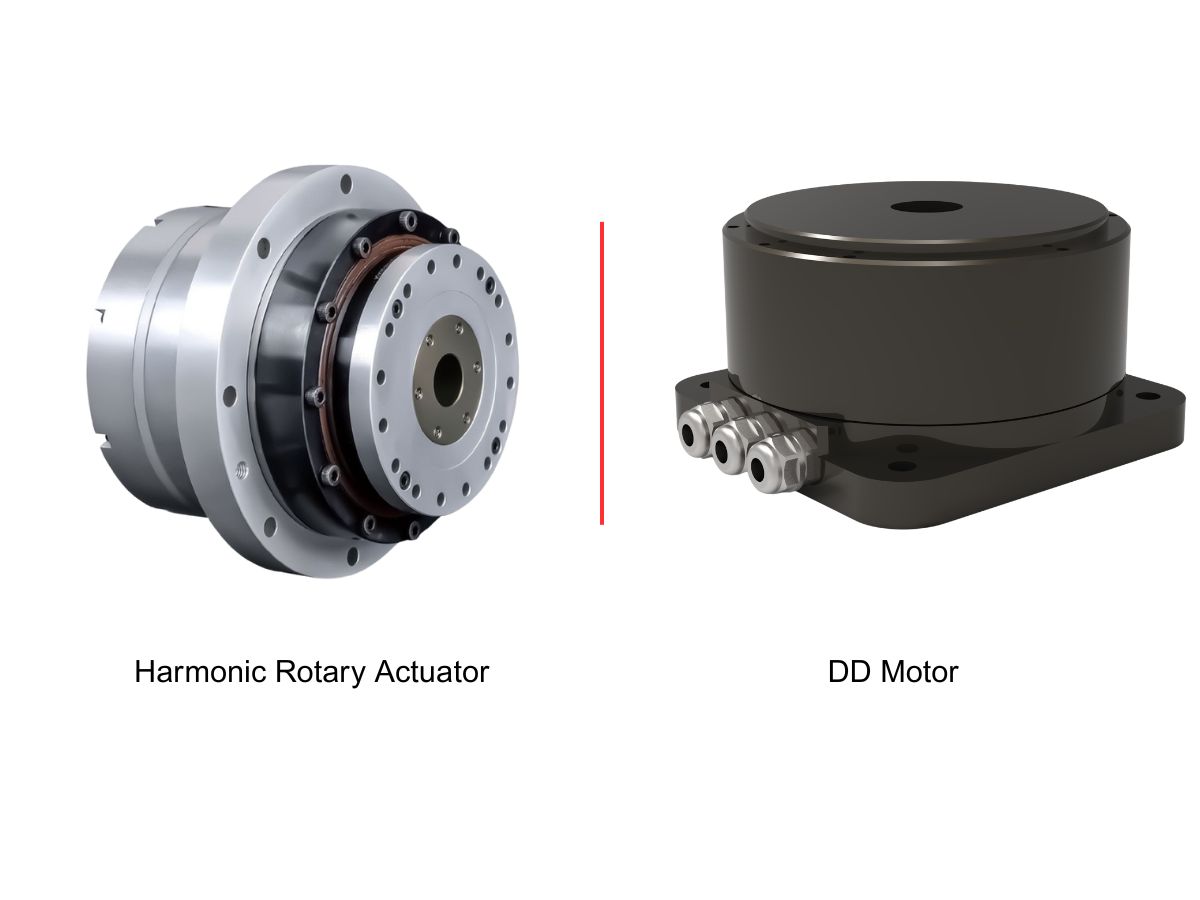
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
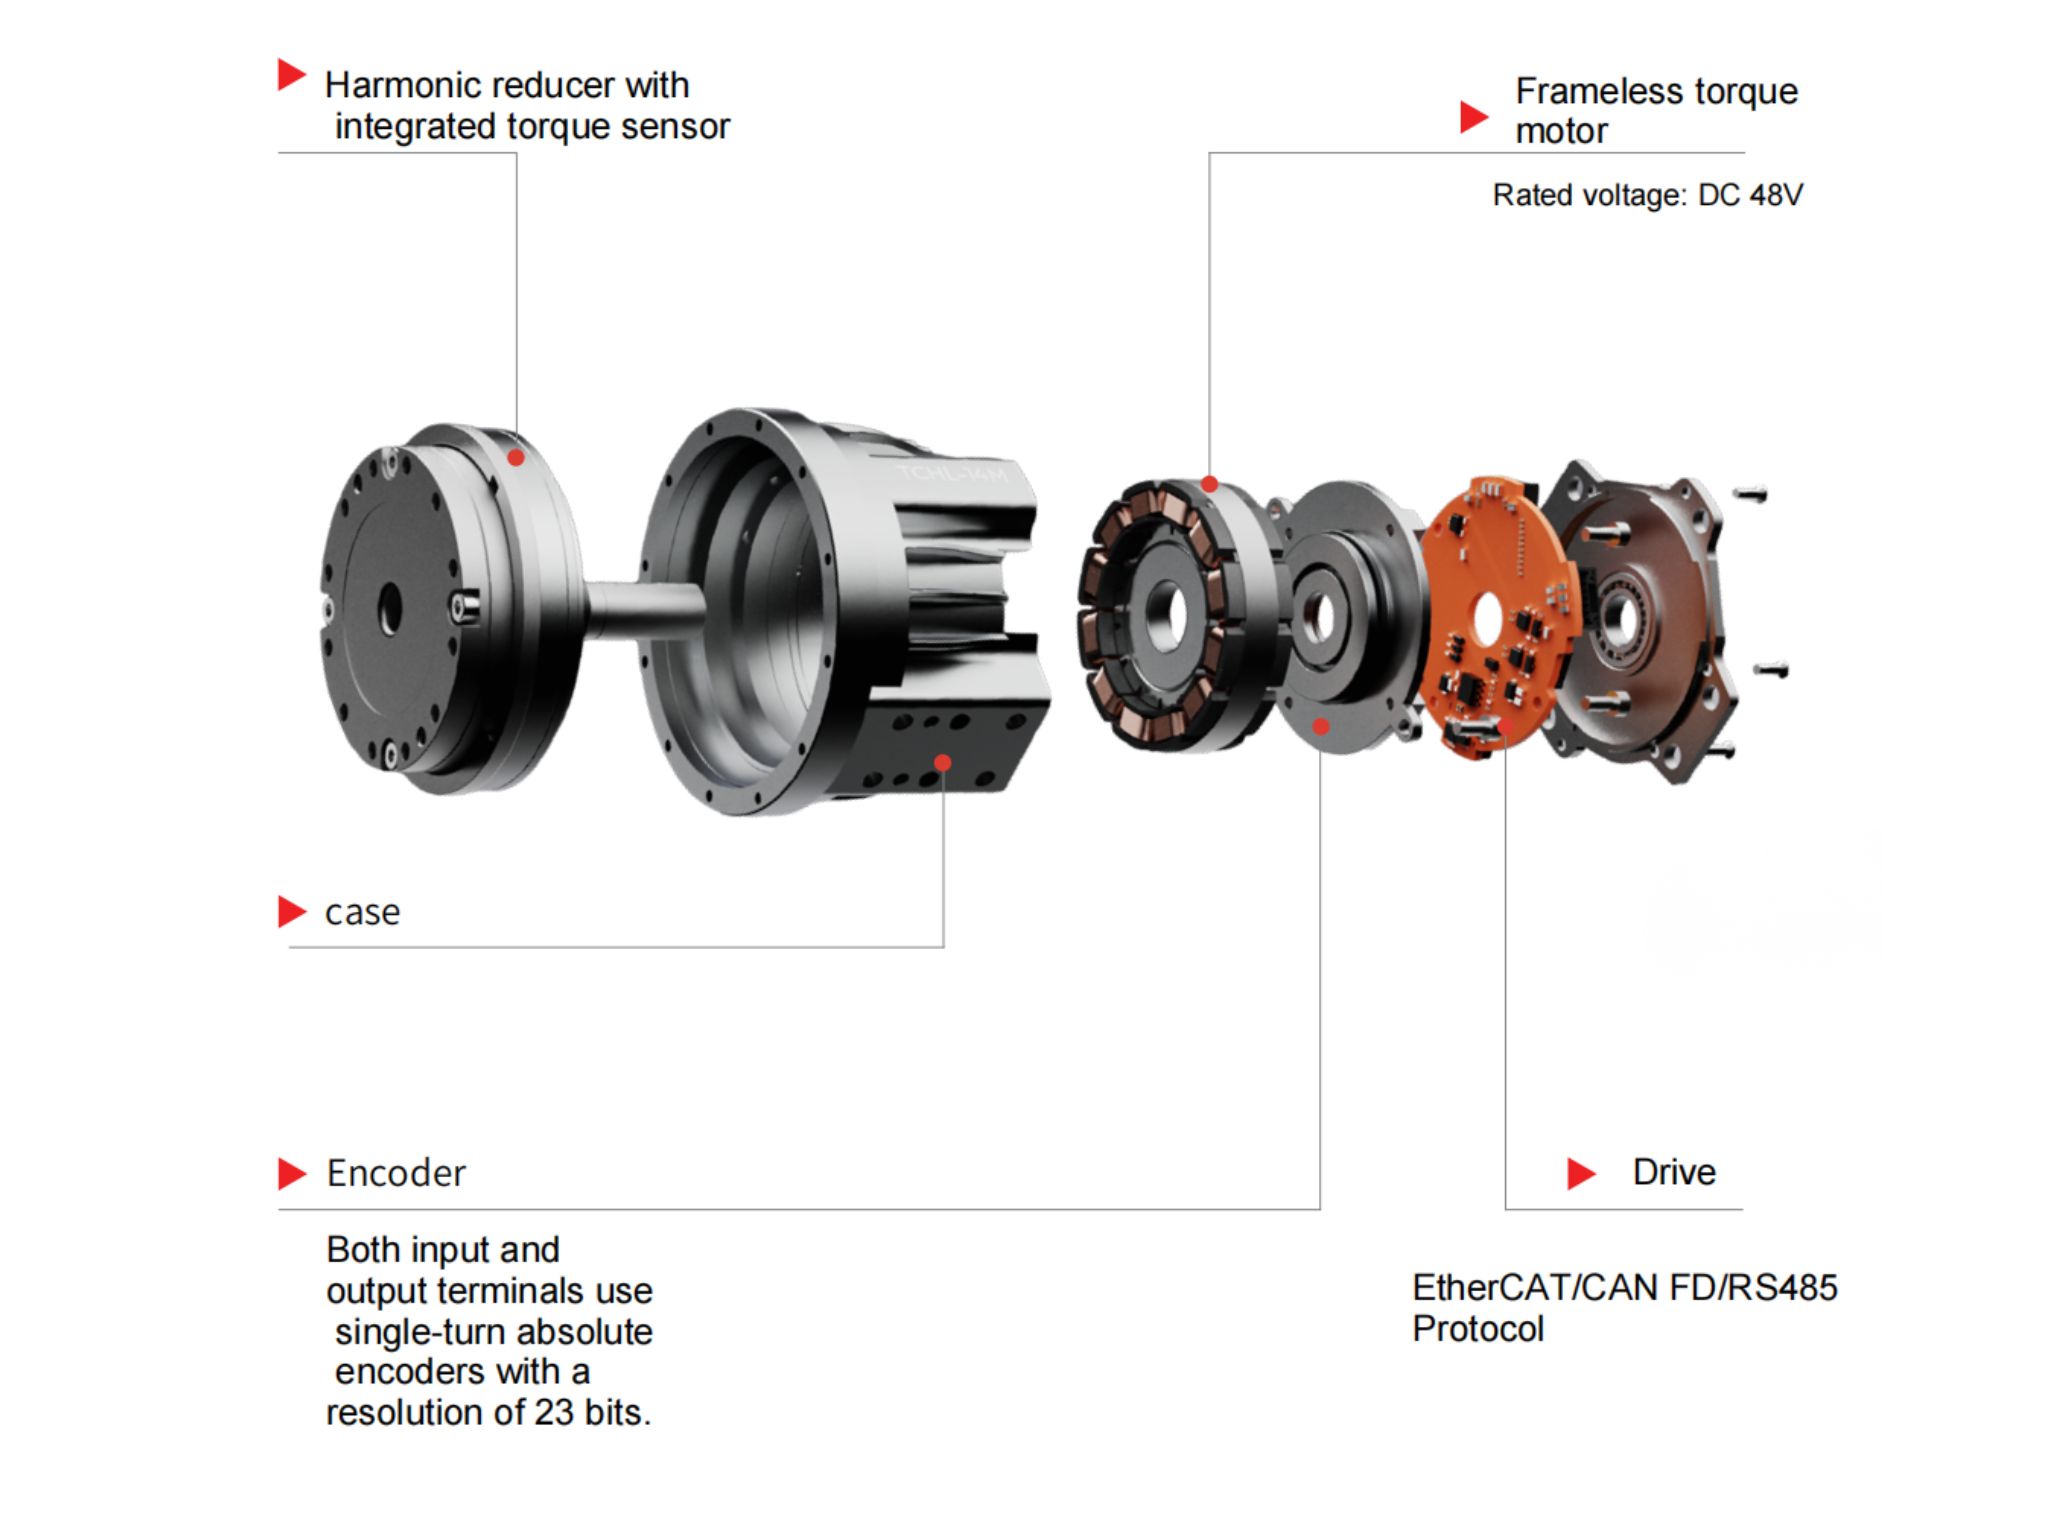
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
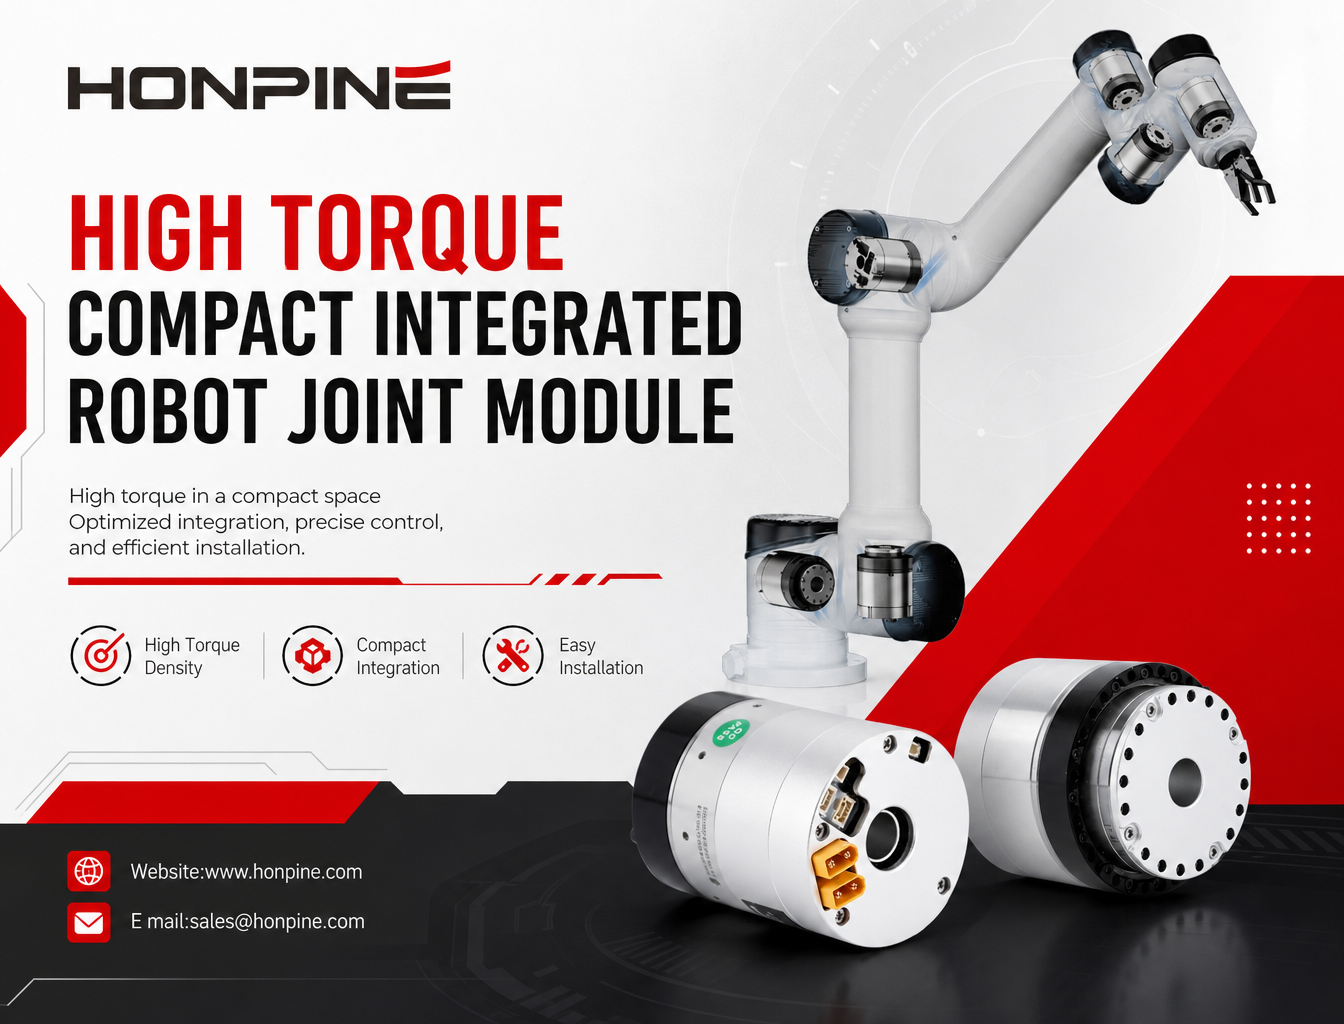
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
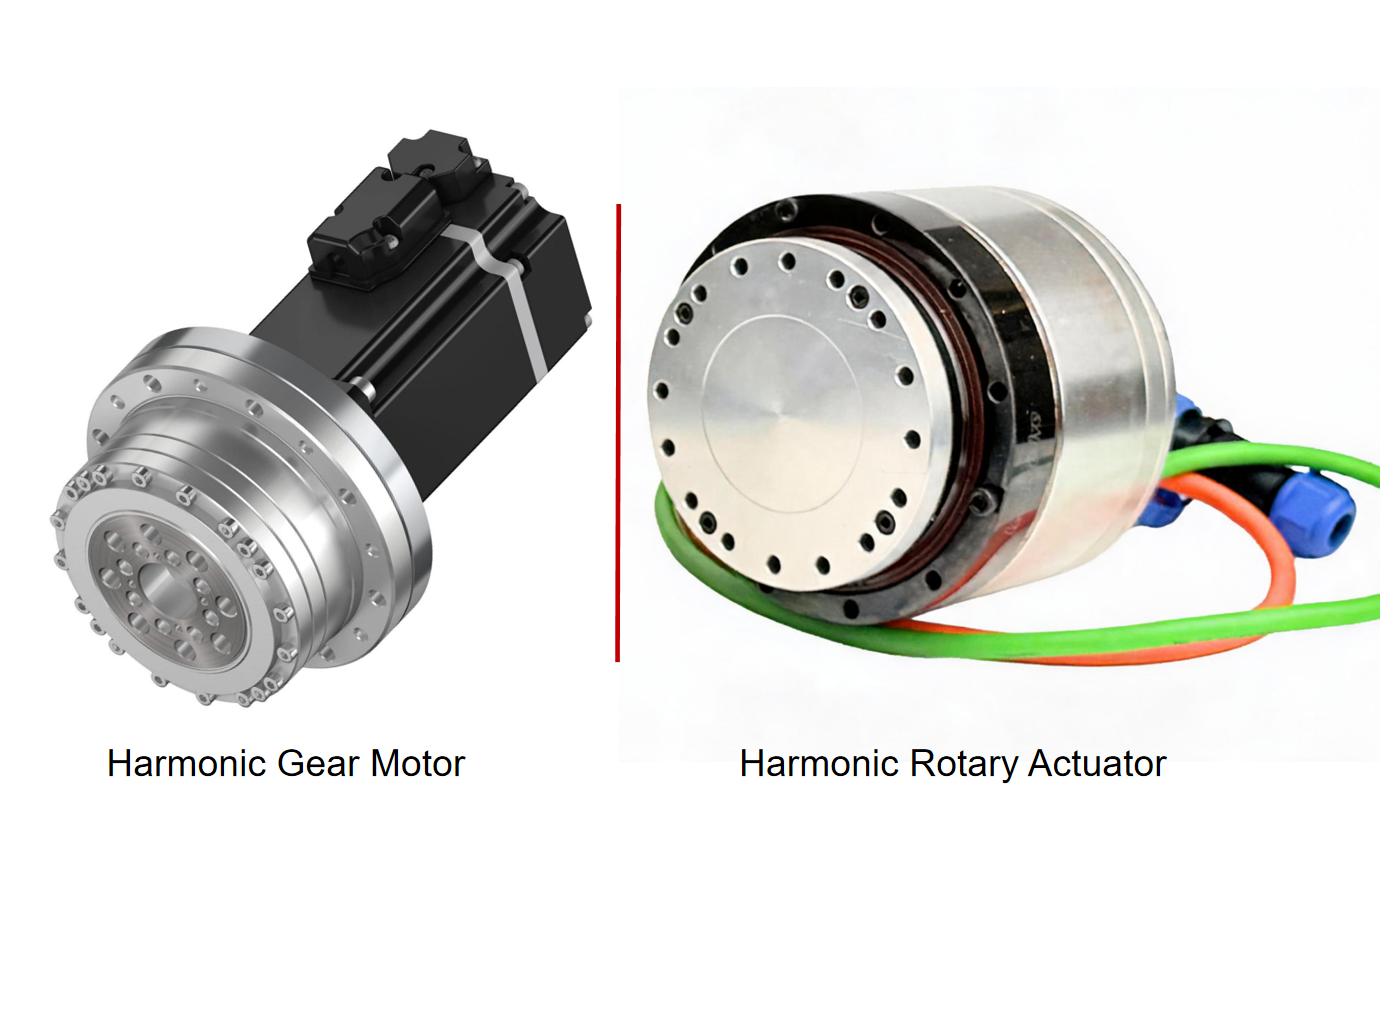
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
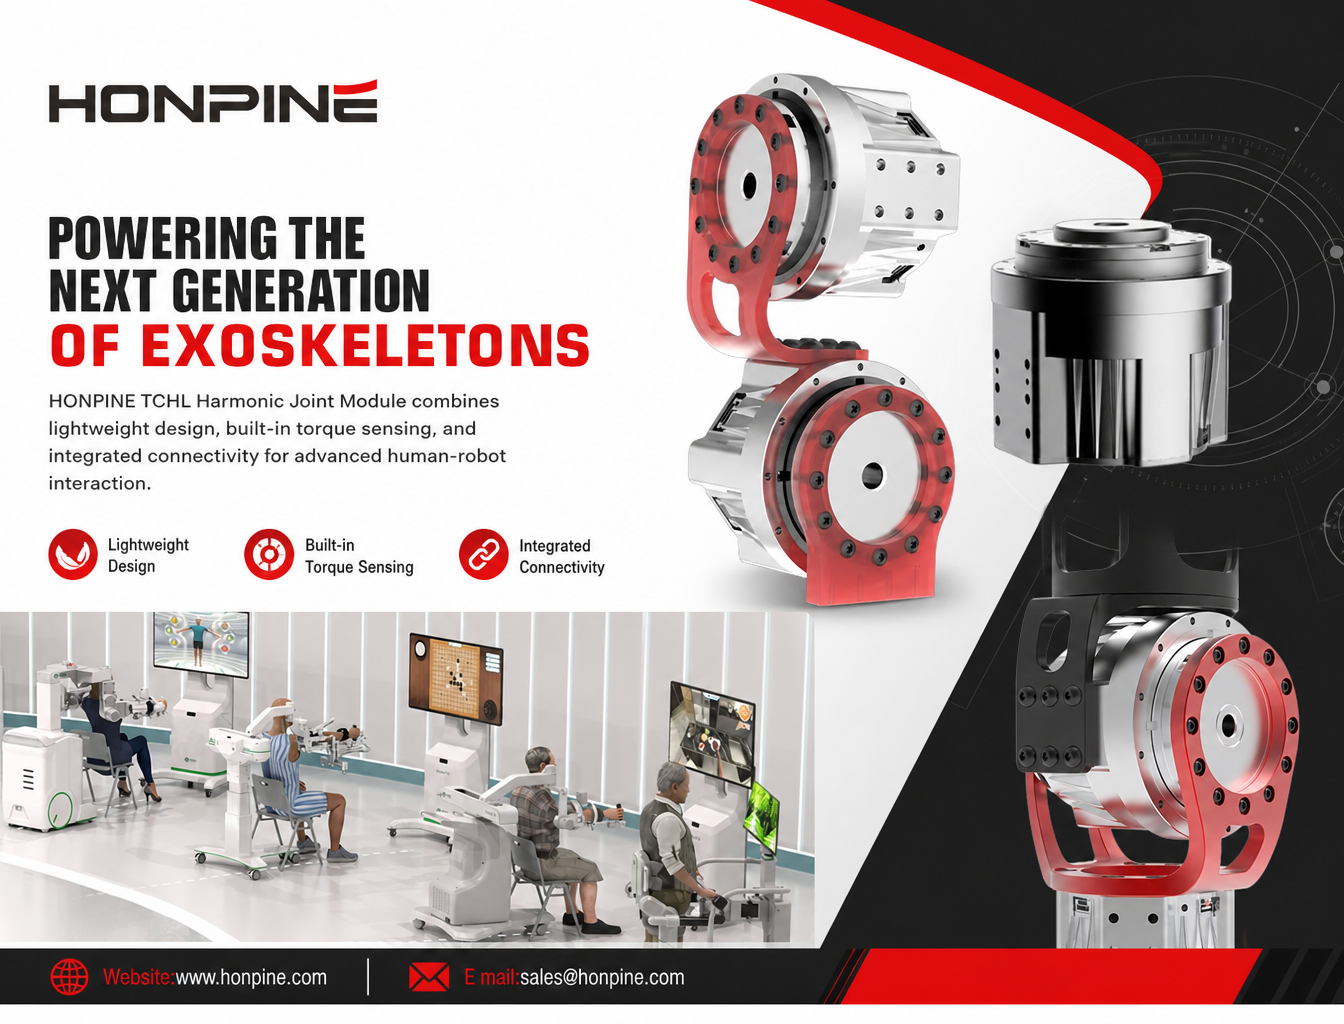
 Varför passar HONPINE TCHL:s harmoniska ledmodul för exoskelettrobotar?HONPINE TCHL:s harmoniska ledmodul är utformad för exoskelettrobotar som kräver låg vikt, kompakt mekanisk integration och responsiv interaktion mellan människa och robot. TCHL har en inbyggd momentsensor på utgångssidan, en högintegrerad konstruktion och flexibla anslutningskonfigurationer och erbjuder en ledningslösning för exoskelett för nedre extremiteter, assistansrobotar för övre extremiteter, rehabiliteringsutrustning och industriella bärbara robotar.
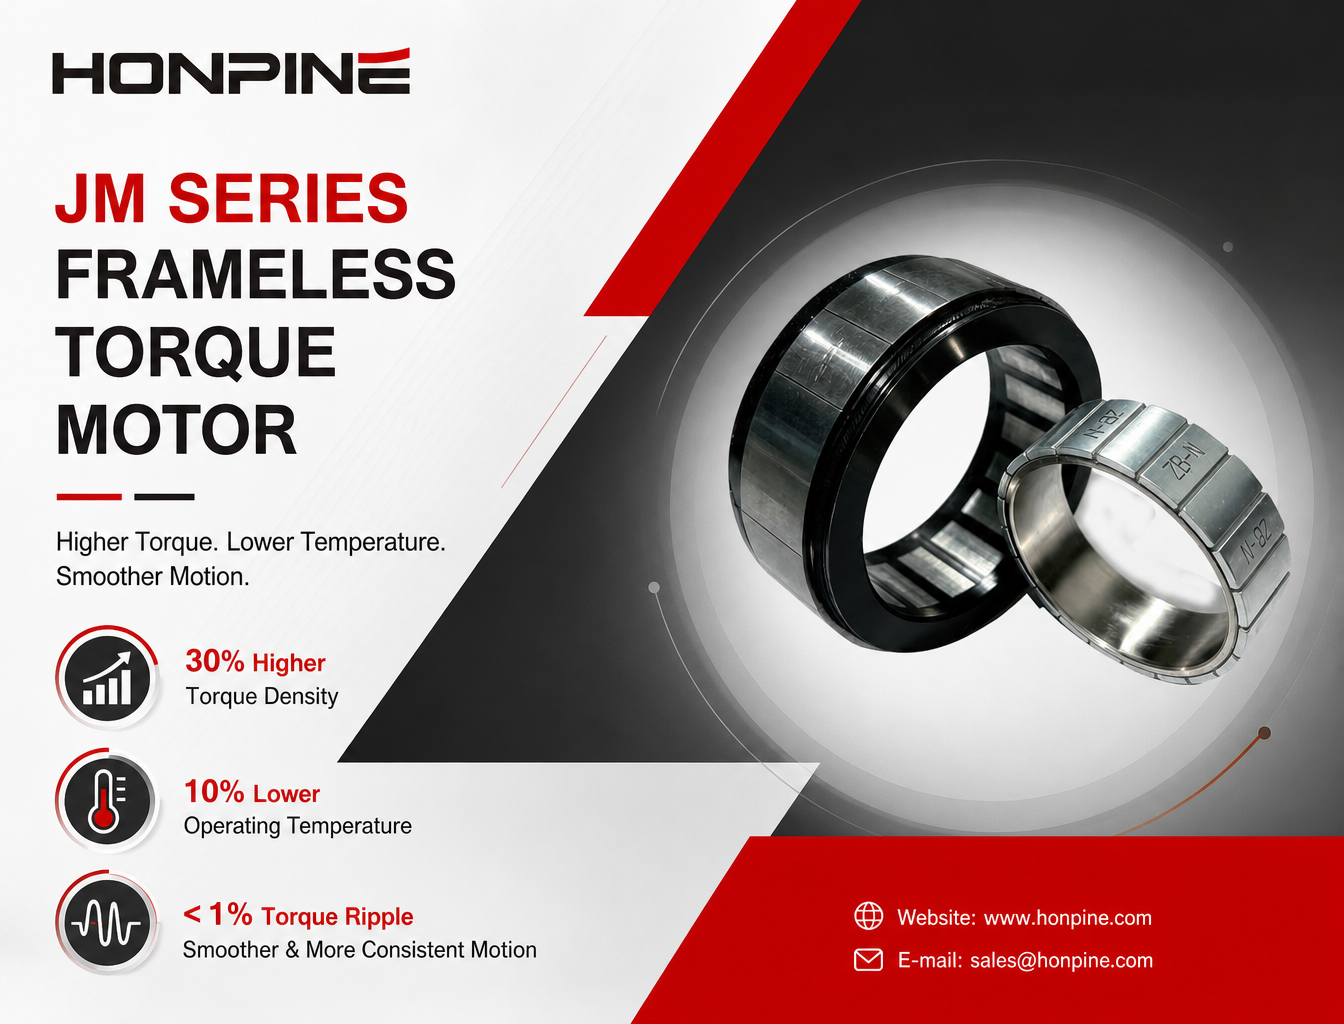
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Varför använder femaxliga CNC-rundbord olika reducerare för A- och C-axeln?Femaxliga CNC-rundbord kräver olika transmissionsegenskaper för A- och C-axeln. A-axeln behöver ofta hög vridstyvhet och bärförmåga för att bära vaggan och arbetsstycket, medan C-axeln lägger större vikt vid lågt glapp, vinkellägesnoggrannhet och dynamisk respons. Den här artikeln förklarar varför RV-reducerare ofta övervägs för A-axeltillämpningar och harmoniska reducerare för C-axeltillämpningar. Den tar upp deras funktionsprinciper, mekaniska fördelar, återkoppling från utgående sida och viktiga urvalskriterier för tillverkare av CNC-verktygsmaskiner.
 Hur levererar HONPINE HPJM integrerade robotledsmodul högt vridmoment på ett kompakt utrymme?Läs om hur du optimerar installationsutrymmet och samtidigt uppnår hög vridmomentdensitet i robotleder. Den här artikeln beskriver hur HONPINE HPJM integrerade robotledsmodul använder integrerade komponenter, kabeldragning genom en ihålig axel, kompakta elektriska anslutningar och optimerade mekaniska monteringsstrukturer för att minska onödigt utrymmesbehov i humanoida robotar och robotarmar.
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
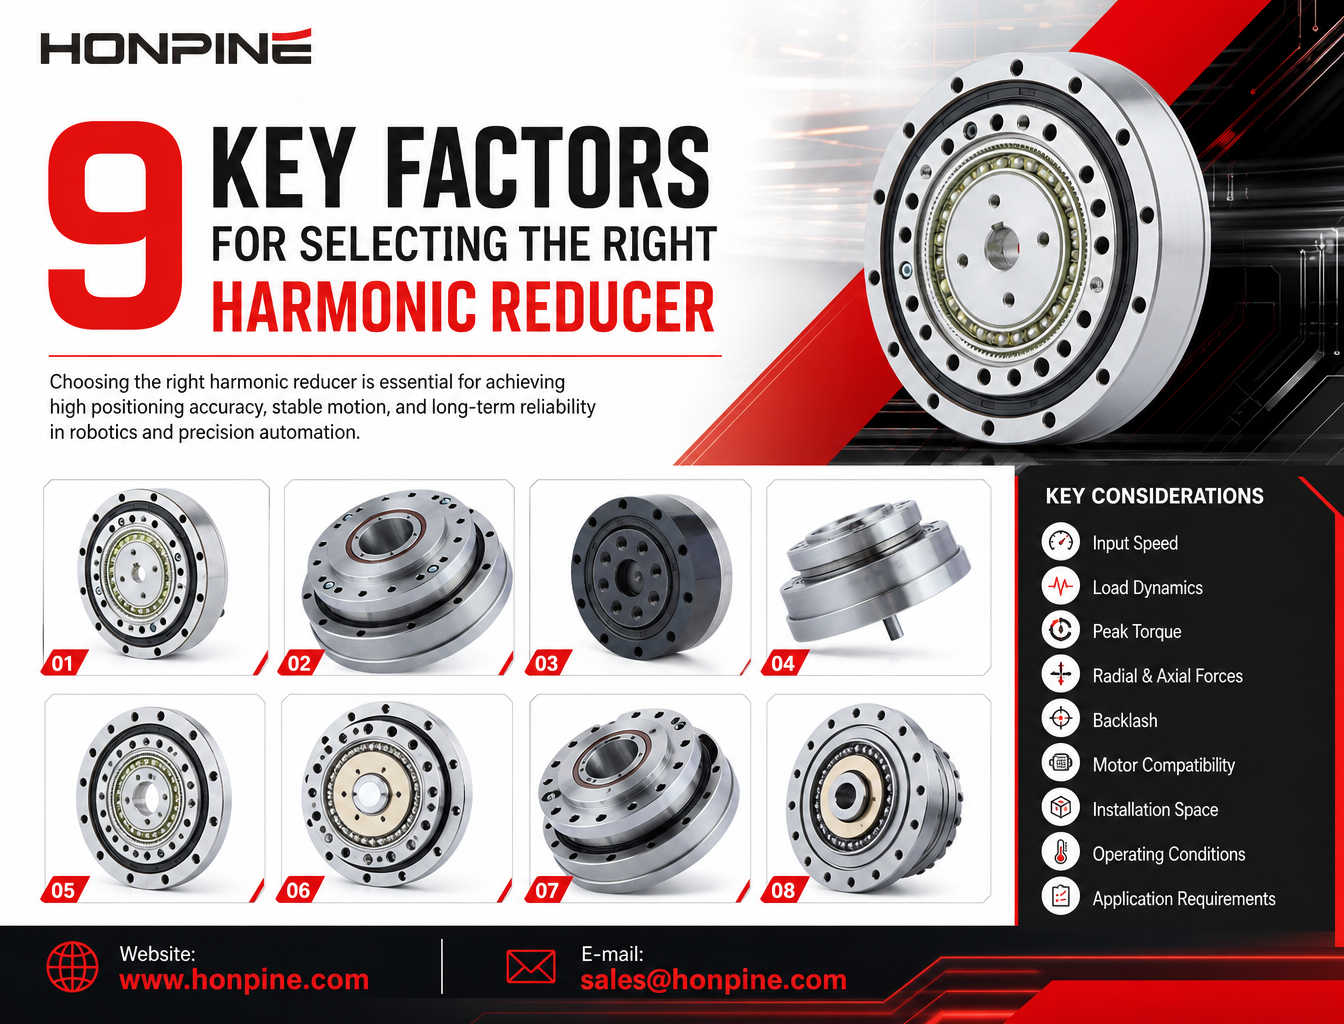
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.