










Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?
Inom robotik och industriell automation är harmoniska växelmotorer och harmoniska ställdon vanligt förekommande precisionsprodukter för rörelse. Båda bygger ofta på harmonisk drivteknik och har fördelar som kompakt konstruktion, höga utväxlingar, lågt glapp och exakt rörelseöverföring. De används i stor utsträckning i robotleder, precisionsmekanismer för rotation och automatiserad utrustning.
Det finns dock ingen allmänt standardiserad åtskillnad mellan dessa två produktbenämningar på marknaden. Olika tillverkare kan använda harmonisk växelmotor och harmoniskt ställdon för att beskriva produkter med liknande eller till och med överlappande konfigurationer. Vissa harmoniska växelmotorer har integrerade pulsgivare, bromsar, sensorer och till och med servodrifter, medan vissa harmoniska ställdon kan ha relativt grundläggande konfigurationer med motor och växel.
Dessa termer bör därför inte betraktas som två helt åtskilda produktkategorier.
Vilka är då skillnaderna mellan en harmonisk växelmotor och ett harmoniskt ställdon? För att bättre förstå deras respektive egenskaper jämför den här artikeln produkterna utifrån produktutformning, integrationsnivå, styrfunktioner, installation, driftsättning och applikationskrav, så att utrustningstillverkare kan välja rätt rörelselösning.
1. Vad är en harmonisk växelmotor?
En harmonisk växelmotor är en precisionsdrivenhet som använder harmonisk drivteknik för att sänka hastigheten och överföra vridmoment. Grundprincipen är att en motor tillför ineffekt, medan en harmonisk växel sänker rotationshastigheten och ökar utgående vridmoment för att uppfylla precisionsmaskiners rörelsekrav.
Ur ett produktutformningsperspektiv fokuserar en harmonisk växelmotor främst på samspelet mellan motorn och det harmoniska transmissionssystemet. Beroende på tillverkarens konstruktion kan den bestå av en relativt grundläggande drivenhet med motor och växel eller vara en högt integrerad enhet med pulsgivare, bromsar, sensorer och drivelektronik.
1.1 Huvudkomponenter i en harmonisk växelmotor
En typisk harmonisk växelmotor kan bestå av flera komponenter. Motorn, som kan vara en servomotor, en borstlös DC-motor eller en ramlös momentmotor, genererar rotationskraften. Den harmoniska växeln använder en flexspline, en cirkelspline och en våggenerator för att uppnå hög utväxling och exakt rörelseöverföring. Den utgående axeln eller flänsen överför det reducerade varvtalets vridmoment till den drivna utrustningen, medan huset ger strukturellt stöd och mekaniskt skydd.
Beroende på produktkonfigurationen kan även ytterligare komponenter, till exempel pulsgivare, bromsar, sensorer och servodrifter, integreras i systemet.
1.2 Hur fungerar en harmonisk växelmotor?
Den harmoniska växelmotorns grundläggande transmissionsprincip bygger på harmonisk drivteknik. När motorn roterar våggeneratorn deformeras flexsplinen elastiskt på ett kontrollerat sätt och griper in i cirkelsplinen. Eftersom flexsplinen och cirkelsplinen har olika antal kuggar ger deras relativa rörelse en reduktion av rotationshastigheten.
Med denna mekanism kan en harmonisk växelmotor uppnå hög utväxling och ökat utgående vridmoment i en kompakt konstruktion. När ytterligare komponenter, såsom pulsgivare, bromsar och servodrifter, integreras kan produkten även erbjuda mer omfattande funktioner för positionsåterkoppling, rörelsestyrning och bromsning.
1.3 Typiska användningsområden för harmoniska växelmotorer
Harmoniska växelmotorer används ofta i applikationer som kräver exakta rotationsrörelser och kompakta transmissionslösningar, bland annat industrirobotar, kollaborativa robotar, automatiserad monteringsutrustning, CNC-maskiner, optiska inspektionssystem, medicinsk utrustning och automationssystem för halvledare. Beroende på den mekaniska konstruktionen och styrkapaciteten kan de anpassas till olika rörelsekrav i industrimaskiner och robotsystem.
2. Vad är ett harmoniskt ställdon?
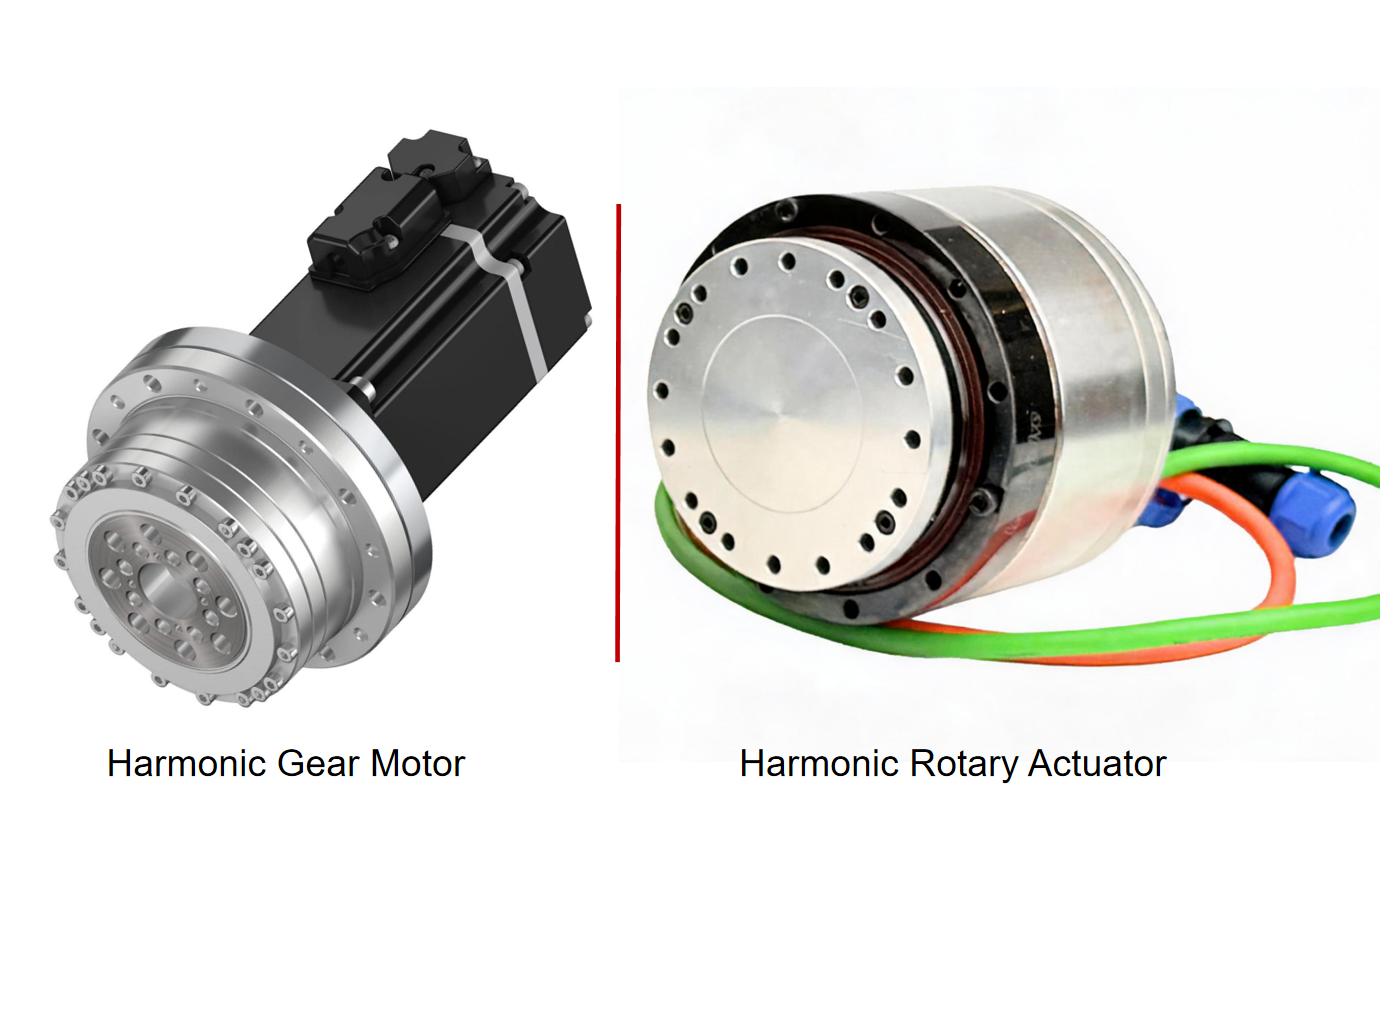
Ett harmoniskt ställdon är en integrerad rörelseenhet som bygger på harmonisk transmissionsteknik. I stället för att enbart fokusera på kraftöverföring är det utformat för att utföra specifika rörelseuppgifter genom samordnad drift av mekaniska, elektriska och återkopplande komponenter.
Utöver motor och harmonisk växel kan ett harmoniskt ställdon, beroende på avsedd applikation, integrera ett utgående lager, en pulsgivare, en broms, en vridmomentsensor och en servodrift. Konstruktionen fokuserar på att i en kompakt enhet tillhandahålla den nödvändiga utgående rörelsen, positionsåterkopplingen, bromsförmågan och systemintegrationen.
2.1 Huvudkomponenter i ett harmoniskt ställdon
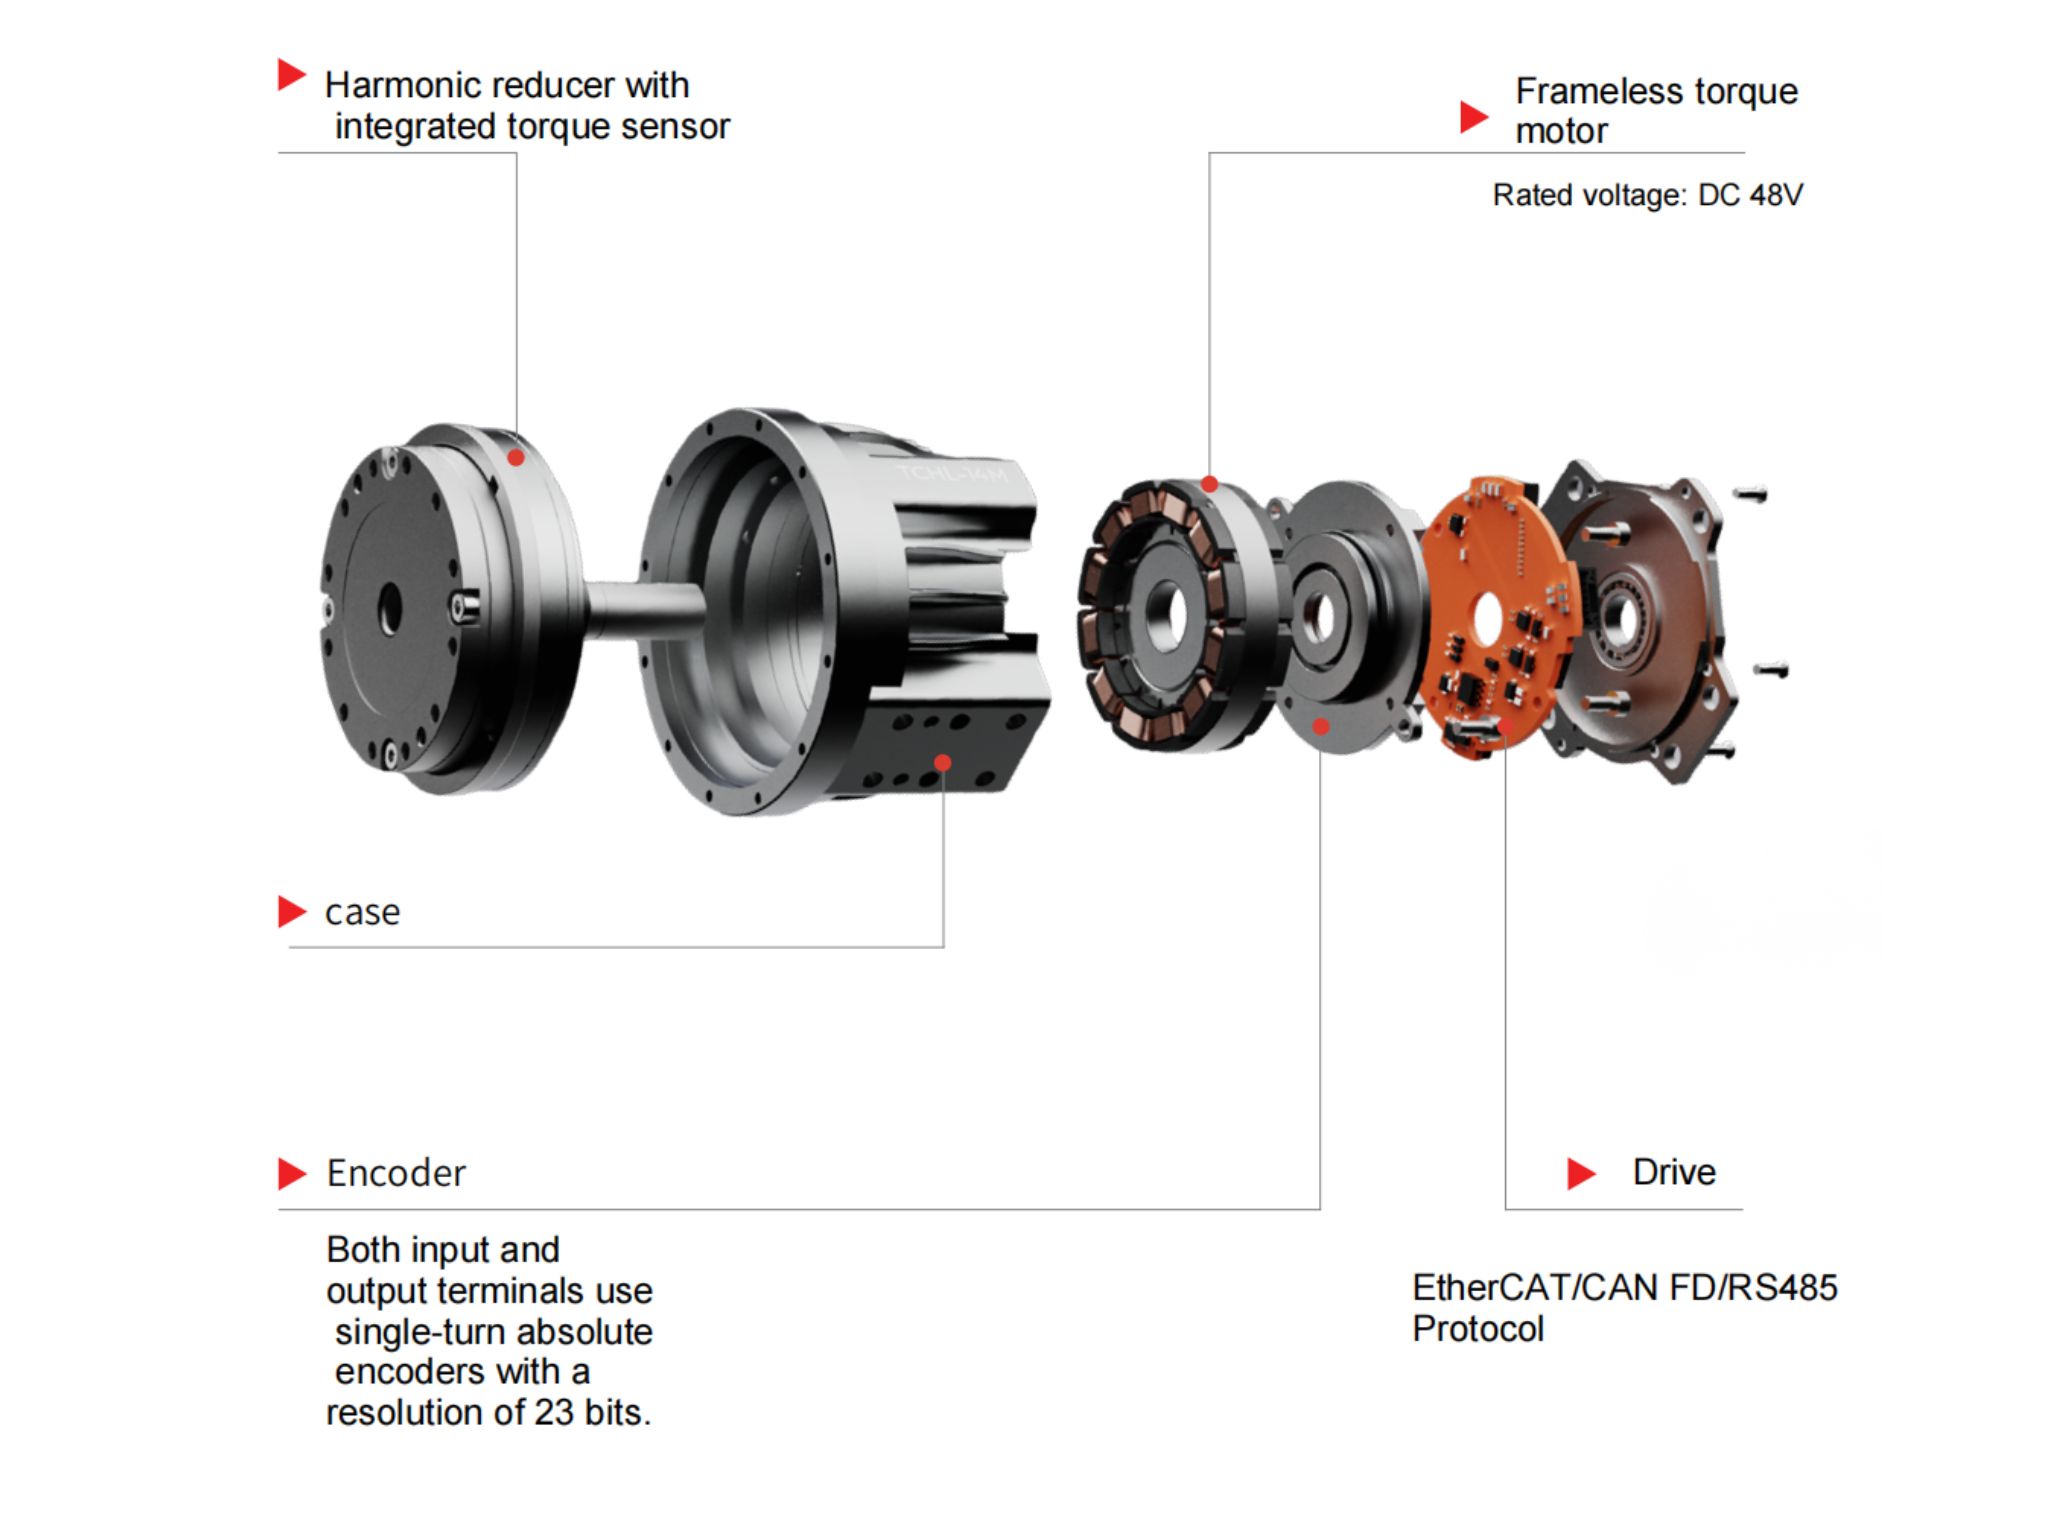
Ett typiskt harmoniskt ställdon kan innehålla flera funktionskomponenter. En ramlös momentmotor tillför drivkraft och möjliggör kompakt integration med den harmoniska växeln. Den harmoniska växeln ger hög utväxling och exakt vridmomentöverföring, medan pulsgivare övervakar position och hastighet på motor- eller utgångssidan. En broms kan ge mekanisk hållning eller bromsning när applikationen kräver det, och ett utgående lager bär lasten och klarar de specificerade axiella och radiella lasterna samt momentlasterna.
För applikationer som kräver mer avancerad återkoppling kan en vridmomentsensor mäta utgående vridmoment och stödja strategier för kraftreglering eller följsam rörelse. En servodrift kan monteras externt eller integreras i ställdonet, beroende på produktutformningen.
Alla harmoniska ställdon har inte samtliga dessa komponenter. Den faktiska konfigurationen beror på tillverkarens konstruktion och applikationens funktionskrav.
2.2 Hur fungerar ett harmoniskt ställdon?
Ett harmoniskt ställdon använder motorn för att driva den harmoniska växeln, vilket sänker rotationshastigheten och ökar det utgående vridmomentet. Konstruktionen lägger dock större vikt vid den samordnade funktionen hos hela ställdonsystemet.
Ett ställdon med dubbla pulsgivare kan till exempel övervaka positionen på motor- och utgångssidan oberoende av varandra. Styrsystemet kan använda dessa återkopplingssignaler för att övervaka den faktiska utgående rörelsen samt stödja strategier för detektering och kompensering av positionsfel.
Om även en vridmomentsensor integreras kan ställdonet mäta förändringar i det utgående vridmomentet och ge återkoppling för kraftreglering, impedansreglering och följsam rörelse. Värdet hos ett harmoniskt ställdon omfattar därför mer än kraftöverföring och inkluderar integrerade funktioner för rörelseutförande och återkoppling.
2.3 Typiska användningsområden för harmoniska ställdon
Harmoniska ställdon lämpar sig för utrustning som kräver kompakt konstruktion, exakt positionering och integrerad rörelsestyrning. Typiska användningsområden är industrirobotar, kollaborativa robotar, humanoida robotar, exoskelettrobotar, medicinska robotar, precisionsrotationsbord, automationsutrustning för halvledare samt system för högprecisionspositionering och montering.
3. Harmonisk växelmotor jämfört med harmoniskt ställdon: sex viktiga skillnader
Eftersom produktbenämningarna överlappar på marknaden är det felaktigt att utgå från att en harmonisk växelmotor inte kan ha pulsgivare, bromsar eller servodrifter, eller att alla harmoniska ställdon måste integrera samtliga dessa komponenter. När man jämför konstruktion och funktionella prioriteringar kan man ändå identifiera flera viktiga skillnader.
3.1 Fokus i produktutformningen
En harmonisk växelmotor betonar främst kombinationen av motor och harmoniskt transmissionssystem. Huvudsyftet är att överföra kraft, sänka hastigheten och förstärka vridmomentet med hjälp av harmonisk drivteknik.
Ett harmoniskt ställdon lägger större vikt vid ett komplett rörelseutförande. Utöver kraftöverföring kan konstruktionen även omfatta positionsåterkoppling, bromsning, laststöd, avkänning och rörelsestyrning.
Den avgörande skillnaden ligger i produktens konstruktionsprioriteringar, inte i huruvida en viss enskild komponent ingår.
3.2 Systemets integrationsnivå
Harmoniska växelmotorer finns i olika integrationsutföranden. Vissa produkter består huvudsakligen av en motor och en harmonisk växel, vilket gör att utrustningstillverkaren kan välja ytterligare komponenter utifrån systemkraven. Andra modeller kan integrera pulsgivare, bromsar, sensorer och servodrifter i en kompakt enhet.
Harmoniska ställdon lägger generellt större vikt vid systemintegration som helhet och kombinerar fler av de komponenter som behövs för rörelseutförandet i en och samma enhet. Detta kan minska antalet externa komponenter och förenkla mekanisk och elektrisk integration för utrustningstillverkare.
3.3 Återkopplings- och styrfunktioner
Positionsåterkoppling och rörelsestyrning är viktiga för precisionsutrustning. En harmonisk växelmotor kan konfigureras med olika typer av pulsgivare och servodrifter utifrån applikationen, och återkopplingskapaciteten beror på den faktiska produktkonfigurationen.
Ett harmoniskt ställdon lägger i allmänhet större vikt vid omfattande återkopplingsfunktioner. Dubbla pulsgivare kan exempelvis övervaka positionen på motor- och utgångssidan oberoende av varandra, medan en integrerad vridmomentsensor kan mäta det faktiska utgående vridmomentet och ge återkoppling för applikationer med kraftreglering och följsam rörelse.
För applikationer som kräver mer avancerad rörelsestyrning och flera återkopplingssignaler kan ett ställdon med lämpliga sensorkomponenter vara en bättre lösning.
3.4 Installation och driftsättning
När ett drivsystem byggs kring en harmonisk växelmotor kan utrustningstillverkaren behöva välja och konfigurera externa komponenter, utföra mekaniska anslutningar, ordna elektrisk kabeldragning, konfigurera pulsgivargränssnitt och ställa in servoparametrar enligt produktutformningen.
Ett högt integrerat harmoniskt ställdon kan minska en del av detta arbete eftersom flera mekaniska och elektriska komponenter redan är monterade i enheten. Det kan förenkla installationen och minska mängden extern kabeldragning och mekaniskt monteringsarbete.
Ett integrerat ställdon kräver dock fortfarande driftsättning på systemnivå, inklusive konfiguration av kommunikation, inställning av styrparametrar, mekanisk installation och rörelsetestning.
3.5 Flexibilitet i systemutformningen
Harmoniska växelmotorer kan ge flexibilitet vid systemkonfiguration. Tillverkare med etablerade plattformar för servostyrning kan föredra att själva välja drifter, pulsgivare och sensorer så att de passar den befintliga utrustningsarkitekturen.
Harmoniska ställdon betonar i högre grad ett integrerat konstruktionskoncept. För utrustningstillverkare som vill minska arbetet med val och integration av externa komponenter kan ett högt integrerat ställdon vara en smidigare lösning.
Valet beror på om projektet prioriterar flexibilitet i konfigurationen eller en mer integrerad enhet för rörelseutförande.
3.6 Kostnads- och underhållsaspekter
Den totala kostnaden för dessa två lösningar bör inte bedömas enbart genom att jämföra inköpspriset för enskilda produkter.
Vid användning av en harmonisk växelmotor kan utrustningstillverkaren även behöva ta hänsyn till externa servodrifter, pulsgivare, bromsar, kontaktdon, monteringskomponenter och arbetskostnader för mekanisk och elektrisk integration.
Ett harmoniskt ställdon kan ha ett högre initialt inköpspris på grund av sin integrerade konstruktion, men det kan minska antalet externa komponenter och förenkla montering och driftsättning. Den faktiska kostnadsfördelen beror på produktkonfigurationen, projektvolymen och systemarkitekturen.
Vid underhåll bör tillverkare även beakta komponenternas servicevänlighet, feldiagnostik, tillgången på reservdelar och leverantörens tekniska support.
4. Hur väljer man mellan en harmonisk växelmotor och ett harmoniskt ställdon?
Vid praktisk utveckling av utrustning kräver valet av rätt lösning en bedömning av den mekaniska lasten, rörelsekraven, styrarkitekturen och installationsbegränsningarna, snarare än att enbart utgå från produktnamnet.
4.1 Välj utifrån krav på utgående vridmoment och last
Börja med att fastställa det erforderliga nominella utgående vridmomentet, det maximala utgående vridmomentet och den faktiska arbetscykeln. För utrustning som är i kontinuerlig drift under längre perioder är nominellt vridmoment och termisk prestanda särskilt viktiga. Valet bör inte baseras enbart på maximalt vridmoment.
Tillverkare bör även beakta dynamiska laster vid start, acceleration, retardation och nödstopp för att säkerställa att det valda drivsystemet klarar de faktiska driftförhållandena.
4.2 Beakta krav på positioneringsnoggrannhet och återkoppling
För applikationer som kräver grundläggande positions- och hastighetsreglering kan motor-, pulsgivar- och drivkonfigurationen väljas utifrån den befintliga styrarkitekturen.
För applikationer som kräver noggrannare återkoppling från utgångssidan, positionsövervakning eller följsam reglering baserad på vridmoment kan ett integrerat ställdon med dubbla pulsgivare eller en vridmomentsensor vara lämpligare.
Observera att pulsgivarens upplösning inte är detsamma som den faktiska positioneringsnoggrannheten hos hela transmissionssystemet. Växelfel, mekanisk styvhet, lastförhållanden, temperaturvariationer och styralgoritmer kan alla påverka den slutliga positioneringsprestandan.
4.3 Utvärdera installationsutrymme och integrationskrav
Utrymmet är ofta begränsat i robotar och precisionsautomationsutrustning. Därför bör ytterdiameter, axiell längd, vikt, genomgående hål och monteringsgränssnitt beaktas vid produktvalet.
Om utrustningen kräver en kompakt konstruktion med färre externa anslutningar och integrerad motor, växel och återkopplingskomponenter kan ett högt integrerat harmoniskt ställdon vara ett lämpligt alternativ.
4.4 Kontrollera styrsystem och kommunikationsprotokoll
Kompatibilitet med den befintliga styrarkitekturen är en annan viktig faktor. Tillverkare bör kontrollera om produkten stöder de kommunikationsgränssnitt som krävs, exempelvis CAN, CANopen, EtherCAT eller andra protokoll.
I system med externa servodrifter måste motorparametrarna och pulsgivargränssnitten vara kompatibla med den valda driften. För integrerade ställdon bör ingenjörer kontrollera tillgängliga styrlägen, kommunikationsprotokoll, drivkonfiguration och parameteråtkomst innan det slutliga valet görs.
5. HONPINE:s harmoniska drivningar och integrerade ställdon
För tillverkare som utvecklar robotsystem och automatiserad utrustning kräver valet av en lämplig harmonisk drivlösning mer än att kontrollera utväxling och utgående vridmoment. Även kompatibiliteten mellan motor, harmonisk växel, pulsgivare, broms, sensorer och styrsystem måste utvärderas.
HONPINE är specialiserat på precisionsöverföring och produkter för rörelsestyrning och erbjuder harmoniska växlar, harmoniska rotationsställdon, planetväxlar och robotledsmoduler för olika industriella applikationer.
För att möta olika krav på integration och rörelsestyrning erbjuder HONPINE flera harmoniska drivlösningar.
HONPINE:s harmoniska ledmodul HAG integrerar till exempel en motor, en harmonisk växel, pulsgivare, broms samt relevanta driv- och sensorkomponenter beroende på konfigurationen. Den är utformad för att möta kraven på precisionsrörelser i robotleder.
harmoniska ledmoduler i HPJM-serien har en kompakt, integrerad konstruktion som kombinerar en ramlös momentmotor, harmonisk växel, broms, pulsgivare samt tillhörande sensor- och drivkomponenter. Modulerna lämpar sig för humanoida robotar, kollaborativa robotar och andra applikationer för robotleder.
För robotapplikationer som kräver mätning av utgående vridmoment och följsam rörelsestyrning erbjuder HONPINE:s harmoniska ledmoduler i TCHL-serien ytterligare en lösning med integrerad vridmomentsensor.
Genom olika produktserier kan HONPINE erbjuda precisionsdrivlösningar utifrån kraven på utgående vridmoment, utväxling, installationsmått, återkopplingskonfiguration och styrning.
6. Slutsats
Harmoniska växelmotorer och harmoniska ställdon är båda precisionsdrivprodukter som bygger på harmonisk transmissionsteknik. Deras konstruktioner och funktioner kan överlappa, och olika tillverkare kan använda olika benämningar för att beskriva liknande produktkonfigurationer. Därför går det inte att avgöra den faktiska integrationsnivån enbart utifrån produktnamnet.
Ur ett konstruktionsperspektiv lägger harmoniska växelmotorer större vikt vid motorn och det harmoniska transmissionssystemet, medan harmoniska ställdon i högre grad fokuserar på integrerat rörelseutförande och systemfunktioner.
För utrustningstillverkare är det viktigaste inte bara vilket produktnamn man ska välja, utan om den valda lösningen uppfyller applikationens krav på vridmoment, hastighet, positioneringsnoggrannhet, återkoppling, bromsning, installationsutrymme och styrkompatibilitet.
Genom att utvärdera dessa faktorer kan tillverkare identifiera den harmoniska drivlösning som bäst passar deras robot- och industriella automationssystem.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
 Varför passar HONPINE TCHL:s harmoniska ledmodul för exoskelettrobotar?HONPINE TCHL:s harmoniska ledmodul är utformad för exoskelettrobotar som kräver låg vikt, kompakt mekanisk integration och responsiv interaktion mellan människa och robot. TCHL har en inbyggd momentsensor på utgångssidan, en högintegrerad konstruktion och flexibla anslutningskonfigurationer och erbjuder en ledningslösning för exoskelett för nedre extremiteter, assistansrobotar för övre extremiteter, rehabiliteringsutrustning och industriella bärbara robotar.
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
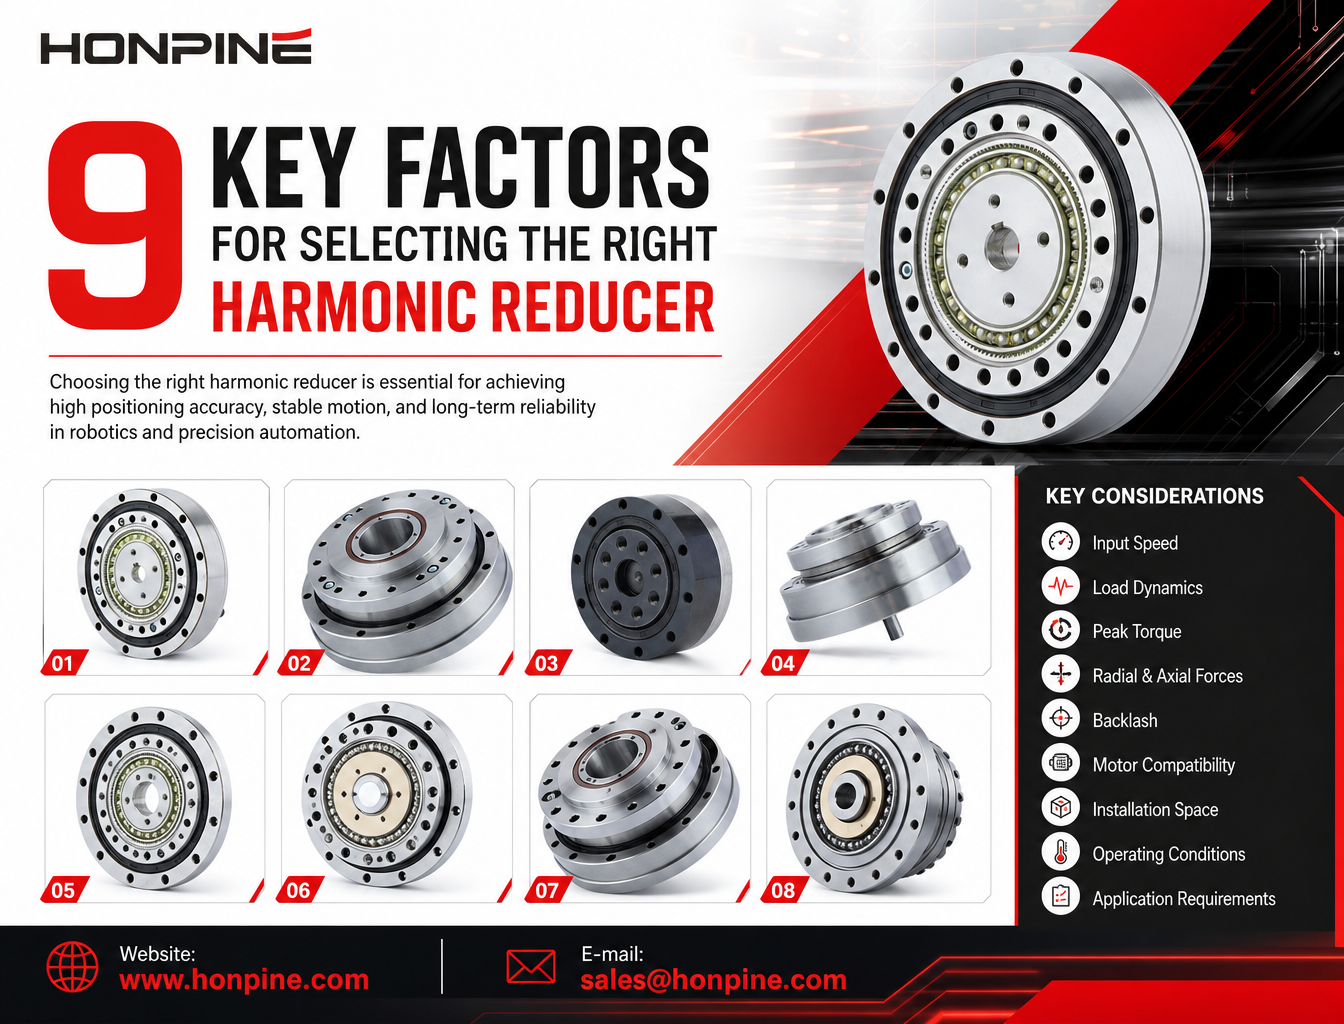
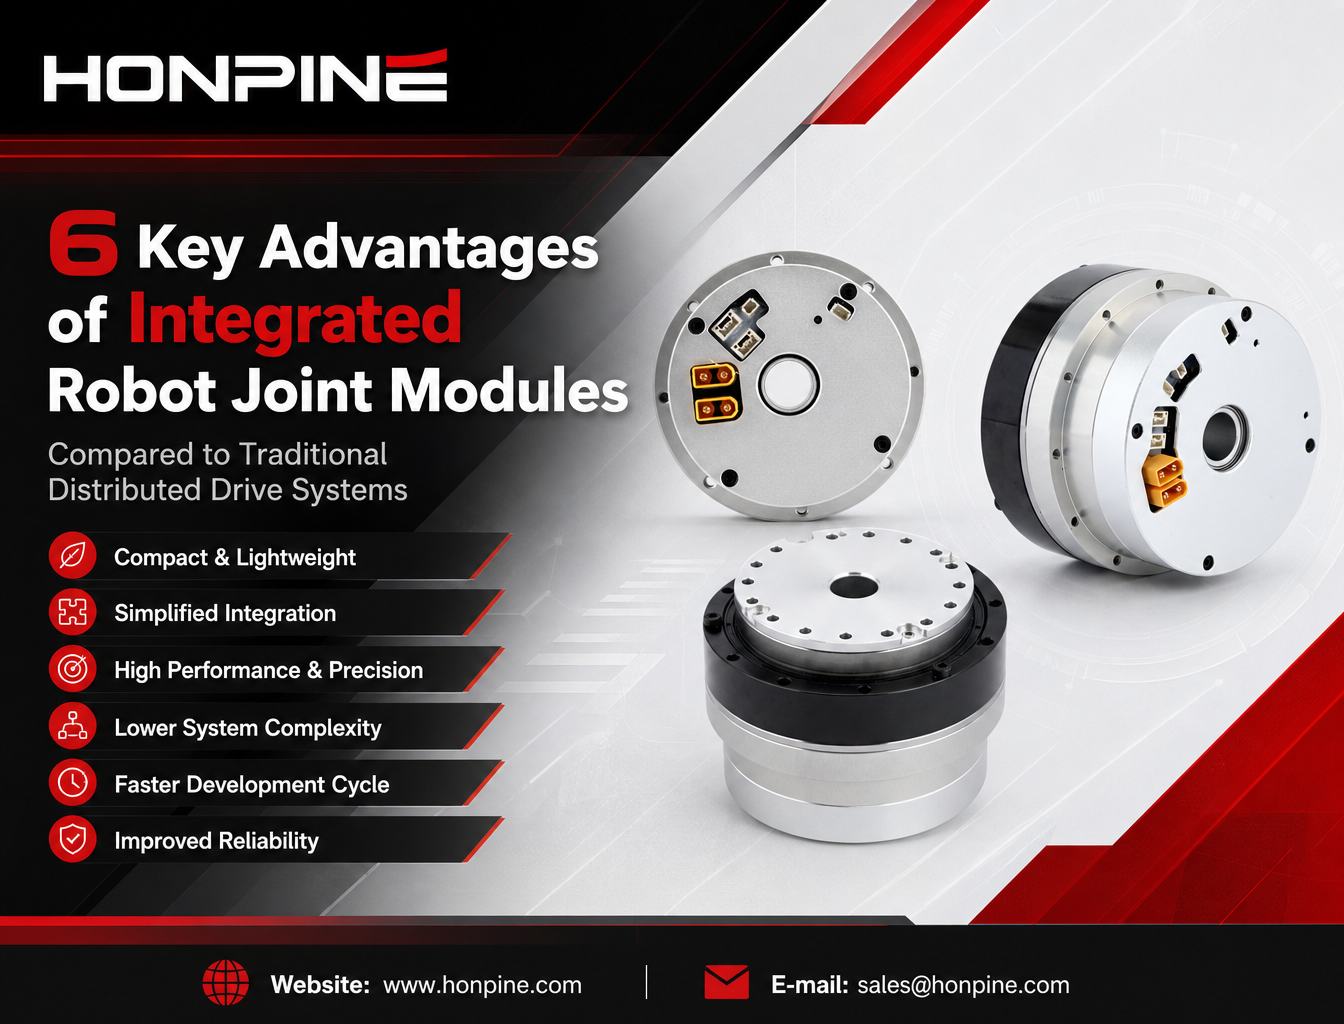
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
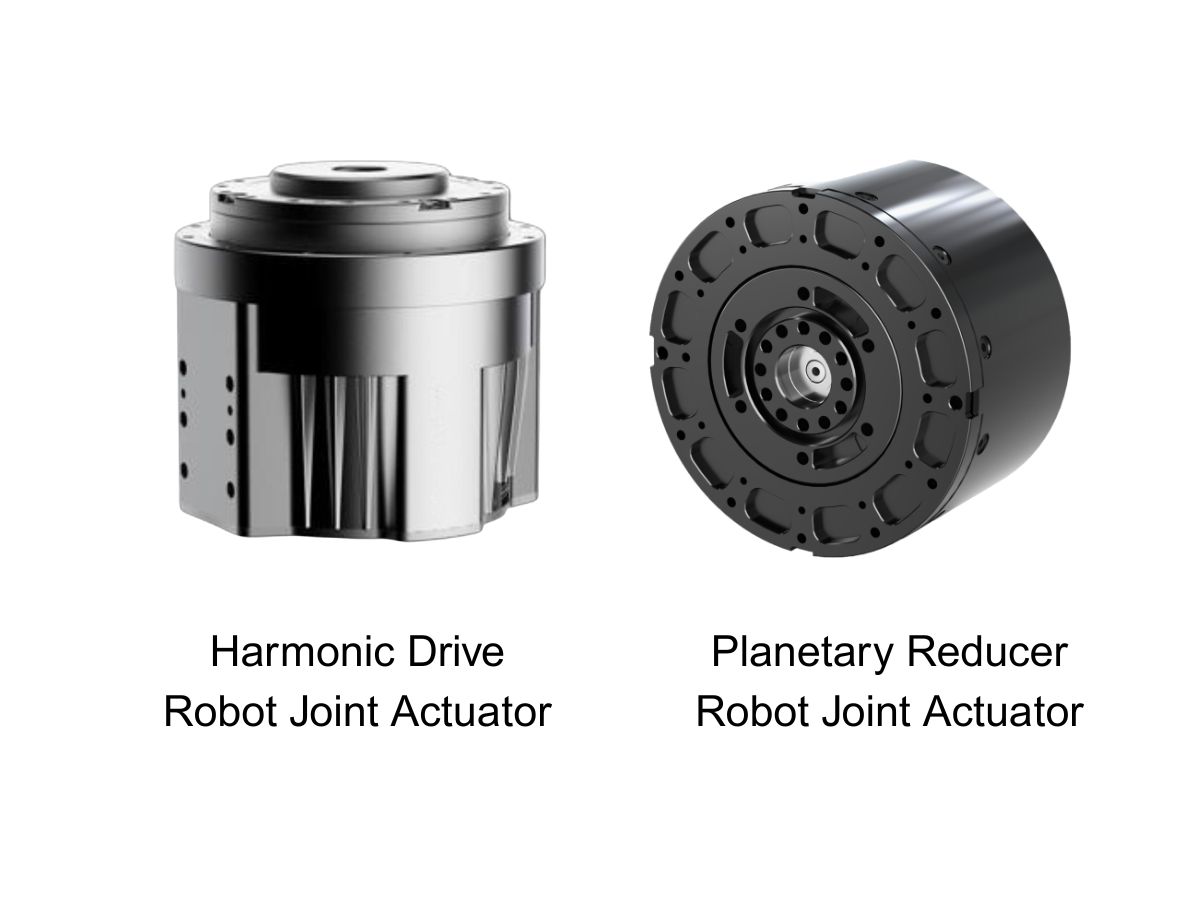
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
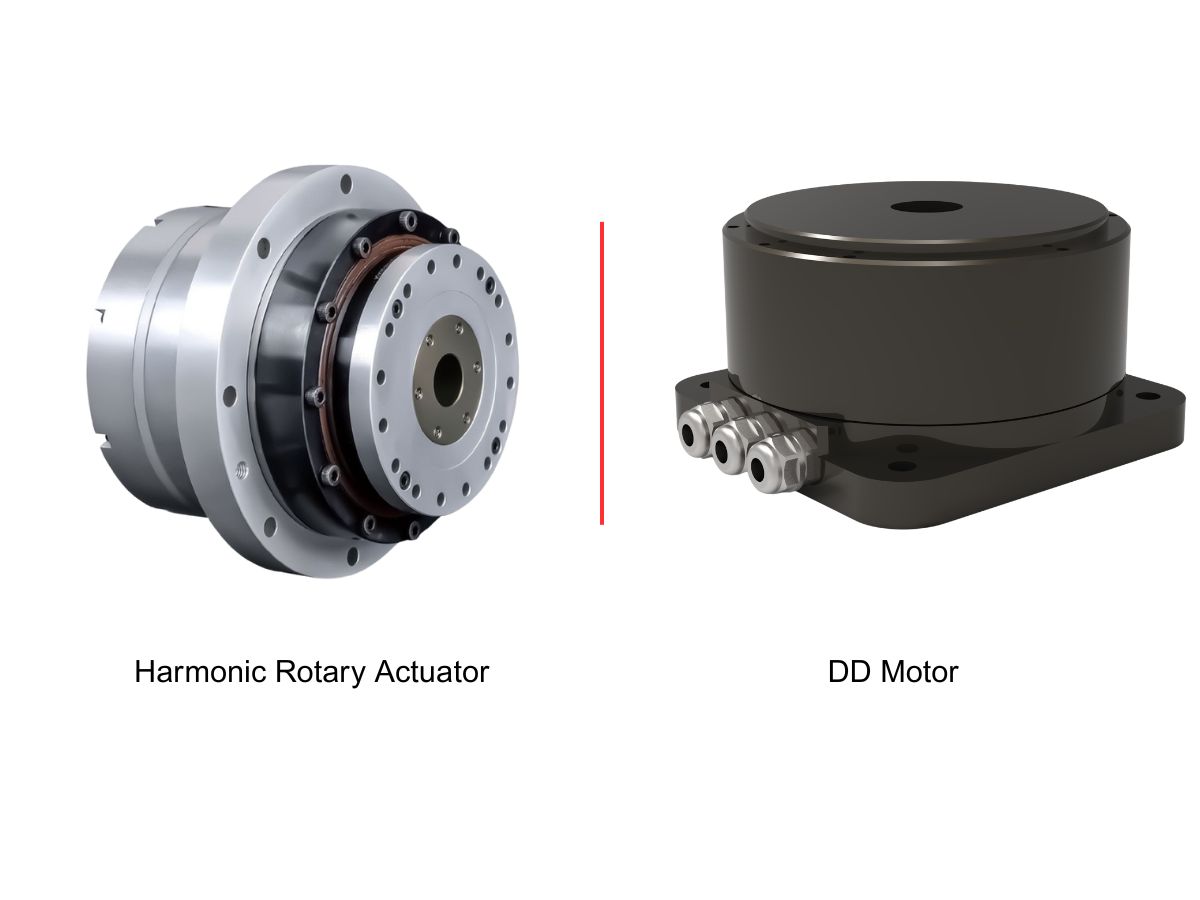
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Harmonisk växelmotor jämfört med harmoniskt ställdon: Vilka är skillnaderna?Den här artikeln förklarar skillnaderna mellan harmoniska växelmotorer och harmoniska ställdon utifrån produktdesign, systemintegration, återkoppling och styrfunktioner, installation samt applikationskrav. Eftersom tillverkare kan använda dessa produktnamn på olika sätt undersöker artikeln också hur man bedömer deras faktiska konfigurationer och väljer rätt precisionslösning för rörelsestyrning inom robotteknik och industriell automation.
 HONPINE JM fjärde generationens ramlösa momentmotor: 30 % högre momenttäthet och 10 % lägre driftstemperaturI takt med att robottekniken utvecklas ställs allt högre krav på momenttäthet, rörelsestabilitet och värmehantering för ramlösa momentmotorer. HONPINE JM fjärde generationens ramlösa momentmotor uppnår 30 % högre momenttäthet och 10 % lägre driftstemperatur genom förbättringar av den elektromagnetiska konstruktionen, kärnmaterialen och lindningstekniken. Med ett momentrippel under 1 % ger den jämnare drift vid låga hastigheter och bättre rörelsekonsistens, vilket gör den lämplig för krävande användningsområden som kirurgirobotar, humanoida robotar och precisionsautomationsutrustning. Hur uppnår HONPINE dessa prestandaförbättringar? Låt oss ta en närmare titt.
 Så väljer du en harmonisk växel: 9 viktiga faktorer att känna tillVarför väljer allt fler robotföretag integrerade robotledsmoduler i stället för traditionella distribuerade drivsystem? I takt med att humanoida robotar, kollaborativa robotar och rehabiliteringsexoskelett utvecklas söker tillverkarna mer kompakta och lättare rörelselösningar som är enklare att integrera. En integrerad robotledsmodul kombinerar viktiga komponenter som en ramlös vridmomentmotor, en harmonisk växel, ett servodrivsystem, pulsgivare och ett utgående lager i en enda enhet. Denna konstruktion kan minska den mekaniska komplexiteten, förenkla kabeldragningen, förbättra integrationen av rörelsestyrningen och förkorta robotutvecklingscyklerna. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, sex viktiga fördelar med integrerade robotledsmoduler och jämför dem med konventionella distribuerade drivkonfigurationer.
 Varför väljer allt fler företag integrerade robotledsmoduler?Integrerade robotledsmoduler kombinerar motorer, strain wave-växlar, servodrifter, pulsgivare och utgående lager i kompakta enheter. Den här artikeln jämför integrerade och distribuerade drivarkitekturer och undersöker skillnader i vridmomenttäthet, mekanisk tillförlitlighet, rörelsestyrning, utvecklingseffektivitet och praktiska robottillämpningar.
 Varför går allt fler robotar över från traditionella drivsystem till integrerade servomotorer i hjulnavet?I takt med att mobila robotar utvecklas mot autonom navigering, flexibel drift och alltmer komplexa arbetsmiljöer ställs traditionella distribuerade drivsystem inför nya utmaningar. Separata motorer, växellådor, kopplingar och transmissioner kan göra chassit mer komplext och begränsa det tillgängliga installationsutrymmet. Därför väljer allt fler robottillverkare integrerade servomotorer i hjulnavet. Genom att samla viktiga drivkomponenter i en kompakt enhet vid hjulet öppnar navmotorer nya möjligheter att förbättra drivsystemets integration, rörelsestyrningen och chassikonstruktionen. I den här artikeln går vi igenom de viktigaste prestandakraven för mobila robotar, förklarar fördelarna med integrerade navmotorer och undersöker hur HONPINE:s drivhjul, styrande drivhjul och differentialdrivhjul passar olika AGV- och AMR-tillämpningar.
 Varför är flänsar på harmoniska växlar och RV-växlar mer än bara mekaniska monteringskomponenter?En fläns på en harmonisk växel eller RV-växel är mer än bara en monteringsyta. Den spelar en avgörande roll för uppriktningsnoggrannhet, lastöverföring, strukturell styvhet och tätningsförmåga. Även mindre fel i flänsens utformning eller montering kan påverka kuggingrepp, lagrens livslängd och den övergripande tillförlitligheten hos ett precisionsrörelsesystem. I den här artikeln förklarar Theodore Li, teknisk chef på HONPINE, flänsarnas viktigaste tekniska funktioner och varför de bör beaktas noggrant vid konstruktion och installation av precisionsdrivsystem.
 Hur bör tillverkare uppgradera harmoniska ledmoduler för robotarmar och embodied AI år 2026?För ingenjörer som planerar att uppgradera ett robotsystem beror valet av rätt ledmodul på mer än en enskild specifikation. EtherCAT-synkronisering, positionsåterkoppling på utgångssidan, momentmätning i realtid, kontinuerlig momentkapacitet och integrerade säkerhetsfunktioner måste samverka för att uppfylla applikationens krav. Genom att utvärdera dessa faktorer som ett komplett elektromekaniskt system kan tillverkare fatta mer välgrundade beslut om val och integration av ledmoduler samt deras långsiktiga prestanda.
 Hur minskar planetväxlar varvtalet och ökar vridmomentet i högprecisionsutrustning för automation?Hur minskar en planetväxel varvtalet samtidigt som den ökar vridmomentet i högprecisionsutrustning för automation? Genom att kombinera ett solhjul, flera planethjul och ett invändigt kugghjul ger en planetväxel en kompakt och effektiv kraftöverföring för tillämpningar som kräver kontrollerade rörelser och tillförlitlig vridmomentöverföring. Från industrirobotar och CNC-maskiner till automatiserade monteringssystem handlar valet av rätt växel mer om än att bara välja ett utväxlingsförhållande. Den här guiden förklarar hur planetväxlar fungerar, deras viktigaste fördelar, vanliga användningsområden och praktiska urvalskriterier för att hjälpa ingenjörer att hitta en lämplig transmissionslösning.
 Bör du välja en T-typ eller rak harmonisk ledmodul för en kollaborativ robot?Att välja rätt harmonisk ledmodul är avgörande när du utformar en kompakt kollaborativ robot med hög prestanda. Bör du använda en rak TCHL-ledmodul eller en HTS-ledmodul av T-typ? Båda utförandena kan ge exakt robotrörelse, men de olika utformningarna av utgående fläns påverkar installationsutrymmet, länkkopplingarna, kabeldragningen och den mekaniska integrationen. I den här guiden förklarar Theodore Li, teknisk chef på HONPINE, de viktigaste skillnaderna mellan de två konstruktionerna, deras fördelar och begränsningar samt hur du väljer det lämpligaste utförandet för din kollaborativa robotarm.




- harmonic reducer
- harmonic drive
- harmonic gear
- harmonic transmission
- planetary gearboxes
- joint module
- frameless torque motor
- harmonic actuator
- honpine
- Honpine harmonisk drivning
- precision transmission
- harmonic gear motor
- harmonic reducers
- robot joint
- harmonic joint module
- harmonic drive technology
- harmonic
- planetary
- torque motor
- robotic joint
- servo
- actuator
- harmonic rotary actuators
- Integrerad motor
- harmonic actuators




