Dimensionering av direktdrivna motorer: En komplett guide till vridmomentberäkning och val
Att välja endirektdriven motor för ett precisionsrotationssystemkräver mer än att matcha motorns vridmoment med utrustningens vikt. Motorn måste dimensioneras utifrån den kompletta lastprofilen, inklusive gravitationsmoment, tröghetsmoment, vindmoment, friktionsmoment, rotationshastighet, acceleration, driftcykel och positioneringskrav.
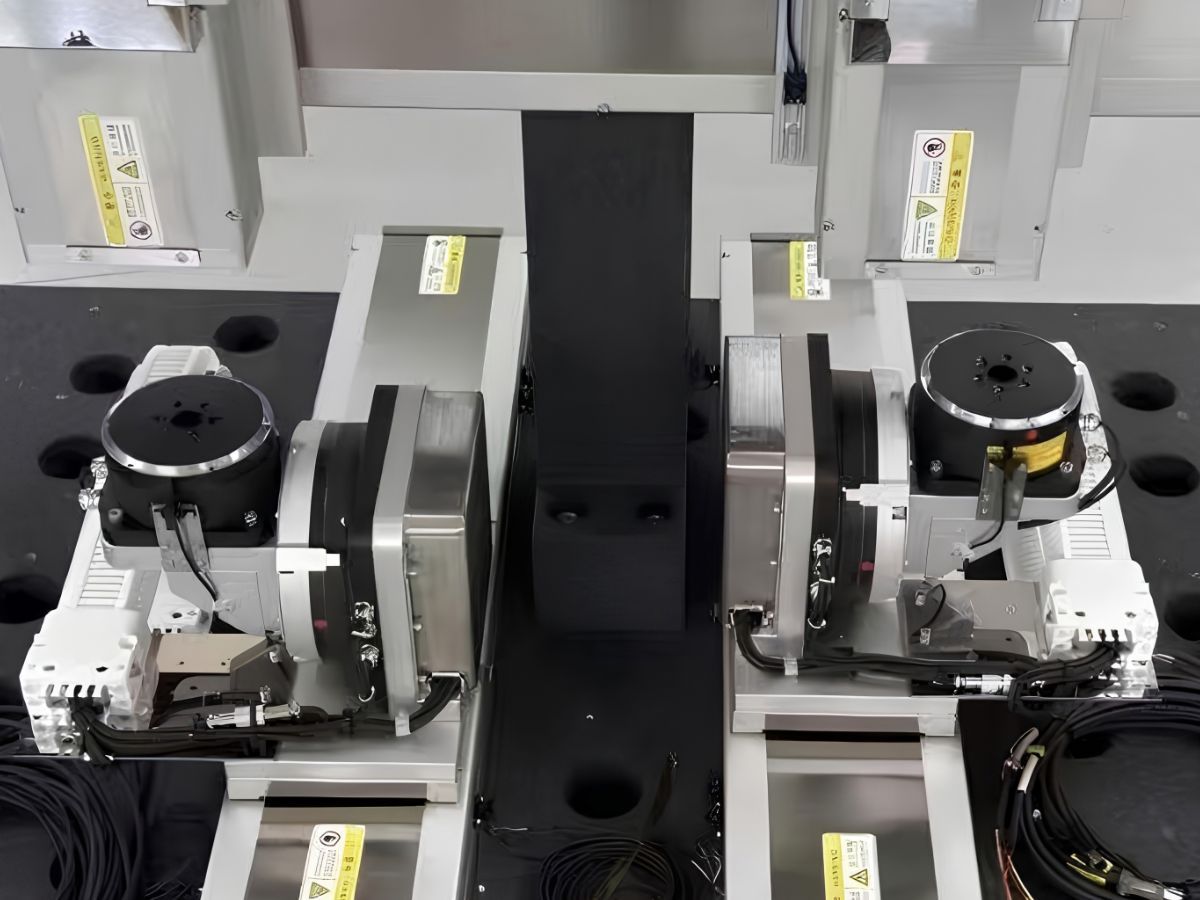
Jag heter Theodore Li och är teknisk chef på HONPINE. I den här artikeln använder jag en vridbordsapplikation med azimut och elevation som ett tekniskt exempel för att förklara hur man beräknar vridmomentet för en direktdriven motor och hur dessa beräkningar kan användas för att vägleda motorvalet.
Exemplet omfattar hela processen från lastanalys till beräkning av kontinuerligt vridmoment och toppmoment. Det förklarar även när en ramlös direktdriven motor kan vara lämplig för en integrerad rotationsmekanism.
1. Vad innebär dimensionering av en direktdriven motor?
En direktdriven motor är direkt ansluten till den drivna rotationsmekanismen utan någon mekanisk växellåda mellan motorn och lasten.
Denna arkitektur eliminerar behovet av en utväxling för att omvandla motorhastighet till utgående vridmoment. Motorn producerar därför direkt det vridmoment som krävs på lastsidan.
Detta kan ge fördelar i precisionsrotationsapplikationer, inklusive färre mekaniska transmissionskomponenter, inget glapp i växellådan, direkt vridmomentöverföring och snabb dynamisk respons.
Direktkoppling innebär dock även att motorn måste accelerera lastens tröghetsmoment direkt.
Därför bör dimensionering av en direktdriven motor utgå från den faktiska mekaniska lasten, snarare än att enbart välja en motor baserat på märkeffekt eller utrustningens vikt.
För en rotationsaxel kan det erforderliga vridmomentet generellt delas in i flera komponenter:
Gravitationsmoment
Tröghetsmoment
Vindmoment
Friktionsmoment
Kravet på kontinuerligt vridmoment kan uppskattas enligt:
Kontinuerligt vridmoment = Gravitationsmoment + Vindmoment + Friktionsmoment
Kravet på toppmoment under acceleration kan uppskattas enligt:
Toppmoment = Gravitationsmoment + Vindmoment + Friktionsmoment + Tröghetsmoment
Dessa beräkningar ger kraven för den mekaniska lasten, vilka sedan kan jämföras med den direktdrivna motorns kontinuerliga vridmoment, toppmoment, hastighet, termiska kapacitet och andra specifikationer.
2. Vilka parametrar bör kontrolleras innan en direktdriven motor väljs?
Innan en direktdriven motor väljs bör konstruktörer fastställa rotationssystemets huvudsakliga drift- och mekaniska parametrar.
För vridbordsapplikationen som diskuteras i denna artikel omfattar relevanta parametrar:
Det slutliga motorvalet bör även omfatta maximal rotationshastighet, driftcykel, erforderlig positioneringsnoggrannhet, encoderupplösning, installationsmått, lagerbelastning, omgivningstemperatur och kylförhållanden.
Ju noggrannare dessa parametrar definieras, desto mer tillförlitligt blir resultatet av dimensioneringen av den direktdrivna motorn.
3. Hur beräknar man gravitationsmomentet för en direktdriven motor?
Gravitationsmomentet blir viktigt när tyngdpunkten för den roterande enheten inte sammanfaller med rotationsaxeln.
Detta är särskilt relevant för elevationsmekanismer, antennplattformar, optiska system och andra roterande konstruktioner där lasten monteras på avstånd från axeln.
Grundberäkningen är:
Gravitationsmoment = Massa × Gravitationsacceleration × Excentriskt avstånd
Om exempelvis den roterande massan är 40 kg och tyngdpunkten ligger 0.05 m från elevationsaxeln:
Gravitationsmoment = 40 × 9.8 × 0.05 = 19.6 N·m
Elevationsmotorn måste därför övervinna cirka 19.6 N·m gravitationsmoment vid motsvarande ogynnsamma orientering.
Denna beräkning visar varför lastmassan ensam inte är tillräcklig för val av direktdriven motor. Två system med samma massa kan kräva mycket olika motorvridmoment om deras tyngdpunkter är placerade på olika avstånd från rotationsaxeln.
För en elevationsaxel varierar även det effektiva gravitationsmomentet med vinkelpositionen. Den slutliga konstruktionen bör därför utvärdera hela arbetsområdet i stället för att förlita sig på en enda nominell position.
4. Hur beräknar man tröghetsmoment?
Tröghetsmoment är det vridmoment som krävs för att accelerera eller bromsa en roterande massa.
Grundsambandet är:
Tröghetsmoment = Rotationsinerti × Vinkelacceleration
För elevationsaxeln i detta exempel:
Rotationsinerti = 1.6 kg·m²
Vinkelacceleration = 20 rad/s²
Därför:
Tröghetsmoment = 1.6 × 20 = 32 N·m
Elevationsaxeln kräver cirka 32 N·m tröghetsmoment under acceleration.
För azimutaxeln är rotationsinertin cirka 3.8–3.9 kg·m².
Med 3.9 kg·m² som ett representativt värde:
Tröghetsmoment = 3.9 × 20 = 78 N·m
Detta visar att tröghetsmomentet för azimutaxeln kan vara väsentligt högre än gravitationsmomentet för elevationsaxeln.
Detta är en av de viktigaste faktorerna vid dimensionering av direktdrivna motorer.
Eftersom motorn är direkt kopplad till lasten måste den accelerera tröghetsmomentet på lastsidan utan att förlita sig på en växellåda för att omvandla den mekaniska rörelsen.
5. Varför är rotationsinerti så viktigt i direktdrivna applikationer?
Ett vanligt misstag vid motorval är att främst fokusera på utrustningens statiska vikt.
För ett rotationssystem är dock massfördelningen ofta lika viktig som den totala massan.
Rotationsinertin beror på hur långt från rotationsaxeln massan är fördelad. En relativt lätt konstruktion med stor radie kan därför kräva betydande accelerationsmoment.
Accelerationsmomentet ökar också direkt med vinkelaccelerationen.
Om exempelvis samma azimutenhet på 3.9 kg·m² accelereras med 20 rad/s², är tröghetsmomentet cirka 78 N·m. Om den erforderliga vinkelaccelerationen ökar, ökar tröghetsmomentet proportionellt.
Detta samband gör accelerationen till en av de viktigaste parametrarna vid val av direktdriven motor för högdynamiska rotationsapplikationer.
Konstruktörer bör därför beakta:
Total rotationsinerti
Massfördelning
Vinkelacceleration
Accelerationstid
Erforderlig hastighet
Motorns rotortröghet
Toppmomentets varaktighet
Den kompletta rörelseprofilen ger mer information än enbart utrustningens statiska vikt.
6. Hur beräknar man vindmomentet för en direktdriven motor?
För roterande utomhusutrustning kan vind skapa ett externt vridmoment som motorn måste övervinna.
Detta är särskilt relevant för antennsystem, spårningsplattformar, elektrooptisk utrustning, radarrelaterade mekanismer och andra exponerade roterande konstruktioner.
Grundberäkningen kan uttryckas som:
Vindkraft = Dynamiskt tryck × Aerodynamisk koefficient × Projekterad area
Motsvarande vridmoment är:
Vindmoment = Vindkraft × Effektiv momentarm
Därför:
Vindmoment = Dynamiskt tryck × Aerodynamisk koefficient × Projekterad area × Effektiv momentarm
De preliminära vridbordsuppgifterna ger följande representativa värden:
*De angivna värdena överensstämmer med en vindhastighetsberäkning på cirka 12 m/s. Om 17.1 m/s bekräftas som slutlig konstruktionsvindhastighet bör vindmomentet beräknas om i enlighet med detta.
Vindtrycket är proportionellt mot kvadraten på vindhastigheten:
Dynamiskt tryck = 0.5 × Luftdensitet × Vindhastighet²
Därför:
Vindmoment ∝ Vindhastighet²
Detta innebär att en ökning av konstruktionsvindhastigheten kan ha en betydande effekt på det erforderliga motorvridmomentet.
För ett slutligt val av direktdriven motor bör konstruktionsvindhastighet, luftdensitet, projicerad area, aerodynamisk koefficient och effektiv momentarm alla bekräftas.
7. Hur mycket friktionsmoment bör inkluderas?
Friktion i lager och tätningar bidrar också till det totala vridmomentsbehovet.
För den preliminära beräkningen kan lagrets friktionsmoment uppskattas enligt:
Lagrets friktionsmoment = Friktionskoefficient × Lagerbelastning × Lagrets centrumdiameter ÷ 2
Med en friktionskoefficient på 0.0015 och ett uppskattat friktionsmoment från tätningen på cirka 0.1 N·m per axel blir de preliminära resultaten:
Jämfört med tröghetsmomentet i denna applikation är friktionsmomentet relativt litet.
Friktion bör dock fortfarande inkluderas i beräkningen av kontinuerligt vridmoment.
För precisionsrotation kan friktion även påverka jämnheten vid låg hastighet, servojustering, spårningsprestanda och positioneringsstabilitet. Friktion är därför både en mekanisk lastparameter och en faktor för rörelsestyrning.
8. Hur beräknar man kontinuerligt vridmoment?
Kontinuerligt vridmoment representerar det vridmoment som krävs för att upprätthålla den önskade rörelsen under kontinuerliga driftförhållanden.
För vridbordsexemplet:
Kontinuerligt vridmoment = Gravitationsmoment + Vindmoment + Friktionsmoment
För elevationsaxeln:
Kontinuerligt vridmoment = 19.60 + 0.56 + 0.27 = 20.43 N·m
För azimutaxeln, baserat på de angivna preliminära värdena:
Kontinuerligt vridmoment = 0 + 2.23 + 0.62 = 2.85 N·m
De resulterande värdena är:
Skillnaden mellan de två axlarna är betydande.
Elevationsaxeln påverkas främst av den excentriska gravitationslasten, medan azimutaxeln har ett relativt litet kontinuerligt externt vridmomentsbehov under de angivna förhållandena.
9. Hur beräknar man toppmoment?
Toppmoment blir särskilt viktigt under acceleration och inbromsning.
Grundberäkningen är:
Toppmoment = Gravitationsmoment + Vindmoment + Friktionsmoment + Tröghetsmoment
För elevationsaxeln:
Toppmoment = 19.60 + 0.56 + 0.27 + 32.00
Toppmoment = 52.43 N·m
För azimutaxeln, med det angivna representativa tröghetsmomentet på cirka 79.60 N·m:
Toppmoment = 2.23 + 0.62 + 79.60
Toppmoment ≈ 82.45 N·m
De preliminära resultaten är därför:
Denna beräkning visar en viktig egenskap hos applikationen:
Elevationsaxeln begränsas främst av gravitationsmomentet under kontinuerlig drift, medan azimutaxeln främst påverkas av tröghetsmomentet under acceleration.
De två axlarna bör därför inte nödvändigtvis använda samma dimensioneringsstrategi för direktdrivna motorer.
10. Vad är skillnaden mellan kontinuerligt vridmoment och toppmoment?
Kontinuerligt vridmoment och toppmoment beskriver olika driftkrav.
Kontinuerligt vridmoment är det vridmoment som motorn måste leverera för varaktig drift utan att överskrida sitt tillåtna termiska driftstillstånd.
Toppmoment är det högre vridmoment som krävs under en begränsad period, vanligtvis vid acceleration, inbromsning, snabb positionering eller tillfälliga ändringar av extern belastning.
En direktdriven motor bör därför utvärderas mot båda värdena.
En motor kan till exempel ge tillräckligt toppmoment för att accelerera en last med hög tröghet, men ändå vara olämplig om dess kontinuerliga vridmoment eller termiska kapacitet är otillräcklig för varaktig drift.
Omvänt kan val av motor enbart utifrån kontinuerligt vridmoment leda till otillräcklig accelerationsprestanda.
Motorns kontinuerliga vridmoment, toppmoment, toppmomentets varaktighet, hastighet, ström och termiska egenskaper bör därför utvärderas tillsammans med den faktiska rörelseprofilen.
11. Hur väljer man en direktdriven motor efter att ha beräknat vridmomentet?
Det beräknade lastvridmomentet utgör utgångspunkten för motorvalet, men definierar inte den fullständiga motorspecifikationen.
För exempelvridbordet är de preliminära mekaniska kraven:
Elevationsaxel
Kontinuerligt lastvridmoment: 20.43 N·m
Toppbelastningsmoment: 52.43 N·m
Azimutaxel
Kontinuerligt lastvridmoment: 2.85 N·m
Toppbelastningsmoment: cirka 82.45 N·m
Dessa värden representerar de beräknade lastkraven snarare än motorns slutliga märkdata.
Den valda direktdrivna motorn bör ge tillräcklig konstruktionsmarginal för applikationen.
Vid valet bör även följande beaktas:
Den slutliga motorn bör därför väljas utifrån den kompletta last- och rörelseprofilen, snarare än enbart vridmomentet.
12. Checklista för dimensionering av direktdrivna motorer
Innan konstruktörer begär eller väljer en direktdriven motor kan de förbereda följande information:
Att tillhandahålla dessa parametrar i början av motorvalsprocessen kan avsevärt minska upprepade beräkningar och bidra till att avgöra om en standardmotor med direktdrift eller en kundanpassad mekanisk integration är lämplig.
Direktdriven motor jämfört med växelmotor
Direktdrivna motorer och växelmotorsystem använder i grunden olika transmissionsarkitekturer.
En växelmotor kan ge ett betydande utgående vridmoment genom mekanisk utväxling, vilket kan vara användbart för många applikationer.
En direktdriven motor kan däremot vara fördelaktig när applikationen värdesätter direkt vridmomentöverföring, lågt mekaniskt glapp, snabb dynamisk respons, mjuk rörelse vid låg hastighet eller förenklad rotationstransmission.
Lämplig arkitektur bör bestämmas utifrån de kompletta applikationskraven.
När bör du överväga en ramlös direktdriven motor?
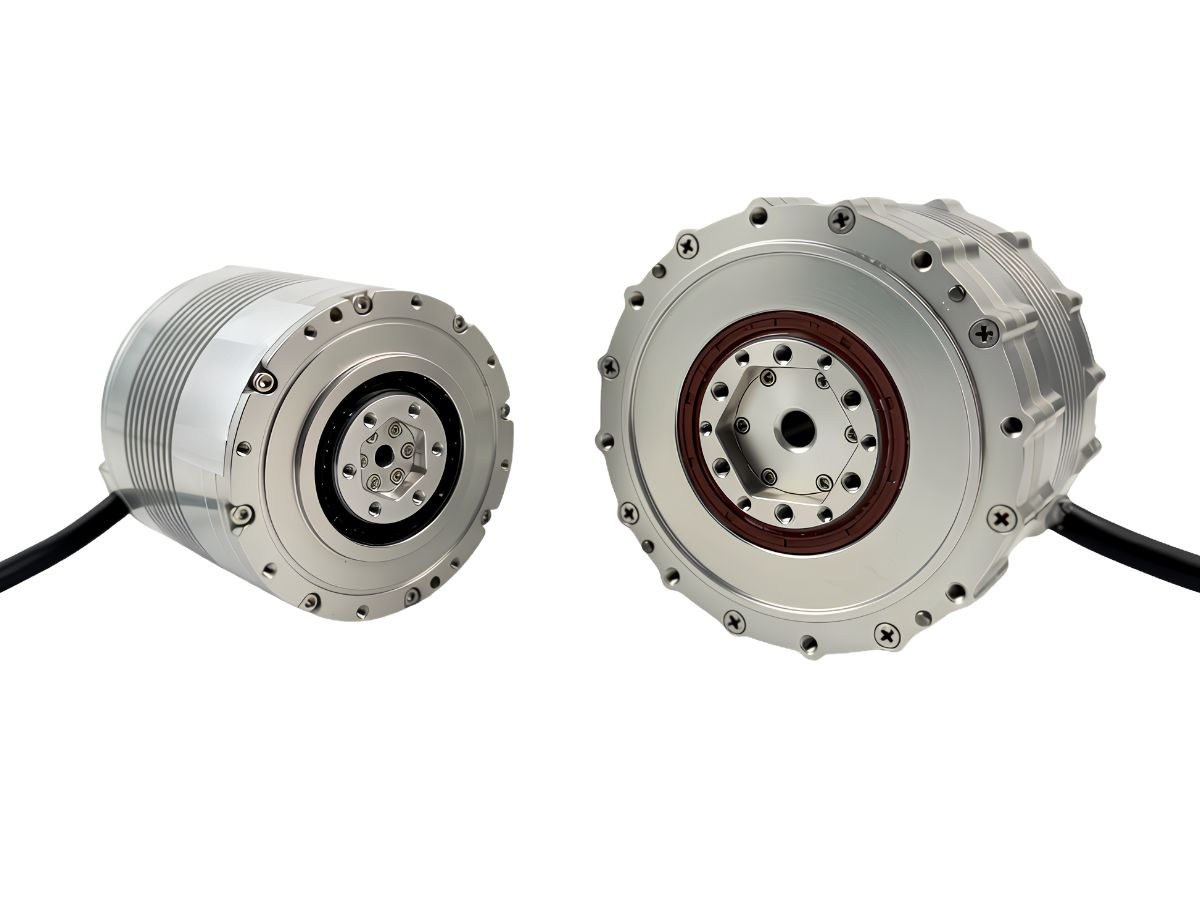
För applikationer som kräver djupare mekanisk integration kan en ramlös direktdriven motor vara ett alternativ till en konventionell motor med kapsling.
En typisk ramlös direktdriven motor består huvudsakligen av en stator och en rotor.
Kunden eller systemintegratören kan integrera motorn med:
Lager
Mekaniskt hölje
Encoder
Axel eller rotationsstruktur
Kylsystem
Kabeldragning
Broms, vid behov
Detta tillvägagångssätt gör att motorn blir en del av maskinens rotationsmekanism i stället för att fungera som ett separat motorpaket.
För azimut- och elevationsmekanismer, spårningsplattformar, robotleder, rotationsbord och andra precisionsrotationssystem kan en ramlös direktdriven motor ge större flexibilitet i den mekaniska inbyggnaden.
Valet av ramlös motor kräver dock en utvärdering på systemnivå.
Motorn bör utvärderas tillsammans med lagerstrukturen, rotorstödet, encoderinstallationen, den mekaniska styvheten, värmeavledningen och det tillgängliga installationsutrymmet.
Hur bör en direktdriven motor valideras?
Vridmomentsberäkning är ett viktigt första steg, men det slutliga motorvalet bör valideras mot det kompletta driftförhållandet.
En praktisk valideringsprocess kan omfatta:
1. Lastberäkning
Bekräfta den faktiska massan, tyngdpunkten, rotationsinertin, friktionen, vindlasten och andra externa laster.
2. Rörelseprofil
Bekräfta maximal hastighet, acceleration, inbromsning, positioneringsfrekvens och driftcykel.
3. Motorval
Kontrollera kontinuerligt vridmoment, toppmoment, hastighet, ström, rotortröghet, encoder, termisk kapacitet och mekaniska mått.
4. Servosimulering eller beräkning
Utvärdera om motorn kan uppnå den erforderliga accelerationen och positioneringsresponsen.
5. Prototyptestning
Testa motorn under representativa last- och driftförhållanden där det är lämpligt.
6. Termisk validering
Bekräfta motortemperaturen och förmågan att leverera kontinuerligt vridmoment under den faktiska driftcykeln.
7. Slutlig systemvalidering
Verifiera positioneringsnoggrannhet, spårningsprestanda, accelerationsrespons, stabilitet och miljöprestanda.
Denna process är särskilt viktig när den direktdrivna motorn används i en precisionsrotationsmekanism där motor, lager, encoder och mekanisk struktur fungerar som ett system.
Viktiga slutsatser för dimensionering av direktdrivna motorer
Vridbordsfallet visar flera viktiga principer.
Statisk last är inte tillräckligt för motordimensionering.
Den direktdrivna motorn måste övervinna gravitation, tröghet, vind och friktion.
Rotationsinerti kan avgöra toppmomentet.
För azimutaxeln i exemplet ger en rotationsinerti på cirka 3.9 kg·m² och en vinkelacceleration på 20 rad/s² ett tröghetsmoment på cirka 78 N·m.
Excentricitet kan avgöra kontinuerligt vridmoment.
En roterande massa på 40 kg med ett excentriskt avstånd på 0.05 m ger ett gravitationsmoment på cirka 19.6 N·m.
Kontinuerligt vridmoment och toppmoment måste utvärderas separat.
En motor med tillräckligt toppmoment kan ändå vara olämplig om dess kontinuerliga vridmoment eller termiska kapacitet är otillräcklig.
Vridmoment är endast en del av valet av direktdriven motor.
Hastighet, tröghet, encoderåterkoppling, termisk prestanda, lagerkapacitet, installationsmått, styrkrav och driftcykel bör också beaktas.
Slutsats
Dimensionering av en direktdriven motor för ett vridbord med azimut och elevation är ett tekniskt problem på systemnivå som omfattar både vridmoments- och rörelsekrav.
För det preliminära vridbordsexemplet som diskuteras i denna artikel är de beräknade lastkraven:
Dessa värden utgör en utgångspunkt för val av direktdriven motor.
Innan motorspecifikationen slutställs bör den faktiska mekaniska strukturen, massfördelningen, rotationsinertin, konstruktionsvindhastigheten, maximal hastighet, accelerationsprofilen, driftcykeln, termiska förhållanden och erforderlig positioneringsprestanda bekräftas.
För applikationer som kräver direkt vridmomentöverföring och precisionsrotation kan HONPINE utvärdera krav på direktdrivna motorer baserat på lastvridmoment, rotationsinerti, hastighet, acceleration, encoderkrav, installationsbegränsningar och driftförhållanden.
Om du väljer en direktdriven motor för ett antennvridbord, en azimut-/elevationsmekanism, en rotationsplattform, ett spårningssystem, en robotled eller annan precisionsrotationsapplikation, är information om lastmassa, rotationsinerti, excentriskt avstånd, hastighet, acceleration och driftcykel en praktisk utgångspunkt för att fastställa erforderligt kontinuerligt vridmoment och toppmoment.
Om författaren
Theodore Li tjänstgör som teknisk direktör på HONPINE, med ansvar för FoU-strategin för replikeringsprodukter, vägledning vid teamurval, och hantering av både förhandsförsäljning och eftermarknadsservice.

Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.
 Högprecisions ihålig harmonisk rotationsaktuator för CNC-maskiner och kraftiga rotationsaxlarHONPINE 58-seriens ihåliga harmoniska rotationsaktuator är utformad för CNC-rundbord, precisionsrotationsaxlar, laserbearbetningsutrustning och krävande roterande positioneringsapplikationer. Med en 50 mm genomgående hålaxel, ett maximalt vridmoment på upp till 2 722 N·m, integrerat korsrullager, alternativ för absolutgivare med flera varv, positioneringsnoggrannhet under 30 bågsekunder och repeterbar positioneringsnoggrannhet under 5 bågsekunder kombinerar den hög vridmomentkapacitet med precis rotationsrörelse och flexibel mekanisk integration.
 Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?HONPINE JRM planetariska robotledmoduler är utformade för långvarig robotdrift med hög belastning. Den här artikeln undersöker hur elektromagnetisk motoroptimering, högeffektiv planetväxeltransmission, GaN-baserad drivteknik och systemdesign med låga förluster bidrar till att kontrollera temperaturökningen. Med den planetariska robotledmodulen C6345 som testexempel presenterar HONPINE även termisk validering vid full belastning under kontinuerlig drift, inklusive en motorverkningsgrad på upp till 92 %, en planetväxelverkningsgrad på upp till 97 % och en slutlig jämviktstemperatur på 61,42 °C vid en omgivningstemperatur på 25 °C.
 Dimensionering av direktdrivna motorer: En komplett guide till vridmomentberäkning och valAtt välja en direktdriven motor för ett precisionsrotationssystem kräver mer än att matcha motorns vridmoment med utrustningens vikt. Ingenjörer behöver utvärdera gravitationsmoment, tröghetsmoment, vindmoment, friktion, rotationsinerti, hastighet, acceleration, driftcykel och positioneringskrav. I denna guide förklarar Theodore Li, teknisk chef på HONPINE, en praktisk metod för dimensionering av direktdrivna motorer och vridmomentberäkning med ett vridbord för azimut och elevation som tekniskt exempel. Artikeln omfattar beräkning av kontinuerligt och maximalt vridmoment, kriterier för motorval samt tillämpningen av ramlösa direktdrivna motorer i integrerade rotationssystem.
 Harmonisk rotationsaktuator för rullpressutrustning för litiumbatterierTillverkningsutrustning för litiumbatterier kräver högre precision, stabilitet och integrationseffektivitet i takt med att produktionsprocesserna fortsätter att utvecklas. I valspressutrustning är exakt valspositionering, tryckstyrning och dynamisk respons avgörande för att säkerställa elektrodkvalitet och enhetlighet.
HONPINE harmoniska rotationsaktuatorer erbjuder hög precision, hög styvhet, snabb respons och kompakt integrering för valspressutrustning för litiumbatterier. Med nästintill noll glapp, hög vridmomentsdensitet och tillförlitlig rörelsestyrning bidrar de till förbättrad utrustningsprecision och produktionsstabilitet.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.
 Högprecisions ihålig harmonisk rotationsaktuator för CNC-maskiner och kraftiga rotationsaxlarHONPINE 58-seriens ihåliga harmoniska rotationsaktuator är utformad för CNC-rundbord, precisionsrotationsaxlar, laserbearbetningsutrustning och krävande roterande positioneringsapplikationer. Med en 50 mm genomgående hålaxel, ett maximalt vridmoment på upp till 2 722 N·m, integrerat korsrullager, alternativ för absolutgivare med flera varv, positioneringsnoggrannhet under 30 bågsekunder och repeterbar positioneringsnoggrannhet under 5 bågsekunder kombinerar den hög vridmomentkapacitet med precis rotationsrörelse och flexibel mekanisk integration.
 Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?HONPINE JRM planetariska robotledmoduler är utformade för långvarig robotdrift med hög belastning. Den här artikeln undersöker hur elektromagnetisk motoroptimering, högeffektiv planetväxeltransmission, GaN-baserad drivteknik och systemdesign med låga förluster bidrar till att kontrollera temperaturökningen. Med den planetariska robotledmodulen C6345 som testexempel presenterar HONPINE även termisk validering vid full belastning under kontinuerlig drift, inklusive en motorverkningsgrad på upp till 92 %, en planetväxelverkningsgrad på upp till 97 % och en slutlig jämviktstemperatur på 61,42 °C vid en omgivningstemperatur på 25 °C.
 Dimensionering av direktdrivna motorer: En komplett guide till vridmomentberäkning och valAtt välja en direktdriven motor för ett precisionsrotationssystem kräver mer än att matcha motorns vridmoment med utrustningens vikt. Ingenjörer behöver utvärdera gravitationsmoment, tröghetsmoment, vindmoment, friktion, rotationsinerti, hastighet, acceleration, driftcykel och positioneringskrav. I denna guide förklarar Theodore Li, teknisk chef på HONPINE, en praktisk metod för dimensionering av direktdrivna motorer och vridmomentberäkning med ett vridbord för azimut och elevation som tekniskt exempel. Artikeln omfattar beräkning av kontinuerligt och maximalt vridmoment, kriterier för motorval samt tillämpningen av ramlösa direktdrivna motorer i integrerade rotationssystem.
 Hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur?Integrerade robotledsmoduler förändrar hur robotar konstrueras genom att kombinera motor, reduceringsväxel, drivsystem, encoder och sensorkomponenter i en kompakt rörelseenhet. Jämfört med traditionella distribuerade arkitekturer kan denna integrerade metod minska kabelkomplexiteten, förenkla anslutningar för strömförsörjning och kommunikation samt möjliggöra mer kompakta robotstrukturer. I takt med att humanoida robotar kräver högre nivåer av rörelsekoordination, svarshastighet, precision och integration blir robotledsmoduler ett allt viktigare gränssnitt mellan intelligenta styrsystem och fysisk rörelse. Den här artikeln förklarar hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur, med HONPINE TCHL robotledsmodul med harmonisk växel som exempel.
 Kraftstyrda harmoniska ledmoduler: En nyckellösning för robotars kommersialiseringNär robotar går från exakt positionering till fysisk interaktion blir vridmomentsåterkoppling på lednivå allt viktigare. En kraftstyrd robotledmodul gör att roboten kan känna av förändringar i utgående vridmoment och reagera mer lämpligt på externa belastningar, vilket stödjer följsam rörelse, kontaktdetektering och kraftstyrda tillämpningar. HONPINE HAG- och HAU-harmoniska ledmoduler integrerar vridmomentsensorer direkt i leden och möjliggör vridmomentstyrning med sluten reglerkrets, 360° kontinuerlig utgående rotation, mindre än 1 % noggrannhet för vridmomentstyrning samt en vridmomentsbandbredd på 50 Hz. Den integrerade konstruktionen bibehåller även konsekventa dimensioner mellan kraftstyrda och icke-kraftstyrda konfigurationer, vilket ger robottillverkare en flexibel ledplattform.
 6 viktiga fördelar med HONPINE JRM:s planetväxel-ledmodulHögpresterande fyrbenta robotar kräver ledmoduler som kan reagera snabbt, bibehålla exakt positionering, tåla upprepade stötar och leverera stabilt vridmoment under krävande driftsförhållanden. HONPINE JRM:s planetväxel-ledmodul kombinerar hög positioneringsnoggrannhet, lågt glapp, snabb trekretsrespons, hög statisk styvhet, hög överbelastningskapacitet och ett brett driftstemperaturområde. Med tydligt definierade kontinuerliga driftgränser och överbelastningsgränser är JRM konstruerad för att balansera dynamisk prestanda med långsiktig tillförlitlighet. Den här artikeln presenterar sex viktiga fördelar med HONPINE JRM:s planetväxel-ledmodul och förklarar varför den lämpar sig för fyrbenta robotar för industriell inspektion, specialiserade inspektionsrobotar, explosionssäkra fyrbenta robotar och andra högpresterande robotplattformar.
 Lösningar med robotledsmoduler för armar och ben på humanoida robotarHumanoida robotar kräver olika ledegenskaper för axel, armbåge, handled, höft, knä och fotled. Mindre leder prioriterar låg vikt och snabb respons, medan större leder kräver högre vridmomentsdensitet, lastkapacitet och tillförlitlighet. En lämplig robotledsmodul bör därför anpassas till varje leds specifika krav på vridmoment, vikt, rörelseomfång och styrning. I denna artikel använder HONPINE serien HPJM med harmoniska ledmoduler som exempel för att presentera en ledkonfigurationslösning för humanoida robotars övre och nedre extremiteter, som omfattar vridmomentskrav från små handleds- och fingerleder till högt belastade höftleder.
 Varför behöver en RV-reduktionsväxel profilmodifiering? Hur kan glapp och transmissionsfel minskas ytterligare?En RV-reduktionsväxel är konstruerad för att leverera högt vridmoment, hög styvhet och exakt rörelse för krävande tillämpningar såsom robotleder, industriella rundbord och precisionsmaskiner. Att uppnå lågt glapp och stabil transmissionsnoggrannhet kräver dock mer än högprecisionsbearbetning. Modifiering av cykloidprofilen måste också ta hänsyn till tillverkningstoleranser, monteringsfel, lastinducerad deformation, värmeutvidgning och smörjförhållanden. I denna artikel undersöker vi varför RV-reduktionsväxlar kräver profilmodifiering, hur olika modifieringsmetoder påverkar ingreppet och hur ingenjörer ytterligare kan kontrollera glapp och transmissionsfel genom profildesign, felbudgetering, strukturanalys, precisionstillverkning och valideringstester.