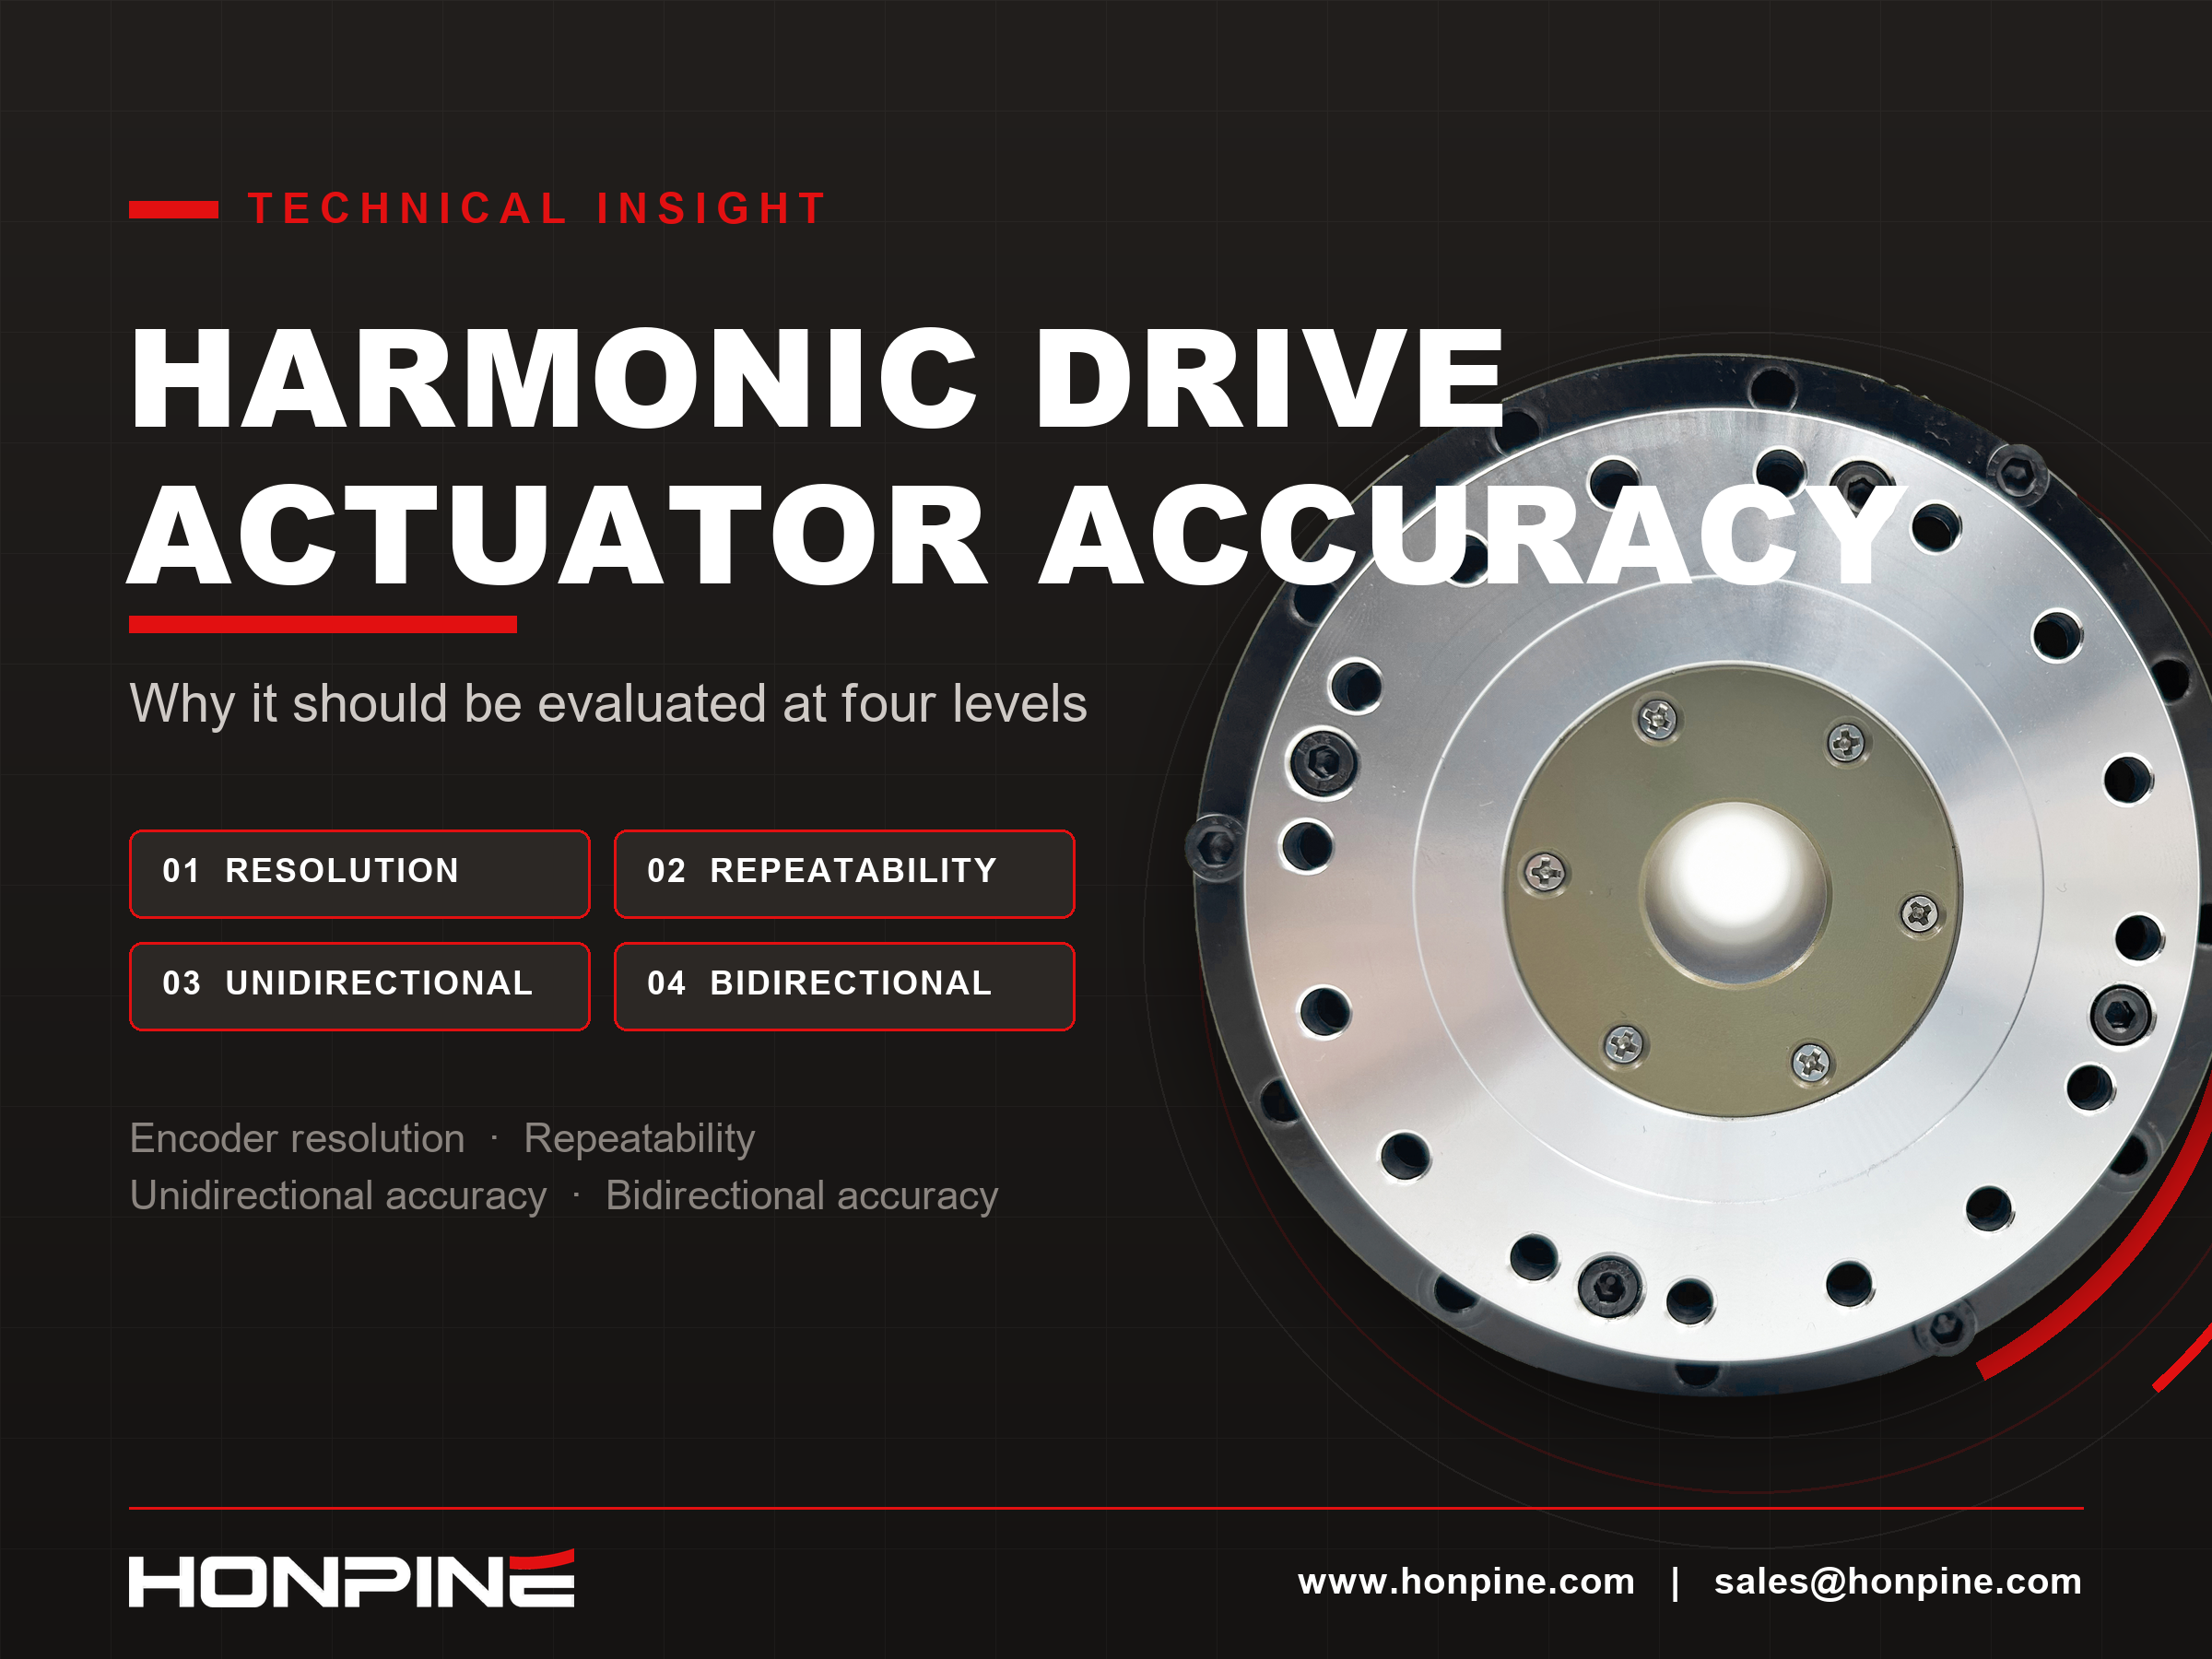
Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåer
Noggrannheten hos ett harmonic drive-ställdon missförstås ofta eftersom flera olika prestandamått används för att beskriva dess rörelser. Givarupplösning, repeterbarhet, ensriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet hänger samman, men är inte utbytbara.
En givare med hög upplösning kan till exempel ge mycket små mätsteg, men det innebär inte att ställdonets utgående axel kan uppnå samma nivå av absolut positioneringsnoggrannhet. Mekaniska överföringsfel, konstruktionens eftergivlighet, lageregenskaper, givarens konfiguration och styrparametrar påverkar alla slutresultatet.
För ingenjörer som väljer ett harmoniskt roterande ställdon bidrar förståelsen av dessa fyra noggrannhetsnivåer till att undvika att prestandan överskattas utifrån en enda specifikation.
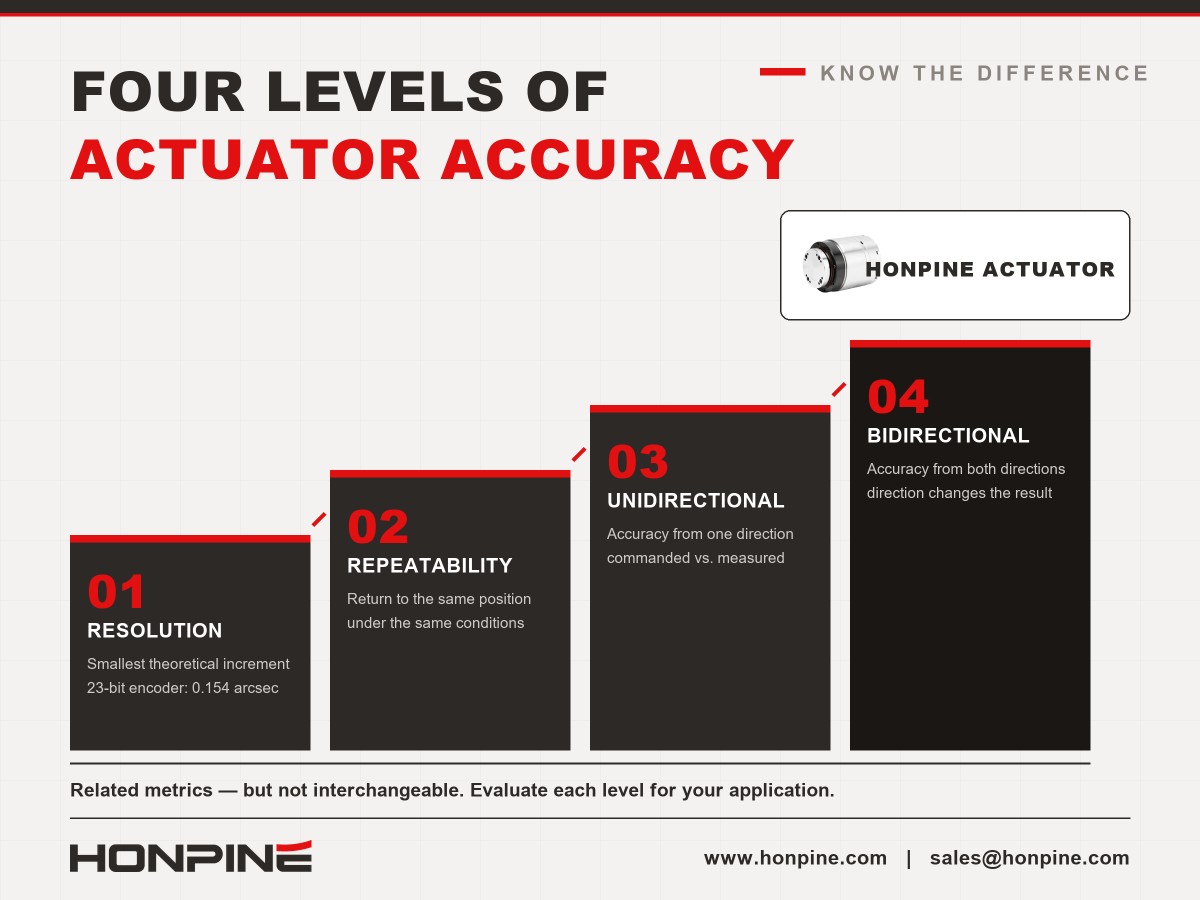
1. Upplösning: Hur litet är det teoretiska mätsteget?
Upplösning beskriver det minsta mät- eller styrsteg som ett mätnings- eller styrsystem kan detektera eller kommendera. I ett roterande ställdon förknippas upplösningen ofta med givarens upplösning.
Tänk dig ett roterande ställdon utrustat med en 23-bitars envarvsgivare. Givaren delar in ett varv i cirka 8,39 miljoner teoretiska pulser. Motsvarande vinkelförändring är cirka 0,154 bågsekunder vid givaraxeln.
Om denna givare installeras på motorsidan av ett harmonic drive-ställdon med utväxlingen 101:1 blir det teoretiska steget på utgångssidan cirka 0,0015 bågsekunder, förutsatt ett idealt utväxlingsförhållande och inga ytterligare begränsningar i kvantisering eller signalbehandling.
Dessa siffror kan verka imponerande, men de ska inte tolkas som ställdonets faktiska positioneringsnoggrannhet.
Givaren mäter vinkelrörelsen vid sin installationspunkt. Det kompletta ställdonet innehåller även mekaniska komponenter som kan ge upphov till överföringsfel, elastisk deformation, friktion och andra avvikelser. Givarkonfigurationen på utgångssidan, återkopplingsarkitekturen, styrenheten och mätmetoden påverkar också det praktiska resultatet.
Viktig slutsats: Upplösning beskriver finheten hos mät- eller styrstegen. Den fastställer inte i sig noggrannheten för ställdonets utgående position.
2. Repeterbarhet: Kan ställdonet återgå till samma position?
Repeterbarhet beskriver hur nära samma position ställdonet återgår när samma positioneringsrörelse upprepas under angivna förhållanden.
Inom industriell automation är repeterbarhet ofta en av de mest användbara specifikationerna, eftersom utrustning kan utföra samma rörelsecykel upprepade gånger under tusentals eller miljontals cykler.
Repeterbarhet måste dock utvärderas under definierade testförhållanden. Rörelseriktning, last, hastighet, temperatur, monteringsstyvhet, styrinställningar och mätmetod kan alla påverka resultatet. Därför är det viktigt att kontrollera hur tillverkarens angivna värde har mätts innan produkter jämförs.
Varför är repeterbarhet viktig i praktiska tillämpningar?
Repeterbarhet är särskilt relevant för tillämpningar som roterande indexering, upprepad inspektion, dosering, skruvdragning och komponenthantering. Om ett ställdon gång på gång når en konsekvent position kan maskinen ofta kompensera för en känd systematisk förskjutning genom kalibrering.
God repeterbarhet innebär dock inte nödvändigtvis hög absolut positioneringsnoggrannhet. Ett ställdon kan återgå till nästan samma position varje gång, samtidigt som det konsekvent stannar något från det avsedda målet.
När ingenjörer utvärderar en specifikation som ≤10 bågsekunder bör de kontrollera vilken modell den gäller, driftförhållandena, testmetoden och om värdet avser ensriktad eller dubbelriktad repeterbarhet.
3. Ensriktad positioneringsnoggrannhet: Hur nära är den faktiska positionen målet?
Ensriktad positioneringsnoggrannhet beskriver avvikelsen mellan en kommenderad målposition och den uppmätta positionen när målet nås från en angiven riktning.
Till skillnad från repeterbarhet, som utvärderar konsekvensen vid upprepade rörelser, speglar positioneringsnoggrannhet även systematiska avvikelser mellan den kommenderade och den faktiska positionen.
I ett harmonic drive-ställdon kan positioneringsfel påverkas av transmissionens egenskaper, mekanisk deformation, tillverkningstoleranser, monteringsförhållanden och styrsystemet. Periodiska felkomponenter kan också uppstå under rotation. Deras storlek och mönster beror på den specifika konstruktionen och driftförhållandena.
Kan felkompensering förbättra positioneringsnoggrannheten?
I vissa system kan en uppmätt felkarta eller kompensationstabell minska repeterbara systematiska fel. Styrenheten kan använda det uppmätta sambandet mellan kommenderade och faktiska positioner för att tillämpa korrigeringar.
Kompensation kan dock inte automatiskt eliminera alla positioneringsfel. Hur effektiv den är beror på felmönstrets stabilitet, mätningens kvalitet, styrenhetens kapacitet, driftlast, temperatur och andra förhållanden. Fel som varierar med riktning, last eller tid kan vara svårare att kompensera fullt ut.
Därför bör ingenjörer skilja mellan tillverkarens specifikation för ensriktad positioneringsnoggrannhet, ett kompenserat systemresultat och den färdiga maskinens totala positioneringsprestanda.
4. Dubbelriktad positioneringsnoggrannhet: Påverkar rörelseriktningen resultatet?
Dubbelriktad positioneringsnoggrannhet utvärderar positioneringsprestandan när målet nås från båda riktningarna. Den är viktig i tillämpningar där ställdonet ofta byter riktning eller måste positionera noggrant från båda sidor om ett mål.
Mekaniskt transmissionsbeteende, friktion, elastisk deformation och riktningsberoende fel kan göra att den uppmätta positionen skiljer sig beroende på infartsriktningen. Den faktiska påverkan beror på ställdonets konstruktion, styrstrategi, last och testförfarande.
Dubbelriktad positioneringsnoggrannhet ska inte antas vara identisk med ensriktad positioneringsnoggrannhet. Ingenjörer bör kontrollera om den publicerade specifikationen omfattar båda riktningarna och hur tillverkaren definierar och mäter resultatet.
För roterande indexering, skanning, inspektion och andra tillämpningar med frekventa riktningsbyten kan detta mått vara särskilt viktigt. Genom att testa ställdonet under representativa driftförhållanden kan man fastställa om prestandan uppfyller tillämpningens krav.
Specifikationer för HONPINE:s harmoniska roterande ställdon
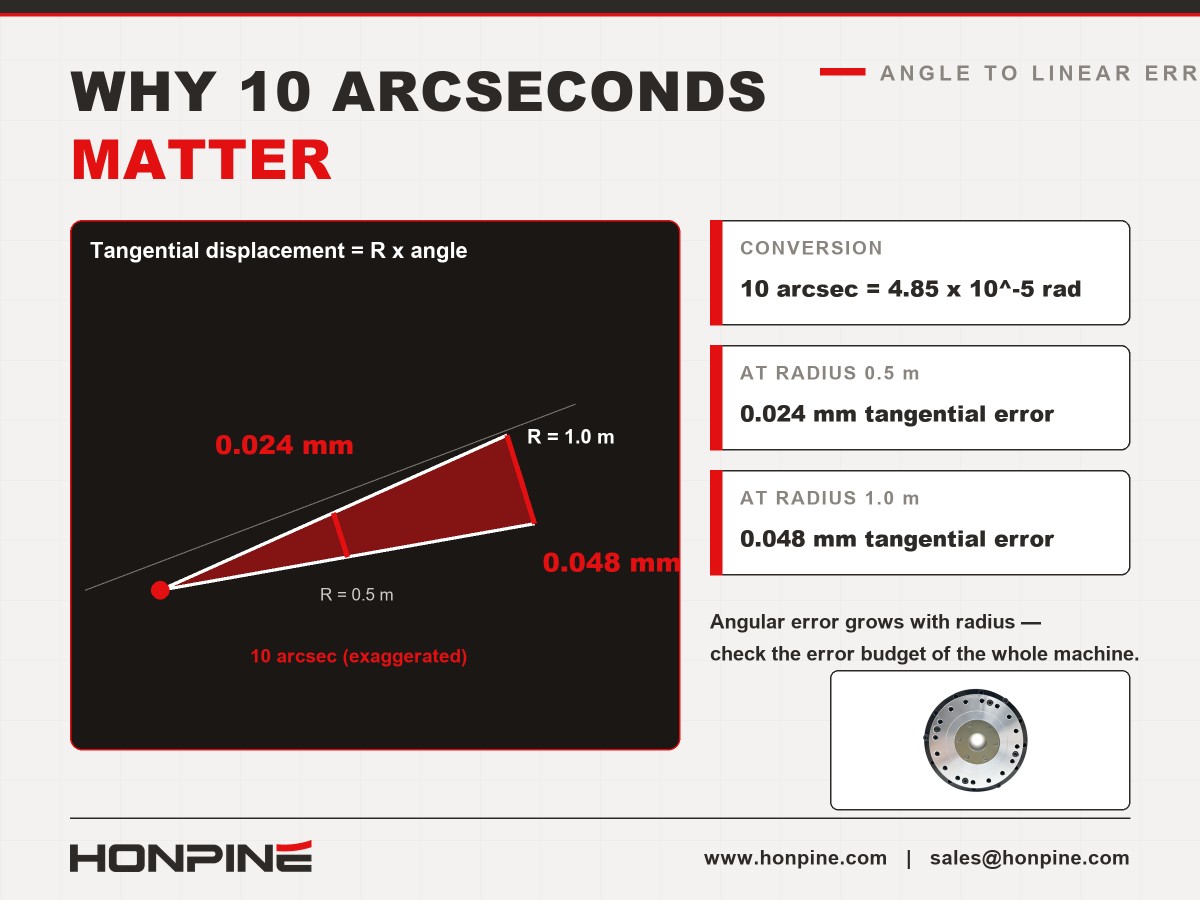
HONPINE erbjuder harmoniska roterande ställdon med extern drivare i utföranden med massiv axel och ihålig axel. Dessa utföranden tillgodoser olika installationskrav, bland annat konstruktionsstöd, kabeldragning genom axeln och integrering med automationsutrustning.
Följande tabell sammanfattar utvalda modellserier och deras angivna specifikationer. Den exakta prestandan beror på modell och konfiguration. Ingenjörer bör därför kontrollera relevant datablad innan det slutliga valet görs.
När specifikationerna jämförs ska repeterbarhet och ensriktad positioneringsnoggrannhet inte behandlas som likvärdiga värden. De beskriver olika prestandaegenskaper och bör bedömas utifrån maskinens faktiska krav.
Givarens upplösning bör också utvärderas som en del av det kompletta återkopplings- och styrsystemet, inte som en ersättning för uppmätt noggrannhet på utgångssidan.
Varför kan 10 bågsekunder vara viktigt inom precisionsautomation?
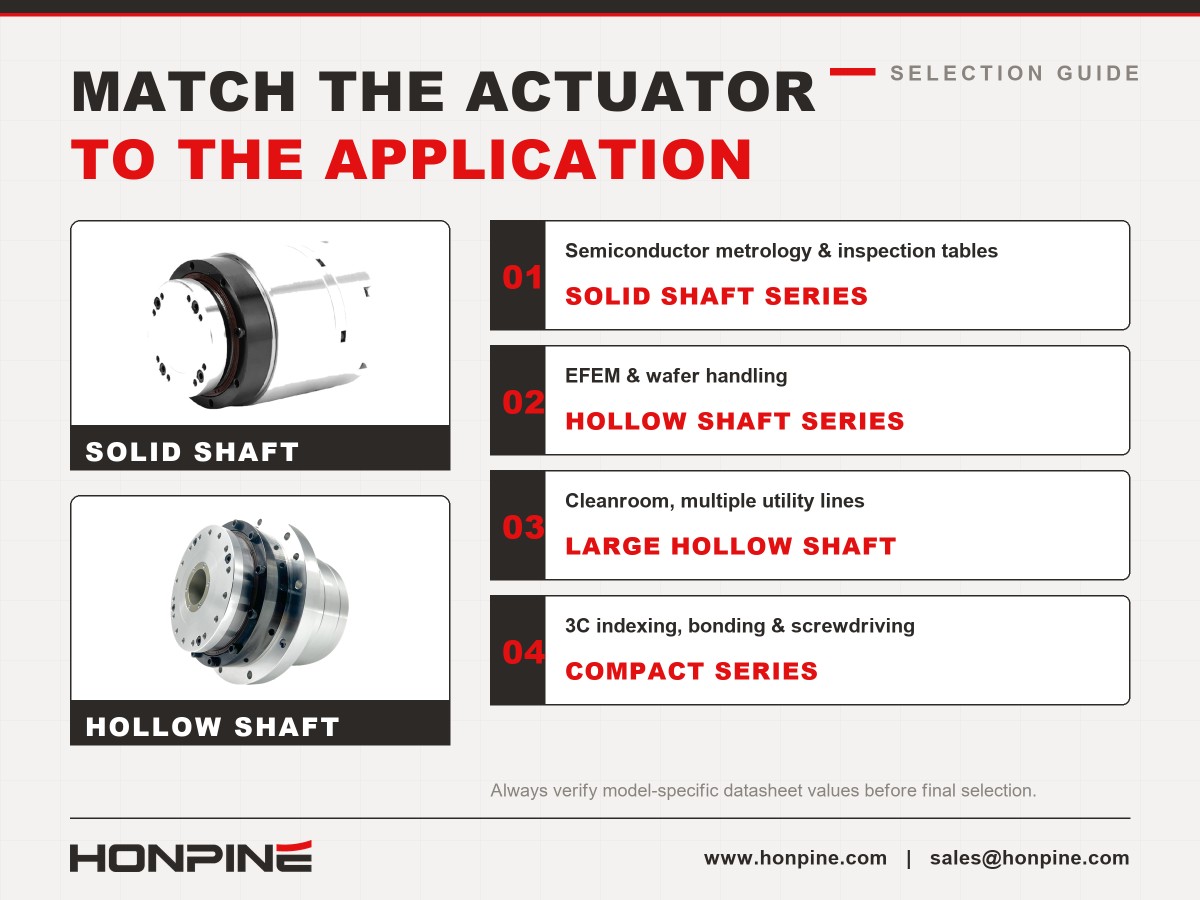
Tio bågsekunder är en liten vinkelförskjutning, men dess praktiska betydelse beror på avståndet från rotationsaxeln till den punkt där positioneringsfelet spelar roll.
Tio bågsekunder motsvarar cirka 4,85 × 10⁻⁵ radianer. För en punkt som ligger 0,5 m från rotationsaxeln motsvarar detta en tangentiell förskjutning på cirka 0,024 mm. Vid en radie på 1 m är motsvarande förskjutning cirka 0,048 mm.
Dessa beräkningar visar hur vinkelfel kan omvandlas till linjär förskjutning. De garanterar inte den kompletta maskinens noggrannhet, som även kan påverkas av konstruktionsnedböjning, monteringsfel, kalibrering, termiska effekter och andra felkällor.
Utrustning för halvledartillverkning och metrologitillämpningar
Utrustning för halvledartillverkning kan kräva exakt roterande positionering vid hantering av wafers, inspektion, inriktning och andra automatiserade processer. I dessa system måste ställdonets prestanda bedömas tillsammans med noggrannhets- och repeterbarhetskraven för hela mekanismen.
För roterande bord för metrologi och inspektion kan positioneringskraven vara särskilt höga. Ingenjörer bör utvärdera inte bara ställdonets repeterbarhet och positioneringsnoggrannhet, utan även utgående styvhet, kast, monteringsgeometri, vibrationer, termisk stabilitet och mätsystemet.
Tillämpningar för EFEM och vakuumrobotar
Utrustningens frontmoduler (EFEM) och system för halvledarhantering kan kräva kompakta roterande ställdon med utrymme för kablar, vakuumledningar, pneumatikledningar eller annan utrustning.
Harmoniska roterande ställdon med ihålig axel kan förenkla dragning genom rotationsaxeln. Beroende på modell kan större genomgående hål bidra till mindre kabelträngsel och enklare integrering av utrustningen.
Miljökraven bör också kontrolleras noggrant. IP65-skydd eller en anpassad IP67-konfiguration kan vara relevant i vissa installationer, men den skyddsnivå som krävs måste bekräftas för det aktuella ställdonet och dess anslutningar. För vakuummiljöer bör smörjmedlets avgasning, materialkompatibilitet och driftförhållanden gås igenom med tillverkaren, i stället för att härledas från ställdonets allmänna specifikationer.
Användning av harmoniska roterande ställdon inom 3C-automation
Inom 3C-tillverkning, som omfattar datorer, kommunikationsutrustning och konsumentelektronik, kan roterande ställdon användas i indexeringsbord, limningssystem, doseringsutrustning, skruvdragningsstationer och precisionsmonteringslinjer.
Lämplig noggrannhetsnivå beror på processtoleransen, avståndet mellan rotationsaxeln och arbetsområdet, fixturens konstruktion och maskinens totala felbudget.
En linjär tolerans på ±0,05 mm vid en radie på 0,5 m motsvarar till exempel en vinkeltolerans på cirka 20,6 bågsekunder, om vinkelfel vid positionering är den enda felkällan. Ett vinkelfel på 10 bågsekunder motsvarar en tangentiell förskjutning på cirka 0,024 mm vid samma radie.
Denna jämförelse kan hjälpa ingenjörer att bedöma om en ställdonsspecifikation passar som en del av systemkonstruktionen. Den ska inte tolkas som en garanterad tolerans på maskinnivå, eftersom andra felkällor kan förbruka en del av den tillgängliga felbudgeten.
En arkitektur med extern drivare kan också vara användbar när drivelektroniken behöver installeras i ett styrskåp eller när maskinens elektriska och termiska utformning gynnas av att drivaren separeras från ställdonet. Lösningar med extern respektive integrerad drivare bör dock jämföras utifrån deras faktiska motorprestanda, transmissionsegenskaper, styrbandbredd, kylförhållanden, installationsbegränsningar och systemkrav. Ingen av arkitekturerna är i sig överlägsen för alla tillämpningar.
Så väljer du rätt HONPINE-ställdon för din tillämpning
Valprocessen bör utgå från den önskade utgångsprestandan och det mekaniska gränssnittet, inte från en enskild givar- eller noggrannhetssiffra.
Roterande bord för halvledarmetrologi och inspektion
För precisionsroterande bord bör positioneringsnoggrannhet, repeterbarhet, vridstyvhet, kast, termiskt beteende och monteringskonstruktionens styvhet utvärderas. Ett utförande med massiv axel kan passa konstruktioner där ett visst mekaniskt gränssnitt eller en viss stödstruktur prioriteras. Kontrollera den valda modellens specifikationer mot systemets felbudget.
EFEM- och vakuumhanteringssystem
För EFEM- och waferhanteringstillämpningar kan ett ställdon med ihålig axel underlätta dragning av kablar och annan utrustning genom rotationsaxeln. Välj borrningsdiameter utifrån de faktiska dragkraven och kontrollera samtidigt last, styvhet, positioneringsprestanda, miljökompatibilitet och installationsutrymme.
Renrumssystem med flera ledningar och anslutningar
När flera kablar, pneumatikledningar eller andra anslutningar måste passera genom rotationsaxeln kan ett utförande med stor ihålig axel förenkla integreringen. Jämför den användbara genomgående håldiametern, ställdonets yttermått, monteringsgränssnitten och det tillgängliga utrymmet för intern dragning för varje specifik modell.
Roterande indexering, limning och skruvdragning inom 3C
För 3C-automation bör ställdonet väljas utifrån processtolerans, cykeltid, nyttolast, rotationsinerti och önskad repeterbarhet. Om processen har relativt generösa toleranser kan en mer kostnadseffektiv modell räcka. Om arbetsområdet ligger långt från rotationsaxeln eller processtoleransen är snäv bör vinkelfelbudgeten utvärderas noggrant.
Tillämpningar med krav på positioneringsnoggrannhet nära 5 bågsekunder
Om en tillämpning kräver positioneringsnoggrannhet på cirka 5 bågsekunder ska transmissionstyp inte väljas enbart utifrån en allmän tumregel. Begär testdata för den specifika modellen och bekräfta testförhållanden, mätmetod på utgångssidan, last, styrkonfiguration och kompensationsstrategi.
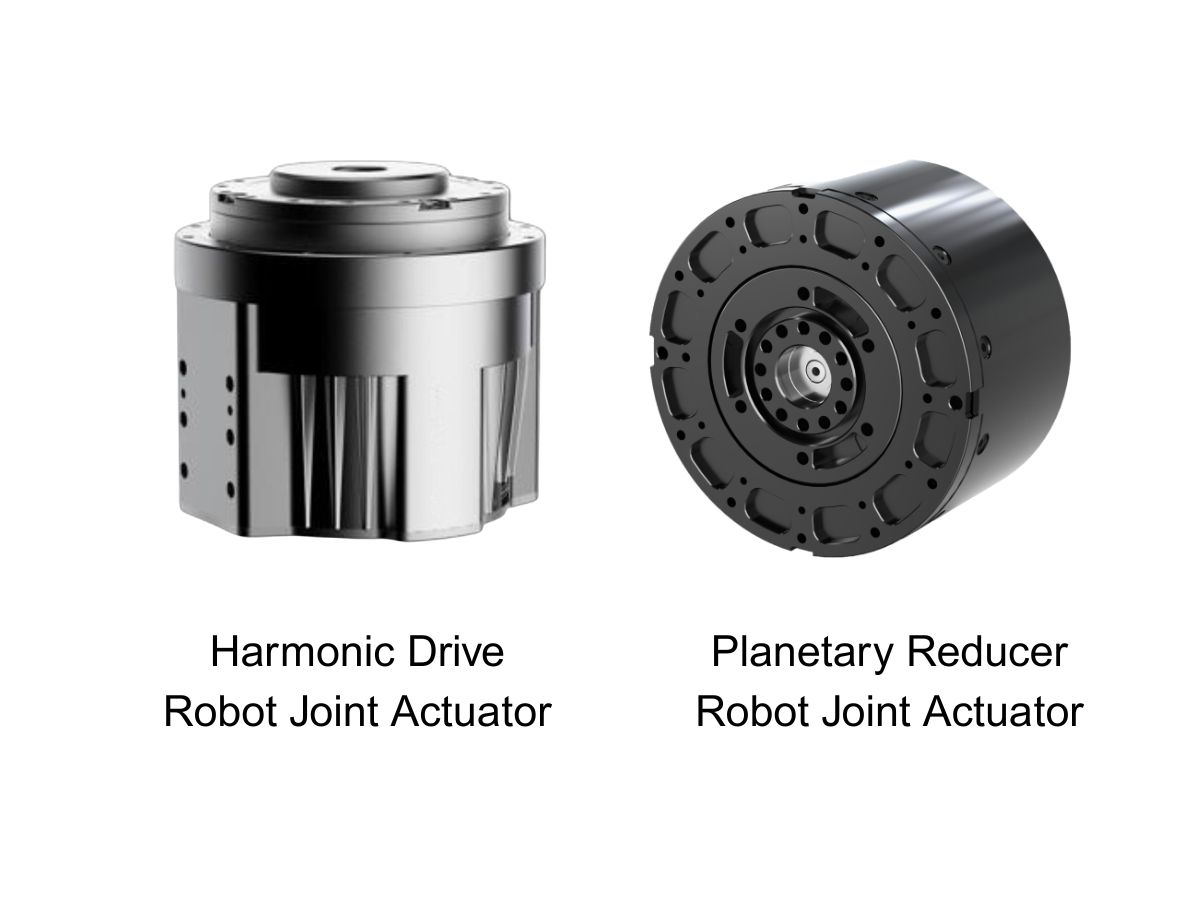
Det kan vara värt att utvärdera ett planetväxelställdon med hög precision eller en annan transmissionslösning om dess uppmätta prestanda, styvhet och dynamiska egenskaper passar tillämpningen bättre. Det slutliga beslutet bör baseras på verifierade specifikationer och tester på systemnivå, inte enbart på transmissionstyp.
Slutsats: Utvärdera noggrannhet som en komplett systemprestanda
Noggrannheten hos ett harmonic drive-ställdon bör inte bedömas enbart utifrån givarens upplösning. Upplösning beskriver mätstegens finhet; repeterbarhet beskriver konsekvensen vid upprepade rörelser; ensriktad positioneringsnoggrannhet beskriver avvikelsen när målet nås från en riktning; och dubbelriktad positioneringsnoggrannhet beaktar positionering från båda riktningarna.
För halvledarutrustning, EFEM-system och 3C-automation är det lämpligaste ställdonet det vars verifierade prestanda motsvarar maskinens noggrannhetskrav, mekaniska begränsningar och driftmiljö.
När HONPINE:s harmoniska roterande ställdon jämförs bör specifikationerna för exakt modell och konfiguration kontrolleras och utvärderas tillsammans med återkopplingssystemet, styrenheten, monteringskonstruktionen och de faktiska driftförhållandena. Detta ger ett tillförlitligare underlag för val av ställdon än att förlita sig på ett enda framträdande noggrannhetsvärde.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.
 Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter?Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter? I kompakta robotleder kan denna lilla dimensionsskillnad skapa en förvånansvärt stor ökning av det tillgängliga utrymmet. Eftersom tvärsnittsarean hos ett cirkulärt hål ökar med diameterns kvadrat kan ytterligare 2 mm avsevärt förbättra kabeldragningen internt och förenkla systemintegrationen. Den här artikeln undersöker hur den ihåliga borrdiametern påverkar, jämför utvalda HONPINE HPJM-modeller med jämförbara harmoniska ledmoduler och förklarar varför håldiametern spelar roll i humanoida robotar, kollaborativa robotar och industriell automation.
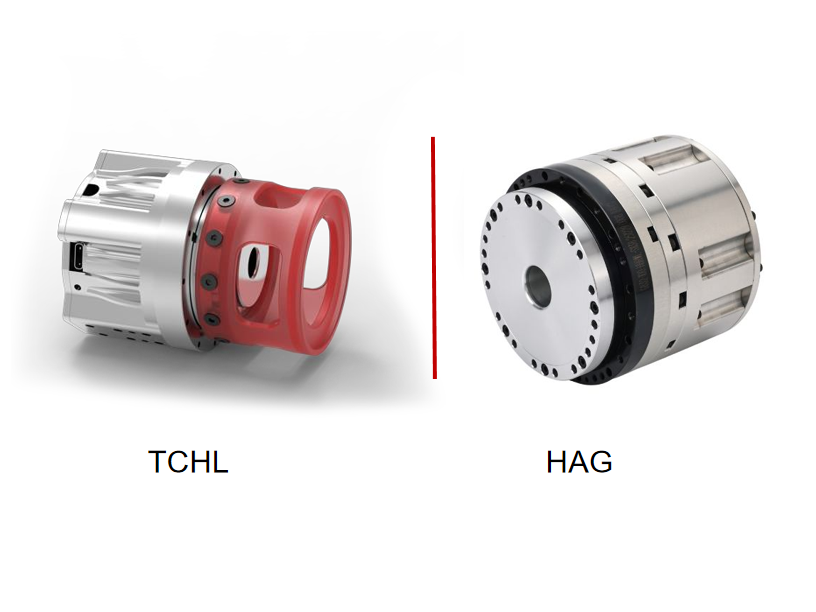
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAGAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
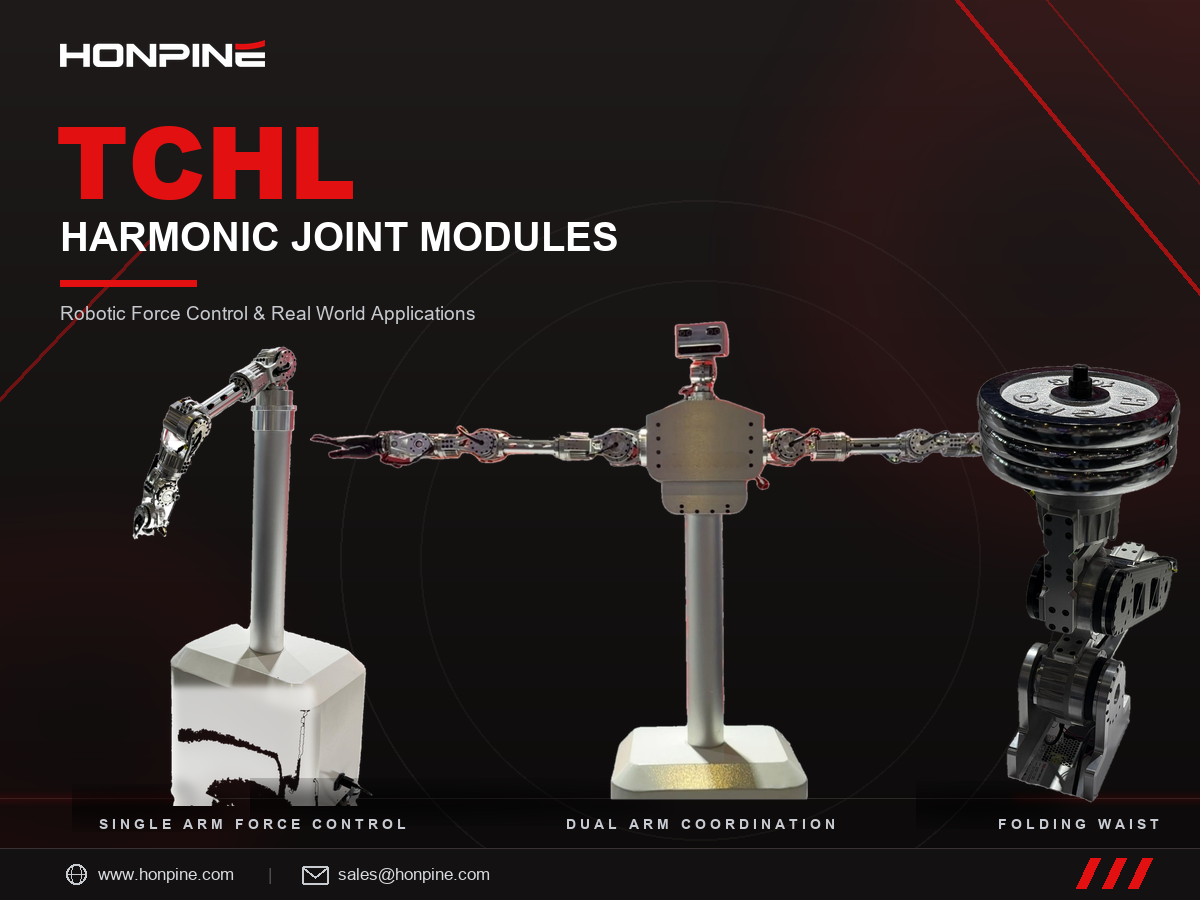
 HONPINE TCHL harmoniska ledmoduler: robotiserad kraftstyrning och praktiska tillämpningarHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
HONPINE TCHL-harmoniska ledmoduler används i en rad tillämpningar för robotars rörelsestyrning, bland annat i humanoida robotar med två armar, kraftstyrning med följsamhet i enarmade robotar och vikbara midjemekanismer för hjulförsedda humanoida robotar. Som integrerade rörelsekomponenter stöder de en mängd olika tillämpningar inom robotik, intelligent tillverkning och industriell automation.
Från kärnkomponenter till integrerade rörelseenheter visar HONPINE, genom ett brett produktsortiment och praktiska rörelsedemonstrationer, vilka möjligheter precisionstransmissionsteknik erbjuder inom olika robotapplikationer.

Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Noggrannhet hos harmonic drive-ställdon: varför den bör utvärderas på fyra nivåerNoggrannheten hos harmonic drive-ställdon omfattar mer än pulsgivarens upplösning. Varför bör ingenjörer utvärdera den på fyra nivåer? Upplösning, repeterbarhet, enkelriktad positioneringsnoggrannhet och dubbelriktad positioneringsnoggrannhet beskriver olika aspekter av rörelseprestanda. Genom att förstå skillnaderna kan ingenjörer välja harmonic rotary actuators för halvledarutrustning, EFEM-system och 3C-automatisering utan att förväxla pulsgivarens teoretiska steg med den faktiska positioneringsprestandan.
 Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter?Varför väljer många kunder HONPINE HPJM-harmoniska ledmoduler för bara 2 mm större ihålig borrdiameter? I kompakta robotleder kan denna lilla dimensionsskillnad skapa en förvånansvärt stor ökning av det tillgängliga utrymmet. Eftersom tvärsnittsarean hos ett cirkulärt hål ökar med diameterns kvadrat kan ytterligare 2 mm avsevärt förbättra kabeldragningen internt och förenkla systemintegrationen. Den här artikeln undersöker hur den ihåliga borrdiametern påverkar, jämför utvalda HONPINE HPJM-modeller med jämförbara harmoniska ledmoduler och förklarar varför håldiametern spelar roll i humanoida robotar, kollaborativa robotar och industriell automation.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 Hur väljer man ett harmoniskt ledställdon med kraftreglering? En ingående jämförelse mellan HONPINE TCHL och HAGAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 HONPINE TCHL harmoniska ledmoduler: robotiserad kraftstyrning och praktiska tillämpningarHej allihop, jag heter Theodore Li och är teknisk chef på HONPINE.
HONPINE TCHL-harmoniska ledmoduler används i en rad tillämpningar för robotars rörelsestyrning, bland annat i humanoida robotar med två armar, kraftstyrning med följsamhet i enarmade robotar och vikbara midjemekanismer för hjulförsedda humanoida robotar. Som integrerade rörelsekomponenter stöder de en mängd olika tillämpningar inom robotik, intelligent tillverkning och industriell automation.
Från kärnkomponenter till integrerade rörelseenheter visar HONPINE, genom ett brett produktsortiment och praktiska rörelsedemonstrationer, vilka möjligheter precisionstransmissionsteknik erbjuder inom olika robotapplikationer. Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
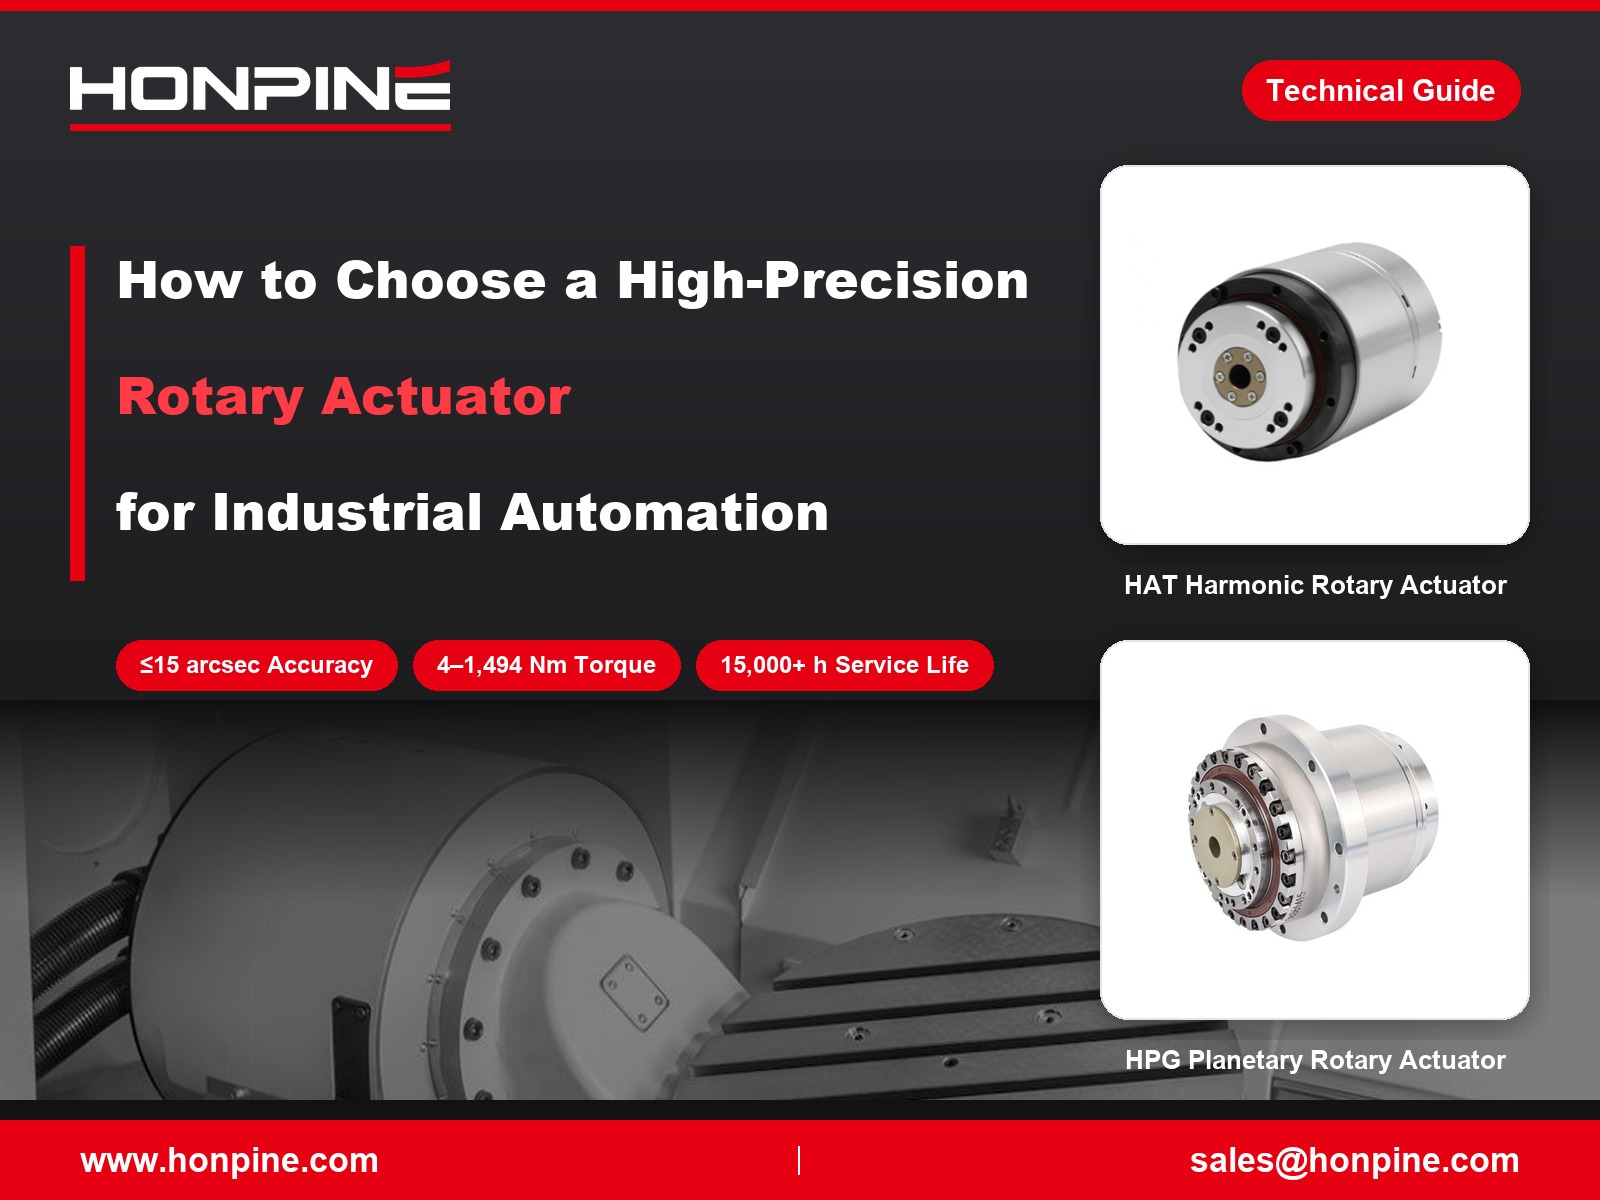
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.