Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen säger
Varjedatablad för harmonic driveinleds med ett glappvärde i bågminuter. Det är vanligtvis den första siffran en ingenjör jämför – och den som oftast misstolkas vid konstruktion av ledmoduler. En märkning med ”lost motion ≤ 1 bågminut” betyder inte att leden är styv, och inte heller att ditt positioneringsfel är 1 bågminut. Den här artikeln förklarar vad specifikationen förglapp i harmonic drivefaktiskt mäter, varförharmonic-växlarkan uppnå värden under en bågminut, hur bågminuter omvandlas till noggrannhet i praktiken och hur du väljer ett glappmål som passar din tillämpning.
Vad mäter glappet i en harmonic drive egentligen?
Värdet som anges som ”lost motion” eller ”backlash” i databladet för en harmonic drive mäts under ett specifikt och begränsat förhållande:
Ingående axel är låst (inte driven).
En last på ±2 % av det nominella vridmomentet appliceras på utgången och riktningen vänds sedan.
Vinkelskillnaden vid utgången mellan de två passagerna genom noll vridmoment utgör lost motion.
Detta är en dödzon som mäts nära noll vridmoment – inte en styvhetskurva och inte en budget för positioneringsfel. En bågminut motsvarar 1/60 grad eller 0,291 mrad. Databladsvärden är maxvärden, inte typiska värden, och en växelenhet (med utgående lager och fläns) uppvisar vanligtvis ett något större värde än en komponentuppsättning. När du jämför leverantörer bör du först kontrollera mätförhållandena: ±2 % eller ±5 % av nominellt vridmoment och vilken serieklass som gäller.
De tre värden som ingenjörer blandar ihop
Den viktiga fallgropen är att lost motion mäts kring noll vridmoment, medan bredden på den fullständiga hysteresloopen – det värde som leden utsätts för vid verkliga lastväxlingar – vanligtvis är två till tre gånger större. Att bara läsa glappvärdet i bågminuter och anta att leden är styv är det vanligaste misstaget vid val av led.
Varför har harmonic drives ett glapp under en bågminut?
Två konstruktionsmässiga egenskaper gör de låga värdena i bågminuter möjliga:
Hög tandingreppsgrad. I enharmonic driveär ungefär 30 % av flexsplinens och den cirkulära splinens tänder i ingrepp samtidigt, jämfört med två eller tre tänder i ett konventionellt planetväxelsteg. Tillverkningsfel jämnas ut över dussintals tänder i ingrepp i stället för att koncentreras till ett tandpar.
Förspänd flexibel växling. Vågformsgeneratorn deformerar flexsplinen elastiskt så att den är i ingrepp med permanent förspänning – det finns inget konstruktionsmässigt spel som behöver justeras bort, vilket planetväxlar måste hantera med flytande solhjul eller delade kugghjul.
Priset för denna elastiska förspänning är ett mjukt område med låg styvhet (K1-segmentet) direkt efter att dödzonen har slutits. Enharmonic-växel kan därför ha utmärkt lost motion och ändå uppvisa en bred hysteresloop vid full last. Glapp och vridstyvhet måste utvärderas tillsammans – enbart värdet i bågminuter underskattar felet vid verkliga lastväxlingar.
Omvandla bågminuter till millimeter som går att verifiera
Glapp är bara relevant när det blir ett linjärt fel vid verktygets centrum. Med armens längd L och glappet θ (i radianer) blir felet e = L × θ:
Två ytterligare omvandlingar är viktiga på systemnivå:
Sett från motorsidan motsvarar 1 bågminut vid utgången i × 1 bågminut vid ingången – med en växel på 100:1 blir det 1,67° vid motorn. En motorbaserad encoder kan inte känna av dödzonen alls; endast en utgångsmonterad encoder (dubbelencoder) kan göra det.
Om du räknar baklänges från en tolerans: för att hålla ±0,05 mm vid en räckvidd på 0,5 m får det tillåtna glappet vara cirka 0,34 bågminuter – redan vid gränsen för harmonic drives i precisionsklass. Då är glappkompensering via utgångsensorn nödvändig; enbart växeln klarar inte toleransen.H2: När dödzonen faktiskt orsakar problem: symptom på styrsidan
Krypning vid riktningsbyte och gränscykler
En integrator i positionsregleringen som befinner sig i dödzonen mättas och orsakar sedan översläng när zonen sluts – detta syns som pendling eller gränscykler vid låg hastighet och fram- och återgående rörelser, precis den rörelseprofil som förekommer i skannings-, doserings- och inspektionsaxlar.
Blinda områden i kraftregleringen
I dödzonen överförs inte motorns vridmoment till utgången. Kraftreglerade leder och kollisionsdetektering får därför en ”blind zon” för vridmoment, vars bredd bestäms av lost motion plus friktion – den begränsar kraftregleringens bandbredd.
Fallgropen med dubbelencoderkompensering
En utgångsencoder kan mäta och kompensera lost motion, men korrigeringsslingan tillför fasfördröjning och harmoniskt fel. Den kräver begränsad bandbredd och notchfiltrering; att bara öka förstärkningen i den yttre slingan destabiliserar leden.
Statisk friktion och glapp
Vid varje riktningsbyte samverkar den statiska friktionen och dödzonen och skapar stick-slip-beteende, som är svårare att kompensera för än vardera fenomenet separat – en vanlig grundorsak när en led ”klarar glappspecifikationen” på testbänken men oscillerar i cellen.H2: Så väljer du ett glappmål för din tillämpning
Tumregeln är att specificera glapp sist, efter noggrannhetsbudgeten. Omvandla toleransen vid ändeffektorn till en glappbudget i bågminuter vid leden, reservera marginal för hysteres (2–3×), temperaturökning och slitage och välj sedan klass.
Tre sätt som glappet ökar under drift
Spärrhakeffekt (slirning vid överbelastning): om gränsen för toppmoment överskrids kan flexsplinen slira över splinen – lost motion ökar permanent och oåterkalleligt. Dimensionera växeln med marginal över toppmomentet, inte bara över det nominella vridmomentet.
Temperatur och slitage: lost motion ökar med drifttimmar och värme; vid slutet av livslängden kan det ligga 30–100 % över värdet vid leverans. För precisionsapplikationer bör beräkningarna utgå från värden vid slutet av livslängden.
Monteringsexcentricitet: ojämnhet i monteringsytan eller felinriktning av huset gör glappet ojämnt under rotationen – en enpunktsmätning på testbänken på 1 bågminut kan förekomma samtidigt som glappet lokalt är 3 bågminuter. Kontrollera vid flera utgångslägen.H2: Så specificerar HONPINE glapp
HONPINE:s harmonic-växlarlevereras som komponentuppsättningar och kompletta enheter i standard- och miniserier. I den aktuella katalogen anges ett glapp på 20 bågsekunder – cirka 0,33 bågminuter – för alla storlekar och utväxlingar i mini-serien med harmonic-växlar (koppmodell CSF,hattmodell SHD), med nominella vridmoment från 0,06 N·m (CSF-2.5) till 5 N·m (CSF-11). Det placerar hela serien väl inom gränsen på ≤ 0,5 bågminuter som krävs för precisionspositioneringsleder. Värden, klasser och mätförhållanden för standardserien, inklusive skillnader mellan enheter och komponentuppsättningar, bör kontrolleras mot det aktuella databladet för den specifika ramstorleken – [bekräftas med HONPINE].
När du skickar en förfrågan ska du ange tre saker: vilka mätförhållanden du kräver (±2 % eller ±5 %), vilken klass du förväntar dig och om lost motion specificeras vid leverans eller vid slutet av livslängden. En leverantör som besvarar alla tre punkterna tydligt är en leverantör vars värde i bågminuter du kan dimensionera efter.
Checklista för glapp före köp
1. Bekräfta mätförhållandena: ingång låst, ±2 % eller ±5 % av nominellt vridmoment och passager genom noll vridmoment.
2. Fråga om värdet är ett maxvärde eller typiskt värde och om det gäller en enhet eller en komponentuppsättning.
3. Begär hysteresloopen (eller styvhetsdata för K1/K2), inte bara lost motion-värdet.
4. Omvandla toleransen vid ändeffektorn till en glappbudget i bågminuter och kontrollera marginalen efter hysteres.
5. Planera för en utgångsencoder – motorbaserade encoders kan inte registrera dödzonen.
6. Kontrollera glappet vid flera utgångslägen efter installationen.
7. Dimensionera efter toppmomentet med marginal för att undvika spärrhakeffekt.
8. Kom överens om tillåtet glapp vid slutet av livslängden i specifikationen.
Vanliga frågor
Är 1 bågminuts glapp bra för en harmonic drive?
Ja – 1 bågminut (0,291 mrad) lost motion är ett normalt katalogvärde för en precisions-harmonic drive och motsvarar en dödzon på 0,145 mm vid en räckvidd på 0,5 m. Enheter i precisionsklass når 0,5 bågminuter eller lägre; det avgörande värdet är din egen glappbudget i bågminuter efter omvandling av toleransen vid ändeffektorn.
Är glapp i harmonic drive detsamma som hysteres?
Nej. Glapp (lost motion) mäts nära noll vridmoment med ingången låst; hysteres är bredden på den fullständiga vridmoment–vinkel-loopen vid ±nominellt vridmoment och är vanligtvis 2–3 gånger större. Båda ska ingå i en ledspecifikation, men de är olika värden.
Hur omvandlar jag bågminuter till millimeter?
Multiplicera armlängden med glappet i radianer: 1 bågminut = 0,0002909 rad, så vid 0,5 m blir dödzonen 0,5 × 0,0002909 ≈ 0,145 mm.
Varför pendlar min led trots att glappet ligger inom specifikationen?
De vanligaste orsakerna är hysteres (större än lost motion-värdet), statisk friktion i samverkan med dödzonen och en alltför aggressiv kompensationsslinga med dubbelencoder som tillför fasfördröjning. Analysera vridmoment–vinkel-loopen innan du justerar förstärkningen.
Sammanfattning: glappvärdet i bågminuter i ettdatablad för harmonic driveär en konstruktionsmässig fördel – resultatet av 30 % tandingrepp med elastisk förspänning – men det är en term i en ekvation med tre termer, där de övriga är vridstyvhet och encoderbandbredd. Tolka det som en mätning av dödzonen nära noll vridmoment, omvandla det till millimeter vid din egen räckvidd och specificera reglerslingan därefter.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
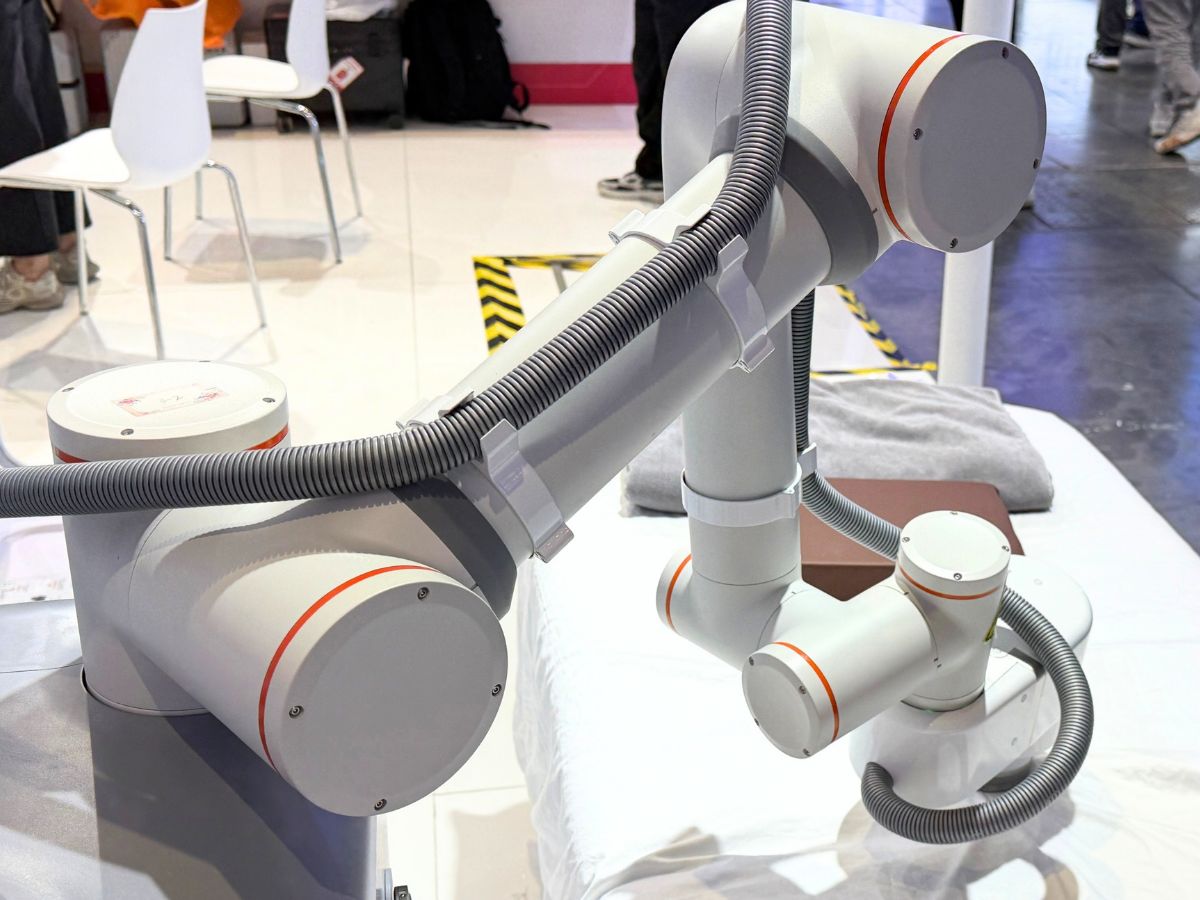
 Varför behöver sängnära fysioterapirobotar kraftstyrda ledmoduler?En terap robot säljer inte en robotarm; den säljer en kraft som appliceras på en människokropp. Tryck, rytm och djup är behandlingsordinationen, och positionsstyrning kan inte leverera dem: mjukvävnad är eftergivlig och varierar över tid, så samma positionskommando ger kontaktkrafter som skiljer sig flera gånger mellan muskel och ben. Kraftstyrda harmoniska ledmoduler gör kontaktkraften till en reglerad variabel – det enda sättet att göra doseringen reproducerbar, kontakten med människan säker och terapeutens teknik möjlig att lära ut. Med utgångspunkt i ett foto från en enda plats av en sängnära terap robot analyserar artikeln konfigurationen, presenterar fem skäl till att kraftstyrning är oundviklig, fastställer HONPINE:s kriterier för valet mellan TCHL och HAG och anger upplösningsbudgeten för vridmomentsensorn som avgör ramstorlekarna.
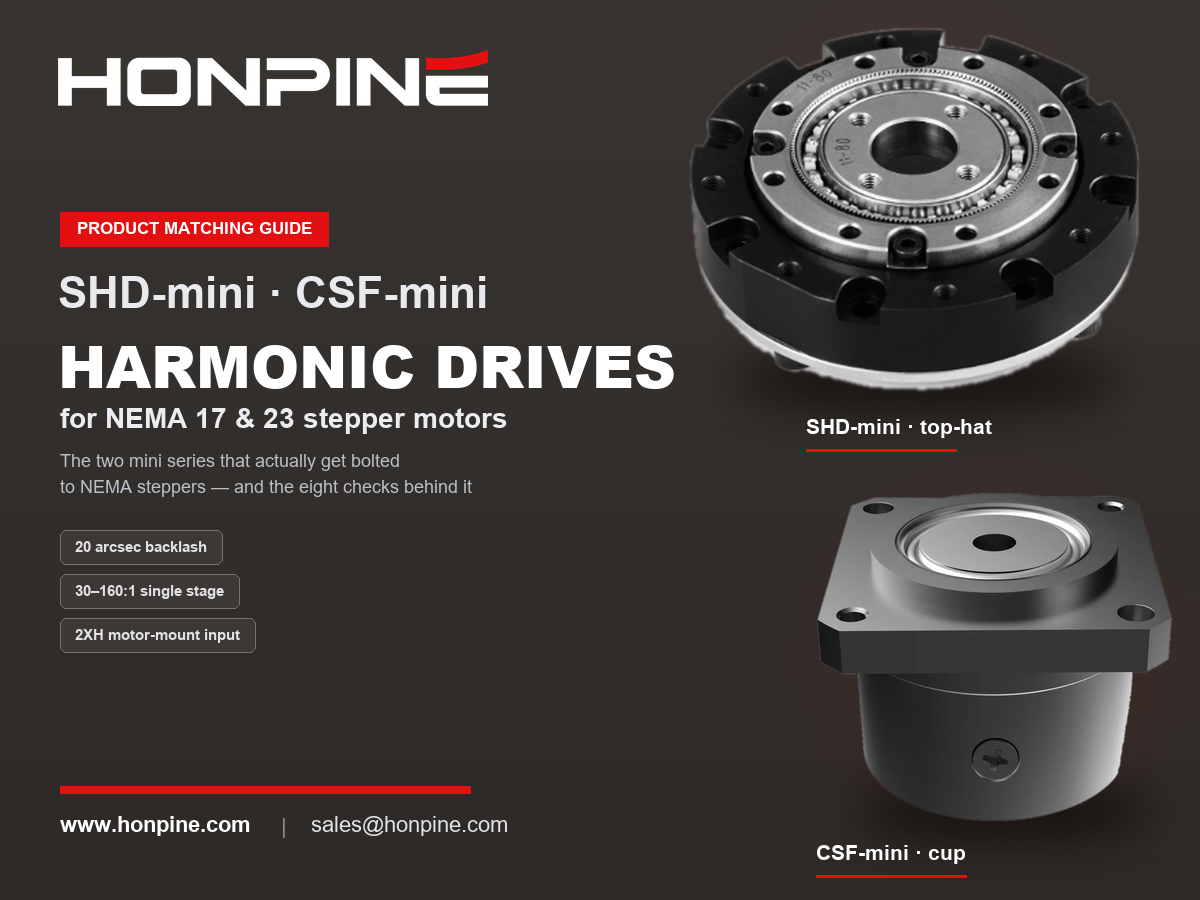
 Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
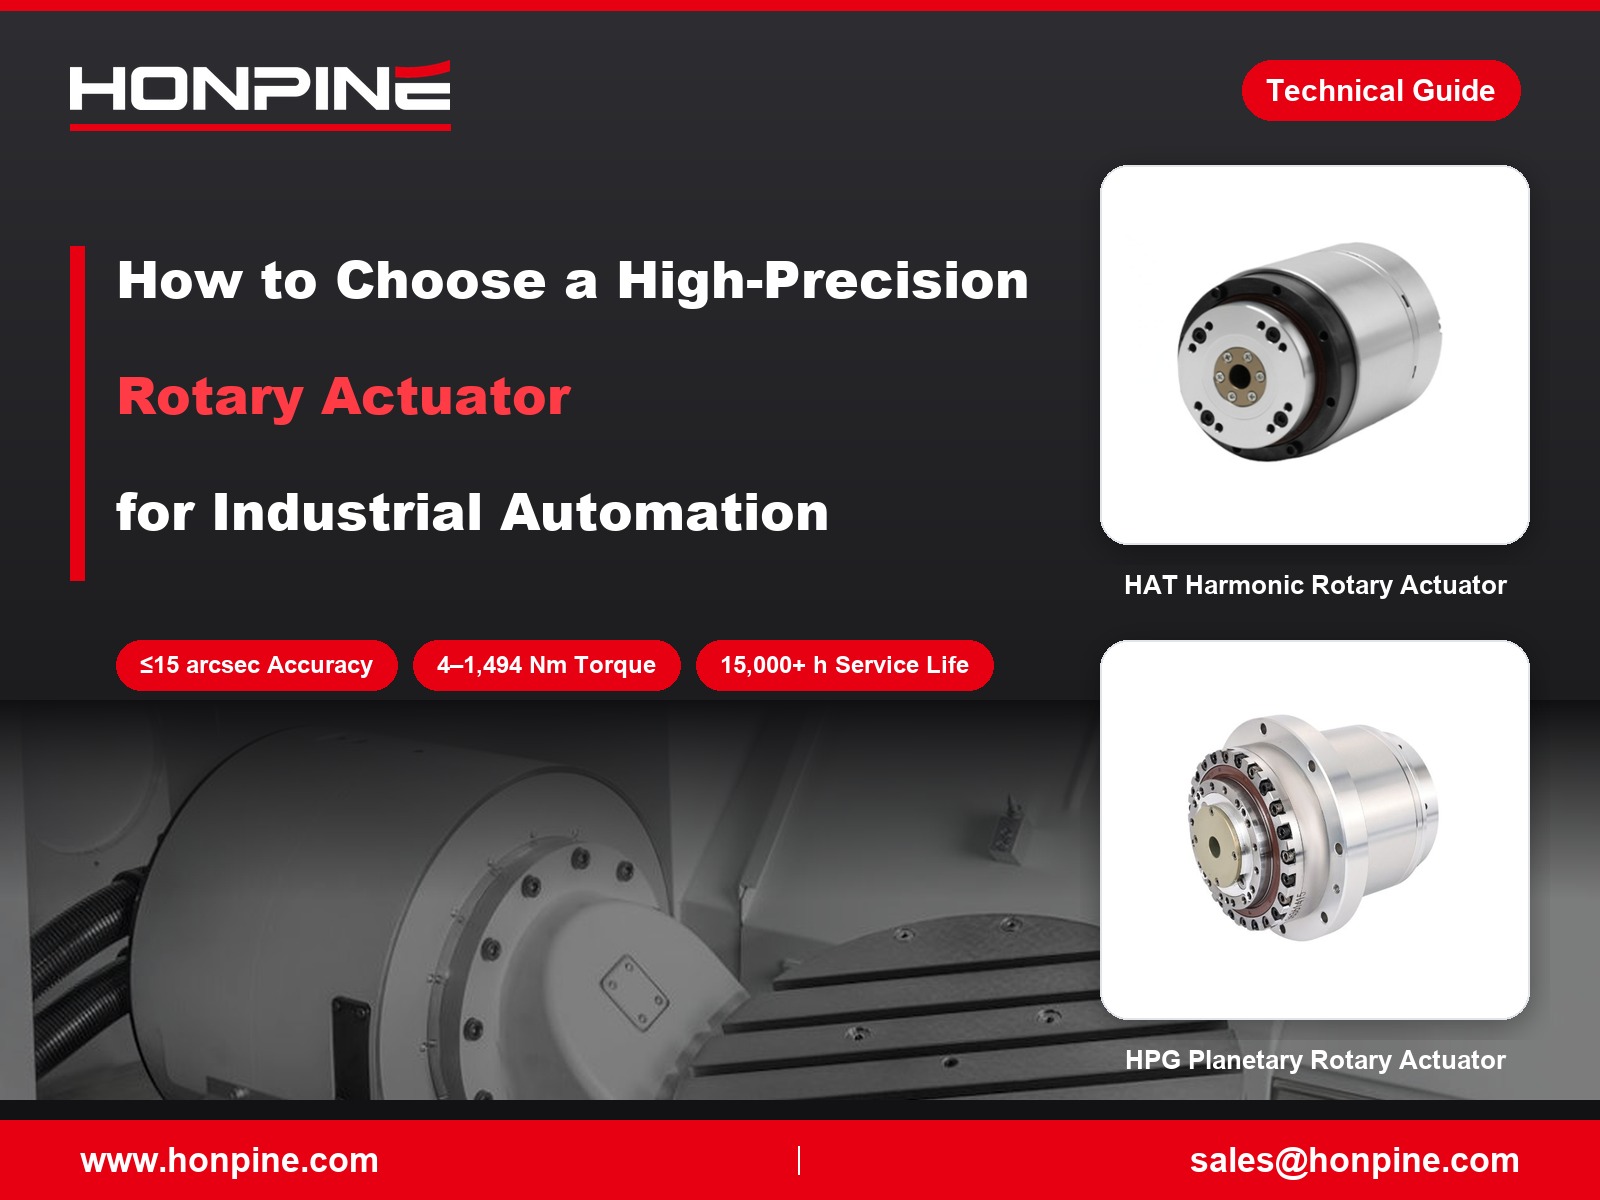
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.

Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Glapp i harmonisk drivning angivet i bågminuter: Vad specifikationen egentligen sägerAtt välja rätt harmoniskt ledställdon med kraftreglering handlar om mer än att jämföra vridmoment och mått. Specifikationer för vridmomentsensorer, återkoppling från pulsgivare, kommunikationsprotokoll, funktionell säkerhet och håldiameter kan alla påverka systemintegration och styrprestanda. I den här guiden jämför HONPINEs tekniska direktör serierna TCHL och HAG av harmoniska ledställdon, förklarar de viktigaste skillnaderna och ger ett praktiskt urvalsramverk för humanoida robotar, kollaborativa manipulatorer, precisionsmontering, polering och andra kraftreglerade tillämpningar.
 Matchningsguide för NEMA 17 och NEMA 23 med harmoniska drivsystem: kombinera stegmotorer med harmoniska växlarAtt kombinera en stegmotor med ett harmoniskt drivsystem är ingen budgetmässig kompromiss. En stegmotors svaga punkter – den grova stegvinkeln, det kraftiga vridmomentfallet över cirka 400 rpm och avsaknaden av en precisionsväxel – är precis det som ett harmoniskt drivsystem åtgärdar: det förskjuter driftpunkten till det optimala området med lågt varvtal och högt vridmoment, förfinar en stegvinkel på 1,8° till en upplösning på bågsekunder och ger nästan noll glapp. Den här guiden förklarar vad NEMA-ramstorlekar innebär vid monteringsgränssnittet, vilka harmoniska ramstorlekar som passar NEMA 17 och NEMA 23 samt de åtta kontrollerna som ska utföras i rätt ordning – inklusive det ingående sidans startvridmoment utan belastning, som oftast förbises – och den verkliga svagheten med kombinationen: tyst fel. Guiden innehåller specifikationer för HONPINE SHD och CSF.
 Harmoniska kontra RV-reduktionsväxlar för robotarmar inom litiumbatteriproduktion: en led-för-led-guide för valI litiumbatterifabriker handlar valet av reduktionsväxel till en robotarm inte om att hitta en enda ”bästa” växel – det handlar om att fördela arbetet mellan lederna. RV-reduktionsväxlar används i axel och armbåge (J1–J3), där styvhet, stöttålighet och lång livslängd är viktigast. Harmoniska reduktionsväxlar används i handleden (J4–J6), där nästan glappfri gång, hög vridmomenttäthet och låg vikt avgör positioneringsnoggrannheten. Planetväxlar används för kartesisk transfer med lång slaglängd till lägre kostnad. Litiumbatteriproduktion ställer dessutom tre strängare krav: extrem repeterbarhet (±0.02–0.05 mm), hög arbetsbelastning dygnet runt, 7 dagar i veckan, och nolltolerans för kontaminering med metallpartiklar. Den här guiden förklarar logiken bakom led-för-led-valet, jämför de tre typerna av reduktionsväxlar och visar typiska konfigurationer för varje arbetsstation.
 Hur väljer man högprecisionsroterande ställdon för industriell automation?Högprecisionsroterande ställdon spelar en viktig roll inom industriell automation, där positioneringsnoggrannhet, repeterbarhet, hållbarhet och installationsflexibilitet direkt påverkar utrustningens prestanda. HONPINE erbjuder fyra huvudserier av precisionsroterande ställdon, inklusive de harmoniska roterande ställdonen HAT, HAM och HAS samt de planetväxelbaserade ställdonen HPG med lågt glapp. Med nominella vridmoment från 4 till 1 494 Nm i hela produktsortimentet är dessa lösningar utformade för användning inom halvledartillverkning, 3C-automation, laserbearbetning och CNC-verktygsmaskiner. Läs mer om hur du väljer rätt roterande ställdon utifrån driftsförhållanden, precisionskrav och behov av mekanisk integration.
 Varför passar harmoniska växlar för automationsutrustning med hög precision?Automationsutrustning med hög precision är beroende av jämna rotationsrörelser, tillförlitlig positionering och en kompakt transmissionskonstruktion. Från orientering av doseringshuvuden och vinkelinriktning av komponenter till indexering vid automatiserad inspektion erbjuder harmoniska växlar en praktisk lösning för applikationer som kräver låg glapp och höga utväxlingsförhållanden på begränsat installationsutrymme. Den här artikeln förklarar hur harmoniska växlar bidrar till repeterbara rörelser, jämför viktiga konstruktionskonfigurationer och beskriver hur man väljer ett lämpligt utväxlingsförhållande och en lämplig växelstruktur utifrån krav på belastning, hastighet, noggrannhet och maskincykeltid.
 Varför är servomotorer och växelreducerare en idealisk kombination?Servomotorer ger snabb och exakt rörelsestyrning, medan växelreducerare anpassar hastighet och vridmoment efter belastningen. Den här guiden förklarar hur servomotorer och växelreducerare samverkar genom vridmomentsmultiplikation, minskning av reflekterat tröghetsmoment och finare teoretisk positionsupplösning. Läs mer om hur tröghetsanpassning, glapp, vridstyvhet och utväxling påverkar prestandan inom robotteknik och industriell automation.
 Hur man väljer och använder robotiska ledmoduler?Hur går man från val av robotiska ledmoduler till styrd rörelse? Med HONPINE:s harmoniska ledmodul HPJM som exempel förklarar teknisk chef Theodore Li de viktigaste stegen för mekanisk installation, elektrisk kabeldragning, konfiguration av CAN och EtherCAT samt driftsättning av styrningen. Läs om vad du bör kontrollera före integrering och hur du går till väga vid konfigureringen så att varje led kan svara korrekt på din styrenhet.
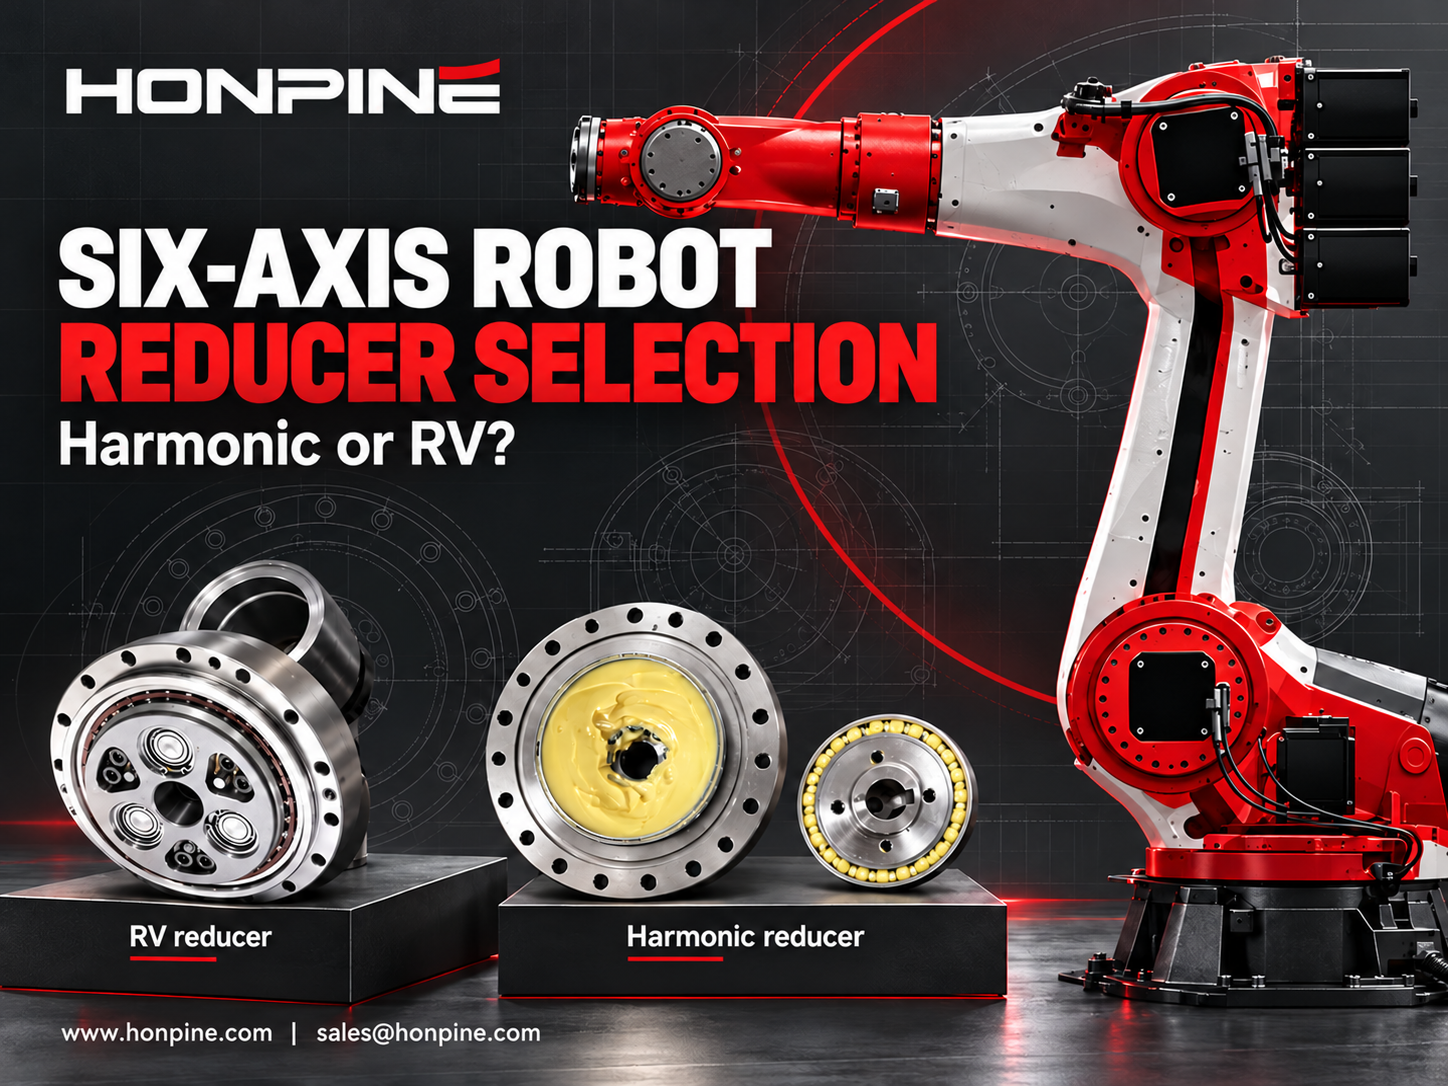
 Så väljer du harmoniska och RV-växlar för varje axel i en sexaxlig robotVad avgör om en robotled i en sexaxlig robot behöver en harmonisk växel eller en RV-växel? Svaret beror på vridmoment, tröghetsmoment, stötlaster, lagerbelastning och tillgängligt installationsutrymme. Den här guiden förklarar hur du utvärderar harmoniska växlar och RV-växlar för basen, axeln, armbågen och handleden, med praktiska kontroller av styvhet, glapp och livslängd. Utgå från kraven för varje axel när du väljer en lämplig växelkonfiguration.
 Topp 7 tillverkare av RV-reduktionsväxlar: Varför dominerar Nabtesco fortfarande?Vad skiljer tillverkare av RV-reduktionsväxlar från andra, och varför är Nabtesco fortfarande ett riktmärke på marknaden? Tillverkning av RV-reduktionsväxlar kräver exakt bearbetning av komponenter, noggrann montering och omfattande teknisk kompetens. Den här artikeln presenterar sju tillverkare av RV-reduktionsväxlar och närliggande transmissionsteknik, undersöker styrkorna bakom Nabtescos position och utforskar HONPINEs utvecklingskapacitet för att hjälpa dig att förstå leverantörslandskapet.