Repeterbarhet kontra absolut positioneringsnoggrannhet hos harmoniska ledmoduler: skillnader och industriella tillämpningar
Harmoniska ledmoduleranvänds i stor utsträckning inom högteknologiska tillverkningsindustrier, bland annat industrirobotik, precisionsautomationsutrustning, optiska inspektionsinstrument, halvledarutrustning och avancerad medicinteknisk utrustning. Deras kompakta konstruktion, höga utväxlingsförhållande, glappfria kraftöverföring och höga vridmomenttäthet gör dem till ett idealiskt val för krävande rörelsestyrningstillämpningar.
Bland de viktigaste prestandaparametrarna för harmoniska ledmoduler är repeterbarhet och absolut positioneringsnoggrannhet två grundläggande mått för att utvärdera positioneringsprestanda. Även om båda rör positioneringsprecision skiljer de sig avsevärt åt vad gäller definitioner, felkällor och lämpliga driftförhållanden. Det är viktigt att förstå skillnaderna för att kunna välja utrustning, kalibrera precision och matcha tillämpningar.
I praktiska tillämpningar har harmoniska ledmoduler i allmänhet utmärkt repeterbarhet men jämförelsevis lägre absolut positioneringsnoggrannhet. Dessutom anger de flesta tillverkare främst repeterbarhet i sina produktkataloger, vilket kan leda till missförstånd vid val av utrustning. Detta kan i sin tur leda till att positioneringsprestandan inte motsvarar kraven och att aktuatorns konfiguration blir olämplig.
Den här artikeln förklarar de grundläggande skillnaderna mellan repeterbarhet och absolut positioneringsnoggrannhet, undersöker deras respektive felkällor och kompensationsegenskaper samt beskriver hur man väljer lämpliga harmoniska ledmoduler för olika industriella tillämpningar.
1. Grundläggande definitioner och skillnader mellan repeterbarhet och absolut positioneringsnoggrannhet
1.1 Repeterbarhet: mätning av rörelsekonsistens och positioneringsstabilitet
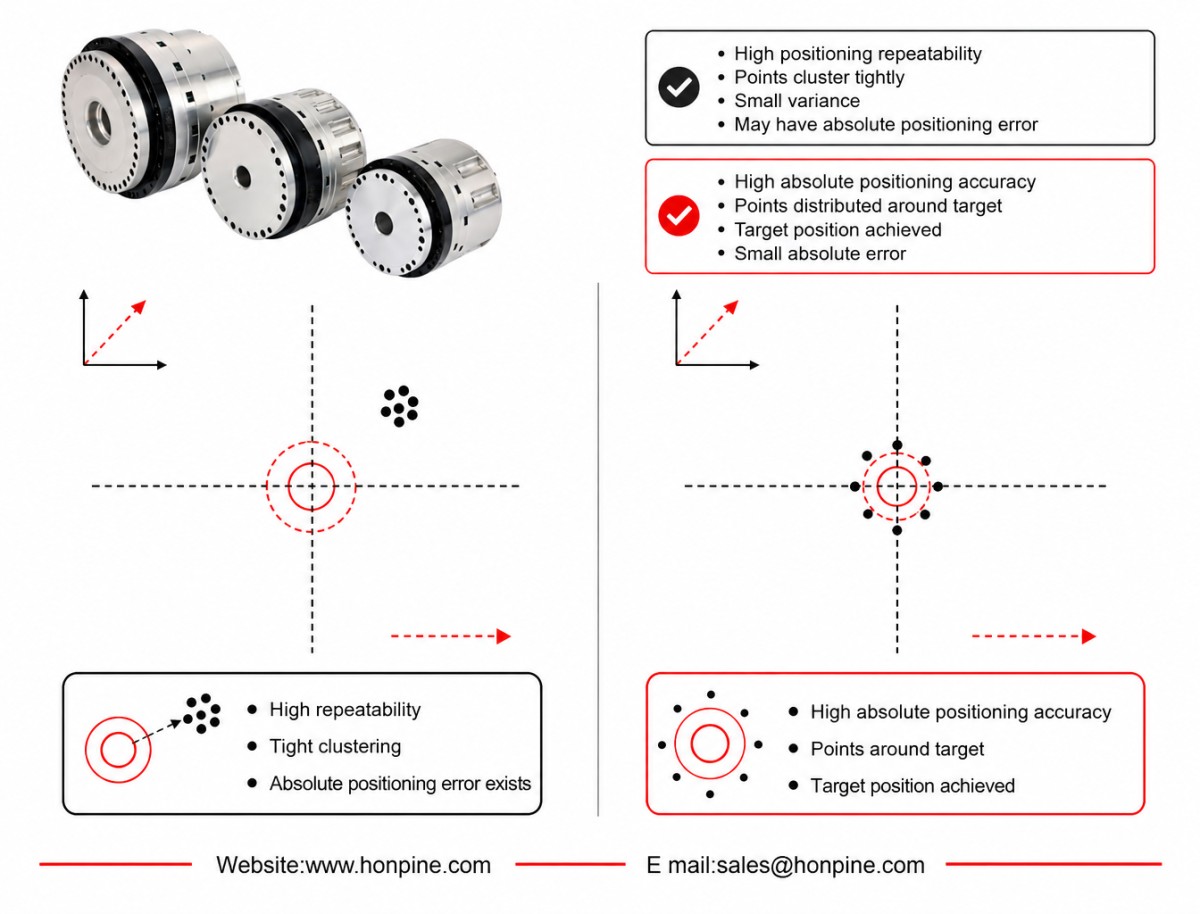
Repeterbarhet avser det spann av avvikelser som observeras när en harmonisk ledmodul upprepade gånger närmar sig samma målposition från samma riktning och utför samma positioneringskommando.
Den mäter främst konsistensen och stabiliteten hos upprepade positioneringsrörelser. Enkelt uttryckt visar den om en enhet på ett tillförlitligt sätt kan återgå till samma kommenderade position under flera driftcykler.
Repeterbarhet fokuserar på variationen mellan upprepade positioneringsresultat snarare än på hela systemets fasta systematiska avvikelse.
Även om en modul har en konstant positionsavvikelse kan dess repeterbarhet ändå vara utmärkt, så länge avvikelsen är i stort sett densamma vid varje positionering.
Tack vare sin glappfria, flexibla transmissionsarkitektur erbjuder harmoniska ledmoduler naturligtvis utmärkt repeterbarhet. Typiska industriella modeller kan uppnå en repeterbarhet på ±2 till ±10 bågsekunder.
1.2 Absolut positioneringsnoggrannhet: mätning av faktisk positioneringsnoggrannhet
Absolut positioneringsnoggrannhet avser den faktiska avvikelsen mellan modulens fysiska utgående position och dess teoretiskt kommenderade position över hela dess arbetsområde.
Den mäter hur exakt den faktiska mekaniska positionen överensstämmer med den programmerade koordinaten.
Enkelt uttryckt avgör absolut positioneringsnoggrannhet hur nära modulen kommer den faktiska fysiska positionen när en styrenhet kommenderar den att förflytta sig till en viss koordinat.
Till skillnad från repeterbarhet omfattar absolut positioneringsnoggrannhet positioneringsfel över hela rörelseområdet, inklusive fasta systematiska fel, periodiska transmissionsfel samt avvikelser från installation eller montering.
På grund av faktorer som elastisk deformation i flexsplinen, excentricitet vid montering och tillverkningsfel i kuggtandsprofilen uppvisar konventionella harmoniska ledmoduler som endast är utrustade med en motoraxelencoder i allmänhet relativt begränsad absolut positioneringsnoggrannhet.
Typiska industriella specifikationer ligger mellan ±10 och ±60 bågsekunder, vilket kan skilja sig avsevärt från den utmärkta repeterbarheten.
2. Felkällor och kompensationsegenskaper
2.1 Viktiga felkällor som påverkar repeterbarheten
Repeterbarhetsfel är främst kopplade till slumpmässiga variationer och osäkerheter under utrustningens drift.
Typiska felkällor är:
Små variationer i friktionen i kraftöverföringen.
Litet signalbrus från encodern.
Lätta vibrationer i omgivningen.
Mindre hysteres vid riktningsbyte.
Variationer i driftförhållandena.
Dessa fel är relativt slumpmässiga och följer inte alltid ett konsekvent mönster. Därför är de svåra att helt eliminera med programvarukalibrering eller algoritmisk kompensation.
I stället kan repeterbarheten förbättras genom att optimera mekaniska monteringsprocesser, förbättra driftmiljön och upprätthålla konsekventa arbetsförhållanden.
Hysteres vid riktningsbyte är en särskild begränsning i harmoniska transmissionssystem. Den kan direkt påverka repeterbarheten vid rörelse i båda riktningarna.
När en modul däremot konsekvent utför positioneringsrörelser från en och samma riktning minskar påverkan från hysteres vid riktningsbyte betydligt. Därför är repeterbarhet i en riktning i allmänhet stabilare.
2.2 Viktiga felkällor som påverkar den absoluta positioneringsnoggrannheten
Absoluta positioneringsfel består främst av systematiska fel och periodiska transmissionsfel. Dessa fel följer i allmänhet identifierbara mönster och kan därför mätas och kompenseras.
Vanliga felkällor är:
Tillverkningsfel i kuggtandsprofilen.
Torsionsdeformation i flexsplinen under belastning.
Felriktning av axlar och excentricitet vid montering.
Kalibreringsfel för mekanisk nollposition.
Positionsdrift relaterad till temperatur.
Positionsavvikelser mellan motorencodern och växelns utgående axel.
Eftersom dessa fel är relativt förutsägbara kan de korrigeras med flera tekniska metoder, bland annat:
Kalibrering av positioneringsfel över hela området.
Optimering av framkopplingskompensationsalgoritmen.
Sluten reglerkrets med en optisk encoder eller optisk skala på utgångssidan.
Kartläggning och kompensation av fel vid flera mätpunkter.
Dessa metoder kan avsevärt förbättra den absoluta positioneringsnoggrannheten.
En viktig begränsning hos konventionella harmoniska ledmoduler med en enda encoder är att motorencodern endast mäter motoraxelns rotationsposition.
Den kan inte direkt upptäcka faktiska positionsavvikelser på utgångssidan som orsakas av flexsplinedeformation och transmissionsfel.
Detta är en av de främsta anledningarna till att konventionella harmoniska ledmoduler med en enda encoder i allmänhet har lägre absolut positioneringsnoggrannhet.
Därför är en konfiguration med två encodrar och återkoppling från en optisk encoder på utgångssidan en av de effektivaste metoderna för att förbättra den absoluta positioneringsnoggrannheten hos harmoniska ledmoduler.
3. Industriella tillämpningar: hur väljer man rätt positioneringsnoggrannhet?
Det finns en tydlig urvalsprincip vid val av harmoniska ledmoduler för industriella tillämpningar:
För tillämpningar med upprepade rörelser mellan fasta positioner bör repeterbarhet vara det främsta urvalskriteriet.
För tillämpningar som kräver exakt positionering vid godtyckliga koordinater över hela arbetsområdet måste den absoluta positioneringsnoggrannheten utvärderas noggrant.
Genom att matcha positioneringsprestandan mot de faktiska driftkraven kan ingenjörer undvika produktfel som orsakas av otillräcklig noggrannhet och samtidigt förhindra onödiga kostnader till följd av överdimensionerad prestanda.
3.1 Tillämpningar där hög repeterbarhet prioriteras
Dessa tillämpningar kännetecknas i allmänhet av programmering genom inlärning och upprepning, fasta arbetspositioner och frekventa upprepade rörelser.
Utrustningen behöver endast säkerställa att den konsekvent når samma position under varje driftcykel.
En fast systematisk positionsavvikelse kan vanligtvis kompenseras för vid den inledande inlärningen och kalibreringen. Därför krävs inte alltid extremt hög absolut koordinatnoggrannhet.
För många av dessa tillämpningar uppfyller konventionella harmoniska ledmoduler med en enda encoder positioneringskraven.
Typiska tillämpningar är:
3C-elektronik och automationsutrustning:
Dosering vid fasta positioner.
Automatisk skruvdragning.
Montering av elektroniska komponenter.
Automatisk in- och utmatning av material.
Allmän industrirobotik och automation:
Leder till kollaborativa robotar.
Leder till humanoida robotar.
Överföringsmekanismer i produktionslinjer.
Mindre slip- och poleringsutrustning.
Konventionella roterande indexeringsbord.
Dessa tillämpningar har flera gemensamma egenskaper: rörelsebanorna är i allmänhet fasta, driftcyklerna upprepas ofta och utrustningen behöver inte kontinuerligt hantera godtyckliga positioneringskommandon.
I sådana fall är konsekvent drift och repeterbarhet ofta viktigare än absolut koordinatnoggrannhet.
3.2 Tillämpningar där hög absolut positioneringsnoggrannhet prioriteras
Dessa tillämpningar bygger vanligtvis på offlineprogrammering, maskinseende eller tekniker för positionering vid godtyckliga koordinater.
De kräver att utrustningen kan positionera exakt vid godtyckliga punkter över hela arbetsområdet, med faktiska mekaniska koordinater som ligger nära de programmerade koordinaterna.
Eftersom de kommenderade positionerna inte är fasta kan systematiska positioneringsfel inte utan vidare elimineras genom inledande kalibrering med inlärning och upprepning.
Därför ställer dessa tillämpningar högre krav på absolut positioneringsnoggrannhet.
Ett system med två encodrar och sluten reglerkrets, i kombination med kalibrering och kompensation av positioneringsfel över hela området, rekommenderas i allmänhet.
Typiska tillämpningar är:
Utrustning för halvledartillverkning och inspektion:
Moduler för hantering av wafers.
Probstationer för halvledare.
Steg i litografimaskiner.
Precisionsbearbetning och optisk utrustning:
Avancerad laserbearbetningsutrustning.
Femaxliga roterande CNC-bord.
Precisionsinstrument för optisk inspektion.
Medicin och avancerad robotik:
Kirurgiska robotar.
CT-skannrar och roterande gantrysystem för medicinsk bilddiagnostik.
Optoelektroniska system och observationssystem:
Elektrooptiska kapslar.
Roterande radarplattformar för observation.
Intelligent monteringsutrustning med visionsstyrning.
Dessa tillämpningar bygger i allmänhet inte på fasta rörelsebanor. I stället måste de hantera dynamiskt genererade positioneringskommandon.
Noggrannheten i koordinatöverensstämmelsen påverkar direkt bearbetningsprecisionen, inspektionens tillförlitlighet, säkerheten vid kirurgiska ingrepp och positioneringsnoggrannheten hos observationsutrustning.
3.3 Tillämpningar som kräver både hög repeterbarhet och hög absolut positioneringsnoggrannhet
En del avancerad precisionsutrustning kräver exceptionell prestanda både när det gäller positioneringskonsistens och absolut positioneringsnoggrannhet.
Dessa tillämpningar utgör viktiga marknader för högpresterande harmoniska ledmoduler.
Typiska exempel är:
Avancerad utrustning för halvledarinspektion.
Precisionsmätinstrument.
Attitydjusteringssystem för flyg- och rymdindustrin.
Minimalt invasiva kirurgiska robotar.
Dessa krävande positioneringskrav kan inte uppfyllas med en enda optimeringsmetod.
I stället behöver flera tekniker samverka, bland annat:
Mekanisk tillverkning med hög precision och precisionsmontering.
Kalibrering av positioneringsfel vid flera mätpunkter över hela området.
Kompensation i realtid för temperaturdrift under drift.
Positioneringsstyrning med två slutna reglerkretsar.
Genom att kombinera dessa metoder kan ingenjörer förbättra både repeterbarheten och den absoluta positioneringsnoggrannheten och säkerställa stabila och exakta rörelser under krävande driftförhållanden.
4. Slutsats: repeterbarhet och absolut noggrannhet måste båda beaktas vid valet
Repeterbarhet och absolut positioneringsnoggrannhet beskriver två olika aspekter av de harmoniska ledmodulernas prestanda.
Repeterbarhet avgör hur konsekvent en modul återgår till samma position, medan absolut positioneringsnoggrannhet avgör hur nära dess faktiska position ligger den kommenderade koordinaten.
För repetitiva operationer vid fasta punkter kan hög repeterbarhet vara tillräcklig. För tillämpningar med positionering vid godtyckliga koordinater, visuell styrning eller offlineprogrammering är absolut positioneringsnoggrannhet särskilt viktig.
För avancerad precisionsutrustning som kräver båda egenskaperna bör ingenjörer överväga återkoppling från två encodrar, kalibrering av fel över hela området, temperaturkompensation och mekanisk montering med hög precision.
Genom att förstå dessa skillnader kan ingenjörer välja harmoniska ledmoduler mer exakt och matcha aktuatorns prestanda med de faktiska tillämpningskraven.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
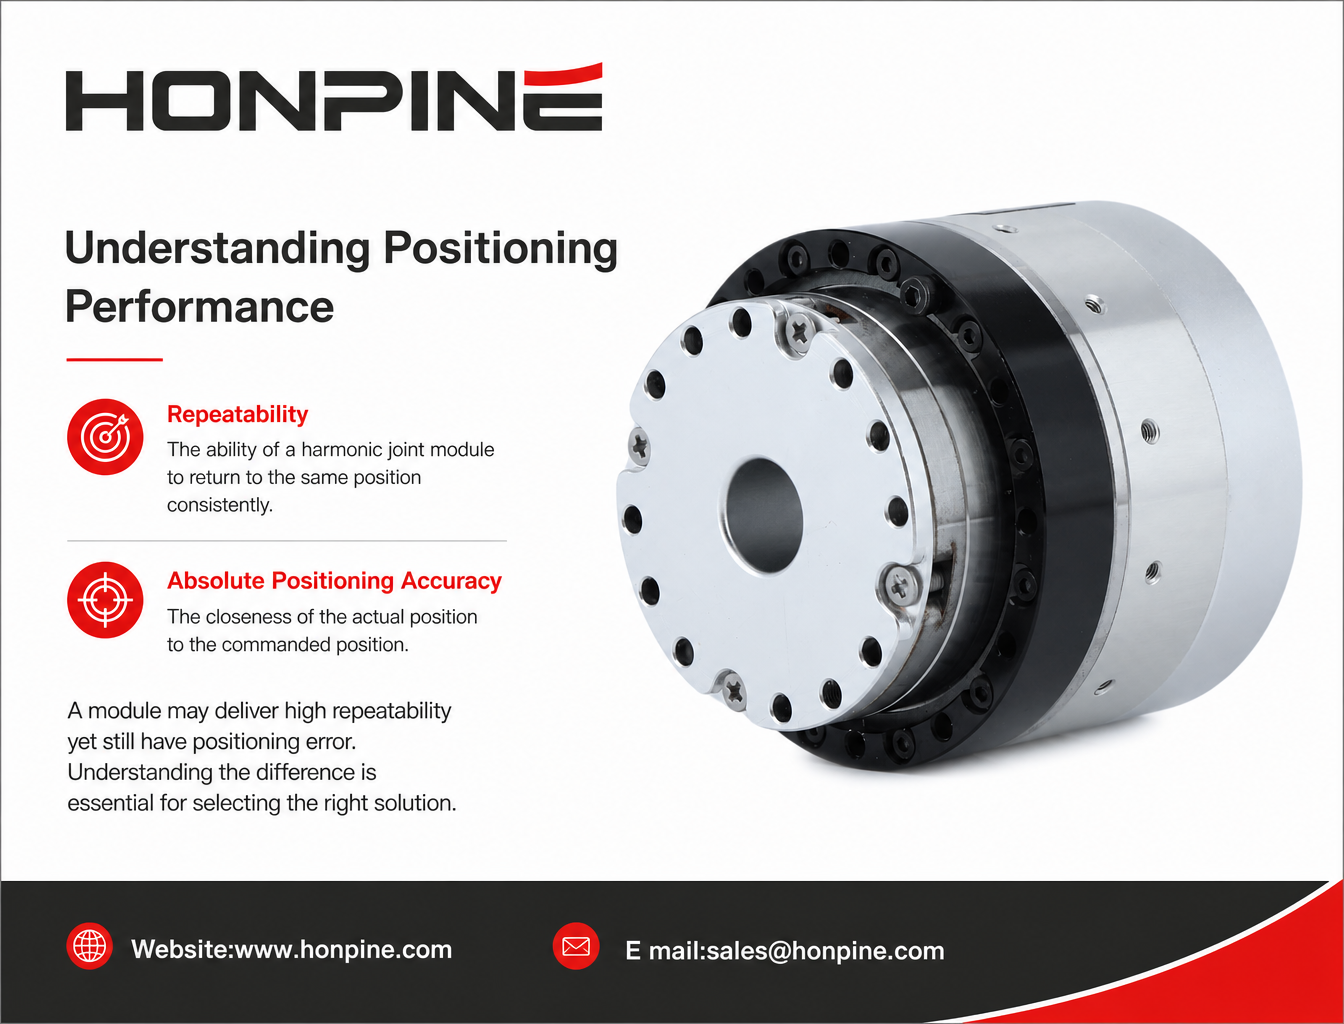
 Repeterbarhet kontra absolut positioneringsnoggrannhet hos harmoniska ledmoduler: skillnader och industriella tillämpningarVid utvärdering av positioneringsprestandan hos en harmonisk ledmodul är repeterbarhet och absolut positioneringsnoggrannhet två viktiga men ofta missförstådda specifikationer. En modul kan upprepade gånger nå samma position med hög precision och ändå ha en märkbar avvikelse från den angivna positionen. Det är viktigt att förstå denna skillnad när man väljer rörelsekomponenter för robotteknik, halvledarutrustning, precisionsbearbetning och medicintekniska produkter. Den här artikeln förklarar hur de två specifikationerna skiljer sig åt, vilka faktorer som påverkar dem och vilken positioneringsprestanda som bör prioriteras i olika industriella tillämpningar.
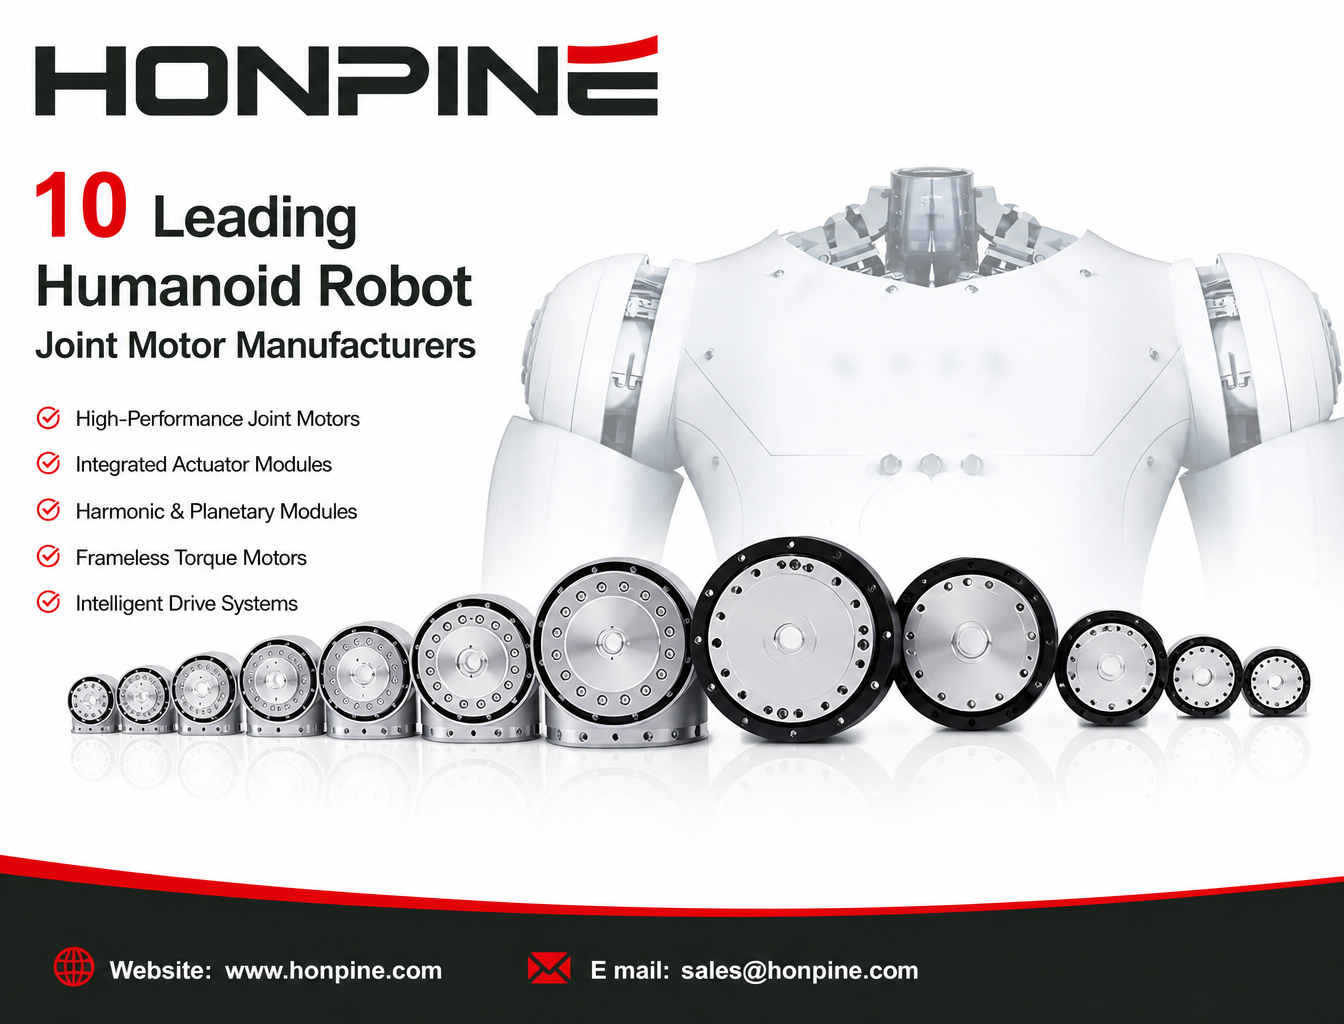
 Topp 10 tillverkare av ledmotorer för humanoida robotarDen snabba utvecklingen inom humanoid robotik driver efterfrågan på högpresterande ledmotorer och integrerade ställdonmoduler. Tillverkare utvecklar olika lösningar för humanoida robotleder, från harmoniska och planetväxlade ledmoduler till ramlösa momentmotorer och intelligenta drivsystem. Men vilken leverantör bör du välja? I den här artikeln presenterar vi 10 tillverkare av ledmotorer för humanoida robotar från Kina och Japan och jämför deras produktutbud, tekniska egenskaper, momentkapacitet och användningsområden för att hjälpa robotutvecklare och tillverkare att fatta mer välgrundade inköpsbeslut.
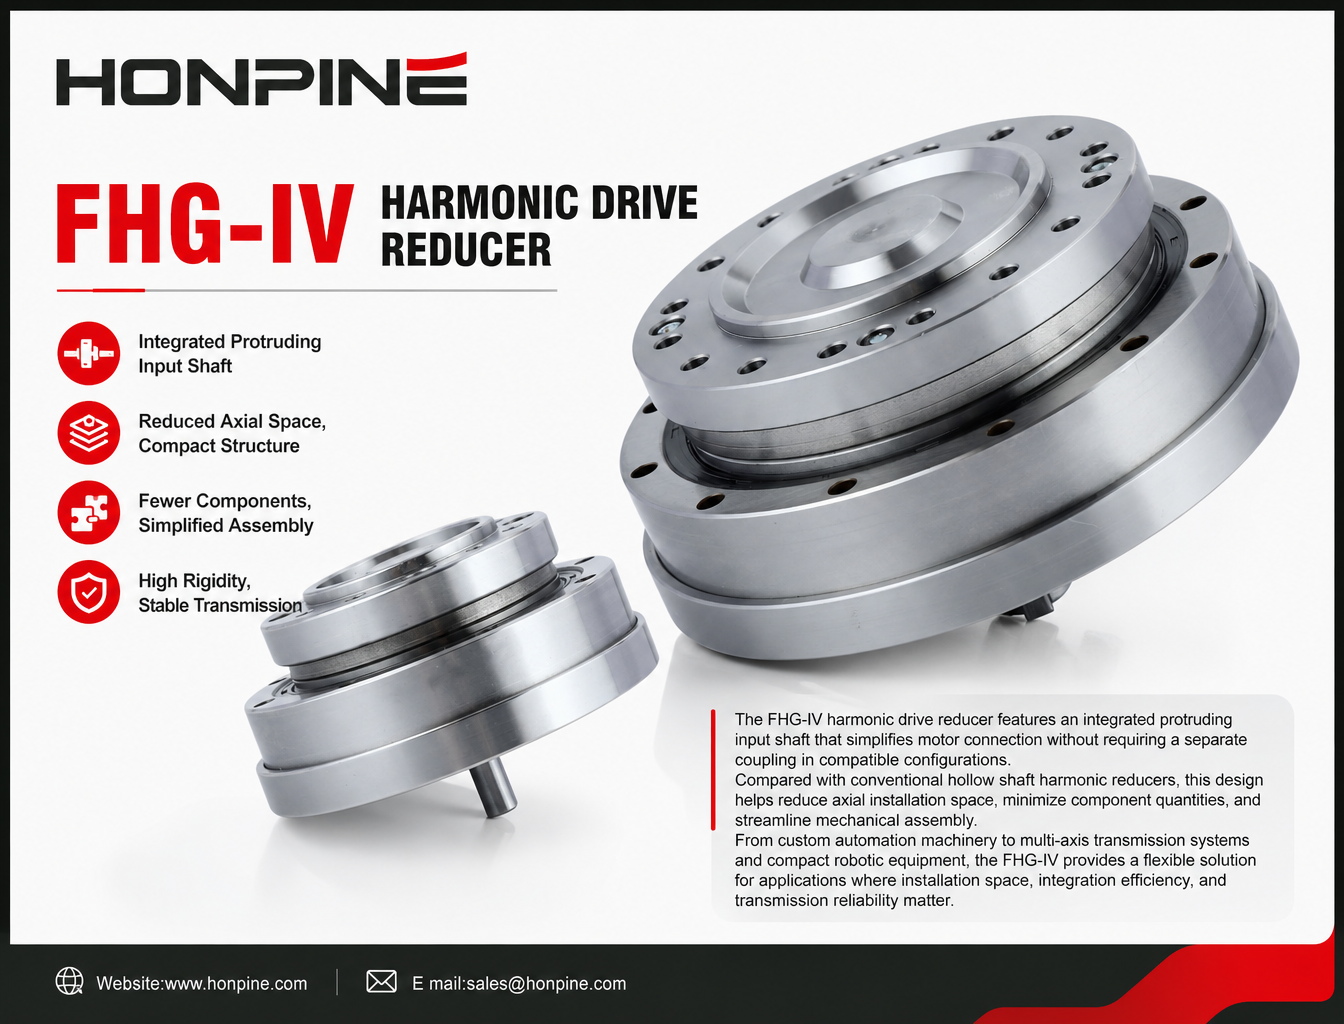
 FHG-IV-harmonisk växel: Eliminera kopplingen för en mer kompakt designFHG-IV-harmonisk växel har en integrerad, utskjutande ingående axel som förenklar motoranslutningen utan att en separat koppling behövs i kompatibla konfigurationer. Jämfört med konventionella harmoniska växlar med ihålig axel bidrar denna konstruktion till att minska det axiella installationsutrymmet, minimera antalet komponenter och förenkla den mekaniska monteringen. Från kundanpassade automationsmaskiner till fleraxliga transmissionssystem och kompakt robotutrustning erbjuder FHG-IV en flexibel lösning för applikationer där installationsutrymme, integrationseffektivitet och transmissionssäkerhet är viktiga.
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Hur väljer man planetväxlade ledmotorer för fyrbenta robotar?Att välja rätt planetväxlade ledmotorer är avgörande för fyrbenta robotars prestanda, lastkapacitet och rörlighet. Den här guiden går igenom val av motorer för traditionella benrobotar, hjulbensrobotar, lätta och smidiga robotar samt tunga eller explosionsskyddade fyrbenta robotar. Läs om hur du anpassar HONPINE JRM:s planetväxlade ledmoduler till olika ledpositioner utifrån krav på nominellt vridmoment, toppeffekt, rotationshastighet, spänning och vikt.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Repeterbarhet kontra absolut positioneringsnoggrannhet hos harmoniska ledmoduler: skillnader och industriella tillämpningarVid utvärdering av positioneringsprestandan hos en harmonisk ledmodul är repeterbarhet och absolut positioneringsnoggrannhet två viktiga men ofta missförstådda specifikationer. En modul kan upprepade gånger nå samma position med hög precision och ändå ha en märkbar avvikelse från den angivna positionen. Det är viktigt att förstå denna skillnad när man väljer rörelsekomponenter för robotteknik, halvledarutrustning, precisionsbearbetning och medicintekniska produkter. Den här artikeln förklarar hur de två specifikationerna skiljer sig åt, vilka faktorer som påverkar dem och vilken positioneringsprestanda som bör prioriteras i olika industriella tillämpningar.
 Topp 10 tillverkare av ledmotorer för humanoida robotarDen snabba utvecklingen inom humanoid robotik driver efterfrågan på högpresterande ledmotorer och integrerade ställdonmoduler. Tillverkare utvecklar olika lösningar för humanoida robotleder, från harmoniska och planetväxlade ledmoduler till ramlösa momentmotorer och intelligenta drivsystem. Men vilken leverantör bör du välja? I den här artikeln presenterar vi 10 tillverkare av ledmotorer för humanoida robotar från Kina och Japan och jämför deras produktutbud, tekniska egenskaper, momentkapacitet och användningsområden för att hjälpa robotutvecklare och tillverkare att fatta mer välgrundade inköpsbeslut.
 FHG-IV-harmonisk växel: Eliminera kopplingen för en mer kompakt designFHG-IV-harmonisk växel har en integrerad, utskjutande ingående axel som förenklar motoranslutningen utan att en separat koppling behövs i kompatibla konfigurationer. Jämfört med konventionella harmoniska växlar med ihålig axel bidrar denna konstruktion till att minska det axiella installationsutrymmet, minimera antalet komponenter och förenkla den mekaniska monteringen. Från kundanpassade automationsmaskiner till fleraxliga transmissionssystem och kompakt robotutrustning erbjuder FHG-IV en flexibel lösning för applikationer där installationsutrymme, integrationseffektivitet och transmissionssäkerhet är viktiga.
 Varför blir EtherCAT den vanligaste kommunikationsbussen för robotledsmoduler?Varför blir EtherCAT den vanligaste kommunikationslösningen för intelligenta robotledsmoduler? I den här artikeln går vi igenom sju viktiga fördelar, däribland realtidskommunikation på mikrosekundnivå, synkronisering med Distributed Clock, standardisering enligt CiA 402, PDO-överföring med hög bandbredd, nätverk med flera axlar, feldiagnostik och ett moget utvecklingsekosystem. Läs om hur EtherCAT stöder de avancerade styrkraven hos humanoida robotar, kollaborativa robotar och automationsutrustning med hög precision.
 Hur väljer man planetväxlade ledmotorer för fyrbenta robotar?Att välja rätt planetväxlade ledmotorer är avgörande för fyrbenta robotars prestanda, lastkapacitet och rörlighet. Den här guiden går igenom val av motorer för traditionella benrobotar, hjulbensrobotar, lätta och smidiga robotar samt tunga eller explosionsskyddade fyrbenta robotar. Läs om hur du anpassar HONPINE JRM:s planetväxlade ledmoduler till olika ledpositioner utifrån krav på nominellt vridmoment, toppeffekt, rotationshastighet, spänning och vikt.
 Varför går ändeffektorer inom 3C-automation från pneumatiska gripdon till elektriska gripdon?I takt med att 3C-tillverkningen utvecklas mot tunnare komponenter, högre monteringsprecision och mer flexibla produktionslinjer möter traditionella pneumatiska gripdon allt större begränsningar. Varierande gripkraft, komplexa pneumatiska rörsystem, hög energiförbrukning och begränsade kommunikationsmöjligheter gör dem mindre lämpade för modern precisionsmontering. Elektriska gripdon erbjuder programmerbar kraftreglering, flexibla rörelser och industriella kommunikationsmöjligheter, vilket gör dem till ett allt mer attraktivt alternativ. I den här artikeln utforskar vi fem huvudsakliga begränsningar hos pneumatiska gripdon och förklarar hur HONPINE:s elektriska ändeffektorer stöder precisionsmontering, flexibel automation och digital tillverkning inom 3C-industrin.
 De 5 främsta tillverkarna av harmoniska ställdon i Kina 2026Japanska tillverkare har i årtionden varit välkända på den globala marknaden för harmoniska ställdon. Kinas industri för harmoniska ställdon har dock utvecklats snabbt under de senaste åren. Lokala tillverkare erbjuder konkurrenskraftiga priser, kortare leveranstider och alltmer avancerad precisionsteknik för kraftöverföring. I takt med att efterfrågan på humanoida robotar, kollaborativa robotar och industriell automation fortsätter att öka undersöker allt fler globala köpare kinesiska leverantörer. I den här artikeln presenterar vi fem tillverkare av harmoniska ställdon i Kina och går igenom deras produkter, tekniska kapacitet och applikationsmarknader.
 Guide för val av robotledsmodul: Så väljer du rätt ledsmodul utifrån belastning, precision, kraftstyrning och rörelsekravGuide för val av robotledsmoduler som omfattar vridmoment, hastighet, reduktionsväxlar, pulsgivare, vridmomentsensorer, drivsystem och värmehantering för kollaborativa robotar och humanoida robotar.
 Hur väljer man ett högprecisionsroterdon för industriella tillämpningar?Att välja rätt precisionsrotationsaktuator kräver mer än att kontrollera det nominella vridmomentet. Den här guiden förklarar hur du beräknar belastningsmomentet, väljer lämpligt utväxlingsförhållande och bedömer strukturella utföranden, monteringsflänsar, elektromagnetiska bromsar, pulsgivarupplösning och kabelutgångarnas riktning. Upptäck hur HONPINE-serierna HAS, HAT, HAM och HPG uppfyller olika krav på industriell rörelsestyrning och precisionspositionering.