Motormatchning för ihålig rotationsplattform: En komplett guide
Att välja rätt motor för enihålig rotationsplattformbörjar med att förstå dina krav på last, hastighet och positionering. Den här guiden jämför servo-, steg- och borstlösa DC-motorer, förklarar anpassning av vridmoment, hastighet, tröghetsmoment och noggrannhet samt utforskar platsbesparande monteringsalternativ. Använd den för att identifiera en lämplig kombination av motor och plattform för ditt automationsprojekt.
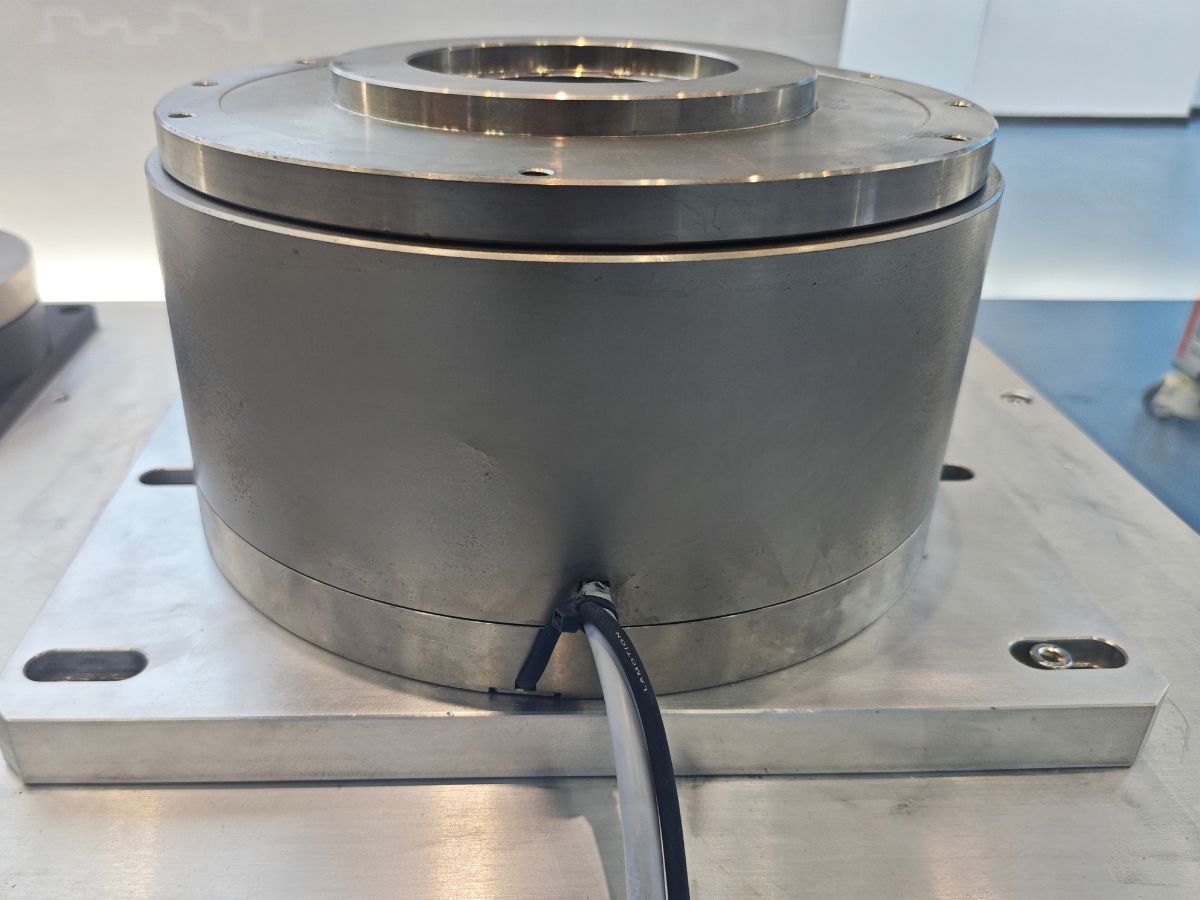
Enihålig rotationsplattformär enprecisionsanordning för roterande positionering med ett centralt genomgående hål. En typisk växlad konstruktion kombinerar en reduktionsmekanism med ett styvt, lagerstött utgående bord. Vissa konstruktioner använder korsrullager för att stödja roterande rörelser med hög styvhet, medan det ihåliga centrumet ger utrymme för kablar, pneumatiska slangar eller andra komponenter.
Som plattformens kraftkälla påverkar motorn direkt rörelseprestandan, inklusive svarshastighet, accelerationsförmåga och positioneringsbeteende. Att välja en lämplig motor kräver dock mer än att jämföra effektklassningar. Motor, drivsystem, transmission och last måste utvärderas som ett komplett system.
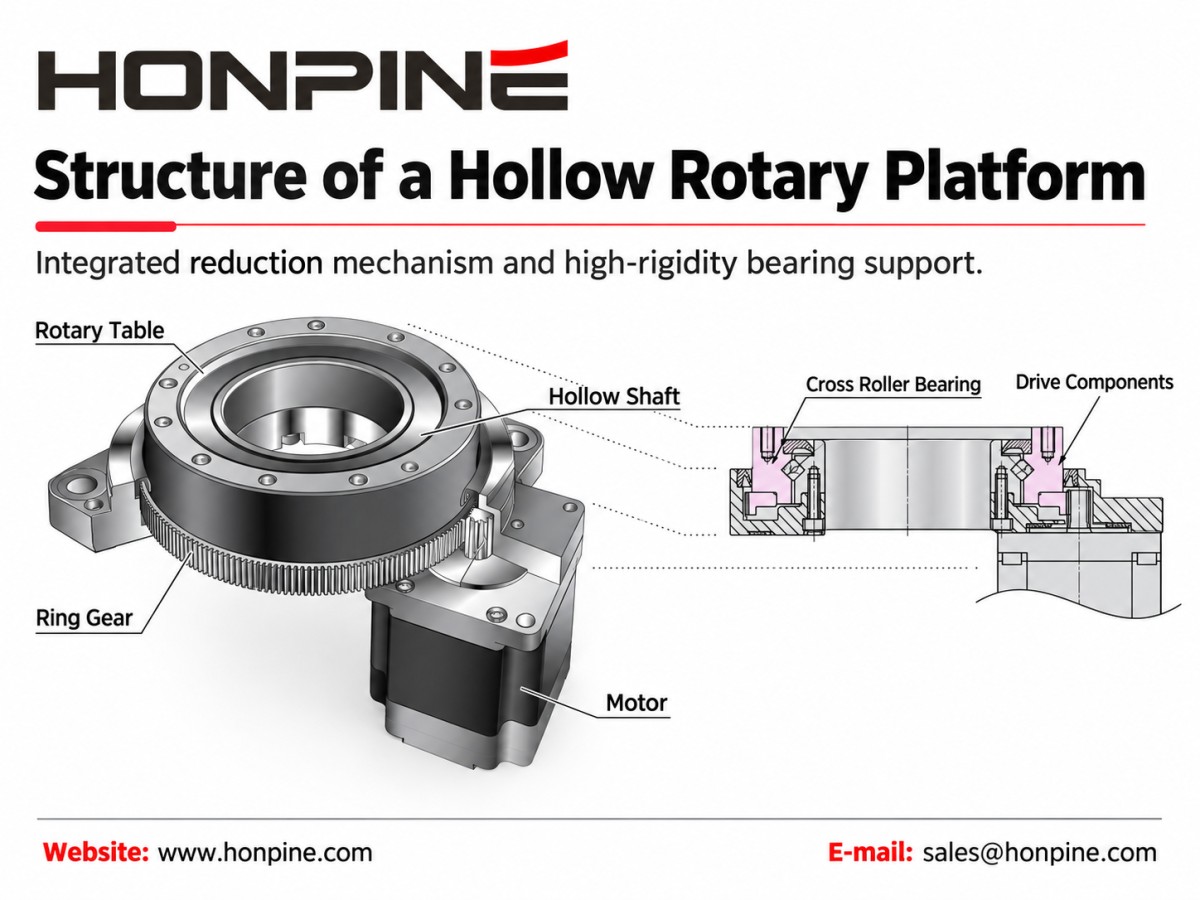
1. Motortyper och riktlinjer för val
Ihåliga rotationsplattformar kan kombineras med olika motortyper beroende på applikationens rörelsekrav och plattformens mekaniska kompatibilitet. Servomotorer, stegmotorer och borstlösa DC-motorer erbjuder olika fördelar.
1.1 Servomotorer för applikationer med hög precision och hög dynamik
Prestandaegenskaper
Servosystem använder återkoppling för att jämföra kommenderad rörelse med den faktiska motorrörelsen och justera utsignalen därefter. Detta gör dem lämpliga för applikationer som kräver responsiv styrning av position, hastighet och vridmoment.
Den faktiska prestandan beror på vald motor, givare, drivinställningar, transmission och mekanisk konstruktion. En givare med hög upplösning garanterar inte i sig hög positioneringsnoggrannhet vid plattformens utgång.
Lämpliga applikationer
Servomotorer är ett starkt alternativ för precisionsmontering, halvledarhantering, visionsinspektion och andra applikationer med höga krav på positionering eller frekvent acceleration och retardation.
Vid val av motor och drivsystem ska erforderlig cykeltid, acceleration och insvängningsprestanda definieras. Utgå inte från att varje servosystem ger samma noggrannhet eller svarshastighet.
1.2 Stegmotorer för kostnadseffektiv positionering och indexering
Prestandaegenskaper
Traditionella stegmotorer omvandlar kommandopulser till stegvisa vinkelrörelser och kan arbeta utan positionsåterkoppling. De erbjuder en relativt enkel och ekonomisk metod för positionering.
Otillräckligt vridmoment eller olämpliga accelerationsinställningar kan dock orsaka stegförluster. Mikrostegning kan förbättra rörelsens jämnhet, men den faktiska positioneringsnoggrannheten beror fortfarande på motor, drivsystem, last och driftförhållanden.
Slutna stegmotorsystem finns också tillgängliga för applikationer som kräver återkoppling.
Lämpliga applikationer
Stegmotorer är värda att överväga för konventionella monteringsstationer, roterande indexering, materialhantering och förpackningsutrustning där den erforderliga hastigheten och rörelseprofilen är kompatibla med motorn.
Kontrollera vid val det tillgängliga vridmomentet vid avsedd drifthastighet i stället för att enbart förlita dig på motorns hållmoment.
1.3 Borstlösa DC-motorer för roterande rörelser med variabel hastighet
Prestandaegenskaper
System med borstlös DC-motor och drivsystem är användbara för kontrollerade roterande rörelser över ett hastighetsområde. Deras tillgängliga funktioner varierar: vissa fokuserar på hastighetsreglering, medan andra även stöder positionering och vridmomentsbegränsning.
Motorns verkningsgrad, hastighetsområde och styrfunktioner bör utvärderas med hjälp av specifikationerna för den valda kombinationen av motor och drivsystem.
Lämpliga applikationer
Överväg en borstlös DC-motor när applikationen prioriterar stabil rotationshastighet eller drift med justerbar hastighet.
En motor med hög hastighet gör inte automatiskt den kompletta plattformen lämplig för drift vid hög hastighet. Plattformens tillåtna ingångshastighet, utgångshastighet, smörjkrav och kapacitet för kontinuerlig drift måste också kontrolleras.
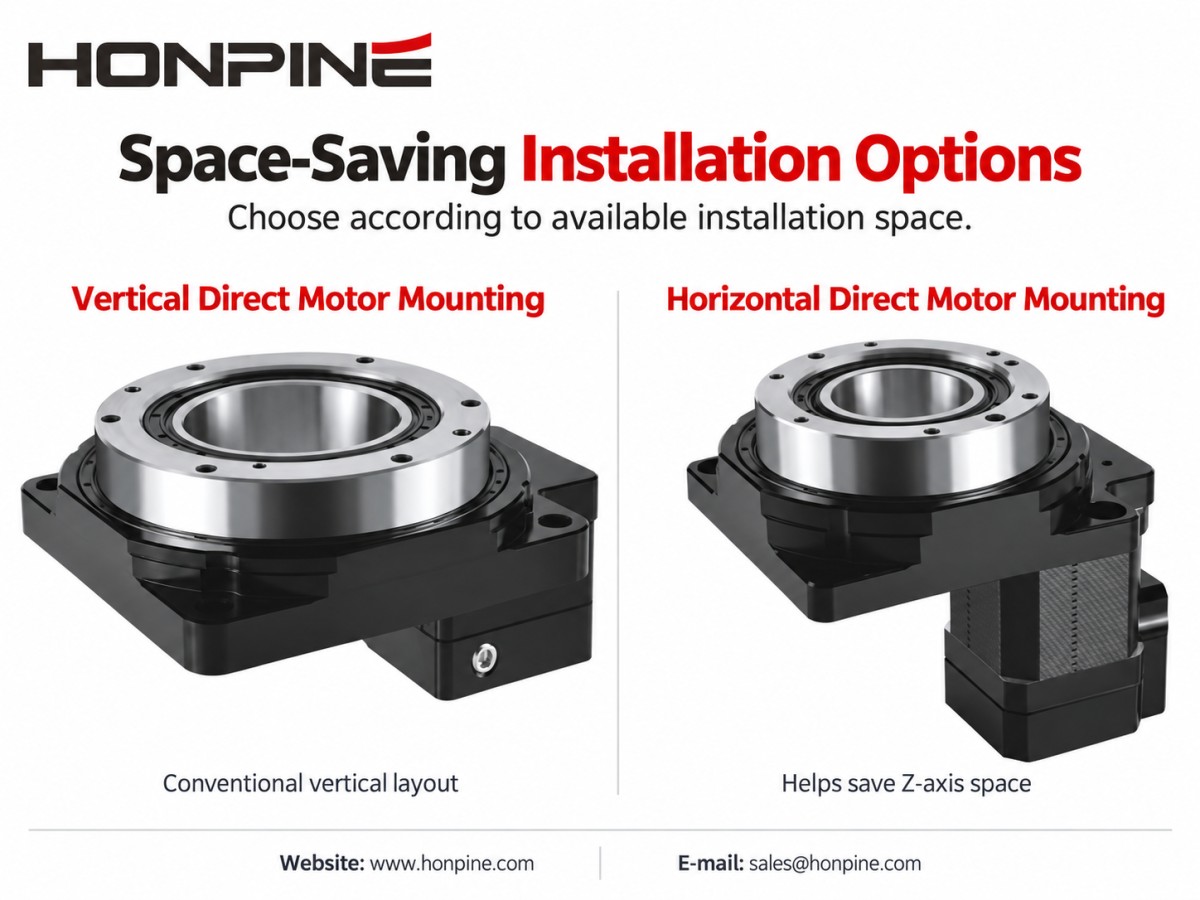
2. Grundprinciper för anpassning av motorer till ihåliga rotationsplattformar
2.1 Anpassning av vridmoment
Motorn måste ge tillräckligt vridmoment för att övervinna lasten och accelerera eller retardera den roterande enheten.
Beräkna både stationärt lastmoment och accelerationsmoment. Inkludera en lämplig säkerhetsmarginal baserad på osäkerhet i friktion, lastvariation, driftförhållanden och applikationens driftcykel.
För en preliminär kontroll av transmissionen:
Överfört utgående vridmoment ≈ Motorns ingående vridmoment × Reduktionsförhållande × Transmissionens verkningsgrad
Detta samband ersätter inte en fullständig beräkning av accelerationsbehov, intern tröghet och driftcykel. Det resulterande utgående vridmomentet måste också ligga inom plattformens tillåtna vridmomentsgränser.
För servosystem ska det verifieras att erforderligt toppvridmoment ligger inom det tillåtna intermittenta driftområdet. Cyklens effektivvärde, eller RMS-vridmoment, måste ligga inom motorns kapacitet för kontinuerlig drift under relevanta driftförhållanden.
Den tillåtna varaktigheten för toppvridmoment bör också kontrolleras.
2.2 Hastighetsanpassning
Utgå från erforderlig utgångshastighet för plattformen och reduktionsförhållandet:
Erforderlig motorhastighet = Erforderlig utgångshastighet för plattformen × Reduktionsförhållande
Exempelvis kräver en plattformsutgångshastighet på 100 rpm med ett reduktionsförhållande på 10:1 en motorhastighet på 1,000 rpm.
Kontrollera motorns tillgängliga vridmoment vid den hastigheten tillsammans med plattformens tillåtna ingångs- och utgångshastigheter.
För indexeringsapplikationer räcker inte den genomsnittliga rotationshastigheten för motorvalet. Den faktiska rörelseprofilen kan kräva en betydligt högre maximal hastighet under varje rörelse, särskilt när tillgänglig accelerations- och retardationstid är kort.
Välj motor och plattform utifrån hela rörelsecykeln i stället för enbart motorns märkeffekt.
2.3 Tröghetsanpassning
Tröghetsanpassning jämför lasttröghetsmomentet som reflekteras till motoraxeln med motorns rotortröghetsmoment.
För ett idealiskt reduktionssteg:
Reflekterat lasttröghetsmoment på utgångssidan = Lasttröghetsmoment på utgångssidan ÷ Reduktionsförhållande²
Beräkna sedan:
Tröghetsförhållande = Totalt reflekterat lasttröghetsmoment ÷ Motorns rotortröghetsmoment
Inkludera relevant tröghetsmoment för plattform, koppling och transmission i den slutliga beräkningen.
Till exempel minskar ett reduktionsförhållande på 10:1 lasttröghetsmomentet på utgångssidan som reflekteras till motoraxeln till 1/100 av dess ursprungliga värde, innan övriga relevanta systemtröghetsmoment läggs till.
Ett förhållande mellan last- och motortröghetsmoment, exempelvis 1:1 till 10:1, kan fungera som en inledande konstruktionsreferens för vissa servoapplikationer, men det är inte ett universellt krav eller en gräns.
Det acceptabla förhållandet beror på mekanisk styvhet, accelerationskrav, drivinställning samt valt motor- och drivsystem.
2.4 Noggrannhetsanpassning
Utvärdera motorns återkopplingsupplösning tillsammans med positioneringskraven för den kompletta plattformen.
Högre givarupplösning ger mer detaljerad återkopplingsinformation, men utgående positioneringsnoggrannhet beror också på transmissionsnoggrannhet, glapp, mekanisk styvhet, lastförhållanden och styrprestanda.
Begär separata specifikationer för:
Positioneringsnoggrannhet: Hur nära den faktiska utgångspositionen motsvarar den kommenderade positionen.
Repeterbarhet: Hur konsekvent plattformen återgår till samma position under angivna förhållanden.
Glapp: Rörelse som inte omedelbart överförs till utgången, särskilt när riktningen ändras.
För krävande applikationer ska prestandan verifieras med avsedd last, rörelseriktning och insvängningstid.
Ange krav för roterande positionering i vinkelmått, exempelvis grader eller bågsekunder. En linjär positioneringstolerans bör endast anges med en definierad arbetsradie.
2.5 Mekanisk installation och gränssnittskompatibilitet
Kontrollera hela gränssnittet mellan motor och plattform före beställning.
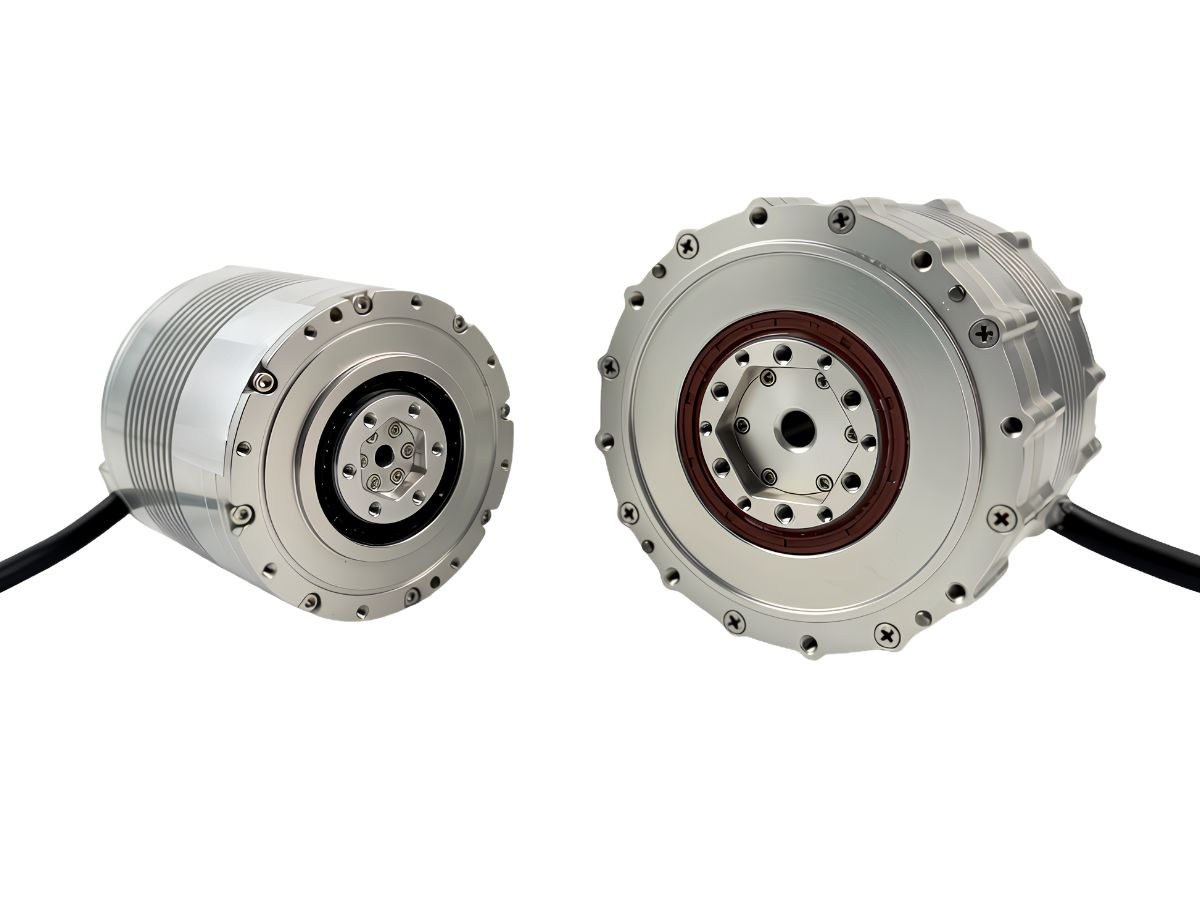
Jämför motoraxelns diameter och längd, flänsmått, monteringshålsbild, centreringsfunktioner och kopplingsarrangemang med plattformens installationsritning.
En motor med lämplig vridmomentsklassning passar inte nödvändigtvis mekaniskt.
Korrekt axelinriktning och ett lämpligt kopplingsarrangemang är viktiga för tillförlitlig kraftöverföring. Installationsfel kan medföra ytterligare belastning, vibrationer och förtida slitage.
Beakta även krav på miljöskydd, kabelutgångsriktning, kontaktfrigång samt åtkomst för installation och underhåll.
3. Typiska kombinationer av motor och plattform
3.1 Precisionsmontering och inspektion: Servomotor + ihålig rotationsplattform
För projekt inom precisionsmontering eller inspektion bör du börja med att utvärdera en servodrivenihålig rotationsplattform utifrån erforderlig positioneringsnoggrannhet, lasttröghetsmoment och cykeltid.
Denna kombination är lämplig för applikationer som kräver responsiv rörelsestyrning, frekventa start och stopp samt kontrollerad acceleration och retardation.
En servomotor eliminerar dock inte automatiskt mekaniskt glapp eller transmissionsfel. Prioritera hela systemets prestanda i stället för att enbart förlita dig på motorns effektklassning eller givarspecifikation.
Verifiera motor, drivsystem, koppling och plattform tillsammans under avsedda driftförhållanden.
3.2 Konventionell montering och indexering: Stegmotor + ihålig rotationsplattform
För rutinmässiga indexerings- och monteringsoperationer bör du utvärdera om en stegmotordriven plattform kan uppfylla den erforderliga hastigheten, accelerationen och positioneringsprestandan.
Denna kombination kan ge en ekonomisk lösning när rörelsekraven är måttliga och tillräckligt vridmoment finns tillgängligt inom hela driftområdet.
En sluten stegmotorkonfiguration är ett annat alternativ när återkoppling är önskvärd samtidigt som stegmotorbaserad rörelsestyrning behålls.
För tillförlitlig drift ska tillgängligt driftvridmoment bekräftas och en accelerationsprofil som är lämplig för lasten användas.
3.3 Hastighetsstyrd rotation: Borstlös DC-motor + kompatibel ihålig rotationsplattform
För en applikation som fokuserar på kontrollerad rotationshastighet bör du utvärdera ett paket med borstlös DC-motor och drivsystem tillsammans med en kompatibel ihålig rotationsplattform.
Bekräfta erforderligt hastighetsområde, kontinuerlig driftcykel, tillgängligt vridmoment och styrfunktioner.
Om noggranna stoppositioner också krävs, verifiera att det valda drivsystemet stöder nödvändig positioneringsdrift.
Plattformen måste vara klassad för avsedd rotationshastighet och drifttid. Motorns hastighetskapacitet får aldrig betraktas som driftgränsen för hela den roterande enheten.
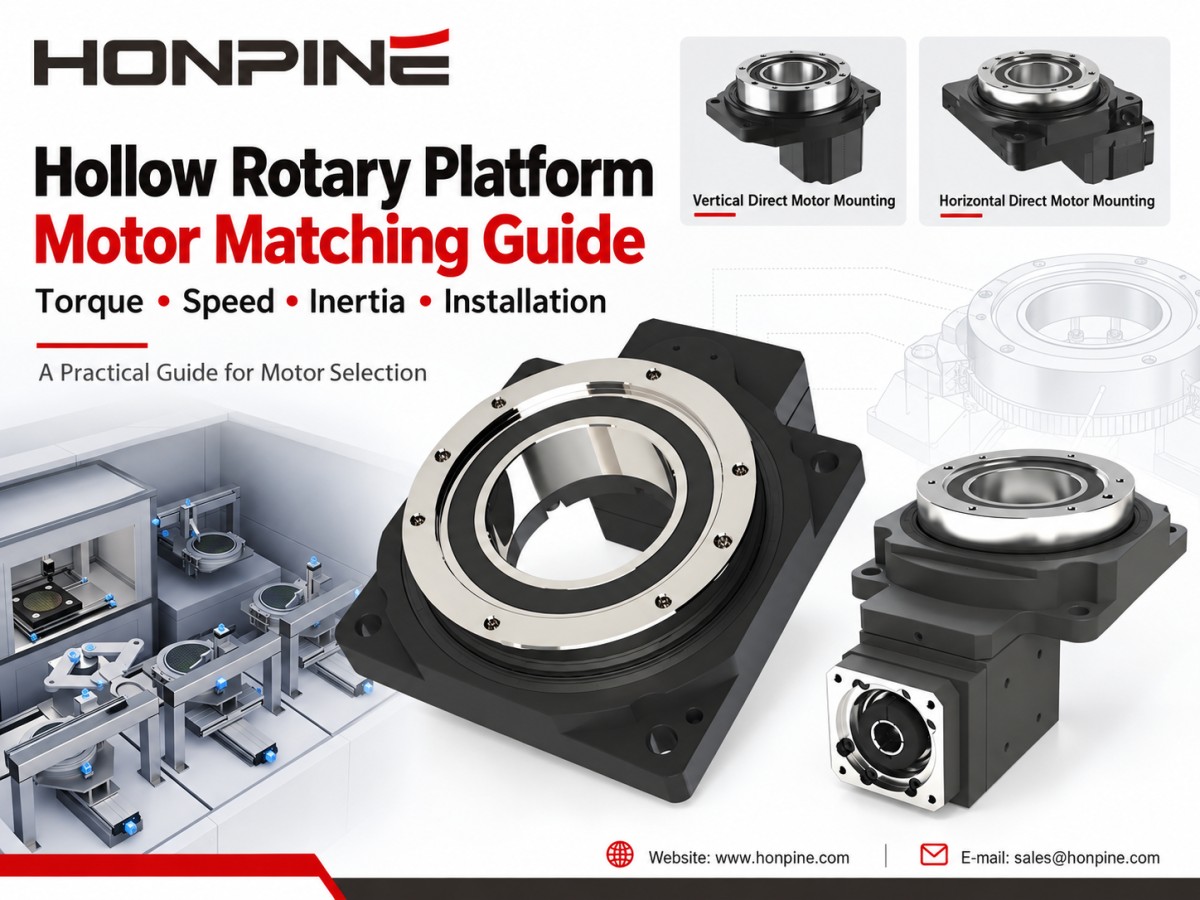
4. Hur minskar man installationsutrymmet för en ihålig rotationsplattform?
4.1 Använd det ihåliga centrumet för kabel- och slangdragning
Den centrala öppningen kan rymma kablage, pneumatiska slangar eller andra ledningar som behöver passera genom den roterande enheten.
Detta kan förenkla dragningen jämfört med att leda varje anslutning runt plattformens utsida.
Kontrollera vid layoutplanering den användbara håldiametern och reservera tillräckligt utrymme för den faktiska kabel- och slangbunten.
Planera dragningen tillsammans med det erforderliga rotationsområdet. Den ihåliga öppningen ger en dragväg, men förhindrar inte automatiskt att kablar eller slangar vrids.
4.2 Överväg horisontell eller vinkelmonterad motor
När det vertikala fria utrymmet är begränsat bör horisontellt monterade eller vinkelmonterade motorkonfigurationer jämföras med en konventionell vertikal placering.
En lämplig horisontell eller vinkelmonterad konfiguration kan minska utrymmet som krävs längs Z-axeln, vilket gör den användbar för utrustning med begränsad installationshöjd.
Att minska den vertikala höjden kan dock öka det horisontella utrymmesbehovet.
Jämför de kompletta installationsmåtten, inklusive plattform, motor, kontakter, kabelböjningsradie och underhållsfrigångar.
Välj den lösning som passar utrustningens layout som helhet i stället för att endast utvärdera plattformskroppen.
4.3 Välj kabelhantering efter rotationsmönster
För rörelser med begränsad vinkel, såsom 90° fram- och återgående indexering, kan ett lämpligt arrangemang med flexibel kabel eller slang göra en släpring onödig.
Dragningen måste fortfarande möjliggöra rörelsen utan överdriven böjning, vridning, dragspänning eller interferens med närliggande komponenter.
För kontinuerlig rotation där elektrisk kraft eller signaler måste passera mellan stationära och roterande komponenter är en elektrisk släpring en vanlig lösning.
Om tryckluft också måste passera det roterande gränssnittet kan en pneumatisk roterande koppling eller en kombinerad pneumatisk-elektrisk enhet krävas.
En enskild rörelse på 360° följd av en återgång är inte samma sak som kontinuerlig rotation i en riktning.
Välj kabelhanteringslösning utifrån det faktiska rörelsemönstret, driftfrekvensen och de medier som måste passera det roterande gränssnittet – inte enbart rotationsvinkeln.
5. Slutlig checklista för val
Innan du väljer motor ochihålig rotationsplattform ska du definiera lastens massa och mått, utgångshastighet, indexeringsvinkel, accelerationstid, driftcykel, positioneringskrav och tillgängligt installationsutrymme.
Använd dessa krav för att jämföra möjliga kombinationer. Kontrollera topp- och kontinuerligt vridmoment, motorhastighet, reflekterat lasttröghetsmoment, mekaniska gränssnitt och kabeldragning.
För krävande applikationer ska hela enheten verifieras mot den avsedda rörelseprofilen innan valet fastställs.
Rätt kombination är inte nödvändigtvis motorn med högst effekt eller plattformen med störst storlek. Det är den kombination som uppfyller applikationens prestandakrav samtidigt som den passar tillgängligt utrymme och driftförhållanden.
Planerar du ett projekt för roterande automation? Kontakta HONPINE med information om din last, erforderlig utgångshastighet, rörelsecykel och installationsmått för att diskutera en lämplig kombination av ihålig rotationsplattform och motor.
Läs mer
Läs mer om HONPINEs historia och branschtrender relaterade till precisionsöverföring.
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Rollen för harmoniska växlar i att uppnå 5–10 μm noggrannhet i dentala fräsmaskinerEn dental fräsmaskin är ett CNC-bearbetningssystem som används för att direkt bearbeta digitala dentala modeller till restaurationer såsom kronor, broar, fasader, inlägg och implantatabutment. Dentala fräsmaskiner kräver betydligt högre driftnoggrannhet och rörelsestabilitet än vanlig utrustning. Denna artikel förklarar hur harmoniska växlar hjälper dentala fräsmaskiner att uppnå stabil, kontinuerlig och kontrollerbar drift.
 Varför är harmoniska roterande ställdon perfekta för medicinsk utrustning?Harmoniska roterande ställdon (vanligtvis integrerade system som består av en harmonisk växelreducerare, ramlös vridmomentsmotor, encoder och valfri broms) betraktas som nyckelkomponenter i medicinsk utrustning. Den grundläggande anledningen är att de samtidigt uppfyller de mest krävande medicinska kraven på precision, kompakt storlek, säkerhet och styrbarhet. Följande förklaring är strukturerad utifrån tre perspektiv: tekniska egenskaper, tillämpningsscenarier och medicinskt värde.
 HONPINE harmonisk växel, RV-växel, planetväxellåda bidrar till utvecklingen av humanoida robotarHumanoida robotar utvecklas från att demonstrera kapacitet i laboratorier till omfattande industriella tillämpningar. En produktivitetsrevolution driven av lätta material, förkroppsligad intelligens och autonom batteribytesteknik äger rum i fabriker, sjukhus och hem världen över. Humanoida robotars "ledrevolution" är på gång. En humanoid robot består av tusentals komponenter, bland vilka aktuatorer, som de mest kritiska rörliga delarna, kallas robotens "leder och muskler." Harmoniska växlar används i stor utsträckning i rotationsleder tack vare deras höga precision och kompakta storlek.
 Varför är harmonisk drivmotor det bästa valet för exoskelettrobotar?Exoskelett innehåller vanligtvis harmoniska drivmotorer, sensorer och andra komponenter som integrerar teknik för avkänning, styrning, informationsbehandling, datafusion och mobil databehandling. Dessa system synkroniserar människans sensoriska och motoriska funktioner med robotars kraftöverförings- och styrsystem, och används för att förbättra fysisk förmåga eller ge medicinsk rehabilitering. Som en banbrytande omvälvande teknik har exoskelett stor strategisk betydelse för både militära och medicinska tillämpningar. Den höga vridmomenttätheten och den precisa styrningen som erbjuds av harmoniska växlar gör dem till den föredragna lösningen för exoskelettrobotar.
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.
 Kan robotar känna beröring? HONPINE HAG kraftstyrda robotledsmotorer med harmonisk växelKan robotar reagera på en mjuk beröring? HONPINE HAG-robotledsmotorn med vridmomentsensor kombinerar en harmonisk växel, integrerad vridmomentavkänning och slutet styrsystem för att upptäcka externa krafter och möjliggöra mjuka, följsamma rörelser. I den här artikeln demonstrerar HONPINE-grundaren Allen Li modulens respons på lätt kontakt och handstyrda rörelser, förklarar dess viktigaste tekniker för kraftstyrning och delar visionen bakom ledmoduler utformade för praktisk industrirobotik.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.
 Högprecisions ihålig harmonisk rotationsaktuator för CNC-maskiner och kraftiga rotationsaxlarHONPINE 58-seriens ihåliga harmoniska rotationsaktuator är utformad för CNC-rundbord, precisionsrotationsaxlar, laserbearbetningsutrustning och krävande roterande positioneringsapplikationer. Med en 50 mm genomgående hålaxel, ett maximalt vridmoment på upp till 2 722 N·m, integrerat korsrullager, alternativ för absolutgivare med flera varv, positioneringsnoggrannhet under 30 bågsekunder och repeterbar positioneringsnoggrannhet under 5 bågsekunder kombinerar den hög vridmomentkapacitet med precis rotationsrörelse och flexibel mekanisk integration.
 Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?HONPINE JRM planetariska robotledmoduler är utformade för långvarig robotdrift med hög belastning. Den här artikeln undersöker hur elektromagnetisk motoroptimering, högeffektiv planetväxeltransmission, GaN-baserad drivteknik och systemdesign med låga förluster bidrar till att kontrollera temperaturökningen. Med den planetariska robotledmodulen C6345 som testexempel presenterar HONPINE även termisk validering vid full belastning under kontinuerlig drift, inklusive en motorverkningsgrad på upp till 92 %, en planetväxelverkningsgrad på upp till 97 % och en slutlig jämviktstemperatur på 61,42 °C vid en omgivningstemperatur på 25 °C.


Dubbelklicka
We provide harmonisk växelreducerare,planetväxellådareducerare,robotledsmotor,robotroterande ställdon,RV-växelreducerare,robotändeffektor,dexterös robothand
 Vad är en robotledsställdon?Hur väljer man det bästa roterande ställdonet för robotleder?I kärnlösningar för robotleders transmissionssystem har planetväxellådabaserade och harmoniska roterande ställdon vardera sina egna styrkor. Att välja rätt typ utifrån applikationskrav är avgörande för att uppnå den optimala balansen mellan prestanda och kostnad.
 DD-motorer VS harmoniska roterande ställdonDenna artikel ger en djupgående jämförelse mellan Direct Drive (DD)-motorer och harmoniska roterande ställdon, och täcker deras transmissionsprinciper, fördelar och nackdelar samt typiska tillämpningsområden.
 OMG Ultrakompakt harmonisk drivledmodul med inbyggd vridmomentsensorHONPINE TCHL-seriens harmoniska drivledmodul är en banbrytande produkt som uppnår omvälvande förbättringar inom flera aspekter såsom lättviktsdesign, integrationsnivå och anslutningsbekvämlighet. Denna artikel kommer att analysera dess revolutionerande förbättringar tillsammans med dig.
 Motormatchning för ihålig rotationsplattform: En komplett guideAtt välja rätt motor för en ihålig rotationsplattform är avgörande för att uppnå exakt positionering, stabil drift och effektiv automatisering. Den här guiden förklarar hur servomotorer, stegmotorer och borstlösa likströmsmotorer matchas med ihåliga rotationsplattformar utifrån vridmoment, hastighet, tröghet, noggrannhet och installationskrav. Utforska praktiska riktlinjer för motorval, typiska applikationskombinationer och platsbesparande monteringslösningar för att hitta rätt konfiguration för ditt automatiseringsprojekt.
 Kan robotar känna beröring? HONPINE HAG kraftstyrda robotledsmotorer med harmonisk växelKan robotar reagera på en mjuk beröring? HONPINE HAG-robotledsmotorn med vridmomentsensor kombinerar en harmonisk växel, integrerad vridmomentavkänning och slutet styrsystem för att upptäcka externa krafter och möjliggöra mjuka, följsamma rörelser. I den här artikeln demonstrerar HONPINE-grundaren Allen Li modulens respons på lätt kontakt och handstyrda rörelser, förklarar dess viktigaste tekniker för kraftstyrning och delar visionen bakom ledmoduler utformade för praktisk industrirobotik.
 Innebär ett högre utväxlingsförhållande mer vridmoment? Planetväxlar, harmoniska växlar och RV-växlar förklarasInnebär ett högre utväxlingsförhållande mer vridmoment? Den här tekniska guiden förklarar sambandet mellan utväxlingsförhållande, utgående vridmoment och utgående hastighet samt jämför planetväxlar, harmoniska växlar och RV-växlar. Lär dig varför enbart reduktionsförhållandet inte kan avgöra en växellådas vridmomentkapacitet, verkningsgrad, dynamiska respons, precision eller livslängd, och vad ingenjörer bör beakta vid val av växellåda för robotteknik, CNC-maskiner, servosystem och industriell rörelsestyrning.
 Högprecisions ihålig harmonisk rotationsaktuator för CNC-maskiner och kraftiga rotationsaxlarHONPINE 58-seriens ihåliga harmoniska rotationsaktuator är utformad för CNC-rundbord, precisionsrotationsaxlar, laserbearbetningsutrustning och krävande roterande positioneringsapplikationer. Med en 50 mm genomgående hålaxel, ett maximalt vridmoment på upp till 2 722 N·m, integrerat korsrullager, alternativ för absolutgivare med flera varv, positioneringsnoggrannhet under 30 bågsekunder och repeterbar positioneringsnoggrannhet under 5 bågsekunder kombinerar den hög vridmomentkapacitet med precis rotationsrörelse och flexibel mekanisk integration.
 Hur hanterar HONPINE JRM planetariska robotledmodul temperaturökning vid kontinuerlig drift?HONPINE JRM planetariska robotledmoduler är utformade för långvarig robotdrift med hög belastning. Den här artikeln undersöker hur elektromagnetisk motoroptimering, högeffektiv planetväxeltransmission, GaN-baserad drivteknik och systemdesign med låga förluster bidrar till att kontrollera temperaturökningen. Med den planetariska robotledmodulen C6345 som testexempel presenterar HONPINE även termisk validering vid full belastning under kontinuerlig drift, inklusive en motorverkningsgrad på upp till 92 %, en planetväxelverkningsgrad på upp till 97 % och en slutlig jämviktstemperatur på 61,42 °C vid en omgivningstemperatur på 25 °C.
 Dimensionering av direktdrivna motorer: En komplett guide till vridmomentberäkning och valAtt välja en direktdriven motor för ett precisionsrotationssystem kräver mer än att matcha motorns vridmoment med utrustningens vikt. Ingenjörer behöver utvärdera gravitationsmoment, tröghetsmoment, vindmoment, friktion, rotationsinerti, hastighet, acceleration, driftcykel och positioneringskrav. I denna guide förklarar Theodore Li, teknisk chef på HONPINE, en praktisk metod för dimensionering av direktdrivna motorer och vridmomentberäkning med ett vridbord för azimut och elevation som tekniskt exempel. Artikeln omfattar beräkning av kontinuerligt och maximalt vridmoment, kriterier för motorval samt tillämpningen av ramlösa direktdrivna motorer i integrerade rotationssystem.
 Hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur?Integrerade robotledsmoduler förändrar hur robotar konstrueras genom att kombinera motor, reduceringsväxel, drivsystem, encoder och sensorkomponenter i en kompakt rörelseenhet. Jämfört med traditionella distribuerade arkitekturer kan denna integrerade metod minska kabelkomplexiteten, förenkla anslutningar för strömförsörjning och kommunikation samt möjliggöra mer kompakta robotstrukturer. I takt med att humanoida robotar kräver högre nivåer av rörelsekoordination, svarshastighet, precision och integration blir robotledsmoduler ett allt viktigare gränssnitt mellan intelligenta styrsystem och fysisk rörelse. Den här artikeln förklarar hur integrerade robotledsmoduler omformar robotars kablage- och styrarkitektur, med HONPINE TCHL robotledsmodul med harmonisk växel som exempel.
 Kraftstyrda harmoniska ledmoduler: En nyckellösning för robotars kommersialiseringNär robotar går från exakt positionering till fysisk interaktion blir vridmomentsåterkoppling på lednivå allt viktigare. En kraftstyrd robotledmodul gör att roboten kan känna av förändringar i utgående vridmoment och reagera mer lämpligt på externa belastningar, vilket stödjer följsam rörelse, kontaktdetektering och kraftstyrda tillämpningar. HONPINE HAG- och HAU-harmoniska ledmoduler integrerar vridmomentsensorer direkt i leden och möjliggör vridmomentstyrning med sluten reglerkrets, 360° kontinuerlig utgående rotation, mindre än 1 % noggrannhet för vridmomentstyrning samt en vridmomentsbandbredd på 50 Hz. Den integrerade konstruktionen bibehåller även konsekventa dimensioner mellan kraftstyrda och icke-kraftstyrda konfigurationer, vilket ger robottillverkare en flexibel ledplattform.
 6 viktiga fördelar med HONPINE JRM:s planetväxel-ledmodulHögpresterande fyrbenta robotar kräver ledmoduler som kan reagera snabbt, bibehålla exakt positionering, tåla upprepade stötar och leverera stabilt vridmoment under krävande driftsförhållanden. HONPINE JRM:s planetväxel-ledmodul kombinerar hög positioneringsnoggrannhet, lågt glapp, snabb trekretsrespons, hög statisk styvhet, hög överbelastningskapacitet och ett brett driftstemperaturområde. Med tydligt definierade kontinuerliga driftgränser och överbelastningsgränser är JRM konstruerad för att balansera dynamisk prestanda med långsiktig tillförlitlighet. Den här artikeln presenterar sex viktiga fördelar med HONPINE JRM:s planetväxel-ledmodul och förklarar varför den lämpar sig för fyrbenta robotar för industriell inspektion, specialiserade inspektionsrobotar, explosionssäkra fyrbenta robotar och andra högpresterande robotplattformar.